Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollte
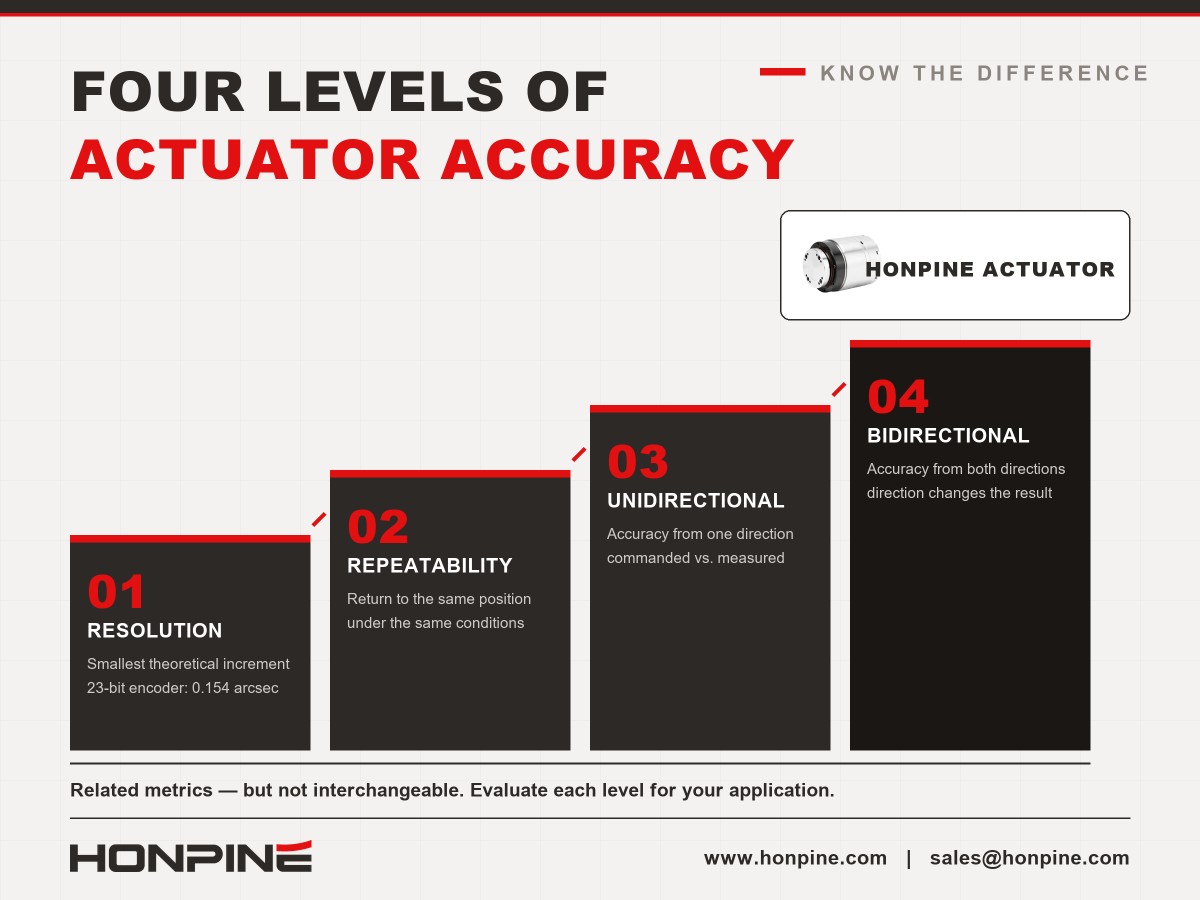
Die Genauigkeit eines Harmonic-Drive-Aktuators wird häufig missverstanden, da zur Beschreibung seiner Bewegung verschiedene Leistungskennwerte verwendet werden. Encoderauflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit hängen zusammen, sind jedoch nicht austauschbar.
Ein Encoder mit hoher Auflösung kann beispielsweise äußerst feine Messschritte liefern. Das bedeutet jedoch nicht, dass die Abtriebswelle des Aktuators dieselbe absolute Positioniergenauigkeit erreicht. Mechanische Übertragungsfehler, strukturelle Nachgiebigkeit, Lagereigenschaften, Encoderkonfiguration und Regelungsparameter beeinflussen alle das Endergebnis.
Für Ingenieure, die einen harmonischen Drehantrieb auswählen, hilft das Verständnis dieser vier Genauigkeitsstufen, eine Überschätzung der Leistung anhand einer einzelnen Spezifikation zu vermeiden.
1. Auflösung: Wie klein ist der theoretische Messschritt?
Die Auflösung beschreibt den kleinsten erfassbaren oder ansteuerbaren Schritt eines Mess- oder Regelungssystems. Bei einem Drehantrieb wird sie häufig mit der Encoderauflösung in Verbindung gebracht.
Betrachten wir einen Drehantrieb mit einem 23-Bit-Multiturn-Encoder. Der Encoder unterteilt eine Umdrehung in etwa 8,39 Millionen theoretische Zählschritte. Der entsprechende Winkelinkrement beträgt an der Encoderwelle etwa 0,154 Bogensekunden.
Ist dieser Encoder auf der Motorseite eines Harmonic-Drive-Aktuators mit einem Untersetzungsverhältnis von 101:1 installiert, beträgt das theoretische Inkrement auf der Abtriebsseite etwa 0,0015 Bogensekunden – unter der Annahme eines idealen Übersetzungsverhältnisses und ohne zusätzliche Quantisierungs- oder Verarbeitungsbeschränkungen.
Diese Werte mögen beeindruckend erscheinen, sollten jedoch nicht als tatsächliche Positioniergenauigkeit des Aktuators interpretiert werden.
Der Encoder misst die Winkelbewegung an seinem Einbauort. Der gesamte Aktuator enthält zudem mechanische Komponenten, die Übertragungsfehler, elastische Verformungen, Reibung und weitere Abweichungen verursachen können. Auch die Encoderkonfiguration auf der Abtriebsseite, die Feedback-Architektur, der Regler und das Messverfahren beeinflussen das praktische Ergebnis.
Wichtig: Die Auflösung beschreibt die Feinheit der Mess- oder Ansteuerungsschritte. Sie bestimmt nicht allein die Genauigkeit der Abtriebsposition des Aktuators.
2. Wiederholgenauigkeit: Kann der Aktuator dieselbe Position erneut erreichen?
Die Wiederholgenauigkeit beschreibt, wie genau ein Aktuator bei wiederholter Ausführung desselben Positioniervorgangs unter festgelegten Bedingungen an dieselbe Position zurückkehrt.
In der industriellen Automatisierung gehört die Wiederholgenauigkeit häufig zu den aussagekräftigsten Spezifikationen, da Anlagen denselben Bewegungszyklus über Tausende oder Millionen von Vorgängen wiederholt ausführen können.
Die Wiederholgenauigkeit muss jedoch unter definierten Prüfbedingungen bewertet werden. Prüfrichtung, Last, Geschwindigkeit, Temperatur, Steifigkeit der Montage, Regelungseinstellungen und Messverfahren können das Ergebnis beeinflussen. Daher sollte vor dem Produktvergleich geprüft werden, wie der Hersteller den angegebenen Wert ermittelt hat.
Warum ist die Wiederholgenauigkeit in der Praxis wichtig?
Die Wiederholgenauigkeit ist besonders relevant für Anwendungen wie Rundtakttische, wiederholte Prüfungen, Dosieren, Schrauben und Bauteilhandhabung. Erreicht ein Aktuator wiederholt eine gleichbleibende Position, kann die Maschine einen bekannten systematischen Versatz häufig durch eine Kalibrierung ausgleichen.
Eine gute Wiederholgenauigkeit bedeutet jedoch nicht zwangsläufig eine hohe absolute Positioniergenauigkeit. Ein Aktuator kann jedes Mal nahezu dieselbe Position erreichen und dabei konstant leicht neben dem Sollwert stoppen.
Bei einer Spezifikation wie ≤10 Bogensekunden sollten Ingenieure prüfen, für welches Modell und welche Betriebsbedingungen sie gilt, welches Prüfverfahren verwendet wurde und ob der Wert die unidirektionale oder bidirektionale Wiederholgenauigkeit angibt.
3. Unidirektionale Positioniergenauigkeit: Wie nahe liegt die tatsächliche Position am Sollwert?
Die unidirektionale Positioniergenauigkeit beschreibt die Abweichung zwischen einer vorgegebenen Sollposition und der gemessenen Position, wenn der Zielpunkt aus einer festgelegten Richtung angefahren wird.
Im Gegensatz zur Wiederholgenauigkeit, bei der die Konstanz wiederholter Bewegungen bewertet wird, berücksichtigt die Positioniergenauigkeit auch systematische Abweichungen zwischen Soll- und Istposition.
Bei einem Harmonic-Drive-Aktuator können Übertragungseigenschaften, mechanische Verformung, Fertigungstoleranzen, Montagebedingungen und das Regelsystem die Positionierfehler beeinflussen. Während der Drehung können außerdem periodische Fehleranteile auftreten. Ihre Größe und ihr Muster hängen von der jeweiligen Konstruktion und den Betriebsbedingungen ab.
Kann eine Fehlerkompensation die Positioniergenauigkeit verbessern?
In manchen Systemen kann eine gemessene Fehlerkarte oder eine Kompensationstabelle wiederholbare systematische Fehler reduzieren. Der Regler kann die gemessene Beziehung zwischen Soll- und Istpositionen nutzen, um Korrekturen vorzunehmen.
Eine Kompensation kann jedoch nicht automatisch alle Positionierfehler beseitigen. Ihre Wirksamkeit hängt von der Stabilität des Fehlermusters, der Messqualität, den Fähigkeiten des Reglers, der Betriebslast, der Temperatur und weiteren Bedingungen ab. Fehler, die sich mit Richtung, Last oder Zeit verändern, lassen sich möglicherweise schwieriger vollständig kompensieren.
Daher sollten Ingenieure zwischen der vom Hersteller angegebenen unidirektionalen Positioniergenauigkeit, dem Ergebnis eines kompensierten Systems und der Gesamtpositionierleistung der fertigen Maschine unterscheiden.
4. Bidirektionale Positioniergenauigkeit: Verändert die Richtung das Ergebnis?
Bei der bidirektionalen Positioniergenauigkeit wird die Positionierleistung bewertet, wenn der Zielpunkt aus beiden Richtungen angefahren wird. Sie ist wichtig für Anwendungen, in denen der Aktuator häufig die Drehrichtung wechselt oder den Zielpunkt von beiden Seiten präzise anfahren muss.
Mechanisches Übertragungsverhalten, Reibung, elastische Verformung und richtungsabhängige Fehler können dazu führen, dass die gemessene Position je nach Anfahrrichtung unterschiedlich ausfällt. Die tatsächlichen Auswirkungen hängen von der Konstruktion des Aktuators, der Regelungsstrategie, der Last und dem Prüfverfahren ab.
Die bidirektionale Positioniergenauigkeit sollte nicht mit der unidirektionalen Positioniergenauigkeit gleichgesetzt werden. Ingenieure sollten prüfen, ob die veröffentlichte Spezifikation beide Richtungen umfasst und wie der Hersteller das Ergebnis definiert und misst.
Bei Rundtakttischen, Scan- und Prüfanwendungen sowie anderen Anwendungen mit häufigen Richtungswechseln kann dieser Kennwert besonders wichtig sein. Prüfungen des Aktuators unter repräsentativen Betriebsbedingungen helfen festzustellen, ob seine Leistung den Anforderungen der Anwendung entspricht.
Spezifikationen der HONPINE-Harmonic-Drehaktuatoren
HONPINE bietet Harmonic-Drehaktuatoren mit externem Treiber in Ausführungen mit Voll- und Hohlwelle an. Diese Ausführungen erfüllen unterschiedliche Anforderungen an die Installation, darunter strukturelle Abstützung, Kabeldurchführung durch die Achse und Integration in Automatisierungsanlagen.
Die folgende Tabelle fasst ausgewählte Modellreihen und ihre angegebenen Spezifikationen zusammen. Die genaue Leistung hängt vom Modell und der Konfiguration ab. Ingenieure sollten daher vor der endgültigen Auswahl das entsprechende Datenblatt prüfen.
Beim Vergleich der Spezifikationen sollten Wiederholgenauigkeit und unidirektionale Positioniergenauigkeit nicht als gleichwertige Werte betrachtet werden. Sie beschreiben unterschiedliche Leistungsmerkmale und müssen anhand der tatsächlichen Anforderungen der Maschine bewertet werden.
Auch die Encoderauflösung sollte als Teil des gesamten Feedback- und Regelsystems bewertet werden und nicht als Ersatz für die gemessene Abtriebsgenauigkeit dienen.
Warum 10 Bogensekunden in der Präzisionsautomatisierung wichtig sein können
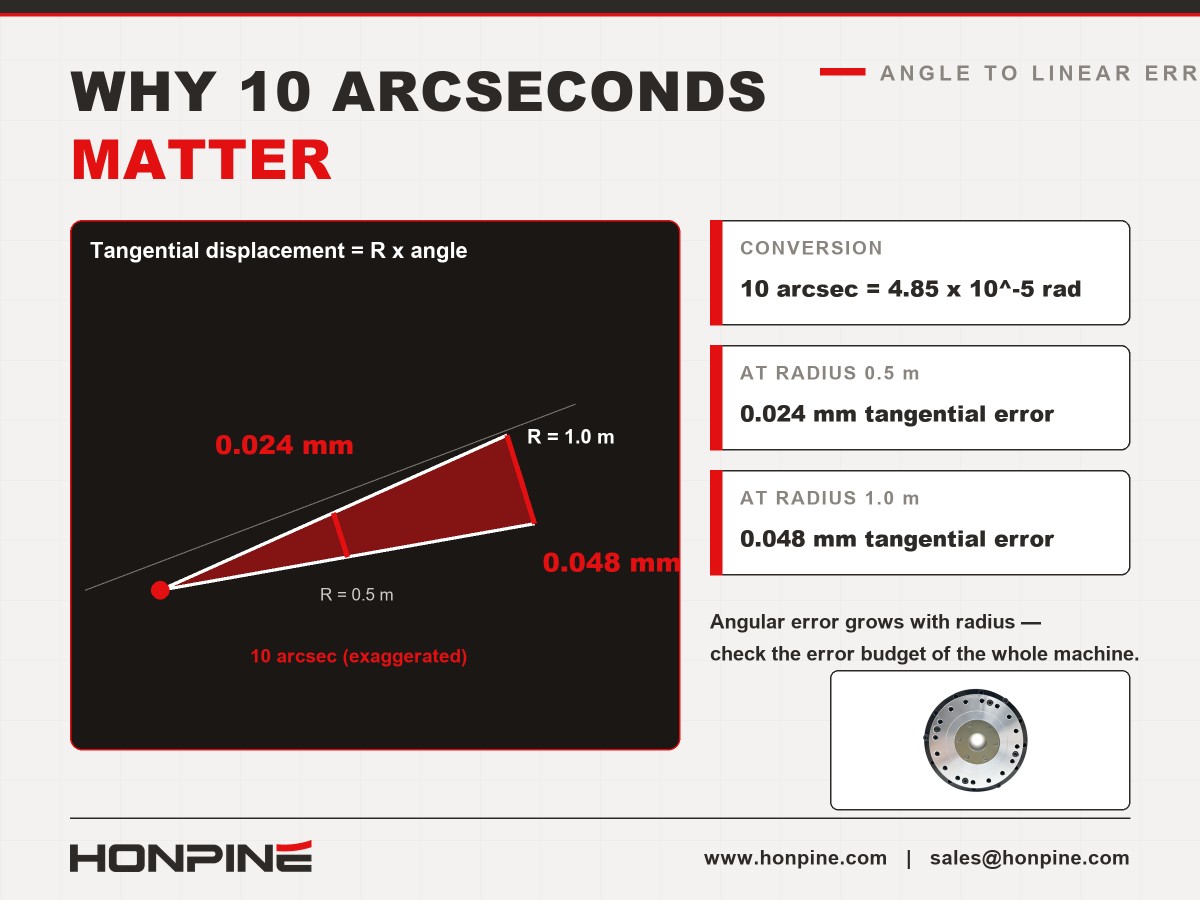
Zehn Bogensekunden entsprechen einer kleinen Winkelverschiebung. Ihre praktische Bedeutung hängt jedoch vom Abstand zwischen der Drehachse und dem Punkt ab, an dem der Positionierfehler relevant ist.
Zehn Bogensekunden entsprechen etwa 4,85 × 10⁻⁵ Radiant. Für einen Punkt in 0,5 m Abstand von der Drehachse entspricht dies einer tangentialen Verschiebung von etwa 0,024 mm. Bei einem Radius von 1 m beträgt die entsprechende Verschiebung etwa 0,048 mm.
Diese Berechnungen veranschaulichen, wie ein Winkelfehler in eine lineare Verschiebung umgerechnet werden kann. Sie garantieren nicht die Genauigkeit der gesamten Maschine, die auch durch strukturelle Durchbiegung, Montagefehler, Kalibrierung, thermische Effekte und andere Fehlerquellen beeinflusst werden kann.
Halbleiteranlagen und Anwendungen in der Messtechnik
Halbleiteranlagen benötigen für Waferhandling, Inspektion, Ausrichtung und andere automatisierte Prozesse unter Umständen eine präzise Drehpositionierung. Bei diesen Systemen muss die Leistung des Aktuators zusammen mit den Genauigkeits- und Wiederholanforderungen des gesamten Mechanismus betrachtet werden.
Bei Rundtischen für Messtechnik und Inspektion können die Anforderungen an die Positionierung besonders hoch sein. Ingenieure sollten nicht nur Wiederholgenauigkeit und Positioniergenauigkeit des Aktuators bewerten, sondern auch Abtriebssteifigkeit, Rundlauf, Montagegeometrie, Vibrationen, thermische Stabilität und das Messsystem.
EFEM- und Vakuumroboteranwendungen
Equipment Front-End Modules (EFEMs) und Halbleiter-Handling-Systeme benötigen unter Umständen kompakte Drehantriebe, die Platz für Kabel, Vakuumleitungen, Pneumatikleitungen oder andere Versorgungsleitungen bieten.
Harmonic-Drehaktuatoren mit Hohlwelle können die Durchführung von Leitungen durch die Drehachse vereinfachen. Je nach Modell können größere Durchgangsbohrungen Kabelstaus reduzieren und die Integration in Anlagen erleichtern.
Auch die Umgebungsanforderungen sollten sorgfältig geprüft werden. Schutzart IP65 oder eine kundenspezifische Ausführung mit IP67 kann für bestimmte Installationen relevant sein. Die erforderliche Schutzart muss jedoch für den tatsächlichen Aktuator und seine Steckverbinder bestätigt werden. Bei Vakuumumgebungen sollten Ausgasung des Schmierstoffs, Materialverträglichkeit und Betriebsbedingungen mit dem Hersteller abgeklärt und nicht aus den allgemeinen Spezifikationen des Aktuators abgeleitet werden.
Einsatz von Harmonic-Drehaktuatoren in der 3C-Automatisierung
In der 3C-Fertigung – Computer, Kommunikationstechnik und Unterhaltungselektronik – kommen Drehantriebe unter anderem in Rundtakttischen, Klebesystemen, Dosieranlagen, Schraubstationen und Präzisionsmontagelinien zum Einsatz.
Die geeignete Genauigkeit hängt von der Prozesstoleranz, dem Abstand zwischen Drehachse und Arbeitspunkt, der Vorrichtungskonstruktion und dem gesamten Fehlerbudget der Maschine ab.
Eine lineare Toleranz von ±0,05 mm bei einem Radius von 0,5 m entspricht beispielsweise einer Winkeltoleranz von etwa 20,6 Bogensekunden, sofern der Winkelfehler bei der Positionierung die einzige Fehlerquelle ist. Ein Winkelfehler von 10 Bogensekunden entspricht bei demselben Radius einer tangentialen Verschiebung von etwa 0,024 mm.
Dieser Vergleich kann Ingenieuren dabei helfen, einzuschätzen, ob eine Aktuatorspezifikation für die Systemkonstruktion geeignet ist. Er ist nicht als garantierte Toleranz auf Maschinenebene zu verstehen, da andere Fehlerquellen einen Teil des verfügbaren Fehlerbudgets beanspruchen können.
Eine Architektur mit externem Treiber kann außerdem sinnvoll sein, wenn die Antriebselektronik in einem Schaltschrank installiert werden muss oder die elektrische und thermische Auslegung der Maschine eine Trennung von Treiber und Aktuator begünstigt. Lösungen mit externem und integriertem Treiber sollten jedoch anhand der tatsächlichen Motorleistung, der Übertragungseigenschaften, der Regelungsbandbreite, der Kühlbedingungen, der Installationsbeschränkungen und der Gesamtanforderungen des Systems verglichen werden. Keine der beiden Architekturen ist grundsätzlich für jede Anwendung überlegen.
So wählen Sie den passenden HONPINE-Aktuator für Ihre Anwendung aus
Die Auswahl sollte bei der erforderlichen Abtriebsleistung und der mechanischen Schnittstelle beginnen – nicht bei einer einzelnen Encoder- oder Genauigkeitsangabe.
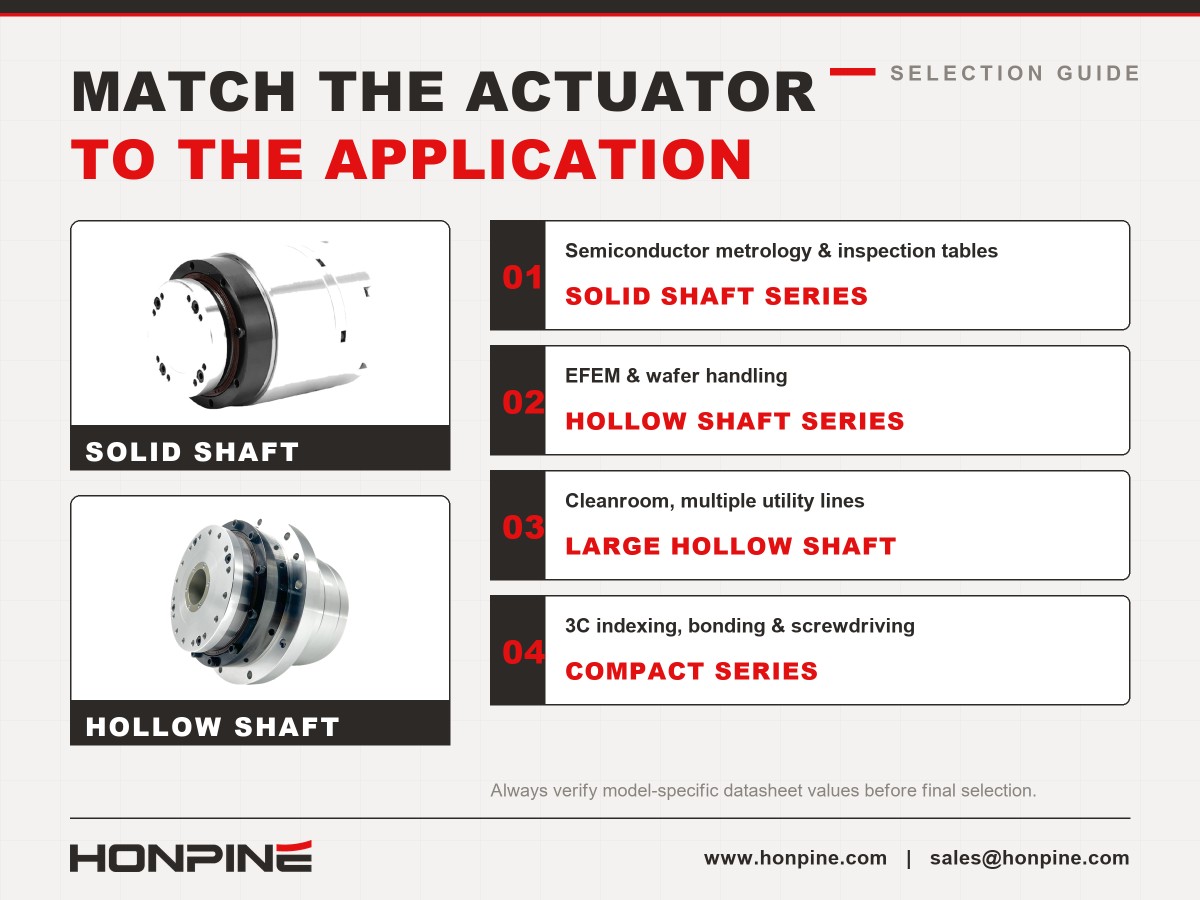
Rundtische für Halbleitermesstechnik und Inspektion
Bei Präzisionsdrehtischen sollten Positioniergenauigkeit, Wiederholgenauigkeit, Torsionssteifigkeit, Rundlauf, thermisches Verhalten und Steifigkeit der Montagekonstruktion bewertet werden. Eine Vollwellenausführung kann für Konstruktionen geeignet sein, bei denen eine bestimmte mechanische Schnittstelle oder Abstützung im Vordergrund steht. Prüfen Sie die Spezifikationen des ausgewählten Modells anhand des Fehlerbudgets des Systems.
EFEM- und Vakuum-Handling-Systeme
Bei EFEM- und Wafer-Handling-Anwendungen kann ein Aktuator mit Hohlwelle die Durchführung von Kabeln und Versorgungsleitungen durch die Drehachse erleichtern. Wählen Sie die Bohrungsgröße entsprechend den tatsächlichen Anforderungen an die Leitungsführung und prüfen Sie zugleich Last, Steifigkeit, Positionierleistung, Umgebungsverträglichkeit und verfügbaren Einbauraum.
Reinraumsysteme mit mehreren Versorgungsleitungen
Wenn mehrere Kabel, Pneumatikleitungen oder andere Versorgungsleitungen durch die Drehachse geführt werden müssen, kann eine Ausführung mit großer Hohlwelle die Integration vereinfachen. Vergleichen Sie für jedes konkrete Modell den nutzbaren Durchgangsbohrungsdurchmesser, die Außenabmessungen des Aktuators, die Montageschnittstellen und den verfügbaren Innenraum für die Leitungsführung.
3C-Rundtakten, Kleben und Schrauben
Wählen Sie für die 3C-Automatisierung einen Aktuator anhand der Prozesstoleranz, Taktzeit, Nutzlast, Massenträgheit und erforderlichen Wiederholgenauigkeit aus. Bei einem Prozess mit vergleichsweise großzügiger Toleranz kann ein kostengünstigeres Modell ausreichen. Liegt der Arbeitspunkt weit von der Drehachse entfernt oder ist die Prozesstoleranz eng, muss das Winkel-Fehlerbudget sorgfältig bewertet werden.
Anwendungen mit einer Positioniergenauigkeit von etwa 5 Bogensekunden
Wenn eine Anwendung eine Positioniergenauigkeit von etwa 5 Bogensekunden erfordert, sollte der Übertragungstyp nicht allein anhand einer allgemeinen Faustregel ausgewählt werden. Fordern Sie modellspezifische Prüfdaten an und bestätigen Sie Prüfbedingungen, Messverfahren am Abtrieb, Last, Regelungskonfiguration und Kompensationsstrategie.
Ein hochpräziser Planetenaktuator oder eine andere Übertragungslösung kann in Betracht gezogen werden, wenn deren gemessene Leistung, Steifigkeit und dynamische Eigenschaften besser zur Anwendung passen. Die endgültige Entscheidung sollte auf verifizierten Spezifikationen und Prüfungen auf Systemebene beruhen, nicht allein auf der Übertragungskategorie.
Fazit: Genauigkeit als Gesamtleistung des Systems bewerten
Die Genauigkeit eines Harmonic-Drive-Aktuators sollte nicht allein anhand der Encoderauflösung beurteilt werden. Die Auflösung beschreibt die Feinheit der Messschritte; die Wiederholgenauigkeit beschreibt die Konstanz wiederholter Bewegungen; die unidirektionale Positioniergenauigkeit beschreibt die Abweichung beim Anfahren aus einer Richtung; und die bidirektionale Positioniergenauigkeit berücksichtigt das Positionieren aus beiden Richtungen.
Für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung ist der Aktuator am besten geeignet, dessen verifizierte Leistung den Genauigkeitsanforderungen, mechanischen Einschränkungen und Betriebsbedingungen der Maschine entspricht.
Prüfen Sie beim Vergleich von HONPINE-Harmonic-Drehaktuatoren die Spezifikationen des genauen Modells und der Konfiguration und bewerten Sie sie gemeinsam mit Feedback-System, Regler, Montagekonstruktion und tatsächlichen Betriebsbedingungen. So erhalten Sie eine zuverlässigere Grundlage für die Auswahl eines Aktuators, als wenn Sie sich auf einen einzelnen hervorgehobenen Genauigkeitswert verlassen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
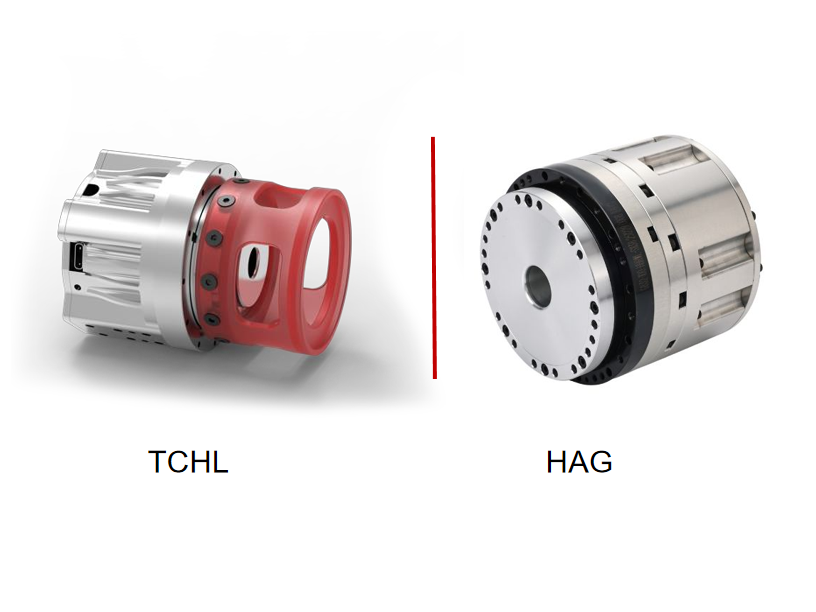
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen.