










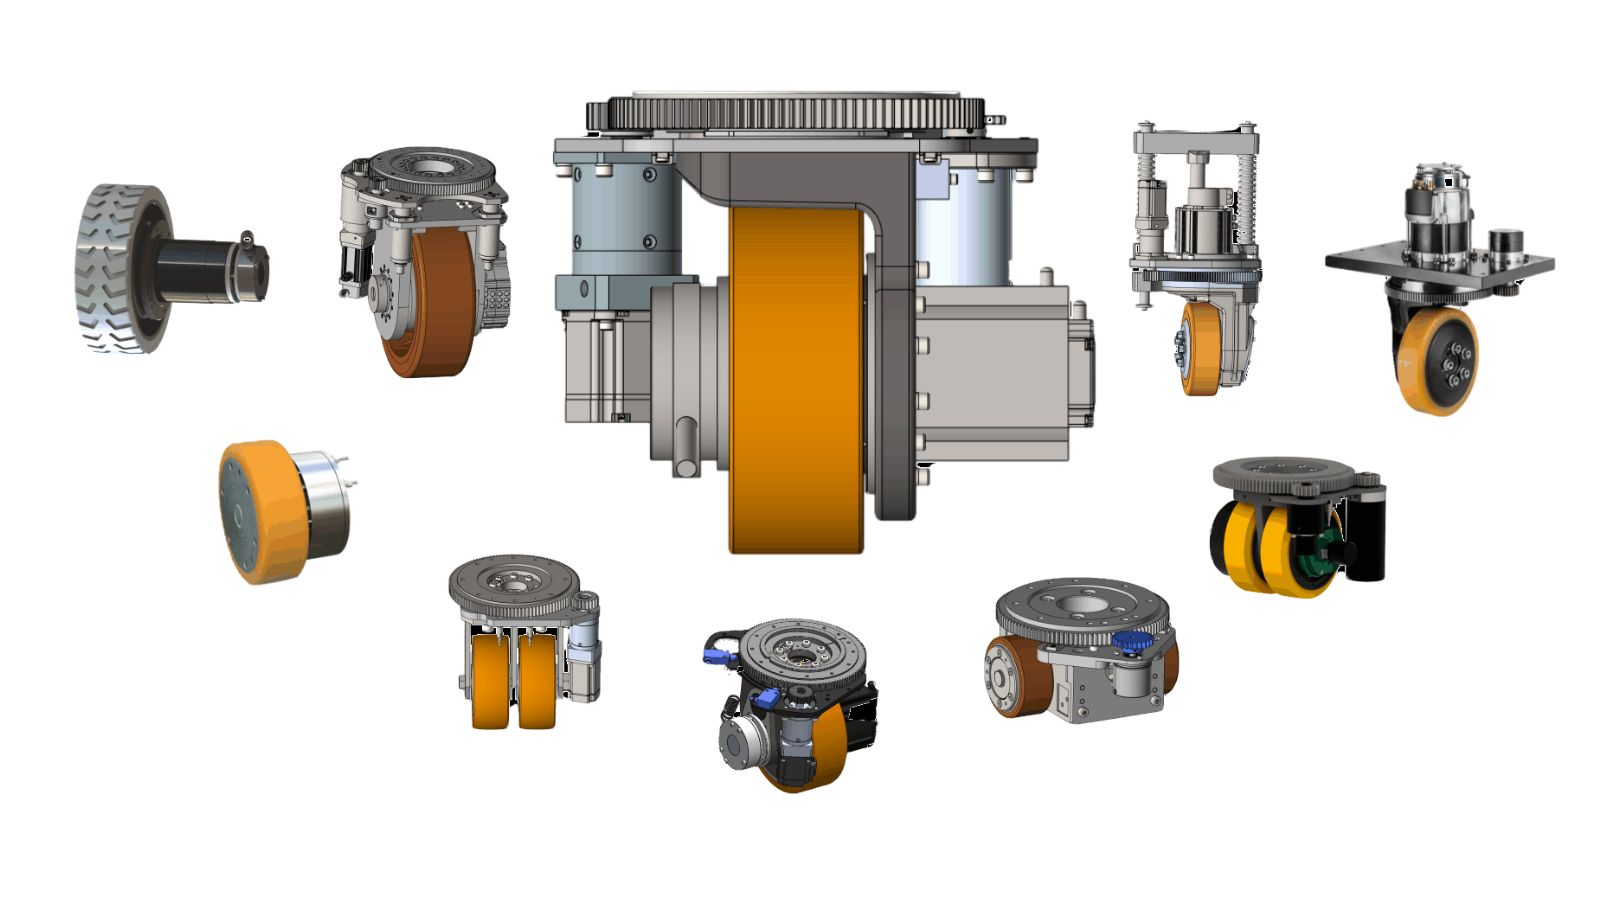
AGV-AMR-Roboterlenk-Differentialantrieb-DC-Radmotor
Die HONPINE DC-Radmotor-Serie umfasst eigenentwickelte Produkte der Marke HONPINE, wie AGV-Lenkradmodule, Antriebsräder, mobile Radmotoren und Differentialantriebsradbaugruppen. Diese Produkte werden häufig in mobilen Robotern (AMRs), Schwerlast-AGVs, autonomen Gabelstaplern, Inspektionsrobotern, medizinischen Geräten, Windkraftanlagen, der Flugzeugherstellung und anderen industriellen Anwendungen eingesetzt.
AGV-Lenk-Differentialradmotor/Roboter-Antriebsrad
Humanoide Roboter auf Rädern entwickeln sich dank ihrer ausgereiften Technologie, stabilen Bewegungsleistung und breiten Anpassungsfähigkeit an unterschiedliche Umgebungen zu einer der praxistauglichsten Lösungen für verkörperte Intelligenz. Sie beschleunigen den Einsatz in realen Anwendungen der industriellen Fertigung, intelligenten Fabriken, Logistik und Lagerhaltung, kommerziellen Dienstleistungen, des Gesundheitswesens, der Inspektion und intelligenter Verkehrsanwendungen.
Honpine-Radnabenmotoren ermöglichen durch leistungsstarke Bewegungssteuerung, kompakte Integration, hohes Drehmoment und zuverlässigen Betrieb eine schnellere Einführung humanoider Roboter und mobiler Roboter. Unsere Radmotoren werden häufig in humanoiden Robotern, AGV-Systemen, autonomen mobilen AMR-Robotern, Lagerrobotern, Lieferrobotern, Servicerobotern, Servicerobotern und anderen intelligenten Roboterplattformen eingesetzt und bieten effiziente und präzise Mobilitätslösungen für die Automatisierung der nächsten Generation.
 Servoantriebsradmotor für AGV-/AMR-Lagerroboter in der Smart FactoryDiese Serie von Antriebsrädern ist eine integrierte Antriebslösung, die einen hochpräzisen Servomotor, ein Planetengetriebe und ein Antriebsrad kombiniert. Sie wurde für AGVs, AMRs, intelligente Lagerroboter, automatisierte Materialhandhabungssysteme und Anwendungen in Smart Factories entwickelt. Die integrierte Struktur vereinfacht die mechanische Installation und bietet zugleich hohe Antriebskraft, einen stabilen Betrieb und eine präzise Bewegungssteuerung.
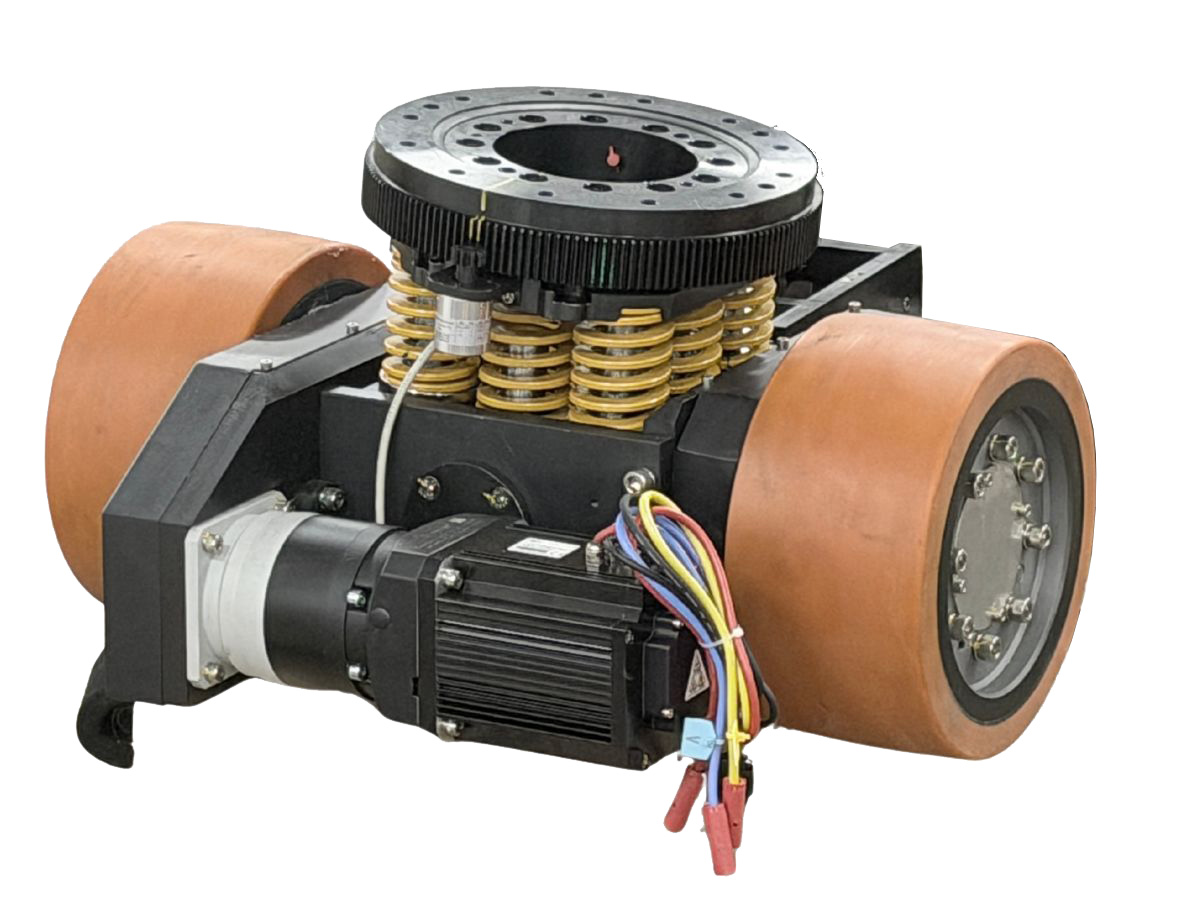
Die Serie deckt ein breites Spektrum an Last- und Betriebsanforderungen ab und eignet sich sowohl für leichte als auch für schwere mobile Geräte. Je nach Fahrzeuggewicht, Fahrgeschwindigkeit, Lastanforderungen und verfügbarem Einbauraum können unterschiedliche Antriebskonfigurationen ausgewählt werden. Mit hochauflösendem Encoder-Feedback und einem zuverlässigen Bremssystem unterstützen diese Antriebsräder präzise Bewegungen, einen stabilen Betrieb und ein sicheres Anhalten in anspruchsvollen industriellen Anwendungen.Details- TYCD Horizontaler Differentialgeschwindigkeitsantrieb mit zwei RadmotorenDer HONPINE TYCD-Differentialantriebs-Radmotor verwendet zwei Antriebsräder mit fester Fahrtrichtung, die nicht unabhängig voneinander lenken. Stattdessen ändert das Fahrzeug seine Richtung durch die Steuerung der Drehzahldifferenz zwischen dem linken und rechten Antriebsrad.
Dank seiner horizontalen Anordnung dreht das Fahrzeug nach rechts, wenn sich das linke Rad schneller dreht als das rechte. Drehen sich die beiden Antriebsräder in entgegengesetzte Richtungen, kann sich das Fahrzeug auf der Stelle drehen.
Das TYCD-Differentialantriebsrad kann entsprechend den Anwendungsanforderungen konfiguriert werden, einschließlich Raddurchmesser, maximaler Tragfähigkeit, Motorleistung und Getriebeübersetzungsverhältnis. Zu den optionalen Konfigurationen gehören Gummireifen und verschiedene Federungslösungen wie Schwenk-, Feder- und hydraulische Federungssysteme.Details - TYD integriertes Einzel-Lenk-/Antriebsradmodul für AGV & AMRDas HONPINE TYD-Antriebslenkmodul integriert den Antriebsmotor, das Getriebe, den Lenkmechanismus und das Rad in einer einzigen kompakten Einheit. Das Rad kann sich sowohl zum Fahren drehen als auch vorwärts oder rückwärts bewegen, während sich das gesamte Radmodul drehen kann, um die Lenkrichtung des Fahrzeugs zu steuern.
Mit einer maximalen Tragfähigkeit von bis zu 15 Tonnen pro Rad ist das TYD-Lenkmodul für schwere AGV- und AMR-Anwendungen ausgelegt. Zur Erfüllung unterschiedlicher Fahrzeuganforderungen stehen verschiedene Stoßdämpfungslösungen zur Verfügung.
Das Modul kann entsprechend den Anwendungsanforderungen angepasst werden, einschließlich Raddurchmesser, Übersetzungsverhältnis, Motorleistung und weiterer Spezifikationen. Es eignet sich besonders für Schwerlast-Schlepp-AGVs und Gabelstapler-AGVs.Details
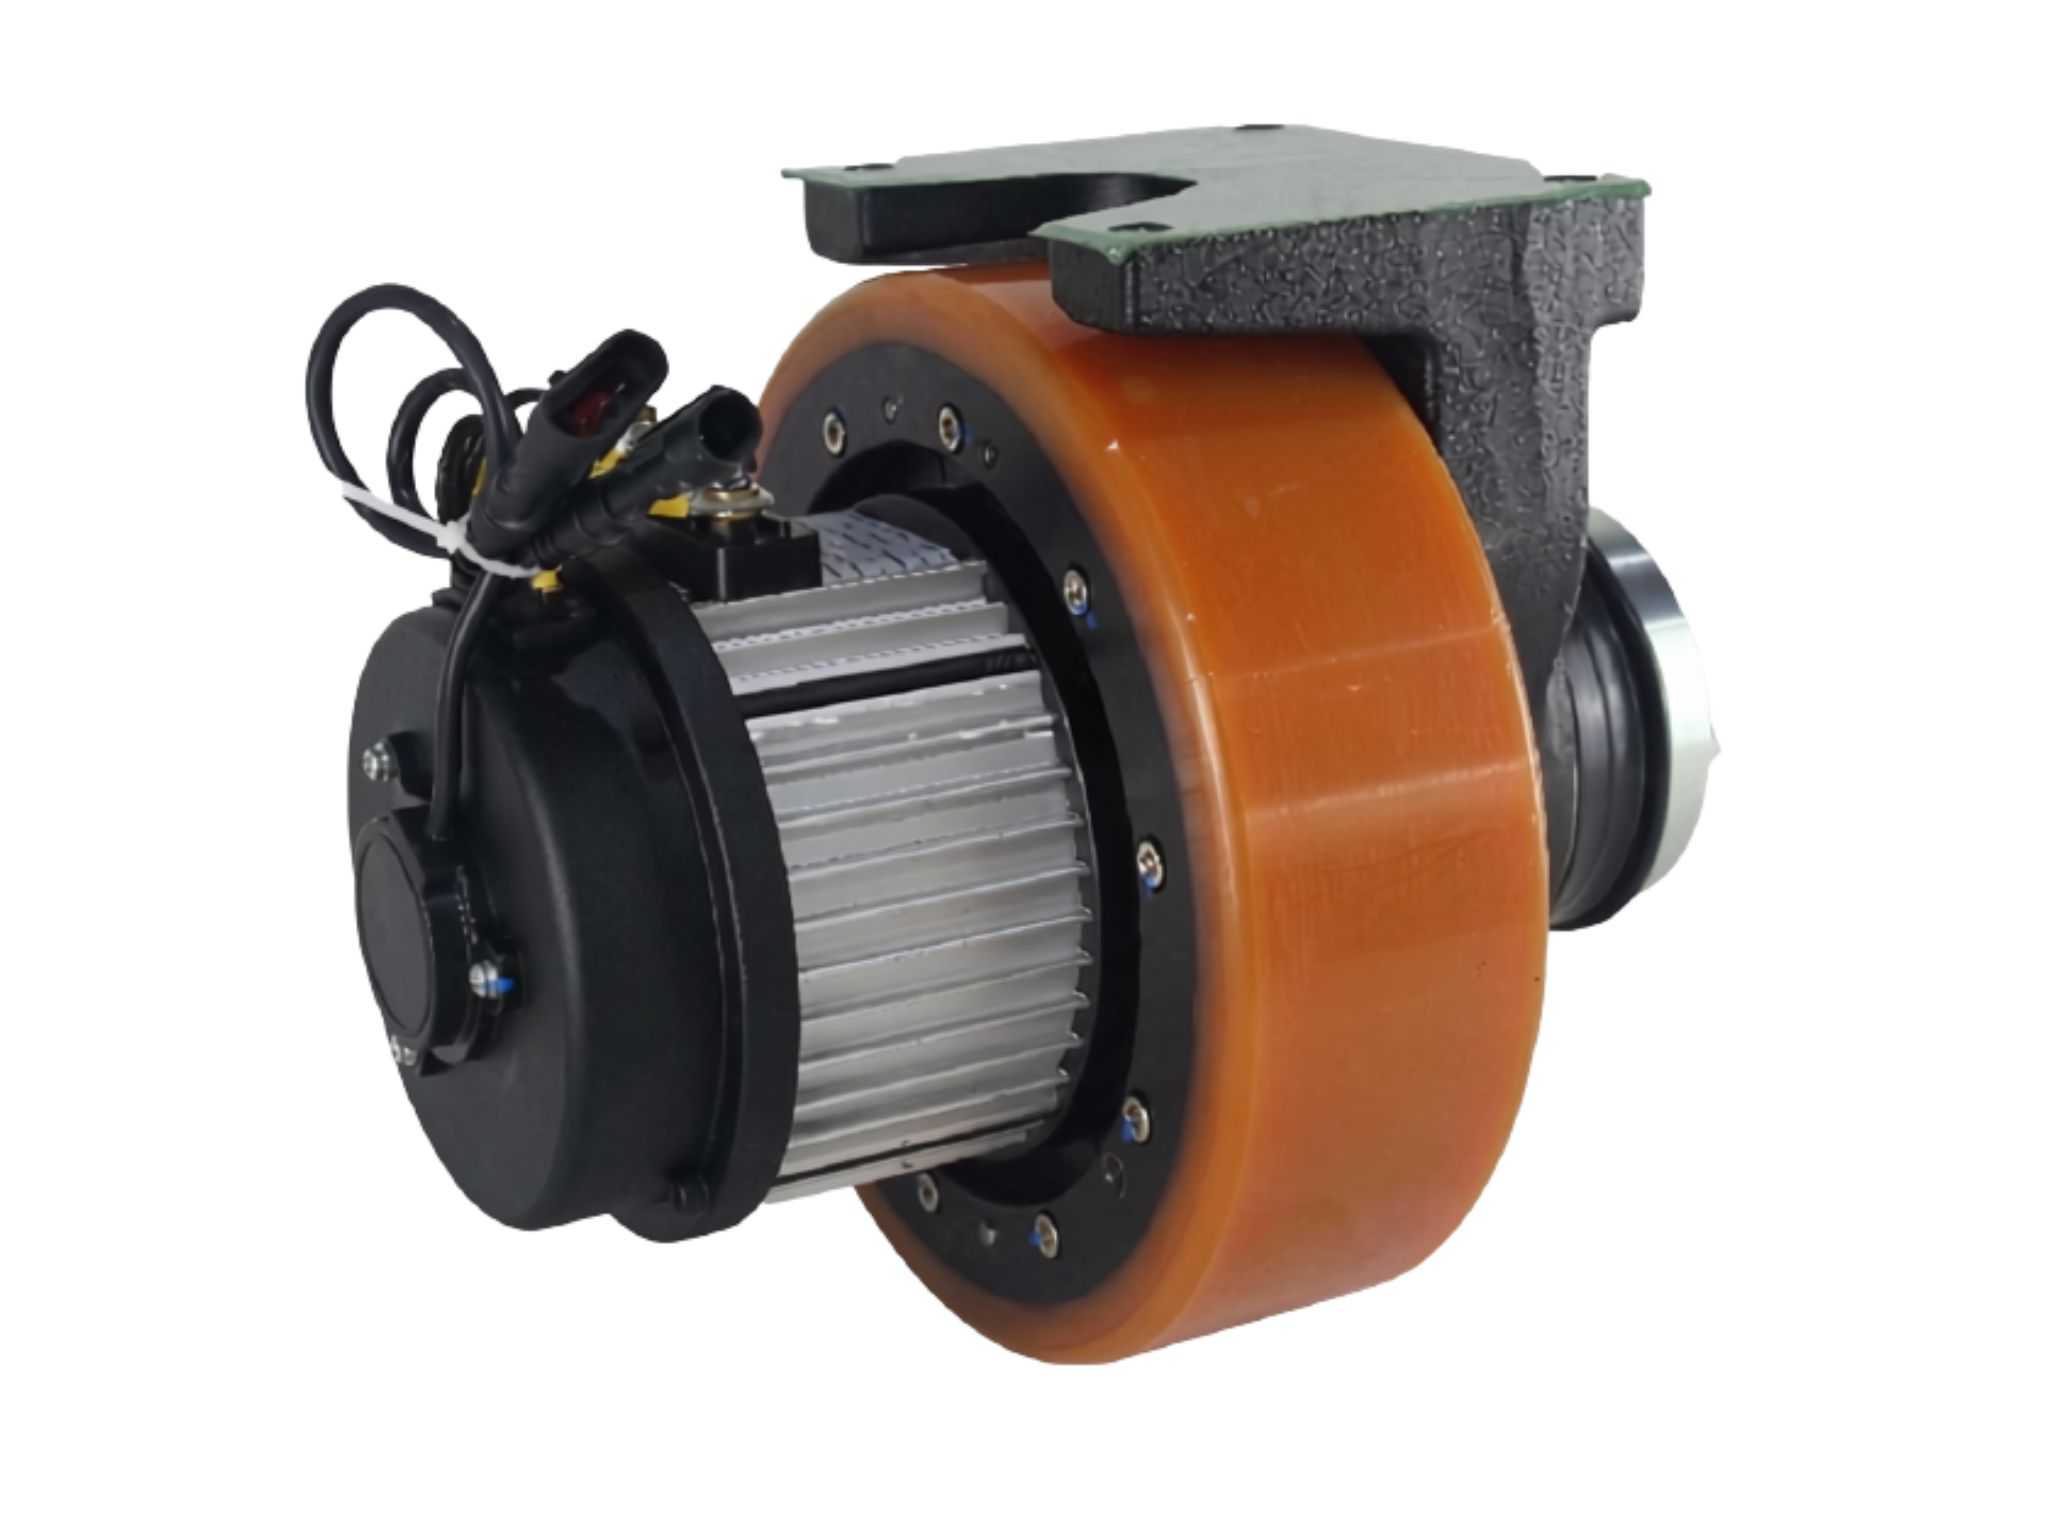
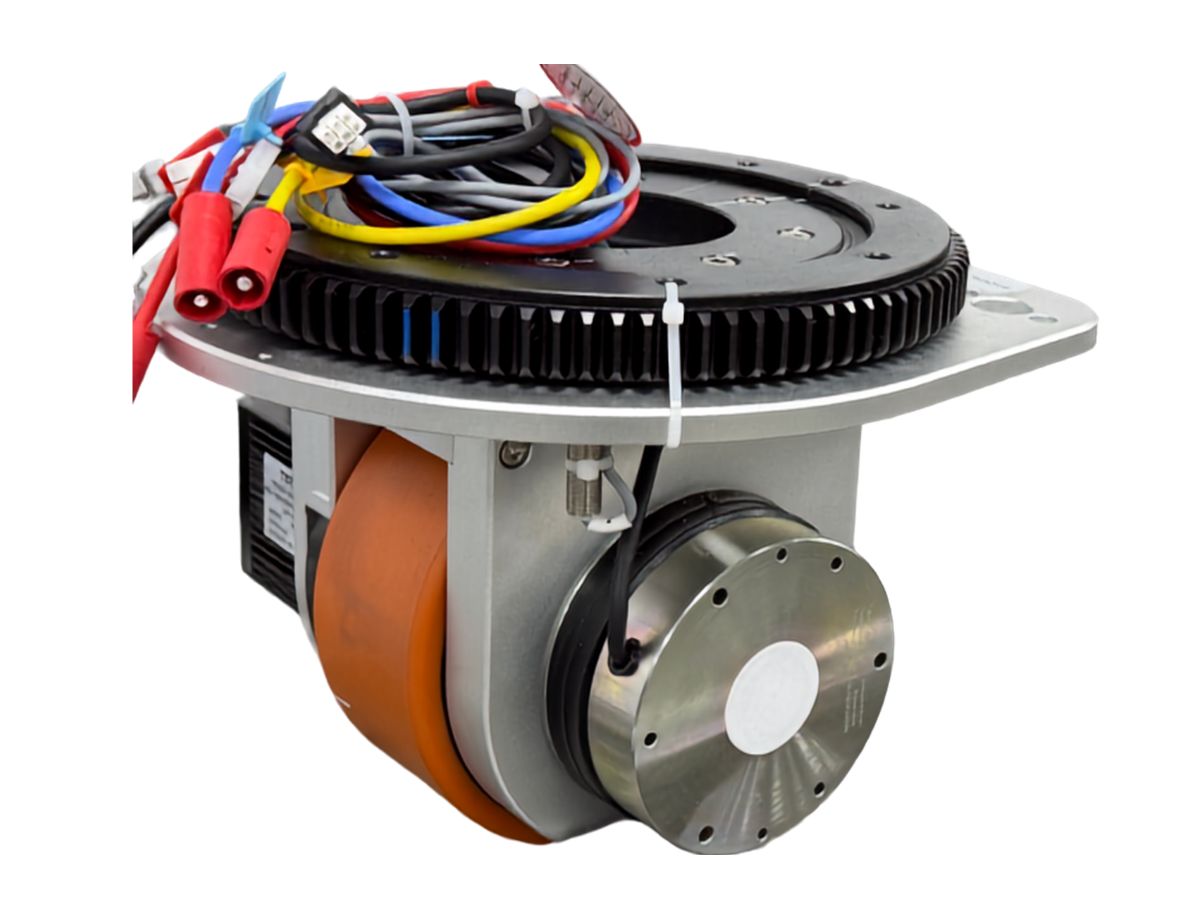
Industrieller Radnabenmotor
Honpine unterstützt globale Partner dabei, effiziente Mobilität in Anwendungen mit AGVs, AMRs, intelligenter Logistik und Industrierobotern zu erreichen. Unsere industriellen Radnabenmotorlösungen umfassen horizontale Antriebsräder, horizontale Lenkräder, vertikale Antriebsräder, vertikale Lenkräder, elektrische Lenkräder, Differenziallenkradbaugruppen und hochpräzise Lenkrollen.
Honpine-Radmotorensysteme sind für Plug-and-Play-Integration, stabilen Betrieb und zuverlässige Leistung ausgelegt und bieten effiziente sowie flexible Mobilitätslösungen für ein breites Anwendungsspektrum, darunter autonome mobile Roboter, Lagerautomatisierung, intelligenter Verkehr und industrielle Handhabungsgeräte.
 Omnidirektionaler Lenkradmotor für intelligente mobile RoboterDieses Produkt ist ein fortschrittlicher omnidirektionaler Lenkradmotor, der für intelligente mobile Roboter entwickelt wurde. Er überwindet die Einschränkungen herkömmlicher Lenkräder hinsichtlich des Lenkwinkels und ermöglicht eine kontinuierliche 360°-Drehung sowie Bewegungen in mehrere Richtungen. Dank des fest verlegten Kabelbaumdesigns werden Risiken durch Kabelverschleiß und -verwicklung grundlegend eliminiert, wodurch sich die Lebensdauer kritischer Komponenten um mehr als das Zehnfache verlängert. Er eignet sich ideal für AGVs, AMRs, Fahrgestelle humanoider Roboter und andere mobile Robotikanwendungen und hat sich in anspruchsvollen Umgebungen wie Kühlkettenlogistik, Fabriken und Lagern als zuverlässig erwiesen.Details
 Differentiallenkung mit zwei Antriebsrädern und DC-Motor-AktuatorEin Differentiallenk-Antriebsrad ist ein Zweiradantriebssystem, bei dem jedes Rad mit einem unabhängigen Aktuator, beispielsweise einem DC-Motor, ausgestattet ist. Die Bezeichnung leitet sich daraus ab, dass der Bewegungsvektor des Fahrzeugs das Ergebnis der kombinierten Bewegungen der beiden unabhängig angetriebenen Räder ist. Durch die Steuerung der beiden Antriebsmotoren, sodass sie sich in entgegengesetzte Richtungen oder mit unterschiedlichen Geschwindigkeiten drehen, wird das Motordrehmoment über ein Getriebe und polyurethanbeschichtete Räder übertragen, wodurch sich die beiden Räder innerhalb der Differentialantriebseinheit entgegengesetzt oder mit unterschiedlichen Geschwindigkeiten drehen. Dadurch wird der erforderliche Lenkwinkel erzeugt und das Manövrieren des Fahrzeugs ermöglicht.Details
 Vertikaler Antriebsradmotor für AGV- und AMR-GabelstaplerDieser vertikale Antriebsradmotor ist für AGVs, AMRs und Gabelstapler mit Tragfähigkeiten von bis zu 10 Tonnen ausgelegt und deckt nahezu alle Gabelstaplertypen ab. Die häufigsten Anwendungen sind Gabelstapler mit Tragfähigkeiten von 1,5 bis 3 Tonnen.
Mit der Weiterentwicklung des Internets der Dinge (IoT), von LiDAR-Navigationstechnologien und der breiten Einführung von 5G entwickeln sich Gabelstapler schrittweise von der manuellen Bedienung über die unterstützte Bedienung bis hin zur vollständig autonomen Steuerung. Daher ist die Umwandlung herkömmlicher Gabelstapler in fahrerlose Gabelstapler und AGVs (automatisch geführte Fahrzeuge) zu einem unvermeidlichen Branchentrend geworden. Dieses vertikale Antriebsrad wurde entwickelt, um den Übergang zu AGV-Gabelstaplern durch Leichtbauweise, kompakte Struktur und intelligente Integration zu beschleunigen.Details Vertikales Lenkmodul für den Außenbereich mit 360°-DrehungDas vertikale Lenkmodul ist für Außenanwendungen konzipiert und bietet eine ausgezeichnete Wasserdurchquerungsfähigkeit sowie eine hohe Steig- und Hindernisüberwindungsleistung. Der Begriff vertikales Lenkmodul bezeichnet eine Struktur, bei der der Motor vertikal über dem Antriebsrad montiert ist. In Verbindung mit einem Antriebscontroller kann eine mobile Plattform mit einem einzelnen Lenkmodul Start-/Stopp-, Vorwärts-/Rückwärtsfahr- und Lenkfunktionen ausführen. Bei Einsatz von zwei oder mehr Lenkmodulen ermöglicht das System Drehungen auf der Stelle, seitliche Bewegungen, omnidirektionale 360°-Drehungen, Geradeausfahrt, Seitwärtsfahrt, Diagonalfahrt und Kurvenfahrten – und damit freie Bewegungen in jede Richtung auf einer zweidimensionalen Ebene.Details
 Mechatronischer Radantriebsmotor mit horizontalem AntriebEin horizontales Antriebsrad ist ein mechatronisch integriertes Produkt, bei dem der Fahrantriebsmotor horizontal am Antriebsrad montiert ist. Es integriert den Fahrmotor mit einer Drehzahlrückmeldeeinheit, einem Untersetzungsgetriebe, einem Bremssystem, einer Montage- und Stützkonstruktion sowie einem gummibeschichteten Rad. Es zeichnet sich durch eine geringe Einbauhöhe, hohe Präzision, ein leichtes Design, hohe Tragfähigkeit, hohes Drehmoment, hohe Drehzahl, zuverlässige Leistung, lange Lebensdauer, einfache Installation und komfortable Wartung aus.Details
 360° drehbares AGV-Horizontalantriebs-LenkradDas horizontale AGV-Antriebslenkrad zeichnet sich durch ein integriertes Design aus, das Lenkmotor, Untersetzungsgetriebe, Positionsrückmeldeeinheit, Endschalter und Drehmechanismus in einem einzigen kompakten Modul vereint.
In Verbindung mit einem Antriebscontroller kann eine mobile Plattform mit einem einzelnen Lenkrad Start-/Stopp-, Vorwärts-/Rückwärtsfahr- und Lenkfunktionen ausführen.
Bei Verwendung von zwei oder mehr Lenkrädern ermöglicht das System eine Drehung auf der Stelle, seitliche Bewegung, omnidirektionale 360°-Drehung, Geradeausfahrt, Seitwärtsfahrt, Diagonalfahrt und Kurvenfahrten – für freie Bewegungen in jede Richtung auf einer zweidimensionalen Ebene.Details


AGV-Lenkroboter-Gleichstromradmotor – FAQ
Die folgenden FAQs basieren auf realen Anwendungen und der technischen Erfahrung mit Honpine AGV-Radmotoren und Roboter-Radmotoren. Sie behandeln häufige Fragen zur Motorauswahl, zum Drehmoment, zur Tragfähigkeit, zu Steuerungsmethoden, zur Installation und zu Anwendungen. Wenn Sie weitere technische Informationen oder eine kundenspezifische Lösung benötigen, kontaktieren Sie bitte unser Engineering-Team für professionelle Unterstützung.
Nabenmotoren mit integrierten Reduzierern stellen nicht nur eine Produktaufrüstung dar, sondern auch einen Paradigmenwechsel hin zu standardisierten intelligenten Modulen in Antriebssystemen. Der Wettbewerb entwickelt sich von der Leistung einzelner Komponenten hin zu umfassenden Fähigkeiten, die Systemintegration, Szenarienverständnis und intelligente Steuerung umfassen.
Dieser integrierte Ansatz steht im Einklang mit den Trends von KI und industrieller Automatisierung und bietet höhere Effizienz, Zuverlässigkeit und Skalierbarkeit.
AGV-Nabenmotoren bieten mehrere herausragende Vorteile. Ihr hoher Integrationsgrad vereint zahlreiche Funktionen in einer einzigen Einheit, reduziert den Bedarf an externen Komponenten und führt zu einer kompakteren Struktur mit höherer Präzision.
Integrierte Encoder und Hall-Sensoren ermöglichen eine präzise Motorsteuerung, während die schnelle Reaktion eine rasche Reaktion auf Steuersignale gewährleistet und die Betriebseffizienz deutlich verbessert. Die stabile Leistung bei niedriger Geschwindigkeit gewährleistet einen ruhigen Betrieb auch unter Niedriggeschwindigkeitsbedingungen.
Einschränkungen der Mobilität traditioneller Roboterfahrwerke
Der Differential-Zweiradantrieb begrenzt die omnidirektionale Bewegung, was zu langsameren Betriebszyklen führt
Höhenbeschränkungen des Fahrwerks machen traditionelle vertikale Lenkräder sperrig und schwer zu installieren
Das Fahrwerk muss komplexen Umgebungen und äußeren Einwirkungen standhalten, während oben montierte Roboterarme hohe Lasten auferlegen—die die Radiallastkapazität und Spitzenmomentgrenzen herkömmlicher Nabenmotoren überschreiten
HONPINE iSWV Serie omnidirektionaler Lenkräder: Eine Komplettlösung
Hohe Integration, optimierte Raumausnutzung
Das hochintegrierte und modulare Design mit ordentlich angeordneter flexibler Verkabelung reduziert die Modulgröße und -höhe erheblich und maximiert die Raumausnutzung des Fahrzeugs.
Reibungsloserer Betrieb, einfachere Wartung
Die verbesserte koaxiale Ausrichtung zwischen Motor und Getriebeeinheit reduziert Betriebsgeräusche. Verschleißanfällige Antriebsräder können leicht ausgetauscht werden, wodurch die Komplexität der Wartung sinkt.
Intelligent und zuverlässig, kein Datenverlust
Ausgestattet mit einer Backup-Stromv
Horizontale Lenkräder sind ideal für elektrisch angetriebene mobile Geräte mit Höhenbeschränkungen und bieten eine niedrige Montagefläche und hohe Übersetzungsverhältnisse.
Vertikale Lenkräder eignen sich besser für Außenanwendungen und ermöglichen Wasserdurchfahrten, eine überlegene Geländeanpassungsfähigkeit, eine verbesserte Hindernisüberwindung und eine optimierte Steigfähigkeit.
Um den vielfältigen Anforderungen der Branche gerecht zu werden, hat HONPINE seine Produkte durch jahrelange Entwicklung optimiert. Die horizontalen Antriebsrad-Serien bieten zuverlässige Leistung, einfache Installation und komfortable Wartung und liefern Lösungen für Leichtbaudesign, hohe Tragfähigkeit, großes Drehmoment und hohe Geschwindigkeit. Vertikale Lenkräder hingegen überzeugen in Außenumgebungen mit überlegener Geländegängigkeit und Hindernisüberwindungsfähigkeit.
HONPINE arbeitet eng mit Anwendern der AGV-Branche zusammen, um tiefgehende Einblicke in raue industrielle Anwendungsumgebungen zu gewinnen und die Schmerzpunkte der Kunden präzise zu identifizieren. Jedes Produkt wird unter strengen Betriebsbedingungen entwickelt und validiert, wobei in großem Umfang hochfeste Materialien und fortschrittliche Wärmebehandlungsverfahren eingesetzt werden, um die mechanische Haltbarkeit sicherzustellen.
Das Unternehmen ist mit mehreren umfassenden Prüfständen ausgestattet, deren Testkapazitäten 4500 rpm @ 300 N·m erreichen und die die Auslegung von Antriebssystemen, Leistungstests, die Validierung von Wasser- und Staubdichtigkeit sowie die Produktverifizierung abdecken.
HONPINEs Servo-Lenkräder integrieren hochwertige Komponenten der Branche und nutzen die umfangreiche Erfahrung der Ingenieure. Nach strengen Tests zeichnen sich die daraus resultierenden Produkte durch kleine Wendekreise, kompakte Strukturen, eine reibungslose Kraftübertragung und hohe Effizienz aus.
Ja. Die AGV-Radmotoren von HONPINE sind als Standardprodukte oder vollständig kundenspezifische Lösungen erhältlich, um spezifische Kundenanforderungen zu erfüllen. Sie werden häufig in AGVs, elektrischen Gabelstaplern, Hubarbeitsbühnen, Reinigungsrobotern und verschiedenen mobilen Robotersystemen eingesetzt, was HONPINE zu einem weltweit anerkannten Anbieter von elektrischen Antriebslösungen macht.
HONPINE ist eines der frühen chinesischen High-Tech-Unternehmen, das sich der Forschung und Entwicklung von Kernantriebssystemen für AGV-Radmobil-Handhabungsroboter widmet. Mit 16 Jahren Erfahrung in Forschung und Entwicklung, Fertigung und Vertrieb verfügt das Unternehmen über mehr als 10 Erfindungspatente und hat mehrere weltweit erste und in China erste High-Tech-Produkte entwickelt.
Dazu gehören das kleinste horizontale Lenkrad der Welt, das kleinste vertikale Lenkrad der Welt und das weltweit erste Doppelrad-Lenksystem. Die Produkte von HONPINE integrieren Antriebsmechanismen und Geschwindigkeitsrückmeldung, Lenkmechanismen und Positionsrückmeldung, Begrenzungsvorrichtungen, Bremssysteme und Stützstrukturen—und gewährleisten so umfassende Sicherheit und Stabilität.
Die Antriebsradsysteme von HONPINE decken vier große Serien ab, darunter horizontale und vertikale Lenkräder sowie Antriebsräder.
Da sich der technologische Wettbewerb im Bereich robotischer Antriebskomponenten verschärft, erzielt HONPINE weiterhin Durchbrüche bei hoher Leistungsdichte, niedrigem Energieverbrauch und kompakter Bauweise, um den komplexen Anforderungen vielfältiger robotischer Anwendungsszenarien gerecht zu werden.
HONPINEs innovative Spitzenlösungen für verkörperte humanoide Roboter—mit fortschrittlicher Technologie, herausragender Leistung und breiter Anpassungsfähigkeit—verleihen der rasanten Entwicklung der globalen Industrie für verkörperte Intelligenz kontinuierlich neue Dynamik und helfen Chinas Sektor für verkörperte Intelligenz, sich auf der globalen Bühne einen Wettbewerbsvorteil zu verschaffen.
Die omnidirektionalen Lenkmodulräder von HONPINE weisen eine hervorragende Stabilität bei niedrigen Geschwindigkeiten auf und reduzieren Vibrationen, Ruckeln und Zögern beim Lenken und Bewegen wirksam. Sie liefern ein starkes Ausgangsdrehmoment und ermöglichen eine einfache Anpassung an eine Vielzahl von Lastbedingungen. Als Verschleißteil kann das Antriebsrad bequem ausgetauscht werden, was die Wartung erheblich vereinfacht.
Darüber hinaus minimiert das hochsteife strukturelle Design des Moduls die Auswirkungen externer Stöße auf die Bewegungsgenauigkeit und bietet Robotern eine zuverlässigere und präzisere Motion Controlsleistung.
Mit dem rasanten Wachstum des globalen Marktes für verkörperte Intelligenz sind Leistungskomponenten zu einer entscheidenden Grundlage für verkörperte intelligente Roboter geworden. Ihre Leistung bestimmt direkt die Einsatzfähigkeiten des Roboters in verschiedenen Szenarien und ist zu einem wichtigen wettbewerblichen Unterscheidungsmerkmal geworden.
AGV-Genauigkeit und Lenkabweichung – FAQ
Wenn AGV-Lenkabweichungen und Positionierungsfehler als messbare und zerlegbare Genauigkeitsprobleme behandelt werden, werden die zugrunde liegenden Ursachen wesentlich klarer. Die folgenden sechs Empfehlungen können direkt in der Praxis angewendet werden.Bei der Auswahl von AGV-Rädern ist Genauigkeit kein abstraktes Konzept. Sie ist ein technischer Leistungsindikator, der durch Faktoren wie Raddurchmessertoleranz, Rundlauf, Konzentrizität, Härtekonsistenz und Verbindungsstabilität bestimmt wird. Durch eine wirksame Kontrolle dieser Faktoren kann die Bewegungsgenauigkeit von AGVs von einem wiederkehrenden Fehlerbehebungsproblem in ein messbares technisches Problem mit klaren Parametern und Lösungen umgewandelt werden.
Nicht unbedingt. Die Ursachen können in der Navigation und Kalibrierung, der mechanischen Struktur oder den Antriebskomponenten liegen. Überprüfen Sie die Sensorinstallation, Kalibrierparameter, Rahmeneinstellung, Aufhängung und Montagetoleranzen, bevor Sie sich auf die Räder konzentrieren. Wenn die Abweichung nach einer Neukalibrierung oder einem Sensoraustausch weiterhin besteht oder dauerhaft auf einer Seite auftritt, prüfen Sie die Radgeometrie, die Gleichmäßigkeit des Abrollverhaltens und die Installation.
Als praktische Richtlinie gilt: Wenn der Unterschied zwischen dem linken und rechten Raddurchmesser innerhalb von 0,1 % liegt, ist in der Regel eine normale Navigationskorrektur möglich. Bei mehr als 0,2 % kann es beim Geradeausfahren zu einer merklichen Abweichung kommen. Bei einem Rad mit 200 mm Durchmesser entsprechen 0,2 % etwa 0,4 mm. Die Raddurchmesser sollten vor der Montage gemessen und aufeinander abgestimmt werden.
Häufige Ursachen sind unterschiedliche Radchargen, Unterschiede im Durchmesser oder in der Härte, Veränderungen des Rollradius, eine veraltete Wegstreckenkalibrierung oder eine fehlerhafte Montage. Auch ungleichmäßige Anzugsdrehmomente und eine unsachgemäße Lagerinstallation können die Spurhaltung beeinträchtigen. Prüfen Sie zunächst die Übereinstimmung der Räder und kalibrieren Sie anschließend die Wegstreckenparameter neu.
Das hängt von der Ursache ab. Der Austausch eines aufeinander abgestimmten Radpaares kann helfen, wenn die Abweichung durch Durchmesserunterschiede oder ungleichmäßigen Verschleiß verursacht wird. Liegt die Ursache in der Konzentrizität der Radnabe, Montagefehlern, den Bodenbedingungen oder Navigationsparametern, lässt sich das Problem möglicherweise nicht allein durch den Austausch der Räder beheben. Ermitteln Sie die Grundursache, bevor Sie Komponenten austauschen.
Eine Regelkreisnavigation erkennt und korrigiert Abweichungen, beseitigt jedoch nicht die mechanische Ursache des Fehlers. Unterschiede in der Radgeometrie können wiederholte Lenkkorrekturen, ungleichmäßigen Radverschleiß oder eine geringere Andockgenauigkeit verursachen. Je höher die Navigationsgenauigkeit, desto wichtiger werden die Maßhaltigkeit der Räder und ihre Laufeigenschaften.
Nicht unbedingt. Die Härte beeinflusst Reibung und Druckverformung. Unterschiede zwischen dem linken und rechten Rad können die Traktion und den effektiven Rollradius verändern und dadurch zu Abweichungen beitragen. Eine höhere Härte kann zudem den Bodenschutz verringern und die Geräuschentwicklung beeinflussen. Härte sollte nicht mit Verschleißfestigkeit gleichgesetzt werden, die hauptsächlich von der Materialrezeptur abhängt.
Im Allgemeinen wird nicht empfohlen, für das linke und rechte Antriebsrad unterschiedliche Härtegrade zu verwenden. Idealerweise sollten sie dasselbe Materialsystem, dieselbe Produktionscharge und dieselbe Härte aufweisen, wobei die Abweichung innerhalb von 2 Shore A liegen sollte. Falls unterschiedliche Härtegrade erforderlich sind, sollten Kompensation und Neukalibrierung über das Fahrzeugsteuerungssystem durchgeführt werden.
Ja. Die Temperatur beeinflusst die Härte, Abmessungen, Reibung und Rolleigenschaften von Polyurethan. Daher kann dieselbe Wegstreckenkalibrierung über einen großen Temperaturbereich hinweg nicht identisch funktionieren. HONPINE-Antriebsräder sind für Temperaturen von -30 °C bis +70 °C ausgelegt, bei kurzzeitiger Belastung bis zu +90 °C. Oberhalb von +40 °C nimmt die Tragfähigkeit ab. Bei Präzisionskalibrierungen sollte die Temperatur dokumentiert werden.
Verwenden Sie die Methode „drei Prüfungen und ein Test“: Messen Sie den Raddurchmesser an mehreren Punkten und stimmen Sie die Räder aufeinander ab; prüfen Sie den Radial- und Axialschlag; vergleichen Sie die Härte an mehreren Punkten; führen Sie anschließend nach der Montage einen praktischen Fahrtest durch. Ein 10-Meter-Test der Geradeausabweichung und ein 360-Grad-Rückkehr-zum-Ausgangspunkt-Test können helfen, potenzielle Probleme vor dem Einsatz in der Serienproduktion zu erkennen.
Prüfen Sie, ob der Lieferant chargenbezogene Prüfprotokolle für kritische Abmessungen bereitstellt, wichtige Fertigungsprozesse mit definierten Toleranzen steuert, bei der Radauswahl Last, Geschwindigkeit, Bodenbedingungen und Temperatur bewertet und Probleme bis zu bestimmten Chargen und Prozessen zurückverfolgen kann. Diese Fähigkeiten zeigen, ob der Lieferant systematische Unterstützung bei präzisionsbezogenen Problemen rund um Räder bieten kann.
Anwendungen von Honpine-Radnabenmotoren
Honpine-Radnabenmotoren werden häufig in AGVs, AMRs, autonomen mobilen Robotern, intelligenter Logistik, industrieller Automatisierung und mobilen Robotersystemen eingesetzt. Mit hohem Drehmoment, kompakter Integration, präziser Bewegungssteuerung und zuverlässiger Leistung bieten Honpine-Radmotorlösungen effiziente Mobilität für Anwendungen wie Lagerroboter, Lieferroboter, Inspektionsroboter, humanoide Roboter und intelligente Transportausrüstung.
‹


›

- 00
0000-00
So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern aus
- 00
0000-00
Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?
- 00
0000-00
DD-Motoren VS harmonische Drehaktuatoren
- 00
0000-00
Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?
- 00
0000-00
Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung





