










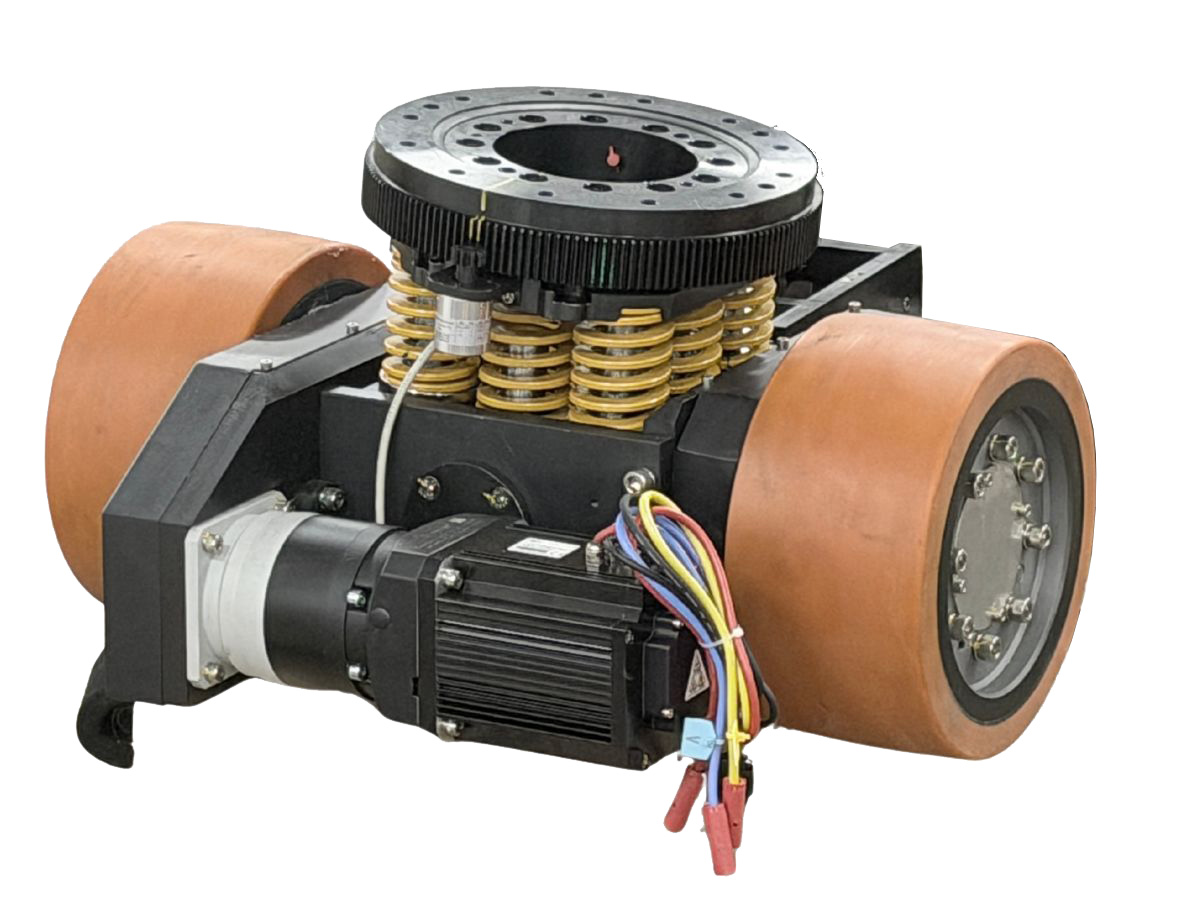
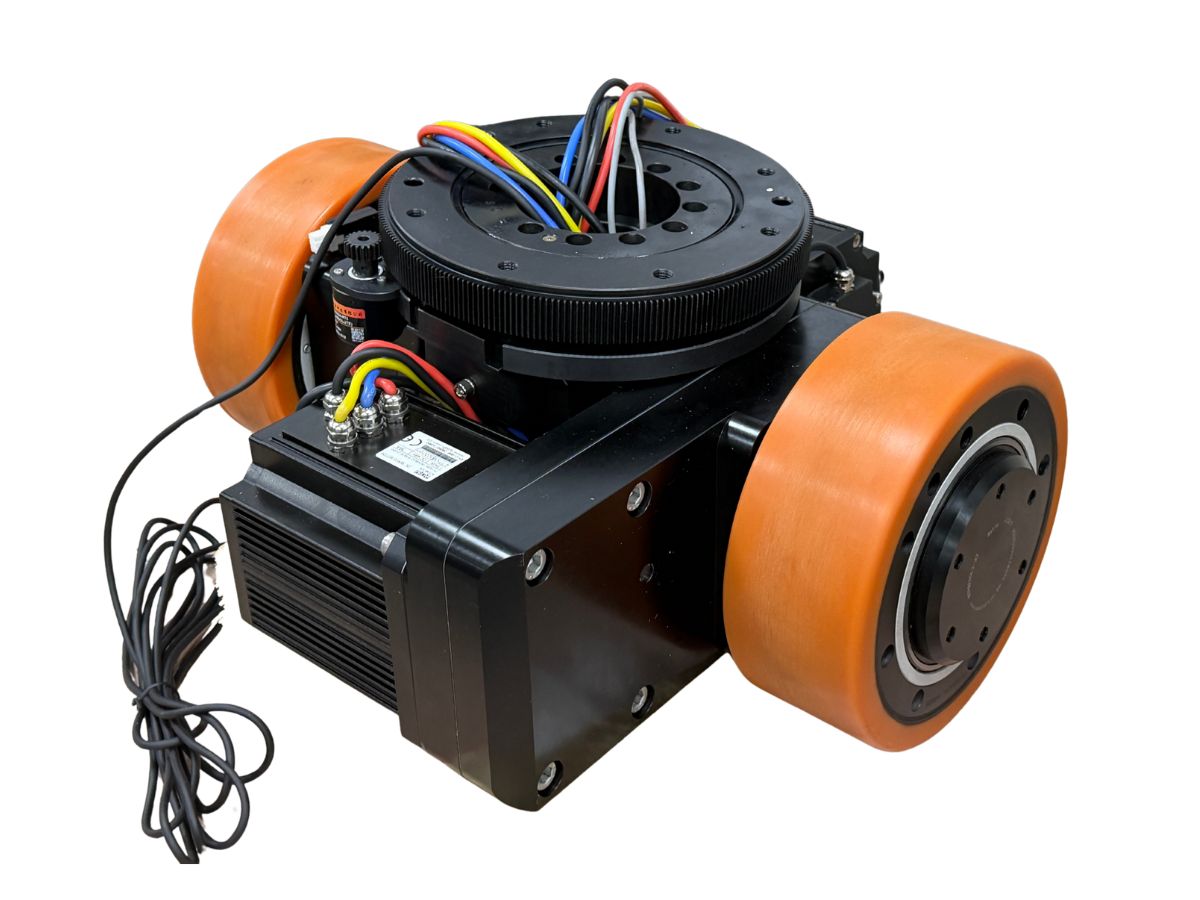
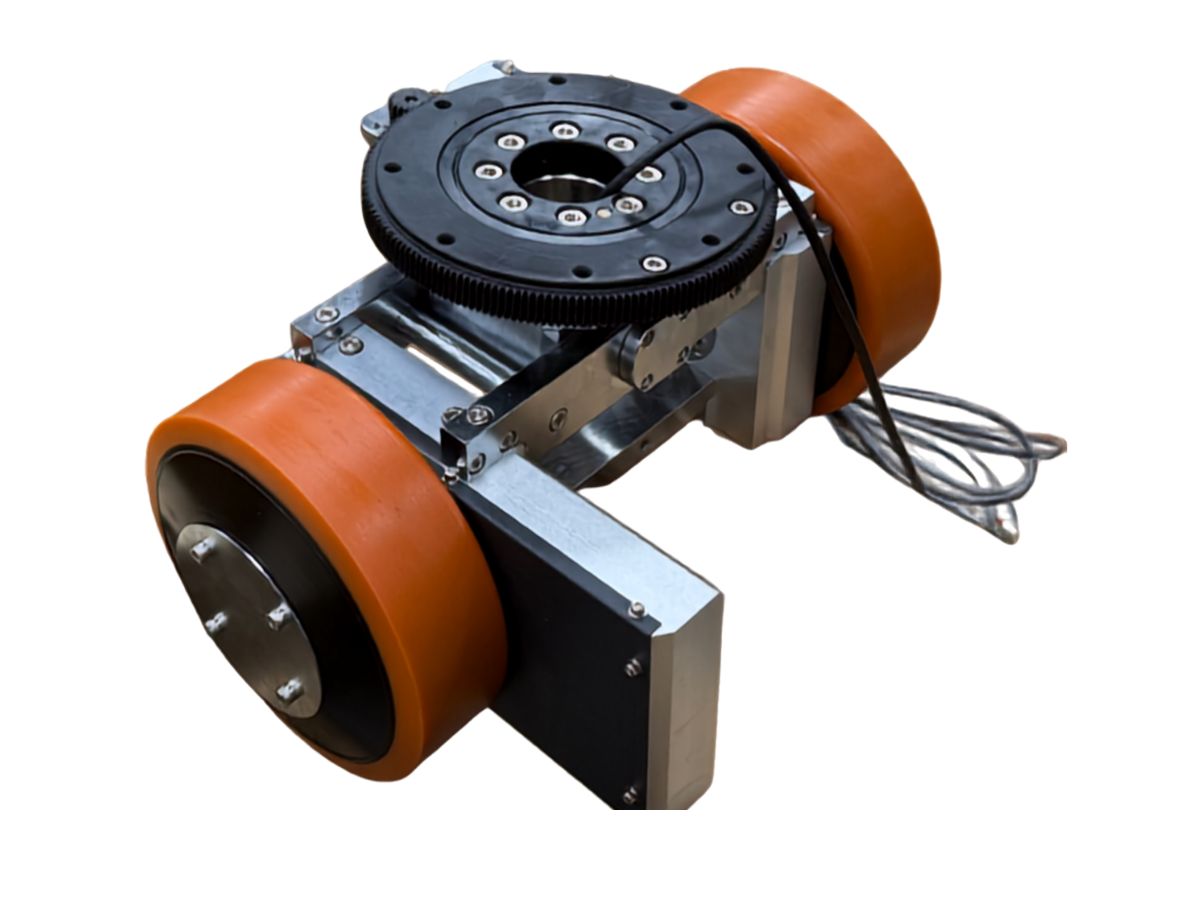
TYCD Horizontaler Differentialgeschwindigkeitsantrieb mit zwei Radmotoren
● Einführung
Dank seiner horizontalen Anordnung dreht das Fahrzeug nach rechts, wenn sich das linke Rad schneller dreht als das rechte. Drehen sich die beiden Antriebsräder in entgegengesetzte Richtungen, kann sich das Fahrzeug auf der Stelle drehen.
Das TYCD-Differentialantriebsrad kann entsprechend den Anwendungsanforderungen konfiguriert werden, einschließlich Raddurchmesser, maximaler Tragfähigkeit, Motorleistung und Getriebeübersetzungsverhältnis. Zu den optionalen Konfigurationen gehören Gummireifen und verschiedene Federungslösungen wie Schwenk-, Feder- und hydraulische Federungssysteme.
Merkmale
1. Flache und kompakte Struktur
Da die beiden Antriebsräder in einer Richtung fest ausgerichtet sind, können die Antriebsmotoren vollständig horizontal im Fahrzeugchassis installiert werden. Diese flache Konfiguration verbessert die Nutzung des vertikalen Bauraums und macht das Differentialantriebssystem für kompakte AGV- und AMR-Chassiskonstruktionen geeignet.
2. Geringere Kosten im Vergleich zu Lenkradmodulen
Das Differentialantriebssystem benötigt weniger mechanische Komponenten als ein Lenkradmodul.
Es sind weder ein spezieller Lenkmotor noch komplexe Drehkranzlager oder die für einen Lenkradmechanismus üblicherweise erforderliche Präzisionszahnradübertragung notwendig. Die Grundkonfiguration besteht aus zwei Antriebsmotoren mit Getrieben und zwei passiven Lenkrollen.
Auch das Steuerungssystem ist einfacher. Es werden nur zwei Motorantriebe benötigt, ohne die koordinierte Steuerung separater Fahr- und Lenkmotoren, wie sie bei einem Lenkradmodul verwendet wird.
3. Null-Wenderadius und ausgezeichnete Manövrierfähigkeit
Das Differentialantriebssystem ermöglicht eine 360°-Drehung auf der Stelle. Wenn sich das linke und rechte Antriebsrad mit gleicher Geschwindigkeit, jedoch in entgegengesetzten Richtungen drehen, kann sich das Fahrzeug um seinen geometrischen Mittelpunkt drehen, ohne sich vorwärts oder rückwärts zu bewegen.
Dadurch eignen sich AGVs mit Differentialantrieb besonders gut für beengte Räume. In stark frequentierten Lagergängen, Restaurantkorridoren oder an Aufzugseingängen kann das Fahrzeug wenden und seine Ausrichtung anpassen, ohne die bei herkömmlichen Gabelstaplern erforderlichen wiederholten Vor- und Rückwärtsmanöver, was die Raumnutzung und betriebliche Flexibilität verbessert.
4. Einfache Bewegungssteuerung und schnelle Entwicklung
Das kinematische Modell eines Fahrzeugs mit Differentialantrieb ist eines der grundlegendsten und etabliertesten Modelle in der mobilen Robotik. Die Beziehung zwischen der linearen Geschwindigkeit und der Winkelgeschwindigkeit des Fahrzeugs ist relativ einfach, was zu geringem Rechenaufwand für die Hauptsteuerung und einem kürzeren Entwicklungszyklus führt.
5. Schnelle dynamische Reaktion für hochfrequenten Betrieb
Differentialantriebssysteme eignen sich gut für Anwendungen mit häufigem Starten und Stoppen, schneller Beschleunigung und schneller Verzögerung.
Bei hochfrequenten Vorgängen wie E-Commerce-Sortierung und Materialhandling bietet die Zweirad-Differentialantriebskonfiguration eine schnelle dynamische Reaktion und präzise Drehzahlregelung und unterstützt so einen AGV-Betrieb mit hohem Durchsatz.
6. Hohe Zuverlässigkeit und einfache Wartung
Die mechanische Struktur ist relativ einfach und kommt ohne komplexe Lenkgetriebe, Zahnriemen oder Drehmechanismen aus. Weniger mechanische Komponenten bedeuten weniger potenzielle Fehlerstellen und vereinfachte Wartung.
Wenn ein Antriebsrad oder Motor gewartet werden muss, kann die betroffene Komponente in der Regel unabhängig ausgebaut und ersetzt werden. Dies kann die Wartungsstillstandszeit im Vergleich zu Lenkradmodulen reduzieren, bei denen möglicherweise ein stärker integrierter Lenkmechanismus demontiert werden muss.
7. Gute Traktion und Bodenhaftung unter geeigneten Bedingungen
Auf ebenen Innenböden tragen die beiden Antriebsräder in der Regel einen erheblichen Teil des Fahrzeuggewichts, während Lenkrollen zusätzliche Unterstützung bieten und eine Dreipunkt- oder Vierpunktabstützung bilden.
Die daraus resultierende Radlast sorgt für ausreichenden Bodenkontakt und trägt zur Verringerung des Radschlupfs bei, wodurch eine gute Traktion für Anwendungen wie AGVs zum Ziehen leichter Lasten und Materialtransportfahrzeuge erzielt wird.
Das TYCD-Differentialantriebsrad bietet eine kompakte und wirtschaftliche Bewegungslösung für AGVs, AMRs, Lagertransportfahrzeuge, E-Commerce-Sortiersysteme und Anwendungen zum Ziehen leichter Lasten, insbesondere wenn einfache Steuerung, hohe Manövrierfähigkeit und eine effiziente Nutzung des Chassisbauraums erforderlich sind.
Spezifikation
Blatt 1
Die Produktspezifikationen für das Standardmodell werden derzeit aktualisiert; bitte kontaktieren Sie uns für eine professionelle Beratung zur kundenspezifischen Anpassung.




