Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagt
JedesDatenblatt eines Wellgetriebesbeginnt mit einem Verdrehspielwert in arcmin. Er ist meist die erste Zahl, die ein Ingenieur vergleicht – und zugleich die am häufigsten falsch interpretierte bei der Auslegung von Gelenkmodulen. Die Angabe „lost motion ≤ 1 arcmin“ bedeutet weder, dass das Gelenk starr ist, noch, dass Ihr Positionierfehler 1 arcmin beträgt. Dieser Artikel erläutert, was die Spezifikation zumVerdrehspiel von Wellgetriebentatsächlich misst, warumWellgetriebeWerte unter einer Winkelminute erreichen, wie sich arcmin in eine praktische Genauigkeit umrechnen lassen und wie Sie ein Verdrehspielziel festlegen, das zu Ihrer Anwendung passt.
Was misst das Verdrehspiel eines Wellgetriebes tatsächlich?
Der in einem Datenblatt eines Wellgetriebes als „lost motion“ oder „backlash“ angegebene Wert wird unter einer bestimmten, eng definierten Bedingung gemessen:
Die Eingangswelle ist arretiert (wird nicht angetrieben).
Am Abtrieb wird eine Last von ±2 % des Nenndrehmoments angelegt und anschließend umgekehrt.
Die Winkeldifferenz am Abtrieb zwischen den beiden Nulldurchgängen des Drehmoments entspricht dem lost motion.
Dabei handelt es sich um eine nahe null Drehmoment gemessene Totzone – nicht um eine Steifigkeitskurve und auch nicht um ein Positionierfehlerbudget. Eine Winkelminute entspricht 1/60 Grad oder 0,291 mrad. Datenblattwerte sind Höchstwerte, keine typischen Werte. Bei einem Getriebe mit Abtriebslager und Flansch fällt der Messwert üblicherweise etwas höher aus als bei einem Komponentensatz. Klären Sie beim Vergleich von Lieferanten zuerst die Messbedingung: ±2 % oder ±5 % des Nenndrehmoments und welche Baureihe beziehungsweise Genauigkeitsklasse gemeint ist.
Die drei Werte, die Ingenieure häufig verwechseln
Der entscheidende Fallstrick: Das lost motion wird nahe null Drehmoment erfasst, während die Breite der vollständigen Hystereseschleife – die Größe, die Ihr Gelenk bei realen Lastumkehrungen erfährt – typischerweise zwei- bis dreimal so groß ist. Nur den Verdrehspielwert in arcmin zu lesen und daraus auf Steifigkeit zu schließen, ist der häufigste Beurteilungsfehler bei der Auswahl eines Gelenks.
Warum erreichen Wellgetriebe ein Verdrehspiel unter einer Winkelminute?
Zwei konstruktive Eigenschaften ermöglichen die kleinen Werte in arcmin:
Hoher Zahneingriff. Bei einemWellgetriebesind ungefähr 30 % der Zähne von Flexspline und Circular Spline gleichzeitig im Eingriff. Bei einer herkömmlichen Planetenstufe sind es dagegen nur zwei oder drei Zähne. Fertigungsfehler gleichen sich über Dutzende von kämmenden Zähnen aus, statt sich auf ein einzelnes Zahnpaar zu konzentrieren.
Vorgespanntes flexibles Getriebe. Der Wellengenerator verformt den Flexspline elastisch, sodass er unter dauerhafter Vorspannung im Eingriff steht. Es gibt kein konstruktiv vorgesehenes Spiel, das durch Einstellungen beseitigt werden muss – anders als bei Planetengetrieben, die dafür beispielsweise schwimmende Sonnenräder oder geteilte Zahnräder benötigen.
Der Preis für diese elastische Vorspannung ist ein weicher Bereich mit geringer Steifigkeit (das K1-Segment), unmittelbar nachdem die Totzone geschlossen ist. EinWellgetriebe kann daher ein ausgezeichnetes lost motion aufweisen und unter Volllast dennoch eine breite Hystereseschleife zeigen. Verdrehspiel und Torsionssteifigkeit müssen gemeinsam bewertet werden – der arcmin-Wert allein unterschätzt den tatsächlichen Fehler bei Lastumkehr.
Arcmin in nachvollziehbare Millimeter umrechnen
Verdrehspiel ist nur dann relevant, wenn es sich in einen linearen Fehler am Werkzeugmittelpunkt umsetzt. Bei einer Armlänge L und einem Verdrehspiel θ (in Radiant) gilt für den Fehler: e = L × θ:
Auf Systemebene sind zwei weitere Umrechnungen wichtig:
Auf die Motorseite bezogen wird aus 1 arcmin am Abtrieb i × 1 arcmin am Eingang – bei einem Getriebe mit Übersetzung 100:1 entspricht das 1,67° am Motor. Ein motorseitiger Encoder kann die Totzone überhaupt nicht erfassen; dafür ist nur ein abtriebsseitiger Encoder (Dual-Encoder) geeignet.
Rückwärts von einer Toleranz aus gerechnet: Um bei einer Reichweite von 0,5 m ±0,05 mm einzuhalten, darf das Verdrehspiel etwa 0,34 arcmin betragen – das liegt bereits an der Grenze von Präzisions-Wellgetrieben. In diesem Fall ist eine Verdrehspielkompensation über den Abtriebsencoder zwingend erforderlich; das Getriebe allein kann die Toleranz nicht gewährleisten.H2: Wo die Totzone tatsächlich Probleme verursacht: Symptome auf der Regelungsseite
Kriechen bei Richtungswechsel und Grenzzyklen
Ein Integrator im Positionsregelkreis läuft innerhalb der Totzone in die Sättigung und überschwingt, sobald die Totzone geschlossen wird. Bei langsamen Hin-und-her-Bewegungen zeigt sich dies als Pendeln oder Grenzzyklus – genau das Bewegungsprofil von Scan-, Dosier- und Prüfachsen.
Blindbereiche bei der Kraftregelung
Innerhalb der Totzone wird das Motordrehmoment nicht auf den Abtrieb übertragen. Kraftgeregelte Gelenke und die Kollisionserkennung haben daher einen „Blindbereich“ für das Drehmoment, dessen Breite durch lost motion und Reibung bestimmt wird. Dadurch ist die Bandbreite der Kraftregelung begrenzt.
Die Falle bei der Kompensation mit Dual-Encoder
Ein Abtriebsencoder kann lost motion messen und kompensieren, doch der Korrekturregelkreis fügt Phasenverzögerung und harmonische Fehler hinzu. Er benötigt eine begrenzte Bandbreite und eine Kerbfilterung; eine bloße Erhöhung der Verstärkung des äußeren Regelkreises destabilisiert das Gelenk.
Haftreibung und Verdrehspiel
Bei jeder Richtungsumkehr verbinden sich Haftreibung und Totzone zu einem Stick-Slip-Verhalten, das schwieriger zu kompensieren ist als jeder der beiden Effekte allein. Dies ist eine häufige Ursache dafür, dass ein Gelenk auf dem Prüfstand die Verdrehspielspezifikation „erfüllt“, im System aber schwingt.H2: Das Verdrehspielziel anwendungsgerecht festlegen
Als Faustregel gilt: Legen Sie das Verdrehspiel erst fest, nachdem das Genauigkeitsbudget erstellt wurde. Rechnen Sie die Toleranz am Endeffektor in ein arcmin-Budget am Gelenk um, reservieren Sie Spielraum für Hysterese (Faktor 2–3), temperaturbedingte Zunahme und Verschleiß und wählen Sie anschließend die Genauigkeitsklasse.
Drei Ursachen für zunehmendes Verdrehspiel im Betrieb
Ratscheneffekt (Rutschen bei Überlast): Wird das Spitzendrehmoment überschritten, kann der Flexspline über den Spline rutschen. Das lost motion nimmt dauerhaft und irreversibel zu. Legen Sie das Getriebe mit ausreichender Reserve oberhalb des Spitzendrehmoments aus, nicht nur oberhalb des Nenndrehmoments.
Temperatur und Verschleiß: Das lost motion nimmt mit den Betriebsstunden und der Wärme zu; am Ende der Lebensdauer kann es 30–100 % über dem Auslieferungswert liegen. Bei Präzisionsanwendungen sollten Werte für das Lebensdauerende zugrunde gelegt werden.
Montageexzentrizität: Eine nicht ebene Montagefläche oder eine Fehlausrichtung des Gehäuses führt dazu, dass das Verdrehspiel über den Drehwinkel ungleichmäßig ist. Ein an einem einzelnen Punkt auf dem Prüfstand gemessener Wert von 1 arcmin kann lokal mit 3 arcmin einhergehen. Prüfen Sie mehrere Abtriebspositionen.H2: Wie HONPINE das Verdrehspiel spezifiziert
HONPINE-Wellgetriebewerden als Komponentensätze und in integrierter Ausführung in Standard- und Mini-Baureihen geliefert. Im aktuellen Katalog ist für die Mini-Wellgetriebebaureihe (Becherbauform CSF,Zylinderhut-Bauform SHD) bei allen Größen und Übersetzungen ein Verdrehspiel von 20 arcsec – etwa 0,33 arcmin – angegeben. Die Nenndrehmomente reichen von 0,06 N·m (CSF-2.5) bis 5 N·m (CSF-11). Damit liegt die gesamte Baureihe sicher innerhalb des Bereichs von ≤ 0,5 arcmin, der für Präzisionspositioniergelenke erforderlich ist. Werte, Genauigkeitsklassen und Messbedingungen für Standardbaureihen sowie integrierte Ausführungen im Vergleich zu Komponentensätzen sind anhand des aktuellen Datenblatts für die jeweilige Baugröße zu bestätigen – [Mit HONPINE abzustimmen].
Geben Sie bei einer Anfrage drei Punkte an: die gewünschte Messbedingung (±2 % oder ±5 %), die erwartete Genauigkeitsklasse und ob das lost motion bei Auslieferung oder am Ende der Lebensdauer spezifiziert werden soll. Ein Lieferant, der alle drei Punkte präzise beantwortet, liefert einen arcmin-Wert, auf dessen Grundlage Sie auslegen können.
Checkliste zur Prüfung des Verdrehspiels vor dem Kauf
1. Messbedingung bestätigen: Eingang arretiert, ±2 % oder ±5 % des Nenndrehmoments, Nulldurchgänge des Drehmoments.
2. Fragen, ob es sich um einen Höchst- oder typischen Wert handelt und ob er für ein integriertes Getriebe oder einen Komponentensatz gilt.
3. Die Hystereseschleife (oder Steifigkeitsdaten zu K1/K2) anfordern, nicht nur den lost-motion-Wert.
4. Die Toleranz am Endeffektor in ein arcmin-Budget umrechnen und den Spielraum nach Berücksichtigung der Hysterese prüfen.
5. Den Abtriebsencoder einplanen – motorseitige Encoder können die Totzone nicht erfassen.
6. Das Verdrehspiel nach der Installation an mehreren Abtriebspositionen prüfen.
7. Mit ausreichender Reserve auf das Spitzendrehmoment auslegen, um einen Ratscheneffekt zu vermeiden.
8. Den zulässigen Verdrehspielwert am Ende der Lebensdauer in der Spezifikation vereinbaren.
FAQ
Ist ein Verdrehspiel von 1 arcmin bei einem Wellgetriebe gut?
Ja – 1 arcmin (0,291 mrad) lost motion ist ein üblicher Katalogwert für ein Präzisions-Wellgetriebe und entspricht bei einer Reichweite von 0,5 m einer Totzone von 0,145 mm. Präzisionsausführungen erreichen 0,5 arcmin und weniger. Entscheidend ist Ihr eigenes arcmin-Budget, nachdem Sie die Toleranz am Endeffektor umgerechnet haben.
Ist das Verdrehspiel eines Wellgetriebes dasselbe wie die Hysterese?
Nein. Das Verdrehspiel (lost motion) wird bei arretiertem Eingang nahe null Drehmoment gemessen. Die Hysterese ist die Breite der vollständigen Drehmoment-Winkel-Schleife bei ±Nenndrehmoment und ist typischerweise zwei- bis dreimal so groß. Beide Werte gehören in eine Gelenkspezifikation, sind aber nicht identisch.
Wie rechne ich arcmin in Millimeter um?
Multiplizieren Sie die Armlänge mit dem Verdrehspiel in Radiant: 1 arcmin = 0,0002909 rad; bei 0,5 m beträgt die Totzone also 0,5 × 0,0002909 ≈ 0,145 mm.
Warum schwingt mein Gelenk, obwohl das Verdrehspiel innerhalb der Spezifikation liegt?
Typische Ursachen sind Hysterese (größer als der lost-motion-Wert), das Zusammenspiel von Haftreibung und Totzone sowie ein zu aggressiver Kompensationsregelkreis mit Dual-Encoder, der Phasenverzögerung verursacht. Analysieren Sie die Drehmoment-Winkel-Schleife, bevor Sie die Verstärkungen neu einstellen.
Fazit: Der arcmin-Verdrehspielwert imDatenblatt eines Wellgetriebesist ein konstruktiver Vorteil – das Ergebnis eines Zahneingriffs mit etwa 30 % gleichzeitig im Eingriff befindlichen Zähnen unter elastischer Vorspannung. Er ist jedoch nur ein Bestandteil einer Gleichung mit drei Größen, zu der auch Torsionssteifigkeit und Encoder-Bandbreite gehören. Interpretieren Sie den Wert als Messung der Totzone nahe null Drehmoment, rechnen Sie ihn für Ihre Reichweite in Millimeter um und legen Sie den Regelkreis entsprechend aus.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
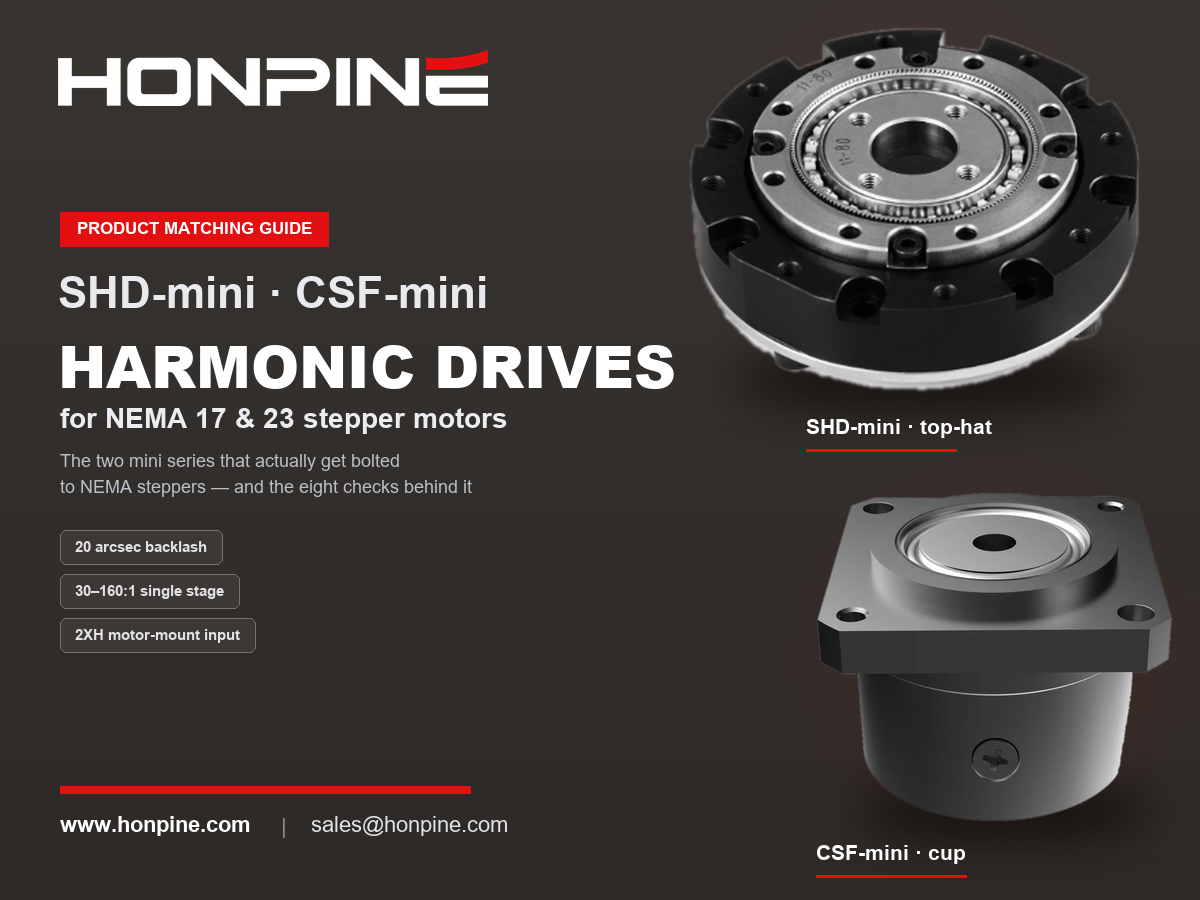
 Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
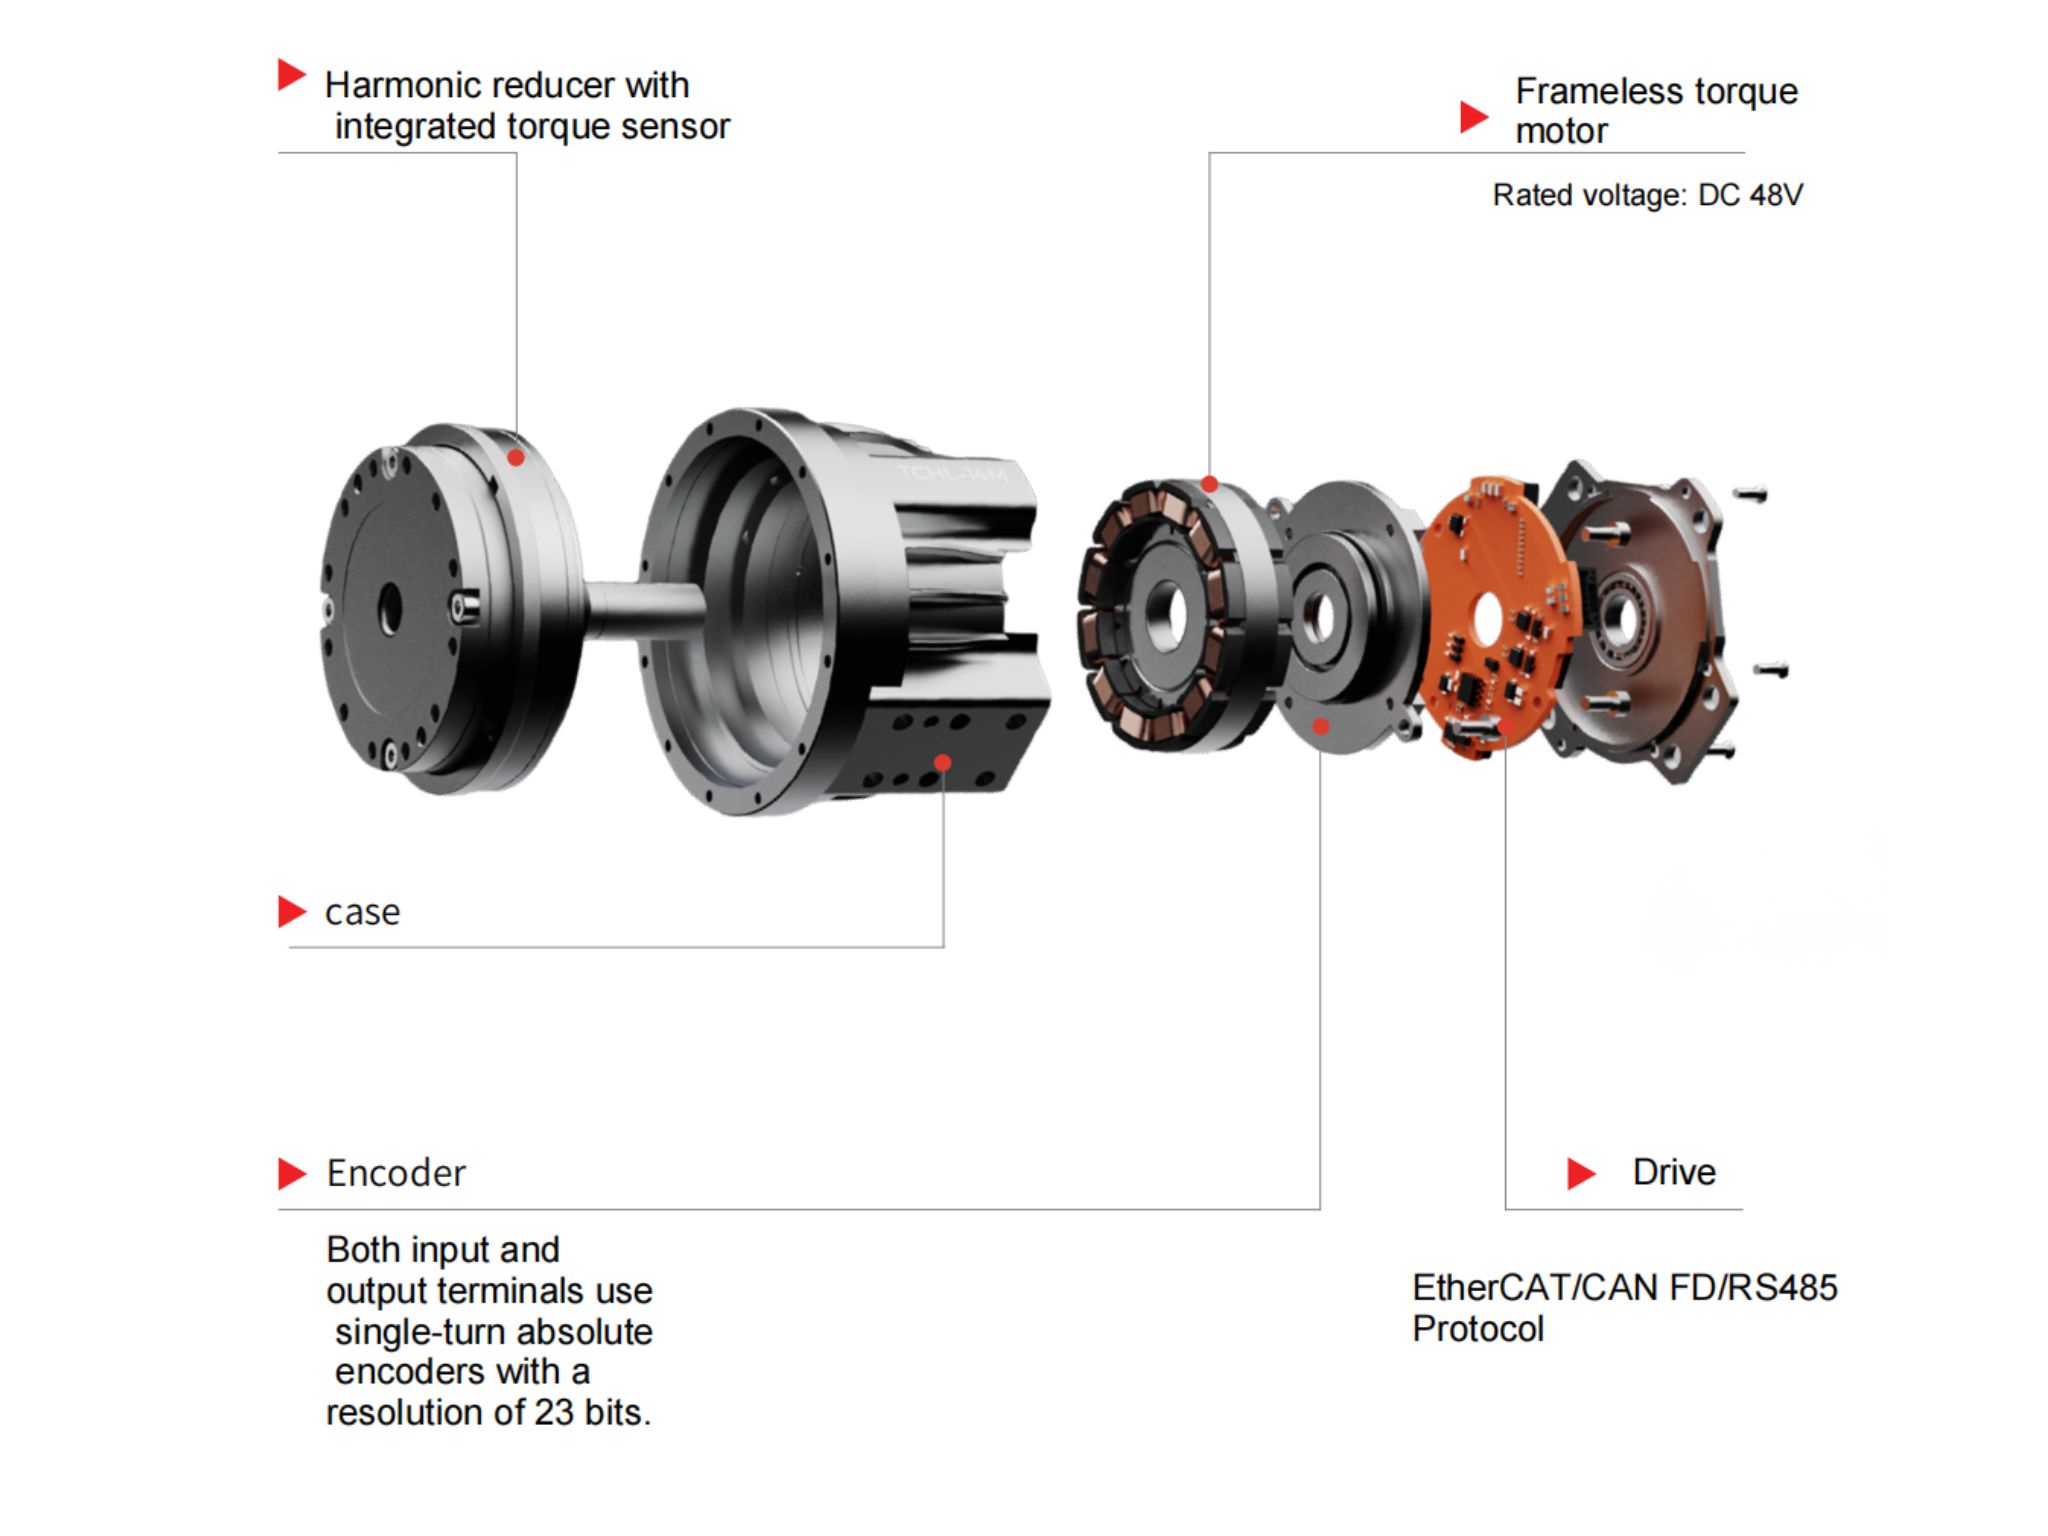
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
 Warum eignen sich Wellgetriebe für hochpräzise Automatisierungsanlagen?Präzisionsautomatisierungsanlagen sind auf gleichmäßige Drehbewegungen, zuverlässige Positionierung und eine kompakte Getriebekonstruktion angewiesen. Von der Ausrichtung des Dosierkopfs und der Winkelausrichtung von Bauteilen bis hin zur Indexierung bei der automatisierten Inspektion bieten Wellgetriebe eine praktische Lösung für Anwendungen, die ein geringes Verdrehspiel und hohe Untersetzungen bei begrenztem Einbauraum erfordern. Dieser Artikel erläutert, wie Wellgetriebe wiederholgenaue Bewegungen unterstützen, vergleicht wichtige Bauformen und beschreibt, wie sich ein geeignetes Untersetzungsverhältnis und eine passende Getriebestruktur anhand von Last, Drehzahl, Genauigkeit und Maschinenzykluszeit auswählen lassen.