







Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes Gelenk
In einem Lithium-Batteriewerk geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, einfach das eine „beste“ Getriebe auszuwählen. Vielmehr wird die Arbeit nach Gelenken aufgeteilt – je nach Drehmoment, das jedes Gelenk aufnehmen muss, der einzuhaltenden Präzision und den Umgebungsbedingungen, denen es ausgesetzt ist.
Deshalb bieten wir zwei Produktlinien als gemeinsame Lösung an, anstatt Sie zu einer Entweder-oder-Entscheidung zu zwingen:
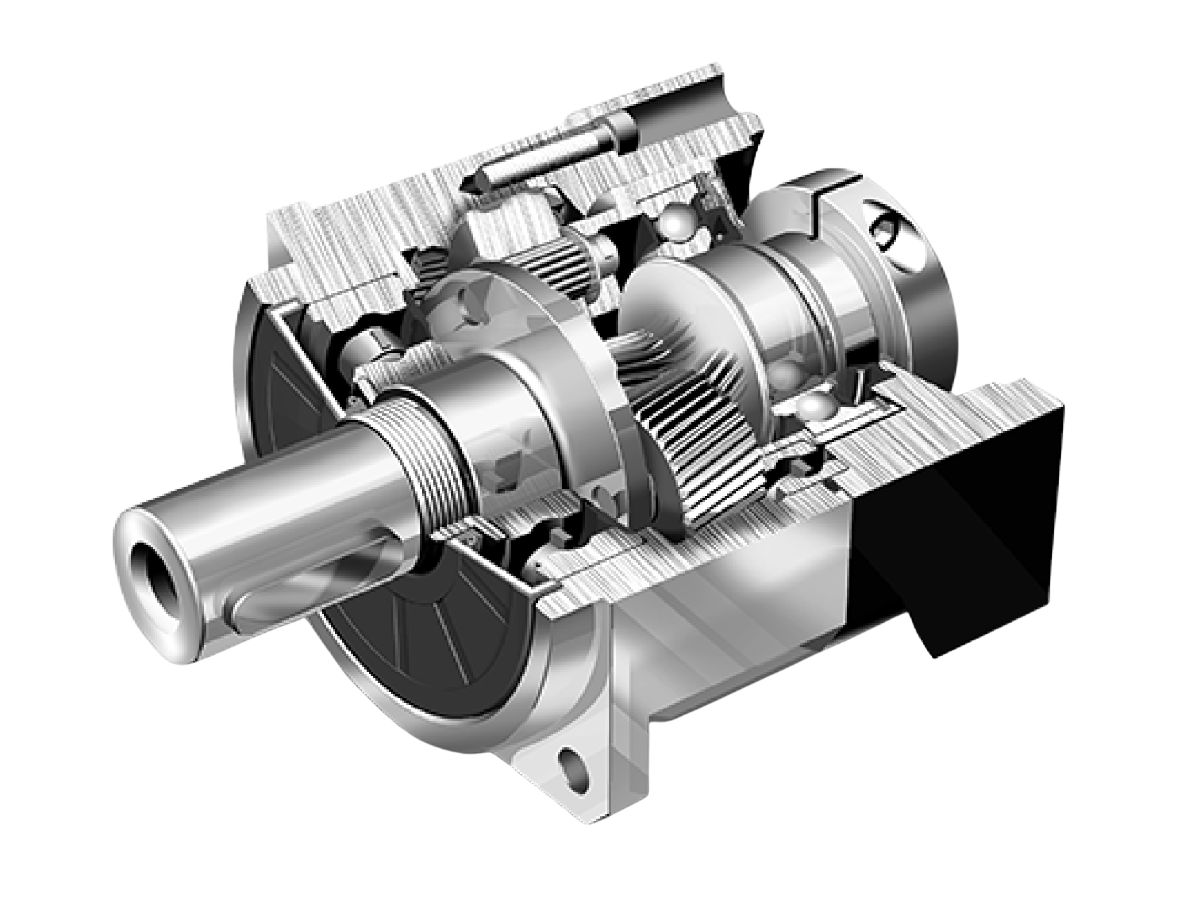
Schulter- und Ellbogengelenke (J1–J3) →RV-Getriebe: hohe Steifigkeit, Stoßfestigkeit, große Untersetzungsverhältnisse.
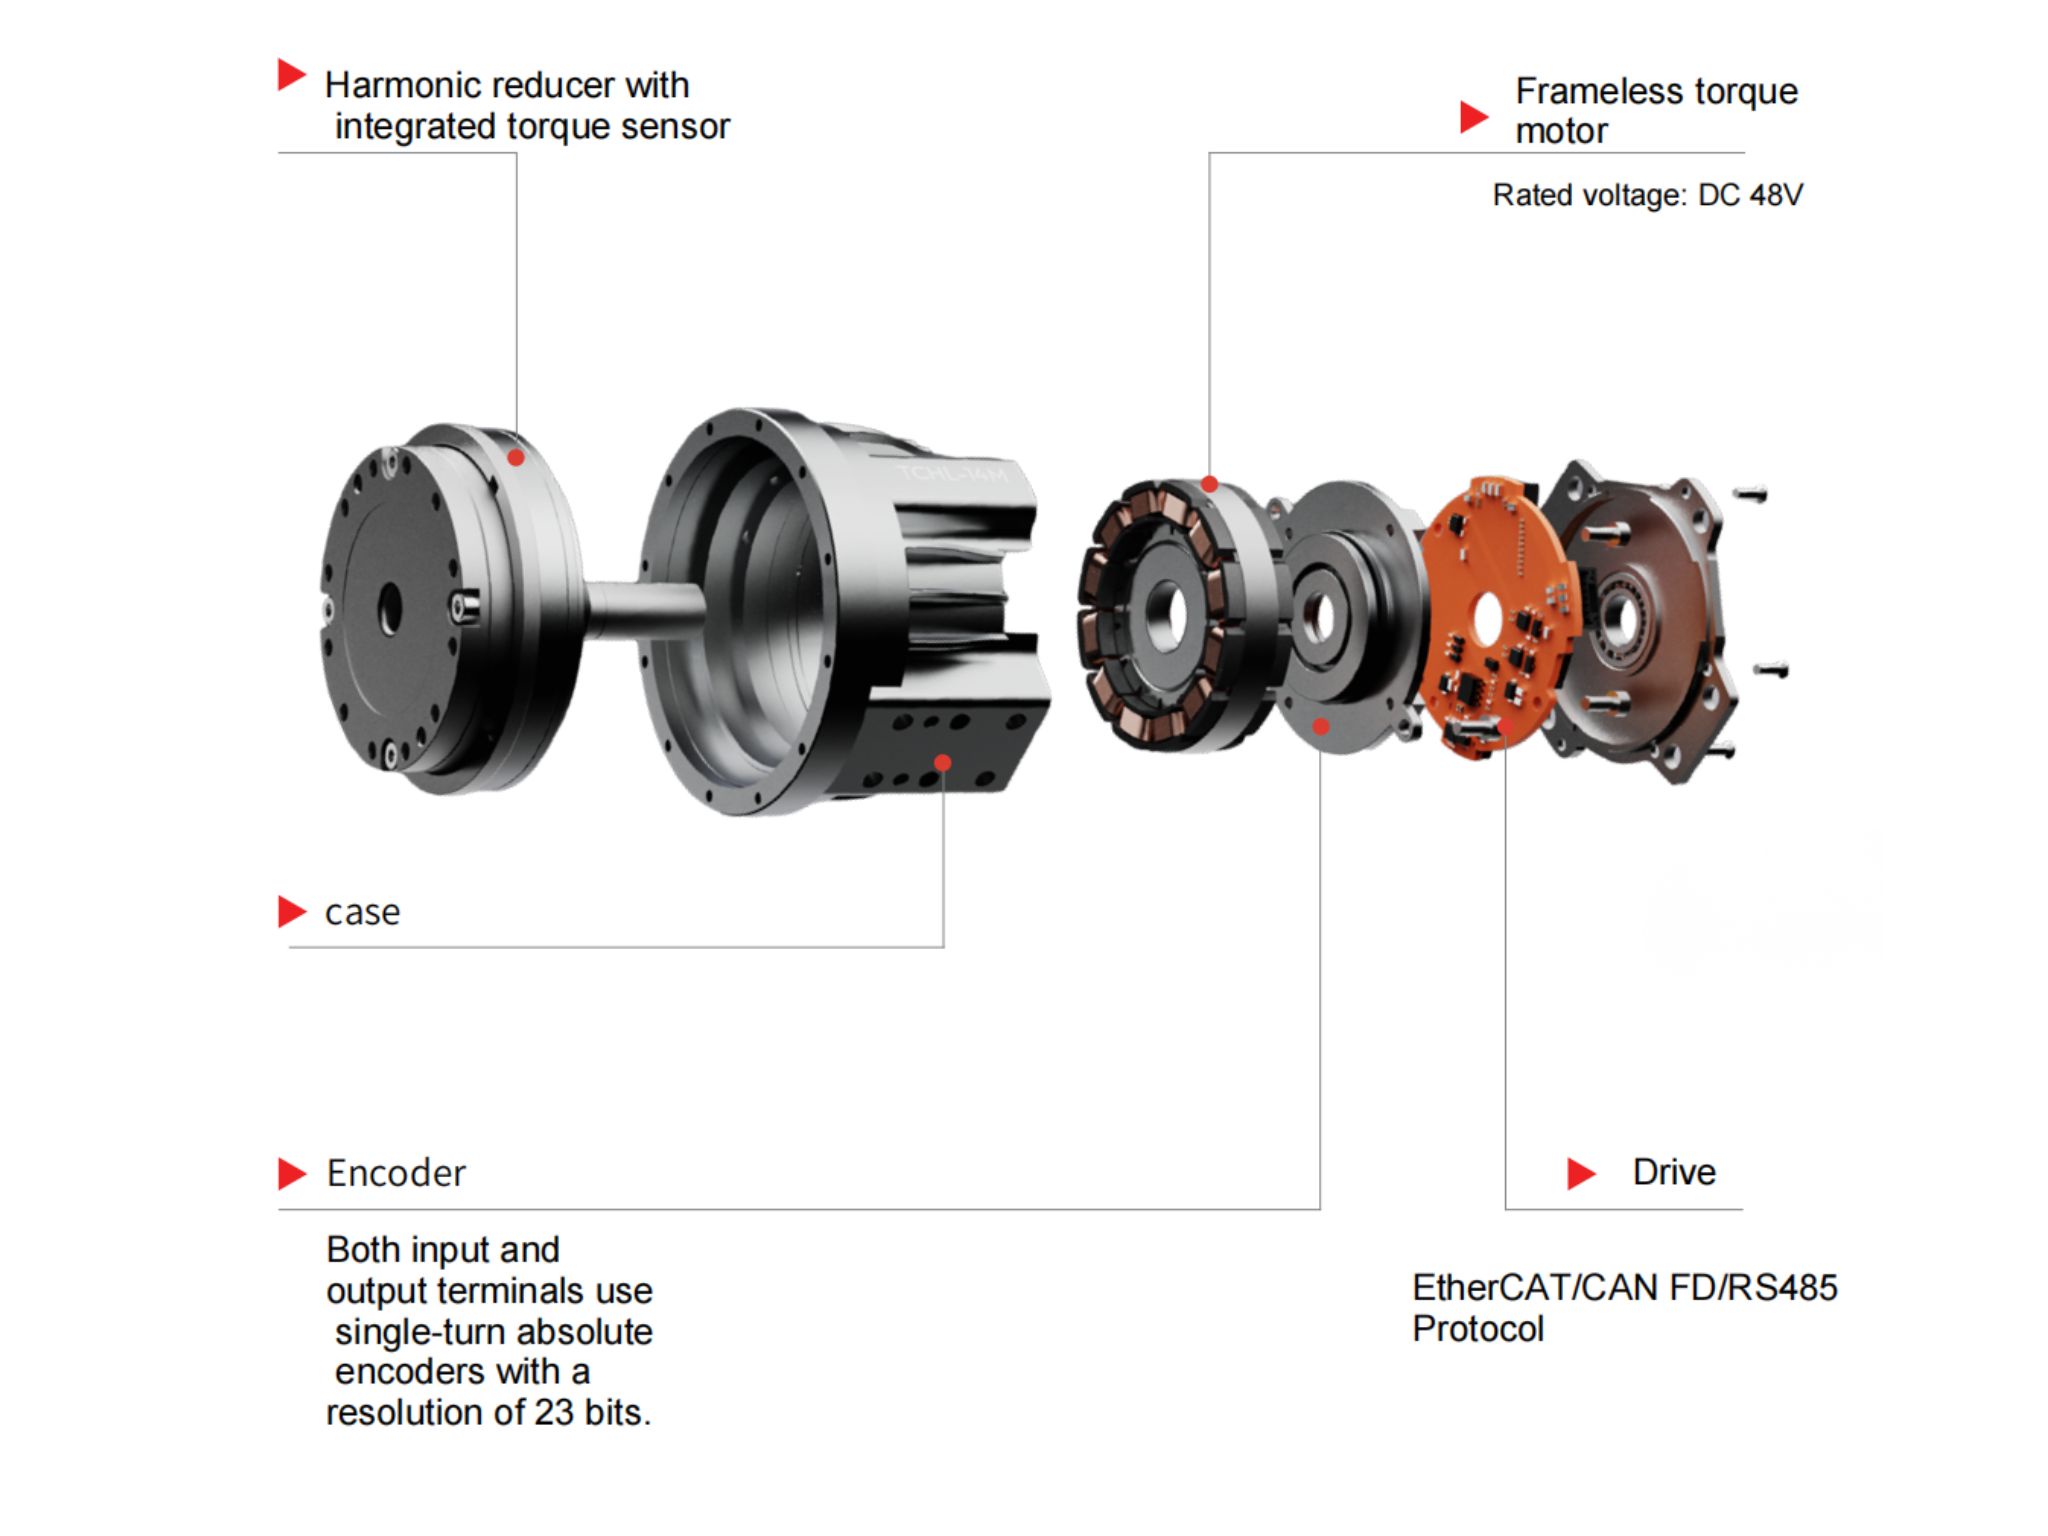
Handgelenkgelenke (J4–J6) →Harmonic-Drive-Getriebe: nahezu spielfrei, hohe Drehmomentdichte, geringes Gewicht.
Kartesische Achsen und Portaltransfer → Planetengetriebe: kostengünstig, für lange Verfahrwege.
Zusätzlich zu dieser allgemeinen Logik stellt die Lithiumbatterieproduktion zwei strenge Anforderungen: die Überprüfung des Spitzendrehmoments und eine saubere Schmierung (um eine Verunreinigung der Batteriezellen durch Metallpartikel zu verhindern).
Welche Aufgaben erfüllt ein Getriebe tatsächlich in einem Robotergelenk?
Viele Diskussionen über die Auswahl gehen in die falsche Richtung, weil das Getriebe als einfacher „Drehmomentverstärker“ betrachtet wird. In einem Gelenk erfüllt es tatsächlich vier Aufgaben gleichzeitig.
Die vier Aufgaben eines Gelenkgetriebes
1. Drehzahlreduzierung und Drehmomentvervielfachung – das Getriebe bringt den Motor in einen Betriebsbereich mit hohem Wirkungsgrad, sodass ein kleinerer Motor ein höheres Drehmoment liefert.
2. Übertragung von Genauigkeitsfehlern – Fehler auf der Motorseite werden durch das Untersetzungsverhältnis N geteilt. Das Eigen- und Übertragungsfehler des Getriebes gelangen jedoch vollständig zum Armende und werden über die gesamte Armlänge zu einem Positionierfehler des Endeffektors verstärkt.
3. Lastaufnahme – das Lastmoment wird von der Motorwelle auf die Struktur übertragen; der Motor erzeugt lediglich die Kraft und regelt die Drehzahl.
4. Steifigkeit – die Torsionssteifigkeit bestimmt direkt die mechanische Resonanzfrequenz, die wiederum die Servobandbreite und die erreichbare Taktzeit bestimmt.
Zwei Folgerungen, die die gesamte Auswahl bestimmen
Je näher ein Gelenk an der Basis liegt, desto steifer muss es sein. Es trägt die größten Drehmomente: das Gravitationsmoment des gesamten Arms samt Nutzlast sowie die Trägheitsmomente während der Beschleunigung.
Je näher ein Gelenk am Endeffektor liegt, desto leichter muss es sein. Jedes zusätzliche Kilogramm am Handgelenk zwingt alle vorgelagerten Gelenke und Strukturen zu einer stufenweisen Verstärkung – die „Gewichtsspirale“.
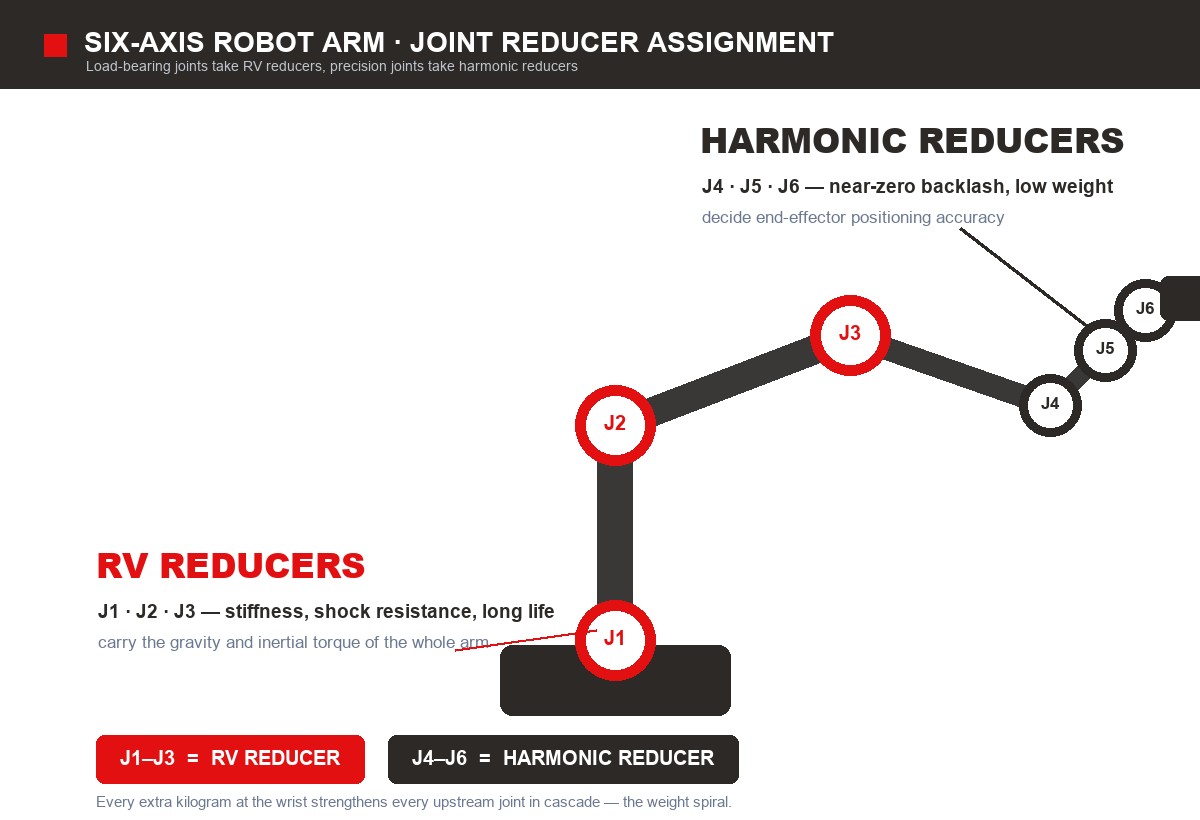
Aus diesem technischen Grund werden RV- und Harmonic-Drive-Getriebe räumlich auf den Arm verteilt – und deshalb entwickeln wir beide Produktlinien als aufeinander abgestimmte Gesamtlösung.
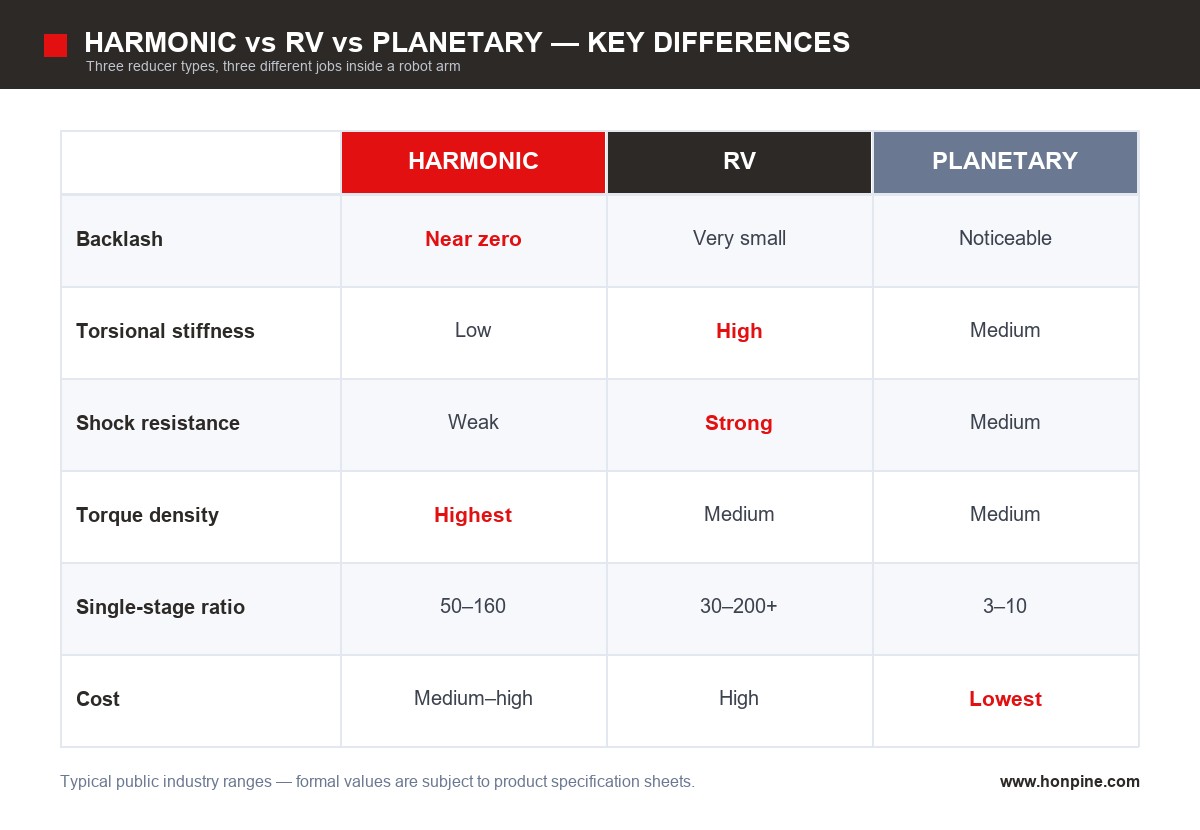
Harmonic-Drive, RV oder Planetengetriebe: Wo die jeweilige Aufgabe endet
Faustregel: Ein Harmonic-Drive-Getriebe tauscht Steifigkeit gegen Präzision und geringes Gewicht; ein RV-Getriebe tauscht Größe und Kosten gegen Steifigkeit und Lebensdauer.
Hochzyklische Lithiumbatterielinien erfordern häufige starke Beschleunigungen und Bremsungen – mit hohen Trägheitsmomenten und starken Stößen bei Notstopps. Tragende Gelenke müssen daher vor allem steif sein; nur Präzisionsgelenke sollten mit Harmonic-Drive-Getrieben ausgestattet werden. Das ist keine Präferenz, sondern Mechanik.
Produktlinie 1: Harmonic-Drive-Getriebe für Präzisionsgelenke (J4–J6, leichte Gelenke, alle Gelenke von Cobots)
Geeignete Einsatzbereiche für Harmonic-Drive-Getriebe
Handgelenke von Sechsachsrobotern (J4–J6)
Alle Gelenke von Handhabungsrobotern mit geringer Nutzlast (Klasse 5–20 kg)
Alle Gelenke von kollaborativen Robotern – das geringe Gewicht ist selbst ein Merkmal der inhärenten Sicherheit und hält Kollisionskräfte beherrschbar
Hochgeschwindigkeits-Pick-and-Place-, Sortier- und Scanstationen mit SCARA- und Delta-Robotern
Typische Parameterbereiche
Wo sind sie nicht geeignet?
Tragende Gelenke mit großer Reichweite, hoher Trägheit und häufigen Notstopps: Die Flexspline ist wenig stoßfest. Wird die Spitzendrehmomentprüfung nicht bestanden, darf das Getriebe nicht erzwungenermaßen eingesetzt werden.
Dauerbetrieb mit sehr kurzen Zeitfenstern für den Fettwechsel: Die Lebensdauer der Flexspline muss durch eine L10-Berechnung sorgfältig berücksichtigt werden.
Produktlinie 2: RV-Getriebe für tragende Gelenke (J1–J3, Positioniereinheiten, Schraubstationen)
Geeignete Einsatzbereiche für RV-Getriebe
Schulter- und Ellbogengelenke von Sechsachsrobotern (J1–J3), insbesondere Modelle für schwere Nutzlasten von 30–200 kg
Modulmontage, Sammelschienen-Schweißen und Kleben: große Armreichweite und hohe Zykluszahl
Wende- und Positioniereinheiten sowie Schraubstationen: hauptsächlich zur Aufnahme von Kippmomenten
Alle Gelenke, die ein großes Untersetzungsverhältnis benötigen und Stöße bei Notstopps aufnehmen müssen
Typische Parameterbereiche
Wo sind sie nicht geeignet?
Handgelenke und leichte Gelenke am Endeffektor: Ihre Größe und ihr Gewicht erhöhen die Belastung aller vorgelagerten Gelenke, wodurch sich die Lösung wirtschaftlich nicht mehr rechnet.
Linearbewegungen mit langen Verfahrwegen: Die Bauweise ist nicht auf lange Verfahrwege ausgelegt – ein Planetengetriebe mit Zahnstange und Ritzel ist die bessere Lösung.
Wie arbeiten die beiden Produktlinien gemeinsam in einem Sechsachsarm?
Ein häufiger Fehler verdient besondere Beachtung: Die Entscheidung für J3 sollte nicht blind von J1/J2 übernommen werden. Bei Modellen für geringe Nutzlast spart ein Harmonic-Drive-Getriebe großer Baugröße tatsächlich Gewicht und Kosten; bei schweren Modellen ist ein RV-Getriebe unverzichtbar. Die Grenze muss anhand einer Drehmomentberechnung gezogen werden, nicht nach Gewohnheit.
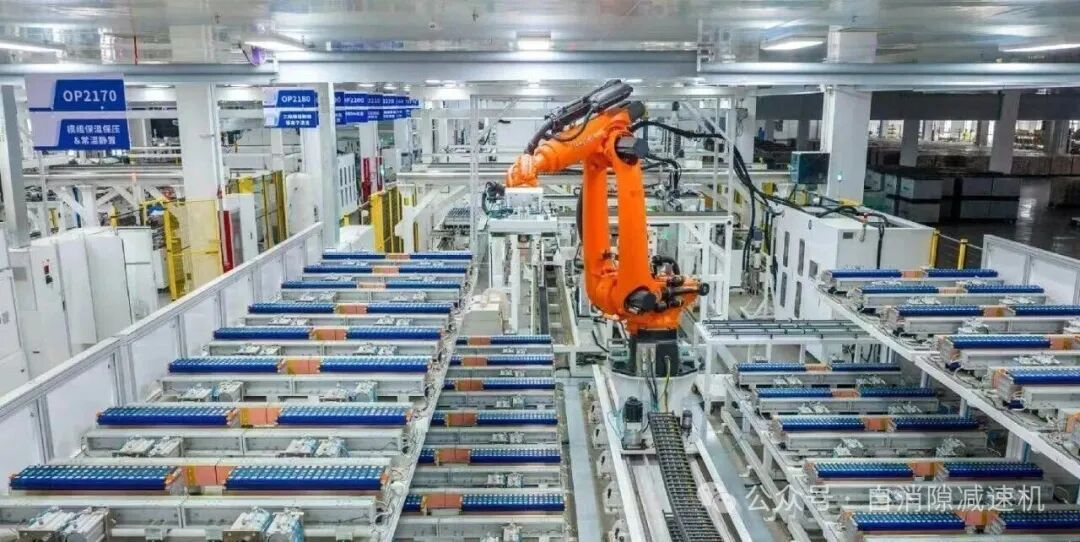
Warum stellt die Lithiumbatterieproduktion höhere Anforderungen als die allgemeine Automatisierung?
Dieselbe Kombination aus RV- und Harmonic-Drive-Getrieben, die in einer Automobilschweißlinie funktioniert, kann bei der Abnahme einer Lithiumbatterielinie durchfallen. Der Unterschied liegt in drei zusätzlichen Prüfkriterien.
Prüfkriterium 1: Extreme Präzisionsanforderungen
Ausrichten von Tabs und Gehäusedeckeln, Sammelschienen-Schweißen, Beladen von Modulen in Packs – die Wiederholgenauigkeit von Sechsachsrobotern liegt typischerweise bei ±0.02–0.05 mm. Dieser Wert wird durch „Spiel + Winkelübertragungsfehler, multipliziert mit der Armlänge“ bestimmt. Je länger der Arm, desto stärker wirkt sich dasselbe Spiel am Endeffektor aus. Daher muss das Spiel der Handgelenkgelenke einzeln geprüft werden und darf nicht einfach dem Maschinenschild entnommen werden.
Prüfkriterium 2: Kurze Taktzeiten und hohe Einschaltdauer
Beim Sortieren und Beladen von Zellen können Dutzende bis über hundert Teile pro Minute erreicht werden, bei ständigem Beschleunigen und Abbremsen. Eine hohe Servobandbreite ist zwingend erforderlich – ihre Obergrenze entspricht der mechanischen Resonanzfrequenz, die durch die Torsionssteifigkeit des Getriebes bestimmt wird. Unzureichende Steifigkeit zeigt sich als typisches Nachschwingen nach dem Anhalten. Die Auslegung richtet sich nach der durchschnittlich zulässigen Eingangsdrehzahl, niemals nach dem momentanen Spitzenwert.
Prüfkriterium 3: Keine Toleranz gegenüber Partikelverunreinigungen
Lithiumbatterien reagieren äußerst empfindlich auf Metallpartikel – ein einzelnes Verschleißpartikel kann einen internen Kurzschluss oder eine Selbstentladung verursachen. Drei Punkte müssen geprüft werden:
Schutzart – Verschleißpartikel müssen im Gelenk eingeschlossen bleiben.
Staub- und dampfarmer Schmierstoff – häufig kommen PFPE-Typen (Perfluorpolyether) zum Einsatz.
Unterschiede je Produktionsbereich – Bereiche zum Elektrolyt-Befüllen und Wickeln können Trockenlauf oder Spezialschmierstoffe erfordern; in Befüll- und Formierungsbereichen sind zusätzlich Explosionsschutz und Maßnahmen gegen elektrostatische Aufladung aufgrund entzündlicher Elektrolytdämpfe erforderlich.
Bei einem kontinuierlichen 24/7-Betrieb wirken sich die Lebensdauer des Getriebes und die Schmierstoffintervalle unmittelbar auf die Stillstandsplanung aus. Die Lebensdauer von Harmonic-Drive-Flexsplines muss anhand der L10-Lebensdauer geprüft werden – das Nenndrehmoment allein reicht nicht aus.
Empfohlene Getriebekonfiguration nach Station
Diese Nutzlastbereiche sind branchenübliche Richtwerte. Für die tatsächliche Auswahl müssen Nutzlast, Reichweite und Taktzeit Ihrer Station neu berechnet werden.
Ein Auswahlverfahren in fünf Schritten: von den Stationsdaten zur Modellreihe
1. Gelenkbelastungsmodell erstellen. Ermitteln Sie für jedes Gelenk das statische Gravitationsmoment (Arm + Nutzlast), das dynamische Trägheitsmoment und das Stoßmoment beim Notstopp; erstellen Sie Datensätze für Nenn- und Spitzenwerte.
2. Getriebetyp anhand des Spitzendrehmoments auswählen. Hohes Spitzendrehmoment, große Reichweite, häufige Notstopps → RV. Mittleres Spitzendrehmoment, aber hohe Präzisionsanforderungen → Harmonic-Drive. Ausschließlich lineare Bewegung mit langem Verfahrweg → Planetengetriebe.
3. Drehmoment und Kippmoment überprüfen. Als Richtwert gilt ein Spitzensicherheitsfaktor von 1.5–2, bei Stoßbelastung 2–3. Prüfen Sie das Kippmoment am Handgelenkflansch separat, andernfalls kann es zu vorzeitigem Ausfall kommen.
4. Trägheit, Drehzahl und Wärme gemeinsam prüfen. Untersetzungsverhältnis, Trägheitsverhältnis, durchschnittlich zulässige Eingangsdrehzahl und Temperaturanstieg müssen gemeinsam ausgelegt werden. Ein überhöhtes Trägheitsverhältnis verursacht Schwingungen und Resonanzen, die sich nicht durch Abstimmung beheben lassen – die Folge sind eine nicht steigerbare Taktzeit und eine unzureichende Genauigkeit.
5. Umgebungsbedingungen berücksichtigen. Prüfen Sie Schutzart, Schmierstofftyp (einschließlich Anforderungen an geringe Staub- und Dampfentwicklung) sowie die Anforderungen an Explosionsschutz und Schutz vor elektrostatischer Aufladung für den jeweiligen Produktionsbereich; berechnen Sie für jede Harmonic-Drive-Flexspline zusätzlich die L10-Lebensdauer.
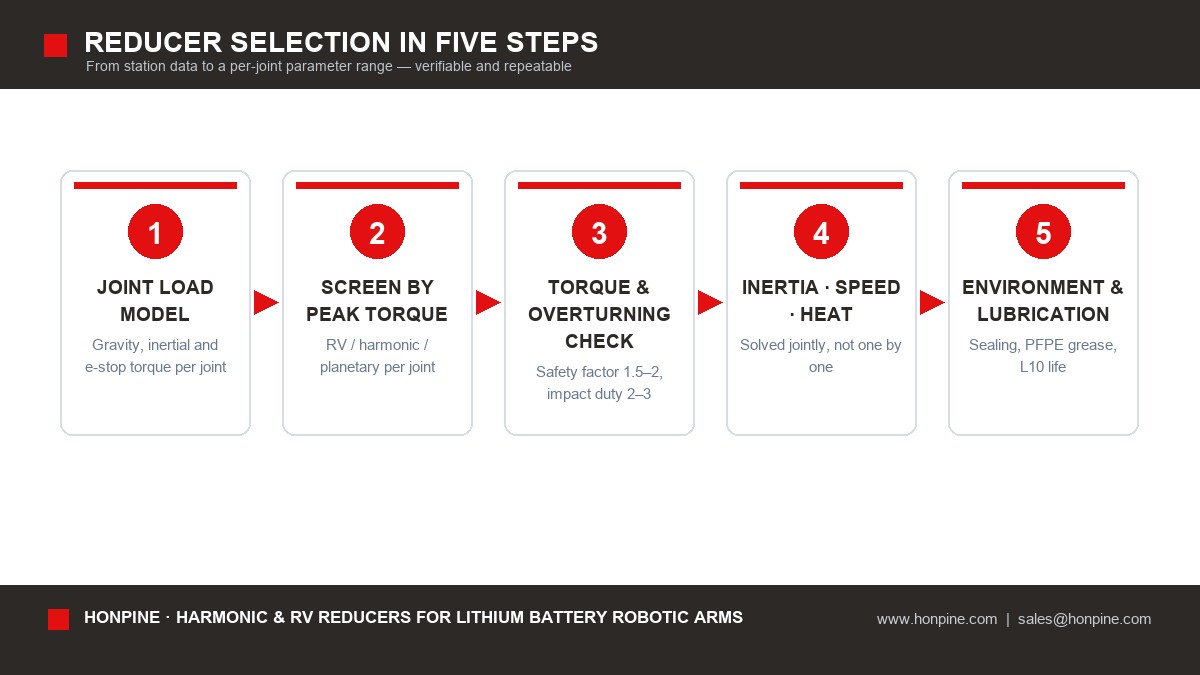
Übermitteln Sie uns die Angaben zu diesen fünf Schritten. Wir ermitteln Parameter- und Modellbereiche für jedes Gelenk – statt nur ein einzelnes Modell isoliert zu empfehlen.
Vier Fehler, die zu vorzeitigem Ausfall führen
1. Nur das Nenndrehmoment prüfen und Spitzen- sowie Kippbelastungen ignorieren. Bei Notstopps an Lithiumbatterielinien kann das momentane Drehmoment das 3- bis 5-Fache des Nennwerts erreichen; das Kippmoment am Handgelenkflansch wird häufig vollständig übersehen. Verwenden Sie einen Spitzensicherheitsfaktor von 1.5–2, bei Stoßbelastung 2–3.
2. Wärme und Einschaltdauer ignorieren. Häufige Beschleunigungen erhitzen das Getriebe, lassen den Schmierstoff altern und beeinträchtigen die Genauigkeit. Legen Sie es nach der durchschnittlich zulässigen Eingangsdrehzahl aus, nicht nach dem momentanen Wert.
3. Die Verträglichkeit des Schmierstoffs mit dem Reinraum ignorieren. Dampf und Staub können Zellen verunreinigen; in Befüll- und Formierungsbereichen kommen Anforderungen an Explosionsschutz und Schutz vor elektrostatischer Aufladung hinzu. Dies ist der wesentliche Unterschied zu allgemeinen Automobillinien – und der Grund, warum unkritisch übernommene Konfigurationsblätter versagen.
4. Getriebe und Motor nicht aufeinander abgestimmte Trägheit. Ein überhöhtes Trägheitsverhältnis verursacht Schwingungen und Resonanzen, die sich nur schwer abstimmen lassen. Das Ergebnis sind eine nicht steigerbare Taktzeit und eine unzureichende Genauigkeit. Die Trägheitsanpassung muss gemeinsam mit Untersetzungsverhältnis, Präzision und Steifigkeit ausgelegt werden.
FAQ für Ingenieure
Wie sollte das Spiel tatsächlich verglichen werden?
Prüfen Sie zuerst die Definition und Messbedingungen (Belastungsverfahren, Messposition und ob Hysterese berücksichtigt wird) und vergleichen Sie dann die Werte. Spielwerte, die nach unterschiedlichen Definitionen gemessen wurden, sind nicht direkt vergleichbar – deshalb schneiden manche Getriebe mit „besseren Werten“ in der Praxis schlechter ab.
Sollte J3 ein RV- oder ein Harmonic-Drive-Getriebe verwenden?
Die Grenze ergibt sich aus der Drehmomentberechnung. Bei Modellen für geringe Nutzlast spart ein Harmonic-Drive-Getriebe großer Baugröße Gewicht und Kosten; bei schweren Modellen mit großer Reichweite ist ein RV-Getriebe zwingend erforderlich. Nicht nach Gewohnheit entscheiden.
Wie wird der Schmierstoff für den Reinraumbetrieb spezifiziert?
Staub- und dampfarmer PFPE-Schmierstoff ist eine gängige Wahl; Wickel- und Befüllbereiche können Trockenlauf oder Spezialschmierstoffe erfordern. Legen Sie Sorte und Reinheitsklasse für jeden Bereich fest. [Noch zu bestätigen: Schmierstoffoptionen und Verträglichkeitshinweise von HONPINE]
Wie lässt sich die Lebensdauer einer Harmonic-Drive-Flexspline zuverlässig auslegen?
Niemals allein anhand des Nenndrehmoments: Berechnen Sie die L10-Lebensdauer, geben Sie das empfohlene Schmierstoffwechselintervall an und nehmen Sie dieses Zeitfenster in die Stillstandsplanung auf.
Wie planen wir die Wartung für einen 24/7-Betrieb?
Übernehmen Sie Lebensdauer und Schmierstoffintervalle direkt in die Stillstandsplanung und leiten Sie anschließend aus Ihrem OEE-Ziel die zulässige Wartungshäufigkeit ab. Je höher das OEE-Ziel, desto stärker wird die Getriebelebenserwartung zum Kapazitätsfaktor.
Können Sie einfach ein konkretes Modell empfehlen?
Wir beginnen vorzugsweise mit Parameterbereichen: Nennen Sie uns Nutzlast, Reichweite, Taktzeit, Genauigkeit und Produktionsbereich. Zuerst ermitteln wir Drehmomentbereiche und Getriebetypen für jedes Gelenk und grenzen anschließend die Modellbereiche ein. So bleibt die Auswahllogik bei einem Lieferantenwechsel oder einer Neukonstruktion wiederverwendbar. [Noch zu bestätigen: HONPINE-Modellbezeichnungen und Spezifikationstabellen]
Nächster Schritt: Übermitteln Sie uns eine Arbeitsstation
Wenn Sie eine konkrete Station planen, stellen Sie uns die folgenden sechs Angaben zur Verfügung. Mit dem obigen Verfahren in fünf Schritten berechnen wir den Getriebeparameterbereich für jedes Gelenk:
1. Nutzlast (einschließlich Endeffektor)
2. Reichweite / Verteilung der Armlängen
3. Taktzeit und Bewegungsprofil (einschließlich maximaler Beschleunigung)
4. Angestrebte Wiederholgenauigkeit
5. Produktionsbereich (Trockenraum / Reinraum / Elektrolytbefüllung / Formierung / Montage …)
6. Montageanschluss und Platzbeschränkungen
[Noch zu bestätigen: Felder des Anfrageformulars, Zugang für Musteranfragen, Service- und Ersatzteilrichtlinien, Reaktionszeit des technischen Supports]
Hinweise zu Parametern und Konformität
Alle Parameterbereiche in diesem Artikel sind öffentlich verfügbare, branchenübliche Richtwerte zur Erläuterung der Auswahlkriterien; sie stellen keine Leistungszusagen dar. Maßgeblich sind die offiziellen HONPINE-Produktspezifikationen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
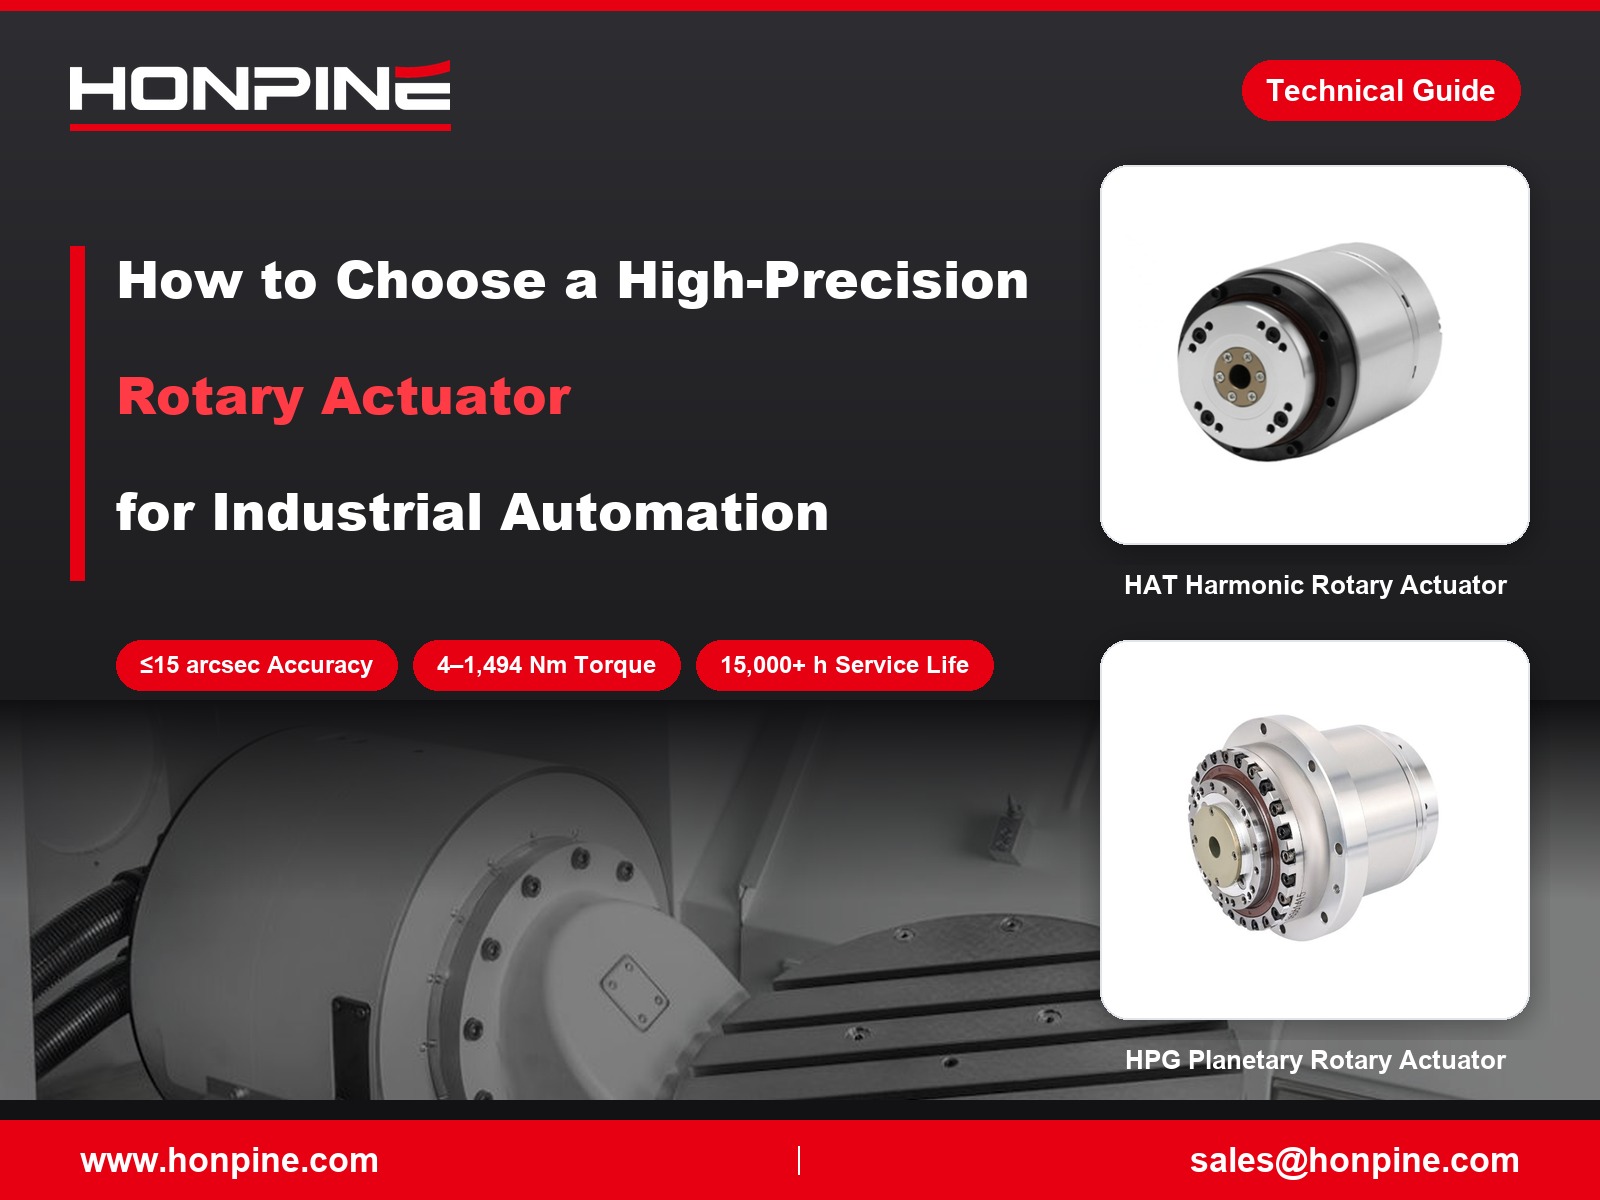
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
 Warum eignen sich Wellgetriebe für hochpräzise Automatisierungsanlagen?Präzisionsautomatisierungsanlagen sind auf gleichmäßige Drehbewegungen, zuverlässige Positionierung und eine kompakte Getriebekonstruktion angewiesen. Von der Ausrichtung des Dosierkopfs und der Winkelausrichtung von Bauteilen bis hin zur Indexierung bei der automatisierten Inspektion bieten Wellgetriebe eine praktische Lösung für Anwendungen, die ein geringes Verdrehspiel und hohe Untersetzungen bei begrenztem Einbauraum erfordern. Dieser Artikel erläutert, wie Wellgetriebe wiederholgenaue Bewegungen unterstützen, vergleicht wichtige Bauformen und beschreibt, wie sich ein geeignetes Untersetzungsverhältnis und eine passende Getriebestruktur anhand von Last, Drehzahl, Genauigkeit und Maschinenzykluszeit auswählen lassen.
 Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?Servomotoren ermöglichen eine schnelle und präzise Bewegungssteuerung, während Untersetzungsgetriebe Drehzahl und Drehmoment an die Last anpassen. Dieser Leitfaden erläutert, wie Servomotoren und Untersetzungsgetriebe durch Drehmomentverstärkung, Verringerung des auf die Motorseite reflektierten Trägheitsmoments und eine höhere theoretische Positionierauflösung zusammenwirken. Erfahren Sie, wie Trägheitsmomentanpassung, Umkehrspiel, Torsionssteifigkeit und Untersetzungsverhältnis die Leistung in der Robotik und industriellen Automatisierung beeinflussen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
 Warum eignen sich Wellgetriebe für hochpräzise Automatisierungsanlagen?Präzisionsautomatisierungsanlagen sind auf gleichmäßige Drehbewegungen, zuverlässige Positionierung und eine kompakte Getriebekonstruktion angewiesen. Von der Ausrichtung des Dosierkopfs und der Winkelausrichtung von Bauteilen bis hin zur Indexierung bei der automatisierten Inspektion bieten Wellgetriebe eine praktische Lösung für Anwendungen, die ein geringes Verdrehspiel und hohe Untersetzungen bei begrenztem Einbauraum erfordern. Dieser Artikel erläutert, wie Wellgetriebe wiederholgenaue Bewegungen unterstützen, vergleicht wichtige Bauformen und beschreibt, wie sich ein geeignetes Untersetzungsverhältnis und eine passende Getriebestruktur anhand von Last, Drehzahl, Genauigkeit und Maschinenzykluszeit auswählen lassen.
 Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?Servomotoren ermöglichen eine schnelle und präzise Bewegungssteuerung, während Untersetzungsgetriebe Drehzahl und Drehmoment an die Last anpassen. Dieser Leitfaden erläutert, wie Servomotoren und Untersetzungsgetriebe durch Drehmomentverstärkung, Verringerung des auf die Motorseite reflektierten Trägheitsmoments und eine höhere theoretische Positionierauflösung zusammenwirken. Erfahren Sie, wie Trägheitsmomentanpassung, Umkehrspiel, Torsionssteifigkeit und Untersetzungsverhältnis die Leistung in der Robotik und industriellen Automatisierung beeinflussen.
 Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?Wie gelangt man bei Roboter-Gelenkmodulen von der Auswahl zur kontrollierten Bewegung? Am Beispiel des harmonischen Gelenkmoduls HONPINE HPJM erläutert Technical Director Theodore Li die wichtigsten Schritte bei der mechanischen Installation, der elektrischen Verdrahtung, der Konfiguration von CAN und EtherCAT sowie der Inbetriebnahme der Steuerung. Erfahren Sie, was vor der Integration zu prüfen ist und wie Sie bei der Einrichtung vorgehen, damit jedes Gelenk korrekt auf Ihre Steuerung reagieren kann.