Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?
Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
Bei der Auswahl harmonischer Drehantriebe für 3C-Automatisierungsanlagen stellen uns viele Kunden eine häufige Frage:
„Mein Schwenkmechanismus muss eine Last von 10 kg um 180 Grad drehen. Wie viel Drehmoment benötigt der harmonische Drehantrieb?“
Dies ist eine typische Herausforderung bei der Konstruktion von Präzisionsautomatisierungsanlagen.
Bei Schwenkmaschinen für Smartphone-Rahmen, PCB-Schwenksystemen, Anlagen zur Montage elektronischer Bauteile und automatisierten visuellen Prüfsystemen müssen Schwenkmechanismen auf begrenztem Einbauraum präzise und stabile Drehbewegungen ausführen.
Es reicht jedoch nicht aus, nur das Lastgewicht und den Schwenkwinkel zu kennen, um das erforderliche Antriebsdrehmoment zu bestimmen.
Ingenieure müssen außerdem den Abstand zwischen Schwerpunkt und Drehachse, das Lastträgheitsmoment, die Schwenkgeschwindigkeit, die Beschleunigungs- und Verzögerungszeit sowie die Betriebsfrequenz berücksichtigen.
In diesem Artikel erläutere ich anhand eines praktischen Beispiels aus einem 3C-Automatisierungsschwenkmechanismus, wie das erforderliche Abtriebsdrehmoment eines harmonischen Drehantriebs berechnet wird.
Warum ist die Drehmomentberechnung bei Schwenkmechanismen in der 3C-Automatisierung wichtig?
In der Elektronikfertigung setzen viele automatisierte Maschinen Schwenkmechanismen ein, um Werkstücke zwischen Fertigungsprozessen neu auszurichten.
Typische Anwendungen sind das Schwenken von Smartphone-Rahmen, die Handhabung von PCB, die Montage von Kameramodulen und die visuelle Prüfung aus mehreren Blickwinkeln.
Diese Anwendungen stellen unterschiedliche Anforderungen an die Bewegung.
Eine Schwenkmaschine für Smartphone-Rahmen muss beispielsweise möglicherweise eine Drehung um 180° innerhalb einer kurzen Taktzeit ausführen, während bei einer Präzisionsmaschine für die visuelle Prüfung eher Stabilität und Wiederholgenauigkeit nach dem Positionieren im Vordergrund stehen.
Kann der Antrieb nicht genügend Drehmoment liefern, erreicht der Mechanismus möglicherweise nicht die erforderliche Beschleunigung, löst Überlastalarme aus oder kann die Schwenkbewegung nicht abschließen.
Ein überdimensionierter Antrieb kann dagegen Kosten, Gewicht und Einbauraum der Anlage erhöhen, ohne die Positionierleistung zwangsläufig zu verbessern.
Eine genaue Drehmomentberechnung ist daher ein wichtiger Schritt bei der Auswahl harmonischer Drehantriebe für automatisierte Schwenkmechanismen.
Welche Parameter werden zur Berechnung des Drehmoments eines Schwenkmechanismus benötigt?
Vor der Berechnung des erforderlichen Drehmoments sollten Ingenieure die rotierende Masse, die Schwerpunktposition, das Lastträgheitsmoment, den Drehwinkel, die Bewegungszeit und die Betriebsbedingungen ermitteln.
Zwei wichtige Faktoren werden häufig übersehen.
Das Werkstückgewicht entspricht nicht der gesamten rotierenden Last
Angenommen, ein Smartphone-Rahmen wiegt nur 0,5 kg, während die ihn haltende Vorrichtung 4 kg wiegt.
Bei der Drehmomentberechnung muss die gesamte rotierende Baugruppe berücksichtigt werden, nicht nur der Smartphone-Rahmen.
Zusätzliche rotierende Komponenten wie Montageplatten und Adapter sollten gegebenenfalls ebenfalls berücksichtigt werden.
Die Schwerpunktposition ist entscheidend
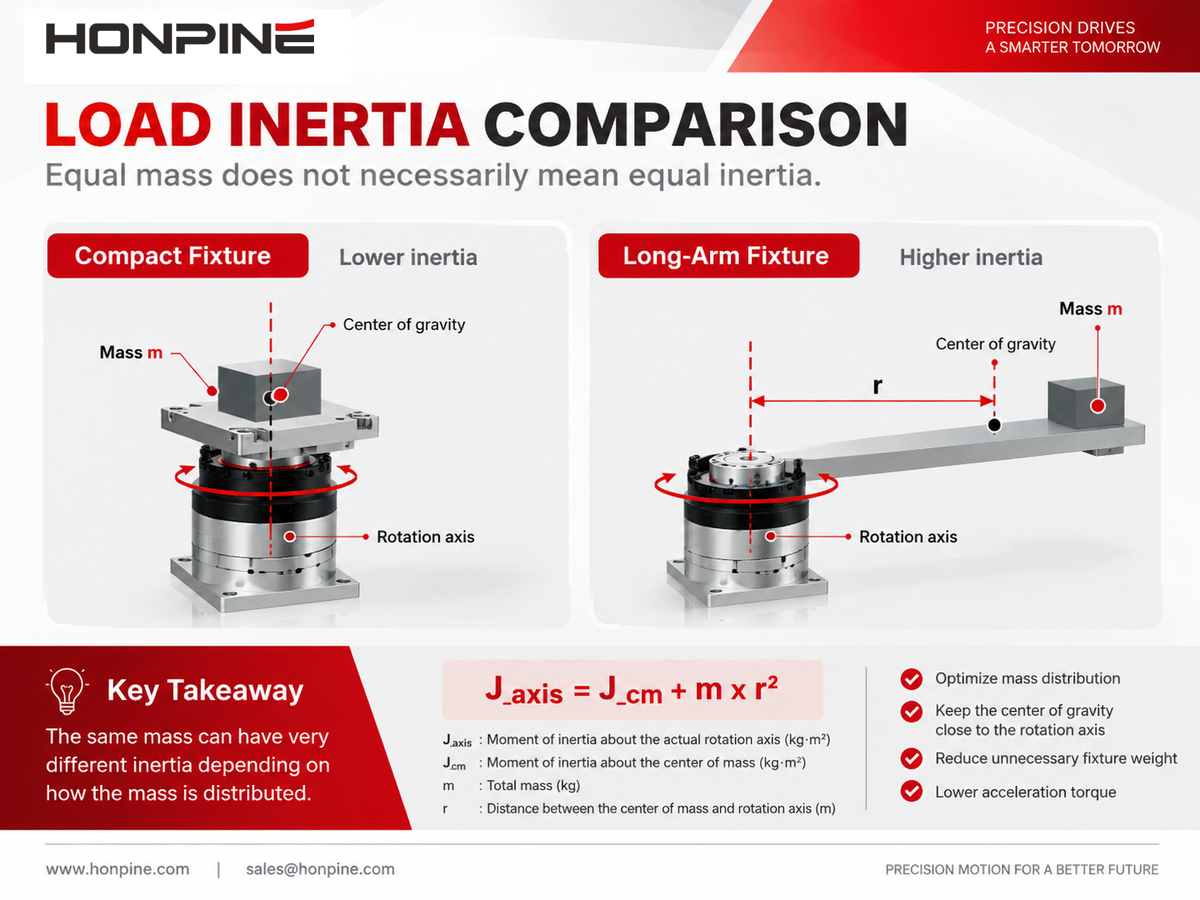
Zwei Lasten mit gleicher Masse können sehr unterschiedliche Gravitationsmomente erfordern.
Liegt der Schwerpunkt direkt auf der Drehachse, ist das statische Gravitationsmoment um diese Achse gleich null.
Ist der Schwerpunkt jedoch um 100 mm versetzt, kann die Schwerkraft während der Drehung ein erhebliches Drehmoment erzeugen.
Daher müssen die mechanische Anordnung und die Schwerpunktposition festgelegt werden, bevor das erforderliche Antriebsdrehmoment berechnet wird.
Aus welchen Hauptkomponenten setzt sich das Drehmoment eines Schwenkmechanismus zusammen?
Bei einem Schwenkmechanismus, der sich um eine horizontale Achse dreht, umfasst das erforderliche Abtriebsdrehmoment des Antriebs im Allgemeinen drei Hauptkomponenten:
Gravitationsmoment
Beschleunigungsmoment
Reibungs- und sonstiges Widerstandsmoment
Bei einheitlich festgelegter positiver Drehrichtung lautet die grundlegende Bewegungsgleichung:
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Dabei gilt:
T_out: erforderliches momentanes Abtriebsdrehmoment (N·m)
J_total: auf die Abtriebsachse bezogenes Gesamtträgheitsmoment (kg·m²)
α: Winkelbeschleunigung (rad/s²)
T_g: zum Ausgleich der Schwerkraft erforderliches Drehmoment (N·m)
T_f: Reibungswiderstandsmoment (N·m)
T_ext: zusätzliches Drehmoment aufgrund äußerer Prozesskräfte (N·m)
Diese Drehmomentkomponenten haben jeweils eine Richtung.
Während des Betriebs kann die Schwerkraft die Drehung in einem Bewegungsabschnitt hemmen und sie in einem anderen unterstützen.
Es ist daher nicht immer richtig anzunehmen, dass alle Drehmomentkomponenten in dieselbe Richtung wirken.
Für eine vorläufige Dimensionierung können Ingenieure eine konservative Abschätzung verwenden:
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Diese Gleichung eignet sich für eine erste Vorauswahl von Antriebsmodellen.
Die endgültige Auslegung sollte jedoch auf dem tatsächlichen Bewegungsprofil und den momentanen Drehmomentanforderungen während des gesamten Betriebszyklus beruhen.
Schritt 1: So berechnen Sie das Gravitationsmoment eines Schwenkmechanismus
Das Gravitationsmoment ist einer der wichtigsten Faktoren bei der Konstruktion eines Schwenkmechanismus mit horizontaler Achse.
Fällt der Schwerpunkt der Last nicht mit der Drehachse zusammen, erzeugt die Schwerkraft ein Moment um diese Achse.
Das maximale Gravitationsmoment lässt sich wie folgt berechnen:
T_g,max = m × g × r
Dabei gilt:
m: Gesamtmasse der rotierenden Baugruppe (kg)
g: Erdbeschleunigung, etwa 9.81 m/s²
r: Abstand zwischen Schwerpunkt und Drehachse (m)
Der Abstand r bezeichnet den Versatz des Schwerpunkts, nicht den Radius der Abtriebswelle des Antriebs.
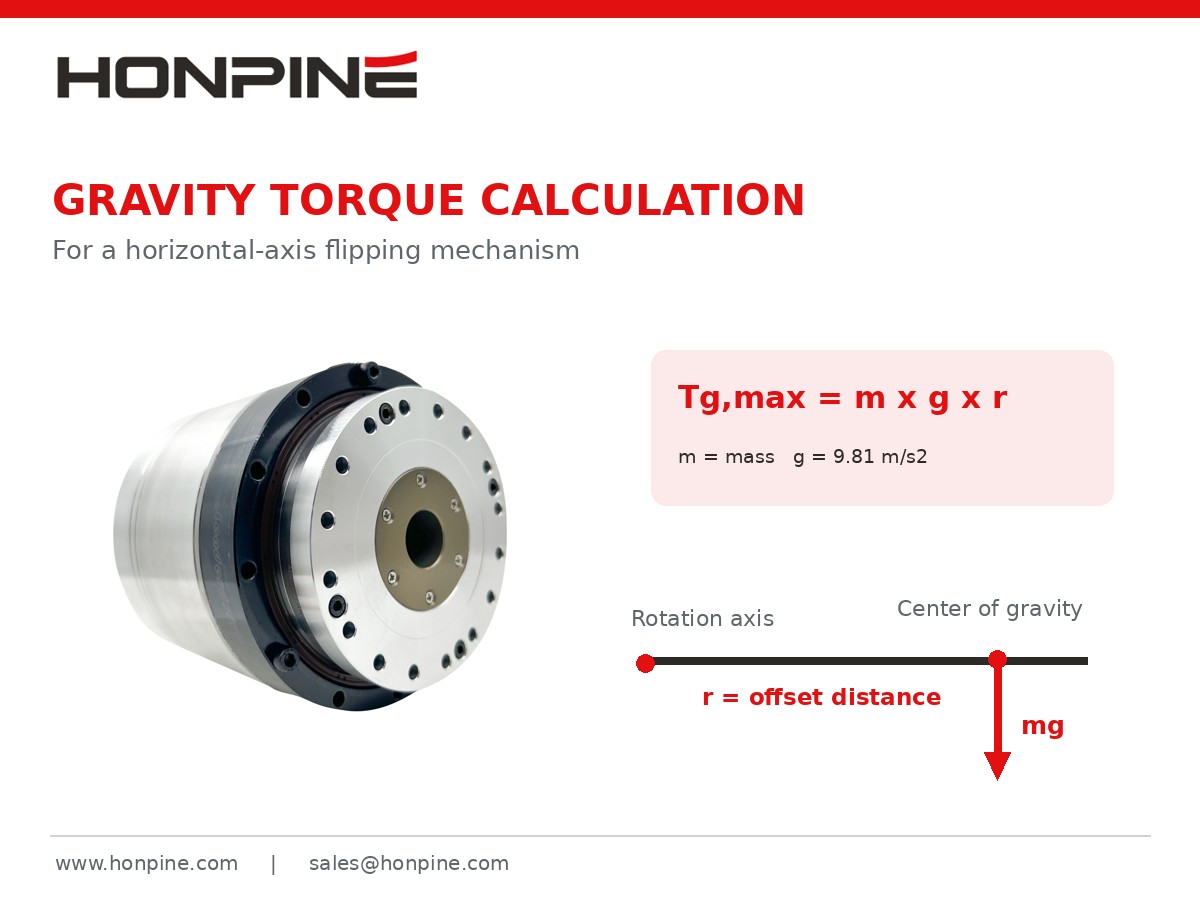
Beispiel: Eine Last von 10 kg mit einem Schwerpunktversatz von 100 mm
Angenommen, die kombinierte Masse von Werkstück und Vorrichtung einer Schwenkmaschine für Smartphone-Rahmen beträgt 10 kg.
Der Schwerpunkt befindet sich 100 mm von der horizontalen Drehachse entfernt.
Gegeben:
Gesamtmasse = 10 kg
Schwerpunktversatz = 0.1 m
Erdbeschleunigung = 9.81 m/s²
Diese Werte in die Gleichung einsetzen:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
Wenn die Verbindungslinie zwischen Schwerpunkt und Drehachse horizontal verläuft, beträgt das maximale Gravitationsmoment somit etwa 9.81 N·m.
Befindet sich der Schwerpunkt jedoch direkt über oder unter der Drehachse, ist das statische Gravitationsmoment gleich null.
Dies zeigt, dass sich das Gravitationsmoment mit der Drehposition verändert und während des Schwenkvorgangs nicht konstant bleibt.
Bei einem Drehmechanismus mit vertikaler Achse erzeugt die Schwerkraft im Allgemeinen kein direktes statisches Drehmoment um die Drehachse, sofern keine zusätzlichen, durch die Schwerkraft verursachten Belastungseffekte auftreten.
Schritt 2: So berechnen Sie das Lastträgheitsmoment
Das Gravitationsmoment allein reicht für die Auswahl eines Antriebs nicht aus.
In automatisierten Anlagen beschleunigen, drehen und verzögern Schwenkmechanismen häufig innerhalb kurzer Zeit.
Daher muss auch das Trägheitsmoment berücksichtigt werden.
Das Trägheitsmoment beschreibt den Widerstand eines Objekts gegen Änderungen seiner Winkelgeschwindigkeit.
Für eine Last, die näherungsweise als Punktmasse betrachtet werden kann:
J = m × r²
Diese Gleichung eignet sich jedoch nur für eine Punktmassen-Näherung oder zur Berechnung des Trägheitsanteils, der durch den Schwerpunktversatz entsteht.
Bei realen Werkstücken mit messbaren Abmessungen muss auch das Eigenträgheitsmoment des Objekts berücksichtigt werden.
Nach dem Satz von Steiner gilt:
J_axis = J_cm + m × r²
Dabei gilt:
J_axis: Trägheitsmoment um die tatsächliche Drehachse
J_cm: Trägheitsmoment um eine parallele Achse durch den Schwerpunkt
m: Lastmasse
r: Abstand zwischen Schwerpunkt und Drehachse
Warum reicht das Lastgewicht allein nicht aus, um das Trägheitsmoment zu bestimmen?
Betrachten wir zwei Vorrichtungen mit gleicher Gesamtmasse.
Die erste Vorrichtung ist kompakt aufgebaut; der Großteil ihrer Masse befindet sich nahe an der Drehachse.
Die zweite Vorrichtung ist länglich aufgebaut, wobei ein größerer Teil ihrer Masse weiter von der Drehachse entfernt liegt.
Obwohl beide Vorrichtungen die gleiche Masse haben, kann das Trägheitsmoment der zweiten deutlich größer sein.
Folglich ist ein höheres Beschleunigungsmoment erforderlich, um dieselbe Winkelbeschleunigung zu erreichen.
Bei komplexen Vorrichtungen für Smartphone-Rahmen, PCB-Halterahmen und zweiseitigen Schwenkmechanismen sollten Ingenieure vorzugsweise CAD-Software wie SolidWorks oder Inventor verwenden, um das tatsächliche Trägheitsmoment um die vorgesehene Drehachse zu ermitteln.
Schritt 3: So berechnen Sie das Beschleunigungsmoment
Das von einem Schwenkmechanismus benötigte Beschleunigungsmoment hängt hauptsächlich vom Gesamtträgheitsmoment und der erforderlichen Winkelbeschleunigung ab.
Die Formel lautet:
T_a = J_total × α
Sind die Zielwinkelgeschwindigkeit und die Beschleunigungszeit bekannt, gilt unter der Annahme einer konstanten Winkelbeschleunigung:
α = ω_max / t_a
Dabei gilt:
ω_max: maximale Winkelgeschwindigkeit (rad/s)
t_a: Beschleunigungszeit (s)
Benötigt ein Schwenkmechanismus um 180° immer mehr Drehmoment?
Nicht unbedingt.
Der Schwenkwinkel allein bestimmt nicht das erforderliche maximale Drehmoment.
Betrachten wir zwei Maschinen, die ein Werkstück jeweils um 180° drehen:
Maschine A führt die Bewegung in 3 Sekunden aus.
Maschine B führt die Bewegung in 0.6 Sekunden aus.
Haben beide Maschinen identische Lasten und verwenden sie dasselbe Bewegungsprofil, benötigt Maschine B im Allgemeinen eine höhere Winkelbeschleunigung und damit ein höheres Beschleunigungsmoment.
Das Endergebnis hängt jedoch auch von den Beschleunigungs- und Verzögerungsphasen, dem Bewegungsprofil und der Ausrichtung der Last ab.
Bei kurzen Bewegungen kann ein dreieckförmiges Geschwindigkeitsprofil ohne Phase konstanter Geschwindigkeit verwendet werden.
Daher ergibt die Division des Schwenkwinkels durch die gesamte Bewegungszeit nicht unmittelbar die Winkelbeschleunigung.
Schritt 4: So berücksichtigen Sie Reibungsmoment und Sicherheitsfaktoren
Zusätzlich zu Gravitations- und Beschleunigungsmoment müssen Ingenieure den Widerstand durch Lager, Dichtungen und andere mechanische Komponenten berücksichtigen.
In der Vorentwurfsphase kann das Reibungsmoment anhand von Lagerdaten, Messungen an ähnlichen Maschinen oder konservativen technischen Annahmen abgeschätzt werden.
Es ist jedoch nicht ratsam, ohne Berücksichtigung des tatsächlichen Aufbaus für jeden Mechanismus einen festen Reibungsprozentsatz anzusetzen.
Welcher Sicherheitsfaktor sollte verwendet werden?
Bei technischen Auslegungen wird häufig eine Drehmomentreserve eingeplant, um Unsicherheiten bei den Lastbedingungen abzudecken.
Bei einer vorläufigen Berechnung kann beispielsweise ein Faktor von 1.5 angesetzt werden:
T_design = 1.5 × T_estimate
Der Faktor 1.5 dient hier lediglich als veranschaulichende Annahme. Er ist keine allgemeingültige Auslegungsvorgabe für HONPINE-Antriebe.
Anwendungen mit häufigem Anfahren und Stoppen, Stoßbelastungen oder erheblichen Änderungen der Nutzlast können andere Reserven erfordern.
Der ausgewählte Antrieb muss außerdem die Grenzwerte des Herstellers für Nenndrehmoment, wiederkehrendes Spitzendrehmoment und momentanes Spitzendrehmoment einhalten.
Wichtig ist, dass ein Sicherheitsfaktor die Berechnung des Dauerdrehmoments und der thermischen Belastung nicht ersetzt.
Ein Antrieb, der einen einzelnen Schwenkzyklus erfolgreich ausführt, kann sich bei wiederholtem Betrieb mit hoher Einschaltdauer dennoch überhitzen.
Praxisbeispiel: So wählen Sie einen harmonischen Drehantrieb für eine Schwenkmaschine für Smartphone-Rahmen aus
Sehen wir uns ein vollständiges Berechnungsbeispiel aus einer 3C-Automatisierungsanwendung an.
Angenommen, ein Hersteller von Automatisierungsanlagen entwickelt eine Schwenkmaschine für Smartphone-Rahmen.
Die Maschine hält das Werkstück mit einer Vorrichtung und dreht die Baugruppe mithilfe eines harmonischen Drehantriebs um 180° um eine horizontale Achse.
1. Betriebsparameter festlegen
Angenommen, die rotierende Masse und das Trägheitsmoment wurden mithilfe einer CAD-Software ermittelt.
Diese Werte sind hypothetisch und dienen zur Veranschaulichung der Berechnungsmethode. Sie sind keine gemessenen Spezifikationen eines bestimmten HONPINE-Antriebs und beziehen sich auch nicht auf ein tatsächliches Kundenprojekt.
2. Maximales Gravitationsmoment berechnen
Mit der Formel:
T_g,max = m × g × r
Werte einsetzen:
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. Winkelbeschleunigung berechnen
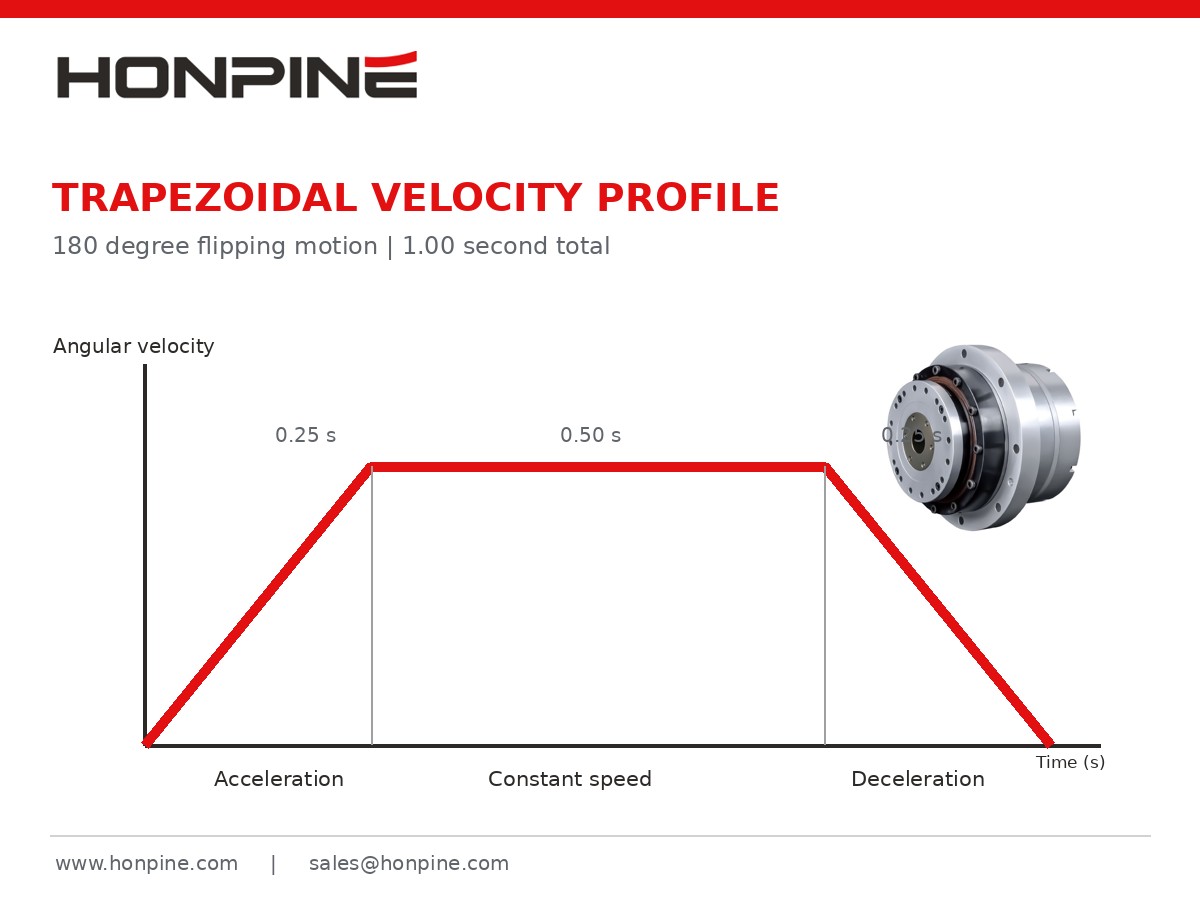
In diesem Beispiel verwendet der Mechanismus ein symmetrisches trapezförmiges Geschwindigkeitsprofil:
Beschleunigung: 0.25 Sekunden
Konstante Geschwindigkeit: 0.50 Sekunden
Verzögerung: 0.25 Sekunden
Zunächst den Schwenkwinkel in Radiant umrechnen:
180° = π rad
Für ein symmetrisches trapezförmiges Geschwindigkeitsprofil gilt:
ω_max = θ / (t − t_a)
Werte einsetzen:
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
Anschließend die Winkelbeschleunigung berechnen:
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. Beschleunigungsmoment berechnen
Gegeben:
J = 0.12 kg·m²
α = 16.76 rad/s²
Mit:
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
Dies ist das Beschleunigungsmoment für das angenommene Lastträgheitsmoment.
Das zusätzliche Trägheitsmoment interner Antriebskomponenten ist noch nicht berücksichtigt.
5. Erforderliches maximales Abtriebsdrehmoment abschätzen
Für die vorläufige Antriebsauswahl addieren wir konservativ das maximale Gravitationsmoment, das Beschleunigungsmoment und das angenommene Reibungsmoment.
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
Anschließend die veranschaulichende Auslegungsreserve anwenden:
T_design = 12.32 × 1.5
T_design = 18.48 N·m
Die Berechnungsergebnisse sind nachfolgend zusammengefasst.
Unter diesen angenommenen Bedingungen kann ein maximales Abtriebsdrehmoment von etwa 18.5 N·m als erster Richtwert für die Vorauswahl verwendet werden.
Das bedeutet jedoch nicht, dass ein Antrieb mit einem Nenndrehmoment über 18.5 N·m automatisch geeignet ist.
Die Berechnung addiert die Drehmomente konservativ und berücksichtigt weder das interne rotierende Trägheitsmoment noch vollständig die Richtung der einzelnen Drehmomentkomponenten bei jedem Winkel oder die thermische Belastung im wiederholten Betrieb.
Für die endgültige Auswahl müssen das wiederkehrende Spitzendrehmoment, das kontinuierliche Nenndrehmoment, die Betriebsgeschwindigkeit und die tatsächliche Einschaltdauer überprüft werden.
Warum reicht das Spitzendrehmoment allein für die Auswahl eines harmonischen Drehantriebs nicht aus?
In realen 3C-Automatisierungsanlagen ist eine einzelne Schwenkbewegung nur ein Teil des gesamten Betriebszyklus.
Eine Schwenkmaschine für Smartphone-Rahmen kann beispielsweise 20 oder mehr Schwenkvorgänge pro Minute ausführen.
Der Antrieb kann dabei wiederholt beschleunigen, drehen, verzögern und seine Position halten.
Auch wenn die Anforderung an das Spitzendrehmoment erfüllt ist, kann häufiger Betrieb eine erhebliche thermische Belastung verursachen.
Ingenieure sollten daher auch das quadratische Mittel des Drehmoments bewerten, das üblicherweise als RMS-Drehmoment bezeichnet wird.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Dabei gilt:
T_i: Drehmoment während der jeweiligen Betriebsphase
t_i: Dauer der jeweiligen Phase
n: Anzahl der Phasen in einem vollständigen Betriebszyklus
Die Berechnung sollte den vollständigen Hin- und Rückzyklus einschließlich der Haltezeiten umfassen.
Bei Antrieben ohne mechanische Bremse kann das Halten einer stationären Position gegen die Schwerkraft ein kontinuierliches Motordrehmoment erfordern und zusätzliche Wärme erzeugen.
Das RMS-Drehmoment auf der Motorseite ist nicht unbedingt gleich dem RMS-Drehmoment auf der Abtriebsseite. Für die Umrechnung müssen Übersetzungsverhältnis, Wirkungsgrad, interne Verluste und die Antriebsspezifikationen berücksichtigt werden.
Daher müssen Spitzendrehmoment und kontinuierliche thermische Leistungsfähigkeit getrennt geprüft werden.
Welche weiteren Parameter sollten neben dem Drehmoment geprüft werden?
1. Belastbarkeit des Abtriebslagers
Bei vielen Schwenkmechanismen erzeugen Werkstück und Vorrichtung nicht nur ein Antriebsdrehmoment.
Sie können das Abtriebslager des Antriebs auch radial und axial belasten oder ein Kippmoment darauf ausüben.
Dies ist besonders bei großen PCB-Vorrichtungen, Handhabungsmechanismen für Smartphone-Rahmen und exzentrischen Werkzeugen wichtig.
Ingenieure sollten Folgendes prüfen:
Zulässige Radiallast
Zulässige Axiallast
Zulässiges Kippmoment
Steifigkeit des Abtriebslagers
Antriebsdrehmoment und Kippmoment am Lager sind unterschiedliche mechanische Anforderungen und dürfen nicht als austauschbare Parameter behandelt werden.
2. Torsionssteifigkeit und Positioniergenauigkeit
Bei Anwendungen für die visuelle Prüfung und Präzisionsmontage muss ein Antrieb das Werkstück nicht nur drehen, sondern nach dem Anhalten auch eine stabile Position gewährleisten.
Die Torsionssteifigkeit eines harmonischen Drehantriebs beeinflusst die Winkelverformung unter Last.
Bei einer relativ großen exzentrischen Last kann am mechanischen Abtrieb weiterhin eine elastische Verformung auftreten, selbst wenn der Encoder die Erreichung der Sollposition meldet.
Präzisionsschwenksysteme sollten daher Torsionssteifigkeit, Positioniergenauigkeit auf der Abtriebsseite, Wiederholgenauigkeit und Steifigkeit der gesamten Montagekonstruktion berücksichtigen.
3. Abtriebsdrehzahl und Schwenktaktzeit
Bei schnellen Schwenkanwendungen ist die maximale Abtriebsdrehzahl ein weiterer wichtiger Aspekt.
In unserem Berechnungsbeispiel gilt:
ω_max = 4.189 rad/s
Die Winkelgeschwindigkeit in eine Drehzahl umrechnen:
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
Der ausgewählte Antrieb muss somit bei Einhaltung der entsprechenden Drehmoment- und Betriebsanforderungen am Abtrieb etwa 40 rpm unterstützen.
Statische Drehmomentangaben allein reichen für die Modellauswahl nicht aus.
4. Haltefähigkeit der Last bei Stromausfall
Bei einer horizontalen Schwenkachse mit exzentrischer Last kann die Schwerkraft bei abgeschalteter Stromversorgung eine unbeabsichtigte Drehung verursachen.
Harmonische Getriebemechanismen bieten zwar hohe Untersetzungsverhältnisse, sollten aber nicht automatisch als zuverlässige selbsthemmende Vorrichtungen betrachtet werden.
Muss die Maschine das Werkstück bei einem Stromausfall oder einem Not-Halt sicher halten, können je nach Risikobeurteilung der Maschine eine mechanische Bremse, ein Verriegelungsmechanismus, ein Gegengewicht oder eine andere Schutzmaßnahme erforderlich sein.
Wie wählen Sie einen HONPINE-Drehantrieb mit Harmonic Drive für 3C-Schwenkanlagen aus?
HONPINE bietet integrierte harmonische Drehantriebe für Präzisionsbewegungsanwendungen, die kompakte Bauweise, kontrollierte Positionierung und ein geeignetes Abtriebsdrehmoment erfordern.
Im Vergleich zu einer herkömmlichen Anordnung aus separatem Servomotor, Harmonic-Drive-Getriebe, Kupplung und Rückführsystem kann ein integrierter harmonischer Drehantrieb die Anzahl mechanischer Schnittstellen verringern und bestimmte Aspekte der Anlagenmontage und Inbetriebnahme vereinfachen.
Bei Anwendungen wie Schwenkmaschinen für Smartphone-Rahmen, PCB-Schwenksystemen und Präzisionsmontagerobotern unterstützt das HONPINE-Engineering-Team Kunden bei der Bewertung der Antriebsanforderungen anhand der tatsächlichen Last- und Bewegungsbedingungen.
Um die Auswahl zu unterstützen, sollten Kunden detaillierte technische Informationen bereitstellen.
Anhand dieser Parameter können Ingenieure das erforderliche Nenndrehmoment, Spitzendrehmoment, die Drehzahl, Lagerbelastungen und mechanischen Schnittstellen weiter bewerten.
Die endgültige Antriebsauswahl sollte anhand der tatsächlichen HONPINE-Produktspezifikationen, der Antriebskonfiguration und der technischen Anforderungen überprüft werden.
Häufig gestellte Fragen zur Drehmomentberechnung bei Schwenkmechanismen
1. Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg zu schwenken?
Das Lastgewicht allein reicht nicht aus, um das erforderliche Drehmoment zu bestimmen.
Ingenieure müssen außerdem den Schwerpunktversatz, das Trägheitsmoment, die Schwenkzeit, das Beschleunigungsprofil und den mechanischen Widerstand berücksichtigen.
Beispielsweise erzeugt eine Last von 10 kg mit einem Schwerpunktversatz von 100 mm an einer horizontalen Drehachse ein maximales Gravitationsmoment von etwa 9.81 N·m.
Vor der Auswahl eines Antriebs müssen jedoch auch das Beschleunigungsmoment und weitere Belastungen berücksichtigt werden.
2. Benötigen Schwenkmechanismen mit 90° und 180° denselben Drehmomentwert?
Nicht unbedingt.
Müssen beide Mechanismen ihre Bewegungen in derselben Zeit abschließen, erfordert eine Drehung um 180° im Allgemeinen eine höhere Geschwindigkeit und möglicherweise eine größere Beschleunigung.
Das maximale Gravitationsmoment hängt jedoch auch von der Drehachse, der Schwerpunktposition und dem Winkelbereich der Bewegung ab.
3. Kann ein herkömmlicher Servomotor einen harmonischen Drehantrieb in einem Schwenkmechanismus ersetzen?
Ja, abhängig von der Anwendung.
Auch ein herkömmlicher Servomotor in Kombination mit einem geeigneten Getriebe kann präzise Drehbewegungen ausführen.
Ein integrierter harmonischer Drehantrieb kann Vorteile hinsichtlich Kompaktheit, hoher Untersetzung und mechanischer Integration bieten.
Die am besten geeignete Lösung hängt jedoch von Drehmoment, Drehzahl, Genauigkeit, Lagerabstützung, Einbauraum und den Anforderungen der Gesamtanlage ab.
4. Wie können Ingenieure das für einen Schwenkmechanismus erforderliche Drehmoment reduzieren?
Mehrere Konstruktionsmaßnahmen können dazu beitragen, das erforderliche Drehmoment zu reduzieren:
Den Schwerpunkt näher an die Drehachse verlagern.
Unnötiges Gewicht der Vorrichtung reduzieren.
Bewegungsprofil und Beschleunigungsanforderungen optimieren.
Gegengewichte oder Ausgleichsmechanismen verwenden, um das Gravitationsmoment zu verringern.
Eine Verringerung des Gravitationsmoments führt jedoch nicht zwangsläufig zu einem geringeren Trägheitsmoment.
Diese beiden Faktoren sollten getrennt bewertet werden.
5. Was ist der Unterschied zwischen Nenndrehmoment und Spitzendrehmoment eines harmonischen Drehantriebs?
Das Nenndrehmoment bezieht sich im Allgemeinen auf die Dauerbetriebsfähigkeit des Antriebs unter festgelegten Bedingungen.
Das Spitzendrehmoment bezeichnet ein höheres Drehmoment, das nur für begrenzte Zeit zulässig ist.
Bei manchen Antrieben wird zwischen wiederkehrendem Spitzendrehmoment und maximalem momentanen Drehmoment unterschieden.
Die zulässigen Drehmomentwerte und Zeiträume müssen anhand der technischen Dokumentation des Herstellers überprüft werden.
Kontaktieren Sie HONPINE für Lösungen mit harmonischen Drehantrieben für Schwenkmechanismen
Für Hersteller von 3C-Automatisierungsanlagen wirkt sich die Wahl des richtigen harmonischen Drehantriebs nicht nur darauf aus, ob ein Schwenkmechanismus seine Bewegung erfolgreich ausführen kann.
Sie kann sich auch auf Positioniergenauigkeit, Taktzeit, Anlagenzuverlässigkeit und die gesamte mechanische Konstruktion auswirken.
Von der Berechnung des Gravitations- und Beschleunigungsmoments bis hin zu Lastträgheit, Abtriebslagerkapazität, Steifigkeit und Dauerbetriebsleistung verdient jeder Parameter sorgfältige Beachtung.
HONPINE bietet Harmonic-Drive- und integrierte Drehantriebslösungen für Robotik, Präzisionsautomatisierungsanlagen und industrielle Bewegungssteuerungssysteme.
Wenn Sie eine Schwenkmaschine für Smartphone-Rahmen, ein PCB-Schwenksystem, eine Anlage zur Montage elektronischer Bauteile oder einen anderen Präzisionsschwenkmechanismus entwickeln, wenden Sie sich mit Angaben zu Last, Abmessungen und Bewegungsanforderungen an das HONPINE-Engineering-Team.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.
 Harmonic-Getriebe vs. harmonischer Drehantrieb: Was ist besser für CNC-Werkzeugmaschinen?Die Wahl zwischen einem Harmonic-Getriebe und einem harmonischen Drehantrieb ist eine wichtige Entscheidung bei der Konstruktion von CNC-Werkzeugmaschinen. Beide Lösungen bieten hochpräzise Bewegungssteuerung, unterscheiden sich jedoch hinsichtlich Integration, Installationsanforderungen, Steifigkeit und Systemflexibilität. Bei CNC-Rundtischen für die vierte Achse und kompakten Fünfachs-Bearbeitungssystemen kann die Auswahl des richtigen Harmonic-Antriebs die Maschinenleistung erheblich beeinflussen. In diesem Artikel vergleicht Theodore Li, Technischer Direktor bei HONPINE, Harmonic-Getriebe und harmonische Drehantriebe, um Ingenieuren zu helfen, die am besten geeignete Lösung für ihre CNC-Anwendungen zu finden.