Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?
Hallo, ich bin Theodore Li, technischer Direktor bei HONPINE. In diesem Artikel erläutere ich anhand der HONPINE-Serien HPJM harmonischer Gelenkmodule, wie Sie robotische Gelenkmodule auswählen und in Betrieb nehmen – von der mechanischen Montage über die elektrische Verdrahtung und Kommunikationskonfiguration bis zur Steuerungseinrichtung.
Ein robotisches Gelenkmodul vereint Antriebselektronik, Untersetzungsmechanismus, Encoder und Bremse in einer kompakten zylindrischen Baugruppe. Der Erhalt des Moduls bedeutet jedoch nicht, dass Ihr Roboter sofort einsatzbereit ist. Eine falsche Auswahl kann eine Neugestaltung der Verdrahtungs- und Kommunikationsarchitektur erforderlich machen, während unsachgemäße Anschlüsse bei der Inbetriebnahme Kommunikationsfehler und wiederholte Alarme verursachen können.
Die Implementierung verzögert sich häufig, weil ein klarer Prozess fehlt, der die Produktauswahl mit dem erfolgreichen Betrieb verbindet. Wenn Ingenieure den gesamten Ablauf verstehen, können sie unnötige Änderungen vermeiden und ihre Systeme effizienter in Betrieb nehmen.
1. So wählen Sie ein robotisches Gelenkmodul aus: die HPJM-Serie als Beispiel
Die HONPINE-Serie HPJM deckt Außendurchmesser von 30 bis 170 mm ab. Über die gesamte Produktreihe sind Ausführungen mit einem oder zwei Encodern erhältlich. Dadurch stehen Optionen für Gelenke unterschiedlicher Größe zur Verfügung – von kompakten Gelenken in Geschicklichkeitshänden bis hin zu größeren Hüftgelenken humanoider Roboter.
Eine Entscheidung, die frühzeitig getroffen werden sollte, betrifft die Kommunikationsschnittstelle. HPJM-Module mit einem Encoder verwenden CAN-Kommunikation, während Ausführungen mit zwei Encodern CAN und EtherCAT unterstützen. Bei Handanwendungen wird je nach gewähltem Aktuator und Systemarchitektur häufig RS-485 eingesetzt.
Bei HONPINE legen wir Wert darauf, Kommunikationsbus und Stromversorgungsarchitektur festzulegen, bevor die mechanische Konstruktion abgeschlossen wird. Diese Entscheidungen wirken sich auf den Controller, die Verdrahtung und die Integrationsstrategie aus. Werden sie erst nach der Montage des Prototyps getroffen, kann dies zu unnötigen Änderungen führen.
2. Warum sind integrierte Gelenkmodule einfacher zu installieren und zu verwenden?
Ein wesentlicher Vorteil moderner leichter Gelenkmodule besteht darin, dass ein Großteil der Integrationsarbeiten bereits im Werk erledigt wird, was die Implementierung für den Kunden vereinfacht. Das harmonische Gelenkmodul HPJM vereint Servoantrieb, Encodersystem, rahmenlosen Drehmomentmotor, Bremse und Harmonic-Drive-Getriebe in einer Baugruppe.
Diese integrierte Konstruktion vereinfacht Installation und Betrieb und reduziert zugleich den routinemäßigen Wartungsaufwand. Die große Durchgangsbohrung bietet außerdem Platz für die Durchführung von Kabeln und Pneumatikschläuchen und erleichtert Ingenieuren die Anordnung der Anschlüsse im gesamten Roboter.
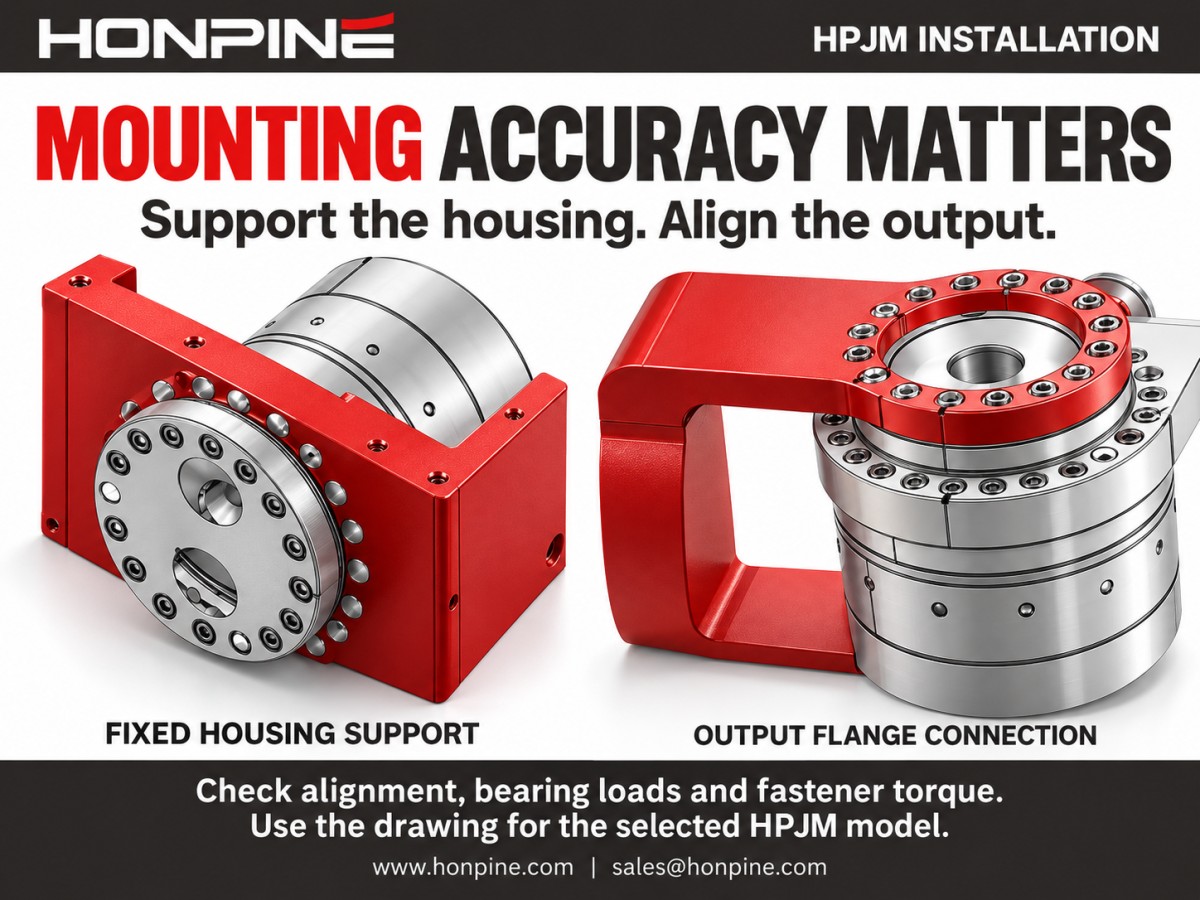
Bei der mechanischen Montage ist weiterhin sorgfältiges Arbeiten erforderlich. Das Modul vereinfacht zwar die Integration, die Montagegenauigkeit muss jedoch durch die umgebende Struktur gewährleistet werden. Die Montageflächen und die Ausrichtung müssen durch Ihre mechanischen Komponenten korrekt ausgeführt werden. Eine integrierte Konstruktion macht eine präzise und sichere Montage nicht überflüssig.
3. Elektrische Verdrahtung: Stromversorgung und Kommunikation
Die elektrische Verdrahtung umfasst zwei Hauptanschlüsse: Stromversorgung und Kommunikation. Bei beiden ist sorgfältiges Arbeiten erforderlich, denn ein falscher Anschluss kann den Betrieb des Moduls verhindern oder während der Inbetriebnahme Störungen verursachen.
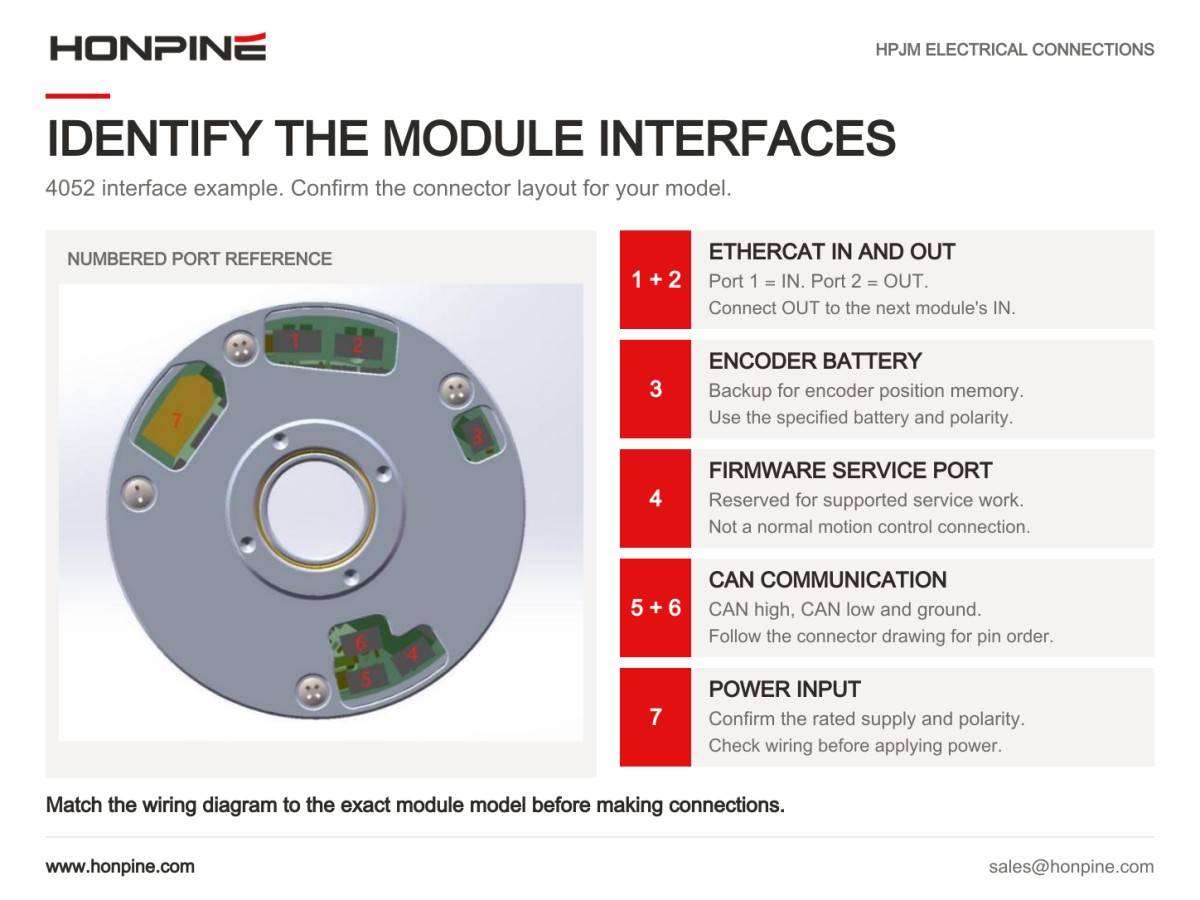
Das HPJM-Modul verwendet einen rechteckigen Stromversorgungsstecker mit gekennzeichneten Plus- und Minuspolen. Prüfen Sie vor dem Anschluss der Stromversorgung die Polarität anhand der Anschlusszeichnung des jeweiligen Modells. Die CAN-Schnittstelle verwendet drei Anschlüsse: H für CAN High, L für CAN Low und G für Masse.
Die EtherCAT-Schnittstelle verfügt über separate IN- und OUT-Ports mit den Kommunikationssignalen Tx+, Tx−, Rx+ und Rx−. Bei der T568B-Farbkodierung entsprechen diese den Adern weiß/orange, orange, weiß/grün und grün. Beachten Sie beim Konfektionieren oder Prüfen von Kabeln stets die für das Modul angegebene Steckerbelegung.
Bei Modulen mit zwei Encodern können EtherCAT- und CAN-Schnittstellen gleichzeitig vorhanden sein. Steuerbefehle können jedoch nicht gleichzeitig über beide Schnittstellen aktiv sein. EtherCAT hat Vorrang vor CAN; daher muss die Controllerkonfiguration die vorgesehene Befehlsquelle berücksichtigen.
4. Kommunikationskonfiguration: CAN und EtherCAT
Die Kommunikation verbindet einzelne Gelenke zu einem koordinierten Robotersystem. CAN und EtherCAT haben jeweils eigene Konfigurationsanforderungen. Die Wahl sollte sich nach der Controllerplattform, der Anzahl der Gelenke und der erforderlichen Aktualisierungsrate richten.
Für die HPJM-Serie ist eine CAN-Kommunikationsrate von 1 Mbps angegeben. Bei einer Anwendung mit sieben Motoren beträgt die Kommunikationsaktualisierungsrate ungefähr 300 Hz. Jedes Modul muss eine eindeutige CAN-ID haben. Eine fortlaufende Nummerierung der IDs erleichtert die Verwaltung, Fehlersuche und Erweiterung eines Systems mit mehreren Modulen.
Die HPJM-Serie unterstützt EtherCAT-Kommunikation mit 100 Mbps und Kommunikationsaktualisierungsraten von bis zu 4 kHz. EtherCAT ist darauf ausgelegt, kurze Kommunikationszyklen über mehrere Slave-Geräte hinweg aufrechtzuerhalten. Die tatsächlich erreichbare Aktualisierungsrate sollte dennoch anhand des verwendeten Masters, der Netzwerkkonfiguration und der Anforderungen an die Prozessdaten überprüft werden.
Ein EtherCAT-System besteht aus einem Master und mehreren Slaves. Als Master kann eine Softwareplattform wie TwinCAT oder CODESYS oder eine kompatible SPS von Herstellern wie Inovance und HCFA verwendet werden. Für erste Tests bietet ein Computer mit TwinCAT oder CODESYS eine praktische Plattform, um die Kommunikation und den grundlegenden Betrieb zu überprüfen.
Verbinden Sie beim Aufbau des Netzwerks den EtherCAT-Anschluss des Masters mit dem IN-Port des ersten Slaves und anschließend dessen OUT-Port mit dem IN-Port des nächsten Slaves. Fahren Sie auf diese Weise mit den übrigen Modulen fort. Die korrekte IN-zu-OUT-Verbindungsfolge trägt dazu bei, die vorgesehene Netzwerktopologie und Slave-Identifizierung beizubehalten.
5. Steuerung und Inbetriebnahme: So wird das Gelenk in Bewegung gesetzt
Nach Abschluss der Verdrahtung und Kommunikationskonfiguration besteht der nächste Schritt darin, das Gelenk korrekt auf Ihren Controller reagieren zu lassen. Zu den verfügbaren Betriebsarten gehören Positionsregelung, Drehzahlregelung, Strom- oder Drehmomentregelung sowie hybride Kraft-Positionsregelung. Diese Betriebsarten unterstützen Anwendungen von Positionierung und Bahnverfolgung bis hin zur nachgiebigen Interaktion mit Menschen, Werkzeugen und der Umgebung.
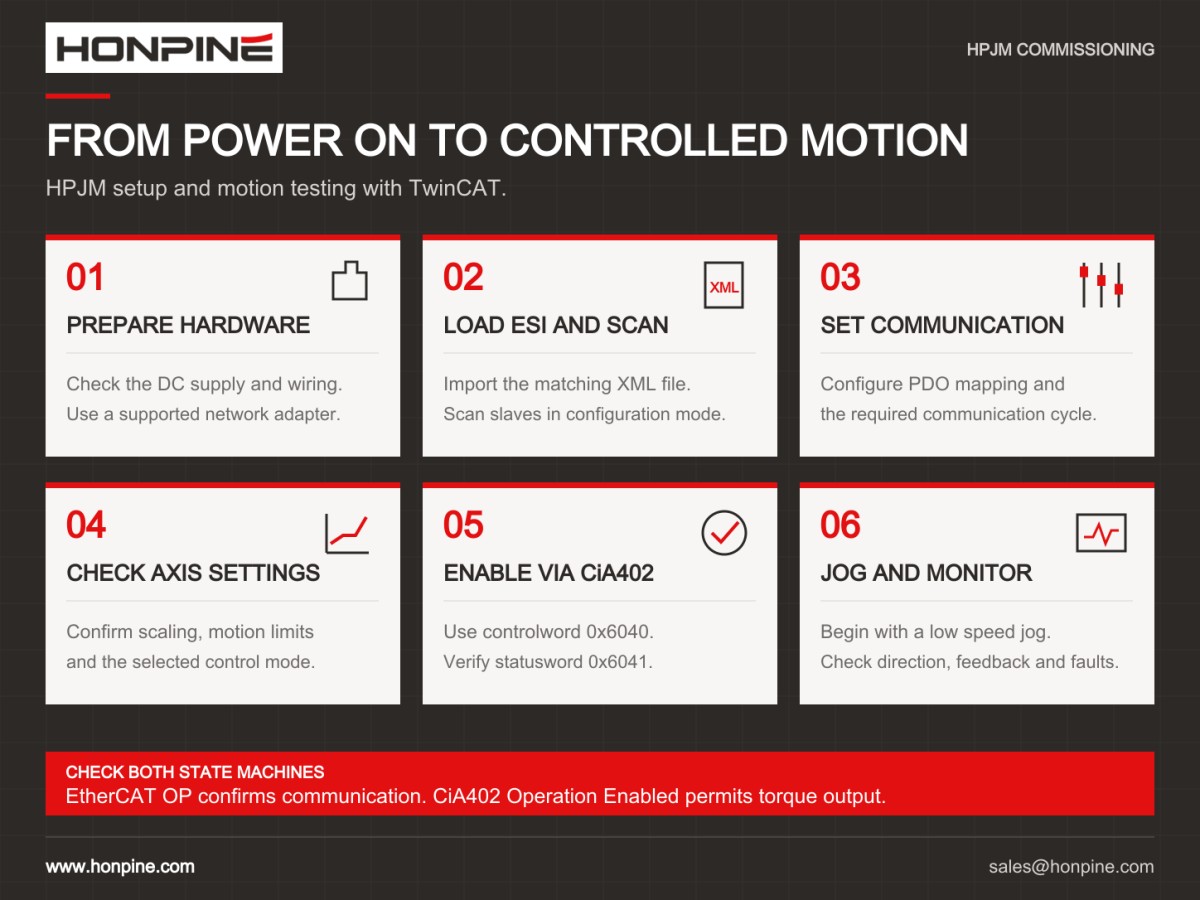
Die Gelenkmotoren der HPJM-Serie folgen dem Rahmenwerk IEC 61800-7 und der CiA-402-Antriebszustandsmaschine. In der Praxis durchläuft die Inbetriebnahme die Zustände Initialisierung, Deaktivierung, Bereitschaft, Freigabe und Betrieb. Der Controller muss die entsprechenden Befehle für jeden Zustandsübergang ausgeben, anstatt unmittelbar nach dem Einschalten Bewegungsbefehle zu senden. Die genaue Abfolge der Zustandsübergänge und die Einstellungen des Steuerworts sind der Dokumentation des jeweiligen Moduls zu entnehmen.
HPJM-Module verfügen außerdem über Alarmcodes sowie grüne und blaue Statusanzeigen zur Unterstützung bei der Fehlersuche. Typische Probleme sind das Fehlschlagen beim Öffnen der CAN-Schnittstelle, ein Kommunikationsgerät, das bereits von einer anderen Anwendung verwendet wird, Fehler im Antriebs-Chip, Überspannung, Unterspannung und Encoderfehler. Die zugehörigen Anweisungen zur Fehlersuche erläutern, wie diese Zustände geprüft und behoben werden können.
Lesen Sie während der Inbetriebnahme das Statuswort und alle aktiven Fehlerinformationen aus, bevor Sie Bewegungsbefehle senden. So lässt sich das tatsächliche Problem erkennen und unnötiges Ausprobieren vermeiden.
6. Wie HONPINE Kunden hilft, Auswahlfehler zu vermeiden
HONPINE bietet mehrere Serien robotischer Gelenkmodule für unterschiedliche Anwendungsanforderungen. Unsere harmonischen Gelenkmodule umfassen die Serien HPJM, TCHL und HAG, während unsere planetengetriebenen Gelenkmodule die Serien JRM und HPA umfassen. Zu Beginn des Auswahlprozesses bewerten wir das Budget und die Betriebsbedingungen des Kunden, um eine geeignete Konfiguration zu empfehlen.
Die erfolgreiche Implementierung eines robotischen Gelenkmoduls umfasst fünf aufeinander abgestimmte Schritte: die Auswahl der richtigen Spezifikationen, die präzise und sichere Montage des Moduls, die elektrische Verdrahtung, die Konfiguration des Kommunikationsnetzwerks und die Inbetriebnahme gemäß der Antriebszustandsmaschine. Jeder Schritt trägt zu einem zuverlässigen Betrieb bei, und früh getroffene Entscheidungen wirken sich auf die nachfolgenden Arbeiten aus.
HONPINE bietet während der Auswahl, Prototypenentwicklung, Kleinserienfertigung und Serienauslieferung individuelle technische Unterstützung. Teilen Sie uns Ihre Anforderungen an die Gelenkbelastung, Ihre Controllerplattform und Ihren Produktionszeitplan mit. Wir unterstützen Sie bei der Auswahl eines robotischen Gelenkmoduls, das für Ihre Anwendung geeignet ist.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?Wie gelangt man bei Roboter-Gelenkmodulen von der Auswahl zur kontrollierten Bewegung? Am Beispiel des harmonischen Gelenkmoduls HONPINE HPJM erläutert Technical Director Theodore Li die wichtigsten Schritte bei der mechanischen Installation, der elektrischen Verdrahtung, der Konfiguration von CAN und EtherCAT sowie der Inbetriebnahme der Steuerung. Erfahren Sie, was vor der Integration zu prüfen ist und wie Sie bei der Einrichtung vorgehen, damit jedes Gelenk korrekt auf Ihre Steuerung reagieren kann.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Top 7 Hersteller von RV-Getrieben: Warum ist Nabtesco weiterhin marktführend?Was zeichnet Hersteller von RV-Getrieben aus, und warum gilt Nabtesco in diesem Markt weiterhin als Maßstab? Die Herstellung von RV-Getrieben erfordert präzise Bauteilbearbeitung, sorgfältige Montage und umfassendes technisches Know-how. Dieser Artikel stellt sieben Hersteller von RV-Getrieben und verwandten Antriebstechnologien vor, beleuchtet die Stärken hinter Nabtescos Marktposition und untersucht die Entwicklungskompetenzen von HONPINE, damit Sie sich einen Überblick über die Anbieterlandschaft verschaffen können.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?Wie gelangt man bei Roboter-Gelenkmodulen von der Auswahl zur kontrollierten Bewegung? Am Beispiel des harmonischen Gelenkmoduls HONPINE HPJM erläutert Technical Director Theodore Li die wichtigsten Schritte bei der mechanischen Installation, der elektrischen Verdrahtung, der Konfiguration von CAN und EtherCAT sowie der Inbetriebnahme der Steuerung. Erfahren Sie, was vor der Integration zu prüfen ist und wie Sie bei der Einrichtung vorgehen, damit jedes Gelenk korrekt auf Ihre Steuerung reagieren kann.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Top 7 Hersteller von RV-Getrieben: Warum ist Nabtesco weiterhin marktführend?Was zeichnet Hersteller von RV-Getrieben aus, und warum gilt Nabtesco in diesem Markt weiterhin als Maßstab? Die Herstellung von RV-Getrieben erfordert präzise Bauteilbearbeitung, sorgfältige Montage und umfassendes technisches Know-how. Dieser Artikel stellt sieben Hersteller von RV-Getrieben und verwandten Antriebstechnologien vor, beleuchtet die Stärken hinter Nabtescos Marktposition und untersucht die Entwicklungskompetenzen von HONPINE, damit Sie sich einen Überblick über die Anbieterlandschaft verschaffen können.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.
 Warum eignen sich Harmonic-Drive-Getriebe für Rundtische von CNC-Werkzeugmaschinen?Warum Harmonic-Drive-Getriebe für CNC-Rundtische wählen? Präzise Positionierung hängt von mehr als nur dem Motor ab: Auch Umkehrspiel, Torsionssteifigkeit und Drehmomentkapazität beeinflussen, wie zuverlässig ein Rundtisch während der Bearbeitung seine Position hält. Dieser Leitfaden erläutert die wichtigsten Anforderungen an die Antriebstechnik von Rundtischen für die vierte und fünfte Achse, stellt gängige Werkzeugmaschinenanwendungen vor und beschreibt HONPINE-Konfigurationen von Harmonic-Drive-Getrieben für unterschiedliche Einbau- und Belastungsanforderungen.