RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?
Die Leistungsfähigkeit eines Präzisionsgetriebes spielt eine entscheidende Rolle für die Positioniergenauigkeit, Steifigkeit und Lebensdauer eines Roboters.
Präzisionsgetriebe wandeln die hochdrehende, drehmomentarme Abtriebsleistung eines Servomotors in die langsame, drehmomentstarke Bewegung um, die Robotergelenke benötigen. Dadurch können Industrieroboter kontrollierte und wiederholgenaue Bewegungen ausführen.
Unter den heute verfügbaren Präzisionsgetrieben sind RV-Getriebe und Harmonic-Drive-Getriebe zwei weit verbreitete Technologien in der Industrierobotik.
Obwohl beide auf hohe Untersetzungsverhältnisse und eine präzise Bewegungsübertragung ausgelegt sind, unterscheiden sie sich erheblich hinsichtlich mechanischer Bauweise, Torsionssteifigkeit, Tragfähigkeit, Gewicht und Eignung für bestimmte Anwendungen.
Das Verständnis dieser Unterschiede ist bei der Auswahl von Getrieben für Roboterbasen, Schulter-, Ellbogen- und Handgelenkachsen unerlässlich.
In diesem Artikel vergleichen wir RV-Getriebe und Harmonic-Drive-Getriebe aus technischer Sicht und erläutern, wie Ingenieure die geeignete Lösung für verschiedene Robotergelenke auswählen können.
1. RV-Getriebe oder Harmonic-Drive-Getriebe: Wie unterscheiden sich ihre Bauweisen?
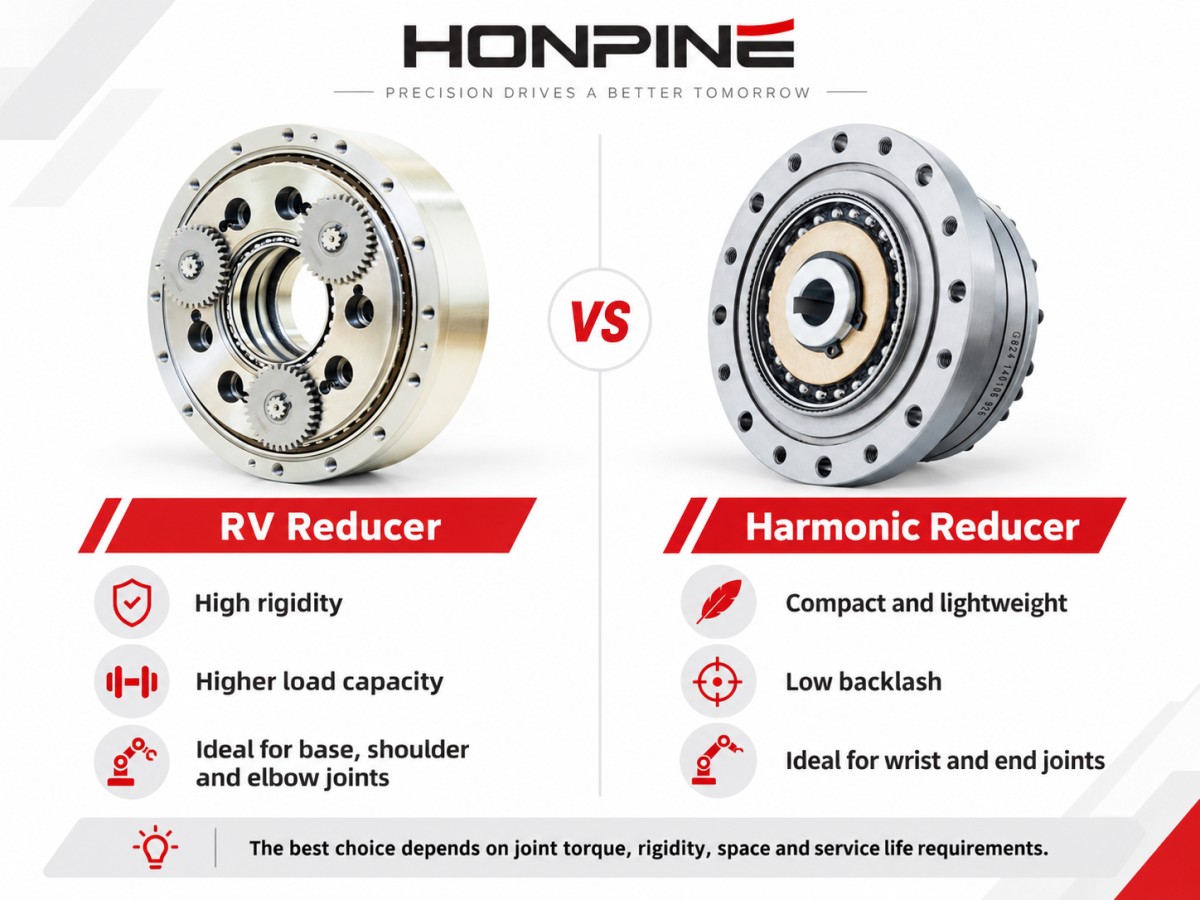
Die grundlegenden Unterschiede zwischen RV-Getrieben und Harmonic-Drive-Getrieben ergeben sich aus ihrer mechanischen Bauweise.
RV-Getriebe verwenden typischerweise einen starren Zykloiden-Übertragungsmechanismus, während Harmonic-Drive-Getriebe auf kontrollierter elastischer Verformung beruhen, um eine präzise Drehzahlreduzierung zu erzielen.
Diese unterschiedlichen Funktionsprinzipien beeinflussen unmittelbar ihre mechanischen Leistungsmerkmale und Anwendungseigenschaften.
Wie funktioniert ein RV-Getriebe?
Ein RV-Getriebe verwendet typischerweise einen zweistufigen Untersetzungsmechanismus.
Die erste Stufe besteht aus einer Evolventen-Planetengetriebeübersetzung, während die zweite Stufe einen Zykloiden-Stiftmechanismus verwendet.
Während des Betriebs treibt das Eingangszahnrad die Planetenräder an, die die Drehbewegung auf die Kurbelwellen übertragen.
Die exzentrische Bewegung der Kurbelwellen treibt die Zykloidenscheiben an, die dadurch in Eingriff mit den umliegenden Stiften kommen.
Dieser Mechanismus erzielt ein hohes Untersetzungsverhältnis und überträgt zugleich ein beträchtliches Abtriebsdrehmoment.
Ein wesentliches Merkmal eines RV-Getriebes ist seine starre mechanische Bauweise.
Mehrere Kontaktpunkte im Zykloiden-Übertragungssystem tragen dazu bei, Lasten zu verteilen und die Verformungsbeständigkeit bei hohem Drehmoment zu verbessern.
RV-Getriebe erfordern jedoch auch eine präzise Fertigung und Montage.
Ihre Leistung hängt von der Genauigkeit der Zykloiden-Zahnprofile, Kurbelwellen, Lager, Stifte und weiterer Übertragungskomponenten ab.
Bei Schwerlast-Industrierobotern machen diese Eigenschaften RV-Getriebe zu einer gängigen Wahl für Gelenke, die hohe Steifigkeit und beträchtliche Tragfähigkeit erfordern.
Wie funktioniert ein Harmonic-Drive-Getriebe?
Ein Harmonic-Drive-Getriebe, auch als Harmonic Drive oder Wellgetriebe bezeichnet, nutzt ein anderes Übertragungsprinzip.
Ein typisches Harmonic-Drive-Getriebe besteht aus drei Hauptkomponenten:
Wellgenerator
Flexspline
Circular Spline
Der Wellgenerator umfasst in der Regel eine elliptische Nocke und eine flexible Lagereinheit.
Wenn sich der Wellgenerator dreht, verformt er den dünnwandigen Flexspline elastisch.
Der Flexspline greift nahe der Hauptachse der Ellipse in den Circular Spline ein und löst sich nahe der Nebenachse aus dem Eingriff.
Da sich die Zähnezahlen von Flexspline und Circular Spline geringfügig unterscheiden, erzeugt ihre Relativbewegung ein hohes Untersetzungsverhältnis.
Bei einer gängigen Konfiguration mit feststehendem Circular Spline dreht sich der Flexspline langsam in die entgegengesetzte Richtung zum Wellgenerator.
Dieses Funktionsprinzip ermöglicht Harmonic-Drive-Getrieben hohe Untersetzungsverhältnisse bei kompakter und leichter Bauweise.
Ein weiterer wichtiger Vorteil ist ihr sehr geringes Zahnflankenspiel, wodurch sie sich für präzise Bewegungsanwendungen in der Robotik eignen.
Der Flexspline wird während des Betriebs jedoch wiederholt elastisch verformt.
Seine Ermüdungsfestigkeit, die Materialeigenschaften, die Schmierbedingungen, die Betriebstemperatur und das aufgebrachte Drehmoment beeinflussen daher die Lebensdauer des Getriebes.
Anders als bei starren Zykloiden-Übertragungssystemen muss bei Harmonic-Drive-Getrieben auch die elastische Torsionsverformung berücksichtigt werden, wenn die Positionierleistung unter Last beurteilt wird.
2. RV-Getriebe oder Harmonic-Drive-Getriebe: Fünf wesentliche Leistungsunterschiede
Bei der Auswahl eines Präzisionsgetriebes für Robotergelenke sollten Ingenieure mehr als nur das Untersetzungsverhältnis und das Nenndrehmoment vergleichen.
Fünf wichtige Faktoren verdienen besondere Beachtung:
Positioniergenauigkeit und Genauigkeitserhalt
Torsionssteifigkeit
Drehmomentkapazität
Lebensdauer
Übertragungseffizienz
Positioniergenauigkeit und langfristiger Genauigkeitserhalt
Harmonic-Drive-Getriebe sind für ihre Übertragung mit geringem Zahnflankenspiel weithin bekannt.
Je nach Produktreihe, Fertigungsgenauigkeit und Messbedingungen können einige Harmonic-Drive-Getriebe eine sehr hohe Übertragungsgenauigkeit erreichen.
Durch ihre kompakte Bauweise und das geringe Umkehrspiel eignen sie sich besonders für präzise Positionieranwendungen.
Ein geringes Zahnflankenspiel bedeutet jedoch nicht zwangsläufig, dass keine Positionierfehler auftreten.
Torsionsverformung, Übertragungsfehler, Hysterese und externe Belastungen können die tatsächliche Abtriebsposition beeinflussen.
Im Laufe der Zeit können auch Ermüdung, Verschleiß und Veränderungen der Übertragungseigenschaften die Leistung beeinträchtigen.
Auch RV-Getriebe bieten eine hohe Positioniergenauigkeit und ein geringes Zahnflankenspiel.
Ihre starre Zykloiden-Übertragungsstruktur kann Vorteile bieten, wenn es darum geht, unter hohen Lasten eine stabile Leistung aufrechtzuerhalten.
Der langfristige Genauigkeitserhalt hängt jedoch von der jeweiligen Getriebekonstruktion, der Schmierung, den Belastungsbedingungen, der Fertigungsqualität und der Wartung ab.
Es wäre daher unzutreffend anzunehmen, dass jedes RV-Getriebe seine ursprüngliche Genauigkeit unbegrenzt beibehält oder jedes Harmonic-Drive-Getriebe schnell an Genauigkeit verliert.
Bei Anwendungen in Industrierobotern sollten Ingenieure die vom Hersteller gemessene Übertragungsgenauigkeit, das Umkehrspiel, die Hysterese und die Lebensdauerangaben unter repräsentativen Betriebsbedingungen vergleichen.
Torsionssteifigkeit
Die Torsionssteifigkeit beschreibt den Widerstand eines Übertragungssystems gegen eine Winkelverformung bei aufgebrachtem Drehmoment.
Sie ist besonders wichtig für Robotergelenke, die ihre Positioniergenauigkeit beibehalten und zugleich äußeren Kräften standhalten müssen.
RV-Getriebe bieten im Allgemeinen eine hohe Torsionssteifigkeit, da ihre starren mechanischen Komponenten und die Zykloiden-Eingriffsstruktur das Drehmoment über mehrere Kontaktbereiche verteilen können.
Dadurch eignen sie sich für Roboterbasen, Schultergelenke und andere stark belastete Gelenke.
Harmonic-Drive-Getriebe verwenden ein flexibles Übertragungselement.
Die elastische Verformung ist daher ein inhärenter Bestandteil ihres Funktionsprinzips.
Bei erheblichem externem Drehmoment kann diese Verformung zu einer Winkelverschiebung am Abtrieb beitragen.
Die tatsächliche Torsionssteifigkeit beider Getriebetypen hängt jedoch von Baugröße, Konstruktion, Betriebsdrehmoment und Herstellerspezifikationen ab.
Ingenieure sollten deshalb veröffentlichte Drehmoment-Verformungs-Kennlinien vergleichen, anstatt für alle RV- und Harmonic-Drive-Getriebe ein allgemeingültiges Steifigkeitsverhältnis anzusetzen.
Drehmomentkapazität und Tragfähigkeit
Die Drehmomentkapazität ist ein weiterer wichtiger Aspekt bei der Auswahl von Getrieben für Robotergelenke.
RV-Getriebe kommen häufig in Robotikanwendungen mittlerer und hoher Beanspruchung zum Einsatz, bei denen ein beträchtliches Abtriebsdrehmoment erforderlich ist.
Ihre mechanische Bauweise eignet sich besonders für stark belastete Gelenke und Anwendungen mit erheblichen externen Kräften.
Harmonic-Drive-Getriebe werden häufig für kompakte und leichte Gelenke gewählt, bei denen eine platzsparende Bauweise wichtig ist.
Obwohl viele Harmonic-Drive-Getriebe in Anwendungen mit relativ niedrigen und mittleren Drehmomenten eingesetzt werden, können größere Modelle ebenfalls beträchtliche Drehmomente übertragen.
Daher sollte kein fester Drehmomentbereich zur Definition der Grenzen einer der beiden Technologien herangezogen werden.
Bei der Bewertung eines Getriebes sollten Ingenieure unterscheiden zwischen:
Nenndrehmoment
Wiederholtes Spitzendrehmoment
Maximales kurzzeitiges Drehmoment
Zulässigem Kippmoment
Radialer und axialer Belastbarkeit
Diese Parameter beschreiben unterschiedliche Leistungsmerkmale des Getriebes und müssen getrennt geprüft werden.
Lebensdauer und Haltbarkeit
Die Lebensdauer hängt von mehr als nur dem Übertragungsprinzip des Getriebes ab.
Bei RV-Getrieben zählen die Ermüdung von Zahnrädern und Lagern, die Schmierbedingungen, die Kontaktbeanspruchung, Stoßbelastungen und die Betriebstemperatur zu den wichtigen Faktoren.
Bei Harmonic-Drive-Getrieben ist die Ermüdung des Flexsplines ein zusätzlicher kritischer Faktor, da sich das flexible Bauteil während des Betriebs wiederholt verformt.
Beide Getriebetypen können eine lange Lebensdauer erreichen, wenn sie richtig ausgewählt und innerhalb der vorgegebenen Grenzwerte betrieben werden.
Die Lebensdauerangaben sollten jedoch im Kontext der Prüfbedingungen des Herstellers interpretiert werden.
Lastspektrum, Drehzahl, Einschaltdauer, Schmierung und Umgebungsbedingungen können die tatsächliche Leistung erheblich beeinflussen.
Ingenieure sollten daher nicht davon ausgehen, dass ein Getriebetyp grundsätzlich immer länger hält als der andere.
Übertragungseffizienz
Sowohl RV-Getriebe als auch Harmonic-Drive-Getriebe können eine effiziente Präzisionsübertragung von Bewegungen ermöglichen.
Ihr Wirkungsgrad variiert jedoch je nach Getriebegröße, Übersetzungsverhältnis, Abtriebsdrehmoment, Drehzahl, Schmierung und Temperatur.
Bei RV-Getrieben entstehen Verluste durch mehrere Zahneingriffe, Lager und Dichtungen.
Bei Harmonic-Drive-Getrieben entstehen Verluste unter anderem durch den Zahneingriff, den Betrieb des flexiblen Lagers, die elastische Verformung und weitere interne Mechanismen.
Die relative Effizienz der beiden Technologien kann sich daher je nach Betriebspunkt unterscheiden.
Wenn Energieverbrauch oder thermische Leistung wichtig sind, empfiehlt es sich, die Wirkungsgradkennlinien des Herstellers für die erwartete Drehzahl und Last zu prüfen.
3. Auswahl von RV- und Harmonic-Drive-Getrieben für Gelenke von Industrierobotern
Das grundlegende Prinzip bei der Auswahl eines Getriebes für ein Robotergelenk ist einfach:
Wählen Sie das Getriebe anhand der tatsächlichen mechanischen Anforderungen des Gelenks aus, anstatt sich allein auf den Ruf einer Technologie zu verlassen.
Ein geeigneter Auswahlprozess sollte mit den Drehmomentanforderungen beginnen und anschließend Steifigkeit, Genauigkeit, Tragfähigkeit, Einbauraum und Lebensdauer berücksichtigen.
Schritt 1: Erforderliches Gelenkdrehmoment berechnen
Im ersten Schritt wird das Drehmoment bestimmt, das das Robotergelenk übertragen muss.
Während des Betriebs können auf ein Robotergelenk drei wesentliche Drehmomentkomponenten wirken.
1. Statisches Drehmoment
Das statische Drehmoment entsteht hauptsächlich durch die Schwerkraft, die auf Roboterarme, Endeffektoren und Nutzlasten wirkt.
Es hängt von der Massenverteilung, der Gelenkausrichtung und dem Abstand zwischen Schwerpunkt und Drehachse ab.
2. Dynamisches Drehmoment
Das dynamische Drehmoment wird benötigt, um die rotierenden Komponenten zu beschleunigen oder abzubremsen.
Für ein vereinfachtes Einachsmodell gilt:
T_a = J × α
Dabei gilt:
T_a = Beschleunigungsdrehmoment
J = Äquivalentes Massenträgheitsmoment
α = Winkelbeschleunigung
3. Drehmoment durch externe Lasten
Externes Drehmoment kann durch Fertigungsprozesse wie Schweißen, Bearbeiten, Handhaben oder Montieren entstehen.
Diese Kräfte können das Gelenk zusätzlich belasten.
Für ein vereinfachtes rotierendes System lässt sich das erforderliche Drehmoment wie folgt ausdrücken:
T_required = T_gravity + T_acceleration + T_external + T_friction
Da sich die Drehmomentkomponenten je nach Gelenkwinkel, Bewegungsrichtung und Betriebsbedingungen ändern, sollten Ingenieure das vollständige Drehmomentprofil berechnen und nicht einfach Maximalwerte aus unterschiedlichen Betriebspunkten addieren.
Anschließend sollte das äquivalente Betriebsdrehmoment mit dem Nenndrehmoment und dem zulässigen Betriebszyklus des Getriebes abgeglichen werden.
Das Spitzendrehmoment muss ebenfalls innerhalb der vom Hersteller angegebenen Grenzwerte liegen.
Geeignete Sicherheitsfaktoren sollten auf der Grundlage von Unsicherheiten bei der Belastung, Betriebsbedingungen, Stoßbelastungen und den Empfehlungen des jeweiligen Herstellers festgelegt werden.
Schritt 2: Getriebetyp auf die Position des Robotergelenks abstimmen
Ein herkömmlicher sechsachsiger Industrieroboter verfügt über sechs Drehgelenke.
Diese Gelenke sind unterschiedlichen mechanischen Belastungen ausgesetzt und stellen verschiedene Anforderungen an Größe, Gewicht und Steifigkeit.
Bei vielen herkömmlichen Knickarm-Industrierobotern ist folgende Konfiguration üblich:
Gelenke 1–3: RV-Getriebe
Zu den ersten drei Gelenken zählen in der Regel:
J1: Basisrotation
J2: Schultergelenk
J3: Ellbogengelenk
Diese Gelenke tragen häufig einen erheblichen Teil der Roboterstruktur und der Nutzlast.
Sie können ein hohes Abtriebsdrehmoment und eine hohe mechanische Steifigkeit erfordern.
Aus diesem Grund werden an diesen Positionen häufig RV-Getriebe eingesetzt.
Gelenke 4–6: Harmonic-Drive-Getriebe
Zu den Handgelenkgelenken zählen in der Regel:
J4: Handgelenkrotation
J5: Handgelenkbeugung
J6: Werkzeugrotation
Bei diesen Gelenken spielen Gewicht und Einbauraum häufig eine größere Rolle.
Ein kompaktes Harmonic-Drive-Getriebe kann dazu beitragen, die Masse des Roboterhandgelenks zu verringern und die mechanische Integration zu verbessern.
Eine geringere Masse des Handgelenks kann zudem die Belastung der vorgelagerten Gelenke reduzieren.
Diese Konfiguration ist jedoch nicht universell.
Je nach Nutzlast, Robotgröße, Präzisionsanforderungen und Herstellerauslegung kommen bei manchen Industrierobotern andere Übertragungsanordnungen zum Einsatz.
Auch bei größeren Handgelenkachsen können RV-Getriebe oder andere Getriebetechnologien verwendet werden, während kompakte Roboter Harmonic-Drive-Getriebe in Gelenken näher an der Basis einsetzen können.
Beispiel: Getriebeauswahl für einen Industrieroboter mit 20 kg Nutzlast
Betrachten wir einen sechsachsigen Industrieroboter, der für eine Nutzlast von 20 kg ausgelegt ist.
Die ersten drei Gelenke müssen nicht nur die Nutzlast, sondern auch die Roboterarme und nachgelagerten Gelenkbaugruppen tragen.
Daher können ihre Drehmomentanforderungen deutlich höher sein als die der Handgelenkgelenke.
Bei diesen stark belasteten Gelenken können RV-Getriebe Vorteile hinsichtlich Abtriebsdrehmoment und struktureller Steifigkeit bieten.
Das sechste Gelenk steuert dagegen hauptsächlich die Drehstellung des Endeffektors.
Abhängig von der Werkzeugausstattung, dem Trägheitsmoment der Nutzlast, der Betriebsgeschwindigkeit und externen Prozesskräften kann ein kompaktes Harmonic-Drive-Getriebe geeignet sein.
Die Anforderungen an das Getriebe lassen sich jedoch nicht allein anhand der Nutzlast von 20 kg bestimmen.
Auch die Abmessungen der Roboterarme, die Lage der Schwerpunkte, die Beschleunigungsprofile und der Betriebszyklus müssen berücksichtigt werden.
Das Beispiel verdeutlicht, warum die Getriebeauswahl für Robotergelenke auf der jeweiligen Gelenkbelastung und nicht auf einer einzelnen Gesamt-Nutzlastangabe beruhen sollte.
Schritt 3: Ermüdungslebensdauer des Harmonic-Drive-Getriebes prüfen
Bei Harmonic-Drive-Getrieben ist die Ermüdung des Flexsplines ein wichtiger Aspekt für den Langzeitbetrieb.
Der Flexspline verformt sich bei jeder Drehung des Wellgenerators wiederholt.
Über viele Betriebszyklen hinweg entstehen dadurch zyklische Spannungen im flexiblen Bauteil.
Die Lebensdauer des Getriebes wird beeinflusst durch:
Aufgebrachtes Drehmoment und Drehmomentschwankungen
Drehzahl
Anzahl der Betriebszyklen
Schmierstoffqualität
Temperatur
Stoßbelastungen
Konstruktion und Materialeigenschaften des Flexsplines
Einige Modelle zur Berechnung mechanischer Ermüdung und Lagerlebensdauer verwenden Potenzbeziehungen zwischen Belastung und erwarteter Lebensdauer.
Es gibt jedoch keine universelle Drehmoment-Lebensdauer-Gleichung, mit der sich die Lebensdauer jedes Harmonic-Drive-Getriebes genau vorhersagen lässt.
Der tatsächliche Zusammenhang hängt von der Produktkonstruktion, der Prüfmethode und den Ausfallkriterien des Herstellers ab.
Ingenieure sollten deshalb, sofern verfügbar, die vom Getriebehersteller veröffentlichte Methode zur Lebensdauerberechnung verwenden.
Schritt 4: Betriebstemperatur und Schmierung bewerten
Die Betriebstemperatur kann die Leistung von RV- und Harmonic-Drive-Getrieben beeinflussen.
Bei Harmonic-Drive-Getrieben können erhöhte Temperaturen das Schmierverhalten, die Materialeigenschaften und die Ermüdungsleistung beeinträchtigen.
Bei RV-Getrieben kann die Temperatur den Lagerbetrieb, die Viskosität des Schmierstoffs und die Kontaktbedingungen im Übertragungsmechanismus beeinflussen.
In anspruchsvollen Umgebungen wie beim Schweißen, Gießen und in der Hochtemperaturfertigung sollten Ingenieure Folgendes prüfen:
Zulässige Betriebstemperatur
Empfohlener Schmierstoff
Aspekte der Wärmeausdehnung
Abdichtung und Umweltschutz
Wartungsanforderungen
Bei manchen Anwendungen können zusätzliche Kühlung, Schutzabdeckungen oder andere Maßnahmen zur Wärmeregulierung erforderlich sein.
4. RV-Getriebe oder Harmonic-Drive-Getriebe: Was eignet sich besser für Ihren Roboter?
Es gibt keinen allgemeingültigen Sieger zwischen RV-Getrieben und Harmonic-Drive-Getrieben.
Beide Technologien bieten je nach mechanischen Anforderungen und Betriebsbedingungen unterschiedliche Vorteile.
RV-Getriebe werden häufig bevorzugt, wenn eine hohe Drehmomentkapazität, mechanische Steifigkeit und Beständigkeit gegen erhebliche externe Belastungen zu den wichtigsten Konstruktionsanforderungen zählen.
Harmonic-Drive-Getriebe sind besonders interessant, wenn kompakte Abmessungen, geringes Gewicht, hohe Untersetzungsverhältnisse und ein geringes Zahnflankenspiel wichtig sind.
Für Hersteller von Industrierobotern hängt die richtige Auswahl von den Eigenschaften des jeweiligen Gelenks ab.
Eine Roboterbasis und ein Handgelenkgelenk haben selten dieselben Anforderungen.
Ebenso können ein Schwerlast-Schweißroboter und ein kompakter Präzisionsmontageroboter sehr unterschiedliche Übertragungslösungen benötigen.
Am besten bewerten Ingenieure das vollständige Lastprofil des Gelenks, die Bewegungsanforderungen, die Genauigkeitsziele, die Einbaubeschränkungen und die erwartete Lebensdauer.
5. Fazit: Das richtige Präzisionsgetriebe für die Konstruktion von Robotergelenken auswählen
RV-Getriebe und Harmonic-Drive-Getriebe sollten nicht einfach als konkurrierende Technologien betrachtet werden.
In vielen Robotersystemen erfüllen sie sich ergänzende Aufgaben.
RV-Getriebe bieten Vorteile bei der Übertragung hoher Lasten und hinsichtlich der strukturellen Steifigkeit.
Harmonic-Drive-Getriebe ermöglichen eine kompakte, leichte Präzisionsübertragung mit hohen Untersetzungsverhältnissen und geringem Zahnflankenspiel.
Für Roboterhersteller lautet die zentrale Frage bei der Auswahl nicht, welche Getriebetechnologie grundsätzlich überlegen ist.
Vielmehr geht es darum:
Welche Anforderungen stellt das Robotergelenk, und welches Getriebe kann sie am wirksamsten erfüllen?
Durch die Analyse von Drehmoment, Steifigkeit, Positioniergenauigkeit, Betriebszyklus, Umgebungsbedingungen und Lebensdaueranforderungen können Ingenieure eine Präzisionsübertragungslösung auswählen, die Leistung und Zuverlässigkeit mit den konstruktiven Randbedingungen der Anlage in Einklang bringt.
Entdecken Sie die Harmonic-Drive-Lösungen von HONPINE für die Robotik
HONPINE bietet Harmonic-Drive-Lösungen für Robotergelenke, Präzisionsautomatisierungsanlagen und weitere Anwendungen der Bewegungssteuerung.
Für Hersteller, die Industrieroboter, kollaborative Roboter oder kompakte Robotergelenkbaugruppen entwickeln, ist die Auswahl eines geeigneten Harmonic-Drive-Getriebes ein wichtiger Schritt hin zu einer zuverlässigen Bewegungsleistung.
Wenn Sie Harmonic-Drive-Getriebe für Ihre Roboteranwendung prüfen, wenden Sie sich an HONPINE, um weitere technische Informationen, Produktspezifikationen und Unterstützung bei der Auswahl zu erhalten.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.
 Harmonic-Getriebe vs. harmonischer Drehantrieb: Was ist besser für CNC-Werkzeugmaschinen?Die Wahl zwischen einem Harmonic-Getriebe und einem harmonischen Drehantrieb ist eine wichtige Entscheidung bei der Konstruktion von CNC-Werkzeugmaschinen. Beide Lösungen bieten hochpräzise Bewegungssteuerung, unterscheiden sich jedoch hinsichtlich Integration, Installationsanforderungen, Steifigkeit und Systemflexibilität. Bei CNC-Rundtischen für die vierte Achse und kompakten Fünfachs-Bearbeitungssystemen kann die Auswahl des richtigen Harmonic-Antriebs die Maschinenleistung erheblich beeinflussen. In diesem Artikel vergleicht Theodore Li, Technischer Direktor bei HONPINE, Harmonic-Getriebe und harmonische Drehantriebe, um Ingenieuren zu helfen, die am besten geeignete Lösung für ihre CNC-Anwendungen zu finden.
 Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?Ich bin Theodore Li, Technischer Direktor bei HONPINE. Die Auswahl von Harmonic-Gelenkantrieben für einen 7-DOF-Roboterarm beginnt mit den Anforderungen an Drehmoment, Gewicht und Montage jedes Gelenks. Dieser Leitfaden verwendet eine Konfiguration mit TCHL 20 für die Schulter und TCHL 14 für das Handgelenk als Beispiel und behandelt anschließend Drehmomenterfassung, nachgiebige Regelung und Überlegungen zur HAG-Serie für anspruchsvolle Robotikanwendungen.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.
 Harmonic-Getriebe vs. harmonischer Drehantrieb: Was ist besser für CNC-Werkzeugmaschinen?Die Wahl zwischen einem Harmonic-Getriebe und einem harmonischen Drehantrieb ist eine wichtige Entscheidung bei der Konstruktion von CNC-Werkzeugmaschinen. Beide Lösungen bieten hochpräzise Bewegungssteuerung, unterscheiden sich jedoch hinsichtlich Integration, Installationsanforderungen, Steifigkeit und Systemflexibilität. Bei CNC-Rundtischen für die vierte Achse und kompakten Fünfachs-Bearbeitungssystemen kann die Auswahl des richtigen Harmonic-Antriebs die Maschinenleistung erheblich beeinflussen. In diesem Artikel vergleicht Theodore Li, Technischer Direktor bei HONPINE, Harmonic-Getriebe und harmonische Drehantriebe, um Ingenieuren zu helfen, die am besten geeignete Lösung für ihre CNC-Anwendungen zu finden.
 Wie wählt man Harmonic-Gelenkantriebe für einen 7-DOF-Roboterarm aus?Ich bin Theodore Li, Technischer Direktor bei HONPINE. Die Auswahl von Harmonic-Gelenkantrieben für einen 7-DOF-Roboterarm beginnt mit den Anforderungen an Drehmoment, Gewicht und Montage jedes Gelenks. Dieser Leitfaden verwendet eine Konfiguration mit TCHL 20 für die Schulter und TCHL 14 für das Handgelenk als Beispiel und behandelt anschließend Drehmomenterfassung, nachgiebige Regelung und Überlegungen zur HAG-Serie für anspruchsvolle Robotikanwendungen.
 AGV-Federung: Sollten Sie einen Ausgleichsbalken oder eine federvorgespannte Lenkantriebseinheit wählen?Die Auswahl eines AGV-Federungssystems beginnt mit dem Lastbereich des Fahrzeugs und den Bodenbedingungen. Ausgleichsbalken und federvorgespannte Lenkantriebseinheiten bieten unterschiedliche Ansätze zur Aufrechterhaltung des Radkontakts und zur Bewältigung von Radlasten. Dieser HONPINE-Leitfaden vergleicht beide Optionen und erläutert, wie Sie Traktion, Federweg, Einbauraum und Wartung bewerten, bevor Sie eine Konfiguration wählen.