Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?
Welche Vorteile bieten Servomotoren?
Servomotoren bieten drei entscheidende Vorteile: schnelle Reaktion, hohe Positioniergenauigkeit und ausgezeichnete Regelbarkeit. Herkömmliche Servomotoren liefern ihre Nennleistung jedoch typischerweise bei relativ hohen Drehzahlen, während an der Motorwelle direkt nur ein begrenztes Drehmoment zur Verfügung steht.
Viele AC-Servomotoren haben Nenndrehzahlen von etwa 1.500–3.000 rpm, während einige Hochgeschwindigkeitsmodelle mehr als 5.000 rpm erreichen. Bei gleicher mechanischer Leistung nimmt das Drehmoment mit steigender Drehzahl ab. Ein 1-kW-Servomotor erzeugt beispielsweise bei 3.000 rpm ein Nenndrehmoment von etwa 3,2 N·m.
Dieses Drehmoment reicht möglicherweise nicht aus, um einen Roboterarm mit einem Gewicht von mehreren Dutzend Kilogramm direkt anzutreiben. Je nach Größe und Anwendung des Roboters können Handgelenkachsen Spitzendrehmomente von mehreren Dutzend oder sogar mehreren Hundert Newtonmetern erfordern, während für Basisachsen mehrere Hundert Newtonmeter erforderlich sein können.
Lässt sich ein Servomotor so konstruieren, dass er bei niedriger Drehzahl ein hohes Drehmoment liefert? Ja – Direktantriebs-Drehmomentmotoren sind für diesen Zweck ausgelegt. Das Erreichen des erforderlichen Drehmoments kann jedoch Kompromisse bei Motorgröße, Gewicht, Kosten und Wärmemanagement erfordern. Dadurch kann ein Direktantrieb für Roboterachsen mit strengen Platz- und Gewichtsbeschränkungen eine Herausforderung darstellen.
Die zentrale Herausforderung besteht darin, die Betriebseigenschaften des Motors an die Last anzupassen: Der Servomotor läuft mit relativ hoher Drehzahl, während die Roboterachse häufig eine niedrigere Drehzahl und ein höheres Drehmoment benötigt. Ein Getriebe hilft, diesen Unterschied auszugleichen.
Wie verbessert ein Getriebe die Leistung eines Servomotors?
Ein Getriebe reduziert nicht nur die Drehzahl. Es erhöht außerdem das Abtriebsdrehmoment, verringert das auf den Motor zurückgerechnete Lastträgheitsmoment und verbessert die theoretische Positionierauflösung am Abtrieb.
1. Niedrigere Drehzahl und höheres Abtriebsdrehmoment
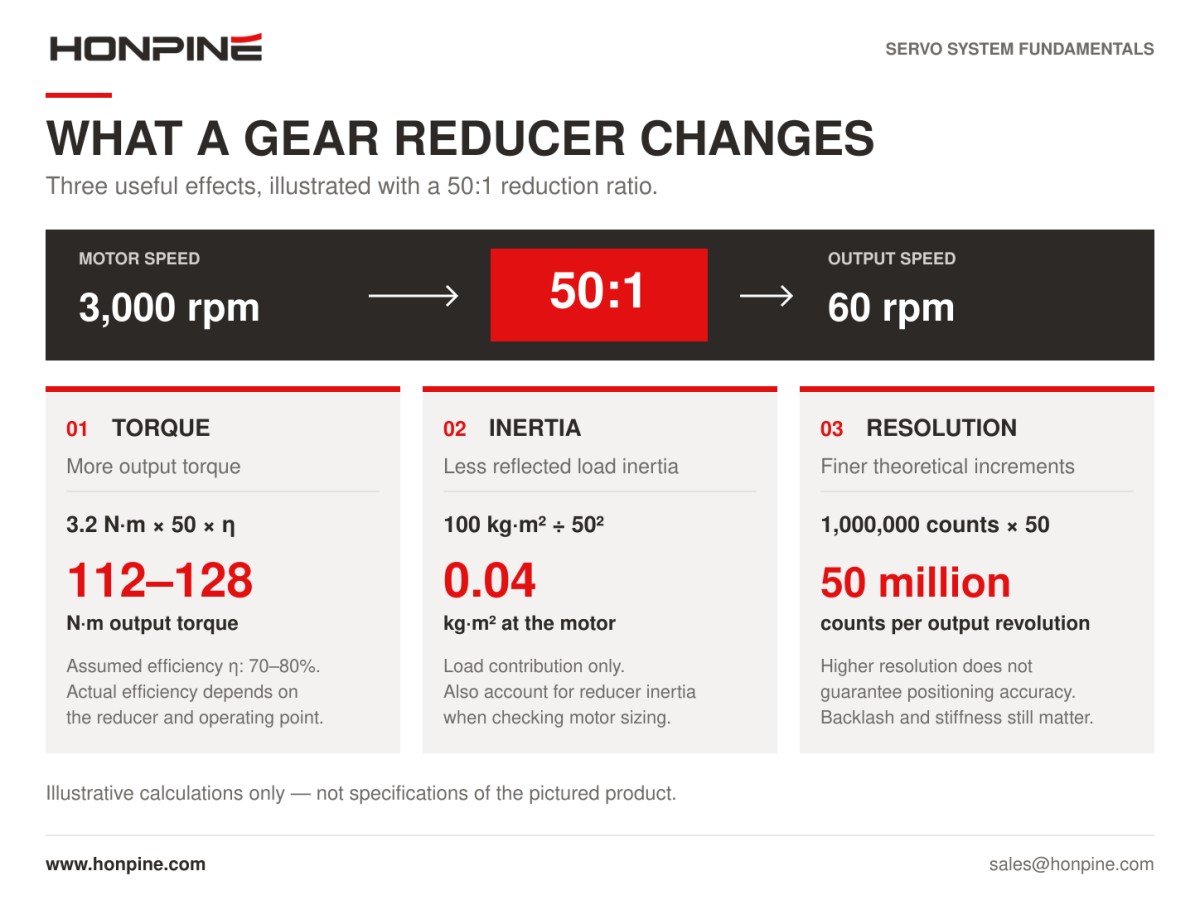
Ohne Berücksichtigung von Verlusten bleibt die mechanische Leistung über ein Getriebe hinweg annähernd konstant. Wird die Drehzahl reduziert, steigt das verfügbare Abtriebsdrehmoment proportional zur Übersetzung. In der Praxis muss auch der Wirkungsgrad des Getriebes berücksichtigt werden:
Abtriebsdrehmoment = Motordrehmoment × Übersetzung × Getriebewirkungsgrad
Betrachten wir ein Harmonikgetriebe mit einer Übersetzung von 50:1. Bei einem Eingangsdrehmoment von 3,2 N·m und einem angenommenen Getriebewirkungsgrad von 70–80 % beträgt das berechnete Abtriebsdrehmoment 3,2 × 50 × 0,70–0,80 = 112–128 N·m.
Das veranschaulicht, wie ein kompakter Servomotor über ein Getriebe ein wesentlich höheres Drehmoment liefern kann. Der tatsächliche Abtrieb muss weiterhin innerhalb der zulässigen Nenn-, Beschleunigungs- und Spitzendrehmomentgrenzen des Getriebes liegen. Außerdem sollte der Wirkungsgrad unter den vorgesehenen Betriebsbedingungen geprüft werden.
2. Geringeres zurückgerechnetes Lastträgheitsmoment
Eine weitere wichtige Funktion eines Getriebes besteht darin, das auf die Motorwelle zurückgerechnete Lastträgheitsmoment zu verringern. Das zurückgerechnete Lastträgheitsmoment wird durch das Quadrat der Übersetzung geteilt:
Zurückgerechnetes Lastträgheitsmoment = Lastträgheitsmoment ÷ Übersetzung²
Betrachten wir beispielsweise einen Rundtisch mit einem Lastträgheitsmoment von 100 kg·m². Bei einem Getriebe mit einer Übersetzung von 50:1 beträgt das auf den Motor zurückgerechnete Lastträgheitsmoment 100 ÷ 50² = 0,04 kg·m² – eine Verringerung um den Faktor 2.500.
Dies ist ein mathematisches Beispiel für die Rückrechnung des Trägheitsmoments und keine vollständige Motorauslegung. Auch das Trägheitsmoment des Getriebes, die erforderliche Beschleunigung, die Reibung und die Betriebsgeschwindigkeit müssen berücksichtigt werden. Dennoch kann ein geringeres zurückgerechnetes Lastträgheitsmoment die Regelung einer anspruchsvollen Last durch das Servosystem erleichtern.
3. Höhere theoretische Positionierauflösung am Abtrieb
Der Motor-Encoder hat eine feste Auflösung. Liefert er eine Million Zählimpulse pro Motorumdrehung, stehen bei Direktantrieb eine Million Zählimpulse pro Abtriebsumdrehung zur Verfügung.
Mit einem Getriebe im Verhältnis 50:1 führt der Motor pro Abtriebsumdrehung 50 Umdrehungen aus. Das System bietet somit rechnerisch 50 Millionen Encoder-Zählimpulse pro Abtriebsumdrehung und verbessert die theoretische Positionierauflösung am Abtrieb um den Faktor 50.
Die Auflösung ist jedoch nicht mit der Positioniergenauigkeit gleichzusetzen. Spiel, Übertragungsfehler, elastische Verformung, Encoder-Genauigkeit und Regelgüte beeinflussen allesamt die tatsächliche Position am Abtrieb.
Das Zusammenspiel aus Drehmomentvervielfachung, Verringerung des Trägheitsmoments und höherer theoretischer Positionierauflösung erklärt, warum Getriebe in Robotik und Automatisierung häufig mit Servomotoren kombiniert werden.
Was sorgt für ein gutes Zusammenspiel von Servomotor und Getriebe?
Für eine erfolgreiche Kombination genügt es nicht, einen schnell laufenden Motor mit einem langsameren Abtrieb zu verbinden. Die Trägheitsanpassung, das Spiel und die Torsionssteifigkeit beeinflussen die Leistung des Gesamtsystems.
Trägheitsanpassung: Kann der Motor die Last regeln?
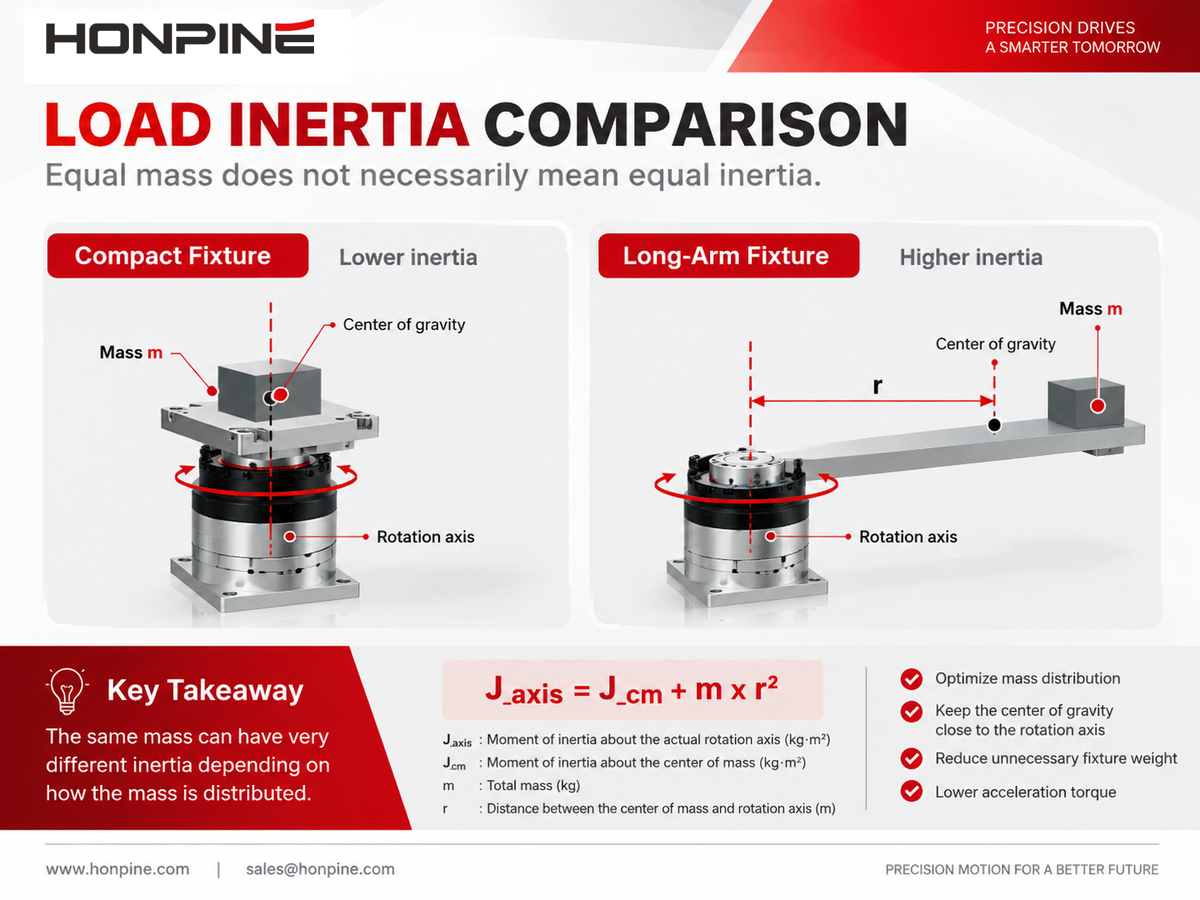
Die Servoleistung wird durch das Verhältnis zwischen dem auf die Motorwelle zurückgerechneten Trägheitsmoment und dem Rotorträgheitsmoment des Motors beeinflusst. Ein hohes Trägheitsverhältnis kann schnelle Beschleunigung, Verzögerung und Einschwingvorgänge erschweren, insbesondere wenn das Getriebe nur eine begrenzte Steifigkeit aufweist.
Als erste Auslegungsrichtlinie wird häufig ein Trägheitsverhältnis von etwa 10:1 oder weniger verwendet. Bei höheren Anforderungen an die Dynamik setzen Konstrukteure mitunter etwa 5:1 oder weniger an. Diese Werte sind Ausgangspunkte und keine allgemein gültigen Grenzwerte. Das zulässige Verhältnis hängt vom Servoantrieb, Motor, mechanischen Aufbau, Bewegungsprofil und der Abstimmung ab.
Ein niedrigeres Trägheitsverhältnis verursacht nicht zwangsläufig Instabilität und garantiert auch keine optimale Leistung. Das Gesamtsystem muss bewertet werden.
Die Übersetzung dient als Anpassungsfaktor: Eine höhere Übersetzung verringert das zurückgerechnete Lastträgheitsmoment deutlich, während eine niedrigere Übersetzung das vom Motor zu bewältigende Trägheitsmoment erhöht. Die Trägheitsanpassung ist daher ein wichtiger Faktor bei der Auswahl der Übersetzung.
Spiel: Was geschieht bei einer Richtungsumkehr?
Spiel ist der mechanische Freiraum, der bei einer Richtungsumkehr zu einem Bewegungsverlust führt. Bei übermäßigem Spiel kann sich der Motor zunächst um einen kleinen Winkel drehen, bevor der Abtrieb reagiert.
Diese Verzögerung kann Positionierfehler, Stöße bei Richtungsumkehr und eine ungleichmäßige Bewegung verursachen. Für Präzisionsanwendungen sind daher häufig Getriebe mit sehr geringem Spiel oder Bewegungsverlust erforderlich.
Je nach Modell und Messverfahren können Präzisions-Harmonikgetriebe und RV-Getriebe Spezifikationen von einer Bogenminute oder weniger erreichen. Bei Standard-Präzisions-Planetengetrieben liegen die Spielangaben üblicherweise bei etwa 3–10 Bogenminuten, während hochpräzise Modelle ebenfalls den Bereich von einer Bogenminute erreichen können.
Eine Bogenminute entspricht 1/60 eines Grades. Prüfen Sie stets die Spezifikationen, Prüfbedingungen und die verwendete Terminologie des jeweiligen Herstellers: Spiel, Bewegungsverlust und Hysterese sind verwandte Eigenschaften, sollten jedoch nicht als austauschbare Messgrößen behandelt werden.
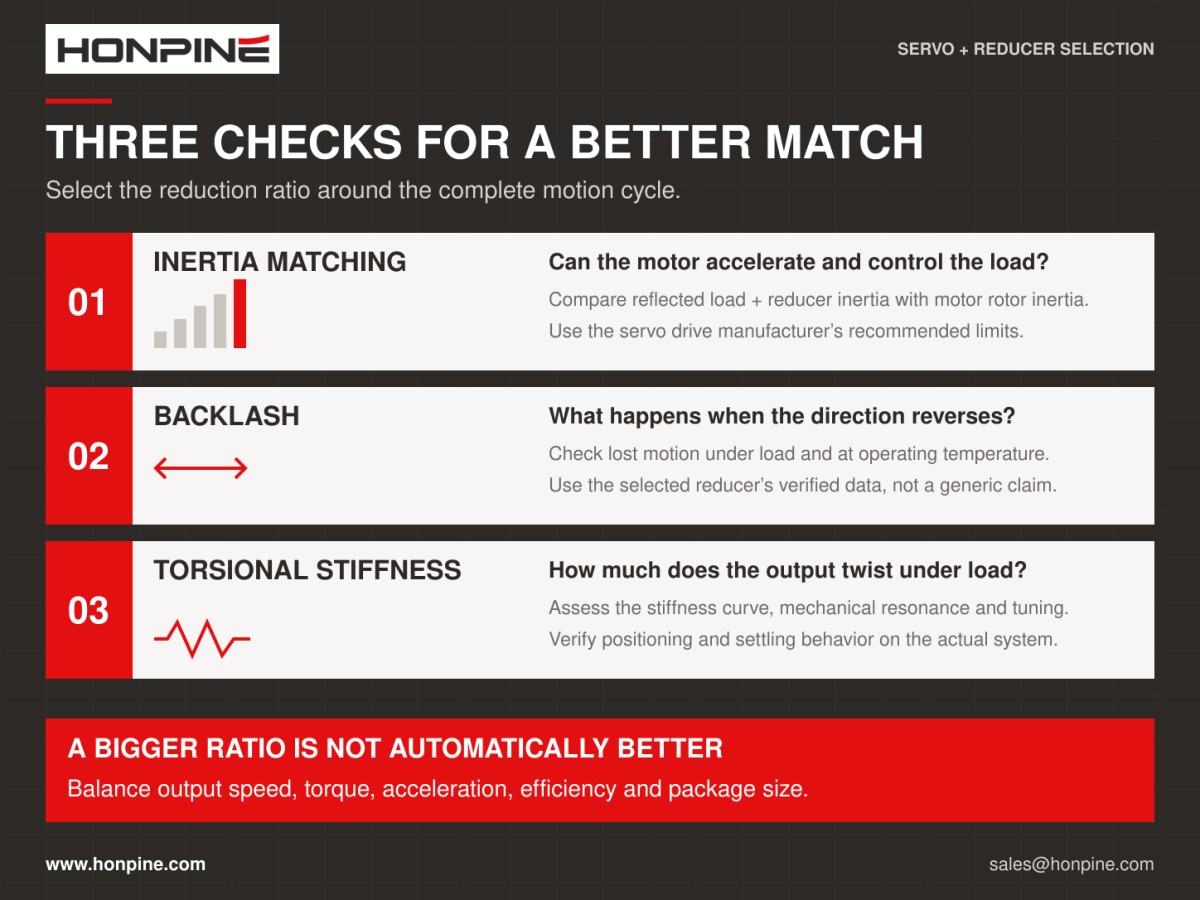
Torsionssteifigkeit: Wie stark verdreht sich das Getriebe?
Die Torsionssteifigkeit beschreibt den Widerstand eines Getriebes gegen eine Winkelverformung unter Drehmoment. Ist die Steifigkeit unzureichend, kann sich der Abtrieb bei einer Änderung der Last elastisch verdrehen.
Wenn die Positionsrückmeldung nur von der Motorseite erfolgt, kann der Regler anzeigen, dass die Sollposition erreicht wurde, obwohl der Abtrieb ausgelenkt ist. Die mechanische Nachgiebigkeit kann außerdem Resonanzen verursachen, die die Regelverstärkungen begrenzen und die Abstimmung erschweren.
Die gleichzeitige Erzielung von geringem Spiel und hoher Torsionssteifigkeit kann die Konstruktionskomplexität, die Fertigungsanforderungen und die Kosten erhöhen. Ein geeignetes Getriebe bringt diese Eigenschaften mit Tragfähigkeit, Lebensdauer und den Leistungsanforderungen der Anwendung in Einklang.
Ist eine höhere Übersetzung immer besser?
Es liegt nahe anzunehmen, dass eine höhere Übersetzung immer vorzuziehen ist, da sie das Abtriebsdrehmoment erhöht. In der Praxis muss die Übersetzung jedoch Drehmoment, Drehzahl, Beschleunigung, Trägheit und Einbaubedingungen miteinander in Einklang bringen.
Bei gleicher Motorbeschleunigung führt eine höhere Übersetzung zu einer geringeren Abtriebsbeschleunigung. Anwendungen mit schnellen Starts und Stopps oder häufigen Hin- und Herbewegungen erfordern daher eine sorgfältige Bewertung des Drehmoment-Drehzahl-Verhaltens des Motors und des gesamten Beschleunigungsprofils.
Eine höhere Übersetzung verändert außerdem das Verhältnis zwischen Motorträgheit und zurückgerechneter Lastträgheit. Zwar verringert sich das vom Motor wahrgenommene Lastträgheitsmoment, doch allein dadurch ist eine bessere dynamische Leistung nicht gewährleistet. Das Trägheitsmoment des Getriebes, die mechanische Steifigkeit, die Reibung und die Reglerabstimmung bleiben wichtige Faktoren.
Auch die Abtriebsdrehzahl ist ein begrenzender Faktor. Eine übermäßig hohe Übersetzung kann verhindern, dass der Mechanismus seine erforderliche Betriebsgeschwindigkeit erreicht, wodurch sich die Zykluszeit verlängert und die Produktivität sinkt.
Je nach Getriebekonstruktion kann eine höhere Übersetzung außerdem zusätzliche Getriebestufen, Änderungen der Baugröße oder höhere Kosten erfordern. Diese Kompromisse unterscheiden sich bei Harmonik-, RV- und Planetengetrieben und sollten für das ausgewählte Produkt geprüft werden.
Das Auswahlprinzip ist einfach: Die erforderliche Abtriebsdrehzahl, das erforderliche Drehmoment und die Positionierleistung müssen erreicht werden, während Motorträgheit und zurückgerechnete Lastträgheit mit dem Regelsystem kompatibel bleiben. Die endgültige Übersetzung sollte durch Berechnungen und Anwendungstests bestätigt werden.
Wie wählt man zwischen Harmonik-, RV- und Planetengetrieben?
Harmonikgetriebe werden häufig für kompakte, leichte Achsen ausgewählt, die hohe Übersetzungen und präzise Positionierung erfordern. RV-Getriebe werden häufig für stark belastete Achsen, Roboterschultern und Roboterbasen in Betracht gezogen, bei denen Steifigkeit und Tragfähigkeit im Vordergrund stehen. Präzisions-Planetengetriebe bieten bei vielen allgemeinen Automatisierungsanwendungen ein ausgewogenes Verhältnis von Leistung, Wirkungsgrad und Kosten.
Diese Hinweise bieten einen guten Ausgangspunkt. Die endgültige Auswahl sollte sich jedoch nach den Lastanforderungen der jeweiligen Achse richten. Ein ausführlicherer Vergleich der drei Getriebetypen wird in einem separaten Artikel behandelt.
Fazit
Das Servosystem ermöglicht eine dynamische und präzise Bewegungssteuerung, während das Getriebe Drehzahl und Drehmoment des Motors an die Last anpasst. Durch ihr Zusammenspiel bilden sie eine effektive Kombination für zahlreiche Roboterachsen und Automatisierungsmechanismen.
Die besten Ergebnisse werden erzielt, wenn beide als vollständiges Antriebssystem ausgewählt werden. Die Abstimmung von Drehmoment, Drehzahl, Trägheit, Spiel und Steifigkeit hilft Ingenieuren, die erforderliche Bewegungsleistung innerhalb der verfügbaren Platz-, Gewichts- und Budgetgrenzen zu erreichen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?Servomotoren ermöglichen eine schnelle und präzise Bewegungssteuerung, während Untersetzungsgetriebe Drehzahl und Drehmoment an die Last anpassen. Dieser Leitfaden erläutert, wie Servomotoren und Untersetzungsgetriebe durch Drehmomentverstärkung, Verringerung des auf die Motorseite reflektierten Trägheitsmoments und eine höhere theoretische Positionierauflösung zusammenwirken. Erfahren Sie, wie Trägheitsmomentanpassung, Umkehrspiel, Torsionssteifigkeit und Untersetzungsverhältnis die Leistung in der Robotik und industriellen Automatisierung beeinflussen.
 Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?Wie gelangt man bei Roboter-Gelenkmodulen von der Auswahl zur kontrollierten Bewegung? Am Beispiel des harmonischen Gelenkmoduls HONPINE HPJM erläutert Technical Director Theodore Li die wichtigsten Schritte bei der mechanischen Installation, der elektrischen Verdrahtung, der Konfiguration von CAN und EtherCAT sowie der Inbetriebnahme der Steuerung. Erfahren Sie, was vor der Integration zu prüfen ist und wie Sie bei der Einrichtung vorgehen, damit jedes Gelenk korrekt auf Ihre Steuerung reagieren kann.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Top 7 Hersteller von RV-Getrieben: Warum ist Nabtesco weiterhin marktführend?Was zeichnet Hersteller von RV-Getrieben aus, und warum gilt Nabtesco in diesem Markt weiterhin als Maßstab? Die Herstellung von RV-Getrieben erfordert präzise Bauteilbearbeitung, sorgfältige Montage und umfassendes technisches Know-how. Dieser Artikel stellt sieben Hersteller von RV-Getrieben und verwandten Antriebstechnologien vor, beleuchtet die Stärken hinter Nabtescos Marktposition und untersucht die Entwicklungskompetenzen von HONPINE, damit Sie sich einen Überblick über die Anbieterlandschaft verschaffen können.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum sind Servomotoren und Untersetzungsgetriebe eine ideale Kombination?Servomotoren ermöglichen eine schnelle und präzise Bewegungssteuerung, während Untersetzungsgetriebe Drehzahl und Drehmoment an die Last anpassen. Dieser Leitfaden erläutert, wie Servomotoren und Untersetzungsgetriebe durch Drehmomentverstärkung, Verringerung des auf die Motorseite reflektierten Trägheitsmoments und eine höhere theoretische Positionierauflösung zusammenwirken. Erfahren Sie, wie Trägheitsmomentanpassung, Umkehrspiel, Torsionssteifigkeit und Untersetzungsverhältnis die Leistung in der Robotik und industriellen Automatisierung beeinflussen.
 Wie wählt man Roboter-Gelenkmodule aus und verwendet sie?Wie gelangt man bei Roboter-Gelenkmodulen von der Auswahl zur kontrollierten Bewegung? Am Beispiel des harmonischen Gelenkmoduls HONPINE HPJM erläutert Technical Director Theodore Li die wichtigsten Schritte bei der mechanischen Installation, der elektrischen Verdrahtung, der Konfiguration von CAN und EtherCAT sowie der Inbetriebnahme der Steuerung. Erfahren Sie, was vor der Integration zu prüfen ist und wie Sie bei der Einrichtung vorgehen, damit jedes Gelenk korrekt auf Ihre Steuerung reagieren kann.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Top 7 Hersteller von RV-Getrieben: Warum ist Nabtesco weiterhin marktführend?Was zeichnet Hersteller von RV-Getrieben aus, und warum gilt Nabtesco in diesem Markt weiterhin als Maßstab? Die Herstellung von RV-Getrieben erfordert präzise Bauteilbearbeitung, sorgfältige Montage und umfassendes technisches Know-how. Dieser Artikel stellt sieben Hersteller von RV-Getrieben und verwandten Antriebstechnologien vor, beleuchtet die Stärken hinter Nabtescos Marktposition und untersucht die Entwicklungskompetenzen von HONPINE, damit Sie sich einen Überblick über die Anbieterlandschaft verschaffen können.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.