Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?
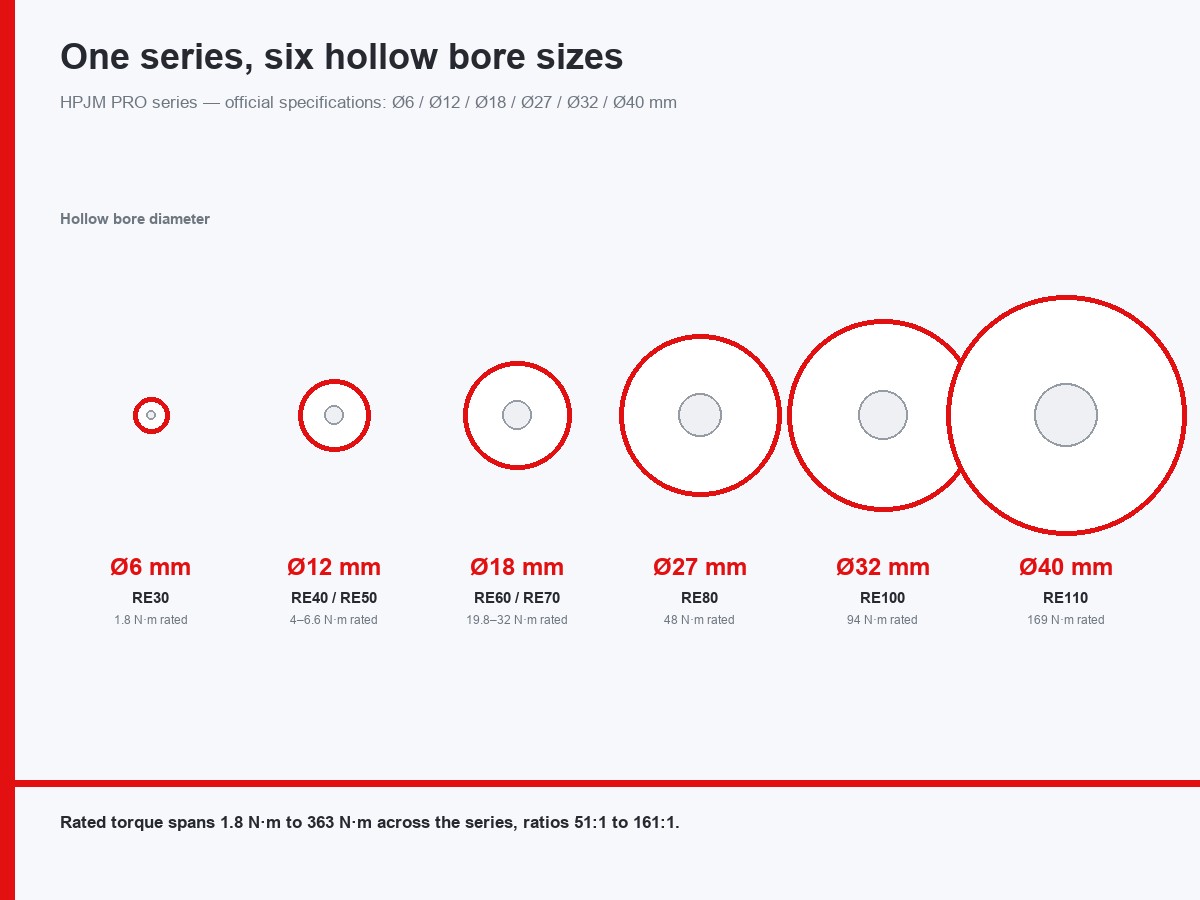
Warum entscheiden sich manche Kunden für das HONPINEHPJM-Harmonic-Joint-Modul wegen nur 2 mm mehr Hohlwellendurchmesser? Bei kompakten Roboterachsen kann eine geringfügige Vergrößerung des Bohrungsdurchmessers einen erheblichen Unterschied bei der internen Kabelführung, der Flexibilität der Verkabelung und der Systemintegration insgesamt ausmachen. Da sich die Bohrungsfläche mit dem Quadrat des Durchmessers vergrößert, können zusätzliche 2 mm deutlich mehr nutzbaren Raum schaffen als erwartet. Dieser Artikel beleuchtet die technischen Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HPJM-Modelle mit vergleichbaren Produkten und erläutert, warum der Bohrungsdurchmesser bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
1. Zusätzliche 2 mm bedeuten eine Flächenzunahme von 78 %, nicht nur von 25 %
Der Durchmesser einer Hohlbohrung ist kein linearer Maßstab für den nutzbaren Raum. Die Querschnittsfläche einer kreisförmigen Bohrung wird mit der Formel A = πD²/4 berechnet. Daher kann selbst eine Durchmesserzunahme um 2 mm einen erheblichen Zuwachs an verfügbarem Raum bewirken, insbesondere bei kleineren Bohrungen.
Wird beispielsweise der Bohrungsdurchmesser von Ø6 mm auf Ø8 mm vergrößert, nimmt die Querschnittsfläche um etwa 78 % zu. Dieselbe Zunahme um 2 mm ergibt beim Wechsel von Ø10 mm auf Ø12 mm einen Flächenzuwachs von 44 %, von Ø16 mm auf Ø18 mm von 27 % und von Ø30 mm auf Ø32 mm von 14 %.
2. Warum entscheidet der Hohlwellendurchmesser darüber, ob eine Roboterachse eine interne Kabelführung ermöglicht?
Bei Roboterachsen wirkt sich der Hohlwellendurchmesser unmittelbar darauf aus, ob Stromkabel, Kommunikationskabel sowie Leitungen für Bremsen oder Sensoren intern geführt werden können. Dies ist besonders wichtig bei humanoiden Robotern, kollaborativen Robotern und kompakten Roboterarmen, da externe Kabel die Bewegung behindern, das Risiko des Hängenbleibens erhöhen und die Systemintegration erschweren können.
Eine typische Anordnung für eine vollständig integrierte Kabelführung muss möglicherweise drei Kabelgruppen aufnehmen:
Stromkabel: zwei Leiter mit einem äquivalenten Kabeldurchmesser von etwa 3,5 mm.
EtherCAT-Kommunikationskabel: ein abgeschirmtes Kabel mit einem Außendurchmesser von etwa 4,5 mm.
Brems- und Sensorleitungen: mit einem Durchmesser von etwa 3 mm.
Schutzschläuche und Buchsen können den verfügbaren Raum zusätzlich einschränken. Wird für diese Komponenten zusammen ein Platzbedarf von etwa 2 mm angenommen, lässt sich der effektive Innendurchmesser wie folgt abschätzen:
Effektiver Bohrungsdurchmesser ≈ nominaler Bohrungsdurchmesser − 2 mm
Dies ist eine vereinfachte technische Schätzung. Die tatsächliche Kabelkapazität hängt von der Kabelkonstruktion, den Abmessungen der Steckverbinder, der Kabelführungsgeometrie, der Isolierung, der Abschirmung und dem erforderlichen Abstand ab.
Ø6 mm: Begrenzter Platz für die interne Verkabelung
Bei einem nominalen Bohrungsdurchmesser von Ø6 mm beträgt der geschätzte effektive Durchmesser nur etwa Ø4 mm. Damit lässt sich möglicherweise ein einzelnes kleines Kabel führen; Strom-, Kommunikations- sowie Brems- oder Sensorleitungen gemeinsam durch dieselbe Achse zu führen, ist jedoch äußerst schwierig.
Bei Konstruktionen, bei denen alle drei Kabelgruppen intern durch die Achse geführt werden müssen, kann eine Bohrung von Ø6 mm die geplante Kabelführung ohne eine andere Kabelkonfiguration oder eine zusätzliche externe Führung unpraktikabel machen.
Ø8 mm: Eine kleine Vergrößerung, die eine interne Kabelführung ermöglichen kann
Durch die Vergrößerung des Bohrungsdurchmessers auf Ø8 mm ergibt sich ein geschätzter effektiver Durchmesser von etwa Ø6 mm. Je nach Kabelabmessungen und Kabelführungsanordnung kann dieser zusätzliche Platz es ermöglichen, mehrere Kabelgruppen durch die Achse zu führen.
Dadurch kann eine stärker integrierte interne Kabelführung realisierbar werden. Die tatsächliche Passform muss jedoch anhand des Kabelbündels, der Steckverbindergrößen, der Schutzkomponenten und der Montagetoleranzen überprüft werden. Allein das Packungsverhältnis der Kabel gewährleistet nicht, dass ein Bündel passt oder im Betrieb zuverlässig bleibt.
Bei Roboterachsen mit wiederholten Biegebewegungen sind die Flexibilität der Kabel und der Mindestbiegeradius gleichermaßen wichtig. Als häufig verwendete vorläufige Richtlinie für dynamische Kabelführungen gilt ein Mindestbiegeradius von etwa dem Vierfachen des Kabelaußendurchmessers; die Angaben des Kabelherstellers haben jedoch Vorrang.
Für ein Kabel mit einem Außendurchmesser von 3,5 mm ergibt sich nach dieser Richtlinie ein Mindestbiegeradius von etwa 14 mm.
Daher kann eine Bohrung von Ø8 mm für bestimmte Handgelenkachsen oder andere Anwendungen mit begrenzter Hin- und Herdrehung geeignet sein, möglicherweise für einen Bereich von etwa ±90° bis ±120°, abhängig von der gesamten Kabelführung. Dies garantiert jedoch keinen bestimmten Drehbereich: Auch die Kabellänge, die interne Kabelführungsgeometrie, die Achskonstruktion und die Betriebszyklen müssen berücksichtigt werden.
Eine kontinuierliche Drehung um 360° erfordert im Allgemeinen eine sorgfältiger ausgelegte Kabelmanagementlösung, beispielsweise eine größere Hohlbohrung, eine geeignete elektrische Drehdurchführung oder gegebenenfalls einen Schleifring.
Dies ist auch ein Grund dafür, dass größere HPJM-Modelle Hohlbohrungen mit Ø25 mm oder Ø32 mm bieten: Mehr Platz im Inneren kann bei anspruchsvollen Anwendungen in der Robotik und industriellen Automatisierung mehr Flexibilität für die Kabelführung und Systemintegration schaffen.
3. Wie schneidet die HONPINE-HPJM-Serie beim Hohlwellendurchmesser im Vergleich zu anderen Harmonic-Joint-Modulen ab?
Der Hohlwellendurchmesser ist nur ein Faktor bei der Auswahl einesHarmonic-Joint-Moduls. Auch die Gesamtabmessungen, das Drehmoment, die Modullänge, das Gewicht, die Encoderkonfiguration und die Integrationsanforderungen beeinflussen die endgültige Entscheidung.
Wenn die interne Kabelführung jedoch eine wichtige Konstruktionsanforderung ist, kann selbst ein relativ geringer Unterschied im Bohrungsdurchmesser die gesamte Achsarchitektur beeinflussen.
Der folgende Vergleich zeigt ausgewählte HONPINE-HPJM-Modelle zusammen mit öffentlich angegebenen Spezifikationen vergleichbarer Produkte anderer Hersteller. Die Angaben basieren auf den verfügbaren Produktinformationen und sollten vor einem direkten technischen Vergleich anhand der aktuellen Herstellerdatenblätter überprüft werden.
4. Warum ist eine größere Hohlbohrung für Robotik- und Automatisierungsanwendungen wichtig?
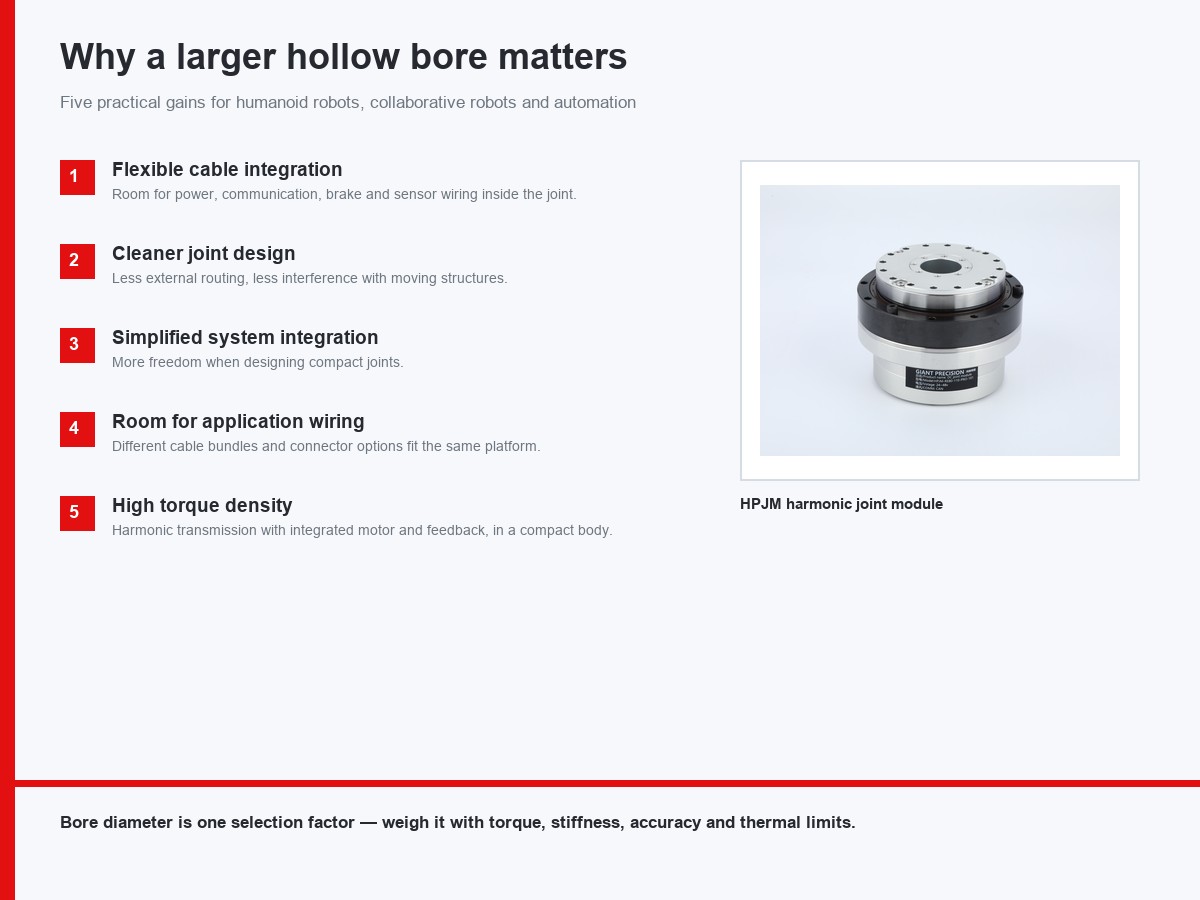
DasHPJM-Harmonic-Joint-Modulvereint ein kompaktes integriertes Design mit einer relativ großen Hohlbohrung bei ausgewählten Modellgrößen. Dadurch können Ingenieure interne Verkabelung unterbringen und zugleich den Bedarf an externer Kabelführung und zusätzlichen strukturellen Anpassungen verringern.
Flexiblere Kabelintegration
Der zusätzliche Platz kann die Unterbringung von Strom-, Kommunikations-, Brems- und Sensorleitungen erleichtern, vorbehaltlich der Kabelabmessungen und Kabelführungsanforderungen.
Aufgeräumtere Konstruktion von Roboterachsen
Eine geringere Abhängigkeit von externer Kabelführung kann dazu beitragen, Störungen durch bewegliche Strukturen zu minimieren und eine kompaktere Roboterkonstruktion zu unterstützen.
Vereinfachte Systemintegration
Eine größere Bohrung kann bei der Konstruktion kompakter Achsen für humanoide Roboter, kollaborative Roboter und Roboterarme mehr Flexibilität bieten.
Mehr Platz für anwendungsspezifische Verkabelung
Eine größere Hohlbohrung kann die Unterbringung unterschiedlicher Kabelbündel und Integrationsanforderungen erleichtern, vorbehaltlich einer Maßprüfung.
Hohe Drehmomentdichte in kompakter Bauform
Die HPJM-Serie kombiniert Harmonic-Getriebetechnologie mit integrierten Motor- und Rückführungskomponenten für Motion-Control-Anwendungen mit begrenztem Bauraum.
Eine größere Hohlbohrung macht ein Achsmodul nicht automatisch für jede Anwendung überlegen. Ingenieure sollten den Bohrungsdurchmesser zusammen mit Nenndrehmoment, Spitzendrehmoment, Torsionssteifigkeit, Positioniergenauigkeit, thermischer Leistung, Gewicht und Anforderungen an die Kabelbiegung bewerten.
5. Entdecken Sie die HONPINE-HPJM-Harmonic-Joint-Module
DieHONPINE-HPJM-Harmonic-Joint-Modulesind für Anwendungen konzipiert, die kompakte Abmessungen, integrierte Funktionalität und eine hohe Drehmomentdichte erfordern. Ihre Hohlbohrungskonfigurationen bieten zusätzliche Flexibilität bei der internen Kabelführung, insbesondere in Roboterachsen mit begrenztem Einbauraum.
Wenn Sie Harmonic-Joint-Module mit großer Hohlbohrung für humanoide Roboter, kollaborative Roboter, Roboterarme oder Anlagen der industriellen Automatisierung evaluieren, wenden Sie sich an HONPINE, um den aktuellen HPJM-Produktkatalog und die technischen Datenblätter anzufordern.
Unser Team unterstützt Sie beim Vergleich von Modellabmessungen, Hohlwellendurchmessern, Drehmomentspezifikationen und Integrationsoptionen, um eine geeignete Lösung für Ihre Anwendung zu ermitteln.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
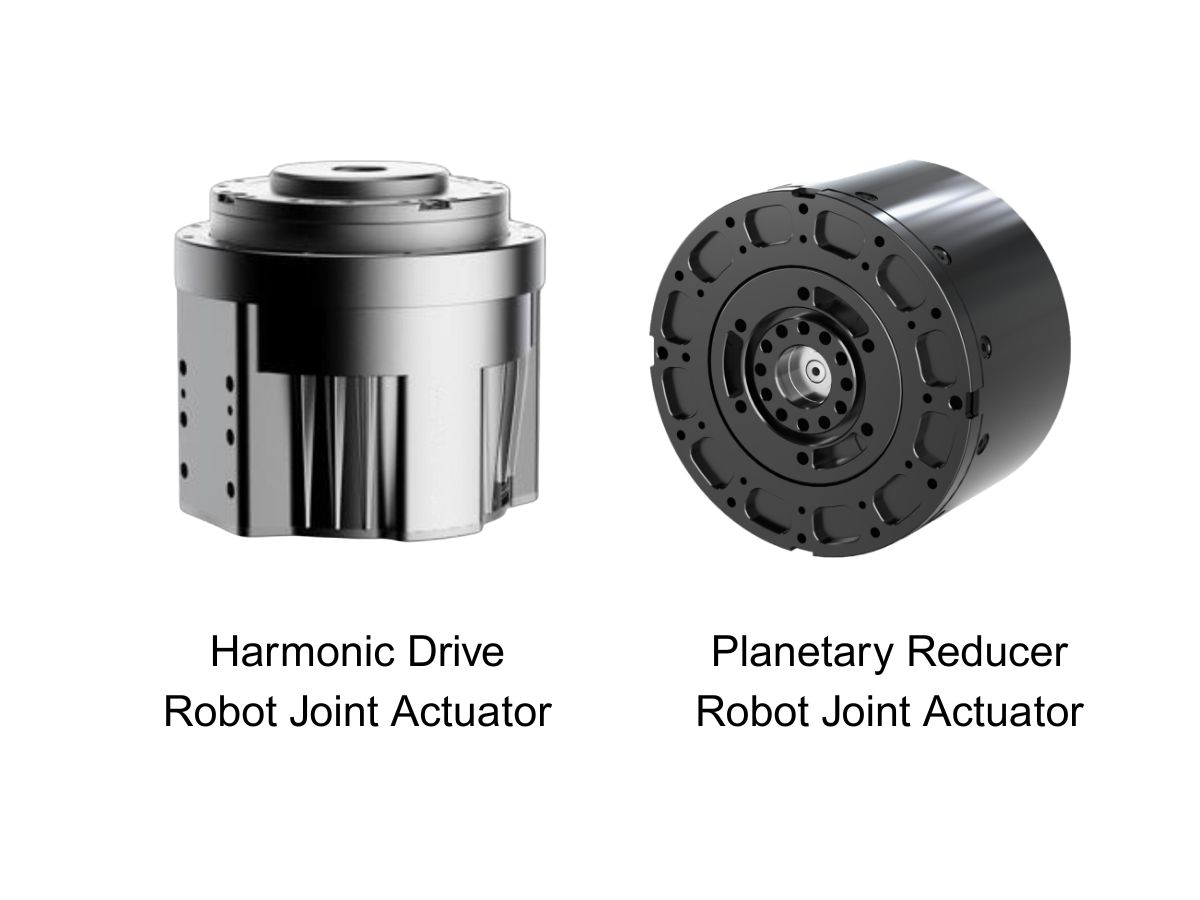
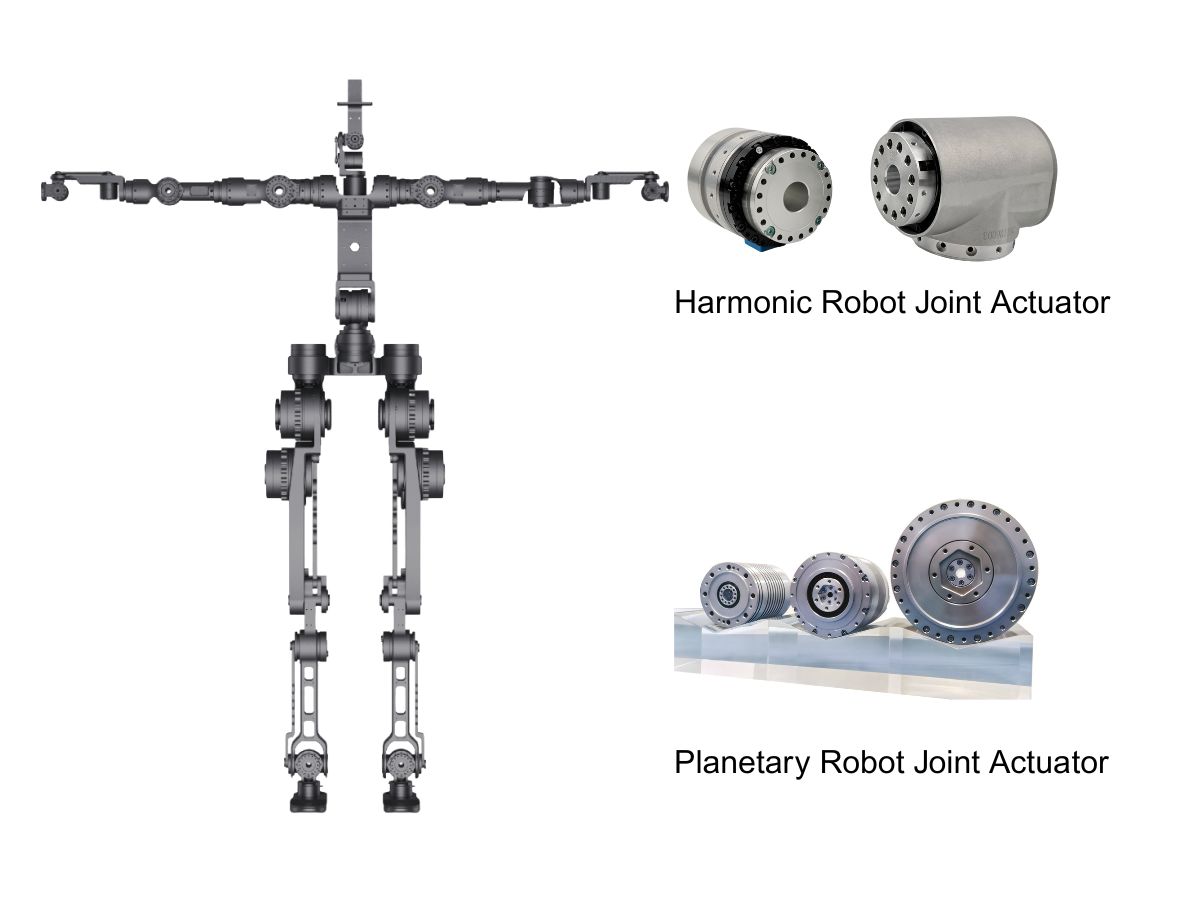
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
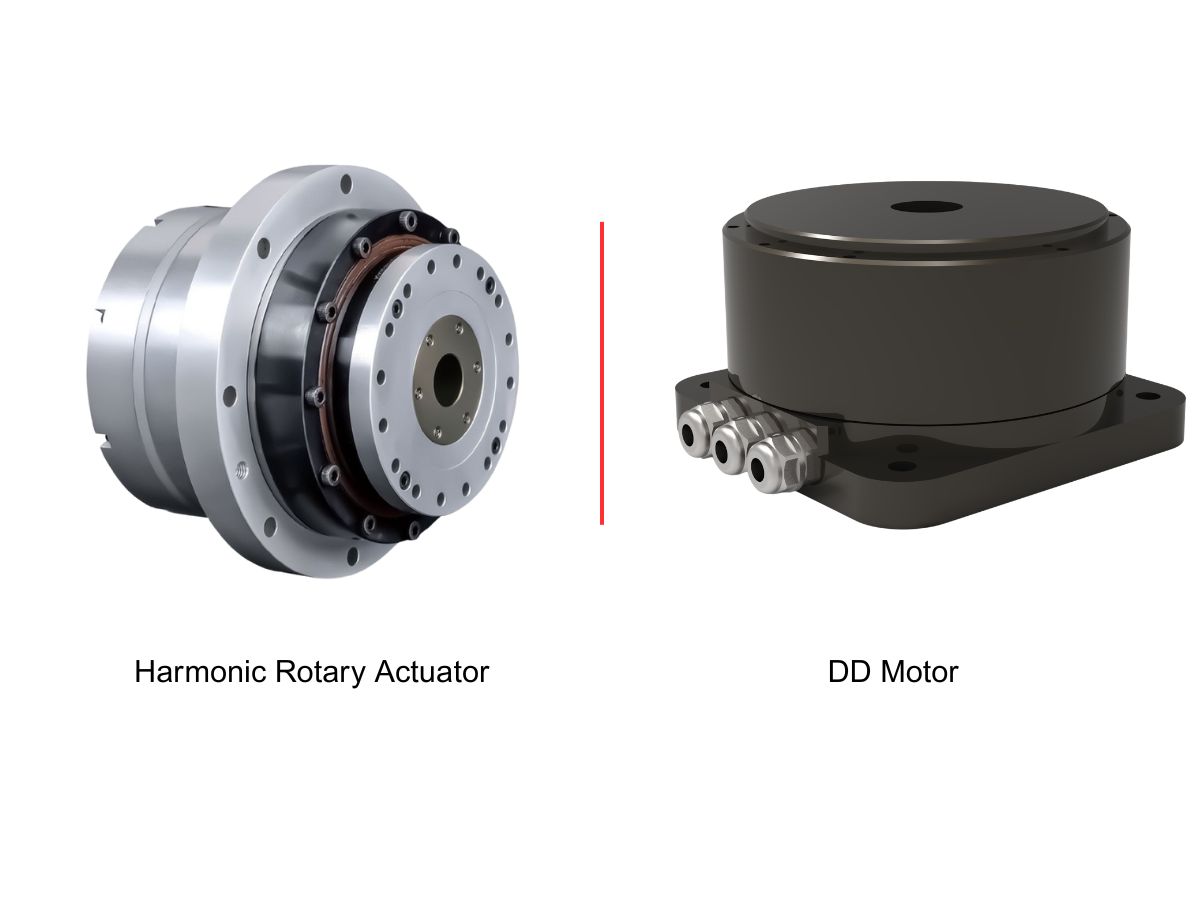
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
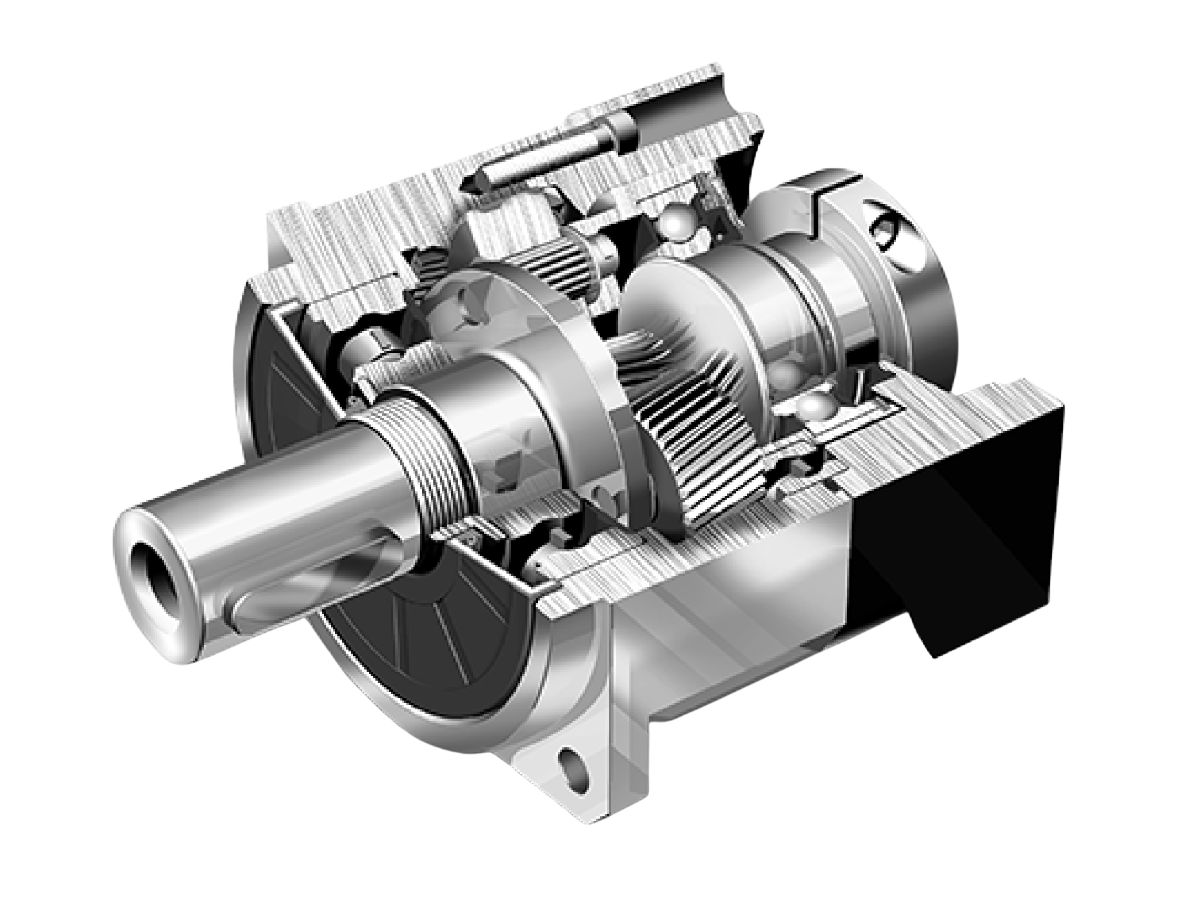
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
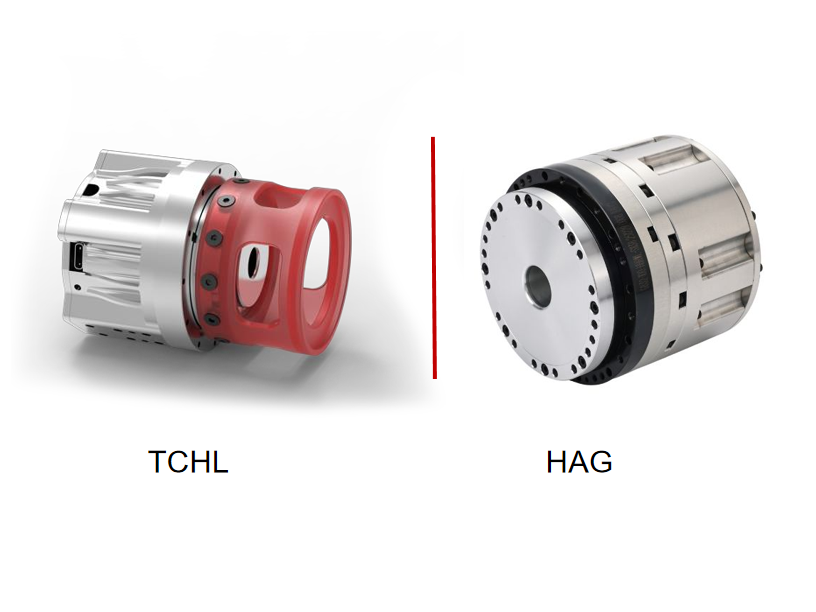
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
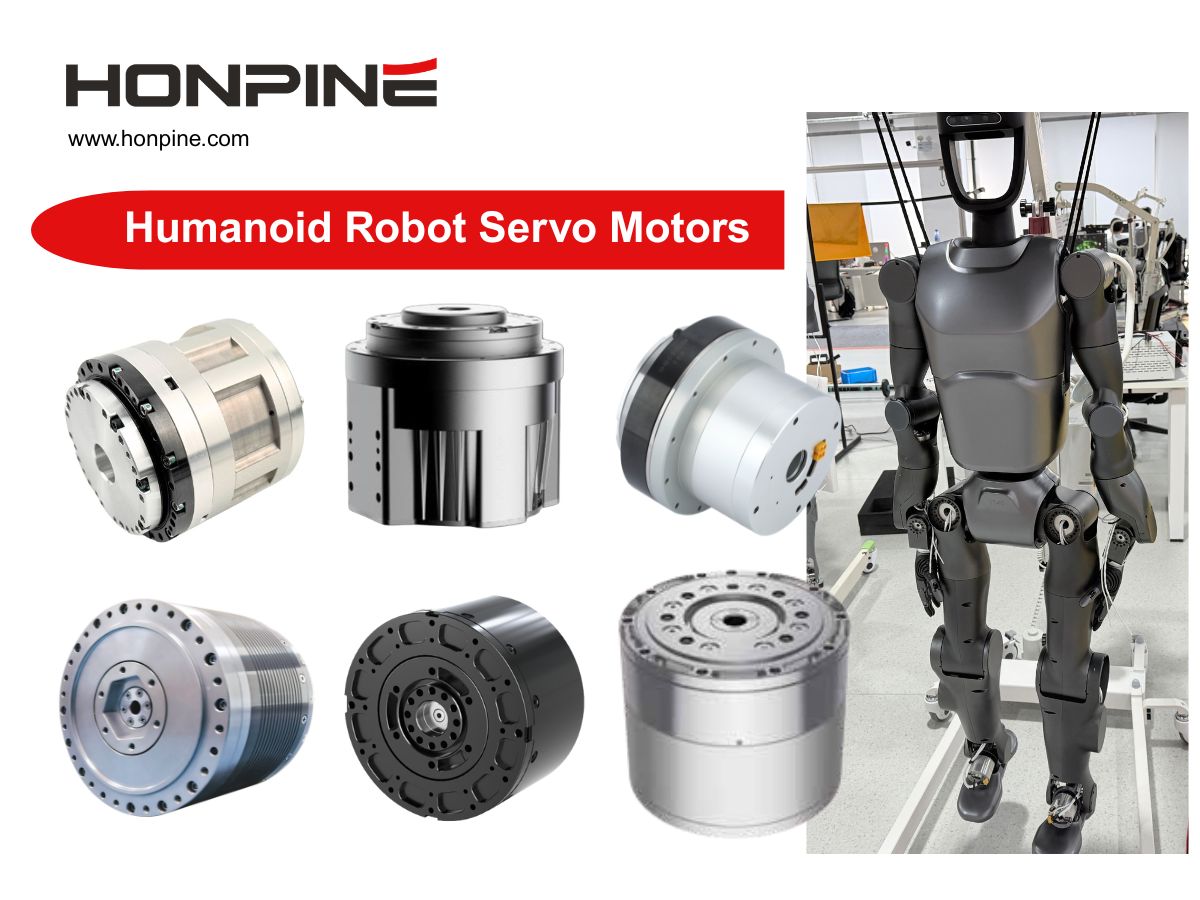
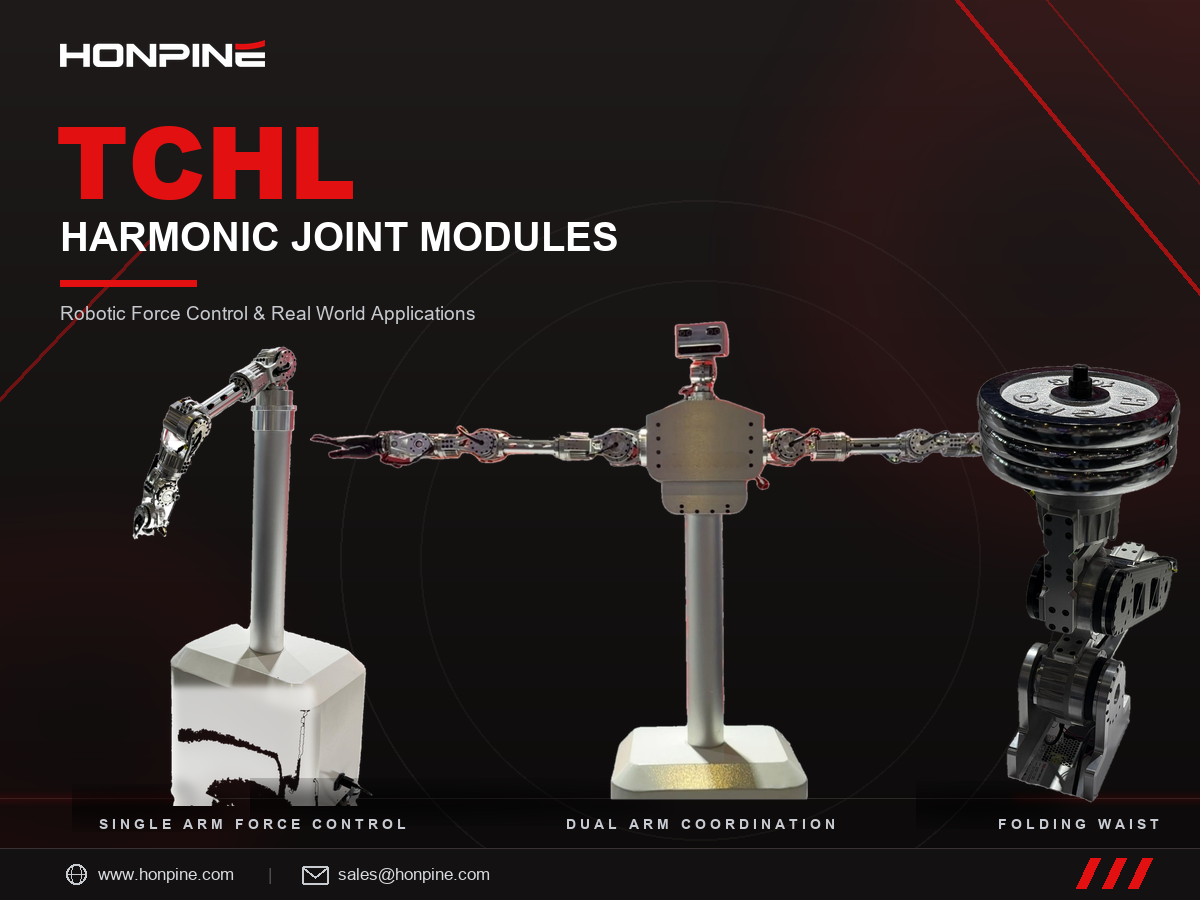
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen.
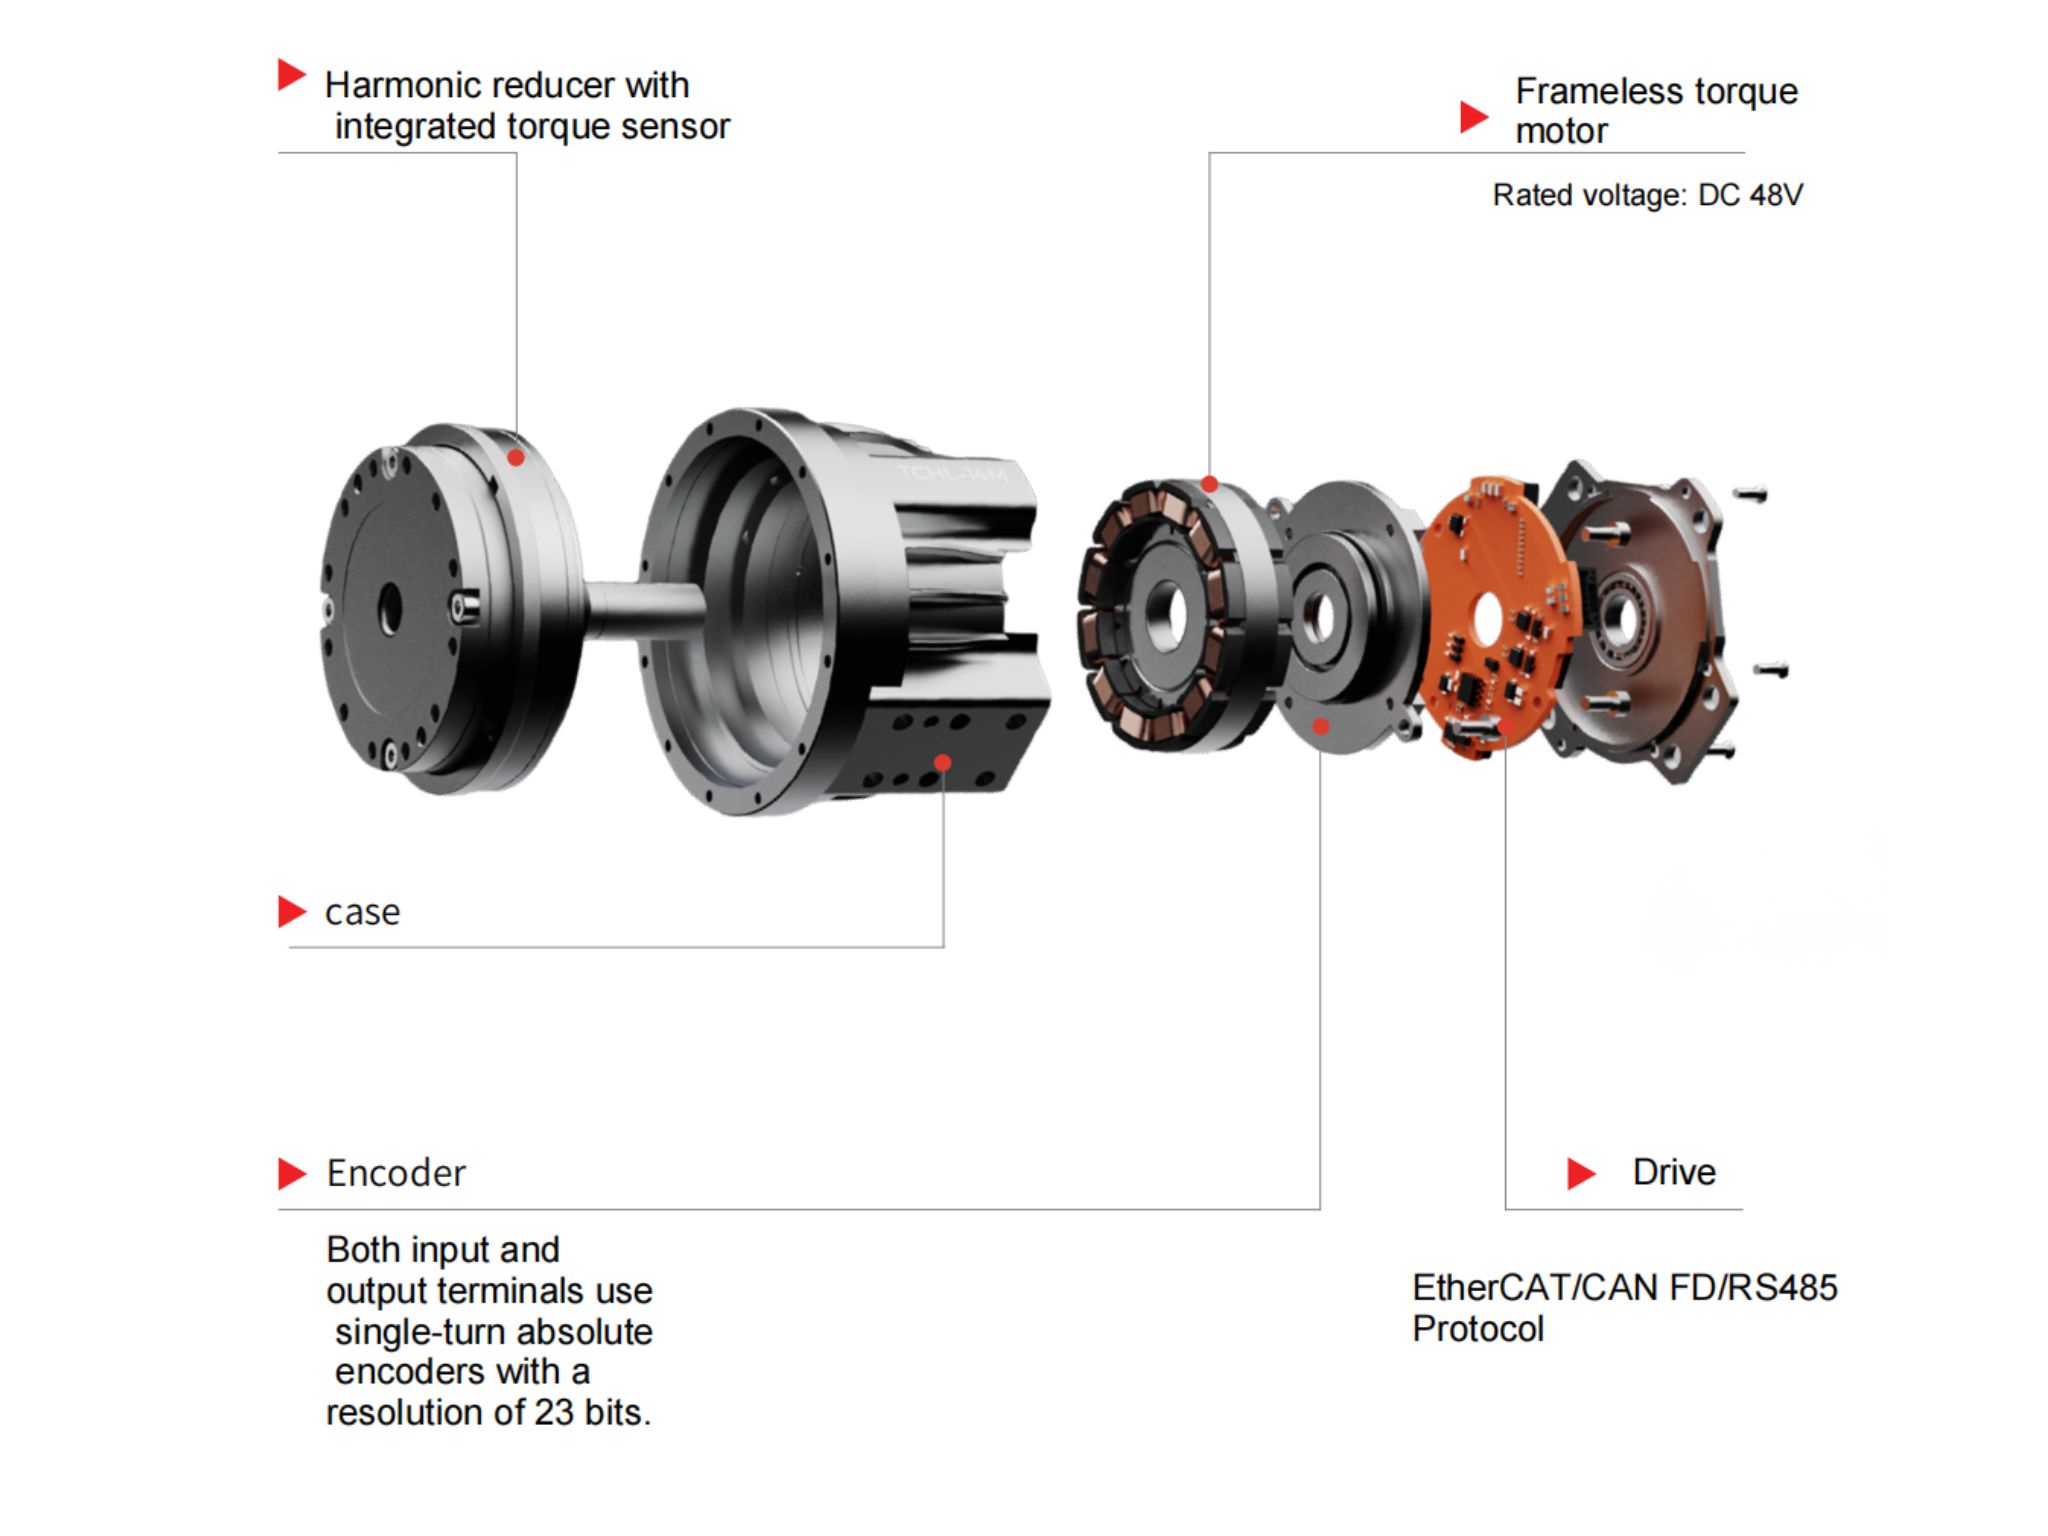
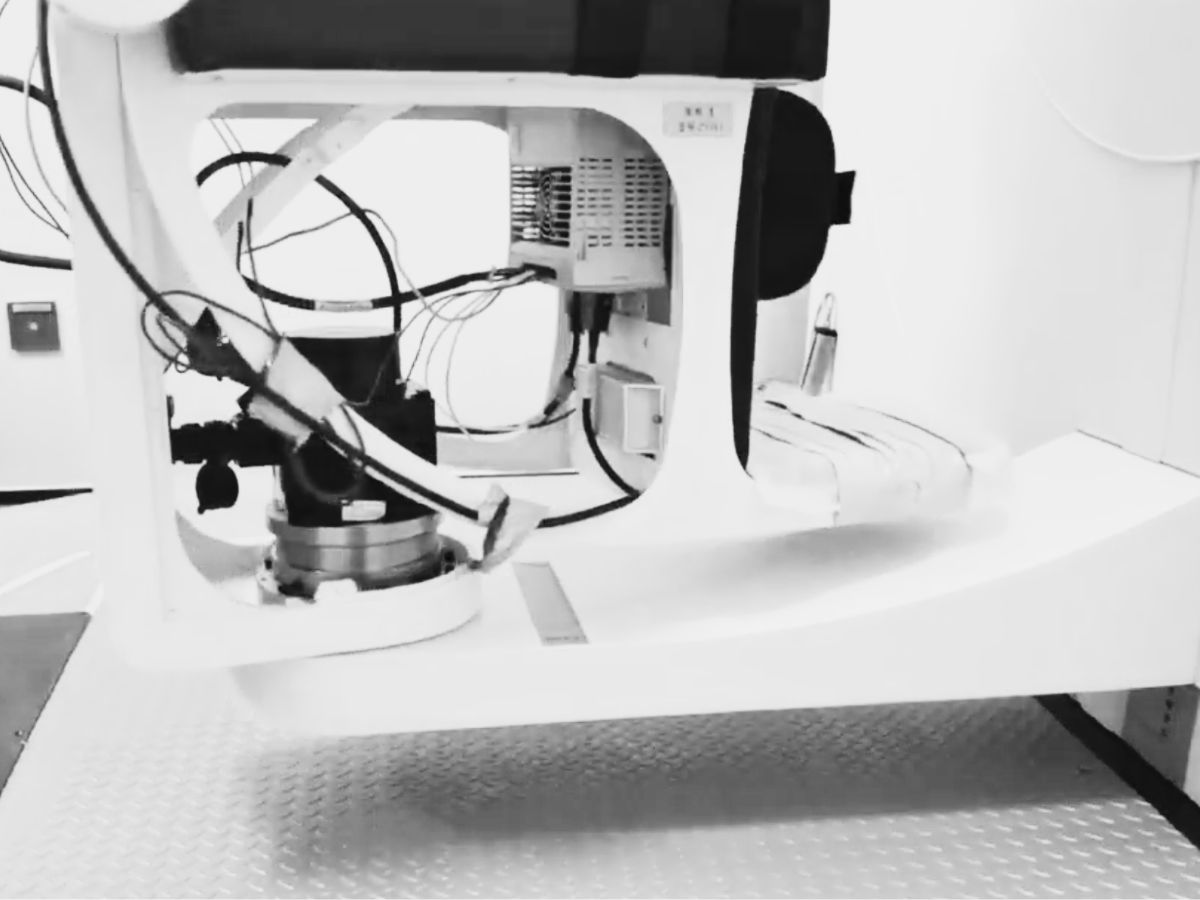
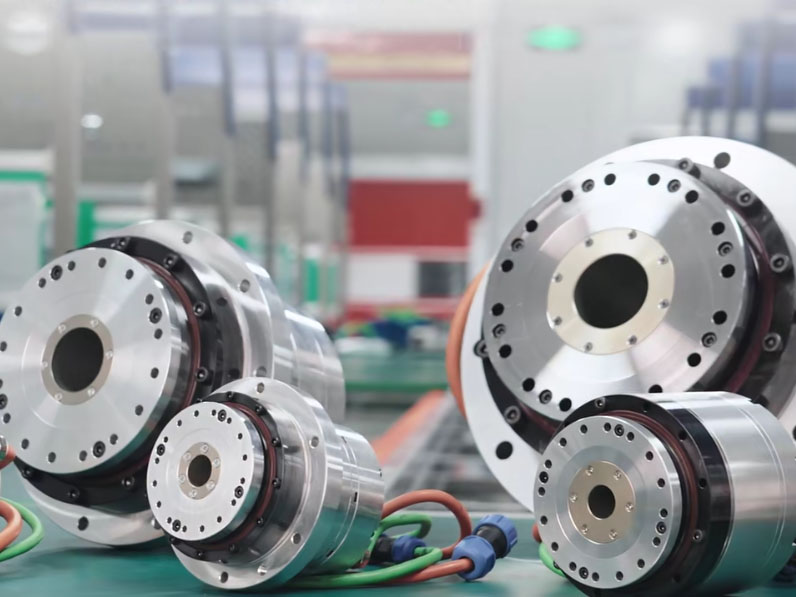

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen. Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.