Motorauswahl für Hohlwellen-Rundtische: Ein umfassender Leitfaden
Die Wahl des richtigen Motors für eineHohlrotationsplattformbeginnt mit dem Verständnis Ihrer Anforderungen an Last, Drehzahl und Positionierung. Dieser Leitfaden vergleicht Servo-, Schrittmotoren und bürstenlose Gleichstrommotoren, erläutert die Abstimmung von Drehmoment, Drehzahl, Trägheit und Genauigkeit und untersucht platzsparende Montageoptionen. Nutzen Sie ihn, um eine geeignete Motor- und Plattformkombination für Ihr Automatisierungsprojekt zu bestimmen.
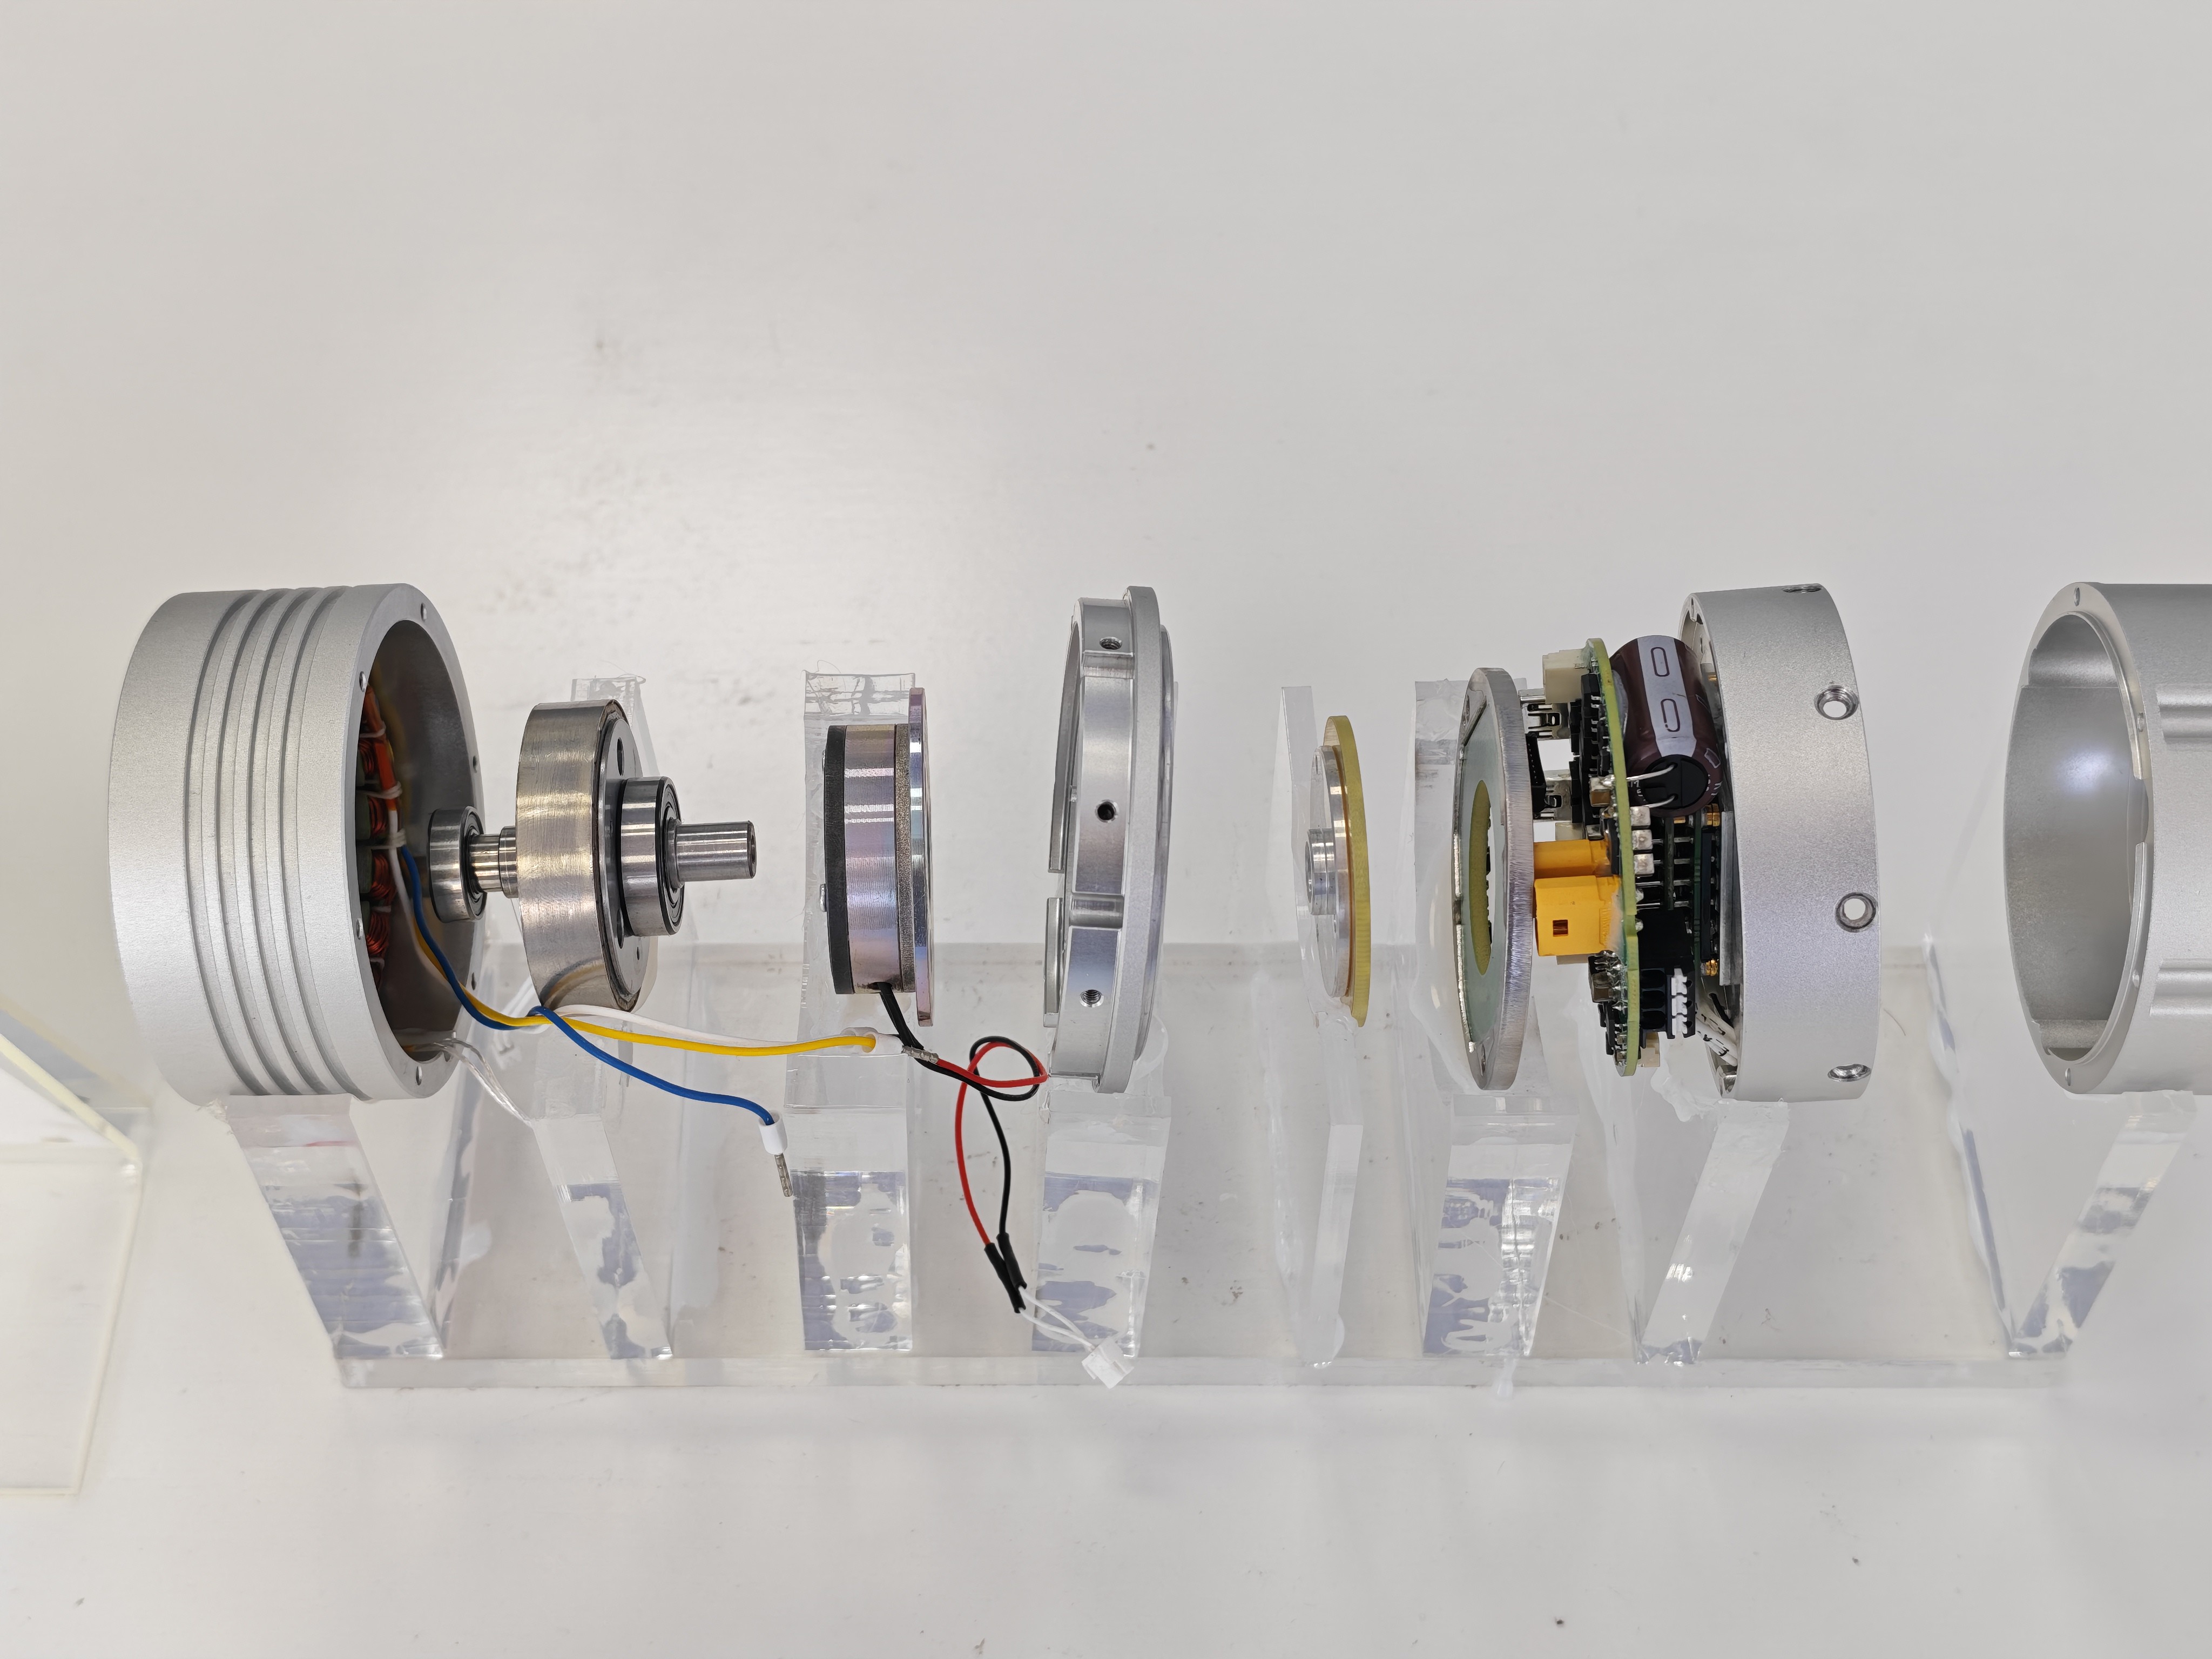
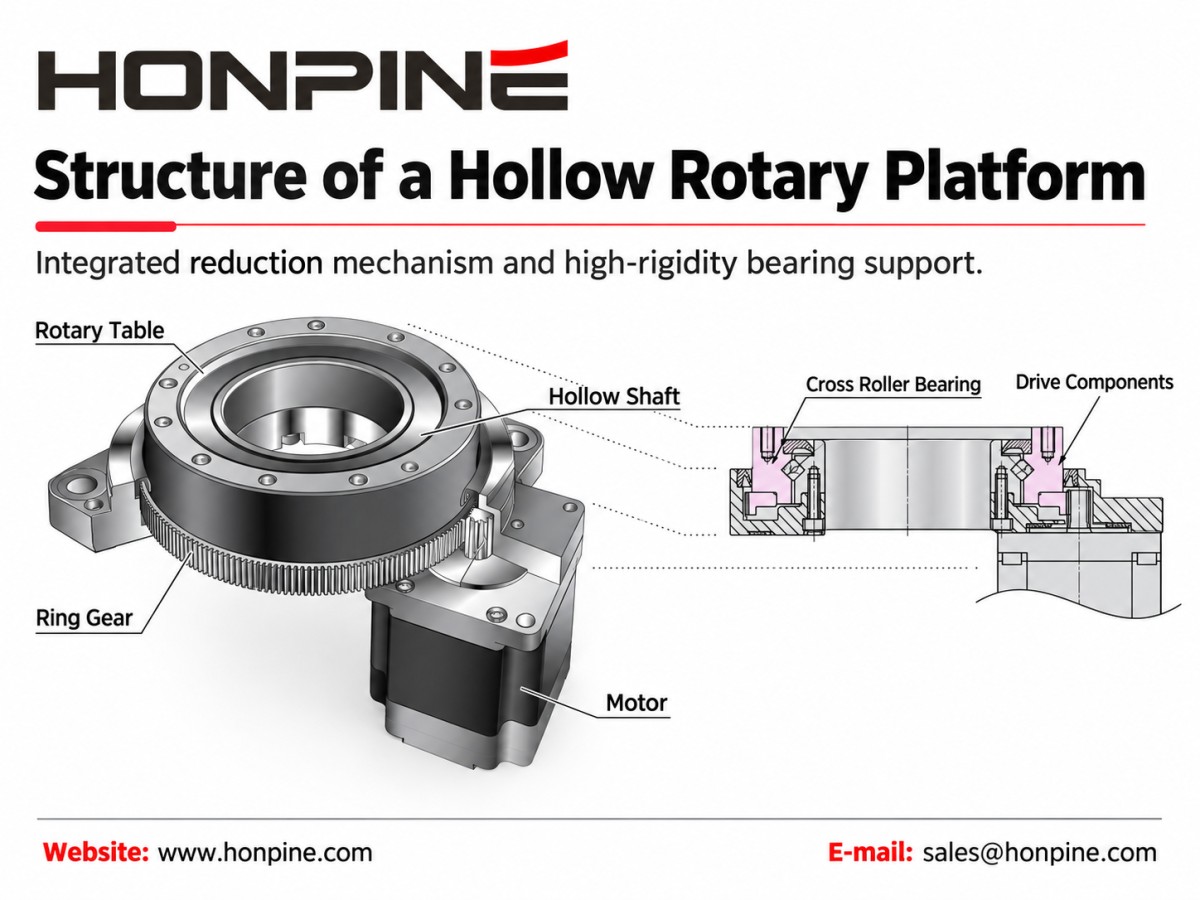
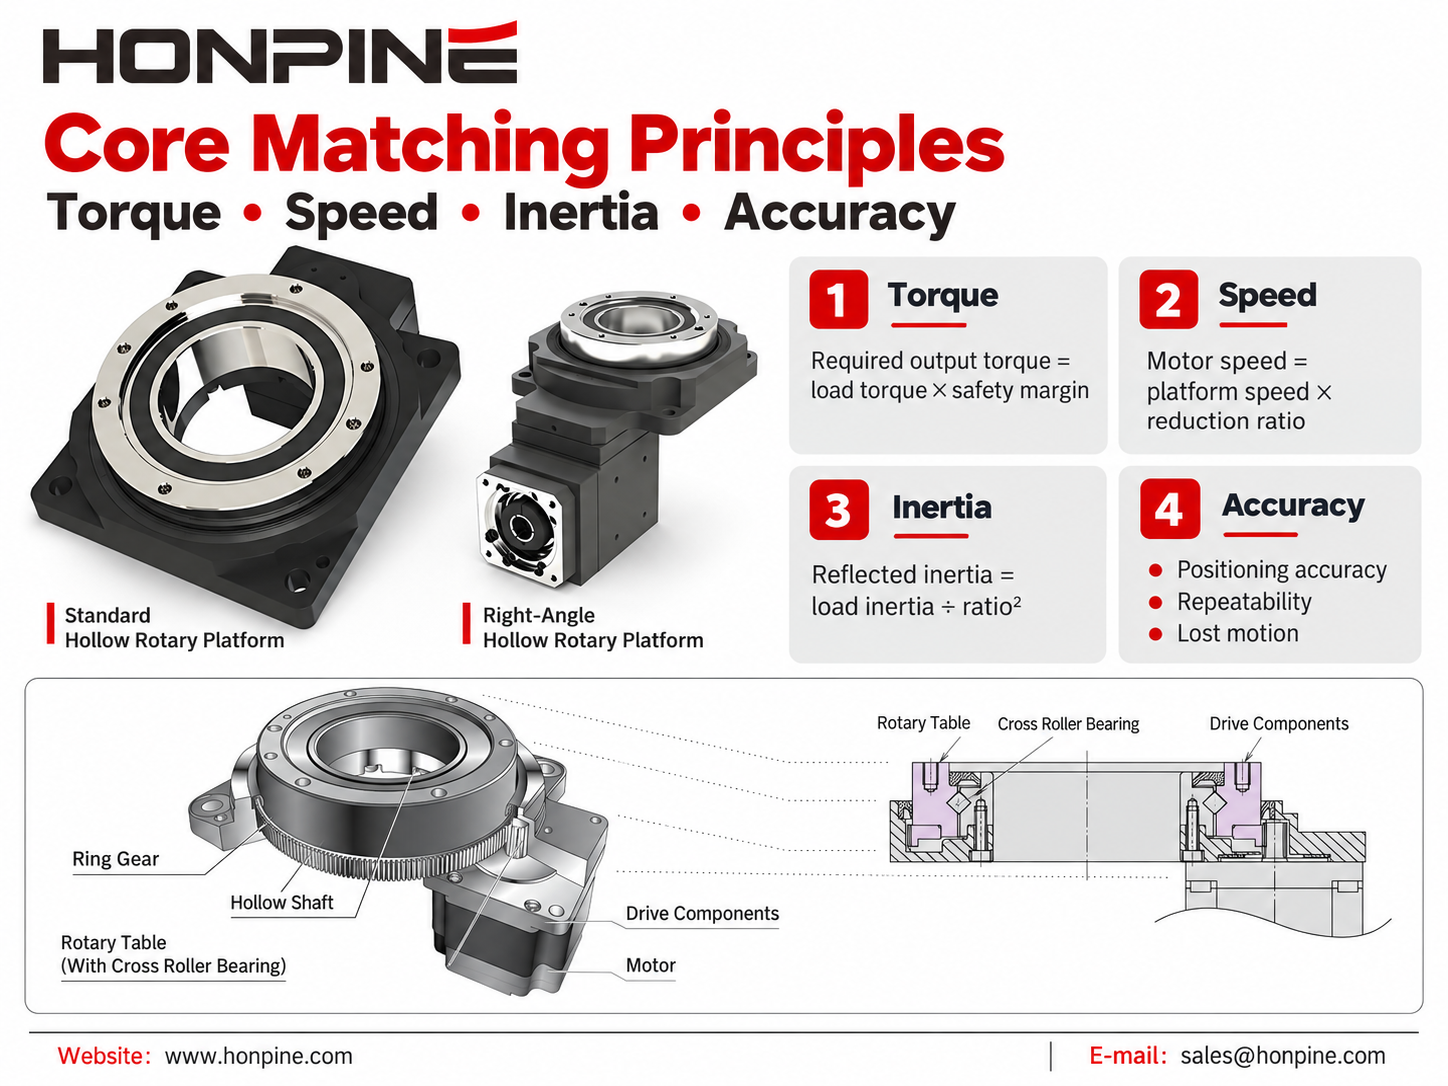
EineHohlrotationsplattformist einpräzises Drehpositioniergerät mit zentraler Durchgangsbohrung. Eine typische Ausführung mit Getriebe kombiniert einen Untersetzungsmechanismus mit einem steifen, durch Lager abgestützten Abtriebstisch. Einige Konstruktionen verwenden Kreuzrollenlager zur Unterstützung hochsteifer Drehbewegungen, während der hohle Mittelpunkt Platz für Kabel, Pneumatikschläuche oder andere Komponenten bietet.
Als Energiequelle der Plattform beeinflusst der Motor die Bewegungsleistung direkt, einschließlich Ansprechgeschwindigkeit, Beschleunigungsfähigkeit und Positionierverhalten. Die Auswahl eines geeigneten Motors erfordert jedoch mehr als den Vergleich von Leistungswerten. Motor, Antrieb, Getriebe und Last müssen als Gesamtsystem bewertet werden.
1. Motortypen und Auswahlrichtlinien
Hohlrotationsplattformen können abhängig von den Bewegungsanforderungen der Anwendung und der mechanischen Kompatibilität der Plattform mit verschiedenen Motortypen kombiniert werden. Servomotoren, Schrittmotoren und bürstenlose Gleichstrommotoren bieten jeweils unterschiedliche Vorteile.
1.1 Servomotoren für hochpräzise und hochdynamische Anwendungen
Leistungsmerkmale
Servosysteme nutzen eine Rückmeldung, um die Sollbewegung mit der tatsächlichen Motorbewegung zu vergleichen und die Ausgabe entsprechend anzupassen. Dadurch eignen sie sich für Anwendungen, die eine reaktionsschnelle Regelung von Position, Drehzahl und Drehmoment erfordern.
Die tatsächliche Leistung hängt vom ausgewählten Motor, Encoder, den Antriebseinstellungen, der Übertragung und der mechanischen Struktur ab. Ein hochauflösender Encoder allein garantiert keine hohe Positioniergenauigkeit am Plattformausgang.
Geeignete Anwendungen
Servomotoren sind eine gute Option für Präzisionsmontage, Halbleiterhandling, Bildverarbeitungskontrolle und andere Anwendungen mit anspruchsvollen Positionieranforderungen oder häufigem Beschleunigen und Abbremsen.
Definieren Sie bei der Auswahl von Motor und Antrieb die erforderliche Zykluszeit sowie die Beschleunigungs- und Einschwingleistung. Gehen Sie nicht davon aus, dass jedes Servosystem dieselbe Genauigkeit oder Ansprechgeschwindigkeit liefert.
1.2 Schrittmotoren für kosteneffiziente Positionierung und Taktung
Leistungsmerkmale
Herkömmliche Schrittmotoren wandeln Steuerimpulse in schrittweise Winkelbewegungen um und können ohne Positionsrückmeldung arbeiten. Sie bieten einen vergleichsweise einfachen und wirtschaftlichen Ansatz zur Positionierung.
Unzureichendes Drehmoment oder ungeeignete Beschleunigungseinstellungen können jedoch zu Schrittverlusten führen. Mikroschrittbetrieb kann die Laufruhe verbessern, die tatsächliche Positioniergenauigkeit hängt jedoch weiterhin von Motor, Antrieb, Last und Betriebsbedingungen ab.
Für Anwendungen, die Rückmeldung erfordern, sind auch Schrittmotorsysteme mit geschlossenem Regelkreis verfügbar.
Geeignete Anwendungen
Schrittmotoren sind für herkömmliche Montagestationen, Drehtaktung, Materialhandling und Verpackungsanlagen in Betracht zu ziehen, wenn die erforderliche Drehzahl und das Bewegungsprofil mit dem Motor kompatibel sind.
Prüfen Sie bei der Auswahl das verfügbare Drehmoment bei der vorgesehenen Betriebsdrehzahl, statt sich nur auf das Haltemoment des Motors zu verlassen.
1.3 Bürstenlose Gleichstrommotoren für Drehbewegungen mit variabler Drehzahl
Leistungsmerkmale
Systeme aus bürstenlosem Gleichstrommotor und Antrieb eignen sich für geregelte Drehbewegungen über einen Drehzahlbereich. Ihre verfügbaren Funktionen variieren: Einige konzentrieren sich auf die Drehzahlregelung, während andere auch Positionierung und Drehmomentbegrenzung unterstützen.
Motoreffizienz, Drehzahlbereich und Regelungsfähigkeiten sollten anhand der Spezifikationen der ausgewählten Motor-Antrieb-Kombination bewertet werden.
Geeignete Anwendungen
Ziehen Sie einen bürstenlosen Gleichstrommotor in Betracht, wenn die Anwendung eine stabile Drehzahl oder einen Betrieb mit einstellbarer Drehzahl priorisiert.
Ein Hochgeschwindigkeitsmotor macht die vollständige Plattform nicht automatisch für den Hochgeschwindigkeitsbetrieb geeignet. Auch die zulässige Eingangsdrehzahl, Ausgangsdrehzahl, Schmieranforderungen und Dauerbetriebsfähigkeit der Plattform müssen geprüft werden.
2. Grundprinzipien für die Abstimmung von Motoren mit Hohlrotationsplattformen
2.1 Drehmomentabstimmung
Der Motor muss ausreichend Drehmoment liefern, um die Last zu überwinden und die rotierende Baugruppe zu beschleunigen oder abzubremsen.
Berechnen Sie sowohl das stationäre Lastdrehmoment als auch das Beschleunigungsdrehmoment. Berücksichtigen Sie eine angemessene Sicherheitsreserve auf Grundlage von Unsicherheiten bei Reibung, Lastschwankungen, Betriebsbedingungen und dem Einschaltdauerzyklus der Anwendung.
Für eine vorläufige Übertragungsprüfung:
Übertragenes Ausgangsdrehmoment ≈ Motoreingangsdrehmoment × Untersetzungsverhältnis × Übertragungswirkungsgrad
Diese Beziehung ersetzt keine vollständige Berechnung des Beschleunigungsbedarfs, der inneren Trägheit und des Arbeitszyklus. Das resultierende Ausgangsdrehmoment muss zudem innerhalb der zulässigen Drehmomentgrenzen der Plattform bleiben.
Prüfen Sie bei Servosystemen, ob das erforderliche Spitzendrehmoment innerhalb des zulässigen intermittierenden Betriebsbereichs liegt. Das quadratische Mittelwert- oder RMS-Drehmoment des Zyklus muss unter den jeweiligen Betriebsbedingungen innerhalb der Dauerbetriebsfähigkeit des Motors liegen.
Auch die zulässige Dauer des Spitzendrehmoments sollte geprüft werden.
2.2 Drehzahlabstimmung
Beginnen Sie mit der erforderlichen Plattformausgangsdrehzahl und dem Untersetzungsverhältnis:
Erforderliche Motordrehzahl = Erforderliche Plattformausgangsdrehzahl × Untersetzungsverhältnis
Beispielsweise erfordert eine Plattformausgangsdrehzahl von 100 rpm bei einem Untersetzungsverhältnis von 10:1 eine Motordrehzahl von 1.000 rpm.
Prüfen Sie das verfügbare Drehmoment des Motors bei dieser Drehzahl zusammen mit den zulässigen Ein- und Ausgangsdrehzahlen der Plattform.
Für Taktanwendungen reicht die durchschnittliche Drehzahl für die Motorauswahl nicht aus. Das tatsächliche Bewegungsprofil kann während jeder Bewegung eine wesentlich höhere Maximaldrehzahl erfordern, insbesondere wenn die verfügbare Beschleunigungs- und Abbremszeit kurz ist.
Wählen Sie Motor und Plattform anhand des vollständigen Bewegungszyklus und nicht allein anhand der Nennleistung des Motors aus.
2.3 Trägheitsabstimmung
Die Trägheitsabstimmung vergleicht das auf die Motorwelle bezogene Lastträgheitsmoment mit dem Rotorträgheitsmoment des Motors.
Für eine ideale Untersetzungsstufe:
Bezogene lastseitige Ausgangsträgheit = Lastseitiges Ausgangsträgheitsmoment ÷ Untersetzungsverhältnis²
Berechnen Sie anschließend:
Trägheitsverhältnis = Gesamtes bezogenes Lastträgheitsmoment ÷ Rotorträgheitsmoment des Motors
Beziehen Sie die relevante Trägheit von Plattform, Kupplung und Getriebe in die endgültige Berechnung ein.
Beispielsweise reduziert ein Untersetzungsverhältnis von 10:1 das auf die Motorwelle bezogene lastseitige Ausgangsträgheitsmoment auf 1/100 seines ursprünglichen Werts, bevor die weiteren relevanten Systemträgheiten hinzugefügt werden.
Ein Last-zu-Motor-Trägheitsverhältnis wie 1:1 bis 10:1 kann für einige Servoanwendungen als anfänglicher Auslegungsrichtwert dienen, ist jedoch keine allgemeingültige Anforderung oder Grenze.
Das zulässige Verhältnis hängt von der mechanischen Steifigkeit, den Beschleunigungsanforderungen, der Antriebsabstimmung und dem gewählten Motor-Antrieb-System ab.
2.4 Genauigkeitsabstimmung
Bewerten Sie die Rückmeldeauflösung des Motors zusammen mit den Positionieranforderungen der vollständigen Plattform.
Eine höhere Encoderauflösung liefert feinere Rückmeldeinformationen, die Ausgangspositioniergenauigkeit hängt jedoch auch von Übertragungsgenauigkeit, Umkehrspiel, mechanischer Steifigkeit, Lastbedingungen und Regelungsleistung ab.
Fordern Sie separate Spezifikationen an für:
Positioniergenauigkeit: Wie genau die tatsächliche Ausgangsposition der Sollposition entspricht.
Wiederholgenauigkeit: Wie konstant die Plattform unter festgelegten Bedingungen in dieselbe Position zurückkehrt.
Umkehrspiel: Bewegung, die nicht unmittelbar auf den Ausgang übertragen wird, insbesondere bei Richtungswechsel.
Überprüfen Sie bei anspruchsvollen Anwendungen die Leistung mit der vorgesehenen Last, Bewegungsrichtung und Einschwingzeit.
Geben Sie Anforderungen an die Drehpositionierung in Winkeleinheiten wie Grad oder Bogensekunden an. Eine lineare Positioniertoleranz sollte nur mit einem definierten Arbeitsradius angegeben werden.
2.5 Mechanische Installation und Schnittstellenkompatibilität
Prüfen Sie vor der Bestellung die vollständige Schnittstelle zwischen Motor und Plattform.
Vergleichen Sie Wellendurchmesser und -länge des Motors, Flanschabmessungen, Befestigungslochmuster, Zentrierelemente und Kupplungsanordnung mit der Installationszeichnung der Plattform.
Ein Motor mit geeigneter Drehmomentkennlinie ist nicht zwangsläufig mechanisch passend.
Die korrekte Wellenausrichtung und eine geeignete Kupplungsanordnung sind für eine zuverlässige Kraftübertragung wichtig. Installationsfehler können zusätzliche Belastungen, Vibrationen und vorzeitigen Verschleiß verursachen.
Berücksichtigen Sie außerdem Anforderungen an den Umgebungsschutz, die Kabelabgangsrichtung, den Steckerfreiraum sowie den Zugang für Installation und Wartung.
3. Typische Motor- und Plattformkombinationen
3.1 Präzisionsmontage und Inspektion: Servomotor + Hohlrotationsplattform
Bewerten Sie bei Projekten zur Präzisionsmontage oder Inspektion zunächst eine servobetriebeneHohlrotationsplattform anhand der erforderlichen Positioniergenauigkeit, Lastträgheit und Zykluszeit.
Diese Kombination eignet sich für Anwendungen, die eine reaktionsschnelle Bewegungsregelung, häufiges Starten und Stoppen sowie kontrolliertes Beschleunigen und Abbremsen erfordern.
Ein Servomotor beseitigt jedoch nicht automatisch mechanisches Spiel oder Übertragungsfehler. Priorisieren Sie die Leistung des Gesamtsystems, statt sich nur auf die Motorleistung oder Encoderspezifikation zu verlassen.
Überprüfen Sie Motor, Antrieb, Kupplung und Plattform gemeinsam unter den vorgesehenen Betriebsbedingungen.
3.2 Herkömmliche Montage und Taktung: Schrittmotor + Hohlrotationsplattform
Bewerten Sie bei routinemäßigen Takt- und Montagevorgängen, ob eine schrittmotorbetriebene Plattform die erforderliche Drehzahl-, Beschleunigungs- und Positionierleistung erfüllen kann.
Diese Kombination kann eine wirtschaftliche Lösung bieten, wenn die Bewegungsanforderungen moderat sind und über den gesamten Betriebsbereich ausreichend Drehmoment verfügbar ist.
Eine Schrittmotorkonfiguration mit geschlossenem Regelkreis ist eine weitere Option, wenn Rückmeldung erwünscht ist und gleichzeitig die schrittmotorbasierte Bewegungsregelung beibehalten werden soll.
Bestätigen Sie für einen zuverlässigen Betrieb das verfügbare Betriebsdrehmoment und verwenden Sie ein für die Last geeignetes Beschleunigungsprofil.
3.3 Drehzahlgeregelte Rotation: Bürstenloser Gleichstrommotor + kompatible Hohlrotationsplattform
Bewerten Sie für eine Anwendung mit Fokus auf geregelte Drehzahl ein Paket aus bürstenlosem Gleichstrommotor und Antrieb zusammen mit einer kompatiblen Hohlrotationsplattform.
Bestätigen Sie den erforderlichen Drehzahlbereich, die Dauerbetriebsbelastung, das verfügbare Drehmoment und die Regelungsfunktionen.
Wenn auch präzise Stopppositionen erforderlich sind, prüfen Sie, ob der ausgewählte Antrieb den notwendigen Positionierbetrieb unterstützt.
Die Plattform muss für die vorgesehene Drehzahl und Betriebsdauer ausgelegt sein. Die Drehzahlfähigkeit des Motors darf niemals als Betriebsgrenze der vollständigen Drehbaugruppe betrachtet werden.
4. Wie lässt sich der Installationsraum einer Hohlrotationsplattform reduzieren?
4.1 Nutzen Sie den hohlen Mittelpunkt für die Kabel- und Schlauchführung
Die zentrale Öffnung kann Kabel, Pneumatikschläuche oder andere Versorgungsleitungen aufnehmen, die durch die Drehbaugruppe geführt werden müssen.
Dies kann die Leitungsführung vereinfachen, verglichen mit einer Führung jeder Verbindung um die Außenseite der Plattform.
Prüfen Sie bei der Layoutplanung den nutzbaren Bohrungsdurchmesser und reservieren Sie ausreichend Platz für das tatsächliche Kabel- und Schlauchbündel.
Planen Sie die Führung zusammen mit dem erforderlichen Drehbereich. Die Hohlöffnung bietet einen Führungsweg, verhindert jedoch nicht automatisch das Verdrehen von Kabeln oder Schläuchen.
4.2 Horizontale oder rechtwinklige Motormontage in Betracht ziehen
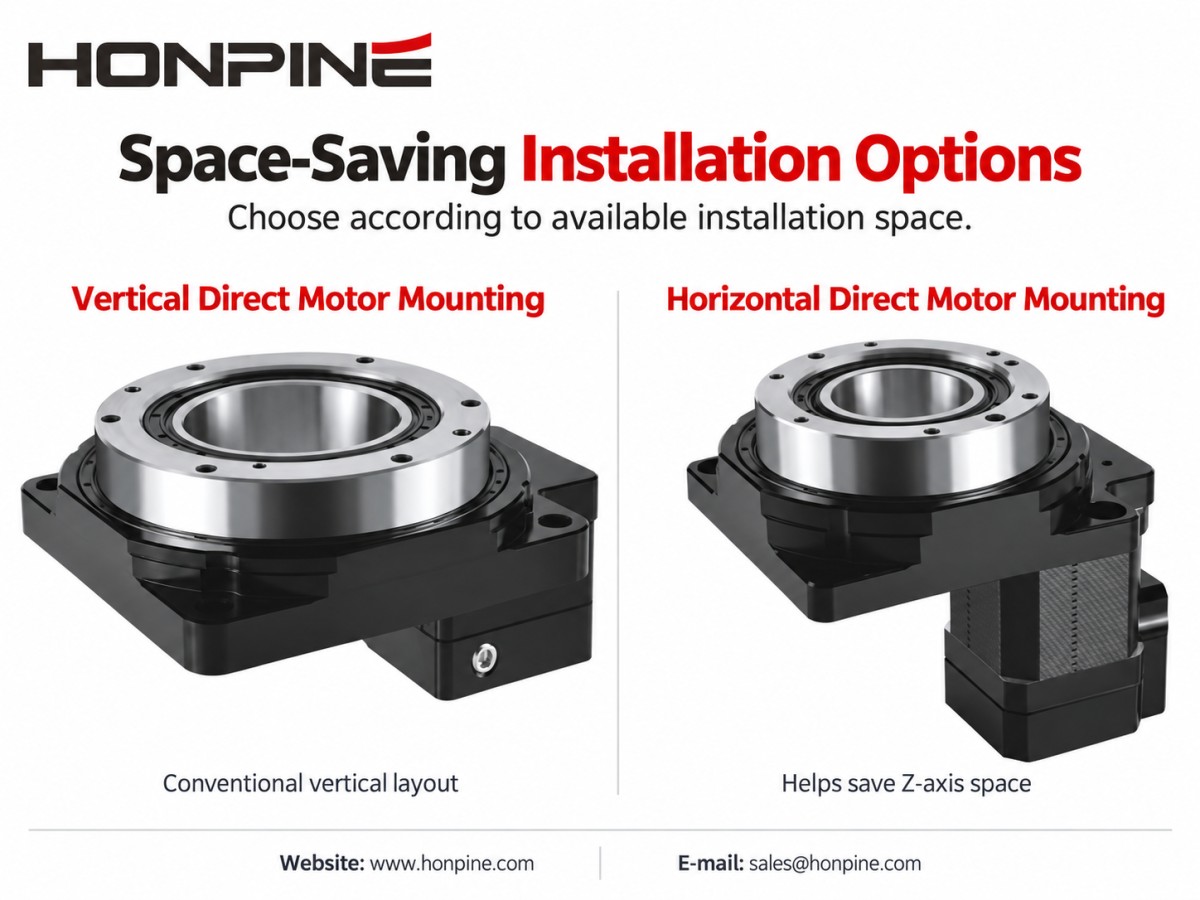
Wenn die vertikale Bauhöhe begrenzt ist, vergleichen Sie horizontal montierte oder rechtwinklige Motorkonfigurationen mit einer herkömmlichen vertikalen Anordnung.
Eine geeignete horizontale oder rechtwinklige Konfiguration kann den entlang der Z-Achse benötigten Platz reduzieren und ist daher für Anlagen mit begrenzter Installationshöhe nützlich.
Eine Reduzierung der vertikalen Höhe kann jedoch den horizontalen Platzbedarf erhöhen.
Vergleichen Sie die vollständigen Einbaumaße einschließlich Plattform, Motor, Steckverbindern, Kabelbiegeradius und Wartungsfreiräumen.
Wählen Sie die Anordnung, die zum Anlagenlayout als Ganzem passt, statt nur den Plattformkörper zu bewerten.
4.3 Kabelmanagement entsprechend dem Bewegungsmuster wählen
Bei Bewegungen mit begrenztem Winkel, wie einer 90°-Hin-und-her-Taktung, kann eine geeignete flexible Kabel- oder Schlauchanordnung den Einsatz eines Schleifrings vermeiden.
Die Führung muss die Bewegung dennoch ohne übermäßiges Biegen, Verdrehen, Zugbelastung oder Beeinträchtigung benachbarter Komponenten ermöglichen.
Für kontinuierliche Drehung, bei der elektrische Energie oder Signale zwischen stationären und rotierenden Komponenten übertragen werden müssen, ist ein elektrischer Schleifring eine gängige Lösung.
Wenn auch Druckluft die rotierende Schnittstelle passieren muss, kann eine pneumatische Drehdurchführung oder eine kombinierte pneumatisch-elektrische Baugruppe erforderlich sein.
Eine einzelne 360°-Bewegung mit anschließender Rückkehr ist nicht dasselbe wie eine kontinuierliche Drehung in eine Richtung.
Wählen Sie die Kabelmanagementanordnung entsprechend dem tatsächlichen Bewegungsmuster, der Betriebsfrequenz und den Versorgungsleitungen, die die rotierende Schnittstelle passieren müssen – nicht allein nach dem Drehwinkel.
5. Checkliste für die endgültige Auswahl
Definieren Sie vor der Auswahl eines Motors und einerHohlrotationsplattform die Lastmasse und -abmessungen, Ausgangsdrehzahl, Taktwinkel, Beschleunigungszeit, Einschaltdauer, Positionieranforderungen und den verfügbaren Installationsraum.
Nutzen Sie diese Anforderungen zum Vergleich möglicher Kombinationen. Prüfen Sie Spitzen- und Dauerdrehmoment, Motordrehzahl, bezogenes Lastträgheitsmoment, mechanische Schnittstellen und Kabelführung.
Überprüfen Sie bei anspruchsvollen Anwendungen die vollständige Baugruppe anhand des vorgesehenen Bewegungsprofils, bevor Sie die Auswahl abschließen.
Die richtige Kombination ist nicht zwangsläufig der Motor mit der höchsten Leistung oder die Plattform mit der größten Baugröße. Es ist die Kombination, die die Leistungsanforderungen der Anwendung erfüllt und gleichzeitig in den verfügbaren Raum und die Betriebsbedingungen passt.
Planen Sie ein Automatisierungsprojekt mit Drehbewegung? Kontaktieren Sie HONPINE mit Angaben zu Ihrer Last, der erforderlichen Ausgangsdrehzahl, dem Bewegungszyklus und den Installationsabmessungen, um eine geeignete Kombination aus Hohlrotationsplattform und Motor zu besprechen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
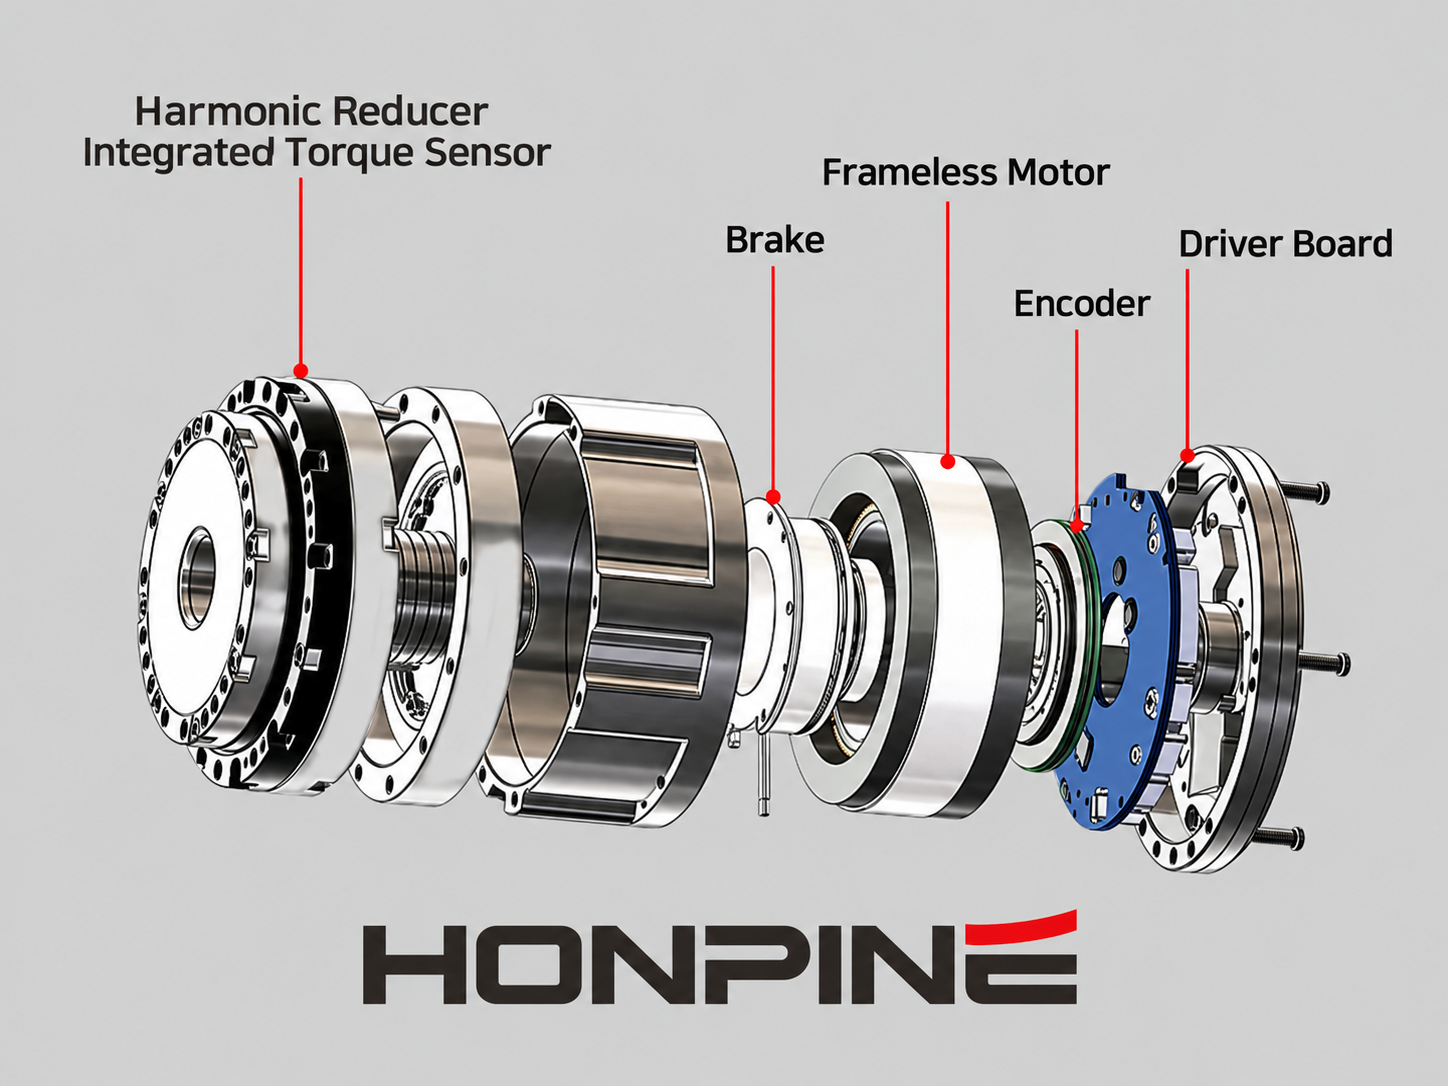
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Motorauswahl für Hohlwellen-Rundtische: Ein umfassender LeitfadenDie Auswahl des richtigen Motors für einen Hohlwellen-Rundtisch ist entscheidend für präzise Positionierung, stabilen Betrieb und effiziente Automatisierung. Dieser Leitfaden erläutert, wie Servomotoren, Schrittmotoren und bürstenlose Gleichstrommotoren anhand von Drehmoment, Drehzahl, Trägheit, Genauigkeit und Installationsanforderungen mit Hohlwellen-Rundtischen abgestimmt werden. Entdecken Sie praktische Richtlinien zur Motorauswahl, typische Anwendungskombinationen und platzsparende Montagelösungen, um die passende Konfiguration für Ihr Automatisierungsprojekt zu finden.
 Können Roboter Berührungen spüren? HONPINE HAG kraftgesteuerte harmonische RobotergelenkmotorenKönnen Roboter auf eine sanfte Berührung reagieren? Der HONPINE HAG Robotergelenkmotor mit Drehmomentsensor kombiniert ein Harmonic-Getriebe, integrierte Drehmomenterfassung und Regelung im geschlossenen Regelkreis, um externe Kräfte zu erkennen und gleichmäßige, nachgiebige Bewegungen zu ermöglichen. In diesem Artikel demonstriert HONPINE-Gründer Allen Li die Reaktion des Moduls auf leichten Kontakt und handgeführte Bewegungen, erläutert die wichtigsten Kraftregelungstechnologien und teilt die Vision hinter Gelenkmodulen für die praktische Industrierobotik.
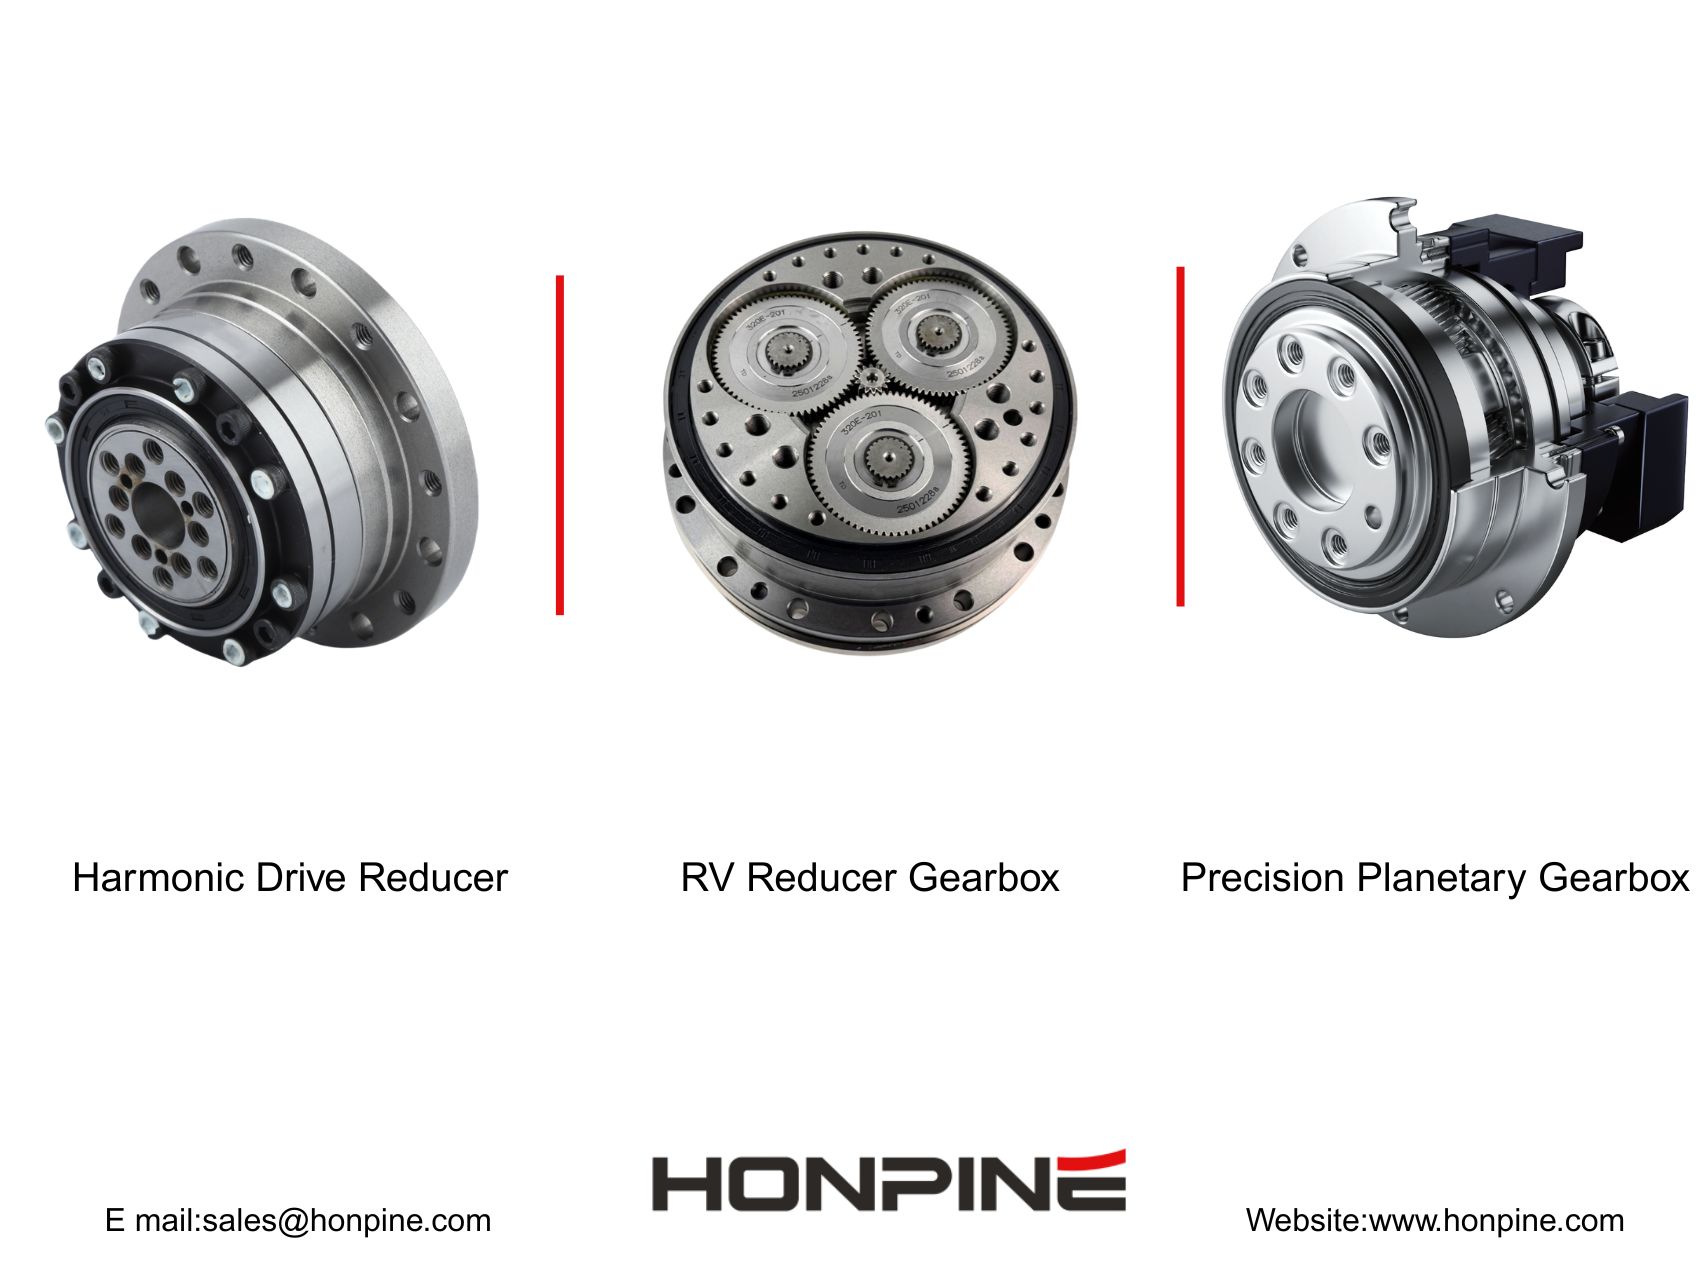
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
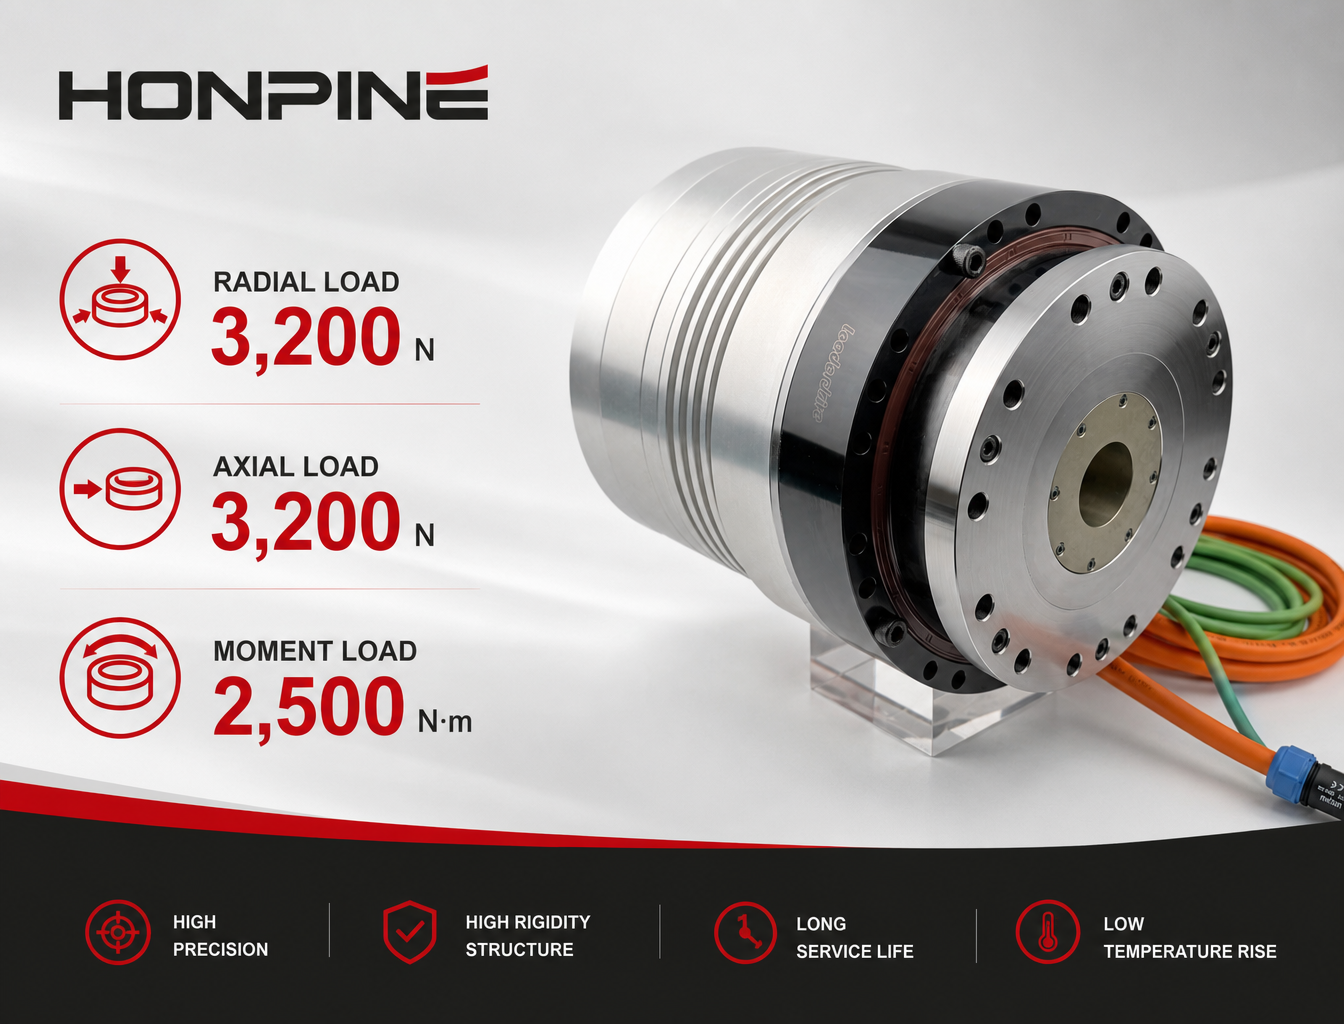
 Hochpräziser Hohlwellen-Harmonic-Drehantrieb für CNC-Maschinen und Schwerlast-DrehachsenDer Hohlwellen-Harmonic-Drehantrieb der HONPINE Serie 58 ist für CNC-Rundtische, Präzisionsdrehachsen, Laserbearbeitungsanlagen und Schwerlast-Drehpositionierungsanwendungen konzipiert. Mit einer 50-mm-Hohlwelle, einem Spitzendrehmoment von bis zu 2.722 N·m, integriertem Kreuzrollenlager, Optionen für Multiturn-Absolutencoder, einer Positioniergenauigkeit von unter 30 Bogensekunden und einer Wiederholpositioniergenauigkeit von unter 5 Bogensekunden vereint er hohe Drehmomentkapazität mit präziser Drehbewegung und flexibler mechanischer Integration.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Motorauswahl für Hohlwellen-Rundtische: Ein umfassender LeitfadenDie Auswahl des richtigen Motors für einen Hohlwellen-Rundtisch ist entscheidend für präzise Positionierung, stabilen Betrieb und effiziente Automatisierung. Dieser Leitfaden erläutert, wie Servomotoren, Schrittmotoren und bürstenlose Gleichstrommotoren anhand von Drehmoment, Drehzahl, Trägheit, Genauigkeit und Installationsanforderungen mit Hohlwellen-Rundtischen abgestimmt werden. Entdecken Sie praktische Richtlinien zur Motorauswahl, typische Anwendungskombinationen und platzsparende Montagelösungen, um die passende Konfiguration für Ihr Automatisierungsprojekt zu finden.
 Können Roboter Berührungen spüren? HONPINE HAG kraftgesteuerte harmonische RobotergelenkmotorenKönnen Roboter auf eine sanfte Berührung reagieren? Der HONPINE HAG Robotergelenkmotor mit Drehmomentsensor kombiniert ein Harmonic-Getriebe, integrierte Drehmomenterfassung und Regelung im geschlossenen Regelkreis, um externe Kräfte zu erkennen und gleichmäßige, nachgiebige Bewegungen zu ermöglichen. In diesem Artikel demonstriert HONPINE-Gründer Allen Li die Reaktion des Moduls auf leichten Kontakt und handgeführte Bewegungen, erläutert die wichtigsten Kraftregelungstechnologien und teilt die Vision hinter Gelenkmodulen für die praktische Industrierobotik.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
 Hochpräziser Hohlwellen-Harmonic-Drehantrieb für CNC-Maschinen und Schwerlast-DrehachsenDer Hohlwellen-Harmonic-Drehantrieb der HONPINE Serie 58 ist für CNC-Rundtische, Präzisionsdrehachsen, Laserbearbeitungsanlagen und Schwerlast-Drehpositionierungsanwendungen konzipiert. Mit einer 50-mm-Hohlwelle, einem Spitzendrehmoment von bis zu 2.722 N·m, integriertem Kreuzrollenlager, Optionen für Multiturn-Absolutencoder, einer Positioniergenauigkeit von unter 30 Bogensekunden und einer Wiederholpositioniergenauigkeit von unter 5 Bogensekunden vereint er hohe Drehmomentkapazität mit präziser Drehbewegung und flexibler mechanischer Integration.
 Wie bewältigt das Planeten-Robotergelenkmodul HONPINE JRM den Temperaturanstieg im Dauerbetrieb?Die Planeten-Robotergelenkmodule HONPINE JRM sind für lang andauernde Roboteranwendungen mit hoher Last ausgelegt. Dieser Artikel erläutert, wie die elektromagnetische Optimierung des Motors, ein hocheffizientes Planetengetriebe, GaN-basierte Antriebstechnik und ein verlustarmes Design auf Systemebene zur Begrenzung des Temperaturanstiegs beitragen. Am Beispiel des Planeten-Robotergelenkmoduls C6345 präsentiert HONPINE zudem eine thermische Validierung bei Volllast im Dauerbetrieb, einschließlich eines Motorwirkungsgrads von bis zu 92 %, eines Planetengetriebewirkungsgrads von bis zu 97 % und einer finalen Gleichgewichtstemperatur von 61,42 °C bei einer Umgebungstemperatur von 25 °C.