Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärt
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. Bei meiner Arbeit mit Getrieben und Bewegungssteuerungssystemen begegnet mir häufig die Frage, ob ein höheres Getriebeübersetzungsverhältnis immer ein höheres Ausgangsdrehmoment bedeutet.
Der grundlegende Zusammenhang ist einfach: Bleibt das Eingangsdrehmoment des Motors gleich, erhöht eine größere Untersetzung im Allgemeinen das theoretische Ausgangsdrehmoment und reduziert zugleich die Ausgangsdrehzahl. Die Getriebeauswahl kann jedoch nicht allein auf dem Übersetzungsverhältnis basieren.
Das tatsächliche Ausgangsdrehmoment wird außerdem von Übertragungseffizienz, Nenndrehmoment, Spitzendrehmoment, Zahnradfestigkeit, Lagertragfähigkeit, thermischem Verhalten, Verdrehspiel, Torsionssteifigkeit und Betriebsbedingungen beeinflusst. Diese Faktoren unterscheiden sich zudem erheblich zwischenPlanetengetrieben,Harmonic-Drive-Getrieben undRV-Getrieben.
In diesem Artikel erläutere ich, wie sich das Getriebeübersetzungsverhältnis auf das Ausgangsdrehmoment auswirkt, und untersuche, was Ingenieure bei der Auswahl dieser drei Getriebearten berücksichtigen sollten.
Wie beeinflusst das Getriebeübersetzungsverhältnis das Ausgangsdrehmoment?
Der grundlegende Zusammenhang zwischen Eingangs- und Ausgangsdrehmoment lässt sich wie folgt ausdrücken:
Ausgangsdrehmoment = Eingangsdrehmoment × Übersetzungsverhältnis × Wirkungsgrad
Wenn beispielsweise ein Motor ein Eingangsdrehmoment von 10 N·m liefert und das Getriebe ein Untersetzungsverhältnis von 10:1 aufweist, beträgt das theoretische Ausgangsdrehmoment vor Übertragungsverlusten:
10 N·m × 10 = 100 N·m
Bei einem Getriebewirkungsgrad von 90 % würde das tatsächliche Ausgangsdrehmoment unter dieser vereinfachten Bedingung ungefähr betragen:
10 N·m × 10 × 0.90 = 90 N·m
Wenn sich das Untersetzungsverhältnis bei unverändertem Eingangsdrehmoment und Wirkungsgrad auf 20:1 erhöht:
10 N·m × 20 × 0.90 = 180 N·m
Dies ist der grundlegende Grund, warum ein Getriebe das Ausgangsdrehmoment erhöhen kann.
Diese Berechnung beschreibt jedoch den Zusammenhang der Drehmomentvervielfachung. Sie bedeutet nicht, dass ein Getriebe allein aufgrund eines hohen Untersetzungsverhältnisses einem unbegrenzten Ausgangsdrehmoment standhalten kann.
Ein höheres Übersetzungsverhältnis reduziert auch die Ausgangsdrehzahl
Der Zusammenhang zwischen Motordrehzahl und Getriebeausgangsdrehzahl lässt sich wie folgt ausdrücken:
Ausgangsdrehzahl = Eingangsdrehzahl ÷ Übersetzungsverhältnis
Für einen Motor mit einer Drehzahl von 3.000 rpm:
Übersetzung 10:1 → ungefähr 300 rpm am Ausgang
Übersetzung 20:1 → ungefähr 150 rpm am Ausgang
Übersetzung 50:1 → ungefähr 60 rpm am Ausgang
Daher erfordert die Wahl eines Getriebeübersetzungsverhältnisses stets eine Abwägung zwischen Ausgangsdrehmoment und Ausgangsdrehzahl.
Ein höheres Übersetzungsverhältnis kann zwar eine größere theoretische Drehmomentvervielfachung bieten, verringert aber auch die für die Anwendung verfügbare Ausgangsdrehzahl.
Warum bedeutet ein höheres Getriebeübersetzungsverhältnis nicht immer eine höhere Drehmomentkapazität?
Zwischen der theoretischen Drehmomentvervielfachung und der tatsächlichen Drehmomentkapazität eines Getriebes besteht ein wichtiger Unterschied.
Jedes Getriebe hat eine definierte mechanische Belastbarkeit. Zahnräder, Wellen, Lager, Gehäuse und andere interne Komponenten sind für den Betrieb innerhalb bestimmter Drehmoment- und Drehzahlbereiche ausgelegt.
Aus diesem Grund sind das Nennausgangsdrehmoment und das zulässige Spitzendrehmoment in den Herstellerspezifikationen für die Auswahl wichtiger als das Untersetzungsverhältnis allein.
Nenndrehmoment und Spitzendrehmoment
Je nach Getriebeausführung können Hersteller Folgendes angeben:
Nennausgangsdrehmoment
Spitzenausgangsdrehmoment
Zulässiges maximales Drehmoment
Dauerbetriebsdrehmoment
Das Nenndrehmoment ist besonders für den Dauerbetrieb wichtig.
Das Spitzendrehmoment bezieht sich im Allgemeinen auf kurzzeitige Belastungen wie Beschleunigung, Verzögerung, Stoß oder andere Übergangszustände. Das zulässige Spitzendrehmoment und seine Dauer sollten stets gemäß den Herstellerspezifikationen bewertet werden.
Ein höheres Untersetzungsverhältnis kann ein Getriebe, dessen mechanische Drehmomentkapazität für die Anwendung nicht ausreicht, nicht kompensieren.
Der Übertragungswirkungsgrad beeinflusst das tatsächliche Ausgangsdrehmoment
Ein Getriebe weist immer gewisse Übertragungsverluste auf.
Energie geht durch Zahneingriff, Lagerreibung, Schmierung, Verformung und andere interne Mechanismen verloren. Diese Verluste verringern das am Ausgang verfügbare Drehmoment und erzeugen Wärme.
Daher lautet ein praxisnäherer Zusammenhang:
Tatsächliches Ausgangsdrehmoment ≈ Eingangsdrehmoment × Übersetzungsverhältnis × Übertragungswirkungsgrad
Beim Vergleich verschiedener Getriebeübersetzungen sollten Ingenieure daher nicht nur die Nennübersetzung, sondern auch den Wirkungsgrad bei der tatsächlichen Betriebsdrehzahl und Belastung berücksichtigen.
Planetengetriebe: Hoher Wirkungsgrad und flexible Untersetzungsverhältnisse
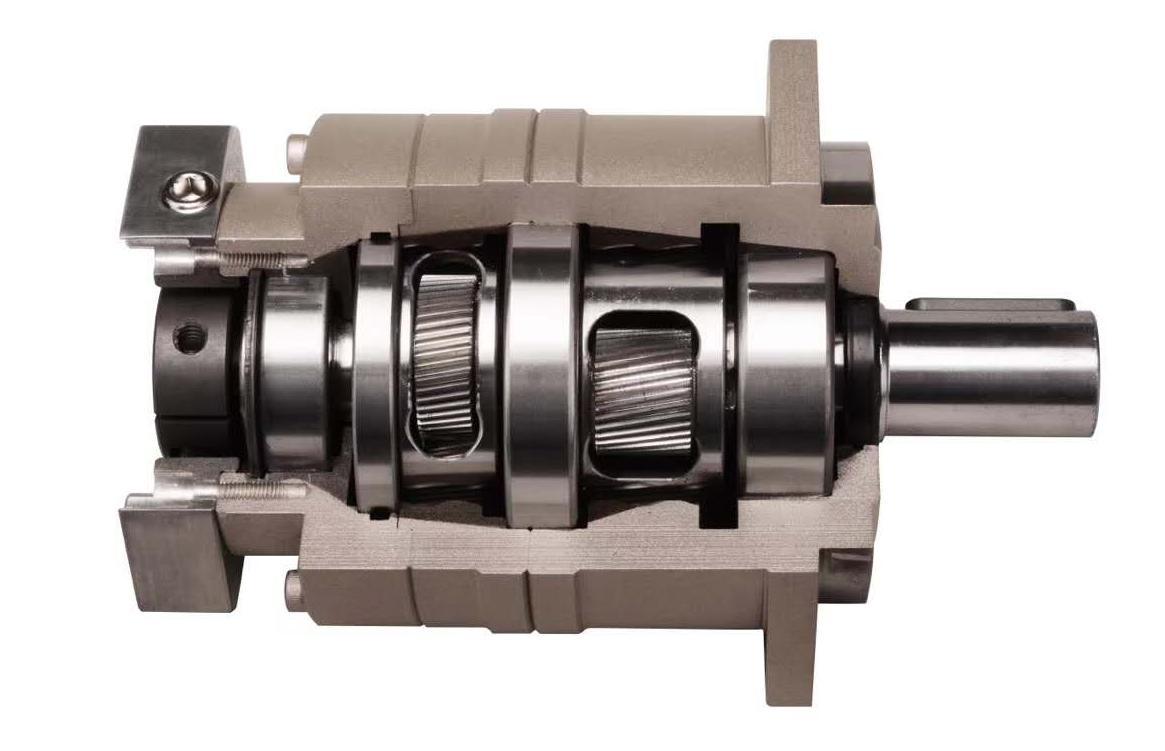
Ein Planetengetriebe besteht im Allgemeinen aus Sonnenrad, Planetenrädern, Hohlrad und Planetenträger.
Seine kompakte Bauweise, hohe Leistungsdichte und relativ hohe Übertragungseffizienz machen es für Servomotoren, CNC-Maschinen, Verpackungsanlagen, industrielle Automatisierung und Robotikanwendungen geeignet.
Wie beeinflusst das Übersetzungsverhältnis das Ausgangsdrehmoment eines Planetengetriebes?
Bei gleichem Motoreingangsdrehmoment erhöht eine größere Untersetzung eines Planetengetriebes im Allgemeinen das theoretische Ausgangsdrehmoment und verringert die Ausgangsdrehzahl.
Ein höheres Übersetzungsverhältnis kann jedoch zusätzliche Übertragungsstufen oder eine andere interne Zahnradkonfiguration erfordern.
Ein einstufiges Planetengetriebe kann einen hohen Übertragungswirkungsgrad bieten, während mehrstufige Planetengetriebe höhere Untersetzungsverhältnisse erreichen können. Jede zusätzliche Stufe verursacht auch zusätzliche Übertragungsverluste.
Daher steigt das tatsächliche Ausgangsdrehmoment nicht zwangsläufig direkt proportional zum nominalen Untersetzungsverhältnis.
Was ist bei der Auswahl eines Planetengetriebes zu beachten?
Bei einem Planetengetriebe empfehle ich, die folgenden Parameter gemeinsam zu bewerten:
Untersetzungsverhältnis
Nennausgangsdrehmoment
Spitzenausgangsdrehmoment
Übertragungswirkungsgrad
Verdrehspiel
Eingangsdrehzahl
Radiale Tragfähigkeit
Axiale Tragfähigkeit
Torsionssteifigkeit
Lebensdauer
Einbaumaße
Bei Servoanwendungen sollte auch das Verhältnis zwischen Motorträgheit und Lastträgheit bewertet werden.
Das Ziel besteht nicht einfach darin, das höchste Untersetzungsverhältnis zu erzielen, sondern ein Verhältnis zu wählen, das Motor und Getriebe den Betrieb innerhalb eines angemessenen Drehzahl- und Drehmomentbereichs ermöglicht.
Harmonic-Drive-Getriebe: Hohes Untersetzungsverhältnis in kompakter Bauweise
Ein Harmonic-Drive-Getriebe, auch harmonisches Untersetzungsgetriebe oder Strain-Wave-Getriebe genannt, besteht im Allgemeinen aus Wellengenerator, Flexspline und Circular Spline.
Eine seiner Hauptmerkmale ist die Fähigkeit, in einer kompakten Bauweise ein hohes Untersetzungsverhältnis bereitzustellen.
Harmonic-Drive-Getriebe werden häufig in Roboter-Gelenkantrieben, kollaborativen Robotern, Präzisionsdrehsystemen und anderen Anwendungen eingesetzt, die kompakte Abmessungen, geringes Verdrehspiel und präzise Bewegungsübertragung erfordern.
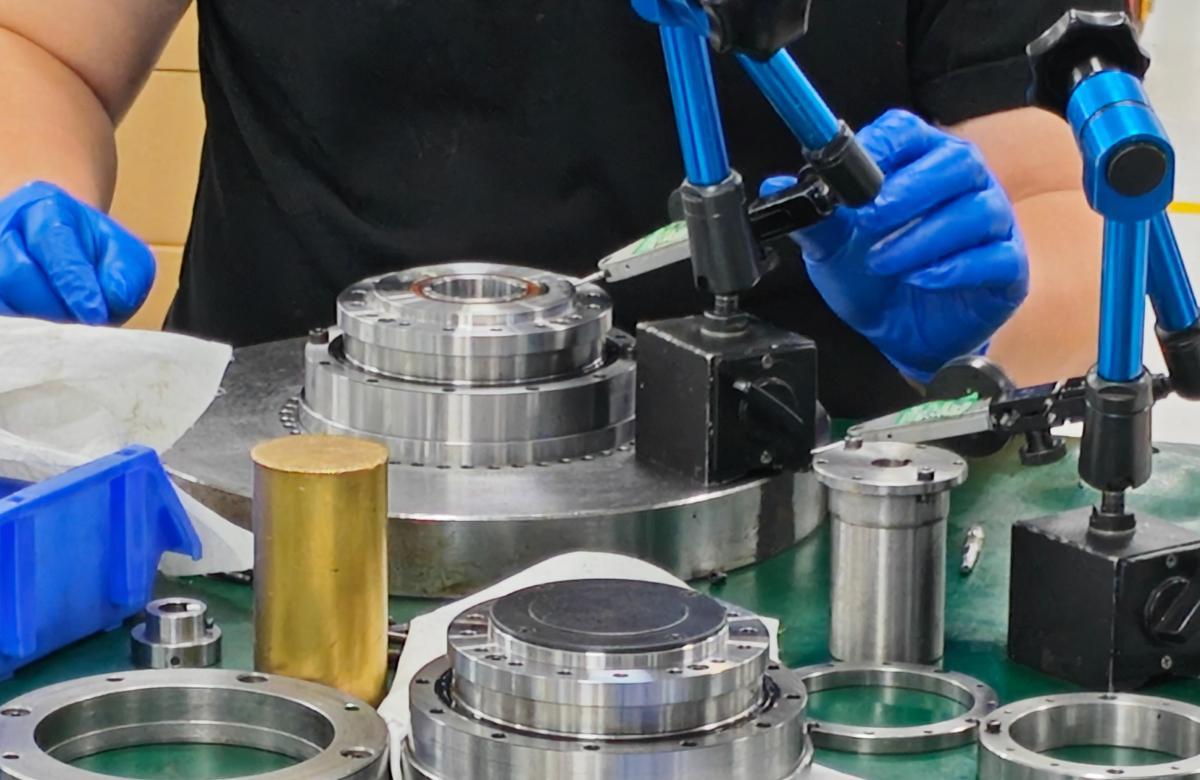
Warum verwenden Harmonic-Drive-Getriebe hohe Untersetzungsverhältnisse?
Ein hohes Untersetzungsverhältnis ermöglicht es einem relativ kleinen Motor, am Ausgang ein höheres Drehmoment zu erzeugen und gleichzeitig die Ausgangsdrehzahl zu senken.
Dies macht Harmonic-Drive-Getriebe besonders geeignet für Robotergelenke, bei denen der Einbauraum begrenzt ist, jedoch ein relativ hohes Ausgangsdrehmoment und Präzision erforderlich sind.
Das Untersetzungsverhältnis selbst bestimmt jedoch nicht die vollständige Drehmomentkapazität des Getriebes.
Die Festigkeit des Flexspline ist eine wichtige Einschränkung
Der Flexspline ist ein dünnwandiges elastisches Bauteil, das während des Betriebs kontinuierlich verformt wird.
Seine Materialeigenschaften, Ermüdungsfestigkeit, Zahneingriff, Schmierung, Betriebsdrehzahl, Lastbedingungen und Temperatur beeinflussen alle die Lebensdauer eines Harmonic-Drive-Getriebes.
Aus diesem Grund empfehle ich bei der Auswahl eines Harmonic-Drive-Getriebes, besonders auf Folgendes zu achten:
Nennausgangsdrehmoment
Spitzenausgangsdrehmoment
Flexspline-Festigkeit
Verdrehspiel
Torsionssteifigkeit
Übertragungswirkungsgrad
Eingangsdrehzahl
Betriebstemperatur
Erwartete Lebensdauer
Ein höheres Untersetzungsverhältnis bedeutet nicht automatisch eine höhere mechanische Belastbarkeit oder längere Lebensdauer.
RV-Getriebe: Hohe Steifigkeit und Tragfähigkeit für Schwerlast-Robotergelenke
Ein RV-Getriebe, auch RV-Untersetzungsgetriebe genannt, kombiniert im Allgemeinen einen Planetenmechanismus mit einem Zykloiden-Untersetzungsmechanismus.
RV-Getriebe zeichnen sich durch hohe Steifigkeit, hohe Tragfähigkeit, gute Widerstandsfähigkeit gegen Stoßbelastungen und stabile Übertragungsleistung aus. Sie werden häufig in Gelenken von Industrierobotern eingesetzt, insbesondere in hochbelasteten Achsen wie Roboterbasis, Schulter und Arm.
Wie beeinflusst das Übersetzungsverhältnis das Ausgangsdrehmoment eines RV-Getriebes?
Wie bei anderen mechanischen Getrieben erhöht eine größere Untersetzung im Allgemeinen das theoretische Ausgangsdrehmoment und reduziert die Ausgangsdrehzahl.
Die tatsächliche Leistung eines RV-Getriebes wird jedoch durch mehr als nur sein Untersetzungsverhältnis bestimmt.
Interne Kontaktbedingungen, Lagerbelastungen, Schmierung, Fertigungsgenauigkeit, thermische Bedingungen und mechanische Steifigkeit beeinflussen alle die endgültige Leistung der Übertragung.
Bei Schwerlast-Robotikanwendungen sollte das gewählte Verhältnis daher zusammen mit der tatsächlichen externen Belastung und dem Betriebszyklus bewertet werden.
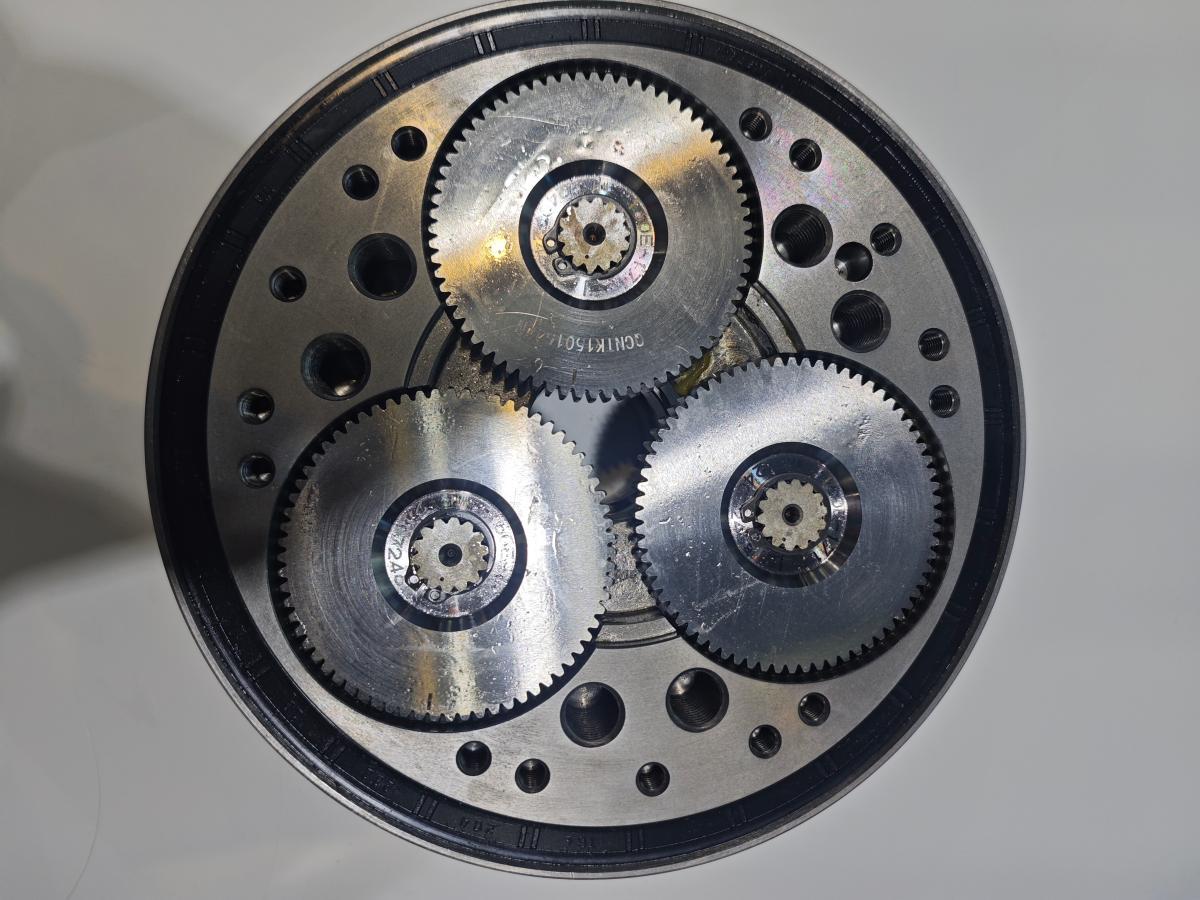
Torsionssteifigkeit und Verdrehspiel sind ebenfalls wichtig
In einem Industrieroboter vervielfacht das Getriebe nicht nur das Drehmoment.
Es bestimmt auch, wie das Gelenk auf Änderungen der externen Belastung und Beschleunigung reagiert. Torsionssteifigkeit und Verdrehspiel haben daher einen direkten Einfluss auf Positionierungs- und Bahnleistung.
Ein hohes Untersetzungsverhältnis allein garantiert keine hohe Positioniergenauigkeit.
Bei Robotergelenken sollten Ingenieure das vollständige System bewerten, einschließlich Getriebedrehmoment, Torsionssteifigkeit, Verdrehspiel, Encoder-Rückmeldung, Motorleistung und externer Belastung.
Planeten- vs. Harmonic-Drive- vs. RV-Getriebe: Wie unterscheiden sich die Übersetzungsverhältnisse?
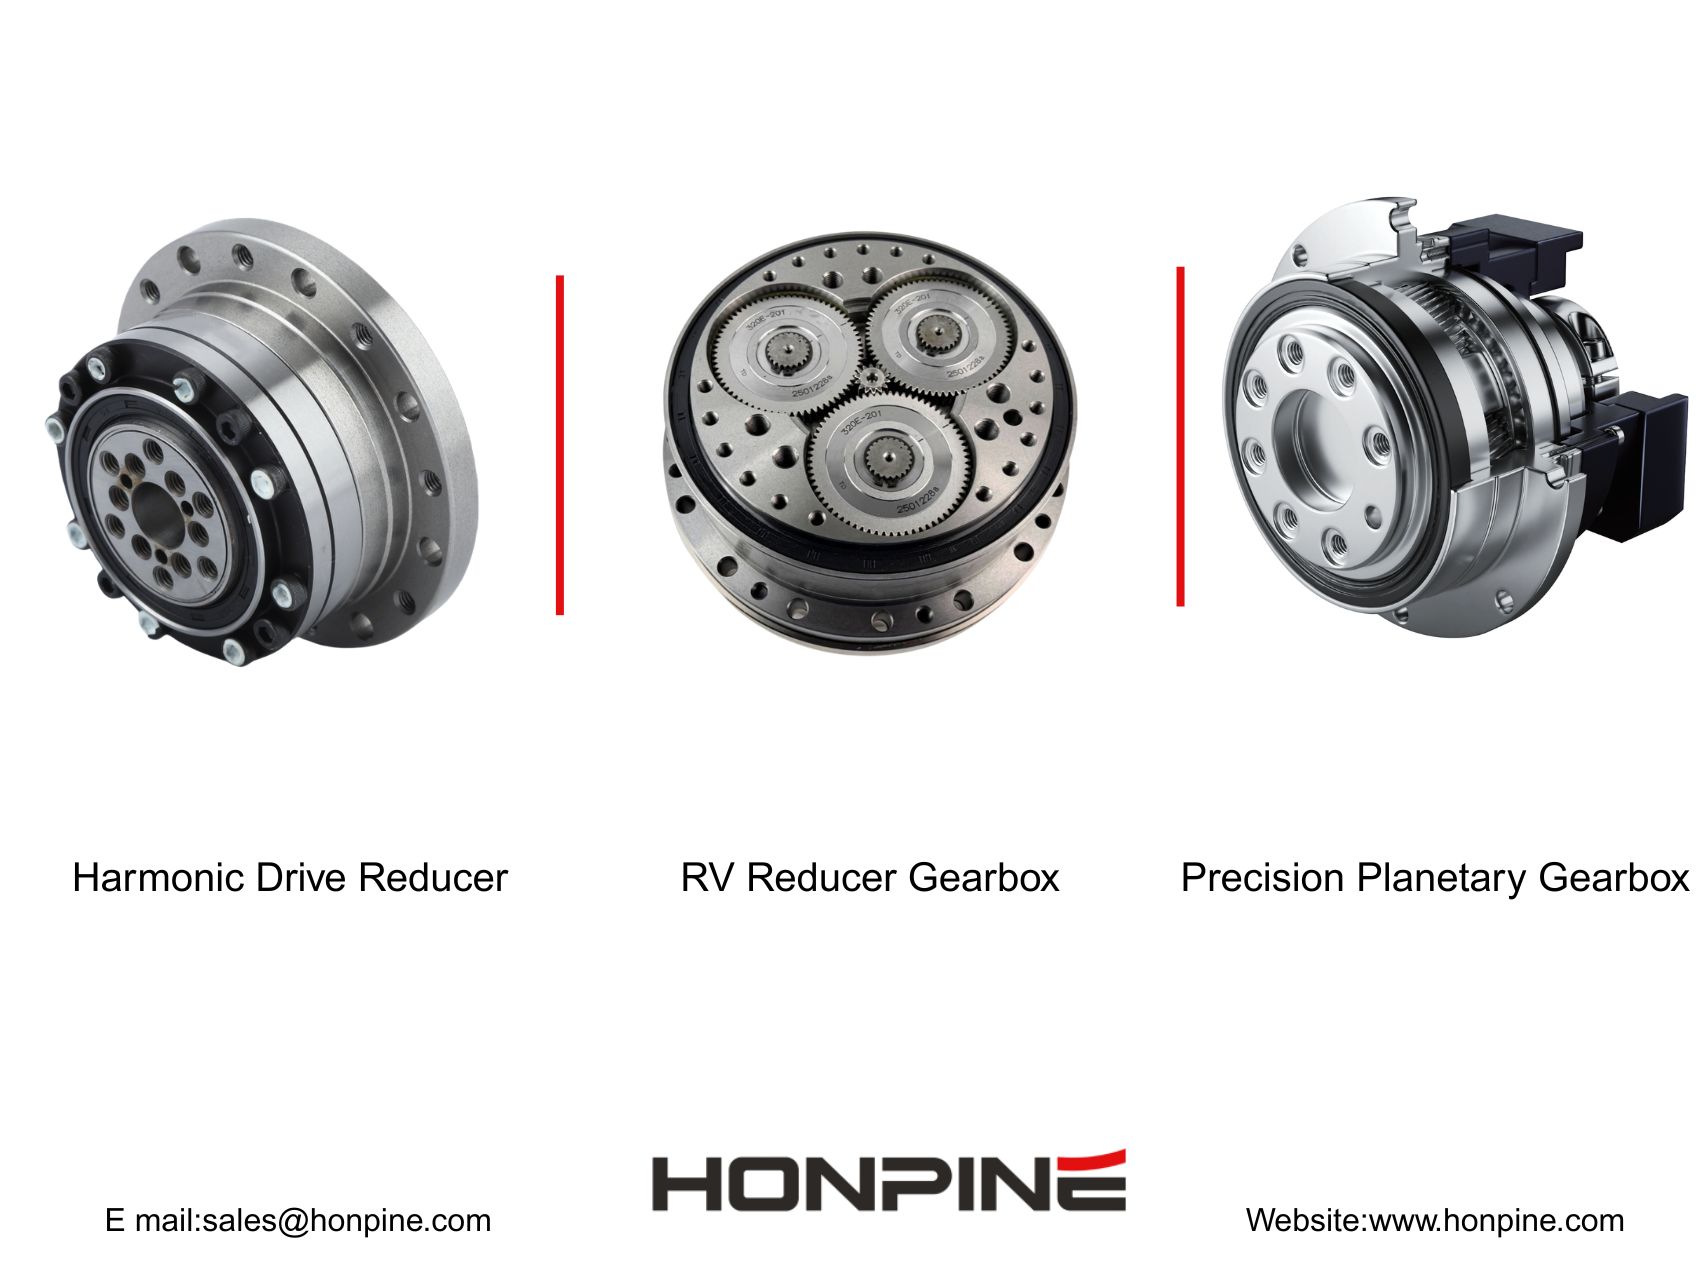
Planeten-, Harmonic-Drive- und RV-Getriebe können alle das Ausgangsdrehmoment erhöhen und die Drehzahl verringern, ihre mechanischen Strukturen und Leistungsmerkmale unterscheiden sich jedoch.
Getriebetyp Typische Merkmale Wichtige Auswahlfaktoren
Planetengetriebe Hoher Wirkungsgrad, kompakte Bauweise, hohe Leistungsdichte Übersetzung, Drehmoment, Wirkungsgrad, Verdrehspiel, Drehzahl
Harmonic-Drive-Getriebe Hohes Untersetzungsverhältnis, kompakte Bauweise, geringes Verdrehspiel Übersetzung, Drehmoment, Flexspline-Festigkeit, Wirkungsgrad, Ermüdungslebensdauer
RV-Getriebe Hohe Steifigkeit, hohe Tragfähigkeit, Stoßfestigkeit Übersetzung, Drehmoment, Steifigkeit, Verdrehspiel, thermisches Verhalten
Aus diesem Grund würde ich nicht empfehlen, diese Getriebe allein anhand des Untersetzungsverhältnisses zu vergleichen.
Der richtige Vergleich sollte bei den Anforderungen der Anwendung beginnen und anschließend Drehmoment, Drehzahl, Präzision, Steifigkeit, Wirkungsgrad und Lebensdauer bewerten.
Was passiert, wenn das Getriebeübersetzungsverhältnis zu hoch ist?
Ein höheres Untersetzungsverhältnis kann vorteilhaft sein, doch die Wahl eines unnötig hohen Verhältnisses kann auch Nachteile verursachen.
Die Ausgangsdrehzahl wird niedriger
Die direkteste Auswirkung ist eine verringerte Ausgangsdrehzahl.
Wenn die Anwendung eine schnelle Positionierung oder hohe Drehgeschwindigkeit erfordert, kann ein übermäßig hohes Untersetzungsverhältnis die erforderliche Ausgangsdrehzahl begrenzen.
Die thermische Belastung kann steigen
Höhere Übersetzungen können zusätzliche Übertragungsstufen erfordern oder zu größeren internen mechanischen Verlusten führen.
Die daraus entstehende Wärme muss wirksam abgeführt werden, insbesondere bei Anwendungen mit Dauerbetrieb oder hoher Eingangsdrehzahl.
Übermäßige Temperaturen können die Lebensdauer des Schmiermittels und der Lager, die Zahnradleistung und die langfristige Zuverlässigkeit beeinträchtigen.
Das dynamische Verhalten ändert sich
Das Untersetzungsverhältnis verändert den Zusammenhang zwischen Motordrehzahl, Ausgangsdrehzahl und der auf den Motor reflektierten Lastträgheit.
Ein geeignetes Verhältnis kann dazu beitragen, eine passende Abstimmung von Motor- und Lastträgheit zu erreichen. Das vollständige dynamische Verhalten hängt jedoch auch von Motorträgheit, Lastträgheit, Torsionssteifigkeit, Regelbandbreite, Beschleunigung und Verzögerung ab.
Größe und mechanische Komplexität können zunehmen
Sehr hohe Untersetzungsverhältnisse können zusätzliche Übertragungsstufen oder komplexere interne Strukturen erfordern.
Je nach Getriebeausführung kann dies Folgendes beeinflussen:
Gesamtabmessungen
Gewicht
Wirkungsgrad
Wärmeabfuhr
Mechanische Komplexität
Kosten
Wie wählt man das richtige Getriebeübersetzungsverhältnis?
Wenn ich ein Getriebe für eine Bewegungssteuerungsanwendung auswähle, beginne ich nicht mit der Frage, welches Getriebe das größte Untersetzungsverhältnis hat.
Die erste Frage sollte lauten: Welches Ausgangsdrehmoment und welche Drehzahl benötigt die Anwendung tatsächlich?
Erforderliches Ausgangsdrehmoment bestimmen
Berechnen Sie das am Ausgang erforderliche Dauer- und Spitzendrehmoment.
Je nach Anwendung kann dies Folgendes umfassen:
Lastdrehmoment
Beschleunigungsdrehmoment
Verzögerungsdrehmoment
Gravitationsdrehmoment
Reibungsdrehmoment
Externe Belastungen
Stoß- oder Schockbelastungen
Erforderliche Ausgangsdrehzahl bestimmen
Definieren Sie die erforderliche Betriebsdrehzahl und maximale Ausgangsdrehzahl.
Die geeignete Motordrehzahl kann anschließend auf Grundlage des gewählten Untersetzungsverhältnisses bewertet werden.
Nenn- und Spitzendrehmoment prüfen
Das ausgewählte Getriebe sollte für den Dauerbetrieb ein ausreichendes Nenndrehmoment sowie für Übergangslasten ein ausreichendes zulässiges Spitzendrehmoment bieten.
Das tatsächliche Lastprofil sollte mit den vom Hersteller angegebenen Nennbetriebsbedingungen verglichen werden.
Wirkungsgrad und thermisches Verhalten bewerten
Bei Anwendungen im Dauerbetrieb sind Wirkungsgrad und thermisches Verhalten besonders wichtig.
Das Getriebe sollte unter der tatsächlichen Kombination aus Drehmoment, Drehzahl, Einschaltdauer und Umgebungsbedingungen bewertet werden, anstatt sich nur auf einen Nennwirkungsgrad zu verlassen.
Verdrehspiel und Torsionssteifigkeit prüfen
Bei CNC-Maschinen, Robotergelenken und Präzisionsdrehsystemen können Verdrehspiel und Torsionssteifigkeit die Positionierleistung und das Lastverhalten direkt beeinflussen.
Motor- und Lastträgheit berücksichtigen
Das Untersetzungsverhältnis sollte auch auf Nenndrehmoment, Drehzahl, Trägheit und Regeleigenschaften des Motors abgestimmt werden.
Ein geeignetes Verhältnis sollte ein ausgewogenes Verhältnis zwischen Motordrehzahl, Ausgangsdrehmoment, dynamischem Verhalten und Anpassung der Lastträgheit ermöglichen.
Das Getriebeübersetzungsverhältnis ist nur ein Teil der Getriebeauswahl
Nach der Arbeit mit verschiedenen Bewegungssteuerungssystemen habe ich festgestellt, dass das Untersetzungsverhältnis am besten als ein Parameter innerhalb des vollständigen Getriebeauswahlprozesses betrachtet wird.
Bei einem Planetengetriebe müssen Wirkungsgrad, Übertragungsstufen, Drehmomentkapazität, Verdrehspiel, Drehzahl und dynamisches Verhalten gemeinsam berücksichtigt werden.
Bei einem Harmonic-Drive-Getriebe sind das hohe Untersetzungsverhältnis und die kompakte Bauweise wichtige Vorteile, während Flexspline-Festigkeit, Ermüdungslebensdauer, Wirkungsgrad, Verdrehspiel und thermische Bedingungen sorgfältig bewertet werden müssen.
Bei einem RV-Getriebe machen die hohe Steifigkeit und Tragfähigkeit es für anspruchsvolle Robotikanwendungen geeignet, doch auch Drehmomentkapazität, Torsionssteifigkeit, Verdrehspiel, Schmierung und thermisches Verhalten müssen bewertet werden.
Ziel ist es nicht, das höchstmögliche Untersetzungsverhältnis zu wählen. Ziel ist es, ein Getriebeübersetzungsverhältnis auszuwählen, das dem erforderlichen Ausgangsdrehmoment, der Drehzahl, Last, Präzision, Einschaltdauer und den mechanischen Einschränkungen entspricht.
Fazit
Bedeutet also ein höheres Getriebeübersetzungsverhältnis mehr Drehmoment?
Hinsichtlich der theoretischen Drehmomentvervielfachung im Allgemeinen ja. Ein höheres Untersetzungsverhältnis bedeutet jedoch nicht automatisch, dass das Getriebe eine höhere Drehmomentkapazität aufweist oder eine bessere Gesamtleistung des Systems liefert.
Die tatsächliche Ausgangsfähigkeit hängt vom Eingangsdrehmoment, Untersetzungsverhältnis, Übertragungswirkungsgrad, der mechanischen Festigkeit, den thermischen Bedingungen, dem Nenndrehmoment und den Betriebsbedingungen der Anwendung ab.
BeiPlanetengetrieben sind Wirkungsgrad, Übertragungsstufen, Drehmomentkapazität, Verdrehspiel und dynamisches Verhalten wichtig.
BeiHarmonic-Drive-Getrieben sind hohe Untersetzungsverhältnisse und kompakte Abmessungen wesentliche Merkmale, während Flexspline-Festigkeit, Ermüdungslebensdauer, Wirkungsgrad und Verdrehspiel sorgfältig bewertet werden müssen.
BeiRV-Getrieben sind hohe Steifigkeit und Tragfähigkeit für Schwerlast-Robotergelenke wichtig, während Drehmoment, Verdrehspiel, Torsionssteifigkeit, Schmierung und thermisches Verhalten gemeinsam bewertet werden sollten.
Ein Untersetzungsverhältnis ist daher nicht einfach eine Zahl, mit der bestimmt wird, wie „leistungsstark“ ein Getriebe ist. Es ist ein Teil des Gesamtzusammenhangs zwischen Motordrehzahl, Ausgangsdrehzahl, Eingangsdrehmoment, Ausgangsdrehmoment, Wirkungsgrad und mechanischer Belastbarkeit.
Bei HONPINE entwickeln wir Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe für unterschiedliche industrielle Anforderungen an die Bewegungssteuerung. Wenn Sie ein Getriebe für ein Robotergelenk, eine CNC-Maschine, ein Servosystem oder eine andere Präzisionsbewegungsanwendung auswählen, sollte das erforderliche Übersetzungsverhältnis zusammen mit Drehmoment, Drehzahl, Verdrehspiel, Steifigkeit, Wirkungsgrad und Betriebsbedingungen bewertet werden.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
 Wie bewältigt das Planeten-Robotergelenkmodul HONPINE JRM den Temperaturanstieg im Dauerbetrieb?Die Planeten-Robotergelenkmodule HONPINE JRM sind für lang andauernde Roboteranwendungen mit hoher Last ausgelegt. Dieser Artikel erläutert, wie die elektromagnetische Optimierung des Motors, ein hocheffizientes Planetengetriebe, GaN-basierte Antriebstechnik und ein verlustarmes Design auf Systemebene zur Begrenzung des Temperaturanstiegs beitragen. Am Beispiel des Planeten-Robotergelenkmoduls C6345 präsentiert HONPINE zudem eine thermische Validierung bei Volllast im Dauerbetrieb, einschließlich eines Motorwirkungsgrads von bis zu 92 %, eines Planetengetriebewirkungsgrads von bis zu 97 % und einer finalen Gleichgewichtstemperatur von 61,42 °C bei einer Umgebungstemperatur von 25 °C.
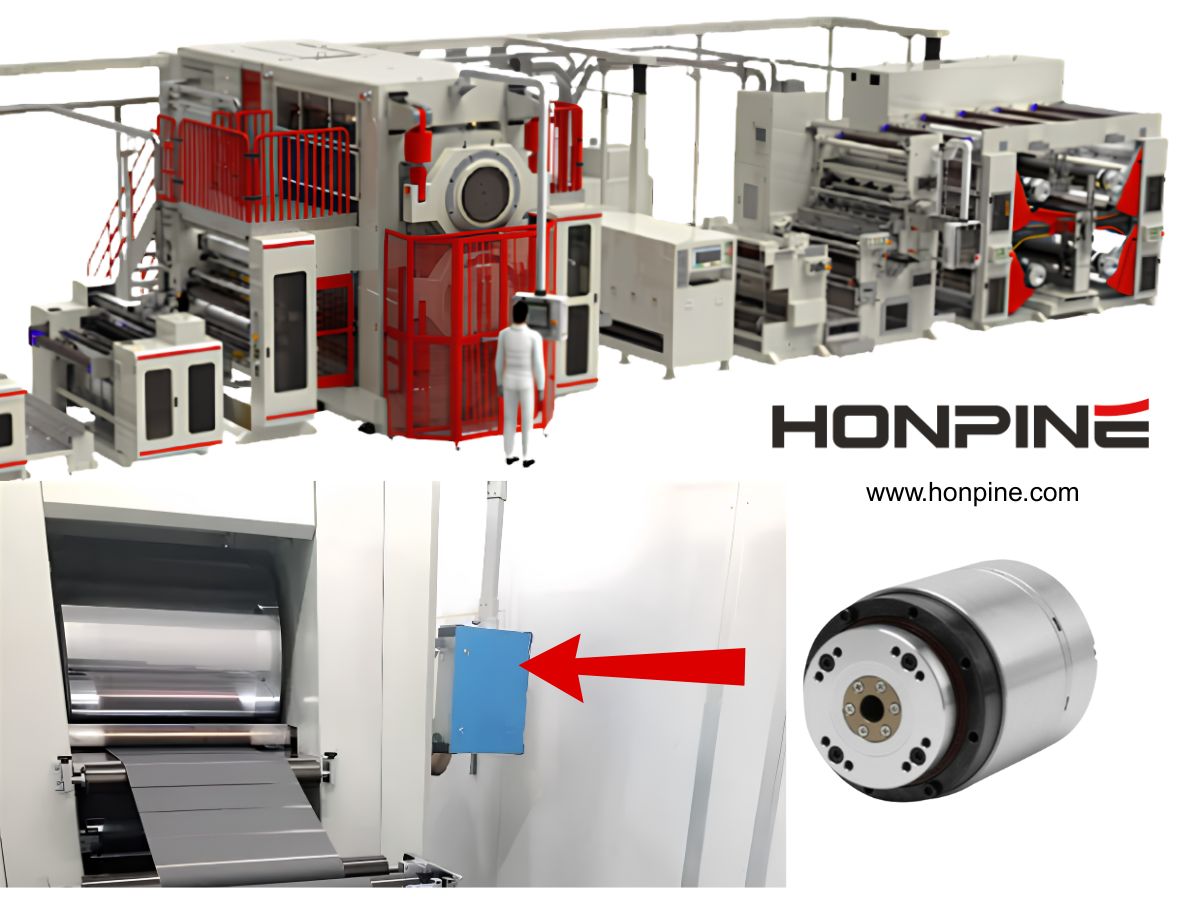
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
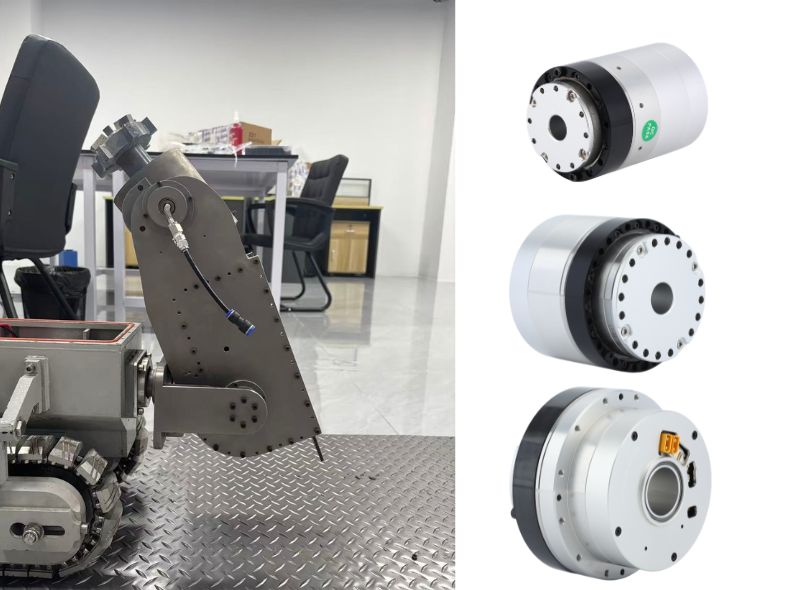
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Bedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Planeten-, Harmonic-Drive- und RV-Getriebe erklärtBedeutet eine höhere Getriebeübersetzung mehr Drehmoment? Dieser technische Leitfaden erläutert den Zusammenhang zwischen Getriebeübersetzung, Ausgangsdrehmoment und Ausgangsdrehzahl und vergleicht Planetengetriebe, Harmonic-Drive-Getriebe und RV-Getriebe. Erfahren Sie, warum das Übersetzungsverhältnis allein weder die Drehmomentkapazität, den Wirkungsgrad, das dynamische Ansprechverhalten, die Präzision noch die Lebensdauer eines Getriebes bestimmen kann und was Ingenieure bei der Auswahl eines Getriebes für Robotik, CNC-Maschinen, Servosysteme und industrielle Bewegungssteuerung berücksichtigen sollten.
 Wie bewältigt das Planeten-Robotergelenkmodul HONPINE JRM den Temperaturanstieg im Dauerbetrieb?Die Planeten-Robotergelenkmodule HONPINE JRM sind für lang andauernde Roboteranwendungen mit hoher Last ausgelegt. Dieser Artikel erläutert, wie die elektromagnetische Optimierung des Motors, ein hocheffizientes Planetengetriebe, GaN-basierte Antriebstechnik und ein verlustarmes Design auf Systemebene zur Begrenzung des Temperaturanstiegs beitragen. Am Beispiel des Planeten-Robotergelenkmoduls C6345 präsentiert HONPINE zudem eine thermische Validierung bei Volllast im Dauerbetrieb, einschließlich eines Motorwirkungsgrads von bis zu 92 %, eines Planetengetriebewirkungsgrads von bis zu 97 % und einer finalen Gleichgewichtstemperatur von 61,42 °C bei einer Umgebungstemperatur von 25 °C.
 Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.
 6 Hauptvorteile des HONPINE JRM-Planeten-GelenkmodulsLeistungsstarke vierbeinige Roboter benötigen Gelenkmodule, die schnell reagieren, eine präzise Positionierung gewährleisten, wiederholten Stößen standhalten und unter anspruchsvollen Betriebsbedingungen ein stabiles Drehmoment liefern. Das HONPINE JRM-Planeten-Gelenkmodul kombiniert hohe Positioniergenauigkeit, geringes Umkehrspiel, schnelle Dreischleifenregelung, hohe statische Steifigkeit, hohe Überlastfähigkeit und einen breiten Betriebstemperaturbereich. Mit klar definierten Dauerbetriebs- und Überlastgrenzen ist das JRM darauf ausgelegt, dynamische Leistung und langfristige Zuverlässigkeit in Einklang zu bringen. Dieser Artikel stellt sechs Hauptvorteile des HONPINE JRM-Planeten-Gelenkmoduls vor und erläutert, warum es für vierbeinige Roboter zur industriellen Inspektion, spezialisierte Inspektionsroboter, explosionsgeschützte vierbeinige Roboter und andere leistungsstarke Roboterplattformen geeignet ist.