Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere Spezialausrüstungen
Harmonic-Robotergelenkaktuatorenfür Rohrleitungsroboter und andere Spezialausrüstung
Was ist ein Rohrleitungsroboter?
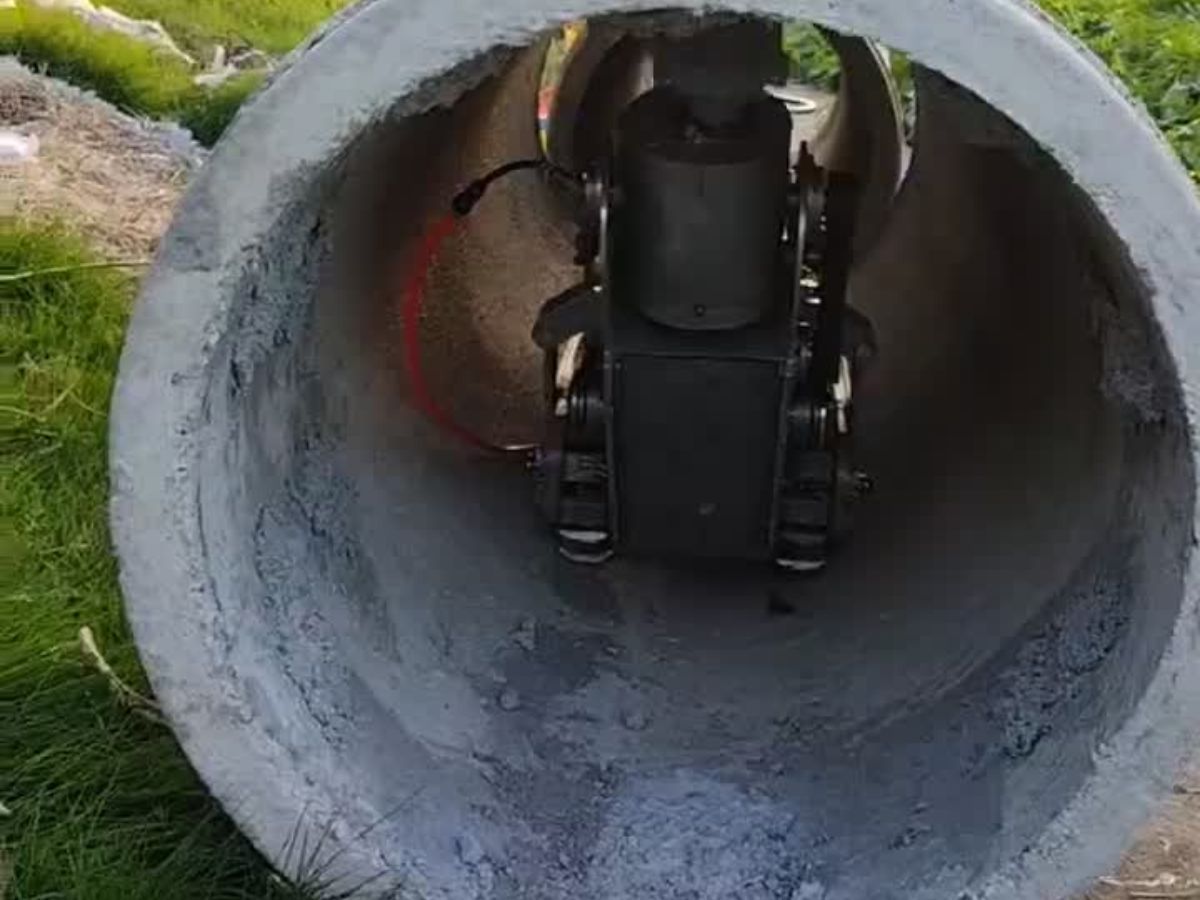
Ein Rohrleitungsroboter ist ein mechatronisches System, das dafür ausgelegt ist, sich automatisch innerhalb oder außerhalb enger Rohrleitungen zu bewegen und dabei einen oder mehrere Sensoren, Inspektionsgeräte oder Arbeitsmechanismen mitzuführen. Er kann durch Fernsteuerung durch Personal oder automatisierte Computersteuerung eine Reihe von Aufgaben im Zusammenhang mit Rohrleitungen ausführen.
Als wichtige Kategorie von Spezialrobotern werden Rohrleitungsroboter hauptsächlich eingesetzt, um manuelle Tätigkeiten bei der Inspektion, Reparatur, Reinigung und Wartung von Rohrleitungen zu ersetzen. Sie finden breite Anwendung in Branchen und Einsatzbereichen wie Öl und Gas, chemischer Verarbeitung, kommunaler Entwässerung, Kernenergie und anderen anspruchsvollen Umgebungen.
Welche Herausforderungen müssen bei der Entwicklung von Rohrleitungsrobotern bewältigt werden?
1. Äußerst begrenzter Einbauraum
Eine der wesentlichen Einschränkungen von Rohrleitungsrobotern ist der äußerst begrenzte Einbauraum. Da sich der Roboter innerhalb von Rohrleitungen bewegen, lenken, gelenkig bewegen und verschiedene Aufgaben ausführen muss, müssen seine Gelenkmechanismen auf engstem Raum arbeiten.
Ist der Gelenkaktor zu groß, kann er leicht mit der Rohrwand kollidieren und die Beweglichkeit des Roboters einschränken.
2. Hohe Drehmomentanforderungen in kompakter Bauform
Die Gelenke von Rohrleitungsrobotern müssen mehrere Lasten überwinden, darunter das Eigengewicht des Roboters, Reibung an der Rohrwand, Steigungswiderstand, Lenkbelastungen und andere äußere Kräfte.
Daher muss der Gelenkaktor in einer kompakten Bauform ein relativ hohes Übersetzungsverhältnis und ein ausreichendes Ausgangsdrehmoment bereitstellen.
3. Präzise Bewegungssteuerung in komplexen Umgebungen
Rohrleitungsroboter müssen häufig Kameras, visuelle Inspektionssysteme, Ultraschallprüfgeräte, Laserinspektionssysteme und andere Geräte mitführen.
Gleichzeitig müssen sie in komplexen und potenziell anspruchsvollen Umgebungen eine präzise Bewegungssteuerung und Bahnplanung durchführen. Dies stellt höhere Anforderungen an die Gelenkaktoren des Roboters hinsichtlich Positioniergenauigkeit, Integration und Zuverlässigkeit.
Warum eignen sich Harmonic-Robotergelenkmodule für Rohrleitungsroboter?
Aufgrund dieser Anforderungen sind Harmonic-Robotergelenkmodule für viele Anwendungen von Rohrleitungsrobotern eine äußerst geeignete Lösung.
Welche Merkmale sollte ein Harmonic-Robotergelenkmodul für Rohrleitungsroboter aufweisen?
1. Hohlstruktur zur Kabelführung
Eine hohle Gelenkstruktur ist für Rohrleitungsroboter besonders wichtig.
Während des Betriebs können Kabel und Leitungen Verdrehung, Zug, Abrieb oder anderen mechanischen Belastungen ausgesetzt sein. Eine Hohlkonstruktion ermöglicht es, Kabel und Signalleitungen durch die Mitte des Gelenks zu führen, wodurch die interne Verkabelung geordnet und mögliche Beeinträchtigungen der Roboterbewegung reduziert werden.
Dies kann zudem dazu beitragen, Sicherheitsrisiken durch freiliegende oder unsachgemäß verlegte Kabel zu verringern.
2. Hohe Drehmomentdichte
Die Drehmomentdichte ist ein weiterer wichtiger Parameter für Gelenkaktoren von Rohrleitungsrobotern.
Eine hohe Drehmomentdichte bedeutet, dass das Gelenk bei gleichem oder ähnlichem Bauraum und Gewicht ein höheres Ausgangsdrehmoment erzeugen kann. Dadurch können Rohrleitungsroboter eine höhere Tragfähigkeit erreichen, ohne die Gesamtabmessungen des Roboters wesentlich zu vergrößern.
3. Kompakte integrierte Abmessungen
Die Gesamtabmessungen des integrierten Harmonic-Robotergelenkmoduls sind ebenfalls ein wichtiger Gesichtspunkt bei der Produktauswahl.
Die Größe des Gelenks beeinflusst direkt die Gesamtabmessungen des Rohrleitungsroboters. Bei Robotern, die in engen Rohrleitungen arbeiten, ist die grundlegendste Anforderung einfach: Der Roboter und seine Gelenke müssen physisch in die Rohrleitung passen.
Daher sind kompakte Gelenkabmessungen und ein hoher Grad an Funktionsintegration wichtige Faktoren bei der Auswahl eines Gelenkaktors für Anwendungen von Rohrleitungsrobotern.
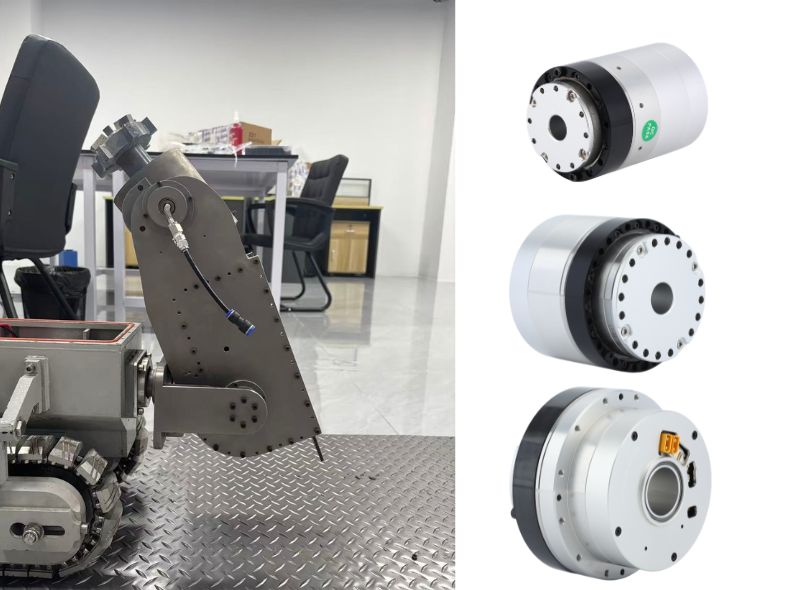
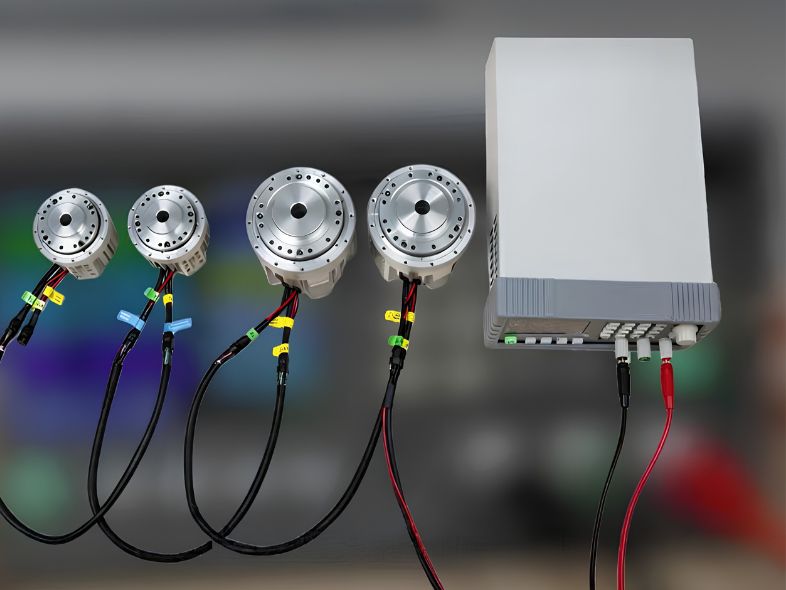
HONPINE HPJM Harmonic-Robotergelenkmodul für Spezialroboter
Aufgrund dieser Anforderungen eignet sich das HONPINE HPJM Harmonic-Robotergelenkmodul für Anwendungen, die kompakte Abmessungen, hohe Drehmomentdichte und integrierte Bewegungsfunktionen erfordern.
Das HPJM integriert zentrale Bewegungskomponenten in ein kompaktes Gelenkmodul und hilft Roboterherstellern, die mechanische Integration zu vereinfachen und gleichzeitig das erforderliche Gelenkdrehmoment und die erforderliche Bewegungsleistung zu erreichen.
Erfüllung von Anforderungen an Wasser- und Staubschutz
HONPINE-Robotergelenkaktoren wurden in verschiedenen Spezialroboteranwendungen eingesetzt und validiert, darunter Inspektionsroboter, Feuerwehrroboter, Roboter für gefährliche Umgebungen, Kerntechnikroboter, Unterwasserroboter, Roboterarme für Spezialfahrzeuge und vierbeinige Roboter.
Auf Grundlage langjähriger Erfahrung in der Unterstützung von Kunden im Bereich Spezialrobotik liefert HONPINE nicht nur Gelenkaktoren, die die erforderlichen Leistungsanforderungen erfüllen, sondern arbeitet auch mit Kunden an anwendungsspezifischen Anforderungen wie Wasser- und Staubschutz.
Für weitere Informationen über Harmonic-Robotergelenkaktoren und Gelenkmodullösungen für Rohrleitungsroboter und andere Spezialausrüstung kontaktieren Sie HONPINE, um Ihre Anwendungsanforderungen zu besprechen und eine geeignete Gelenkaktorlösung zu erhalten.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
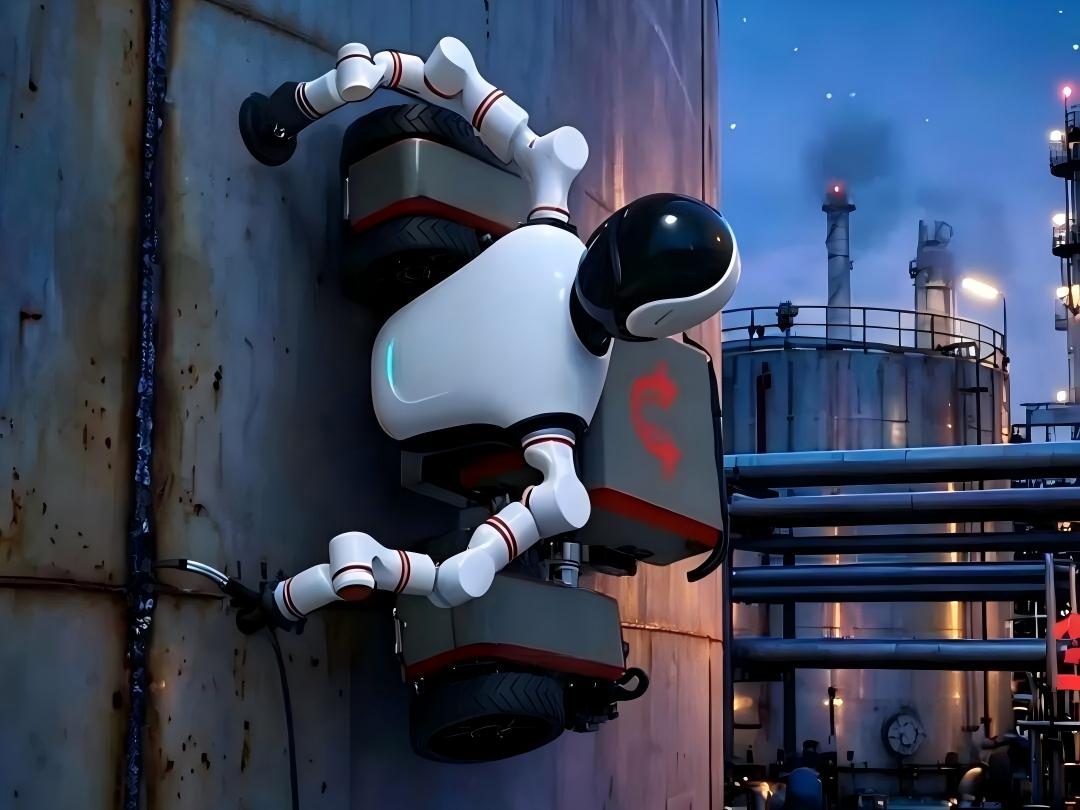
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.
 Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
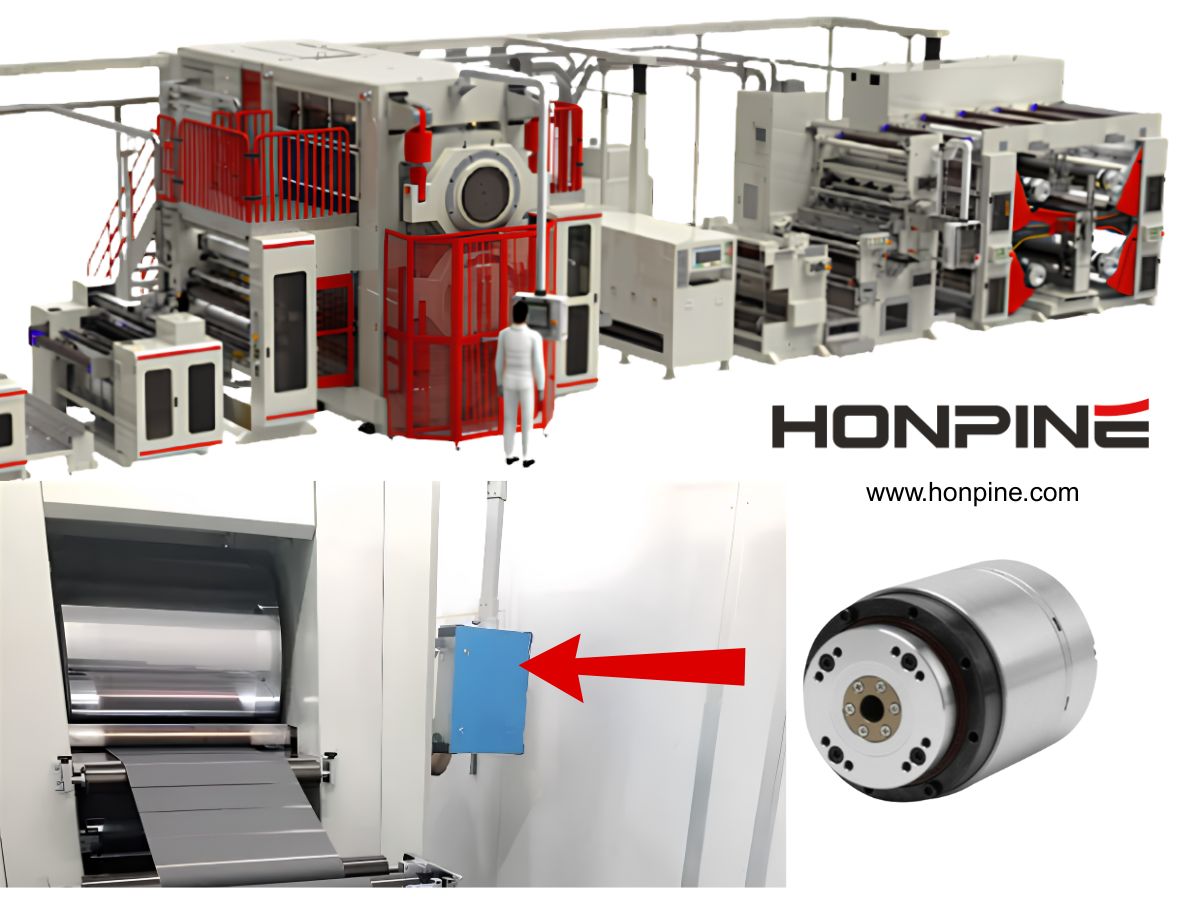
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
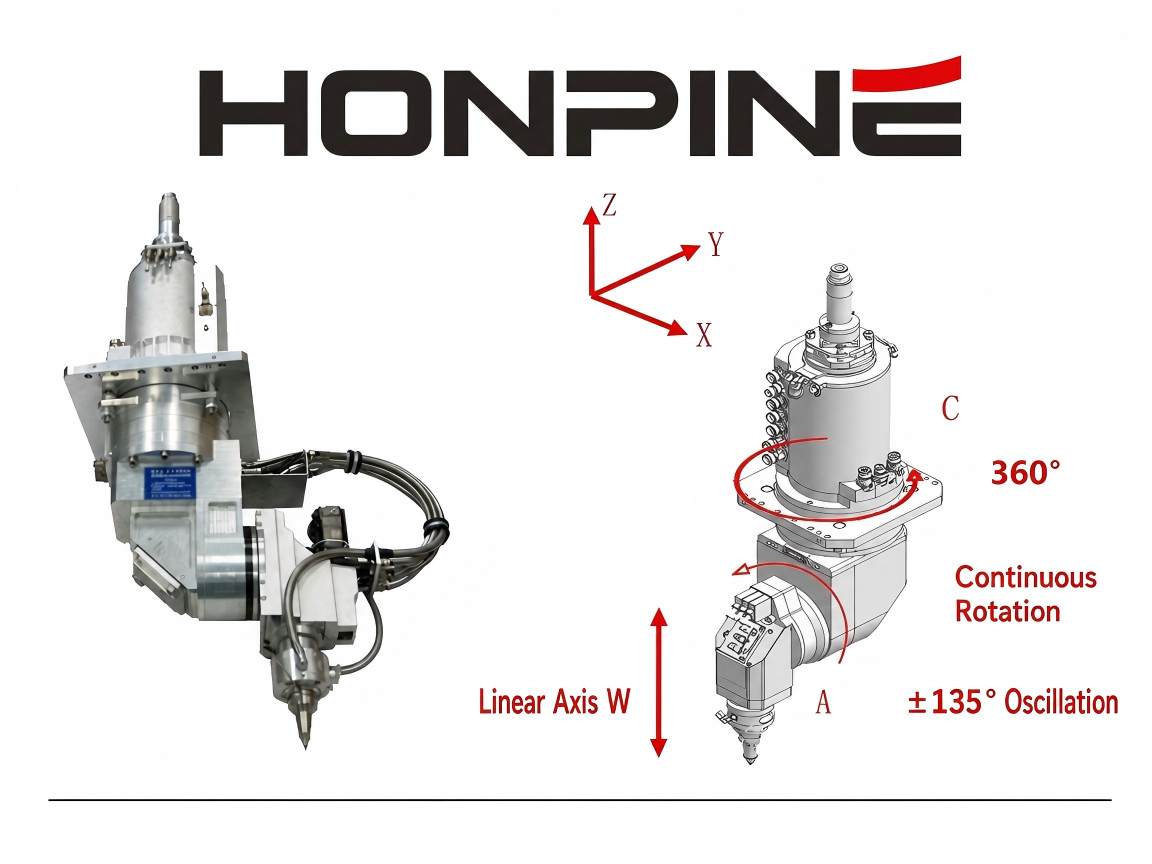
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
 Wie wählt man den richtigen Roboter-Gelenkantrieb für spezialisierte Roboteranwendungen aus?Die Auswahl des richtigen Roboter-Gelenkaktuators ist nicht mehr einfach eine Frage des Vergleichs von Drehmomentspezifikationen oder der separaten Auswahl von Motor und Getriebe. Da humanoide Roboter, kollaborative Roboter, industrielle Roboterarme, medizinische Roboter, mobile Manipulatoren und spezialisierte Robotersysteme immer vielfältiger werden, müssen Roboterhersteller gleichzeitig Drehmoment, Geschwindigkeit, Präzision, Steifigkeit, Gewicht, Einbauraum, Rückmeldung, Kommunikation und Sicherheit berücksichtigen. Dieser Artikel erläutert, wie Ingenieure den richtigen Harmonic-Gelenkaktuator oder Roboter-Gelenkmotor auswählen können, indem sie vom tatsächlichen Anwendungsproblem ausgehen und eine gelenkbezogene Lösung entwickeln, die zur mechanischen Struktur und zu den Steuerungsanforderungen des gesamten Roboters passt.
 Harmonischer Drehantrieb für CNC-Drehachsen: Eine Präzisionslösung für GraviermaschinenErfahren Sie, wie harmonische Drehantriebe die Leistung von CNC-Drehachsen für 4-Achs- und 5-Achs-Graviermaschinen durch präzise Positionierung, geringes Umkehrspiel, hohe Steifigkeit und kompakte Integration verbessern.
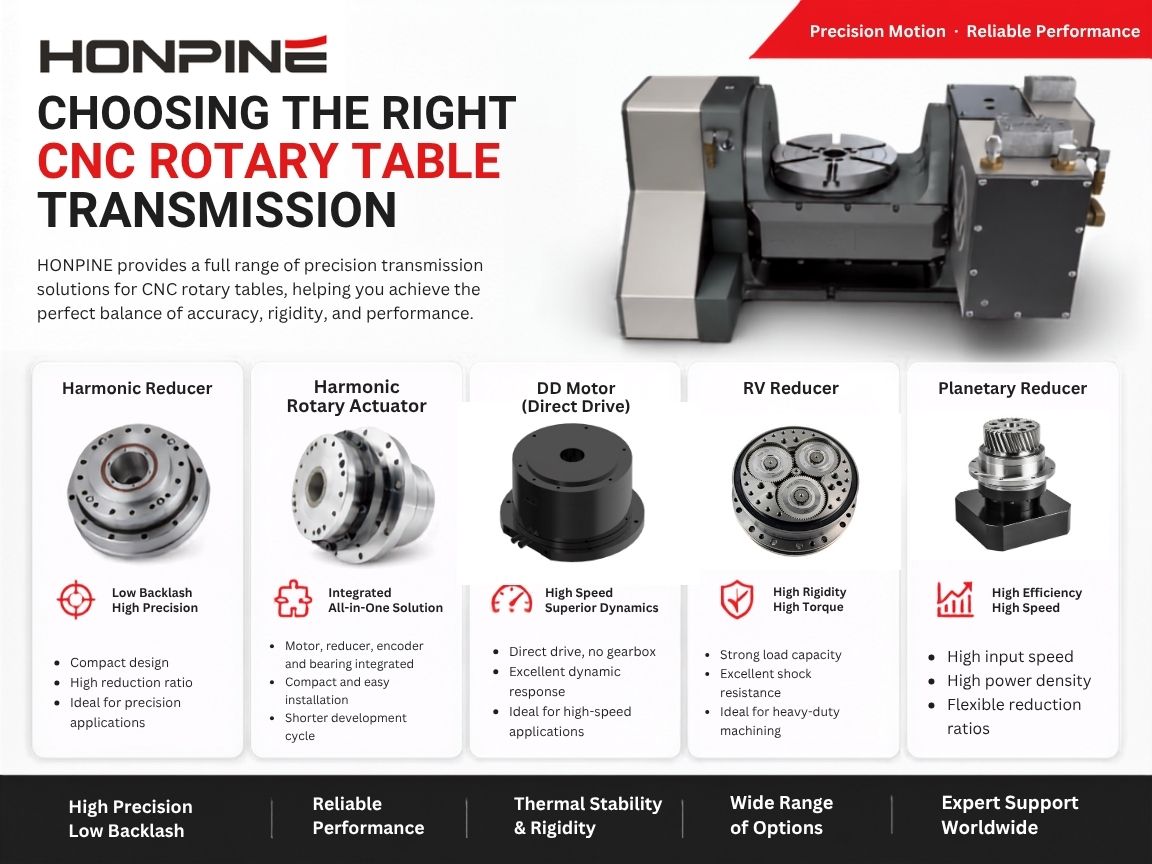
 12 Tipps zur Auswahl der richtigen CNC-Rundtischübertragung: Harmonic-Drive-Getriebe, Harmonic-Drive-Drehantrieb, DD-Motor und PlanetengetriebeErfahren Sie, wie Sie das richtige Getriebe für einen CNC-Rundtisch anhand von Genauigkeit, Umkehrspiel, Drehmoment, Drehzahl, Steifigkeit, thermischer Stabilität und Integration auswählen. Vergleichen Sie Wellgetriebe, harmonische Drehantriebe, DD-Motoren, RV-Getriebe und Planetengetriebe.
 Mini-Harmonic-Getriebe für kleine Roboterarme und Desktop-6-Achs-Roboter