Miniatur-Harmonic-Drive für minimalinvasive chirurgische Roboter
Warum minimalinvasive Operationsroboter miniaturisierte Präzisionsgetriebe benötigen?
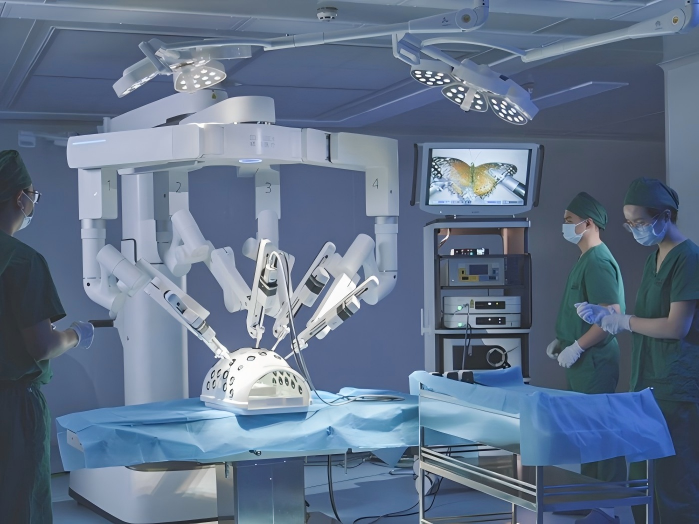
Minimalinvasive Operationsroboter stellen einige der höchsten Anforderungen an Präzisionsantriebssysteme.
Im Gegensatz zu herkömmlichen Industrierobotern muss ein Operationsroboter präzise Bewegungen innerhalb eines stark begrenzten mechanischen Bauraums ausführen. Das Antriebssystem muss möglicherweise ein kleines chirurgisches Instrument, ein Handgelenkgelenk, einen Endeffektor oder einen flexiblen Mechanismus steuern und dabei kompakte Abmessungen, geringes Spiel, hohe Positioniergenauigkeit und zuverlässige Wiederholbarkeit gewährleisten.
Die Herausforderung wird noch größer, wenn der Antriebsmechanismus nahe am distalen Ende eines chirurgischen Instruments integriert werden muss.
Hier kann einminiaturisiertes Harmonic-Drive-Getriebe eine wichtige Antriebsoption bieten.
HONPINE entwickeltLösungen mit miniaturisierten Harmonic-Drive-Getrieben für kompakte Robotermechanismen, bei denen herkömmliche Getriebe zu viel Platz beanspruchen oder ein übermäßiges Antriebsspiel verursachen können.
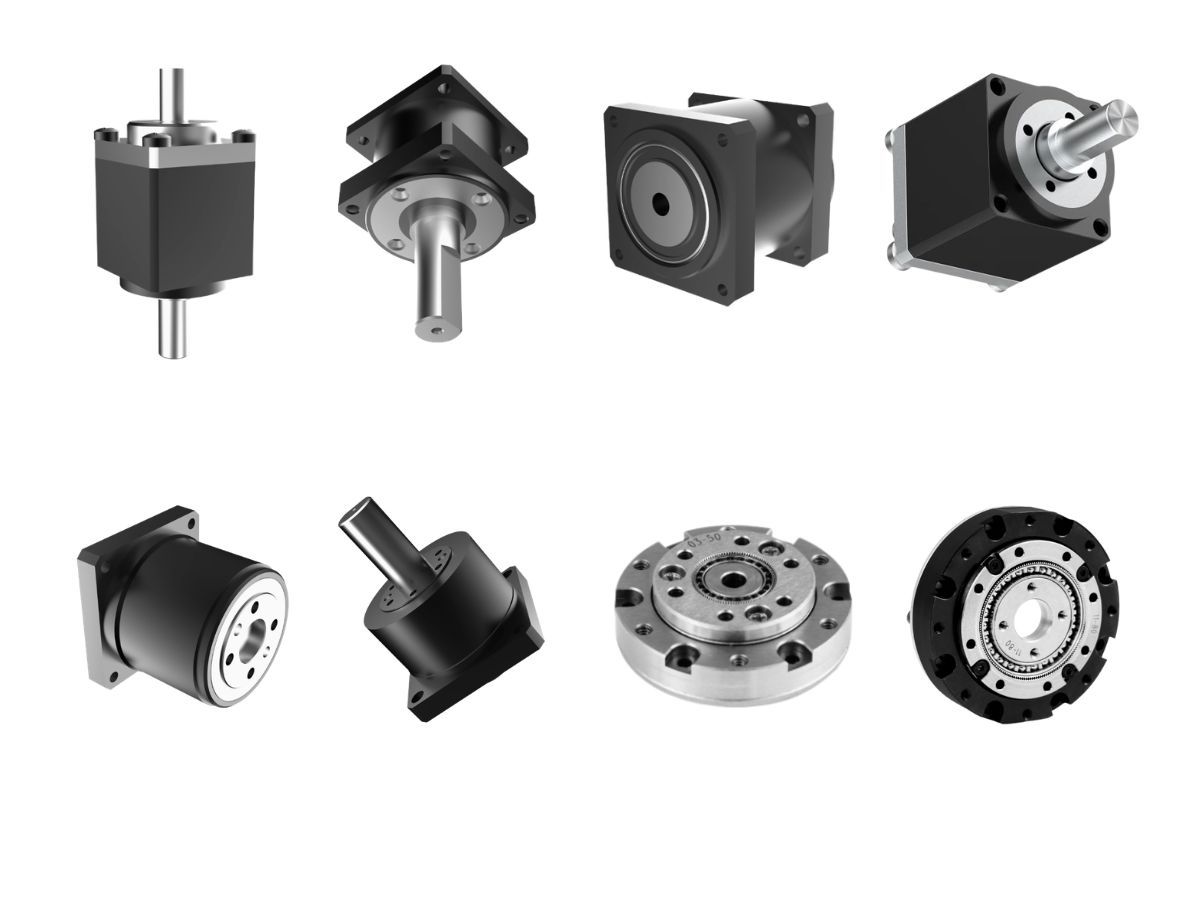
Die HONPINECSF-mini-Serieist auf die Anforderungen miniaturisierter Präzisionsbewegungssysteme ausgelegt und bietet eine kompakte Antriebslösung für Anwendungen wie Operationsrobotik, miniaturisierte Robotergelenke, Präzisionsinstrumente, optische Mechanismen und andere platzbeschränkte Geräte.
Zwei Antriebsarchitekturen für minimalinvasive Operationsroboter
Die Antriebsarchitektur hat großen Einfluss darauf, wie ein Harmonic-Drive-Getriebein ein chirurgisches Robotersystem integriert werden kann.
Aus mechanischer Sicht sind zwei Ansätze besonders relevant.
Externe Betätigung mit seilzugbasierter Kraftübertragung
Bei einer extern angetriebenen Architektur befinden sich Motor und Untersetzungsmechanismus außerhalb des Körpers des Patienten oder außerhalb des schmalen Instrumentschafts.
Die externe Antriebseinheit erzeugt die erforderliche Bewegung, während Seilzüge oder Kabel die Bewegung durch den Instrumentschaft zum distalen Mechanismus übertragen.
Bei dieser Architektur muss das Mini-Harmonic-Getriebe nicht unbedingt im chirurgischen Instrument selbst installiert werden.
Stattdessen kann das Harmonic-Drive-Getriebe in den externen Aktuator oder das Antriebsmodul integriert werden.
Diese Anordnung bietet mehr verfügbaren Platz für die Antriebskomponenten und kann den Zugang für Wartung und Systemintegration vereinfachen.
Die zentrale technische Herausforderung verlagert sich dann auf das Seilzugübertragungssystem.
Kabelelastizität, Reibung, Verlegung, Vorspannung und Hysterese können die Beziehung zwischen der motorseitigen Bewegung und der Bewegung am distalen Ende beeinflussen. Mit zunehmendem Abstand zwischen Aktuator und Endeffektor können diese Effekte für hochpräzise Bewegungssteuerungen immer wichtiger werden.
Im distalen Instrument integriertes miniaturisiertes Harmonic-Drive-Getriebe
Eine andere Architektur platziert das miniaturisierte Getriebe direkt im Instrument oder nahe am distalen Handgelenkgelenk.
In dieser Konfiguration kann ein miniaturisiertes Harmonic-Drive-Getriebe potenziell einen Teil des langen Seilzugübertragungswegs ersetzen.
Der Aktuator und der Untersetzungsmechanismus befinden sich deutlich näher am beweglichen Gelenk, wodurch die Kraftübertragung direkter werden kann.
Diese Architektur ist besonders attraktiv für kompakte Operationsroboter der nächsten Generation, flexible endoskopische Roboter, miniaturisierte Roboterinstrumente und andere Systeme, bei denen die Bewegungsleistung am distalen Ende entscheidend ist.
Die technischen Anforderungen werden jedoch erheblich höher.
Das Harmonic-Getriebe muss extrem wenig Raum beanspruchen und dennoch das erforderliche Drehmoment, die Positionierleistung, die mechanische Festigkeit und die Betriebszuverlässigkeit bieten.
Warum ein miniaturisiertes Harmonic-Drive-Getriebe am Roboterinstrumentengelenk wertvoll sein kann?
Einer der grundlegenden Vorteile, den Antrieb näher am Gelenk zu platzieren, ist die Verringerung langer flexibler Übertragungswege.
Ein seilzugbasierter Mechanismus kann zwischen dem Aktuator und dem distalen Gelenk Elastizität und Hysterese verursachen. Diese Effekte können eine präzise Positionsregelung und kraftbezogene Regelungsstrategien erschweren.
Wenn ein miniaturisiertes Harmonic-Drive-Getriebe näher am Gelenk positioniert ist, kann der Übertragungsweg kompakter und mechanisch direkter werden.
Dies kann mehrere potenzielle technische Vorteile bieten:
Verringerte Antriebselastizität
Ein kürzerer mechanischer Übertragungsweg kann den Einfluss langer flexibler Seilzüge und Kabel auf das Bewegungsverhalten reduzieren.
Direktere Gelenksteuerung
Die Platzierung des Untersetzungsmechanismus nahe am Gelenk kann die Beziehung zwischen Aktuatorbewegung und Gelenkbewegung direkter gestalten.
Kompakter Präzisionsantrieb
Ein miniaturisiertes Harmonic-Getriebe kann innerhalb eines begrenzten Einbauraums eine hohe Untersetzung bieten.
Spielarme Bewegung
Geringes Antriebsspiel ist wichtig, wenn das distale Gelenk eine präzise bidirektionale Positionierung erfordert.
Hohes Integrationspotenzial
Ein Miniaturgetriebe kann mit Miniaturmotoren, Encodern, Lagern und weiteren Komponenten integriert werden, um ein kompaktes Robotergelenk zu schaffen.
Diese Eigenschaften machen die miniaturisierte Harmonic-Drive-Antriebstechnik besonders interessant für fortschrittliche Roboterinstrumente.
Die zentrale Herausforderung: Getriebegröße
Die Miniaturisierung ist eine der größten technischen Herausforderungen bei chirurgischen Roboterantriebssystemen.
Ein herkömmlicher Industrieroboter verfügt möglicherweise über ausreichend Einbauraum für ein relativ großes Getriebe, einen Motor, ein Lager, einen Encoder und eine Bremse.
Ein chirurgisches Instrument ist grundlegend anders.
Der mechanische Bauraum kann äußerst begrenzt sein, insbesondere nahe am distalen Ende des Instruments.
Wenn sich der verfügbare Durchmesser der Größenordnung von nur wenigen Millimetern oder etwa dem Zentimeterbereich nähert, wird jede Komponente Teil des Integrationsproblems.
Das Getriebe muss mit Motor, Lagern, Encoder, Strukturkomponenten, Verkabelung und anderen Mechanismen um den verfügbaren Platz konkurrieren.
Dadurch entsteht ein schwieriger technischer Ausgleich:
Kleinere Abmessungen dürfen nicht auf Kosten der erforderlichen Antriebsleistung gehen.
Dies ist einer der Bereiche, in denen die miniaturisierte Harmonic-Drive-Technologie besonders anspruchsvoll wird.
Warum die Miniaturisierung eines Harmonic-Getriebes nicht einfach die Verkleinerung eines Standardgetriebes ist?
Ein weit verbreiteter Irrtum besteht darin, dass ein miniaturisiertes Harmonic-Getriebe einfach durch die Verringerung der Abmessungen eines größeren Harmonic-Drive-Getriebes hergestellt werden kann.
In der Praxis bringt die Miniaturisierung andere Herausforderungen in der Fertigung und Entwicklung mit sich.
Mit abnehmender Größe kritischer Komponenten gewinnen Fertigungstoleranzen im Verhältnis zu den gesamten Komponentenabmessungen zunehmend an Bedeutung.
Flexspline, Circular Spline, Wave Generator, Lagerschnittstellen und andere Präzisionskomponenten müssen die erforderlichen geometrischen Beziehungen innerhalb eines sehr kleinen mechanischen Bauraums einhalten.
Gleichzeitig muss die kleinere Struktur wiederholten Belastungen standhalten und stabile Eingriffscharakteristika aufrechterhalten.
Das bedeutet, dass die Entwicklung miniaturisierter Harmonic-Drive-Getriebe mehr als eine geometrische Skalierung erfordert.
Sie erfordert eine gezielte Optimierung von Struktur, Materialien, Fertigungsprozessen, Montagetoleranzen und Leistungsvalidierung.
HONPINE CSF-Mini: Miniaturisierte Harmonic-Drive-Kraftübertragung für kompakte Robotersysteme
Die Serie CSF-mini mit miniaturisierten Harmonic-Drive-Getrieben von HONPINE wurde für kompakte Präzisionsanwendungen entwickelt, bei denen der Einbauraum eine entscheidende Einschränkung darstellt.
Die CSF-mini-Familie bietet eine Lösung für Ingenieure, die Harmonic-Untersetzungen in kleinere Robotermechanismen integrieren möchten, ohne ein herkömmliches großformatiges Harmonic-Getriebe zu verwenden.
Abhängig von der erforderlichen Systemarchitektur kann ein miniaturisiertes Harmonic-Getriebe mit einem Motor, Encoder, Lager und Steuerungssystem kombiniert werden, um ein kompaktes Präzisionsgelenk zu bilden.
Diese Architektur ist für miniaturisierte Robotergelenke, Roboterinstrumente, optische Mechanismen, Präzisionspositioniersysteme und andere Anwendungen relevant, bei denen das Antriebsvolumen das gesamte Gerätedesign direkt beeinflusst.
Bei medizinischer und chirurgischer Robotik muss die jeweilige Integrationsmethode gemäß der vollständigen Instrumentenarchitektur und den geltenden Systemanforderungen bewertet werden.
CSF-Mini für miniaturisierte Robotergelenke
Miniaturisierte Robotergelenke erfordern eine Kombination von Eigenschaften, die gleichzeitig schwer zu erreichen sein kann.
Das Gelenk muss klein genug sein, um in den verfügbaren mechanischen Bauraum zu passen, und dennoch ein ausreichendes Ausgangsdrehmoment sowie eine präzise bidirektionale Bewegung liefern.
Ein miniaturisiertes Harmonic-Getriebe kann als Untersetzungsstufe zwischen einem kompakten Motor und dem Robotergelenk dienen.
Die resultierende Architektur kann bei Anwendungen eingesetzt werden, bei denen Entwickler folgende Faktoren ausbalancieren müssen:
Begrenzter Einbauraum
Hohe Untersetzung
Geringes Spiel
Präzise Winkelpositionierung
Kompakte mechanische Integration
Wiederholte bidirektionale Bewegung
Hohe Drehmomentdichte
Diese Anforderungen gelten nicht nur für Operationsroboter, sondern auch für miniaturisierte Manipulatoren, flexible Roboter, Inspektionsmechanismen, optische Systeme und spezialisierte Robotergelenke.
Miniaturisiertes Harmonic-Drive-Getriebe für endoskopische und flexible Robotersysteme
Flexible endoskopische Roboter bringen eine weitere Stufe mechanischer Komplexität mit sich.
Das Instrument muss durch einen begrenzten Durchgang navigieren und gleichzeitig mehrere Freiheitsgrade am distalen Ende steuern.
Herkömmliche lange Übertragungsmechanismen können Reibung, Elastizität, Hysterese und eine komplexe Verlegung verursachen.
Ein miniaturisiertes Harmonic-Drive-Getriebe, das nahe einem distalen Gelenk integriert ist, bietet einen grundlegend anderen Konstruktionsansatz.
Anstatt die gesamte Bewegung von einem relativ weit entfernten Aktuator über einen langen flexiblen Mechanismus zu übertragen, kann der Untersetzungsmechanismus näher am Gelenk positioniert werden.
Dadurch kann der mechanische Übertragungsweg vereinfacht und die Steuerbarkeit des distalen Mechanismus potenziell verbessert werden.
Eine solche Integration erfordert jedoch die sorgfältige Berücksichtigung des verfügbaren Raums, des thermischen Verhaltens, der Sterilisationsanforderungen, der Abdichtung, der Materialien, der Schmierung, der Montage und der gesamten Medizinproduktearchitektur.
Diese Anforderungen müssen auf Systemebene bewertet werden, anstatt das Getriebe allein anhand seiner Außenabmessungen auszuwählen.
Präzision gewinnt mit abnehmender Getriebegröße an Bedeutung
Die Miniaturisierung erhöht die Bedeutung der Fertigungspräzision.
Wenn das Getriebe kleiner wird, kann selbst eine geringe Maßabweichung einen erheblichen Anteil der Komponentengeometrie ausmachen.
Aus diesem Grund hängt die Leistung eines miniaturisierten Harmonic-Drive-Getriebes stark von der Präzision seiner kritischen Komponenten und ihrer Montagebeziehung ab.
HONPINE konzentriert sich auf die Fertigungskonsistenz wichtiger Antriebskomponenten, einschließlich Flexspline, Circular Spline und Wave Generator.
Bei Miniaturanwendungen besteht das Ziel nicht einfach darin, ein kleineres Getriebe herzustellen.
Ziel ist es, stabile Antriebscharakteristika innerhalb eines deutlich kleineren mechanischen Bauraums aufrechtzuerhalten.
Geringes Spiel bei miniaturisierten Roboterantrieben
Das Spiel gewinnt besondere Bedeutung, wenn ein Miniaturgetriebe für die präzise Roboterpositionierung verwendet wird.
In einem chirurgischen Robotermechanismus können kleine Winkelfehler in der Antriebsstufe die Endposition eines distalen Instruments beeinflussen.
Der Effekt wird noch stärker, wenn das Instrument mehrere Gelenke umfasst oder sich Fehler entlang eines seriellen Mechanismus aufsummieren.
Ein spielarmes miniaturisiertes Harmonic-Drive-Getriebe kann dazu beitragen, das mechanische Spiel innerhalb der Untersetzungsstufe zu reduzieren und eine besser vorhersehbare Beziehung zwischen Motordrehung und Ausgangsbewegung zu schaffen.
Die tatsächliche Systemgenauigkeit hängt jedoch von mehr als dem Getriebe ab.
Encoderauflösung, Lagerspiel, Strukturverformung, Motorsteuerung, Montagetoleranzen und die mechanische Architektur tragen alle zur endgültigen Positionierleistung bei.
Daher sollte das miniaturisierte Harmonic-Getriebe als Teil des vollständigen Bewegungssteuerungssystems bewertet werden.
Die Größe ist nur ein Teil der Auswahl eines miniaturisierten Harmonic-Drive-Getriebes
Bei einem hochkompakten Robotermechanismus ist die Auswahl des kleinstmöglichen Getriebes nicht unbedingt die beste Lösung.
Das Getriebe muss anhand der vollständigen Betriebsanforderungen bewertet werden.
Wichtige Aspekte sind Ausgangsdrehmoment, Untersetzung, Drehzahl, zulässige Belastung, Spiel, Torsionssteifigkeit, Betriebszyklus, Einbaumaße, Wellenkonfiguration, Lageranordnung, Encoderintegration und Umgebungsanforderungen.
Für die Operationsrobotik können je nach Positionierung des Antriebs innerhalb oder außerhalb des patientenkontaktierenden Bereichs des Instruments auch zusätzliche Anforderungen auf Systemebene gelten.
Diese Unterscheidung ist entscheidend.
Ein für einen externen Aktuator vorgesehenes Getriebe sollte nicht automatisch als geeignet für die Integration in ein distales chirurgisches Instrument angesehen werden.
Die endgültige Auswahl muss auf dem vollständigen Instrumentendesign und den geltenden Validierungsanforderungen basieren.
Externer Antrieb oder distales miniaturisiertes Harmonic-Drive-Getriebe?
Die Wahl zwischen einer externen seilzugbasierten Architektur und einem distalen miniaturisierten Harmonic-Drive-Getriebe hängt von den Prioritäten des Robotersystems ab.
Eine externe Antriebsarchitektur kann mehr Einbauraum für Motor und Untersetzungsmechanismus bieten und den mechanischen Zugang vereinfachen.
Ein distales miniaturisiertes Harmonic-Drive-Getriebe kann eine kompaktere und direktere Antriebsarchitektur bieten und möglicherweise den Einfluss langer Seilzugübertragungen verringern.
Keine der beiden Architekturen ist allgemein überlegen.
Die geeignete Lösung hängt vom Instrumentendurchmesser, der Anzahl der Freiheitsgrade, dem erforderlichen Gelenkdrehmoment, der Bewegungsgenauigkeit, der Übertragungsdistanz, den Umgebungsbedingungen, der Sterilisationsstrategie und der gesamten Systemarchitektur ab.
Aus diesem Grund empfiehlt HONPINE, die Antriebsarchitektur vor der Auswahl des Getriebemodells zu bewerten.
Warum miniaturisierte Harmonic-Drive-Getriebe für die Zukunft der Operationsrobotik relevant sind?
Da chirurgische Robotersysteme immer kleiner und beweglicher werden, muss sich die Antriebstechnik entsprechend weiterentwickeln.
Künftige Roboterinstrumente benötigen möglicherweise mehr Freiheitsgrade innerhalb kleinerer mechanischer Bauräume.
Dadurch entsteht ein Bedarf an zunehmend kompakten Motoren, Encodern, Lagern, Getrieben und integrierten Steuerungssystemen.
Ein miniaturisiertes Harmonic-Drive-Getriebe bietet eine mögliche Lösung, um eine hochuntersetzte Präzisionskraftübertragung innerhalb eines begrenzten Raums zu erreichen.
Die Technologie ist besonders relevant, wenn der Robotermechanismus kompakte Abmessungen, präzise Winkelbewegungen und geringes mechanisches Spiel erfordert.
Für HONPINE ist die miniaturisierte Harmonic-Drive-Kraftübertragung nicht auf eine spezifische medizinische Roboterarchitektur beschränkt.
Dieselben technischen Prinzipien können auch für miniaturisierte Robotergelenke, optische Positioniersysteme, Präzisionsinstrumente, kompakte Manipulatoren und andere platzbeschränkte Mechanismen gelten.
Warum HONPINE für Lösungen mit miniaturisierten Harmonic-Drive-Getrieben wählen?
HONPINE entwickelt Harmonic-Drive-Getriebeprodukte für Präzisionsbewegungssysteme, bei denen Größe, Genauigkeit, Antriebsleistung und Integrationsanforderungen gemeinsam berücksichtigt werden müssen.
Die CSF-mini-Serie bietet Ingenieuren, die kompakte Roboter- und Präzisionsmechanismen entwickeln, eine Option für miniaturisierte Harmonic-Getriebe.
HONPINE kann Kunden bei der Bewertung von Getriebegröße, Untersetzung, Ausgangsanforderungen, Einbaukonfiguration und Integrationsanforderungen gemäß der Zielanwendung unterstützen.
Für fortschrittliche Robotersysteme ist die geeignetste Antriebslösung nicht immer das kleinste verfügbare Getriebe.
Es ist das Getriebe, das die erforderliche Antriebsleistung bereitstellt, in die mechanische Architektur passt und die erforderlichen Betriebsbedingungen unterstützt.
Dieser systembezogene Ansatz ist besonders wichtig bei der Entwicklung miniaturisierter Robotergelenke und stark begrenzter Mechanismen.
Fazit
Die minimalinvasive Operationsrobotik ist eines der anspruchsvollsten Anwendungsfelder für miniaturisierte Präzisionsantriebe.
Unabhängig davon, ob das System einen externen Aktuator mit Seilzugübertragung verwendet oder ein Miniaturgetriebe direkt in ein distales Robotergelenk integriert, muss die Antriebsarchitektur strenge Einschränkungen hinsichtlich Größe, Präzision, mechanischem Ansprechverhalten und Zuverlässigkeit bewältigen.
Ein miniaturisiertes Harmonic-Drive-Getriebe kann eine attraktive Antriebslösung bieten, wenn ein kompaktes, hochuntersetztes und spielarmes Getriebe erforderlich ist.
Die CSF-mini-Serie von HONPINE wurde entwickelt, um die Anforderungen miniaturisierter Präzisionsbewegungssysteme zu erfüllen, und bietet eine kompakte Mini-Harmonic-Getriebeoption für Robotergelenke, Präzisionsinstrumente, optische Mechanismen und andere platzbeschränkte Anwendungen.
Für minimalinvasive Roboter und miniaturisierte Robotersysteme der nächsten Generation besteht die Herausforderung nicht mehr nur darin, eine hohe Antriebspräzision zu erreichen.
Die Herausforderung besteht darin, diese Präzision innerhalb eines äußerst begrenzten mechanischen Bauraums zu erreichen.
Hier wird die miniaturisierte Harmonic-Drive-Antriebstechnik zunehmend wichtig.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Leichtgewichtige humanoide Roboter beginnen mit PräzisionsantriebstechnikDa sich humanoide Roboter von experimentellen Prototypen hin zu praktischen Anwendungen entwickeln, gewinnen Leichtbau, Energieeffizienz, Bewegungsleistung und langfristige Zuverlässigkeit zunehmend an Bedeutung. Im Zentrum dieser Herausforderungen steht die Präzisionsantriebstechnik. Von Harmonic-Drive-Getrieben und leichten Robotergelenken bis hin zu integrierten Entwicklungskits beeinflusst die Konstruktion jeder Kernkomponente direkt die Gesamtleistung eines humanoiden Roboters. In diesem Artikel erläutert Allen Li, Gründer von HONPINE, seine Perspektive dazu, wie Präzisionsantriebstechnik die Entwicklung leichtgewichtiger humanoider Roboter unterstützen kann und wie HONPINE seine Expertise von Harmonic-Drive-Getrieben auf leichte Robotergelenke und integrierte Robotiklösungen ausweitet.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
 Wie wählt man einen Roboter-Gelenkaktor aus: 3 wichtige Kriterien, die Ingenieure prüfen sollten?Die Auswahl eines Roboter-Gelenkaktors ist eine technische Entscheidung, die nicht nur Drehmoment und Bewegungsleistung, sondern auch Regelstabilität, mechanische Integration und Entwicklungszeit beeinflusst. Für Industrieroboter, kollaborative Roboter, humanoide Roboter und andere Robotersysteme muss der richtige Aktor den tatsächlichen Anforderungen jedes Gelenks entsprechen und gleichzeitig mit dem Motor, Encoder, Controller, Kommunikationsnetzwerk und der Energiearchitektur des Roboters kompatibel sein. In diesem Artikel erläutere ich drei wichtige Kriterien, die Ingenieure bei der Auswahl eines Roboter-Gelenkaktors bewerten sollten: die Abstimmung von Drehmoment und Übersetzungsverhältnis, die Kompatibilität von Encoder und Kommunikation sowie die technische Dokumentation und technische Unterstützung des Herstellers.





Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
 Wie wählt man den richtigen Roboter-Gelenkantrieb für spezialisierte Roboteranwendungen aus?Die Auswahl des richtigen Roboter-Gelenkaktuators ist nicht mehr einfach eine Frage des Vergleichs von Drehmomentspezifikationen oder der separaten Auswahl von Motor und Getriebe. Da humanoide Roboter, kollaborative Roboter, industrielle Roboterarme, medizinische Roboter, mobile Manipulatoren und spezialisierte Robotersysteme immer vielfältiger werden, müssen Roboterhersteller gleichzeitig Drehmoment, Geschwindigkeit, Präzision, Steifigkeit, Gewicht, Einbauraum, Rückmeldung, Kommunikation und Sicherheit berücksichtigen. Dieser Artikel erläutert, wie Ingenieure den richtigen Harmonic-Gelenkaktuator oder Roboter-Gelenkmotor auswählen können, indem sie vom tatsächlichen Anwendungsproblem ausgehen und eine gelenkbezogene Lösung entwickeln, die zur mechanischen Struktur und zu den Steuerungsanforderungen des gesamten Roboters passt.
 Harmonischer Drehantrieb für CNC-Drehachsen: Eine Präzisionslösung für GraviermaschinenErfahren Sie, wie harmonische Drehantriebe die Leistung von CNC-Drehachsen für 4-Achs- und 5-Achs-Graviermaschinen durch präzise Positionierung, geringes Umkehrspiel, hohe Steifigkeit und kompakte Integration verbessern.
 12 Tipps zur Auswahl der richtigen CNC-Rundtischübertragung: Harmonic-Drive-Getriebe, Harmonic-Drive-Drehantrieb, DD-Motor und PlanetengetriebeErfahren Sie, wie Sie das richtige Getriebe für einen CNC-Rundtisch anhand von Genauigkeit, Umkehrspiel, Drehmoment, Drehzahl, Steifigkeit, thermischer Stabilität und Integration auswählen. Vergleichen Sie Wellgetriebe, harmonische Drehantriebe, DD-Motoren, RV-Getriebe und Planetengetriebe.
 Mini-Harmonic-Getriebe für kleine Roboterarme und Desktop-6-Achs-Roboter
 Anwendungen von Inspektionsrobotern: Warum Harmonic-Getriebemotoren die bevorzugte Bewegungslösung sindInspektionsroboter sind in modernen Industrien unverzichtbar geworden. Sie unterstützen Unternehmen dabei, die Anlageninspektion zu automatisieren, die Arbeitssicherheit zu verbessern und hochwertige Betriebsdaten zu erfassen. Von Fertigungsanlagen und Kraftwerken über Öl- und Gasanlagen, Lagerhäuser und Eisenbahnen bis hin zu Smart Cities verändern autonome Inspektionsroboter die Instandhaltung und das Asset-Management grundlegend.
Jede Bewegung eines Inspektionsroboters – von der Drehung einer Wärmebildkamera über die Positionierung eines LiDAR-Scanners bis hin zur Steuerung eines Inspektionsarms – hängt von der Genauigkeit seines Bewegungssystems ab. Die Harmonic-Getriebemotoren von HONPINE kombinieren nahezu spielfreien Betrieb, kompakte Abmessungen, eine hohe Drehmomentdichte und außergewöhnliche Positioniergenauigkeit und sind damit eine ideale Lösung für Inspektionsroboter der nächsten Generation. Was ist bei der Auswahl eines Mini-Harmonic-Drive für medizinische Roboter am wichtigsten?Präzisionsgetriebemotoren für Schwerlastroboter liefern die Grundlage für eine intelligentere Auswahl von Mini-Harmonic-Drives für medizinische Roboter – für höhere Genauigkeit, Zuverlässigkeit und eine kompakte Integration mit fundierten Experteneinblicken.
 Humanoide Roboter ziehen in Umspannwerke und die Fertigung ein: Warum die Zuverlässigkeit von Robotergelenkmodulen zur Grundlage des industriellen Einsatzes wirdWährend humanoide Roboter von Laborvorführungen in reale industrielle Umgebungen übergehen, verlagert sich der Fokus der Branche von der Bewegungsfähigkeit auf die langfristige Betriebszuverlässigkeit. Jüngste Entwicklungen bei Industriestandards für humanoide Roboter, die in Umspannwerken und in der Hausgerätefertigung eingesetzt werden, zeigen, dass künftige Bewertungen den Schwerpunkt auf Dauerbetrieb, wiederholbare Leistung und Systemzuverlässigkeit statt auf isolierte Vorführungen legen werden.Für Roboter-OEMs und Hersteller von Automatisierungsanlagen wird das Robotergelenkmodul zu einer der entscheidendsten Technologien, die den großflächigen industriellen Einsatz ermöglichen.