Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?
1. Drehantriebsserien anhand ihrer Konstruktionsmerkmale vorauswählen
Hallo zusammen, ich bin Theodore Li, technischer Leiter bei HONPINE.
Bei der Auswahl eines hochpräzisen Drehantriebs für industrielle Anwendungen besteht der erste Schritt darin, die Konstruktionsmerkmale der verschiedenen Produktserien zu verstehen und die Auswahl entsprechend den Installationsanforderungen einzugrenzen.
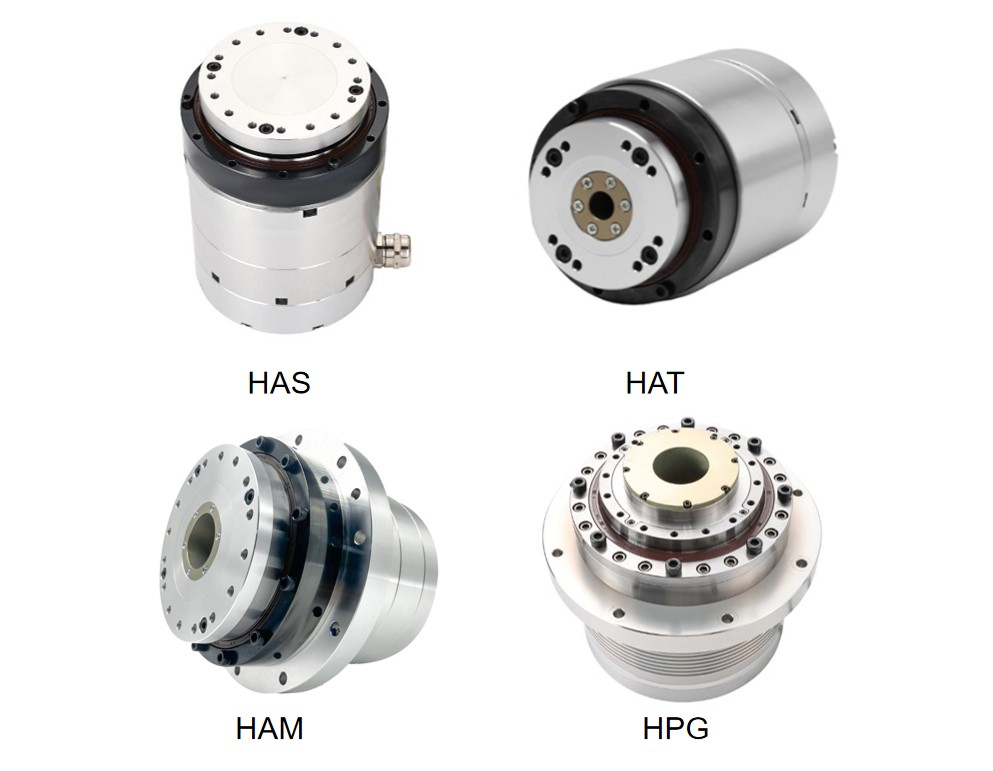
Heute möchte ich Ihnen vier der meistverkauften Präzisions-Drehantriebsserien von HONPINE vorstellen und ihre wichtigsten Unterschiede erläutern.
HAS-Serie – Vollwelle, kompakte Bauweise
Die HAS-Serie verfügt über eine Vollwellenkonstruktion und eine kompakte Bauweise. Sie eignet sich für Anwendungen mit begrenztem Einbauraum, bei denen keine interne Durchführung von Kabeln oder Pneumatikleitungen durch den Antrieb erforderlich ist.
HAT-Serie – Hohlwelle zur internen Kabelführung
Die HAT-Serie verfügt über eine Hohlwellenkonstruktion, durch deren Mitte Kabel und Pneumatikleitungen geführt werden können. Damit eignet sie sich für automatisierte Anlagen, die eine interne Verkabelung oder pneumatische Anschlüsse erfordern.
HAM-Serie – größere Hohlbohrung
Die HAM-Serie bietet eine größere zentrale Durchgangsbohrung und damit mehr Einbauraum für Kabel, Druckluftleitungen und andere interne Anschlüsse. Sie ist besonders nützlich für Anlagen mit anspruchsvolleren Anforderungen an die interne Leitungsführung.
HPG-Serie – hohe Präzision und Steifigkeit für Werkzeugmaschinen
Die HPG-Serie wurde für Werkzeugmaschinenanwendungen entwickelt, bei denen hohe Positioniergenauigkeit und strukturelle Steifigkeit entscheidend sind. Sie eignet sich für Präzisions-Drehpositioniersysteme, die auch unter anspruchsvollen Betriebsbedingungen eine stabile Leistung erfordern.
2. Erforderliches Drehmoment berechnen und die passende Übersetzung auswählen
Nach der Vorauswahl der Antriebsserie besteht der nächste Schritt darin, das tatsächlich erforderliche Lastmoment zu berechnen und eine geeignete Übersetzung auszuwählen.
Ein Antrieb muss genügend Drehmoment bereitstellen, um die Last während des Betriebs zu bewegen und zugleich den beim Beschleunigen und Abbremsen auftretenden Widerstand zu überwinden.
Schritt 1: Theoretisches Lastmoment berechnen (Gravitationsmoment + Beschleunigungsmoment)
Beim Anfahren und Anhalten muss der Antrieb zwei wesentliche Drehmomentanteile überwinden:
1. Gravitationsmoment (TG)
Ein Gravitationsmoment entsteht, wenn der Antrieb eine außermittige Last trägt oder eine Drehbewegung gegen die Schwerkraft ausführt.
Formel:
TG = M × g × L × cosθ
Dabei gilt:
M = Lastmasse (kg)
g = Erdbeschleunigung (9.8 m/s²)
L = Abstand zwischen dem Schwerpunkt der Last und der Drehachse (m)
θ = Winkel zwischen der Richtung der Gravitationskraft und dem Hebelarm
Bei einer rein horizontalen Drehbewegung, bei der sich der Schwerpunkt der Last auf der Drehachse befindet, kann der Anteil des Gravitationsmoments vernachlässigt werden.
2. Beschleunigungsmoment (Ta)
Das Beschleunigungsmoment ist das Drehmoment, das erforderlich ist, um eine Last innerhalb einer vorgegebenen Zeit aus dem Stillstand auf die Zieldrehzahl zu beschleunigen.
Formel:
Ta = J × α
Dabei gilt:
J = Massenträgheitsmoment der Last (kg·m²). Es kann nach Zuweisung geeigneter Materialeigenschaften mit einer 3D-CAD-Software ermittelt werden. Achten Sie darauf, dass der Ursprung des Koordinatensystems auf der Drehachse liegt.
α = Winkelbeschleunigung (rad/s²), berechnet anhand der erforderlichen Maschinenzykluszeit. Muss der Antrieb beispielsweise innerhalb von 0.2 Sekunden die Zieldrehzahl erreichen, ist die erforderliche Winkelbeschleunigung entsprechend zu berechnen.
Schritt 2: Erforderliches Gesamtdrehmoment beim Anfahren und Anhalten berechnen (ΣT)
Nachdem Gravitations- und Beschleunigungsmoment berechnet wurden, addieren Sie beide Werte und wenden Sie je nach industrieller Anwendung einen geeigneten Sicherheitsfaktor an.
Formel:
ΣT = (TG + Ta) × Sicherheitsfaktor
Empfohlene Sicherheitsfaktoren:
Betriebsbedingungen
Empfohlener Sicherheitsfaktor
1.2 – Im Allgemeinen gleichmäßige Lasten, zum Beispiel bei der Standard-Materialhandhabung.
1.5 – Mittlere Stoßbelastungen, zum Beispiel bei häufigem Vorwärts- und Rückwärtsdrehen.
2.0 oder höher – Schwere Lasten oder starke Stoßbelastungen, zum Beispiel bei der Schwerzerspanung oder beim Be- und Entladen im Zusammenhang mit Stanzvorgängen.
ps zur Auswahl eines Präzisions-Drehantriebs – von der ersten Produktauswahl und Drehmomentberechnung bis hin zu den abschließenden Überlegungen zu Konfiguration und Installation.
Schritt 3: Berechnetes Drehmoment mit den Antriebsspezifikationen abgleichen
Das berechnete ΣT entspricht dem erforderlichen Spitzendrehmoment beim Beschleunigen und Abbremsen. Prüfen Sie in diesem Schritt das Datenblatt des Antriebs und verifizieren Sie zwei entscheidende Parameter.
1. Spitzendrehmoment überprüfen (beim Anfahren und Anhalten)
Anforderung:
ΣT ≤ zulässiges maximales Momentan-Drehmoment des Antriebs
Je nach Herstellerangaben wird dieser Wert möglicherweise als maximales Momentan-Drehmoment oder maximales Beschleunigungsmoment (T2B) angegeben.
Es ist wichtig, zwischen dem maximalen Momentan-Drehmoment, das möglicherweise nur wenige Sekunden lang zulässig ist, und dem maximalen Beschleunigungs-/Verzögerungsmoment zu unterscheiden, das für wiederholtes Anfahren und Anhalten gilt.
Bei der Auswahl eines Antriebs muss das berechnete Drehmoment unter den jeweils geltenden Herstellergrenzwerten liegen. Bei häufigen Beschleunigungs- und Verzögerungszyklen ist besonders auf den niedrigeren zulässigen Drehmomentgrenzwert zu achten.
Liegt das berechnete ΣT unter dem für den Antrieb angegebenen zulässigen intermittierenden Spitzendrehmoment (beispielsweise einem Spitzendrehmoment, das weniger als 2 Sekunden lang zulässig ist), kann der Antrieb die erforderliche kurzzeitige Last möglicherweise mechanisch bewältigen. Dabei sind die Einschaltdauer und Betriebsbeschränkungen des Herstellers zu beachten.
2. Nenndrehmoment überprüfen (Dauerbetrieb)
Anforderung:
Tatsächliches Drehmoment im Dauerbetrieb ≤ Nenndrehmoment des Antriebs
Auch wenn das Spitzendrehmoment innerhalb des zulässigen Grenzwerts liegt, muss das Drehmoment im Dauerbetrieb überprüft werden.
Betreibt man den Antrieb dauerhaft oberhalb seines Nenndrehmoments, können übermäßige Erwärmung und ein beschleunigter Ermüdungsverschleiß der Flexspline des Wellgetriebes auftreten, wodurch sich die Lebensdauer deutlich verkürzt.
Als gängige vorläufige Auslegungsrichtlinie für Industrieanlagen gilt, das Drehmoment im Dauerbetrieb unter etwa 80% des Nenndrehmoments zu halten, um eine ausreichende Betriebsreserve zu gewährleisten.
Wichtig: Das erforderliche Lastmoment muss beim Anfahren und Anhalten unter dem zulässigen Spitzendrehmoment bleiben und eine ausreichende Sicherheitsreserve aufweisen. Gleichzeitig muss das Drehmoment im Dauerbetrieb innerhalb des Nenndrehmoments des Antriebs liegen.
Die Montagekonstruktion ist ein weiterer wichtiger Aspekt bei der Auswahl eines Drehantriebs.
HONPINE bietet verschiedene Bauformen für unterschiedliche Installationsanforderungen.
HAM – zylindrische Ausführung ohne Flansch
Die HAM-Serie hat ein zylindrisches Gehäuse ohne integrierten Montageflansch. Sie eignet sich für Anlagenkonstruktionen, bei denen der Kunde eine kundenspezifische Montagekonstruktion verwendet oder eine flexiblere Installationsanordnung bevorzugt.
HAMF – integrierter Montageflansch
Die HAMF-Serie verfügt über einen integrierten Montageflansch, der die mechanische Installation und Positionierung vereinfacht.
Die Wahl zwischen HAM und HAMF sollte sich nach dem mechanischen Aufbau der Anlage, dem verfügbaren Montageraum und den Installationsanforderungen richten.
4. Wird eine elektromagnetische Bremse benötigt?
Ob eine elektromagnetische Bremse erforderlich ist, hängt von den Betriebsbedingungen und Sicherheitsanforderungen der Anlage ab.
Die Drehantriebe von HONPINE sind mit Bremsenausführungen und entsprechenden Haltemomenten erhältlich. Prüfen Sie bei der Auswahl eines Modells das angegebene Bremsmoment, um sicherzustellen, dass es den Anforderungen an das Halten der Last entspricht.
In der Modellbezeichnung steht:
B für eine Ausführung mit Bremse.
A für eine Ausführung ohne Bremse.
Bei Anwendungen, in denen der Antrieb seine Position halten muss, wenn der Motor stromlos ist, kann eine elektromagnetische Bremse erforderlich sein.
Typische Anwendungen sind vertikale Positioniersysteme, Hebemechanismen und Anlagen, bei denen sich die Last nach einem Stromausfall durch die Schwerkraft bewegen könnte.
Die Bremsenausführung sollte entsprechend der tatsächlichen Last, dem erforderlichen Haltemoment und dem Sicherheitskonzept der Anlage ausgewählt werden.
[Bild: Vergleich von Drehantrieben mit und ohne elektromagnetische Bremse]
5. Auflösung und Typ des Motorencoders überprüfen
Die Auswahl des Encoders wirkt sich direkt auf die Rückmeldeauflösung und die Möglichkeiten zur Positionsüberwachung des Drehantriebs aus.
HONPINE bietet zwei Optionen für multiturnfähige Absolutwertgeber:
23-Bit-Multiturn-Absolutwertgeber
17-Bit-Multiturn-Absolutwertgeber
Beide Optionen sind Multiturn-Absolutwertgeber, die Positionsinformationen auch nach dem Trennen der Stromversorgung speichern.
Im Gegensatz zu Inkrementalgebern, bei denen nach einem Stromausfall eine Referenzierung der Position erforderlich ist, können Multiturn-Absolutwertgeber absolute Positionsinformationen über mehrere Umdrehungen hinweg speichern. Das erleichtert den Systemstart und die Positionsverwaltung.
Die passende Encoder-Auflösung sollte entsprechend den Positionieranforderungen, der Steuerungsarchitektur und den Genauigkeitsanforderungen der Anlage ausgewählt werden.
Außerdem muss zwischen Encoder-Auflösung und tatsächlicher Positioniergenauigkeit unterschieden werden. Die endgültige Positionierleistung hängt vom gesamten Antriebssystem, der mechanischen Steifigkeit, dem Umkehrspiel, der Regelungsstrategie und weiteren Faktoren ab.
6. Kabelabgangsrichtung festlegen
Als letzter Punkt ist die Kabelabgangsrichtung zu berücksichtigen, da sie sich direkt auf die Montagefreundlichkeit und die interne Kabelführung auswirkt.
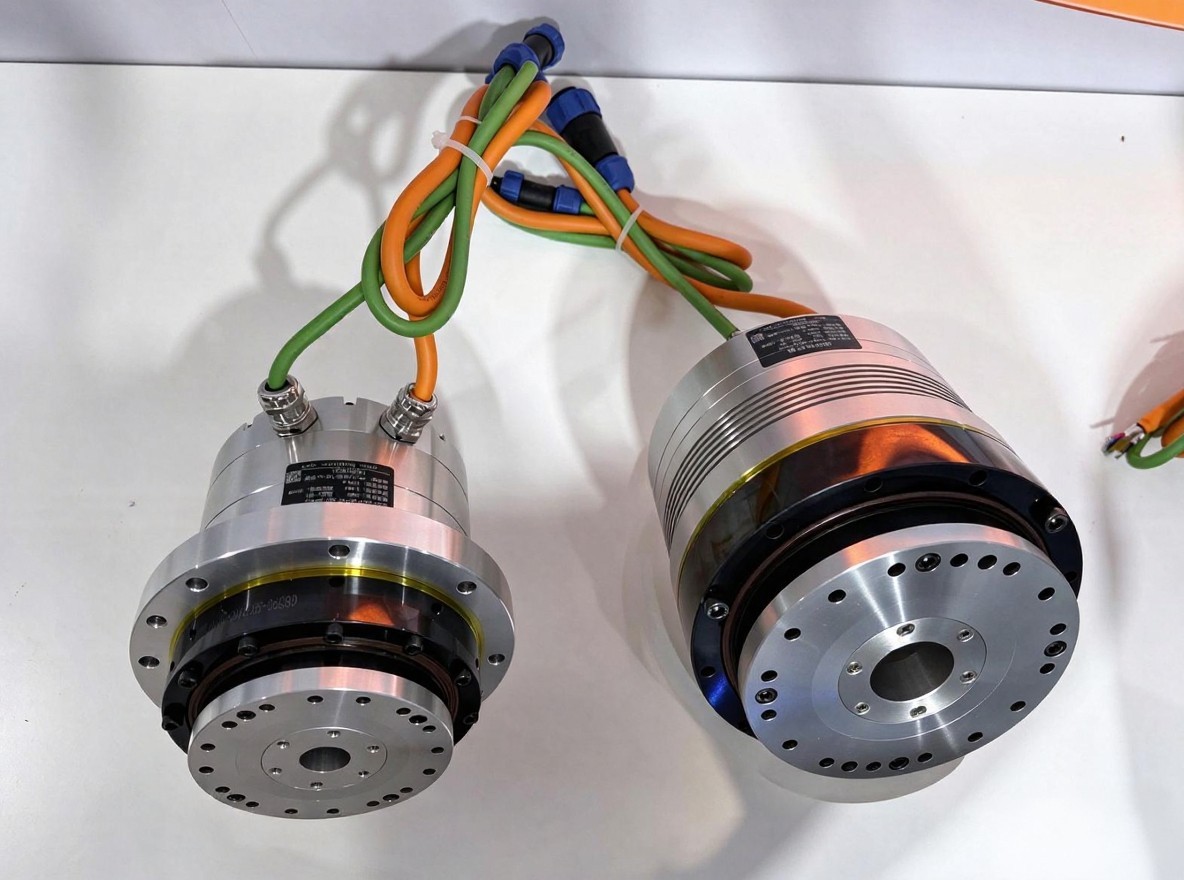
Für die Drehantriebe von HONPINE sind zwei Kabelabgangsvarianten erhältlich:
Kabelabgang an der Stirnseite: Die Kabel treten an der Stirnseite des Antriebs aus. Diese Ausführung eignet sich für Anlagenlayouts, bei denen die axiale Kabelführung praktischer ist.
Seitlicher Kabelabgang: Die Kabel treten seitlich aus dem Antrieb aus. Diese Ausführung eignet sich für Installationen mit begrenztem axialem Bauraum oder bei bevorzugter seitlicher Kabelführung.
Berücksichtigen Sie vor der Auswahl der Kabelabgangsvariante die Einbaulage des Antriebs, angrenzende mechanische Komponenten, den verfügbaren Platz und den Biegeradius der Kabel.
Die passende Kabelabgangsrichtung kann die Montage vereinfachen und Kabelinterferenzen während des Anlagenbetriebs verringern.
Benötigen Sie Unterstützung bei der Auswahl eines hochpräzisen Drehantriebs für Ihre industrielle Anwendung?
Bei der Auswahl eineshochpräzisen Drehantriebsgeht es um mehr als nur darum, ein Modell anhand seines Nenndrehmoments auszuwählen.
Zu berücksichtigen sind außerdem die Bauform des Antriebs, das Lastträgheitsmoment, die Beschleunigungsanforderungen, die Übersetzung, die Montageausführung, die Bremsanforderungen, die Encoder-Auflösung und die Kabelführung.
HONPINE bietet mehrere Präzisions-Drehantriebsserien, darunter HAS, HAT, HAM und HPG, für unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Positionierung.
Wenn Sie einen hochpräzisen Drehantrieb für Ihre Industrieanlage auswählen, wenden Sie sich an HONPINE, um die aktuellen Produktdatenblätter anzufordern und mit unserem technischen Team die passende Antriebskonfiguration zu besprechen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 Wie beeinflussen die Trends der Robotikbranche 2026 die Nachfrage nach integrierten Gelenkmodulen und Radnabenmotoren?Die Robotikbranche tritt 2026 in eine neue Entwicklungsphase ein. Die Anwendungen reichen inzwischen von humanoiden und vierbeinigen Robotern bis hin zu mobilen Manipulatoren, kollaborativen Robotern und spezialisierten Robotersystemen. Während Hersteller von der Prototypenentwicklung zur Kommerzialisierung und Massenproduktion übergehen, verändern sich auch die Anforderungen an Antriebssysteme für Roboter. In diesem Artikel teilt Allen Li, Gründer von HONPINE, seine Beobachtungen zum Wandel des Robotikmarktes und erläutert, warum integrierte Gelenkmodule und Radnabenmotoren für eine bessere Systemintegration, Produktkonsistenz und langfristige Betriebssicherheit zunehmend an Bedeutung gewinnen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Warum weisen Hersteller von Wellgetrieben so große Unterschiede bei Qualität und Präzision ihrer Produkte auf?Wellgetriebe basieren auf demselben Funktionsprinzip, doch Qualität, Präzision und Lebensdauer können sich je nach Hersteller erheblich unterscheiden. Wodurch entstehen diese Unterschiede? HONPINE-Gründer Allen Li erläutert, wie die Materialauswahl, die Auslegung des Zahnprofils, die Präzisionsbearbeitung, die Montagetechnik und die Qualitätskontrolle die Leistung des fertigen Wellgetriebes beeinflussen. Erfahren Sie mehr über die wichtigsten Unterschiede zwischen chinesischen und japanischen Herstellern und darüber, worauf Sie bei der Auswahl eines zuverlässigen Wellgetriebe-Lieferanten achten sollten.