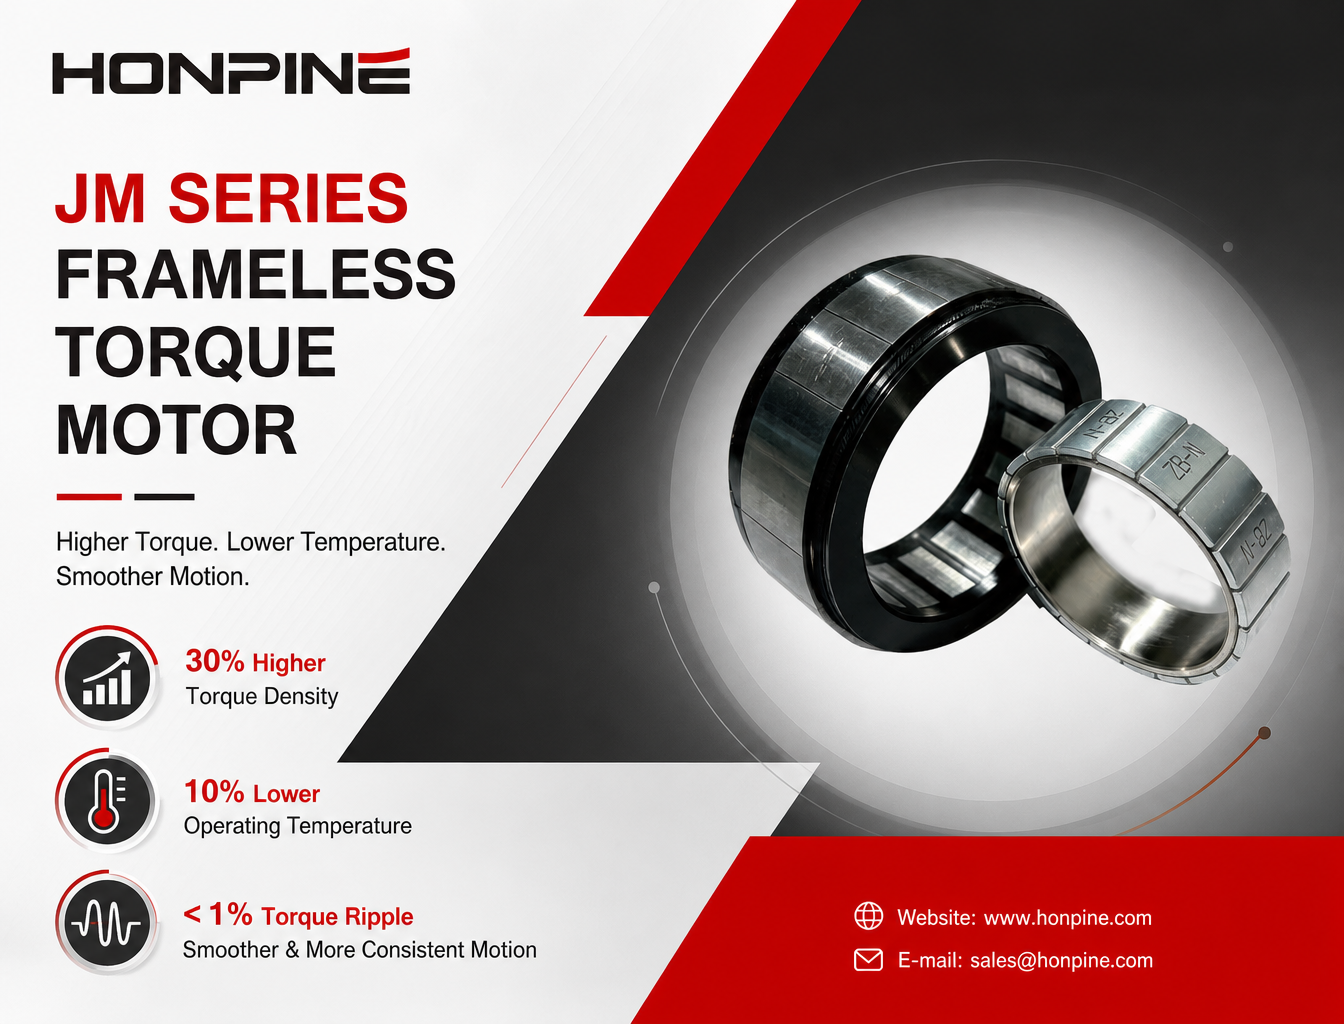
Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?
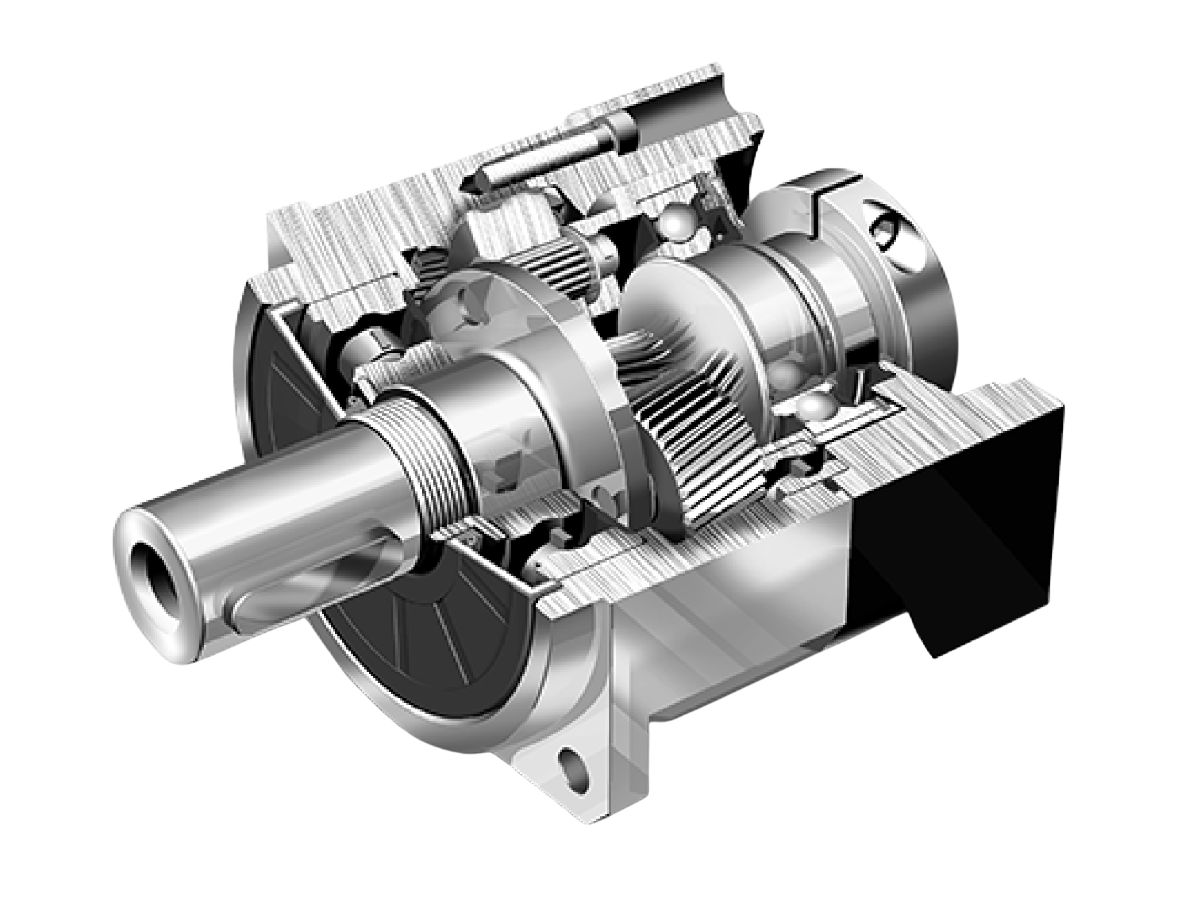
Servomotoren undPlanetengetriebewerden häufig in der industriellen Automatisierung, Robotik, CNC-Maschinen und Präzisions-Bewegungssteuerungssystemen eingesetzt. Die Auswahl eines geeignetenPlanetengetriebes für einen Servomotorumfasst jedoch mehr als nur die Anpassung an die Motorleistung oder die Wahl einer Übersetzung.
Eine ungeeignete Kombination kann zu einer übermäßigen Motorbelastung, einem schlechten dynamischen Ansprechverhalten, unzureichendem Abtriebsdrehmoment, erhöhten Positionierfehlern und sogar zu einem vorzeitigen Ausfall von Komponenten führen. Für eine zuverlässige Antriebsleistung müssen Ingenieure Drehmoment, Drehzahl, Trägheitsanpassung, Umkehrspiel, Torsionssteifigkeit und mechanische Kompatibilität berücksichtigen.
Dieser Leitfaden erläutert die Anpassung von Planetengetrieben an Servomotoren. Er behandelt grundlegende Auswahlprinzipien, wichtige Berechnungen, Anpassungsstrategien für sechs große Servomotormarken und gängige Installationsanforderungen.
1. Warum ist die richtige Abstimmung von Servomotor und Planetengetriebe wichtig?
Ein Servomotor erzeugt eine kontrollierte Drehbewegung, während ein Planetengetriebe die Abtriebsdrehzahl reduziert und das Abtriebsdrehmoment erhöht. Zusammen bilden sie ein Antriebssystem, das die mechanischen und dynamischen Anforderungen der Anwendung erfüllen muss.
Auch wenn Motor und Getriebe einzeln betrachtet geeignet sind, muss ihre Kombination nicht zwangsläufig die erwartete Leistung erbringen.
1.1 Unzureichendes Abtriebsdrehmoment
Die Hauptfunktion eines Planetengetriebes besteht darin, die Drehzahl zu reduzieren und das Abtriebsdrehmoment zu erhöhen. Ist die Übersetzung zu niedrig, stellt das Getriebe möglicherweise nicht genügend Drehmoment für den Antrieb der Last bereit.
Bei unzureichender Drehmomentkapazität des ausgewählten Getriebes können außerdem während der Beschleunigung, Verzögerung oder bei häufigem Start-Stopp-Betrieb übermäßige innere Spannungen auftreten.
1.2 Schlechtes dynamisches Ansprechverhalten durch eine Fehlanpassung der Trägheit
Das Trägheitsverhältnis zwischen Last und Servomotor beeinflusst das dynamische Ansprechverhalten und die Stabilität des Servosystems.
Ist die auf die Motorseite umgerechnete Lastträgheit im Verhältnis zur Rotorträgheit des Motors übermäßig hoch, kann das System längere Beschleunigungs- und Verzögerungszeiten, ein erhöhtes Überschwingen, Vibrationen oder Schwierigkeiten bei der stabilen Regelung aufweisen.
Ein geeignetes Planetengetriebe kann die auf den Motor zurückwirkende Trägheit reduzieren und so die Reaktionsfähigkeit des Systems verbessern.
1.3 Positionierfehler und Umkehrspiel
Bei Anwendungen wie Roboterachsen, Rundschalttischen und Präzisionspositionieranlagen wirkt sich das Umkehrspiel direkt auf die Bewegungsgenauigkeit aus.
Ein Planetengetriebe mit übermäßigem Umkehrspiel kann zu Positionierabweichungen führen, insbesondere wenn das System häufig die Bewegungsrichtung ändert.
Ingenieure sollten daher ein Getriebe mit einer geeigneten Umkehrspiel-Spezifikation entsprechend den Anforderungen der Anwendung an Positioniergenauigkeit und Wiederholgenauigkeit auswählen.
1.4 Unzureichende Steifigkeit und Antriebsstabilität
Die Torsionssteifigkeit bestimmt, wie stark sich ein Bauteil unter einem angelegten Drehmoment verdreht.
Ist die Torsionssteifigkeit des Getriebes unzureichend, kann sich das Antriebssystem bei Beschleunigung, Verzögerung oder Laständerungen elastisch verformen. Dies kann die Positioniergenauigkeit und das dynamische Ansprechverhalten beeinträchtigen.
Bei Anwendungen mit hohen Lasten, häufigem Richtungswechsel oder hoher Beschleunigung sollte die Torsionssteifigkeit zusätzlich zu Nenndrehmoment und Umkehrspiel berücksichtigt werden.
2. Wichtige Parameter für die Abstimmung von Servomotoren und Planetengetrieben
Die Auswahl eines Planetengetriebes für einen Servomotor erfordert eine systematische Bewertung der Betriebsbedingungen und mechanischen Anforderungen.
Die folgenden drei Schritte bieten einen praxisorientierten Rahmen zur Bewertung der wichtigsten Parameter bei der Getriebeauswahl.
2.1 Erforderliches Abtriebsdrehmoment und Übersetzung bestimmen
Zunächst müssen das am Getriebeabtrieb erforderliche Drehmoment und die benötigte Drehzahl bestimmt werden.
Das Abtriebsdrehmoment eines Planetengetriebes lässt sich mit folgender Formel abschätzen:
Tout = Tmotor × i × η
Dabei gilt:
- Tout = Abtriebsdrehmoment des Getriebes
- Tmotor = Abtriebsdrehmoment des Servomotors
- i = Untersetzungsverhältnis des Getriebes
- η = Getriebewirkungsgrad
Liefert ein Servomotor beispielsweise ein Drehmoment von 2 Nm und ist er mit einem Planetengetriebe mit einer Untersetzung von 10:1 und einem Wirkungsgrad von 95 % verbunden, beträgt das theoretische Abtriebsdrehmoment:
Tout = 2 × 10 × 0.95 = 19 Nm
Diese Berechnung liefert einen ersten Richtwert. Bei der tatsächlichen Auswahl müssen auch das Nenndrehmoment am Getriebeabtrieb, das maximal zulässige Drehmoment, das Beschleunigungsdrehmoment und die Betriebsbedingungen berücksichtigt werden.
Die Übersetzung bestimmt außerdem die Abtriebsdrehzahl:
n_out = n_motor / i
Dabei gilt:
- n_out = Abtriebsdrehzahl des Getriebes
- n_motor = Drehzahl des Servomotors
- i = Untersetzungsverhältnis des Getriebes
Eine höhere Untersetzung führt zu einer niedrigeren Abtriebsdrehzahl und im Allgemeinen zu einem höheren Abtriebsdrehmoment. Es ist jedoch nicht immer vorteilhaft, die größtmögliche verfügbare Untersetzung zu wählen. Die Untersetzung muss auf die erforderliche Betriebsdrehzahl, die Motoreigenschaften und die Anwendungsdynamik abgestimmt sein.
2.2 Die auf die Motorseite umgerechnete Lastträgheit berechnen
Die Trägheitsanpassung ist ein wichtiger Aspekt bei der Auswahl von Servomotor und Planetengetriebe.
Die auf die Motorseite umgerechnete Lastträgheit lässt sich wie folgt abschätzen:
Jref = Jload / i² + Jgearbox_in
Dabei gilt:
- Jref = gesamte auf die Motorseite umgerechnete Trägheit
- Jload = Lastträgheit am Getriebeabtrieb
- i = Untersetzungsverhältnis des Getriebes
- Jgearbox_in = Trägheit auf der Getriebeeingangsseite
Das Trägheitsverhältnis kann anschließend wie folgt berechnet werden:
K = Jref / Jmotor
Dabei gilt:
- K = Trägheitsverhältnis
- Jref = gesamte umgerechnete Lastträgheit
- Jmotor = Rotorträgheit des Servomotors
Das geeignete Trägheitsverhältnis hängt vom Servomotor, Antriebssystem, den Regelparametern und den Anforderungen der Anwendung ab. Ein niedrigeres Trägheitsverhältnis erleichtert im Allgemeinen die Regelung des Systems, doch gibt es kein einheitliches Verhältnis, das für jede Anwendung geeignet ist.
Bei Hochgeschwindigkeitspositionierungen und häufigem Start-Stopp-Betrieb sollten Ingenieure besonders auf das Trägheitsverhältnis und die Beschleunigungsanforderungen des Systems achten.
2.3 Erforderliches Drehmoment berechnen und einen geeigneten Sicherheitsfaktor wählen
Das ausgewählte Getriebe muss sowohl dem im Normalbetrieb erforderlichen Drehmoment als auch dem zusätzlichen Drehmoment standhalten, das bei Beschleunigung, Verzögerung und Lastschwankungen entsteht.
Das erforderliche Drehmoment lässt sich wie folgt abschätzen:
Tneed = (Tfric + Tacc) × Fs
Dabei gilt:
- Tneed = erforderliches Auslegungsdrehmoment
- Tfric = zum Überwinden von Reibung und äußerem Widerstand erforderliches Drehmoment
- Tacc = für die Beschleunigung erforderliches Drehmoment
- Fs = Sicherheitsfaktor
Das Beschleunigungsdrehmoment lässt sich wie folgt abschätzen:
Tacc = Jtotal × α
Dabei gilt:
- Jtotal = äquivalente Gesamtträgheit am Berechnungsbezugspunkt
- α = Winkelbeschleunigung
Der Sicherheitsfaktor sollte anhand der Betriebsbedingungen gewählt werden, darunter Lastschwankungen, Stoßbelastung, Einschaltdauer und Häufigkeit der Start-Stopp-Zyklen.
Das Nenndrehmoment am Getriebeabtrieb sollte für den Dauerbetrieb ausreichen, während das zulässige Spitzendrehmoment kurzzeitige dynamische Lasten abdecken sollte.
Das Spitzendrehmoment darf nicht als Ersatz für das Nenndrehmoment verwendet werden. Ein Getriebe, das einer kurzzeitigen Spitzenlast standhält, ist möglicherweise nicht für den Dauerbetrieb mit demselben Drehmoment geeignet.
3. Strategien zur Anpassung von Planetengetrieben an Servomotoren von 6 großen Marken
Verschiedene Servomotorhersteller verwenden unterschiedliche Baugrößen, Wellenabmessungen, Montageanschlüsse und Leistungsdaten. Die Auswahl eines Planetengetriebes sollte daher auf dem tatsächlichen Motormodell und der mechanischen Schnittstelle beruhen und nicht allein auf dem Markennamen.
Die folgenden sechs Marken sind in Anwendungen der industriellen Automatisierung häufig anzutreffen.
3.1 Inovance-Servomotoren
Inovance-Servomotoren werden häufig in Automatisierungsanlagen, Verpackungsmaschinen, der Elektronikfertigung und allgemeinen industriellen Bewegungssteuerungssystemen eingesetzt.
Bei der Kombination eines Inovance-Servomotors mit einem Planetengetriebe sollten Ingenieure zunächst Baugröße, Wellendurchmesser, Wellenlänge, Abmessungen des Montageflansches und Nenndrehmoment des Motors überprüfen.
Das Getriebe sollte außerdem entsprechend der erforderlichen Untersetzung, des Abtriebsdrehmoments und der Positioniergenauigkeit ausgewählt werden.
Bei kompakten Automatisierungsanlagen kann ein Planetengetriebe mit geeignetem Montageadapter dazu beitragen, den Einbauraum zu verringern und gleichzeitig die erforderliche Antriebsleistung beizubehalten.
3.2 Estun-Servomotoren
Estun-Servomotoren kommen in Industrierobotern, CNC-Anlagen und automatisierten Produktionssystemen zum Einsatz.
Bei der Auswahl eines Planetengetriebes für einen Estun-Servomotor sollten Nenndrehmoment, Höchstdrehzahl, Wellenabmessungen und Montageanschluss des Motors sorgfältig geprüft werden.
Bei Anwendungen mit häufigem Beschleunigen und Verzögern sollten Ingenieure besonders auf Nenndrehmoment, Spitzendrehmoment, Torsionssteifigkeit und Trägheitseigenschaften des Getriebes achten.
Ein geeignetes Planetengetriebe sollte ausreichende Drehmomentkapazität bieten, ohne das dynamische Ansprechverhalten des Servosystems zu beeinträchtigen.
3.3 Panasonic-Servomotoren
Panasonic-MINAS-Servomotoren werden häufig in der Präzisionsautomatisierung, Elektronikfertigung, Verpackungsmaschinen und Positionieranlagen eingesetzt.
Bei der Kombination eines Planetengetriebes mit einem Panasonic-Servomotor sollten Ingenieure vor der Getriebeauswahl die Motorserie und das genaue Modell überprüfen.
Zu den wichtigsten Kriterien zählen Montageflansch, Wellenabmessungen, Nenndrehmoment, Motordrehzahl und erforderliche Untersetzung.
Bei Präzisionspositionieranwendungen sollten auch Getriebeumkehrspiel und Torsionssteifigkeit bewertet werden, um sicherzustellen, dass das Antriebssystem die erforderliche Positionierleistung erreicht.
3.4 Mitsubishi-Servomotoren
Mitsubishi-MELSERVO-Motoren werden häufig in der industriellen Automatisierung, Werkzeugmaschinen, Robotik und Präzisionspositioniersystemen eingesetzt.
Bei der Auswahl eines Planetengetriebes für einen Mitsubishi-Servomotor sollten Ingenieure die jeweilige MELSERVO-Serie und das Motormodell überprüfen.
Unterschiedliche Motormodelle können sich hinsichtlich Flanschabmessungen, Wellendurchmesser, Wellenlänge und Nenndrehmoment unterscheiden.
Bei Anwendungen mit hohen Anforderungen an die Positioniergenauigkeit und häufigem Richtungswechsel müssen neben der grundlegenden mechanischen Schnittstelle auch Umkehrspiel, Torsionssteifigkeit und zulässiges Spitzendrehmoment bewertet werden.
3.5 Yaskawa-Servomotoren
Yaskawa-Sigma-Servomotoren werden häufig in Hochleistungsautomatisierungssystemen, der Robotik und Präzisionsmaschinen eingesetzt.
Bei der Kombination eines Planetengetriebes mit einem Yaskawa-Servomotor sollten Ingenieure die genaue Motorserie und Modellnummer ermitteln.
Nenndrehmoment, maximale Drehzahl, Wellenausführung und Montageabmessungen des Motors müssen mit den Getriebespezifikationen abgeglichen werden.
Bei Anwendungen mit hoher Dynamik ist die Trägheitsanpassung besonders wichtig. Die gewählte Untersetzung sollte den Motor dabei unterstützen, die Last effizient anzutreiben und gleichzeitig die erforderliche Beschleunigungs-, Verzögerungs- und Positionierleistung aufrechtzuerhalten.
3.6 MOONS'-Servomotoren
MOONS' bietet Produkte zur Bewegungssteuerung für Automatisierungsanlagen, Industriemaschinen und Präzisionspositionieranwendungen.
Bei der Auswahl eines Planetengetriebes für einen MOONS'-Servomotor sollten Ingenieure Motortyp, Baugröße, Wellenabmessungen, Montageanschluss und Drehmomentanforderungen überprüfen.
Die Untersetzung des Getriebes sollte anhand der erforderlichen Abtriebsdrehzahl und des benötigten Abtriebsdrehmoments bestimmt werden. Bei Anwendungen mit häufigem Start-Stopp-Betrieb oder Richtungswechseln sollten auch Umkehrspiel, Nenndrehmoment und Torsionssteifigkeit des Getriebes berücksichtigt werden.
Wichtiger Auswahlhinweis: Die oben genannten Kriterien zur Anpassung sind allgemeine technische Richtlinien und keine festen Kompatibilitätsregeln für alle Motoren im Produktangebot der jeweiligen Marke. Auch innerhalb derselben Marke können verschiedene Motorserien unterschiedliche Montageanschlüsse und Wellenspezifikationen aufweisen. Überprüfen Sie vor der Bestätigung eines Getriebemodells stets die Zeichnung und das technische Datenblatt des genauen Motormodells.
4. Wichtige Installationsanforderungen für Servomotor-Planetengetriebe-Einheiten
Auch bei korrekt ausgewähltem Motor und Getriebe kann eine unsachgemäße Installation die Antriebsgenauigkeit beeinträchtigen, Vibrationen verstärken und die Lebensdauer verkürzen.
Die folgenden Installationsaspekte sollten berücksichtigt werden.
4.1 Montagekompatibilität von Motor und Getriebe überprüfen
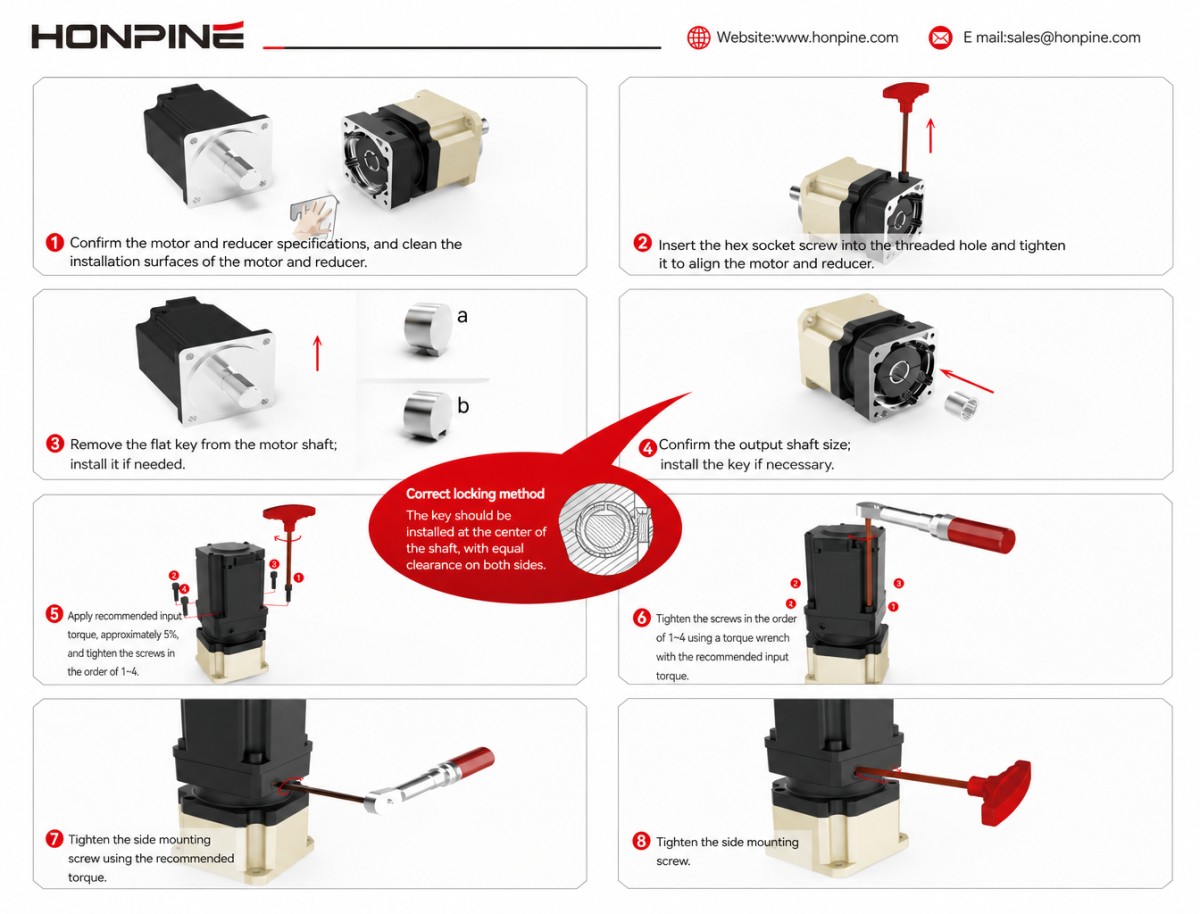
Überprüfen Sie vor der Installation, ob Motorflansch, Getriebeeingangsflansch, Wellendurchmesser, Wellenlänge und Positionen der Montagebohrungen zueinander passen.
Bei nicht übereinstimmenden Anschlüssen von Motor und Getriebe kann eine geeignete Adapterplatte oder ein Anschlussflansch erforderlich sein.
Der Adapter muss ausreichende mechanische Festigkeit bieten und eine präzise Ausrichtung von Motor und Getriebe gewährleisten.
4.2 Auf korrekte Wellenausrichtung achten
Eine mangelhafte Ausrichtung von Motorwelle und Getriebeeingang kann zusätzliche Radial- und Axialkräfte verursachen.
Achten Sie bei der Installation darauf, dass Motor und Getriebe korrekt positioniert sind und die Verbindung keinen übermäßigen mechanischen Spannungen ausgesetzt ist.
Eine falsche Ausrichtung kann ungewöhnliche Geräusche und Vibrationen, erhöhte Lagerbelastungen und vorzeitigen Verschleiß verursachen.
4.3 Übermäßige Anzugskräfte vermeiden
Bei der Montage müssen Verbindungselemente mit den vom Hersteller vorgegebenen Drehmomentwerten angezogen werden.
Übermäßige Anzugskräfte können Montageflächen beschädigen, Komponenten verformen oder die Ausrichtung des Antriebssystems beeinträchtigen.
Motor und Getriebe sollten gleichmäßig befestigt werden, um stabile mechanische Verbindungen sicherzustellen.
4.4 Schmierung und Betriebsbedingungen überprüfen
Vergewissern Sie sich vor der Inbetriebnahme, dass das Getriebe das vorgeschriebene Schmiermittel enthält und seine Einbaulage für die Schmierung geeignet ist.
Betriebstemperatur, Umgebungsbedingungen, Einschaltdauer und Lastverhältnisse müssen ebenfalls innerhalb des zulässigen Betriebsbereichs des Getriebes liegen.
Bei Anwendungen mit Dauerbetrieb oder häufigem Beschleunigen und Verzögern sollten die thermischen Bedingungen während der Inbetriebnahme des Systems bewertet werden.
5. Wie wählen Sie das passende hochpräzise Planetengetriebe für Ihren Servomotor aus?
Bei der Wahl des passenden Planetengetriebes geht es um mehr als die Anpassung von Motorleistung und Übersetzung. Um eine zuverlässige Antriebsleistung zu erreichen, müssen Drehmomentkapazität, Trägheitsverhältnis, Umkehrspiel, Torsionssteifigkeit und mechanische Montagekompatibilität berücksichtigt werden.
Wenn Ihr Projekt ein hochpräzises Planetengetriebe erfordert, können Sie uns Ihre Motorkonstruktionszeichnungen und technischen Spezifikationen zusenden. Das Entwicklungsteam von HONPINE unterstützt Sie bei der Bewertung der Motorkompatibilität und empfiehlt ein geeignetes Planetengetriebe auf Grundlage der tatsächlichen Anforderungen Ihrer Anwendung.
Kontaktieren Sie HONPINE fürprofessionelle Unterstützung bei der Auswahl eines Planetengetriebes.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Harmonischer Drehantrieb für medizinische Geräte: ≤10 Bogensekunden Wiederholgenauigkeit und hohe KippsteifigkeitMedizinische Geräte stellen besonders hohe Anforderungen an die Präzision, strukturelle Stabilität und Betriebssicherheit ihrer Bewegungsübertragungssysteme. Von Operationsrobotern und CT-Bildgebungssystemen bis hin zu Rehabilitationsgeräten müssen Aktuatoren eine gleichbleibende Positioniergenauigkeit gewährleisten und gleichzeitig komplexe mechanische Belastungen aufnehmen. Wie können Hersteller in medizinischen Anwendungen sowohl eine hohe Wiederholgenauigkeit als auch strukturelle Steifigkeit erreichen? Die harmonischen Drehantriebe von HONPINE bieten eine Wiederholgenauigkeit von bis zu ≤10 Bogensekunden, eine spielfreie Kraftübertragung, hohe Kippsteifigkeit und Hohlwellenkonfigurationen und ermöglichen so zuverlässige Lösungen zur Bewegungssteuerung für medizinische Geräte der nächsten Generation.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.
 Wellgetriebemotor vs. Wellgetriebe-Aktuator: Was sind die Unterschiede?Dieser Artikel erläutert die Unterschiede zwischen Wellgetriebemotoren und Wellgetriebe-Aktuatoren in Bezug auf Produktdesign, Systemintegration, Feedback- und Steuerungsfunktionen, Installation und Anwendungsanforderungen. Da Hersteller diese Produktbezeichnungen unterschiedlich verwenden können, wird außerdem untersucht, wie sich die tatsächliche Konfiguration beurteilen lässt und wie sich die passende Präzisionsbewegungslösung für Robotik und industrielle Automatisierung auswählen lässt.
 HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere BetriebstemperaturMit dem Fortschritt der Robotik steigen auch die Anforderungen an die Drehmomentdichte, die Bewegungsstabilität und das Wärmemanagement von Drehmomentmotoren ohne Rahmen. Der Drehmomentmotor HONPINE JM der vierten Generation erreicht durch Verbesserungen am elektromagnetischen Design, bei den Kernmaterialien und der Wicklungstechnologie eine um 30 % höhere Drehmomentdichte und eine um 10 % niedrigere Betriebstemperatur. Mit einer auf unter 1 % begrenzten Drehmomentwelligkeit ermöglicht er einen ruhigeren Betrieb bei niedrigen Drehzahlen und eine höhere Bewegungsgenauigkeit. Dadurch eignet er sich für anspruchsvolle Anwendungen wie chirurgische Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen. Wie erzielt HONPINE diese Leistungsverbesserungen? Sehen wir uns die Details an.