Harmonischer Drehantrieb für medizinische Geräte: ≤10 Bogensekunden Wiederholgenauigkeit und hohe Kippsteifigkeit
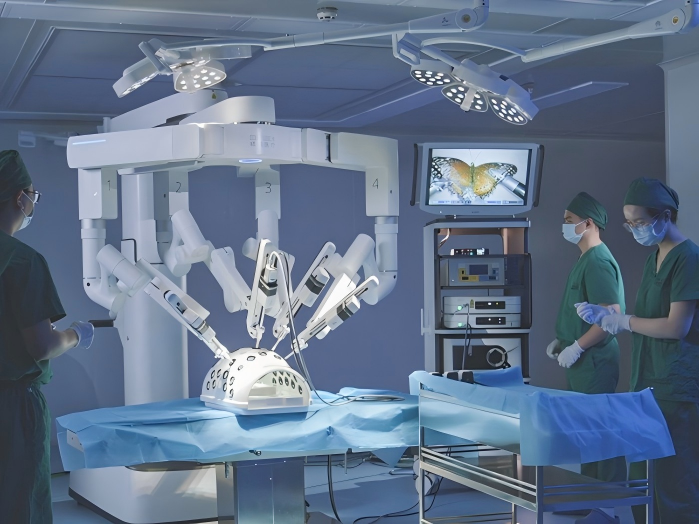
Medizinische Geräte benötigen Bewegungsübertragungssysteme, die eine außergewöhnlich hohe Positioniergenauigkeit, strukturelle Stabilität und Betriebssicherheit gewährleisten. Von chirurgischen Robotern und medizinischen Bildgebungssystemen bis hin zu Rehabilitationsgeräten können selbst geringfügige Positionierabweichungen oder mechanische Verformungen die Geräteleistung beeinträchtigen.
Wie können Hersteller medizinischer Geräte präzise, stabile und zuverlässige Drehbewegungen erzielen?
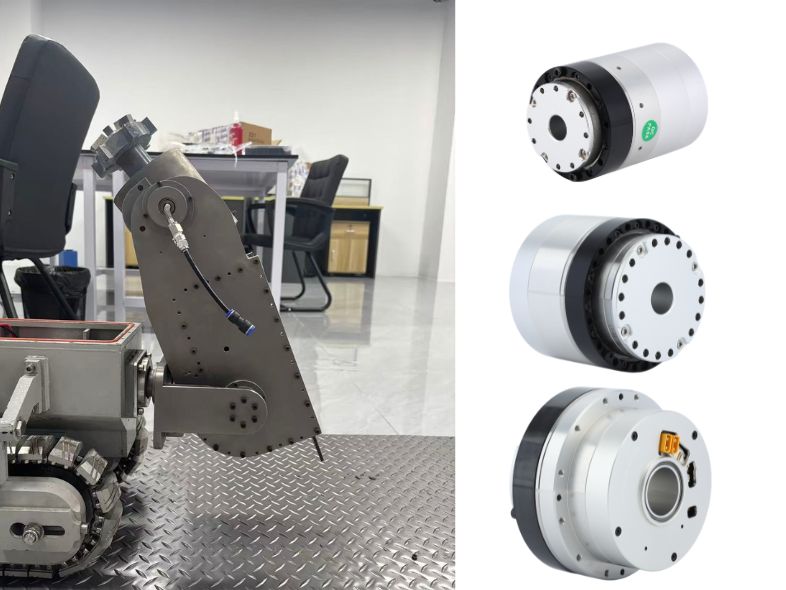
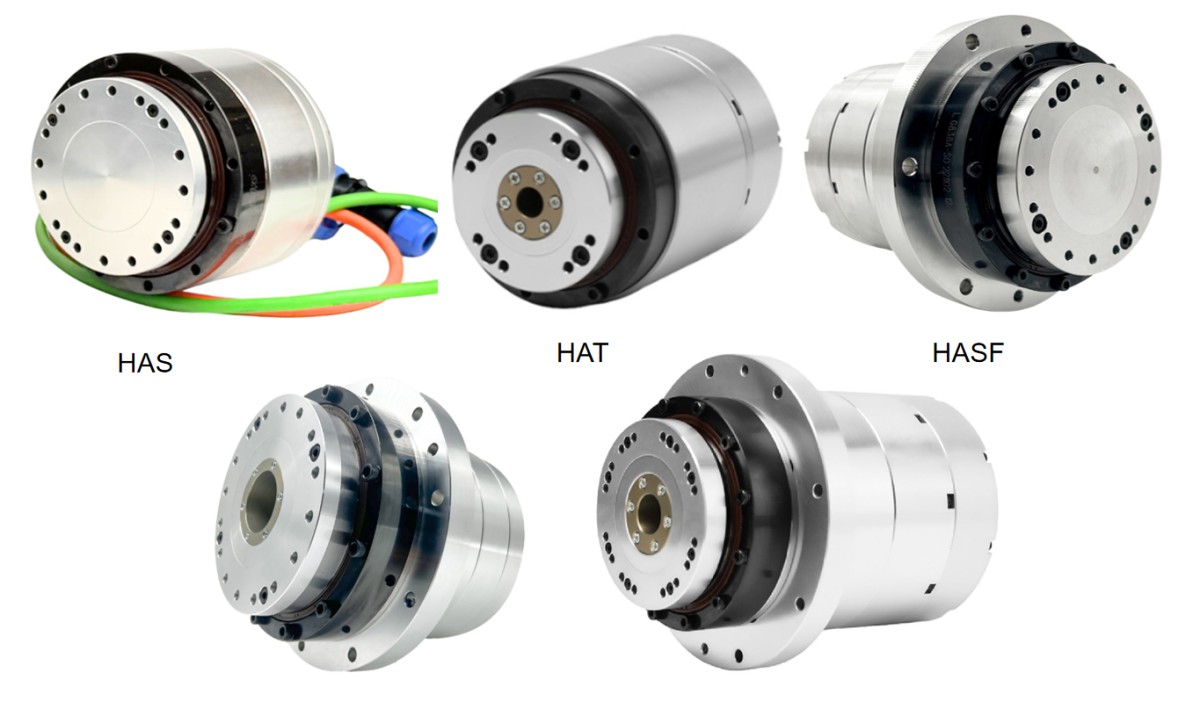
Die harmonischen Drehantriebe HONPINE HAS,HAT undHAM bieten eine hohe Wiederholgenauigkeit von bis zu ≤10 arcsec, spielfreie Kraftübertragung, hohe Kippsteifigkeit und Hohlwellenkonfigurationen, um die anspruchsvollen Anforderungen moderner medizinischer Geräte an die Bewegungssteuerung zu erfüllen.
1. Sicherheit hat bei medizinischen Geräten oberste Priorität
Bei Operationen mit chirurgischen Robotern oder CT- und MRT-Untersuchungen kann ein unerwarteter Stromausfall erhebliche Sicherheitsrisiken verursachen. Beispielsweise kann ein Roboterarm unkontrolliert durch die Schwerkraft absinken, während sich ein Untersuchungstisch aus seiner Position bewegen und dadurch Patienten gefährden kann.
Hersteller medizinischer Geräte benötigen daher Lösungen zur Bewegungsübertragung mit zuverlässiger Bremsfunktion, präziser Positionshaltung und vorhersehbarem Verhalten bei Stromausfällen.
A. Permanentmagnetbremsen für eine sichere Haltefunktion
Harmonische Drehantriebe von HONPINEmit externen Treibern können optional mit Permanentmagnetbremsen ausgestattet werden.
Im Gegensatz zu herkömmlichen elektromagnetischen Federdruckbremsen nutzen Permanentmagnetbremsen Magnetkraft, um beim Abschalten der Stromversorgung den Bremsmechanismus zu betätigen. Dadurch kann die Abtriebswelle arretiert und ihre mechanische Position bei unerwarteten Stromausfällen gehalten werden.
Geringere Wärmeentwicklung und Energieaufnahme
Je nach Bremsenausführung benötigt die Permanentmagnetbremse keine kontinuierliche Stromversorgung, um im gelösten Zustand zu bleiben. Dies trägt dazu bei, die bremsenbedingte Wärmeentwicklung und den Energieverbrauch zu senken und unterstützt so die Anforderungen an das Wärmemanagement medizinischer Geräte, die für längere Betriebszeiten ausgelegt sind.
Überlegungen zur elektromagnetischen Verträglichkeit
Bei medizinischen Geräten, die in Umgebungen mit starken Magnetfeldern eingesetzt werden, etwa bei MRT-Systemen, muss die Auswahl der Bremse sorgfältig geprüft werden. Magnetische Werkstoffe, verbleibende Magnetfelder, elektromagnetische Verträglichkeit und MRT-Sicherheitsanforderungen sind zu bewerten, um sicherzustellen, dass die komplette Antriebseinheit für die vorgesehene Installationsumgebung geeignet ist.
B. Absolutwertgeber und spielfreie Kraftübertragung zur Positionshaltung
Harmonische Drehantriebe von HONPINE mit externen Treibernkönnen mit Absolutwertgebern und spielfreier Kraftübertragung konfiguriert werden.
Ein Absolutwertgeber speichert die Positionsinformationen innerhalb seiner spezifizierten Betriebsbedingungen. Dadurch kann die Steuerung nach einer Stromunterbrechung die Position des Antriebs erkennen, ohne zwingend eine herkömmliche Referenzfahrt ausführen zu müssen.
In Verbindung mit den spielfreien Eigenschaften eines Wellgetriebes trägt der Antrieb dazu bei, Bewegungsfehler durch mechanisches Spiel zu minimieren.
Dies ist besonders wichtig für medizinische Geräte, die präzise und wiederholbare Bewegungen erfordern, etwa minimalinvasive chirurgische Roboter, Positioniersysteme für Biopsien und Mechanismen für die medizinische Bildgebung.
C. Die Hohlwellenausführung verhindert Kabelbeeinträchtigungen
Medizinische Geräte enthalten häufig komplexe interne Verkabelungen sowie Flüssigkeits- oder Pneumatikleitungen.
Endoskopische Operationsroboter benötigen beispielsweise Platz für Kamerakabel und Pneumatikleitungen, während große medizinische Bildgebungssysteme Kühlleitungen und elektrische Kabel aufnehmen müssen. Bei wiederholten Drehbewegungen können außen geführte Kabel verdreht, verwickelt oder beschädigt werden.
Für medizinische Geräte mit interner Kabelführung verfügt die HONPINE-HAT-Serie über eine Hohlwelle mit zentraler Durchgangsbohrung. Dadurch können Kabel und andere Komponenten durch die Mitte des Antriebs geführt und Beeinträchtigungen durch außen verlaufende Kabel verringert werden.
Für Anwendungen mit höherer Tragfähigkeit verfügt die HONPINE-HAM-Serie über eine große Hohlwellenstruktur und hohe Kippsteifigkeit. Dies trägt dazu bei, die Drehstabilität unter hohen Lasten aufrechtzuerhalten und die Winkelverformung bei langen Kragstrukturen zu verringern.
2. Hohe Wiederholgenauigkeit bestimmt die Positioniergenauigkeit medizinischer Geräte
Die Positioniergenauigkeit ist ein entscheidender Leistungsfaktor bei chirurgischen Robotern, Biopsiesystemen, augenchirurgischen Geräten und medizinischen Bildgebungsgeräten mit hoher Präzision.
Bei diesen Anwendungen muss der Antrieb nicht nur eine Zielposition erreichen, sondern auch bei wiederholten Betriebszyklen zuverlässig dieselbe Position anfahren.
A. Wiederholgenauigkeit und unidirektionale Positioniergenauigkeit
Harmonische Drehantriebe von HONPINEbieten je nach Modell und Konfiguration folgende Positionierleistungen:
Unidirektionale Positioniergenauigkeit: ≤30–90 arcsec
Wiederholgenauigkeit: ≤10–20 arcsec
Wie kommt eine hohe Wiederholgenauigkeit medizinischen Geräten zugute?
Typische Anwendungen sind:
Roboterarme für minimalinvasive Eingriffe
Augenchirurgische Geräte
Positionier- und Navigationssysteme für Zahnimplantate
Positioniermechanismen für medizinische Biopsien
Eine Wiederholgenauigkeit von ≤10 arcsec bedeutet, dass der Antrieb unter festgelegten Prüfbedingungen bei wiederholter Ausführung derselben Bewegung nahezu dieselbe Position erreichen kann.
Dies ist besonders wertvoll für medizinische Robotersysteme, die in begrenzten anatomischen Bereichen präzise Bewegungen ausführen müssen, da Positionierabweichungen die Genauigkeit der chirurgischen Instrumente beeinträchtigen können.
Für Ingenieure, die medizinische Robotik entwickeln, trägt eine hohe Wiederholgenauigkeit zu einer gleichmäßigeren Bewegung bei und schafft eine zuverlässigere mechanische Grundlage für eine präzise Positioniersteuerung.
3. Hohe Kippsteifigkeit verbessert die strukturelle Stabilität bei hohen Lasten
Medizinische Geräte, insbesondere große Bildgebungssysteme und chirurgische Trägermechanismen, verfügen häufig über lange Kragstrukturen, die relativ hohe Lasten tragen.
Wenn ein Kragarm nach außen ausgefahren wird, erzeugen die Schwerkraft und äußere Kräfte ein Kippmoment am Antrieb. Eine unzureichende strukturelle Steifigkeit kann zu einer Winkelverformung führen und die Positionierstabilität des Geräts beeinträchtigen.
Harmonische Drehantriebe von HONPINE sind darauf ausgelegt, diesen mechanischen Herausforderungen mit hoher struktureller Steifigkeit und einer entsprechenden Lagerabstützung zu begegnen.
A. Hohe Kippsteifigkeit für lange Kragstrukturen
Typische medizinische Anwendungen sind:
Auskragende DR- und Röntgenbildgebungssysteme
Tragarme für Operationsmikroskope
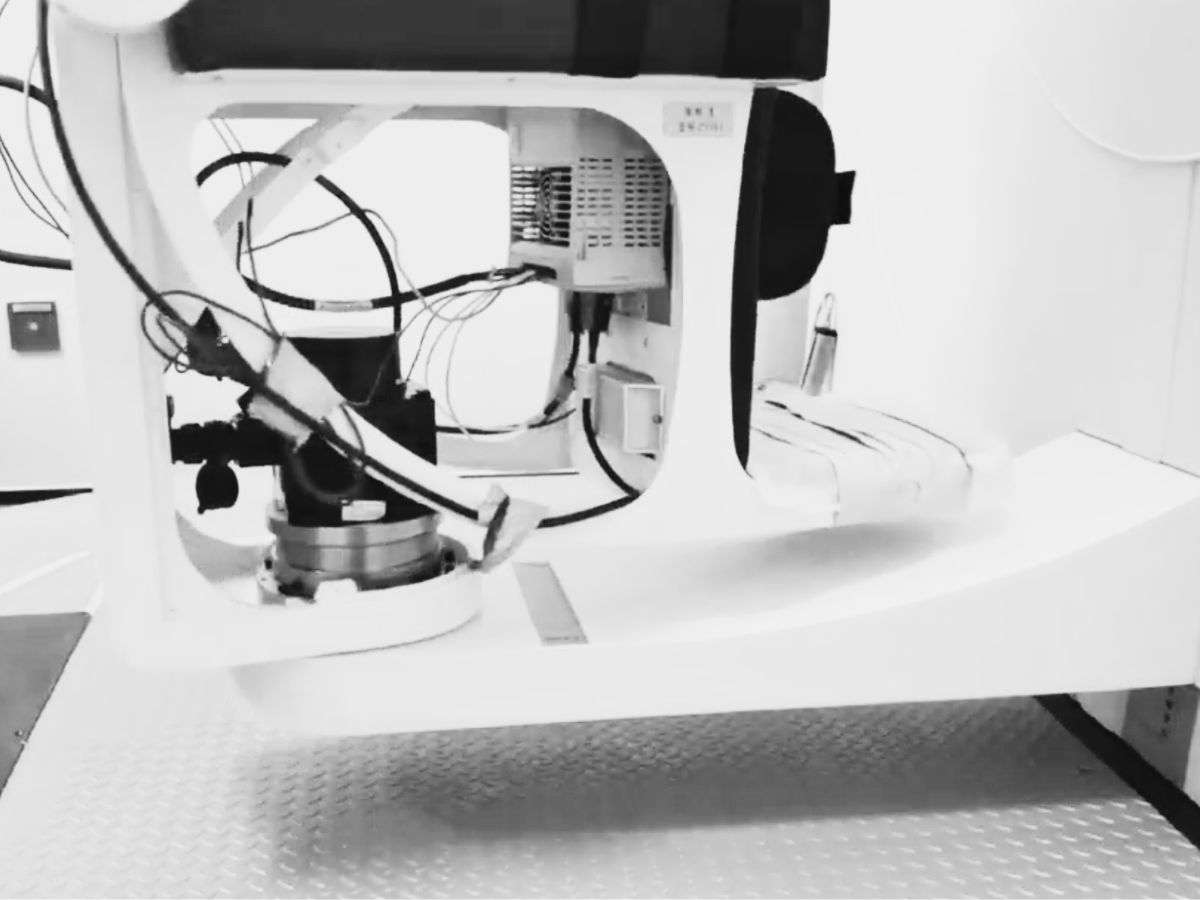
Große Rehabilitations- und Exoskelettgeräte
Warum ist Kippsteifigkeit wichtig?
Je länger die Kragstruktur ist, desto größer kann die Winkelverformung unter einer äußeren Last ausfallen.
Die hohe Kippsteifigkeit, unterstützt durch die konstruktive Auslegung des Antriebs und die Kreuzrollenlageranordnung, trägt dazu bei, äußeren Kippmomenten entgegenzuwirken und unerwünschte Winkelverschiebungen zu minimieren.
Bei medizinischen Bildgebungsgeräten trägt dies zu einer stabileren Positionierung der Bildgebungseinheit bei und hilft, bewegungsbedingte Bildabweichungen zu verringern.
Bei Tragarmen für Operationsmikroskope und bei Rehabilitationsgeräten trägt eine verbesserte strukturelle Steifigkeit ebenfalls dazu bei, die Position während des Betriebs stabil zu halten.
Die tatsächliche Tragfähigkeit und das zulässige Kippmoment sind anhand des ausgewählten Antriebsmodells, der Montagekonfiguration und der Betriebsbedingungen zu bewerten.
4. Warum harmonische Drehantriebe von HONPINE für medizinische Geräte wählen?
Die harmonischen Drehantriebe HONPINE HAS,HAT undHAM vereinen präzise Wellgetriebe, integrierte mechanische Strukturen und flexible Konfigurationsmöglichkeiten, um die Anforderungen von Herstellern medizinischer Geräte an die Bewegungssteuerung zu erfüllen.
Zu den wichtigsten Vorteilen zählen:
Hohe Wiederholgenauigkeit: Wiederholgenauigkeit von ≤10–20 arcsec, je nach Modell.
Spielfreie Kraftübertragung: Hilft, mechanische Positionierfehler durch Spiel zu minimieren.
Hohe Kippsteifigkeit: Unterstützt lange Kragstrukturen und äußere Belastungen.
Hohlwellenoptionen: Vereinfachen die interne Kabelführung und verringern Beeinträchtigungen durch Kabel.
Optionale Bremslösungen: Unterstützen die Positionshaltung bei Stromausfällen.
Optionen mit Absolutwertgebern: Helfen, Positionsinformationen beizubehalten und die Wiederherstellung des Systems nach Stromausfällen zu vereinfachen.
Wenn Sie chirurgische Roboter, medizinische Bildgebungssysteme, Rehabilitationsgeräte oder andere medizinische Präzisionsgeräte entwickeln, wenden Sie sich an HONPINE, um den aktuellen Katalog harmonischer Drehantriebe anzufordern und eine geeignete Lösung zur Kraftübertragung für Ihre Anwendung zu besprechen.
5. Häufig gestellte Fragen zu harmonischen Drehantrieben für medizinische Geräte
F1. Wie wählt man einen harmonischen Drehantrieb für medizinische Geräte aus?
Bei der Auswahl einesharmonischen Drehantriebssind mehrere Faktoren zu berücksichtigen, darunter das erforderliche Abtriebsdrehmoment, radiale und axiale Lasten, Kippmoment, Positioniergenauigkeit, Wiederholgenauigkeit, Drehzahl und Einbauraum. Ingenieure sollten außerdem Anforderungen an die Kabelführung, Bremskonfigurationen, Gebertypen und die Betriebsumgebung berücksichtigen. Die Auswahl des Antriebs sollte sich nach den tatsächlichen mechanischen Anforderungen und den Anforderungen an die Bewegungssteuerung des vollständigen medizinischen Geräts richten.
F2. Was ist der Unterschied zwischen Wiederholgenauigkeit und Positioniergenauigkeit bei einem Drehantrieb?
Die Wiederholgenauigkeit beschreibt, wie zuverlässig ein Antrieb bei wiederholten Bewegungen dieselbe Position erreicht. Die Positioniergenauigkeit beschreibt, wie genau die tatsächliche Position mit der vorgegebenen Sollposition übereinstimmt. Beide Parameter sind für medizinische Geräte wichtig, bewerten jedoch unterschiedliche Aspekte der Bewegungsleistung. Bei der Auswahl von Antrieben für chirurgische Roboter und medizinische Präzisionspositioniersysteme sollten Ingenieure beide berücksichtigen.
F3. Wie vereinfacht ein harmonischer Drehantrieb mit Hohlwelle die Konstruktion medizinischer Geräte?
Ein harmonischer Drehantrieb mit Hohlwellebietet einen zentralen Durchgang für elektrische Kabel, Signalleitungen, Pneumatikschläuche oder andere Komponenten. Diese Ausführung kann die mechanische Integration in drehbaren medizinischen Mechanismen vereinfachen, Beeinträchtigungen durch außen verlaufende Kabel verringern und mehr Flexibilität bei der Geräteanordnung bieten.
F4. Was sollten Ingenieure beim Einsatz von Drehantrieben in MRT-Geräten beachten?
Bei der Auswahl von Antrieben für MRT-Geräte muss die magnetische Verträglichkeit besonders berücksichtigt werden. Ingenieure sollten die magnetischen Eigenschaften des Motors, der Bremse, des Gebers, der Lager und weiterer Komponenten sowie elektromagnetische Störungen und MRT-Sicherheitsanforderungen bewerten. Es darf nicht ohne entsprechende Prüfung und Validierung davon ausgegangen werden, dass standardmäßige Permanentmagnetbremsen und herkömmliche Antriebskonfigurationen MRT-kompatibel sind.
F5. Warum sollte bei der Auswahl eines medizinischen Drehantriebs das zulässige Kippmoment berücksichtigt werden?
Bei medizinischen Geräten mit langen Kragarmen erzeugen äußere Lasten Kippmomente an der Montagefläche des Antriebs. Ist das zulässige Moment zu gering, kann es zu einer übermäßigen Winkelverformung der Struktur kommen, wodurch die Positionierstabilität beeinträchtigt wird. Ingenieure sollten das zulässige Kippmoment des Antriebs, die Lagersteifigkeit, die Lastverteilung und die Montagebedingungen bewerten, anstatt nur das Abtriebsdrehmoment zu berücksichtigen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Sumitomo Heavy Industries erzielt 55 Milliarden Yen Betriebsgewinn, da sich das Geschäft mit Robotergetrieben erholtSumitomo Heavy Industries erzielt 55 Milliarden Yen Betriebsgewinn, da die Nachfrage nach Robotergetrieben anzieht. Erfahren Sie, was die Ergebnisse für Zulieferer von CNC- und Robotiklösungen bedeuten.
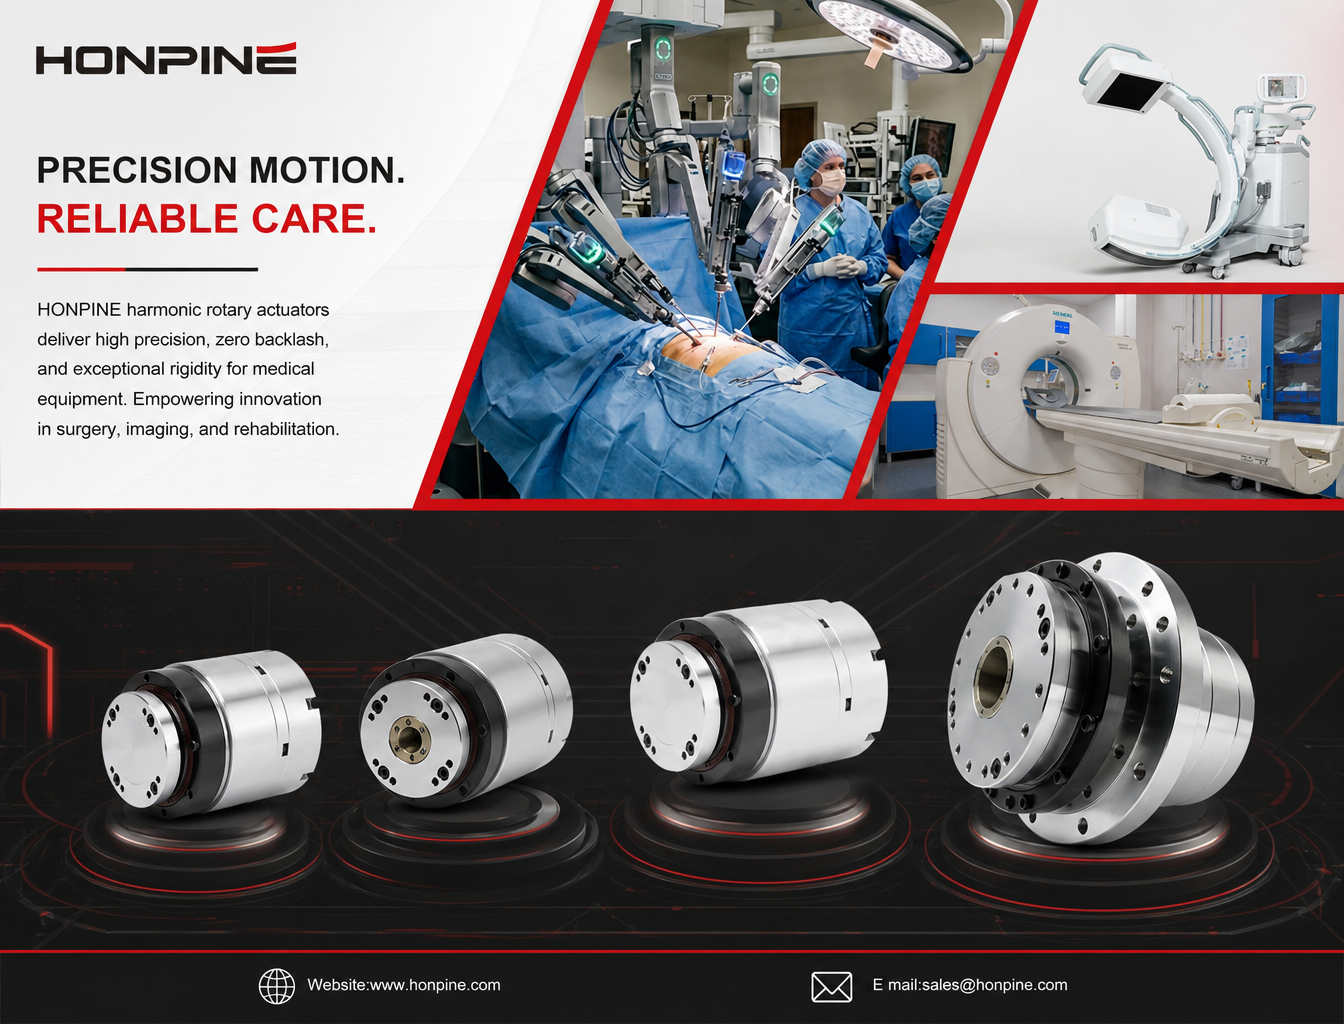
 Harmonischer Drehantrieb für medizinische Geräte: ≤10 Bogensekunden Wiederholgenauigkeit und hohe KippsteifigkeitMedizinische Geräte stellen besonders hohe Anforderungen an die Präzision, strukturelle Stabilität und Betriebssicherheit ihrer Bewegungsübertragungssysteme. Von Operationsrobotern und CT-Bildgebungssystemen bis hin zu Rehabilitationsgeräten müssen Aktuatoren eine gleichbleibende Positioniergenauigkeit gewährleisten und gleichzeitig komplexe mechanische Belastungen aufnehmen. Wie können Hersteller in medizinischen Anwendungen sowohl eine hohe Wiederholgenauigkeit als auch strukturelle Steifigkeit erreichen? Die harmonischen Drehantriebe von HONPINE bieten eine Wiederholgenauigkeit von bis zu ≤10 Bogensekunden, eine spielfreie Kraftübertragung, hohe Kippsteifigkeit und Hohlwellenkonfigurationen und ermöglichen so zuverlässige Lösungen zur Bewegungssteuerung für medizinische Geräte der nächsten Generation.
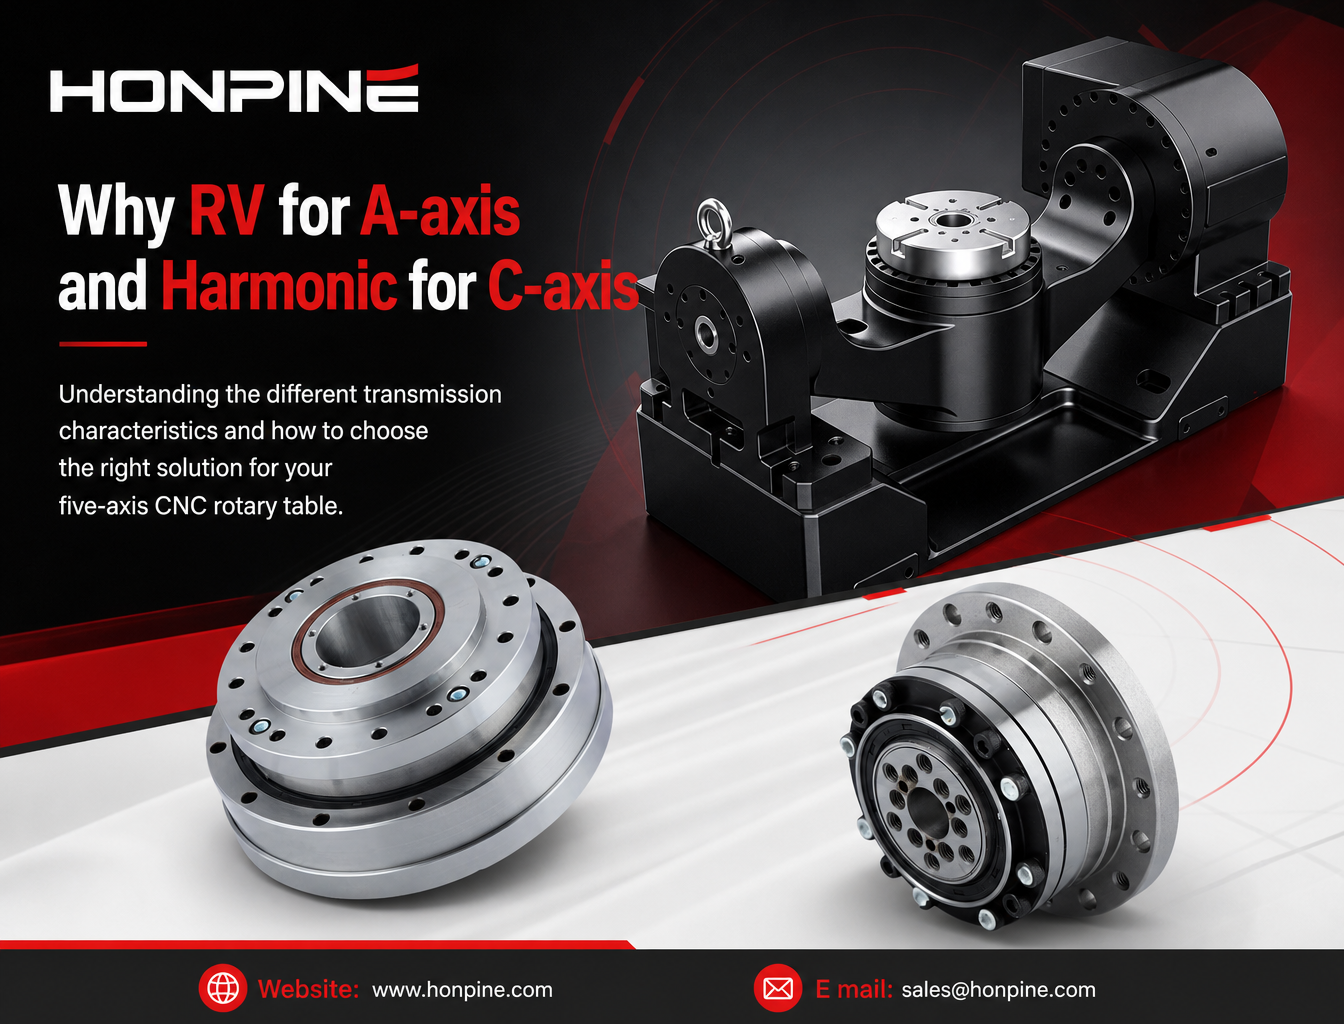
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
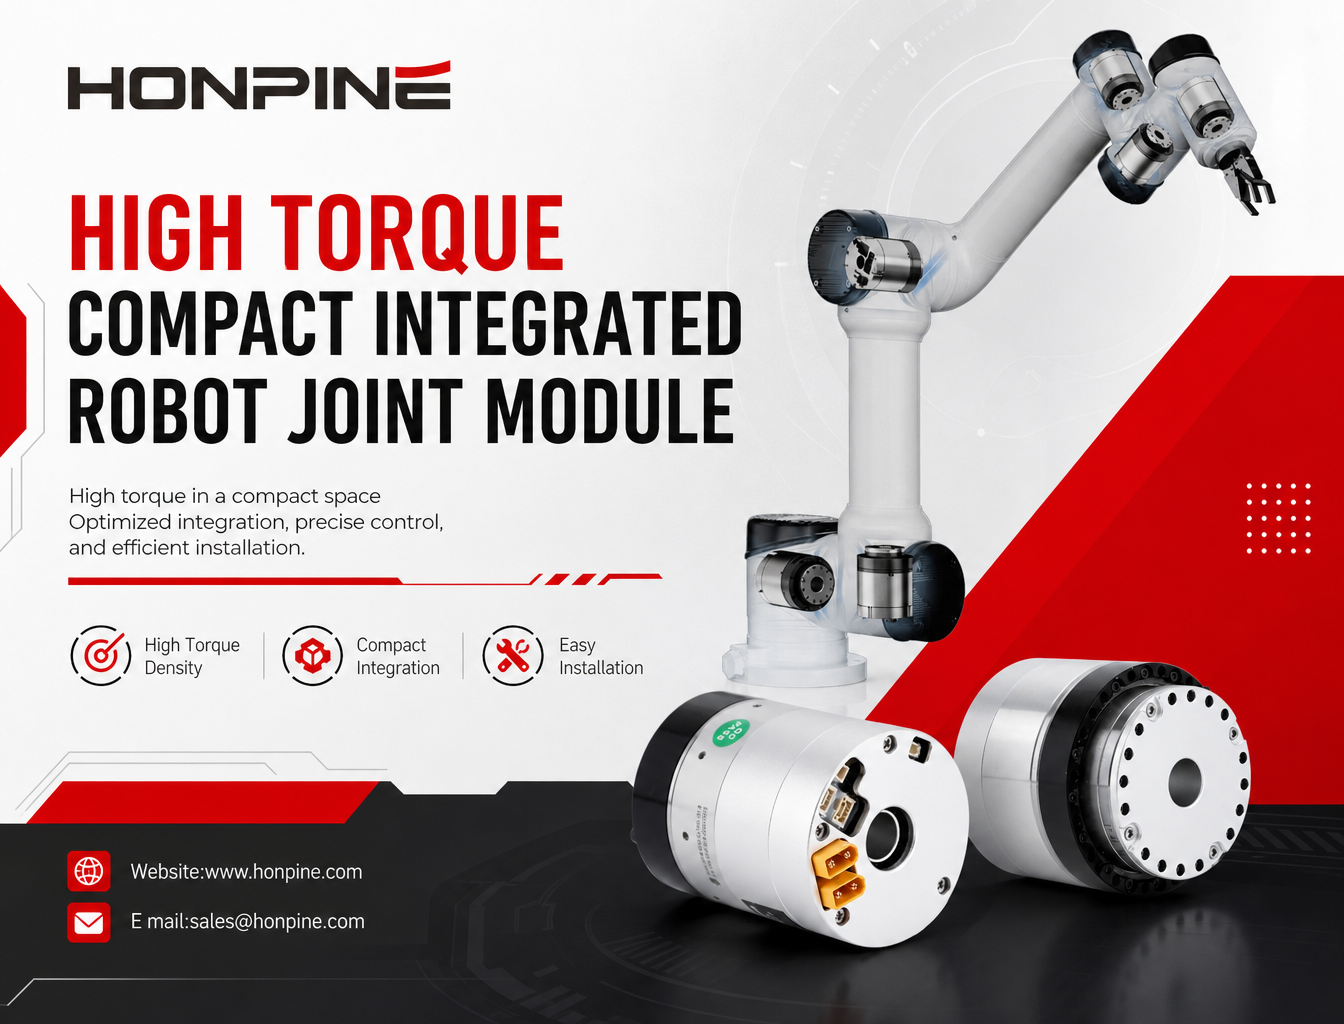
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 Harmonischer Drehantrieb für medizinische Geräte: ≤10 Bogensekunden Wiederholgenauigkeit und hohe KippsteifigkeitMedizinische Geräte stellen besonders hohe Anforderungen an die Präzision, strukturelle Stabilität und Betriebssicherheit ihrer Bewegungsübertragungssysteme. Von Operationsrobotern und CT-Bildgebungssystemen bis hin zu Rehabilitationsgeräten müssen Aktuatoren eine gleichbleibende Positioniergenauigkeit gewährleisten und gleichzeitig komplexe mechanische Belastungen aufnehmen. Wie können Hersteller in medizinischen Anwendungen sowohl eine hohe Wiederholgenauigkeit als auch strukturelle Steifigkeit erreichen? Die harmonischen Drehantriebe von HONPINE bieten eine Wiederholgenauigkeit von bis zu ≤10 Bogensekunden, eine spielfreie Kraftübertragung, hohe Kippsteifigkeit und Hohlwellenkonfigurationen und ermöglichen so zuverlässige Lösungen zur Bewegungssteuerung für medizinische Geräte der nächsten Generation.
 Warum eignet sich das HONPINE TCHL Harmonic Joint Module für Exoskelett-Roboter?Das HONPINE TCHL Harmonic Joint Module wurde für Exoskelett-Roboter entwickelt, die eine leichte Bauweise, eine kompakte mechanische Integration und eine reaktionsschnelle Mensch-Roboter-Interaktion erfordern. Mit einem integrierten Drehmomentsensor auf der Abtriebsseite, einer hochintegrierten Struktur und flexiblen Anschlusskonfigurationen bietet das TCHL eine Gelenkantriebslösung für Exoskelette der unteren und oberen Extremitäten, Assistenzroboter für die oberen Extremitäten, Rehabilitationsgeräte und industrielle Exoskelette.
 Wie können Präzisionsgetriebe, harmonische Drehantriebe und Direktantriebsmotoren Präzisionsrundschalttische verbessern?Wie können Hersteller die Genauigkeit, das dynamische Ansprechverhalten und die Integration von Präzisionsrundschalttischen verbessern? Mit der Weiterentwicklung der flexiblen Fertigung können herkömmliche Antriebssysteme vor Herausforderungen wie Spiel, langen Einschwingzeiten und einer komplexen mechanischen Integration stehen. Dieser Artikel zeigt, wie Harmonic-Drive-Getriebe, harmonische Drehantriebe, Direktantriebs-Drehmomentmotoren (DD) und Planetengetriebe praktische Nachrüstlösungen für unterschiedliche Betriebsbedingungen bieten. Indem Hersteller die Antriebsarchitektur auf Positioniergenauigkeit, Taktzeit, Lastträgheit und Einbaubeschränkungen abstimmen, können sie effizientere und zuverlässigere Präzisionsrundschaltsysteme entwickeln.
 Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.