Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – Einführung
Moderne Hebetechnik wird längst nicht mehr nur dafür ausgelegt, eine Last von einer Höhe auf eine andere zu bewegen. Mit der Weiterentwicklung von industrieller Automatisierung, Robotik, Materialhandling und Präzisionsmaschinen müssen Hebesysteme zunehmend hohe Tragfähigkeit mit präziser Positionierung, kompakter mechanischer Integration, zuverlässiger Bewegungssteuerung und langfristiger Betriebsstabilität verbinden.
Dies ist besonders wichtig, wenn ein Hubmechanismus in einem begrenzten Einbauraum arbeitet oder Teil eines größeren automatisierten Systems ist. Eine Roboterhubachse, ein AGV- oder AMR-Hubmodul, ein Positioniermechanismus für die Halbleiterindustrie, eine automatisierte Inspektionsplattform oder eine spezielle Winde muss möglicherweise wiederholt eine Last bewegen und dabei unter wechselnden Lasten eine präzise Positionierung und stabile Bewegung aufrechterhalten.
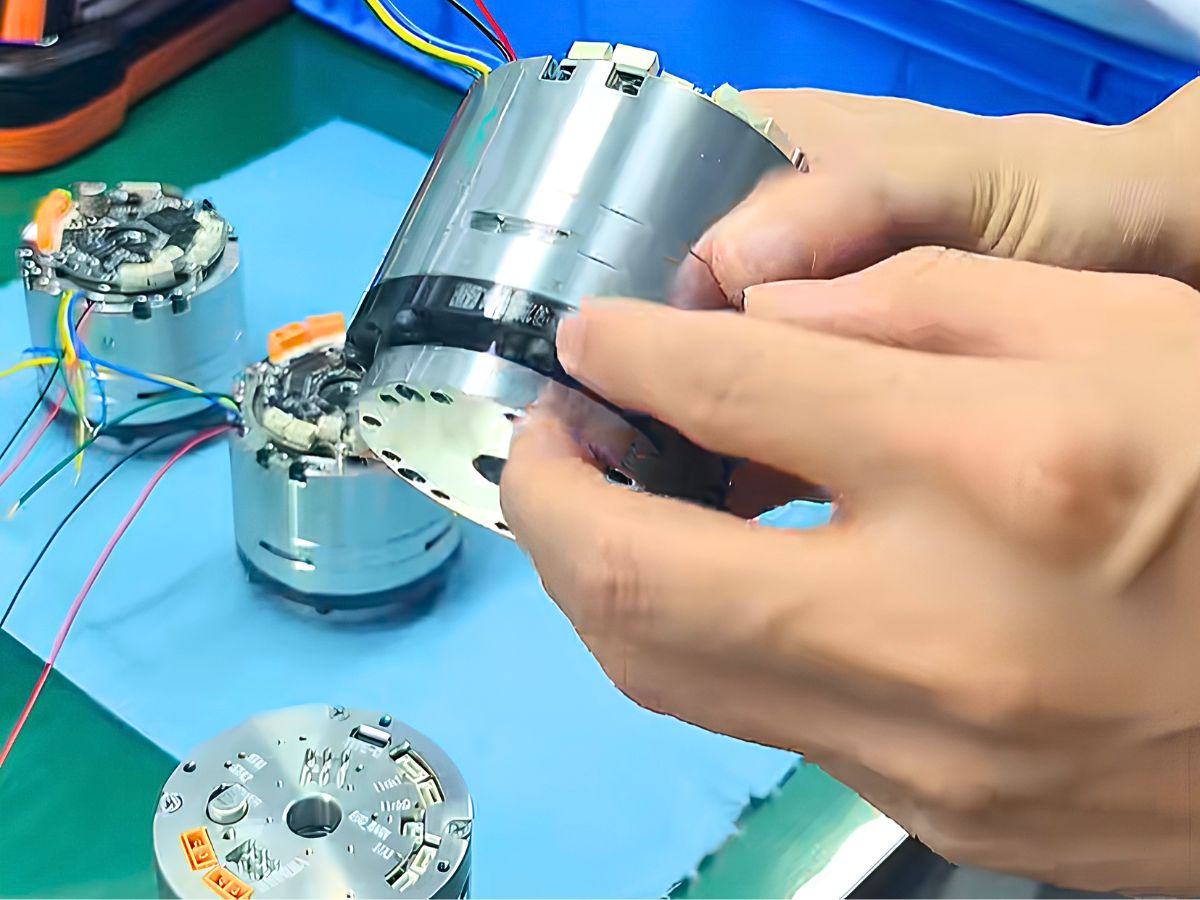
Für diese Anwendungen ist das Übertragungssystem genauso wichtig wie der Motor selbst. Ein Harmonic Actuator, der ein Harmonic-Drive-Getriebe mit einem Motor und je nach Konfiguration Komponenten wie Encodern, Bremsen und Servoantrieben integriert, bietet einen kompakten Ansatz für die hochpräzise Drehbewegungssteuerung.
Obwohl Harmonic Actuators häufig mit Robotergelenken in Verbindung gebracht werden, sind ihre Vorteile nicht auf die Robotik beschränkt. Wenn ein Hubmechanismus über eine Drehübertragung angetrieben wird, kann die Harmonic-Actuator-Technologie auch eine praktische Lösung für Hebetechnik und spezielle Hebesysteme bieten, die eine hohe Drehmomentdichte, geringes Spiel, hohe Steifigkeit, präzise Positionierung und kompakte Integration erfordern.
Warum sich Hebetechnik zu stärker integrierten Bewegungssystemen entwickelt?
Herkömmliche Hebetechnik verwendet häufig eine relativ einfache Architektur aus Motor, Getriebe, Kupplung, Bremse, Encoder und externem Controller. Diese Konfiguration kann für konventionelle Hebeanwendungen gut funktionieren, doch mit zunehmender Kompaktheit und Automatisierung der Anlagen wird die Anzahl der für jede Bewegungsachse benötigten Komponenten zu einem wichtigen Konstruktionsaspekt.
Für Anlagenhersteller schafft jede zusätzliche mechanische Schnittstelle einen weiteren Bedarf an Montage, Ausrichtung, Verkabelung, Inbetriebnahme und Wartung. Auch Motor und Getriebe müssen sorgfältig aufeinander abgestimmt werden, während Encoder und Bremse in die gesamte Steuerungs- und Sicherheitsarchitektur integriert werden müssen.
Ein integrierter Harmonic Actuator verfolgt einen anderen Ansatz, indem er die Übertragungs- und Bewegungssteuerungskomponenten in einem kompakten Modul kombiniert. Abhängig von der Aktuatorkonfiguration können Harmonic Drive, Motor, Encoder, Bremse, Servoantrieb und Kommunikationsschnittstellen in einem System integriert werden.
Dieser Ansatz ist besonders attraktiv, wenn der Hubmechanismus in einen begrenzten mechanischen Bauraum passen muss oder der Anlagenhersteller die Antriebsarchitektur über mehrere Maschinenmodelle hinweg standardisieren möchte.
Das Ziel besteht nicht nur darin, die Anzahl der Komponenten zu reduzieren. Noch wichtiger ist, dass ein integrierter Aktuator die mechanischen, elektrischen und steuerungstechnischen Schnittstellen zwischen Antriebssystem und Hubmechanismus vereinfachen kann, wodurch Anlagenhersteller den Integrationsaufwand reduzieren und gleichzeitig eine präzise Bewegungsleistung beibehalten können.
Wo können Harmonic Actuators in der Hebetechnik eingesetzt werden?
Harmonic Actuators sind besonders wertvoll in Hebeanwendungen, bei denen eine Drehbewegung in eine lineare Bewegung umgewandelt wird oder bei denen das Heben mit Positionierung, Rotation oder Roboterbewegung kombiniert wird.
Dadurch sind sie für vertikale Roboterachsen, AGV- und AMR-Hubmodule, Halbleiterausrüstung, Präzisionsinspektionssysteme, medizinische Positioniergeräte, automatisierte Plattformen und spezielle Windenmechanismen relevant.
Der wichtige Unterschied besteht darin, dass ein Harmonic Actuator nicht unbedingt ein direkter Ersatz für einen Linearantrieb oder ein Kugelgewindetriebsystem ist. Seine Hauptfunktion besteht darin, einen gesteuerten Drehabtrieb bereitzustellen. Das mechanische System kann diese Drehbewegung dann über eine Spindel, Trommel, Riemenscheibe, Gestänge, Nocke oder einen anderen Übertragungsmechanismus in eine vertikale Bewegung umwandeln.
Daher ergibt sich die stärkste Anwendungsmöglichkeit, wenn die Anlagenarchitektur bereits von einem kompakten, drehmomentstarken Präzisionsdrehantrieb profitiert.
Harmonic Actuator für Roboterhubachsen
Roboterhubachsen sind eine wichtige Anwendung für kompakte Harmonic Actuators. Industrieroboter, kollaborative Roboter, mobile Manipulatoren und andere Robotersysteme können vertikale Mechanismen verwenden, um die Arbeitshöhe des Roboters anzupassen oder seinen Arbeitsbereich zu erweitern.
In diesen Systemen muss der Hubmechanismus häufig wiederholt zwischen vordefinierten Positionen bewegt werden und dabei das Gewicht des Roboters, der Werkzeuge oder der Nutzlast tragen. Der Aktuator muss daher ausreichendes Drehmoment bereitstellen und gleichzeitig Positioniergenauigkeit und strukturelle Stabilität aufrechterhalten.
Ein Harmonic-Drive-Aktuator kann ein hohes Übersetzungsverhältnis mit geringem Spiel und hoher Drehmomentdichte kombinieren, sodass das Antriebssystem in einer relativ kompakten Bauform ein erhebliches Ausgangsdrehmoment erzeugen kann. In Verbindung mit Encoder-Rückmeldung kann er die für wiederholte vertikale Positionierung erforderliche Bewegungssteuerung im geschlossenen Regelkreis bereitstellen.
Für Hersteller von Roboterausrüstung ist die Integration ein weiterer Vorteil. Anstatt eine vollständige Antriebseinheit um einen separaten Servomotor, ein Harmonic-Getriebe, einen Encoder und eine Bremse auszulegen, kann ein integrierter Aktuator als standardisiertes Bewegungsmodul innerhalb der Roboterhubachse dienen.
Harmonic Actuator für AGV- und AMR-Hubmodule
AGV- und AMR-Plattformen werden zunehmend mit Hubmechanismen für Palettenhandling, Materialtransfer, automatisches Andocken und die Interaktion mit Förderanlagen ausgestattet. Diese Hubsysteme arbeiten unter besonders anspruchsvollen Platzbedingungen, da der Aktuator den begrenzten Innenraum des mobilen Roboters mit Batterien, Steuerungen, Sensoren, Rädern und Strukturkomponenten teilen muss.
Dadurch wird die Drehmomentdichte besonders wichtig.
Eine Kombination aus großem Motor und Getriebe kann ausreichendes Drehmoment liefern, jedoch wertvollen Raum beanspruchen und der mobilen Plattform unnötiges Gewicht hinzufügen. Ein kompakter Harmonic Actuator kann ein hohes Übersetzungsverhältnis und ein hohes Ausgangsdrehmoment bei einem relativ kleinen mechanischen Bauraum bereitstellen.
Geringes Spiel kann ebenfalls vorteilhaft sein, wenn das Hubmodul eine Nutzlast zu einem anderen Anlagenteil ausrichten muss. Beispielsweise muss ein AGV möglicherweise eine Palette auf eine bestimmte Höhe anheben, bevor es sie auf einen Förderer übergibt. Je präziser das Hubsystem seine Position steuern kann, desto leichter lassen sich wiederholbares Andocken und Materialtransfer erreichen.
Aus diesem Grund kann die Harmonic-Actuator-Technologie für AGV- und AMR-Hebesysteme in Betracht gezogen werden, bei denen kompakte Abmessungen, Drehmomentdichte, Positioniergenauigkeit und integrierte Steuerung wichtiger sind als die bloße Maximierung der Hubgeschwindigkeit.
Harmonic Actuator für Hebe- und Positionierausrüstung der Halbleiterindustrie
Halbleiterfertigungsanlagen stellen besonders hohe Anforderungen an Bewegungskomponenten. Waferhandling, Inspektion, Ausrichtung, Positionierung und Prozessausrüstung können extrem stabile und wiederholbare Bewegungen erfordern, während sie in stark begrenzten mechanischen Baurräumen arbeiten.
Bei diesen Anwendungen hat der Hubmechanismus möglicherweise keinen großen Hubweg, doch die erforderliche Positioniergenauigkeit kann erheblich höher sein als bei konventioneller industrieller Hebetechnik.
Ein Harmonic Actuator kann verwendet werden, um einen Drehmechanismus anzutreiben, der eine gesteuerte vertikale Bewegung erzeugt, oder um eine kombinierte Hub- und Positionierfunktion bereitzustellen. Die spielfreien Eigenschaften der Harmonic-Übertragung helfen, das mechanische Spiel bei Richtungswechseln zu reduzieren, während die hohe Steifigkeit der Übertragung zu einer stabilen Bewegung unter Last beiträgt.
Die kompakte Struktur kann Anlagenkonstrukteuren außerdem helfen, den verfügbaren Einbauraum um andere Komponenten wie Sensoren, optische Systeme, Kabel und Prozessmodule herum zu optimieren.
Für Hersteller von Halbleiterausrüstung geht der Nutzen daher über die Drehmomentübertragung hinaus. Der Aktuator wird Teil der gesamten Architektur für Präzisionsbewegungssteuerung.
Harmonic Actuator für Präzisionsinspektions- und Positionierhubsysteme
Automatisierte Inspektionsanlagen erfordern häufig die vertikale Verstellung von Kameras, optischen Komponenten, Sensoren, Inspektionsköpfen, Vorrichtungen oder Werkstücken.
Obwohl diese Mechanismen möglicherweise keine extrem hohen Hubkräfte erfordern, können sie eine sehr präzise und wiederholbare Positionierung benötigen. Ein geringer Positionierfehler kann Inspektionsergebnisse, die optische Ausrichtung oder die Konsistenz des Fertigungsprozesses beeinflussen.
Wenn die mechanische Konstruktion die Drehbewegung in eine vertikale Bewegung umwandelt, kann ein Harmonic Actuator einen präzisen Dreheingang mit geringem Spiel und hoher Wiederholgenauigkeit bereitstellen.
Dieser Ansatz kann auch nützlich sein, wenn die Anlage sowohl eine Höhenverstellung als auch eine Drehpositionierung erfordert. Anstatt vollständig unabhängige Antriebssysteme zu verwenden, kann die mechanische Architektur um kompakte Drehantriebe herum ausgelegt werden, die gesteuerte Bewegungen für mehrere Achsen bereitstellen.
Dies ist besonders relevant für Präzisionsautomatisierungssysteme, bei denen Einbauraum, Bewegungsgenauigkeit und Systemintegration eng miteinander verbundene Konstruktionsanforderungen sind.
Praxisanwendung: Harmonic Actuator in einem Windensystem
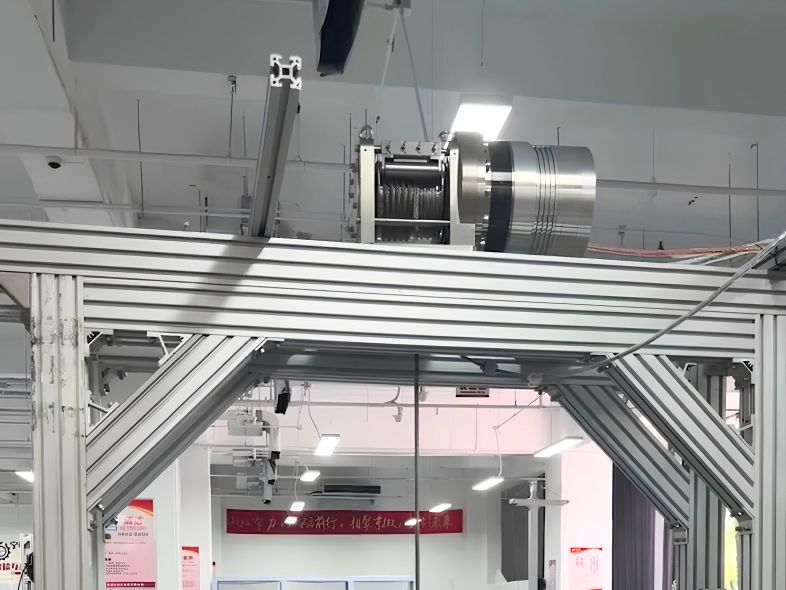
Die Anwendung von Harmonic Actuators ist nicht auf Robotergelenke und Präzisionsautomatisierung beschränkt. HONPINE hat die Harmonic-Actuator-Technologie auch in einem Windensystem eingesetzt und damit demonstriert, wie eine integrierte Harmonic-Drive-Lösung für spezielle Hebe- und Lastenhandhabungsanlagen verwendet werden kann.
In einem Windenmechanismus muss das Antriebssystem ausreichendes Ausgangsdrehmoment erzeugen, um den Wickelmechanismus zu drehen und gleichzeitig eine kontrollierte Bewegung unter Last aufrechtzuerhalten. Motor, Untersetzungsmechanismus, Bremse und Rückmeldekomponenten müssen zusammenarbeiten, um eine stabile Hubleistung zu gewährleisten.
In dieser Anwendung wird der Harmonic Actuator verwendet, um den Windenmechanismus anzutreiben und seine Drehbewegung zu steuern. Die hohe Untersetzungsfähigkeit des Harmonic Drive ermöglicht es dem Motor, das erforderliche Ausgangsdrehmoment innerhalb einer kompakten Übertragungsstruktur zu erzeugen, während die spielarme Übertragung eine präzisere und wiederholbare Bewegungssteuerung unterstützt.
Ein weiterer wichtiger Aspekt ist die Systemintegration. Im Vergleich zu einer konventionellen Architektur mit separatem Motor, Getriebe, Kupplung, Encoder und weiteren Komponenten kann ein integrierter Harmonic Actuator die Anzahl mechanischer Schnittstellen reduzieren und die gesamte Antriebsstruktur vereinfachen. Dies kann besonders nützlich sein, wenn die Winde oder der Hubmechanismus nur begrenzten Einbauraum hat.
Die Windenanwendung verdeutlicht auch einen wichtigen Punkt für Anlagenkonstrukteure: Harmonic Actuators sind nicht auf Roboteranwendungen beschränkt. Ihre Kombination aus hoher Drehmomentdichte, geringem Spiel, kompakter Bauweise und präziser Drehbewegung kann auch in speziellen Hebe- und Lastenhandhabungsmechanismen wertvoll sein.
Das folgende Video zeigt eine reale HONPINE-Harmonic-Actuator-Anwendung in einem Windensystem.
Harmonic-Actuator-Anwendung in Winden und Hebetechnik
Video: HONPINE Harmonic Actuator in einem Windensystem eingesetzt
Warum eine hohe Drehmomentdichte in der Hebetechnik wichtig ist?
Die Drehmomentdichte wird besonders wichtig, wenn ein Hubsystem in einem begrenzten Einbauraum ein hohes Ausgangsdrehmoment bereitstellen muss.
Eine einfache Vergrößerung des Motors ist nicht immer eine praktische Lösung. Ein größerer Motor erhöht Volumen und Gewicht des Antriebssystems und kann eine größere Tragstruktur erfordern. Bei mobilen Anlagen kann zusätzliches Gewicht außerdem den Energieverbrauch erhöhen und die Gesamteffizienz des Systems verringern.
Ein Harmonic Drive nutzt ein hohes Übersetzungsverhältnis, um das Motordrehmoment innerhalb einer kompakten Übertragung zu vervielfachen. Wenn diese Übertragung mit einem passend dimensionierten Motor kombiniert wird, kann der resultierende Aktuator im Verhältnis zu seiner Gesamtgröße ein hohes Ausgangsdrehmoment bereitstellen.
Dies ist ein Grund, warum Harmonic Actuators für Roboterhubachsen, AGV- und AMR-Hubmodule, kompakte Winden und andere Hubmechanismen attraktiv sind, bei denen der verfügbare Raum begrenzt ist.
Der Konstruktionsvorteil wird noch bedeutender, wenn der Aktuator zusätzlich einen Encoder, eine Bremse, einen Treiber oder eine Kommunikationsschnittstelle aufnehmen muss. Ein integrierter Aktuator kann diese Funktionen bereitstellen, ohne dass jede Komponente eine separate Einbauposition beansprucht.
Warum geringes Spiel für Heben und Positionieren wichtig ist?
Spiel ist bei einem einfachen Hubmechanismus, der eine Last nur zwischen zwei ungefähren Positionen bewegen muss, möglicherweise kein wesentliches Problem. Es wird jedoch viel wichtiger, wenn das Hubsystem Teil eines automatisierten Positionierprozesses ist.
Betrachten Sie einen Hubmechanismus, der wiederholt die folgende Abfolge ausführt: eine Plattform anheben, an einer definierten Position anhalten, absenken und anschließend in die Ausgangsposition zurückkehren. Jeder Richtungswechsel bringt die Möglichkeit mit sich, dass das mechanische Spiel innerhalb der Übertragung die Endposition beeinflusst.
Eine Harmonic-Übertragung mit geringem Spiel minimiert dieses mechanische Spiel und trägt dazu bei, eine besser vorhersehbare Beziehung zwischen der vorgegebenen Bewegung und der tatsächlichen Ausgangsbewegung zu schaffen.
Dies kann besonders wertvoll für Roboterhubachsen, Halbleiterausrüstung, Inspektionssysteme und automatisierte Positionierplattformen sein, bei denen Wiederholgenauigkeit wichtiger ist als das bloße Erreichen eines Hubwegs.
Hohe Steifigkeit ist wichtig, wenn der Aktuator externe Lasten trägt
Hebetechnik setzt das Übertragungssystem häufig mehr als nur reinem Drehmoment aus. Abhängig von der mechanischen Konfiguration kann der Aktuator auch Radialkräften, Axialkräften und Kippmomenten ausgesetzt sein.
Wenn beispielsweise eine Hubplattform einen Roboterarm oder eine außermittige Nutzlast trägt, kann der Abstand zwischen Lastschwerpunkt und Aktuatorabtrieb ein erhebliches Kippmoment erzeugen.
Unter diesen Bedingungen werden die Steifigkeit und Tragfähigkeit des Aktuators zu wichtigen Auswahlkriterien.
Ein hochsteifer Harmonic Actuator kann dazu beitragen, unter externer Belastung eine stabile Ausgangsbewegung aufrechtzuerhalten. Anlagenkonstrukteure sollten die Steifigkeit jedoch nicht nur anhand der Getriebespezifikation bewerten. Das vollständige mechanische System, einschließlich Abtriebslager, Montagstruktur, Lastposition und Stützmechanismus, muss berücksichtigt werden.
Dies ist besonders wichtig für Schwerlast-Roboterhubsysteme und Präzisionshubplattformen.
Integrierter Harmonic Actuator gegenüber herkömmlichem Motor und Getriebe
Die traditionelle Architektur für eine Präzisionshubachse besteht häufig aus einem Servomotor, Harmonic-Getriebe, Encoder, einer Bremse, Kupplung und einem externen Servoantrieb. Jede Komponente muss ausgewählt und in das System integriert werden, und die mechanischen Schnittstellen zwischen diesen Komponenten können die Montagegenauigkeit und Montagezeit beeinflussen.
Ein integrierter Harmonic Actuator kombiniert mehrere dieser Funktionen in einem Modul. Dadurch kann die Anzahl der Schnittstellen zwischen Antrieb und Maschine reduziert sowie Verkabelung, Montage und Inbetriebnahme vereinfacht werden.
Für Anlagenhersteller liegt der eigentliche Vorteil daher nicht nur in der Reduzierung von Komponenten. Er besteht in der Möglichkeit, das Antriebssystem als standardisiertes Bewegungssteuerungsmodul zu behandeln, anstatt jede Hubachse aus einzelnen Komponenten zu konstruieren.
Dies kann besonders wertvoll für Hersteller sein, die mehrere Maschinenkonfigurationen oder Roboterplattformen mit ähnlichen Bewegungsarchitekturen entwickeln.
Harmonic Actuator gegenüber Kugelgewindetrieb für Hebeanwendungen
Ein Harmonic Actuator und ein Kugelgewindetrieb-Aktuator sollten nicht in jeder Hebeanwendung als direkte Ersatzlösungen betrachtet werden, da sie unterschiedliche Hauptfunktionen erfüllen.
Ein Kugelgewindetrieb ist speziell dafür ausgelegt, Drehbewegung in lineare Bewegung umzuwandeln, und ist daher eine natürliche Wahl für konventionelle lineare Hubachsen. Er eignet sich besonders, wenn die Maschine einen langen linearen Hubweg erfordert und die mechanische Architektur bereits auf einer spindelgetriebenen Achse basiert.
Ein Harmonic Actuator ist attraktiver, wenn das System einen hochpräzisen Drehantrieb benötigt, der über eine Trommel, Spindel, Riemenscheibe, ein Gestänge, eine Nocke oder einen anderen Mechanismus in eine lineare Bewegung umgewandelt werden kann. Besonders interessant wird er, wenn die Anwendung zusätzlich hohe Drehmomentdichte, geringes Spiel, hohe Steifigkeit, kompakte Integration oder eine Kombination aus Hub- und Drehbewegung erfordert.
Daher lautet die richtige Frage für einen Anlagenhersteller nicht einfach „Welcher Aktuator ist besser?“, sondern:
Welche Übertragungsarchitektur passt am besten zu Last, Bewegungsprofil, Einbauraum, Positionieranforderungen und Steuerungsarchitektur des Hubsystems?
Wie wählt man einen Harmonic Actuator für Hebetechnik aus?
Die Auswahl eines Harmonic Actuators für Hebetechnik erfordert mehr als die Abstimmung des Nennmoments auf die Last.
Der erste Schritt besteht darin, das tatsächlich vom Mechanismus benötigte Ausgangsdrehmoment zu berechnen. Lastgewicht, Hebelarm, Beschleunigung, Reibung, mechanischer Wirkungsgrad, externe Kräfte und Sicherheitsfaktoren sollten alle einbezogen werden. Bei Mechanismen mit außermittigen Lasten sollten auch die daraus resultierenden Radialkräfte und Kippmomente berücksichtigt werden.
Das Übersetzungsverhältnis sollte anschließend entsprechend der erforderlichen Ausgangsgeschwindigkeit und dem Drehmoment ausgewählt werden, anstatt einfach das höchste verfügbare Verhältnis zu wählen. Ein höheres Übersetzungsverhältnis kann die Drehmomentvervielfachung erhöhen und die Ausgangsgeschwindigkeit reduzieren, doch das ideale Verhältnis muss weiterhin zum Betriebsbereich des Motors und zu den dynamischen Anforderungen des Hubsystems passen.
Spiel und Torsionssteifigkeit sollten entsprechend der erforderlichen Positionierleistung bewertet werden. Ein System, das häufig die Richtung wechselt oder Präzisionspositionierungen ausführt, profitiert im Allgemeinen stärker von geringem Spiel als ein einfacher Hubmechanismus mit begrenzten Positionieranforderungen.
Die Encoderkonfiguration ist ein weiterer wichtiger Aspekt für Hubsysteme mit geschlossenem Regelkreis. Abhängig von der Steuerungsarchitektur kann ein einzelner Encoder ausreichend sein, während Anwendungen, die detaillierteres Feedback auf Motor- und Abtriebsseite erfordern, von einer Dual-Encoder-Konfiguration profitieren können.
Bei vertikalen Lasten verdient auch die Bremskonfiguration besondere Aufmerksamkeit. Die Bremse sollte entsprechend den tatsächlichen Anforderungen der Maschine an Lasthaltung und Sicherheit ausgewählt werden, statt sie lediglich als weitere Aktuatorspezifikation zu betrachten.
Schließlich sollten Einschaltdauer, Betriebstemperatur, erwartete Lebensdauer, Einbaulage, Umgebungsbedingungen und Kommunikationsschnittstelle vor der endgültigen Aktuatorauswahl berücksichtigt werden.
Warum Anlagenhersteller stärker integrierte Aktuatoren wählen?
Die zunehmende Verbreitung integrierter Aktuatoren steht in engem Zusammenhang mit den sich verändernden Prioritäten von Anlagenherstellern.
Maschinenbauer stehen unter Druck, Anlagen kleiner zu gestalten und gleichzeitig Automatisierung, Präzision und Funktionalität zu erhöhen. Gleichzeitig sind die Verkürzung der Montagezeit und die Vereinfachung der Wartung zu wichtigen Faktoren für die Kontrolle der Herstellungskosten geworden.
Ein integrierter Harmonic Actuator kann mehrere dieser Herausforderungen gleichzeitig bewältigen.
Anstatt Motor, Getriebe, Encoder, Bremse und Treiber als separate Komponenten zu integrieren, kann der Anlagenhersteller mit einem vorkonstruierten Aktuatormodul arbeiten. Dies reduziert die Anzahl mechanischer Schnittstellen und kann die Konstruktion der Bewegungsachse stärker standardisieren.
Für Hersteller, die mehrere Anlagenplattformen produzieren, kann dieser modulare Ansatz außerdem technische Änderungen und das Ersatzteilmanagement vereinfachen.
Der Trend ist besonders in der Robotik, bei mobilen Robotern, in der Halbleiterausrüstung, der Präzisionsautomatisierung und anderen Branchen sichtbar, in denen kompakte Bewegungssysteme zunehmend an Bedeutung gewinnen.
Harmonic Actuator für Hub- und Robotersysteme der nächsten Generation
Die Zukunft der Hebetechnik ist eng mit der Entwicklung intelligenter und automatisierter Maschinen verbunden.
Ein moderner Hubmechanismus arbeitet möglicherweise nicht mehr als isolierte vertikale Achse. Er kann Teil eines Robotersystems werden, in dem Höhe, Position, Kraft und Bewegung mit anderen Achsen koordiniert werden müssen.
Ein mobiler Roboter muss möglicherweise eine Nutzlast anheben und sie gleichzeitig präzise mit einer anderen Maschine ausrichten. Ein Robotermanipulator muss möglicherweise seine Höhe anpassen und dabei die Position seines Endeffektors beibehalten. Ein Halbleitersystem muss möglicherweise vertikale Bewegung mit hochpräziser Drehpositionierung kombinieren.
Diese Anwendungen stellen höhere Anforderungen an das Antriebssystem.
Der Aktuator muss ausreichendes Drehmoment bereitstellen, aber auch Präzision, Steifigkeit, Rückmeldung, Kompaktheit und zuverlässige Kommunikation innerhalb des verfügbaren mechanischen Bauraums liefern.
Hier kann die integrierte Harmonic-Actuator-Technologie einen bedeutenden Vorteil bieten.
Fazit
Harmonic Actuators sind nicht dafür ausgelegt, jede Art von Hubaktuator zu ersetzen. Ihr größter Nutzen zeigt sich, wenn ein Hubsystem zusätzlich hohe Drehmomentdichte, geringes Spiel, hohe Positioniergenauigkeit, hohe Steifigkeit, kompakte Installation und integrierte Bewegungssteuerung erfordert.
Für Roboterhubachsen, AGV- und AMR-Hubmodule, Halbleiterausrüstung, Präzisionspositioniersysteme, automatisierte Inspektionsanlagen und spezielle Windensysteme kann der Harmonic Actuator einen kompakten und hochintegrierten Ansatz für die Drehbewegungssteuerung bieten.
Die reale Windenanwendung zeigt, dass die Harmonic-Actuator-Technologie über konventionelle Robotergelenke hinaus auf spezielle Hebe- und Lastenhandhabungsanlagen ausgeweitet werden kann. Wenn die mechanische Architektur von Drehkraftübertragung, hohen Übersetzungsverhältnissen, präziser Positionierung und kompakter Integration profitiert, kann ein Harmonic Actuator eine wirksame Alternative zu einer konventionellen Motor-Getriebe-Konfiguration werden.
Für Anlagenhersteller ist die wichtigste Überlegung nicht nur, ob ein Harmonic Actuator ausreichend Drehmoment bereitstellen kann. Die wichtigere Frage ist, ob seine Drehmomentdichte, sein Spiel, seine Steifigkeit, sein Integrationsgrad, seine Rückmeldekonfiguration und seine mechanische Architektur den tatsächlichen Anforderungen des Hubsystems entsprechen.
Wenn diese Faktoren übereinstimmen, kann ein integrierter Harmonic Actuator Anlagenherstellern dabei helfen, Hubsysteme zu bauen, die kompakter, leichter zu integrieren, präziser und besser für automatisierte Maschinen der nächsten Generation geeignet sind.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
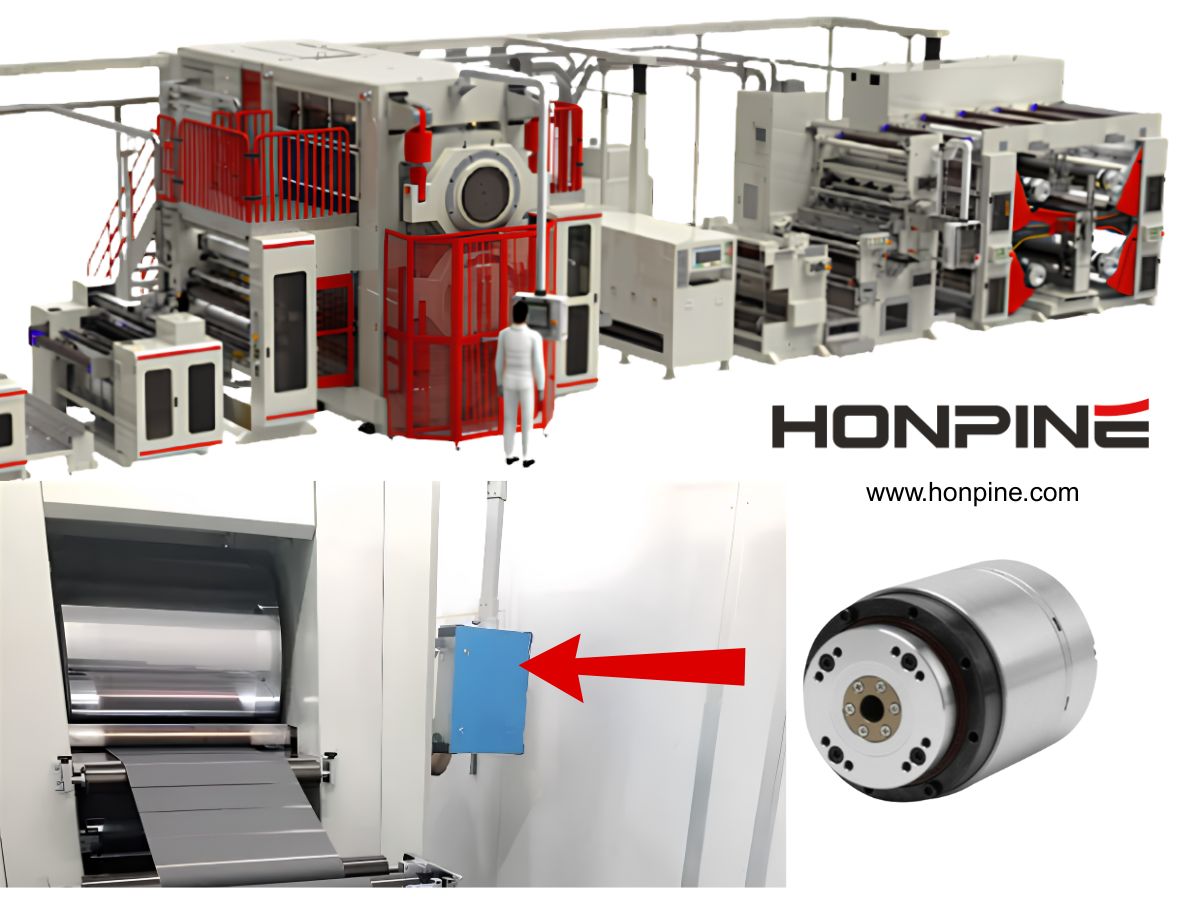
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
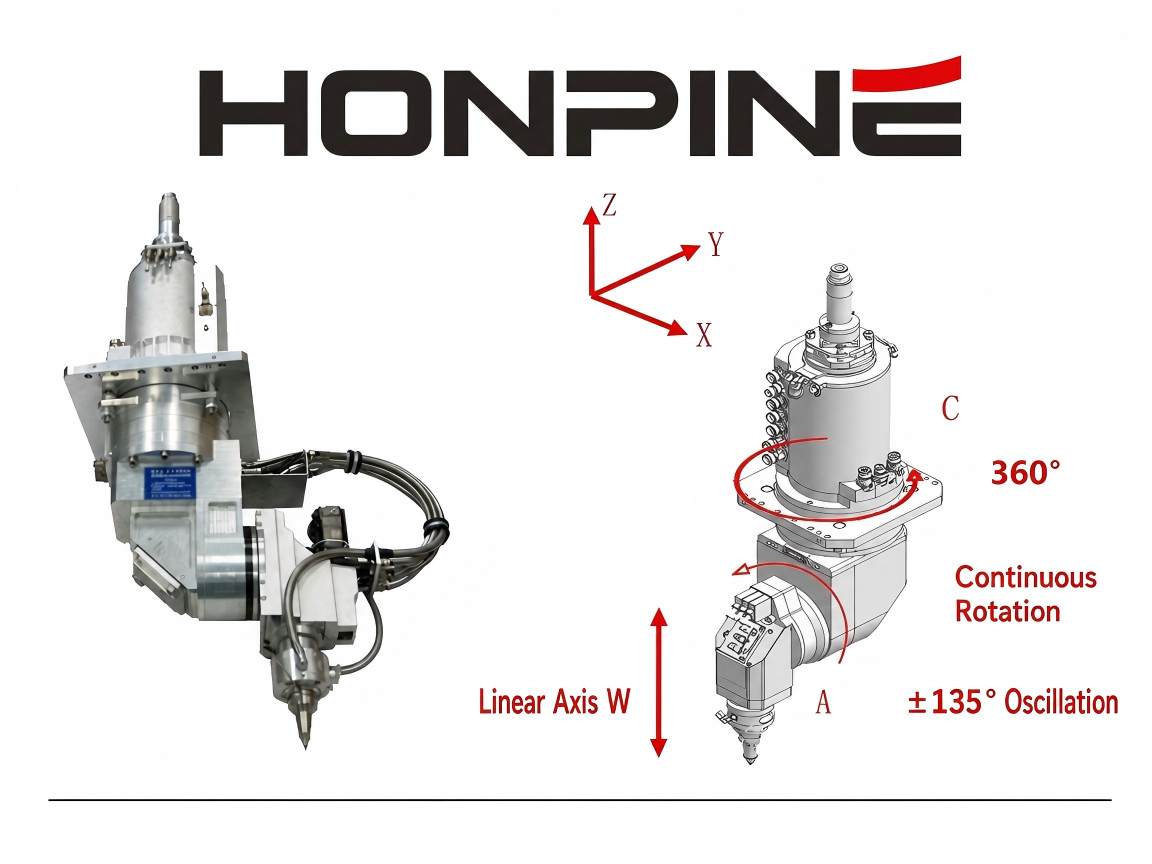
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
 Wie wählt man den richtigen Roboter-Gelenkantrieb für spezialisierte Roboteranwendungen aus?Die Auswahl des richtigen Roboter-Gelenkaktuators ist nicht mehr einfach eine Frage des Vergleichs von Drehmomentspezifikationen oder der separaten Auswahl von Motor und Getriebe. Da humanoide Roboter, kollaborative Roboter, industrielle Roboterarme, medizinische Roboter, mobile Manipulatoren und spezialisierte Robotersysteme immer vielfältiger werden, müssen Roboterhersteller gleichzeitig Drehmoment, Geschwindigkeit, Präzision, Steifigkeit, Gewicht, Einbauraum, Rückmeldung, Kommunikation und Sicherheit berücksichtigen. Dieser Artikel erläutert, wie Ingenieure den richtigen Harmonic-Gelenkaktuator oder Roboter-Gelenkmotor auswählen können, indem sie vom tatsächlichen Anwendungsproblem ausgehen und eine gelenkbezogene Lösung entwickeln, die zur mechanischen Struktur und zu den Steuerungsanforderungen des gesamten Roboters passt.
 Harmonischer Drehantrieb für CNC-Drehachsen: Eine Präzisionslösung für GraviermaschinenErfahren Sie, wie harmonische Drehantriebe die Leistung von CNC-Drehachsen für 4-Achs- und 5-Achs-Graviermaschinen durch präzise Positionierung, geringes Umkehrspiel, hohe Steifigkeit und kompakte Integration verbessern.
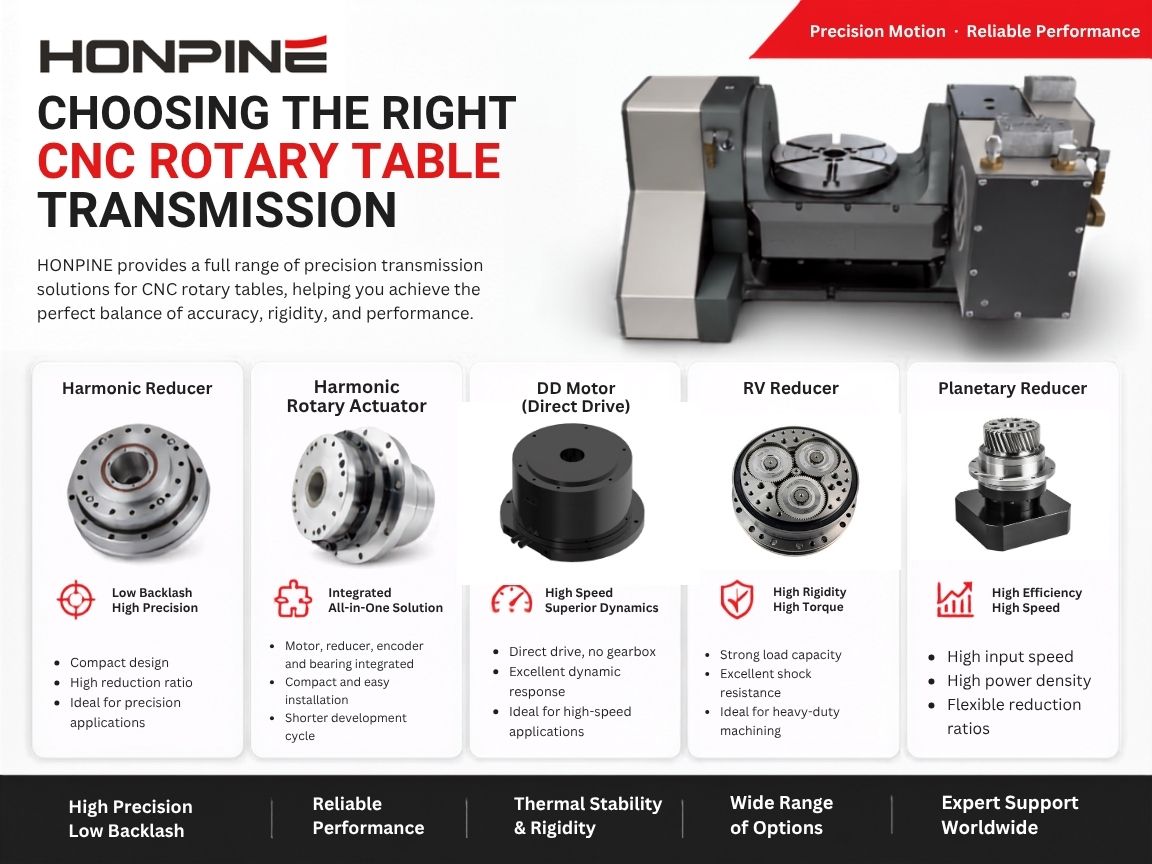
 12 Tipps zur Auswahl der richtigen CNC-Rundtischübertragung: Harmonic-Drive-Getriebe, Harmonic-Drive-Drehantrieb, DD-Motor und PlanetengetriebeErfahren Sie, wie Sie das richtige Getriebe für einen CNC-Rundtisch anhand von Genauigkeit, Umkehrspiel, Drehmoment, Drehzahl, Steifigkeit, thermischer Stabilität und Integration auswählen. Vergleichen Sie Wellgetriebe, harmonische Drehantriebe, DD-Motoren, RV-Getriebe und Planetengetriebe.
 Mini-Harmonic-Getriebe für kleine Roboterarme und Desktop-6-Achs-Roboter
 Anwendungen von Inspektionsrobotern: Warum Harmonic-Getriebemotoren die bevorzugte Bewegungslösung sindInspektionsroboter sind in modernen Industrien unverzichtbar geworden. Sie unterstützen Unternehmen dabei, die Anlageninspektion zu automatisieren, die Arbeitssicherheit zu verbessern und hochwertige Betriebsdaten zu erfassen. Von Fertigungsanlagen und Kraftwerken über Öl- und Gasanlagen, Lagerhäuser und Eisenbahnen bis hin zu Smart Cities verändern autonome Inspektionsroboter die Instandhaltung und das Asset-Management grundlegend.
Jede Bewegung eines Inspektionsroboters – von der Drehung einer Wärmebildkamera über die Positionierung eines LiDAR-Scanners bis hin zur Steuerung eines Inspektionsarms – hängt von der Genauigkeit seines Bewegungssystems ab. Die Harmonic-Getriebemotoren von HONPINE kombinieren nahezu spielfreien Betrieb, kompakte Abmessungen, eine hohe Drehmomentdichte und außergewöhnliche Positioniergenauigkeit und sind damit eine ideale Lösung für Inspektionsroboter der nächsten Generation.