Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von Robotern
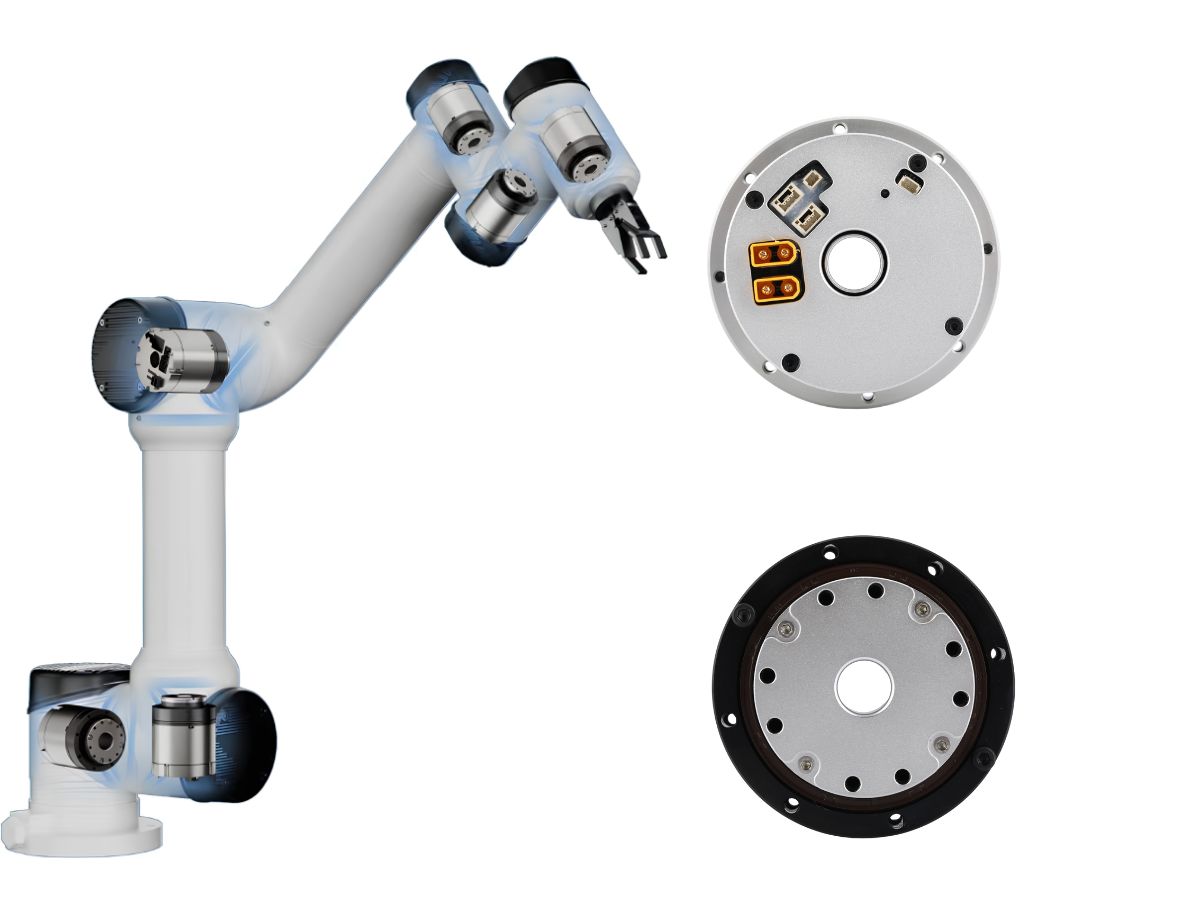
HONPINEkraftgeregelte Harmonic-Drive-Gelenkmodule wurden entwickelt, um die nächste Phase der Kommerzialisierung von Robotern zu unterstützen, in der Roboter mehr leisten müssen als nur eine präzise Positionierung. DieHAG-Serie nutzt eine Drehmomentregelung mit geschlossenem Regelkreis und integriert eine Drehmomenterfassung in das Gelenk. Dies ermöglicht eine kontinuierliche 360°-Drehung am Ausgang, eine präzisere Drehmomentregelung und eine Drehmomentrückmeldung in Echtzeit.
Mithilfe von Echtzeit-Kraftinformationen können Roboter natürlicher auf externe Lasten reagieren und eine nachgiebigere Interaktion mit Menschen, Objekten und ihrer Arbeitsumgebung erreichen.
Warum kraftgeregelte Robotergelenkmodule wählen?
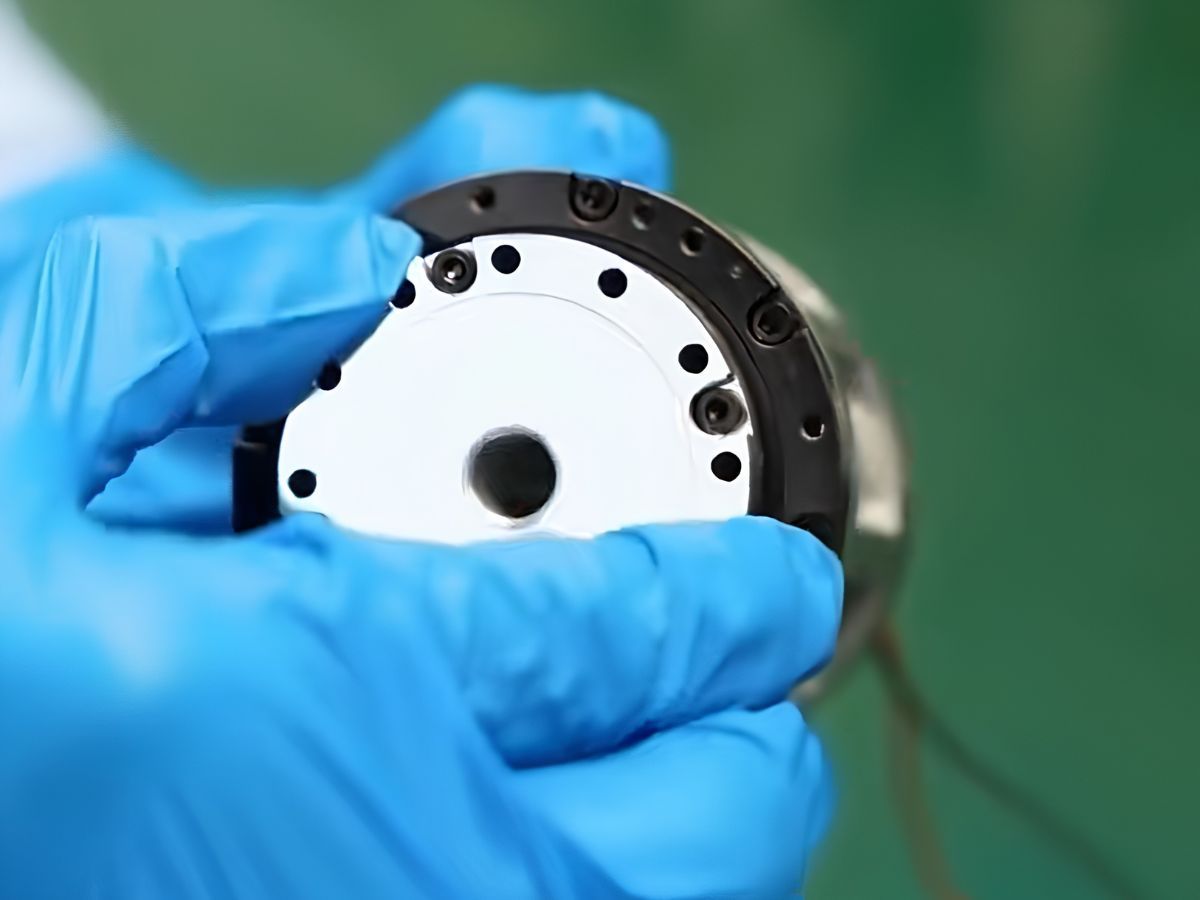
Das „Handführungsgefühl“ beim Teaching mit Schwerkraftkompensation, die bei der Landung eines humanoiden Roboters erforderliche Stoßabsorption und die beim Polieren notwendige präzise Kontaktregelung beruhen alle auf derselben grundlegenden Fähigkeit: wie genau und wie schnell das Robotergelenk das Ausgangsdrehmoment messen und regeln kann.
In herkömmlichen positionsgeregelten Systemen basierte die Bewegungsrückmeldung traditionell auf Encoderdaten. Da sich Roboter in Richtung Kraftregelung und physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung zunehmend an Bedeutung. Die Art der Gewinnung von Drehmomentrückmeldungen beeinflusst direkt die Regelungsleistung, die mechanische Integration, die Kostenstruktur und die Abmessungsbeschränkungen des Gelenkmoduls.
Ein kraftgeregeltes Gelenkmodul liefert dem Roboter mehr als Positionsinformationen. Es ermöglicht dem System, Drehmomente in Echtzeit zu erfassen und den Gelenkausgang entsprechend wechselnder Lasten anzupassen, wodurch die Grundlage für nachgiebige Bewegungen und physische Interaktion geschaffen wird.
Muss ein kraftgeregeltes Harmonic-Drive-Gelenkmodul größer sein?
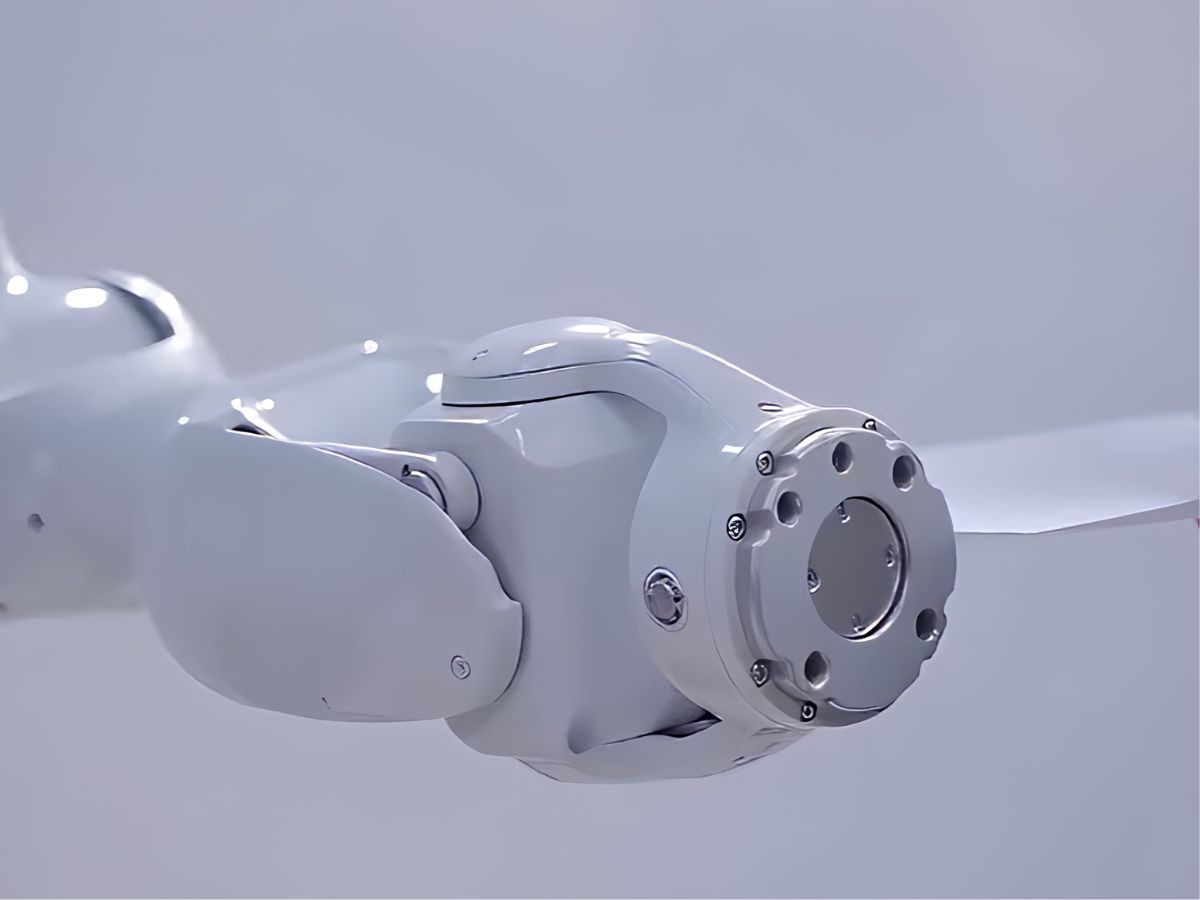
Die Integration eines Drehmomentsensors bedeutet nicht zwangsläufig, dass das Gelenkmodul größer werden muss.
HONPINE integriert den Drehmomentsensor direkt in das Gelenkmodul, sodass die kraftgeregelten und nicht kraftgeregelten Konfigurationen dieselben Gesamtabmessungen beibehalten können. Dadurch können Kunden Konfigurationen auswählen oder zwischen ihnen wechseln, ohne wesentliche Änderungen an der mechanischen Struktur des Roboters vorzunehmen.
Wichtige Spezifikationen der kraftgeregelten HONPINE-Gelenkmodule
Integrierte Drehmomenterfassung
Drehmomentregelung mit geschlossenem Regelkreis
Drehmomentregelgenauigkeit von weniger als 1%
Drehmomentbandbreite von 50 Hz
Kontinuierliche Ausgangsdrehung von 360°
Kompakte integrierte Gelenkarchitektur
Einheitliche mechanische Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Versionen
Warum sind kraftgeregelte Gelenkmodule für die Entwicklung von Robotern wichtig?
Menschliche Gelenke wie Knie, Schultern, Ellbogen und Handgelenke sind nicht einfach mechanische Verbindungen zwischen Knochen. Sie koordinieren Bewegungen und reagieren gleichzeitig fortlaufend auf Kräfte, die von Muskeln und der umgebenden Umwelt erzeugt werden.
Beim Halten eines zerbrechlichen Glases passt die menschliche Hand beispielsweise die aufgebrachte Kraft auf natürliche Weise an das Gewicht und den Widerstand des Objekts an. Beim Schreiben mit einem Pinsel reguliert das Handgelenk kontinuierlich Kraft und Winkel, um kontrollierte Bewegungen zu erzeugen.
Auch Roboter benötigen bei der Interaktion mit der physischen Welt zunehmend ähnliche Fähigkeiten.
Präzise Krafterfassung für besser kontrollierte Bewegungen
Hochpräzise kraftgeregelte Gelenke können Echtzeitinformationen über das auf das Gelenk wirkende Drehmoment liefern. Dadurch kann die Robotersteuerung auf Änderungen der externen Last reagieren, anstatt sich ausschließlich auf vordefinierte Positionstrajektorien zu verlassen.
Diese Fähigkeit kann in Anwendungen wie den folgenden wertvoll sein:
Präzisionsmontage
Kontakterkennung
Robotergestütztes Polieren und Schleifen
Mensch-Roboter-Interaktion
Schwerkraftkompensation
Kollisionserkennung
Nachgiebige Handhabung
Bei der Präzisionsmontage muss der Roboter beispielsweise möglicherweise Kontakt oder Einführwiderstand erkennen, bevor er die Bewegung fortsetzt. Die Drehmomentrückmeldung liefert zusätzliche Informationen, die dem Regelungssystem helfen können, die Gelenkbewegung entsprechend anzupassen.
Kraftregelung ermöglicht eine nachgiebigere Roboterinteraktion
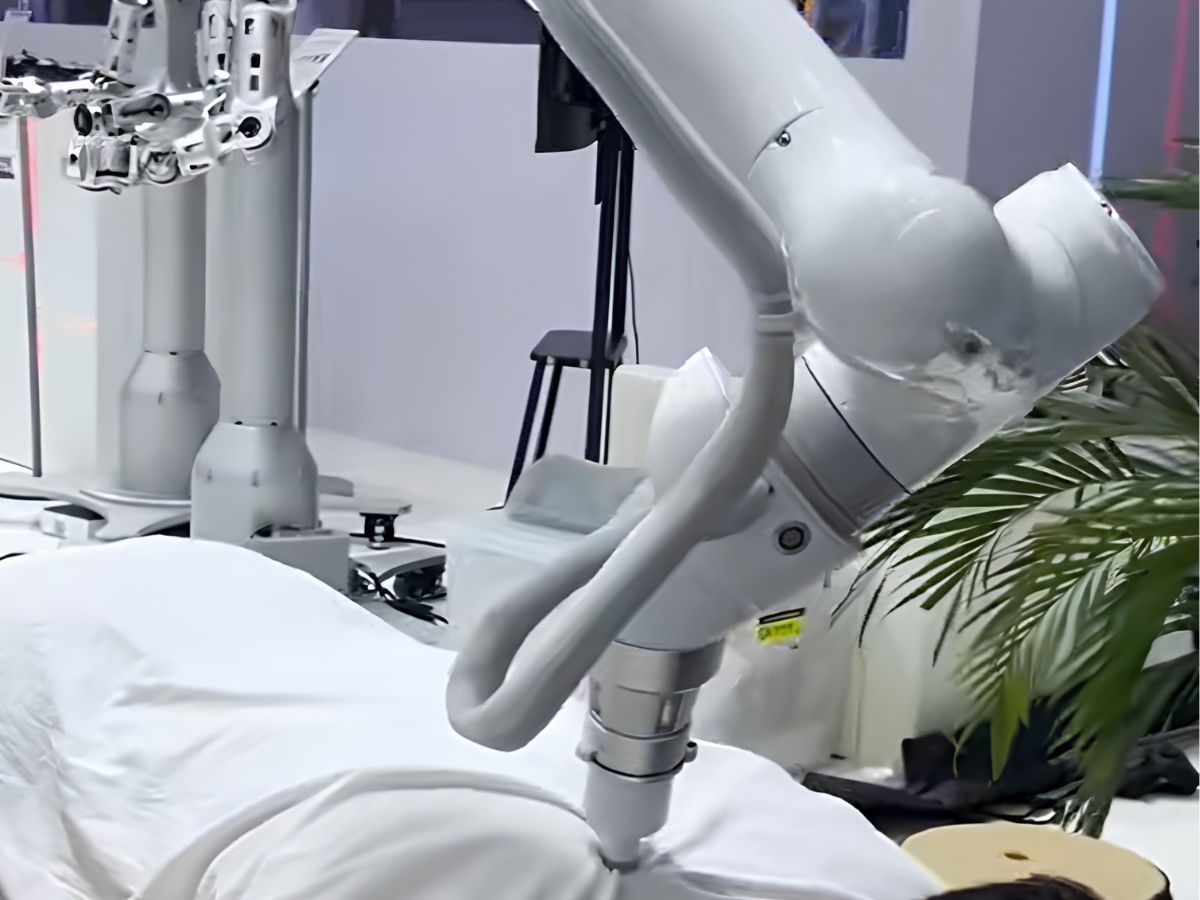
Die traditionelle Positionsregelung ist sehr effektiv, wenn der Roboter in einer vorhersehbaren und strukturierten Umgebung arbeitet. Viele aufkommende Roboteranwendungen beinhalten jedoch unsichere Kontaktbedingungen.
Wenn ein Roboter mit einer Person interagiert, ein Objekt greift, eine Oberfläche berührt oder einen kontaktbasierten Prozess ausführt, reicht es möglicherweise nicht aus, lediglich eine vordefinierte Position zu erreichen.
Kraftgeregelte Gelenke bieten eine zusätzliche Rückmeldungsebene, sodass der Roboter auf externe Kräfte reagieren und nachgiebigere Bewegungen ausführen kann.
Dies ist besonders relevant für:
Humanoide Roboter
Kollaborative Roboter
Geschickte Manipulation
Robotergestützte Montage
Polieren und Oberflächenbearbeitung
Serviceroboter
Integrierte Gelenkmodule: Ein kompaktes „Mikrosystem“ im Inneren des Roboters
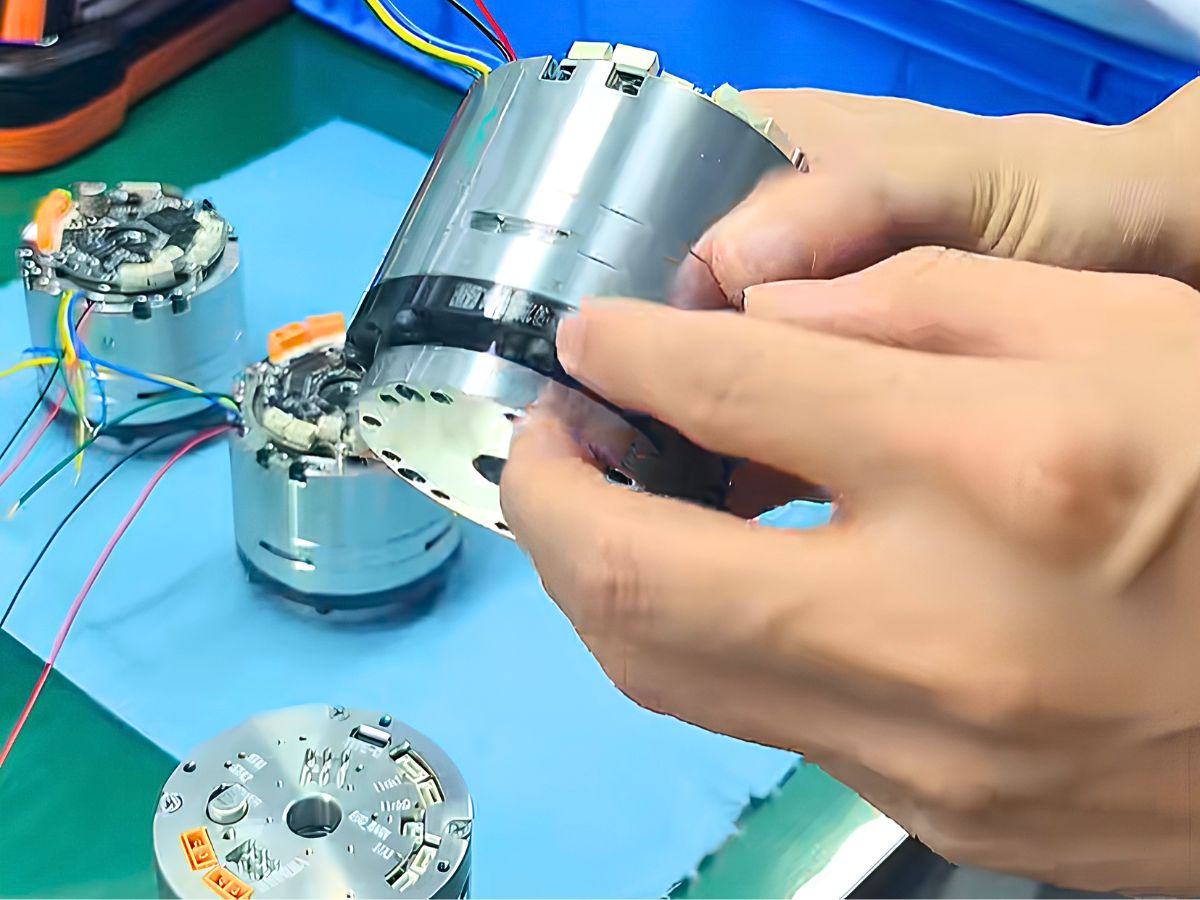
Einintegriertes Robotergelenkmodul ist möglicherweise ein relativ kleines Bauteil, kann jedoch mehrere kritische Technologien enthalten.
Ein typisches integriertes Gelenkmodul kann Folgendes kombinieren:
Motor
Encoder
Drehmomentsensor
Antriebselektronik
Bremse
Kommunikationsschnittstellen
Steuerungskomponenten
Durch die Integration dieser Komponenten in eine einzige Plattform auf Gelenkebene können Hersteller die Systemkomplexität reduzieren und die mechanische sowie elektrische Integration vereinfachen.
Integrierte Drehmomenterfassung für hochpräzise Roboteranwendungen
Die Ergänzung durch einen integrierten Drehmomentsensor verleiht dem Gelenkmodul über die herkömmliche Positionsrückmeldung hinaus eine zusätzliche Erfassungsfähigkeit.
Anstatt dem Gelenk lediglich vorzugeben, eine bestimmte Position zu erreichen, kann das Regelungssystem auch das am Gelenk erzeugte Drehmoment überwachen und auf Laständerungen reagieren.
Dies schafft die Grundlage für flexiblere Regelungsstrategien, insbesondere wenn der Roboter physisch mit seiner Umgebung interagieren muss.
HONPINE HAG Harmonic-Drive-Robotergelenkmodule
Die Serien HONPINE HAG und HAU integrieren Harmonic-Drive-Übertragung, Motor-, Sensor- und Steuerungstechnologien inkompakte Robotergelenkmodule.
Mit integrierter Drehmomenterfassung, Drehmomentregelung mit geschlossenem Regelkreis, einer Drehmomentregelgenauigkeit von weniger als 1% und einer Drehmomentbandbreite von 50 Hz ist die kraftgeregelte Konfiguration für Roboteranwendungen konzipiert, die mehr als eine herkömmliche Positionsregelung erfordern.
Die Tatsache, dass die kraftgeregelten und nicht kraftgeregelten Konfigurationen dieselben Gesamtabmessungen beibehalten können, bietet Roboterherstellern zudem größere Flexibilität bei der Entwicklung unterschiedlicher Produktkonfigurationen auf derselben mechanischen Plattform.
Anwendungen kraftgeregelter Harmonic-Drive-Gelenkmodule
Kraftgeregelte Harmonic-Drive-Gelenkmodule sind besonders relevant für Roboteranwendungen mit physischem Kontakt, variablen Lasten oder nachgiebigen Bewegungen, einschließlich:
Humanoide Roboter
Kollaborative Roboter
Robotergestütztes Polieren und Schleifen
Präzisionsmontage
Geschickte robotergestützte Manipulation
Mensch-Roboter-Interaktion
Serviceroboter
Kontaktieren Sie HONPINE für Lösungen mit HAG-Robotergelenkmodulen
Für weitere Informationen zu den HONPINE HAG Harmonic-Drive-Robotergelenkmodulen und kraftgeregelten Gelenklösungen kontaktieren Sie HONPINE für technische Dokumentationen und Anwendungsunterstützung.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.
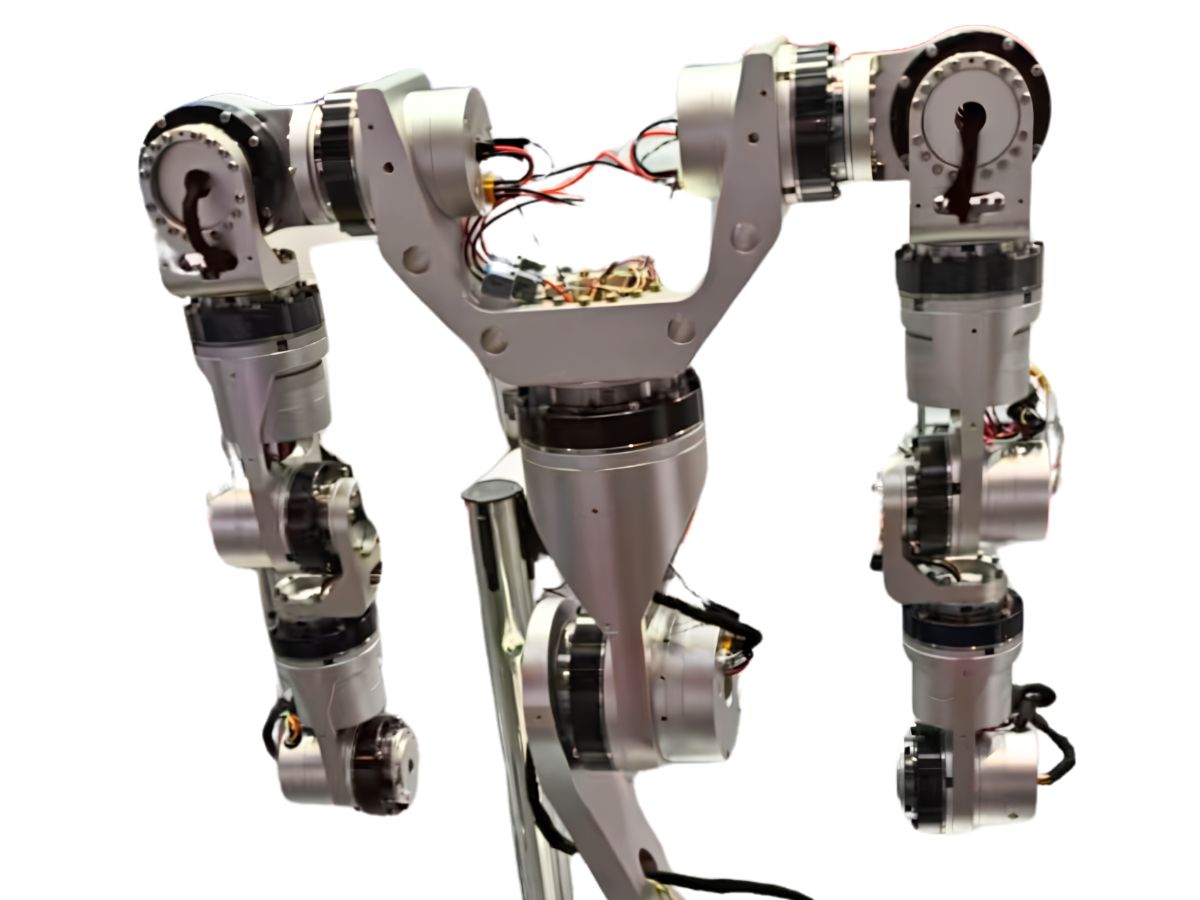
 Roboter-Gelenkmodullösungen für Arme und Beine humanoider RoboterHumanoide Roboter erfordern unterschiedliche Gelenkeigenschaften für Schulter, Ellenbogen, Handgelenk, Hüfte, Knie und Knöchel. Kleinere Gelenke haben Priorität auf geringem Gewicht und schneller Reaktion, während größere Gelenke eine höhere Drehmomentdichte, Tragfähigkeit und Zuverlässigkeit erfordern. Ein geeignetes Roboter-Gelenkmodul sollte daher auf die spezifischen Anforderungen jedes Gelenks hinsichtlich Drehmoment, Gewicht, Bewegungsbereich und Steuerung abgestimmt sein. In diesem Artikel verwendet HONPINE die HPJM-Serie der Harmonic-Gelenkmodule als Beispiel, um eine Gelenkkonfigurationslösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen. Dabei werden Drehmomentanforderungen von kleinen Handgelenk- und Fingergelenken bis hin zu hochbelastbaren Hüftgelenken abgedeckt.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
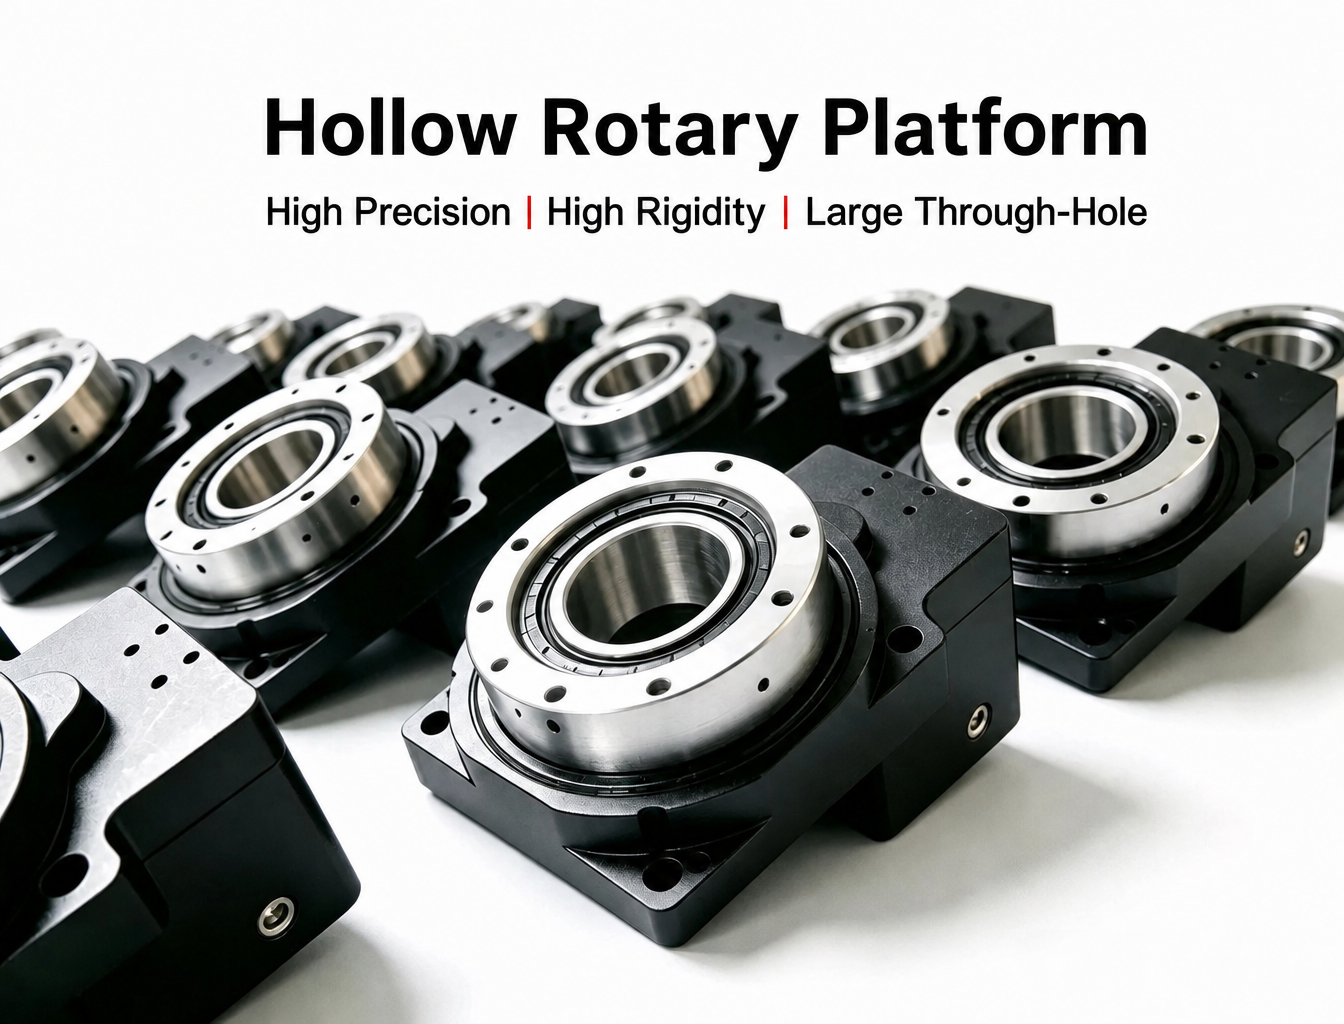
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.
 Roboter-Gelenkmodullösungen für Arme und Beine humanoider RoboterHumanoide Roboter erfordern unterschiedliche Gelenkeigenschaften für Schulter, Ellenbogen, Handgelenk, Hüfte, Knie und Knöchel. Kleinere Gelenke haben Priorität auf geringem Gewicht und schneller Reaktion, während größere Gelenke eine höhere Drehmomentdichte, Tragfähigkeit und Zuverlässigkeit erfordern. Ein geeignetes Roboter-Gelenkmodul sollte daher auf die spezifischen Anforderungen jedes Gelenks hinsichtlich Drehmoment, Gewicht, Bewegungsbereich und Steuerung abgestimmt sein. In diesem Artikel verwendet HONPINE die HPJM-Serie der Harmonic-Gelenkmodule als Beispiel, um eine Gelenkkonfigurationslösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen. Dabei werden Drehmomentanforderungen von kleinen Handgelenk- und Fingergelenken bis hin zu hochbelastbaren Hüftgelenken abgedeckt.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.
 Wie wählt man eine Hohlrotationsplattform aus? Ein vollständiger AuswahlleitfadenEine Hohlrotationsplattform wird häufig in der Präzisionsautomatisierung eingesetzt, wenn eine Drehpositionierung, kompakte Integration und Kabelführung durch die Drehachse erforderlich sind. Die Auswahl der richtigen Plattform umfasst jedoch mehr als den Vergleich von Nennmoment oder maximaler Drehzahl. Last, Exzentrizität, Kippmoment, Trägheit, Positioniergenauigkeit, Hohlbohrung, Beschleunigung, Einschaltdauer und Einbaubedingungen beeinflussen alle die tatsächliche Leistung des Drehsystems. Dieser Leitfaden erläutert die wichtigsten Parameter, die Ingenieure bei der Auswahl einer Hohlrotationsplattform für CNC-Teilung, Wafer-Handling, Bildverarbeitungsinspektion, Laserbearbeitung, Dosierung und andere präzise Rotationsanwendungen berücksichtigen sollten.
 Hohles Roboter-Gelenkmodul: Warum die Kabelführung in Robotergelenken wichtig ist?Ein hohles Roboter-Gelenkmodul bietet einen internen Durchgang für Stromkabel, Signalleitungen, Pneumatikschläuche und andere Anschlüsse von Endeffektoren. Im Vergleich zur externen Kabelführung kann ein hohles Gelenkmodul dazu beitragen, die Kabelbelastung zu verringern, die Systemintegration zu verbessern und einen klareren Bewegungsweg für Roboterarme zu schaffen. Dieser Artikel erläutert, warum die interne Kabelführung in Robotergelenken wichtig ist und was bei der Auswahl eines hohlen Gelenkmoduls für Roboteranwendungen zu beachten ist.