Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?
Im Jahr 2026 ist mir nach technischen Gesprächen mit Dutzenden Herstellern humanoider Roboter eines immer deutlicher geworden: Viele Unternehmen entwickeln nicht einfach humanoide Roboter, die laufen oder grundlegende Bewegungen ausführen können. Sie verfolgen ein deutlich ambitionierteres Ziel – humanoide Roboter zu bauen, die anspruchsvolle, praktische Aufgaben erledigen und Menschen im Alltag sowie in industriellen Umgebungen wirklich helfen können.
Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
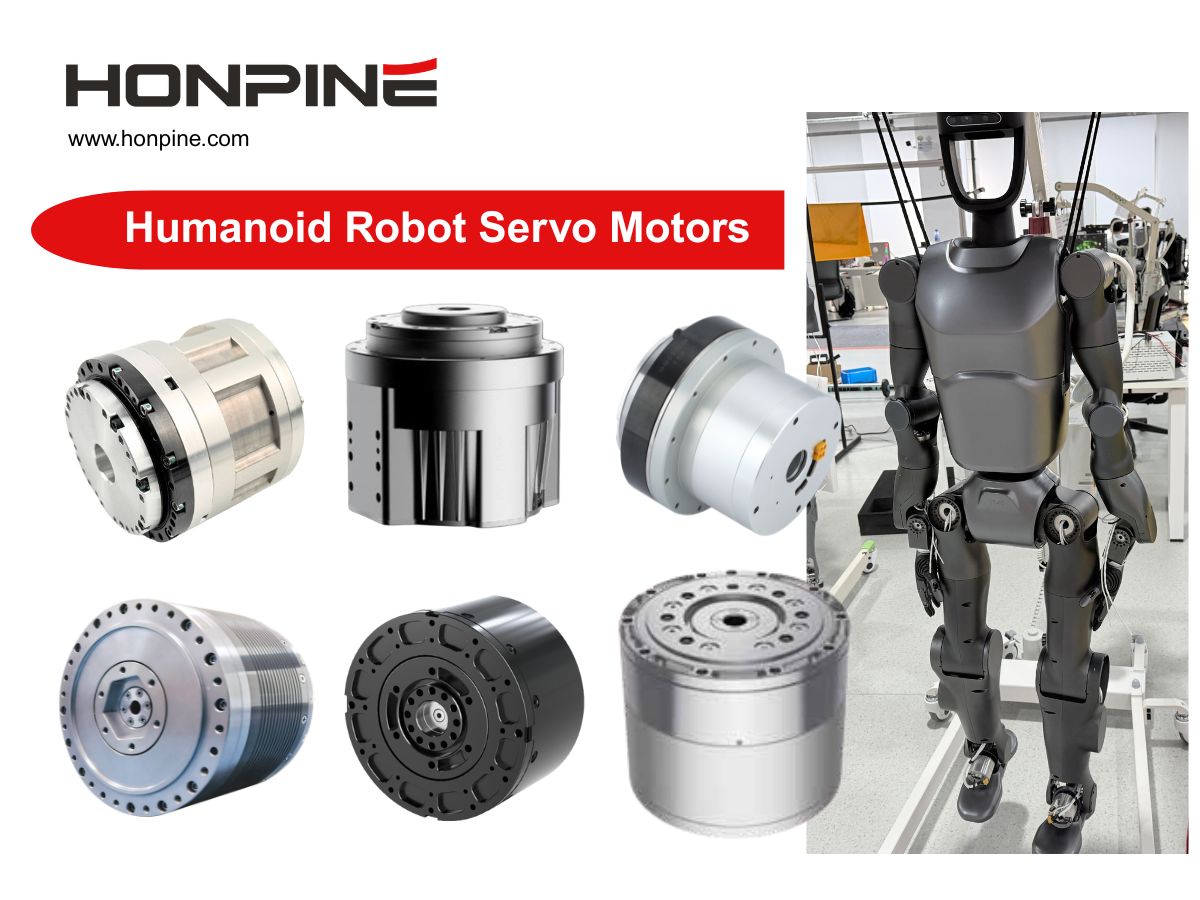
Heute möchte ich ein Harmonic-Gelenkmodul für humanoide Roboter vorstellen, die mehr können müssen, als sich nur zu bewegen. Für Roboter, von denen erwartet wird, dass sie praktische Aufgaben ausführen, die eine präzise Positionierung, genaue Kraftregelung und stabile Bewegungen erfordern, empfehle ich das HONPINEHAG Harmonic-Gelenkmodul.
Fünf entscheidende Vorteile des HONPINE HAG Harmonic-Gelenkmoduls
1. Hohe Positioniergenauigkeit und hervorragende Drehmomentregelung
Die Grundlage für menschenähnliche und präzise Bewegungen
Humanoide Roboter müssen komplexe Aufgaben wie Montage, Objektmanipulation, Greifen und Gehen ausführen. Diese Anwendungen stellen äußerst hohe Anforderungen an die Positioniergenauigkeit der Gelenke und die Bewegungssteuerung.
Das HONPINEHAG Harmonic-Gelenkmodulbietet verschiedene Funktionen zur Unterstützung einer hochpräzisen Bewegungssteuerung:
Zwei Absolutwertgeber: Alle Modelle sind mit einem 20-Bit-Ein-Umdrehungs-Absolutwertgeber (1.048.576 Zählwerte pro Umdrehung) und einem 12-Bit-Mehrumdrehungs-Absolutwertgeber ausgestattet und unterstützen das Kommunikationsprotokoll BiSS-C.
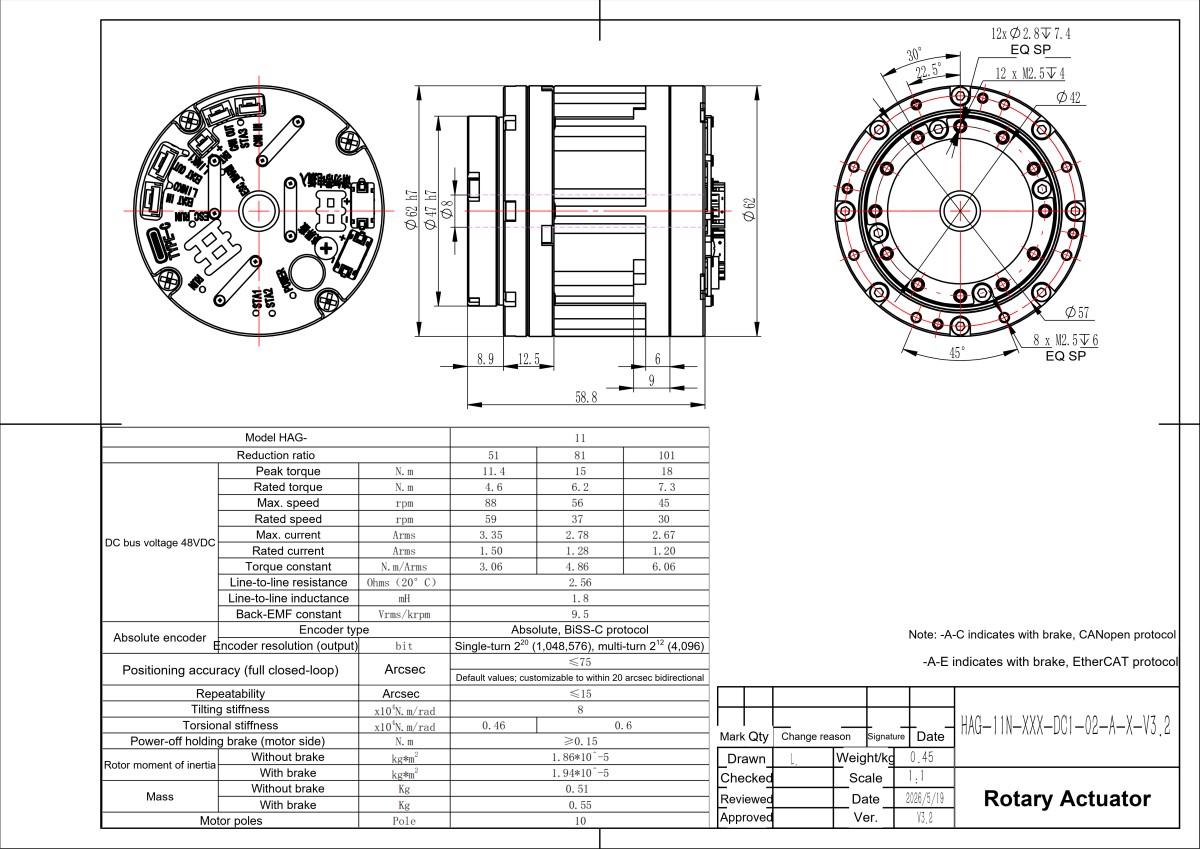
Hohe Positioniergenauigkeit: Die unidirektionale Positioniergenauigkeit kann ≤45 Bogensekunden erreichen, bei einer Wiederholgenauigkeit von ≤10 Bogensekunden. Diese Spezifikationen helfen humanoiden Robotern, bei komplexen Vorgängen fein abgestimmte Bewegungen und eine gleichmäßigere Positionierung zu erzielen.
Optionaler Drehmomentsensor: Den Produktspezifikationen zufolge unterstützt die HAG-Serie einen optionalen integrierten Drehmomentsensor (Suffix T) mit Messbereichen von 25 N·m bis 500 N·m und einer Linearitätsabweichung von nur 0,5 %.
Dies ermöglicht drehmomentbasierte Regelungsstrategien wie nachgiebige Interaktion, Kraftfeedback und Kollisionsdetektion. Sie sind für eine sicherere Mensch-Roboter-Kollaboration und anspruchsvolle Manipulationsaufgaben unerlässlich.
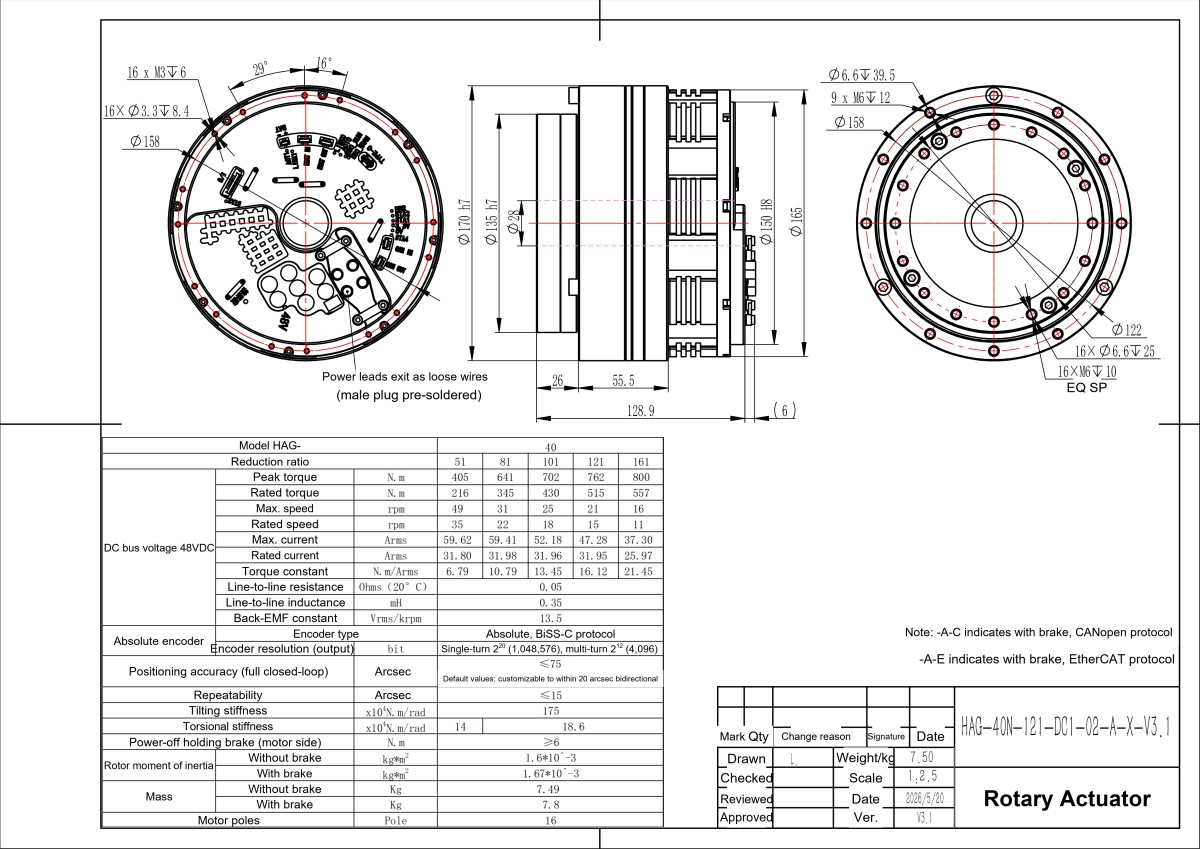
Hohe Torsionssteifigkeit: Größere Modelle wie der HAG-40 bieten eine Torsionssteifigkeit von bis zu 18,6 × 10⁴ N·m/rad. Eine hohe Torsionssteifigkeit trägt dazu bei, Verformungen unter Last zu verringern, unerwünschte Schwingungen zu dämpfen und die Bewegungsstabilität sowie die Positioniergenauigkeit des Endeffektors aufrechtzuerhalten.
2. Hohe Drehmomentdichte und starke Überlastfähigkeit
Erfüllung der anspruchsvollen Leistungsanforderungen humanoider Roboter
Hüft- und Kniegelenke benötigen ein ausreichendes Drehmoment für anspruchsvolle Bewegungen wie Springen, Treppensteigen, Aufstehen und das Wiederaufrichten nach einem Sturz. Gleichzeitig machen der begrenzte Einbauraum und die Batteriekapazität humanoider Roboter die Drehmomentdichte und das Gesamtgewicht zu entscheidenden Konstruktionsfaktoren.
Die HONPINE HAG-Serie bietet einen breiten Drehmomentbereich für unterschiedliche Gelenkanforderungen.
Breiter Drehmomentbereich: Vom HAG-11 mit einem Spitzendrehmoment von 11,4 bis 18 N·m bis zum HAG-40, der ein Spitzendrehmoment von bis zu 800 N·m und ein Nenndrehmoment von 557 N·m liefert, deckt die HAG-Serie ein breites Spektrum von Gelenkanwendungen in humanoiden Robotern ab.
Kleinere Modelle kommen beispielsweise für Handgelenk- und Armgelenke infrage, während größere Modelle sich je nach mechanischer Auslegung und Lastanforderungen des Roboters für stärker belastete Gelenke wie Schulter-, Hüft- und Kniegelenke eignen.
Hohe kurzzeitige Überlastfähigkeit: Bei dynamischen Bewegungen sind humanoide Roboter häufig vorübergehend hohen Belastungen ausgesetzt. Der HAG-25 weist beispielsweise einen Nenndrehmomentbereich von 48–115 N·m und einen Spitzendrehmomentbereich von 86–203 N·m auf.
Diese zusätzliche kurzzeitige Drehmomentkapazität unterstützt anspruchsvolle Bewegungen wie Springen, schnelle Beschleunigung und das Wiederaufrichten nach einem Sturz.
3. Kompakte, leichte Bauweise mit Kabelführung durch die Hohlwelle
Optimiert für den begrenzten Innenraum humanoider Roboter
Der Innenraum humanoider Roboter ist stark begrenzt. Jede Komponente muss sorgfältig angeordnet werden, während zusätzliches Gewicht sich unmittelbar auf die Batterielaufzeit, die dynamische Leistung und die Gesamtenergieeffizienz auswirkt.
DasHAG Harmonic-Gelenkmodulbegegnet diesen Herausforderungen mit seiner integrierten Architektur und Hohlwellenbauweise.
Kabelführung durch die Hohlwelle: Die HAG-Serie verfügt über eine zentrale Durchgangsbohrung für die interne Kabelführung. Der HAG-20 hat beispielsweise eine zentrale Bohrung mit einem Durchmesser von Φ16,8 mm, während der HAG-40 eine Bohrung von Φ28 mm bietet.
Stromkabel, Kommunikationsleitungen und weitere erforderliche Leitungen können durch die Mitte des Gelenks geführt werden. Dies vereinfacht die interne Kabelführung und reduziert Störungen, Knicken und Verschleiß, die durch eine externe Kabelführung entstehen können.
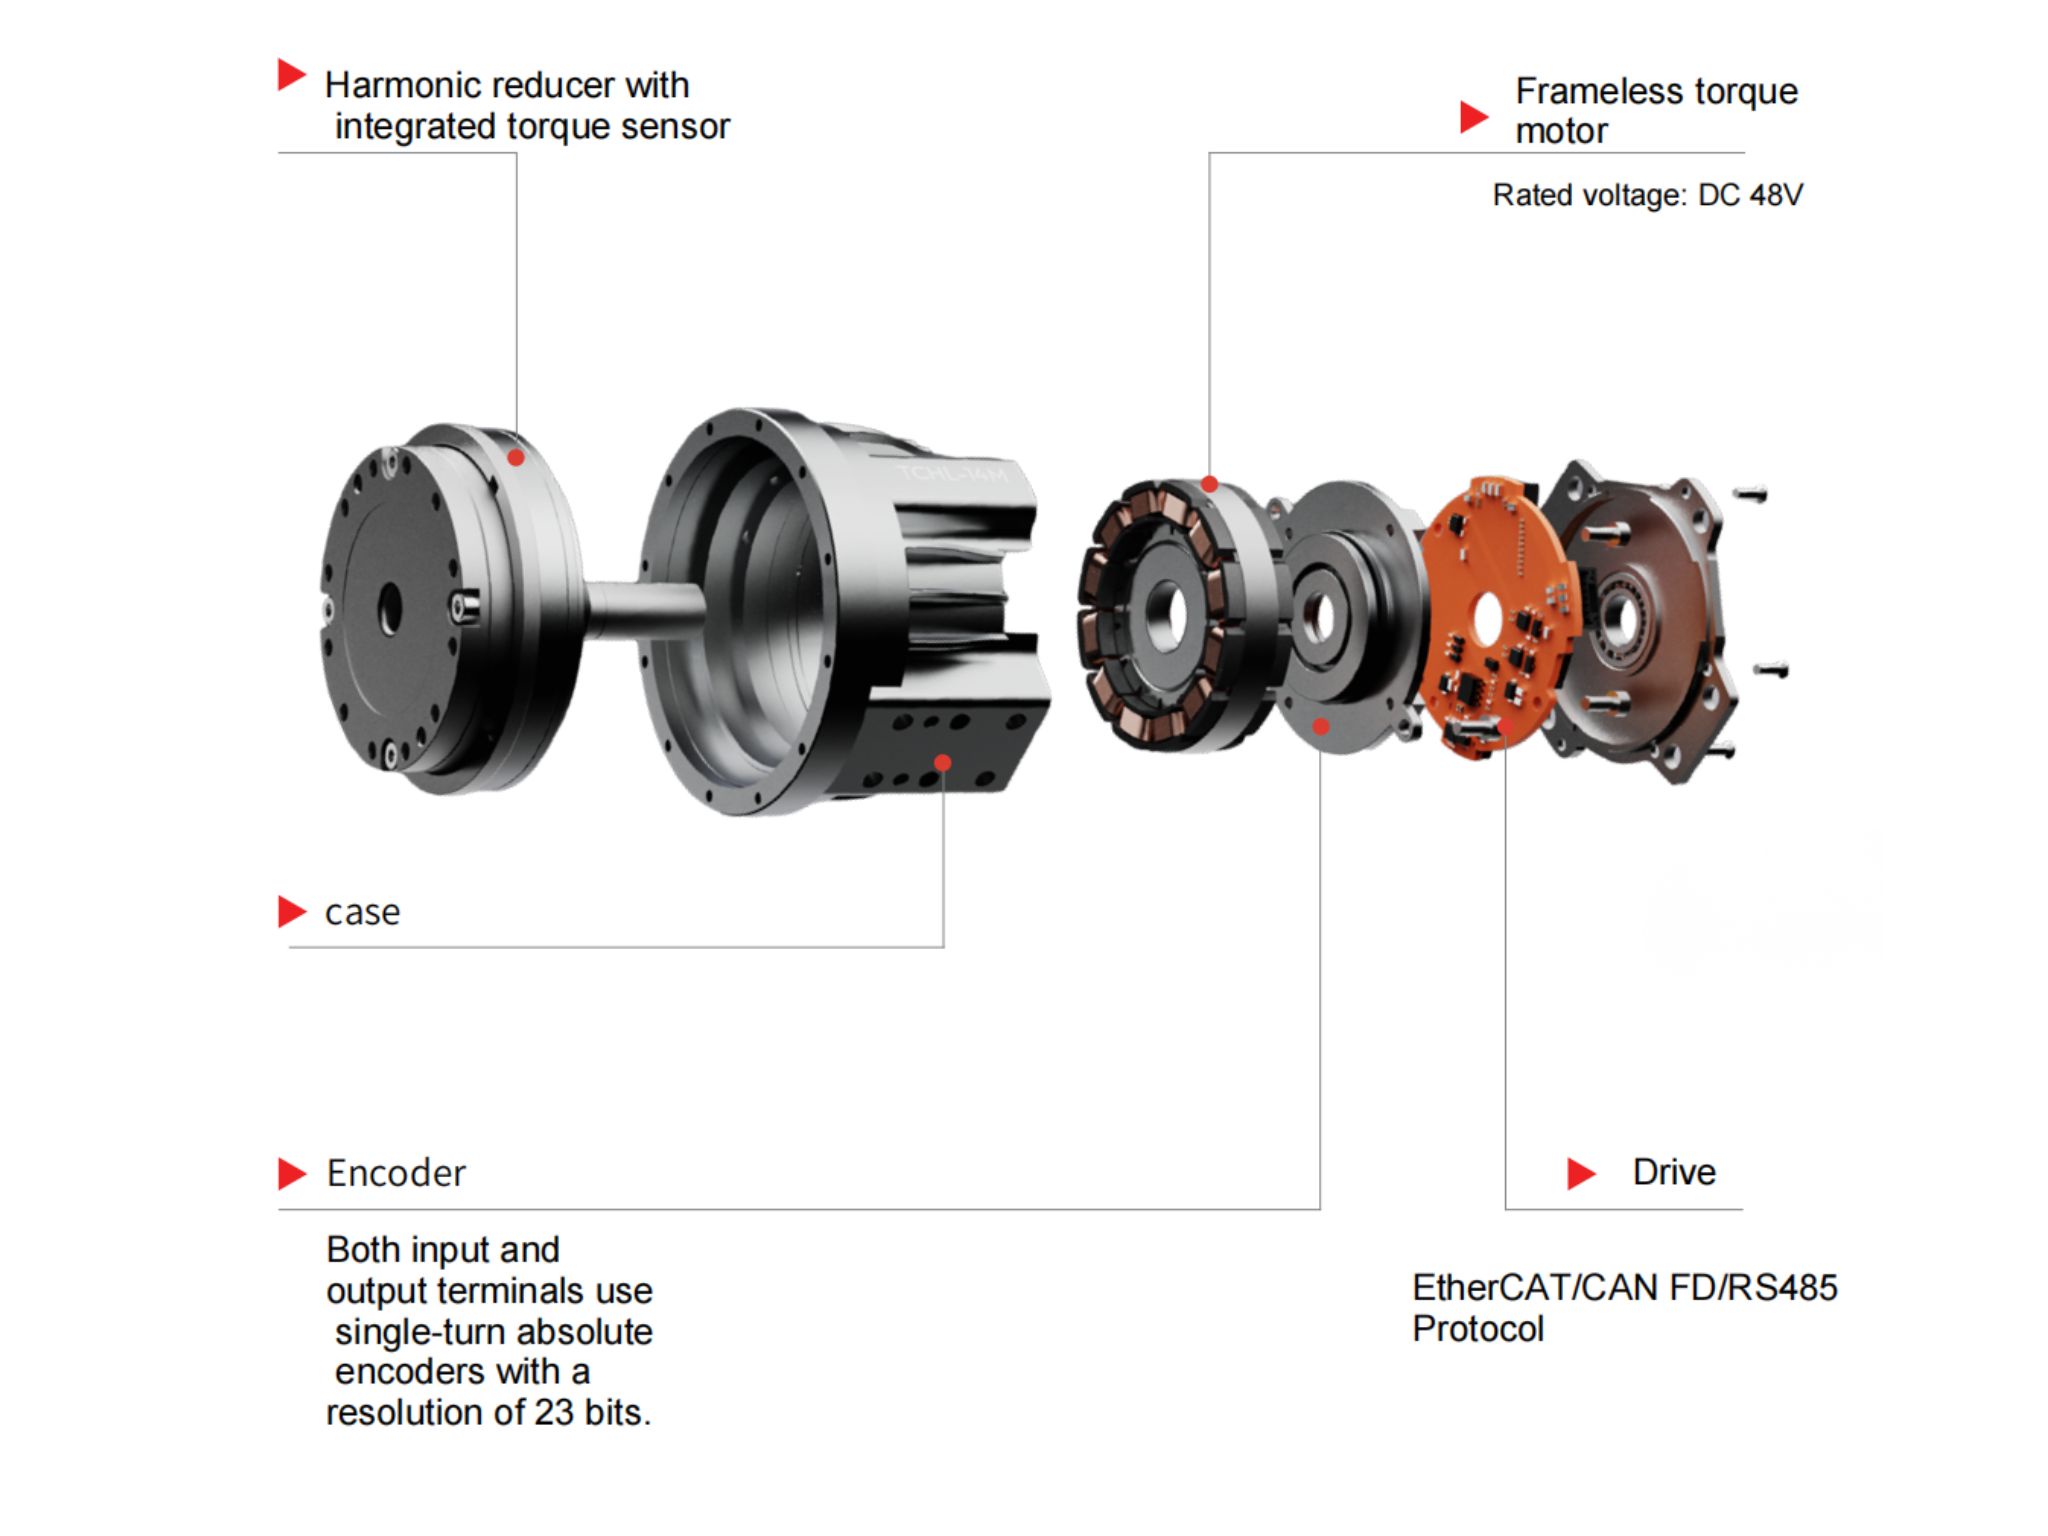
Leichte und hochintegrierte Bauweise: Das HAG integriert einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, eine Treiberplatine und eine optionale elektromagnetische Bremse in einer kompakten Gelenkeinheit.
Der HAG-20 wiegt beispielsweise mit installierter Bremse nur 1,63 kg. Dank seiner kompakten Bauweise eignet er sich für Konstruktionen humanoider Roboter, bei denen Einbauraum und Gewicht wesentliche Einschränkungen darstellen.
4. Hervorragendes dynamisches Ansprechverhalten und Kommunikationskompatibilität
Für reaktionsschnelle Bewegungen und eine nahtlose Systemintegration
Humanoide Roboter müssen ihre Gelenkbewegungen kontinuierlich an wechselnde Befehle, äußere Kräfte und Umgebungsbedingungen anpassen. Dafür sind Gelenkmodule mit reaktionsschnellem Bewegungsverhalten und zuverlässigen Kommunikationsschnittstellen erforderlich.
Hohe Drehzahl: Kleinere Modelle wie der HAG-14 erreichen eine maximale Drehzahl von 98 rpm und unterstützen Anwendungen mit relativ schnellen Gelenkbewegungen, darunter Gehen und schnelle Armbewegungen.
Industrielle Kommunikationsprotokolle: Die HAG-Serie unterstützt die Kommunikationsprotokolle CANopen und EtherCAT und erleichtert so die Integration des Gelenkmoduls in unterschiedliche Robotersteuerungsarchitekturen.
Integrierte Sicherheitsfunktion STO: Das HAG verfügt außerdem über eine Safe-Torque-Off-Funktion (STO). Wird sie von einem geeigneten Sicherheitssystem ausgelöst, verhindert STO die Erzeugung von Motordrehmoment und trägt so dazu bei, Risiken in Notfallsituationen und bei Systemfehlern zu verringern.
Wichtig ist, dass STO keine mechanische Bremsung bewirkt und das Gelenk nicht mechanisch verriegelt. Bei Anwendungen, die nach einem Stromausfall eine Positionshaltung erfordern, sollte daher auch die optionale elektromagnetische Bremse berücksichtigt werden.
5. Hohe strukturelle Steifigkeit und zuverlässige mechanische Konstruktion
Stabile Gelenke auch unter anspruchsvollen Betriebsbedingungen
Die Gelenke humanoider Roboter sind beim Gehen, Stehen, Heben und bei anderen dynamischen Bewegungen komplexen Kräften ausgesetzt. Das Gelenkmodul muss nicht nur Drehmoment übertragen, sondern auch äußeren Biegemomenten standhalten und die strukturelle Stabilität gewährleisten.
Hohe Kippssteifigkeit: Größere HAG-Modelle bieten eine hohe Kippsteifigkeit. Der HAG-40 erreicht beispielsweise 175 × 10⁴ N·m/rad und hilft dem Gelenk damit, Biegemomenten standzuhalten, die bei Roboterbewegungen und durch äußere Belastungen entstehen.
Dies ist besonders wichtig für tragende Gelenke wie Hüft- und Kniegelenke, bei denen strukturelle Verformungen die Bewegungsgenauigkeit und Stabilität des Roboters beeinträchtigen können.
Optionale elektromagnetische Bremse: Für die HAG-Serie ist eine optionale Bremsenkonfiguration erhältlich. Bei humanoiden Robotern, die im Stillstand des Motors eine stehende Haltung oder eine bestimmte Gelenkposition beibehalten müssen, kann eine elektromagnetische Bremse zusätzliche mechanische Haltekraft bieten.
Dies ist besonders wertvoll für Anwendungen, bei denen die Beibehaltung der Gelenkposition während Stromunterbrechungen oder Stillstandszeiten eine wichtige Konstruktionsanforderung ist.
Ist das HONPINE HAG Harmonic-Gelenkmodul die richtige Wahl für Ihren humanoiden Roboter?
Wenn Ihr Unternehmen humanoide Roboter entwickelt, die praktische Aufgaben ausführen sollen, statt lediglich grundlegende Bewegungen zu demonstrieren, sollte die Auswahl des Gelenkmoduls sorgfältig abgewogen werden.
Positioniergenauigkeit, Drehmomentregelung, Überlastfähigkeit, strukturelle Steifigkeit, dynamisches Ansprechverhalten und Systemintegration beeinflussen die Fähigkeit des Roboters, komplexe Aufgaben zuverlässig auszuführen.
Das HONPINEHAG Harmonic-Gelenkmodulvereint ein Harmonic-Drive-Getriebe, einen rahmenlosen Drehmomentmotor, integrierte Antriebselektronik, Absolutwertgeber sowie optionale Drehmomenterfassung und Bremsfunktionen in einer kompakten Gelenklösung.
Wenn Sie humanoide Roboter entwickeln, die eine hochpräzise Bewegungssteuerung und eine zuverlässige Gelenkleistung erfordern, kontaktieren Sie HONPINE, um dasDatenblatt zum HAG Harmonic-Gelenkmodulanzufordern und Ihre Anwendungsanforderungen mit unserem Engineering-Team zu besprechen.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
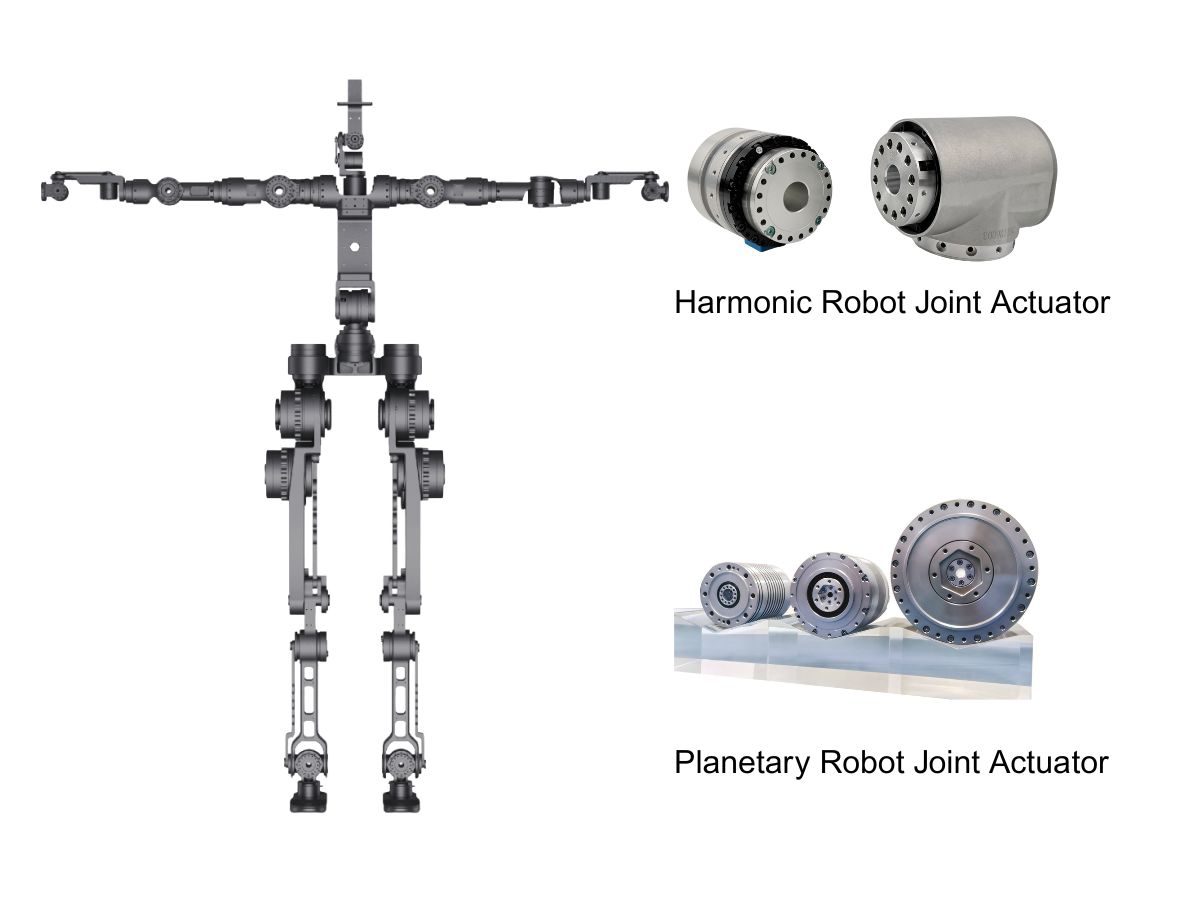
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
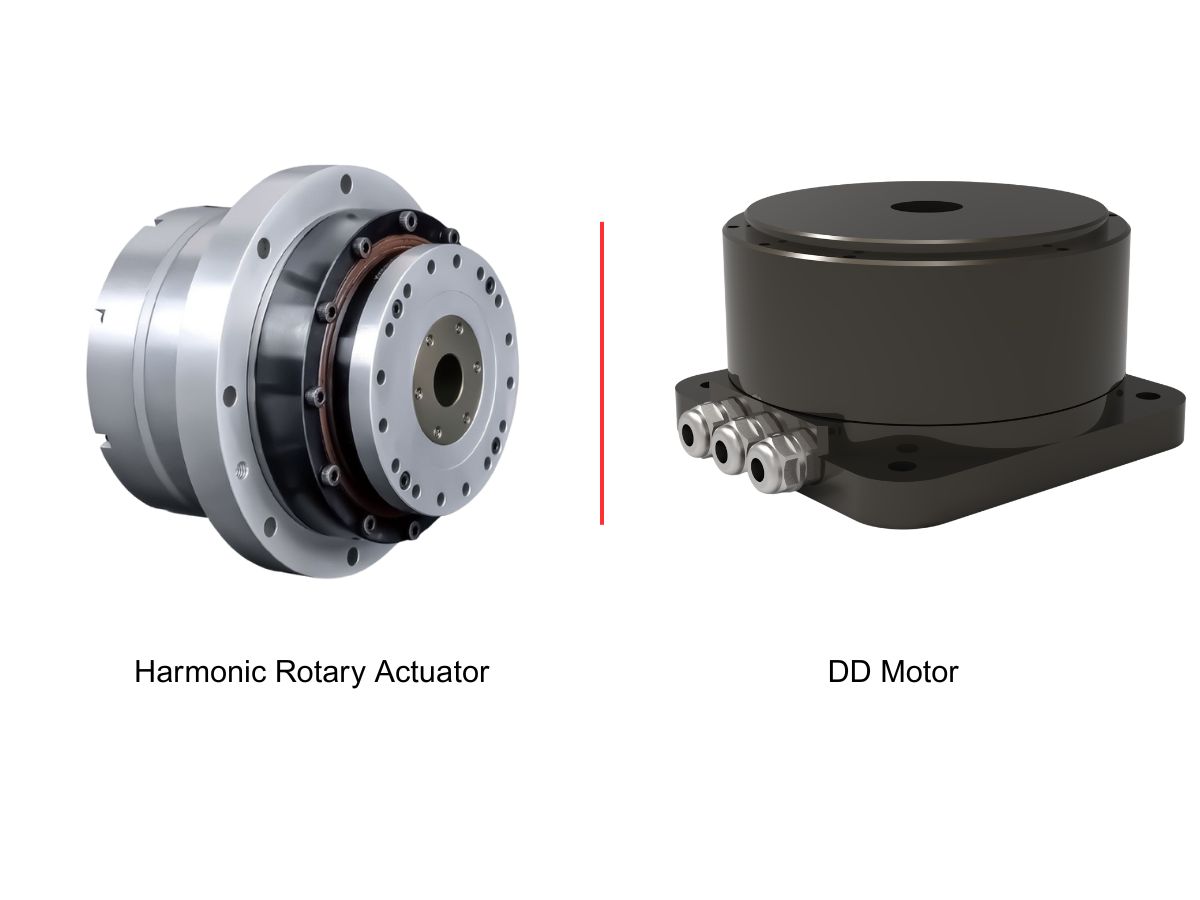
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
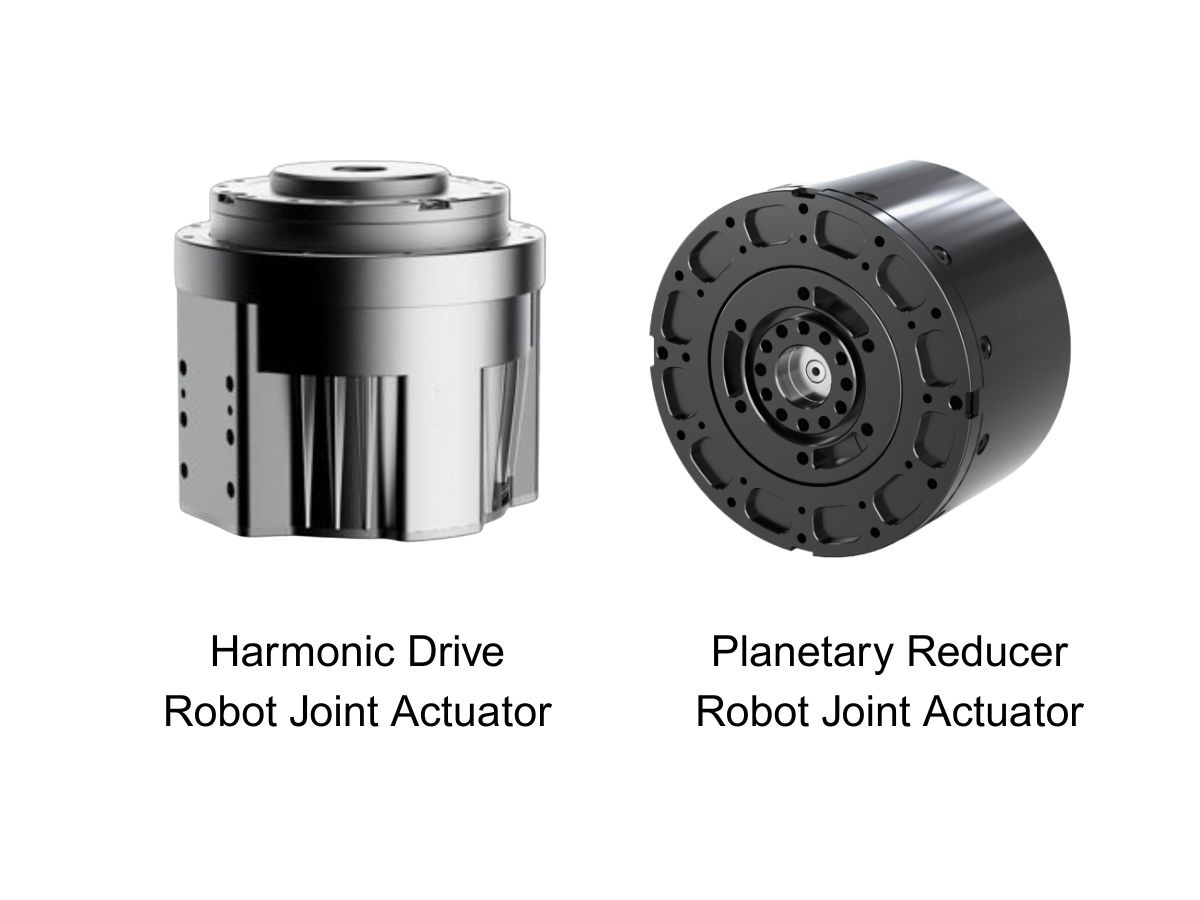
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
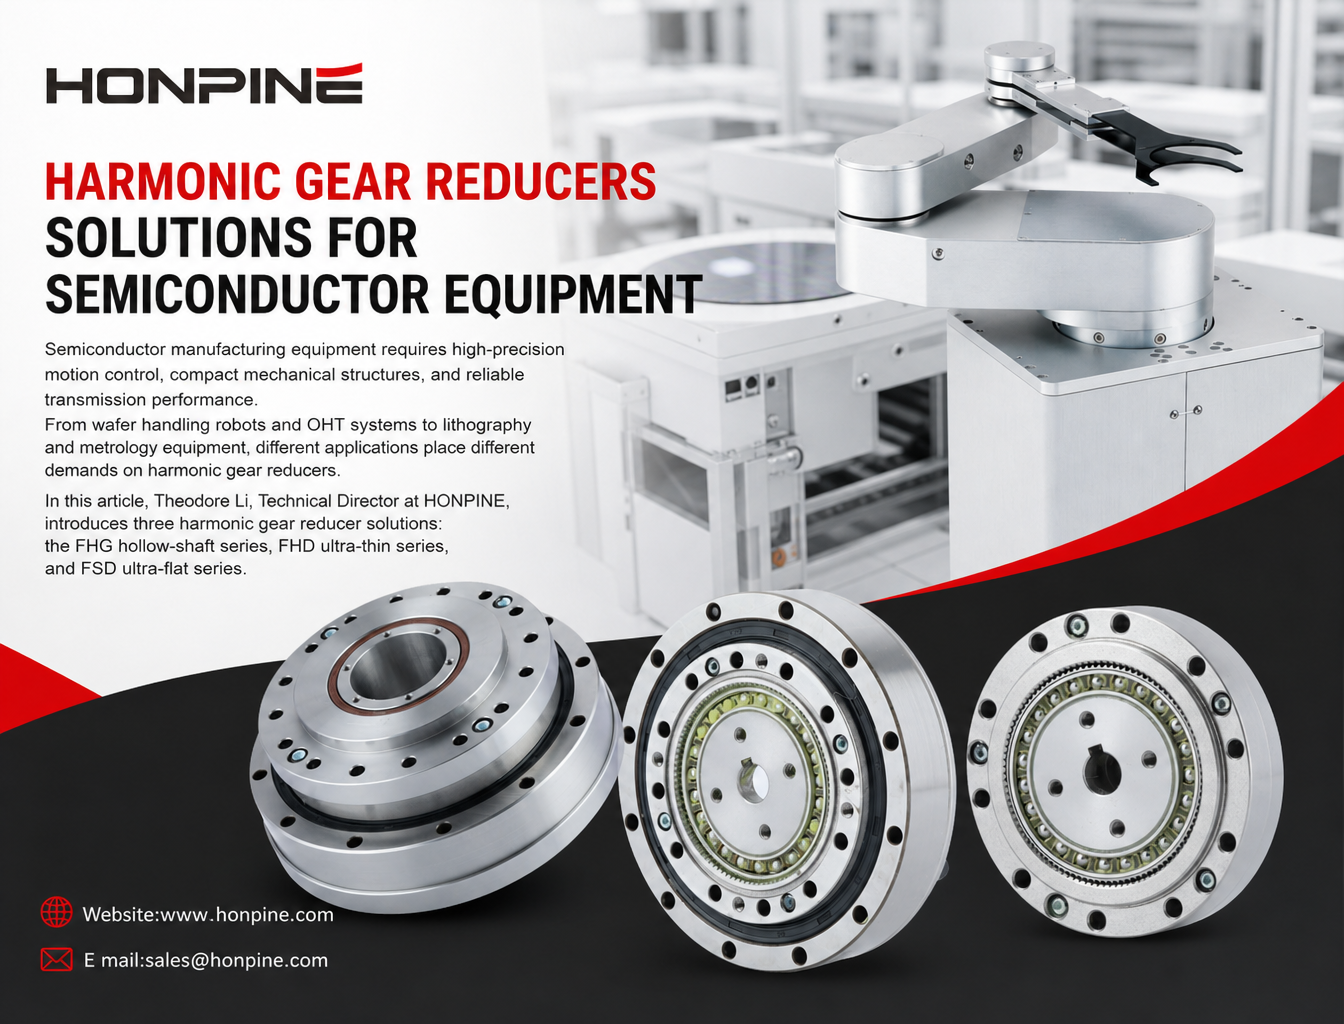
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
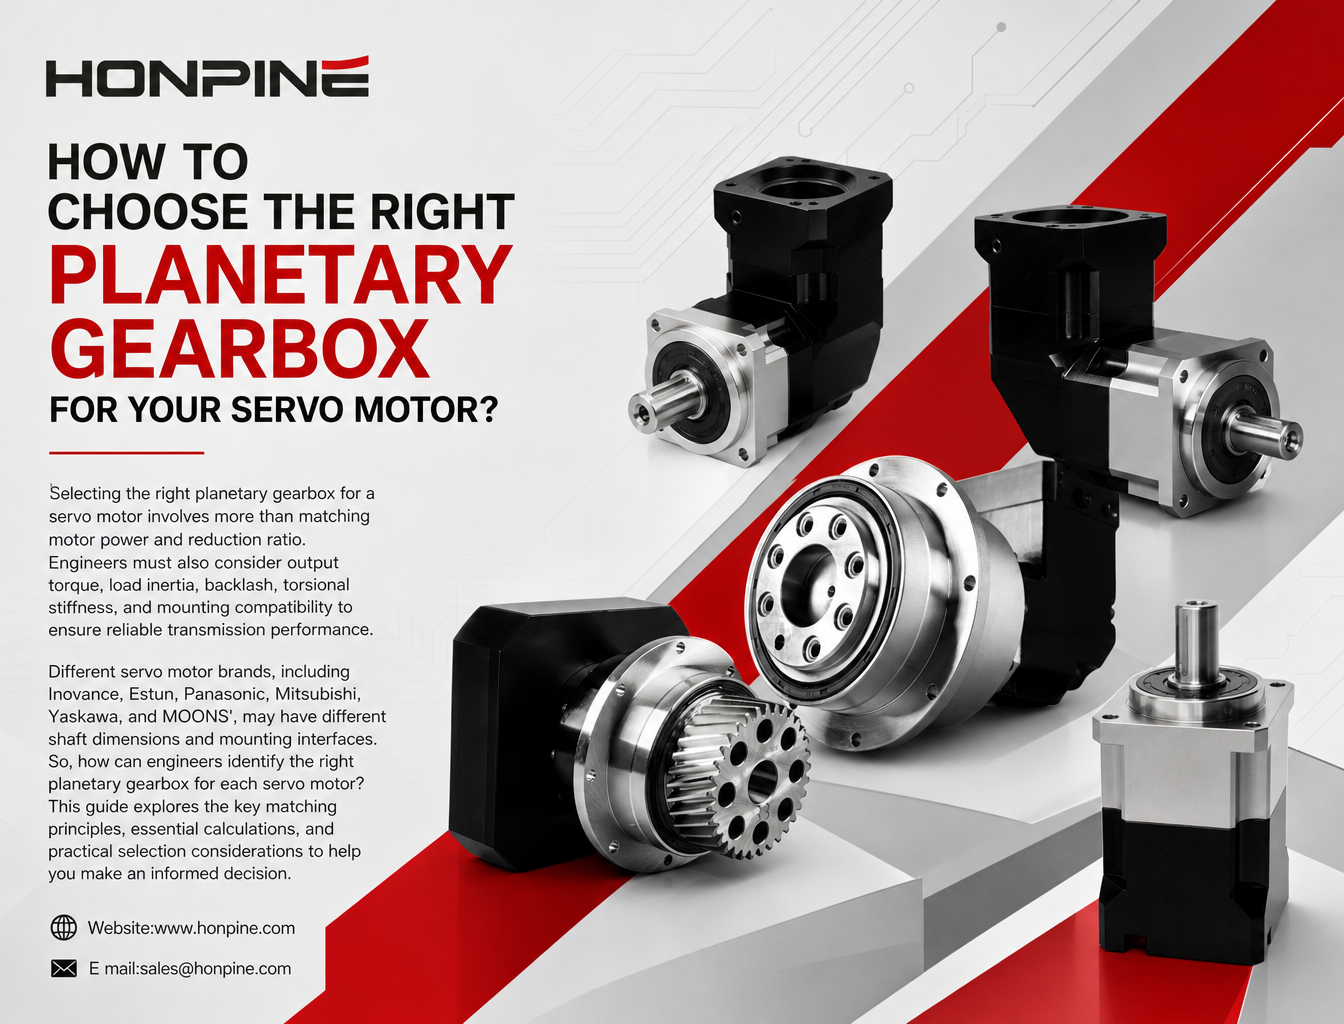
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
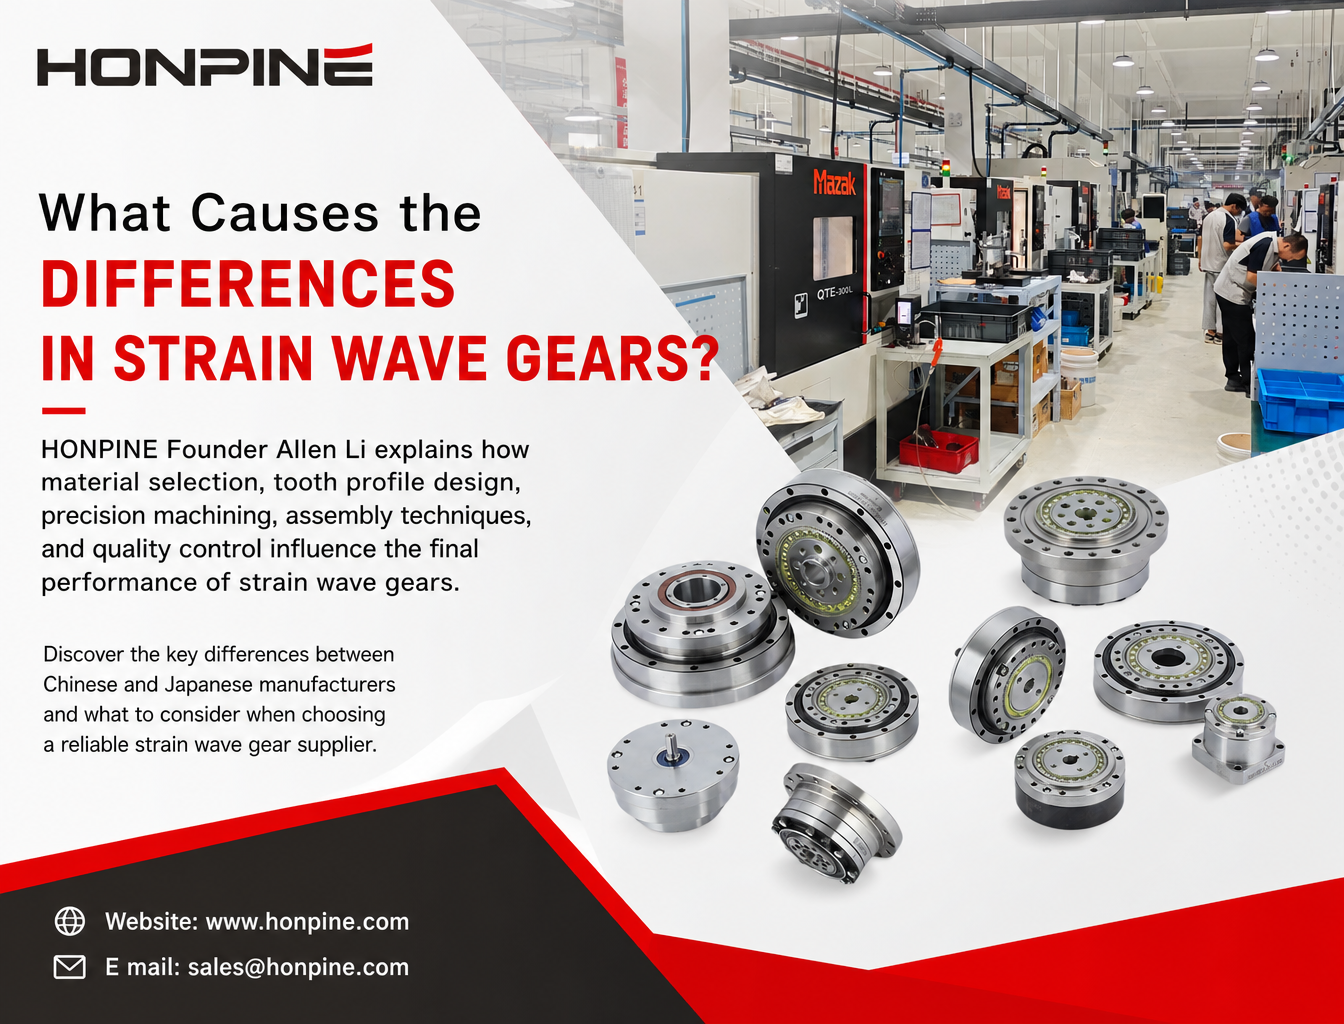
 Warum weisen Hersteller von Wellgetrieben so große Unterschiede bei Qualität und Präzision ihrer Produkte auf?Wellgetriebe basieren auf demselben Funktionsprinzip, doch Qualität, Präzision und Lebensdauer können sich je nach Hersteller erheblich unterscheiden. Wodurch entstehen diese Unterschiede? HONPINE-Gründer Allen Li erläutert, wie die Materialauswahl, die Auslegung des Zahnprofils, die Präzisionsbearbeitung, die Montagetechnik und die Qualitätskontrolle die Leistung des fertigen Wellgetriebes beeinflussen. Erfahren Sie mehr über die wichtigsten Unterschiede zwischen chinesischen und japanischen Herstellern und darüber, worauf Sie bei der Auswahl eines zuverlässigen Wellgetriebe-Lieferanten achten sollten.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Warum weisen Hersteller von Wellgetrieben so große Unterschiede bei Qualität und Präzision ihrer Produkte auf?Wellgetriebe basieren auf demselben Funktionsprinzip, doch Qualität, Präzision und Lebensdauer können sich je nach Hersteller erheblich unterscheiden. Wodurch entstehen diese Unterschiede? HONPINE-Gründer Allen Li erläutert, wie die Materialauswahl, die Auslegung des Zahnprofils, die Präzisionsbearbeitung, die Montagetechnik und die Qualitätskontrolle die Leistung des fertigen Wellgetriebes beeinflussen. Erfahren Sie mehr über die wichtigsten Unterschiede zwischen chinesischen und japanischen Herstellern und darüber, worauf Sie bei der Auswahl eines zuverlässigen Wellgetriebe-Lieferanten achten sollten.
 Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?Bei der Auswahl eines Harmonic Actuator für ein Robotergelenk konzentrieren sich Ingenieure oft auf das maximale Abtriebsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Aktuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise dauerhaft eine Last tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment stehen für drei unterschiedliche Betriebsbedingungen, die jeweils eigenen Einschränkungen unterliegen. Bei humanoiden Robotern, vierbeinigen Robotern und Roboterarmen ist das Verständnis dieser Unterschiede entscheidend, um die Aktuatorleistung zu bewerten, Überlastungen zu vermeiden und langfristige Zuverlässigkeit sicherzustellen.