Die 3 besten Wellgetriebe für Halbleiteranlagen
Hallo zusammen, ich bin Theodore Li, Technical Director bei HONPINE. Heute möchte ich dreiTypen von Wellgetriebe-Untersetzungsgetriebenvorstellen, die sich besonders für Halbleiterfertigungsanlagen eignen, sowie die wichtigsten technischen Parameter, die Ingenieure bei der Auswahl eines Wellgetriebe-Untersetzungsgetriebes für Halbleiteranwendungen berücksichtigen sollten.
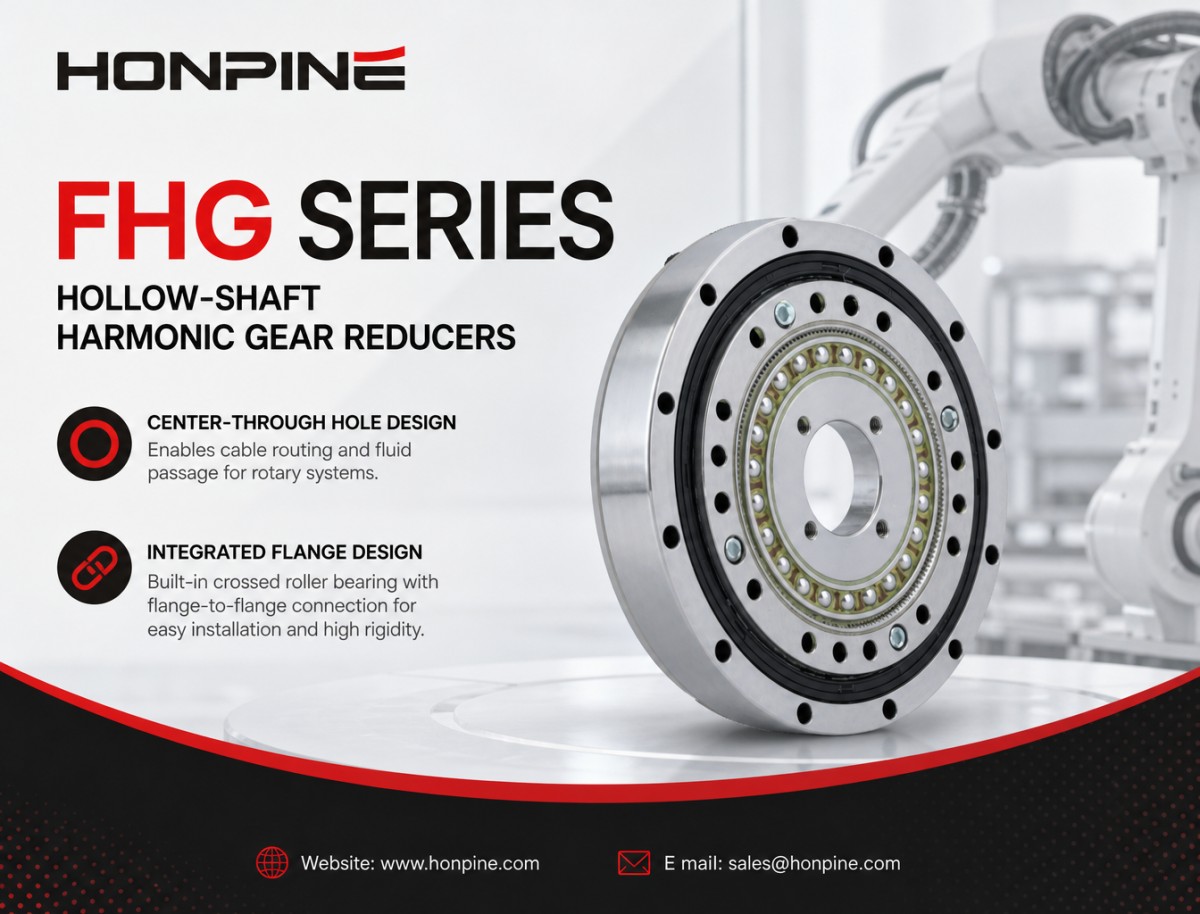
1. Wellgetriebe-Untersetzungsgetriebe der FHG-Serie mit Hohlwelle
Typische Anwendungen: Wafer-Handling-Roboterarme, einschließlich OHT-Systemen, Drehtischen und herkömmlichen Roboterachsen, bei denen Kabel durch die Mitte geführt werden müssen.
Hauptmerkmale: Standardisierter Flanschanschluss zwischen Ein- und Abtrieb sowie ein integriertes Kreuzrollenlager, das Radialkräfte und Kippmomente aufnehmen kann.
FHG-I, einfache Hohlwellenausführung – Lösungen für die Herausforderungen bei Kabelführung und Montage
Herausforderungen bei der Konstruktion:
In Halbleiteranlagen wie OHT-Systemen (Overhead Hoist Transport) und großen Drehtischen müssen Ingenieure häufig dicke Kabelbündel, darunter Kamera- und Kommunikationskabel, oder kleine Pneumatikleitungen durch die Mitte des Drehmechanismus führen.
Gleichzeitig können herkömmliche Antriebsbaugruppen mit mehreren Komponenten kumulierte Montagefehler verursachen, wodurch Installation und Ausrichtung komplizierter werden.
Die Lösung von HONPINE:
Standardisierte große Hohlwelle: DasFHG-Iverfügt über eine bewährte Konstruktion mit zentraler Durchgangsbohrung. So bietet beispielsweise das Modell der Baugröße 25 einen Hohlwellendurchmesser von bis zu 14 mm und damit ausreichend Platz für Kabelbündel und Leitungen.
Integrierte Flansch-an-Flansch-Konstruktion: Ein hochsteifes Kreuzrollenlager ist in das Untersetzungsgetriebe integriert und wird durch standardisierte Flanschschnittstellen ergänzt. Der Motor kann direkt mit der Eingangsseite verbunden werden, während die Last unmittelbar am Abtriebsflansch montiert werden kann. Dadurch sind keine zusätzlichen Adapterkomponenten erforderlich, die Montagezeit wird verkürzt und die koaxiale Ausrichtung insgesamt verbessert.
FHG-III, Hohlbecherausführung mit hohem Drehmoment – für hohe Lasten, Notstopps und den langfristigen Betrieb
Herausforderungen in Halbleiteranlagen:
Beim Handling von 12-Zoll-Wafern oder schweren Waferträgern können an Roboterarmen erhebliche Lastträgheitsmomente auftreten. Bei schneller Drehung mit anschließender rascher Verzögerung oder einem Notstopp kann das entstehende Stoßdrehmoment ein Mehrfaches des Nenndrehmoments erreichen.
Verfügt das Untersetzungsgetriebe nicht über ausreichende Torsionssteifigkeit oder Zahnfestigkeit, können Zahnschäden oder eine Verschlechterung der Positioniergenauigkeit auftreten. Solche Ausfälle können Wafer beschädigen, Prozessunterbrechungen verursachen und die Produktionsausbeute verringern.
Die Lösung von HONPINE:
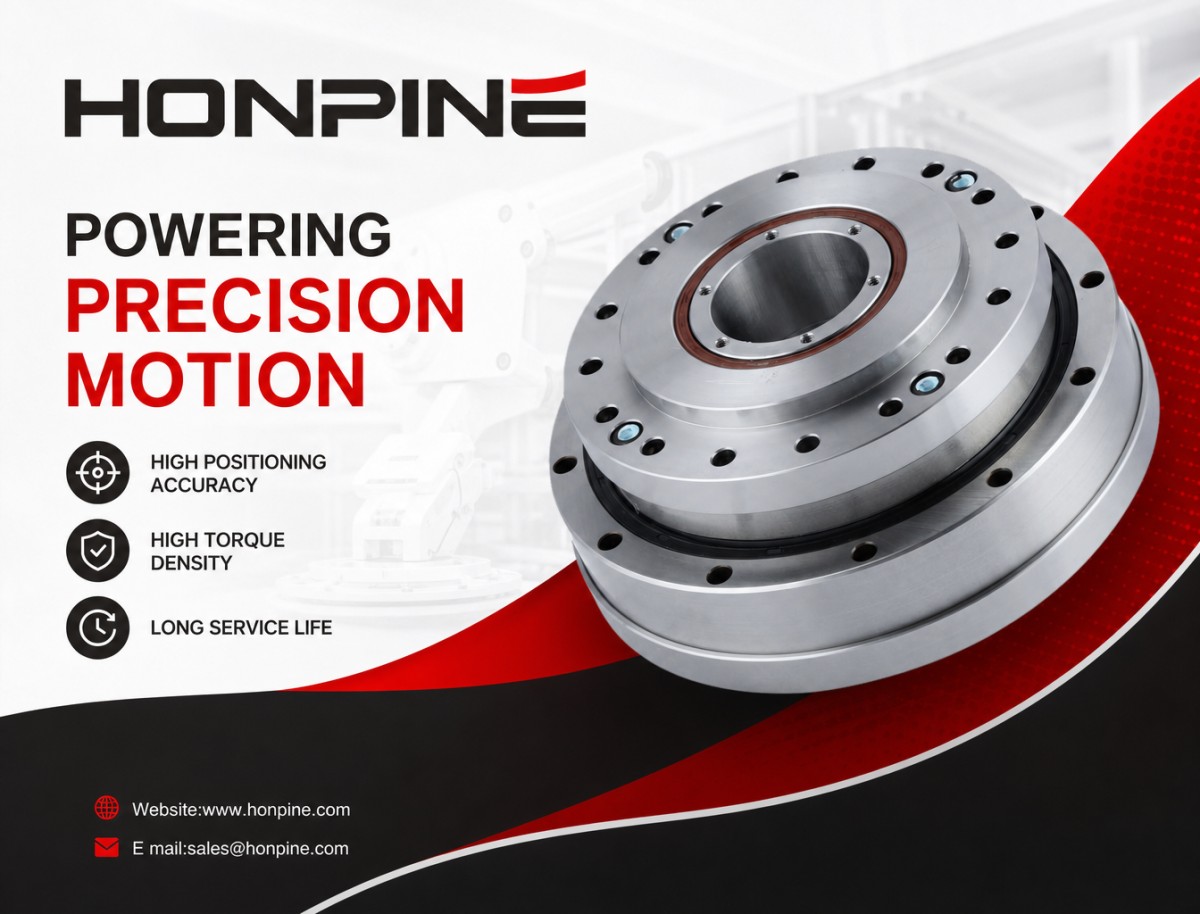
30 % höhere Drehmomentkapazität: Durch optimierte Zahnprofile und die Verwendung hochfester Werkstoffe erhöht dasFHG-IIIdie Drehmomentkapazität gegenüber dem Standardmodell um 30 %. Dadurch bietet es einen höheren Widerstand gegen kurzzeitige Drehmomentspitzen bei rascher Beschleunigung und Notstopps.
43 % längere Lebensdauer: Bei gleichzeitiger Beibehaltung einer großen Hohlwelle für die Führung von Kabeln und Vakuumleitungen bietet das FHG-III eine höhere Biege- und Torsionssteifigkeit. Dadurch bleibt die Übertragungsgenauigkeit auch bei hochfrequentem Dauerbetrieb in der Halbleiterproduktion erhalten, was den Wartungsbedarf und die langfristigen Betriebskosten senken kann.
2. Ultradünne Wellgetriebe-Untersetzungsgetriebe der FHD-Serie mit Hohlwelle
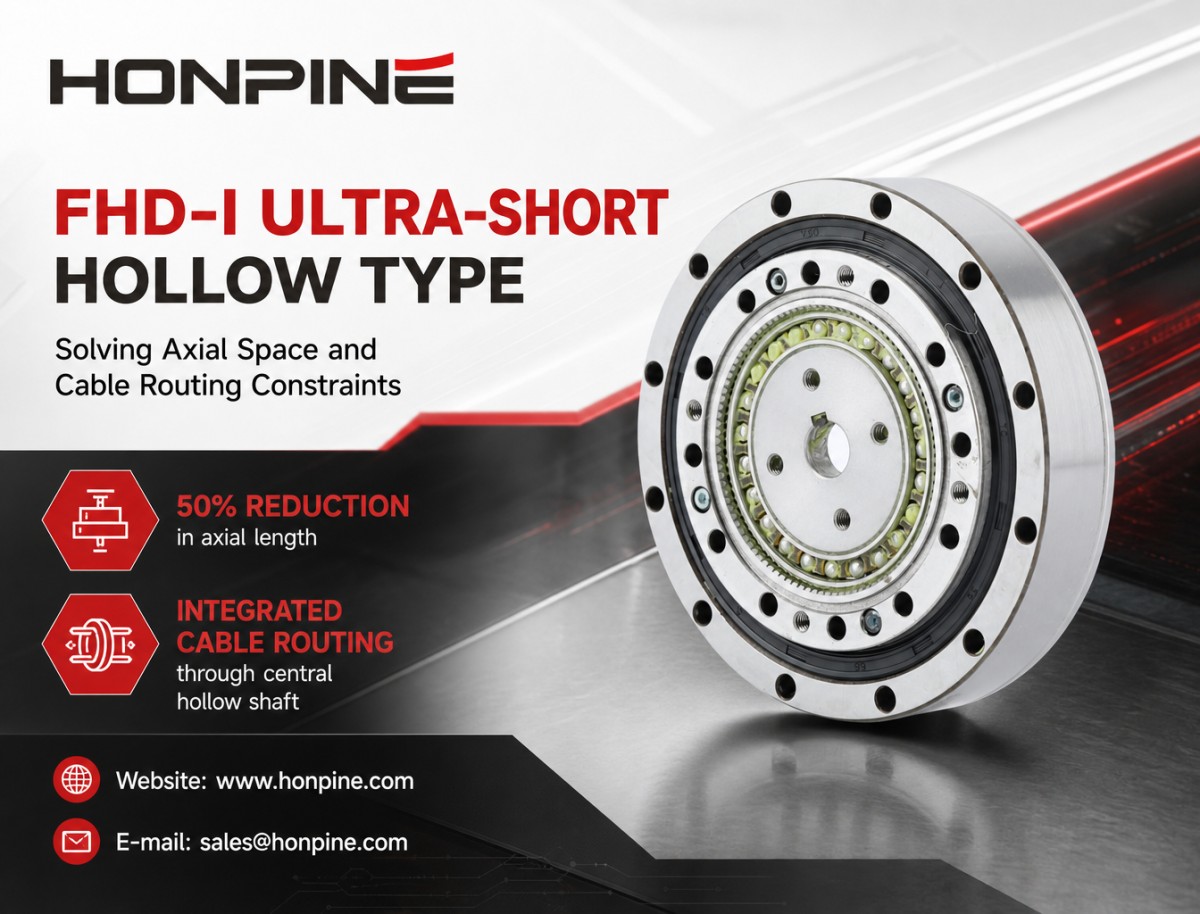
FHD-I, extrem kurze Hohlwellenausführung – Lösungen für begrenzten axialen Bauraum und eingeschränkte Kabelführung
Herausforderungen bei der Konstruktion:
Bei Wafer-Transferrobotern, wie sie in EFEM-Systemen (Equipment Front-End Module) eingesetzt werden, und bei kompakten Inspektionsanlagen ist der Einbauraum oft äußerst begrenzt.
Herkömmliche Untersetzungsgetriebe können eine übermäßige axiale Länge aufweisen, wodurch sich ihre Integration in kompakte Roboterarme erschwert. Außerdem können außen geführte Kabel sich bei Drehbewegungen wiederholt verdrehen, was das Risiko von Kabelermüdung, Kabelbruch und Partikelkontamination erhöht.
Die Lösung von HONPINE:
50 % kürzere axiale Länge: DasFHD-Iverfügt über eine extrem kurze Becherkonstruktion, die die axiale Länge im Vergleich zur entsprechenden herkömmlichen Konstruktion um bis zu 50 % reduziert. Dadurch entsteht zusätzlicher Einbauraum für kompakte Roboterarme und Endeffektoren.
Integrierte Kabelführung: Trotz seiner kompakten Bauform verfügt das FHD-I weiterhin über eine zentrale Hohlwelle. Kabel können direkt durch das Untersetzungsgetriebe geführt werden. So werden Störungen durch außen geführte Kabel vermieden und das Risiko von Kabelverschleiß und unerwarteten Anlagenstillständen verringert.
3. Ultraflache Wellgetriebe-Untersetzungsgetriebe der FSD-Serie in Becherbauform
Herausforderungen bei der Konstruktion:
Bei einigen Feinverstellachsen in Lithografie- und Messtechnik-Anlagen ist keine Hohlwelle zur Kabelführung erforderlich. Stattdessen stehen eine äußerst geringe axiale Bauhöhe, hohe Positioniergenauigkeit und eine stabile Winkelregelung im Vordergrund.
Schon ein geringer Winkelfehler bei der Positionierung kann zu einer Abweichung des optischen Strahlengangs oder zu Messungenauigkeiten führen und dadurch Inspektionsergebnisse und Anlagenleistung beeinträchtigen.
Die Lösung von HONPINE:
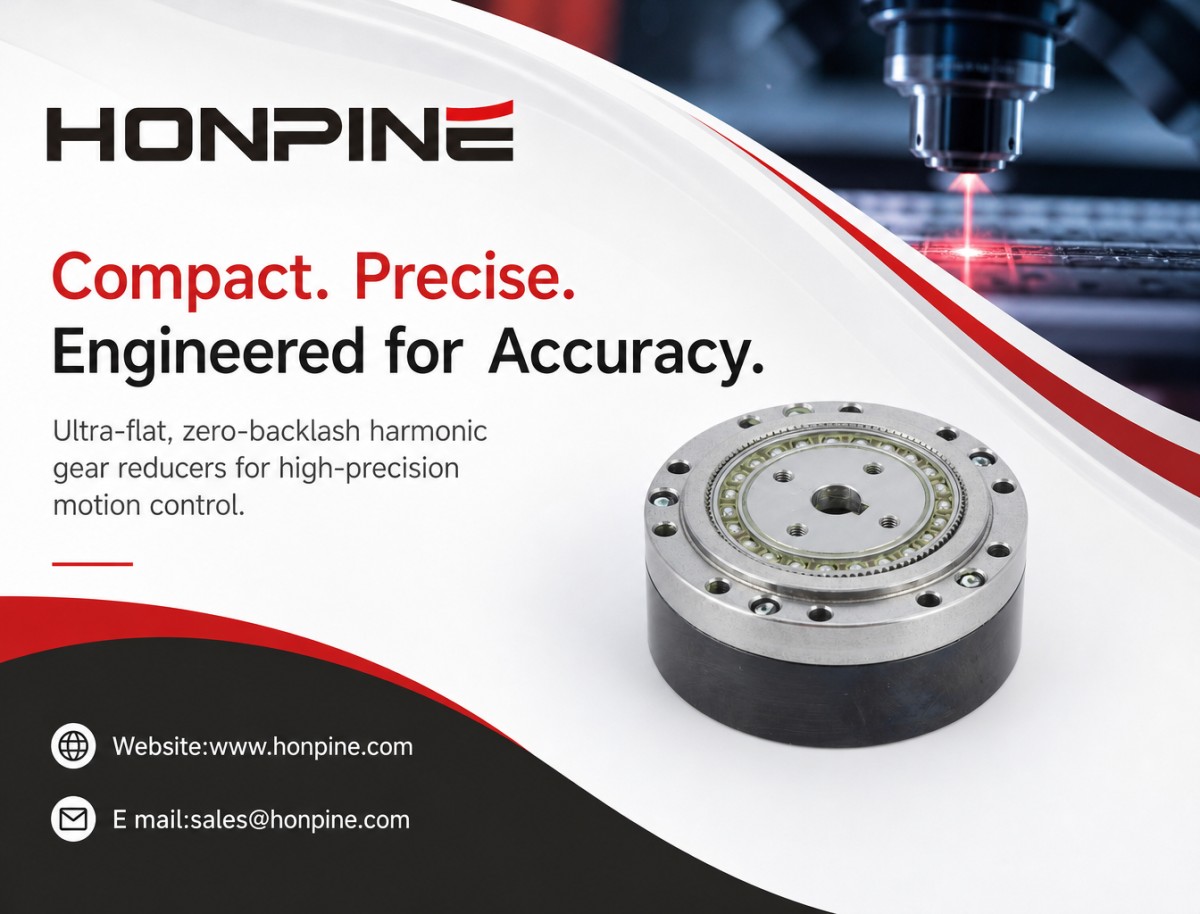
Ultrakompakte und leichte Konstruktion: Durch den Verzicht auf die Hohlwellenstruktur ist dasFSDdünner und leichter als vergleichbare Modelle mit Hohlwelle. So wiegt das FSD-25 beispielsweise nur 1,2 kg und ist insgesamt 37,1 mm lang. Seine kompakte Bauform trägt dazu bei, die bewegte Trägheit zu verringern und das Servoreaktionsverhalten zu verbessern.
Hohe Präzision ohne Umkehrspiel: Die FSD-Serie weist ein Umkehrspiel von ≤20 Bogensekunden und eine hohe Torsionssteifigkeit auf. Damit eignet sie sich für Präzisionsdrehachsen und Positioniermechanismen in Halbleiteranlagen.
Welche Parameter sollten Ingenieure bei der Auswahl eines Wellgetriebe-Untersetzungsgetriebes für Halbleiteranlagen berücksichtigen?
Bei der Auswahl eines Wellgetriebe-Untersetzungsgetriebes für Halbleiteranlagen reicht es nicht aus, nur Nenndrehmoment und Übersetzungsverhältnis zu prüfen. Ingenieure müssen außerdem Beschleunigungs- und Verzögerungsbedingungen, Positioniergenauigkeit, strukturelle Steifigkeit, Einbauraum und äußere Belastungen bewerten.
Die folgenden zehn Parameter sind besonders wichtig.
1. Nenndrehmoment und zulässiges Spitzendrehmoment
Funktion:
Das Nenndrehmoment gibt das kontinuierliche Abtriebsdrehmoment an, das ein Untersetzungsgetriebe im Normalbetrieb übertragen kann. Das zulässige Spitzendrehmoment bezeichnet das Drehmoment, dem es unter vorübergehenden Betriebsbedingungen für begrenzte Zeit standhalten kann. Je nach Modell beträgt das zulässige Spitzendrehmoment üblicherweise etwa das 2,5-Fache des Nenndrehmoments.
Besondere Anforderungen in der Halbleiterfertigung:
Beim Handling von 12-Zoll-Wafern oder schweren Waferträgern können an Roboterarmen beträchtliche Trägheitsmomente auftreten. Für Beschleunigungs- und Verzögerungsvorgänge muss eine ausreichende Drehmomentreserve vorgesehen werden. Andernfalls können ein unzureichendes Antriebsdrehmoment, eine zu hohe Motorstromaufnahme oder Überhitzung auftreten.
2. Kurzzeitiges maximales Drehmoment
Funktion:
Das kurzzeitige maximale Drehmoment bezeichnet das höchste Drehmoment, dem das Untersetzungsgetriebe unter extremen transienten Bedingungen wie Notstopps, Kollisionen oder unerwarteten äußeren Stößen standhalten kann. Je nach Produktkonstruktion kann dieser Wert etwa das Drei- bis Fünffache des Nenndrehmoments erreichen.
Besondere Anforderungen in der Halbleiterfertigung:
Wafer sind äußerst wertvoll, und mechanische Ausfälle während des Handlings können erhebliche Verluste verursachen. Führt ein Notstopp oder ein unerwarteter Stoß zu Zahnschäden oder einer mechanischen Blockierung, können die daraus entstehenden Vibrationen den Wafer beschädigen oder die Produktionslinie unterbrechen.
Ingenieure sollten daher sorgfältig prüfen, ob das kurzzeitige maximale Drehmoment des Untersetzungsgetriebes für die ungünstigsten Betriebsbedingungen ausreicht.
3. Maximal zulässige Eingangsdrehzahl und durchschnittliche Eingangsdrehzahl
Funktion:
Diese Parameter bestimmen den Drehzahlbereich des Untersetzungsgetriebes und wirken sich direkt auf den Bewegungszyklus und den Durchsatz der Anlage aus.
Besondere Anforderungen in der Halbleiterfertigung:
Bei OHT-Systemen und Hochgeschwindigkeits-Sortieranlagen können höhere Eingangsdrehzahlen erforderlich sein, um die Effizienz des Materialtransports und den Produktionsdurchsatz zu steigern.
Bei Lithografie- und Messtechnik-Anlagen kann dagegen eine gleichmäßige und stabile Bewegung bei niedriger Drehzahl wichtiger sein als eine maximale Drehzahl.
Ingenieure sollten sowohl die maximale Eingangsdrehzahl als auch die durchschnittliche Betriebsdrehzahl anhand des tatsächlichen Bewegungsprofils bewerten.
4. Umkehrspiel
Funktion:
Das Umkehrspiel bezeichnet den Winkelspielraum zwischen Ein- und Abtrieb eines Übertragungssystems, wenn sich die Eingangsrichtung umkehrt.
Besondere Anforderungen in der Halbleiterfertigung:
Das Umkehrspiel ist einer der wichtigsten Parameter für die bidirektionale Positioniergenauigkeit.
Bei Halbleiteranlagen ist je nach Anwendung häufig ein Umkehrspiel von ≤20 Bogensekunden oder weniger erforderlich. DasFSDund die hochpräzisenFHG-Serienvon HONPINE bieten Lösungen für Anwendungen, die eine präzise Winkelpositionierung erfordern.
Ein zu großes Umkehrspiel kann bei einem Richtungswechsel des Mechanismus zu Positionierabweichungen führen und dadurch die optische Ausrichtung, die Waferpositionierung und die Genauigkeit von Sondenprüfungen beeinträchtigen.
5. Torsionssteifigkeit (Federkonstanten K1/K2/K3)
Funktion:
Die Torsionssteifigkeit beschreibt die Fähigkeit des Untersetzungsgetriebes, einer Winkelverformung durch ein einwirkendes Drehmoment entgegenzuwirken.
Produktkataloge geben üblicherweise unterschiedliche Torsionssteifigkeitswerte wie K1, K2 und K3 an, die jeweils verschiedenen Drehmomentbereichen entsprechen.
Besondere Anforderungen in der Halbleiterfertigung:
Eine unzureichende Torsionssteifigkeit kann dazu führen, dass sich der Roboterarm bei Beschleunigung und Verzögerung wie eine Feder verhält. Die Folge können Vibrationen, Schwingungen und Positionierfehler sein.
Ein steifes Untersetzungsgetriebe, beispielsweise aus der FHG-Serie mit hohem Drehmoment, kann dazu beitragen, die Torsionsverformung zu verringern und die Bewegungsstabilität zu verbessern, insbesondere bei Anwendungen mit hohen Lasten und häufigen Beschleunigungs- und Verzögerungsvorgängen.
6. Bewegungsverlust / Hystereseverlust
Funktion:
Der Bewegungsverlust bezeichnet die unter festgelegten Belastungsbedingungen gemessene Winkeldifferenz, üblicherweise bei ±3 % des Nenndrehmoments. Er bildet die kombinierten Auswirkungen von innerer Reibung und elastischer Verformung im Übertragungssystem ab.
Besondere Anforderungen in der Halbleiterfertigung:
Bei Präzisionsverstellplattformen und Anwendungen, die eine hoch reproduzierbare Positionierung erfordern, ist der Bewegungsverlust ein wichtiger Leistungsindikator.
Ein geringerer Bewegungsverlust trägt in der Regel zu einer gleichmäßigeren Bewegungssteuerung und einer besseren Positionierleistung bei, insbesondere wenn die Achse häufig die Richtung wechselt.
7. Hohlwellendurchmesser
Funktion:
Der Hohlwellendurchmesser bestimmt den verfügbaren Durchgang durch die Mitte des Untersetzungsgetriebes für Kabel, Pneumatikleitungen, Vakuumschläuche und andere Komponenten.
Besondere Anforderungen in der Halbleiterfertigung:
Müssen Vakuumleitungen, Pneumatikschläuche, Kamerakabel oder Sensorkabel intern geführt werden, sollten Ingenieure Hohlwellen-Untersetzungsgetriebe wie die FHG- und FHD-Serie bevorzugen.
Der Hohlwellendurchmesser muss größer sein als der Gesamtquerschnitt des Kabelbündels oder der Leitungen. Für Installation, Bewegung und Wartung ist zudem ausreichend Spielraum vorzusehen.
8. Axiale Länge
Funktion:
Die axiale Länge bezeichnet die Gesamtdicke des Untersetzungsgetriebes entlang seiner Drehachse.
Besondere Anforderungen in der Halbleiterfertigung:
Bei EFEM-Systemen, Wafer-Transferrobotern und kompakten Inspektionsanlagen ist der Einbauraum oft äußerst begrenzt.
Ist eine möglichst geringe Einbauhöhe entscheidend, sollten Ingenieure ultraflache Getriebekonstruktionen in Betracht ziehen, beispielsweise dasFHD-Imit seiner verkürzten axialen Bauform oder dieultraflache FSD-Serie.
9. Flanschabmessungen und Montageschnittstellen
Funktion:
Die Flanschabmessungen bestimmen, wie das Untersetzungsgetriebe mit dem Motor, der mechanischen Struktur und der Abtriebslast verbunden wird.
Dazu gehören die Positionen der Befestigungsbohrungen, Flanschdurchmesser, Eingangsschnittstellen und Abtriebsanschlussmaße.
Besondere Anforderungen in der Halbleiterfertigung:
Halbleiteranlagen umfassen häufig kundenspezifische mechanische Strukturen und besondere, nicht standardisierte Einbauanforderungen.
Ob der Hersteller des Untersetzungsgetriebes kundenspezifische Eingangswellen, geänderte Flanschbohrbilder und spezielle Montageschnittstellen unterstützt, kann die Montagekomplexität, die Installationsgenauigkeit und die Gesamtausrichtung des Systems unmittelbar beeinflussen.
10. Zulässiges Kippmoment (Mc)
Funktion:
Das zulässige Kippmoment bezeichnet das maximale Biegemoment, dem der Abtriebsflansch und die integrierte Lagerbaugruppe des Untersetzungsgetriebes standhalten können.
Es hängt von den kombinierten Auswirkungen radialer und axialer äußerer Kräfte auf die Abtriebsstruktur ab.
Besondere Anforderungen in der Halbleiterfertigung:
Bei einem weit auskragenden Roboterarm oder einer weit von der Montageposition entfernten Last können erhebliche Biegemomente auf das Untersetzungsgetriebe wirken.
Wird dieser Parameter nicht ordnungsgemäß geprüft, kann das integrierte Kreuzrollenlager überlastet werden, was zu vorzeitigem Verschleiß oder einer verkürzten Lebensdauer führt.
Ingenieure sollten das zulässige Kippmoment anhand der tatsächlichen mechanischen Konfiguration überprüfen. Der Produktkatalog von HONPINE enthält auf den Seiten 21–23 detaillierte Berechnungs- und Prüfformeln für die Lagerbelastung.
Wie wählen Sie das passende Wellgetriebe-Untersetzungsgetriebe für Ihre Halbleiteranlage aus?
Für verschiedene Halbleiteranwendungen gelten unterschiedliche Anforderungen an die Kraftübertragung.
FHG-Serie: Geeignet für Anwendungen, die eine Hohlwelle, integrierte Lagerabstützung, direkte Flanschmontage und eine höhere Drehmomentkapazität erfordern, beispielsweise Wafer-Handling-Roboter und Drehtische.
FHD-I-Serie: Geeignet für kompakte Roboterarme und EFEM-Anlagen, bei denen sowohl eine kurze axiale Länge als auch eine interne Kabelführung erforderlich sind.
FSD-Serie: Geeignet für Präzisionsdrehverstellungen und Positioniermechanismen, bei denen eine äußerst geringe axiale Bauhöhe, eine leichte Konstruktion und geringes Umkehrspiel im Vordergrund stehen.
Die Auswahl des passenden Wellgetriebe-Untersetzungsgetriebes erfordert eine umfassende Bewertung von Drehmoment, Drehzahl, Positioniergenauigkeit, Torsionssteifigkeit, Einbaumaßen und äußeren Belastungen.
Wenn Sie ein Wellgetriebe-Untersetzungsgetriebe für Halbleiterfertigungsanlagen auswählen, können Sie sich gerne an HONPINE wenden. Unser Ingenieurteam kann Ihre tatsächlichen Betriebsbedingungen bewerten und ein geeignetesWellgetriebe-Untersetzungsgetriebefür Ihre Anwendung empfehlen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
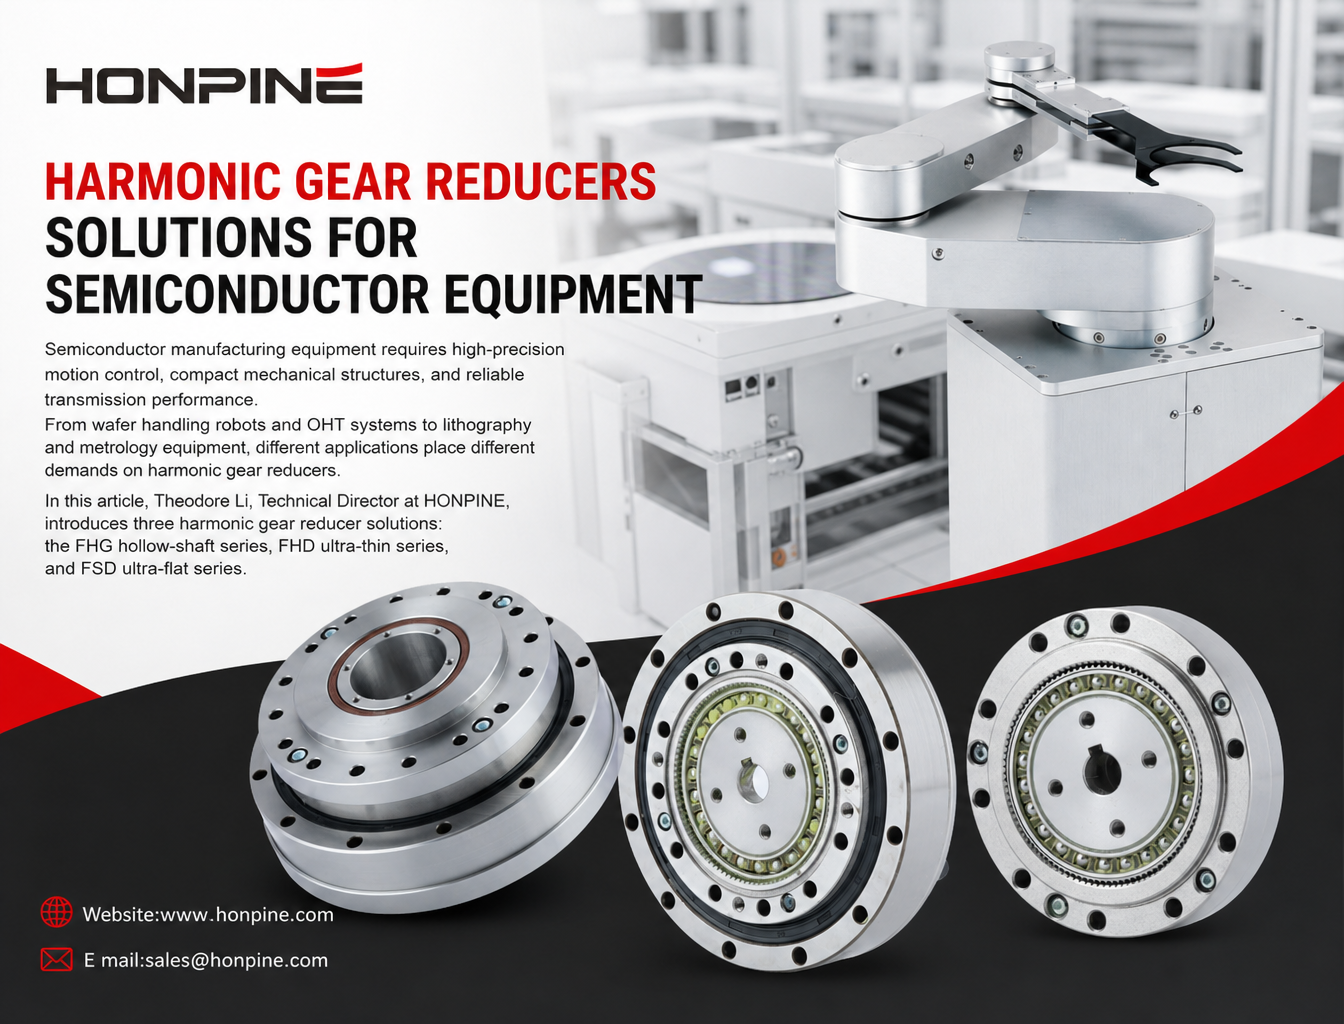
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
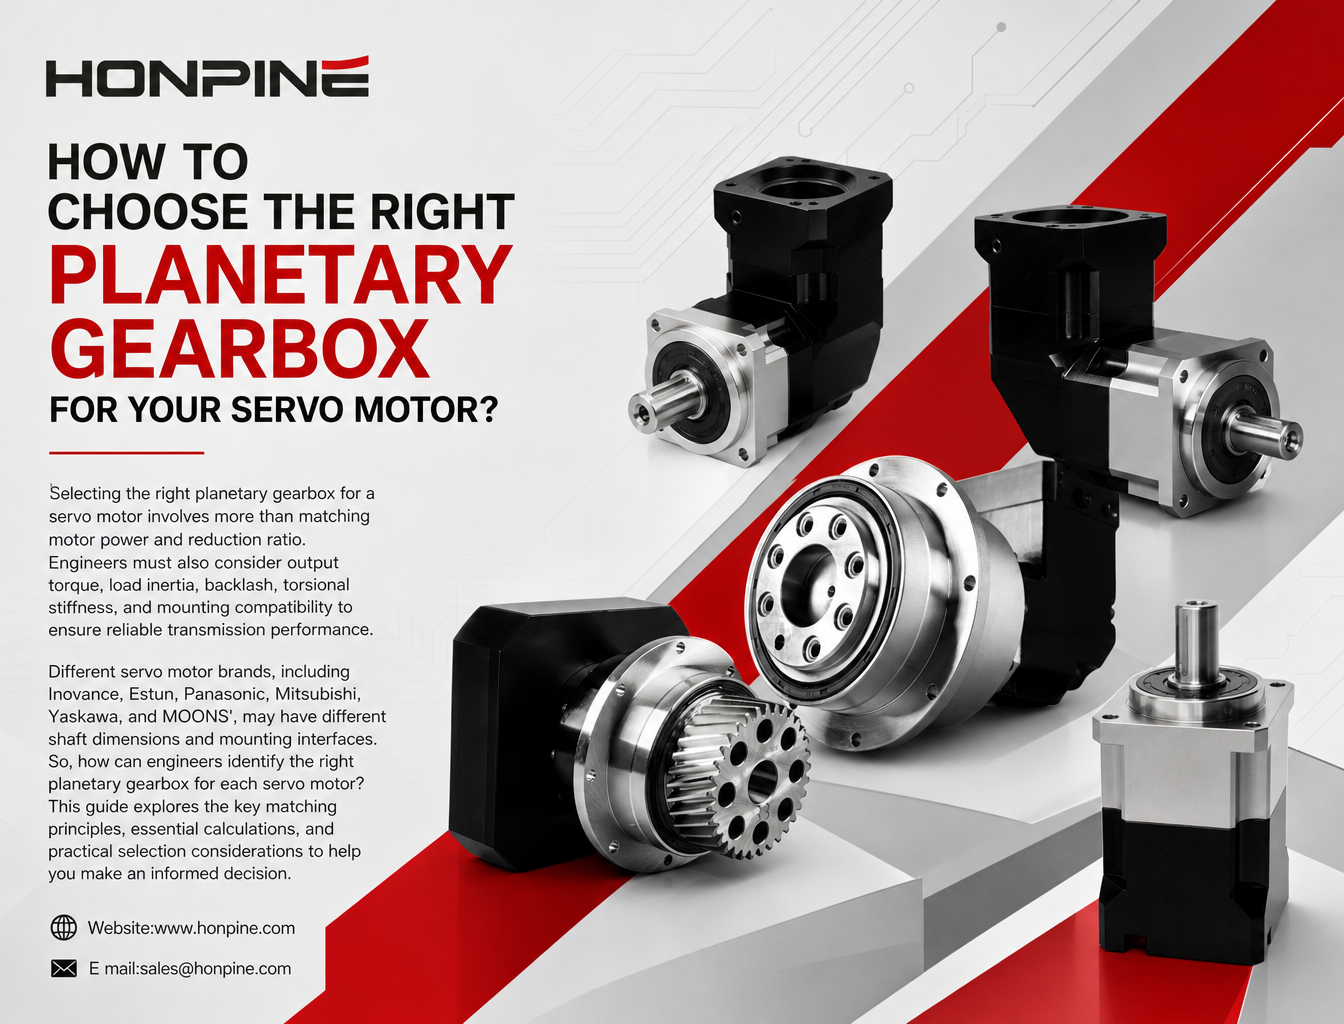
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
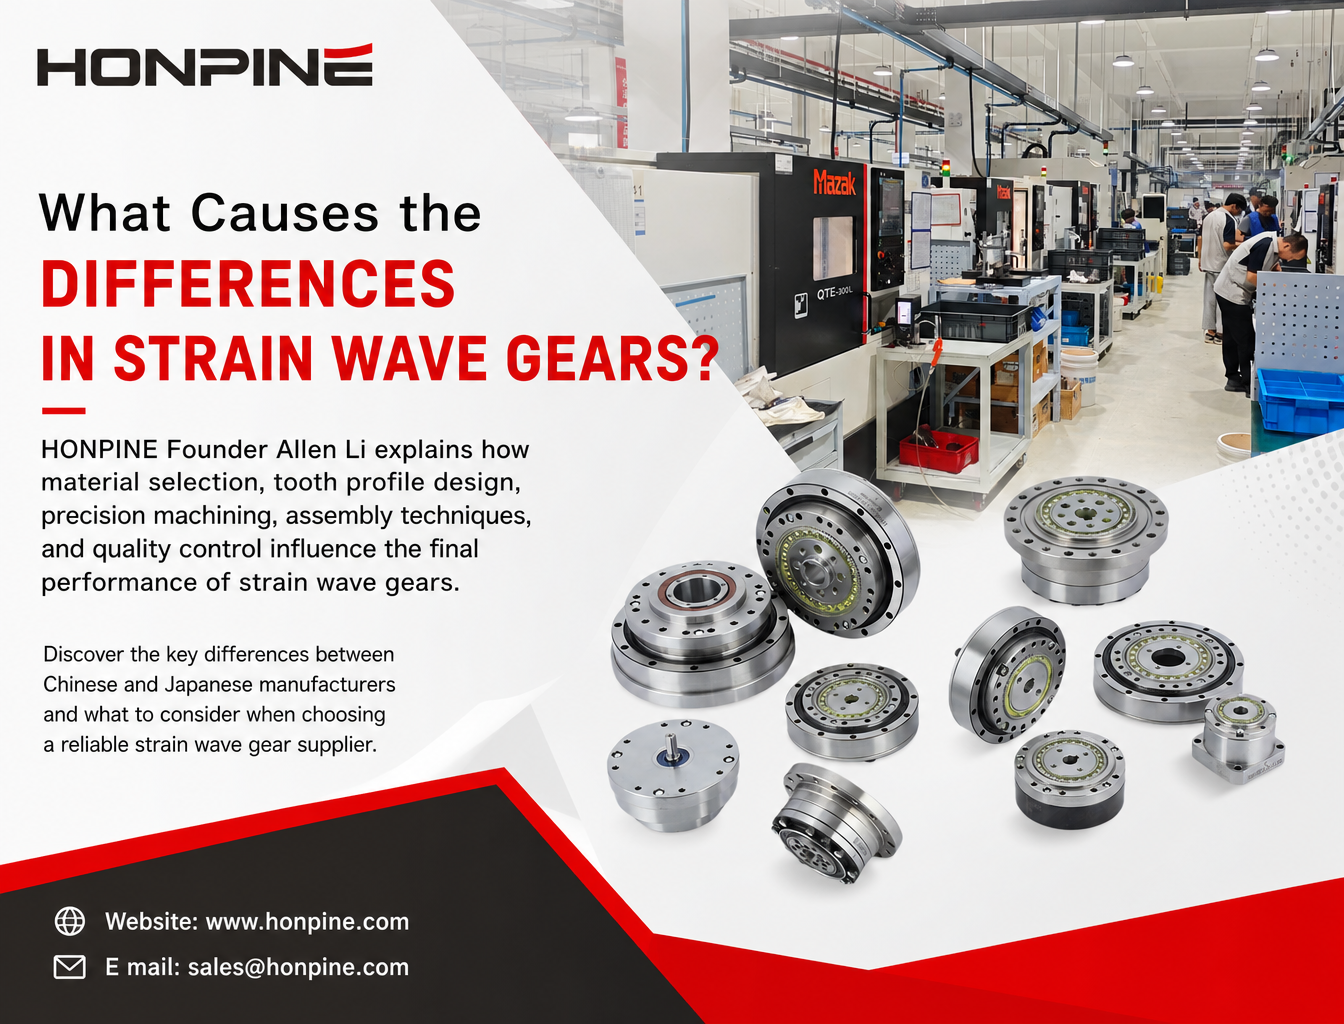
 Warum weisen Hersteller von Wellgetrieben so große Unterschiede bei Qualität und Präzision ihrer Produkte auf?Wellgetriebe basieren auf demselben Funktionsprinzip, doch Qualität, Präzision und Lebensdauer können sich je nach Hersteller erheblich unterscheiden. Wodurch entstehen diese Unterschiede? HONPINE-Gründer Allen Li erläutert, wie die Materialauswahl, die Auslegung des Zahnprofils, die Präzisionsbearbeitung, die Montagetechnik und die Qualitätskontrolle die Leistung des fertigen Wellgetriebes beeinflussen. Erfahren Sie mehr über die wichtigsten Unterschiede zwischen chinesischen und japanischen Herstellern und darüber, worauf Sie bei der Auswahl eines zuverlässigen Wellgetriebe-Lieferanten achten sollten.
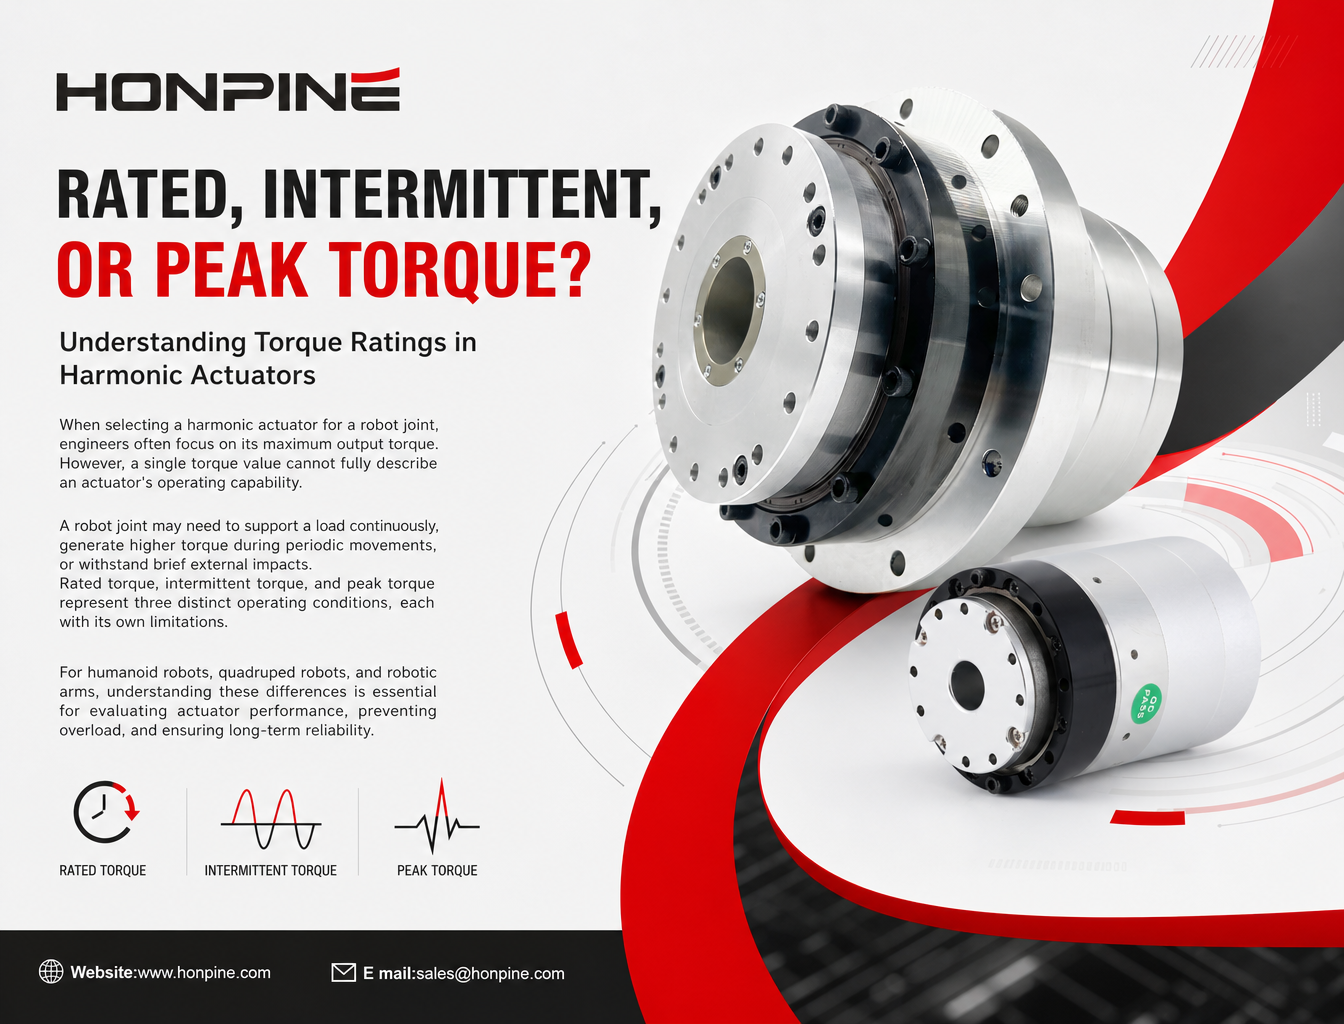
 Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?Bei der Auswahl eines Harmonic Actuator für ein Robotergelenk konzentrieren sich Ingenieure oft auf das maximale Abtriebsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Aktuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise dauerhaft eine Last tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment stehen für drei unterschiedliche Betriebsbedingungen, die jeweils eigenen Einschränkungen unterliegen. Bei humanoiden Robotern, vierbeinigen Robotern und Roboterarmen ist das Verständnis dieser Unterschiede entscheidend, um die Aktuatorleistung zu bewerten, Überlastungen zu vermeiden und langfristige Zuverlässigkeit sicherzustellen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Warum weisen Hersteller von Wellgetrieben so große Unterschiede bei Qualität und Präzision ihrer Produkte auf?Wellgetriebe basieren auf demselben Funktionsprinzip, doch Qualität, Präzision und Lebensdauer können sich je nach Hersteller erheblich unterscheiden. Wodurch entstehen diese Unterschiede? HONPINE-Gründer Allen Li erläutert, wie die Materialauswahl, die Auslegung des Zahnprofils, die Präzisionsbearbeitung, die Montagetechnik und die Qualitätskontrolle die Leistung des fertigen Wellgetriebes beeinflussen. Erfahren Sie mehr über die wichtigsten Unterschiede zwischen chinesischen und japanischen Herstellern und darüber, worauf Sie bei der Auswahl eines zuverlässigen Wellgetriebe-Lieferanten achten sollten.
 Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?Bei der Auswahl eines Harmonic Actuator für ein Robotergelenk konzentrieren sich Ingenieure oft auf das maximale Abtriebsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Aktuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise dauerhaft eine Last tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment stehen für drei unterschiedliche Betriebsbedingungen, die jeweils eigenen Einschränkungen unterliegen. Bei humanoiden Robotern, vierbeinigen Robotern und Roboterarmen ist das Verständnis dieser Unterschiede entscheidend, um die Aktuatorleistung zu bewerten, Überlastungen zu vermeiden und langfristige Zuverlässigkeit sicherzustellen.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.