Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?
Bei der Auswahl einesHarmonic-Actuators für ein Robotergelenk konzentrieren sich Ingenieure häufig auf dessen maximales Ausgangsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Actuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise eine Last dauerhaft tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Für diese unterschiedlichen Betriebsbedingungen sind verschiedene Drehmomentangaben erforderlich.
Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment beschreiben drei unterschiedliche Aspekte der Leistung eines Harmonic-Actuators. Um die Dauerlastfähigkeit, die dynamische Bewegungsfähigkeit und die mechanischen Grenzen zu bewerten, ist es wichtig, ihre Unterschiede zu verstehen. Bei humanoiden Robotern, Vierbeinrobotern und Roboterarmen kann die Auswahl eines Actuators allein anhand des Spitzendrehmoments zu Überhitzung, beschleunigtem Verschleiß von Bauteilen und einer verkürzten Lebensdauer führen.
1. Nenndrehmoment: die Grundlage für den Dauerbetrieb
Das Nenndrehmoment ist das Ausgangsdrehmoment, das ein Harmonic-Actuator unter den vom Hersteller angegebenen Betriebsbedingungen dauerhaft abgeben kann. Zu diesen Bedingungen können der zulässige Betriebsdrehzahlbereich, die Umgebungstemperatur, die Kühlbedingungen und weitere relevante Spezifikationen gehören.
Es beschreibt die Fähigkeit des Actuators zum kontinuierlichen Betrieb und steht in engem Zusammenhang mit seiner thermischen Auslegung.
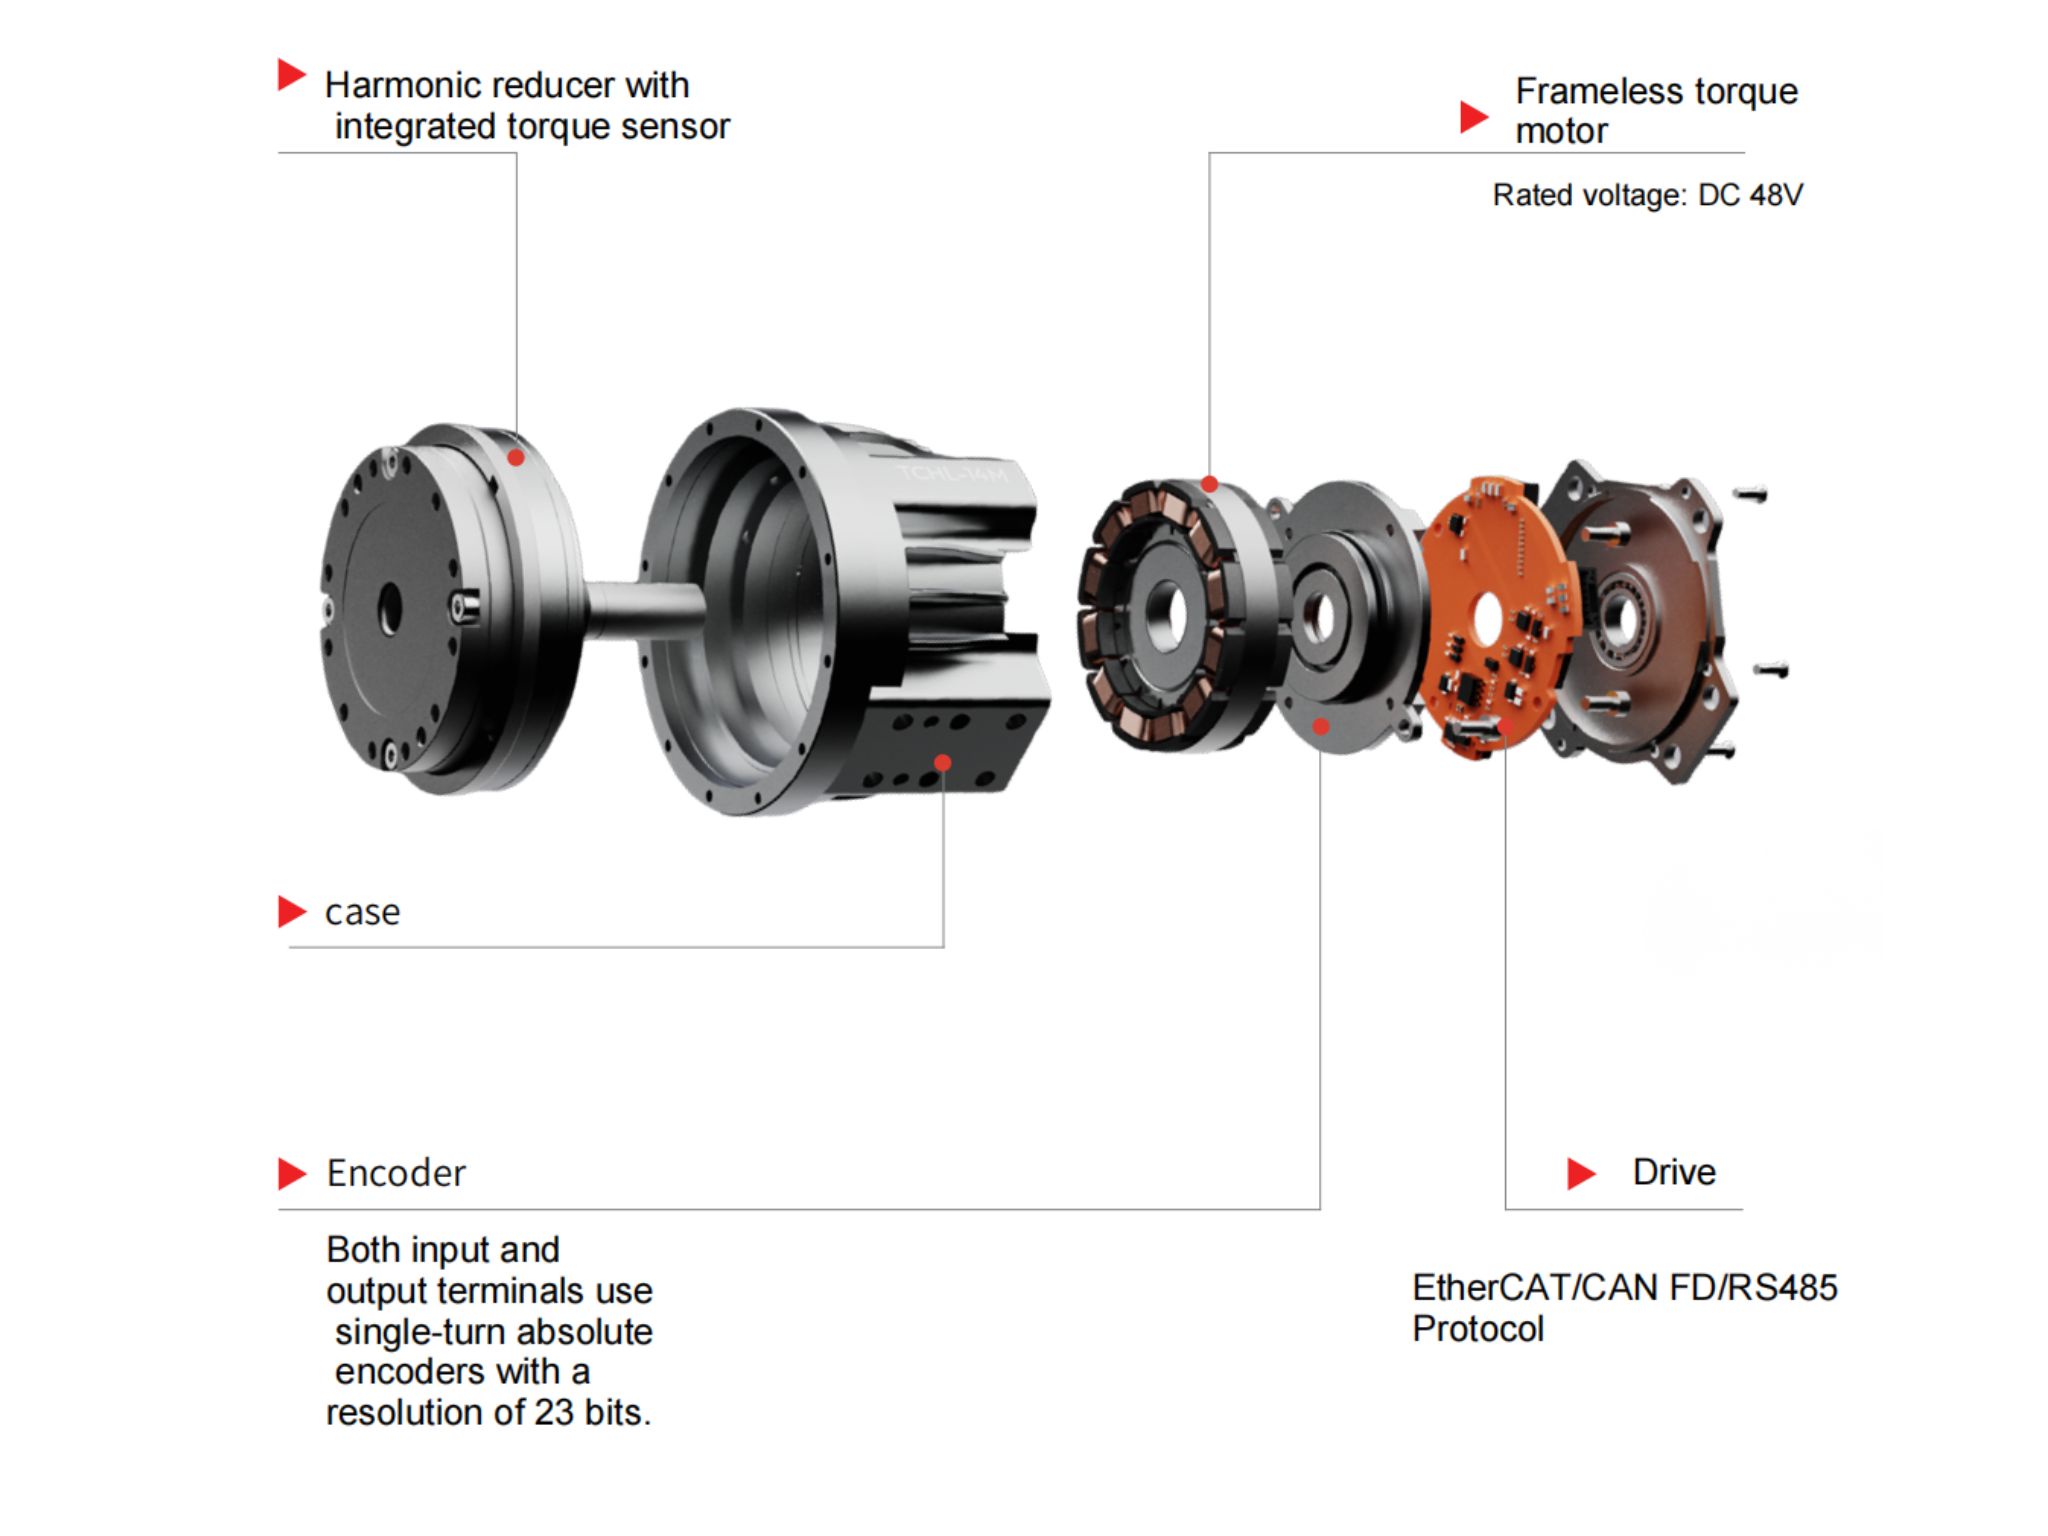
Während des Betriebs erzeugen der rahmenlose Drehmomentmotor, das Harmonic-Getriebe, die Lager, der Encoder und weitere interne Bauteile Wärme. Der Actuator muss diese Wärme wirksam abführen, damit die Bauteiltemperaturen innerhalb der zulässigen Grenzen bleiben.
Bei Betrieb innerhalb der Nennbedingungen ist der Actuator darauf ausgelegt, seine Leistung über längere Zeiträume stabil aufrechtzuerhalten. Dadurch werden Motor, Getriebe, Lager und weitere Bauteile vor übermäßiger thermischer Belastung geschützt, was die langfristige Zuverlässigkeit und eine gleichbleibende Übertragungsleistung unterstützt.
Warum ist das Nenndrehmoment für die langfristige Zuverlässigkeit wichtig?
Wird ein Harmonic-Actuator dauerhaft mit einem Drehmoment oberhalb seines Nenndrehmoments betrieben, kann mehr Wärme entstehen, als abgeführt werden kann. Mit steigender Temperatur können die Isolierung der Motorwicklungen, die Schmierung des Getriebes, die Lager und elektronische Bauteile zusätzlicher thermischer Belastung ausgesetzt sein.
Ein längerer Betrieb unter übermäßiger Last kann die Alterung von Bauteilen beschleunigen, den mechanischen Verschleiß erhöhen und die Positionierleistung mit der Zeit beeinträchtigen.
Daher sollte das Nenndrehmoment bei der Bewertung von Lasten, die dauerhaft gehalten werden müssen, als wichtigste Referenz dienen.
Gilt das Nenndrehmoment nur bei einer bestimmten Drehzahl?
Nicht unbedingt. Das Nenndrehmoment sollte nicht als Ausgangswert verstanden werden, der nur bei einer einzigen festen Nenndrehzahl verfügbar ist.
Bei einem Harmonic-Actuator wie derHPJM-Serie von HONPINE sollte die Dauer-Drehmomentfähigkeit über den angegebenen Betriebsdrehzahlbereich hinweg bewertet werden. Das tatsächlich zulässige Dauerdrehmoment kann jedoch je nach Drehzahl, Umgebungstemperatur, Kühlbedingungen, Motorstromgrenzen und Belastbarkeit des Getriebes variieren.
Ingenieure sollten sich deshalb an den Drehzahl-Drehmoment-Kennlinien und Betriebsangaben des Herstellers orientieren, statt davon auszugehen, dass bei jeder Drehzahl dasselbe Dauerdrehmoment verfügbar ist.
Typische Anwendungen des Nenndrehmoments
Das Nenndrehmoment ist besonders wichtig bei Anwendungen mit relativ stabilen Lasten und langen Betriebszeiten.
Humanoide Roboter benötigen beispielsweise ein ausreichendes kontinuierliches Gelenkdrehmoment, um eine stehende Haltung beizubehalten. Förderanlagen und automatisierte Maschinen müssen unter relativ konstanten Lasten möglicherweise eine stabile Abtriebsleistung aufrechterhalten. Auch medizinische Rehabilitationsgeräte können einen Dauerbetrieb innerhalb bestimmter Lastbedingungen erfordern.
Bei diesen Anwendungen sollte die Dauerbetriebslast unter den angegebenen Bedingungen im Allgemeinen innerhalb des Nenndrehmoments des Actuators bleiben.
2. Intermittierendes Drehmoment: periodische Bewegungen unter hoher Last bewältigen
Das intermittierende Drehmoment bezeichnet das höhere Ausgangsdrehmoment, das ein Harmonic-Actuator unter festgelegten Einschaltdauerbedingungen für begrenzte Zeiträume abgeben kann.
Anders als das Nenndrehmoment ist das intermittierende Drehmoment nicht für einen kontinuierlichen Betrieb unter Volllast vorgesehen. Es ist für Anwendungen ausgelegt, bei denen das Gelenk periodisch höheren Belastungen ausgesetzt ist, auf die Phasen mit geringerer Last oder Ruhepausen folgen.
Diese Fähigkeit ist besonders für dynamische Robotersysteme relevant, bei denen sich das Gelenkdrehmoment während eines Bewegungszyklus verändert.
Ein Produktdatenblatt kann beispielsweise einen Wert für das intermittierende Drehmoment bei einer intermittierenden Betriebsart S3 mit einer festgelegten Einschaltdauer, etwa 10% oder 25%, angeben.
Die Einschaltdauer gibt den Anteil des festgelegten Betriebszyklus an, während dessen der Actuator unter der angegebenen Lastbedingung arbeitet. Die tatsächlich zulässige Betriebsdauer und die Ruhezeit müssen den Angaben des Herstellers entsprechen.
Ein Wert für das intermittierende Drehmoment muss stets zusammen mit der Einschaltdauer, der Zyklusdauer und den Betriebsbedingungen betrachtet werden.
Warum kann das intermittierende Drehmoment nicht im Dauerbetrieb genutzt werden?
Ein höheres Ausgangsdrehmoment erfordert in der Regel einen höheren Motorstrom, wodurch mehr Wärme entsteht.
Beim intermittierenden Betrieb ermöglichen Phasen mit geringerer Last oder Ruhepausen dem Actuator, Wärme abzuführen. So lässt sich die durchschnittliche thermische Belastung innerhalb der festgelegten Betriebsgrenzen halten.
Arbeitet der Actuator jedoch dauerhaft mit seinem intermittierenden Drehmoment, kann sich Wärme schneller ansammeln, als sie abgeführt wird. Dies kann zu einem übermäßigen Temperaturanstieg führen und die Alterung der Motorisolierung, der Getriebebauteile und der Lager beschleunigen.
Ein wiederholter Betrieb außerhalb der festgelegten Einschaltdauer kann zudem die mechanische Belastung erhöhen und die langfristige Positionierstabilität beeinträchtigen.
Das intermittierende Drehmoment darf daher nicht als Ersatz für das Nenndrehmoment betrachtet werden. Seine Nutzung muss den vorgegebenen Bedingungen für Einschaltdauer und thermische Belastung entsprechen.
Warum ist das intermittierende Drehmoment für humanoide Roboter wichtig?
Die Gelenke humanoider Roboter sind beim Gehen, Laufen, in die Hocke gehen, Aufstehen und bei anderen dynamischen Bewegungen stark wechselnden Belastungen ausgesetzt.
Betrachten wir die Beingelenke während eines Gehzyklus. In den einzelnen Bewegungsphasen gelten unterschiedliche Drehmomentanforderungen:
Standphase: Die Beingelenke tragen das Körpergewicht und halten das Gleichgewicht.
Abstoßphase: Die Gelenke erzeugen ein höheres Drehmoment, um den Körper nach vorn zu bewegen.
Schwungphase: Das Bein bewegt sich nach vorn; dabei gelten ein anderes Last- und Drehmomentprofil.
Landung und Stoßabsorption: Die Gelenke reagieren auf wechselnde äußere Kräfte und dynamische Lasten.
Die Abstoßphase und andere Phasen mit hoher Belastung können ein Drehmoment erfordern, das über dem Dauerbetriebsniveau liegt. Ob der Actuator diese wiederkehrenden Bewegungen bewältigen kann, hängt von seinem intermittierenden Drehmoment, der Einschaltdauer, der thermischen Leistung und dem tatsächlichen Bewegungsprofil ab.
Ähnliche Anforderungen treten bei Vierbeinrobotern beim Klettern, Beschleunigen und Springen sowie bei Roboterarmen auf, die Werkstücke wiederholt anheben und neu positionieren.
Bei solchen Anwendungen ist das intermittierende Drehmoment ein wichtiger Parameter zur Bewertung der dynamischen Gelenkleistung.
3. Spitzendrehmoment: die Betriebsgrenze für kurze Zeiträume
Das Spitzendrehmoment ist das maximale Drehmoment, das ein Harmonic-Actuator unter festgelegten Bedingungen für kurze Zeit abgeben oder aushalten kann.
Es beschreibt eine transiente Betriebsgrenze, die sich aus den kombinierten Leistungsfähigkeiten des Motors, des Harmonic-Getriebes, der Abtriebsstruktur, der Lager und weiterer mechanischer und elektrischer Bauteile ergibt.
Die Fähigkeit, ein Spitzendrehmoment aufzubringen, wird von mehreren Faktoren beeinflusst, darunter:
Festigkeit des Flexsplines und zulässige Verformung im Harmonic-Getriebe.
Mechanische Festigkeit von Abtriebsflansch und Welle.
Motorstromgrenzen und elektromagnetische Eigenschaften.
Tragfähigkeit der Lager.
Strukturelle Belastungsgrenzen der Actuator-Baugruppe.
Anders als das Nenndrehmoment ist das Spitzendrehmoment kein thermischer Kennwert für den Dauerbetrieb. Es bezieht sich in der Regel auf kurzzeitige transiente Ereignisse; die zulässige Dauer und Häufigkeit müssen den Angaben des Herstellers entsprechen.
Was passiert, wenn das Spitzendrehmoment überschritten wird?
Überschreitet das aufgebrachte Drehmoment die angegebene Spitzendrehmomentgrenze des Actuators, kann eine übermäßige mechanische oder elektromagnetische Belastung die internen Bauteile beschädigen.
Je nach Höhe und Dauer der Überlast kann es zu einer dauerhaften Verformung oder Beschädigung des Flexsplines im Harmonic-Getriebe, zu übermäßiger Belastung des Abtriebsflansches, zu Lagerschäden und zu einer Verschlechterung der Motorleistung kommen.
Schwere Überlastzustände können außerdem zu größerem Umkehrspiel und einem dauerhaften Verlust der Positioniergenauigkeit führen.
Auch wenn ein Actuator nicht sofort ausfällt, können wiederholte Überlastungen kumulative mechanische Schäden verursachen und seine Lebensdauer verkürzen.
Das Spitzendrehmoment sollte daher als kurzzeitige Betriebsgrenze und nicht als regulärer Auslegungswert betrachtet werden.
Wann sollten Ingenieure das Spitzendrehmoment berücksichtigen?
Das Spitzendrehmoment ist für die Bewertung kurzzeitiger transienter Bedingungen relevant, etwa bei plötzlichen äußeren Störungen, kurzzeitigen Stoßbelastungen, einer Notverzögerung oder unerwartetem Kontakt.
Bei humanoiden Robotern müssen Ingenieure möglicherweise transiente Lasten berücksichtigen, die im Betrieb durch unerwarteten Kontakt oder einen Stoß entstehen.
Geplante Bewegungen wie Gehen, Laufen, Springen und in die Hocke gehen sollten jedoch nicht auf das Spitzendrehmoment als normale Betriebsfähigkeit ausgelegt werden. Sie müssen anhand der geeigneten Spezifikationen für Nenn- und intermittierendes Drehmoment sowie des tatsächlichen Lastprofils bewertet werden.
4. Nenndrehmoment vs. intermittierendes Drehmoment vs. Spitzendrehmoment: die Unterschiede verstehen
Obwohl alle drei Parameter die Drehmomentfähigkeit eines Harmonic-Actuators beschreiben, beziehen sie sich auf unterschiedliche Betriebsbedingungen.
Der grundlegende Unterschied ist einfach:
Das Nenndrehmoment beschreibt die kontinuierliche Abgabefähigkeit des Actuators.
Das intermittierende Drehmoment beschreibt das höhere Drehmoment, das unter festgelegten Bedingungen für die Einschaltdauer verfügbar ist.
Das Spitzendrehmoment beschreibt die kurzzeitige Drehmomentgrenze unter festgelegten transienten Bedingungen.
Ein Harmonic-Actuator mit einem hohen Spitzendrehmoment hat nicht zwangsläufig auch ein hohes Nenndrehmoment. Ebenso bedeutet ein hoher Wert für das intermittierende Drehmoment nicht, dass der Actuator diese Leistung dauerhaft aufrechterhalten kann.
Beim Vergleich verschiedener Actuatoren sollten Ingenieure alle drei Kennwerte prüfen und die Bedingungen berücksichtigen, unter denen die jeweiligen Werte angegeben sind.
5. Wie sollten Ingenieure einen Harmonic-Actuator anhand der Drehmomentanforderungen auswählen?
Bei der Auswahl eines Harmonic-Actuators reicht es nicht aus, lediglich maximale Drehmomentwerte zu vergleichen. Ingenieure sollten das tatsächliche Lastprofil des Robotergelenks während des gesamten Betriebszyklus bewerten.
Eine praktische Bewertung umfasst drei wesentliche Aspekte.
Dauerlast bewerten
Berechnen Sie zunächst das erforderliche Drehmoment bei längerem Betrieb.
Ein humanoider Roboter muss beispielsweise möglicherweise über einen längeren Zeitraum eine stehende Haltung beibehalten. Die Beingelenke müssen den Körper kontinuierlich tragen und seine Stabilität gewährleisten.
Die berechnete Dauerlast sollte mit dem Nenndrehmoment des Actuators verglichen werden, um sicherzustellen, dass das Gelenk innerhalb der festgelegten thermischen und mechanischen Grenzen betrieben werden kann.
Periodische Bewegungen unter hoher Last bewerten
Ermitteln Sie anschließend die Bewegungsphasen, in denen ein höheres Drehmoment erforderlich ist.
Bei humanoiden Robotern können dazu Abstoßen, in die Hocke gehen und Aufstehen gehören. Bei Roboterarmen können es das Anheben und Bewegen von Werkstücken sein.
Ingenieure sollten das erforderliche Drehmoment, die Betriebsdauer, die Zyklusfrequenz und die Einschaltdauer bewerten und diese Bedingungen anschließend mit den Spezifikationen für das intermittierende Drehmoment des Actuators vergleichen.
Transiente Lasten prüfen
Bewerten Sie schließlich kurzzeitige Überlastungen durch Stöße, plötzliche äußere Kräfte oder eine Notverzögerung.
Das maximale transiente Drehmoment sollte mit einer angemessenen technischen Sicherheitsmarge innerhalb der angegebenen Spitzendrehmomentgrenze des Actuators bleiben.
Das Spitzendrehmoment sollte nicht als Grundlage für die Auslegung eines Gelenks dienen, das dauerhaft oder wiederholt mit hohem Drehmoment betrieben werden muss.
Das gesamte Betriebsprofil berücksichtigen
Das Drehmoment ist nur ein Aspekt bei der Auswahl eines Harmonic-Actuators. Ingenieure sollten außerdem Betriebsdrehzahl, Beschleunigung, Bewegungsprofil, Umgebungstemperatur, Kühlbedingungen, Radial- und Axiallasten, Kippmomente, Torsionssteifigkeit, Positioniergenauigkeit und Lebensdauer des Getriebes berücksichtigen.
Bei dynamischen Roboteranwendungen müssen thermische Leistung und mechanische Belastbarkeit gemeinsam bewertet werden.
Ein geeigneter Harmonic-Actuator sollte nicht nur die maximale Drehmomentanforderung des Gelenks erfüllen, sondern auch während des gesamten Betriebszyklus zuverlässig arbeiten.
Fazit
Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment beschreiben drei unterschiedliche Aspekte der Betriebsfähigkeit eines Harmonic-Actuators. Das Nenndrehmoment bestimmt seine Dauerlastfähigkeit, das intermittierende Drehmoment bezieht sich auf periodische Bewegungen unter hoher Last, und das Spitzendrehmoment legt die kurzzeitige Grenze für transiente Belastungen fest.
Bei humanoiden Robotern und anderen dynamischen Robotersystemen hilft das Verständnis dieser Unterschiede Ingenieuren, eine falsche Auslegung des Actuators und übermäßige Betriebslasten zu vermeiden. Statt einen Harmonic-Actuator allein anhand seines maximalen Drehmoments auszuwählen, sollten Ingenieure das gesamte Bewegungsprofil, die Einschaltdauer, die thermischen Bedingungen und die mechanischen Anforderungen des Gelenks bewerten.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
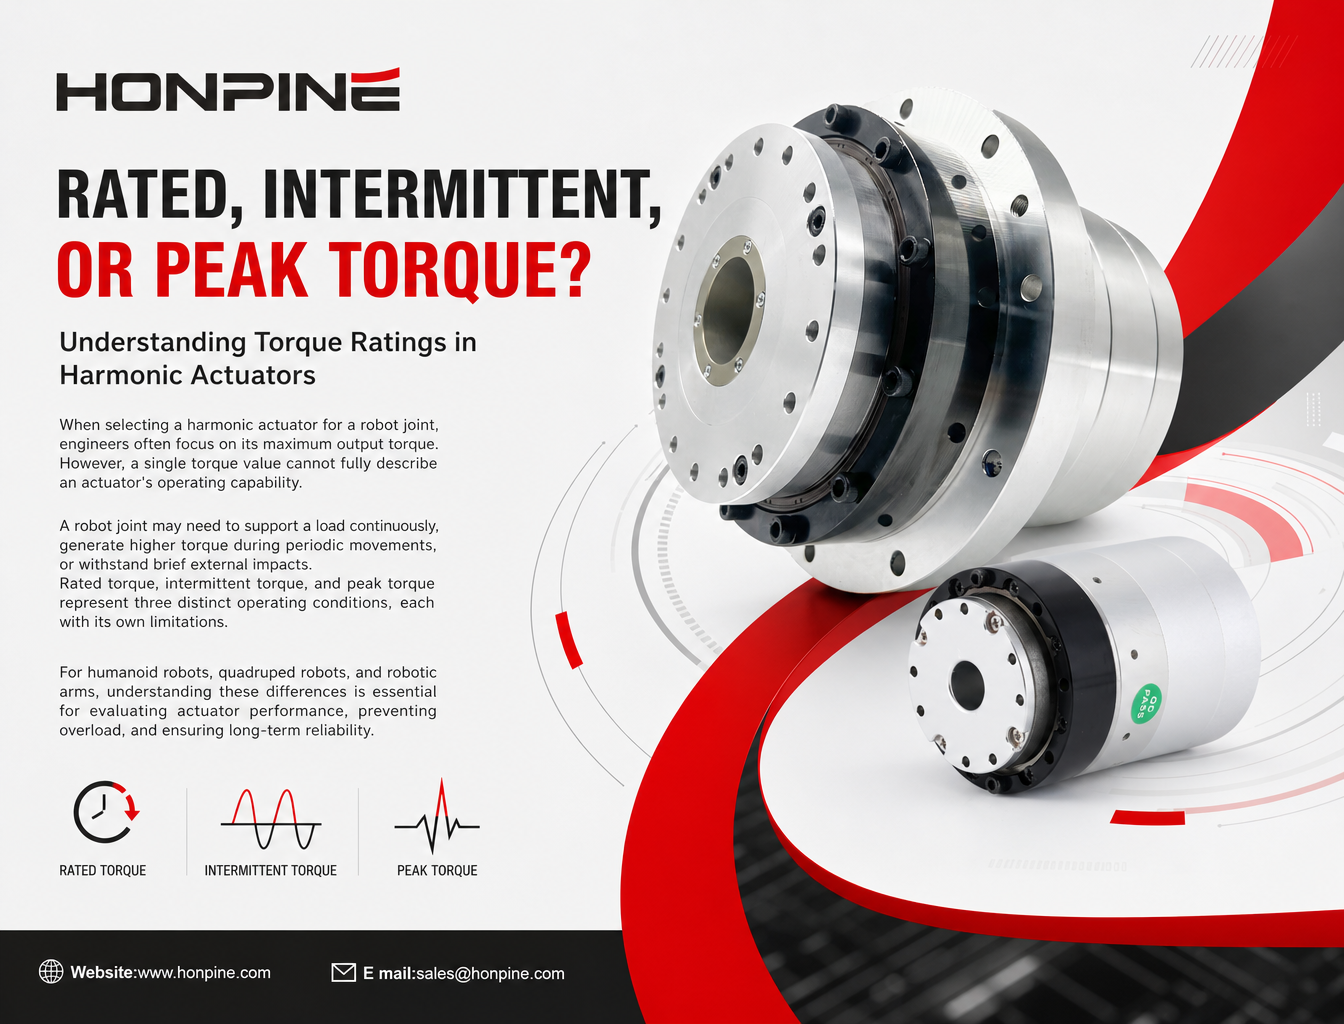
 Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?Bei der Auswahl eines Harmonic Actuator für ein Robotergelenk konzentrieren sich Ingenieure oft auf das maximale Abtriebsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Aktuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise dauerhaft eine Last tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment stehen für drei unterschiedliche Betriebsbedingungen, die jeweils eigenen Einschränkungen unterliegen. Bei humanoiden Robotern, vierbeinigen Robotern und Roboterarmen ist das Verständnis dieser Unterschiede entscheidend, um die Aktuatorleistung zu bewerten, Überlastungen zu vermeiden und langfristige Zuverlässigkeit sicherzustellen.
 Harmonischer Drehantrieb für medizinische Geräte: ≤10 Bogensekunden Wiederholgenauigkeit und hohe KippsteifigkeitMedizinische Geräte stellen besonders hohe Anforderungen an die Präzision, strukturelle Stabilität und Betriebssicherheit ihrer Bewegungsübertragungssysteme. Von Operationsrobotern und CT-Bildgebungssystemen bis hin zu Rehabilitationsgeräten müssen Aktuatoren eine gleichbleibende Positioniergenauigkeit gewährleisten und gleichzeitig komplexe mechanische Belastungen aufnehmen. Wie können Hersteller in medizinischen Anwendungen sowohl eine hohe Wiederholgenauigkeit als auch strukturelle Steifigkeit erreichen? Die harmonischen Drehantriebe von HONPINE bieten eine Wiederholgenauigkeit von bis zu ≤10 Bogensekunden, eine spielfreie Kraftübertragung, hohe Kippsteifigkeit und Hohlwellenkonfigurationen und ermöglichen so zuverlässige Lösungen zur Bewegungssteuerung für medizinische Geräte der nächsten Generation.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.
 Was bedeuten Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment bei einem Harmonic Actuator?Bei der Auswahl eines Harmonic Actuator für ein Robotergelenk konzentrieren sich Ingenieure oft auf das maximale Abtriebsdrehmoment. Ein einzelner Drehmomentwert kann die Betriebsfähigkeit eines Aktuators jedoch nicht vollständig beschreiben. Ein Robotergelenk muss möglicherweise dauerhaft eine Last tragen, bei periodischen Bewegungen ein höheres Drehmoment erzeugen oder kurzzeitigen äußeren Stößen standhalten. Nenndrehmoment, intermittierendes Drehmoment und Spitzendrehmoment stehen für drei unterschiedliche Betriebsbedingungen, die jeweils eigenen Einschränkungen unterliegen. Bei humanoiden Robotern, vierbeinigen Robotern und Roboterarmen ist das Verständnis dieser Unterschiede entscheidend, um die Aktuatorleistung zu bewerten, Überlastungen zu vermeiden und langfristige Zuverlässigkeit sicherzustellen.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.
 Wellgetriebemotor vs. Wellgetriebe-Aktuator: Was sind die Unterschiede?Dieser Artikel erläutert die Unterschiede zwischen Wellgetriebemotoren und Wellgetriebe-Aktuatoren in Bezug auf Produktdesign, Systemintegration, Feedback- und Steuerungsfunktionen, Installation und Anwendungsanforderungen. Da Hersteller diese Produktbezeichnungen unterschiedlich verwenden können, wird außerdem untersucht, wie sich die tatsächliche Konfiguration beurteilen lässt und wie sich die passende Präzisionsbewegungslösung für Robotik und industrielle Automatisierung auswählen lässt.