Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?
Da Roboter immer kompakter und zugleich leistungsfähiger werden, stehen Roboterhersteller vor einer gemeinsamen technischen Herausforderung: Wie lässt sich ein höheres Ausgangsdrehmoment erzielen, ohne den für jedes Gelenk benötigten Einbauraum zu vergrößern?
Das integrierte Robotergelenkmodul HPJM von HONPINE begegnet dieser Herausforderung durch die Kombination aus kompakter mechanischer Integration, optimierter Kabelführung und platzsparenden Einbaustrukturen. Statt sich ausschließlich auf die Verringerung der Außenabmessungen des Moduls zu konzentrieren, können Ingenieure die gesamte Gelenkbaugruppe optimieren – einschließlich ihrer internen Komponenten, elektrischen Anschlüsse, Befestigungsschnittstellen und Anordnung mehrerer Gelenke.
Dieser Artikel erläutert drei wichtige Ansätze, mit denen sich mithilfe des integrierten Robotergelenkmoduls HPJM von HONPINE ein hohes Drehmoment auf kompaktem Raum erreichen lässt.
1. Das Modul selbst optimieren: Integrierte Merkmale zur Verringerung des Platzbedarfs nutzen
Hardware, mechanische Struktur und elektrische Architektur des Moduls bilden die Grundlage für die Platzoptimierung. Diese Eigenschaften sollten bereits bei der ersten Auswahl berücksichtigt werden, da sie den minimal erforderlichen Einbauraum bestimmen.
Ein integriertes Gelenkmodul mit hoher Drehmomentdichte auswählen
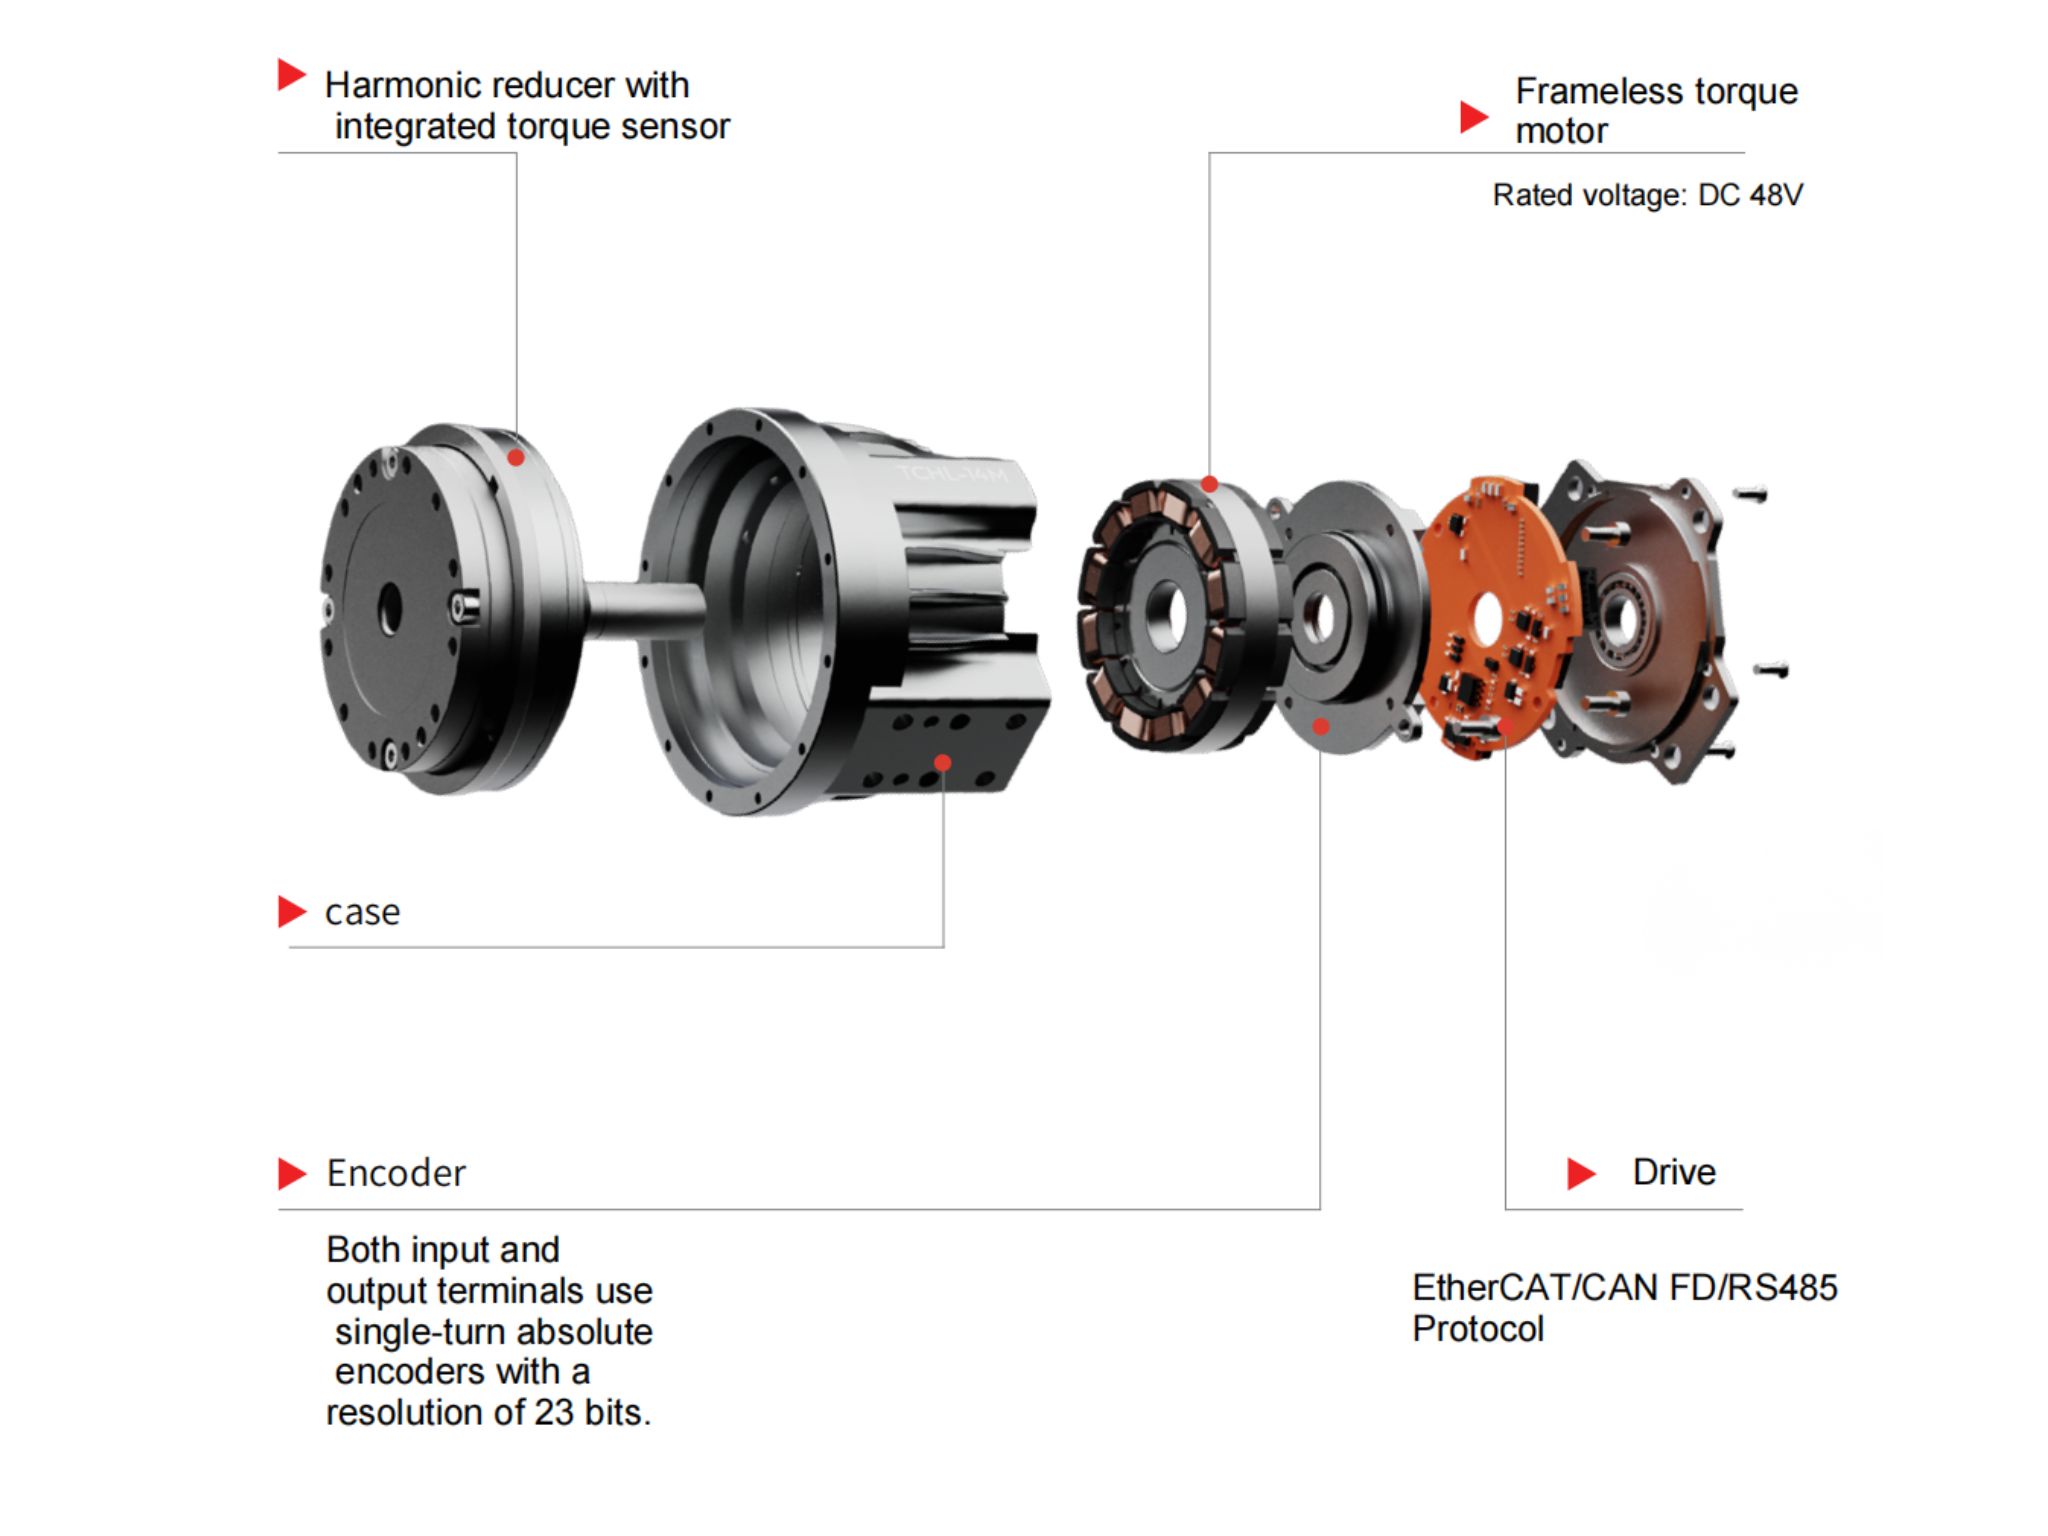
Das HPJM-Modul integriert die FOC-Servoantriebsplatine, einen rahmenlosen Drehmomentmotor, einen hochpräzisen Encoder, ein Harmonic-Drive-Getriebe und ein Kreuzrollenlager in einem einzigen Gehäuse.
Im Vergleich zu einer herkömmlichen dezentralen Konfiguration aus Servomotor, externem Antrieb und separatem Getriebe macht diese integrierte Bauweise ein externes Antriebsgehäuse, zusätzliche Montagehalterungen und Verbindungskupplungen überflüssig. Außerdem verringert sie die Einbaulücken und Ausrichtungsanforderungen zwischen separaten Komponenten und trägt so dazu bei, den Gesamtplatzbedarf der Gelenkbaugruppe zu minimieren.
Auswahltipp: Stellen Sie zunächst sicher, dass das ausgewählte Modul das erforderliche Nenndauerdrehmoment und Spitzendrehmoment erfüllt. Ziehen Sie anschließend ein Modell mit kleinerem Außendurchmesser in Betracht, sofern die Anwendung dies zulässt. Vermeiden Sie die Auswahl eines unnötig großen Moduls, nur um eine übermäßige Drehmomentreserve vorzusehen. Beziehen Sie sich auf die Produktspezifikationstabellen und vergleichen Sie Modelle mit ähnlichem Ausgangsdrehmoment. Eine höhere Untersetzung kann es ermöglichen, dass ein Modul mit kleinerem Durchmesser dasselbe erforderliche Ausgangsdrehmoment erreicht, sofern Eingangsdrehzahl, Wirkungsgrad, thermische Eigenschaften und weitere Betriebsbedingungen ebenfalls geeignet sind.
Die Hohlwellenausführung für die interne Kabelführung nutzen
Das Modul verfügt über eine große zentrale Hohlbohrung, durch die Strom- und Kommunikationskabel direkt durch das Gelenk geführt werden können.
Anstatt Kabel an der Außenseite des Gelenks entlangzuführen, können Konstrukteure sie durch die hohle Mitte verlegen. So lässt sich verhindern, dass außenliegende Kabelschlaufen und Steckverbinder die radialen Abmessungen der Baugruppe vergrößern.
Bei Roboterarmen und humanoiden Robotergliedmaßen mit mehreren in Reihe geschalteten Gelenken können Kabel durch die internen Durchführungen aufeinanderfolgender Gelenke geführt werden. Dadurch werden externe Kabelkanäle und Schutzabdeckungen weniger benötigt, was eine kompaktere Gesamtstruktur ermöglicht.
Encoderkonfiguration und Platzbedarf gegeneinander abwägen
Die Wahl der Encoderkonfiguration beeinflusst sowohl die Funktionalität des Moduls als auch den für Peripheriekomponenten erforderlichen Platz.
Version mit zwei Encodern (2E): Das Modul verfügt über einen Encoder zur Rückmeldung auf der Abtriebsseite und benötigt keine externe 3,6-V-Backup-Batterie für den Multiturn-Betrieb. Dadurch können der Platz für ein separates Batteriefach und eine Montagehalterung entfallen. Nach einem Stromausfall bleiben die Multiturn-Positionsdaten jedoch nicht erhalten, sodass das System nach Wiederherstellung der Stromversorgung möglicherweise eine Referenzfahrt durchführen muss.
Version mit einem Encoder: Ist für die ausgewählte Konfiguration eine Multiturn-Backup-Batterie erforderlich, muss im Gesamtdesign des Roboters Platz für die Batterie und ihre Montagekonstruktion vorgesehen werden. Diese Option kann für Anwendungen geeignet sein, bei denen die Multiturn-Position nach einem Stromausfall erhalten bleiben muss und ausreichend Einbauraum zur Verfügung steht.
Bei Anwendungen mit begrenztem Platz kann die Version mit zwei Encodern dazu beitragen, die Anzahl der Peripheriekomponenten zu reduzieren. Die endgültige Auswahl sollte jedoch auch die Anforderungen an die Positionsspeicherung und die Steuerungsstrategie des Roboters berücksichtigen.
Eine Bremse nur auswählen, wenn die Anwendung sie erfordert
Das Modul ist sowohl mit als auch ohne Bremse erhältlich.
Verfügt die mechanische Struktur des Roboters über einen unabhängigen Verriegelungsmechanismus oder muss das Gelenk bei abgeschalteter Stromversorgung keine erhebliche Gravitationslast halten, kann eine Ausführung ohne Bremse in Betracht gezogen werden. Dadurch lässt sich die axiale Länge des Moduls verringern und die Einbaustruktur vereinfachen.
Muss das Gelenk seine Position bei abgeschalteter Stromversorgung halten, ist in der Regel eine Ausführung mit Bremse besser geeignet. Vor der Auswahl sollten das erforderliche Haltemoment und die Sicherheitsbedingungen geprüft werden.
2. Kabelführung optimieren: Überstände durch eine bessere Anordnung von Steckverbindern und Kabeln reduzieren
Eine ungünstige Kabelführung kann unnötige Überstände an Steckverbindern und Kabelbiegungen verursachen und dadurch radialen wie axialen Einbauraum beanspruchen. Bei der Entwicklung kompakter Roboter wird dieser Aspekt leicht übersehen.
Detaillierte Angaben zu den Abmessungen der Steckverbinder und den Anforderungen an die Verkabelung finden Sie in Kapitel 4 „Elektrische Schnittstellen“ und Kapitel 7 „Kabelführung“ des Produkthandbuchs.
Rückseitige Platinensteckverbinder bevorzugen, um Adapterplatinen zu vermeiden
Alle HPJM-Modelle integrieren ihre Kommunikations-, Stromversorgungs- und Batterieanschlüsse über Platinensteckverbinder direkt in die hintere Motorabdeckung. Bei dieser Bauweise ist keine zusätzliche externe Adapterplatine erforderlich; dadurch entfallen sowohl deren Dicke als auch der Platz für die zugehörigen Montagehalterungen.
Auswahl der Steckverbinder:
Für Module mit einer Baugröße von 80–110 mm und kleiner können kompakte Steckverbinder der Serie XKB X1002 mit einem Rastermaß von 1 mm verwendet werden.
Bei größeren Modulen kommen kompakte MOLEX-Steckverbinder zum Einsatz. Im Vergleich zu XT60-Steckverbindern oder größeren industriellen Rundsteckverbindern können diese kleineren Steckverbinder den axialen Überstand hinter der Motorabdeckung verringern.
Der tatsächliche Steckverbindertyp sollte entsprechend dem Modulmodell, den Stromanforderungen und den Schnittstellenspezifikationen im Produkthandbuch ausgewählt werden.
Kabelrichtung und Freiraum für Steckverbinder berücksichtigen
Die Kabelspezifikationstabellen im Produkthandbuch geben die erforderlichen Freiraumhöhen für die verschiedenen Schnittstellen an. Halten Sie beim Entwurf des Innenraums des Robotergehäuses diese Vorgaben ein, anstatt die Gehäuseabmessungen unnötig zu vergrößern.
Bei EtherCAT- und CAN-Kommunikationskabeln werden die Steckverbinder senkrecht zur hinteren Abdeckung abgezogen. Nach dem Anschließen sind die Kabel entlang des Innenraums des Gehäuses zu verlegen und mit ausreichend Biegeraum zu versehen. Vermeiden Sie, dass sich Kabel radial nach außen biegen oder hervorstehen, da dies den Gesamtdurchmesser des Gelenks vergrößern kann.
Auswahl des Stromversorgungssteckverbinders:
Beim kompakten 30–40-mm-Modul kann anstelle eines XT30-Steckverbinders ein 2-poliger Steckverbinder mit einem Rastermaß von 1,25 mm verwendet werden, um den Überstand des Stromversorgungsanschlusses zu verringern. Dies ist besonders nützlich, wenn der Einbauraum äußerst begrenzt ist.
Bei leistungsstärkeren Modulen kann, sofern von den elektrischen Spezifikationen gefordert, die Stromversorgungsbuchse XT30UPB-M gewählt werden.
Netzwerktopologie mehrerer Module optimieren, um überflüssige Kabel zu reduzieren
Bei Roboterarmen mit mehreren Gelenken und humanoiden Robotergliedmaßen wirkt sich die Netzwerktopologie direkt auf die Kabelanzahl und den Einbauraum aus.
EtherCAT-Kommunikation: Verwenden Sie eine Daisy-Chain-Verbindung, bei der die IN- und OUT-Anschlüsse nacheinander verbunden werden. Für die Verbindung der Hauptsteuerung mit dem ersten Gelenkmodul ist nur ein Netzwerkkabel erforderlich; kurze Kabel verbinden die benachbarten Module. So muss nicht von jedem Gelenk ein separates Netzwerkkabel zurück zur Steuerung geführt werden.
CAN-Kommunikation: Auch hier kann eine Daisy-Chain- beziehungsweise Durchschleif-Busverbindung verwendet werden. Es ist nicht erforderlich, jedes Gelenk mit einem eigenen Kabel direkt an die Hauptsteuerung anzuschließen.
Stromversorgung: Wenn Zuverlässigkeit und Spannungsstabilität im Vordergrund stehen, ist im Allgemeinen eine direkte Stromversorgung jedes Gelenks vorzuziehen. Abhängig von der elektrischen Architektur kann auch eine Baumtopologie in Betracht gezogen werden. Eine Stromversorgung in Daisy-Chain-Ausführung ist mit Vorsicht zu verwenden: Sie kann zwar die Kabelanzahl verringern, doch Spannungsabfall und Stromverteilung müssen sorgfältig geprüft werden. Sie eignet sich eher für Module mit geringerer Leistungsaufnahme, sofern Verkabelung und Stromversorgungsanforderungen dies zulassen.
Bei leistungsstärkeren Gelenken können separate Stromversorgungsanschlüsse mehr Kabel erfordern, bieten jedoch eine bessere Kontrolle über Spannungsabfall und Leistungsverteilung.
Kabel durch die Hohlwelle führen, um externe Kabelkanäle überflüssig zu machen
Strom-, CAN- und EtherCAT-Kabel können durch die Hohlbohrung des Gelenks geführt und so innerhalb der mechanischen Struktur gehalten werden.
Dadurch werden externe Kabelkanäle und Schutzabdeckungen weniger benötigt. Das Außengehäuse kann daher näher am Motordurchmesser ausgelegt werden, ohne zusätzlichen radialen Raum für freiliegende Kabel vorsehen zu müssen.
Wichtige Hinweise zur Verkabelung:
Kabel dürfen nicht straff gespannt sein. Es muss genügend Spiel vorhanden sein, um den gesamten Drehbereich des Gelenks abzudecken. Auch an den mechanischen Endanschlägen dürfen die Kabel keine übermäßige Zugkraft auf die Steckverbinder ausüben.
Außerdem muss verhindert werden, dass Fremdkörper, hervorstehende Kabelbinder oder andere Komponenten gegen die Innenwand der Hohlbohrung drücken oder sie blockieren.
3. Befestigungsstruktur optimieren: Mechanische Einbaulücken minimieren
Auch wenn das Gelenkmodul selbst kompakt ist, kann eine ineffiziente Befestigungsstruktur die Gesamtabmessungen des Roboters vergrößern. Durch die Optimierung von Positioniermerkmalen, Befestigungsanordnungen und Schnittstellen zwischen benachbarten Gelenken lassen sich unnötige Montageräume vermeiden.
Einen Zentrierbund verwenden, um Zwischenflansche zu vermeiden
Sofern es die mechanische Konstruktion zulässt, kann ein Zentrierbund direkt in das lastseitige Strukturbauteil eingearbeitet werden, passend zum Abtriebsflansch des Gelenkmoduls. So lässt sich das lastseitige Bauteil direkt mit dem Modul verbinden und ein Zwischenflansch vermeiden.
Der Abtriebsflansch des Moduls verfügt bereits über ein Zentriermerkmal. Wird ein passendes Merkmal in das lastseitige Bauteil integriert, können Ingenieure die axiale Bauhöhe der Baugruppe verringern und die mechanische Verbindung vereinfachen.
Die Zentrierpassung sollte anhand der tatsächlichen Abmessungen des Zentrierbunds, der Toleranzen und der Montageanforderungen festgelegt werden. Gegebenenfalls kann eine H7/h7-Passung in Betracht gezogen werden; sie sollte jedoch nicht als allgemeine Vorgabe für jede Gelenkmontage behandelt werden.
Auch Rundheit, Ebenheit und Oberflächenbeschaffenheit der Passflächen müssen kontrolliert werden. Sofern es die Anwendung erfordert, kann eine Ebenheitstoleranz von 0,01 mm als Konstruktionsziel dienen. Präzisionspassflächen sollten nicht lackiert werden, da die Beschichtungsdicke Passung und Positioniergenauigkeit beeinflussen kann.
Schrauben über Kreuz anziehen und versenkte Befestigungsbohrungen verwenden
Konstruieren Sie im lastseitigen Befestigungsflansch vertiefte oder gesenkte Schraubenbohrungen, sodass die Schraubenköpfe nicht über die Strukturfläche hinausragen. Dadurch lässt sich der erforderliche axiale Freiraum verringern.
Ziehen Sie die Schrauben bei der Montage über Kreuz an und halten Sie das vorgegebene Anzugsdrehmoment ein. Falls in der Montagespezifikation gefordert, kann eine mittelfeste Schraubensicherung verwendet werden.
Vermeiden Sie unnötige Unterlegscheiben oder Distanzstücke, da sie die Anzahl der übereinandergestapelten Komponenten und die Gesamteinbaudicke erhöhen. Sind Unterlegscheiben oder andere Befestigungselemente jedoch laut Konstruktion oder Spezifikationen des Befestigungselementherstellers erforderlich, dürfen sie nicht weggelassen werden.
Das HPJM-Gelenk verfügt über ein integriertes Kreuzrollenlager, das Radial- und Axiallasten innerhalb seiner zulässigen Tragfähigkeit aufnimmt. Kann das integrierte Lager die äußeren Lasten und Kippmomente der Anwendung ausreichend aufnehmen, ist ein zusätzliches externes Stützlager in der Regel nicht erforderlich.
Ein zusätzliches Lager ohne eindeutige konstruktive Notwendigkeit kann die axialen und radialen Abmessungen vergrößern. Außerdem kann dadurch eine überbestimmte Lageranordnung entstehen, die möglicherweise zu Vibrationen, ungewöhnlichen Geräuschen, vorzeitigem Verschleiß oder einer verkürzten Lebensdauer führt.
Vor der Entscheidung über eine zusätzliche Abstützung sind die zulässige externe Belastung und die Montageanordnung stets anhand der technischen Spezifikationen des Moduls zu prüfen.
Das Gehäuse möglichst nah an der Montagefläche anordnen
Die hintere Abdeckung des Gelenkmoduls sollte so nah wie praktikabel an der Montagefläche des Robotergehäuses positioniert werden. Dabei ist der für Steckverbinder, Kabelmontage und Wartung erforderliche Mindestfreiraum einzuhalten.
Das Außengehäuse kann eng am Außendurchmesser des Motors ausgelegt werden, um eine kompakte Bauform zu erzielen. Vermeiden Sie übergroße Innenräume oder unnötig große Abstände zwischen dem Motorgehäuse und den umgebenden Strukturbauteilen.
So wird ungenutzter Raum reduziert und eine kompakte Gesamtstruktur des Roboters unterstützt.
Montagefehler vermeiden, die unnötige Freiräume verursachen
Mehrere häufige Montagefehler können Konstrukteure dazu zwingen, den Abstand zwischen Komponenten zu vergrößern, wodurch wertvoller Einbauraum verloren geht.
Dazu zählen der ausschließliche Kontakt über ebene Flächen ohne Zentrierbund, ein zu wenig tief ausgeführtes Zentriermerkmal sowie Grate oder Überstände an den Passflächen.
Ist die Zentrierstruktur unzureichend, muss der Konstrukteur möglicherweise den Einbauspalt vergrößern, um Kollisionen zu vermeiden. Dadurch werden nicht nur die Gesamtabmessungen größer, sondern möglicherweise auch die Montagekonsistenz beeinträchtigt.
Entfernen Sie vor der Montage Grate und Bearbeitungsrückstände vom lastseitigen Flansch. Reinigen Sie alle Passflächen gründlich, damit die Bauteile korrekt zusammenpassen.
Mehrere Gelenke kompakt in Reihe anordnen
Bei Strukturen mit mehreren Gelenken, beispielsweise Armen und Beinen humanoider Roboter, kann eine kompakte Reihenanordnung dazu beitragen, die Gesamtlänge der Gliedmaßen zu verringern.
Verbinden Sie, sofern es die mechanische Schnittstelle zulässt, den Abtriebsflansch eines Gelenks direkt mit der hinteren Abdeckung oder der Montagefläche des nächsten Gelenks. Vermeiden Sie unnötige Zwischenstücke und Adapterstrukturen, halten Sie jedoch den für Kabelbiegung und Montage erforderlichen Mindestfreiraum ein.
Sind die Hohlbohrungen der verbundenen Module aufeinander ausgerichtet, können Kabel entlang des internen Kabelwegs durch aufeinanderfolgende Gelenke geführt werden. Dadurch wird die externe Kabelführung reduziert und eine kompaktere Gesamtstruktur der Gliedmaßen ermöglicht.
Fazit
Ein hohes Drehmoment auf kompaktem Raum zu erzielen, bedeutet mehr, als lediglich ein kleineres Robotergelenkmodul auszuwählen. Erforderlich ist eine abgestimmte Optimierung der internen Modularchitektur, der Encoder- und Bremsenkonfiguration, der Steckverbinderauswahl, der Kabelführung, der Montageflächen und der Anordnung mehrerer Gelenke.
Das integrierte Robotergelenkmodul HPJM von HONPINE vereint wichtige Komponenten der Bewegungssteuerung in einem kompakten Gehäuse. Durch die vollständige Nutzung der integrierten Bauweise und der Hohlwellenausführung sowie durch die Optimierung der umgebenden mechanischen und elektrischen Anordnung können Roboterhersteller unnötigen Einbauraum verringern und zugleich ihre Anforderungen an Drehmoment und Bewegungssteuerung erfüllen.
Bei humanoiden Robotern, Roboterarmen und anderen Systemen mit mehreren Gelenken beginnt eine wirksame Platzoptimierung bereits bei der Modulauswahl und setzt sich während des gesamten mechanischen und elektrischen Entwicklungsprozesses fort.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.
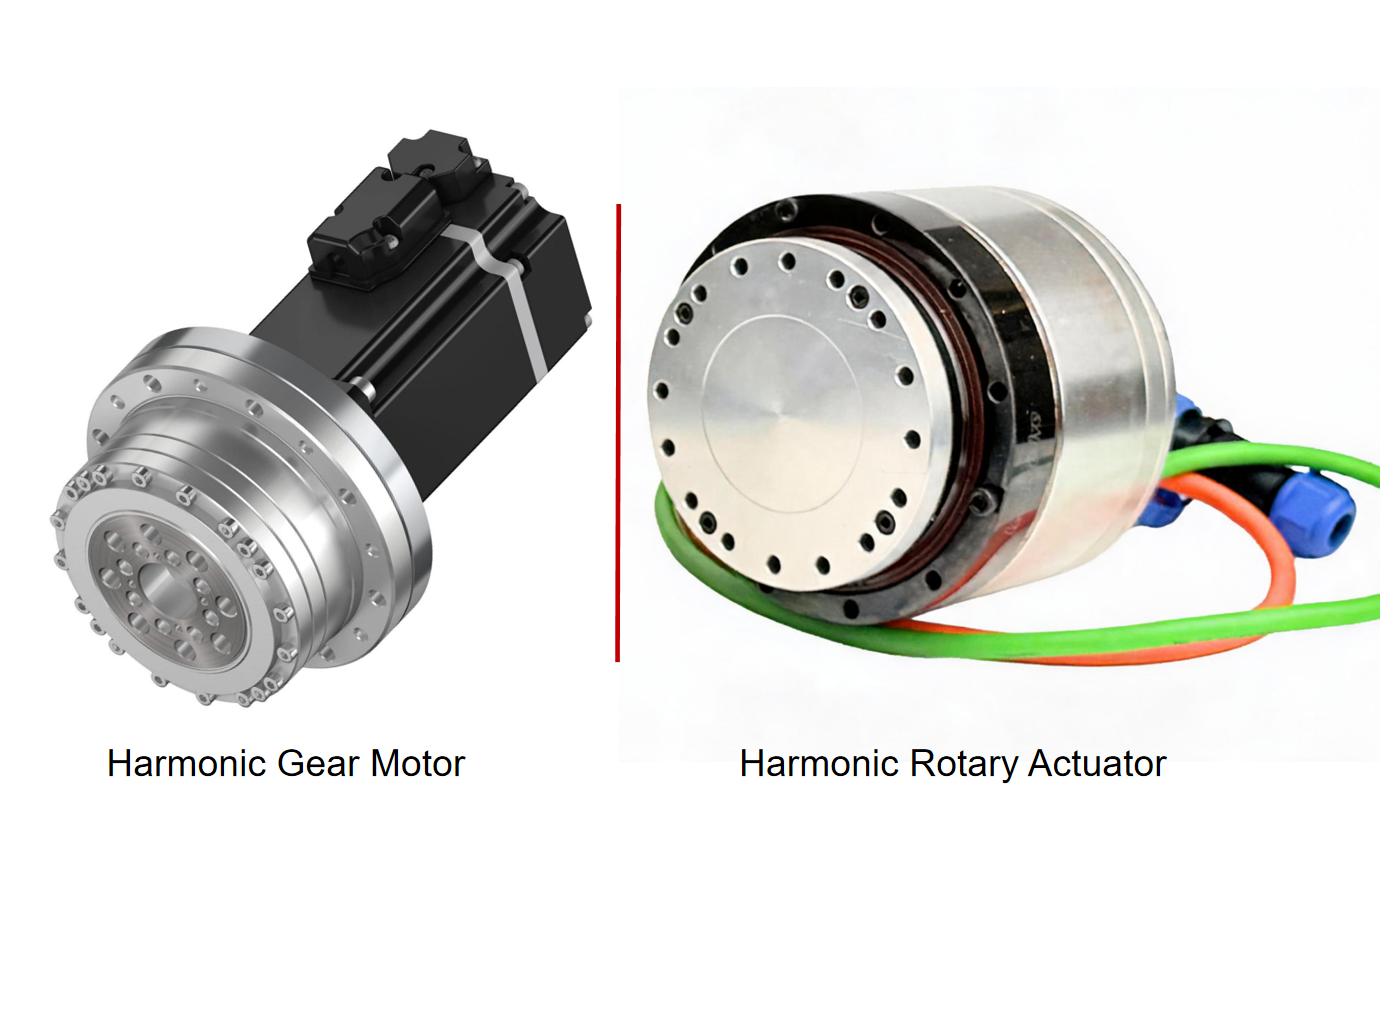
 Wellgetriebemotor vs. Wellgetriebe-Aktuator: Was sind die Unterschiede?Dieser Artikel erläutert die Unterschiede zwischen Wellgetriebemotoren und Wellgetriebe-Aktuatoren in Bezug auf Produktdesign, Systemintegration, Feedback- und Steuerungsfunktionen, Installation und Anwendungsanforderungen. Da Hersteller diese Produktbezeichnungen unterschiedlich verwenden können, wird außerdem untersucht, wie sich die tatsächliche Konfiguration beurteilen lässt und wie sich die passende Präzisionsbewegungslösung für Robotik und industrielle Automatisierung auswählen lässt.
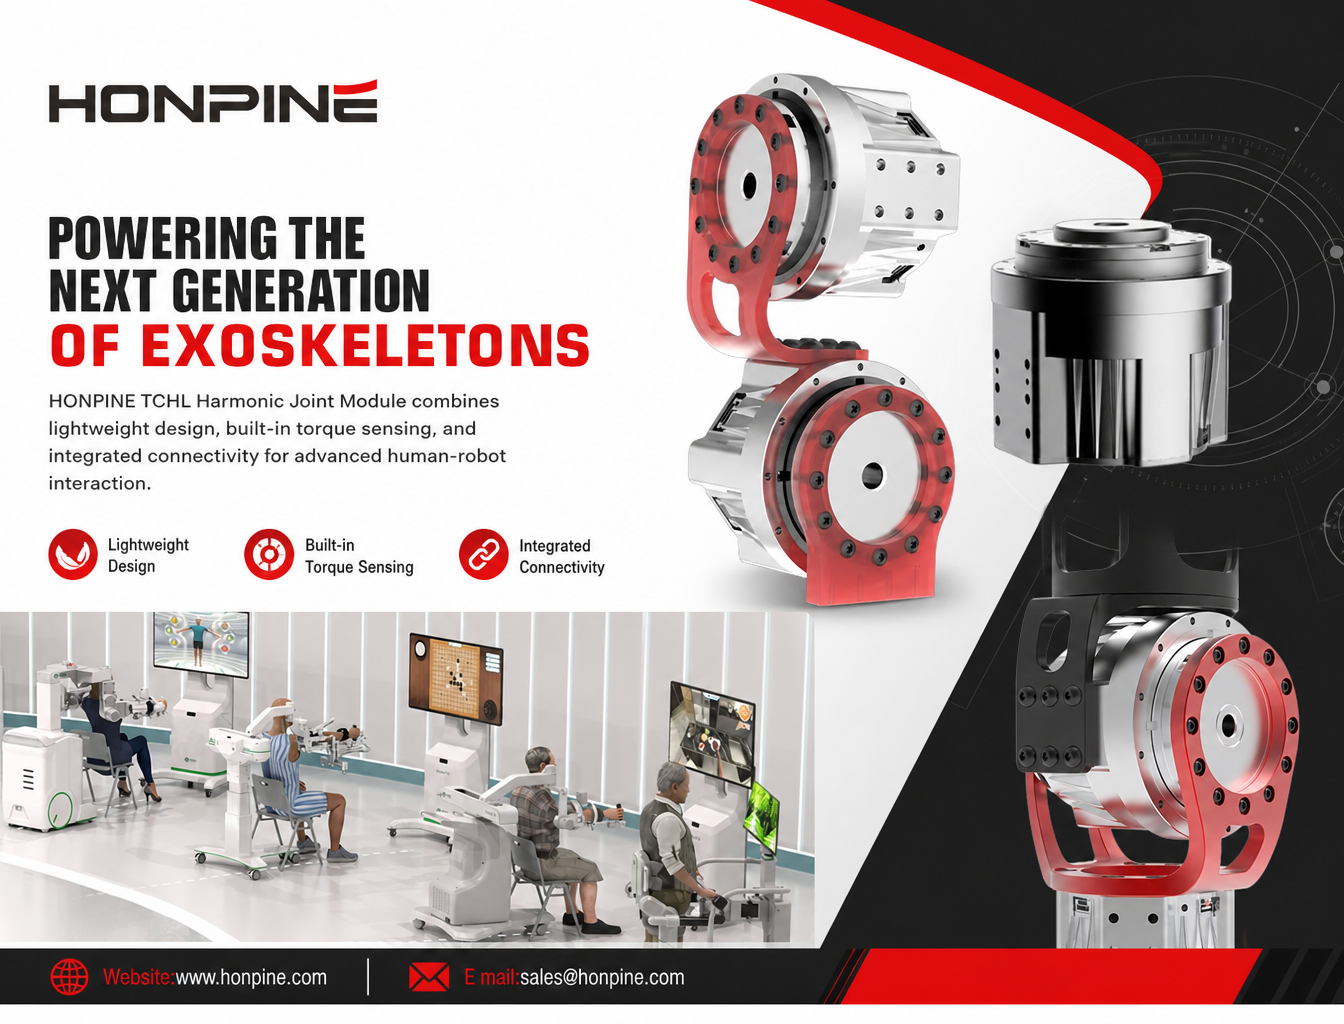
 Warum eignet sich das HONPINE TCHL Harmonic Joint Module für Exoskelett-Roboter?Das HONPINE TCHL Harmonic Joint Module wurde für Exoskelett-Roboter entwickelt, die eine leichte Bauweise, eine kompakte mechanische Integration und eine reaktionsschnelle Mensch-Roboter-Interaktion erfordern. Mit einem integrierten Drehmomentsensor auf der Abtriebsseite, einer hochintegrierten Struktur und flexiblen Anschlusskonfigurationen bietet das TCHL eine Gelenkantriebslösung für Exoskelette der unteren und oberen Extremitäten, Assistenzroboter für die oberen Extremitäten, Rehabilitationsgeräte und industrielle Exoskelette.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum verwenden 5-Achs-CNC-Rundtische unterschiedliche Getriebe für die A- und C-Achse?5-Achs-CNC-Rundtische erfordern unterschiedliche Übertragungseigenschaften für die A- und C-Achse. Während die A-Achse häufig eine hohe Torsionssteifigkeit und Tragfähigkeit benötigt, um die Wiegenbaugruppe und das Werkstück zu tragen, stehen bei der C-Achse ein geringes Umkehrspiel, eine hohe Winkelpositioniergenauigkeit und ein gutes dynamisches Ansprechverhalten stärker im Vordergrund. Dieser Artikel erläutert, warum für A-Achsen häufig RV-Getriebe und für C-Achsen Wellgetriebe in Betracht gezogen werden. Dabei werden ihre Funktionsprinzipien, mechanischen Vorteile, die Rückmeldung auf der Abtriebsseite und wichtige Auswahlkriterien für CNC-Werkzeugmaschinenhersteller behandelt.
 Wie liefert das integrierte Robotergelenkmodul HONPINE HPJM ein hohes Drehmoment auf kleinem Raum?Erfahren Sie, wie Sie den Einbauraum optimieren und gleichzeitig eine hohe Drehmomentdichte in Robotergelenken erreichen. Dieser Artikel erläutert, wie das integrierte Robotergelenkmodul HONPINE HPJM durch integrierte Komponenten, Kabelführung durch eine Hohlwelle, kompakte elektrische Steckverbinder und optimierte mechanische Befestigungsstrukturen unnötigen Platzbedarf in humanoiden Robotern und Roboterarmen reduziert.
 Wellgetriebemotor vs. Wellgetriebe-Aktuator: Was sind die Unterschiede?Dieser Artikel erläutert die Unterschiede zwischen Wellgetriebemotoren und Wellgetriebe-Aktuatoren in Bezug auf Produktdesign, Systemintegration, Feedback- und Steuerungsfunktionen, Installation und Anwendungsanforderungen. Da Hersteller diese Produktbezeichnungen unterschiedlich verwenden können, wird außerdem untersucht, wie sich die tatsächliche Konfiguration beurteilen lässt und wie sich die passende Präzisionsbewegungslösung für Robotik und industrielle Automatisierung auswählen lässt.
 HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere BetriebstemperaturMit dem Fortschritt der Robotik steigen auch die Anforderungen an die Drehmomentdichte, die Bewegungsstabilität und das Wärmemanagement von Drehmomentmotoren ohne Rahmen. Der Drehmomentmotor HONPINE JM der vierten Generation erreicht durch Verbesserungen am elektromagnetischen Design, bei den Kernmaterialien und der Wicklungstechnologie eine um 30 % höhere Drehmomentdichte und eine um 10 % niedrigere Betriebstemperatur. Mit einer auf unter 1 % begrenzten Drehmomentwelligkeit ermöglicht er einen ruhigeren Betrieb bei niedrigen Drehzahlen und eine höhere Bewegungsgenauigkeit. Dadurch eignet er sich für anspruchsvolle Anwendungen wie chirurgische Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen. Wie erzielt HONPINE diese Leistungsverbesserungen? Sehen wir uns die Details an.
 So wählen Sie ein Harmonic-Drive-Getriebe aus: 9 wichtige Faktoren, die Sie kennen solltenWarum entscheiden sich immer mehr Robotikunternehmen für integrierte Robotergelenkmodule statt für herkömmliche dezentrale Antriebssysteme? Mit der Weiterentwicklung humanoider Roboter, kollaborativer Roboter und Reha-Exoskelette suchen Hersteller nach kompakteren, leichteren und einfacher zu integrierenden Bewegungslösungen. Ein integriertes Robotergelenkmodul vereint wichtige Komponenten wie einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, einen Servoantrieb, Encoder und ein Abtriebslager in einer Baugruppe. Diese Architektur kann die mechanische Komplexität verringern, die Verkabelung vereinfachen, die Integration der Bewegungssteuerung verbessern und die Entwicklungszyklen von Robotern verkürzen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, sechs wichtige Vorteile integrierter Robotergelenkmodule und vergleicht sie mit herkömmlichen dezentralen Antriebskonfigurationen.