So verstehen Sie das Konzept eines Roboter-Gelenkantriebs
Ein Roboter-Gelenkantrieb, auch als Roboter-Gelenkmodul oder Gelenkantrieb bezeichnet, ist eine Schlüsselkomponente, die sich direkt auf die Hardwarekosten und die Bewegungsleistung eines Roboters auswirkt.
Der Antrieb wird an den Gelenken eines Roboters installiert, an denen verschiedene Glieder miteinander verbunden sind, und bewegt die Mechanismen des Roboters, wie Arme und Beine, kontrolliert. In einem typischen Drehgelenk wandelt der Antrieb die vom Motor erzeugte Drehbewegung in eine kontrollierte Bewegung des verbundenen Glieds um.
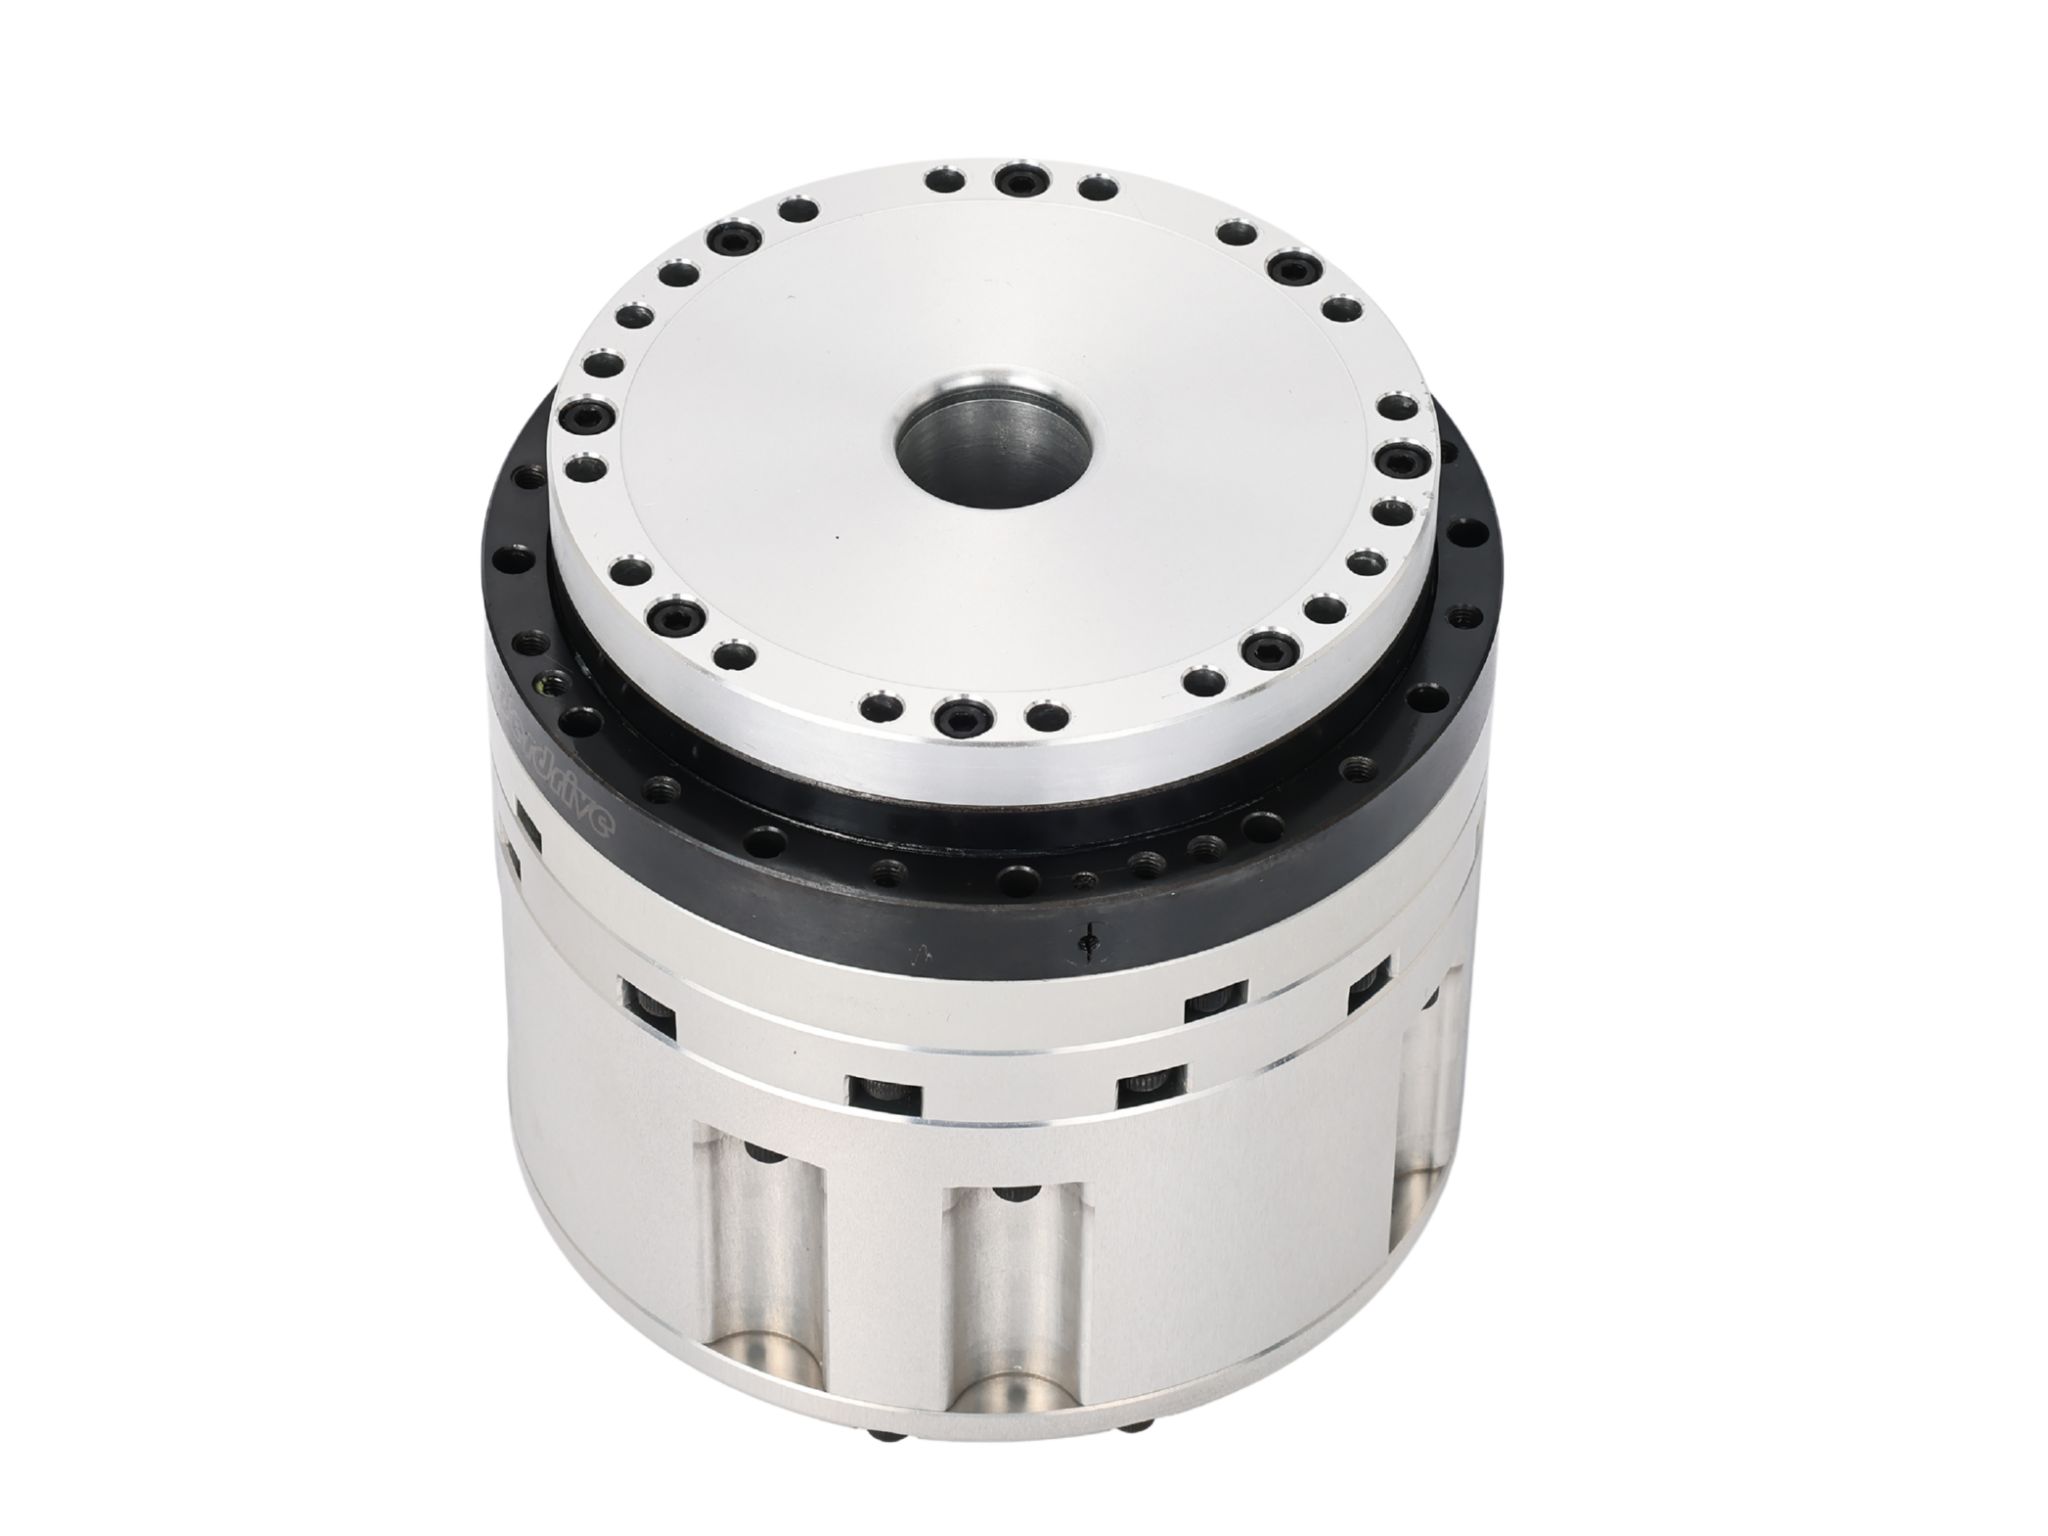
Ein Roboter-Gelenkantrieb kann aus mehreren Funktionskomponenten bestehen, darunter ein Motor als Antriebselement, ein Getriebe als Übertragungselement, ein Encoder als Sensorelement sowie eine Steuerplatine und Steuerungssoftware als Steuerungssystem.
In modernen Robotersystemen werden diese Komponenten zunehmend in ein kompaktes Antriebsmodul integriert, wodurch der Roboter-Gelenkantrieb zu einem wichtigen Bestandteil der gesamten Roboterarchitektur wird.
Arten von Roboter-Gelenkantrieben
Roboter-Gelenkantriebe lassen sich je nach Bewegungsart, Energiequelle, Übertragungsarchitektur und Anwendung auf unterschiedliche Weise klassifizieren.
Das Verständnis der Arten von Roboter-Gelenkantrieben hilft Ingenieuren bei der Auswahl eines Antriebs entsprechend dem erforderlichen Drehmoment, der Geschwindigkeit, Präzision, Steifigkeit, Nachgiebigkeit, Größe und Betriebsumgebung des Roboters.
Arten von Roboter-Gelenkantrieben nach Bewegungsart
Drehantrieb
Ein Drehantrieb erzeugt eine rotierende Ausgangsbewegung und basiert üblicherweise auf einem Motor in Kombination mit einem Getriebe oder Übertragungsmechanismus.
Drehantriebe werden häufig für Robotergelenke eingesetzt, die Winkelbewegungen erfordern, darunter Schulter, Taille, Hüfte, Ellbogen, Handgelenk und andere Drehgelenke.
Je nach Anwendung kann die Übertragung ein Harmonic-Drive-Getriebe, ein RV-Getriebe, ein Planetengetriebe oder eine andere Präzisionsübertragungsarchitektur verwenden.
Linearantrieb
Ein Linearantrieb erzeugt eine lineare Ausgangsbewegung anstelle einer Drehbewegung.
Ein typischer elektrischer Linearantrieb kann einen Motor mit einer Kugelgewindespindel, Rollengewindespindel oder einem anderen linearen Übertragungsmechanismus kombinieren.
Linearantriebe eignen sich für Robotikmechanismen, die Schub-, Zug-, Hub- oder andere lineare Bewegungen erfordern. Sie können auch in Roboterbeinen und anderen Mechanismen eingesetzt werden, bei denen lineare Bewegung über ein Gestänge in Gelenkbewegung umgewandelt wird.
Arten von Roboter-Gelenkantrieben nach Energiequelle
Roboterantriebe können auch nach der Energiequelle klassifiziert werden, die zur Erzeugung mechanischer Bewegung verwendet wird. Zu den Haupttypen gehören elektrische, hydraulische und pneumatische Antriebe.
Elektrischer Antrieb
Elektrische Antriebe verwenden einen Elektromotor als primäre Energiequelle. Je nach Anwendung kann der Motor ein Servomotor, Schrittmotor, rahmenloser Drehmomentmotor oder eisenloser Motor sein.
Elektrische Antriebe ermöglichen eine präzise Bewegungssteuerung, schnelle Reaktion und eine relativ unkomplizierte Integration in elektronische Steuerungssysteme. Sie werden derzeit häufig in Robotern eingesetzt, insbesondere in kollaborativen Robotern, Industrierobotern, mobilen Robotern und humanoiden Robotern.
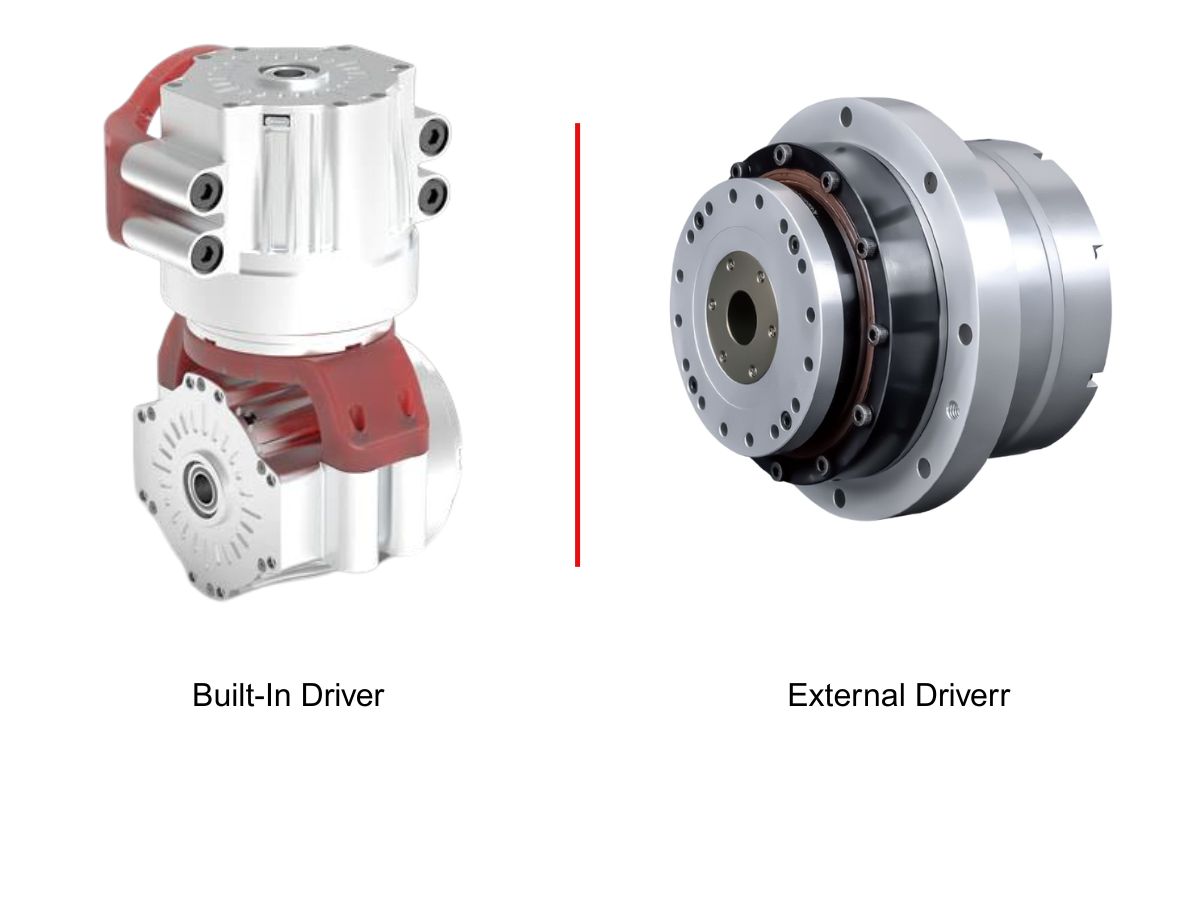
Bei kompakten Robotergelenken kann ein elektrischer Antrieb den Motor, das Getriebe, den Encoder, die Bremse und die Antriebselektronik in einem einzigen Modul integrieren.
Hydraulischer Antrieb
Hydraulische Antriebe erzeugen mechanische Kraft durch unter Druck stehende Hydraulikflüssigkeit.
Ihr Hauptvorteil liegt in der hohen Kraft- und Leistungsdichte, wodurch sie für Schwerlast-Robotersysteme und Anwendungen mit sehr hoher erforderlicher Ausgangskraft geeignet sind.
Hydraulische Antriebe wurden in schweren Industrierobotern, Baurobotern und einigen früheren Entwicklungsprojekten für humanoide Roboter eingesetzt.
Hydrauliksysteme erfordern jedoch in der Regel zusätzliche Pumpen, Ventile, Rohrleitungen und ein Flüssigkeitsmanagement. Systemkomplexität, Wartungsanforderungen, Leckageaspekte und Steuerungsanforderungen können ebenfalls die Gesamtkomplexität der Konstruktion erhöhen.
Pneumatischer Antrieb
Pneumatische Antriebe verwenden Druckluft zur Erzeugung mechanischer Bewegung.
Sie können eine schnelle Reaktion und relativ einfache mechanische Strukturen bieten, während die Kompressibilität der Luft auch ein gewisses Maß an natürlicher Nachgiebigkeit ermöglicht.
Pneumatische Antriebe werden häufig für einfache Greif-, Klemm-, Pick-and-Place-Mechanismen und leichte Automatisierung eingesetzt.
Im Vergleich zu elektrischen Servoantrieben können pneumatische Systeme jedoch bei Anwendungen, die eine präzise kontinuierliche Positionsregelung erfordern, schwieriger exakt zu steuern sein.
Arten von Roboter-Gelenkantrieben nach Übertragung und mechanischer Architektur
Eine weitere wichtige Möglichkeit zur Klassifizierung von Roboter-Gelenkantrieben ist ihre Übertragungsarchitektur.
Traditioneller steifer Antrieb (TSA)
Ein traditioneller steifer Antrieb besteht im Allgemeinen aus einem Motor in Kombination mit einem Untersetzungsgetriebe mit hoher Übersetzung.
Die hohe Untersetzung erhöht das Ausgangsdrehmoment bei gleichzeitig relativ präziser Bewegungssteuerung. Diese Architektur wird aufgrund ihrer ausgereiften Technologie und etablierten Übertragungslösungen häufig in Industrie- und Robotergelenken eingesetzt.
Harmonic-Drive- und RV-Getriebe werden häufig in diesem Typ von Roboter-Gelenkantrieb verwendet.
Im Vergleich zu Architekturen mit niedrigerer Übersetzung oder Direktantrieb kann ein stark untersetzter Antrieb jedoch Einschränkungen hinsichtlich Rücktreibbarkeit, Krafttransparenz und Verhalten bei Stößen aufweisen.
Serieller elastischer Antrieb (SEA) und paralleler elastischer Antrieb (PEA)
Ein serieller elastischer Antrieb (SEA) fügt ein elastisches Element, beispielsweise eine Feder, in den Übertragungsweg ein. Ein paralleler elastischer Antrieb (PEA) verwendet ein elastisches Element parallel zum Antrieb.
Elastische Elemente können mechanische Stöße absorbieren und eine kontrollierte Nachgiebigkeit bieten, was für die Mensch-Roboter-Interaktion und dynamische Bewegungen wertvoll sein kann.
Diese Antriebsarchitekturen werden daher für kollaborative Roboter, Laufroboter, Rehabilitationsroboter und andere Anwendungen in Betracht gezogen, bei denen Nachgiebigkeit und Interaktionssicherheit wichtig sind.
Das zusätzliche elastische Element führt auch zu komplexeren mechanischen und steuerungstechnischen Anforderungen.
Quasi-Direktantrieb (QDD)
Ein Quasi-Direktantrieb (QDD) kombiniert im Allgemeinen einen Motor mit hoher Drehmomentdichte mit einer Übertragung mit niedriger Übersetzung.
Im Vergleich zu untersetzten Antrieben mit hoher Übersetzung können QDD-Systeme eine höhere Krafttransparenz, bessere Rücktreibbarkeit und eine schnelle dynamische Reaktion bieten.
Diese Architektur ist besonders relevant für Laufroboter, vierbeinige Roboter und andere Robotersysteme, die schnelle Änderungen von Drehmoment und Bewegung erfordern.
Der Kompromiss besteht darin, dass die niedrigere Untersetzung vom Motor selbst ein wesentlich höheres Drehmoment verlangt, was die Motorgröße, den Strombedarf und die thermische Belastung erhöhen kann.
Direktantrieb (DD)
Ein Direktantrieb (DD) verbindet den Motor ohne mechanisches Untersetzungsgetriebe direkt mit dem Gelenkausgang.
Da sich zwischen Motor und Ausgang kein Untersetzungsgetriebe befindet, kann das System Getriebespiel eliminieren und eine sehr hohe Krafttransparenz sowie Rücktreibbarkeit bieten.
Direktantriebe können für Präzisionsbewegungssysteme und Anwendungen attraktiv sein, die eine hochreaktive Drehmomentregelung erfordern.
Um bei niedriger Drehzahl ein hohes Ausgangsdrehmoment zu erreichen, ist jedoch ein Motor mit hoher Drehmomentdichte erforderlich, was im Vergleich zu untersetzten Antrieben zu größeren Motorabmessungen, höherer Masse und höheren Kosten führen kann.
Roboter-Endeffektoren und ihre Beziehung zu Antrieben
Roboter-Endeffektoren werden manchmal zusammen mit Roboterantrieben behandelt, erfüllen jedoch unterschiedliche Funktionen.
Ein Roboter-Gelenkantrieb bewegt die Gelenke und Glieder des Roboters, während ein Endeffektor direkt mit dem Werkstück oder der Umgebung interagiert.
Greifer
Robotergreifer umfassen mechanische Greifer, wie parallele oder rotierende Greifmechanismen, sowie Vakuumgreifer und Magnetgreifer.
Sie werden zum Aufnehmen, Handhaben, Positionieren und Spannen von Werkstücken verwendet.
Spezielle Roboterwerkzeuge
Zu den speziellen Endeffektoren gehören Schweißzangen, Schleif- und Polierwerkzeuge, Spritzpistolen, Schneidwerkzeuge, Dosiersysteme und andere anwendungsspezifische Geräte.
Diese Werkzeuge führen die eigentliche Aufgabe am Arbeitsende des Roboters aus, während Roboter-Gelenkantriebe die Bewegung bereitstellen, die zur Positionierung und Ausrichtung des Endeffektors erforderlich ist.
Wie wählt man einen Roboter-Gelenkantrieb aus?
Die Auswahl eines Roboter-Gelenkantriebs sollte auf der mechanischen Struktur des Roboters, den Aufgabenanforderungen, dem Lastprofil, der erforderlichen Bewegungsleistung und der Betriebsumgebung basieren.
Verschiedene Arten von Roboter-Gelenkantriebsarchitekturen können sehr unterschiedliche Eigenschaften aufweisen, daher sollte der Antrieb zusammen mit dem vollständigen Robotersystem ausgewählt werden.
Freiheitsgrade
Freiheitsgrade (DOF) beziehen sich auf die Anzahl unabhängig steuerbarer Bewegungsrichtungen eines Roboters.
Ein humanoider Roboter benötigt im Allgemeinen mehrere Freiheitsgrade, um komplexe menschenähnliche Bewegungen nachzubilden. Eine Erhöhung der Anzahl der DOF kann den Bereich möglicher Bewegungen und die Flexibilität des Roboters vergrößern, erhöht jedoch auch die Anzahl der erforderlichen Antriebe, Steuerkanäle, Sensoren, Kabel und mechanischen Schnittstellen.
Daher sollte die erforderliche Anzahl an Freiheitsgraden durch die vorgesehenen Aufgaben und die mechanische Architektur des Roboters bestimmt werden.
Nennnutzlast
Die Nennnutzlast, auch effektive Nutzlast genannt, beschreibt die maximale Last, die ein Roboter unter festgelegten Betriebsbedingungen kontinuierlich handhaben kann.
Die Nutzlastanforderungen wirken sich direkt auf die Drehmomentanforderungen der Robotergelenke aus.
Bei hohem erforderlichem Ausgangsdrehmoment ist eine Erhöhung der Motorleistung nicht immer die einzige Lösung. Innerhalb eines geeigneten Drehzahlbereichs kann eine passende Untersetzung das Ausgangsdrehmoment erhöhen und gleichzeitig den Einsatz eines kleineren Motors ermöglichen.
Bei der Auswahl des Antriebs sollte das vollständige Lastprofil einschließlich Beschleunigung, Verzögerung, Spitzendrehmoment und äußerer Kräfte berücksichtigt werden.
Arbeitsraum
Der Arbeitsraum oder Arbeitsbereich beschreibt den dreidimensionalen Bereich, den der Roboter erreichen kann.
Größe und Form des Arbeitsraums hängen von der gesamten mechanischen Architektur des Roboters, den Abmessungen der Glieder, der Gelenkanordnung und den Freiheitsgraden ab.
Roboter-Gelenkantriebe beeinflussen direkt die verfügbare Gelenkdrehung, das Ausgangsdrehmoment, die Antriebsabmessungen und die mechanische Einbausituation, die wiederum den gesamten Arbeitsraum des Roboters beeinflussen.
Bewegungsgenauigkeit
Die Bewegungsgenauigkeit beschreibt, wie präzise der Roboter eine vorgegebene Position oder Trajektorie erreichen kann.
Die Wiederholgenauigkeit wird durch die Genauigkeit des Getriebes und Übertragungssystems, die Encoderauflösung, die mechanische Steifigkeit und das Steuerungssystem beeinflusst.
Die absolute Positioniergenauigkeit hängt von der kombinierten Leistung von Encoder, Getriebe, mechanischer Übertragung, Kalibrierung und Regelalgorithmen ab.
Bei Robotern für Präzisionsmontage, Inspektion, Handhabung oder andere Feinbewegungsaufgaben sollte der Antrieb daher als Teil des vollständigen Bewegungssteuerungssystems und nicht allein anhand der Getriebegenauigkeit bewertet werden.
Weitere Parameter bei der Auswahl eines Roboter-Gelenkantriebs
Neben Freiheitsgraden, Nutzlast, Arbeitsraum und Bewegungsgenauigkeit sollten Ingenieure weitere Antriebsparameter berücksichtigen, darunter:
Betriebsgeschwindigkeit
Dauer- und Spitzendrehmoment
Steuerungsmethode
Antriebsarchitektur
Energiequelle und Spannung
Montagemethode
Antriebsabmessungen
Antriebsmasse
Encodertyp und Auflösung
Bremsanforderungen
Kommunikationsschnittstelle
Schutzart
Betriebstemperatur
Einschaltdauer
Erwartete Lebensdauer
Diese Parameter bestimmen gemeinsam, wo ein Roboterantrieb betrieben werden kann und welches Leistungsniveau der Roboter erreichen kann.
Insbesondere bei humanoiden Robotern umfasst die Antriebsauswahl die Abwägung von Drehmomentdichte, Gewicht, Größe, Steifigkeit, Rücktreibbarkeit, Präzision, thermischer Leistung und dynamischer Reaktion.
Wie erfüllen unterschiedliche Roboter-Gelenkantriebe verschiedene Konstruktionsanforderungen?
Es gibt keine einzelne Antriebsarchitektur, die für jedes Robotergelenk geeignet ist.
Ein Harmonic-Drive-Antrieb mit hoher Übersetzung kann kompakte Abmessungen, eine hohe Untersetzung und nahezu spielfreien Betrieb bieten, wodurch er für viele Präzisionsrobotergelenke geeignet ist.
Ein RV-basierter Antrieb kann für größere und stärker belastete Roboterachsen ein hohes Drehmoment und eine hohe Torsionssteifigkeit bieten.
Ein Planetenantrieb kann für verschiedene Servo-Anwendungen einen hohen Wirkungsgrad und flexible Übersetzungsverhältnisse bieten.
QDD- und Direktantriebsarchitekturen können eine höhere Rücktreibbarkeit und dynamische Reaktion bieten, wenn diese Eigenschaften priorisiert werden.
Elastische Antriebsarchitekturen können Nachgiebigkeit für Anwendungen einbringen, die Kraftinteraktion und Stoßabsorption erfordern.
Daher sollte die Auswahl des Antriebs den Konstruktionszielen und Anwendungsanforderungen des Roboters folgen, anstatt sich auf eine einzelne Übertragungsarchitektur zu stützen.
HONPINE Lösungen für Roboter-Gelenkantriebe
HONPINE konzentriert sich auf elektrische Dreh-Gelenkantriebe für Roboter und integrierte Bewegungslösungen für Robotik- und Automatisierungsanwendungen.
Ein Roboter-Gelenkantrieb kann Motor, Präzisionsgetriebe, Encoder, Bremse und Steuerungskomponenten in ein kompaktes mechanisches System integrieren und so die Komplexität der Integration einzelner Komponenten in den Roboter reduzieren.
HONPINE entwickelt Lösungen für elektrische Drehantriebe auf Basis verschiedener Übertragungstechnologien, darunter Harmonic Drive und andere Präzisionsübertragungsarchitekturen.
Für Anwendungen, die kompakte Abmessungen, hohe Positioniergenauigkeit, geringes Spiel und integrierte Bewegungssteuerung erfordern, kann der geeignete Roboter-Gelenkantrieb entsprechend dem erforderlichen Drehmoment, der Geschwindigkeit, Präzision, Steifigkeit, dem Einbauraum und den Betriebsbedingungen ausgewählt werden.
Ingenieure, die Informationen zu Arten von Roboter-Gelenkantrieben, Antriebsspezifikationen oder anwendungsspezifischer Auswahl suchen, können HONPINE für technische Dokumentationen und Produktinformationen kontaktieren.
- So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern aus24-04-2026Robot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
- Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?14-04-2026Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
- DD-Motoren VS harmonische Drehaktuatoren01-04-2026Dieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
- Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?02-02-2026Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
- Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung29-01-2026Dieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.