










Hochpräziser harmonischer Roboter-Gelenkantrieb mit hoher Positioniergenauigkeit
● Einführung
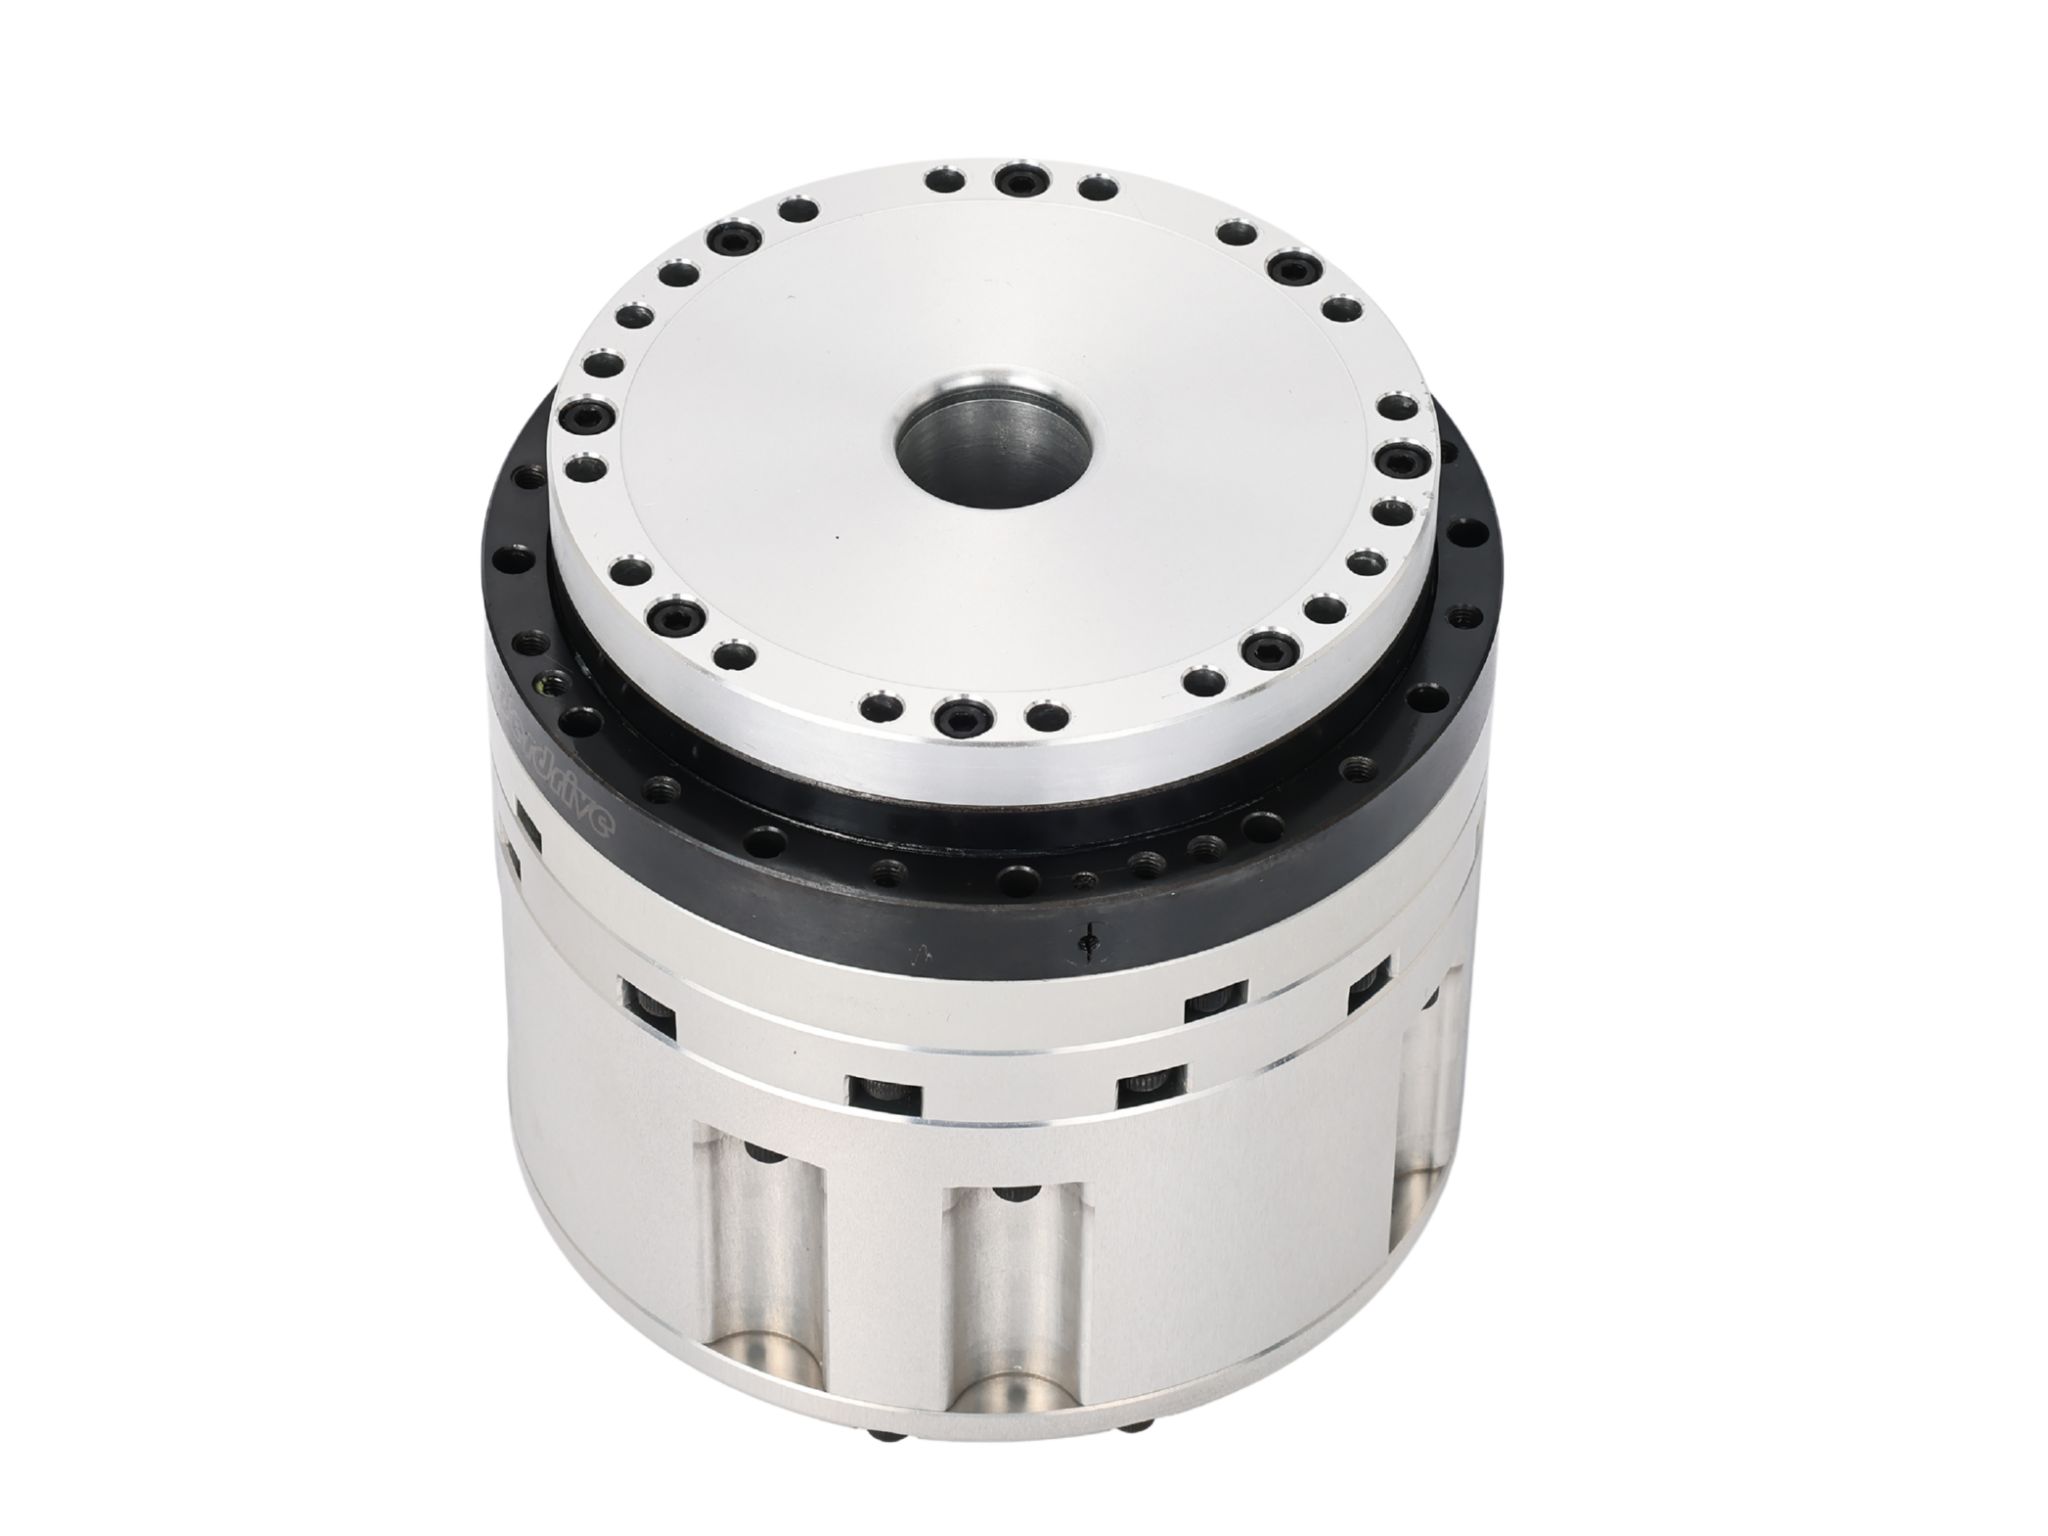
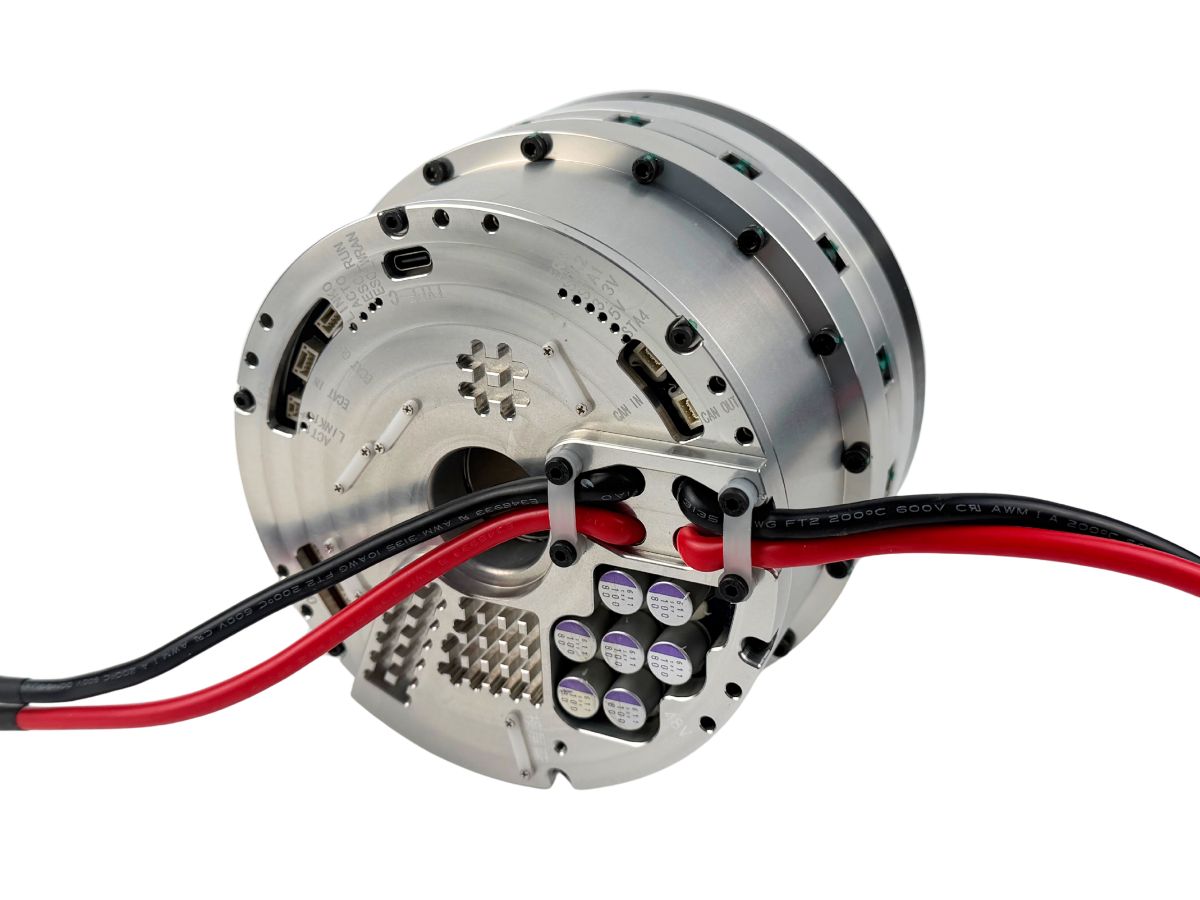
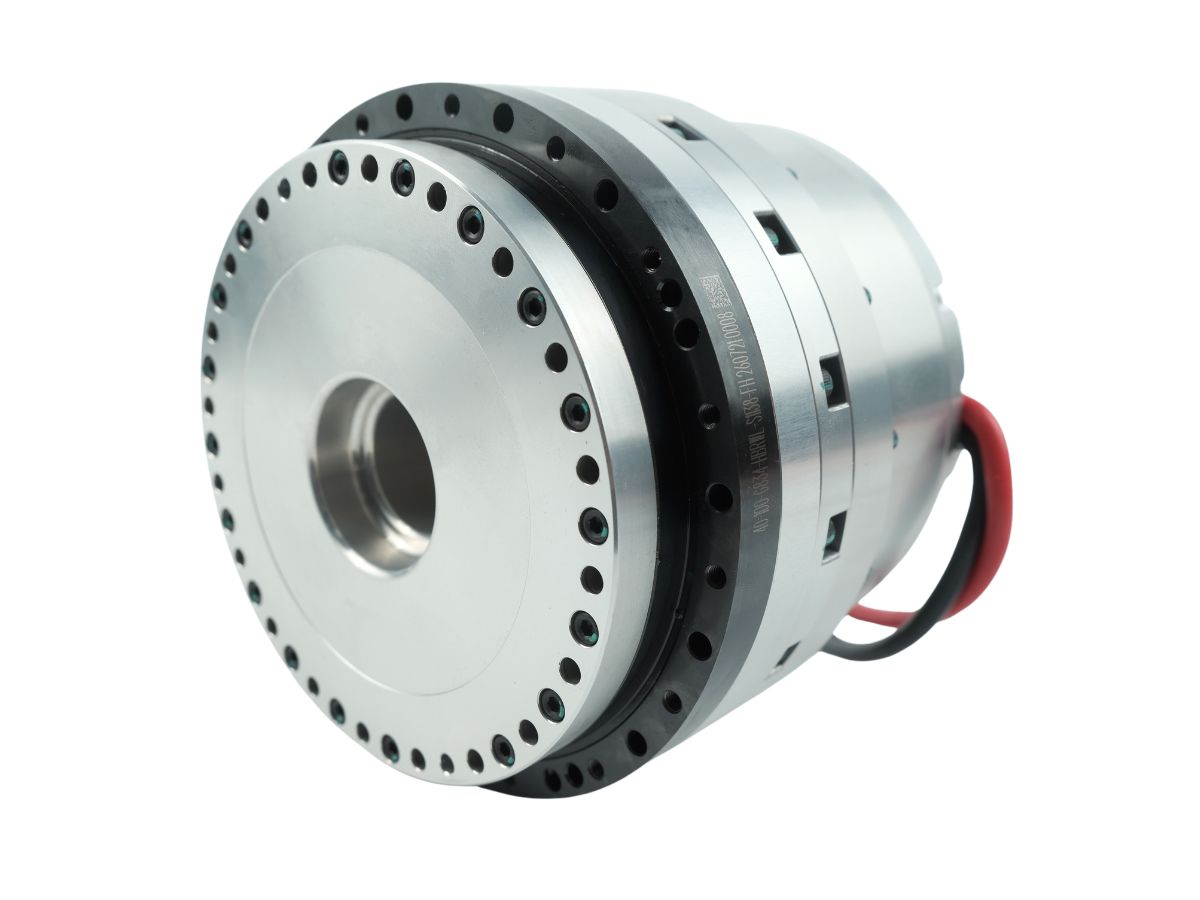
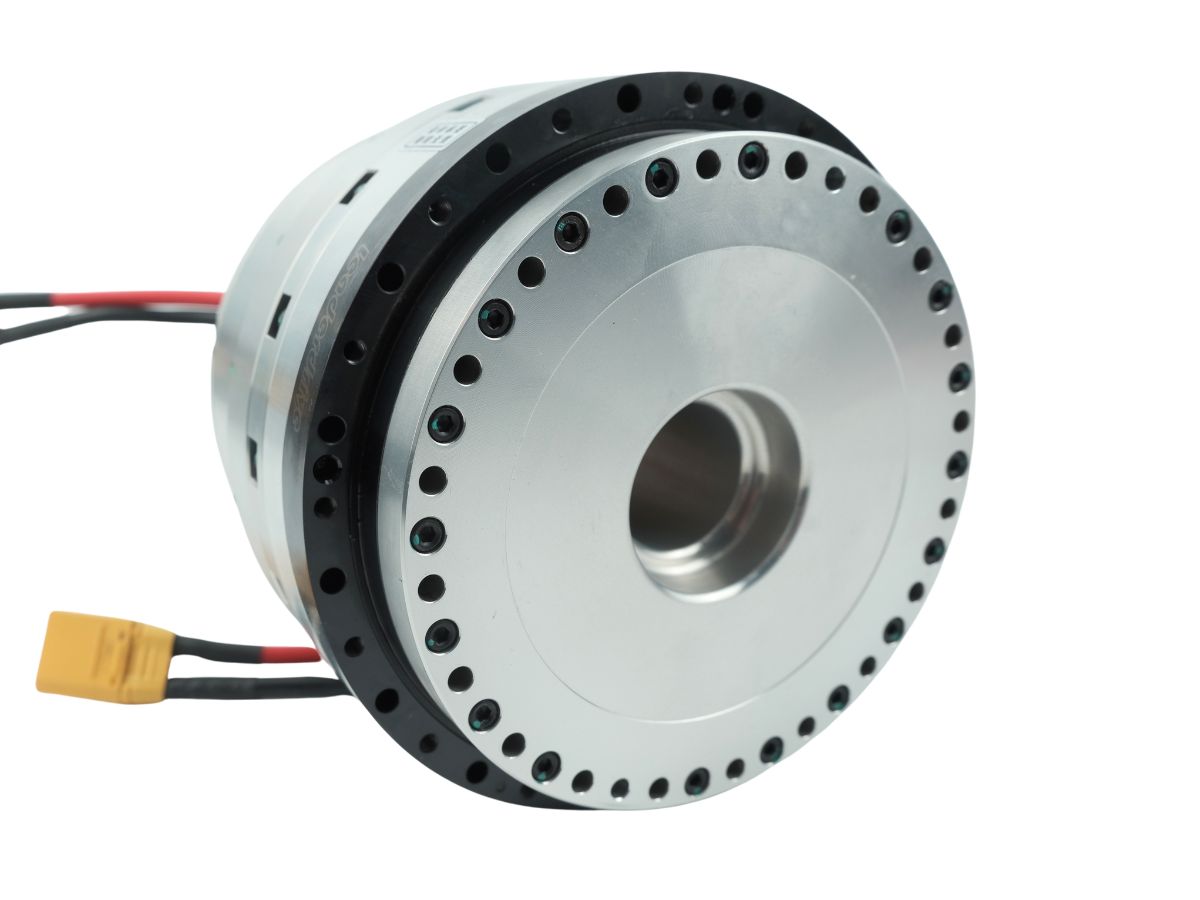
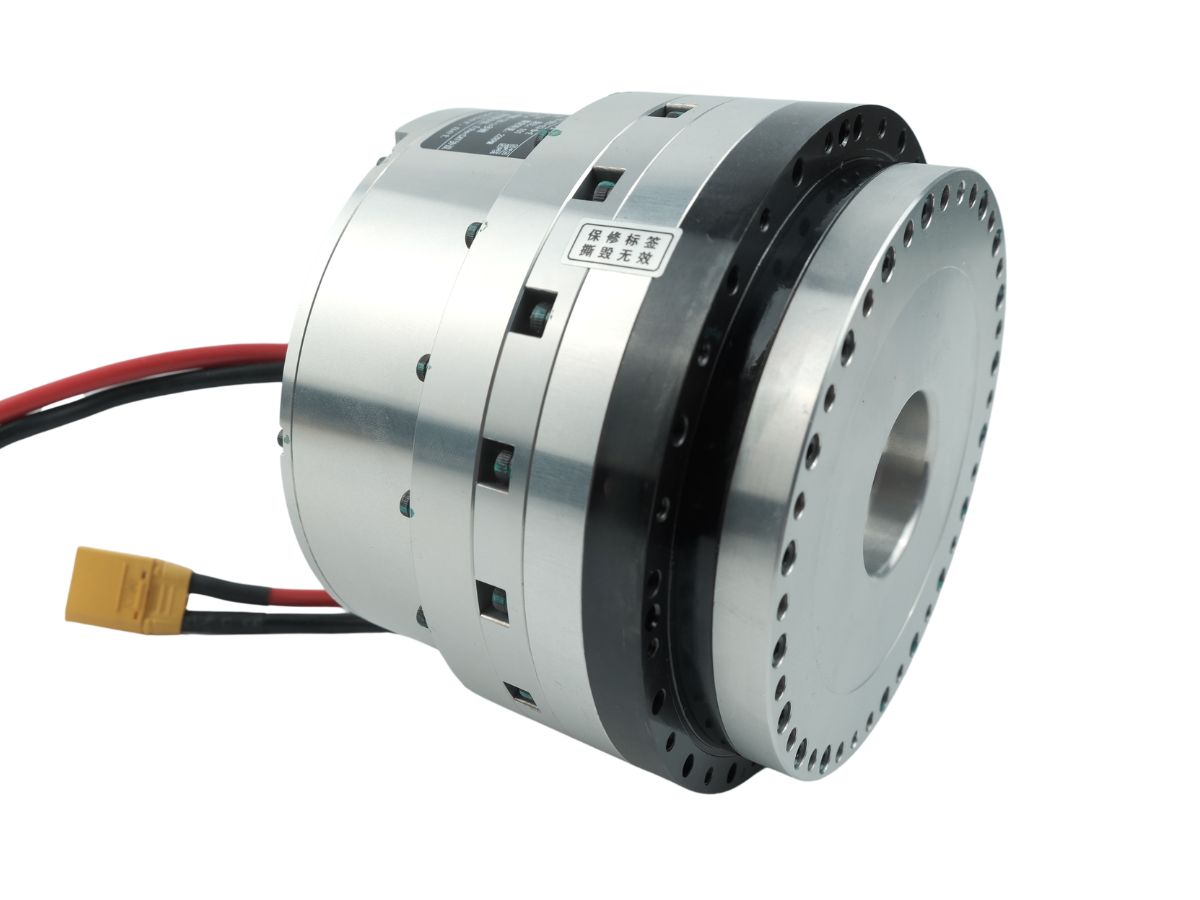
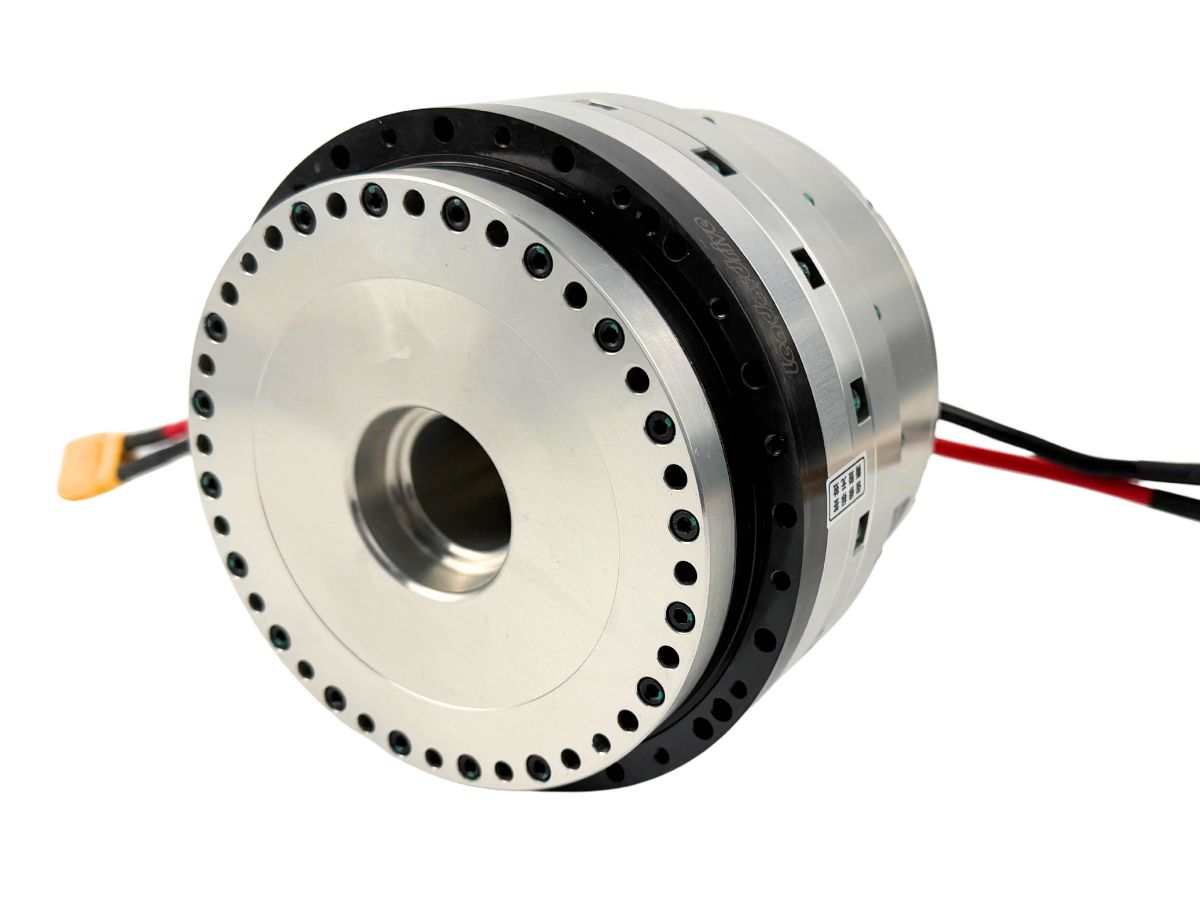
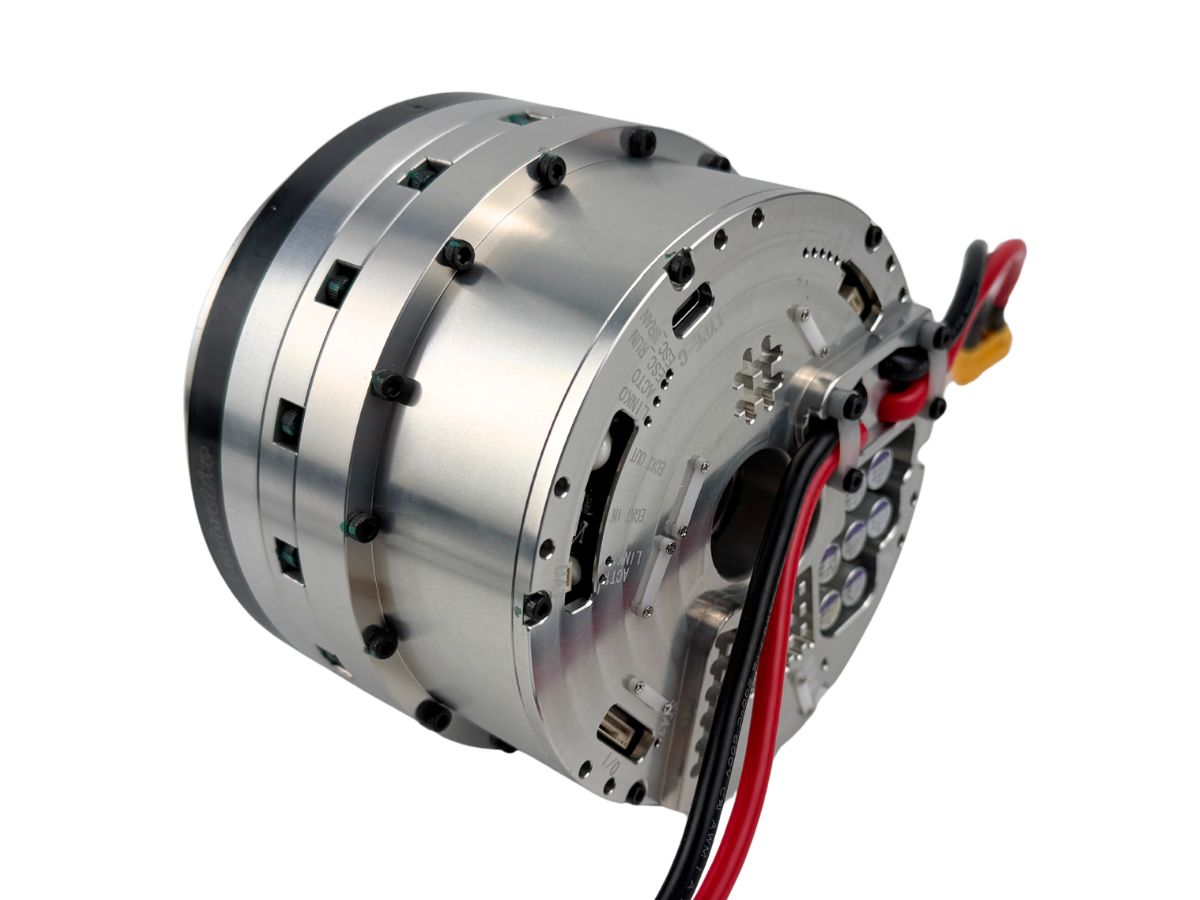
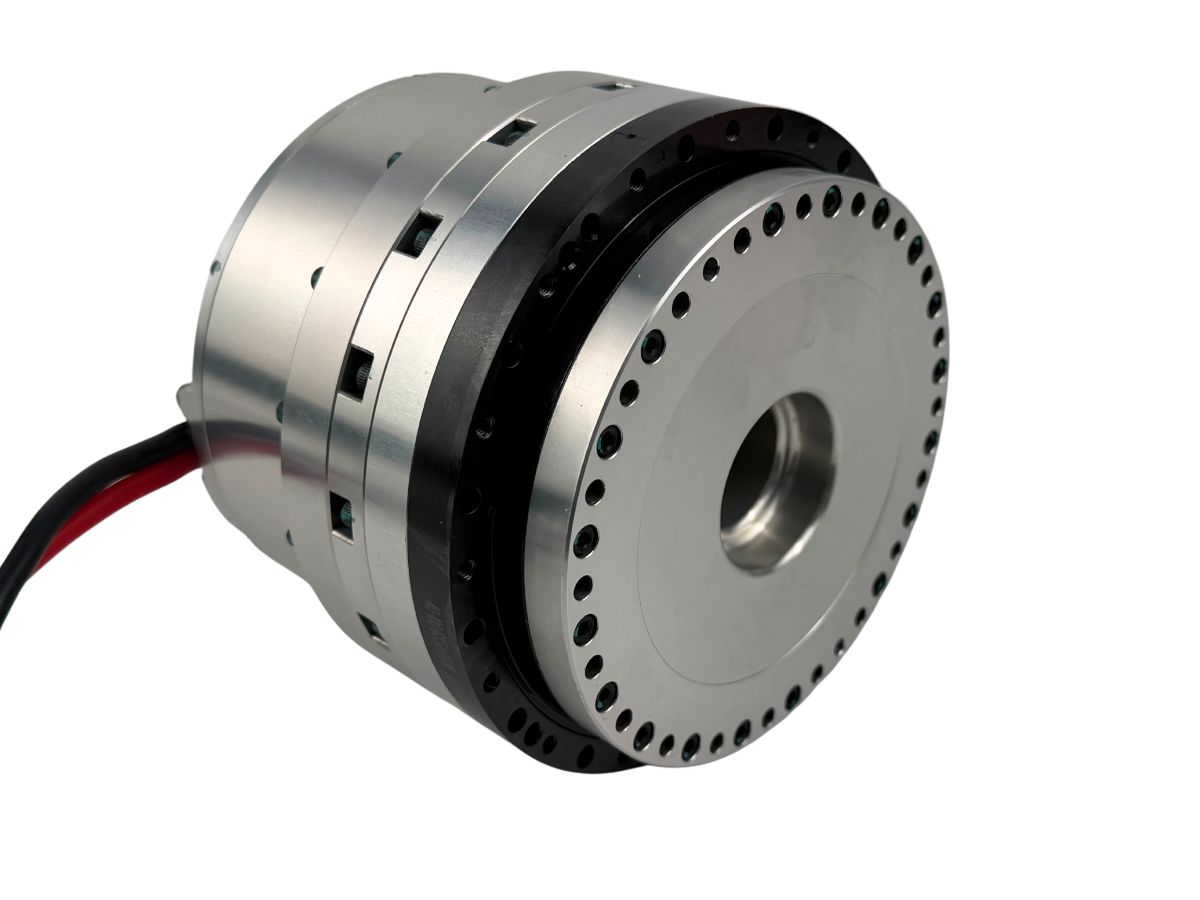
Der HAU Harmonic-Gelenkantrieb eignet sich besonders für hochpräzise humanoide Roboter, Spezialroboter und Roboterarme. Durch die Kombination aus hoher Positioniergenauigkeit, Überlastleistung in Industriequalität und großem Hohldurchmesser ist der HAU darauf ausgelegt, Robotern auch in anspruchsvollen Anwendungen stabile und präzise Bewegungen zu ermöglichen.
Merkmale
Hohe Positioniergenauigkeit
Der HONPINE HAU Harmonic-Gelenkantrieb erreicht eine Positioniergenauigkeit von weniger als 15 Bogensekunden und eine Wiederholgenauigkeit von weniger als 1,5 Bogensekunden und ermöglicht damit eine präzise Bewegungssteuerung für Robotergelenke, die eine konstante Positionierleistung erfordern.
Im Vergleich zu vielen ähnlichen Harmonic-Gelenkantrieben auf dem Markt bietet der HAU eine hohe Positioniergenauigkeit bei gleichzeitiger Beibehaltung der für praktische Roboteranwendungen erforderlichen mechanischen Festigkeit.
Für Projekte mit höheren Genauigkeitsanforderungen kann HONPINE auch kundenspezifische Lösungen für Harmonic-Gelenkantriebe mit einer Positioniergenauigkeit unter 15 Bogensekunden entsprechend den spezifischen Anforderungen der Anwendung bereitstellen.
Überlastleistung in Industriequalität
Der HONPINE HAU Harmonic-Gelenkantrieb ist für anspruchsvolle Industrieanwendungen konzipiert und verfügt über ausreichende mechanische und leistungsseitige Reserven, um unter variablen Lasten und dynamischen Betriebsbedingungen eine zuverlässige Leistung zu gewährleisten.
Sein breiter Betriebsbereich für Spitzendrehmoment und Drehzahl ermöglicht es dem Antrieb, bei unterschiedlichen Bewegungsgeschwindigkeiten ein leistungsfähigeres dynamisches Ansprechverhalten beizubehalten. Beispielsweise kann der HAU14 über einen Drehzahlbereich von 0–4.000 U/min ein Spitzendrehmoment von 35 N·m liefern.
Ein breiterer nutzbarer Drehmoment-Drehzahl-Bereich verleiht dem Harmonic-Gelenkantrieb mehr Flexibilität, wenn der Roboter unter verschiedenen Bewegungsprofilen arbeitet. Anstatt nur für einen engen Betriebsbereich optimiert zu sein, ist der HAU darauf ausgelegt, über einen breiteren Bereich von Arbeitsbedingungen eine stabilere und reaktionsschnellere Leistungsabgabe zu gewährleisten.
Großes Hohldesign für eine einfachere Kabelführung
Ein weiterer wichtiger Vorteil des HONPINE HAU Harmonic-Gelenkantriebs ist sein großes Hohldesign. Der Hohldurchmesser reicht von 16,8 mm bis 28 mm und ist damit größer als bei vielen vergleichbaren Harmonic-Gelenkantrieben.
Der größere Hohldurchgang bietet zusätzlichen Raum für die Verlegung von Stromkabeln, Signalleitungen, Kommunikationskabeln und anderen Leitungen durch das Robotergelenk. Dies kann das Kabelmanagement vereinfachen und dazu beitragen, Beeinträchtigungen der mechanischen Struktur zu reduzieren, insbesondere bei humanoiden Robotern und Roboterarmen mit kompakten Gelenkanordnungen.
Für Robotersysteme, bei denen die interne Kabelführung und eine kompakte mechanische Integration wichtig sind, bietet das große Hohldesign des HAU mehr Flexibilität bei der Auslegung von Gelenk und Roboter.
Spezifikation
Blatt 1




