










Harmonisches Gelenkmodul für humanoide Roboter mit Drehmomentsensor und integriertem Kabelstecker


● Einführung
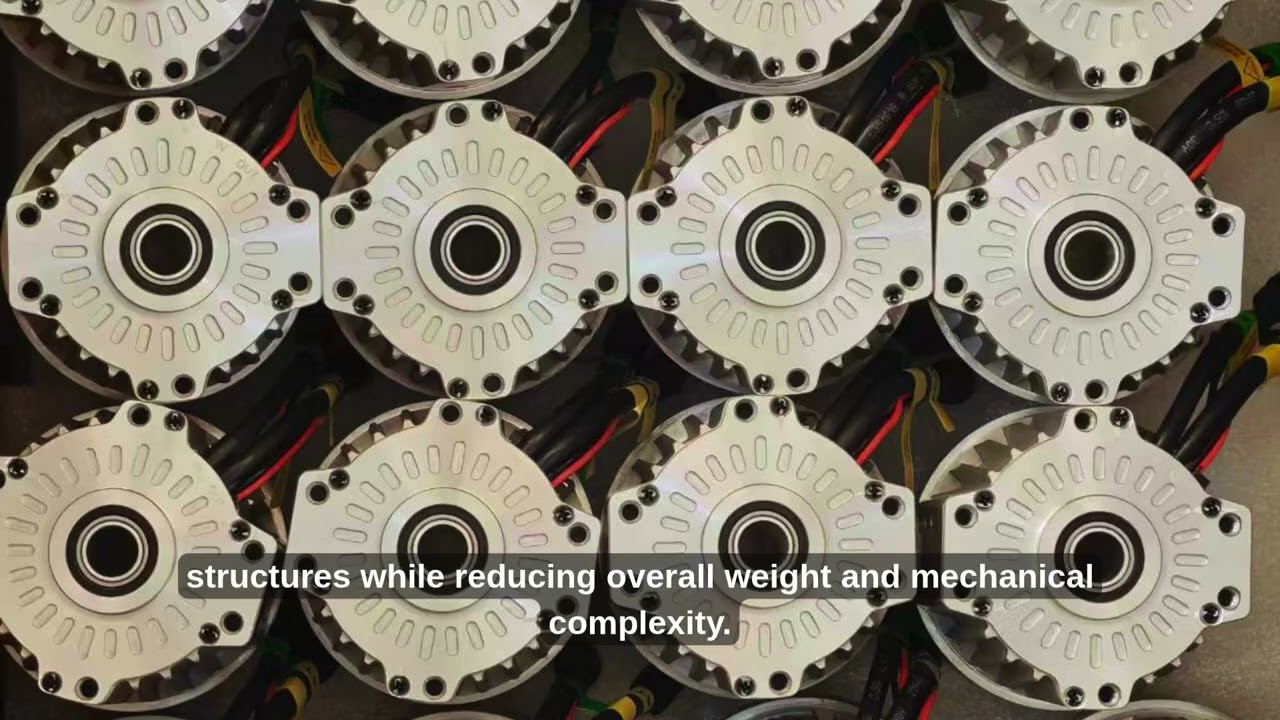
Das Modul verfügt über vollständig integrierte Kabel und Steckverbinder, die schnelle und präzise Komponentenverbindungen ermöglichen und durch ein hochintegriertes Design eine sichere, reaktionsschnelle Bewegungssteuerung gewährleisten.
Mehrere Verbindungsmethoden
Dieses Gelenkmodul unterstützt flexible und vielfältige Montageoptionen: beidseitige Montage, einseitige Montage, beidseitige Durchgangsbefestigung, Bodenmontage, radiale Befestigung, Stangenbefestigung

Designer Speaking
Dieses System wurde primär für Anwender im Bereich der verkörperten Intelligenz entwickelt und verfügt über umfassende Montageschnittstellen. Gleichzeitig werden Gelenkvolumen und -gewicht deutlich reduziert, sodass Anwender das Gewicht und die Fertigungskomplexität von Verbindungskomponenten systematisch verringern können. Darüber hinaus integriert es einen Ausgangsdrehmomentsensor, ohne Gewicht oder Volumen des Gelenks zu erhöhen, wodurch der Roboter eine höhere dynamische Reaktionsleistung, eine bessere Datenerfassungsqualität und eine größere Tragfähigkeit erreichen kann.

Merkmale des TCHL-Harmonic-Joint-Moduls
Integrierter Kraft-/Drehmomentsensor auf der Getriebeseite für Kraft- und Positionsregelung im geschlossenen Regelkreis
Vollständig integrierte Kabel und Steckverbinder für eine einfachere und zuverlässigere Roboterverdrahtung
Ultraleichtes Design: Das Modell der Baugröße 14 wiegt nur 0.5 kg
Innovativ integrierte elektrische Steckverbinder unterstützen flexible und vielfältige Montagekonfigurationen
Unterstützt die Kommunikationsprotokolle CAN und EtherCAT
Integrierte Stromversorgung und Multiprotokoll-Bus, durchführbar durch die Hohlwelle ab Baugröße 14
Spezifikation
Blatt 1
- harmonic reducer
- harmonic transmission
- robot joint module
- joint motor
- joint module
- honpine
- robot joint
- harmonic joint module
- Motor für humanoide Roboter
- harmonic
- precision
- 90
- hochdrehmomentiger rahmenloser Motor
- humanoid robot
- Gleichstrommotor mit Encoder
- actuator
- Harmonic-Getriebe mit Drehmomentsensor
- Harmonische Roboter-Gelenkaktuatoren
- harmonic joint actuator
- EtherCAT-Kommunikation
- EtherCAT-Kommunikationsprotokoll
- harmonic robot joint
- dd
- integrated joint module
- robotic arm
- collaborative robot




