Warum eignet sich das HONPINE TCHL Harmonic Joint Module für Exoskelett-Roboter?
Bei der Entwicklung oder Aufrüstung eines tragbaren Robotersystems müssen Exoskelett-Ingenieure mehrere Faktoren sorgfältig berücksichtigen, darunter die menschliche Biomechanik, das Gesamtgewicht des getragenen Systems, die Kräfte der Mensch-Roboter-Interaktion, die Gelenkausrichtung und den langfristigen Tragekomfort.
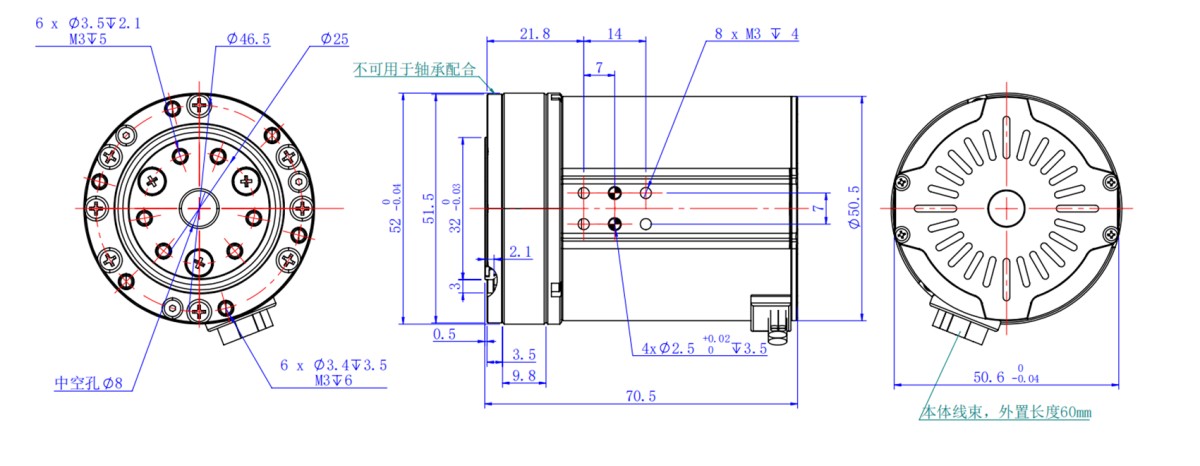
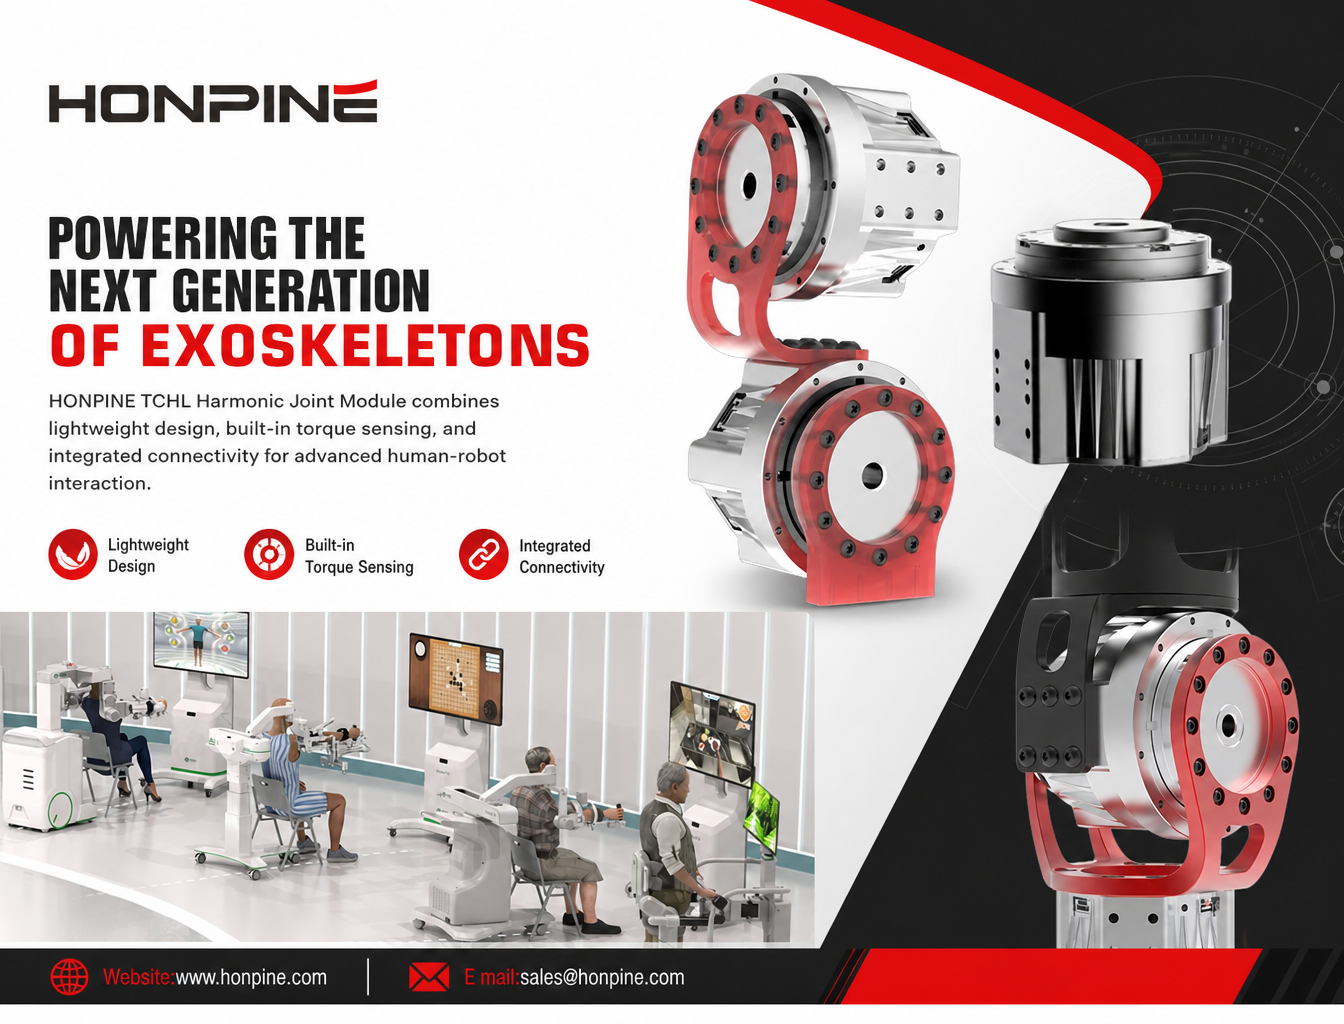
Das HONPINETCHL Harmonic Joint Modulemit integriertem Drehmomentsensor wurde entwickelt, um diesen technischen Herausforderungen zu begegnen und eine geeignete Gelenkantriebslösung für Exoskelett-Anwendungen bereitzustellen.
Warum ist das geringe Gewicht eines Harmonic Joint Module für die Entwicklung von Exoskeletten wichtig?
Im Gegensatz zu Industrierobotern, die fest am Boden montiert sind, werden Exoskelett-Roboter direkt am menschlichen Körper getragen.
Daher wirkt sich das Gewicht jedes Gelenkmoduls unmittelbar auf die körperliche Belastung des Trägers während der Bewegung aus.
Dies ist besonders wichtig bei Exoskeletten für die unteren Gliedmaßen, bei denen Hüft-, Knie- und Sprunggelenke an unterschiedlichen Positionen angebracht sind und ihr Gewicht die menschliche Bewegung jeweils unterschiedlich beeinflusst.
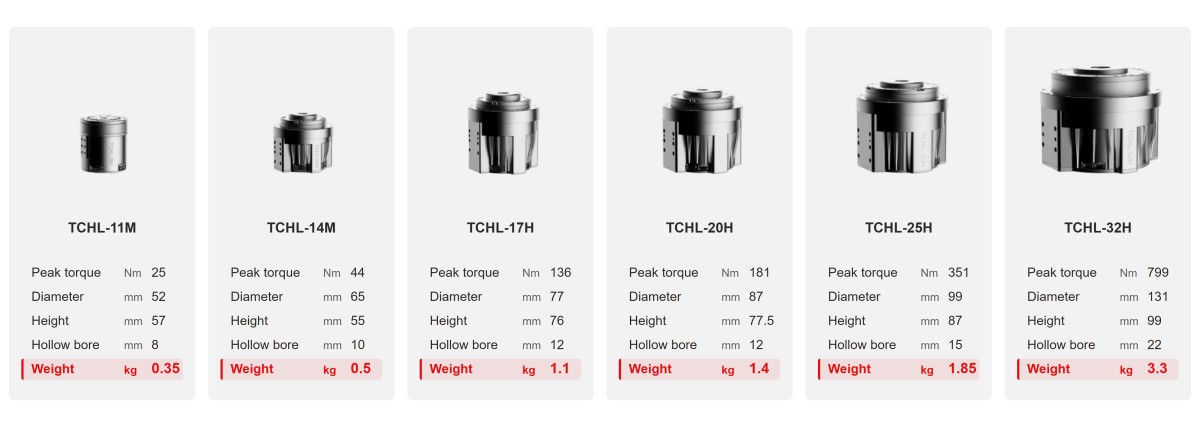
Das HONPINE TCHL Harmonic Joint Module ist leichter als die meisten auf dem Markt erhältlichen Gelenkmodule. Das Modell der Baugröße 14 wiegt nur 0,5 kg.
In der praktischen Anwendung trägt das geringe Gewicht dazu bei, die Trägheit der Gliedmaßenbewegung und die zusätzliche Belastung des Antriebssystems zu verringern. So können Nutzer das Gerät über längere Zeit tragen, ohne durch schwere Ausrüstung übermäßig körperlich belastet zu werden.
Wie kommt ein integriertes Design der Entwicklung von Exoskeletten zugute?
Das hochintegrierte Design des TCHL Harmonic Joint Module trägt dazu bei, das zusätzliche Gewicht separater Motoren, Getriebe und externer Montageteile zu reduzieren.
Durch die strukturelle Integration und Optimierung wird außerdem unnötiger Bauraum minimiert, sodass Entwicklern von Exoskeletten eine kompaktere Gelenkantriebseinheit zur Verfügung steht.
Dies ist besonders vorteilhaft für tragbare Robotersysteme, bei denen Einbauraum und Gesamtgewicht wichtige Konstruktionsaspekte sind.
Wie ermöglicht ein integrierter Drehmomentsensor bedarfsgerechte Unterstützung?
Der Drehmomentsensor im TCHL misst das Drehmoment an der Gelenkabtriebsseite. Wenn der Nutzer das Knie aktiv beugt oder streckt oder sich der äußere Widerstand ändert, kann sich auch das Drehmoment am Gelenkabtrieb entsprechend ändern.
Die Steuerung kann diese Rückmeldung zusammen mit dem Gelenkwinkel, der Winkelgeschwindigkeit und den Daten von Sensoren zur Erfassung menschlicher Bewegungen nutzen, um den aktuellen Bewegungszustand zu bestimmen.
Dies ist ein wichtiger Regelungsansatz, der in der Rehabilitationsrobotik berücksichtigt werden sollte.
Anstatt kontinuierlich dasselbe Unterstützungsdrehmoment bereitzustellen, kann das Gerät die Unterstützungsstufe an die körperlichen Fähigkeiten und den Bewegungszustand des Nutzers anpassen.
Wie werden komplexe mechanische Anordnungen von Exoskeletten durch mehrere Anschlussoptionen unterstützt?
Das standardmäßige HONPINE TCHL Harmonic Joint Module ist mit verschiedenen Anschlusskonfigurationen erhältlich und unterstützt außerdem kundenspezifische Öffnungen.
Das TCHL integriert Kabel und Steckverbinder in sein Design. Dadurch verringert sich die Anzahl der benötigten separaten Verbindungskomponenten, und die elektrischen Verbindungen zwischen dem Gelenkmodul und externen Systemen werden vereinfacht.
Dies trägt dazu bei, die Komplexität der elektrischen Montage zu reduzieren und bietet mehr Flexibilität bei der Kabelführung in Geräten mit mehreren Gelenken.
Für welche Arten von Exoskelett-Robotern sind unterschiedliche Gelenkmodullösungen erforderlich?
Mit der Weiterentwicklung und zunehmenden Vielfalt von Exoskelett-Robotern steigen auch die Anforderungen an Gelenkmodule je nach Anwendungsszenario.
Assistenz-Exoskelette für die unteren Gliedmaßen: Zu den wichtigen Aspekten zählen die Belastungsanforderungen an Hüft-, Knie- und Sprunggelenke.
Assistenz-Exoskelette für die oberen Gliedmaßen: Ingenieure müssen die Belastungsanforderungen an Schulter- und Ellbogengelenke bei Hebe- und Stützbewegungen berücksichtigen.
Rehabilitations-Exoskelette: Das Ausgangsdrehmoment muss an das Gewicht und die körperlichen Fähigkeiten des Patienten sowie an die jeweilige Rehabilitationsphase angepasst werden.
Industrielle Assistenz-Exoskelette: Bei der Auswahl des Gelenkmoduls müssen das Gewicht der von den Beschäftigten gehandhabten Materialien, die Bewegungsfrequenz und die kontinuierliche Betriebsdauer berücksichtigt werden.
Die Wahl des richtigen Gelenkmoduls ist für die Konstruktion von Exoskelett-Robotern entscheidend
Die Auswahl eines Gelenkmoduls beeinflusst die Gesamtkonstruktion eines Exoskelett-Roboters, einschließlich seiner mechanischen Struktur, Gewichtsverteilung, Bewegungssteuerung und elektrischen Integration.
Wenden Sie sich an HONPINE, um mehr über das TCHL Harmonic Joint Module zu erfahren, zusätzliche technische Informationen anzufordern oder weitere Gelenkmodullösungen für Roboter für Ihre Exoskelett-Entwicklungsprojekte zu erkunden.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum eignet sich das HONPINE TCHL Harmonic Joint Module für Exoskelett-Roboter?Das HONPINE TCHL Harmonic Joint Module wurde für Exoskelett-Roboter entwickelt, die eine leichte Bauweise, eine kompakte mechanische Integration und eine reaktionsschnelle Mensch-Roboter-Interaktion erfordern. Mit einem integrierten Drehmomentsensor auf der Abtriebsseite, einer hochintegrierten Struktur und flexiblen Anschlusskonfigurationen bietet das TCHL eine Gelenkantriebslösung für Exoskelette der unteren und oberen Extremitäten, Assistenzroboter für die oberen Extremitäten, Rehabilitationsgeräte und industrielle Exoskelette.
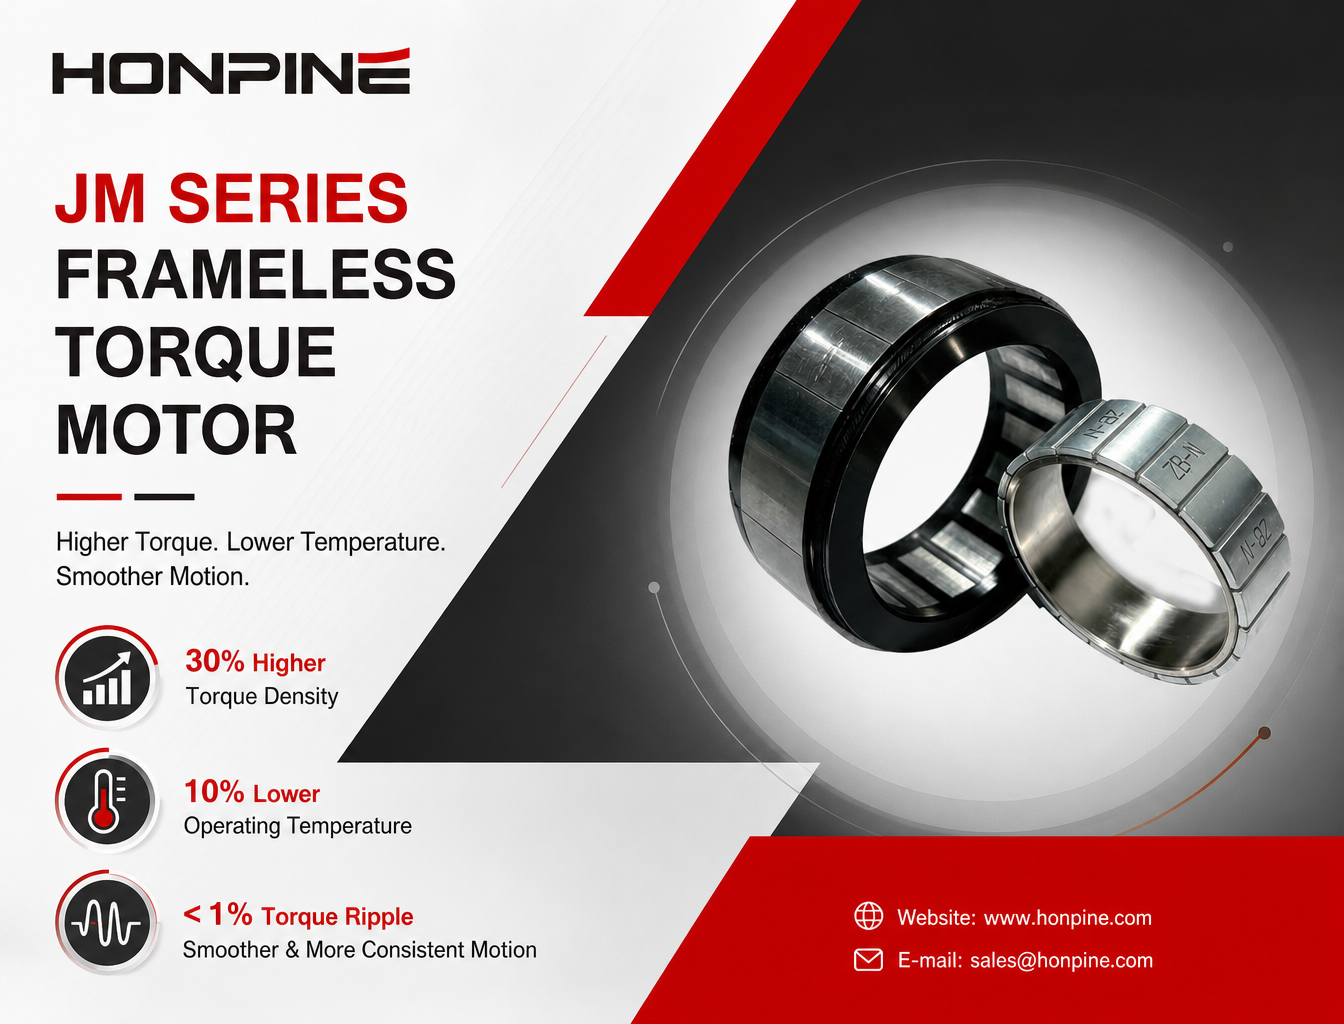
 HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere BetriebstemperaturMit dem Fortschritt der Robotik steigen auch die Anforderungen an die Drehmomentdichte, die Bewegungsstabilität und das Wärmemanagement von Drehmomentmotoren ohne Rahmen. Der Drehmomentmotor HONPINE JM der vierten Generation erreicht durch Verbesserungen am elektromagnetischen Design, bei den Kernmaterialien und der Wicklungstechnologie eine um 30 % höhere Drehmomentdichte und eine um 10 % niedrigere Betriebstemperatur. Mit einer auf unter 1 % begrenzten Drehmomentwelligkeit ermöglicht er einen ruhigeren Betrieb bei niedrigen Drehzahlen und eine höhere Bewegungsgenauigkeit. Dadurch eignet er sich für anspruchsvolle Anwendungen wie chirurgische Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen. Wie erzielt HONPINE diese Leistungsverbesserungen? Sehen wir uns die Details an.
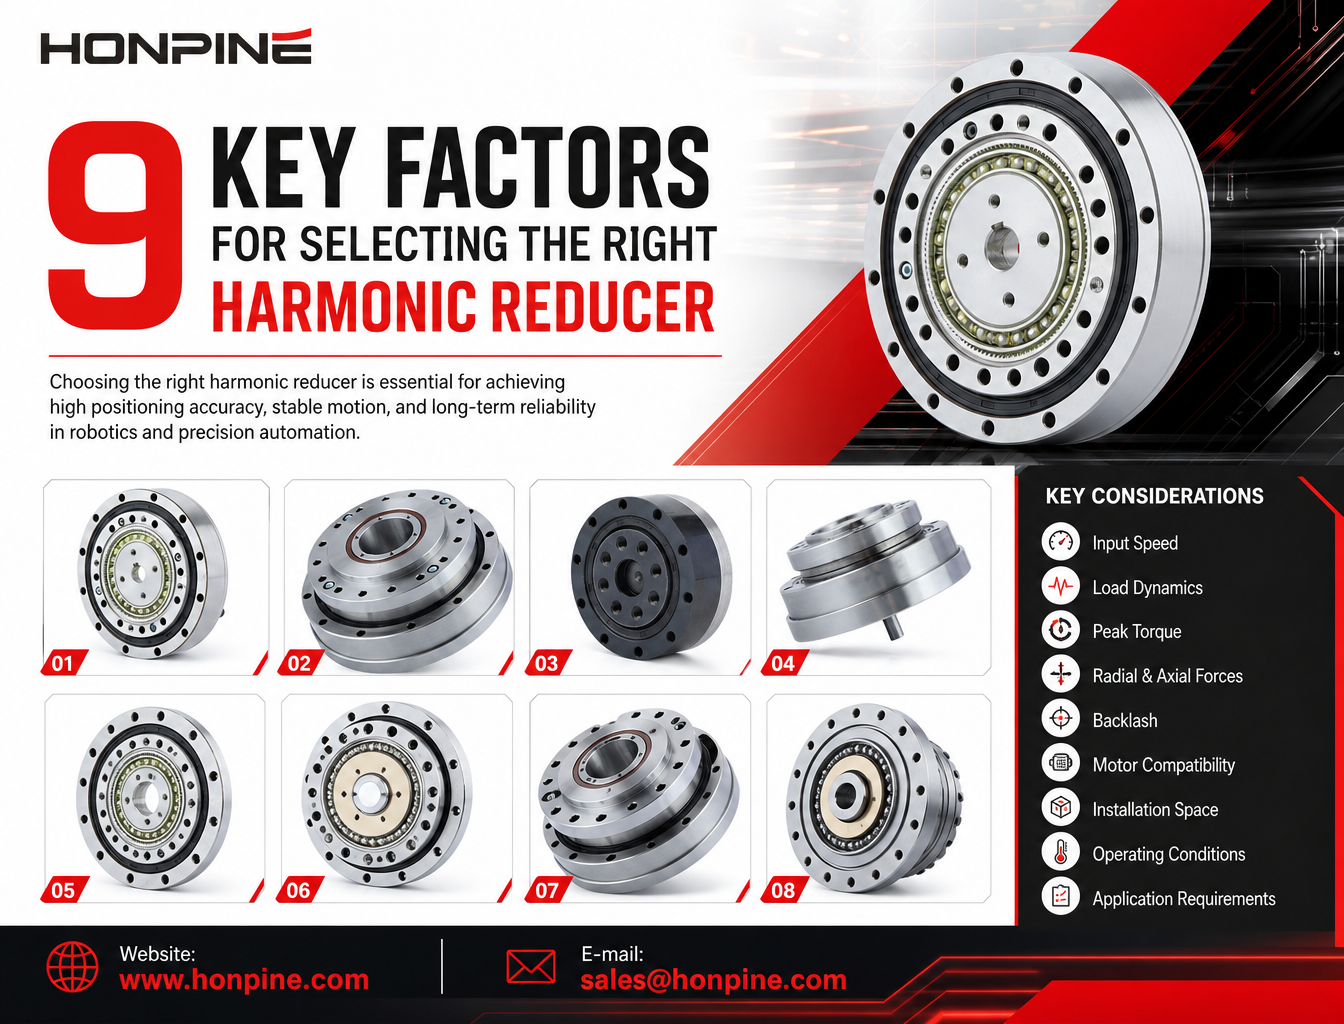
 So wählen Sie ein Harmonic-Drive-Getriebe aus: 9 wichtige Faktoren, die Sie kennen solltenWarum entscheiden sich immer mehr Robotikunternehmen für integrierte Robotergelenkmodule statt für herkömmliche dezentrale Antriebssysteme? Mit der Weiterentwicklung humanoider Roboter, kollaborativer Roboter und Reha-Exoskelette suchen Hersteller nach kompakteren, leichteren und einfacher zu integrierenden Bewegungslösungen. Ein integriertes Robotergelenkmodul vereint wichtige Komponenten wie einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, einen Servoantrieb, Encoder und ein Abtriebslager in einer Baugruppe. Diese Architektur kann die mechanische Komplexität verringern, die Verkabelung vereinfachen, die Integration der Bewegungssteuerung verbessern und die Entwicklungszyklen von Robotern verkürzen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, sechs wichtige Vorteile integrierter Robotergelenkmodule und vergleicht sie mit herkömmlichen dezentralen Antriebskonfigurationen.
 Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?Integrierte Robotergelenkmodule vereinen Motoren, Wellgetriebe, Servoantriebe, Encoder und Abtriebslager in kompakten Einheiten. Dieser Artikel vergleicht integrierte und verteilte Antriebsarchitekturen und untersucht ihre Unterschiede hinsichtlich Drehmomentdichte, mechanischer Zuverlässigkeit, Bewegungssteuerung, Entwicklungseffizienz und praktischer Roboteranwendungen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 Warum eignet sich das HONPINE TCHL Harmonic Joint Module für Exoskelett-Roboter?Das HONPINE TCHL Harmonic Joint Module wurde für Exoskelett-Roboter entwickelt, die eine leichte Bauweise, eine kompakte mechanische Integration und eine reaktionsschnelle Mensch-Roboter-Interaktion erfordern. Mit einem integrierten Drehmomentsensor auf der Abtriebsseite, einer hochintegrierten Struktur und flexiblen Anschlusskonfigurationen bietet das TCHL eine Gelenkantriebslösung für Exoskelette der unteren und oberen Extremitäten, Assistenzroboter für die oberen Extremitäten, Rehabilitationsgeräte und industrielle Exoskelette.
 Wie können Präzisionsgetriebe, harmonische Drehantriebe und Direktantriebsmotoren Präzisionsrundschalttische verbessern?Wie können Hersteller die Genauigkeit, das dynamische Ansprechverhalten und die Integration von Präzisionsrundschalttischen verbessern? Mit der Weiterentwicklung der flexiblen Fertigung können herkömmliche Antriebssysteme vor Herausforderungen wie Spiel, langen Einschwingzeiten und einer komplexen mechanischen Integration stehen. Dieser Artikel zeigt, wie Harmonic-Drive-Getriebe, harmonische Drehantriebe, Direktantriebs-Drehmomentmotoren (DD) und Planetengetriebe praktische Nachrüstlösungen für unterschiedliche Betriebsbedingungen bieten. Indem Hersteller die Antriebsarchitektur auf Positioniergenauigkeit, Taktzeit, Lastträgheit und Einbaubeschränkungen abstimmen, können sie effizientere und zuverlässigere Präzisionsrundschaltsysteme entwickeln.
 Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
 Wie wählt man den richtigen Roboter-Gelenkantrieb für spezialisierte Roboteranwendungen aus?Die Auswahl des richtigen Roboter-Gelenkaktuators ist nicht mehr einfach eine Frage des Vergleichs von Drehmomentspezifikationen oder der separaten Auswahl von Motor und Getriebe. Da humanoide Roboter, kollaborative Roboter, industrielle Roboterarme, medizinische Roboter, mobile Manipulatoren und spezialisierte Robotersysteme immer vielfältiger werden, müssen Roboterhersteller gleichzeitig Drehmoment, Geschwindigkeit, Präzision, Steifigkeit, Gewicht, Einbauraum, Rückmeldung, Kommunikation und Sicherheit berücksichtigen. Dieser Artikel erläutert, wie Ingenieure den richtigen Harmonic-Gelenkaktuator oder Roboter-Gelenkmotor auswählen können, indem sie vom tatsächlichen Anwendungsproblem ausgehen und eine gelenkbezogene Lösung entwickeln, die zur mechanischen Struktur und zu den Steuerungsanforderungen des gesamten Roboters passt.