Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?
Ein Therapieroboter verkauft keinen Roboterarm; er verkauft eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Eindringtiefe sind die Behandlungsvorgabe, und eine Positionsregelung kann diese nicht liefern: Weichgewebe ist nachgiebig und zeitabhängig, sodass ein einziger Positionsbefehl Kontaktkräfte erzeugt, die sich zwischen Muskel und Knochen um ein Mehrfaches unterscheiden.Harmonische Gelenkmodule mit Kraftregelungmachen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – die einzige Möglichkeit, eine reproduzierbare Dosierung, sicheren menschlichen Kontakt und die Vermittlung der Technik eines Therapeuten zu gewährleisten. Ausgehend von einem einzigen Standortfoto eines Therapieroboters am Bett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, legt HONPINEs Entscheidungskriterien für TCHL gegenüber HAG fest und zeigt das Auflösungsbudget der Drehmomentsensoren, anhand dessen die Baugrößen ausgewählt werden.
1. Die Maschine lesen: Um welche Art von Roboter handelt es sich?
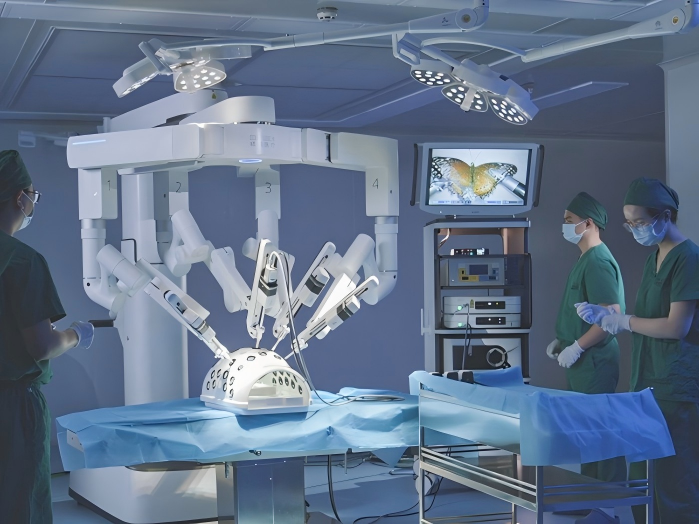
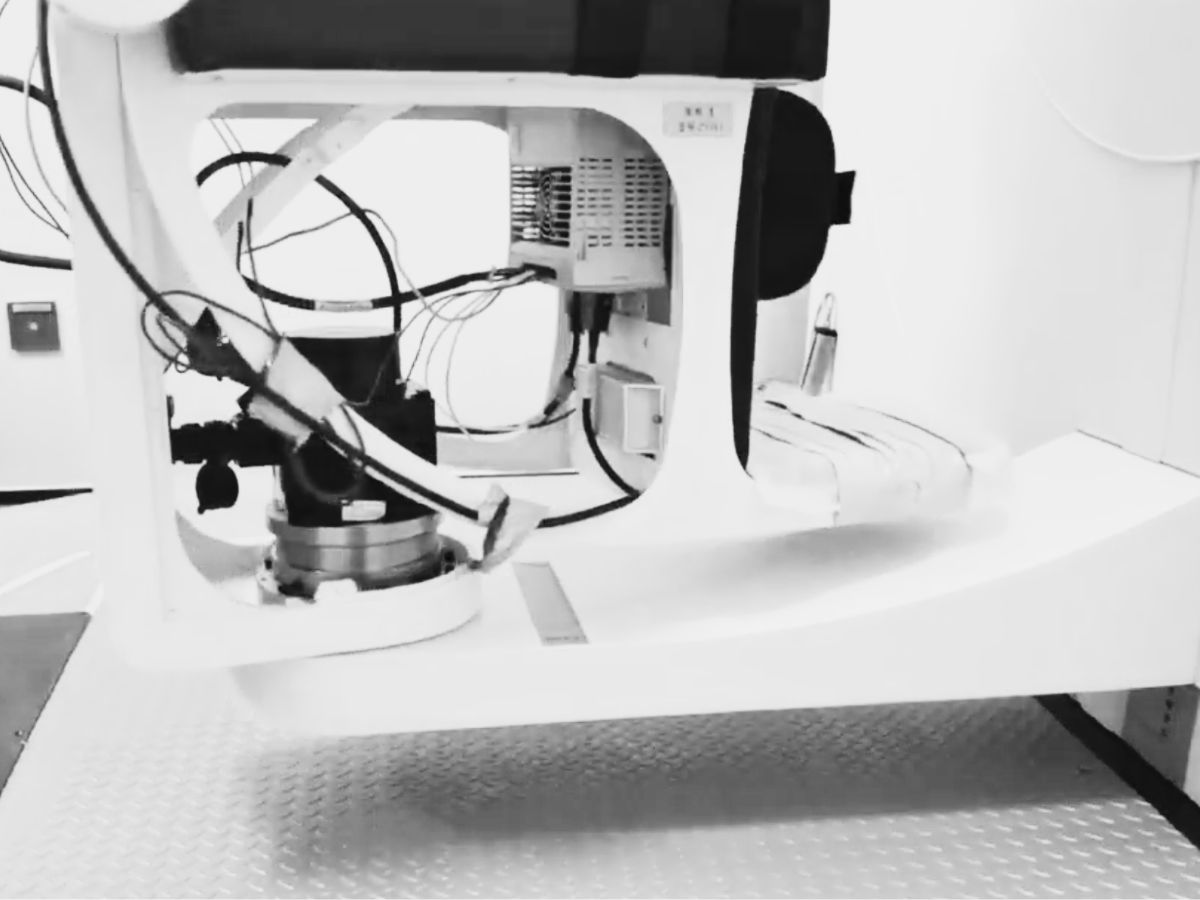
Bereits ein Standortfoto zeigt den größten Teil dessen, was für die Auswahl relevant ist. Die Maschine ist ein vertikaler, mehrachsiger Arm mit 6–7 DOF, der über einem Therapiebett arbeitet und aus integrierten Gelenkmodulen mit großem Durchmesser aufgebaut ist. Hier gibt es keine hohe Dynamik: Der Arbeitszyklus besteht aus niedriger Geschwindigkeit, anhaltendem Kontakt und langen Sitzungen. Was das Foto zeigt – ein extern verlaufendes Wellrohr, das mehrere Gelenke überquert – ist ein echtes Integrationsproblem und spricht für eine große Hohlwelle. Alle folgenden Einschätzungen sind visuelle Schätzungen zur Veranschaulichung einer Methode und nicht die tatsächlichen Konstruktionsparameter dieser Maschine.
2. Fünf Gründe, warum Kraftregelung bei Therapierobotern unverzichtbar ist
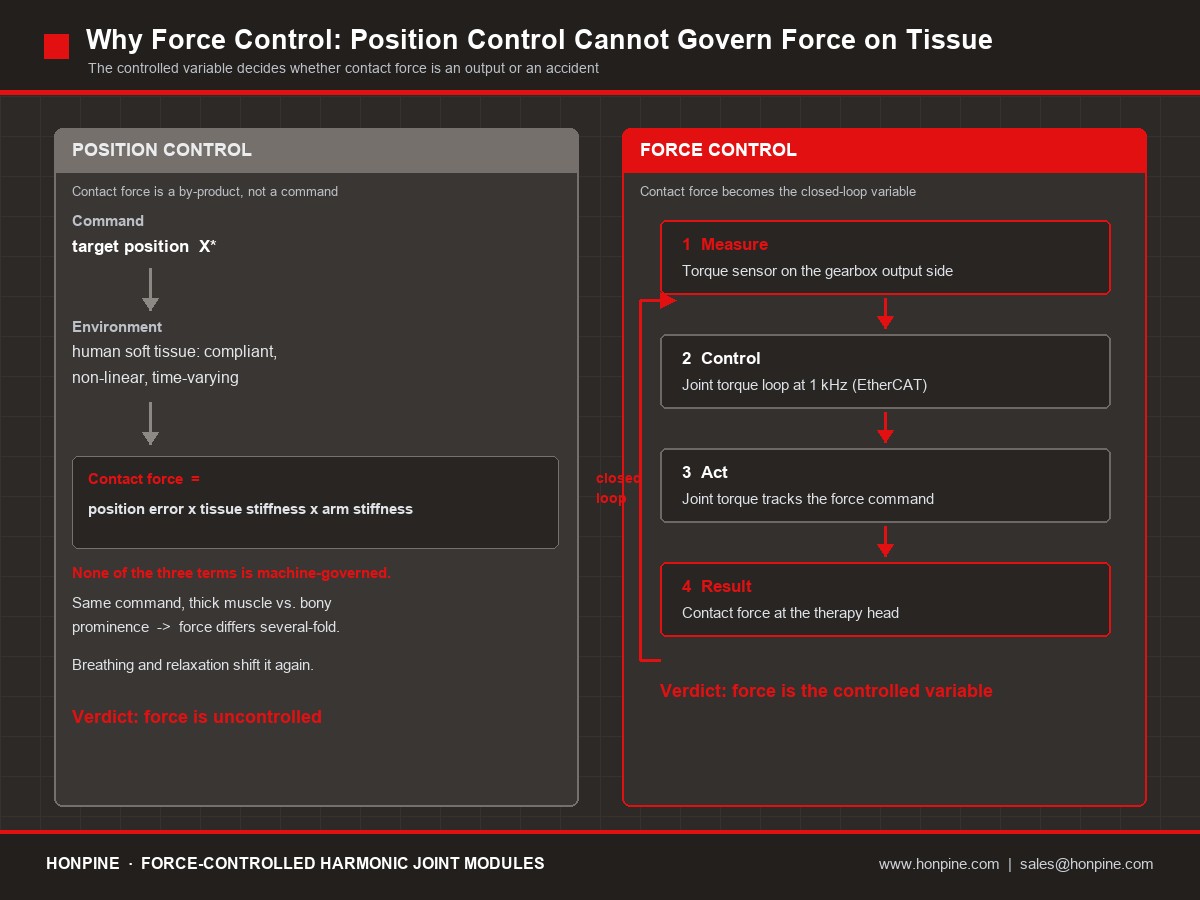
2.1 Das Steifigkeitsparadoxon: Positionsregelung steuert die Kraft auf nachgiebigem Gewebe nicht
Positionsregelung setzt eine starre, nicht nachgiebige Umgebung voraus. Menschliches Weichgewebe ist das Gegenteil: Es weist eine geringe Steifigkeit auf und ist nichtlinear sowie zeitabhängig. Derselbe Positionsbefehl trifft auf dicke Muskeln und knöcherne Vorsprünge und erzeugt Kontaktkräfte, die sich um ein Mehrfaches unterscheiden; Atmung und der Grad der Entspannung des Patienten verändern die Kraft bei unveränderter Position erneut. Die Kontaktkraft bei Positionsregelung entspricht Positionsfehler × Umgebungssteifigkeit × äquivalenter Armsteifigkeit – und keiner dieser drei Faktoren wird von der Maschine gesteuert.
Die Kraftregelung ändert die Regelgröße von Position zu Kraft, sodass die Kontaktkraft zu einer Größe im geschlossenen Regelkreis wird. Dies ist die einzige Regelungsarchitektur, die die Verantwortung für die auf einen menschlichen Körper ausgeübte Kraft übernehmen kann.
2.2 Therapiedosierung: Die Kraft ist die Behandlungsvorgabe und muss reproduzierbar sein
Die klinischen Parameter einer manuellen Therapie sind Kraft (oder Druck), Frequenz, Dauer und Eindringtiefe. Das kommerzielle Versprechen eines Therapieroboters besteht in standardisierter Kraft und reproduzierbarer Behandlung – dieselbe Vorgabe sollte sich bei der ersten und der zehnten Sitzung, bei diesem oder jenem Therapeuten und in dieser oder jener Klinik gleich anfühlen. Ohne Kraftregelkreis ist die „Dosis“ nur eine Zahl in der Software und keine physikalische Tatsache.
2.3 Sicherheit beim Kontakt mit Menschen: Kollisionserkennung und sicherer Stopp bilden die Mindestanforderung an die Nachgiebigkeit
Patienten bewegen sich, husten und drehen sich ohne Vorwarnung um. Drehmomentsensorische Gelenke ermöglichen über die Überwachung von Drehmomentabweichungen in den Gelenken eine Kollisionserkennung für den gesamten Arm und arbeiten mit STO (Safe Torque Off) zusammen, um ein abnormales Kontakt Ereignis in einen sicheren Drehmomentabschaltstopp umzuwandeln. Dies ist die Grundlage für das Betreten jedes Szenarios mit menschlichem Kontakt: ISO 10218 und ISO/TS 15066 bilden die Referenz für kollaborative Anwendungen, während ein als Medizinprodukt klassifiziertes Gerät nach IEC 60601 und ISO 14971 einem Risikomanagement unterzogen werden muss. Schlussfolgerungen zur Zertifizierung obliegen der benannten Stelle und nicht diesem Artikel.
2.4 Handgeführtes Einlernen: Die Berührung des Therapeuten muss übertragbar sein
Heute liegt die Technik in den Händen erfahrener Therapeuten, daher ist der Produktablauf festgelegt: Der Therapeut führt den Arm durch die Bewegung, die Maschine zeichnet Trajektorie und Kraft auf und spielt sie anschließend wieder ab. Handführung erfordert, dass die Gelenke im kraftfreien oder nachgiebigen Modus arbeiten – eine direkte Anwendung des Drehmomentregelkreises. Ohne Kraftregelung ist die Führung entweder unmöglich oder führt bereits bei leichtem Druck zu einer Kollision.
2.5 Kompensation und Konsistenz von Einheit zu Einheit
Harmonische Gelenke weisen Reibung und Hysterese auf, und jede Änderung der Armhaltung verändert das Gravitationsdrehmoment. Das gemessene Gelenkdrehmoment ist die Datenquelle für die Vorsteuerung von Gravitation und Reibung; bei unzureichender Kompensation beeinträchtigt die Mechanik die Genauigkeit der Kraft am Endeffektor. Ebenso sorgt das mit jedem Modul gelieferte Kalibrierprotokoll – Steifigkeits- und Hysteresekurve – dafür, dass sich „jeder Roboter gleich anfühlt“ und dies über eine Charge hinweg tatsächlich gilt.
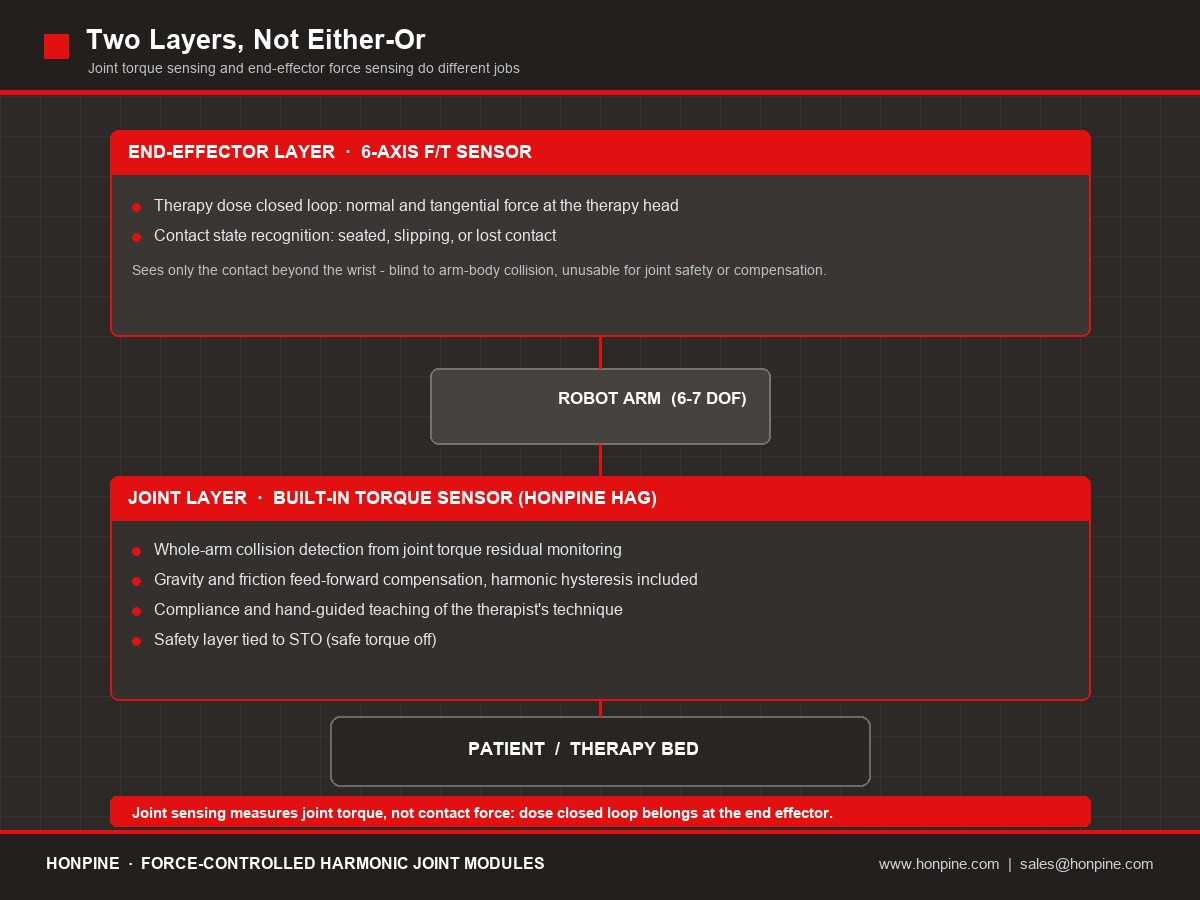
3. Zwei Ebenen statt entweder/oder: Gelenkdrehmomenterfassung und Kraftmessung am Endeffektor
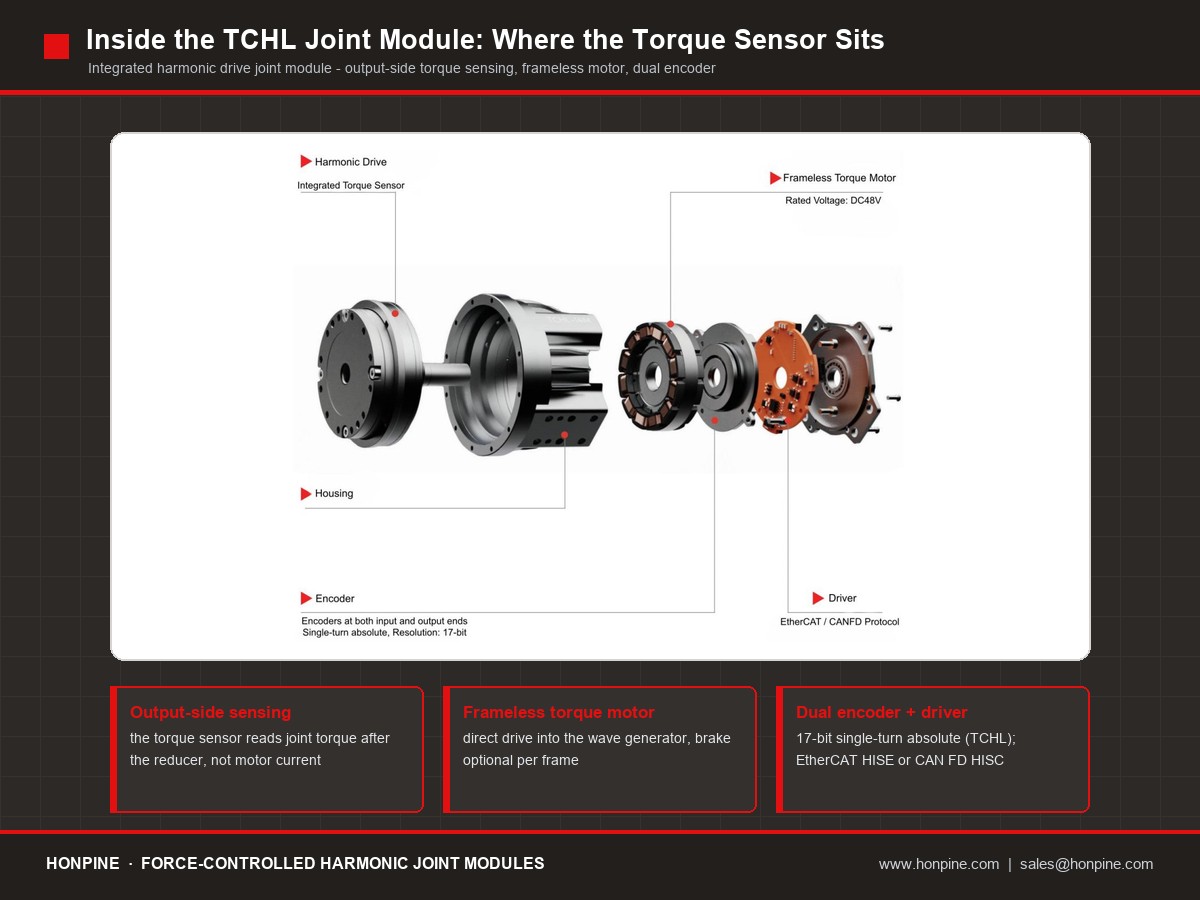
Der häufigste Spezifikationsfehler besteht darin, die Gelenkdrehmomenterfassung und einen Kraft/Drehmoment-Sensor am Handgelenk als Alternativen zu betrachten. Es handelt sich um zwei Ebenen mit unterschiedlichen Aufgaben, und ein Therapieroboter benötigt beide. Die Gelenkebene misst das Gelenkdrehmoment, nicht die Kontaktkraft: Sie muss über Gliedlänge und Haltung abgebildet werden und wird durch Gravitation, Trägheit und harmonische Reibung verfälscht; sie direkt als „Massagekraft“ abzulesen, führt daher zu einem realen Fehler. Die Endeffektorebene erfasst nur den Kontakt jenseits des Handgelenks – eine Kollision zwischen Arm und Körper kann sie nicht erkennen und sie kann weder für die Gelenksicherheit noch für die Kompensation eingesetzt werden.
4. TCHL gegenüber HAG: Punkt-für-Punkt-Bewertung für Therapieroboter
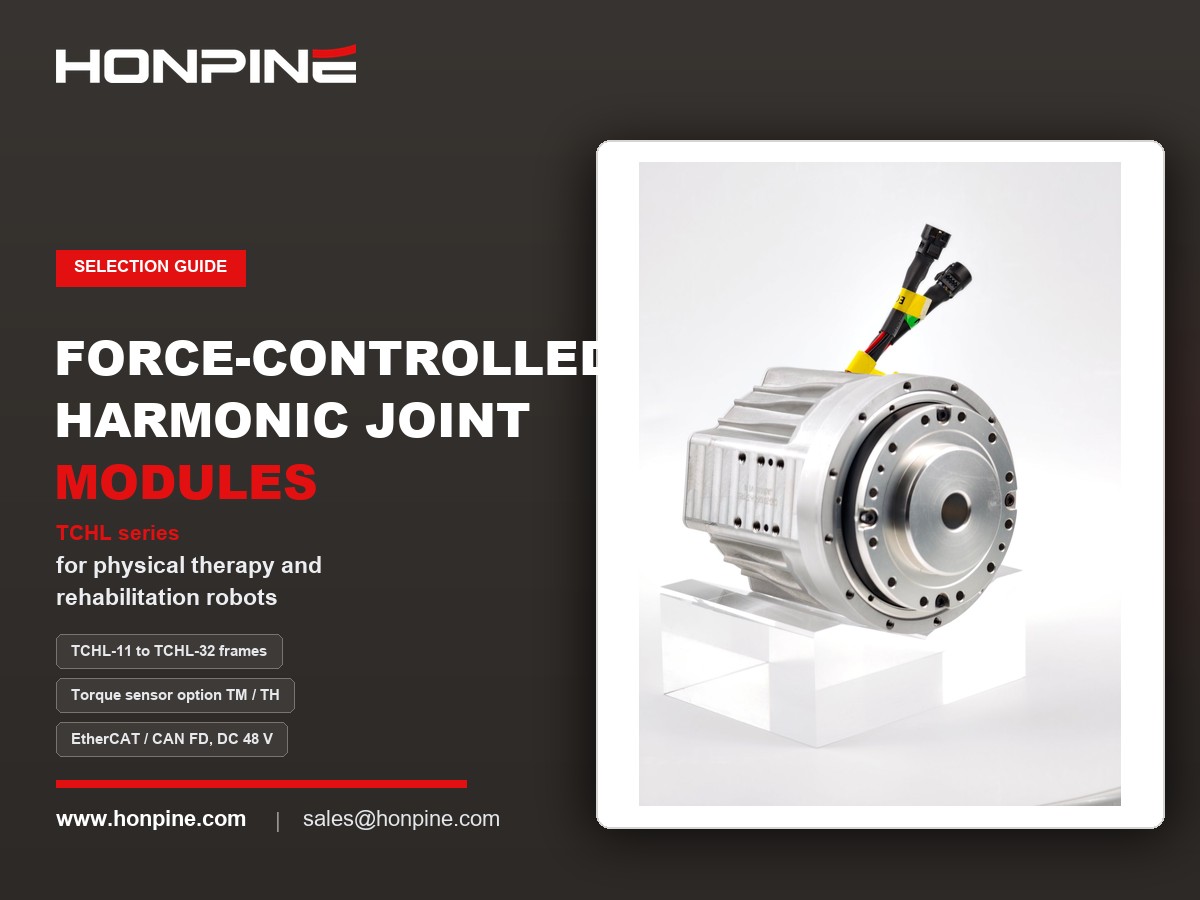
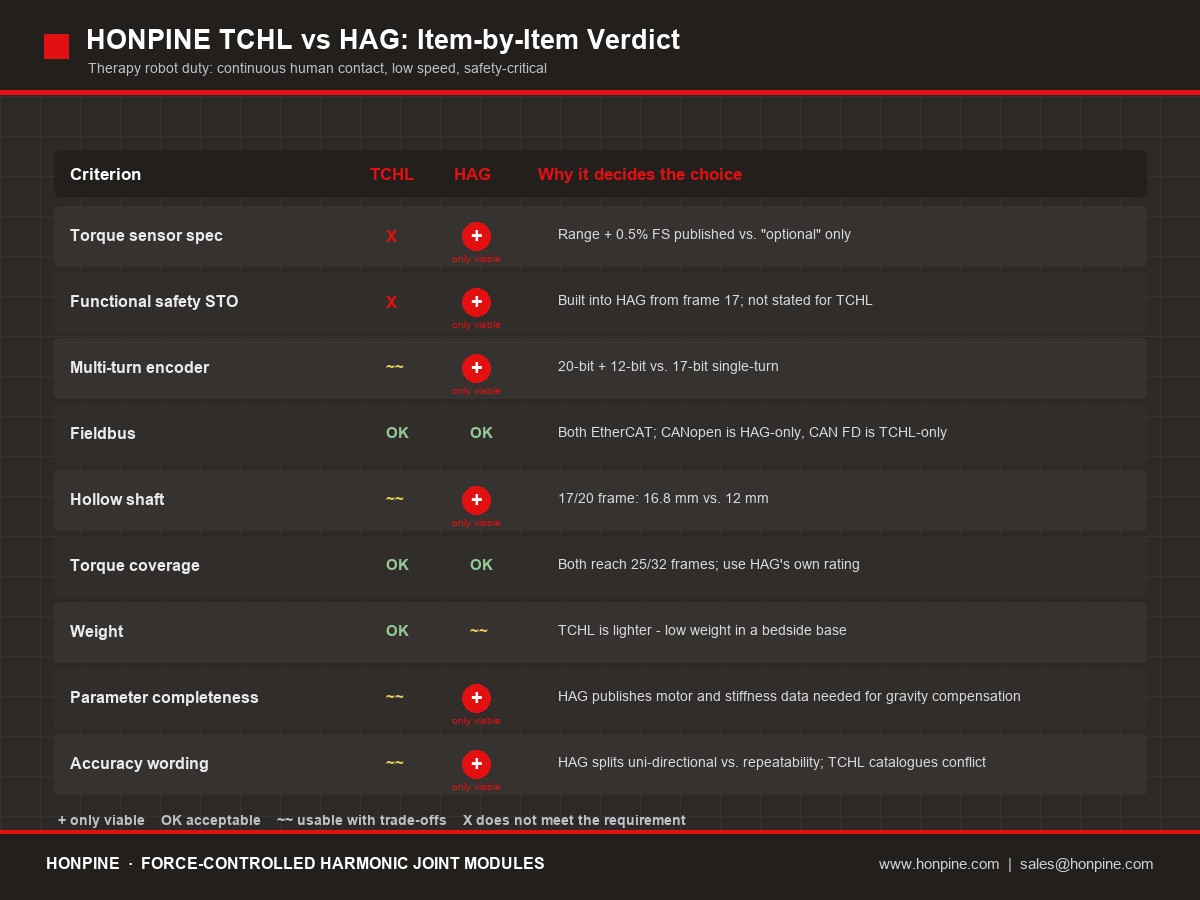
TCHL und HAG von HONPINE sind zwei Produktdefinitionen auf einer Plattform, nicht zwei Generationen. TCHL ist die leichte, kompakte Serie für internationale Vertriebskanäle; HAG ist die hochintegrierte Serie mit funktionaler Sicherheit. Beide bieten einen optionalen Drehmomentsensor – und genau hier entscheidet sich das Urteil.
4.1 Bereiche, in denen HAG eindeutig überlegen ist
4.1.1 Eine veröffentlichte Drehmomentsensorspezifikation, die zugesichert werden kann
Ein kraftgeregeltes Produkt muss eine Frage schriftlich beantworten: Wie hoch ist die Auflösung? Bei HAG ist die Antwort veröffentlicht – Bereich pro Baugröße und 0,5 % Nichtlinearität des Endwerts –, sodass eine Auflösungsangabe genannt, kalibriert und begründet werden kann. TCHL veröffentlicht lediglich „optional“. Bei einem Produkt, dessen gesamtes Wertversprechen auf Kraft beruht, ist ein nicht spezifizierter Sensor ein schwerwiegender Mangel.
4.1.2 Integriertes STO als Grundlage der funktionalen Sicherheit
Physischer Kontakt mit Menschen benötigt eine Sicherheitsgrundlage, die nicht von der Software abhängt. HAG integriert STO ab Baugröße 17; dadurch wird die Kollisionserkennung zu einer sicheren Drehmomentabschaltung. Bestätigen Sie die Sicherheitsstufe und den Zertifizierungsstatus für jede Baugröße schriftlich, bevor Sie sich festlegen.
4.1.3 Multiturn-Absolutgeber für die Positionierung des Patienten
Nach einem Not-Halt oder Stromausfall während einer klinischen Sitzung liegt der Patient weiterhin auf dem Bett. Ein Singleturn-Absolutgeber erzwingt eine Referenzfahrt mit einem Menschen unter dem Arm; der 12-Bit-Multiturn-Geber von HAG macht diesen Schritt vollständig überflüssig.
4.2 Bereiche, in denen TCHL weiterhin sinnvoll ist
TCHL bleibt dort die bessere Lösung, wo die Masse die entscheidende Einschränkung darstellt – bei tragbaren oder luftgetragenen Strukturen sowie bei Geräten, die von einem Bediener getragen werden – und wo die übergeordnete Steuerung CAN FD unterstützt. Bei einem Therapieroboter am Bett mit feststehender oder fahrbarer Basis ist das Gewicht nicht die entscheidende Einschränkung, sodass sein Hauptvorteil hier nicht zum Tragen kommt.
5. Zuordnung der Baugröße und Auflösungsbudget der Kraftregelung
5.1 Veröffentliche Sensorbereiche und Auflösung von HAG
Die Auflösung entspricht dem Messbereich × 0,5 % des Endwerts, da die Nichtlinearität bezogen auf den Endwert angegeben wird. Daraus folgt die praktische Regel: Wählen Sie einen Bereich, der nahe am Arbeitsdrehmoment liegt. Eine Überdimensionierung kostet Auflösung – ein Sensor mit 500 N.m löst 2,5 N.m auf und ist damit zwanzigmal gröber als ein Sensor mit 25 N.m.
5.1.1 Rechenbeispiel: von der Kraft am Endeffektor zum Gelenkdrehmoment
Eine normale Kraft der manuellen Therapie von 10–50 N, übertragen über einen Hebelarm am Handgelenk von ungefähr 0,10–0,20 m, ergibt ein Drehmomentsignal am Handgelenk von 1–10 N.m. Im Vergleich zur Tabelle entspricht die Auflösung von HAG-17 mit 0,375 N.m etwa 2–4 N am Endeffektor – praktikabel, aber nicht großzügig bei einer Behandlungsvorgabe in 5-N-Schritten; außerdem enthält die Gelenkmessung weiterhin Gravitation, Trägheit sowie harmonische Reibung und Hysterese.
5.2 Die zu benennende Grenze: Gelenkmessung ist kein geschlossener Regelkreis für die Therapiedosis
Ein Drehmomentsensor auf Gelenkebene schließt den Regelkreis für die Therapiedosis nicht allein. Die korrekte Architektur besteht aus zwei Ebenen: Gelenkdrehmomenterfassung für Sicherheit, Kollisionserkennung und Kompensation sowie Kraftmessung am Endeffektor für die Dosierung. Dies ausdrücklich zu sagen, unterscheidet eine belastbare Spezifikation von einer Marketingaussage – und ist zugleich der ehrliche Grund, einen Kraft/Drehmoment-Sensor am Handgelenk in der Stückliste beizubehalten.
6. HAG richtig auswählen: Checkliste für Bestellung und Validierung
6.1 Vor der Bestellung
1. STO pro Baugröße. Bestätigen Sie, dass die Baugröße im Modellcode HAG-XX T-XXX-DC1-02-B-E tatsächlich STO enthält, und fordern Sie die Sicherheitsstufe (SIL/PL) sowie den Zertifizierungsstatus an. Die HONPINE-Dokumentation widerspricht sich beim STO (HAU-14 „nicht enthalten“ gegenüber HAG-14 „integriert“); dies muss daher schriftlich geklärt werden.
2.Messzustand der veröffentlichten Werte. HAG wird in T-Konfiguration (mit Sensor) und N-Konfiguration (ohne Sensor) geliefert, der Katalog enthält jedoch eine einzige Parametertabelle. Lassen Sie schriftlich bestätigen, ob Nenn- und Spitzendrehmoment mit oder ohne Drehmomentsensor gemessen wurden.
3.Dynamisches Verhalten des Sensors. Bandbreite, Hysterese und thermische Drift. Die Therapie läuft über lange Sitzungen kontinuierlich: Die Drift entscheidet, ob Minute 30 der Minute 1 entspricht, und die Bandbreite begrenzt die erreichbare Nachgiebigkeitsregelung.
4.Wie und wie häufig die Drehmesswerte den Bus erreichen. Entscheiden Sie, ob der Kraftregelkreis innerhalb des Antriebs oder auf der übergeordneten Steuerung läuft. Bei einer Regelung mit 1 kHz muss die Übertragungsrate des Sensors dazu passen – bevorzugen Sie die EtherCAT-Version.
6.2 Vor dem Versand
5. Werkskalibrierprotokoll. Fordern Sie für jedes Modul einen Kalibrierbericht zu Steifigkeit, Hysterese und Nullpunktdrift an und bestätigen Sie, dass die Steuerung diese Parameter zur Kompensation auslesen kann. Dies ist der Ansatzpunkt dafür, dass sich bei einer Lieferung in großen Stückzahlen „jede Maschine gleich anfühlt“.
6.Prüfpunkte auf dem Prüfstand. Sprungantwort der Kraft am Endeffektor und stationäre Genauigkeit bei Raumtemperatur sowie nach dem Aufwärmen; Schwelle und Reaktionszeit der Kollisionserkennung zusammen mit STO; Gefühl bei der Handführung; Genauigkeitsabnahme nach einer Million Zyklen.
7.Konformitätsweg. Wenn das Gerät unter die Vorschriften für Medizinprodukte fällt, führen Sie das Risikomanagement nach IEC 60601 und ISO 14971 durch. Dieser Artikel ist keine Grundlage für eine Zertifizierung; maßgeblich ist die Beurteilung der zuständigen Fachstelle.
7. Fazit auf einer Seite
Warum Kraftregelung. Ein Therapieroboter übt eine Kraft auf einen menschlichen Körper aus, und ein menschlicher Körper ist ein verformbares Kontaktobjekt; daher kann die Positionsregelung die Kraft nicht steuern. Kraftregelung ist die Voraussetzung und keine Premiumoption: Dosierung, Sicherheit und eine erlernbare Technik beruhen gleichermaßen darauf.
TCHLoderHAG.HAG. Drei entscheidende Vorteile treffen genau die kritischen Punkte dieses Szenarios: eine zusicherbare Kraftspezifikation (veröffentlichter Bereich und 0,5 % Nichtlinearität), eine STO-Grundlage für die funktionale Sicherheit und ein Multiturn-Absolutgeber, der die Patientenpositionierung nach einem Ereignis wiederherstellt. Der Gewichtsvorteil von TCHL fällt bei einer Maschine am Bett am wenigsten ins Gewicht, und eine nicht veröffentlichte Sensorspezifikation ist bei einem kraftgeregelten Produkt ein schwerwiegender Mangel.
So wird es eingesetzt. Verwenden Sie HAG-17 für das Handgelenk, HAG-20 für den Ellbogen und HAG-25 für die Schulter als Basiskombination und prüfen Sie die Bereichsreserve für jedes Gelenk anhand des Arbeitsdrehmoments. Verwenden Sie zwei Ebenen – Gelenkdrehmomenterfassung für Sicherheit und Nachgiebigkeit sowie Kraftmessung am Endeffektor für die Dosierung – und schließen Sie die sieben Punkte in Abschnitt 6 ab, bevor Sie eine Bestellung freigeben.
Quellen und Vertrauensniveaus
Haftungsausschluss
· Die Einschätzungen zur Konfiguration (Freiheitsgrade, Gelenkdurchmesser, Reichweite, Drehmomentstufen) sind visuelle Schätzungen und nicht die tatsächlichen Konstruktionsparameter der fotografierten Maschine. Sie veranschaulichen eine Auswahlmethode und dürfen nicht als technische Schlussfolgerung zu diesem Modell dargestellt werden.
·Die Herstellerangaben stammen aus Katalogen mit mehreren internen Widersprüchen; dieser Artikel wählt nicht stillschweigend eine einzelne Angabe aus. Arbeiten Sie vor jeder externen Festlegung mit der neuesten Spezifikation und einer schriftlichen Bestätigung des Herstellers.
·Wenn ein Therapiegerät als Medizinprodukt klassifiziert ist, obliegen Sicherheit und Konformität (IEC-60601-Reihe, ISO 14971 und verwandte Normen) der zuständigen Zertifizierungsstelle. Dieser Artikel ist keine Grundlage für eine Zertifizierung.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
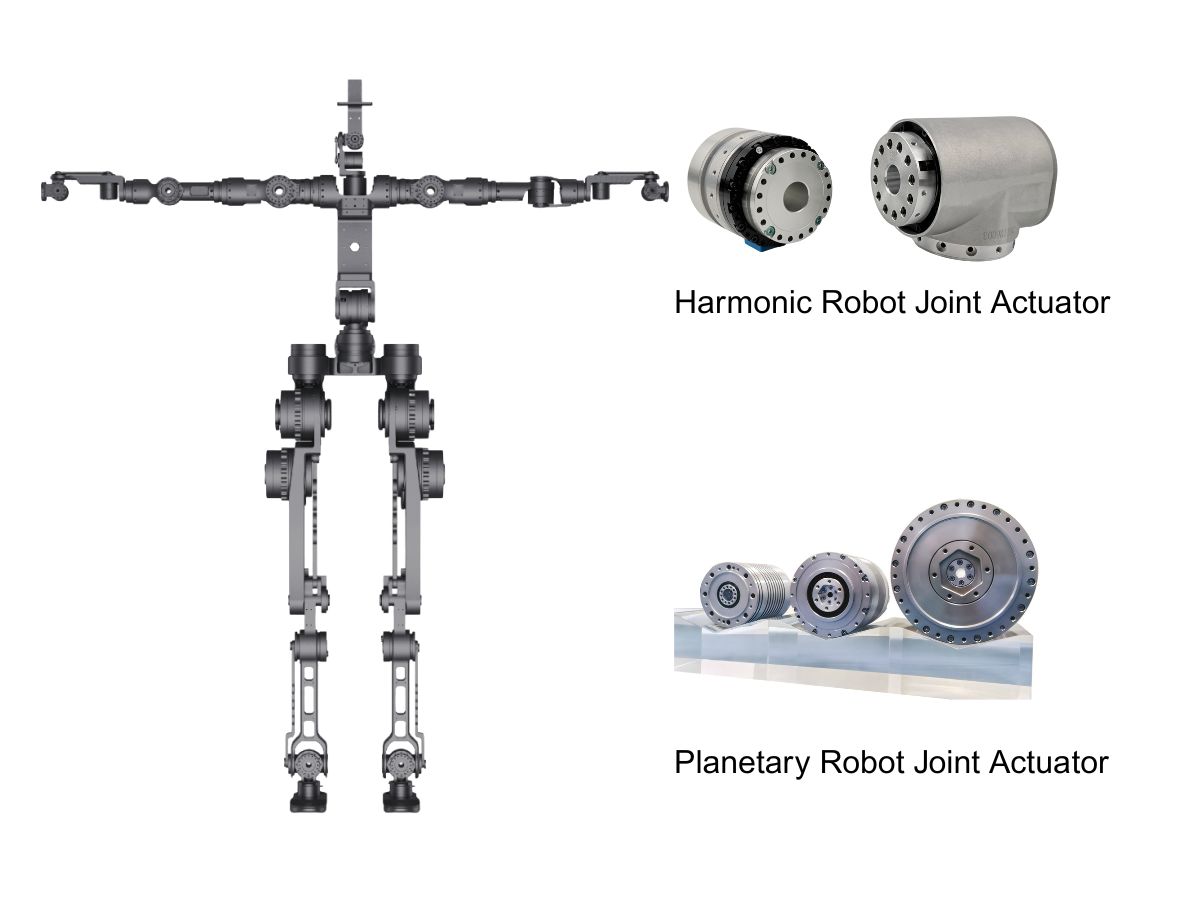
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
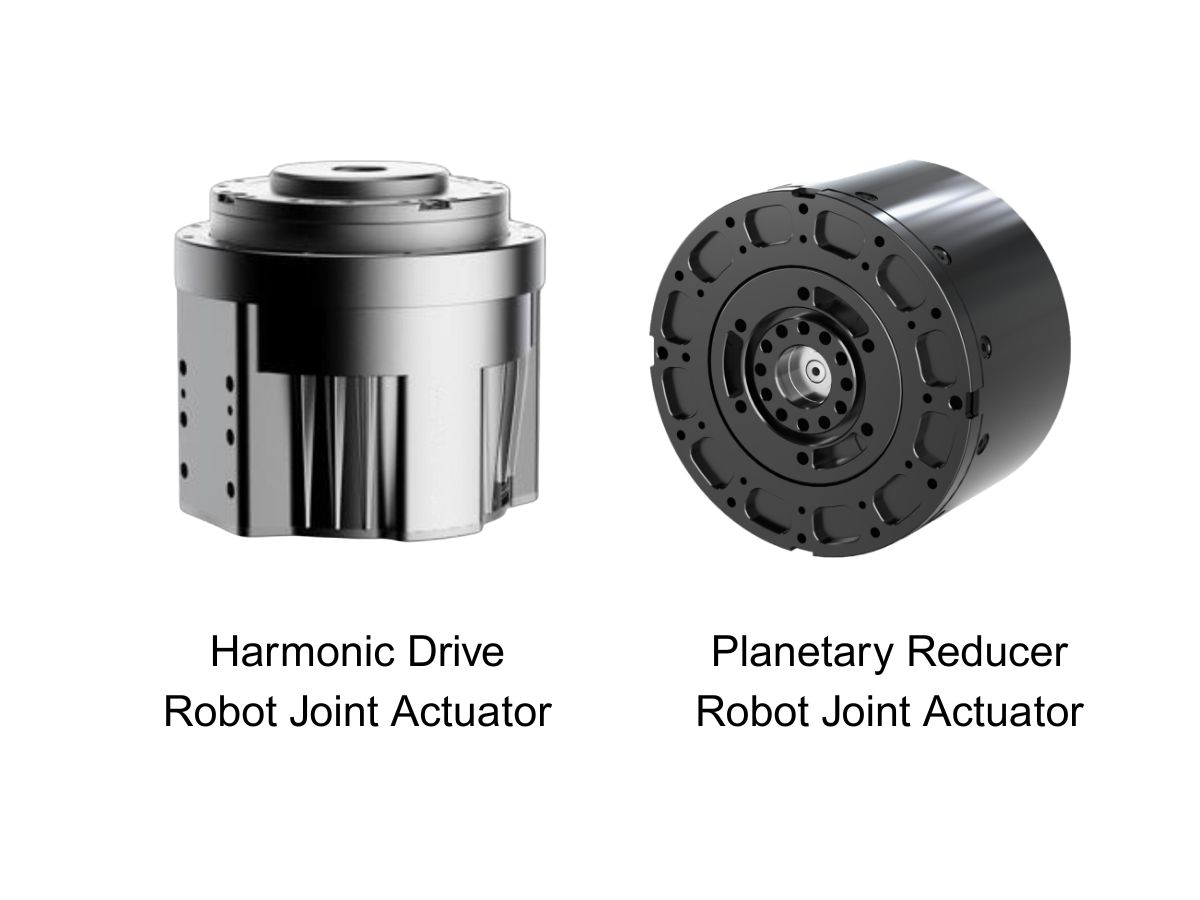
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
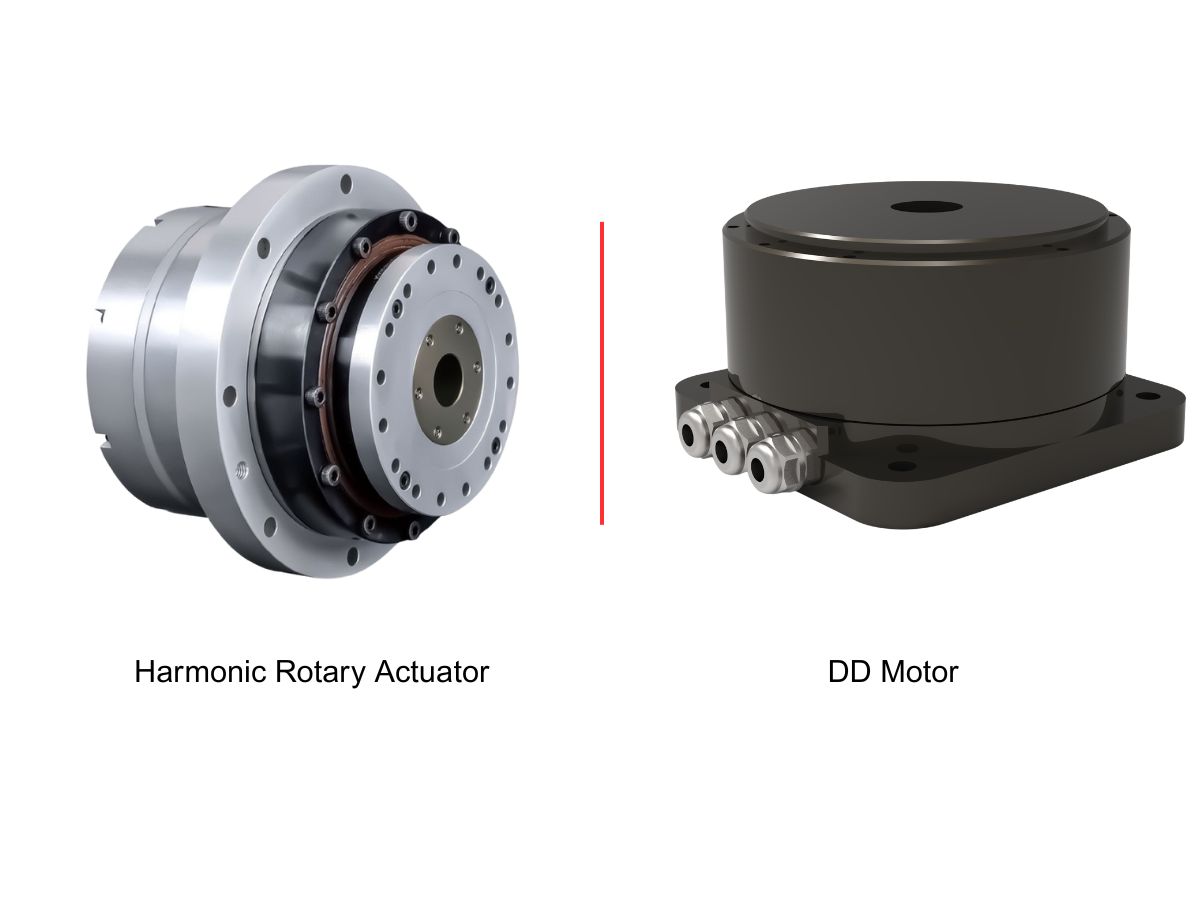
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
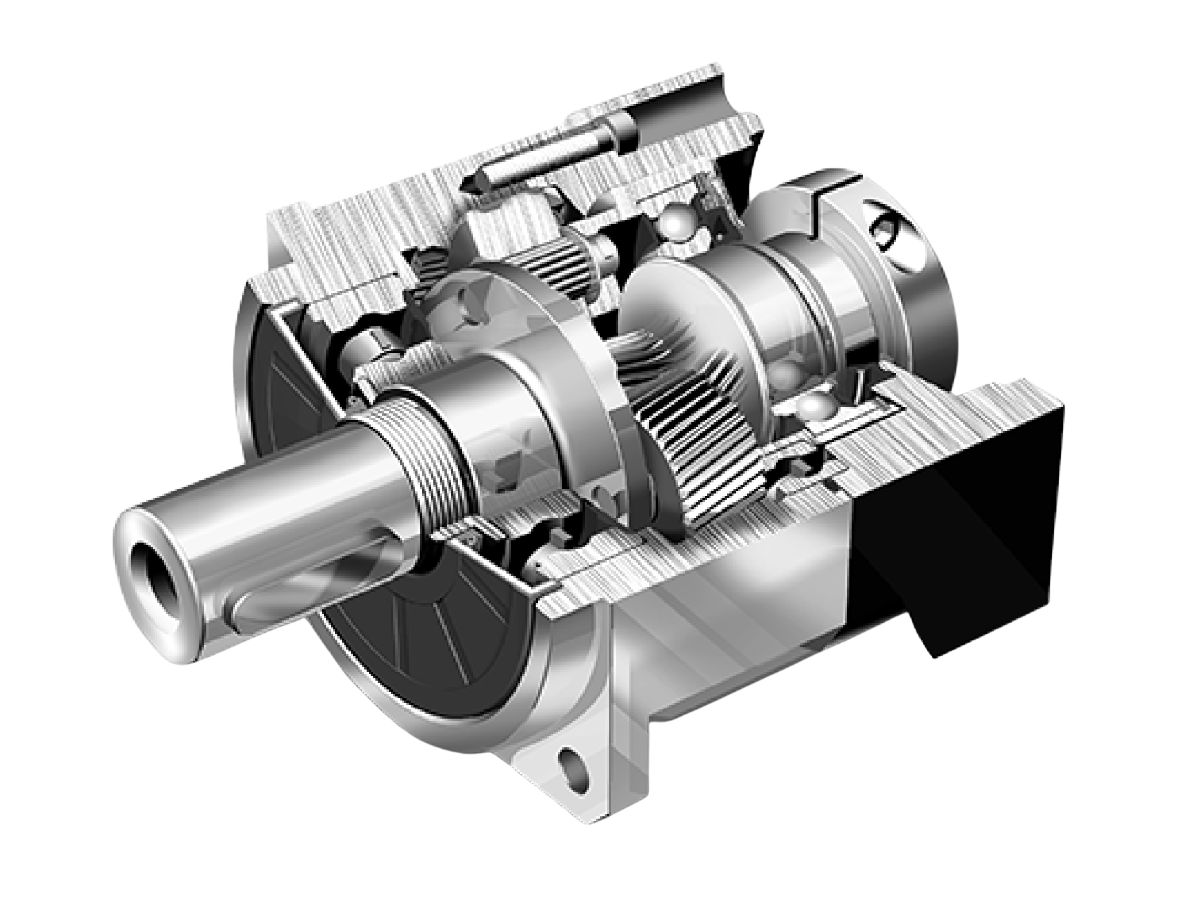
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
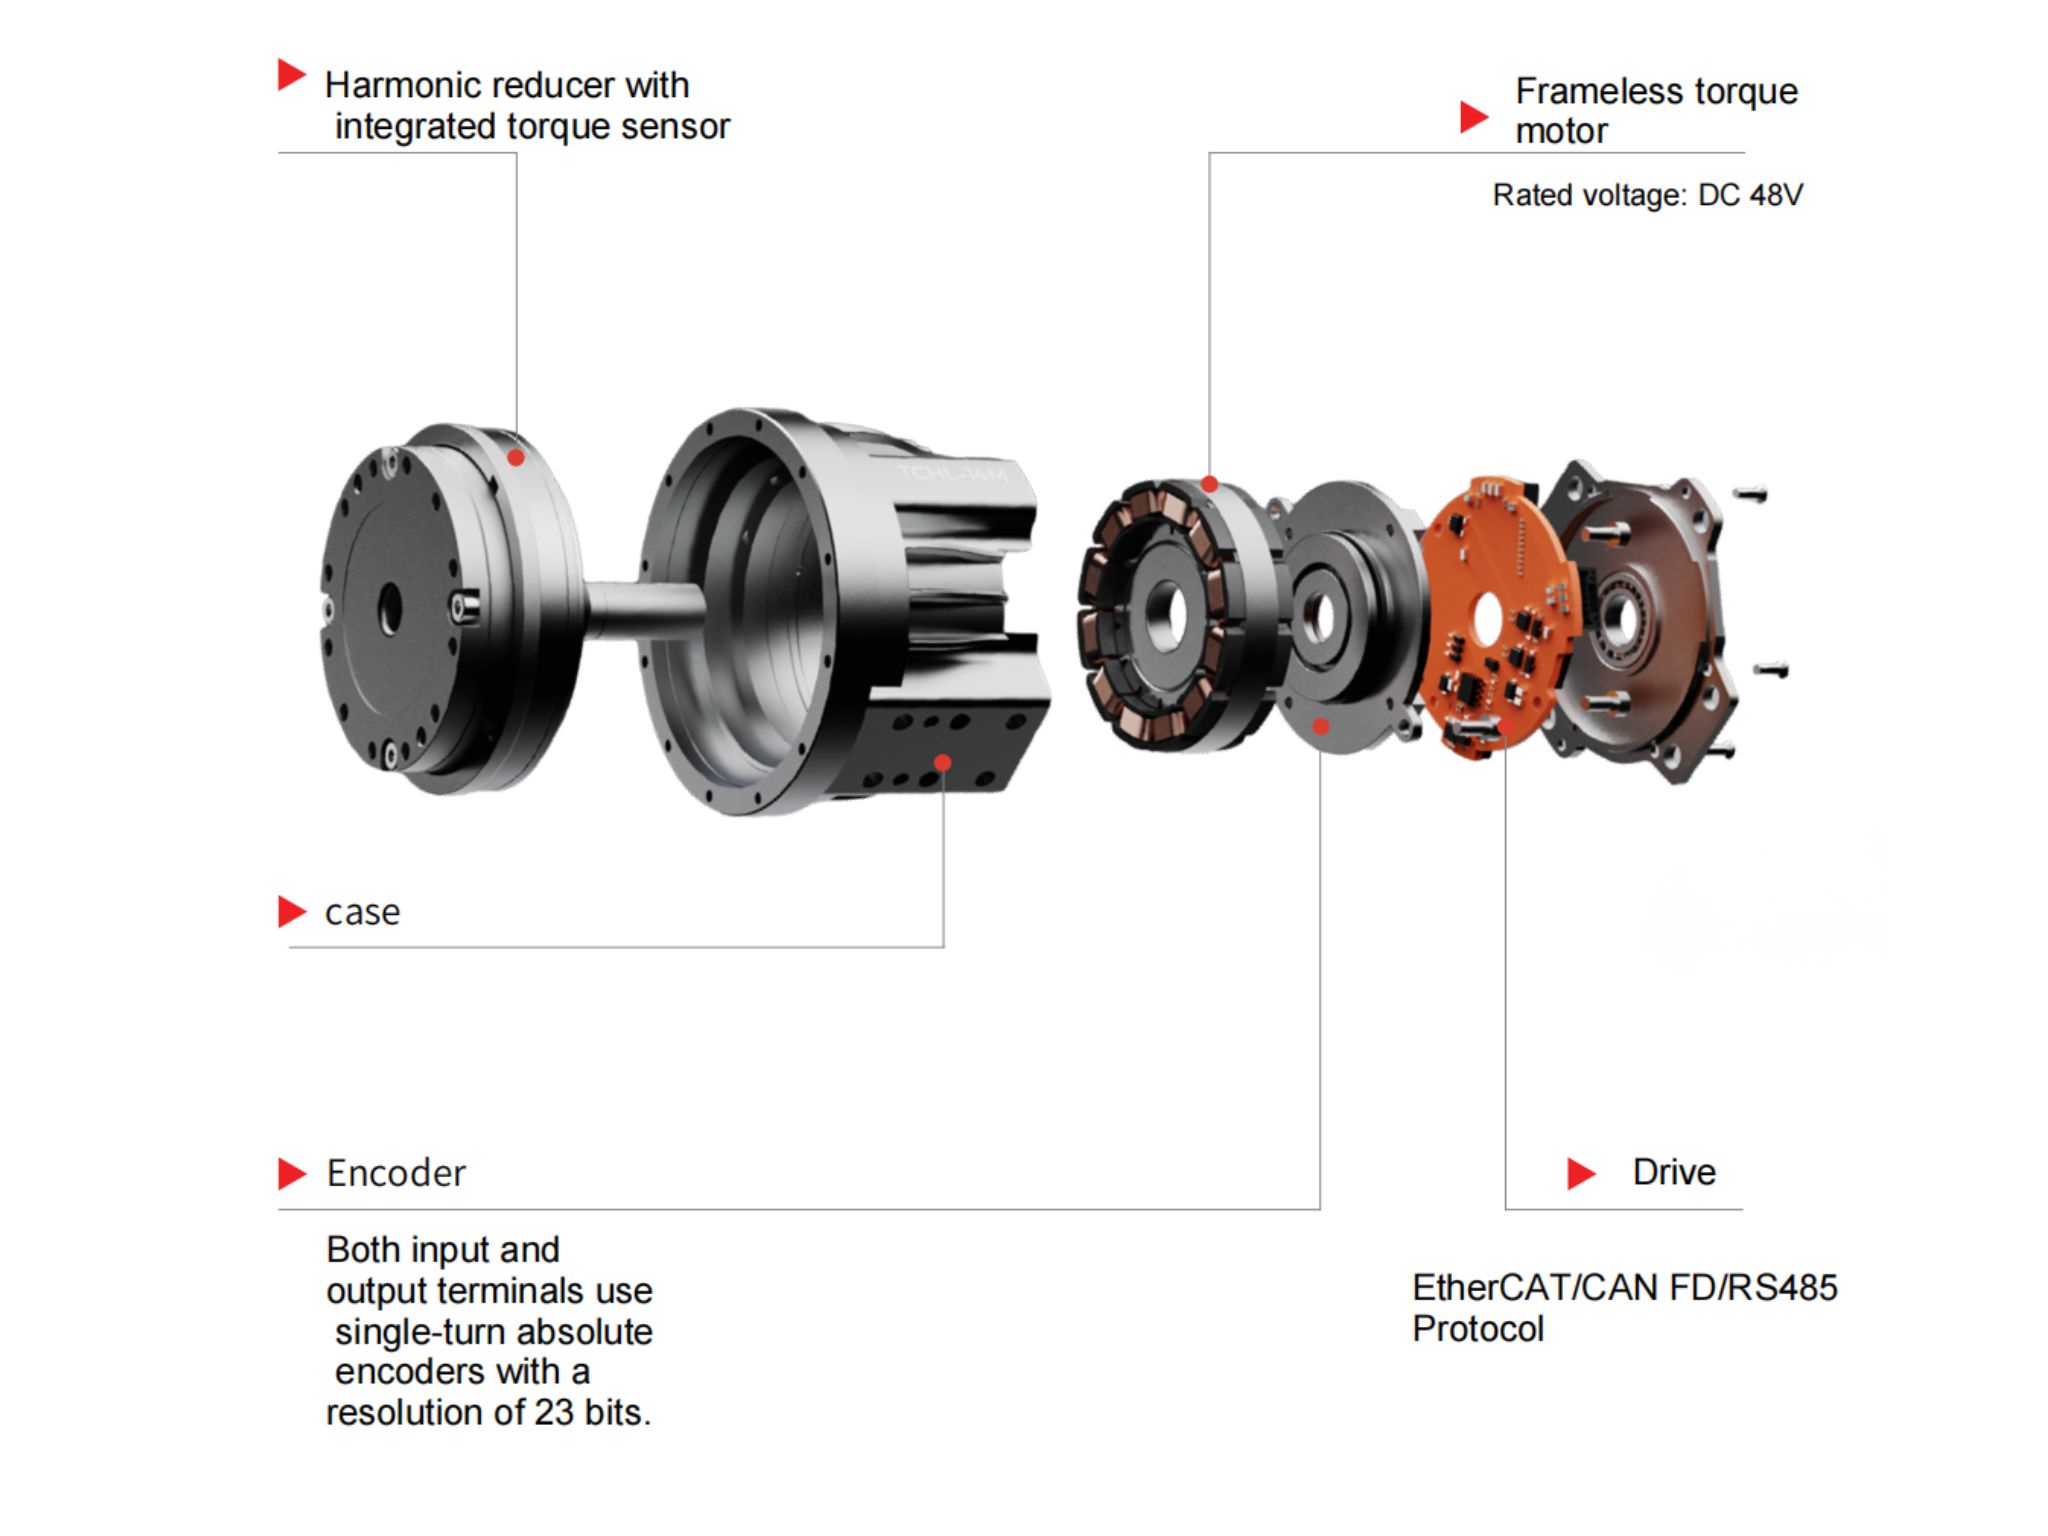
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
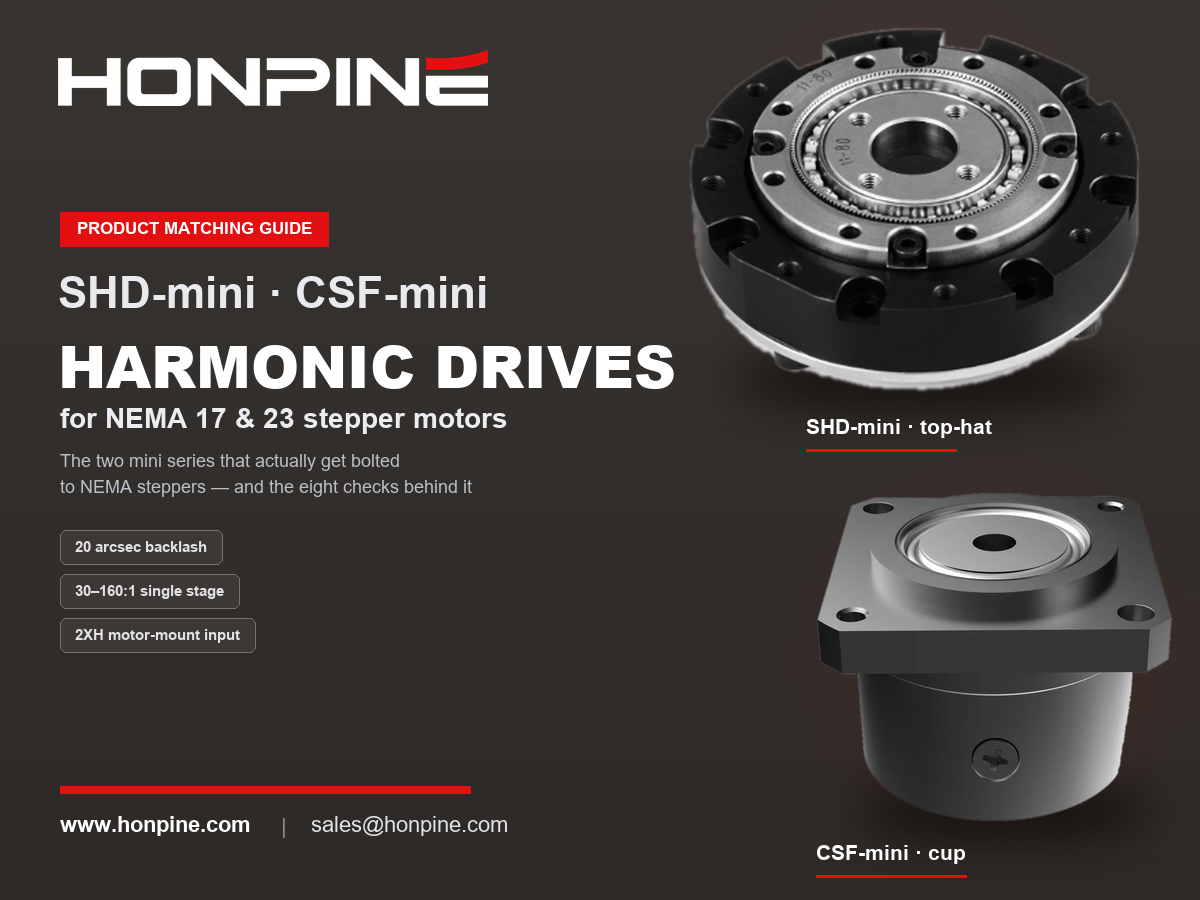
 Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.
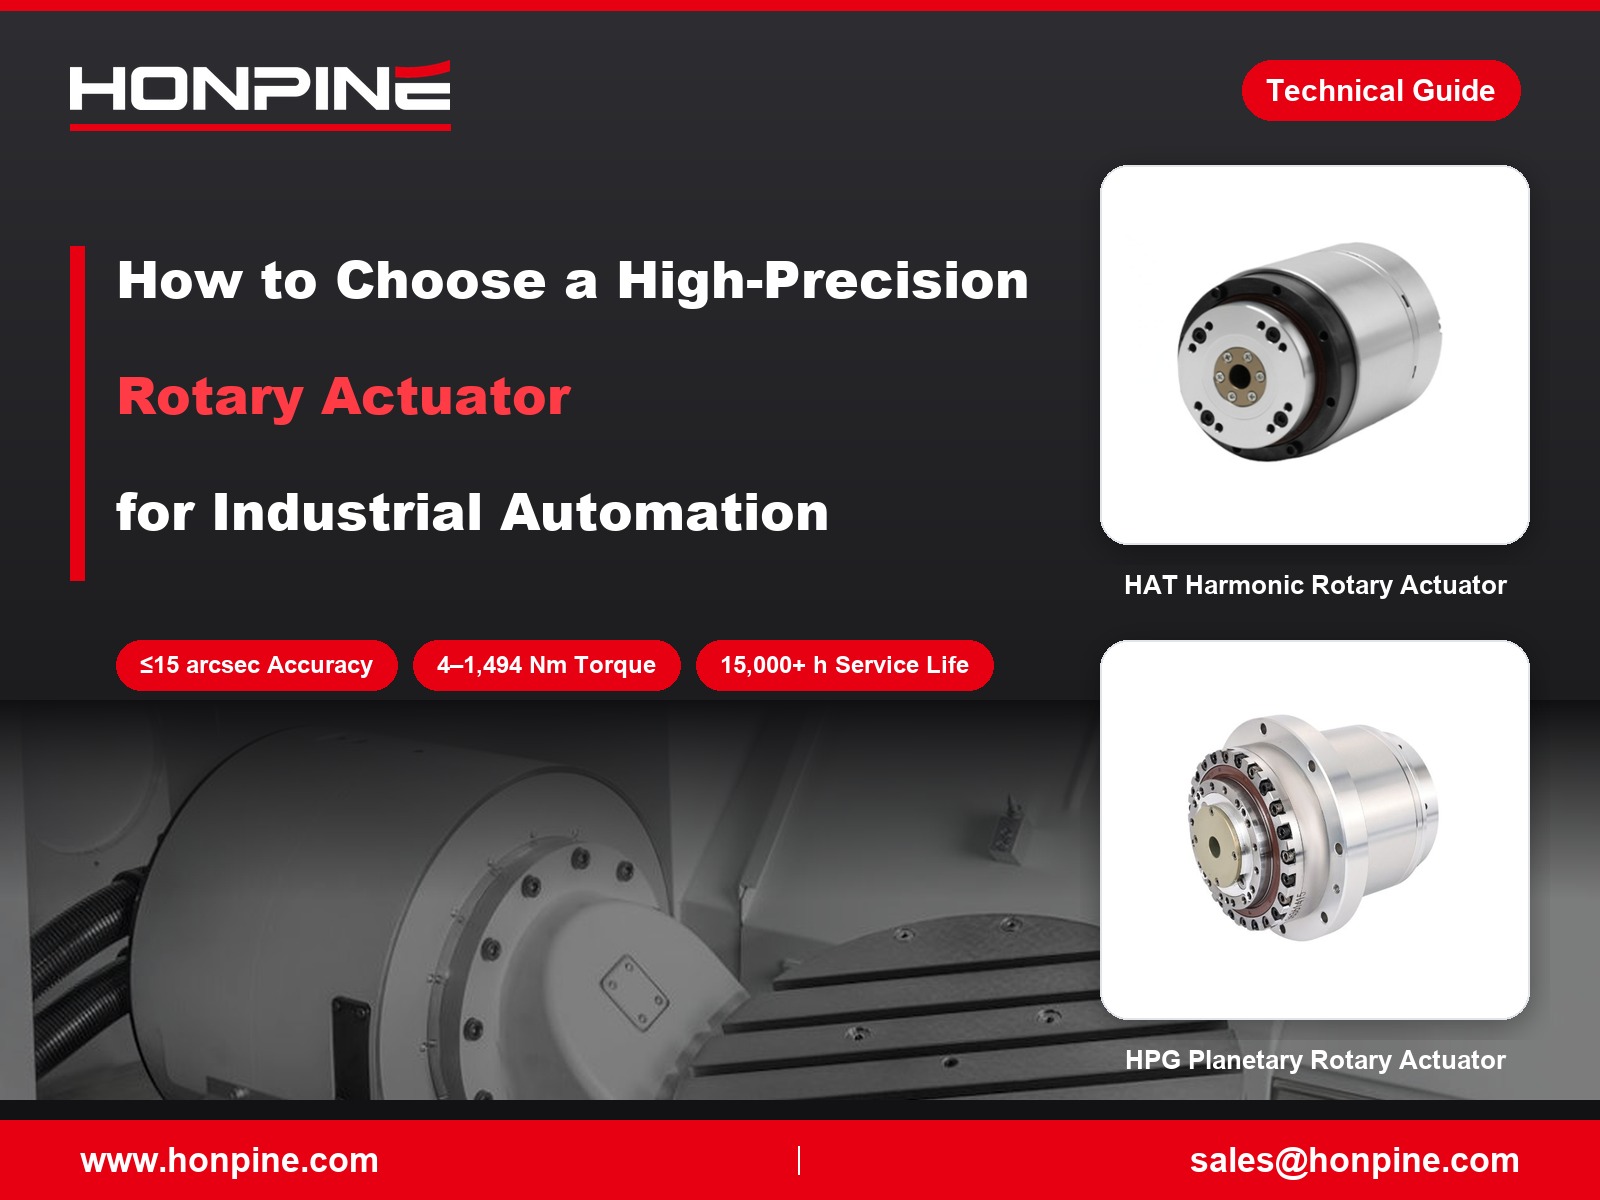
 Wie wählt man hochpräzise Drehantriebe für die industrielle Automatisierung aus?Hochpräzise Drehantriebe spielen eine wichtige Rolle in der industriellen Automatisierung, wo Positioniergenauigkeit, Wiederholgenauigkeit, Langlebigkeit und flexible Installation die Anlagenleistung direkt beeinflussen. HONPINE bietet vier Hauptserien von Präzisionsdrehantrieben an, darunter die harmonischen Drehantriebe HAT, HAM und HAS sowie die Planetengetriebe-Drehantriebe HPG mit geringem Verdrehspiel. Mit Nenndrehmomenten von 4 bis 1.494 Nm im gesamten Produktsortiment sind diese Lösungen für Anwendungen in der Halbleiterfertigung, der 3C-Automatisierung, der Laserbearbeitung und in CNC-Werkzeugmaschinen ausgelegt. Erfahren Sie, wie Sie anhand der Betriebsbedingungen, der Präzisionsanforderungen und der Anforderungen an die mechanische Integration den passenden Drehantrieb auswählen.
Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Harmonische Roboter-Gelenkaktuatoren für Pipeline-Roboter und andere SpezialausrüstungenPipeline-Roboter arbeiten in engen und komplexen Umgebungen, in denen begrenzter Einbauraum, hohe Lastanforderungen, Kabelführung und präzise Bewegungssteuerung entscheidende Herausforderungen darstellen. Ein zuverlässiger Gelenkaktuator muss ein hohes Drehmoment, kompakte Abmessungen und eine stabile Leistung bieten und sich gleichzeitig an anspruchsvolle Betriebsbedingungen anpassen. Harmonische Roboter-Gelenkaktuatoren integrieren Präzisionsgetriebe, Motorantrieb und Sensorfunktionen in einer kompakten Bewegungseinheit und eignen sich daher für Pipeline-Roboter und andere spezialisierte Robotersysteme. Dieser Artikel erläutert die wichtigsten Konstruktionsanforderungen von Pipeline-Robotern und erklärt, wie die harmonischen Roboter-Gelenkmodule HPJM von HONPINE zur Realisierung kompakter, leistungsstarker und zuverlässiger Robotiklösungen beitragen.
 Harmonic-Aktuator für Hebeanlagen: Präzision, Drehmomentdichte und kompakte Bewegungssteuerung – EinführungModerne Hebeanlagen erfordern mehr als nur das vertikale Bewegen einer Last. Robotische Hubachsen, Hubmodule für AGVs und AMRs, Halbleiterausrüstung, Inspektionsplattformen und spezialisierte Winden verlangen zunehmend eine hohe Drehmomentdichte, präzise Positionierung, geringes Spiel, hohe Steifigkeit und kompakte Bewegungssteuerung. Ein Harmonic-Aktuator integriert ein Harmonic Drive mit einem Motor und, je nach Konfiguration, Encodern, Bremsen, Servoantrieben und Kommunikationsschnittstellen in einem kompakten Bewegungsmodul. Dieser Artikel erläutert, wie Harmonic-Aktuatoren in verschiedenen Hubsystemen eingesetzt werden können und warum ihre Kombination aus Präzision, Drehmomentdichte, Steifigkeit und Integration sie für automatisierte Hub- und Positionierungsanwendungen geeignet macht.
 Harmonische Drehaktuatoren für Halbleiterausrüstung: Präzisionsbewegung, Hohlwellendesign und FOC-SteuerungHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In der Halbleiterfertigungsausrüstung geht es bei Drehbewegungen nicht einfach darum, einen Mechanismus rotieren zu lassen. Begrenzter Einbauraum, die Verlegung von Kabeln und Schläuchen, Stabilität bei niedrigen Drehzahlen, präzise Positionierung und kontinuierlich anpassbare Bewegungsprofile können die Leistung der Maschine beeinflussen. Deshalb werden harmonische Drehaktuatoren zu einer wichtigen Bewegungslösung für Halbleiterausrüstung. In diesem Artikel erläutere ich anhand unserer Erfahrungen bei der Entwicklung von Anwendungen für Ausrüstung, Deckenfördersysteme, Waferhandling, Reinigung und Kristallzüchtung, wie harmonische Getriebe, FOC-basierte Motorsteuerung, Encoder-Rückmeldung, ein großes Hohlwellendesign und flexible mechanische Schnittstellen zusammenwirken, um praktische Bewegungsanforderungen in der Halbleiterindustrie zu erfüllen.
 Miniatur-Harmonic-Drive für minimalinvasive chirurgische RoboterMinimalinvasive chirurgische Roboter benötigen äußerst kompakte Antriebssysteme, die präzise Bewegungen auf engstem mechanischem Raum ermöglichen. Da Roboterinstrumente immer kleiner und beweglicher werden, können herkömmliche Antriebsarchitekturen mit Herausforderungen in Bezug auf Größe, Seilelastizität, Reibung, Hysterese und mechanische Integration konfrontiert sein. Ein Miniatur-Harmonic-Drive bietet einen möglichen Ansatz, indem er hochuntersetzte Präzisionsübertragung, geringes Spiel und kompakte Abmessungen bei kleinem Bauraum ermöglicht. In diesem Artikel erläutere ich, warum Miniatur-Harmonic-Getriebe für die chirurgische Robotik relevant sind, vergleiche externe sehnengetriebene und distale Antriebsarchitekturen und bespreche die wichtigsten technischen Überlegungen hinter HONPINEs CSF-mini Miniatur-Harmonic-Getriebe für kompakte Robotergelenke, flexible Roboterinstrumente und andere Präzisionsmechanismen.
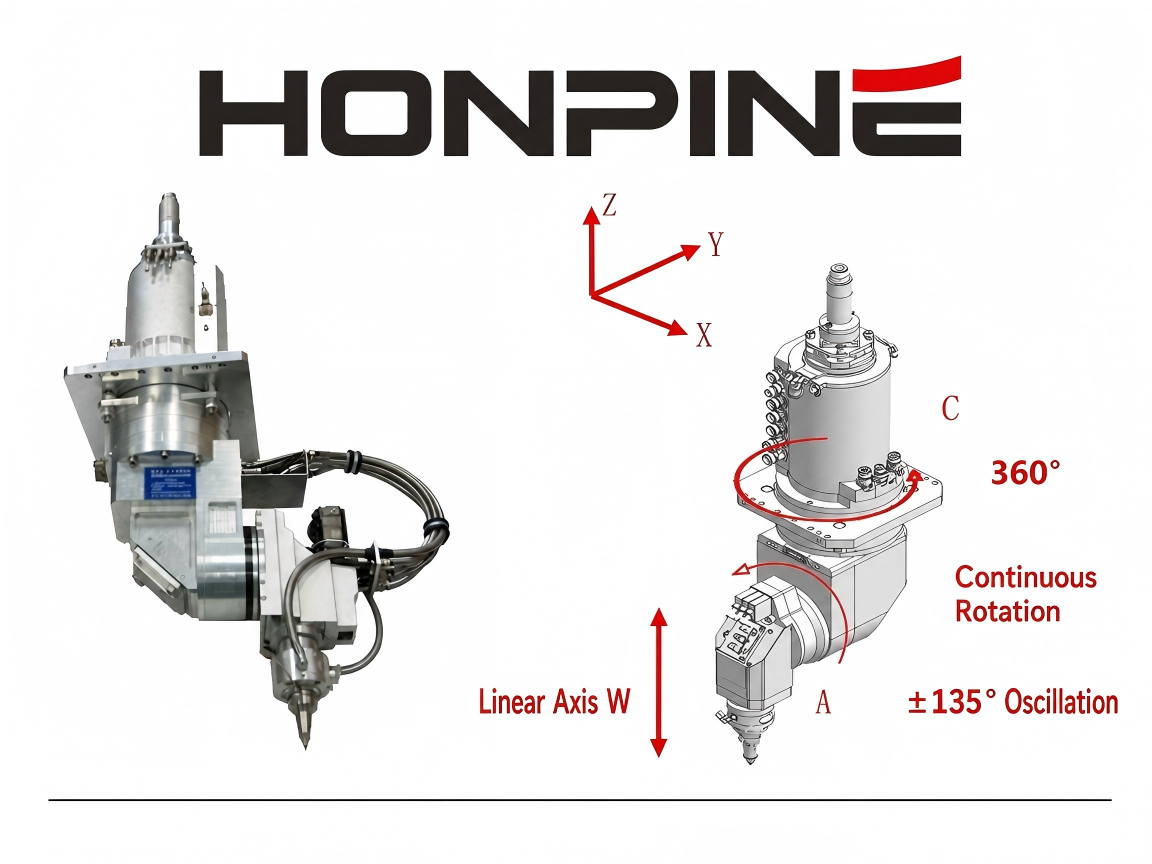
 Warum benötigen Laser-Pendelschweißsysteme einen hochpräzisen Harmonic-Drehantrieb?Laser-Pendelschweißen wird zunehmend in der Batterieherstellung, beim Stromschienenschweißen, in der Elektronik, bei Medizinprodukten, im Roboterschweißen und in anderen Präzisionsfertigungsanwendungen eingesetzt, bei denen die Strahlbewegung präzise und wiederholbar bleiben muss. Bei mechanischen Pendelschweißsystemen hängt die Schweißqualität jedoch nicht nur von den Laserparametern ab, sondern auch von der Präzision des Drehbewegungsmechanismus, der den Pendelkopf antreibt. Spiel, unzureichende Torsionssteifigkeit, begrenzte Drehmomentdichte und Positionierungsfehler können die tatsächliche Strahlbahn und die Stabilität des Schmelzbads unmittelbar beeinflussen. Daher wird eine hochpräzise Drehbewegungslösung zu einem wichtigen Bestandteil moderner Laser-Pendelschweißanlagen. Ein Harmonic-Drehantrieb kombiniert präzise Kraftübertragung, hohe Steifigkeit, geringes Spiel und kompakte Integration und eignet sich daher besonders für mechanische Pendelköpfe, die unter dynamischen Lasten eine kontrollierte Drehbewegung erfordern.
 Wann erfordert die Steuerung eines Außenbordmotors einen Harmonic-Drehantrieb?Die Steuerung elektrischer Außenbordmotoren entwickelt sich von einer einfachen mechanischen Funktion zu einer Präzisionsanwendung für Bewegungssteuerung. Dieser Artikel erläutert, wann ein Harmonic-Drehantrieb eine geeignete Lösung darstellt, und untersucht die Rolle von Präzisionsgetrieben, geringem Spiel, hoher Drehmomentdichte, Encoder-Rückmeldung und kompakter mechanischer Integration. Darüber hinaus werden Anwendungen in Elektrobooten, autonomen Überwasserfahrzeugen, unbemannten Booten, maritimer Robotik und elektrischen Schiffsantrieben betrachtet, um Ingenieuren die Auswahl des richtigen Drehantriebs anhand von Lenkmoment, Geschwindigkeit, Positioniergenauigkeit, Betriebsbedingungen und Installationsanforderungen zu erleichtern.
 Wie wählt man den richtigen Roboter-Gelenkantrieb für spezialisierte Roboteranwendungen aus?Die Auswahl des richtigen Roboter-Gelenkaktuators ist nicht mehr einfach eine Frage des Vergleichs von Drehmomentspezifikationen oder der separaten Auswahl von Motor und Getriebe. Da humanoide Roboter, kollaborative Roboter, industrielle Roboterarme, medizinische Roboter, mobile Manipulatoren und spezialisierte Robotersysteme immer vielfältiger werden, müssen Roboterhersteller gleichzeitig Drehmoment, Geschwindigkeit, Präzision, Steifigkeit, Gewicht, Einbauraum, Rückmeldung, Kommunikation und Sicherheit berücksichtigen. Dieser Artikel erläutert, wie Ingenieure den richtigen Harmonic-Gelenkaktuator oder Roboter-Gelenkmotor auswählen können, indem sie vom tatsächlichen Anwendungsproblem ausgehen und eine gelenkbezogene Lösung entwickeln, die zur mechanischen Struktur und zu den Steuerungsanforderungen des gesamten Roboters passt.
 Harmonischer Drehantrieb für CNC-Drehachsen: Eine Präzisionslösung für GraviermaschinenErfahren Sie, wie harmonische Drehantriebe die Leistung von CNC-Drehachsen für 4-Achs- und 5-Achs-Graviermaschinen durch präzise Positionierung, geringes Umkehrspiel, hohe Steifigkeit und kompakte Integration verbessern.
 12 Tipps zur Auswahl der richtigen CNC-Rundtischübertragung: Harmonic-Drive-Getriebe, Harmonic-Drive-Drehantrieb, DD-Motor und PlanetengetriebeErfahren Sie, wie Sie das richtige Getriebe für einen CNC-Rundtisch anhand von Genauigkeit, Umkehrspiel, Drehmoment, Drehzahl, Steifigkeit, thermischer Stabilität und Integration auswählen. Vergleichen Sie Wellgetriebe, harmonische Drehantriebe, DD-Motoren, RV-Getriebe und Planetengetriebe.