Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?
In einem herkömmlichen, extern angetriebenen Gelenksystem müssen Entwickler mehrere Komponenten auswählen und integrieren, darunter Motor, Getriebe, Kupplung, Servoantrieb und Encoder. Außerdem müssen sie die mechanische Ausrichtung, die Kabelführung, die Abstimmung der Servoparameter und die Inbetriebnahme des Gesamtsystems bewältigen.
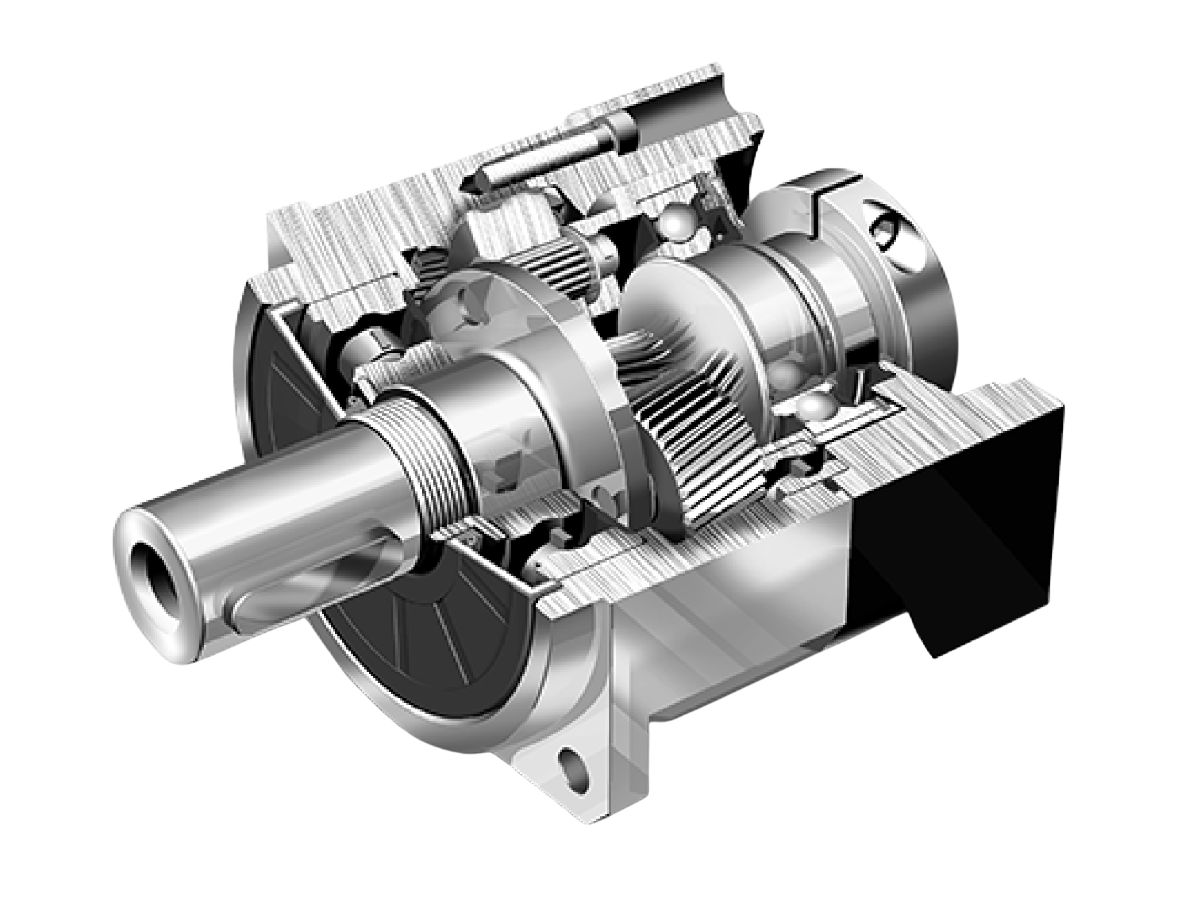
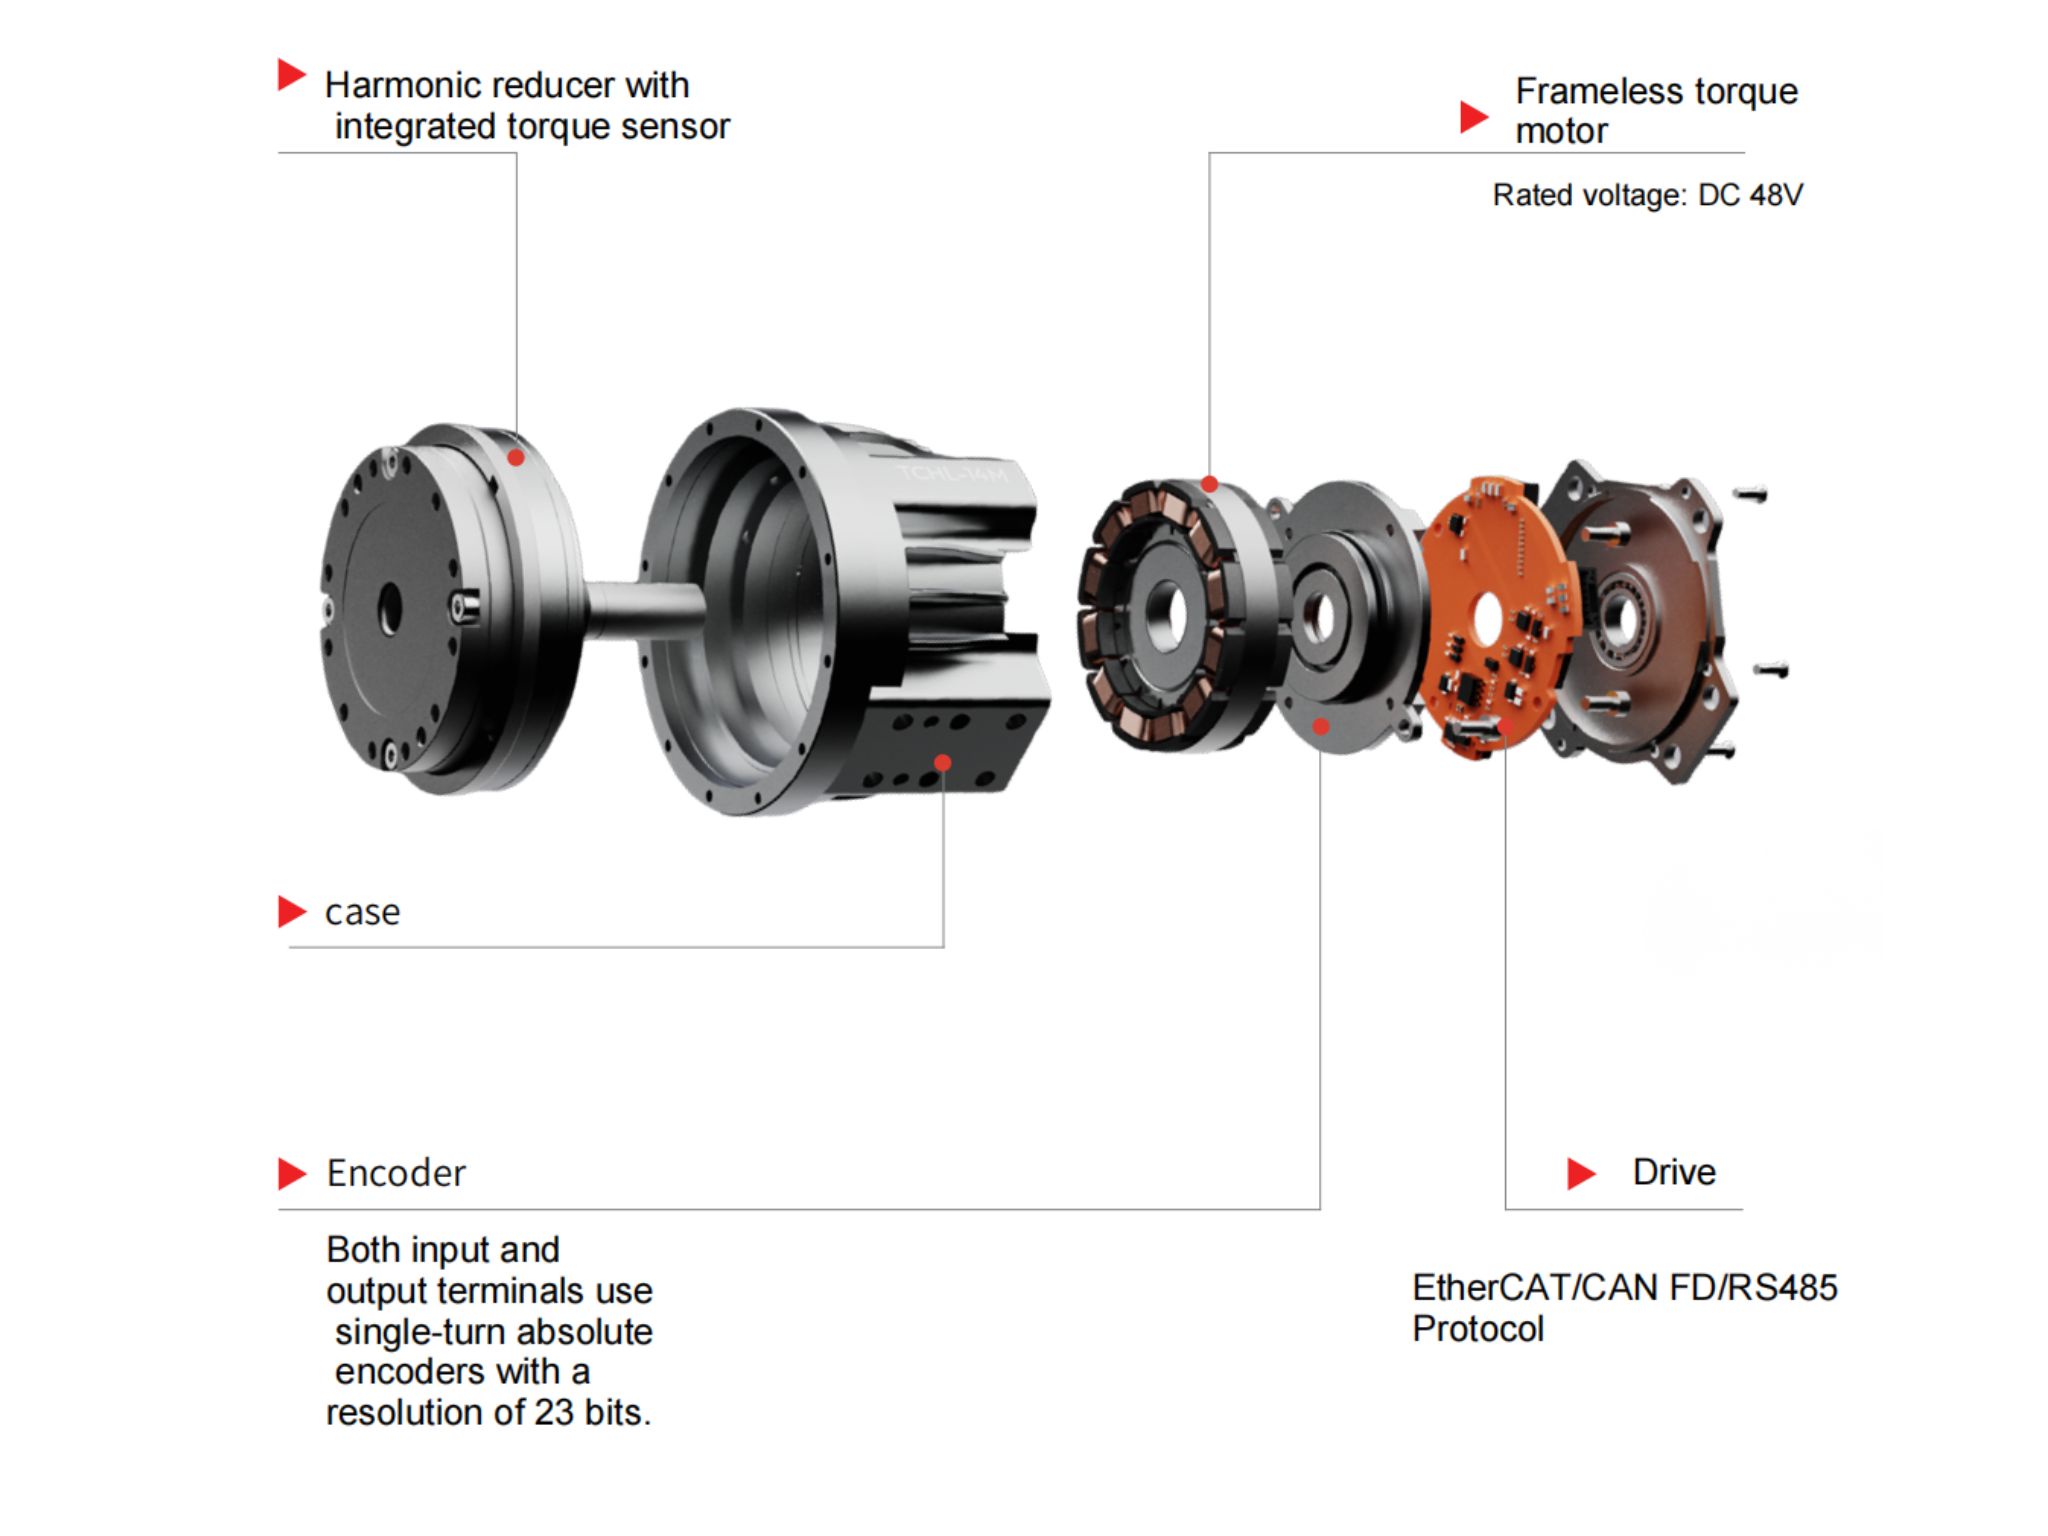
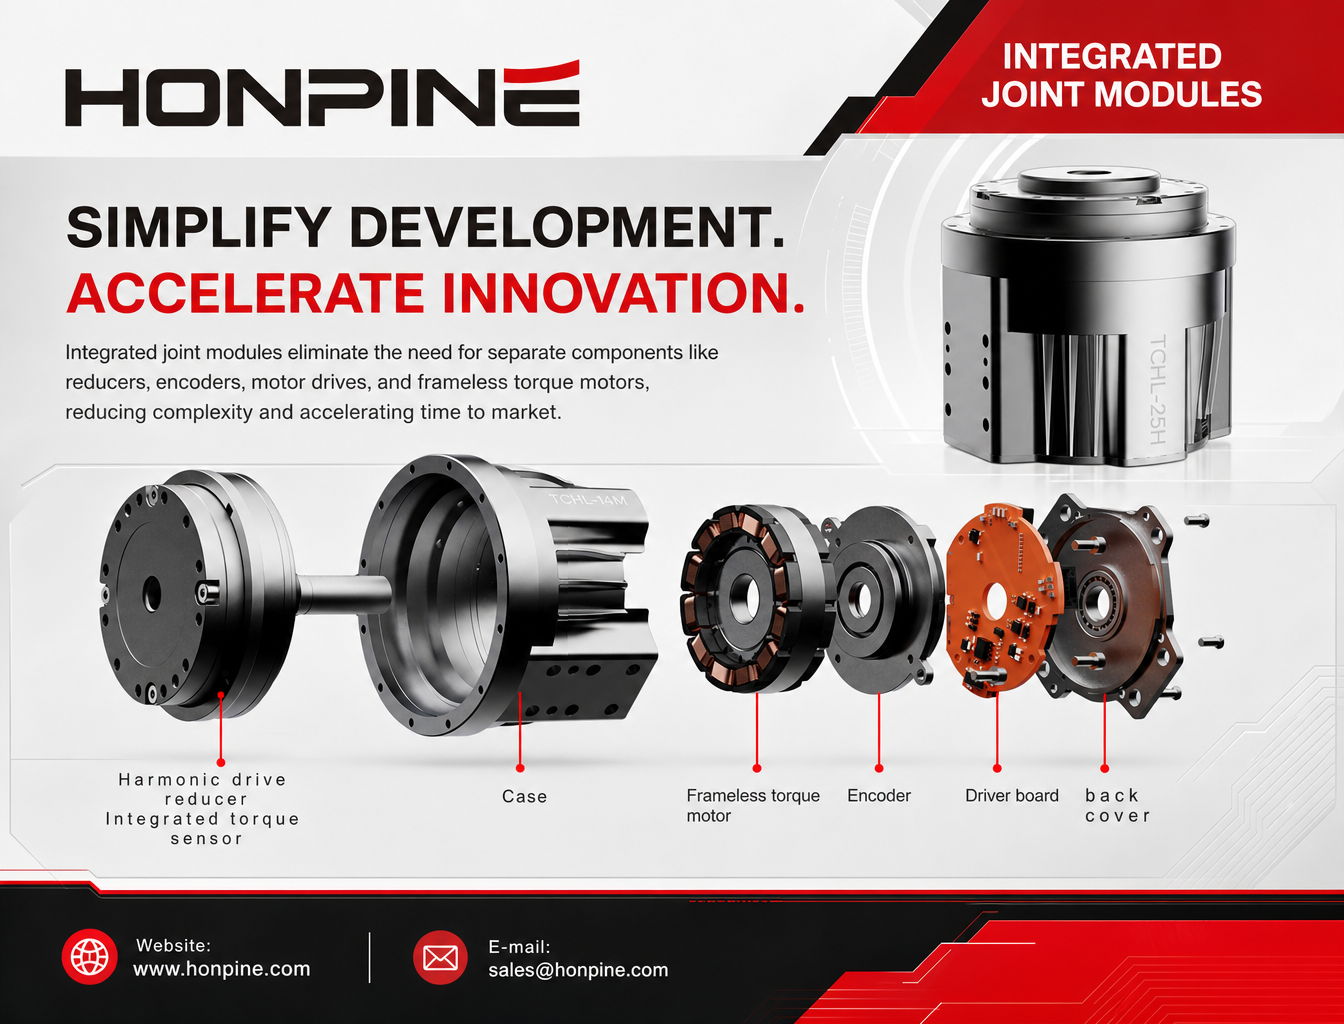
Ein integriertes harmonisches Robotergelenkmodul vereint wichtige Komponenten in einem einzigen Gehäuse, darunter einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, ein Kreuzrollen-Abtriebslager, eine FOC-Servoantriebsplatine, absolute Encoder (einfach oder doppelt) und eine optionale Bremse.
Diese integrierte Architektur kann die mechanische Konstruktion vereinfachen, den Installationsaufwand verringern, die Systemintegration verbessern und die Entwicklungszyklen von Robotern verkürzen.
Dieser Artikel vergleicht integrierte Robotergelenkmodule mit herkömmlichen verteilten Antriebslösungen aus sechs Perspektiven: Drehmomentdichte und Baugröße, Montagezuverlässigkeit, Bewegungssteuerung und Sicherheit, Effizienz der technischen Entwicklung, praktische Anwendungen und mögliche Einschränkungen.
1. Höhere Drehmomentdichte und kompakte Bauweise: entscheidende Vorteile für humanoide Roboter und Exoskelette
Weniger mechanische Zwischenkomponenten
Ein herkömmliches verteiltes Gelenksystem kann mehrere zusätzliche Komponenten erfordern, darunter Kupplungen, Motorhalterungen, Getriebeadapterplatten, externe Servoantriebsgehäuse und Antriebshalterungen.
Diese Komponenten beanspruchen zusätzlichen axialen und radialen Bauraum und erhöhen zugleich das Gesamtgewicht des Roboters.
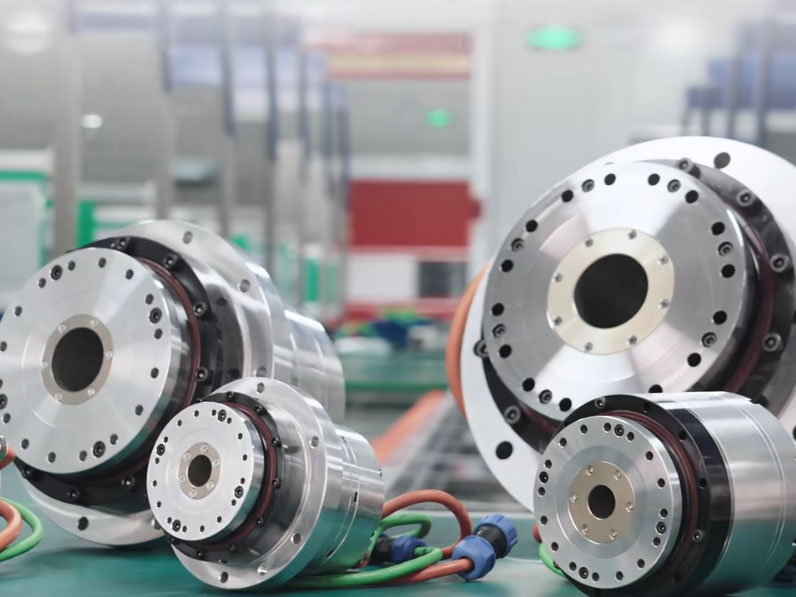
So liefert beispielsweise das integrierte Robotergelenkmodul HONPINEHPJM-RI80-110-PRO-2 ein Nenndrehmoment von 133 Nm bei einem Gehäuseaußendurchmesser von 110 mm.
Im Vergleich zu einer verteilten Lösung, die für einen ähnlichen Drehmomentbedarf ausgelegt ist, kann ein integriertes Modul viele separate Montage- und Übertragungskomponenten überflüssig machen. Je nach Motor, Getriebe, Antrieb und konstruktiver Auslegung kann das Gesamtsystem dadurch deutlich weniger Einbauraum und Komponenten benötigen.
Hohlwellenintegration für ein kompakteres Robotikdesign
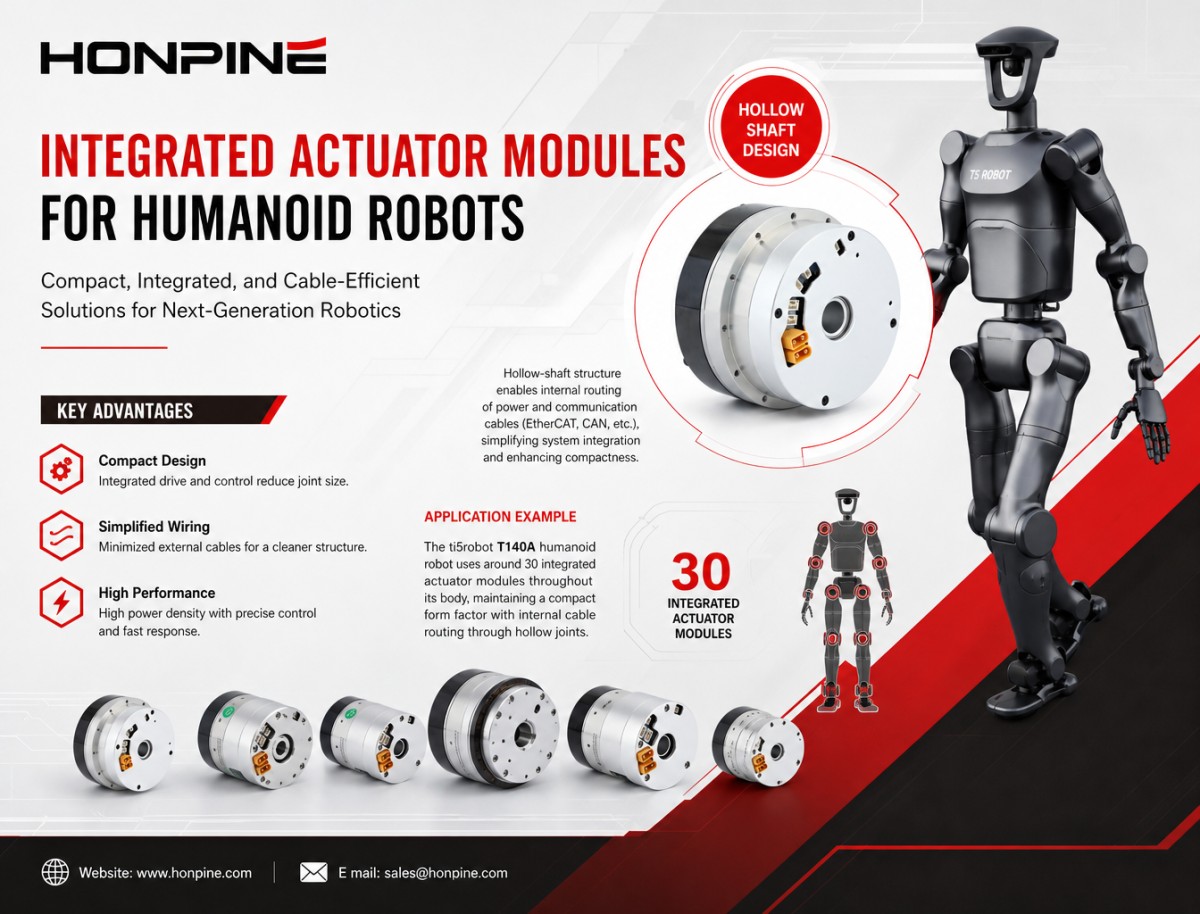
Integrierte Gelenkmoduleverfügen häufig über eine Hohlwellenkonstruktion, durch die Strom- und Kommunikationskabel wie EtherCAT und CAN über die zentrale Öffnung des Gelenks geführt werden können.
Dadurch müssen nicht mehr alle Kabel außen um das Gelenk herum verlegt werden, was zu einer übersichtlicheren internen Anordnung beiträgt.
Anwendungsbeispiel: humanoider Roboter ti5robot T140A
Der humanoide Roboter ti5robot T140A verwendet im gesamten Körper etwa 30 integrierte Gelenkmodule. Die Kabel für Arme und Beine können durch die Hohlstrukturen der Gelenke geführt werden, wodurch das äußere Erscheinungsbild kompakt bleibt.
Bei einer verteilten Antriebsarchitektur müssten separate Servoantriebe und zusätzliche Verkabelung in den Gliedmaßen des Roboters untergebracht werden. Dies könnte die Gehäuseabmessungen vergrößern, das Kabelmanagement erschweren und die bewegten Strukturen schwerer machen.
Geringere bewegte Masse und bessere dynamische Leistung
Bei Robotersystemen wirkt sich das Gewicht der bewegten Komponenten unmittelbar auf Trägheit und dynamische Leistung aus.
Bei einer verteilten Gelenkkonstruktion können zusätzliche Motorhalterungen, Adapterplatten und andere Befestigungsstrukturen die Masse der beweglichen Glieder erhöhen. Befinden sich diese Komponenten außerhalb der Drehachse des Gelenks, können sie außerdem das Gesamtträgheitsmoment vergrößern.
Ein integriertes Gelenkmodul fasst die Antriebskomponenten im Gelenkgehäuse zusammen und kann so die Zahl der zusätzlichen Strukturen an den Robotergliedern verringern.
Dies kann – abhängig von der gesamten mechanischen Konstruktion – dazu beitragen, die bewegte Masse zu reduzieren und Beschleunigung, Reaktionsgeschwindigkeit und Energieeffizienz zu verbessern.
Anwendungsbeispiel: Rehabilitationsexoskelette für die unteren Gliedmaßen
Bei Rehabilitationsexoskeletten für die unteren Gliedmaßen wirkt sich das Gerätegewicht unmittelbar auf die körperliche Belastung des Trägers aus.
Das integrierte Gelenkmodul HONPINEHPJM-RI60-80-PRO-2 bietet ein Nenndrehmoment von 53 Nm. Seine integrierte Konstruktion kann den Bedarf an zusätzlichen Motorbefestigungs- und Übertragungskomponenten reduzieren und so die Entwicklung kompakterer und leichterer Exoskelette unterstützen.
Bei einer verteilten Antriebslösung können externe Servoantriebe und Befestigungsstrukturen größere Gehäuse für die Gliedmaßen erforderlich machen. Dadurch steigt das Gewicht, das die Nutzer beim Gehen und bei Rehabilitationsübungen tragen müssen.
2. Höhere Montagegenauigkeit und Zuverlässigkeit: weniger Fehler bei der Integration
Werksseitige Integration und Kalibrierung senken Montagerisiken
Eine der größten Herausforderungen eines verteilten Gelenksystems ist die erforderliche Präzision bei der mechanischen Montage.
Entwickler müssen die korrekte Ausrichtung von Motor und Harmonic-Drive-Getriebe sicherstellen, den Encoder ordnungsgemäß installieren und die erforderlichen mechanischen Toleranzen einhalten. Eine falsche Ausrichtung oder Montage kann zu Vibrationen, ungewöhnlichen Geräuschen, beschleunigtem Getriebeverschleiß und ungenauen Encoder-Messwerten beitragen.
Bei einem integrierten Harmonic-Gelenkmodul können wichtige Montage- und Kalibrierungsschritte vor der Auslieferung im Werk durchgeführt werden.
Je nach Qualitätskontrollverfahren des Herstellers können dazu gehören:
Koaxiale Ausrichtung von Motor und Harmonic-Drive-Getriebe.
Montage des Getriebes und Einstellungen im Zusammenhang mit der Vorspannung.
Installation und Kalibrierung des Encoders.
Prüfung auf Vibrationen und Geräusche.
Funktionsprüfung vor dem Versand.
Dadurch werden viele Präzisionsmontagearbeiten von der Fertigungslinie des Kunden zum Modulhersteller verlagert.
Beispielsweise treten bei einigen Kunden ungewöhnliche Geräusche oder Vibrationen auf, wenn die Flachheit des Montageflansches oder die Positioniermerkmale des selbst montierten Gelenksystems die erforderlichen Toleranzen nicht einhalten.
Ein integriertes Gelenkmodul mit einem standardisierten Positioniermerkmal am Abtrieb, beispielsweise einer H7/h7-Passung, sofern in der Konstruktion vorgesehen, kann die mechanische Installation vereinfachen. Der Kunde muss im Wesentlichen einen passenden Lastflansch fertigen, statt die internen Getriebekomponenten zu montieren und auszurichten.
Integrierte Kreuzrollenlager machen zusätzliche Stützstrukturen oft überflüssig
Vieleintegrierte Harmonic-Gelenkmodule verfügen am Abtrieb über Kreuzrollenlager.
Diese Lager sind für die Aufnahme kombinierter radialer und axialer Lasten ausgelegt. Innerhalb der angegebenen Belastungsgrenzen kann die externe Last daher direkt von der Lagerstruktur des Gelenkmoduls getragen werden.
Bei einer verteilten Konstruktion müssen Entwickler möglicherweise externe Stützlager ergänzen, um Radialkräfte und Kippmomente aufzunehmen.
Eine unsachgemäß ausgelegte externe Lageranordnung kann jedoch zu einer Überbestimmung, Montagefehlern, Vibrationen und ungewöhnlichen Geräuschen führen.
Wird andererseits keine ausreichende Abstützung am Abtrieb vorgesehen, können übermäßige externe Lasten auf Komponenten übertragen werden, die dafür nicht ausgelegt sind. Dies kann die Lebensdauer der Kupplung und die Leistung des Getriebes beeinträchtigen.
Eine integrierte Abtriebslagerung kann die mechanische Konstruktion vereinfachen, sofern die zulässige Radial- und Axiallast sowie die Momentenkapazität des Moduls für die Anwendung geeignet sind.
Vereinfachte elektrische Anschlüsse und Kabelführung
Integrierte Gelenkmodule können Strom-, Kommunikations- und Rückmeldeschnittstellen in einer kompakteren hinteren Abdeckung oder Steckverbinderbaugruppe zusammenfassen.
Je nach Konfiguration können CAN-, EtherCAT- und Stromanschlüsse verfügbar sein. Einige EtherCAT-Ausführungen unterstützen außerdem IN-OUT-Anschlüsse für die Daisy-Chain-Kommunikation zwischen mehreren Gelenken.
Bei einer verteilten Architektur benötigt jeder Motor möglicherweise separate Stromkabel, Motor-Encoder-Kabel, Abtriebs-Encoder-Kabel und Verbindungen zu einem externen Servoantrieb.
Mit steigender Gelenkzahl wird der Kabelbaum komplexer, während auch die Zahl der Steckverbinder und potenziellen elektrischen Fehlerstellen zunimmt.
Bei humanoiden Robotern mit Dutzenden Gelenken können Kabelführung, Steckermontage und Wartung zu erheblichen technischen Herausforderungen werden.
Integrierte Module können die Verkabelung vereinfachen und die Integration mehrachsiger Systeme erleichtern.
Anwendungsbeispiel: fünf-fingrige Geschicklichkeitshände
Daskompakte integrierte Gelenkmodul HONPINE HPJM-RI30-40-PRO-2 ist für Anwendungen wie die Fingerbetätigung in fünf-fingrigen Geschicklichkeitshänden ausgelegt.
Der Innenraum eines Roboterfingers ist äußerst begrenzt. Eine herkömmliche Kombination aus separatem Motor, Kupplung und Harmonic-Drive-Getriebe lässt sich möglicherweise nur schwer in der Fingerstruktur unterbringen.
Durch die Integration wichtiger Antriebskomponenten in ein kompaktes Gehäuse bietet ein integriertes Gelenkmodul einen praktischen Ansatz für die Konstruktion kleiner Roboterhände mit mehreren Gelenken.
3. Verbesserte Bewegungssteuerung und Sicherheitsfunktionen: integrierte Antriebe und Encoder-Rückmeldung
Rückmeldung über zwei Encoder für eine umfassendere Regelung im geschlossenen Regelkreis
Einige integrierte Harmonic-Gelenkmodule unterstützen eine Konfiguration mit zwei Encodern: einem auf der Motorseite und einem auf der Abtriebsseite.
Die Dual-Encoder-Ausführung HONPINE HPJM-2E-EC verwendet beispielsweise:
Encoder auf der Motorseite: Erfasst Position und Drehzahl des Motors.
Encoder auf der Abtriebsseite: Erfasst die tatsächliche Winkelposition des Abtriebsflansches.
Anhand der beiden Rückmeldesignale kann das Steuerungssystem die Bewegung sowohl auf der Motor- als auch auf der Abtriebsseite überwachen.
Dies ist besonders bei Harmonic-Drive-Systemen nützlich, bei denen elastische Verformungen unter Last zu Abweichungen zwischen der motorseitigen Position und der tatsächlichen Abtriebsposition führen können.
Durch die direkte Messung am Abtriebsflansch kann eine Dual-Encoder-Konfiguration die Rückmeldung der Abtriebsposition verbessern und dazu beitragen, übertragungsbedingte Positionsabweichungen zu kompensieren.
In einem verteilten System sind für eine vergleichbare Funktion separate Motor- und Abtriebsencoder, zusätzliche Verkabelung, kompatible Antriebshardware sowie die Entwicklung der entsprechenden Rückmelde- und Steuerungslogik erforderlich.
Ein integriertes Modul mit zwei Encodern kann diesen Prozess durch eine stärker standardisierte Hardware- und Rückmeldungsarchitektur vereinfachen.
Integrierte Positions-, Drehzahl- und Stromregelung mit Fehlerschutz
Ein integrierter Servoantrieb kann drei grundlegende Regelkreise unterstützen:
Positionsregelkreis: Regelt die angestrebte Winkelposition des Gelenks.
Drehzahlregelkreis: Regelt die Drehzahl.
Stromregelkreis: Regelt den Motorstrom und trägt zur Drehmomentregelung bei.
Je nach Antriebskonfiguration können integrierte Schutzfunktionen Folgendes umfassen:
Erkennung von Schleppfehlern.
Überspannungs- und Unterspannungsschutz.
Überstromschutz.
Temperaturüberwachung und -schutz.
Konsistenzprüfung der beiden Encoder.
Bei EtherCAT-Ausführungen können Fehlerinformationen über das entsprechende CiA-402-Objektverzeichnis verfügbar sein, darunter das Fehlercodeobjekt 0x603F. CAN-basierte Ausführungen können den Fehlerstatus über die unterstützten Kommunikationsobjekte bereitstellen.
Diese integrierten Funktionen verringern den Umfang der grundlegenden Entwicklungsarbeiten für Antriebs- und Fehlermanagement, die der Kunde selbst leisten muss.
Bei einem verteilten System müssen Entwickler den externen Servoantrieb konfigurieren, die Regelkreise abstimmen und die erforderliche Logik zur Fehlerbehandlung implementieren.
Wird beispielsweise ein Robotergelenk mechanisch blockiert, kann eine entsprechend konfigurierte Schleppfehler-Schutzfunktion helfen, eine ungewöhnliche Bewegung zu erkennen und eine Schutzreaktion auszulösen. Ohne geeignete Überwachung und Schutzmaßnahmen kann ein fortgesetzter Motorbetrieb das Harmonic-Drive-Getriebe oder andere mechanische Komponenten beschädigen.
Rekuperatives Bremsen und Energiemanagement
Während der Verzögerung eines Roboters kann der Motor als Generator arbeiten und – abhängig von der Antriebsarchitektur – Energie in den DC-Zwischenkreis zurückspeisen.
Integrierte Servoantriebe können die Behandlung regenerativer Energie als Teil des gesamten Stromversorgungssystems unterstützen.
Wenn jedoch mehrere Gelenke gleichzeitig verzögern, kann die Spannung des DC-Zwischenkreises ansteigen. Das System muss daher über eine geeignete Kapazität zur Energieaufnahme, Rückspeisung oder Dissipation verfügen.
Bei einem verteilten Mehrachsensystem müssen Entwickler außerdem berücksichtigen, wie die einzelnen Antriebe mit regenerierter Energie umgehen und wie das gemeinsame Netzteil die Spannung des DC-Zwischenkreises regelt.
Ein integriertes Gelenkmodul kann die Integration auf Antriebsebene vereinfachen. Rekuperatives Bremsen erfordert jedoch weiterhin ein geeignetes Energiemanagement auf Systemebene und kompatible Hardware.
4. Kürzere Entwicklungszyklen und geringerer Integrationsaufwand
Schnellere Roboterentwicklung durch modulare Integration
Integrierte Robotergelenkmodulekönnen den Entwicklungsprozess durch standardisierte mechanische Schnittstellen und Kommunikationsprotokolle verkürzen.
Je nach Produktkonfiguration können CANopen und EtherCAT als Kommunikationsschnittstellen unterstützt werden.
Entwickler können sich stärker auf die Konstruktion der Laststruktur, die Gelenkanordnung, die Kabelführung und die Bewegungssteuerung des Roboters konzentrieren, statt jede Antriebskomponente von Grund auf selbst zu entwickeln.
Ein typischer Entwicklungsprozess für ein verteiltes Gelenk kann Folgendes umfassen:
Motorauswahl.
Auswahl des Harmonic-Drive-Getriebes.
Auswahl und Überprüfung der Kupplung.
Konstruktion der Motorhalterung und des Adapterflansches.
Mechanische Montage und Ausrichtung.
Installation und Kalibrierung des Encoders.
Konfiguration und Abstimmung der Servoantriebsparameter.
Mehrachsenkommunikation und Inbetriebnahme des Systems.
Jeder Schritt erfordert technische Ressourcen; mechanische Montage und Systemabstimmung können viel Zeit in Anspruch nehmen.
Mit einemstandardisierten integrierten Gelenkmodulsind viele dieser Arbeiten bereits abgeschlossen, bevor das Produkt den Kunden erreicht.
Anwendungsbeispiel: Forschung und Entwicklung humanoider Roboter
Für universitäre Forschungsteams und Robotik-Start-ups, die humanoide Roboter entwickeln, können integrierte Gelenkmodule die Prototypenentwicklung beschleunigen.
Ein Projekt mit standardisierten integrierten Gelenken kann die anfängliche mechanische und elektrische Integration – abhängig von der Komplexität des Roboters und den verfügbaren Entwicklungsressourcen – innerhalb von zwei bis drei Monaten abschließen.
Ein vergleichbares Projekt mit vollständig verteilter Antriebsarchitektur kann für Komponentenauswahl, mechanische Konstruktion, Montage, Kalibrierung und Mehachsen-Inbetriebnahme deutlich mehr Zeit benötigen.
Diese Zeitangaben dienen lediglich der Veranschaulichung und sind keine Garantie, da die tatsächlichen Entwicklungszyklen vom Projektumfang, der Erfahrung des Teams und der Systemkomplexität abhängen.
Weniger Stücklistenpositionen und eine vereinfachte Lieferkette
Einintegriertes Gelenkmodulkann mehrere Antriebskomponenten in einer einzigen Produkteinheit zusammenfassen.
Bei einer verteilten Lösung kann die Stückliste Folgendes enthalten:
Servomotor.
Kupplung.
Abtriebsencoder.
Externer Servoantrieb.
Motorhalterung.
Adapterflansch.
Antriebsgehäuse.
Mehrere Kabelbaugruppen und Steckverbinder.
Dadurch steigt die Zahl der Einzelteile, die beschafft, geprüft, gelagert und verwaltet werden müssen.
Durch die Integration dieser Komponenten in ein standardisiertes Gelenkmodul können Hersteller Beschaffung, Bestandsverwaltung und Wareneingangsprüfung vereinfachen.
Standardisierte Prüfungen und höhere Produktkonsistenz
Integrierte Gelenkmodule können vor dem Versand standardisierten Prüfungen unterzogen werden.
Abhängig vom Prüfprogramm des Herstellers und den Produktspezifikationen können die Prüfverfahren Folgendes umfassen:
Drehmoment-Drehzahl-Leistungsprüfung.
Geräuschprüfung.
Vibrationsprüfung.
Kalibrierung und Überprüfung der Encoder.
Prüfung der elektrischen Sicherheit und ESD-Prüfung.
Hoch- und Tieftemperaturprüfung.
Funktionsprüfung.
Bei einem verteilten System kann die Leistung jedes montierten Gelenks durch Komponententoleranzen, Montagegenauigkeit, Kalibrierungsverfahren und die Erfahrung des Bedienpersonals beeinflusst werden.
Eine standardisierte werkseitige Montage und Prüfung hilft, diese Abweichungen zu verringern und die Konsistenz zwischen den Modulen zu verbessern. Dies ist besonders wichtig, wenn Roboter mit mehreren Gelenken oder Maschinen in Serien gefertigt werden.
5. Wo kommen integrierte Robotergelenkmodule zum Einsatz?
Die Vorteile integrierter Harmonic-Gelenkmodule machen sie für eine Vielzahl von Roboteranwendungen geeignet.
Typische Anwendungen sind:
Humanoide Roboter: Kompakte Bauweise, hohe Drehmomentdichte, Kabelführung durch die Hohlwelle und Dual-Encoder-Rückmeldung unterstützen die Entwicklung von Roboterstrukturen mit mehreren Gelenken.
Rehabilitationsexoskelette: Integrierte Antriebskomponenten können die Montage der Gelenke vereinfachen und kompaktere tragbare Konstruktionen ermöglichen.
Kollaborative Roboter: Integrierte Bewegungssteuerung und optionale Bremskonfigurationen können die Gelenkintegration bei kompakten Roboterarmen vereinfachen.
Industrieroboterarme: Standardisierte Gelenkmodule verringern den mechanischen und elektrischen Integrationsaufwand.
Geschicklichkeitshände: Kompakte integrierte Module bieten Betätigungslösungen für beengte Fingergelenke.
Mobile Manipulatoren: Integrierte Gelenkmodule können die mechanische und elektrische Konstruktion von Roboterarmen vereinfachen, die auf mobilen Plattformen montiert sind.
Das geeignete Modul hängt vom erforderlichen Drehmoment, der Drehzahl, Baugröße, dem Gewicht, dem Hohlwellendurchmesser, der Rückmeldekonfiguration, dem Kommunikationsprotokoll und den Betriebsbedingungen ab.
6. Sind integrierte Robotergelenkmodule verteilten Antriebssystemen immer überlegen?
Integrierte Gelenkmodule bieten zwar erhebliche Vorteile, sind aber nicht zwangsläufig für jede Roboterkonstruktion die beste Wahl.
Bei bestimmten Anwendungen kann eine verteilte Architektur weiterhin vorzuziehen sein.
Zum Beispiel:
Flexible Komponentenauswahl: Bei einer verteilten Konstruktion können Entwickler Motoren, Getriebe und Antriebe entsprechend den jeweiligen Anforderungen unabhängig voneinander auswählen.
Spezielle Wärmemanagementanforderungen: Die Trennung der Antriebselektronik vom Motor kann die Wärmeabfuhr bei bestimmten Anwendungen mit hoher Leistung oder Dauerbetrieb erleichtern.
Wartungs- und Austauschstrategien: Abhängig von der Konstruktion können einzelne Komponenten eines verteilten Systems ausgetauscht werden, ohne die gesamte Gelenkbaugruppe zu ersetzen.
Kompatibilität mit bestehenden Systemen: Einige etablierte Roboterplattformen verwenden bereits standardisierte externe Servoantriebe und profitieren möglicherweise nicht ausreichend von einer vollständigen Architekturänderung.
Spezielle Betriebsanforderungen: Bestimmte Anwendungen erfordern kundenspezifische mechanische Strukturen, Leistungselektronik oder Steuerungskonfigurationen, die bei standardmäßigen integrierten Modulen nicht verfügbar sind.
Die Entscheidung sollte sich daher nach den Gesamtzielen der Roboterkonstruktion richten, darunter Drehmomentdichte, Einbauraum, Wärmeverhalten, Wartungsanforderungen, Steuerungsarchitektur und Gesamtsystemkosten.
Fazit: Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?
Die zunehmende Verbreitung vonintegrierten Robotergelenkmodulenspiegelt einen breiteren Trend in der Robotik wider: weg von der Integration einzelner Komponenten und hin zu standardisierten, modularen und hochintegrierten Bewegungssystemen.
Durch die Kombination von rahmenlosem Drehmomentmotor, Harmonic-Drive-Getriebe, Abtriebslager, Servoantrieb, Encoder-Rückmeldung und optionaler Bremse in einer kompakten Einheit können integrierte Gelenkmodule Herstellern helfen:
Die Zahl mechanischer Komponenten und den Einbauraum zu verringern.
Die Gelenkintegration zu verbessern und die Kabelführung zu vereinfachen.
Ausrichtungs- und Kalibrierungsarbeiten bei der Montage zu reduzieren.
Eine umfassendere Bewegungssteuerung im geschlossenen Regelkreis zu unterstützen.
Mehrachsenkommunikation und Systemintegration zu vereinfachen.
Entwicklungszyklen von Robotern zu verkürzen und das Lieferkettenmanagement zu optimieren.
Bei humanoiden Robotern, Exoskeletten, kollaborativen Robotern und anderen Robotersystemen mit mehreren Gelenken können diese Vorteile integrierte Gelenkmodule zu einer attraktiven Alternative zu herkömmlichen verteilten Antriebsarchitekturen machen.
Bei der Entscheidung geht es nicht einfach um die Wahl zwischen einem integrierten Modul und einzelnen Komponenten. Entscheidend ist, eine Gelenkarchitektur auszuwählen, die den Leistungsanforderungen des Roboters, den verfügbaren Entwicklungsressourcen und den langfristigen Produktionszielen am besten entspricht.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?Integrierte Robotergelenkmodule vereinen Motoren, Wellgetriebe, Servoantriebe, Encoder und Abtriebslager in kompakten Einheiten. Dieser Artikel vergleicht integrierte und verteilte Antriebsarchitekturen und untersucht ihre Unterschiede hinsichtlich Drehmomentdichte, mechanischer Zuverlässigkeit, Bewegungssteuerung, Entwicklungseffizienz und praktischer Roboteranwendungen.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.
 Wie können Präzisionsgetriebe, harmonische Drehantriebe und Direktantriebsmotoren Präzisionsrundschalttische verbessern?Wie können Hersteller die Genauigkeit, das dynamische Ansprechverhalten und die Integration von Präzisionsrundschalttischen verbessern? Mit der Weiterentwicklung der flexiblen Fertigung können herkömmliche Antriebssysteme vor Herausforderungen wie Spiel, langen Einschwingzeiten und einer komplexen mechanischen Integration stehen. Dieser Artikel zeigt, wie Harmonic-Drive-Getriebe, harmonische Drehantriebe, Direktantriebs-Drehmomentmotoren (DD) und Planetengetriebe praktische Nachrüstlösungen für unterschiedliche Betriebsbedingungen bieten. Indem Hersteller die Antriebsarchitektur auf Positioniergenauigkeit, Taktzeit, Lastträgheit und Einbaubeschränkungen abstimmen, können sie effizientere und zuverlässigere Präzisionsrundschaltsysteme entwickeln.
 Sollten Roboterhersteller eigene Gelenkmodule entwickeln oder integrierte Gelenkmodule kaufen?Sollten Roboterhersteller Gelenkmodule selbst entwickeln oder integrierte Gelenkmodule kaufen? Dieser Artikel vergleicht die Vor- und Nachteile beider Ansätze, darunter Entwicklungskosten, technische Kontrolle, Stabilität der Lieferkette, Produktionseffizienz und langfristige Skalierbarkeit. Erfahren Sie, warum eine hybride Beschaffungsstrategie, die Eigenentwicklung mit dem externen Einkauf kombiniert, sich für humanoide Roboter, Roboterarme und verkörperte KI-Systeme zu einer praktischen Option entwickelt.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?Integrierte Robotergelenkmodule vereinen Motoren, Wellgetriebe, Servoantriebe, Encoder und Abtriebslager in kompakten Einheiten. Dieser Artikel vergleicht integrierte und verteilte Antriebsarchitekturen und untersucht ihre Unterschiede hinsichtlich Drehmomentdichte, mechanischer Zuverlässigkeit, Bewegungssteuerung, Entwicklungseffizienz und praktischer Roboteranwendungen.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.
 Warum sind Flansche an Harmonic- und RV-Getrieben mehr als nur mechanische Befestigungselemente?Ein Flansch an einem Harmonic- oder RV-Getriebe ist mehr als eine Befestigungsschnittstelle. Er spielt eine entscheidende Rolle für die Ausrichtungsgenauigkeit, die Kraftübertragung, die strukturelle Steifigkeit und die Dichtleistung. Selbst geringfügige Fehler bei der Flanschauslegung oder -montage können den Zahneingriff, die Lagerlebensdauer und die Gesamtzuverlässigkeit eines Präzisionsantriebssystems beeinträchtigen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten technischen Funktionen von Getriebeflanschen und erklärt, warum sie bei der Auslegung und Montage von Präzisionsgetriebesystemen sorgfältig berücksichtigt werden sollten.
 Wie sollten Hersteller Harmonic-Joint-Module für Roboterarme und Embodied AI im Jahr 2026 aufrüsten?Für Ingenieure, die eine Aufrüstung eines Robotersystems planen, hängt die Wahl des passenden Gelenkmoduls von mehr als einer einzelnen Spezifikation ab. EtherCAT-Synchronisierung, Positionsrückmeldung auf der Abtriebsseite, Drehmomentmessung in Echtzeit, die Fähigkeit zum Dauerbetrieb mit kontinuierlichem Drehmoment und integrierte Sicherheitsfunktionen müssen zusammenwirken, um den Anforderungen der jeweiligen Anwendung gerecht zu werden. Wenn Hersteller diese Faktoren als vollständiges elektromechanisches System bewerten, können sie fundiertere Entscheidungen bei der Auswahl und Integration von Gelenkmodulen sowie hinsichtlich ihrer langfristigen Leistungsfähigkeit treffen.
 Wie reduzieren Planetengetriebe die Drehzahl und erhöhen das Drehmoment in hochpräzisen Automatisierungsanlagen?Wie reduziert ein Planetengetriebe die Drehzahl und erhöht gleichzeitig das Drehmoment in hochpräzisen Automatisierungsanlagen? Durch die Kombination aus einem Sonnenrad, mehreren Planetenrädern und einem innenverzahnten Hohlrad ermöglicht ein Planetengetriebe eine kompakte und effiziente Kraftübertragung für Anwendungen, die eine kontrollierte Bewegung und eine zuverlässige Drehmomentabgabe erfordern. Von Industrierobotern und CNC-Maschinen bis hin zu automatisierten Montagesystemen umfasst die Auswahl des richtigen Getriebes mehr als nur die Wahl einer Untersetzung. Dieser Leitfaden erläutert die Funktionsweise von Planetengetrieben, ihre wichtigsten Vorteile, gängige Anwendungen und praktische Auswahlkriterien, damit Ingenieure eine geeignete Antriebslösung ermitteln können.