Wie sollten Hersteller Harmonic-Joint-Module für Roboterarme und Embodied AI im Jahr 2026 aufrüsten?
Im Jahr 2026 setzen immer mehr Hersteller von Roboterarmen, Robotern mit verkörperter KI und hochwertigen Automatisierungsanlagen auf integrierte Harmonik-Gelenkmodule, um ihre bestehenden Systeme aufzurüsten. Früher konzentrierte man sich bei der Auswahl vor allem auf die Genauigkeit des Getriebes, die Tragfähigkeit und die Wiederholpositioniergenauigkeit. Heute umfassen die Anforderungen auch Kraftregelung, dynamisches Ansprechverhalten, Systemintegration, Entwicklungseffizienz und Sicherheit.
Für Hersteller, die die Gesamtleistung ihrer Roboter verbessern möchten, bedeutet die Aufrüstung eines integrierten Harmonik-Gelenkmoduls längst nicht mehr nur den Austausch eines Getriebes. Vielmehr geht es darum, die Leistungsfähigkeit des gesamten elektromechanischen Systems zu verbessern.
1. Umstieg auf ein integriertes Harmonik-Gelenkmodul mit EtherCAT
EtherCAT unterstützt die synchronisierte Mehrachsensteuerung und eignet sich daher für Roboterarme mit mehreren Gelenken, humanoide Roboter und hochdynamische Bewegungssysteme.
Für Hersteller von Roboterarmen kann EtherCAT dazu beitragen, Kommunikationsverzögerungen und Synchronisierungsfehler bei der Mehrachsensteuerung zu verringern und zugleich die Kommunikationsarchitektur zwischen der Steuerung und den einzelnen Gelenken zu vereinfachen.
Die tatsächliche Leistung hängt jedoch weiterhin von der Kommunikationszykluszeit, der Implementierung des Antriebs, der Mastersteuerung und der Gesamtkonfiguration des Systems ab. Das bloße Hinzufügen einer EtherCAT-Schnittstelle garantiert nicht automatisch eine Hochgeschwindigkeitssynchronisierung oder eine bessere Bewegungsleistung.
2. Umstieg auf ein integriertes Harmonik-Gelenkmodul mit integriertem Drehmomentsensor
Bei herkömmlichen Robotergelenken stehen vor allem zwei Fragen im Mittelpunkt: Wohin soll sich das Gelenk bewegen, und wie genau kann es die Zielposition erreichen?
Bei der Mensch-Roboter-Kollaboration, der flexiblen Handhabung von Objekten, beim präzisen Einfügen, Schleifen und Polieren müssen Roboter jedoch auch wissen, wie viel Kraft oder Drehmoment sie ausüben.
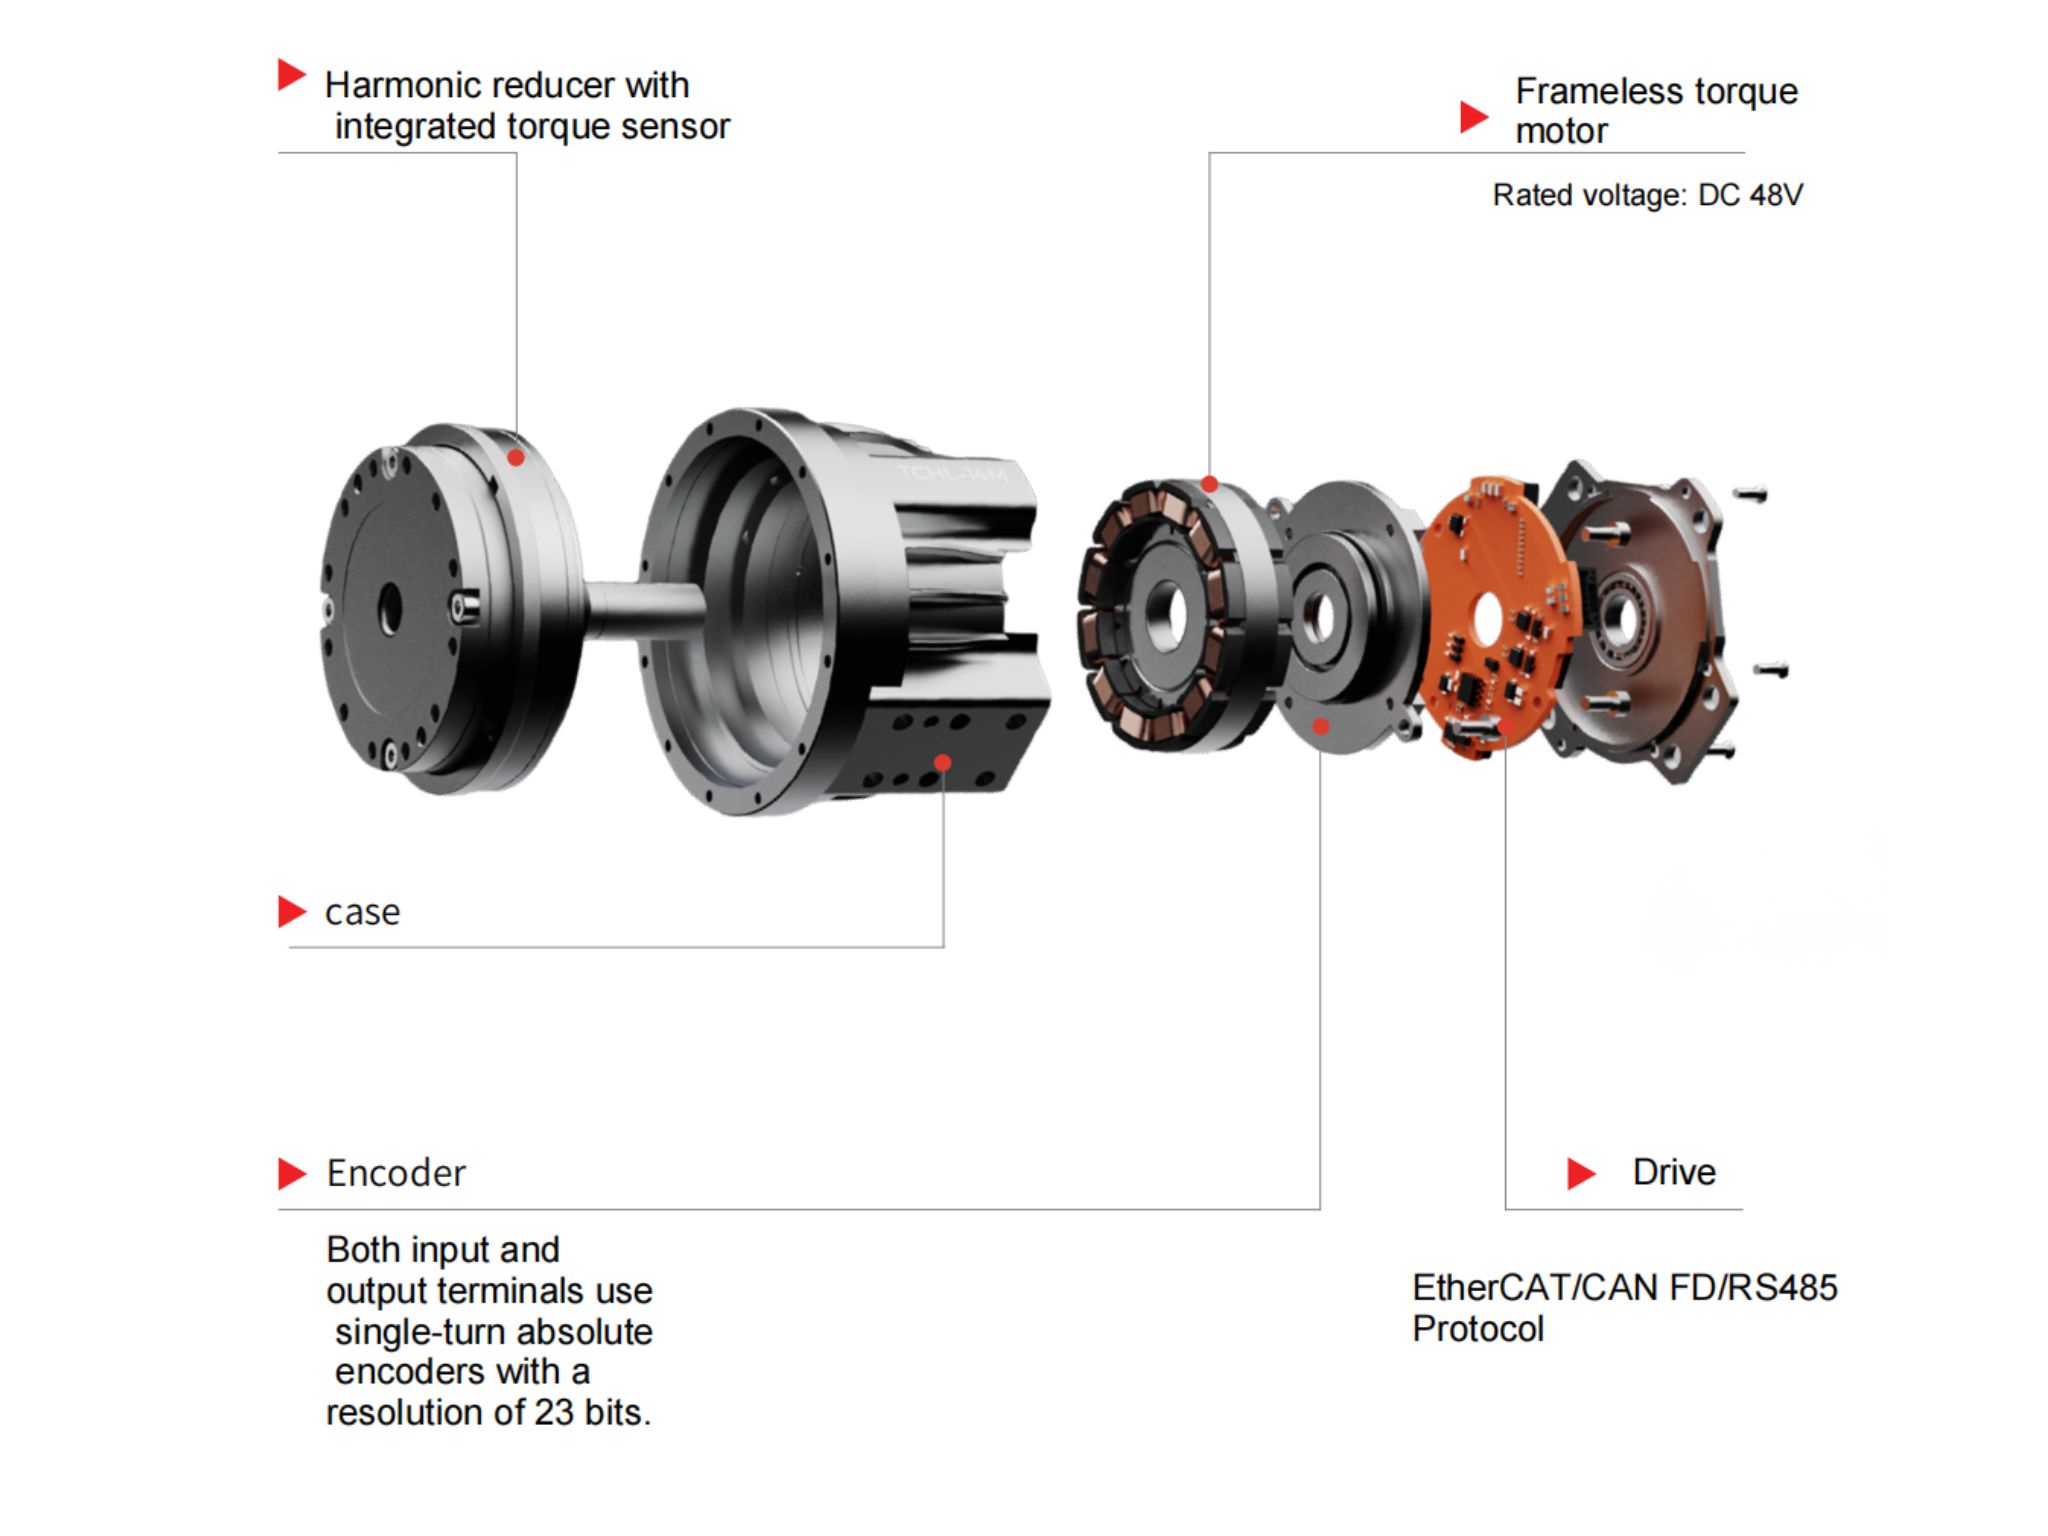
Ein integrierter Drehmomentsensor misst das Ausgangsdrehmoment des Gelenks in Echtzeit und liefert Rückmeldungen für Impedanzregelung, nachgiebige Bewegungsregelung und hybride Kraft-Positionsregelung.
So können Roboter mehr tun, als lediglich Positionsbefehle auszuführen. Sie können ihre Bewegungen anhand der Kontaktkräfte anpassen und dadurch anpassungsfähiger mit Objekten und der Umgebung interagieren.
Für Anwendungen mit verkörperter KI, geschickter Manipulation und kollaborativer Robotik ist die Drehmomenterfassung ein wichtiger Schritt hin zu einer intelligenteren und reaktionsfähigeren Gelenksteuerung.
3. Umstieg von einem einzelnen Encoder auf eine Dual-Encoder-Konfiguration
Herkömmliche Gelenkmodule nutzen häufig hauptsächlich einen Encoder auf der Motorseite. Eine aufgerüstete Dual-Encoder-Konfiguration erfasst die Positionsrückmeldung sowohl auf der Motorseite als auch auf der Getriebeabtriebsseite.
Diese Anordnung hilft dabei, Übertragungsfehler, elastische Verformungen und bestimmte anormale Betriebszustände zu erkennen. Außerdem liefert sie die Rückmeldungen, die für eine genauere Regelung der Abtriebsposition erforderlich sind.
Bei der Auswahl eines Harmonik-Gelenkmoduls mit zwei Encodern sollten Hersteller über die Anzahl der Encoder hinaus auch mehrere wichtige Spezifikationen prüfen, darunter:
Ob es sich um absolute oder inkrementelle Encoder handelt.
Encoderauflösung und Messgenauigkeit.
Das Verfahren zur Positionsbestimmung nach dem Einschalten.
Ob für die Erfassung von Mehrumdrehungspositionsdaten eine Batterie oder ein anderer Mechanismus zur Datensicherung erforderlich ist.
Eine Dual-Encoder-Konfiguration kann die Beobachtbarkeit des Übertragungssystems verbessern. Die tatsächliche Positionierleistung hängt jedoch weiterhin von den Encoderspezifikationen, den mechanischen Eigenschaften der Kraftübertragung und dem Regelalgorithmus ab.
4. Einsatz eines integrierten Harmonik-Gelenkmoduls mit Hohlwelle
Die Hohlwellenausführung ist ein wichtiger Aspekt bei der Entwicklung von Roboterarmen und humanoiden Robotern.
Der nutzbare Bohrungsdurchmesser, der verfügbare Innenraum für Leitungen, die Flanschabmessungen und die axiale Länge beeinflussen unmittelbar die mechanische Struktur eines Roboters.
Weitere Verbesserungen können eine größere nutzbare Hohlbohrung, eine kompaktere axiale Bauform, eine geeignete Lagerabstützung sowie eine bessere Integration von Kabeln, Pneumatikleitungen und Sensorleitungen umfassen.
Diese Faktoren sind besonders für Schulter-, Handgelenk- und Taillengelenke humanoider Roboter wichtig, bei denen mehrere mechanische und elektrische Verbindungen auf begrenztem Raum untergebracht werden müssen.
Ein gut konzipiertes Hohlwellen-Harmonik-Gelenkmodul kann die interne Kabelführung vereinfachen, die strukturelle Komplexität verringern und bei der Integration des Robotersystems mehr Flexibilität bieten.
5. Verbesserung des Wärmemanagements: Dauer- statt kurzfristiges Spitzendrehmoment berücksichtigen
Bei Roboterarmen, die ihre Position über längere Zeit halten oder häufig beschleunigen und abbremsen, kann der Temperaturanstieg wichtiger sein als das kurzfristige Spitzendrehmoment.
Hersteller sollten die Überwachung der Motorwicklungstemperatur, den Temperaturanstieg des Getriebes, den thermischen Schutz des Antriebs, Drehmomentreduzierungskurven und das Dauerdrehmoment nach Erreichen des thermischen Gleichgewichts bewerten.
Das Spitzendrehmoment allein vermittelt kein vollständiges Bild der Leistungsfähigkeit eines Gelenkmoduls.
Gibt ein Lieferant das Spitzendrehmoment an, ohne die Dauerdrehmomentwerte und die zugehörigen Prüfbedingungen offenzulegen, lässt sich schwerer beurteilen, ob das Modul die Anforderungen der Anwendung zuverlässig erfüllen kann.
Bei der Aufrüstung eines integrierten Harmonik-Gelenkmoduls sollte die thermische Leistung daher unter realistischen Betriebsbedingungen bewertet werden, einschließlich Einschaltdauer, Umgebungstemperatur, Kühlbedingungen und Bewegungsprofil.
6. Verbesserung der Sicherheit durch Bremse und Safe Torque Off (STO)
Bei kollaborativen Roboterarmen, humanoiden Robotern und Gelenken mit hoher Belastung gehen die Sicherheitsaspekte über die mechanische Bremse hinaus.
Hersteller sollten auch Safe Torque Off (STO), Überstromschutz, Übertemperaturschutz, die Behandlung von Kommunikationsfehlern und Fehlerwiederherstellungsmechanismen bewerten.
Dabei ist ein wichtiger Unterschied zu beachten: STO verhindert im Allgemeinen, dass der Antrieb aktiv ein Motordrehmoment erzeugt. STO ist keine mechanische Bremse und garantiert nicht, dass eine vertikale Achse oder eine schwebende Last stillsteht.
Wenn eine Anwendung erfordert, dass eine Last bei abgeschalteter Stromversorgung sicher gehalten wird, müssen die Bremsanordnung und die gesamte Sicherheitsarchitektur gesondert bewertet werden.
Bei der Mensch-Roboter-Kollaboration müssen die Sicherheitsanforderungen außerdem auf Ebene des vollständigen Robotersystems bewertet und validiert werden, statt sich ausschließlich auf die Sicherheitsfunktionen eines einzelnen Gelenkmoduls zu verlassen.
7. Aufrüstung des Motors für eine höhere Drehmomentdichte und ein besseres dynamisches Ansprechverhalten
Bei der Bewertung des rahmenlosen Drehmomentmotors in einem integrierten Harmonik-Gelenkmodul sollten Hersteller die Drehmomentdichte, das Trägheitsmoment des Rotors, den Temperaturanstieg der Wicklung, den Spitzenstrom und den gleichmäßigen Lauf bei niedrigen Drehzahlen berücksichtigen.
Bei platzbeschränkten Roboterarmen besteht das Ziel nicht einfach darin, einen größeren Motor einzubauen. Vielmehr soll innerhalb der verfügbaren Volumen- und Gewichtsgrenzen eine bessere Dauerabgabeleistung und dynamische Leistung erzielt werden.
Ein Motor mit geringerem Rotorträgheitsmoment kann das Beschleunigungs- und Verzögerungsverhalten verbessern, während eine geeignete elektromagnetische Auslegung und ein gutes Wärmemanagement anspruchsvollere Betriebszyklen unterstützen können.
Die endgültige Leistung hängt von den kombinierten Eigenschaften des Motors, des Harmonikgetriebes, der Lager, der Encoder-Rückmeldung und des Steuerungssystems ab.
Die Motorauswahl sollte daher auf den Betriebsanforderungen des vollständigen Gelenkmoduls beruhen und nicht auf einem einzelnen Drehmoment- oder Leistungswert.
8. Aufrüstung des Antriebs von einfacher Servoregelung auf erweiterte Kraftregelung
Zusätzlich zur EtherCAT-Kommunikationsschnittstelle sollten Hersteller die Leistung der Strom-, Drehzahl- und Positionsregelkreise sowie die Unterstützung des Antriebs für Drehmomentregelung, Impedanzregelung, Vorsteuerungskompensation, Filterung und Werkzeuge zur Parameterabstimmung bewerten.
Eine sinnvolle Aufrüstung liegt dann vor, wenn Antrieb, Drehmomentsensor und Encoder als abgestimmtes Regelkreissystem zusammenarbeiten, statt lediglich eine weitere Kommunikationsschnittstelle hinzuzufügen.
Aktualisierungsraten der Sensordaten, Regelzykluszeiten und die tatsächliche Bandbreite der Kraftregelung sollten alle unter den vorgesehenen Betriebsbedingungen überprüft werden.
Bei Robotern mit verkörperter KI und kollaborativen Robotersystemen können diese Fähigkeiten beeinflussen, wie effektiv ein Gelenk auf äußere Kräfte reagiert, stabilen Kontakt aufrechterhält und präzise Interaktionsaufgaben ausführt.
Letztlich bemisst sich der Wert eines integrierten Harmonik-Gelenkmoduls nicht an der Anzahl seiner Funktionen, sondern daran, wie effektiv diese in der jeweiligen Anwendung zusammenwirken.
Fazit: Das gesamte Gelenksystem aufrüsten, nicht nur einzelne Komponenten
Der Wettbewerb zwischen Herstellern kollaborativer Roboter, Entwicklern verkörperter KI und Anbietern hochwertiger Automatisierungsanlagen wird nicht mehr durch eine einzelne technische Spezifikation entschieden.
Entscheidend sind die Leistung des Systems in realen Anwendungen, die Effizienz seiner Integration und Entwicklung, die Zuverlässigkeit seiner Lieferung und die Wettbewerbsfähigkeit der Gesamtkosten.
Bei HONPINE konzentrieren wir uns als Hersteller integrierter Harmonik-Gelenkmodule darauf, über die Leistung einzelner Komponenten hinauszugehen und die Fähigkeiten des gesamten elektromechanischen Systems zu verbessern.
Von EtherCAT-Kommunikation und integrierter Drehmomenterfassung über Dual-Encoder-Rückmeldung, Hohlwellenintegration, Wärmemanagement, Sicherheitsfunktionen, Motoroptimierung und erweiterte Antriebsregelung bis hin zu weiteren Aspekten sollte jede Aufrüstung eine konkrete technische Anforderung erfüllen.
Kontaktieren Sie HONPINE, um mehr über unsere integrierten Harmonik-Gelenkmodule zu erfahren und geeignete Lösungen für Roboterarme, humanoide Roboter, verkörperte KI und hochwertige Automatisierungsanlagen zu entdecken.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
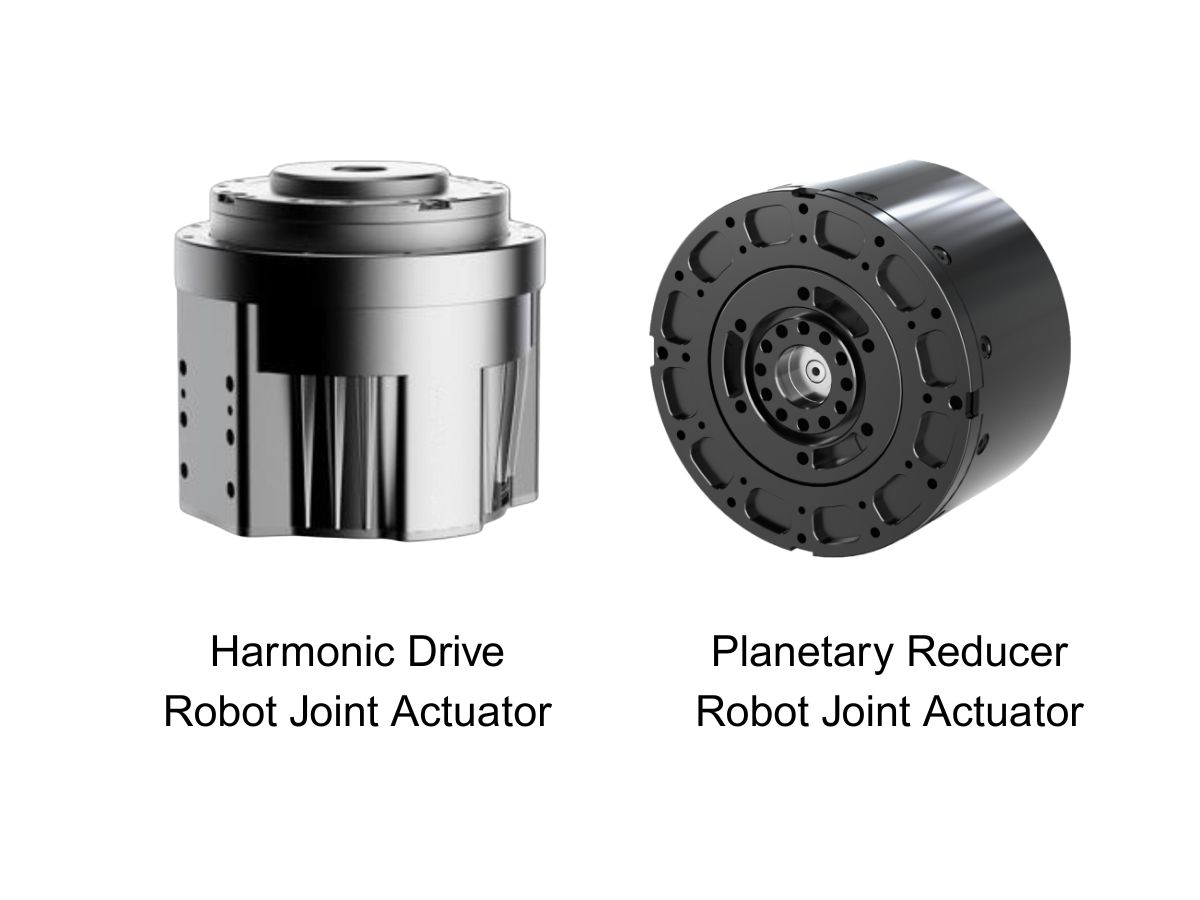
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
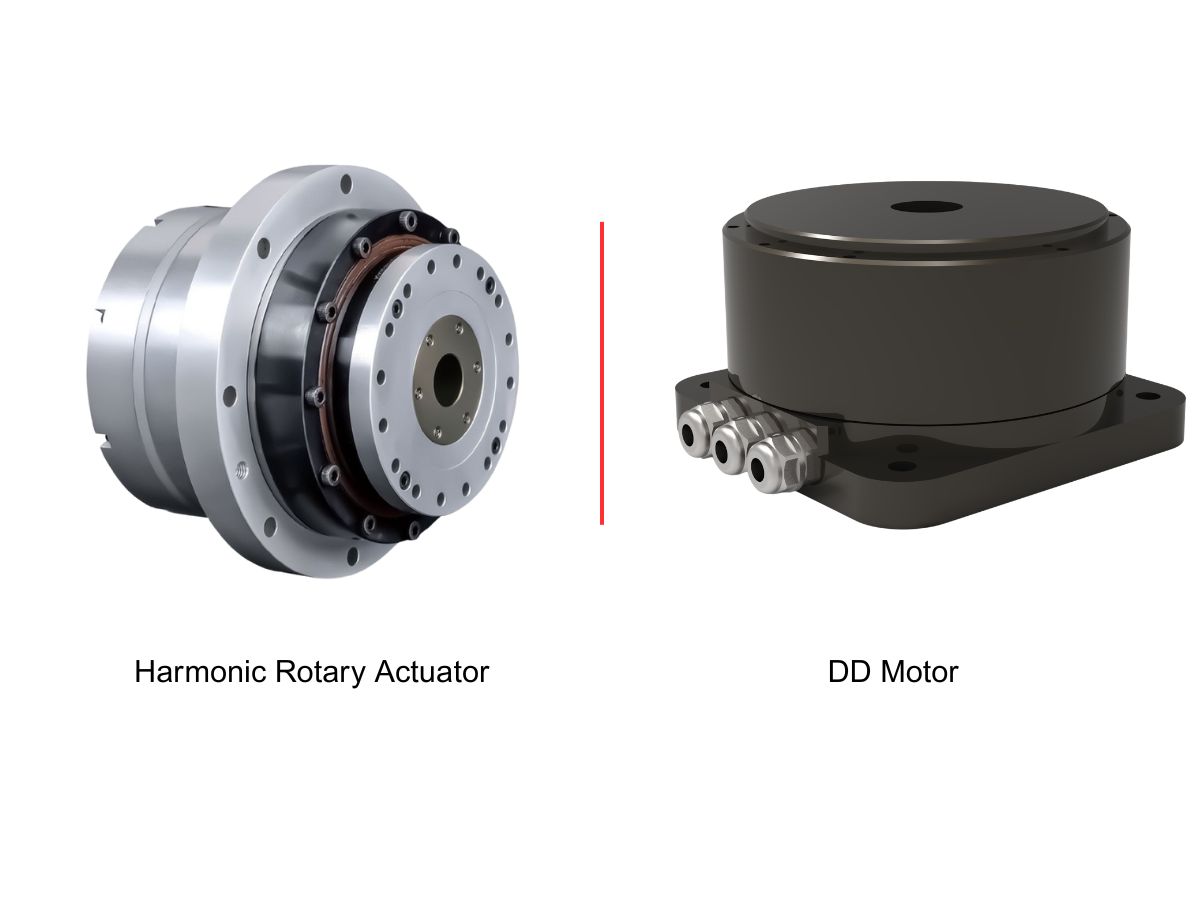
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie sollten Hersteller Harmonic-Joint-Module für Roboterarme und Embodied AI im Jahr 2026 aufrüsten?Für Ingenieure, die eine Aufrüstung eines Robotersystems planen, hängt die Wahl des passenden Gelenkmoduls von mehr als einer einzelnen Spezifikation ab. EtherCAT-Synchronisierung, Positionsrückmeldung auf der Abtriebsseite, Drehmomentmessung in Echtzeit, die Fähigkeit zum Dauerbetrieb mit kontinuierlichem Drehmoment und integrierte Sicherheitsfunktionen müssen zusammenwirken, um den Anforderungen der jeweiligen Anwendung gerecht zu werden. Wenn Hersteller diese Faktoren als vollständiges elektromechanisches System bewerten, können sie fundiertere Entscheidungen bei der Auswahl und Integration von Gelenkmodulen sowie hinsichtlich ihrer langfristigen Leistungsfähigkeit treffen.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
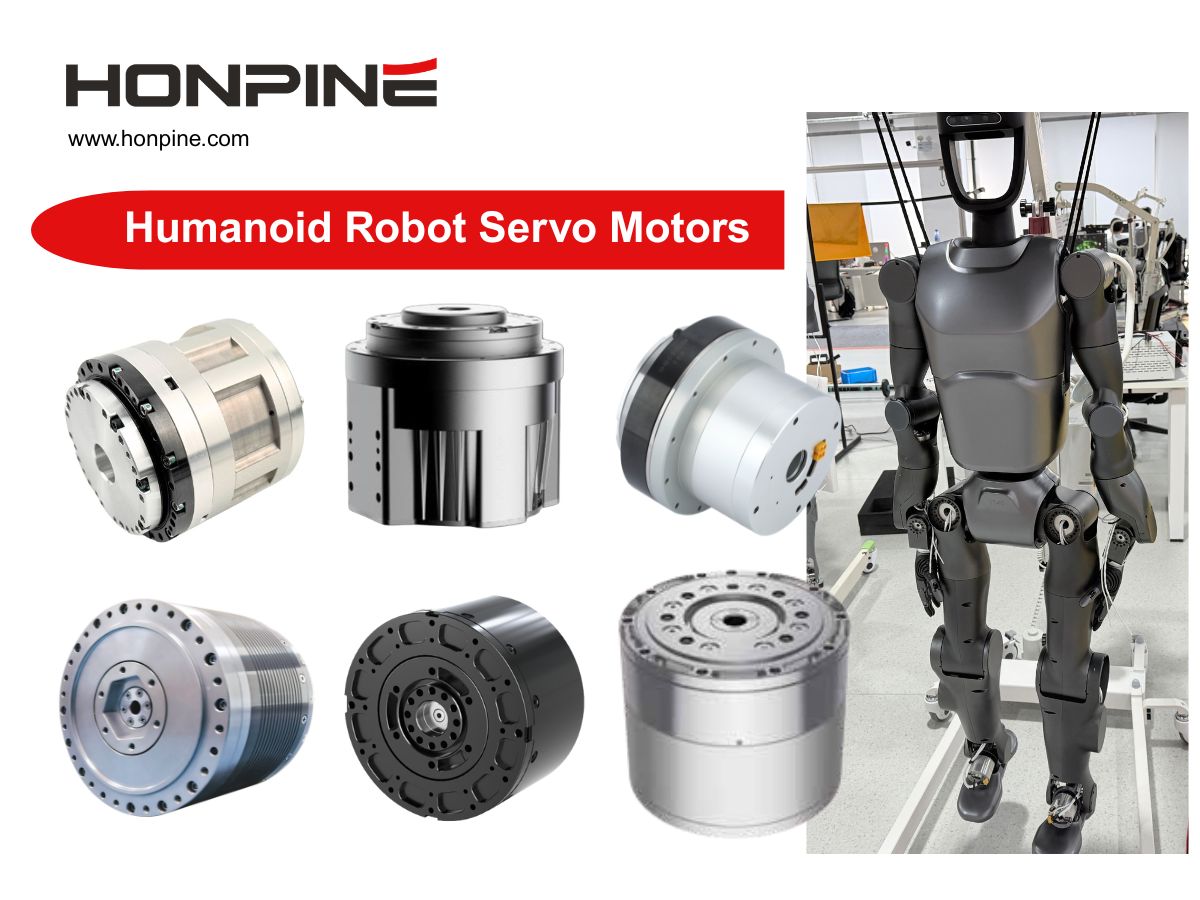
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie sollten Hersteller Harmonic-Joint-Module für Roboterarme und Embodied AI im Jahr 2026 aufrüsten?Für Ingenieure, die eine Aufrüstung eines Robotersystems planen, hängt die Wahl des passenden Gelenkmoduls von mehr als einer einzelnen Spezifikation ab. EtherCAT-Synchronisierung, Positionsrückmeldung auf der Abtriebsseite, Drehmomentmessung in Echtzeit, die Fähigkeit zum Dauerbetrieb mit kontinuierlichem Drehmoment und integrierte Sicherheitsfunktionen müssen zusammenwirken, um den Anforderungen der jeweiligen Anwendung gerecht zu werden. Wenn Hersteller diese Faktoren als vollständiges elektromechanisches System bewerten, können sie fundiertere Entscheidungen bei der Auswahl und Integration von Gelenkmodulen sowie hinsichtlich ihrer langfristigen Leistungsfähigkeit treffen.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 Singleturn- vs. Multiturn-Absolutwertgeber für Robotergelenkmodule: Wie wählt man den richtigen aus?Dieser Leitfaden vergleicht Singleturn- und Multiturn-Absolutwertgeber für Robotergelenkmodule und erläutert die Unterschiede bei der Positionsrückmeldung, der Positionsspeicherung bei ausgeschalteter Stromversorgung und den Wartungsanforderungen. Erfahren Sie am Beispiel der HONPINE HPJM Harmonic Joint Actuator PRO Series, wie Sie die passende Geberkonfiguration für humanoide Roboter, kollaborative Roboterarme und Exoskelette auswählen.