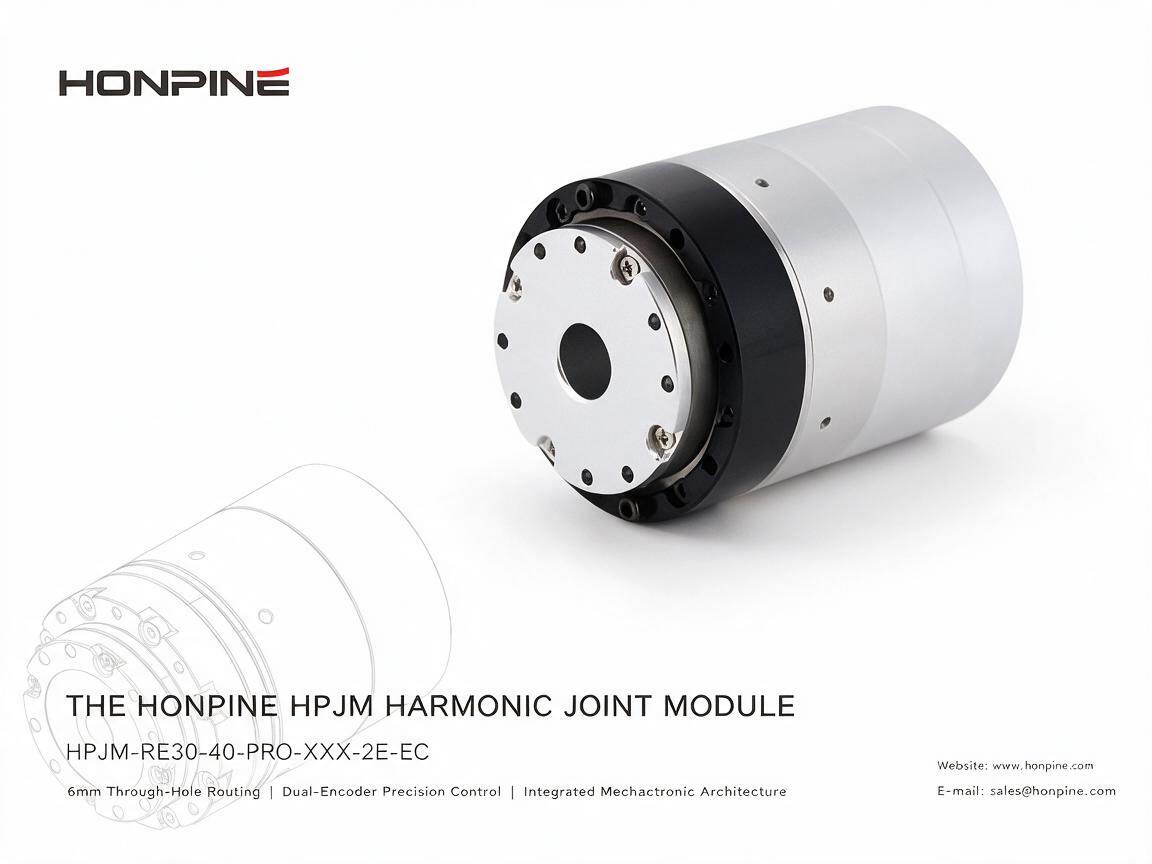
Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-Serie
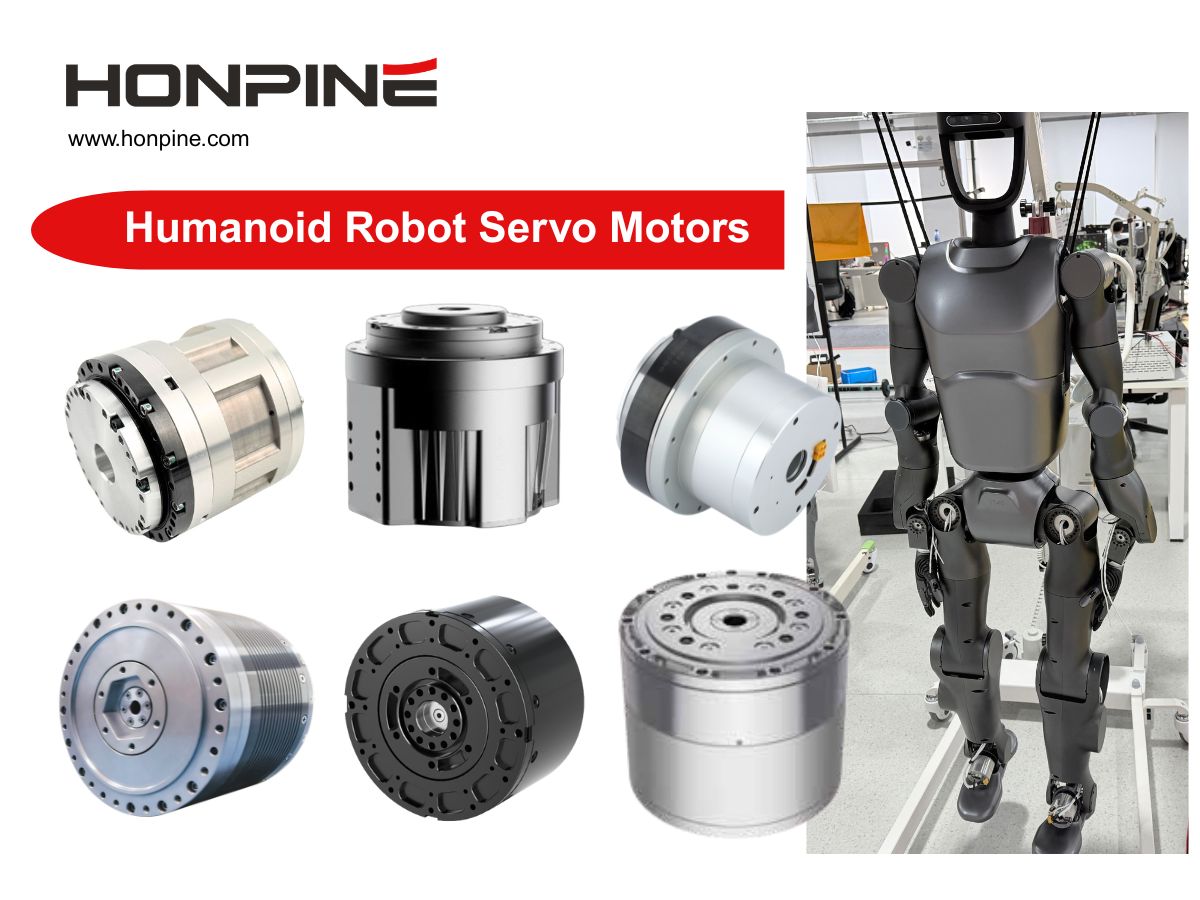
Humanoide Roboter benötigen ein sorgfältig abgestimmtes Gelenkantriebssystem, um Tragfähigkeit, Bewegungsgeschwindigkeit, Positioniergenauigkeit, dynamisches Ansprechverhalten und Gesamtgewicht auszubalancieren. Die Auswahl des passendenharmonischen Gelenkantriebsfür jedes Gelenk ist entscheidend für stabiles Gehen, präzise Manipulation und einen zuverlässigen Langzeitbetrieb.
Hallo, ich bin Theodore Li, technischer Direktor bei HONPINE. In früheren Artikeln habe ichLösungen mit harmonischen Gelenkantriebenfür einzelne Gelenke humanoider Roboter vorgestellt, darunter Schulter-, Taillen-, Arm- und Beingelenke. Im Anschluss an diese Artikel baten mehrere Leser auf LinkedIn um eine umfassendere Lösung für den gesamten humanoiden Roboter.
In diesem Leitfaden erläutere ich, wie sich ein vollständiges Gelenkantriebssystem für einen humanoiden Roboter mit konkreten Modellen aus derHPJM-Serie harmonischer Gelenkantriebevon HONPINEkonfigurieren lässt. Die Empfehlungen behandeln die Positionierung der Gelenke, Drehmomentanforderungen, Untersetzungsverhältnisse, dynamische Leistung und Bremskonfigurationen und bieten Ingenieuren einen praxisnahen Ausgangspunkt für die Auswahl der Gelenke des gesamten Körpers.
Die endgültige Konfiguration muss stets anhand des Robotergewichts, der Nutzlast, der Gelenkgeometrie, der erforderlichen Bewegungsprofile, der thermischen Grenzwerte und der Sicherheitsanforderungen validiert werden.
1. Grundlegende Auswahlprinzipien für ein harmonisches Gelenkantriebssystem humanoider Roboter
Vor der Auswahl einzelner HPJM-Modelle sollten Ingenieure vier grundlegende Prinzipien kennen, die die Leistung des gesamten Roboters beeinflussen.
1.1 Leichte distale Gelenke und drehmomentstarke proximale Gelenke
Handgelenk und Knöchel befinden sich relativ weit von der tragenden Hauptstruktur des Roboters entfernt. Ihre Masse und ihr Trägheitsmoment können das dynamische Ansprechverhalten und die Regelungsleistung erheblich beeinflussen. Daher sind leichte, kompakte harmonische Gelenkantriebe vorzuziehen, sofern ihr Drehmoment ausreicht.
Schulter, Hüfte und Knie müssen dagegen erhebliche Lasten aufnehmen. Dazu gehören das Gewicht der angeschlossenen Strukturen, Kräfte durch die Nutzlast und dynamische Belastungen während der Bewegung. Diese Gelenke benötigen im Allgemeinen eine höhere Drehmomentkapazität und ausreichende Überlastreserven.
Ziel ist nicht, an jedem Gelenk den größtmöglichen Antrieb einzubauen. Vielmehr sollte jeder Antrieb auf seine mechanische Last abgestimmt und unnötige Masse sowie Trägheit vermieden werden.
1.2 Präzisionsorientierter Oberkörper und dynamikoptimierter Unterkörper
Die Gelenke des Oberkörpers unterstützen Greifen, Montage, Teleoperation und die Mensch-Roboter-Interaktion. Bei diesen Anwendungen stehen häufig genaue Positionierung, gleichmäßige Bewegungen und gute Regelbarkeit bei niedrigen Geschwindigkeiten im Vordergrund.
Die Gelenke des Unterkörpers müssen Gehen, Hocken, Gleichgewichtskorrektur und den Umgang mit Bodenstößen ermöglichen. Bei ihnen sind in der Regel Drehmomentkapazität, Abtriebsgeschwindigkeit, Beschleunigung und dynamisches Ansprechverhalten besonders wichtig.
Diese Unterscheidung bietet einen hilfreichen Ausgangspunkt für die Auswahl der harmonischen Gelenkmotoren und Untersetzungsverhältnisse der HPJM-Serie. Einzelne Gelenke können jedoch abweichende Anforderungen haben.
1.3 Das Untersetzungsverhältnis passend zu den Betriebsbedingungen auswählen
Das Untersetzungsverhältnis beeinflusst das Abtriebsdrehmoment, die Geschwindigkeit, die reflektierte Trägheit und die gesamten Regelungseigenschaften eines harmonischen Gelenkantriebs.
Für die in diesem Leitfaden behandelten HPJM-Konfigurationen sind 51:1 und 101:1 zwei wichtige Optionen.
Untersetzungsverhältnis 51:1: Eine mögliche Wahl für Gelenke, die eine höhere Abtriebsgeschwindigkeit und ein dynamisches Ansprechverhalten erfordern, sofern die Geschwindigkeits- und Drehmomentgrenzen des Motors eingehalten werden.
Untersetzungsverhältnis 101:1: Eine mögliche Wahl für Gelenke, bei denen eine stärkere Drehmomentübersetzung und präzise Positionierung bei relativ niedrigen Geschwindigkeiten im Vordergrund stehen.
Ein höheres Untersetzungsverhältnis garantiert nicht automatisch eine höhere Positioniergenauigkeit oder eine bessere Kraftregelung. Die tatsächliche Leistung hängt auch von der Encoderauflösung, den Eigenschaften des Getriebes, der Motorregelung, der Reibung, der Nachgiebigkeit und der Regelungsarchitektur ab.
Das passende Verhältnis sollte anhand des erforderlichen Drehzahl-Drehmoment-Bereichs des Gelenks ausgewählt werden und nicht allein anhand des Untersetzungsverhältnisses.
1.4 Bremskonfiguration als Teil des Systemsicherheitskonzepts
DieHPJM-Seriebietet je nach Modell Konfigurationen mit und ohne integrierte Haltebremse.
Eine Bremse kann dazu beitragen, die Gelenkposition bei abgeschalteter Stromversorgung zu halten, insbesondere bei Gelenken, die hängende Arme tragen oder das Gewicht des Roboters aufnehmen. Sie ersetzt jedoch keine umfassende Sicherheitsauslegung auf Systemebene.
Bei der Auswahl einer Bremse sind Haltemoment, Ein- und Ausrückzeit, Verhalten bei Not-Halt, Bremsenverschleiß und die mechanischen Folgen eines Stromausfalls zu berücksichtigen.
Bei humanoiden Robotern sollten die Bremsanforderungen für jedes Gelenk und jede Betriebsbedingung einzeln bewertet werden.
2. Vollständige Auswahl der Oberkörpergelenke: Präzision, Gewicht und Drehmoment im Gleichgewicht
Der Oberkörper umfasst Handgelenk, Ellbogen, Schulter und Taille. Da diese Gelenke unterschiedliche Aufgaben erfüllen, sollten ihre Antriebsspezifikationen auf die jeweiligen mechanischen Anforderungen abgestimmt werden.
Bei präzisionsorientierten Anwendungen können höhere Untersetzungsverhältnisse wie 101:1 geeignet sein, sofern die erforderliche Abtriebsgeschwindigkeit und das dynamische Ansprechverhalten innerhalb der Betriebsgrenzen des Antriebs liegen.
2.1 Handgelenk: HPJM30-40-PRO-101
Das Handgelenk befindet sich nahe dem Ende des Arms und steuert die Ausrichtung der Hand oder des geschickten Greifers. Es ist wichtig für die Feinpositionierung, die Handhabung kleiner Teile, die Präzisionsmontage und den behutsamen Umgang mit Objekten.
Der HPJM30-40-PRO-101 ist ein möglicher Kandidat für Handgelenkanwendungen, bei denen kompakte Abmessungen und eine geringe Antriebsmasse wichtig sind.
Seine kompakte Bauform kann dazu beitragen, die zusätzliche Trägheit am Ellbogen und an der Schulter zu begrenzen. Das ist besonders wertvoll, wenn der Roboter seine Hand wiederholt beschleunigen, abbremsen oder neu ausrichten muss.
Die Konfiguration mit einem Untersetzungsverhältnis von 101:1 kann bei kontrollierten Bewegungen mit niedriger Geschwindigkeit eine erhebliche Drehmomentübersetzung bieten. Die tatsächliche Positionierleistung und das minimal regelbare Abtriebsdrehmoment müssen unter den vorgesehenen Lastbedingungen überprüft werden.
Mögliche Anwendungen sind:
Präzise Ausrichtung und Montage kleiner Teile
Ausrichtung des Handgelenks bei geschickten Roboterhänden
Feinmanipulation in teleoperierten Robotersystemen
Kontrollierter Umgang mit leichten Objekten
Auswahlhinweis: Ein größerer Antrieb kann eine höhere Drehmomentkapazität bieten, aber auch die distale Masse und Trägheit erhöhen. Ingenieure sollten prüfen, ob die zusätzliche Kapazität tatsächlich erforderlich ist, bevor sie ein größeres Modell wählen.
2.2 Ellbogengelenk: HPJM40-52-PRO-101
Der Ellbogen trägt Unterarm, Handgelenk und Endeffektor. Er muss ausreichendes Drehmoment für das Ausstrecken des Arms, das Anheben, das Halten und kontrollierte Bewegungen innerhalb des gesamten Arbeitsbereichs bereitstellen.
Der HPJM40-52-PRO-101 ist ein möglicher Kandidat für Anwendungen, bei denen ein ausgewogenes Verhältnis zwischen Antriebsgröße und Abtriebsdrehmoment erforderlich ist.
Die angegebenen Drehmomentwerte lauten:
Nenndrehmoment: 8.9 N·m
Spitzendrehmoment: 25 N·m
Nenn- und Spitzenwerte dienen unterschiedlichen Zwecken. Das Nenndrehmoment sollte anhand der Dauerlasten und thermischen Grenzwerte bewertet werden, während beim Spitzendrehmoment die zulässige Dauer und Einschaltdauer zu berücksichtigen sind.
Die Konfiguration mit 101:1 kann sich für kontrollierte Positionierung, Bahnverfolgung und Manipulation mit relativ niedriger Geschwindigkeit eignen, sofern die erforderlichen Geschwindigkeiten und Drehmomente innerhalb der Spezifikationen des Antriebs liegen.
Mögliche Anwendungen sind:
Ellbogengelenke humanoider Roboter
Positionierung teleoperierter Arme
Visionsgeführte Manipulation
Kontrolliertes Anheben und Halten geeigneter Nutzlasten
Bei der Berechnung des Ellbogendrehmoments sollten Ingenieure Masse und Schwerpunkt von Unterarm, Handgelenk, Greifer und Nutzlast berücksichtigen. Das erforderliche Drehmoment kann sich erheblich verändern, wenn der Arm vom Körper wegbewegt wird.
2.3 Schultergelenk: HPJM60-70-PRO-101
Die Schulter trägt und bewegt die gesamte Armgruppe. Je nach Architektur des Roboters muss sie erhebliche Gravitationsmomente, Beschleunigungslasten und durch die Nutzlast verursachte Momente bewältigen.
Der HPJM60-70-PRO-101 ist ein möglicher Kandidat für Schulteranwendungen, die eine höhere Drehmomentkapazität als distale Gelenke erfordern und zugleich ein relativ kompaktes integriertes Design beibehalten sollen.
Die Untersetzungsoption 101:1 kann für kontrolliertes Heben, Armpositionierung und Präzisionsmanipulation geeignet sein, sofern die erforderliche Abtriebsgeschwindigkeit mit den Möglichkeiten des Antriebs vereinbar ist.
Ingenieure sollten die ungünstigste mechanische Konfiguration der Schulter bewerten, anstatt den Antrieb allein nach der Masse des Arms auszuwählen. Ein vollständig ausgestreckter Arm kann ein deutlich größeres Gravitationsmoment erzeugen als derselbe Arm in Körpernähe.
Bei anspruchsvollen Anwendungen sind Dauerdrehmoment, Dauer des Spitzendrehmoments, thermische Leistung, Beschleunigungsanforderungen und die Steifigkeit der Antriebsmontage zu überprüfen.
2.4 Taillengelenk: HPJM50-60-PRO-101
Die Taille verbindet den Oberkörper mit der Unterkörperstruktur und ermöglicht je nach Roboterauslegung Dreh-, Beuge- oder andere Rumpfbewegungen.
Der HPJM50-60-PRO-101 ist ein möglicher Kandidat für Taillenachsen, bei denen kompakte Integration, kontrollierte Bewegung und eine präzise Rumpfpositionierung im Vordergrund stehen.
Ein Untersetzungsverhältnis von 101:1 kann für langsamere Rumpfdrehungen und Haltungsanpassungen geeignet sein, sofern Geschwindigkeit und Beschleunigung innerhalb des Betriebsbereichs des Antriebs liegen.
Bei der Auswahl des Taillenantriebs ist mehr als nur die Masse des Oberkörpers zu berücksichtigen. Schwerpunkt, Trägheit des Rumpfes, Armbewegungen und die dynamische Kopplung zwischen Ober- und Unterkörper können sich auf das erforderliche Drehmoment auswirken.
Bei mehrachsigen Taillenkonstruktionen sollte jede Achse einzeln bewertet werden, da sich Lastrichtung und dynamische Anforderungen unterscheiden können.
2.5 Zusammenfassung der Oberkörperkonfiguration
Die Baugrößen HPJM30, HPJM40, HPJM50 und HPJM60 bieten einen Ausgangspunkt für die Verteilung der Antriebskapazität auf den Oberkörper.
Eine vorläufige Konfiguration kann am Handgelenk den HPJM30-40-PRO-101, am Ellbogen den HPJM40-52-PRO-101, an der Schulter den HPJM60-70-PRO-101 und an einer Taillenachse den HPJM50-60-PRO-101 verwenden.
Diese Konfigurationen sind technische Ausgangspunkte und keine universellen Spezifikationen. Bei der endgültigen Auswahl sind die tatsächlichen Drehzahl-Drehmoment-Kennlinien, mechanischen Schnittstellen, Encoderoptionen, thermischen Grenzwerte und Einschaltdauern jedes Modells zu berücksichtigen.
3. Vollständige Auswahl der Unterkörpergelenke: Drehmomentkapazität und dynamisches Ansprechverhalten
Der Unterkörper muss das Gewicht des Roboters tragen, gleichzeitig das Gleichgewicht kontrollieren und auf wechselnde Bodenbedingungen reagieren. Daher müssen Hüft-, Knie- und Sprunggelenke sorgfältig hinsichtlich Dauerdrehmoment, Spitzendrehmoment, Abtriebsgeschwindigkeit, Beschleunigung und Stoßbelastungen bewertet werden.
Antriebe für den Unterkörper sollten nicht einfach nach dem Prinzip „größter Rahmen oder kleinstes Untersetzungsverhältnis“ ausgewählt werden. Zu berücksichtigen sind der gesamte Drehzahl-Drehmoment-Bereich und die Bewegungsregelungsstrategie des Roboters.
3.1 Kniegelenk: HPJM100-120-PRO-51
Das Knie ist ein stark belastetes Gelenk beim Gehen, Hocken, Aufstehen und beim Ausgleichen von Gleichgewichtsstörungen.
Je nach Geometrie und Gang des Roboters kann das Kniedrehmoment bei einbeiniger Belastung, tiefem Hocken, schneller Beschleunigung oder beim Landen erheblich ansteigen. Der Antrieb muss sowohl anhaltende Belastungen als auch kurzzeitige dynamische Spitzen bewältigen.
Der HPJM100-120-PRO-51 ist ein möglicher Kandidat für Knieanwendungen, die eine hohe Drehmomentkapazität und ein dynamisches Ansprechverhalten erfordern.
Die Untersetzung 51:1 kann im Vergleich zu einer höheren Untersetzung bei ansonsten vergleichbarem Antriebssystem ein ausgewogenes Verhältnis zwischen Drehmomentübersetzung und Abtriebsgeschwindigkeit bieten. Die tatsächliche Geschwindigkeit und das Spitzendrehmoment müssen jedoch anhand der Leistungsdaten des jeweiligen Modells überprüft werden.
Wichtige technische Prüfpunkte sind:
Kontinuierliches Kniedrehmoment beim Stehen und Gehen
Spitzendrehmoment beim Hocken, Aufstehen und bei Ausgleichsbewegungen
Abtriebsgeschwindigkeit und Beschleunigung beim vorgesehenen Gang
Thermische Leistung bei wiederholter Belastung
Mechanische Steifigkeit und zulässige Stoßbelastung
Rekuperatives Bremsen und Verhalten des DC-Zwischenkreises beim Abbremsen
Auswahlhinweis: Ein Verhältnis von 101:1 ist nicht grundsätzlich für jedes Kniegelenk ungeeignet. Das richtige Verhältnis hängt von erforderlicher Geschwindigkeit und Drehmoment, den Motoreigenschaften und der Regelungsbandbreite ab. Für ein hochdynamisches Design kann die Option 51:1 vorzuziehen sein; dies muss jedoch anhand der Drehzahl-Drehmoment-Kennlinie und der Bewegungsprofile bestätigt werden.
3.2 Hüftgelenk: HPJM70-80-PRO-51 oder HPJM70-80-PRO-101
Die Hüfte gehört zu den mechanisch am stärksten beanspruchten Bereichen eines humanoiden Roboters. Je nach Architektur kann sie über Beuge-, Seitneige- und Gierachsen verfügen.
Obwohl diese Achsen zum selben anatomischen Bereich gehören, können sich ihre Betriebsbedingungen erheblich unterscheiden.
Hüftbeuge- und Seitneigeachse
Beuge- und Seitneigeachsen tragen häufig unmittelbar zum Beinschwung, zur Körperabstützung, zum seitlichen Gleichgewicht und zur Erholung nach Störungen bei. Sie können ein erhebliches Drehmoment und eine schnelle dynamische Reaktion erfordern.
Der HPJM70-80-PRO-51 ist ein möglicher Kandidat für diese Achsen, wenn die erforderliche Abtriebsgeschwindigkeit und Beschleunigung das geringere Untersetzungsverhältnis rechtfertigen.
Hüftgierachse
Die Gierachse steuert die Drehung um die vertikale Achse. Je nach Gang und Wendestrategie des Roboters können kontrollierte Ausrichtung und Positionierung wichtiger sein als die höchstmögliche Abtriebsgeschwindigkeit.
Der HPJM70-80-PRO-101 ist ein möglicher Kandidat, wenn seine Drehzahl-Drehmoment-Eigenschaften den Anforderungen der Gierachse entsprechen und das höhere Untersetzungsverhältnis der vorgesehenen Regelungsstrategie zugutekommt.
Nicht jeder humanoide Roboter benötigt dieselbe dreiachsige Hüftkonfiguration. Manche Architekturen verwenden andere Antriebsgrößen oder mechanische Anordnungen, um Masse zu reduzieren, die Regelung zu vereinfachen oder die Integration zu verbessern.
3.3 Sprunggelenk: HPJM60-70-PRO-51
Das Sprunggelenk steuert die Fußausrichtung und trägt zum Gleichgewicht, zum Bodenkontakt und zum Übergang zwischen Stand- und Schwungphase bei.
Beim Gehen muss das Sprunggelenk auf Änderungen der Bodenreaktionskräfte reagieren und zur Regulierung des Körperschwerpunkts des Roboters beitragen. Anforderungen an Drehmoment und Geschwindigkeit hängen von Fußgeometrie, Gehgeschwindigkeit, Gelände und Regelungsstrategie ab.
Der HPJM60-70-PRO-51 ist ein möglicher Kandidat für Sprunggelenkanwendungen, die eine Kombination aus Drehmomentkapazität und dynamischem Ansprechverhalten erfordern.
Ein geringeres Untersetzungsverhältnis kann schnellere Abtriebsbewegungen unterstützen, sofern Motor und Antriebssystem die erforderliche Geschwindigkeit und das erforderliche Drehmoment liefern können.
Wenn der Roboter Kraft- oder Kontaktsensoren am Fuß verwendet, kann der Sprunggelenkantrieb Teil eines koordinierten Regelungssystems für eine kontrollierte Fußplatzierung und Bodenkontaktregelung sein. Die Stoßdämpfung und ein stabiler Kontakt hängen jedoch auch von mechanischer Nachgiebigkeit, Sensorbandbreite, Regelungsverzögerung und der gesamten Beinstruktur ab.
Wichtige Auswahlkriterien sind:
Spitzendrehmoment am Sprunggelenk beim Abstoß und bei der Gleichgewichtskorrektur
Abtriebsgeschwindigkeit beim Gehen und Neupositionieren des Fußes
Fußgeometrie und Bodenreaktionskräfte
Stoßbelastungen und zulässige Stoßwerte
Abstimmung mit den Regelkreisen von Knie und Hüfte
Thermische Grenzwerte bei kontinuierlichem Gehen
3.4 Zusammenfassung der Unterkörperkonfiguration
Die Baugrößen HPJM60, HPJM70 und HPJM100 bieten einen vorläufigen Rahmen für die Konfiguration von Sprunggelenk, Hüfte und Knie.
Eine mögliche Ausgangskonfiguration umfasst den HPJM60-70-PRO-51 für das Sprunggelenk, den HPJM70-80-PRO-51 oder HPJM70-80-PRO-101 für die jeweils geeigneten Hüftachsen und den HPJM100-120-PRO-51 für eine stark belastete Knieanwendung.
Die endgültige Konfiguration sollte anhand der Gesamtmasse des Roboters, der Beinlänge, der Nutzlast, des Gangs, der Bodenkontaktbedingungen und der erforderlichen dynamischen Leistung validiert werden.
4. Auswahl von Haltebremsen für Gelenkantriebe humanoider Roboter
Haltebremsen können dazu beitragen, die Gelenkposition beizubehalten, wenn das Antriebssystem deaktiviert oder die elektrische Stromversorgung unterbrochen wird. Sie sind besonders relevant für Gelenke, die durch die Schwerkraft belastete Strukturen tragen oder im Standby eine definierte Position halten müssen.
Die HPJM-Serie bietet mit einer Bremse ausgestattete Konfigurationen, sofern dies für das jeweilige Produktmodell angegeben ist. Das Suffix -B kennzeichnet eine Version mit Bremse, wenn es in der betreffenden Modellbezeichnung enthalten ist.
Bestätigen Sie vor der Bestellung den genauen Modellcode, die Verfügbarkeit der Bremse, das Haltemoment, die elektrischen Anforderungen und die mechanische Schnittstelle.
4.1 Oberkörpergelenke: Bremsenauswahl bei hängenden Lasten
Handgelenk-, Ellbogen-, Schulter- und Taillengelenke benötigen möglicherweise Bremsen, wenn der Roboter eine hängende Last halten oder seine Haltung ohne kontinuierliches Motordrehmoment beibehalten muss.
Eine Schulter, die beispielsweise einen ausgestreckten Arm trägt, kann bei deaktiviertem Antrieb einem erheblichen Gravitationsmoment ausgesetzt sein. Eine geeignete Haltebremse kann unter den angegebenen Lastbedingungen dazu beitragen, eine unkontrollierte Bewegung zu verhindern.
Daher können HPJM30-, HPJM40-, HPJM50- und HPJM60-Konfigurationen mit Bremse für entsprechende Oberkörperachsen in Betracht gezogen werden.
Allerdings benötigt nicht jedes Oberkörpergelenk eine Bremse. Bei der Entscheidung sind die Ausrichtung des Gelenks, die Gravitationsbelastung, das Verhalten im Fehlerfall und mögliche Gefahren durch unkontrollierte Bewegungen zu berücksichtigen.
Bei Gelenken, die hauptsächlich in kurzen, dynamischen Zyklen mit kontinuierlicher Stromversorgung betrieben werden, kann eine Konfiguration ohne Bremse die Masse reduzieren und das System vereinfachen, sofern das Gesamtsicherheitskonzept weiterhin ausreichend ist.
4.2 Unterkörpergelenke: Bremsen und Umgang mit Gravitationslasten
Hüft-, Knie- und Sprunggelenke können einen erheblichen Teil des Robotergewichts tragen. Wenn der Roboter stillsteht oder die Stromversorgung ausfällt, kann eine unkontrollierte Gelenkbewegung zum Verlust der Haltung oder zu einem Sturz führen.
HPJM70- und HPJM100-Konfigurationen mit Bremse können für Unterkörperachsen geeignet sein, wenn das Halten des Gelenks bei abgeschalteter Stromversorgung Teil der Sicherheitsstrategie ist.
Eine Haltebremse allein garantiert jedoch nicht, dass der gesamte Roboter nach einem Stromausfall aufrecht bleibt. Das Ergebnis hängt vom Schwerpunkt des Roboters, der Gelenkgeometrie, dem Bremsmoment, der strukturellen Belastung und davon ab, ob zusätzliche Abstützung oder eine kontrollierte Absenkstrategie vorgesehen ist.
Bei kommerziellen humanoiden Robotern sollten Bremsenauslegung und Fehleranalyse in die übergreifende Risikobewertung einbezogen und nicht als einfache Entscheidung bei der Modellauswahl behandelt werden.
4.3 Vier wichtige Vorteile einer integrierten Haltebremse
Halten bei abgeschalteter Stromversorgung
Eine richtig dimensionierte Bremse kann unerwünschte Gelenkbewegungen bei abgeschalteter Stromversorgung verhindern und so das Risiko verringern, dass sich ein hängender Arm oder eine Last unerwartet bewegt.
Geringerer Energieverbrauch beim Halten
Eine geeignete Haltebremse kann die Position nach dem Einrücken halten, ohne dass der Motor kontinuierlich ein Haltemoment erzeugen muss. Dadurch lassen sich der Energieverbrauch im Stillstand und die Wärmeentwicklung reduzieren.
Sicherere Wartung und Inbetriebnahme
Die Bremsensteuerung kann festgelegte Verfahren für Wartung, Einrichtung und Gelenkpositionierung unterstützen. Eine manuelle Entriegelung muss, sofern verfügbar, gemäß den Herstelleranweisungen und den geltenden Sicherheitsverfahren erfolgen.
Abstimmung mit der Servoregelung
Das Lösen und Einrücken der Bremse sollte mit dem Aufbau des Motordrehmoments, den Servofreigabesignalen und der Fehlerbehandlung abgestimmt werden. Falsches Timing kann plötzliche Bewegungen, mechanische Stöße oder den Verlust der Haltung verursachen.
Bei vertikalen oder durch die Schwerkraft belasteten Gelenken sollten Ingenieure die spezifizierte Haltekapazität der Bremse und das Verhalten des Gesamtsystems bei Not-Halt, Antriebsfehlern und Stromunterbrechungen überprüfen.
5. So validieren Sie eine Konfiguration mit harmonischen Gelenkantrieben der HPJM-Serie
Eine vollständige Gelenklösung für einen humanoiden Roboter erfordert mehr als die Zuordnung eines Modells zu jeder anatomischen Position. Ingenieure sollten die mechanische und elektrische Leistung jedes Antriebs unter den tatsächlichen Betriebsbedingungen des Roboters überprüfen.
5.1 Erforderliches Gelenkdrehmoment berechnen
Beginnen Sie mit dem Gravitationsmoment, das durch die angeschlossenen Glieder und die Nutzlast entsteht. Für einen vereinfachten statischen Fall lässt sich das Gravitationsdrehmoment anhand des senkrechten Abstands zwischen der Gelenkachse und dem Schwerpunkt der Last abschätzen.
Beim dynamischen Drehmoment sind außerdem Beschleunigung, Rotationsträgheit, Reibung, äußere Kontaktkräfte und die Bewegung des Roboters zu berücksichtigen.
Verwenden Sie bei Laufrobotern nach Möglichkeit eine Ganganalyse oder inverse Dynamik. Das Spitzendrehmoment eines Gelenks kann sich im Verlauf des Bewegungszyklus erheblich ändern.
5.2 Drehzahl-Drehmoment-Bereich prüfen
Nenn- und Spitzendrehmoment reichen nicht aus, um festzustellen, ob ein Antrieb eine bestimmte Bewegung ausführen kann.
Prüfen Sie das erforderliche Abtriebsdrehmoment bei der erforderlichen Abtriebsgeschwindigkeit, einschließlich der Beschleunigungs- und Abbremsphasen. Stellen Sie sicher, dass das Spitzendrehmoment für die erforderliche Dauer und Wiederholrate zulässig ist.
Eine Konfiguration, die die Anforderungen an das Spitzendrehmoment erfüllt, kann dennoch ungeeignet sein, wenn ihre kontinuierliche thermische Belastbarkeit oder ihr Drehmoment bei hoher Geschwindigkeit nicht ausreicht.
5.3 Untersetzungsverhältnis und Regelungsanforderungen bewerten
Eine Konfiguration mit 51:1 oder 101:1 sollte anhand der erforderlichen Gelenkgeschwindigkeit, der Drehmomentübersetzung, der reflektierten Trägheit, der Reibung und der Regelungsleistung bewertet werden.
Bei Anwendungen mit nachgiebiger Interaktion oder Kraftregelung sind außerdem Drehmomentsensorik, Encoder-Rückmeldung, Regelkreisfrequenz, Kommunikationslatenz und die mechanische Nachgiebigkeit der gesamten Gelenkbaugruppe zu berücksichtigen.
Gehen Sie nicht davon aus, dass das Untersetzungsverhältnis allein die Qualität der Kraftregelung oder die Fähigkeit zur Stoßaufnahme bestimmt.
5.4 Mechanische Integration und elektrische Kompatibilität bestätigen
Prüfen Sie vor der endgültigen Modellauswahl Folgendes:
Befestigungsmaße und verfügbarer Einbauraum
Anforderungen an die Hohlwelle und Kabelführung
Anforderungen an Nennspannung und Stromstärke
Encoderkonfiguration und Kompatibilität der Rückmeldesignale
Kommunikationsprotokoll und Unterstützung durch die Steuerung
Bremsenspannung, Haltemoment und Steuerungsablauf
Thermisches Management und Umgebungsanforderungen
Mechanische Kompatibilität und Integration der Steuerung sind besonders wichtig, wenn in einem humanoiden Roboter mehrere Antriebsgrößen eingesetzt werden.
5.5 Sicherheit und Zuverlässigkeit validieren
Führen Sie Simulationen und physische Tests unter repräsentativen Betriebsbedingungen durch. Dazu gehören gegebenenfalls Stehen, Gehen, Hocken, Heben, Drehen, Not-Halt und Szenarien mit Stromausfall.
Bewerten Sie Dauerlasten, Spitzenlasten, Temperaturanstieg, Bremsverhalten, mechanische Ermüdung und die Folgen eines Fehlers an einem einzelnen Gelenk.
Die endgültige Auswahl sollte auf verifizierten Produktspezifikationen und Tests auf Systemebene beruhen, nicht allein auf Baugröße oder Untersetzungsverhältnis.
6. Warum die harmonische Gelenkantriebsserie HPJM von HONPINE in Betracht ziehen?
Die HPJM-Serie bietet eineintegrierte Gelenkantriebsplattformfür Entwickler humanoider Roboter, die die Antriebskapazität auf mehrere Gelenke verteilen müssen.
Unterschiedliche Baugrößen und Untersetzungsverhältnisse können verschiedene Kombinationen aus Einbauraum, Drehmomentanforderungen und Bewegungseigenschaften abdecken. So können Ingenieure eine abgestimmte Gelenkarchitektur entwickeln, anstatt im gesamten Roboter dieselbe Antriebsspezifikation zu verwenden.
Bei der Bewertung der HPJM-Serie sollten Ingenieure die genauen Modellspezifikationen vergleichen, darunter Nenn- und Spitzendrehmoment, Abtriebsgeschwindigkeit, Masse, Abmessungen, Encoderkonfiguration, Bremsoptionen und Kommunikationsschnittstellen.
Am besten geeignet ist die Konfiguration, die die mechanischen, regelungstechnischen, thermischen und sicherheitstechnischen Anforderungen der Anwendung erfüllt und zugleich unnötige Masse und Komplexität minimiert.
7. Gelenkantriebslösung für humanoide Roboter von HONPINE erhalten
Die Entwicklung eines humanoiden Roboters erfordert die Abstimmung des Manipulationssystems im Oberkörper mit dem Fortbewegungssystem im Unterkörper. Bei Handgelenk- und Ellbogengelenken können kompakte Integration und kontrollierte Positionierung im Vordergrund stehen, während Hüfte, Knie und Sprunggelenk die Drehmoment- und Dynamikanforderungen beim Gehen und bei der Gleichgewichtsregelung erfüllen müssen.
Dieharmonische Gelenkantriebsserie HPJMvon HONPINE bietet einen Ausgangspunkt für die Entwicklung solcher gelenkspezifischen Konfigurationen.
Wenn Sie einen humanoiden Roboter, einen Roboterarm, einen vierbeinigen Roboter oder eine andere fortschrittliche Roboterplattform entwickeln, wenden Sie sich an HONPINE, um Ihre Gelenkanforderungen und die Auswahl der Antriebe zu besprechen.
Unser Team unterstützt Sie bei der Bewertung geeigneter HPJM-Modelle, Untersetzungsverhältnisse, Bremskonfigurationen und Integrationsanforderungen für Ihre Anwendung.
Kontaktieren Sie HONPINE für dieAuswahl harmonischer Gelenkantriebe für humanoide Roboterund kundenspezifische Gelenkantriebslösungen.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
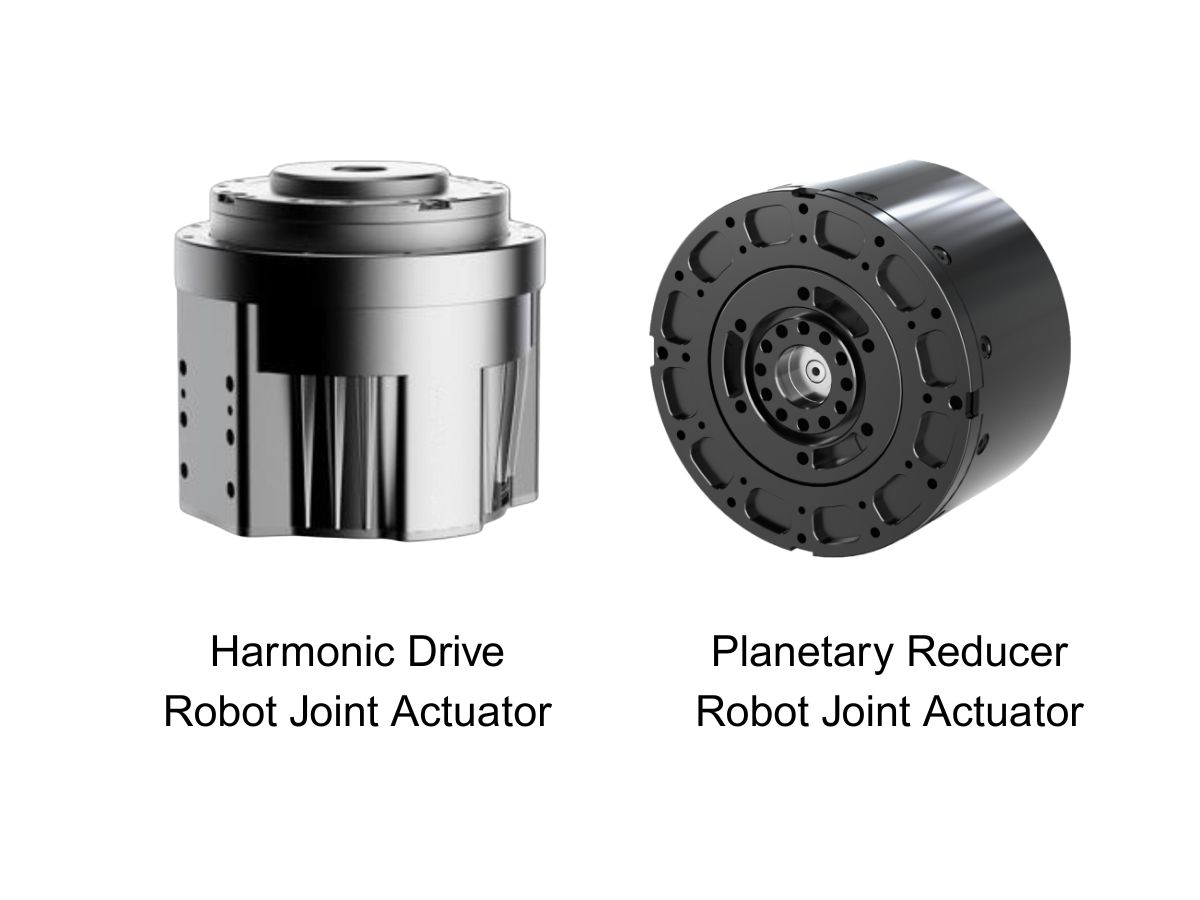
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
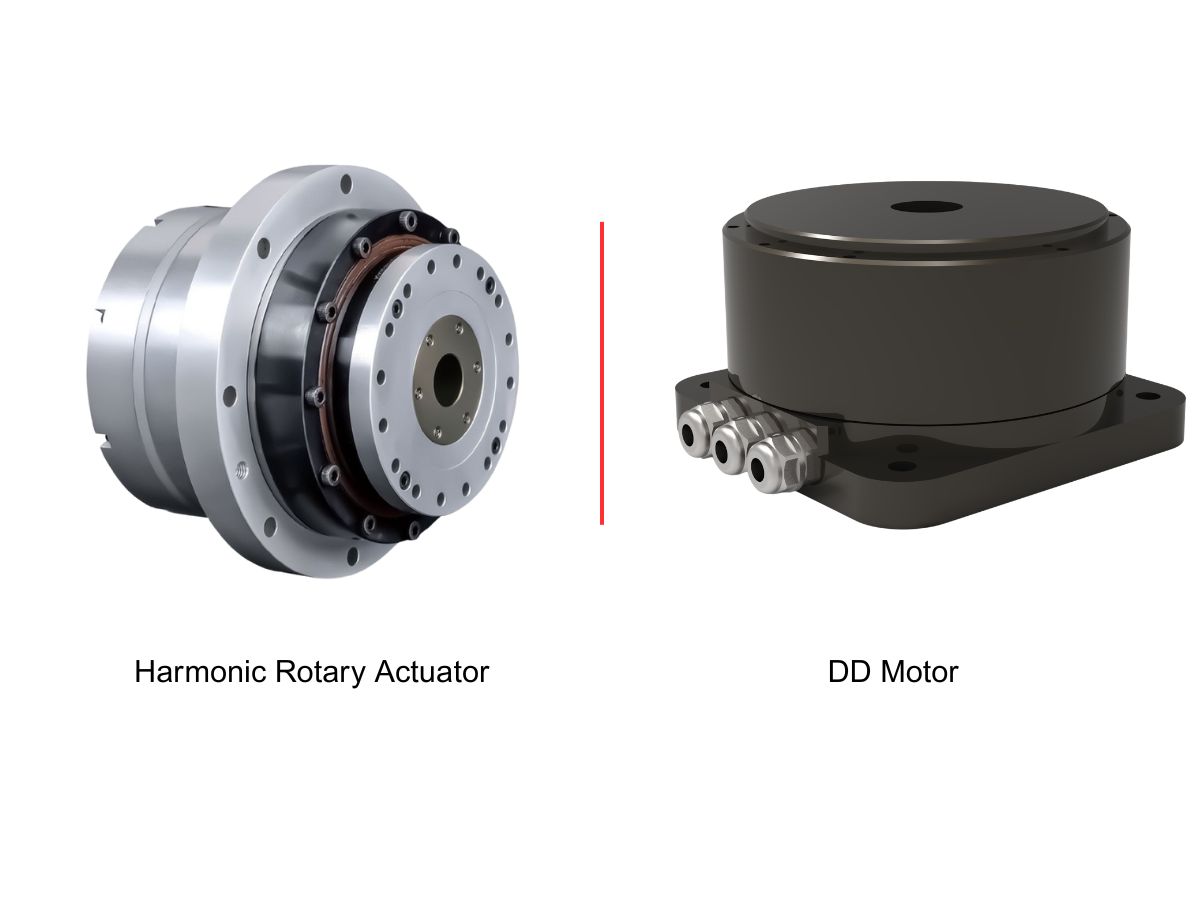
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
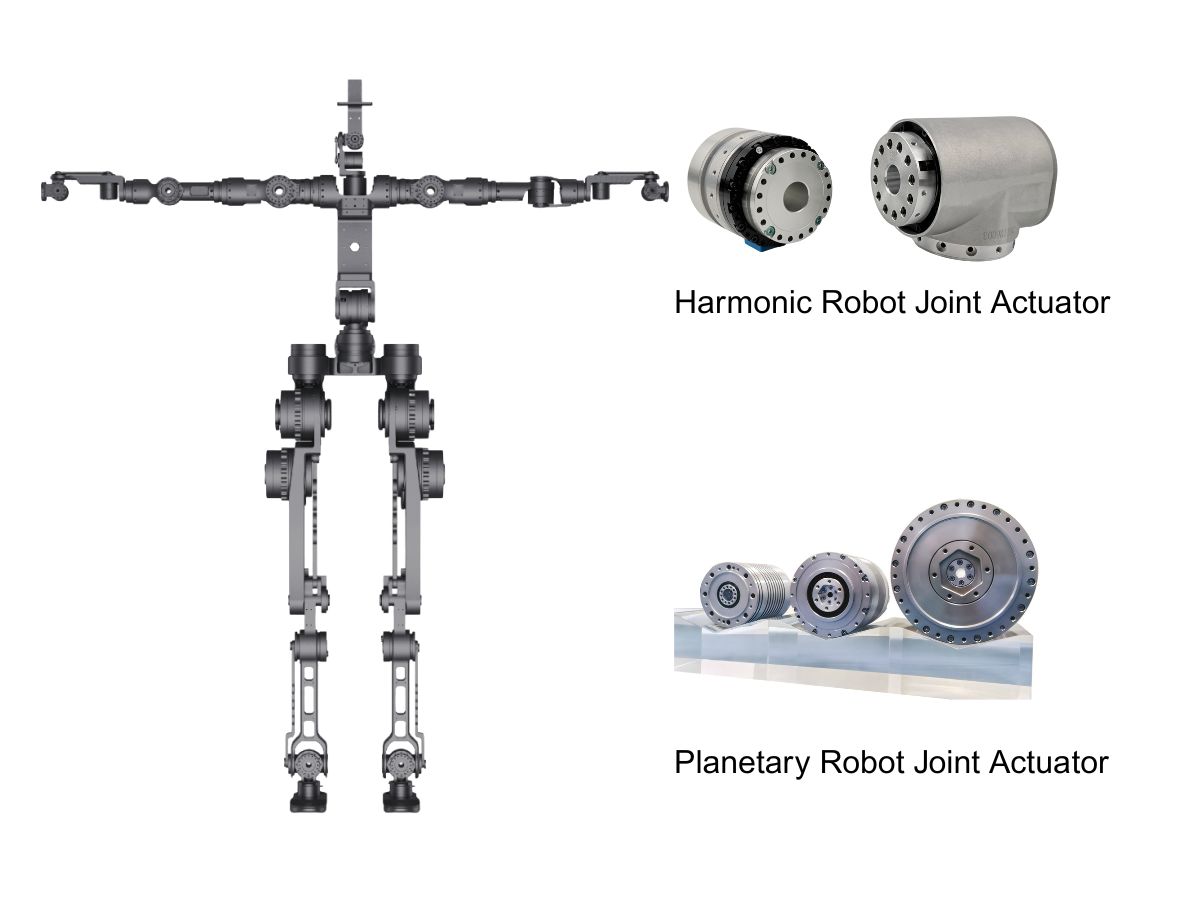
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.
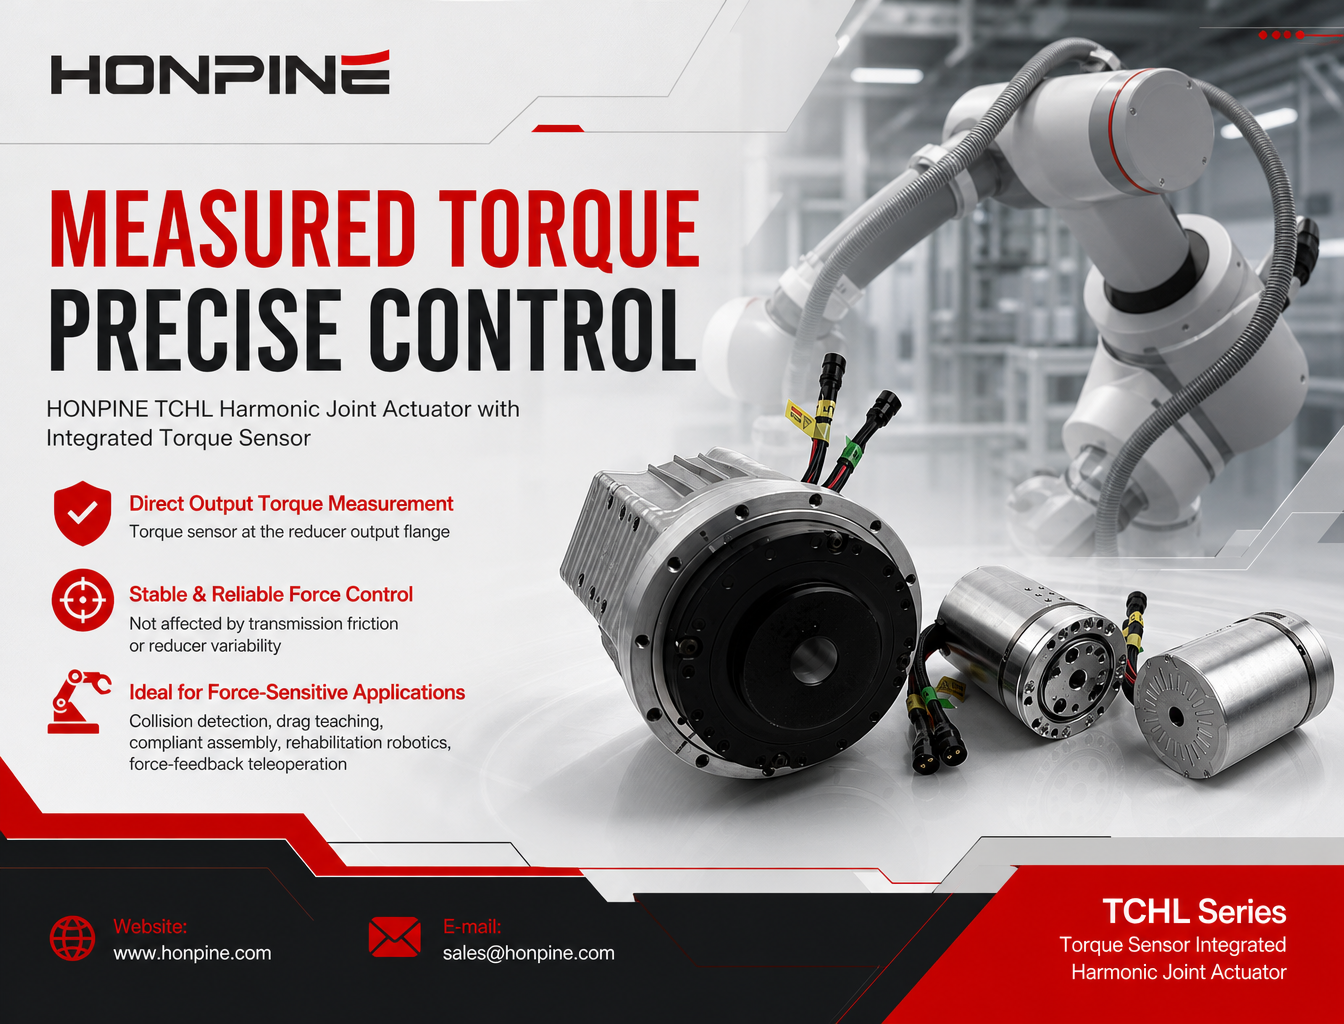
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.