Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?
Für Ingenieure, die humanoide Roboter, kollaborative Roboter und kraftgeregelte Robotersysteme entwickeln, bedeutet die Auswahl eines integrierten Robotergelenks mehr als nur den Vergleich von Nenndrehmoment, Geschwindigkeit und Abmessungen. Ein entscheidender Unterschied ist, ob ein Gelenk das Drehmoment anhand des Motorstroms schätzt oder das tatsächliche Drehmoment direkt am Abtrieb des Getriebes misst.
Viele Servogelenke, die mit Kraftregelung beworben werden, stützen sich hauptsächlich auf eine drehmomentbasierte Schätzung anhand des Motorstroms. Reibung und Übertragungseigenschaften eines Harmonic-Drive-Getriebes können jedoch das Verhältnis zwischen dem motorseitigen Drehmoment und dem auf den externen Mechanismus übertragenen Drehmoment beeinflussen. Dies kann die Kollisionserkennung, die Kraftschätzung und die Regelung nachgiebiger Bewegungen erschweren.
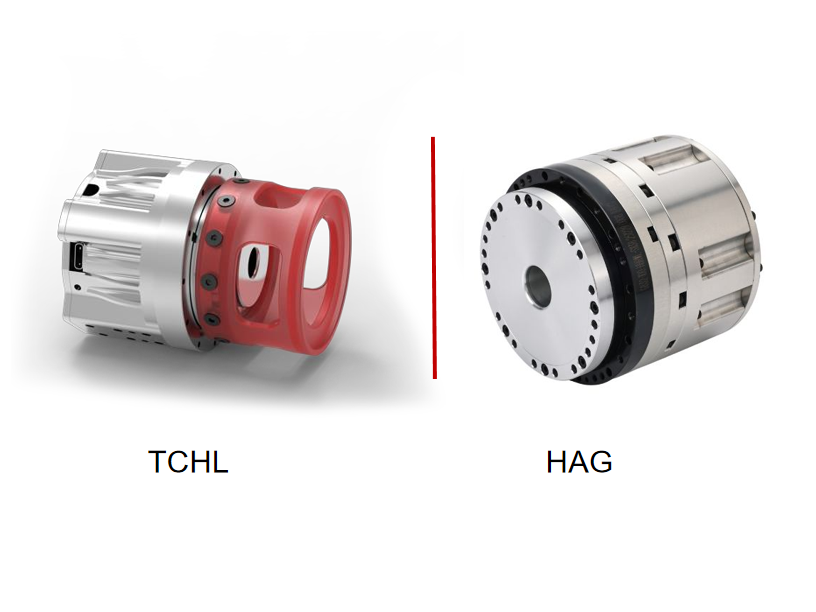
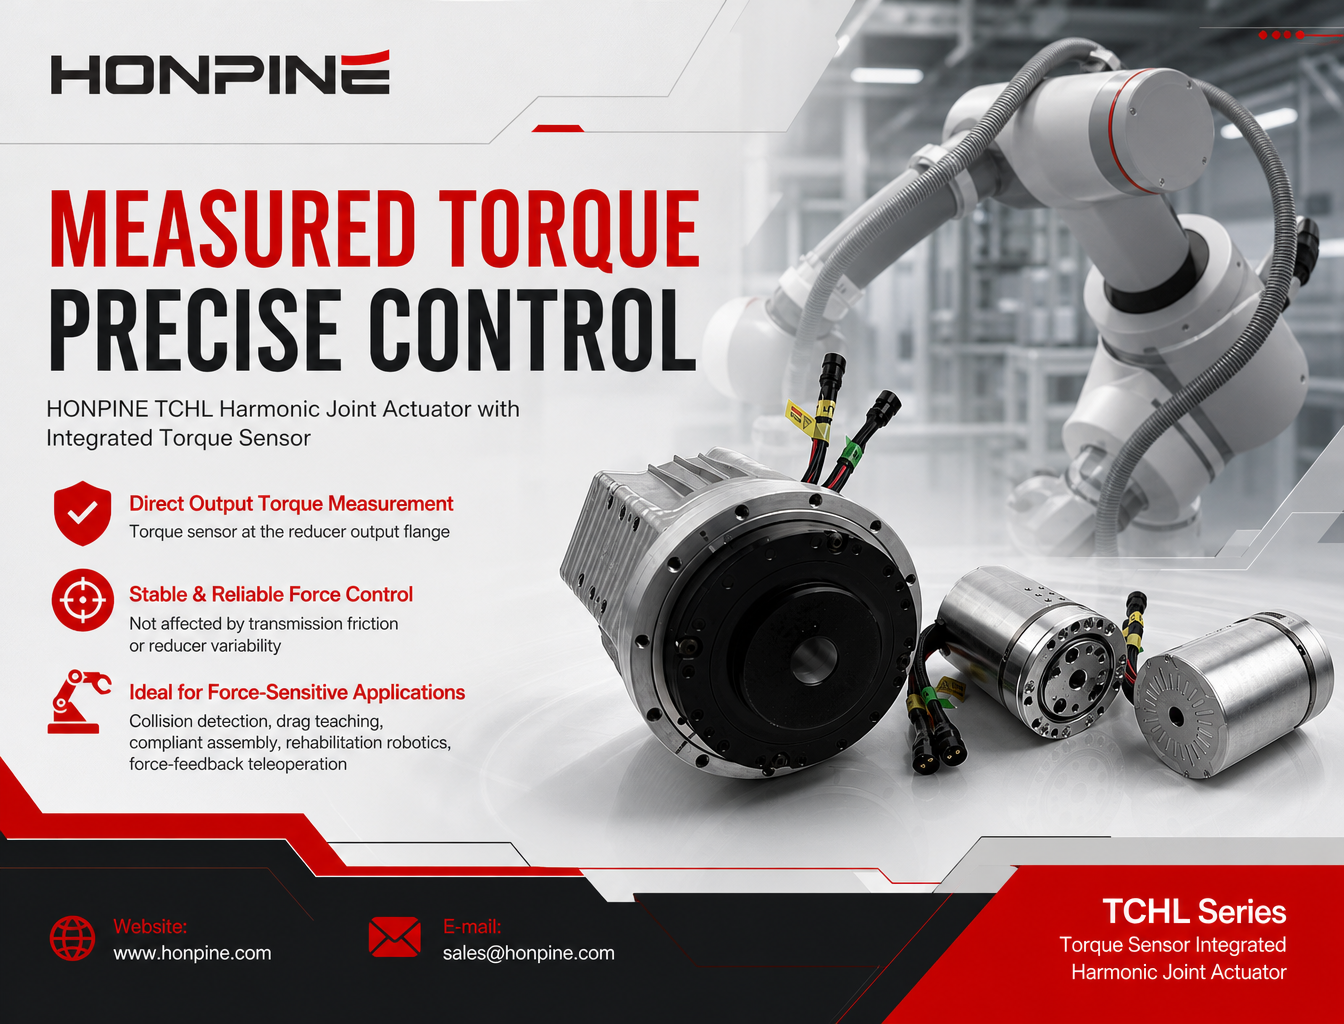
Der HONPINETCHL Harmonic-Joint-Aktuatorintegriert einen Drehmomentsensor am Abtriebsflansch des Harmonic-Drive-Getriebes und ermöglicht so die direkte Messung des Abtriebsdrehmoments. Durch die Rückmeldung von der Abtriebsseite des Gelenks erhält die Robotersteuerung ein direkteres Signal für kraftempfindliche Anwendungen, darunter Kollisionserkennung, manuelles Anlernen durch Führen, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation mit Kraftfeedback.
Dieser Artikel erläutert den Unterschied zwischen geschätztem und gemessenem Drehmoment und beleuchtet praktische Anwendungen des HONPINETCHL-Harmonic-Joint-Moduls mit Drehmomentsensor.
Drehmomentschätzung anhand des Motorstroms im Vergleich zur Messung des tatsächlichen Abtriebsdrehmoments
Warum entspricht der Motorstrom nicht dem Abtriebsdrehmoment?
Bei vielen herkömmlichen Servogelenken wird das Drehmoment anhand des Motorstroms geschätzt. Dieser Ansatz kann für die Bewegungsregelung nützlich sein, doch der Motorstrom bildet in erster Linie das vom Motor erzeugte elektromagnetische Drehmoment ab. Das an die externe Last übertragene Drehmoment wird damit nicht direkt gemessen.
Nach der Übertragung durch ein Harmonic-Drive-Getriebe kann das Verhältnis zwischen motorseitigem Drehmoment und Abtriebsdrehmoment durch Übertragungsreibung, Hysterese, Verhalten im Zusammenhang mit dem Getriebespiel und Betriebsbedingungen beeinflusst werden.
Dabei können verschiedene praktische Herausforderungen auftreten:
Drehmomentwerte bei unbelasteter Bewegung: Reibung im Getriebe kann ein Widerstandsdrehmoment verursachen, selbst wenn das Gelenk keine nennenswerte externe Last trägt.
Unterschiedliche Werte bei entgegengesetzten Bewegungsrichtungen: Übertragungsreibung und Hysterese können bei vergleichbaren externen Lasten während der Vorwärts- und Rückwärtsbewegung zu unterschiedlichen geschätzten Drehmomentwerten führen.
Zielkonflikte bei der Kollisionserkennung: Ein zu hoch eingestellter Schwellenwert kann die Kollisionserkennung verzögern, während ein zu niedrig eingestellter Schwellenwert bei normalen Bewegungen Fehlalarme auslösen kann.
Bei Anwendungen, die eine empfindliche Krafterkennung erfordern, reicht eine ausschließliche Schätzung anhand des Motorstroms daher möglicherweise nicht aus.
Wie funktioniert der Abtriebsdrehmomentsensor des HONPINE TCHL?
Bei den mit Drehmomentsensor ausgestatteten Versionen HONPINE TCHL-TM / TH ist der Sensor am Abtriebsflansch des Harmonic-Drive-Getriebes angeordnet. Statt das Drehmoment ausschließlich aus dem Motorstrom abzuleiten, misst das Gelenk das Drehmoment direkt an der Abtriebsseite.
Laut den bereitgestellten Produktspezifikationen kann das Drehmoment-Feedback über den Eintrag 0x303A im Objektverzeichnis ausgelesen werden; die Einheit beträgt 0.01 N·m.
Zu den angegebenen Leistungsdaten des Abtriebsdrehmomentsensors gehören:
Auflösung des Drehmomentsensors: 0.5% F.S.
Messgenauigkeit des Abtriebsdrehmoments: 1% F.S.
Drehmoment-Feedback von der Getriebeabtriebsseite.
F.S. steht hier für Full Scale (Endwert). Die Prozentangaben sind anhand des festgelegten Messbereichsendwerts des Sensors und der Messbedingungen des Herstellers zu interpretieren.
Die direkte Messung des Abtriebsdrehmoments liefert ein repräsentativeres Signal für das auf den externen Mechanismus übertragene Drehmoment. Sie kann den Einfluss von Unsicherheiten verringern, die mit der Schätzung des Abtriebsdrehmoments anhand des Motorstroms verbunden sind. Der Sensor selbst weist jedoch weiterhin Messrauschen, Kalibrierungsgrenzen und Einschränkungen hinsichtlich des dynamischen Ansprechverhaltens auf.
Praxisanwendungen des HONPINE TCHL Harmonic-Joint-Aktuators
Die folgenden Anwendungen veranschaulichen, wie das Abtriebsdrehmoment-Feedback in humanoiden Robotern, kollaborativen Robotern und anderen kraftempfindlichen Robotersystemen eingesetzt werden kann. Der geeignete Regelungsmodus und die Sicherheitsarchitektur hängen vom Roboterdesign, den Steuerungsfunktionen und den Anforderungen der jeweiligen Anwendung ab.
1. Ganzkörper-Krafterfassung für humanoide Roboter
Typischer Regelungsansatz: CSP-Modus (Cyclic Synchronous Position) mit Abtriebsdrehmoment-Feedback.
Bei einem humanoiden Roboter können Kraftinformationen aus mehreren Gelenken die koordinierte Bewegungsregelung, die Kontakterkennung und die Interaktion mit der Umgebung unterstützen.
Adaptives Gehen und Gangregelung
Hüft-, Knie- und Sprunggelenke können Abtriebsdrehmoment-Feedback bereitstellen, damit die Steuerung die Kontaktbedingungen abschätzen und die Gelenkkommandos während des Gehens anpassen kann. Diese Informationen können die Anpassung an Steigungen, unebenes Gelände und wechselnde Bodenkontakte unterstützen und so die Gangstabilität verbessern.
Ganzkörper-Kollisionserkennung
Wenn Drehmoment-Feedback für mehrere Gelenke verfügbar ist, kann die Steuerung unerwartete externe Einwirkungen an Armen, Rumpf und Beinen überwachen, statt sich ausschließlich auf einen Kraftsensor am Endeffektor zu verlassen. Dies kann eine umfassendere Abdeckung der Kollisionserkennung ermöglichen, sofern die Erkennungsalgorithmen Schwerkraft, Trägheit, Beschleunigung und normale Kontaktkräfte berücksichtigen.
Manuelles Führen und Aufzeichnen von Bewegungsbahnen
Ein Bediener kann ausgewählte Robotergelenke manuell führen, während die Steuerung mithilfe des Drehmoment-Feedbacks externe Kräfte ermittelt. Das System kann die daraus resultierende Bewegungsbahn für eine spätere Wiedergabe aufzeichnen. Bei manchen Anlernanwendungen kann dadurch ein zusätzlicher externer Kraftsensor entbehrlich werden.
Überwachung des Gelenkzustands
Drehmomentverläufe, die beim Gehen und bei anderen Bewegungen erfasst werden, können dabei helfen, Veränderungen der Reibung, ungewöhnlichen Widerstand, Klemmen oder sonstige Abweichungen vom erwarteten Gelenkverhalten zu erkennen. Diese Signale können zur Zustandsüberwachung und Wartungsplanung beitragen, belegen für sich allein jedoch nicht, dass ein Harmonic-Drive-Getriebe verschlissen oder beschädigt ist.
2. Rehabilitations- und Assistenz-Exoskelette
Typischer Regelungsansatz: CSP-Positionsregelung, bei entsprechender Unterstützung und Eignung ergänzt durch eine geschlossene Drehmomentregelung.
Rehabilitations- und Assistenz-Exoskelette müssen das vom Roboter erzeugte Drehmoment mit den Bewegungen des Menschen koordinieren. Abtriebsdrehmoment-Feedback kann der Steuerung helfen, auf die Anstrengung des Benutzers und Veränderungen der externen Belastung zu reagieren.
Exoskelette zur Rehabilitation der unteren Extremitäten
Das Gelenkdrehmoment-Feedback kann dazu beitragen, die Bewegungsabsicht des Benutzers einzuschätzen und die Unterstützung beim Stehen, Gehen und bei Rehabilitationsübungen zu koordinieren. Die Steuerung kann die Unterstützung entsprechend der gewählten Rehabilitationsstrategie und dem gemessenen Gelenkverhalten anpassen.
Assistenz-Exoskelette für die oberen Extremitäten
Abtriebsdrehmoment-Feedback kann die Kraftunterstützung beim Heben oder Handhaben von Lasten unterstützen. Die Steuerung kann die Unterstützung regeln und das angeforderte Drehmoment reduzieren, wenn vorgegebene Kraft- oder Lastgrenzen erreicht werden.
Wichtiger Sicherheitshinweis: Rehabilitationsgeräte interagieren direkt mit dem menschlichen Körper. Wenn in der Anwendung der geschlossene Drehmomentregelungsmodus 0xFF des TCHL verwendet wird, muss der in der bereitgestellten Steuerungsdokumentation als 3401h bezeichnete relevante Parameter für die Geschwindigkeitsbegrenzung gemäß den Anweisungen des Herstellers konfiguriert und validiert werden. Die genaue Definition und die Einheiten des Parameters sind anhand der zutreffenden Firmware und des Objektverzeichnisses zu bestätigen. Geeignete mechanische Begrenzungen, Not-Aus-Einrichtungen, Fehlerbehandlung und unabhängige Schutzmaßnahmen sind ebenfalls erforderlich.
3. Flexible Bedienung kollaborativer Roboterarme
Typischer Regelungsansatz: CSP-Modus mit Gelenkdrehmoment-Feedback.
Kollaborative Roboter müssen häufig in der Nähe von Menschen arbeiten und Aufgaben ausführen, die kontrollierten Kontakt, Nachgiebigkeit oder kraftempfindliche Bewegungen erfordern.
Kollisionserkennung und nachgiebige Reaktion
Drehmoment-Feedback aus mehreren Gelenken kann einem Roboter helfen, unerwartete Kontakte an verschiedenen Stellen seiner Struktur zu erkennen. Je nach Sicherheitsarchitektur kann der Roboter darauf reagieren, indem er die Geschwindigkeit reduziert, nachgibt oder anhält.
Ein integrierter Drehmomentsensor allein gewährleistet jedoch keine kollaborative Sicherheit. Die gesamte Roboteranwendung muss einer Risikobeurteilung unterzogen und anhand der geltenden Sicherheitsanforderungen validiert werden.
Präzisionsmontage
Beim Verschrauben, bei der Schnappverbindungsmontage und beim Einsetzen von Bauteilen kann das Gelenkdrehmoment-Feedback der Steuerung helfen, einen zunehmenden Widerstand oder unerwarteten Kontakt zu erkennen. Wird ein Verklemmen oder eine anormale Belastung erkannt, kann der Roboter anhalten oder seine Bewegung anpassen, um das Risiko einer Beschädigung empfindlicher Kunststoffteile und elektronischer Komponenten zu verringern.
Wann weiterhin ein Kraftsensor am Endeffektor empfohlen wird
Für Präzisionsschleif- oder Polieranwendungen, bei denen an der Werkzeugspitze sehr kleine Querkräfte auftreten, kann ein Sechs-Achsen-Kraft-/Drehmomentsensor in der Nähe des Endeffektors weiterhin die bessere Wahl sein. Die Gelenkdrehmomenterfassung eignet sich besonders zur Überwachung der Gelenkbelastung und zur Unterstützung nachgiebiger Bewegungen, während ein werkzeugmontierter Sensor Kräfte und Momente näher am tatsächlichen Arbeitspunkt misst.
4. Anwendungen zum Einpressen und Spannen
Beim Einpressen, Spannen und in Prüfvorrichtungen kann das TCHL-Abtriebsdrehmomentsignal eine kontrollierte Kontaktaufnahme und die prozessbezogene Überwachung kraftbezogener Größen unterstützen.
Die Steuerung kann das Drehmoment-Feedback verwenden, um den Kontakt eines Werkstücks mit einer Vorrichtung zu erkennen, einen zunehmenden Widerstand festzustellen und die Bewegung an kleine Positionsabweichungen anzupassen. Mit einem geeigneten mechanischen Modell und kalibrierten Werkzeugen kann das Gelenkdrehmoment zur Regelung des Pressvorgangs beitragen.
Es ist wichtig, zwischen Gelenkdrehmoment und der tatsächlichen linearen Presskraft zu unterscheiden. Bei der Umrechnung des Abtriebsdrehmoments in eine Kontaktkraft müssen die Geometrie des Mechanismus, Hebelverhältnisse, Reibung und weitere Eigenschaften des Kraftflusses berücksichtigt werden.
5. Zugkraftregelung beim Auf- und Abwickeln
Bei Anlagen zur Handhabung von Drähten, Folien und Bahnmaterial ist häufig eine stabile Zugkraft erforderlich, um Materialbruch, Dehnung oder Verformung zu verhindern.
Ein mit einem Drehmomentsensor ausgestattetes Gelenk kann einer Steuerung Abtriebsdrehmoment-Feedback zur Regelung des Auf- oder Abwickeldrehmoments bereitstellen. Wenn es die mechanische Anordnung zulässt, kann dieses Feedback die Zugkraftregelung unterstützen und die Reaktion des Systems auf wechselnde Materiallasten verbessern.
Die maximale Drehzahl und Beschleunigung sollten außerdem entsprechend dem Material, dem Wickeldurchmesser, der Trägheit und der Auslegung der Anlage begrenzt werden. Das Abtriebsdrehmoment ist keine direkte Messung der Bahnzugkraft; der Zusammenhang hängt vom Wickelradius und dem Übertragungsmechanismus ab.
6. Schleifen und Entgraten
Beim Schleifen und Entgraten muss ein Roboter trotz kleiner Positionsfehler und Abweichungen der Oberflächengeometrie den geeigneten Kontakt mit dem Werkstück aufrechterhalten.
Abtriebsdrehmoment-Feedback kann der Steuerung helfen, die Gelenkbelastung zu überwachen und die Bewegung anzupassen, um eine nachgiebigere Interaktion aufrechtzuerhalten. Dies kann das Entgraten von Gussteilen und bearbeiteten Komponenten unterstützen und übermäßige Kontaktkräfte verringern.
Für Anwendungen, die eine präzise Regelung der Kontaktkraft an der Werkzeugspitze erfordern, benötigt das Steuerungssystem möglicherweise zusätzlich einen Kraftsensor am Endeffektor, ein kalibriertes Kraftmodell oder weiteres Prozessfeedback.
7. Master-Slave-Teleoperation mit Kraftfeedback
Typischer Regelungsansatz: geschlossener Drehmomentregelungsmodus 0xFF, sofern von Steuerung und Firmware unterstützt.
Bei der Teleoperation mit Kraftfeedback bedient ein Operator einen entfernten Roboter und erhält gleichzeitig Informationen über die am entfernten Einsatzort auftretenden Kräfte.
Master-Seite: Drehmomentsensoren in den Gelenken auf der Bedienerseite messen die Interaktion zwischen dem Operator und dem Master-Gerät.
Slave-Seite: Der entfernte Roboter nutzt den unterstützten geschlossenen Drehmomentregelungsmodus, um das angeforderte Drehmoment oder Interaktionsverhalten innerhalb der konfigurierten Grenzen nachzubilden.
Mit einer geeigneten bilateralen Regelungsarchitektur kann das System Informationen über die Kontaktkräfte am entfernten Einsatzort an den Operator zurückmelden und ihm so helfen, den Widerstand der Umgebung bei der Fernmanipulation wahrzunehmen.
Mögliche Anwendungen umfassen Inspektionen in gefährlichen Umgebungen, spezielle Notfalleinsätze und die Fernhandhabung in Bereichen, die für Menschen schwer zugänglich oder gefährlich sind.
Die Master- und Slave-Signale müssen angemessen skaliert und stabilisiert werden. Kommunikationsverzögerungen, unerwartete Kontakte und Verbindungsverluste müssen berücksichtigt werden, um instabiles oder unsicheres Kraftfeedback zu verhindern.
8. Forschungslabore und Prüfvorrichtungen
Der HONPINE TCHL Harmonic-Joint-Aktuator kann in der Robotikforschung und bei mechanischen Prüfungen auch als Aktuator und Messkomponente dienen.
Dauertests und Drehmomentbelastungsprüfungen für Gelenke
In einer Prüfvorrichtung kann ein Gelenk in einem unterstützten geschlossenen Drehmomentregelungsmodus kontrollierte Drehmomentprofile auf eine Komponente oder Prüfbaugruppe ausüben. Der integrierte Abtriebsdrehmomentsensor kann Feedback zur Überwachung des angelegten Drehmoments und zum Vergleich der Soll- und Messwerte liefern.
Die Prüfgenauigkeit hängt von der Steifigkeit und Ausrichtung der Vorrichtung, der Kalibrierung, der Regelbandbreite und der Messunsicherheit ab.
Universitäts- und Forschungsplattformen
Für die Forschung zu humanoider Robotik und Kraftregelung kann das Abtriebsdrehmoment-Feedback Folgendes unterstützen:
Entwicklung von Impedanzregelungsalgorithmen mit CSP-Positionsregelung und Drehmoment-Feedback.
Experimente zur manuellen Führung und zum Anlernen durch Führen.
Forschung zur Kontakterkennung auf Gelenkebene und zu nachgiebigen Bewegungen.
Experimente zur geschlossenen Drehmomentregelung mit dem unterstützten Modus 0xFF.
Diese Funktionen ermöglichen es Forschern, verschiedene Strategien zur Kraftregelung zu untersuchen, ohne zwangsläufig jedem Gelenk einen separaten Drehmomentsensor hinzufügen zu müssen; dies hängt von den Anforderungen des jeweiligen Experiments ab.
HONPINE TCHL Harmonic-Joint-Aktuator — technische Spezifikationen
Die folgende Tabelle fasst die bereitgestellten Spezifikationen zur Drehmomenterfassung und Drehmomentabgabe der TCHL-Serie zusammen.
Die oben genannten Drehmomentwerte wurden aus den bereitgestellten Spezifikationen übernommen. Bestätigen Sie vor der Veröffentlichung die Drehmomenteinheit, für die N·m angenommen wird.
Klären Sie, ob sich „2000 rpm“ auf die Motordrehzahl oder die Abtriebsdrehzahl bezieht und ob alle angegebenen Dauerdrehmomentwerte unter denselben Betriebsbedingungen gelten.
Der Gedankenstrich bedeutet, dass die entsprechende Spezifikation für TCHL-11 nicht bereitgestellt wurde; er bedeutet nicht zwingend, dass die Funktion nicht verfügbar ist.
Klären Sie die Definition und Messbedingungen des angegebenen Rauschpegels von ±3% F.S. sowie das Verfahren zur Bestimmung von Sensorauflösung und Messgenauigkeit.
So wählen Sie ein Robotergelenk mit Drehmomentsensor aus?
Bei der Bewertung eines integrierten Gelenks für humanoide oder kollaborative Roboter sollten Ingenieure nicht nur darauf achten, ob das Produkt als kraftregelungsfähig beschrieben wird.
Ermitteln Sie zunächst, woher das Drehmomentsignal stammt. Die Schätzung anhand des Motorstroms und die direkte Messung des Abtriebsdrehmoments sind unterschiedliche Ansätze mit jeweils eigenen Einschränkungen.
Prüfen Sie anschließend Messbereich, Auflösung, Genauigkeit, Rauschen, Ansprechverhalten und Kalibrierungsbedingungen des Sensors. Diese Spezifikationen beeinflussen, wie effektiv das Feedback für Kollisionserkennung, nachgiebige Bewegungen und Drehmomentregelung genutzt werden kann.
Ebenso wichtig sind die Steuerungsschnittstelle und die Betriebsmodi. Prüfen Sie die Unterstützung des erforderlichen Kommunikationsprotokolls, der Einträge im Objektverzeichnis, der Feedback-Einheiten, des CSP-Betriebs und der Funktionen zur geschlossenen Drehmomentregelung. Überprüfen Sie außerdem das Verhalten von Geschwindigkeitsbegrenzungen, Überlastbehandlung, Kommunikationsfehlern und der Not-Aus-Logik.
Passen Sie abschließend Dauerdrehmoment und Spitzendrehmoment, Geschwindigkeit, Größe, Masse und thermische Eigenschaften des Gelenks an die Anwendung an. Ein Gelenk mit Sensor ist nur eine Komponente eines Kraftregelungssystems; Roboterdynamik, Regelungsalgorithmen, mechanische Konstruktion und die Validierung der Sicherheit auf Systemebene bleiben unverzichtbar.
Fazit — Bessere kraftsensorische Roboter mit HONPINE TCHL entwickeln
Mit den Fortschritten in der humanoiden und kollaborativen Robotik gewinnt zuverlässiges Kraftfeedback für nachgiebige Bewegungen, Kontakterkennung, Montage, Rehabilitation und Fernmanipulation zunehmend an Bedeutung.
DerHONPINE TCHL Harmonic-Joint-Aktuator integriert eine Drehmomenterfassungan der Abtriebsseite des Getriebes und liefert direktes Abtriebsdrehmoment-Feedback, statt sich ausschließlich auf eine Schätzung anhand des Motorstroms zu stützen. In Verbindung mit geeigneten Regelungsalgorithmen und validierten Schutzmaßnahmen auf Systemebene kann dieses Feedback zahlreiche kraftempfindliche Roboteranwendungen unterstützen.
Für Ingenieure, die ein integriertes Robotergelenk auswählen, lautet die entscheidende Frage nicht nur, ob ein Gelenk Kraftregelung unterstützt, sondern auch, wie das Drehmoment gemessen wird, wie das Feedback genutzt wird und wie das Gesamtsystem auf unerwartete Kontakte und Fehler reagiert.
Kontaktieren Sie HONPINE, um mehr überTCHL Harmonic-Joint-Aktuatoren mit Drehmomentsensor, technische Dokumentation und Integrationsmöglichkeiten für humanoide Roboter, kollaborative Roboterarme, Exoskelette und Forschungsplattformen zu erfahren.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
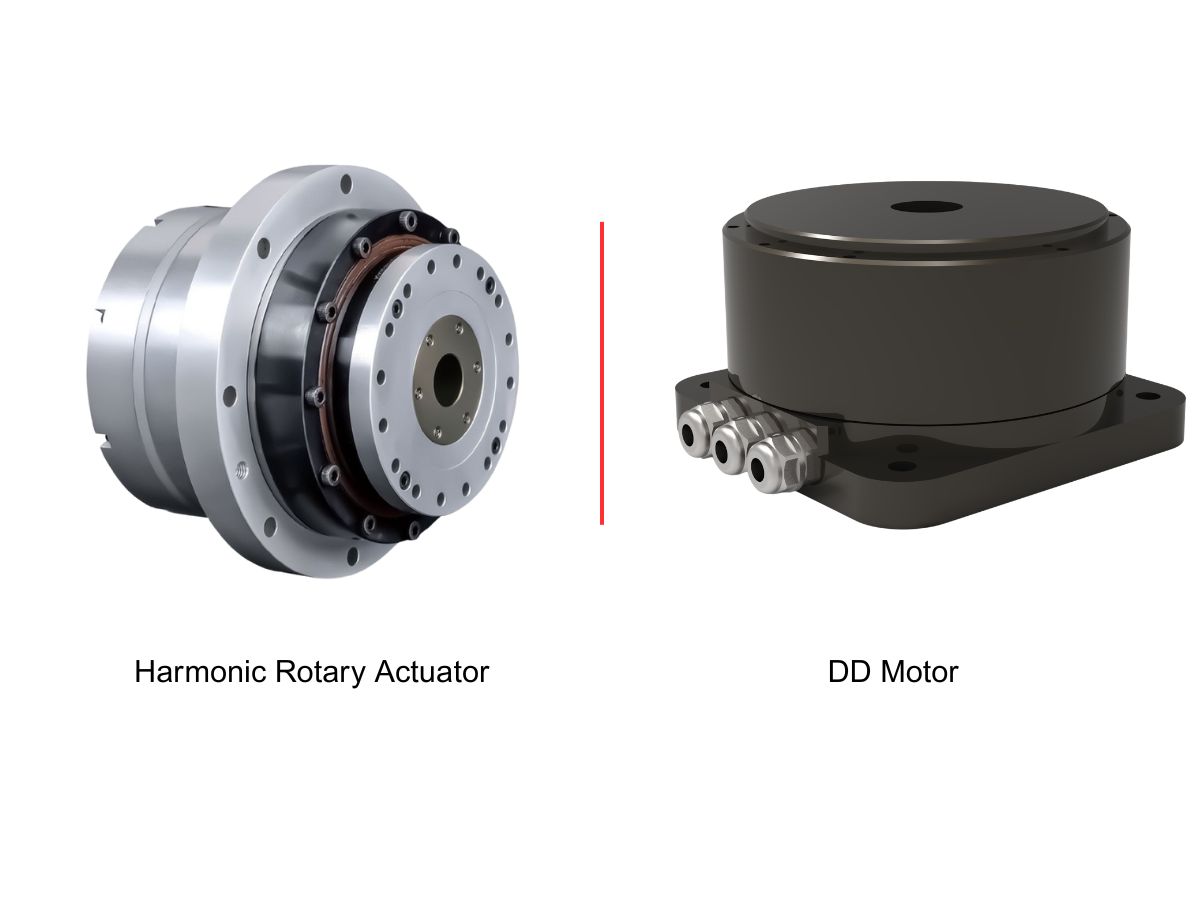
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
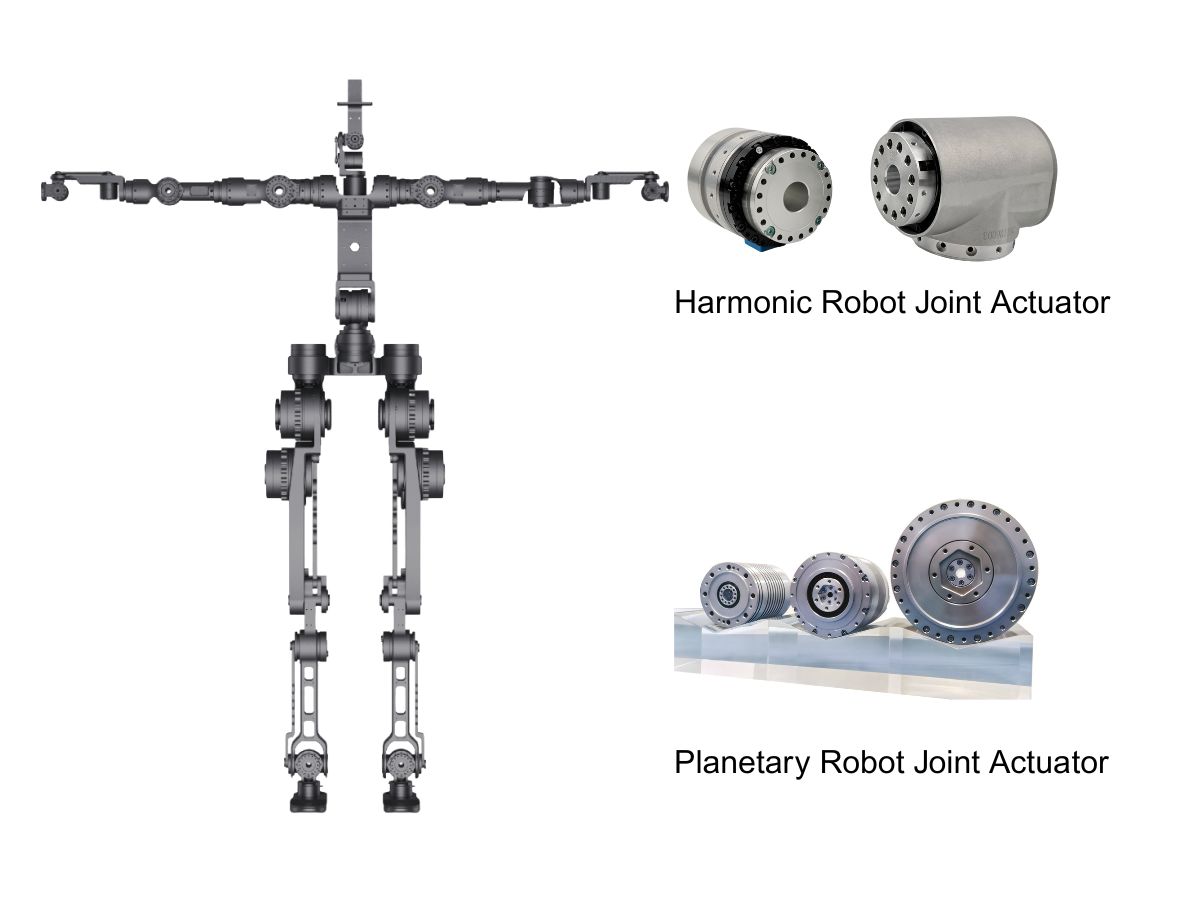
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
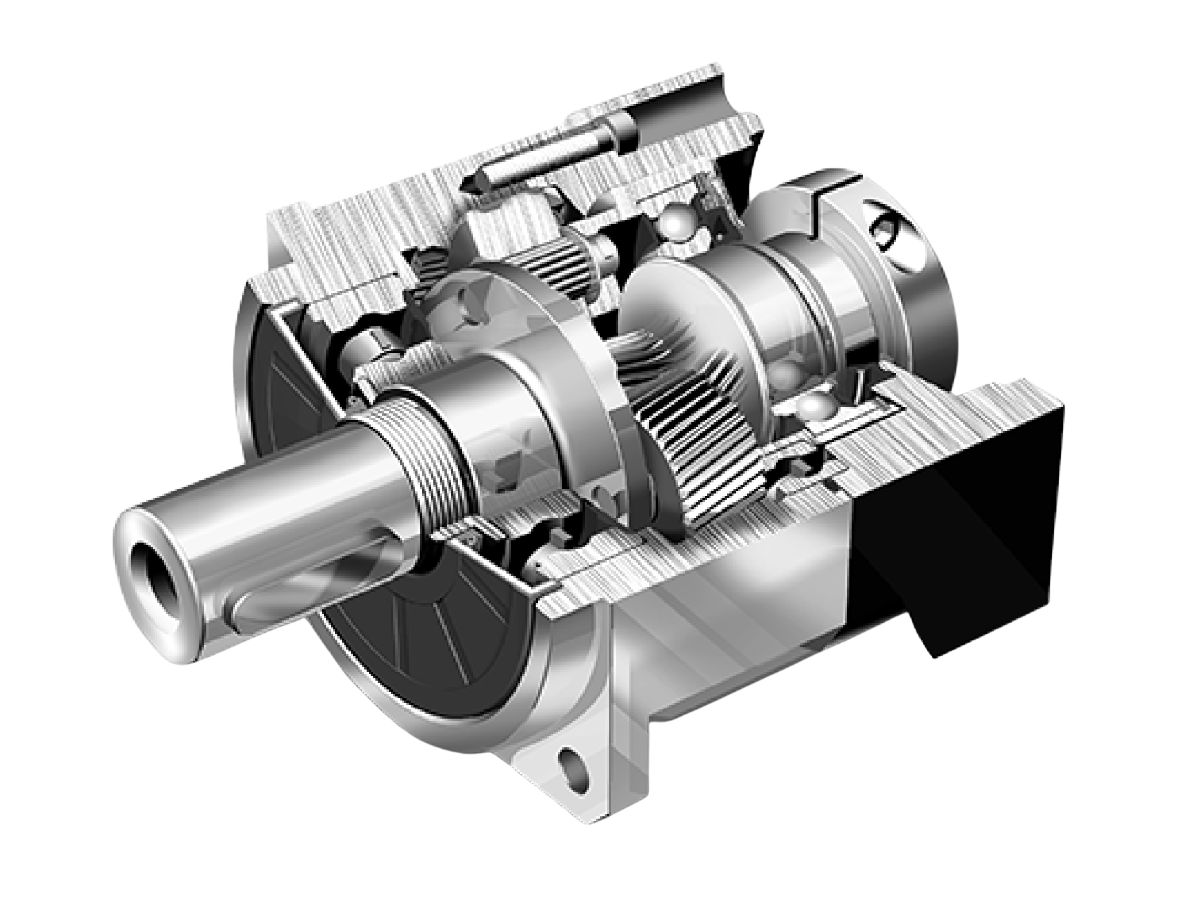
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
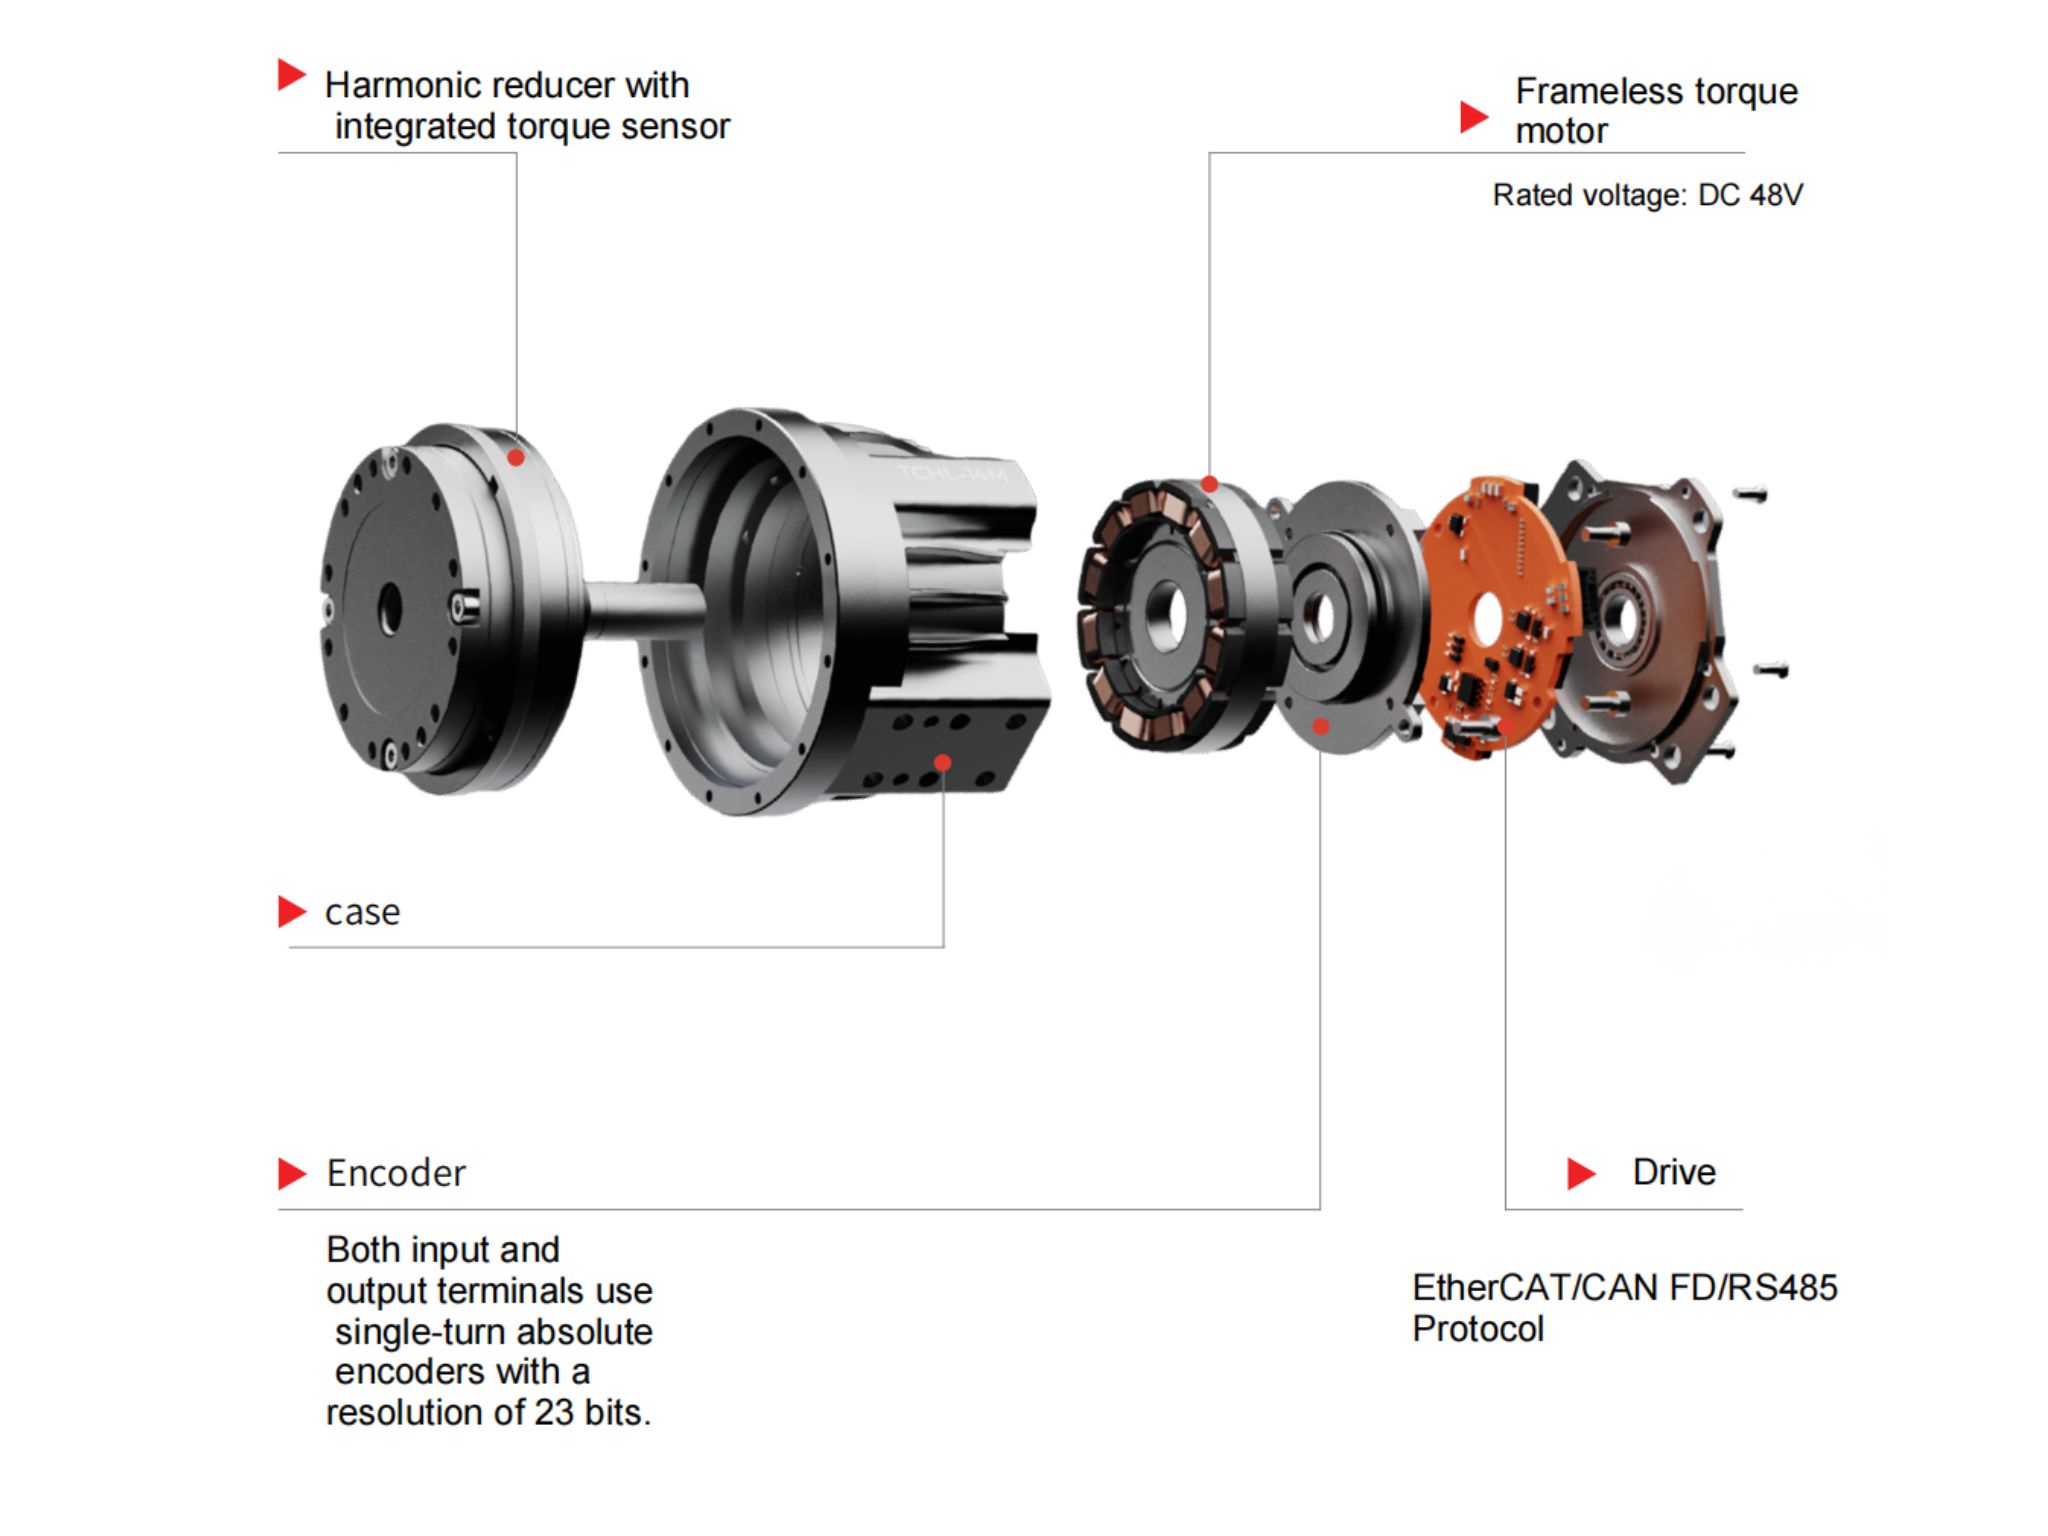
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.