Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-Hohlwelle
Lernen Sie das HONPINEHPJM-Harmonic-Joint-Modul kennen – einenultrakompakten integrierten Roboter-Gelenkantrieb, der für Anwendungen entwickelt wurde, bei denen Einbauraum, Kabelführung und Präzision der Bewegungssteuerung entscheidend sind. Trotz seiner kompakten Abmessungen und des hohen Integrationsgrads verfügt dieses Modul über eine 6-mm-Durchgangsbohrung zur internen Kabelführung. Es eignet sich für humanoide Roboter, Drohnen, optische Plattformen und Präzisionsautomatisierungssysteme, die kompakte, leistungsstarke Drehgelenke erfordern.
In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten technischen Daten, die konstruktive Auslegung und die technischen Vorteile des HPJM-Harmonic-Joint-Moduls vor.
HONPINE HPJM-Harmonic-Joint-Modul: wichtigste technische Daten
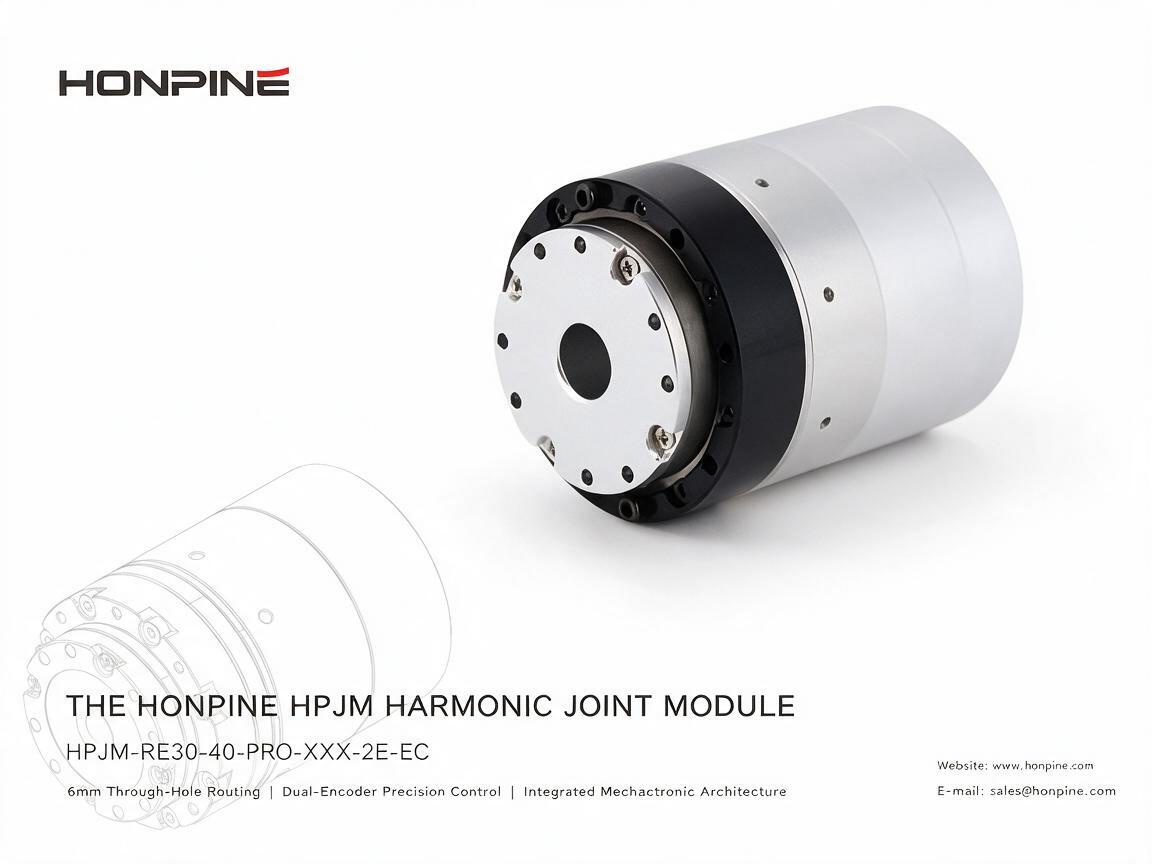
Das HONPINE HPJM-Harmonic-Joint-Modul, in der technischen Zeichnung als HPJM-RE30-40-PRO-XXX-2E-EC bezeichnet, vereint eine kompakte Hohlwellenkonstruktion, die Rückmeldung über zwei Encoder und eine hochintegrierte mechatronische Architektur (MEA).
Zu den wichtigsten konstruktiven Vorteilen gehören eine 6-mm-Durchgangsbohrung zur Kabelführung, ein integriertes Motor- und Antriebssystem sowie eine Zwei-Encoder-Konfiguration zur Unterstützung einer präzisen Bewegungssteuerung.
Warum das HONPINE HPJM-Harmonic-Joint-Modul wählen?
1. Hochintegrierte mechatronische Konstruktion
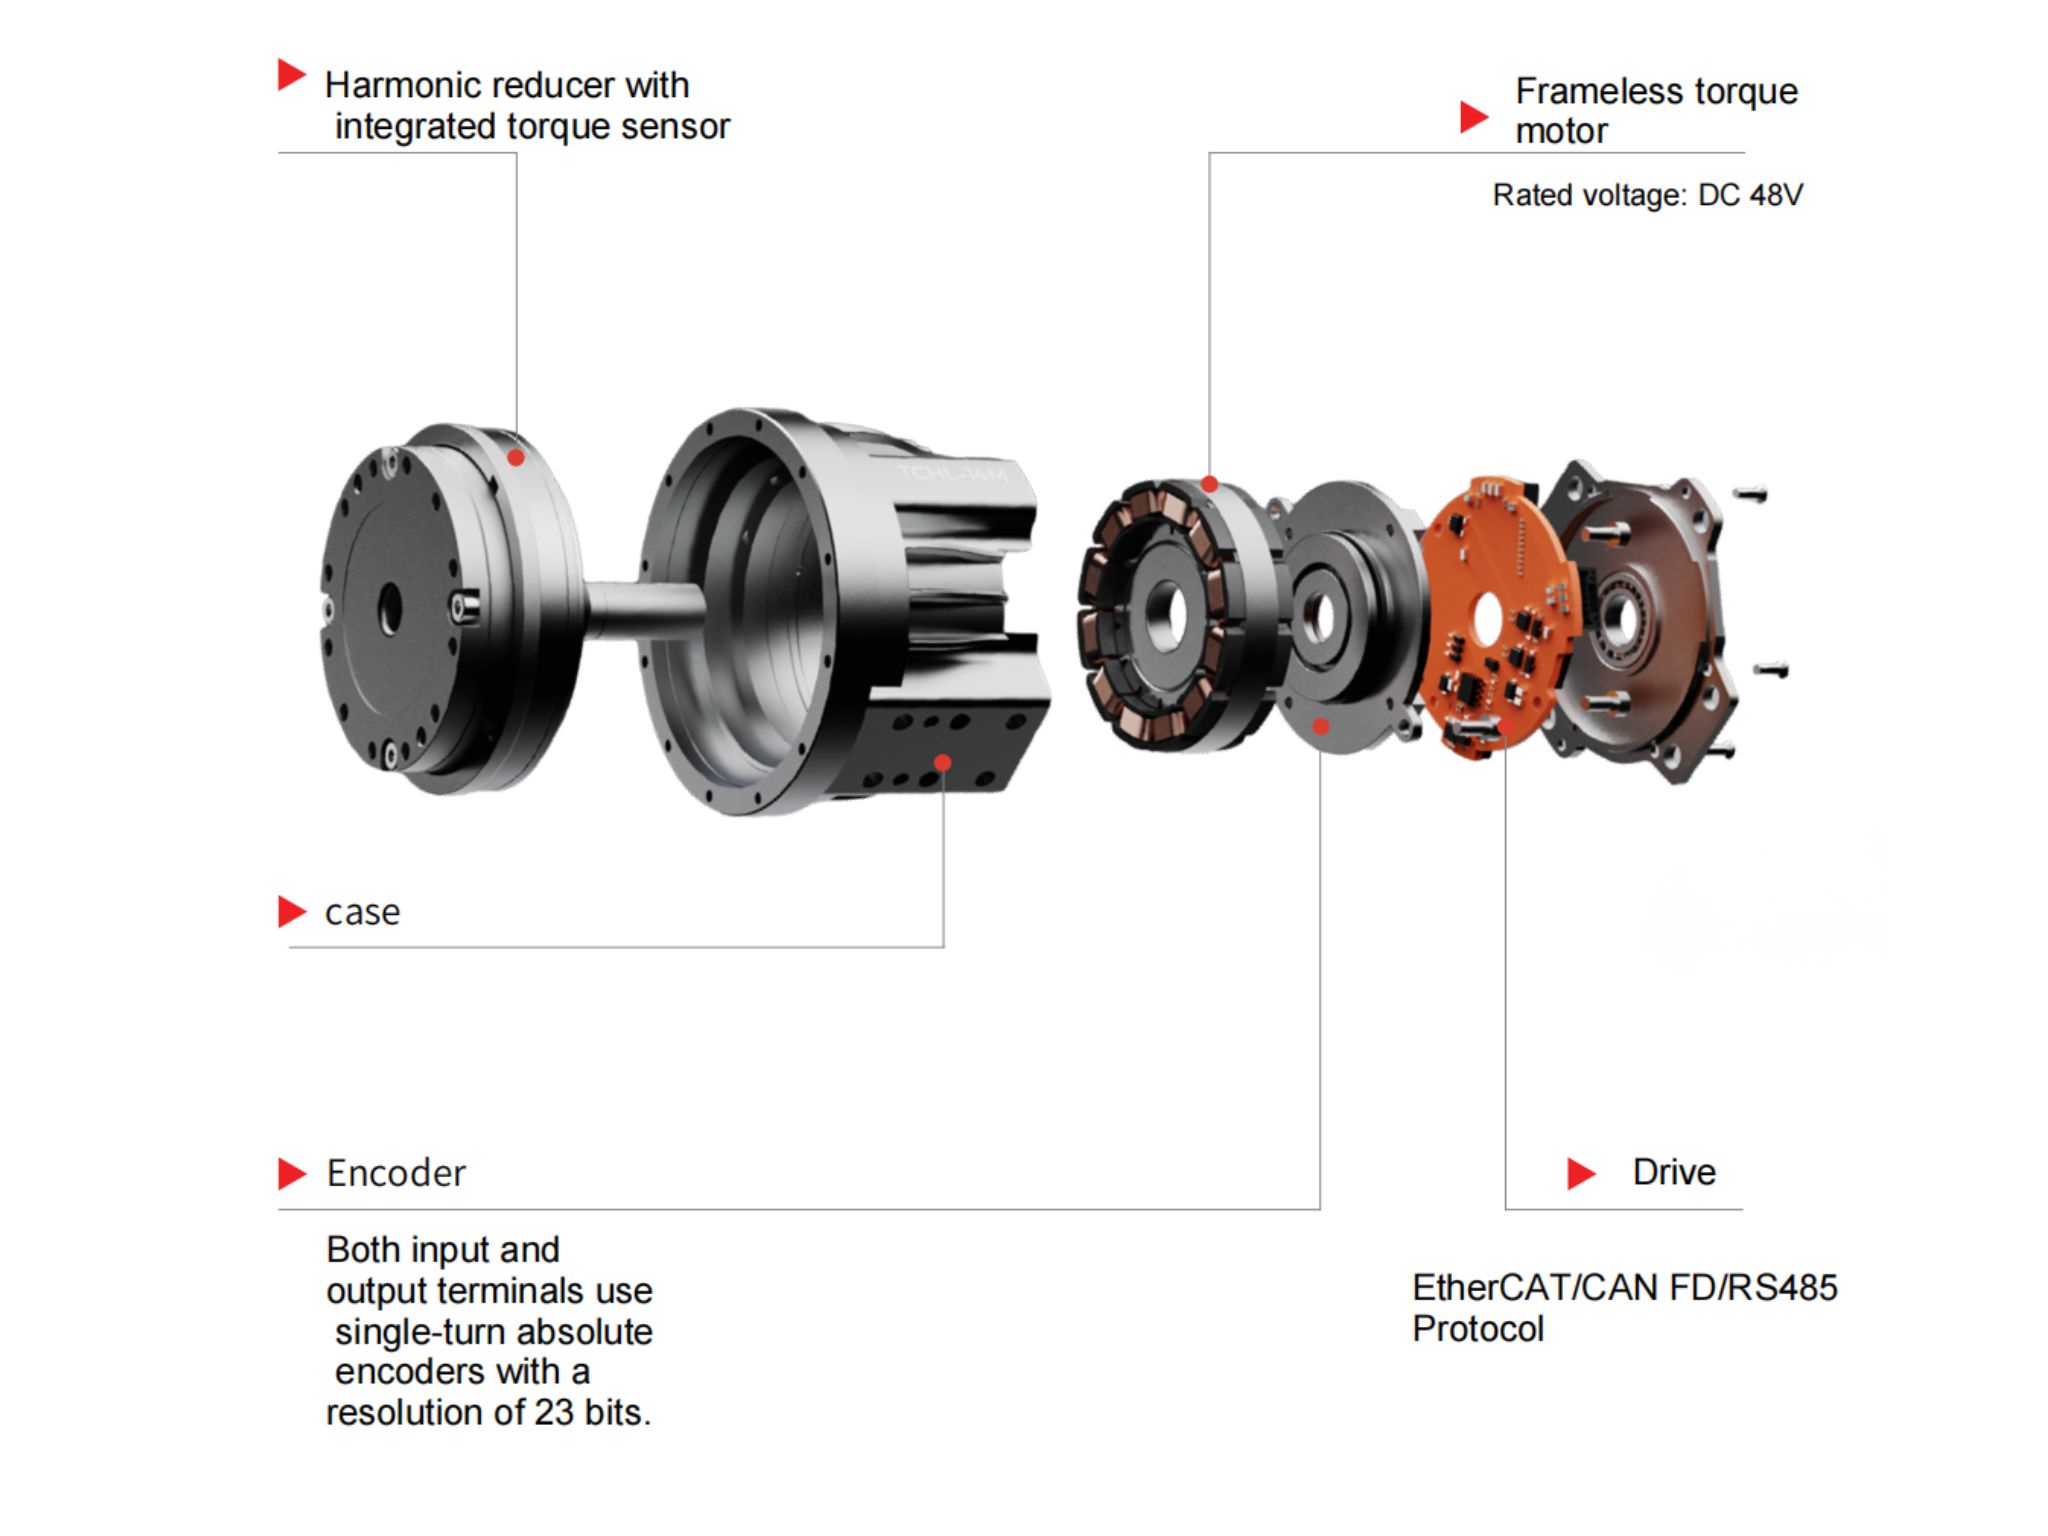
Das HPJM integriert einen Harmonic-Drive-Getriebesatz, einen rahmenlosen Torquemotor, einen 16-Bit-Encoder und einen FOC-Antrieb (feldorientierte Regelung) in einem kompakten Gehäuse mit den Abmessungen Ø57 × 60.5 mm.
Anstatt Motor, Getriebe, Encoder und Antrieb separat auszuwählen und zu integrieren, erhalten Kunden ein hochintegriertes Gelenkmodul, das die Systementwicklung vereinfachen soll. Dadurch können der Aufwand für die Abstimmung der Komponenten reduziert, die Integrationszeit verkürzt und die Roboterentwicklung beschleunigt werden.
Für Roboterhersteller unterstützt diese integrierte Architektur eine effizientere mechanische und elektrische Konstruktion und verringert zugleich die Komplexität der Montage und Inbetriebnahme auf Gelenkebene.
2. 6-mm-Durchgangsbohrung zur internen Kabelführung
Eines der wichtigsten Merkmale des HPJM ist seine Hohlwelle mit Ø6 mm. Sie bietet eine Durchgangsbohrung für die Kabelführung und – sofern es die Anwendungskonstruktion zulässt – für pneumatische Leitungen durch die Mitte des Gelenks.
Die interne Kabelführung verringert externe Störungen durch Kabel und kann, abhängig von der Kabelführungsanordnung und dem zulässigen Drehbereich, ein Verdrehen oder Verhaken der Kabel während der Gelenkdrehung minimieren.
Dieses Merkmal ist besonders für humanoide Roboter und kompakte Robotersysteme von Vorteil, bei denen mehrere Kabel durch stark beengte Gelenkstrukturen geführt werden müssen. Im Vergleich zu einer nicht hohl ausgeführten Konstruktion mit ähnlichen Abmessungen bietet eine Ausführung mit Durchgangsbohrung mehr Flexibilität bei der internen Kabelführung.
3. Zwei EtherCAT-Schnittstellen für die Reihenschaltung
In der technischen Zeichnung sind zwei EtherCAT-Anschlüsse ausgewiesen: EtherCAT_Input und EtherCAT_Output. Sie verwenden X1002WVS-04L-Steckverbinder.
Diese Ein-/Ausgangskonfiguration unterstützt die Vernetzung in einer Reihenschaltung. Dadurch können mehrere Gelenkmodule hintereinander verbunden werden, anstatt für jedes Gelenk ein separates Punkt-zu-Punkt-Kommunikationskabel zu benötigen.
Bei humanoiden Robotern mit mehr als 20 Gelenken kann eine Reihenschaltung dazu beitragen, den Verkabelungsaufwand zu verringern und die Systemverdrahtung zu vereinfachen.
Die PRO-Version umfasst außerdem eine separate Schnittstelle für Firmware-Downloads, sodass die Firmware einzelner Module aktualisiert werden kann, ohne ausschließlich auf die Hauptkommunikationsverbindung angewiesen zu sein.
Die tatsächliche Netzwerktopologie, die unterstützte Knotenzahl und die Verfahren zur Firmware-Aktualisierung sollten anhand des ausgewählten Modells und der Controller-Konfiguration geprüft werden.
4. Rückseitig angeordnete elektrische Schnittstellen
Der Stromanschluss, die Kommunikationsschnittstellen und der Firmware-Download-Anschluss befinden sich gebündelt auf der Rückseite des Moduls. In der Zeichnung ist der Stromanschluss als A1257WV-S-2P angegeben.
Durch diese rückseitige Anordnung bleiben der Abtriebsflansch und die radialen Flächen frei von hervorstehenden Steckverbindern und nach außen geführten Kabeln. Dies kann die mechanische Integration vereinfachen, Störungen durch umgebende Strukturen verringern und die Gehäusekonstruktion erleichtern.
Bei Robotergelenken, die große Winkelbewegungen ausführen oder in einem kompakten Armgehäuse eingebaut werden müssen, bietet diese Anordnung mehr Flexibilität bei der Platzierung der Steckverbinder und dem Kabelmanagement.
Bei der endgültigen Konstruktion sind weiterhin der Freiraum für Steckverbinder, der Kabelbiegeradius, das Wärmemanagement und der vorgesehene Drehbereich zu berücksichtigen.
5. Symmetrische Montageflansche für eine flexible Installation
Das HPJM verfügt an beiden Enden über symmetrische Montageschnittstellen, wodurch die mechanische Integration an verschiedenen Positionen in einem Roboter vereinfacht werden kann.
Den bereitgestellten Zeichnungsangaben zufolge umfasst die Montagekonfiguration Lochkreise mit Ø38 mm und Ø37.5 mm, acht Gewindebohrungen M2.5 und drei Durchgangsbohrungen M2.
Diese symmetrische Anordnung kann es ermöglichen, dasselbe Gelenkmodul in unterschiedlichen Einbaulagen zu verwenden. Dadurch kommen Anwendungen als Schulter-, Ellbogen-, Handgelenk- und Hüftgelenk infrage, sofern die jeweiligen mechanischen Anforderungen erfüllt sind.
Für Roboterhersteller kann eine gemeinsame Montageschnittstelle dazu beitragen, die Anzahl mechanischer Varianten zu verringern, die Ersatzteilverwaltung zu vereinfachen und die Modularität innerhalb einer Roboterplattform zu verbessern.
6. Geringes Umkehrspiel und hohe Stoßmomentfähigkeit
Das HPJM nutzt Harmonic-Drive-Getriebetechnik, die für ihre Eigenschaften mit geringem Umkehrspiel bekannt ist. Die bereitgestellten technischen Daten weisen eine Abtriebspositioniergenauigkeit von etwa 0.67 arcmin und eine Stoßmomentfähigkeit von etwa dem 1.8-Fachen des Nenndrehmoments aus.
Diese Eigenschaften können für Roboteranwendungen von Vorteil sein, bei denen häufige Richtungswechsel, Beschleunigungs- und Verzögerungsvorgänge sowie vorübergehende mechanische Belastungen auftreten.
Umkehrspiel, Positioniergenauigkeit, Wiederholgenauigkeit und verlorene Bewegung sind jedoch unterschiedliche Leistungskennwerte. Die tatsächliche Abtriebsleistung hängt vom gewählten Modell, den Lastbedingungen, der Regelungskonfiguration und dem Messverfahren ab. Ebenso muss das zulässige Stoßmoment gemäß den Nennbedingungen des Herstellers interpretiert werden und darf nicht als kontinuierliches Betriebsdrehmoment betrachtet werden.
Bei Anwendungen wie humanoiden Robotern und Präzisionsautomatisierungsanlagen sollten Ingenieure diese Parameter gemeinsam mit Nenndrehmoment, Spitzendrehmoment, Torsionssteifigkeit, Drehzahl und thermischer Leistung bewerten.
Anwendungen des HONPINE HPJM-Harmonic-Joint-Moduls
Humanoide Roboter
Humanoide Roboter benötigen kompakte Gelenkmodule, die in den begrenzten Raum der Gliedmaßen passen und zugleich eine präzise Bewegungssteuerung sowie eine integrierte Kabelführung ermöglichen. Aufgrund seines kompakten Gehäuses, der Hohlwelle und der integrierten Antriebsarchitektur kommt das HPJM für Schulter-, Ellbogen-, Handgelenk- und Hüftgelenke infrage, sofern die Drehmoment- und Dynamikanforderungen des jeweiligen Gelenks erfüllt sind.
Drohnen und kompakte Robotersysteme
Bei kompakten Roboterplattformen und ausgewählten drohnenbezogenen Mechanismen sind Einbauraum und Komponentenintegration wichtige Konstruktionsaspekte. Ein integriertes Harmonic-Joint-Modul kann die Montage von Drehmechanismen vereinfachen, sofern Gewicht, Drehmoment, Drehzahl und Leistungsbedarf zur Anwendung passen.
Optische Plattformen und Präzisionsautomatisierung
Optische Positioniersysteme und Präzisionsautomatisierungsanlagen benötigen möglicherweise kompakte Drehantriebe mit kontrollierter Bewegung und wiederholgenauer Positionierung. Das HPJM kann für diese Anwendungen anhand der erforderlichen Winkelgenauigkeit, der Schwingungseigenschaften, des Bewegungsprofils und der Umgebungsbedingungen bewertet werden.
Das HONPINE HPJM-Harmonic-Joint-Modul vereint eine kompakte Hohlwellenkonstruktion, integrierte Motor- und Antriebskomponenten, eine Zwei-Encoder-Architektur und EtherCAT-Konnektivität in einer einzigen Drehgelenklösung.
Die 6-mm-Durchgangsbohrung ermöglicht die interne Kabelführung, während die rückseitig angeordneten Steckverbinder und die symmetrischen Montageschnittstellen Flexibilität bei der mechanischen Integration bieten. Damit ist das HPJM für humanoide Roboter, kompakte Robotersysteme, optische Plattformen und Präzisionsautomatisierungsanwendungen eine mögliche Option.
Wenn Sie ein kompaktes Robotergelenk entwickeln oder nach einem integrierten Harmonic-Joint-Antrieb suchen, wenden Sie sich an HONPINE, um detaillierte technische Daten, Konstruktionszeichnungen und Unterstützung bei der Modellauswahl zu erhalten.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
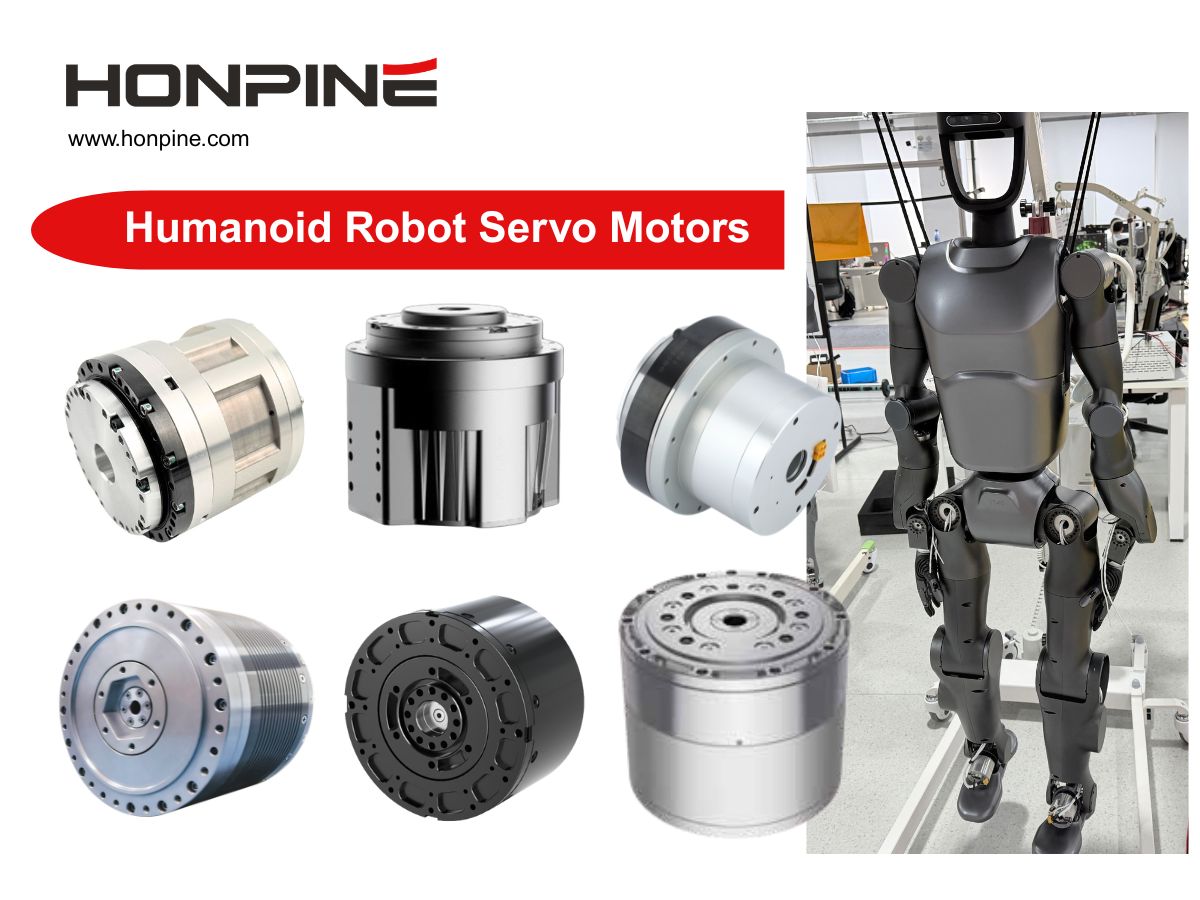
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
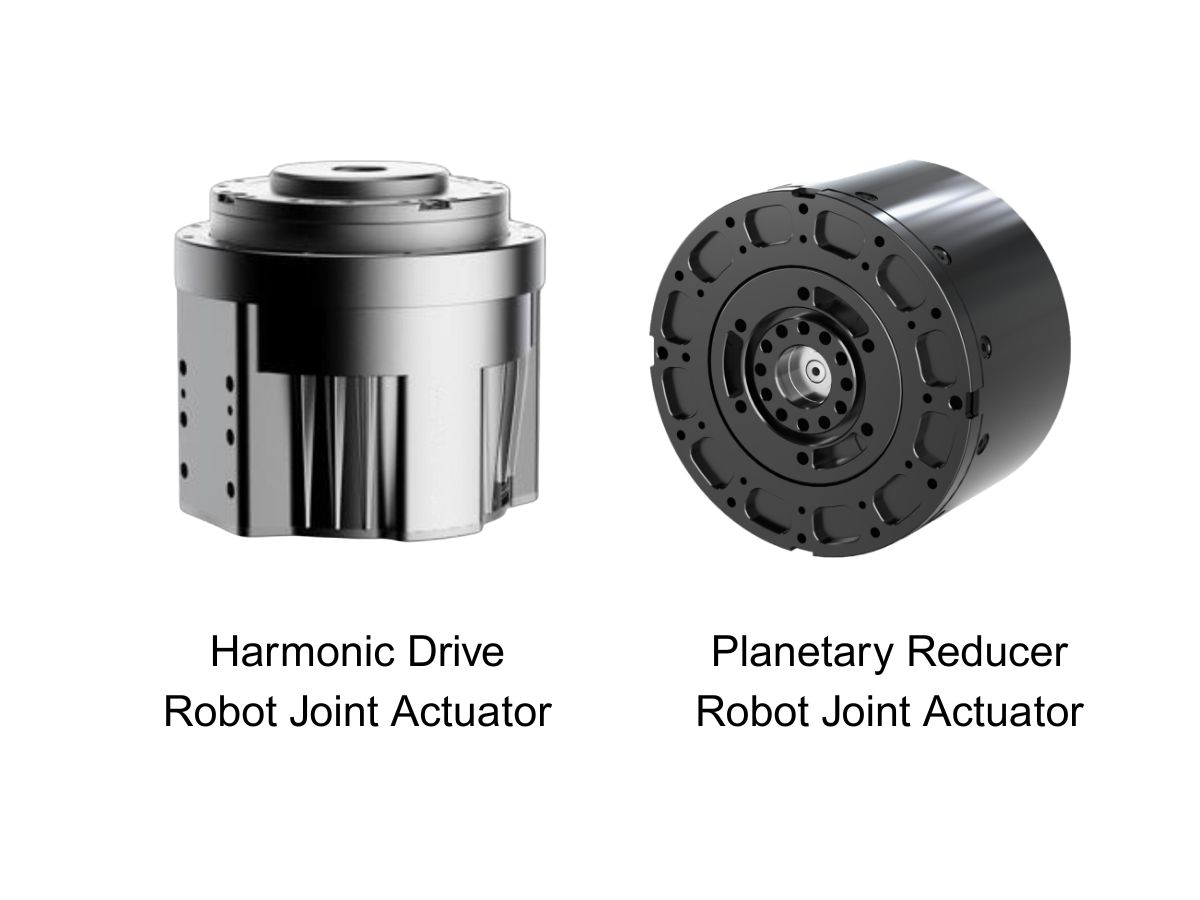
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
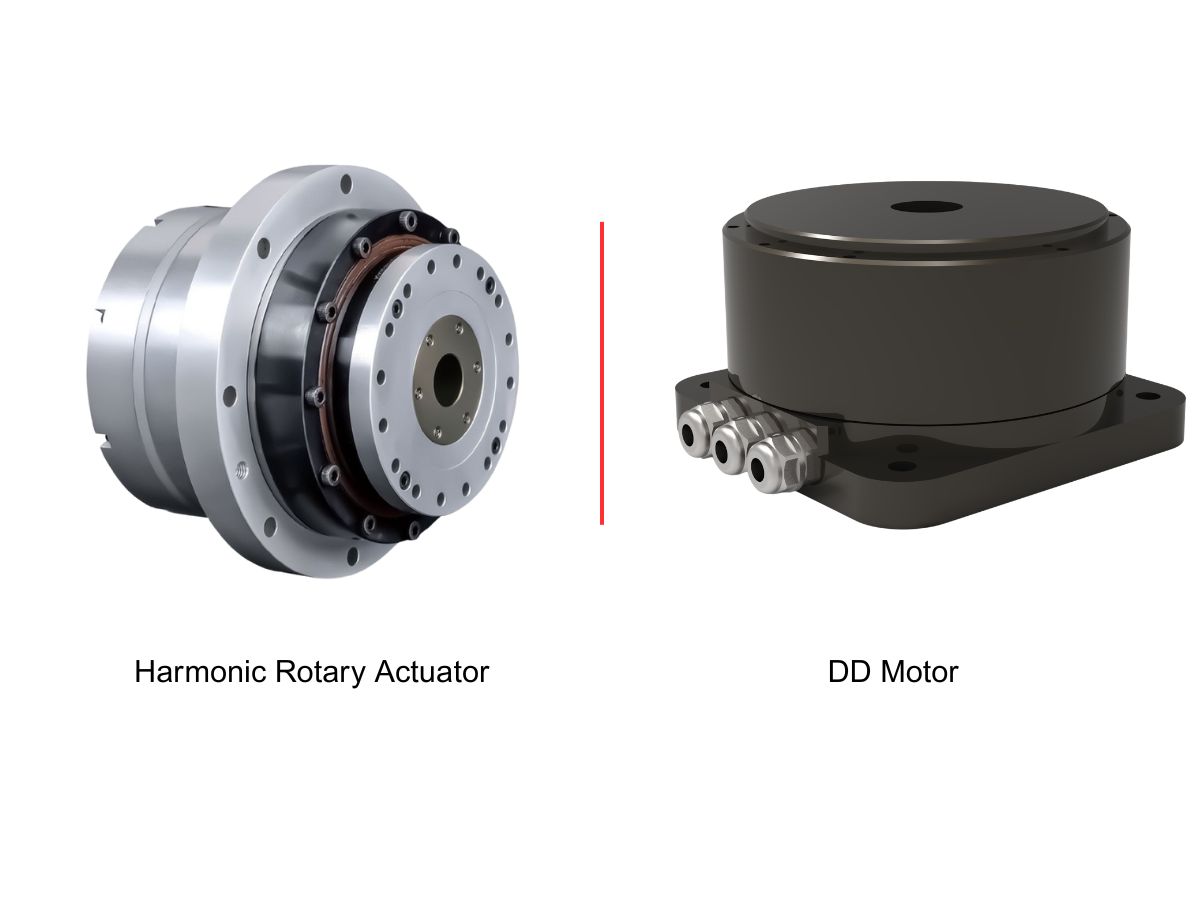
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.
 Genauigkeit von Harmonic-Drive-Aktuatoren: Warum sie auf vier Ebenen bewertet werden sollteBei der Genauigkeit eines Harmonic-Drive-Aktuators geht es um mehr als die Encoderauflösung. Warum sollten Ingenieure sie auf vier Ebenen bewerten? Auflösung, Wiederholgenauigkeit, unidirektionale Positioniergenauigkeit und bidirektionale Positioniergenauigkeit beschreiben unterschiedliche Aspekte der Bewegungsleistung. Wenn Ingenieure diese Unterschiede verstehen, können sie Harmonic-Drive-Drehantriebe für Halbleiteranlagen, EFEM-Systeme und die 3C-Automatisierung auswählen, ohne theoretische Encoderschritte mit der tatsächlichen Positionierleistung zu verwechseln.
 Warum entscheiden sich viele Kunden für HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist?Warum entscheiden sich viele Kunden für die HONPINE HPJM Harmonic Joint Modules, wenn der Hohlwellendurchmesser nur 2 mm größer ist? Bei kompakten Robotergelenken kann dieser kleine Maßunterschied den verfügbaren Platz überraschend stark vergrößern. Da die Querschnittsfläche einer runden Bohrung mit dem Quadrat ihres Durchmessers zunimmt, können zusätzliche 2 mm die interne Kabelführung deutlich verbessern und die Systemintegration vereinfachen. Dieser Artikel untersucht die Auswirkungen des Hohlwellendurchmessers, vergleicht ausgewählte HONPINE-HPJM-Modelle mit vergleichbaren Harmonic Joint Modules und erläutert, warum die Bohrungsgröße bei humanoiden Robotern, kollaborativen Robotern und der industriellen Automatisierung wichtig ist.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.