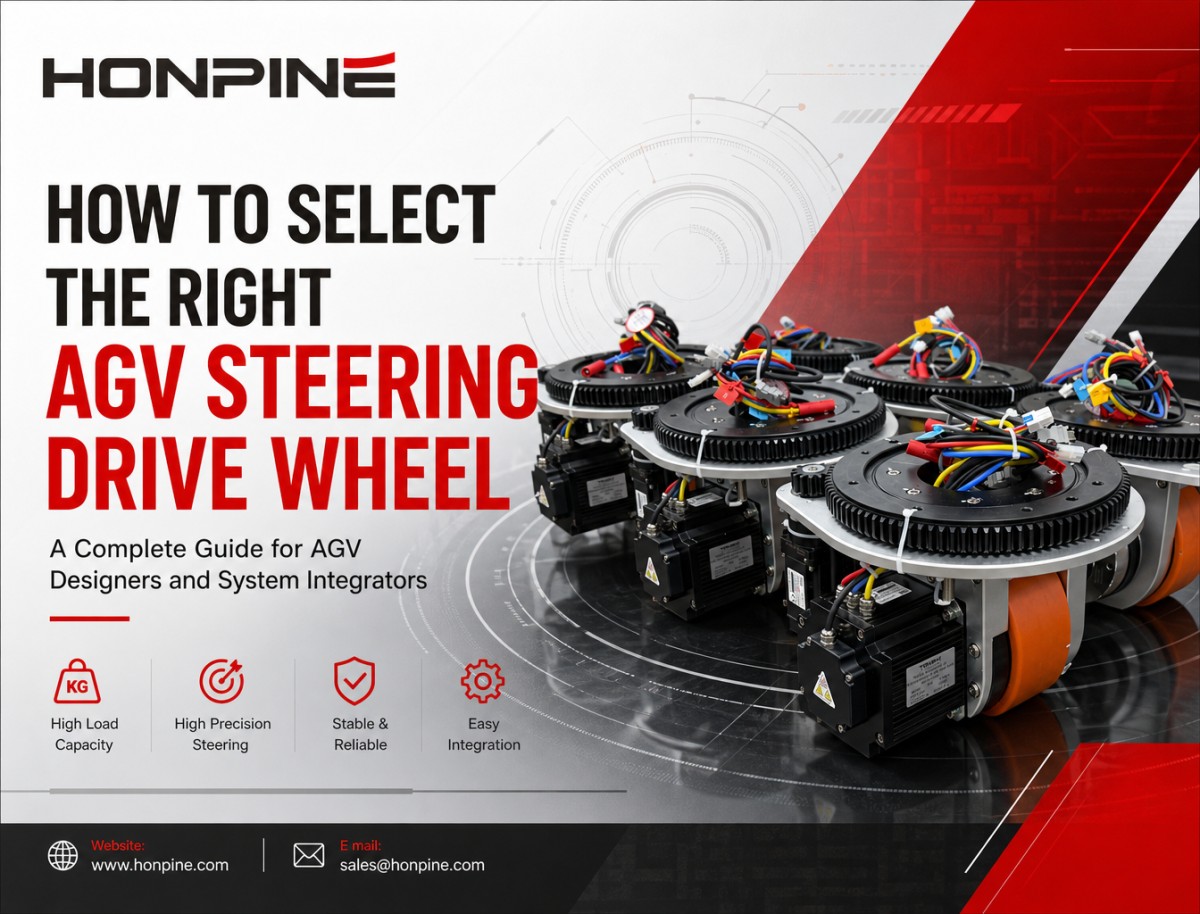
AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und Auswahl
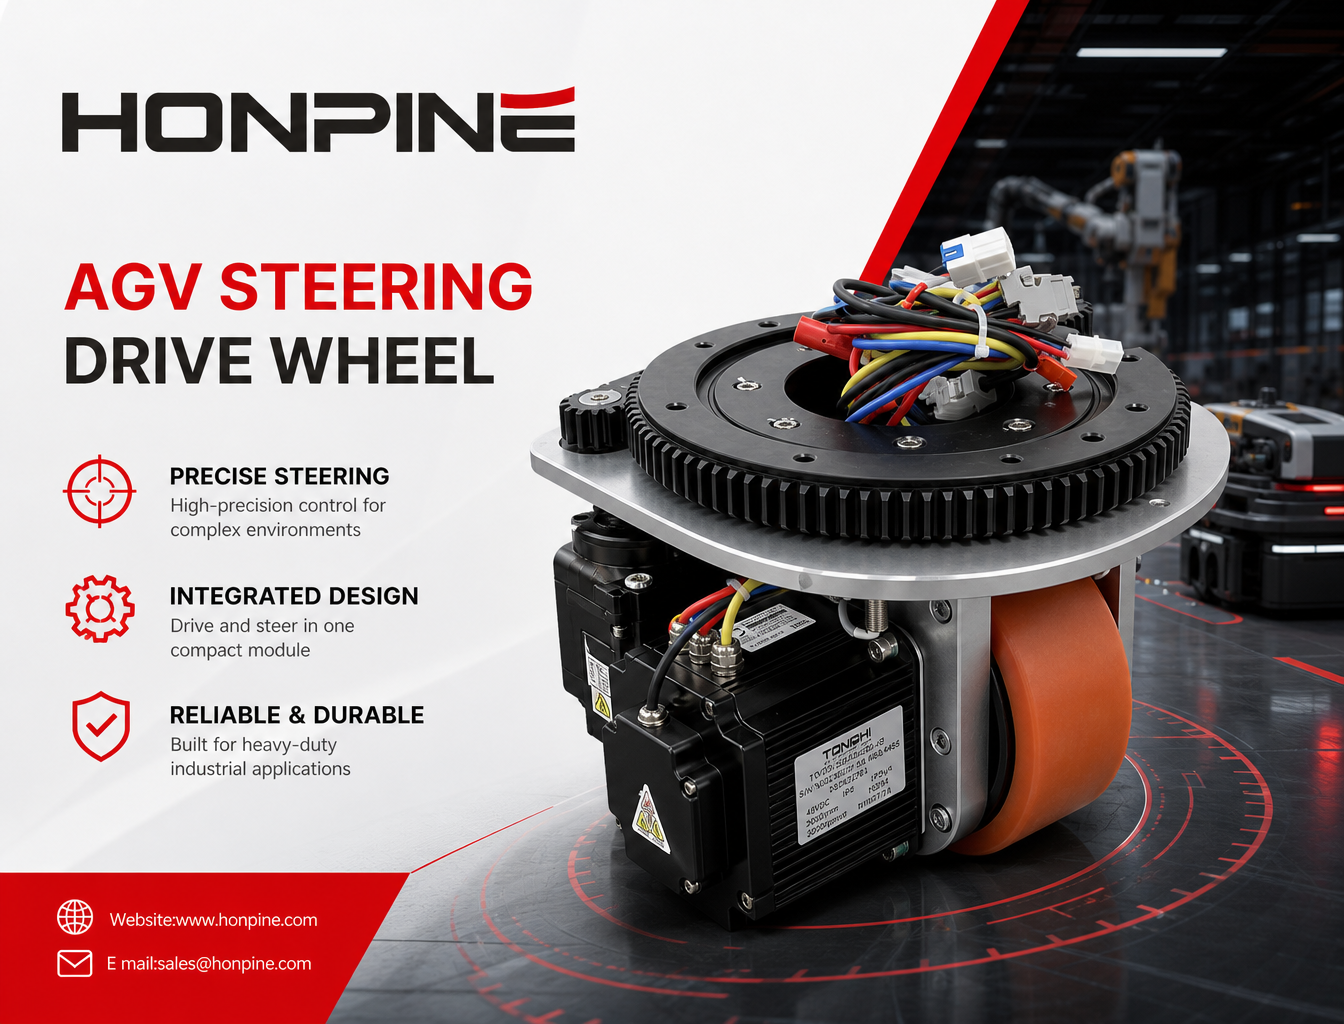
Mit der Weiterentwicklung der intelligenten Fertigung und der zunehmenden Bedeutung flexibler Intralogistik sind Fahrerlose Transportsysteme (FTS) und autonome mobile Roboter (AMR) unverzichtbar für die automatisierte Materialhandhabung geworden. DasAGV-Lenk- und Antriebsradist eine zentrale Komponente des Fahrgestells mobiler Roboter und vereint Antriebs- und Lenkfunktionen in einer einzigen Antriebseinheit. Es spielt eine wichtige Rolle bei autonomen Gabelstaplern, mobilen Schwerlastrobotern und anderen Anlagen für die industrielle Materialhandhabung.
Indem es Antrieb und aktive Lenkung in einem integrierten Modul kombiniert, funktioniert ein AGV-Lenk- und Antriebsrad ähnlich wie die intelligenten Füße und das automatische Lenksystem des Roboters. So ermöglicht es flexible Bewegungen und präzise Navigation in komplexen industriellen Umgebungen.
Was ist ein AGV-Lenk- und Antriebsrad?
EinAGV-Lenk- und Antriebsradist einintegriertes Antriebsmodul, das ein angetriebenes Rad mit einem aktiven Lenkmechanismus kombiniert. Im Gegensatz zu herkömmlichen Rädern mit Differenzialantrieb oder passiven Lenkrollen kann es sowohl die Raddrehung als auch den Lenkwinkel unabhängig voneinander steuern.
Diese Konstruktion ermöglicht es dem AGV, vorwärts und rückwärts zu fahren, präzise die Richtung zu ändern und – sofern das Fahrgestell mit einer geeigneten Radkonfiguration und einem entsprechenden Bewegungssteuerungssystem ausgestattet ist – seitwärts zu fahren, sich diagonal zu bewegen und sich auf der Stelle zu drehen.
Dank seiner hochintegrierten modularen Bauweise entfällt für Gerätehersteller die Auswahl und Montage separater Motoren, Getriebe, Lager und weiterer Antriebskomponenten. Dies vereinfacht die Fahrgestellkonstruktion, die mechanische Montage und die Inbetriebnahme und macht das Modul zu einer weit verbreiteten Antriebslösung für industrielle mobile Roboter, Schwerlast-AGVs und autonome Gabelstapler.
Was sind die Hauptkomponenten eines AGV-Lenk- und Antriebsrads?
1. Servoantriebssystem
Das Antriebssystem besteht in der Regel aus einem speziellen Servomotor für den Fahrantrieb und einem Planetengetriebe. Es erzeugt die für die Vorwärts- und Rückwärtsfahrt erforderliche Antriebskraft und sorgt bei der Materialhandhabung für stabile Traktion und eine kontrollierte Geschwindigkeit.
Motor und Getriebe müssen auf die Fahrzeuglast, die Beschleunigungsanforderungen, die Betriebsgeschwindigkeit und die Bodenverhältnisse abgestimmt sein.
2. Servolenkungssystem
Das Lenksystem besteht aus einem unabhängigen Lenkservomotor und einem Präzisionsuntersetzungsmechanismus. Es steuert den Lenkwinkel der Radeinheit und ermöglicht dem AGV, präzise die Richtung zu ändern und schnell auf Bewegungsbefehle zu reagieren.
Eine präzise Lenksteuerung hilft dem Fahrzeug, der geplanten Route zu folgen und enge Gänge, Arbeitsstationen und andere begrenzte Bereiche zu durchfahren.
3. Drehverbindung
Die Drehverbindung trägt die drehbare Radeinheit und ermöglicht die Lenkdrehung. Je nach mechanischer Auslegung muss sie den kombinierten Belastungen im Fahrzeugbetrieb standhalten, darunter Radial- und Axiallasten sowie Kippmomente.
Eine passend ausgewählte Drehverbindung trägt zu einer leichtgängigen Lenkung, einer zuverlässigen Lastaufnahme und einer langen Lebensdauer bei häufigen Betriebszyklen bei.
4. Sensoren und Bremskomponenten
Das Lenk- und Antriebsrad kann mit separaten Encodern für Fahrantrieb und Lenkung ausgestattet sein. Diese Sensoren liefern Rückmeldungen zur Raddrehzahl oder Motorposition sowie zum Lenkwinkel und ermöglichen bei Integration mit einem geeigneten Servoregler eine Regelung im geschlossenen Regelkreis.
Je nach Bremsausführung und Systemkonfiguration kann außerdem eine elektromagnetische Bremse integriert sein, die das Rad hält oder unbeabsichtigte Bewegungen bei abgeschalteter Stromversorgung verhindert.
Bei Schwerlastanwendungen sollte das Bremssystem entsprechend der Fahrzeuglast, der Steigung, des Bremswegs und der Sicherheitsanforderungen ausgewählt und validiert werden. Es darf nicht davon ausgegangen werden, dass eine Bremse unter allen Betriebsbedingungen jedes Risiko eines Wegrollens des Fahrzeugs ausschließt.
5. Rad und Montagebasis
Das Rad besitzt häufig eine Lauffläche oder Beschichtung aus Polyurethan, die auf geeigneten Industrieböden eine ausgewogene Kombination aus Verschleißfestigkeit, Traktion und Geräuschreduzierung bieten kann.
Ein integrierter Montageflansch oder -sockel erleichtert die Installation am AGV-Fahrgestell und trägt zur Standardisierung der mechanischen Schnittstellen bei. Radmaterial, Durchmesser, Härte und Laufflächenprofil sollten auf Bodenverhältnisse, Tragfähigkeit, Sauberkeitsanforderungen und erwartete Lebensdauer abgestimmt werden.
Warum Lenk- und Antriebsräder für industrielle mobile Roboter wählen?
1. Flexible Bewegungen auf engem Raum
Ein aktives Lenk- und Antriebsmodul ermöglicht dem Fahrzeug, die Fahrtrichtung unabhängig von der Raddrehzahl zu steuern. Je nach Anzahl und Anordnung der Lenk- und Antriebsräder kann das AGV enge Kurven, diagonale Bewegungen, seitliches Fahren oder Drehungen auf der Stelle unterstützen.
Diese Fähigkeiten sind besonders nützlich in schmalen Fabrikgängen, dicht angeordneten Arbeitsstationen und platzbeschränkten Lagerhallen.
2. Lösungen für unterschiedliche Nutzlastanforderungen
AGV-Lenk- und Antriebsräder sind in verschiedenen Größen und Tragfähigkeiten erhältlich und eignen sich für Anwendungen vom leichten Materialtransport bis zum Schwerlasttransport von Paletten, Werkzeugen und Formen.
Bei der Auswahl des passenden Moduls müssen die Gesamtmasse des Fahrzeugs, die Nutzlastverteilung, die Radlast, die Beschleunigung, die Bodenverhältnisse und der Betriebszyklus berücksichtigt werden.
3. Integrierte Konstruktion für eine einfachere Systemintegration
Ein modulares Lenk- und Antriebsrad vereint wichtige mechanische und elektromechanische Komponenten in einer kompakten Einheit. Dadurch müssen Schnittstellen zwischen separat bezogenen Motoren, Getrieben, Lagern und Lenkmechanismen seltener selbst konstruiert werden.
Für AGV-Hersteller kann ein geeignetes integriertes Modul die mechanische Konstruktion vereinfachen, die Montage- und Inbetriebnahmezeit verkürzen und den Entwicklungsaufwand reduzieren.
4. Servoregelung im geschlossenen Regelkreis für stabile Bewegungen
Mit geeigneten Servoantrieben und Rückmeldegebern lassen sich Raddrehzahl und Lenkposition des Fahr- und Lenksystems im geschlossenen Regelkreis steuern.
Dies ermöglicht kontrolliertes Beschleunigen und Abbremsen, präzises Lenken und reproduzierbare Bewegungen. Die tatsächliche Positionierleistung und Betriebsstabilität hängen vom Steuerungssystem, der Sensorauflösung, den mechanischen Toleranzen, den Bodenverhältnissen und der Fahrzeugkonfiguration ab.
Wo werden AGV-Lenk- und Antriebsräder eingesetzt?
AGV-Lenk- und Antriebsräder kommen in Anwendungen der industriellen Automatisierung und Intralogistik zum Einsatz, bei denen kontrollierte Bewegungen, flexible Navigation und ein zuverlässiger Materialtransport wichtig sind.
1. Fertigung im Bereich neue Energien
In Produktionsanlagen für Lithiumbatterien, Photovoltaik und Energiespeicher transportieren AGVs Materialien, Paletten, Vorrichtungen und Werkstücke zwischen Produktionsstationen.
Lenk- und Antriebsräder helfen den Fahrzeugen, sich in Produktionslinien zu bewegen und sich an veränderte Anforderungen des Materialflusses anzupassen.
2. Automobil- und Automobilzulieferindustrie
Automobilwerke setzen AGVs ein, um Bauteile, Werkzeuge, Formen und Werkstücke zwischen Montagestationen und Fertigungsbereichen zu transportieren.
Das Lenk- und Antriebsmodul unterstützt flexible Fahrwege und eine hohe Manövrierfähigkeit in Produktionsumgebungen, in denen sich Fahrzeugrouten und die Anordnung von Arbeitsstationen ändern können.
3. Intelligente Lagerhaltung und Intralogistik
Lenk- und Antriebsräder können in autonomen Gabelstaplern, Unterfahr-AGVs, Lagertransportrobotern und anderen Fahrzeugen für die automatisierte Materialhandhabung eingesetzt werden.
Je nach Fahrzeugauslegung ermöglichen sie den Palettentransport, die Handhabung von Regalen, den Warentransfer und das Befahren schmaler Lagergänge.
4. Elektronik-, Pharma- und Lebensmittelproduktion
In der Elektronikfertigung sowie in ausgewählten pharmazeutischen und lebensmittelverarbeitenden Umgebungen können AGVs zum Transport von Bauteilen, Behältern und Produktionsmaterialien eingesetzt werden.
Radmaterial, Oberflächenreinheit, Geräuschentwicklung und Beständigkeit gegenüber Reinigungsmitteln sollten entsprechend den tatsächlichen Umgebungsbedingungen ausgewählt werden. Anwendungen, die einen Reinraumbetrieb oder hygienische Betriebsbedingungen erfordern, benötigen möglicherweise spezielle Radmaterialien und Dichtungslösungen.
5. Mechanische Bearbeitung und Schwerlast-Materialhandhabung
Fertigungsbetriebe setzen Schwerlast-AGVs ein, um Formen, Metallwerkstücke, Maschinenkomponenten und andere schwere Lasten zu transportieren.
Bei diesen Anwendungen muss das Lenk- und Antriebsrad eine ausreichende Tragfähigkeit und Traktion bieten und zugleich die Anforderungen an Lenkpräzision, Bremsleistung und Betriebszyklus erfüllen.
Wie wählen Sie das passende AGV-Lenk- und Antriebsrad aus?
Bei der Auswahl eines AGV-Lenk- und Antriebsrads muss das Modul auf die mechanische Konstruktion, die Nutzlast, das Bewegungsprofil und die Betriebsumgebung des Fahrzeugs abgestimmt werden.
1. Nenntragfähigkeit
Ermitteln Sie die Gesamtmasse und Nutzlast des Fahrzeugs und berechnen Sie anschließend die Belastung jedes Rads unter realistischen Betriebsbedingungen. Berücksichtigen Sie eine ungleichmäßige Lastverteilung, Beschleunigung, Bremsvorgänge, Bodenfugen und weitere dynamische Einflüsse, statt die Gesamtlast ungeprüft gleichmäßig auf alle Räder aufzuteilen.
2. Antriebsdrehmoment
Das Antriebsdrehmoment muss ausreichen, um das Fahrzeug zu beschleunigen, den Rollwiderstand zu überwinden und erforderliche Steigungen zu bewältigen. Bei der Berechnung sollten Radradius, Gesamtmasse, Zielbeschleunigung, Bodenverhältnisse und erforderlicher Betriebszyklus berücksichtigt werden.
3. Lenkmoment
Das Lenkmoment hängt von der Radlast, der Reibung zwischen Reifen und Boden, der Geometrie der Lenkachse und dem beim Lenken auftretenden Widerstand ab. Das ausgewählte Modul muss ausreichend Drehmoment liefern, um die Radeinheit unter den erwarteten Betriebsbedingungen zuverlässig zu drehen.
4. Raddurchmesser und Einbaumaße
Der Raddurchmesser beeinflusst die Bodenfreiheit, das Überfahren von Hindernissen, den Rollwiderstand und das Verhältnis zwischen Raddrehzahl und Fahrzeuggeschwindigkeit. Auch die Montageanschlussfläche, die Gesamthöhe, die Flanschabmessungen und der verfügbare Einbauraum müssen zum Fahrgestell passen.
5. Maximale Fahr- und Lenkgeschwindigkeit
Prüfen Sie sowohl die Anforderungen an die maximale Fahrgeschwindigkeit als auch an das Ansprechverhalten der Lenkung. Das Modul muss die geplante Geschwindigkeit, Beschleunigung, Lenkmanöver und Positioniergenauigkeit des AGV unterstützen, ohne die zulässigen Betriebsgrenzen zu überschreiten.
6. Betriebsspannung und Steuerschnittstelle
Prüfen Sie, ob die Nennspannung des Moduls mit dem Stromversorgungssystem des Fahrzeugs kompatibel ist. Kontrollieren Sie außerdem Servoantrieb, Encodertyp, Kommunikationsprotokoll, Verkabelung, Bremssteuerung und die Integrationsanforderungen der Fahrzeugsteuerung.
7. Lenkbereich und Bewegungskonfiguration
Stellen Sie fest, ob die Anwendung einen begrenzten Lenkwinkel oder eine kontinuierliche Drehung erfordert. Prüfen Sie außerdem, ob das gesamte AGV-Fahrgestell seitliche oder diagonale Bewegungen sowie Drehungen auf der Stelle ausführen kann. Diese Fähigkeiten hängen von der Gesamtanordnung der Räder und der Bewegungssteuerungsstrategie ab, nicht allein vom Lenk- und Antriebsrad.
8. Betriebsumgebung und Betriebszyklus
Berücksichtigen Sie Bodenmaterial, Staub, Feuchtigkeit, Temperatur, Reinigungsverfahren, Betriebsstunden und Zugang zu Wartungsstellen. Bei kontinuierlichem Industriebetrieb sollten Wärmeleistung, Bremsanforderungen, Lagerlebensdauer, Radverschleiß und Wartungsfreundlichkeit bewertet werden.
Fazit
AGV-Lenk- und Antriebsrädersind wichtige Komponenten moderner mobiler Roboterplattformen. Sie kombinieren Antrieb und aktive Lenkung in einem integrierten Modul. Ihre Flexibilität, ihr modularer Aufbau und ihre Kompatibilität mit der Servoregelung im geschlossenen Regelkreis machen sie für ein breites Anwendungsspektrum geeignet – von der Intralogistik in Fabriken und autonomen Gabelstaplern bis hin zum Schwerlast-Materialtransport.
Die richtige Auswahl hängt nicht allein von der Nutzlast ab. Antriebsdrehmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit, Lenkbereich, elektrische Kompatibilität und Betriebsbedingungen beeinflussen die Leistung und Zuverlässigkeit des Fahrzeugs.
Mit der Weiterentwicklung intelligenter Fertigung und flexibler Logistik können passend ausgewählte AGV-Lenk- und Antriebsräder Herstellern mobiler Roboter dabei helfen, die Integration zu vereinfachen, die Manövrierfähigkeit zu verbessern und anpassungsfähigere Systeme für die automatisierte Materialhandhabung zu entwickeln.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
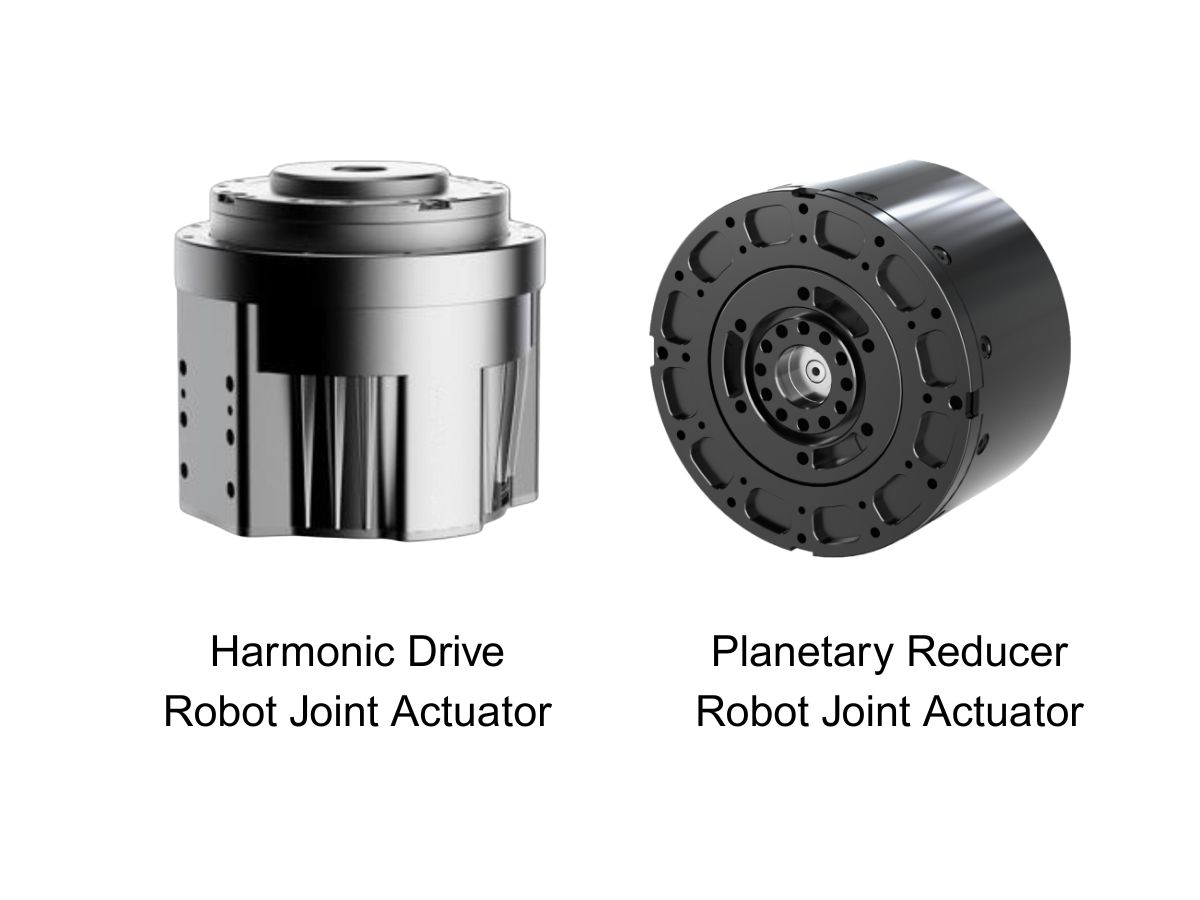
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
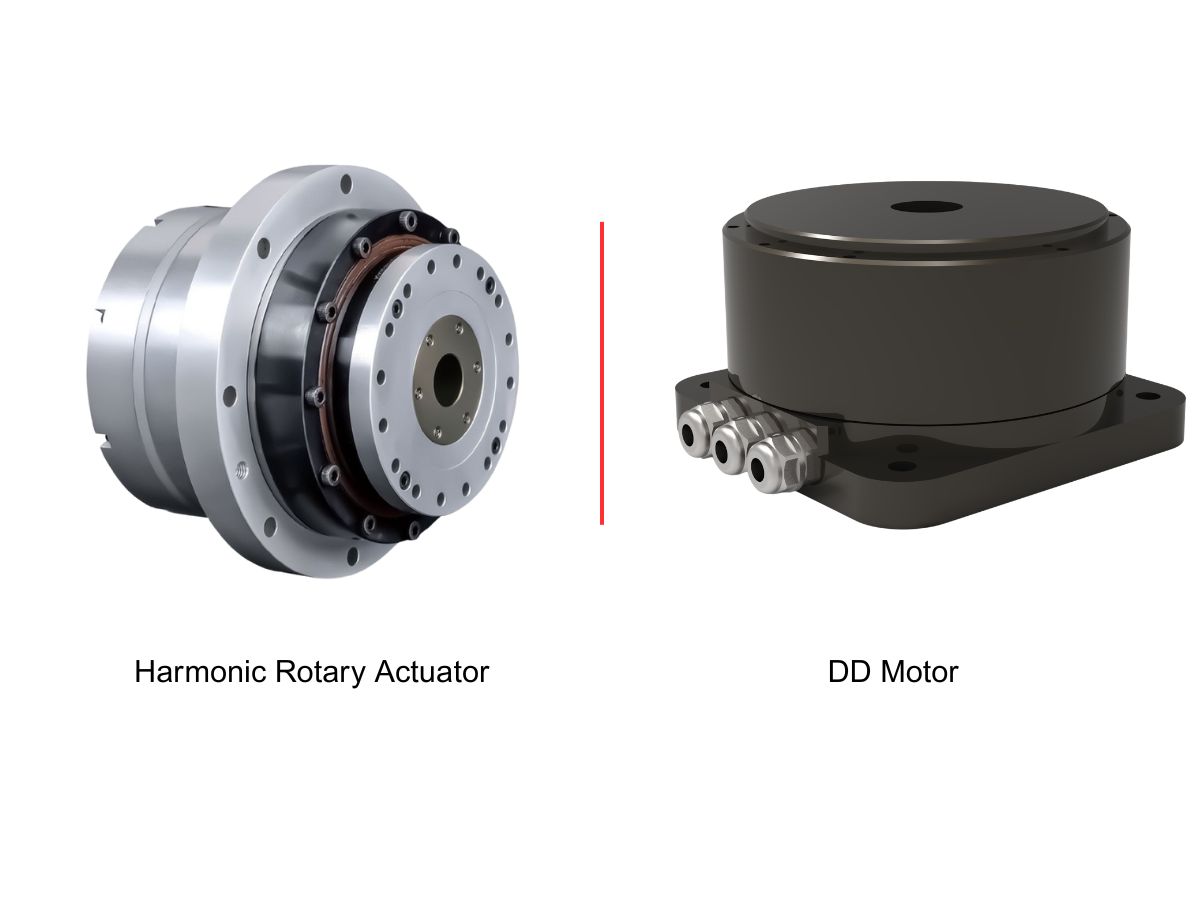
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
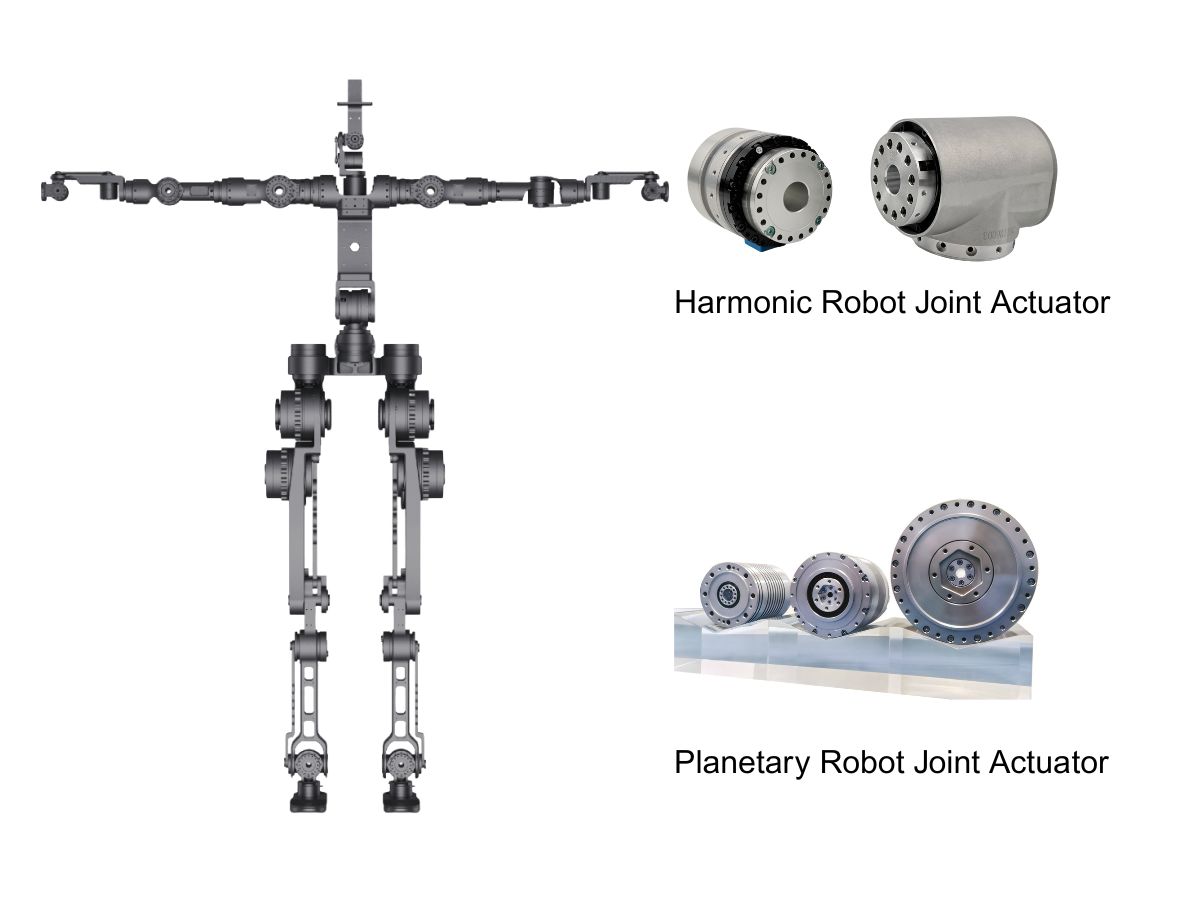
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
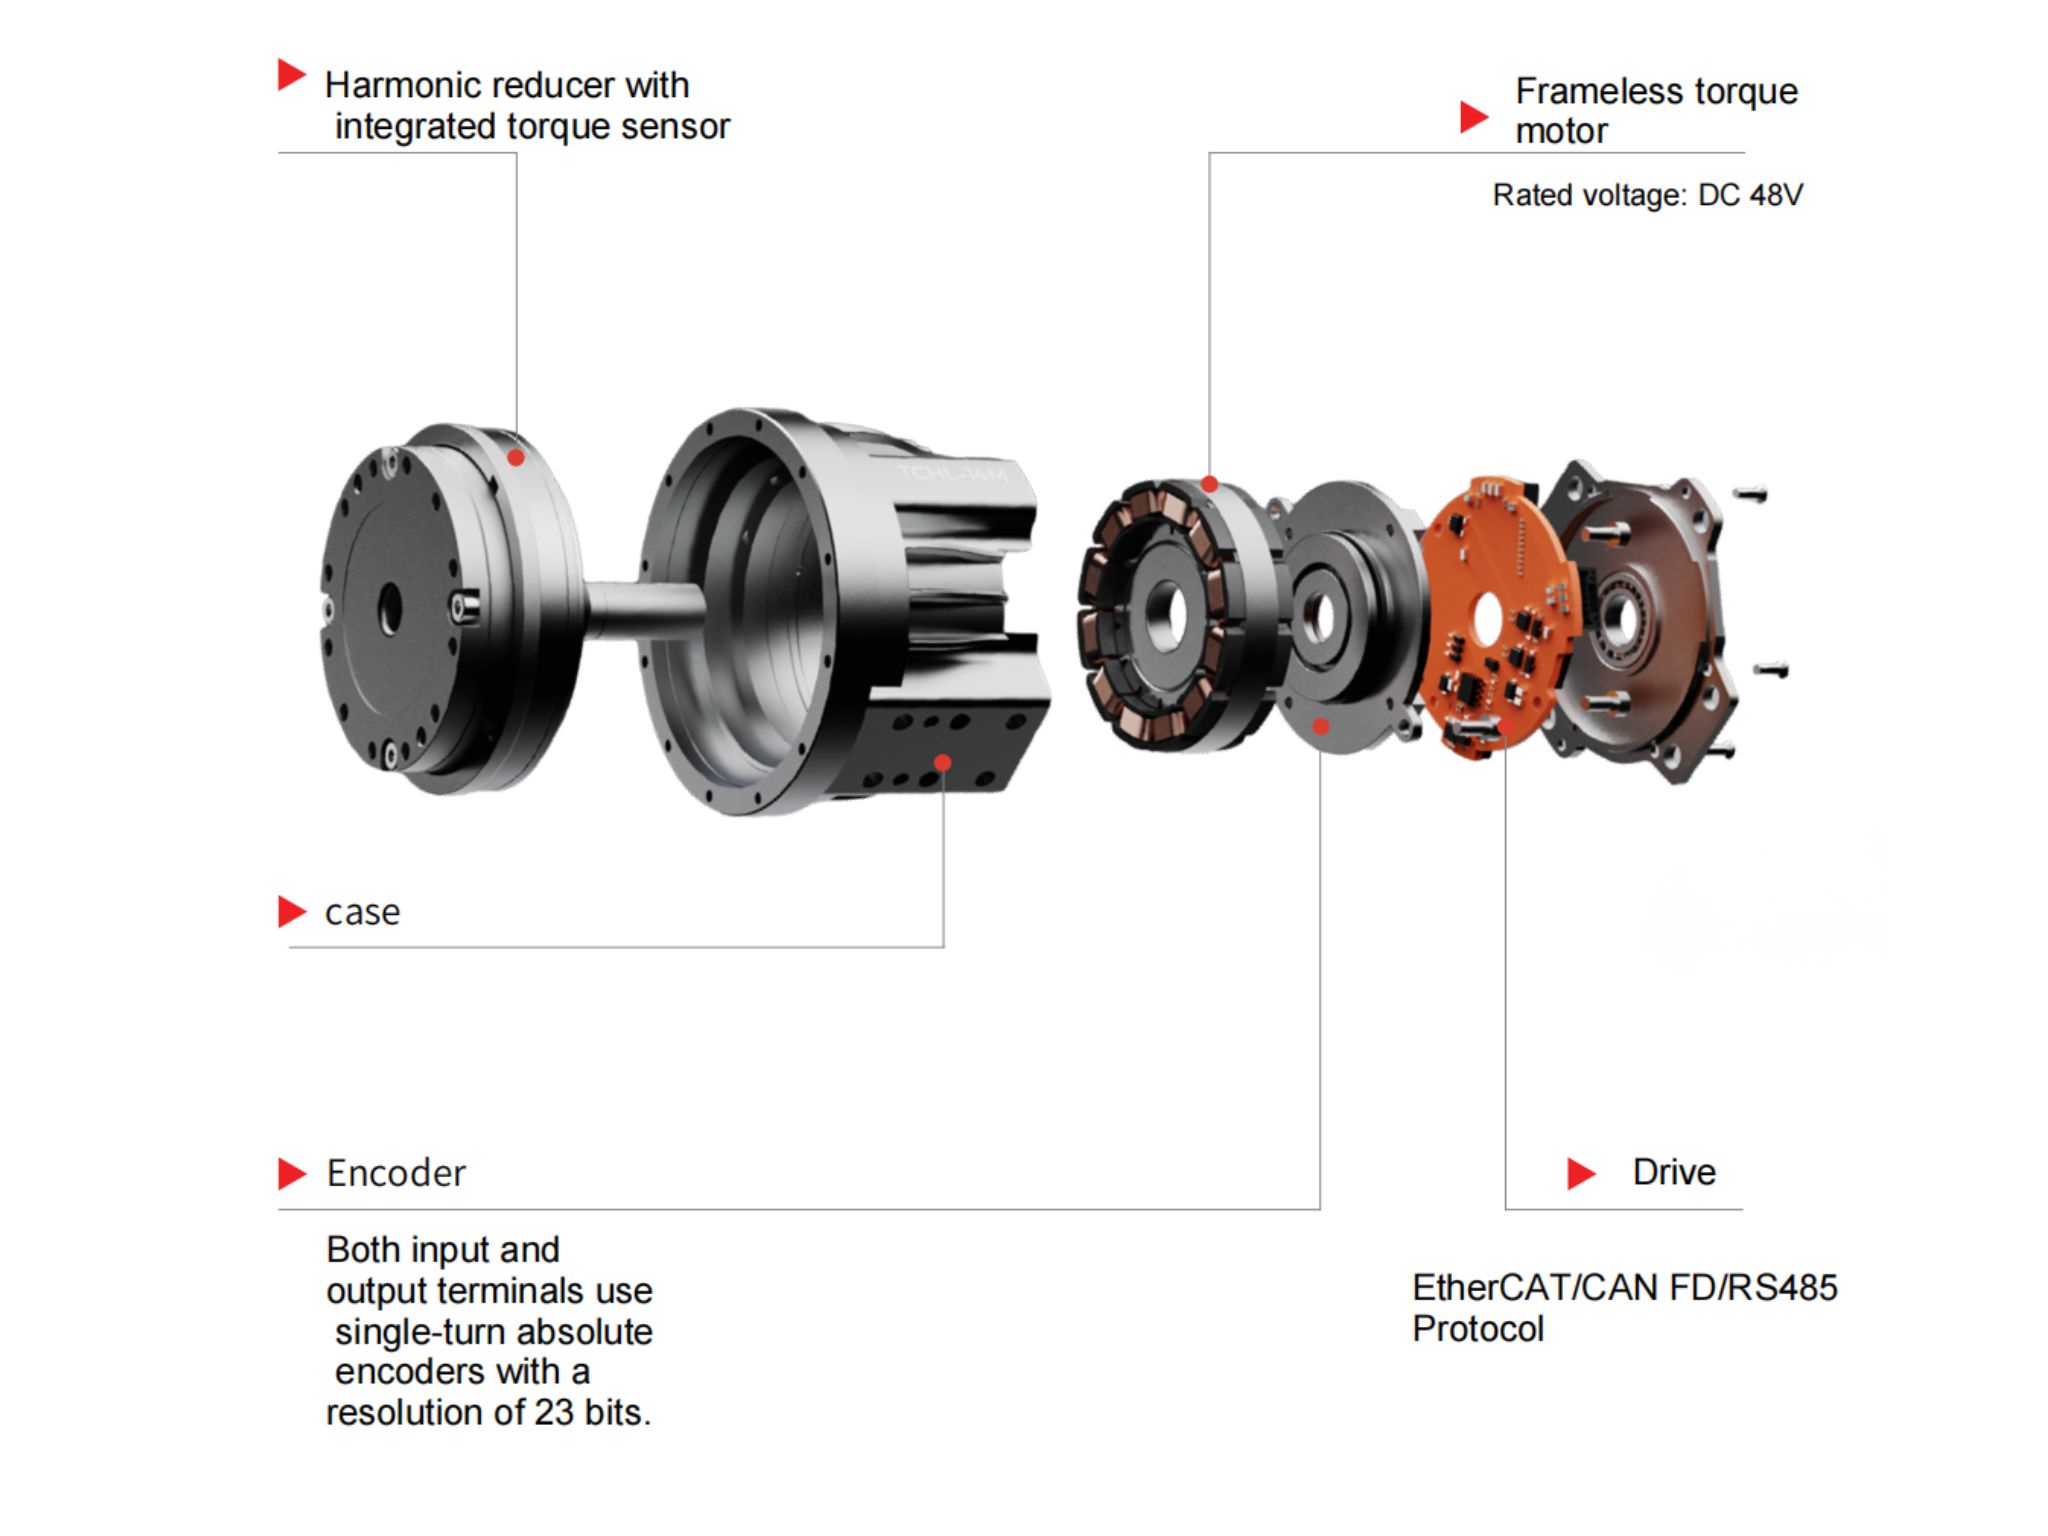
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.
 Ultrakompaktes harmonisches Gelenkmodul mit 6-mm-HohlwelleMit der Weiterentwicklung humanoider Roboter und kompakter Robotersysteme müssen Gelenkmodule auf immer begrenzterem Einbauraum ein hohes Drehmoment pro Volumen, eine präzise Bewegungssteuerung und eine flexible Kabelführung bieten. Das harmonische Gelenkmodul HONPINE HPJM-RE30-40-PRO begegnet diesen Anforderungen mit einem kompakten Design, einer 6-mm-Hohlwelle, Rückmeldung über zwei Encoder sowie einem integrierten Motor und FOC-Antrieb. In diesem Artikel stellen wir die wichtigsten Konstruktionsmerkmale vor und erläutern, wie die Hohlwellenstruktur, die EtherCAT-Anbindung und die flexiblen Befestigungsmöglichkeiten die Entwicklung humanoider Roboter, Drohnen, optischer Plattformen und Präzisionsautomatisierungsanlagen unterstützen.
 Wie vereint der spielfreie Planeten-Drehantrieb HONPINE HPG CNC-Präzision und Steifigkeit?Entdecken Sie den präzisen, spielfreien Planeten-Drehantrieb HONPINE HPG für CNC-Rundtische. Erfahren Sie mehr über Positioniergenauigkeit, Torsionssteifigkeit, geringes Spiel und die Auswahl des Antriebs.