Singleturn- vs. Multiturn-Absolutwertgeber für Robotergelenkmodule: Wie wählt man den richtigen aus?
Bei der Entwicklung humanoider Roboter, kollaborativer Roboterarme und Exoskelette wissen Ingenieure, dass eine präzise Rückmeldung der Gelenkposition unverzichtbar ist. Absolutwertgeber werden häufig inRobotergelenkmoduleneingesetzt, da sie unmittelbar nach dem Einschalten Positionsinformationen liefern können, ohne dass eine herkömmliche Referenzfahrt erforderlich ist, sofern Geber und Steuerungssystem korrekt konfiguriert sind.
Doch sollten Sie einen Singleturn- oder einen Multiturn-Absolutwertgeber wählen?
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. In diesem Artikel erläutere ich anhand der HONPINEHPJM Harmonic Joint ActuatorPRO-Serie die wichtigsten Unterschiede zwischen diesen beiden Geberkonfigurationen, ihr Verhalten in realen Anwendungen und die Auswahl der passenden Option für Ihr Robotergelenk.
Die falsche Geberkonfiguration kann nach einem Stromausfall zu einer mehrdeutigen Positionsbestimmung, einer falschen Roboterhaltung, instabilem Stand, wiederholten Referenzfahrten und unerwarteten Fehlern bei der Gelenkposition nach manueller Bewegung führen.
Entscheidend ist ein grundlegender Unterschied: Ein Singleturn-Absolutwertgeber misst die Winkelposition innerhalb einer Umdrehung, während ein Multiturn-Absolutwertgeber zusätzlich die Anzahl der Umdrehungen erfasst. Ob die Multiturn-Information nach einem Stromausfall erhalten bleibt, hängt jedoch von der jeweiligen Speichertechnologie des Gebers und der Art der Notstromversorgung ab.
Worin besteht der Unterschied zwischen Singleturn- und Multiturn-Absolutwertgebern?
Ein Singleturn-Absolutwertgeber ermittelt die Winkelposition innerhalb einer vollständigen Umdrehung, typischerweise von 0° bis 360°. Er erfasst nicht eigenständig, wie viele vollständige Umdrehungen die Welle bereits ausgeführt hat.
Ein Multiturn-Absolutwertgeber liefert sowohl die Winkelposition innerhalb einer Umdrehung als auch die aufsummierte Umdrehungszahl. So kann das System die absolute Position über mehrere Umdrehungen innerhalb seines unterstützten Messbereichs bestimmen.
Singleturn-Absolutwertgeber: Position innerhalb von 360°
Ein Singleturn-Absolutwertgeber gibt die Winkelposition der Welle innerhalb einer Umdrehung aus. Derselbe Winkelwert kann beispielsweise nach einer unterschiedlichen Anzahl vollständiger Umdrehungen der Welle auftreten.
Ist der Bewegungsbereich eines Robotergelenks mechanisch begrenzt und kann das Steuerungssystem die Gelenkposition innerhalb dieses Bereichs zuverlässig bestimmen, kann ein Singleturn-Geber ausreichen.
Bei vielen Gelenken humanoider Roboter, etwa Knie-, Hüft- und Schultergelenken sowie Rumpfneigungsgelenken, machen mechanische Bewegungsbegrenzungen die Singleturn-Rückmeldung zu einer praktikablen Option.
Multiturn-Absolutwertgeber: Winkelposition plus Umdrehungszahl
Ein Multiturn-Absolutwertgeber erfasst sowohl die Winkelposition innerhalb einer Umdrehung als auch die Anzahl der Umdrehungen innerhalb seines unterstützten Bereichs.
Diese zusätzlichen Informationen sind besonders wertvoll bei Gelenken, die sich über mehrere Umdrehungen drehen können oder bei ausgeschaltetem Antrieb manuell bewegt werden.
Allerdings speichern nicht alle Multiturn-Geber die Umdrehungszahl auf dieselbe Weise. Einige verwenden nichtflüchtige Speicher- oder Energy-Harvesting-Technologien, während andere für die elektronische Multiturn-Zählung auf eine Pufferbatterie angewiesen sind.
Bei batteriegepufferten Gebern bleibt die Umdrehungszahl nur erhalten, solange die Pufferstromversorgung innerhalb ihrer spezifizierten Betriebsbedingungen liegt. Geht die Pufferstromversorgung verloren, kann die gespeicherte Umdrehungszahl je nach Geberausführung nicht mehr verfügbar sein.
HONPINE HPJM PRO-Serie: zwei Absolutwertgeber-Konfigurationen
Die HONPINEHPJM Harmonic Joint ActuatorPRO-Serie bietet verschiedene Geberkonfigurationen für die Anforderungen an die Positionsrückmeldung in Robotikanwendungen. Zwei Konfigurationen, die sich vergleichen lassen, sind die Dual-Encoder-Ausführung mit Singleturn-Gebern und die batteriegepufferte Multiturn-Ausführung.
Der entscheidende Unterschied liegt nicht einfach in der Anzahl der Geber. Entscheidend ist, ob die Konfiguration die aufsummierte Umdrehungszahl des Gelenks bei getrennter Hauptstromversorgung speichern kann.
HPJM-Gelenkmodul mit Singleturn-Absolutwertgeber – Dual-Encoder-Ausführung
Hardwarekonfiguration: Dual-Encoder-Rückmeldung mit Singleturn-Absolutpositionsmessung und ohne Schnittstelle für eine Geber-Pufferbatterie, entsprechend der angegebenen Konfiguration.
Funktionsweise?
Der Singleturn-Geber liefert die Winkelposition innerhalb einer Umdrehung. Nach einem Stromausfall speichert er keine aufsummierte Multiturn-Umdrehungszahl.
Beim Neustart des Roboters kann der Geber seinen aktuellen Singleturn-Winkel ausgeben. Bleibt das Gelenk innerhalb eines bekannten mechanischen Bewegungsbereichs und kann die Steuerung seine Position anhand dieses Messwerts eindeutig bestimmen, kann das System seine Betriebsposition ohne herkömmliche Referenzfahrt wiederherstellen.
Wird das Gelenk jedoch manuell um eine vollständige Umdrehung gedreht oder in eine Position bewegt, die zu einem mehrdeutigen Singleturn-Messwert führt, kann die Steuerung die tatsächliche mechanische Position möglicherweise nicht mehr allein anhand der Singleturn-Messung bestimmen.
Praktische technische Vorteile
1. Geeignet für Gelenke mit begrenztem Winkelbereich
Bei Gelenken mit einem festgelegten mechanischen Bewegungsbereich, etwa ±180° oder ±120°, kann eine Singleturn-Rückmeldung ausreichende Positionsinformationen liefern, sofern mechanische Begrenzungen und Steuerungslogik eine mehrdeutige Positionsbestimmung verhindern.
2. Vereinfachte Anforderungen an die Pufferstromversorgung
Eine Konfiguration ohne Schnittstelle für eine Geberbatterie benötigt keine Geber-Pufferbatterie für die Multiturn-Zählung. Dadurch entfallen Probleme im Zusammenhang mit der Batteriealterung und der Batteriewartung, die bei batteriegepufferter Speicherung der Umdrehungszahl auftreten.
3. Praktisch für produktionsorientierte Robotergelenke
Wenn der mechanische Bewegungsbereich des Gelenks eingeschränkt ist und sich seine Position anhand der Singleturn-Rückmeldung zuverlässig rekonstruieren lässt, kann eine Singleturn-Konfiguration die Systemarchitektur vereinfachen und den Wartungsaufwand reduzieren.
Einschränkungen von Singleturn-Absolutwertgebern
Die wichtigste Einschränkung ist, dass keine unabhängig gespeicherte Multiturn-Umdrehungszahl vorhanden ist.
Wird das Gelenk bei ausgeschalteter Stromversorgung manuell bewegt und kann derselbe Singleturn-Messwert anschließend mehreren mechanischen Positionen entsprechen, kennt die Steuerung möglicherweise die tatsächliche Gelenkposition nicht.
Ein Messwert von 30° kann beispielsweise je nach zulässigem Bewegungsbereich und Referenzkonvention des Gelenks 30°, 390° oder einem anderen äquivalenten Winkel entsprechen.
Das bedeutet nicht, dass bei jedem Einschalten Positionsfehler auftreten. Das Risiko entsteht, wenn sich die mechanische Position so ändern kann, dass sie anhand der verfügbaren Singleturn-Rückmeldung und weiterer Referenzinformationen nicht eindeutig ermittelt werden kann.
Empfohlene Anwendungen
Die HPJM-Singleturn-Konfiguration kommt für folgende Anwendungen infrage:
Kniegelenke humanoider Roboter
Hüftgelenke mit festgelegten mechanischen Bewegungsbegrenzungen
Schultergelenke mit eingeschränkter Drehbewegung
Rumpfneigungsgelenke
Kollaborative Robotergelenke mit begrenztem Winkelbereich
Exoskelettgelenke mit einem vorgegebenen Bewegungsbereich
Bei diesen Anwendungen kann eine Singleturn-Rückmeldung eine praktikable Wahl sein, wenn mechanische Auslegung, Steuerungsstrategie und Betriebsverfahren eine zuverlässige Wiederherstellung der Position sicherstellen.
HPJM-Gelenkmodul mit Multiturn-Absolutwertgeber – batteriegepufferte Ausführung
Hardwarekonfiguration: Multiturn-Absolutpositionsrückmeldung mit einer dedizierten Schnittstelle für eine Geber-Pufferbatterie, entsprechend der angegebenen Konfiguration.
Funktionsweise?
Die batteriegepufferte Multiturn-Konfiguration nutzt eine Pufferstromversorgung, um die elektronische Multiturn-Zählung bei getrennter Hauptstromversorgung aufrechtzuerhalten.
Bei korrekter Konfiguration und Betrieb innerhalb der spezifizierten Bedingungen für die Pufferstromversorgung des Gebers kann dieser die aufsummierte Umdrehungszahl speichern und nach dem Neustart sowohl den aktuellen Singleturn-Winkel als auch die Multiturn-Position ausgeben.
Dies kann den Bedarf an Referenzfahrten oder einer manuellen Positionsrekonstruktion nach einem Aus- und Einschalten verringern und Entwicklungsabläufe vereinfachen.
Ob ein Gelenk bei ausgeschalteter Stromversorgung bewegt werden kann, ohne seine absolute Position zu verlieren, hängt von der tatsächlichen Multiturn-Speicherfähigkeit des Gebers, dem Zustand der Pufferbatterie und dem zulässigen Messbereich ab.
Praktische technische Vorteile
1. Einfachere Wiederherstellung der Position nach einem Stromausfall
Wenn die Multiturn-Information korrekt gespeichert bleibt, kann die Steuerung nach dem Neustart die absolute Position des Gelenks wiederherstellen, ohne sich ausschließlich auf den Singleturn-Winkel zu stützen.
2. Einfachere Prototypenentwicklung
Während der Roboterentwicklung passen Ingenieure häufig Gelenkpositionen an, führen Mechanismen von Hand und wiederholen Bewegungsprüfungen. Die Speicherung der Multiturn-Position kann diese Abläufe vereinfachen, wenn Gelenke bei ausgeschalteter Hauptstromversorgung über mehrere Umdrehungen bewegt werden können.
3. Besser geeignet für Gelenke mit mehreren Umdrehungen
Bei Gelenken, die mehr als eine vollständige Umdrehung ausführen müssen, liefert die Multiturn-Rückmeldung Positionsinformationen, die ein Singleturn-Geber allein nicht bereitstellen kann.
Dies ist besonders relevant für Handgelenke oder andere Drehmechanismen, die für kontinuierliche Bewegungen oder mehrere Umdrehungen ausgelegt sind.
Einschränkungen batteriegepufferter Multiturn-Absolutwertgeber
Der wichtigste Aspekt ist die Wartung der Pufferbatterie.
Altert die Batterie, ist sie entladen oder kann sie unter den spezifizierten Umgebungsbedingungen nicht ausreichend Strom liefern, kann der Geber seine aufsummierte Umdrehungszahl verlieren. Das genaue Verhalten hängt von der Geberausführung und ihrer Fehlerbehandlungslogik ab.
Es sollte nicht automatisch davon ausgegangen werden, dass ein Verlust der Multiturn-Zählung einen sicheren oder nahtlosen Rückfall auf den Singleturn-Betrieb auslöst. Die Steuerung muss einen Geberstatus- oder Positionsgültigkeitsfehler gemäß der Dokumentation des Herstellers erkennen und behandeln.
Aus diesem Grund sollten Ingenieure Batterielebensdauer, Austauschintervalle, Diagnose bei niedrigem Batteriestand, Betriebstemperaturgrenzen und das Wiederherstellungsverfahren bei ungültigen Multiturn-Daten überprüfen.
Empfohlene Anwendungen
Die batteriegepufferte HPJM-Multiturn-Konfiguration kommt für folgende Anwendungen infrage:
Robotergelenke mit mehreren Umdrehungen
Handgelenke, die innerhalb ihrer mechanischen Grenzen für kontinuierliche oder uneingeschränkte Drehbewegungen ausgelegt sind
Roboterprototypen, die während der Entwicklung häufig von Hand bewegt werden
Einweisungs- und Vorführsysteme, bei denen wiederholtes manuelles Positionieren erforderlich ist
Anwendungen, bei denen die Beibehaltung der Gelenkposition nach einer Bewegung bei ausgeschalteter Stromversorgung eine wichtige Betriebsanforderung ist
Bei jedem Gelenk, das sich kontinuierlich drehen kann, ist sicherzustellen, dass der unterstützte Umdrehungszahlbereich des Gebers und die gesamte mechanische Auslegung den Anforderungen der Anwendung entsprechen.
Wie wählen Sie den richtigen Absolutwertgeber für Ihr Robotergelenk aus?
Die Wahl zwischen einem Singleturn- und einem Multiturn-Absolutwertgeber sollte sich nach dem mechanischen Bewegungsbereich des Gelenks, den erwarteten Bewegungen bei ausgeschalteter Stromversorgung, den Anforderungen an die Positionswiederherstellung und der Wartungsstrategie richten.
Wählen Sie einen Singleturn-Absolutwertgeber, wenn …
das Gelenk einen klar definierten mechanischen Bewegungsbereich hat.
das Steuerungssystem die tatsächliche Gelenkposition anhand der verfügbaren Singleturn-Rückmeldung bestimmen kann.
nicht zu erwarten ist, dass sich das Gelenk bei ausgeschaltetem System in eine mehrdeutige Position bewegt.
Sie eine batterieabhängige Multiturn-Zählung vermeiden möchten.
die Anwendung eine einfachere Wartungslösung bevorzugt.
Wählen Sie einen batteriegepufferten Multiturn-Absolutwertgeber, wenn …
sich das Gelenk über mehrere vollständige Umdrehungen drehen kann.
das Gelenk bei getrennter Hauptstromversorgung manuell bewegt werden kann.
die Anwendung nach dem Neustart Multiturn-Positionsinformationen benötigt.
Prototypentests häufige manuelle Bewegungen und wiederholte Aus- und Einschaltvorgänge umfassen.
Sie geeignete Verfahren zur Batterieüberwachung und -wartung einführen können.
Fragen, die Sie vor der Auswahl eines Gebers stellen sollten
Vor der endgültigen Festlegung der Geberkonfiguration für einen integrierten Robotergelenkantrieb sollten Ingenieure Folgendes klären:
Wie groß ist der maximale mechanische Drehbereich des Gelenks?
Kann das Gelenk bei ausgeschalteter Hauptstromversorgung manuell bewegt werden?
Speichert der Geber Multiturn-Informationen ohne externe Pufferstromversorgung?
Was geschieht, wenn die Geberbatterie entladen ist?
Prüft die Steuerung die absolute Position, bevor sie die Bewegung freigibt?
Ist nach einem Geberfehler oder dem Verlust von Positionsinformationen eine Referenzfahrt erforderlich?
Diese Fragen helfen, eine mehrdeutige Positionsbestimmung zu vermeiden und die Zuverlässigkeit von Start- und Wiederherstellungsverfahren zu verbessern.
Fazit: Stimmen Sie den Geber auf die mechanische Auslegung des Gelenks ab
Singleturn- und Multiturn-Absolutwertgeber erfüllen unterschiedliche technische Anforderungen.
Ein Singleturn-Absolutwertgeber kann für Robotergelenke mit begrenztem Winkelbereich eine praktische Wahl sein, sofern die mechanische Auslegung und das Steuerungssystem die Gelenkposition zuverlässig bestimmen können. Ein batteriegepufferter Multiturn-Geber eignet sich besser, wenn die aufsummierte Drehung über Stromunterbrechungen hinweg gespeichert werden muss – insbesondere bei Gelenken mit mehreren Umdrehungen und Anwendungen mit häufigen manuellen Bewegungen.
Bei der HONPINEHPJM Harmonic Joint Actuator PRO-Seriehängt die richtige Konfiguration vom Drehbereich des Gelenks, den Anforderungen an die Positionsspeicherung und der Wartungsstrategie ab.
HONPINE bietet Harmonic Joint Actuators für humanoide Roboter, kollaborative Roboterarme, Exoskelette und weitere Präzisionsanwendungen der Bewegungssteuerung.
Kontaktieren Sie HONPINE, um mehr über die HPJM PRO-Serie zu erfahren und eine Geberkonfiguration auszuwählen, die zu Ihrem Robotergelenkdesign passt.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
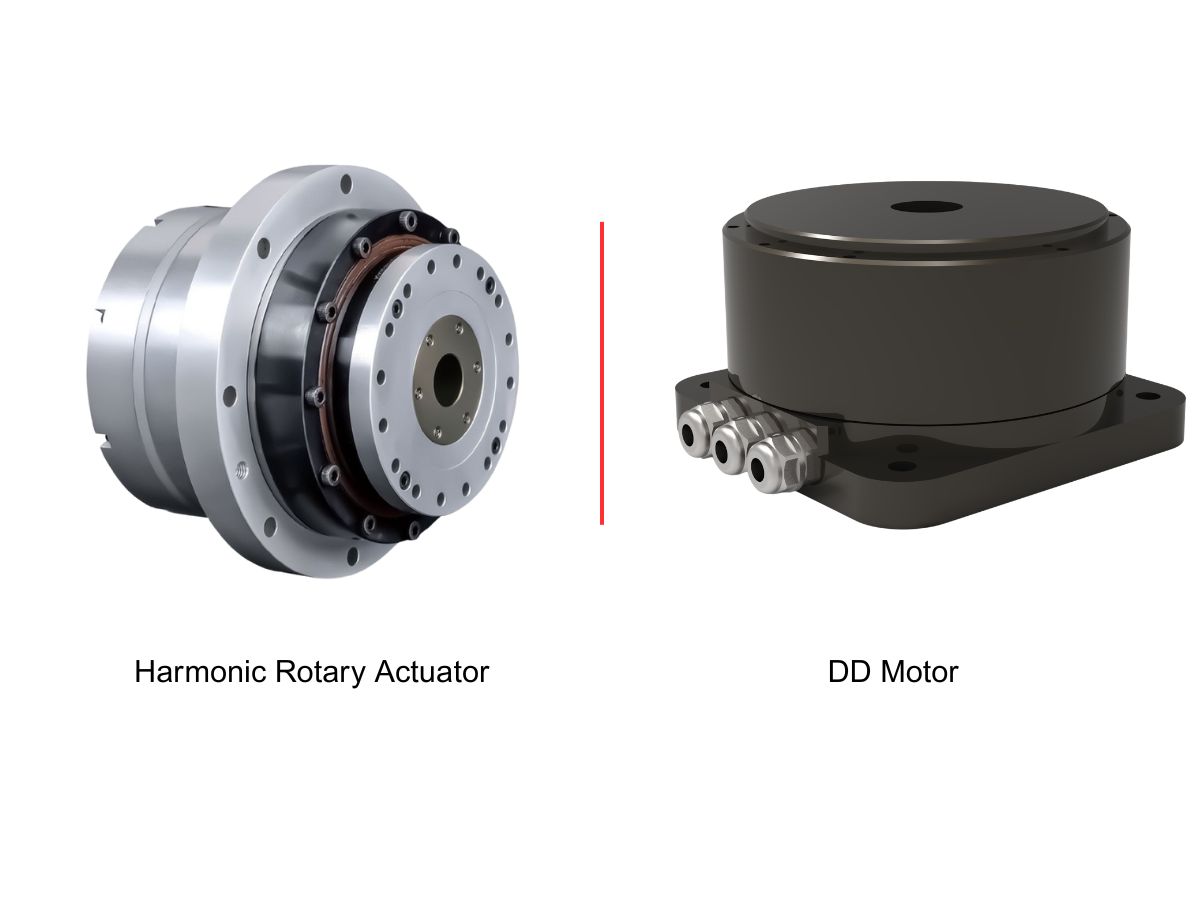
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
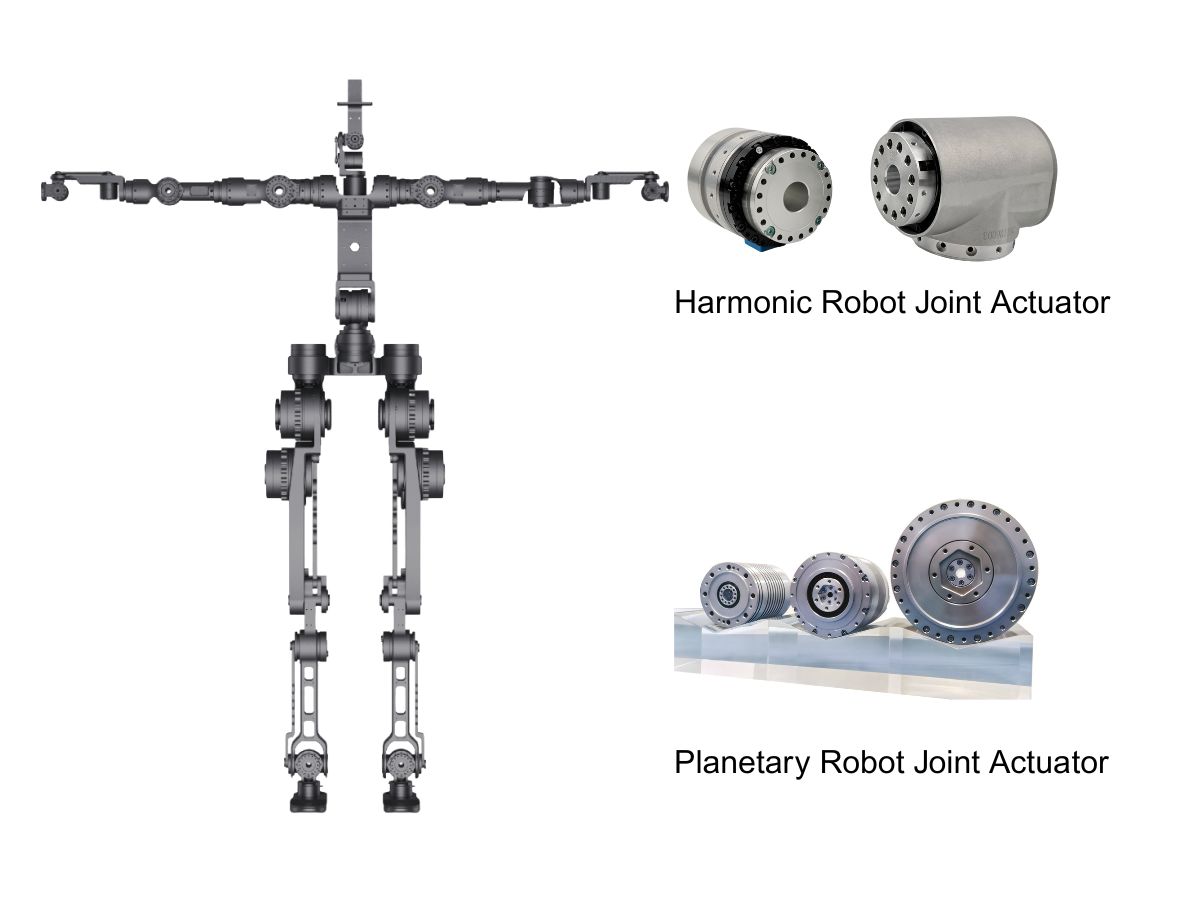
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
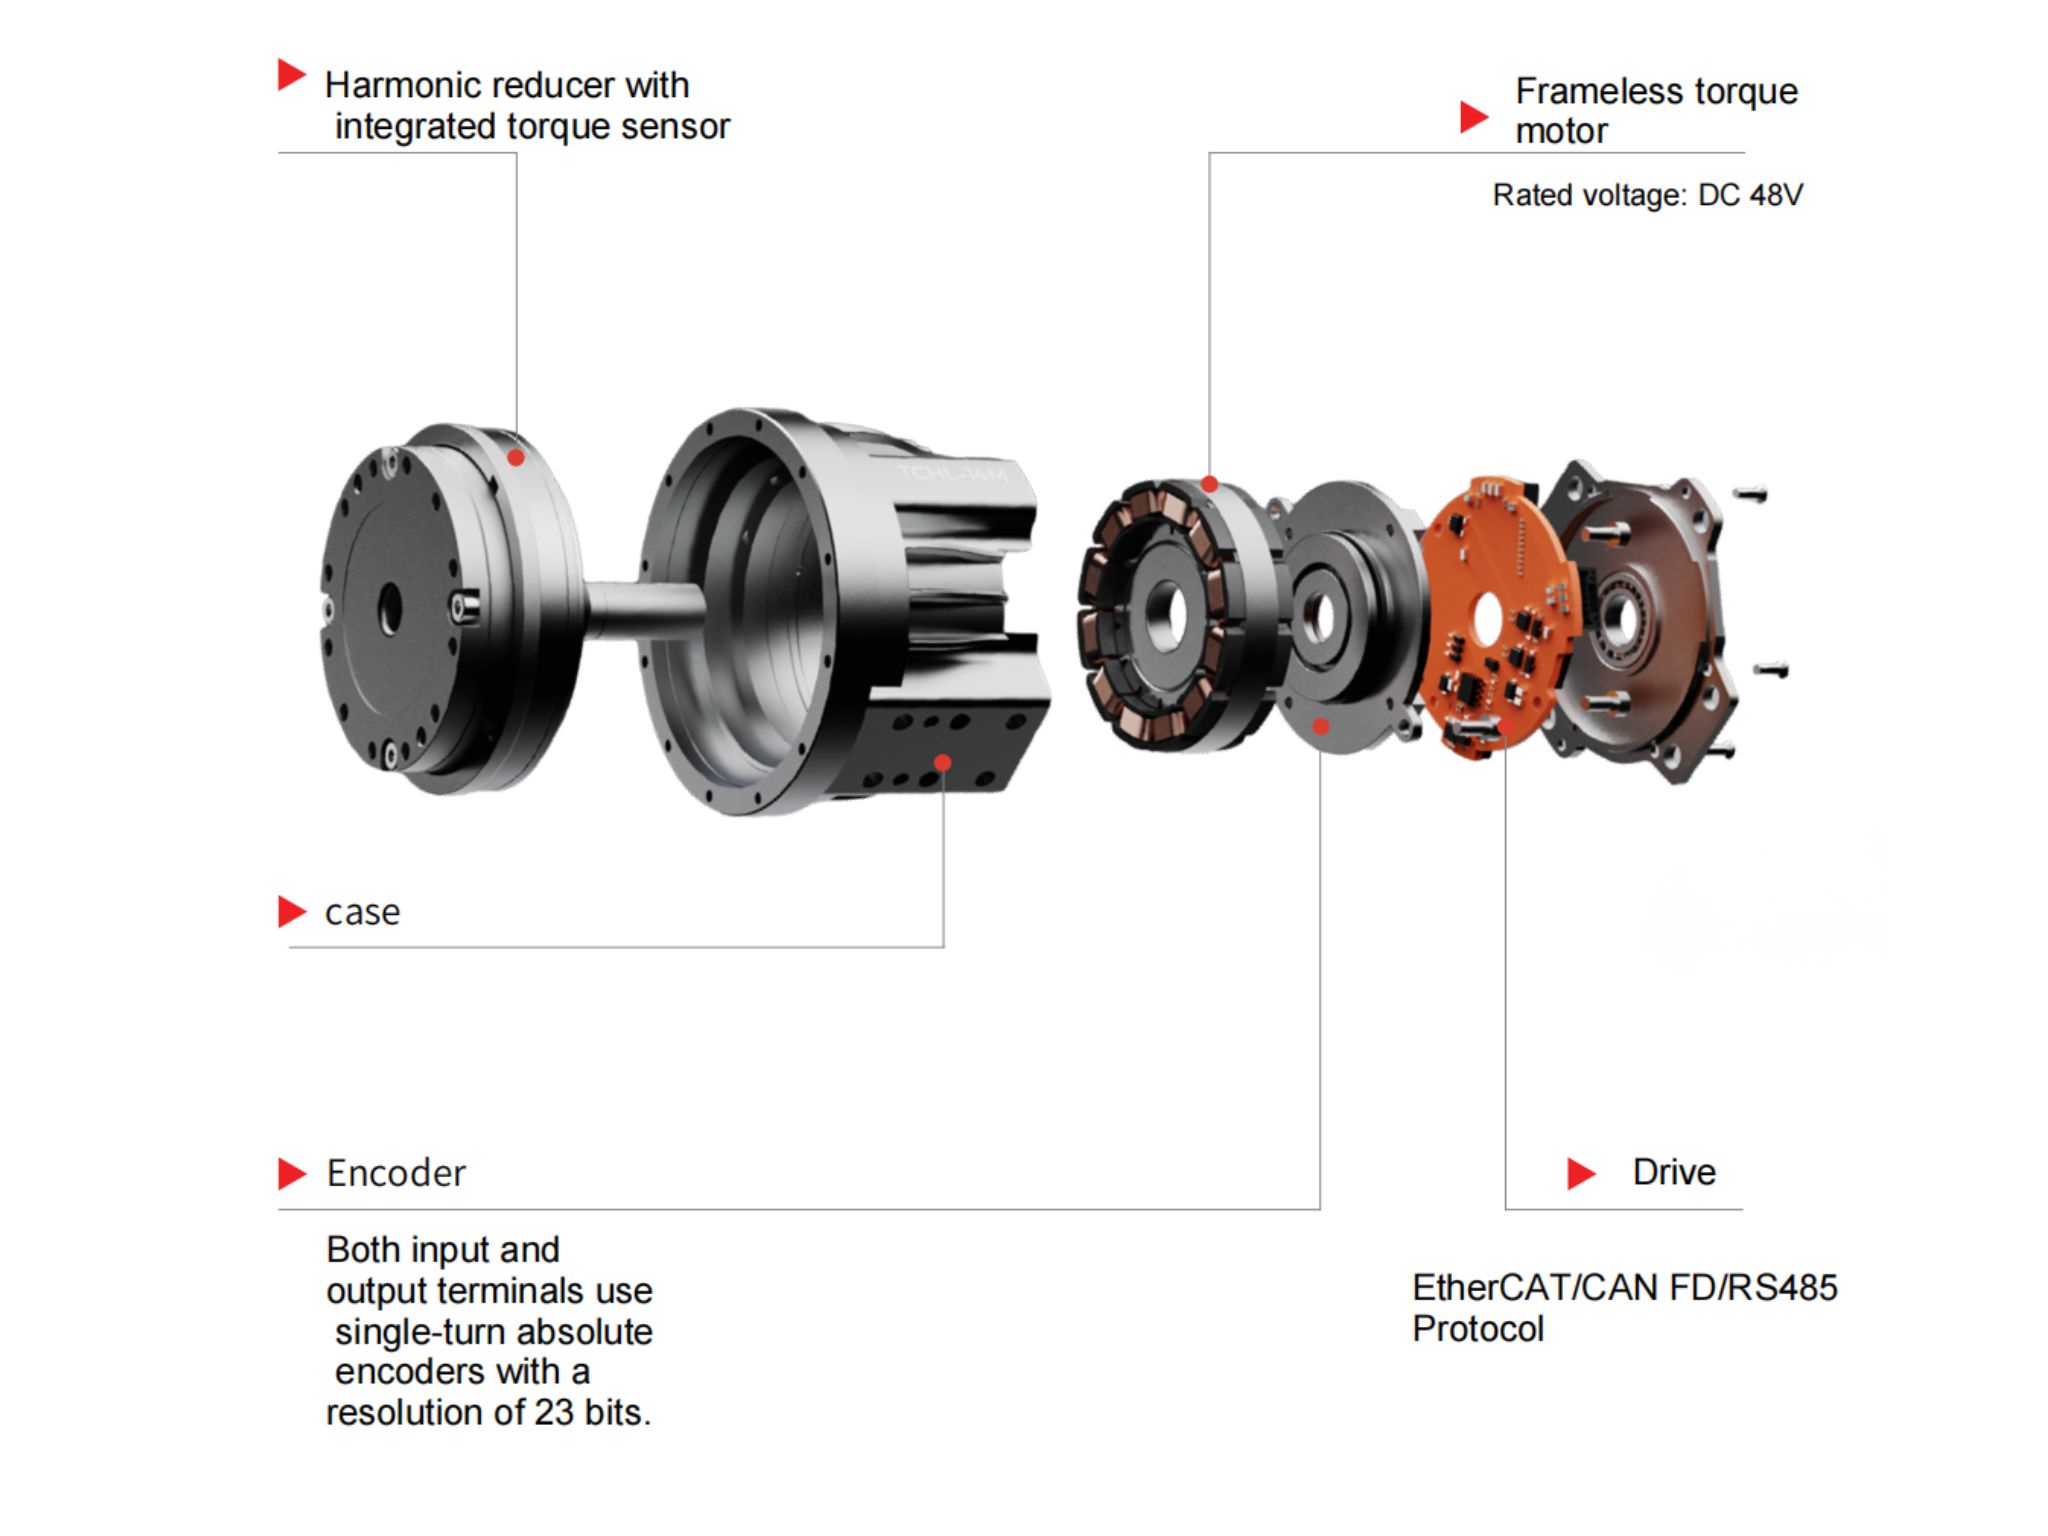
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 Singleturn- vs. Multiturn-Absolutwertgeber für Robotergelenkmodule: Wie wählt man den richtigen aus?Dieser Leitfaden vergleicht Singleturn- und Multiturn-Absolutwertgeber für Robotergelenkmodule und erläutert die Unterschiede bei der Positionsrückmeldung, der Positionsspeicherung bei ausgeschalteter Stromversorgung und den Wartungsanforderungen. Erfahren Sie am Beispiel der HONPINE HPJM Harmonic Joint Actuator PRO Series, wie Sie die passende Geberkonfiguration für humanoide Roboter, kollaborative Roboterarme und Exoskelette auswählen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 Singleturn- vs. Multiturn-Absolutwertgeber für Robotergelenkmodule: Wie wählt man den richtigen aus?Dieser Leitfaden vergleicht Singleturn- und Multiturn-Absolutwertgeber für Robotergelenkmodule und erläutert die Unterschiede bei der Positionsrückmeldung, der Positionsspeicherung bei ausgeschalteter Stromversorgung und den Wartungsanforderungen. Erfahren Sie am Beispiel der HONPINE HPJM Harmonic Joint Actuator PRO Series, wie Sie die passende Geberkonfiguration für humanoide Roboter, kollaborative Roboterarme und Exoskelette auswählen.
 STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?STO (Safe Torque Off) und Haltebremsen erfüllen unterschiedliche Aufgaben bei der Sicherheit von Robotergelenken. STO verhindert, dass ein Motor Antriebsmoment erzeugt, während eine Haltebremse Gelenkbewegungen mechanisch entgegenwirkt und dazu beiträgt, Lasten zu halten, wenn der Motor deaktiviert ist. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl eines Robotergelenkmoduls für humanoide Roboter, kollaborative Roboter und die industrielle Automatisierung. In diesem Artikel erläutert Theodore Li, Technischer Leiter bei HONPINE, wie diese Funktionen arbeiten, welche Einschränkungen sie haben und wann beide in einem harmonischen integrierten Gelenkantrieb wie der HONPINE HAG-Serie berücksichtigt werden sollten.