STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?
Da die Bedeutung der Robotersicherheit in der industriellen Automatisierung, bei humanoiden Robotern, kollaborativen Robotern und anderen Robotersystemen stetig zunimmt, müssen Ingenieure die Funktion jeder sicherheitsrelevanten Komponente in einem Robotergelenkmodul verstehen. Sollten Sie ein Gelenkmodul mit Safe Torque Off (STO), einer Haltebremse oder beidem wählen?
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. In diesem Artikel erläutere ich die Unterschiede zwischen STO und Haltebremsen, ihre Funktionsweise und wann die jeweilige Funktion benötigt wird. Am Beispiel des integrierten HAG-Harmonik-Gelenkantriebs von HONPINE zeigen wir, welchen unterschiedlichen Zwecken diese beiden Funktionen dienen und wie sie als Teil eines sachgerecht ausgelegten Robotersicherheitssystems zusammenwirken können.
Was ist STO (Safe Torque Off)?
STO, kurz für Safe Torque Off, ist eine Sicherheitsfunktion, die verhindert, dass ein Motor Antriebsmoment erzeugt. Dazu wird die Leistungsausgabe des Antriebs mithilfe einer sicherheitsbezogenen Hardwarearchitektur deaktiviert.
Bei der HONPINE HAG-Serie ist STO als hardwarebasierte Sicherheitsfunktion des Antriebs umgesetzt. Werden die STO-Eingänge korrekt aktiviert, verhindert der Antrieb, dass der Motor Drehmoment erzeugt. Anders als ein gewöhnlicher Software-Stoppbefehl ist eine sachgerecht implementierte STO-Funktion so ausgelegt, dass sie unabhängig von normalen Bewegungssteuerbefehlen und Kommunikationsanweisungen arbeitet.
Dadurch lässt sich das Risiko eines unbeabsichtigten Motordrehmoments infolge bestimmter Fehler in der Steuerungssoftware oder Kommunikationsausfälle verringern.
Wie funktioniert STO?
Wird die STO-Funktion ausgelöst, deaktiviert der Antrieb die Fähigkeit der Leistungsstufe, Motordrehmoment zu erzeugen. Der Motor kann über den Antrieb kein aktives Antriebsmoment mehr erzeugen.
STO verriegelt die Gelenkwelle jedoch nicht mechanisch und gewährleistet auch nicht, dass der Roboter sofort zum Stillstand kommt. Aufgrund von Trägheit, Schwerkraft, einer äußeren Kraft oder einer anderen mechanischen Energiequelle kann sich das Gelenk weiterbewegen.
Beispielsweise kann ein beweglicher Roboterarm nach dem Aktivieren von STO ausrollen und allmählich zum Stillstand kommen. Verfügt der Arm über ein vertikal ausgerichtetes Gelenk, das eine hängende Last trägt, kann sich das Gelenk durch die Schwerkraft nach unten bewegen, sobald der Motor kein stützendes Drehmoment mehr erzeugen kann.
Was sind die wichtigsten Vorteile von STO?
STO bietet eine sicherheitsbezogene Möglichkeit, die Erzeugung von Motordrehmoment zu verhindern, ohne sich auf einen gewöhnlichen Software-Bewegungsbefehl zu verlassen.
Typische Anwendungen sind sicherheitsbezogene Reaktionen auf Schutztürverriegelungen, Not-Halt-Systeme und den Zugang zu Wartungsbereichen, sofern das Gesamtsicherheitssystem für den vorgesehenen Anwendungsfall ausgelegt und validiert wurde.
STO eignet sich besonders dazu, das Risiko eines unbeabsichtigten Motordrehmoments infolge bestimmter Fehler in der Antriebssteuerung zu verringern.
Welche Einschränkungen hat STO?
STO verhindert, dass der Antrieb Motordrehmoment erzeugt, bietet jedoch keine mechanische Haltekraft.
Bei Robotergelenken mit hängenden Lasten, vertikalen Achsen oder anderen schwerkraftbelasteten Mechanismen verhindert STO allein möglicherweise nicht, dass sich das Gelenk bewegt. Zusätzliche Maßnahmen, etwa eine passend ausgelegte Haltebremse oder eine andere mechanische Lastsicherung, können erforderlich sein.
STO garantiert außerdem nicht automatisch eine bestimmte Anhaltezeit oder einen bestimmten Anhalteweg. Diese hängen vom mechanischen System und der Gesamtauslegung der Sicherheit ab.
Was ist eine Haltebremse in einem Robotergelenkmodul?
Eine Haltebremse ist eine mechanische Vorrichtung, die eine Motorwelle oder ein Gelenk in Position hält, wenn die Bremse betätigt ist. Bei vielen integrierten Roboter-Gelenkantrieben handelt es sich um einen elektromagnetischen, federbetätigten Mechanismus.
Bei einer typischen Ausführung wird die Bremse durch elektrische Energie gelöst. Wird die Stromversorgung unterbrochen, greift sie mithilfe eines Federmechanismus. Das genaue Funktionsprinzip hängt von der jeweiligen Bremsenkonstruktion ab.
Bei der HONPINE HAG-Serie kann die Haltebremse so konfiguriert werden, dass sie die Positionshaltung des Gelenks unterstützt, wenn der Motor deaktiviert ist oder das System die Stromversorgung verliert. Voraussetzung sind die Einhaltung der Bremsspezifikationen und eine korrekte Installation.
Wie funktioniert eine Haltebremse?
Eine typische elektromagnetische Haltebremse funktioniert wie folgt:
Antrieb aktiviert: Die Bremse wird zum Lösen mit Strom versorgt, sodass sich Motor und Gelenk drehen können.
Antrieb deaktiviert: Die Bremse wird entsprechend der konfigurierten Steuerungssequenz zum Greifen angesteuert.
Stromausfall: Eine federbetätigte, elektrisch gelöste Bremse greift normalerweise, sobald die Energieversorgung zum Lösen unterbrochen wird, und hilft so, das Gelenk in Position zu halten.
Bei der HONPINE HAG-Serie können Öffnen und Schließen der Bremse je nach Konfiguration über EtherCAT- oder CANopen-SDO-Befehle gesteuert werden.
Die mechanische Reaktion der Bremse erfolgt nicht sofort. Den für diesen Artikel bereitgestellten Betriebsparametern der HAG-Serie zufolge beträgt die physische Betätigungszeit der Bremse etwa 150 ms. Das angegebene Mindestintervall zwischen dem Deaktivieren und erneuten Aktivieren des Antriebs beträgt 300 ms. Nach dem Aktivieren ist eine Wartezeit von mindestens 500 ms erforderlich, bevor Bewegungsbefehle ausgegeben werden.
Diese Werte sind produktspezifische Betriebsanforderungen und keine allgemeingültigen Zeitangaben für alle Robotergelenkmodule. Prüfen Sie vor der Inbetriebnahme eines Systems stets das aktuelle HAG-Handbuch und die konfigurierten Antriebsparameter.
Was sind die wichtigsten Vorteile einer Haltebremse?
Der wichtigste Vorteil einer Haltebremse ist, dass sie einer Gelenkbewegung mechanischen Widerstand entgegensetzen kann, wenn der Motor die Last nicht aktiv antreibt.
Typische Anwendungen sind:
Ein vertikales Robotergelenk gegen die Schwerkraft halten, wenn der Motor deaktiviert ist.
Die Position eines Gelenks im Bereitschafts- oder ausgeschalteten Zustand beibehalten.
Verhindern helfen, dass eine hängende Last absinkt, wenn kein Motordrehmoment verfügbar ist.
Die Position bei Wartungsarbeiten oder in anderen Betriebszuständen halten, sofern dies durch die Sicherheitsauslegung des Systems unterstützt wird.
Welche Einschränkungen hat eine Haltebremse?
Eine Haltebremse ist kein Ersatz für STO.
Erzeugt ein Antrieb weiterhin Motordrehmoment, während die Bremse greift, kann die daraus resultierende Kraft die zulässige Haltekapazität der Bremse überschreiten. Dies kann zu Bremsenverschleiß, Überhitzung, mechanischen Schäden oder zum Verlust der Haltefähigkeit führen.
Eine herkömmliche Haltebremse ist in der Regel außerdem für das statische Halten und nicht für das wiederholte Abbremsen eines sich schnell bewegenden Gelenks ausgelegt. Ihr Einsatz als dynamische Notbremse setzt eine speziell für diesen Zweck ausgelegte und bemessene Bremse sowie eine validierte Systemauslegung voraus.
Eine Bremse sollte daher nicht als alleiniger Schutz vor unbeabsichtigtem Motordrehmoment betrachtet werden.
STO im Vergleich zur Haltebremse: die wichtigsten Unterschiede
STO und Haltebremsen erfüllen in einem Robotergelenkmodul unterschiedliche Funktionen. Der folgende Vergleich fasst die wichtigsten Unterschiede zusammen.
Der wesentliche Unterschied ist einfach: STO verhindert, dass der Motor Drehmoment erzeugt, während eine Haltebremse der Gelenkbewegung mechanischen Widerstand entgegensetzt. Keine der beiden Funktionen ersetzt automatisch die andere.
Was passiert, wenn ein Robotergelenkmodul nur STO oder nur eine Haltebremse verwendet?
Für die Auslegung eines sicheren Robotergelenks ist es entscheidend, die Einschränkungen jeder Funktion zu verstehen – insbesondere dann, wenn der Mechanismus eine vertikale Last trägt.
Szenario 1 — Verwendung von STO ohne Haltebremse
Warum kann ein vertikales Robotergelenk nach dem Aktivieren von STO absinken?
Wenn STO die Fähigkeit des Motors zur Drehmomenterzeugung deaktiviert, kann einem vertikalen Gelenk das Motordrehmoment fehlen, das zum Ausgleich der Schwerkraft erforderlich ist.
Verfügt das Gelenk über keinen anderen wirksamen Mechanismus zur Lastsicherung, können Arm oder Nutzlast absinken. Die daraus entstehende Bewegung kann Geräte beschädigen, die Position des Roboters beeinträchtigen oder Personen in der Nähe verletzen.
Aus diesem Grund darf ein Robotergelenk, das einen schwerkraftbelasteten Mechanismus sicher halten muss, nicht allein auf STO vertrauen, sofern nicht eine andere geeignete mechanische oder systemweite Maßnahme den erforderlichen Schutz bietet.
Geeignete Anwendungen: STO kann Teil einer Sicherheitslösung sein, um unbeabsichtigtes Motordrehmoment bei Wartungsarbeiten, beim Ansprechen von Schutzeinrichtungen oder unter anderen sicherheitsrelevanten Bedingungen zu verhindern. Das vollständige Sicherheitssystem muss dennoch Restbewegungen, Schwerkraft und äußere Kräfte berücksichtigen.
Einschränkung: STO verriegelt die Welle nicht mechanisch und hält keine hängende Last.
Szenario 2 — Verwendung einer Haltebremse ohne STO
Warum reicht eine Haltebremse nicht aus, um unbeabsichtigtes Motordrehmoment zu verhindern?
Eine Haltebremse kann ein Gelenk in Position halten, wenn sie greift und die anliegende Last innerhalb ihrer zulässigen Kapazität bleibt. Sie verhindert jedoch nicht, dass ein fehlerhafter Antrieb versucht, Motordrehmoment zu erzeugen.
Verursacht ein Antriebsfehler ein Motordrehmoment, während die Bremse greift, kann ein übermäßiges Drehmoment die Bremse oder andere mechanische Komponenten beschädigen. Wird die Haltekapazität der Bremse überschritten, kann sich das Gelenk unerwartet bewegen.
Eine Haltebremse kann daher nicht eigenständig denselben Schutz vor unbeabsichtigtem Motordrehmoment bieten wie eine sachgerecht implementierte STO-Funktion.
Geeignete Anwendungen: Haltebremsen eignen sich, um die Position vertikaler Gelenke zu sichern, eine hängende Last zu halten und einen Mechanismus bei deaktiviertem Motor in Position zu halten.
Einschränkung: Eine herkömmliche Haltebremse sollte weder als primäre Maßnahme gegen unbeabsichtigtes Motordrehmoment noch als dynamische Notbremse betrachtet werden, sofern sie nicht speziell für diesen Zweck ausgelegt und bemessen wurde.
Wie sollten STO und eine Haltebremse zusammenwirken?
Bei Robotergelenken, die Schwerkraftlasten tragen, kann die Kombination von STO und einer passend bemessenen Haltebremse einen ergänzenden Schutz bieten. Die Installation beider Komponenten allein macht jedoch nicht automatisch den gesamten Roboter sicher. Ihre Steuerungssequenz muss auf das konkrete mechanische System und die erforderlichen Sicherheitsfunktionen abgestimmt werden.
Empfohlene Grundsätze für die Sicherheitssteuerung
Eine typische Sicherheitsauslegung sollte die folgenden Schritte berücksichtigen:
Sicherheitsereignis erkennen. Ein sicherheitsbezogener Eingang, etwa ein Not-Halt-Kreis oder eine Schutztürverriegelung, leitet die erforderliche Reaktion ein.
Die Gelenkbewegung bei Bedarf steuern. Verlangt die Risikobeurteilung eine kontrollierte Verzögerung, muss das System eine geeignete, validierte Stoppfunktion verwenden, statt das Motordrehmoment sofort abzuschalten, ohne die daraus entstehende Bewegung zu berücksichtigen.
Die Haltebremse zum geeigneten Zeitpunkt betätigen. Die Bremse muss entsprechend den Herstellervorgaben und der validierten Sicherheitssequenz betätigt werden. Die Auslegung muss verhindern, dass ein schwerkraftbelastetes Gelenk während der Betätigungsverzögerung der Bremse absinkt.
STO gemäß der Sicherheitsauslegung aktivieren. Sobald die erforderlichen Bedingungen für das Anhalten und die Lastsicherung erfüllt sind, kann STO eine weitere Erzeugung von Motordrehmoment verhindern. Bei einem Notfall, der eine sofortige Drehmomentabschaltung erfordert, muss die Sicherheitsauslegung die daraus entstehende Ausroll- oder schwerkraftbedingte Bewegung berücksichtigen.
Das Gesamtsystem überprüfen. Bremszeiten, Lastkapazität, Anhalteweg, Fehlerreaktion und Wiederanlaufbedingungen müssen für den tatsächlichen Roboter und seine Betriebsumgebung validiert werden.
Wichtig: Es gibt keine einzige Sequenz, die für jeden Roboter geeignet ist. Insbesondere kann es bei einer schwerkraftbelasteten Achse gefährlich sein, zuerst STO auszulösen und dann vor dem Betätigen der Bremse abzuwarten, bis das Gelenk zum Stillstand kommt, wenn es in diesem Zeitraum bereits absinkt. Die richtige Sequenz hängt von der Risikobeurteilung, den verfügbaren Sicherheitsfunktionen, den Eigenschaften der Bremse und den geltenden Normen ab.
Welche Roboteranwendungen profitieren von STO und einer Haltebremse?
Der gemeinsame Einsatz von STO und einer Haltebremse ist überall dort erwägenswert, wo ein Roboter unbeabsichtigtes Motordrehmoment verhindern und zugleich ein mechanisch belastetes Gelenk sichern muss.
Humanoide Roboter
Humanoide Roboter verfügen über mehrere Gelenke, die das Körpergewicht tragen oder Lasten in unterschiedlichen Ausrichtungen halten können. Eine Haltebremse kann ein Gelenk sichern, wenn kein Motordrehmoment verfügbar ist, während STO bei Aktivierung seiner Sicherheitsfunktion unbeabsichtigtes Motordrehmoment verhindern kann.
Die erforderliche Konfiguration hängt von der Funktion des Gelenks, der Körperhaltung des Roboters und den Folgen eines Verlusts des Motordrehmoments ab.
Kollaborative Roboter
Kollaborative Roboter können in unmittelbarer Nähe von Personen arbeiten und wechseln häufig zwischen Bewegung, Bereitschaft und Wartung. STO und Haltebremsen können unterschiedlichen Gefährdungen begegnen. Der gesamte Roboter muss jedoch auch mit den geeigneten Schutzeinrichtungen, Sicherheitssteuerungen und Maßnahmen zur Risikominderung ausgestattet sein.
Keine der beiden Funktionen allein gewährleistet, dass ein Roboter für den kollaborativen Betrieb sicher ist.
Industrieroboterarme
Industrieroboterarme verfügen häufig über vertikale Achsen und Gelenke, die beträchtliche Nutzlasten tragen. Bei solchen Mechanismen müssen Konstrukteure Schwerkraft, Anhalteverhalten, Haltekapazität der Bremse und die Folgen von Antriebsfehlern berücksichtigen.
Eine fachgerecht ausgelegte Kombination aus STO und mechanischer Lastsicherung kann dazu beitragen, diesen unterschiedlichen Gefährdungen zu begegnen.
Medizin-, Ausbildungs- und Forschungsroboter
Medizinische Roboter sowie Labor- und Forschungsplattformen können kontrollierte Bewegungen, ein vorhersehbares Anhalteverhalten und eine sichere Positionshaltung erfordern. Die geeignete Sicherheitsarchitektur hängt von den spezifischen Risiken der Anwendung ab, unter anderem davon, ob ein Gelenk eine hängende Last trägt oder in der Nähe von Personen arbeitet.
STO und Haltebremsen sollten als Teil der vollständigen Systemauslegung ausgewählt und nicht als austauschbare Optionen behandelt werden.
Integrierter HONPINE HAG-Harmonik-Gelenkantrieb: Optionen für STO und Haltebremse
Der integrierte HAG-Harmonik-Gelenkantrieb von HONPINE kann mit STO und einer Haltebremse konfiguriert werden, um unterschiedlichen Anforderungen an die Bewegungssteuerung und sicherheitsbezogene Auslegung gerecht zu werden.
Durch die Integration der Harmonik-Getriebe- und Motorantriebsfunktionen in ein kompaktes Gelenkmodul bietet die HAG-Serie eine praktische Plattform für Roboter-Gelenkanwendungen. STO und die Haltebremse erfüllen im System unterschiedliche Aufgaben: STO verhindert die Erzeugung von Motordrehmoment, während die Bremse die mechanische Positionshaltung unterstützt.
Bei der Auswahl einer HAG-Konfiguration sollten Ingenieure folgende Faktoren bewerten:
Ausrichtung und Last des Gelenks: Prüfen Sie, ob das Gelenk eine vertikale Achse, eine hängende Nutzlast oder einen anderen schwerkraftbelasteten Mechanismus trägt.
Haltekapazität der Bremse: Stellen Sie sicher, dass das angegebene Haltemoment der Bremse für die ungünstigsten Last- und Mechanikbedingungen ausreicht.
Konfiguration von Antrieb und Kommunikation: Prüfen Sie die verfügbare STO-Ausführung, die Methode zur Bremssteuerung sowie die unterstützten EtherCAT- oder CANopen-Funktionen des ausgewählten Modells.
Anhalte- und Wiederanlaufverhalten: Prüfen Sie die erforderlichen Betätigungszeiten der Bremse, die Freigabesequenz des Antriebs und die zulässigen Bewegungsbefehle.
Sicherheitsanforderungen auf Systemebene: Bewerten Sie den gesamten Roboter einschließlich Sicherheitssteuerung, Stromversorgungsarchitektur, mechanischer Struktur und vorhersehbarer Fehlerbedingungen.
Die richtige Konfiguration hängt von den tatsächlichen Betriebsbedingungen und Sicherheitsanforderungen des Roboters ab. STO und eine Haltebremse sind sich ergänzende Funktionen, keine austauschbaren Merkmale.
Fazit: STO verhindert Motordrehmoment; eine Haltebremse sichert die mechanische Position
Bei Robotergelenkmodulen lösen STO und Haltebremsen zwei unterschiedliche Aufgaben.
STO verhindert, dass der Antrieb bei Aktivierung der Sicherheitsfunktion Motordrehmoment erzeugt. Eine Haltebremse setzt der Gelenkbewegung mechanischen Widerstand entgegen und kann dazu beitragen, einen schwerkraftbelasteten Mechanismus zu sichern, wenn der Motor deaktiviert ist.
Bei Anwendungen mit vertikalen Gelenken oder hängenden Lasten kann der alleinige Einsatz einer dieser Funktionen wichtige Gefährdungen unberücksichtigt lassen. Werden beide Funktionen als Teil der Gesamtsicherheitsauslegung des Roboters korrekt ausgewählt, aufeinander abgestimmt und validiert, können sie eine umfassendere Lösung bieten.
HONPINE bietet integrierte Harmonik-Gelenkantriebe für humanoide Roboter, kollaborative Roboter, die industrielle Automatisierung und weitere Anwendungen der präzisen Bewegungssteuerung.
Kontaktieren Sie HONPINE, um mehr über den integrierten HAG-Harmonik-Gelenkantrieb zu erfahren und eine passende Konfiguration mit STO und Haltebremse für Ihre Robotergelenkanwendung zu besprechen.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
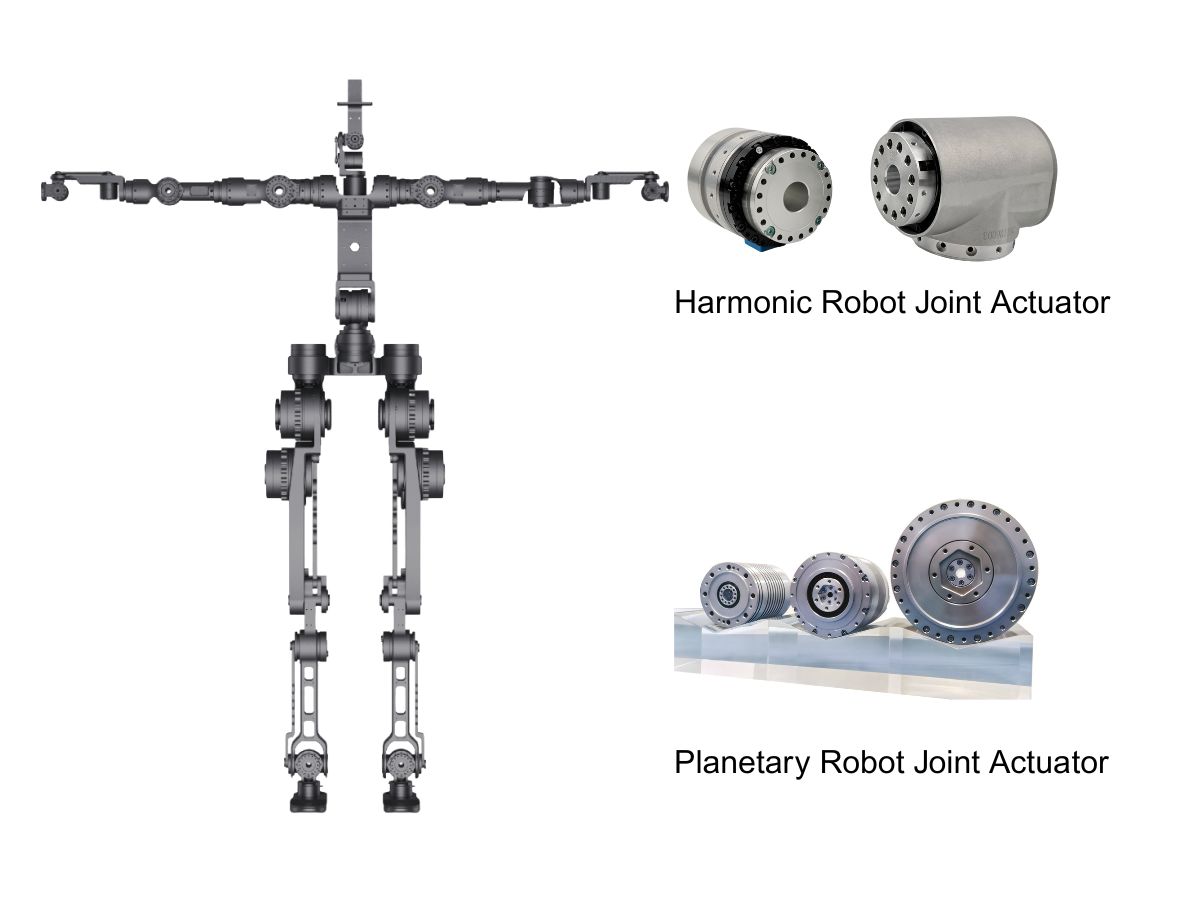
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?STO (Safe Torque Off) und Haltebremsen erfüllen unterschiedliche Aufgaben bei der Sicherheit von Robotergelenken. STO verhindert, dass ein Motor Antriebsmoment erzeugt, während eine Haltebremse Gelenkbewegungen mechanisch entgegenwirkt und dazu beiträgt, Lasten zu halten, wenn der Motor deaktiviert ist. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl eines Robotergelenkmoduls für humanoide Roboter, kollaborative Roboter und die industrielle Automatisierung. In diesem Artikel erläutert Theodore Li, Technischer Leiter bei HONPINE, wie diese Funktionen arbeiten, welche Einschränkungen sie haben und wann beide in einem harmonischen integrierten Gelenkantrieb wie der HONPINE HAG-Serie berücksichtigt werden sollten.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?STO (Safe Torque Off) und Haltebremsen erfüllen unterschiedliche Aufgaben bei der Sicherheit von Robotergelenken. STO verhindert, dass ein Motor Antriebsmoment erzeugt, während eine Haltebremse Gelenkbewegungen mechanisch entgegenwirkt und dazu beiträgt, Lasten zu halten, wenn der Motor deaktiviert ist. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl eines Robotergelenkmoduls für humanoide Roboter, kollaborative Roboter und die industrielle Automatisierung. In diesem Artikel erläutert Theodore Li, Technischer Leiter bei HONPINE, wie diese Funktionen arbeiten, welche Einschränkungen sie haben und wann beide in einem harmonischen integrierten Gelenkantrieb wie der HONPINE HAG-Serie berücksichtigt werden sollten.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.
 Wie verbessert ein harmonischer Gelenkantrieb mit Drehmomentsensor die Kraftregelung von Robotern?Erfahren Sie, wie der harmonische Gelenkantrieb HONPINE TCHL mit integriertem Abtriebsdrehmomentsensor Kraft-Feedback, Kollisionserkennung, nachgiebige Montage, Rehabilitationsrobotik und Teleoperation unterstützt.