Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. Heute stelle ich zwei Lösungen für Harmonic-Getriebemodule für kollaborative Roboterarme vor: dasgerade Gelenkmodul TCHLund dasT-förmige Gelenkmodul HTS.
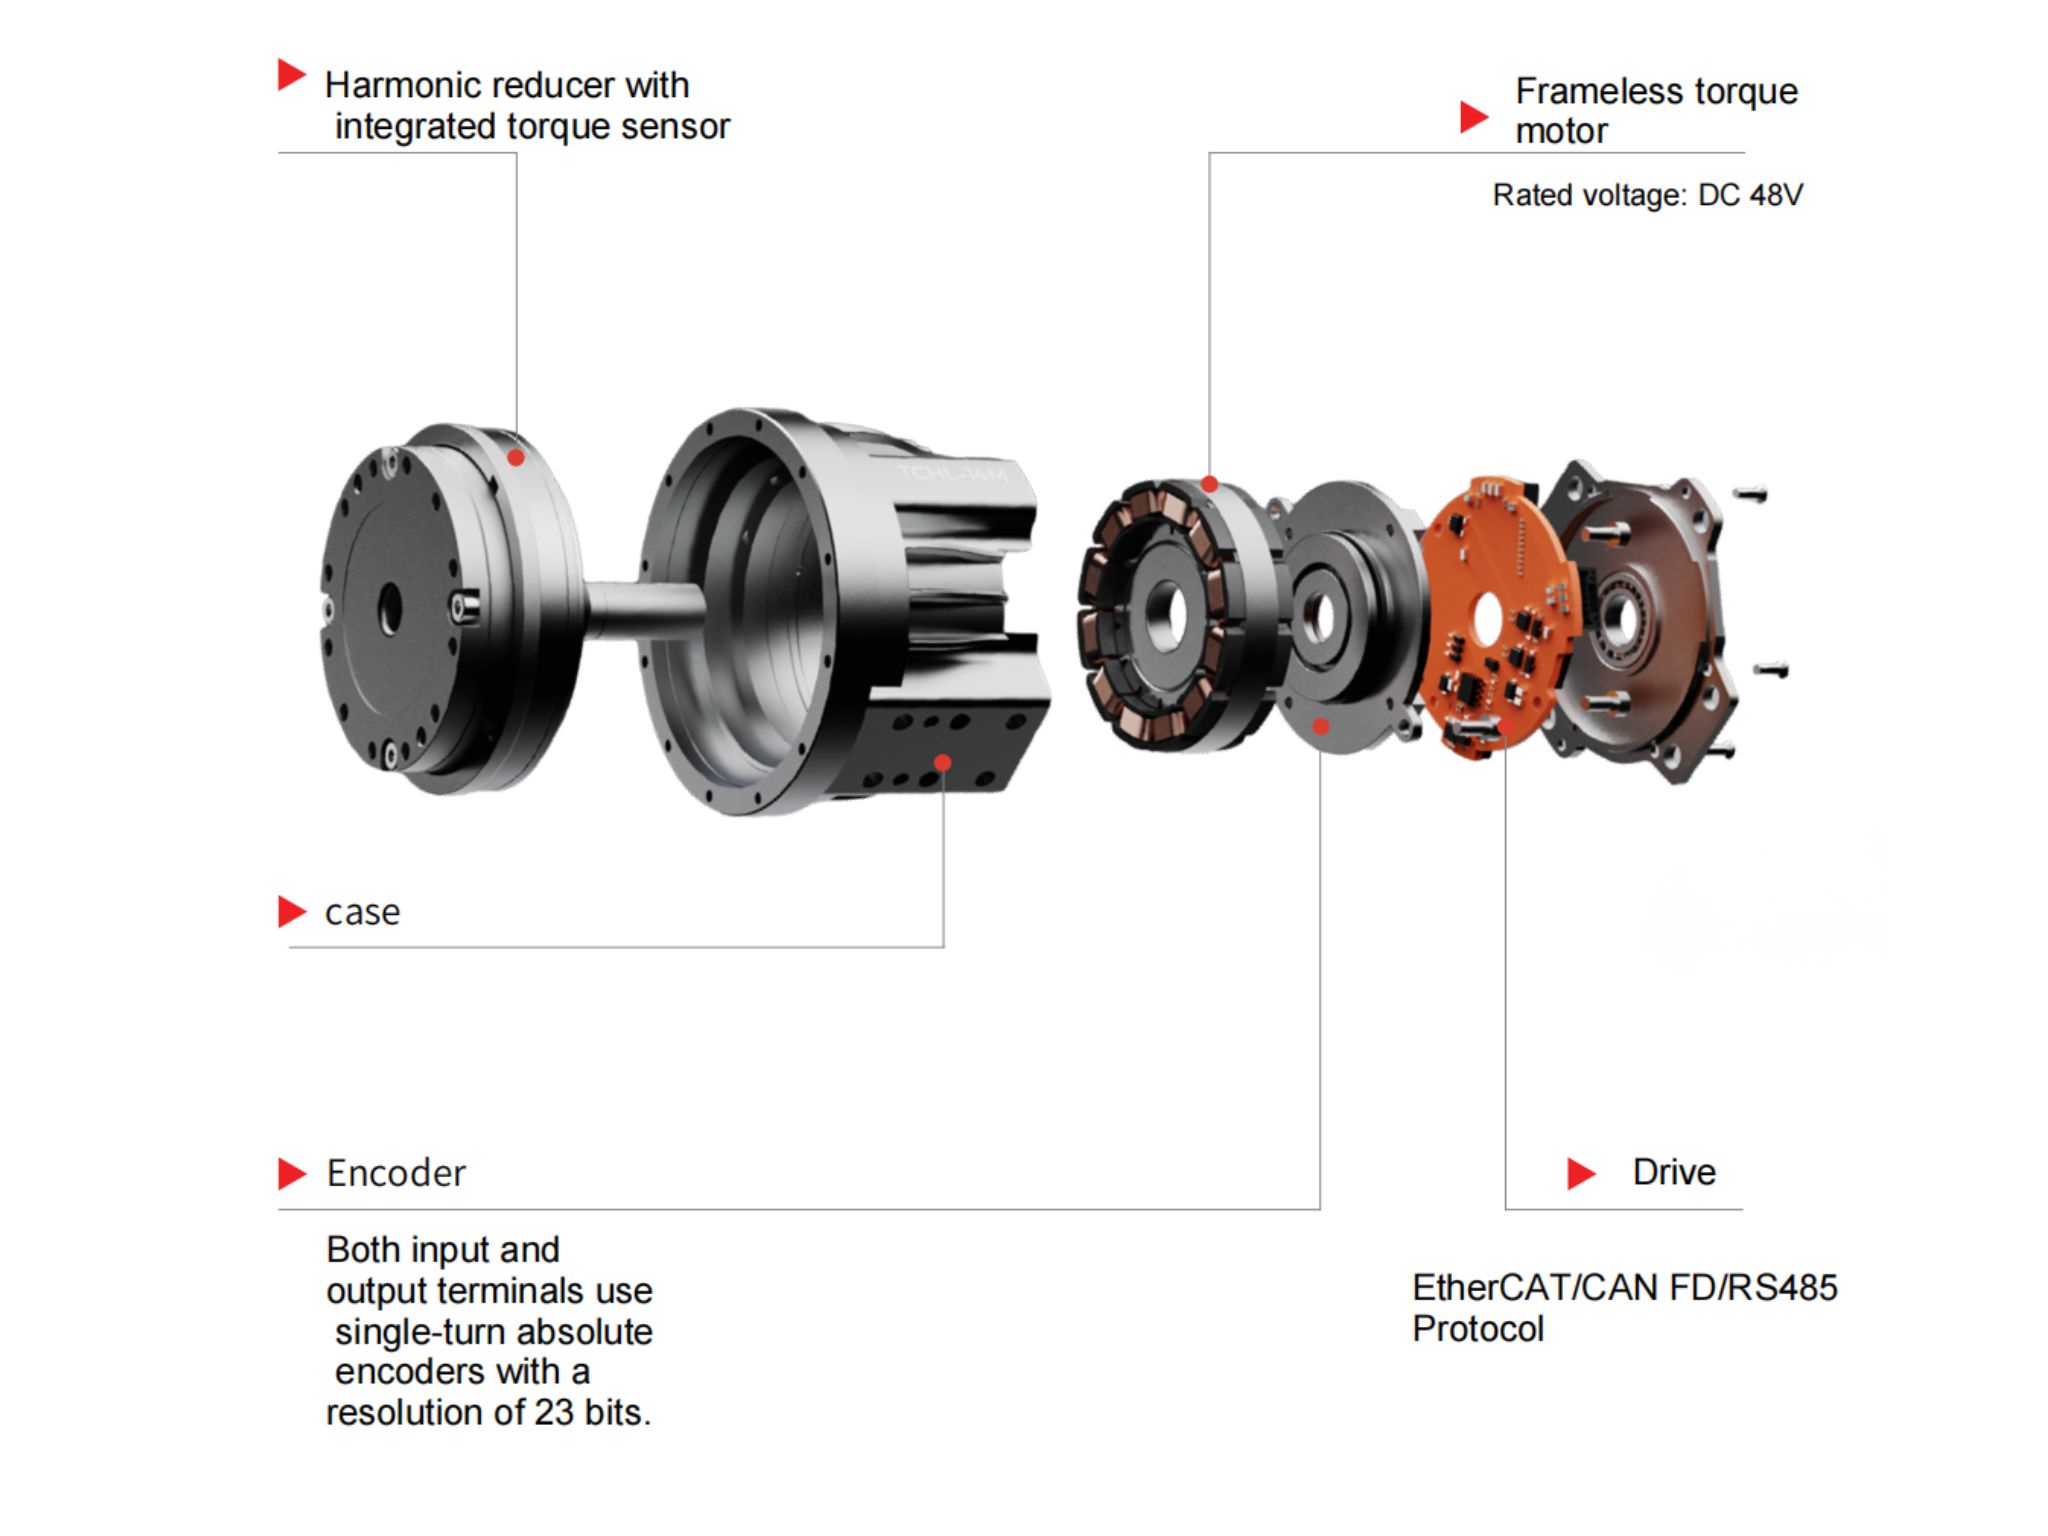
Integrierte Harmonic-Gelenkmodulesind zentrale Antriebseinheiten in kollaborativen Robotern (Cobots). Durch die Integration eines Harmonic-Getriebes, eines Drehmomentmotors, absoluter Encoder, der Ansteuerelektronik und einer optionalen Haltebremse in eine kompakte Baugruppe vereinfachen sie die mechanische Integration und ermöglichen eine geschlossene Servoregelung.
Bei der Auswahl des passenden Harmonic-Gelenkmoduls kommt es jedoch nicht nur darauf an, Drehmomentwerte oder Positioniergenauigkeit zu vergleichen. Die strukturelle Bauform des Moduls wirkt sich direkt auf den Einbauraum, die Armgeometrie, die interne Kabelführung, die mechanische Steifigkeit und das Risiko von Kollisionen zwischen beweglichen Gliedern aus.
In diesem Leitfaden erläutere ich die strukturellen Merkmale, Vorteile, Einschränkungen und typischen Anwendungsbereiche der geraden Gelenkmodule TCHLundT-förmigen Harmonic-Gelenkmodule HTS, damit Ingenieure die passende Lösung für ihre Cobot-Konstruktionen auswählen können.
1. Allgemeine Auswahlkriterien für Gelenkmodule kollaborativer Roboter
Bei der Auswahl eines Gelenkmoduls für einen kollaborativen Roboterarm müssen fünf Faktoren umfassend bewertet werden: Drehmoment und Untersetzungsverhältnis, Encoderleistung, Kommunikationsprotokoll, Umgebungsbedingungen und mechanische Bauform.
1.1 Drehmoment und Untersetzungsverhältnis an die Betriebsbedingungen anpassen
Zunächst müssen das erforderliche Dauerdrehmoment und das Spitzendrehmoment für jedes Gelenk ermittelt werden. Das ausgewählte Modul muss das tatsächliche Lastprofil bewältigen, einschließlich Beschleunigung, Verzögerung, äußerer Kräfte und kurzzeitiger dynamischer Lasten.
Die in diesem Leitfaden beschriebene Gelenkmodulserie umfasst mehrere Baugrößen mit Außendurchmessern von 70, 80, 90, 110, 142 und 170 mm. Je nach Modell sind Untersetzungsverhältnisse von 51:1, 81:1, 101:1 und 121:1 verfügbar.
Ein höheres Untersetzungsverhältnis vervielfacht im Allgemeinen das Drehmoment stärker, verringert bei gleicher Motordrehzahl jedoch die Abtriebsdrehzahl. Ein niedrigeres Untersetzungsverhältnis ermöglicht eine höhere Abtriebsdrehzahl, liefert aber eine geringere Drehmomentverstärkung.
Die endgültige Auswahl sollte auf den Drehmoment-Drehzahl-Kennlinien des Aktuators, dem Bewegungsprofil des Roboters und dem erforderlichen Einschaltdauerverhältnis basieren.
Wichtig: Vermeiden Sie den Betrieb eines Gelenkmoduls oberhalb seiner zulässigen Drehmomentgrenzen, insbesondere über längere Zeiträume. Überlastung kann den Verschleiß beschleunigen oder das Getriebe und andere Komponenten beschädigen und dadurch möglicherweise die Gelenkregelung und Zuverlässigkeit beeinträchtigen.
Bei vertikal montierten Gelenken, die eine Last gegen die Schwerkraft halten müssen, sollte eine Ausführung mit Bremse in Betracht gezogen werden. Eine geeignete Haltebremse kann eine unbeabsichtigte Wellendrehung bei abgeschalteter Stromversorgung verhindern. Bei horizontalen Gelenken mit geringer gravitationsbedingter Belastung kann abhängig von den Sicherheitsanforderungen der Anwendung eine Ausführung ohne Bremse geeignet sein.
1.2 Encoderkonfiguration und Positioniergenauigkeit bewerten
Die in den ursprünglichen Spezifikationen beschriebenen Gelenkmodule verwenden einen magnetischen Absolutencoder mit 17 Bit für eine Umdrehung und 16 Bit für mehrere Umdrehungen. Eine Batteriesicherung erhält die Mehrumdrehungs-Positionsinformationen bei abgeschalteter Stromversorgung. So kann das System die Positionsdaten beibehalten, ohne nach jedem Einschaltvorgang eine Referenzfahrt durchführen zu müssen, sofern das Encoder-Backup-System ordnungsgemäß gewartet wird.
Die Winkelauflösung an der Abtriebsseite wird von der Encoderkonfiguration und dem Untersetzungsverhältnis beeinflusst. Ein höheres Untersetzungsverhältnis kann bei gleicher motorseitiger Encoderauflösung feinere theoretische Abtriebswinkelinkremente ermöglichen. Die tatsächliche Positioniergenauigkeit hängt jedoch auch von Übertragungsfehlern des Getriebes, mechanischer Verformung, dem Umkehrspiel, der Montagegenauigkeit und der Regelungsleistung ab.
Bei der Modulauswahl sollten Ingenieure außerdem die folgenden mechanischen Genauigkeitsparameter prüfen:
Planlauf der Abtriebsflanschfläche
Rundlauf der Abtriebswelle
Koaxialität
Parallelität
Diese Toleranzen beeinflussen die Ausrichtung und Wiederholgenauigkeit des montierten Roboterarms. Die von HONPINE gemessenen mechanischen Genauigkeitsdaten des jeweiligen Modells sollten während der Konstruktions- und Validierungsphase geprüft werden.
1.3 Geeignetes Kommunikationsprotokoll auswählen
Das Kommunikationsprotokoll ist ein weiterer wichtiger Aspekt bei der Integration mehrerer Gelenkmodule in einen kollaborativen Roboterarm.
Bei den hier beschriebenen Produktkonfigurationen kennzeichnet das Modellsuffix die Kommunikationsoption: C steht für CANopen und E für EtherCAT. Prüfen Sie vor der Bestellung das genaue Suffix und das verfügbare Protokoll des ausgewählten TCHL- oder HTS-Modells.
EtherCAT (E)
EtherCAT unterstützt eine schnelle, deterministische Kommunikation und die synchronisierte Steuerung mehrerer Achsen. Es eignet sich für kollaborative Roboter mit sechs oder mehr Gelenken, insbesondere wenn koordinierte Bewegungen und Echtzeitsteuerung wichtig sind.
Es kann in kompatible EtherCAT-Mastersteuerungen integriert werden, darunter Systeme auf Beckhoff-Basis.
CANopen (C)
CANopen kann eine praktische Lösung für Systeme bieten, bei denen eine relativ einfache Netzwerkarchitektur und eine kosteneffiziente Integration im Vordergrund stehen. Es kann für Roboter mit weniger Achsen oder geringeren Anforderungen an die Synchronisierung geeignet sein.
Kompatible CANopen-Mastersteuerungen und SPS können verwendet werden, sofern Geräteprofile und Steuerungsunterstützung dies zulassen.
Das passende Protokoll hängt von der gesamten Steuerungsarchitektur, den Anforderungen an den Kommunikationszyklus, der Synchronisierungsleistung und der Kompatibilität der Steuerung ab.
1.4 Umgebungsbedingungen und mechanische Einschränkungen berücksichtigen
Prüfen Sie vor der Auswahl eines Gelenkmoduls, ob die Betriebsumgebung den Produktspezifikationen entspricht.
Für die Serie gelten folgende Umgebungsbedingungen:
Betriebstemperatur: 0–40°C
Lagertemperatur: −20–60°C
Relative Luftfeuchtigkeit: 20–80% RH, nicht kondensierend
Schutzart: IP54
Empfohlene Betriebshöhe: unter 1,000 m
Diese Werte sollten anhand des Datenblatts des genauen Modells und der jeweiligen Konfiguration bestätigt werden.
Schaltschränke sollten außerdem eine ausreichende Wärmeabfuhr gewährleisten, damit die Innentemperatur den zulässigen Betriebsbereich nicht überschreitet.
Aus mechanischer Sicht sollten Ingenieure den Durchmesser der Hohlwelle, das Bohrbild des Flanschanschlusses, die Länge der Armglieder und mögliche Kollisionen über den gesamten Bewegungsbereich des Roboters prüfen.
Hier werden die strukturellen Unterschiede zwischen den geraden TCHL- und T-förmigen HTS-Modulen besonders wichtig.
1.5 Strukturelle Unterschiede zwischen TCHL und HTS verstehen
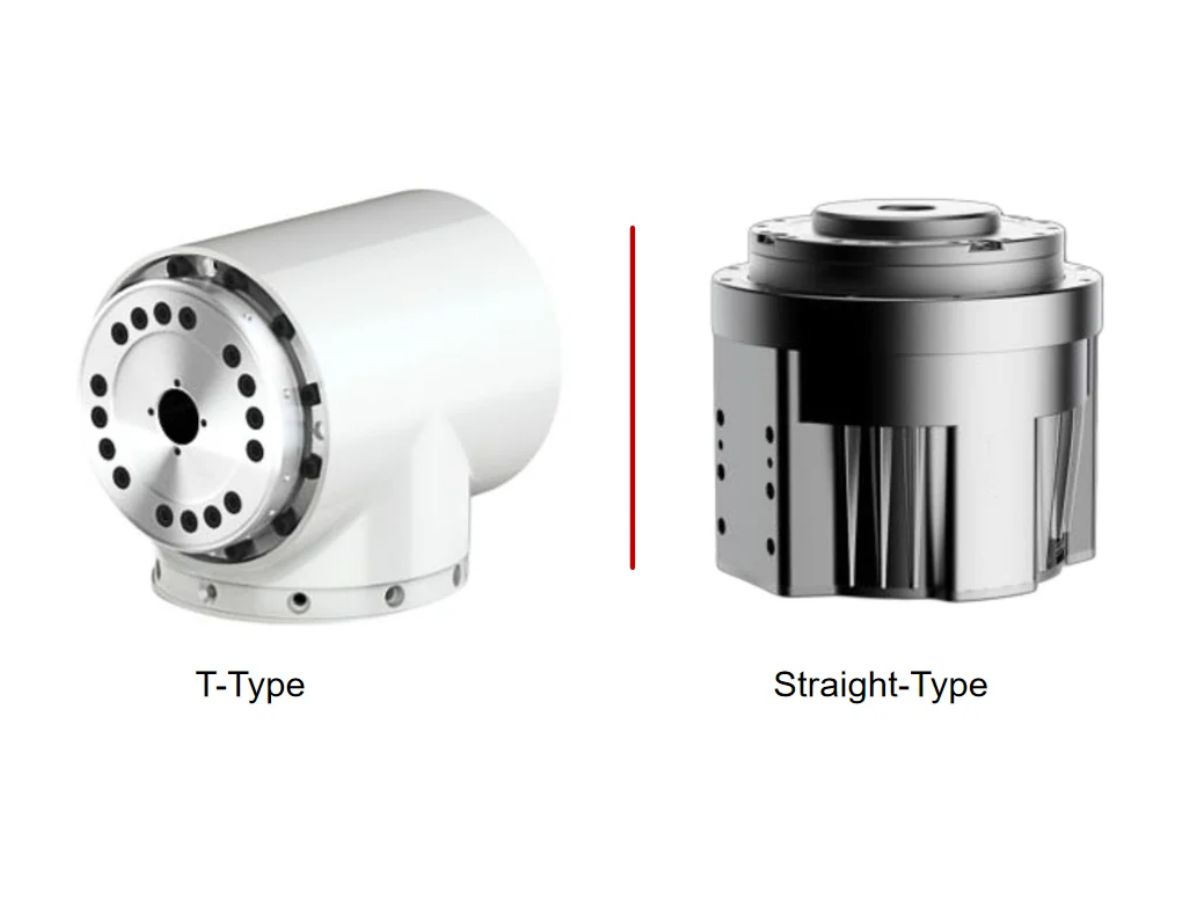
Das gerade Gelenkmodul TCHLund dasT-förmige Gelenkmodul HTSunterscheiden sich hauptsächlich durch die Geometrie ihres Abtriebsflansches und die Montageanordnung.
Das gerade TCHL-Modul hat eine gerade, zylindrische Bauform, bei der der Abtriebsflansch konzentrisch zum Modulgehäuse angeordnet ist.
Beim T-förmigen HTS-Modul ist der Abtriebsflansch versetzt angeordnet. Dadurch kann die angeschlossene mechanische Struktur relativ zum zylindrischen Modulgehäuse anders positioniert werden.
Diese Unterschiede wirken sich auf die Gesamtabmessungen, die Montageanordnung und die Integration des Roboterarms aus.
Vergleichen Sie bei entsprechenden Modellen die Spezifikationen der jeweiligen Konfiguration, anstatt davon auszugehen, dass alle internen Komponenten oder elektrischen Merkmale identisch sind.
2. Vorteile des geraden Harmonic-Gelenkmoduls TCHL
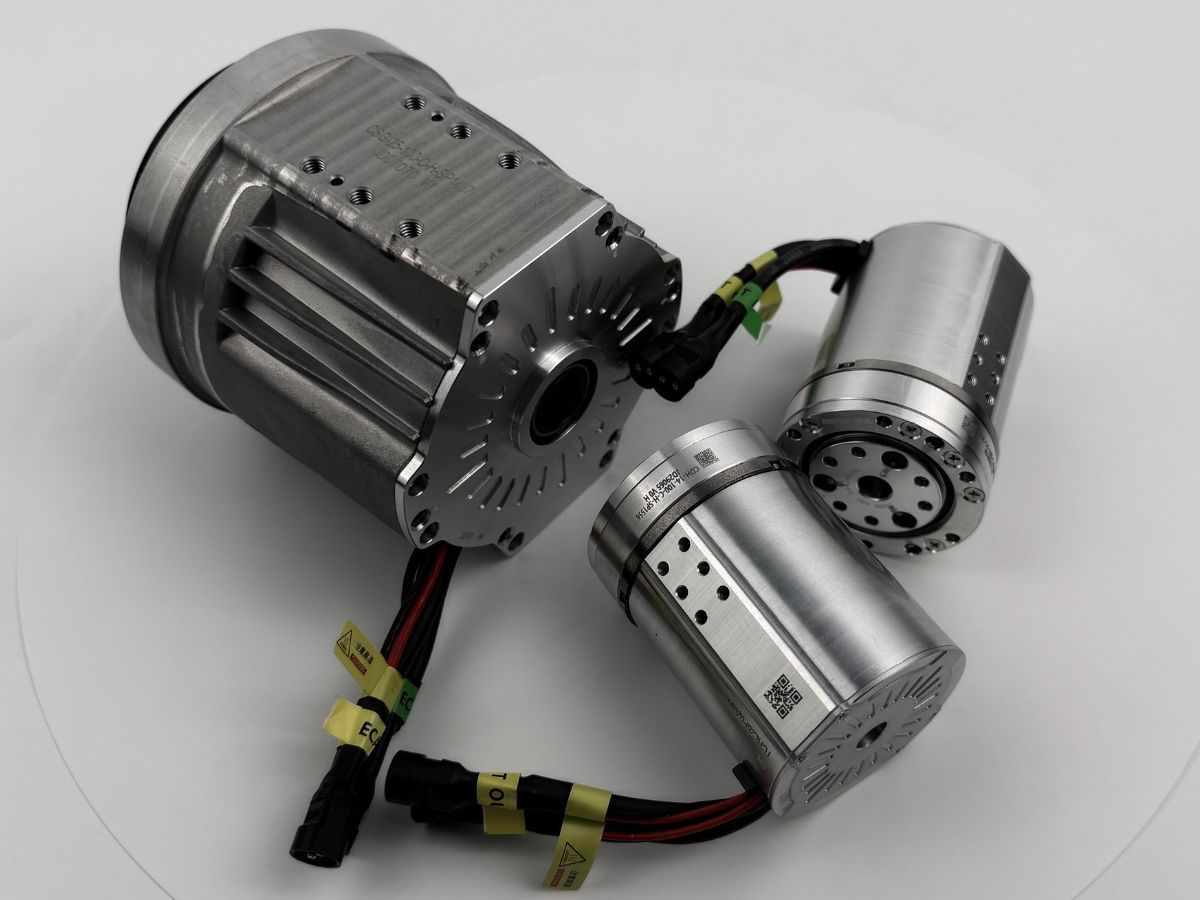
Das gerade Gelenkmodul TCHL besitzt ein zylindrisches Gehäuse mit konzentrischem Abtriebsflansch. Der Abtriebsflansch ist um die Mittelachse des Moduls angeordnet und sorgt so für eine gerade, kompakte Bauform.
Je nach Modell können die Produktzeichnungen Ausführungen wie TCHL-14-70 und TCHL-17-80 zeigen. Prüfen Sie die genaue Modellbezeichnung anhand des aktuellen HONPINE-Produktkatalogs.
2.1 Kompakte radiale Abmessungen bei beengten Platzverhältnissen
Da Modulgehäuse und Abtriebsflansch dieselbe Achse haben, weist die gerade Bauform keinen zusätzlichen seitlichen Flanschversatz auf.
Dies kann den radialen Platzbedarf in Roboterarmen verringern, bei denen das Modul in ein zylindrisches Armglied oder eine ineinander verschachtelte mechanische Baugruppe passen muss.
Der Hohlraum in der Mitte bietet außerdem eine mögliche Führung für interne Kabel, Pneumatikschläuche und andere Versorgungsleitungen, abhängig vom verfügbaren Bohrungsdurchmesser und den Installationsanforderungen.
Bei Cobots mit begrenztem radialem Freiraum kann die gerade TCHL-Bauform die Integration vereinfachen und zu einem kompakten Außenprofil beitragen.
2.2 Konzentrisches Flanschdesign zur Kraftübertragung
Der konzentrische Abtriebsflansch bietet eine kreisförmige Montagefläche um die zentrale Bohrung. Montagebolzen können entsprechend dem vorgegebenen Bohrbild rund um den Flansch angeordnet werden und so zur Übertragung der Kräfte auf die Abtriebsstruktur des Getriebes beitragen.
Diese Anordnung kann bei Gelenken mit Biegemomenten und Kippbelastungen vorteilhaft sein, sofern das Modul korrekt dimensioniert und montiert ist.
Die tatsächliche Tragfähigkeit und Steifigkeit hängen vom Getriebe, der Anordnung des Abtriebslagers, der Flanschgeometrie, den Schraubenspezifikationen, der Montageschnittstelle und den äußeren Lastbedingungen ab.
Bei Basis- und Schultergelenken mit erheblichen Biegemomenten sollten Ingenieure die zulässigen Radial-, Axial- und Momentbelastungen des Moduls mit den tatsächlichen Roboterlasten vergleichen.
Die Produktanleitung ist heranzuziehen, um die passenden Schraubengrößen und Anziehdrehmomente für jedes Modell zu prüfen.
2.3 Vereinfachte mechanische Konstruktion und Fertigung
Das gerade zylindrische Profil kann die Konstruktion von Roboterarmgehäusen und Gelenkstrukturen vereinfachen.
Bei vielen Anwendungen kann das Armglied um eine zylindrische oder konzentrische Struktur mit Montageflächen an beiden Enden herum konstruiert werden. Dadurch lässt sich möglicherweise der Bedarf an kundenspezifischen Versatzhalterungen oder komplexen Außenkonturen verringern.
Ein einfacheres Gehäuse kann je nach Gesamtkonstruktion auch die Bearbeitung, Montage und Wartung erleichtern.
Für Hersteller, die mehrere Cobot-Modelle entwickeln, kann eine standardisierte gerade Gelenkschnittstelle die Wiederverwendung mechanischer Komponenten erleichtern.
2.4 Breite Kompatibilität mit herkömmlichen Roboterarmarchitekturen
Gerade Gelenkmodule eignen sich gut für Roboterarchitekturen, bei denen benachbarte Glieder über konzentrische Montageschnittstellen verbunden sind.
Sie kommen für Basis-, Schulter- und Ellbogengelenke sowie für Drehpositioniermechanismen und andere Anwendungen infrage, bei denen eine gerade zylindrische Bauform vorteilhaft ist.
Bei der Integration eines TCHL-Moduls in ein Steuerungssystem müssen Kommunikationsprotokoll, Inbetriebnahmewerkzeuge und Softwarekonfiguration zur gewählten Produktversion passen. Es sollte nicht allein aufgrund struktureller Änderungen zwischen Modulausführungen davon ausgegangen werden, dass eine andere Regelungsstrategie erforderlich ist.
2.5 Einschränkungen der geraden TCHL-Bauform
Die wesentliche Einschränkung der geraden Bauform zeigt sich, wenn der Roboterarm eine kompakte 90-Grad-Verbindung zwischen benachbarten Gliedern benötigt.
Da der Abtriebsflansch konzentrisch zum Modulgehäuse angeordnet ist, kann die Gesamtbaugruppe bei einer rechtwinkligen Verbindung zweier Glieder zusätzlichen axialen Bauraum erfordern.
Dadurch können die Gelenkbaugruppe dicker und der Abstand zwischen benachbarten Gliedern größer werden. Bei einem kompakten Handgelenkmechanismus kann dieser zusätzliche Platz den verfügbaren Bewegungsbereich einschränken und das Risiko von Eigenkollisionen erhöhen.
Abhängig von der mechanischen Anordnung kann eine zusätzliche Adapterhalterung erforderlich sein.
2.6 Typische Anwendungen für gerade TCHL-Gelenkmodule
Die gerade TCHL-Bauform kommt für folgende Anwendungen infrage:
Basis- und Schultergelenke in kollaborativen Roboterarmen
Ellbogengelenke mit konzentrischer Montageanordnung
Drehpositioniertische und -mechanismen
Anwendungen mit Anforderungen an ein kompaktes radiales Profil
Roboterstrukturen mit zylindrischen Armgliedern
Gelenke, die erheblichen Biegemomenten ausgesetzt sind und eine geeignete konzentrische Montageschnittstelle erfordern
Die endgültige Auswahl muss weiterhin anhand der Nennlasten, Abmessungen und Installationsanforderungen des Moduls validiert werden.
3. Vorteile des T-förmigen Harmonic-Gelenkmoduls HTS
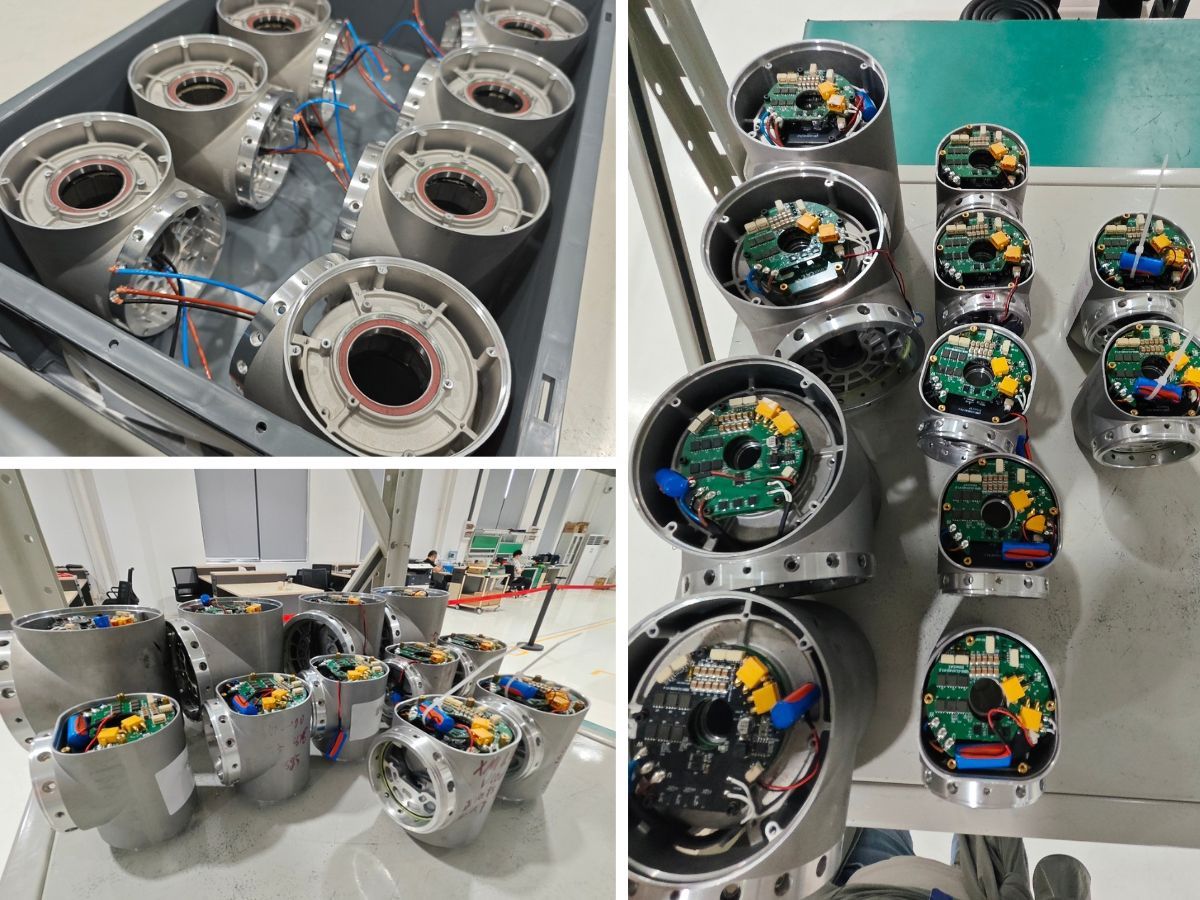
Das T-förmige Gelenkmodul HTS verfügt über einen versetzt angeordneten Abtriebsflansch. Der Flansch befindet sich seitlich versetzt zum zylindrischen Modulgehäuse. So entsteht eine Bauform, die rechtwinklige Verbindungen zwischen benachbarten Robotergliedern ermöglichen kann.
Diese Geometrie ist besonders für kompakte Cobot-Handgelenke nützlich, in denen mehrere Drehachsen auf begrenztem Einbauraum untergebracht werden müssen.
3.1 Rechtwinklige Montage zur Verringerung des axialen Bauraums
Der versetzte Abtriebsflansch ermöglicht eine andere Positionierung der angeschlossenen Gelenkstruktur als bei einem konzentrischen geraden Modul.
Bei geeigneter mechanischer Anordnung kann dies eine 90-Grad-Verbindung zwischen benachbarten Armgliedern vereinfachen und die axiale Dicke der montierten Gelenkstruktur verringern.
Dieser Vorteil ist besonders für die Handgelenkachsen eines Cobots relevant, die üblicherweise als Achsen 4, 5 und 6 bezeichnet werden.
Diese Gelenke sind oft eng angeordnet, da sich mehrere Drehachsen nahe am Endeffektor befinden müssen.
Indem der für die Gelenkverbindung erforderliche Platz verringert wird, kann die T-förmige HTS-Bauform zu einem kompakteren Handgelenk beitragen und das Kollisionsrisiko reduzieren, wenn der Roboter beengte Arbeitsbereiche erreicht.
Die tatsächliche Verbesserung hängt von der Geometrie der Gelenkglieder, den Abmessungen des Abtriebsflansches, der Montageanordnung und dem gesamten Bewegungsbereich ab.
3.2 Vereinfachte Mehrachs-Handgelenkkonstruktion mit weniger Adapterkomponenten
Bei einem herkömmlichen geraden Modul kann eine zusätzliche L-förmige Adapterhalterung erforderlich sein, um eine rechtwinklige Verbindung zwischen benachbarten Gliedern herzustellen.
Je nach Ausführung kann diese Halterung das Gewicht und die Anzahl der Komponenten erhöhen und zusätzliche Montageschnittstellen schaffen, die präzise gefertigt und montiert werden müssen.
Bei der T-förmigen HTS-Bauform ist der Versatz in die strukturelle Anordnung des Moduls integriert, wodurch sich der Bedarf an separaten Adapterkomponenten möglicherweise verringert.
Dies kann die mechanische Konstruktion kompakter Mehrachs-Handgelenkbaugruppen vereinfachen.
Die Reduzierung unnötiger Halterungen und Schnittstellen kann außerdem die Masse der Endeffektorbaugruppe verringern und das Verhältnis von Nutzlast zu Eigengewicht des Roboters verbessern, sofern die resultierende Struktur die Anforderungen an Steifigkeit und Festigkeit erfüllt.
3.3 Kabelführung durch die Hohlmitte
Die T-förmige Bauform kann auch eine interne Kabelführung durch die Hohlmitte des Moduls ermöglichen, abhängig von den Bohrungsabmessungen und der mechanischen Anordnung des jeweiligen Modells.
Kabel und Versorgungsleitungen können gemäß dem Installationskonzept durch das Modulgehäuse geführt und mit der versetzten Abtriebsstruktur verbunden werden.
Eine interne Kabelführung schützt Kabel vor äußerem Hängenbleiben, Abrieb und Kollisionen mit umliegenden Geräten.
Bei Cobots mit Anforderungen an ein kompaktes Kabelmanagement ist dies besonders im Bereich des Handgelenks nützlich, wo außen geführte Kabelschlaufen benachbarte Objekte berühren oder den nutzbaren Bewegungsbereich einschränken können.
Ingenieure sollten den Kabelbiegeradius, die Steckerabmessungen, die zulässige Kabelverdrehung und den Freiraum über den gesamten Bewegungsbereich des Gelenks prüfen.
3.4 Einschränkungen der T-förmigen HTS-Bauform
Trotz ihrer Vorteile bei der Integration ist die T-förmige Bauform nicht für jedes Gelenk die beste Wahl.
Größerer seitlicher Bauraum
Der versetzte Abtriebsflansch ragt über das zentrale zylindrische Profil hinaus. Dadurch können sich die Gesamtbreite oder der radiale Bauraum des Roboters vergrößern.
Bei Basis- und Schultergelenken, für die ein schmales Außenprofil erforderlich sein kann, ist dieser zusätzliche seitliche Überstand möglicherweise nachteilig.
Exzentrische Belastung berücksichtigen
Da der Abtriebsflansch gegenüber dem Modulgehäuse versetzt ist, muss die mechanische Konstruktion den daraus resultierenden Kraftfluss und zusätzliche Biegemomente berücksichtigen, die durch die Außenstruktur entstehen können.
Bei hohen Lasten oder großen Biegemomenten sollten Ingenieure die zulässigen Belastungen des Moduls überprüfen und sicherstellen, dass Gehäuse und Montageschnittstellen eine ausreichende Festigkeit und Steifigkeit aufweisen.
Komplexere Gehäusegeometrie
Die versetzte Form kann ein speziell angepasstes Armgliedgehäuse statt eines einfachen zylindrischen Gehäuses erfordern.
Je nach Roboterarchitektur und Fertigungsverfahren kann dies den Bearbeitungsaufwand und die Komplexität der mechanischen Konstruktion erhöhen.
Die T-förmige HTS-Bauform sollte daher gewählt werden, wenn ihre Vorteile bei der Integration die zusätzlichen Konstruktionsanforderungen rechtfertigen.
3.5 Typische Anwendungen für T-förmige HTS-Gelenkmodule
Die T-förmige HTS-Bauform kommt für folgende Anwendungen infrage:
Kompakte Handgelenkbaugruppen in kollaborativen Roboterarmen
Rechtwinklige Verbindungen zwischen benachbarten Robotergliedern
Mehrachs-Handgelenkmechanismen mit begrenztem axialem Bauraum
Roboterarme, die in beengte Arbeitsbereiche reichen müssen
Konstruktionen, bei denen weniger Adapterhalterungen und eine geringere Masse der distalen Gelenke wichtig sind
Anwendungen, bei denen eine interne Kabelführung durch eine kompakte Gelenkstruktur von Vorteil ist
Das ausgewählte Modell muss weiterhin die Anforderungen an Drehmoment, Drehzahl, Steifigkeit und zulässige Belastungen erfüllen.
4. Gerade TCHL- oder T-förmige HTS-Bauform: So treffen Sie die Wahl
Der wichtigste Unterschied zwischen diesen beiden Bauformen liegt in ihrer mechanischen Anordnung und nicht einfach in ihrem Nenndrehmoment.
4.1 Wann sollten Sie das gerade TCHL-Modul wählen?
Wählen Sie die gerade TCHL-Bauform als Ausgangspunkt, wenn die mechanische Architektur des Roboters von einem konzentrischen zylindrischen Modul profitiert.
Sie sollte insbesondere für Basis- und Schultergelenke, Drehpositionieranwendungen und Armglieder mit begrenztem radialem Freiraum geprüft werden.
Die gerade Bauform kann auch die Gehäusekonstruktion vereinfachen, wenn die Armstruktur zylindrische Komponenten und herkömmliche konzentrische Montageschnittstellen verwendet.
4.2 Wann sollten Sie das T-förmige HTS-Modul wählen?
Wählen Sie die T-förmige HTS-Bauform als Ausgangspunkt, wenn der Roboterarm eine kompakte rechtwinklige Verbindung benötigt oder die axiale Dicke einer Mehrachs-Handgelenkbaugruppe minimiert werden muss.
Der versetzte Abtriebsflansch kann die mechanische Integration vereinfachen und möglicherweise den Bedarf an separaten Adapterhalterungen verringern.
Ingenieure sollten jedoch auch den größeren seitlichen Bauraum, den Kraftfluss, die Gehäusekonstruktion und den verfügbaren Freiraum über den gesamten Bewegungsbereich des Roboters bewerten.
4.3 Können beide Bauformen im selben Cobot verwendet werden?
Ja. Ein Cobot kann an verschiedenen Positionen unterschiedliche Gelenkmodulbauformen verwenden, wenn es die mechanische Architektur erfordert.
Beispielsweise kann ein Roboter gerade TCHL-Module an Basis und Schulter verwenden, wo eine konzentrische Montage vorteilhaft ist, und T-förmige HTS-Module in einer kompakten Handgelenkbaugruppe, wo eine rechtwinklige Anordnung den Integrationsraum verringert.
Diese gemischte Konfiguration bietet mehr Flexibilität bei der mechanischen Konstruktion, sofern die ausgewählten Module die Anforderungen an Drehmoment, Drehzahl, Kommunikation und Installation erfüllen.
5. Abschließende Empfehlungen zur Auswahl von Gelenkmodulen für kollaborative Roboter
Die Wahl zwischen einem geraden Harmonic-Gelenkmodul TCHLund einemT-förmigen Harmonic-Gelenkmodul HTSsollte von der mechanischen Struktur des Roboterarms ausgehen.
Die gerade TCHL-Bauform sollte generell in Betracht gezogen werden, wenn eine konzentrische zylindrische Konstruktion, ein kompaktes radiales Profil und eine unkomplizierte Montage wichtig sind.
Die T-förmige HTS-Bauform ist besonders dann zu prüfen, wenn rechtwinklige Gelenkverbindungen, eine kompakte Integration des Handgelenks und ein verringerter axialer Bauraum wichtig sind.
Keine der beiden Bauformen ist grundsätzlich überlegen. Die passende Wahl hängt von der Gelenkposition, dem verfügbaren Einbauraum, den äußeren Lasten, dem erforderlichen Bewegungsbereich und der Gesamtarchitektur des Roboters ab.
Vor dem Abschluss der Konstruktion sollten Ingenieure die genauen Modellabmessungen, die Drehmoment-Drehzahl-Leistung, die Encoderspezifikationen, das Kommunikationsprotokoll, die zulässigen Belastungen und die Bremsoptionen anhand der einschlägigen Produktunterlagen überprüfen.
6. Kontaktieren Sie HONPINE für Lösungen für Gelenkmodule kollaborativer Roboter
Bei HONPINE wissen wir, dass Entwickler kollaborativer Roboter mehr als einen kompakten Aktuator benötigen. Sie brauchen eine Gelenkmodulbauform, die zur mechanischen Architektur passt, die geforderte Bewegungsleistung unterstützt und die Systemintegration vereinfacht.
Die geraden TCHL- und T-förmigen HTS-Harmonic-Gelenkmodulebieten zwei unterschiedliche strukturelle Ansätze für die Gelenkkonstruktion kollaborativer Roboter.
Ganz gleich, ob Sie einen sechsachsigen kollaborativen Roboterarm, ein kompaktes Roboterhandgelenk oder ein kundenspezifisches Automatisierungssystem entwickeln: Wird die passende Bauform früh im Konstruktionsprozess ausgewählt, kann dies die mechanische Komplexität verringern und die Raumnutzung verbessern.
Kontaktieren Sie HONPINE, um Ihre Anforderungen an Gelenkmodule für kollaborative Roboterzu besprechen und eine geeignete Bauform für Ihre Anwendung zu finden.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?STO (Safe Torque Off) und Haltebremsen erfüllen unterschiedliche Aufgaben bei der Sicherheit von Robotergelenken. STO verhindert, dass ein Motor Antriebsmoment erzeugt, während eine Haltebremse Gelenkbewegungen mechanisch entgegenwirkt und dazu beiträgt, Lasten zu halten, wenn der Motor deaktiviert ist. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl eines Robotergelenkmoduls für humanoide Roboter, kollaborative Roboter und die industrielle Automatisierung. In diesem Artikel erläutert Theodore Li, Technischer Leiter bei HONPINE, wie diese Funktionen arbeiten, welche Einschränkungen sie haben und wann beide in einem harmonischen integrierten Gelenkantrieb wie der HONPINE HAG-Serie berücksichtigt werden sollten.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.
 Die Komplettlösung für Wellgetriebe-Gelenkantriebe in humanoiden Robotern: Auswahlleitfaden zur HPJM-SerieEin umfassender Leitfaden zur Auswahl von Wellgetriebe-Gelenkantrieben für humanoide Roboter. Entdecken Sie die HONPINE-HPJM-Modelle für Handgelenk-, Ellbogen-, Schulter-, Taillen-, Hüft-, Knie- und Sprunggelenke sowie praktische Hinweise zu Drehmoment, Untersetzungsverhältnissen, dynamischem Ansprechverhalten und Haltebremsenkonfigurationen.
 Warum sind Harmonic-Drive-Aktuatoren ideal für platzbeschränkte industrielle Automatisierungsanlagen?In der modernen industriellen Automatisierung erschwert der begrenzte Einbauraum häufig die mechanische Konstruktion. Harmonic-Drive-Aktuatoren bieten eine kompakte Lösung für die Bewegungssteuerung, indem sie wichtige Antriebskomponenten in einer Einheit integrieren. Ihre hohen Untersetzungsverhältnisse, die optimierten mechanischen Strukturen und die flexiblen Montagemöglichkeiten können Anlagenherstellern dabei helfen, den Platzbedarf zu reduzieren, die Montage zu vereinfachen und die interne Anordnung zu optimieren. Dieser Artikel erläutert vier Möglichkeiten, wie integrierte Harmonic-Drive-Aktuatoren platzsparende Konstruktionen in industriellen Automatisierungsanlagen unterstützen.
 STO vs. Haltebremse in Robotergelenkmodulen: Was ist der Unterschied für die sichere Robotersteuerung?STO (Safe Torque Off) und Haltebremsen erfüllen unterschiedliche Aufgaben bei der Sicherheit von Robotergelenken. STO verhindert, dass ein Motor Antriebsmoment erzeugt, während eine Haltebremse Gelenkbewegungen mechanisch entgegenwirkt und dazu beiträgt, Lasten zu halten, wenn der Motor deaktiviert ist. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl eines Robotergelenkmoduls für humanoide Roboter, kollaborative Roboter und die industrielle Automatisierung. In diesem Artikel erläutert Theodore Li, Technischer Leiter bei HONPINE, wie diese Funktionen arbeiten, welche Einschränkungen sie haben und wann beide in einem harmonischen integrierten Gelenkantrieb wie der HONPINE HAG-Serie berücksichtigt werden sollten.
 AGV-Lenk- und Antriebsrad: Ein umfassender Leitfaden zu Komponenten, Anwendungen und AuswahlEin AGV-Lenk- und Antriebsrad vereint Antrieb und aktive Lenkung und ermöglicht so flexible Bewegungen in industriellen mobilen Robotern. Dieser Leitfaden erläutert die Hauptkomponenten, Funktionsprinzipien und industriellen Anwendungen sowie wichtige Auswahlkriterien wie Tragfähigkeit, Antriebsmoment, Lenkmoment, Raddurchmesser, Geschwindigkeit und Steuerschnittstellen. Erfahren Sie, wie Sie ein geeignetes Lenk- und Antriebsmodul für AGVs, AMRs, autonome Gabelstapler und Schwerlast-Materialflusssysteme auswählen.