Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?
Mit der Weiterentwicklung mobiler Roboter von herkömmlichen Materialtransport-Systemen mit festgelegten Fahrwegen hin zu autonomer Navigation, flexiblen Abläufen und Mobilität in komplexen Umgebungen durchlaufen auch ihre Antriebssysteme einen wichtigen Wandel.
AGVs, AMRs, mobile Manipulatoren, humanoide Roboter und spezialisierte mobile Geräte stellen immer höhere Anforderungen an die Raumnutzung, Bewegungsgenauigkeit und Steuerungsflexibilität. Vor diesem Hintergrund entwickeln sich Radnaben-Servomotoren zu einer wichtigen Entwicklungsrichtung für moderne Roboterantriebe.
Durch die Integration wichtiger Antriebskomponenten in die Radbaugruppe bieten Radnaben-Servomotoren einen kompakteren Ansatz für die Kraftübertragung und Bewegungssteuerung. Sie tragen dazu bei, mechanische Anordnungen zu vereinfachen, externe Antriebskomponenten zu reduzieren und die Flexibilität bei der Konstruktion mobiler Roboterchassis zu erhöhen.
Was ist ein Radnaben-Servomotor für Roboter?
Ein Radnaben-Servomotor ist eine Antriebseinheit, bei der Motor und Radstruktur eng miteinander integriert sind. Je nach Ausführung kann sie einen Servomotor, ein Untersetzungsgetriebe, einen Encoder, eine Bremse und einen Antriebsregler umfassen. Die Kraft wird dadurch direkt auf das Rad oder über ein internes Untersetzungsgetriebe übertragen.
Im Vergleich zu herkömmlichen dezentralen Antriebssystemen verringert ein integrierter Radnabenmotor die Anzahl externer Antriebskomponenten und ermöglicht eine kompaktere Anordnung des Antriebs im Roboterchassis.
Dabei ist es wichtig, mehrere verwandte Produkttypen zu unterscheiden:
Radnaben-Direktantriebsmotor: Der Motor treibt das Rad direkt an, ohne auf ein externes Untersetzungsgetriebe angewiesen zu sein.
Radnaben-Getriebemotor: Motor und Untersetzungsgetriebe sind in die Radbaugruppe integriert.
Integriertes Servoantriebsrad: Zusätzlich zu Motor und mechanischen Antriebskomponenten können in dieser Einheit auch Encoder, ein Servoantrieb und ein Bremssystem integriert sein.
Der Einsatz integrierter Radnabenmotoren für Roboter hilft mobilen Robotern, sich von herkömmlichen Antriebskonzepten mit separaten Motoren, Getrieben, Kupplungen und Antriebsrädern zu lösen.
Durch die Integration dieser Komponenten in eine kompaktere Einheit können Hersteller mechanische Antriebsverbindungen reduzieren, die strukturelle Integration verbessern, die Bewegungssteuerung der Räder optimieren und die Installation des Chassis sowie die elektrischen Anschlüsse vereinfachen.
Warum Radnabenmotoren anhand der wichtigsten Leistungsanforderungen mobiler Roboter auswählen?
Bei der Auswahl eines Antriebssystems für einen mobilen Roboter reicht es nicht aus, nur die Motorleistung zu berücksichtigen. Traglast, Fahrgeschwindigkeit, Positioniergenauigkeit, Steigfähigkeit, Manövrierfähigkeit und Energieeffizienz beeinflussen die Gesamtleistung des Roboters.
Radnaben-Servomotoren bieten mehrere potenzielle Vorteile bei der Erfüllung dieser Anforderungen.
1. Traglast
Mobile Roboter müssen unter unterschiedlichen Nutzlastbedingungen eine stabile Fahrleistung gewährleisten.
Da sich AGVs und AMRs vom leichten Materialtransport hin zu mittelschweren und schweren industriellen Transportaufgaben entwickeln, müssen ihre Antriebssysteme nicht nur höhere Nutzlasten bewältigen, sondern auch bei Starts, Kurvenfahrten und Bergauffahrten unter Volllast zuverlässig arbeiten.
Bei herkömmlichen dezentralen Antriebssystemen müssen Motor, Getriebe und Antriebskomponenten separat installiert werden. Ein integrierter Radnabenmotor bündelt die Antriebseinheit näher am Rad und ermöglicht dadurch eine kompaktere Antriebsanordnung.
Warum Radnabenmotoren auswählen?
Optimierte Antriebsanordnung: Weniger externe Antriebskomponenten schaffen mehr Konstruktionsraum für die Chassisstruktur und die Batterieanordnung.
Unterstützung für unabhängigen Mehr-Rad-Antrieb: Je nach Gewichtsverteilung des Roboters und Chassiskonstruktion lässt sich eine unterschiedliche Anzahl von Antriebsrädern konfigurieren.
Flexible Anpassung an verschiedene Traglastklassen: Durch die Auswahl unterschiedlicher Spezifikationen für Radantriebsmodule lassen sich mobile Roboter für leichte, mittelschwere und schwere Anwendungen entwickeln.
Es ist wichtig zu beachten, dass ein Radnabenmotor die Traglast eines Roboters nicht automatisch erhöht. Die tatsächliche Tragfähigkeit hängt vom Rad, den Lagern, der Radnabenstruktur, der Chassiskonstruktion, dem Drehmoment am Rad und der Lastverteilung ab.
2. Fahrgeschwindigkeit
Mobile Roboter müssen die Transporteffizienz steigern und gleichzeitig einen stabilen Betrieb, sanfte Beschleunigung und kontrollierte Verzögerung gewährleisten.
Bei Lager-AMRs und Produktionslinien-AGVs beeinflusst die Fahrgeschwindigkeit nicht nur die Dauer einzelner Transportaufgaben, sondern auch den Gesamtdurchsatz des Materialflusssystems.
Warum Radnaben-Servomotoren auswählen?
Unabhängige Geschwindigkeitsregelung: Jedes angetriebene Rad kann entsprechend den Bewegungsbefehlen des Roboters geregelt werden.
Weniger externe Antriebskomponenten: Weniger mechanische Verbindungen können dazu beitragen, bestimmte Ursachen für Spiel und Montagefehler zu verringern.
Verbesserte dynamische Reaktion: Die Servoregelung in Kombination mit Encoder-Rückmeldung ermöglicht eine präzisere Steuerung von Anfahren, Beschleunigen und Verzögern.
Koordinierter Mehr-Rad-Betrieb: Mehrere Antriebsräder können mithilfe von Bewegungssteuerungsalgorithmen zusammenarbeiten, um koordinierte Geschwindigkeiten einzuhalten.
Der entscheidende Vorteil besteht nicht einfach darin, eine höhere Höchstgeschwindigkeit zu erreichen. Vielmehr kann der Roboter so über verschiedene Geschwindigkeitsbereiche hinweg stabil und kontrolliert fahren.
3. Positioniergenauigkeit
Mobile Roboter müssen Zielpositionen präzise erreichen und an Produktionslinien, Roboterarmen, Fördersystemen und automatisierten Arbeitsstationen andocken können.
Wenn beispielsweise ein AMR Material für das automatisierte Be- und Entladen an eine CNC-Maschine liefert, muss er nicht nur die vorgesehene Halteposition erreichen, sondern auch eine stabile Chassisausrichtung beibehalten.
Warum Radnaben-Servomotoren auswählen?
Regelkreis-Rückmeldung am Rad: Encoder liefern Rückmeldungen zu Radgeschwindigkeit oder -position für die Bewegungssteuerung.
Weniger mechanische Übertragungsfehler: Eine integrierte Bauweise kann bestimmte externe mechanische Verbindungen und das damit verbundene Spiel vermeiden.
Verbesserte Regelung bei niedriger Geschwindigkeit: Die Servoregelung ermöglicht eine gleichmäßigere Bewegung beim Annähern an eine Zielposition.
Synchronisierung mehrerer Räder: Eine koordinierte Radsteuerung hilft, Bewegungsabweichungen aufgrund unterschiedlicher Geschwindigkeiten des linken und rechten Rads zu verringern.
Es ist wichtig zu verstehen, dass die Encoder-Rückmeldung am Rad keine absolute Positioniergenauigkeit des gesamten Roboters garantiert. Radschlupf, Bodenbeschaffenheit, Navigationssysteme und Chassissteifigkeit beeinflussen ebenfalls die endgültige Positionierleistung.
4. Steigfähigkeit
Mobile Roboter müssen häufig Rampen, Bodenfugen und Arbeitsbereiche auf unterschiedlichen Höhen durchfahren.
Bei einer Bergauffahrt unter Volllast müssen die Antriebsräder eines Roboters neben dem Rollwiderstand und dem Beschleunigungswiderstand auch die Hangabtriebskraft überwinden.
Warum Radnabenmotoren auswählen?
Abstimmung der Leistung am Rad: Motoren und Untersetzungsgetriebe lassen sich entsprechend Raddurchmesser, Zielgeschwindigkeit und erforderlicher Steigung auswählen.
Unabhängige Antriebssteuerung: Mehrere Antriebsräder können ihr Drehmoment koordinieren, um die Traktion zu gewährleisten.
Verbesserte Anfahrregelung: Die Servoregelung im geschlossenen Regelkreis sorgt für ein gleichmäßigeres Anfahren auf geneigten Flächen.
Integrierte Bremsoptionen: Bestimmte Radnaben-Antriebsmodule können mit federbetätigten, elektrisch gelüfteten Bremsen ausgestattet werden, um spezifische Anforderungen an das Parken und Halten an Steigungen zu erfüllen.
Insbesondere bei Schwerlast-AGVs reicht es nicht aus, das Antriebssystem allein anhand des Spitzendrehmoments auszuwählen. Auch Dauerdrehmoment, Getriebelastbarkeit und Wärmemanagement müssen bewertet werden.
5. Manövrierfähigkeit
Mobile Roboter müssen sich an schmale Gänge, komplexe Fahrwege und unterschiedliche Anforderungen an die Bewegungsrichtung anpassen können.
Dies ist einer der wichtigsten Anwendungsvorteile von Radnaben-Antriebssystemen.
Verschiedene Radnaben-Antriebskonfigurationen unterstützen unterschiedliche Bewegungsarten des Roboters:
Warum Radnabenmotoren auswählen?
Externe Antriebsmechanismen reduzieren und die Chassisanordnung optimieren.
Die Flexibilität der Radsteuerung durch unabhängige Antriebskonfigurationen erhöhen.
Aktives Lenken in Verbindung mit lenkbaren Antriebsradkonstruktionen ermöglichen.
Unterschiedliche Antriebskonfigurationen entsprechend den Mobilitätsanforderungen des Roboters unterstützen.
Die Wahl der Antriebskonfiguration sollte sich nach den erforderlichen Bewegungsmerkmalen, der Chassisgeometrie und der Steuerungsstrategie richten – nicht allein nach dem Integrationsgrad.
6. Batterielaufzeit und Energieeffizienz
Mobile Roboter müssen bei begrenzter Batteriekapazität mehr Transportaufgaben erledigen und dabei Ladehäufigkeit und betriebsbedingte Ausfallzeiten verringern.
Warum Radnabenmotoren auswählen?
Reduzierte mechanische Übertragungsverluste: Ein gut ausgelegtes integriertes Antriebssystem kann Verluste durch bestimmte externe Antriebskomponenten verringern.
Optimierte Leistungsabstimmung: Motoren und Untersetzungsverhältnisse lassen sich entsprechend der Nutzlast des Roboters, der Fahrgeschwindigkeit und den Betriebsbedingungen auswählen.
Unabhängige Antriebssteuerung: Die Radleistung kann entsprechend den tatsächlichen Bewegungsanforderungen verteilt werden.
Verbessertes Energiemanagement: In Verbindung mit Servoantrieben und dem übergeordneten Steuerungssystem des Roboters können Radnabenmotoren effizientere Strategien für Beschleunigung, Verzögerung und regeneratives Bremsen unterstützen.
Radnabenmotoren sind jedoch nicht zwangsläufig energieeffizienter als jedes herkömmliche Antriebssystem. Der Gesamtenergieverbrauch hängt vom Wirkungsgrad des Motors und Getriebes, der Leistung des Antriebsreglers, dem Rollwiderstand der Reifen und den Bewegungssteuerungsstrategien ab.
Wie verändern die drei Radnabenmotor-Baureihen von HONPINE die Mobilität mobiler Roboter?
HONPINE bietet drei Hauptproduktserien für Radantriebe: Antriebsräder, Lenk-Antriebsräder und Differential-Antriebsräder.
Jede Serie erfüllt unterschiedliche Anforderungen an Antrieb und Mobilität. Die Produkte bieten Herstellern mobiler Roboter nicht einfach nur verschiedene Motortypen, sondern unterschiedliche Möglichkeiten zur Konfiguration des Chassisantriebs, zur Lenkungssteuerung und zur Bewegungsflexibilität.
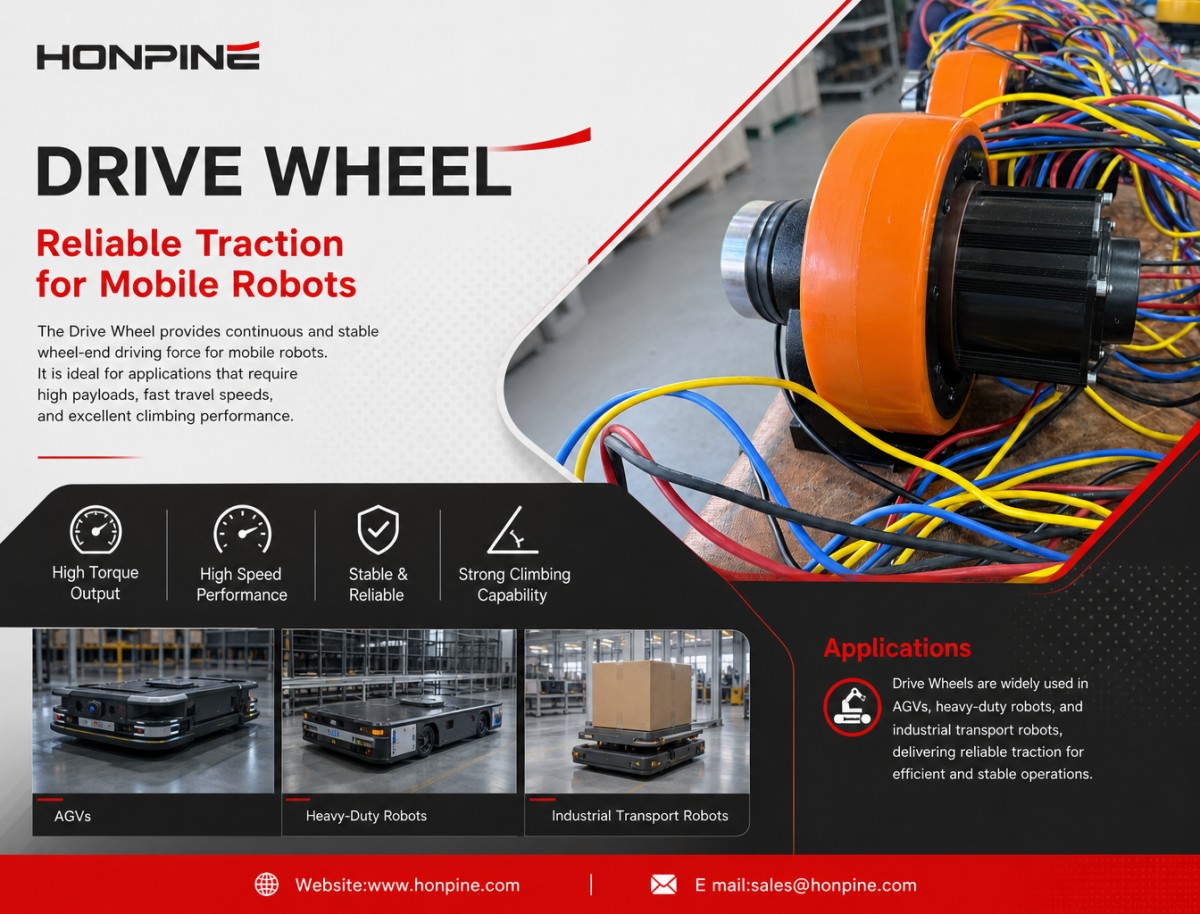
1. Antriebsrad: Zuverlässige Traktion für mobile Roboter
Die Hauptfunktion eines Antriebsradsbesteht darin, mobilen Robotern kontinuierliche und stabile Antriebskraft am Rad bereitzustellen.
Es wird üblicherweise in einer festen Ausrichtung installiert und treibt das Fahrzeug vorwärts oder rückwärts an. Die Lenkung wird von anderen Rädern, einem separaten Lenkmechanismus oder der übergeordneten Chassisstruktur übernommen.
Höhere Traglasten, schnellere Fahrgeschwindigkeiten und der Betrieb an Steigungen stellen bei mobilen Robotern höhere Anforderungen an das Drehmoment am Rad, die Drehzahl und die Dauerbetriebsfähigkeit.
Bei der Auswahl eines Antriebsrads sollten Hersteller das Gesamtgewicht des Roboters, die Lastverteilung auf die Räder, den Raddurchmesser, den Reibungskoeffizienten des Untergrunds, die Fahrgeschwindigkeit und die erforderliche Steigung berücksichtigen.
Anwendungen und Funktionen:
Standard-AGVs: Für den Transport auf festgelegten Routen oder relativ einfache Materialtransportaufgaben bieten Antriebsräder zuverlässige Traktion. Fest montierte Antriebsräder in Kombination mit passiven Rädern oder einem separaten Lenkmechanismus ermöglichen eine vergleichsweise einfache Chassiskonstruktion.
Schwerlast-AGVs: Beim Transport von Formen, Industrieanlagen, Paletten oder großen Materialien müssen Antriebsräder ausreichend Drehmoment am Rad bereitstellen und zugleich die entsprechenden Lasten und Stoßkräfte aufnehmen. Je nach Chassisanordnung können mehrere Antriebsräder so konfiguriert werden, dass die Traktion verteilt wird.
Industrielle Transportroboter: Bei langen und wiederkehrenden Materialtransporten innerhalb von Fabriken können Antriebsräder als standardisierte Antriebseinheiten dienen und Geräteherstellern helfen, die Konstruktion des Chassisantriebs zu vereinfachen.
Der zentrale Nutzen des Antriebsrads besteht darin, mobilen Robotern eine zuverlässige grundlegende Traktion zu bieten – insbesondere bei Anwendungen mit relativ festgelegten Fahrwegen, bei denen andere Mechanismen die Lenkung übernehmen.
2. Lenk-Antriebsrad: Integrierter Antrieb und aktive Lenkung
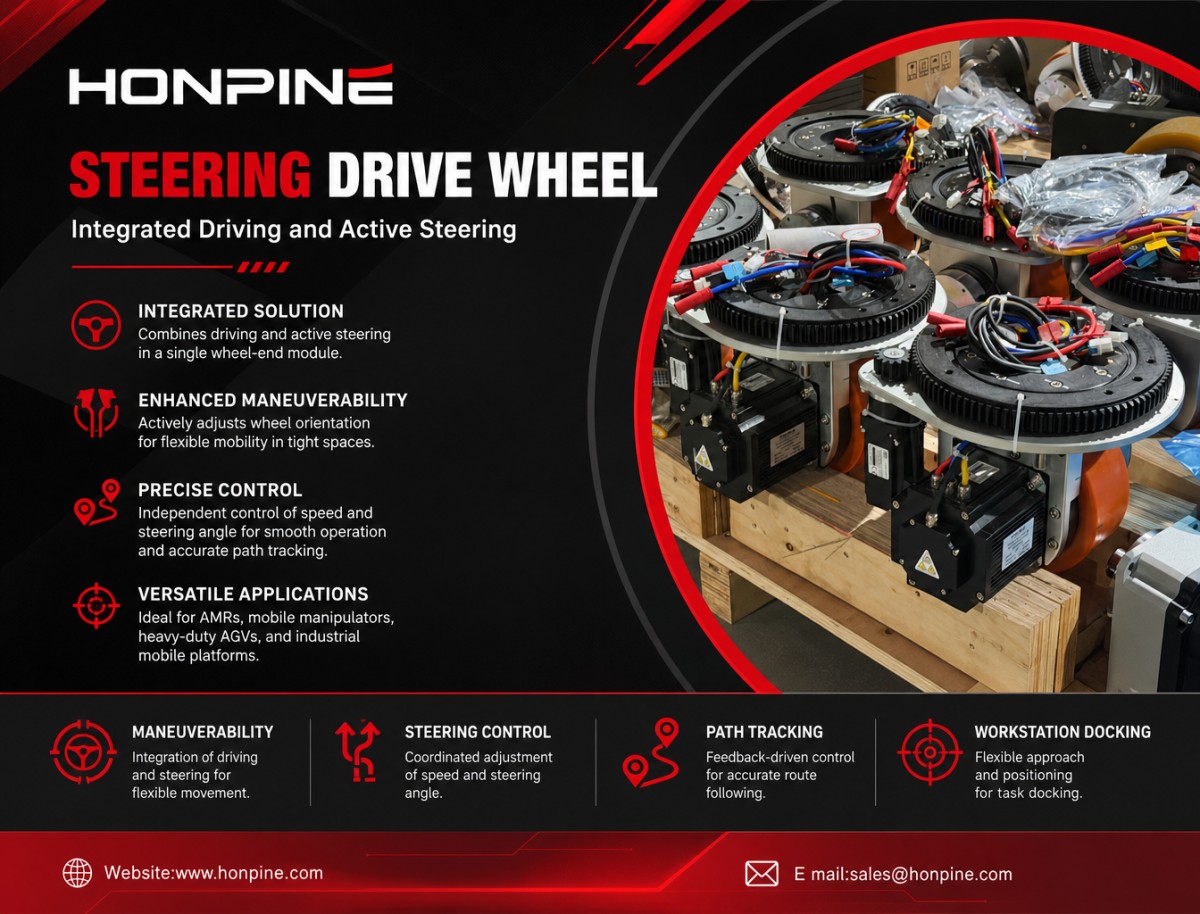
Ein Lenk-Antriebsradintegriert Antrieb und aktive Lenkung in einem einzigen Radendmodul.
Im Gegensatz zu einem Antriebsrad mit fester Ausrichtung kann es nicht nur die Raddrehzahl steuern, sondern auch die Radausrichtung aktiv verändern.
So können mobile Roboter ihre Radausrichtung entsprechend der geplanten Route ändern, ohne vollständig auf herkömmliche mechanische Lenkgestänge angewiesen zu sein.
Bei Geräten, die häufig die Richtung wechseln, auf engem Raum arbeiten oder an bestimmten Arbeitsstationen andocken müssen, bieten Konfigurationen mit Lenk-Antriebsrädern mehr Flexibilität bei Chassiskonstruktion und Bewegungssteuerung.
Anwendungen und Funktionen:
AMRs: In Lagern, Logistikzentren und Produktionsstätten müssen AMRs häufig Hindernissen ausweichen, die Richtung wechseln und unterschiedliche Arbeitsbereiche anfahren. Lenk-Antriebsräder können die Radausrichtung aktiv anpassen und dadurch mehr Flexibilität bei der Routenführung und Lenkungssteuerung bieten.
Mobile Manipulatoren: Wenn ein mobiler Roboter einen Roboterarm trägt und zum Be- und Entladen, Prüfen oder Montieren zwischen Arbeitsstationen wechseln muss, helfen Lenk-Antriebsräder bei der Anpassung der Fahrtrichtung und des Anfahrwinkels des Chassis. Dadurch wird die Flexibilität beim Anfahren der Arbeitsstationen erhöht.
Schwerlast-AGVs: Für Fahrzeuge, die große Formen, Industrieanlagen oder schwere Materialien transportieren, können mehrere Lenk-Antriebsräder entsprechend der Chassisstruktur konfiguriert werden, um verschiedene Lenkbewegungen zu unterstützen – insbesondere in Umgebungen mit begrenztem Wenderaum.
Große industrielle mobile Plattformen: Wenn Geräte enge Gänge durchfahren, ihre Chassisausrichtung verändern oder sich in mehrere Richtungen bewegen müssen, bietet die aktive Lenkung zusätzliche Flexibilität bei der Gestaltung der Chassisbewegung.
Welche Leistungsparameter können sie verbessern?
Manövrierfähigkeit: Durch die integrierte Lenkung und den Antrieb lässt sich die Radausrichtung entsprechend den Steuerbefehlen des Chassis verändern, wodurch unterschiedliche Bewegungsbahnen unterstützt werden.
Lenkungssteuerung: Antriebsgeschwindigkeit und Lenkwinkel können unabhängig voneinander geregelt werden. So lassen sich Fahrzeuggeschwindigkeit und Lenkbewegungen koordiniert anpassen.
Bahnverfolgung: Die Rückmeldung des Lenkwinkels in Kombination mit der Steuerung der Antriebsgeschwindigkeit hilft dem Chassis, geplanten Routen besser zu folgen.
Andocken an Arbeitsstationen: Für Anwendungen, bei denen die Anfahrrichtung angepasst werden muss, bieten Konfigurationen mit Lenk-Antriebsrädern mehr Flexibilität bei der Positionierung des Chassis.
Der zentrale Nutzen des Lenk-Antriebsrads besteht in der Integration von Antrieb und aktiver Lenkung. Es bietet eine Antriebslösung für mobile Roboter, die flexible Lenkung, Routenanpassungen und das Andocken an Arbeitsstationen erfordern.
3. Differential-Antriebsrad: Flexible Bewegung durch unabhängige Regelung der Raddrehzahlen
Differential-Antriebsräderwerden hauptsächlich in Chassis mit Differentialantrieb eingesetzt.
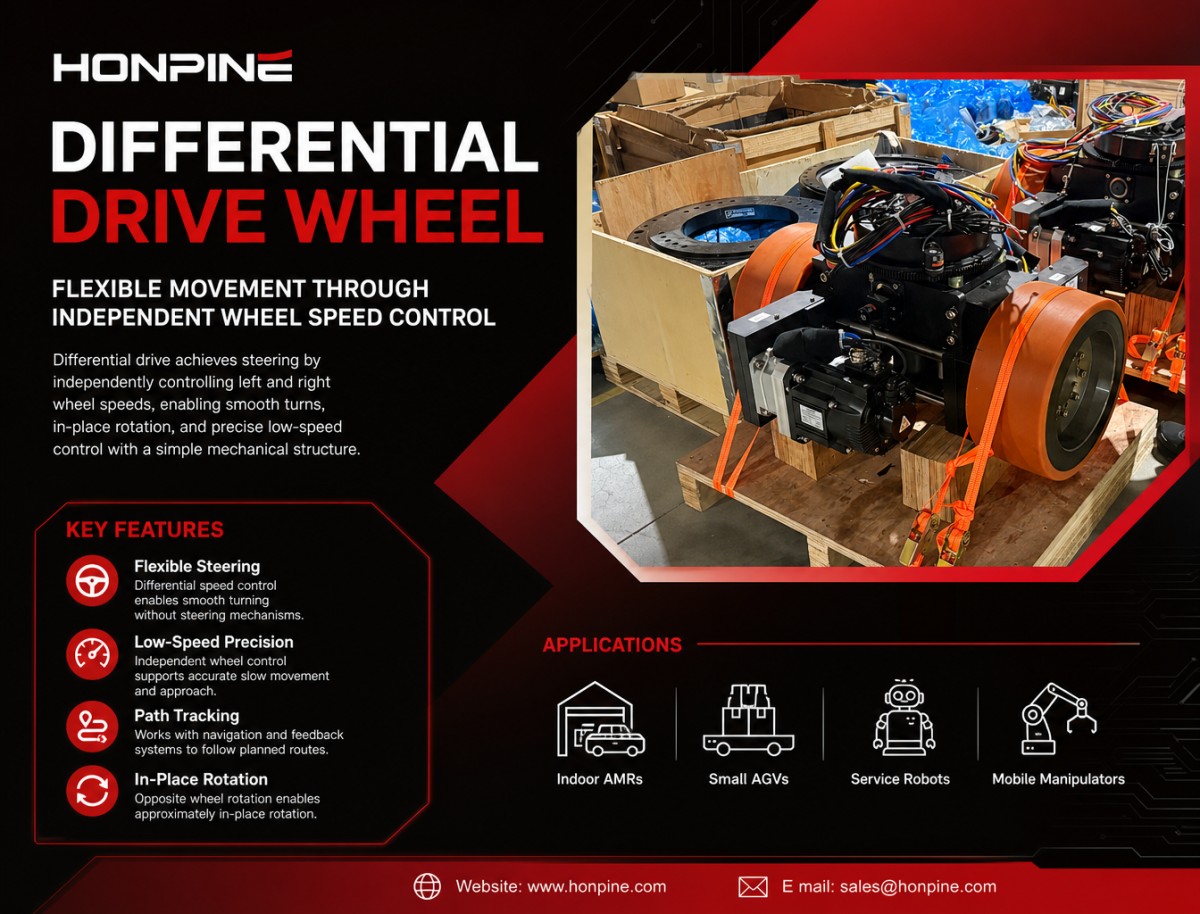
Das Grundprinzip besteht darin, die Geschwindigkeiten des linken und rechten Antriebsrads unabhängig voneinander zu regeln, sodass der Roboter unterschiedliche Bewegungsbahnen ausführen kann.
Drehen sich beide Räder mit gleicher Geschwindigkeit vorwärts, fährt der Roboter im Allgemeinen geradeaus. Bei unterschiedlichen Raddrehzahlen dreht sich der Roboter in Richtung des langsamer fahrenden Rads. Drehen sich die Räder in entgegengesetzte Richtungen, kann der Roboter bei geeigneter Chassiskonfiguration ungefähr um seine Mitte rotieren.
Im Gegensatz zu einem Lenk-Antriebsrad, das die physische Ausrichtung des Rads verändert, erfolgt die Lenkung beim Differentialantrieb hauptsächlich über Unterschiede in der Raddrehzahl. Dadurch lässt sich eine vergleichsweise einfache mechanische Chassisstruktur realisieren.
Anwendungen und Funktionen:
AMRs für Innenbereiche: In Lagerhallen, der Werkslogistik und bei Materiallieferungen kann ein zweirädriges Differentialantriebs-Chassis durch die unabhängige Regelung der linken und rechten Raddrehzahl vorwärtsfahren, abbiegen und auf der Stelle drehen. Es eignet sich für Innenbereiche mit engen Gängen und häufigen Richtungswechseln.
Kleine AGVs: Bei Transportgeräten mit vergleichsweise einfachen Fahrwegen und klar definierten Lenkungsanforderungen kann der Differentialantrieb komplexe mechanische Lenkstrukturen überflüssig machen und die Chassiskonstruktion vereinfachen.
Serviceroboter: In Krankenhäusern, Laboren und Büroumgebungen müssen Roboter häufig langsam fahren, Hindernissen ausweichen und enge Kurven bewältigen. Der Differentialantrieb bietet für diese Anwendungen eine flexible Bewegungssteuerung.
Mobile Manipulatoren: Bei mobilen Manipulationsplattformen mit Differentialantriebs-Chassis ermöglicht die unabhängige Steuerung der linken und rechten Räder langsame Annäherungsbewegungen, Richtungsanpassungen und Bahnverfolgung. Die endgültige Andockgenauigkeit hängt weiterhin von der Navigation, den Sensoren und dem gesamten Steuerungssystem des Roboters ab.
Welche Leistungsparameter können sie verbessern?
Manövrierfähigkeit: Unterschiedliche Geschwindigkeiten des linken und rechten Rads ermöglichen das Abbiegen ohne zusätzlichen aktiven Lenkmechanismus.
Regelung bei niedriger Geschwindigkeit: Die präzise Anpassung der beiden Raddrehzahlen unterstützt langsames Fahren, sanftes Abbiegen und kontrollierte Annäherungsbewegungen.
Bahnverfolgung: In Verbindung mit Raddrehzahl-Rückmeldung, Navigationssystemen und Bewegungssteuerungsalgorithmen hilft der Differentialantrieb Robotern, geplanten Routen zu folgen.
Drehung auf der Stelle: Bei einem typischen zweirädrigen Differentialantriebs-Chassis kann der Roboter ungefähr um seine Mitte rotieren, wenn sich das linke und rechte Rad in entgegengesetzte Richtungen drehen.
Der Differentialantrieb hat jedoch auch bestimmte Einschränkungen. Radschlupf, Änderungen der Bodenreibung und Unterschiede zwischen den Drehzahlen des linken und rechten Rads können die Bahnverfolgung beeinflussen. Außerdem kann ein herkömmliches zweirädriges Differentialantriebssystem keine echte seitliche Bewegung direkt ausführen.
Der zentrale Nutzen von Differential-Antriebsrädern besteht darin, durch unabhängige Regelung der Raddrehzahlen und eine vergleichsweise einfache mechanische Konstruktion flexible Lenkung und Bewegungssteuerung bei niedriger Geschwindigkeit zu ermöglichen. Sie eignen sich besonders für AMRs in Innenbereichen sowie für kleine und mittelgroße mobile Roboter.
Warum HONPINE-Radnabenmotoren für Roboter auswählen?
HONPINE entwickelt eigene Antriebssysteme und bietet drei Hauptproduktserien für Radnabenmotoren: Antriebsräder, Differential-Antriebsräder und Lenk-Antriebsräder.
Diese Produkte sind auf unterschiedliche Anforderungen mobiler Roboter an Antrieb und Lenkung ausgelegt und kommen in einer Vielzahl von Geräten und industriellen Anwendungen zum Einsatz, darunter:
Autonome mobile Roboter (AMRs)
Schwerlast-AGVs
Fahrerlose Gabelstapler
Inspektionsroboter
Medizintechnik
Schwere industrielle Transportgeräte
Mit einer breiten Produktpalette und mehreren Modellkonfigurationen unterstützt HONPINE kundenspezifische Lösungen für unterschiedliche Chassisstrukturen, Traglastanforderungen, Antriebskonfigurationen und Betriebsbedingungen.
Unabhängig davon, ob Sie einen kompakten AMR für Innenbereiche, ein industrielles AGV, einen autonomen Gabelstapler oder eine mobile Schwerlast-Transportplattform entwickeln: Die Auswahl einer geeigneten Antriebsradkonfiguration ist entscheidend für zuverlässige Mobilität und eine effiziente Systemintegration.
Kontaktieren Sie HONPINE, um Ihre Anforderungen an den Antrieb mobiler Roboter zu besprechen und eine passende Radnabenmotorlösungfür Ihre Anwendung zu finden.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.
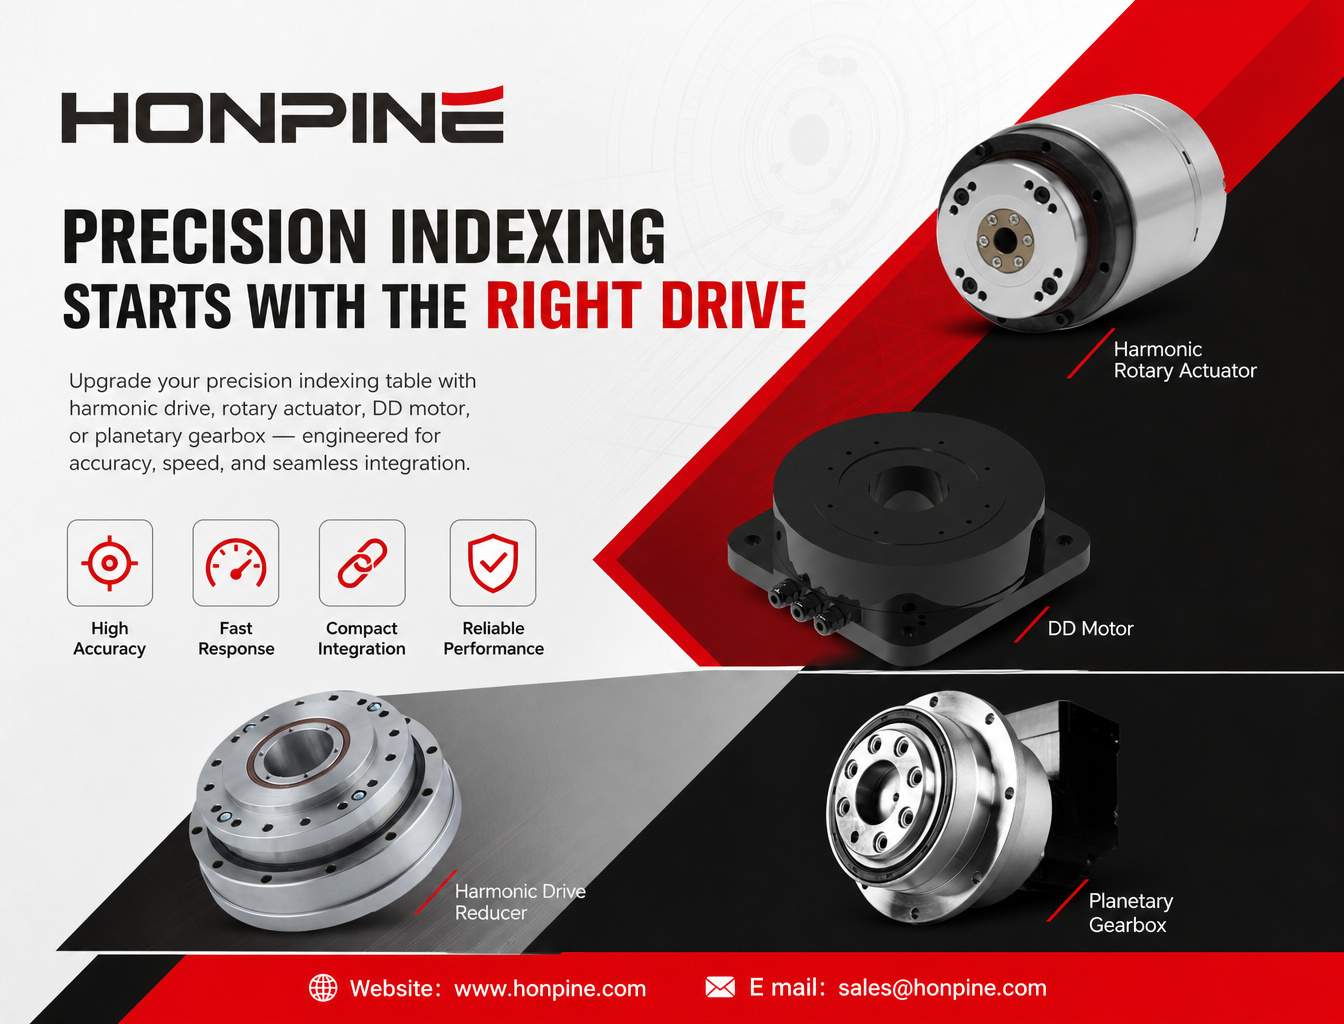
 Wie können Präzisionsgetriebe, harmonische Drehantriebe und Direktantriebsmotoren Präzisionsrundschalttische verbessern?Wie können Hersteller die Genauigkeit, das dynamische Ansprechverhalten und die Integration von Präzisionsrundschalttischen verbessern? Mit der Weiterentwicklung der flexiblen Fertigung können herkömmliche Antriebssysteme vor Herausforderungen wie Spiel, langen Einschwingzeiten und einer komplexen mechanischen Integration stehen. Dieser Artikel zeigt, wie Harmonic-Drive-Getriebe, harmonische Drehantriebe, Direktantriebs-Drehmomentmotoren (DD) und Planetengetriebe praktische Nachrüstlösungen für unterschiedliche Betriebsbedingungen bieten. Indem Hersteller die Antriebsarchitektur auf Positioniergenauigkeit, Taktzeit, Lastträgheit und Einbaubeschränkungen abstimmen, können sie effizientere und zuverlässigere Präzisionsrundschaltsysteme entwickeln.
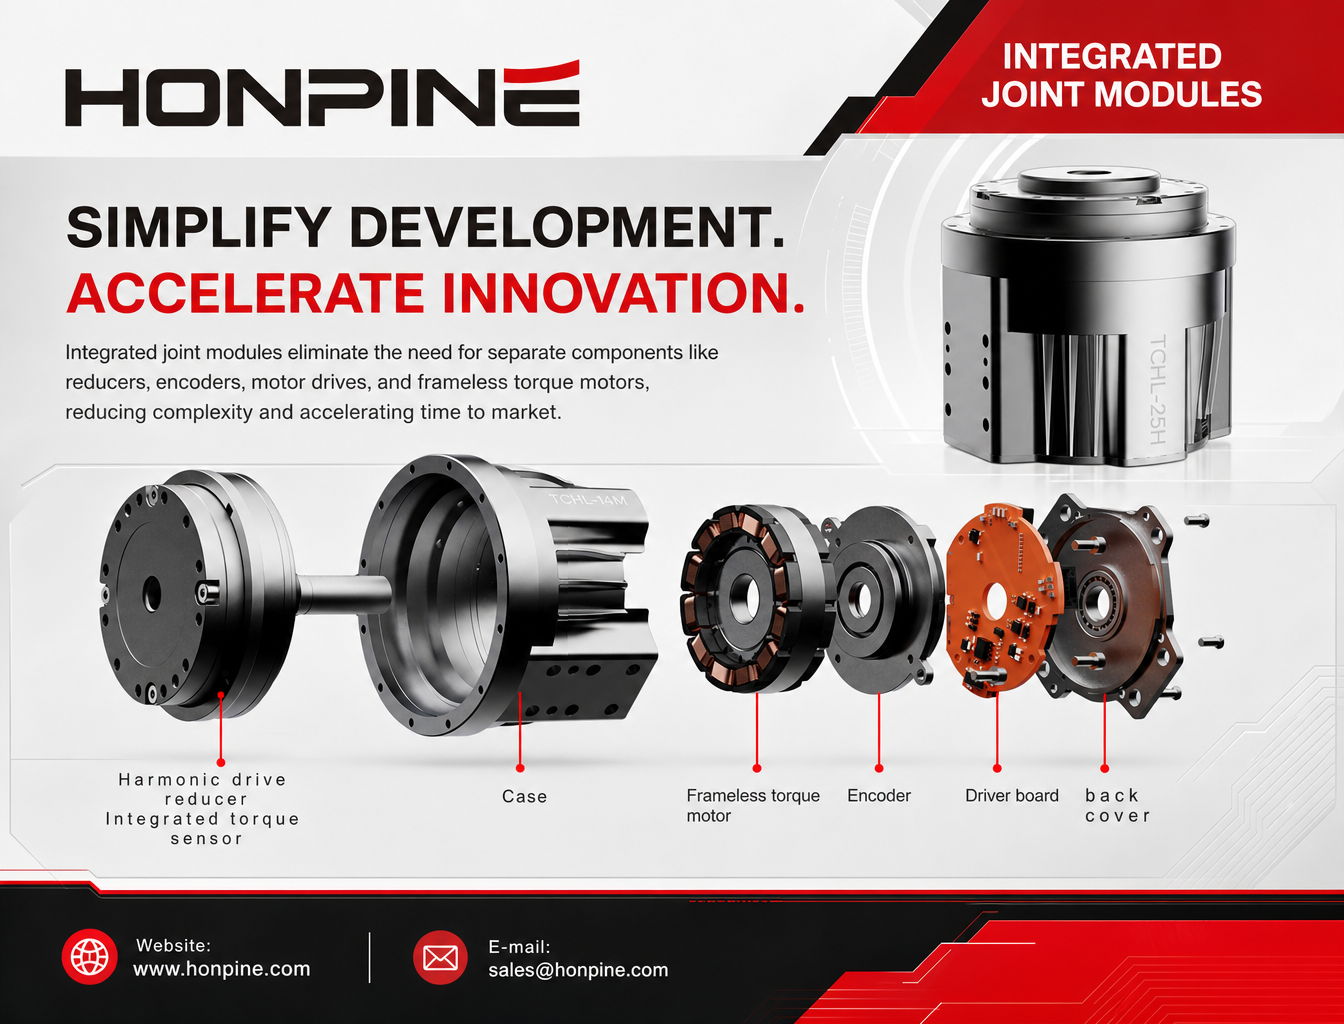
 Sollten Roboterhersteller eigene Gelenkmodule entwickeln oder integrierte Gelenkmodule kaufen?Sollten Roboterhersteller Gelenkmodule selbst entwickeln oder integrierte Gelenkmodule kaufen? Dieser Artikel vergleicht die Vor- und Nachteile beider Ansätze, darunter Entwicklungskosten, technische Kontrolle, Stabilität der Lieferkette, Produktionseffizienz und langfristige Skalierbarkeit. Erfahren Sie, warum eine hybride Beschaffungsstrategie, die Eigenentwicklung mit dem externen Einkauf kombiniert, sich für humanoide Roboter, Roboterarme und verkörperte KI-Systeme zu einer praktischen Option entwickelt.
 Warum sind Flansche an Harmonic- und RV-Getrieben mehr als nur mechanische Befestigungselemente?Ein Flansch an einem Harmonic- oder RV-Getriebe ist mehr als eine Befestigungsschnittstelle. Er spielt eine entscheidende Rolle für die Ausrichtungsgenauigkeit, die Kraftübertragung, die strukturelle Steifigkeit und die Dichtleistung. Selbst geringfügige Fehler bei der Flanschauslegung oder -montage können den Zahneingriff, die Lagerlebensdauer und die Gesamtzuverlässigkeit eines Präzisionsantriebssystems beeinträchtigen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten technischen Funktionen von Getriebeflanschen und erklärt, warum sie bei der Auslegung und Montage von Präzisionsgetriebesystemen sorgfältig berücksichtigt werden sollten.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.
 Warum sind Flansche an Harmonic- und RV-Getrieben mehr als nur mechanische Befestigungselemente?Ein Flansch an einem Harmonic- oder RV-Getriebe ist mehr als eine Befestigungsschnittstelle. Er spielt eine entscheidende Rolle für die Ausrichtungsgenauigkeit, die Kraftübertragung, die strukturelle Steifigkeit und die Dichtleistung. Selbst geringfügige Fehler bei der Flanschauslegung oder -montage können den Zahneingriff, die Lagerlebensdauer und die Gesamtzuverlässigkeit eines Präzisionsantriebssystems beeinträchtigen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten technischen Funktionen von Getriebeflanschen und erklärt, warum sie bei der Auslegung und Montage von Präzisionsgetriebesystemen sorgfältig berücksichtigt werden sollten.
 Wie sollten Hersteller Harmonic-Joint-Module für Roboterarme und Embodied AI im Jahr 2026 aufrüsten?Für Ingenieure, die eine Aufrüstung eines Robotersystems planen, hängt die Wahl des passenden Gelenkmoduls von mehr als einer einzelnen Spezifikation ab. EtherCAT-Synchronisierung, Positionsrückmeldung auf der Abtriebsseite, Drehmomentmessung in Echtzeit, die Fähigkeit zum Dauerbetrieb mit kontinuierlichem Drehmoment und integrierte Sicherheitsfunktionen müssen zusammenwirken, um den Anforderungen der jeweiligen Anwendung gerecht zu werden. Wenn Hersteller diese Faktoren als vollständiges elektromechanisches System bewerten, können sie fundiertere Entscheidungen bei der Auswahl und Integration von Gelenkmodulen sowie hinsichtlich ihrer langfristigen Leistungsfähigkeit treffen.
 Wie reduzieren Planetengetriebe die Drehzahl und erhöhen das Drehmoment in hochpräzisen Automatisierungsanlagen?Wie reduziert ein Planetengetriebe die Drehzahl und erhöht gleichzeitig das Drehmoment in hochpräzisen Automatisierungsanlagen? Durch die Kombination aus einem Sonnenrad, mehreren Planetenrädern und einem innenverzahnten Hohlrad ermöglicht ein Planetengetriebe eine kompakte und effiziente Kraftübertragung für Anwendungen, die eine kontrollierte Bewegung und eine zuverlässige Drehmomentabgabe erfordern. Von Industrierobotern und CNC-Maschinen bis hin zu automatisierten Montagesystemen umfasst die Auswahl des richtigen Getriebes mehr als nur die Wahl einer Untersetzung. Dieser Leitfaden erläutert die Funktionsweise von Planetengetrieben, ihre wichtigsten Vorteile, gängige Anwendungen und praktische Auswahlkriterien, damit Ingenieure eine geeignete Antriebslösung ermitteln können.
 Sollten Sie für einen kollaborativen Roboter ein Harmonic-Joint-Modul in T- oder gerader Bauform wählen?Die Wahl des richtigen Harmonic-Joint-Moduls ist entscheidend, wenn Sie einen kompakten, leistungsstarken kollaborativen Roboter entwickeln. Sollten Sie ein gerades TCHL-Modul oder ein Harmonic-Joint-Modul HTS in T-Bauform verwenden? Beide Konfigurationen ermöglichen präzise Roboterbewegungen, doch ihre unterschiedlichen Ausgangsflanschgeometrien wirken sich auf den Einbauraum, die Verbindung der Glieder, die Kabelführung und die mechanische Integration aus. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Unterschiede zwischen den beiden Ausführungen, ihre Vor- und Nachteile sowie die Auswahl der am besten geeigneten Konfiguration für Ihren kollaborativen Roboterarm.