HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere Betriebstemperatur
Der rahmenlose Drehmomentmotor von HONPINE hat kürzlich erfolgreich Anwendungstests in einem chirurgischen Roboter absolviert und dabei eine hervorragende elektromagnetische Leistung und Bewegungsstabilität gezeigt. Während der Tests erreichte der Motor eine Drehmomentwelligkeit von weniger als 1 % und lag damit deutlich unter dem häufig als Richtwert herangezogenen Zielwert von 2 % für Motoren in chirurgischen Robotern. Übermäßige Drehmomentschwankungen können Vibrationen verursachen und präzise chirurgische Eingriffe beeinträchtigen.
Eine geringe Drehmomentwelligkeit ist für chirurgische Roboter entscheidend, da sie unerwünschte Vibrationen reduziert, die Bewegungsruhe verbessert und eine gleichmäßige Wiedergabe präziser chirurgischer Bewegungen gewährleistet.
Wie erreicht der rahmenlose Drehmomentmotor HONPINE JM der vierten Generation also einen ruhigeren Betrieb bei niedrigen Drehzahlen, geringere Eisenverluste bei hohen Drehzahlen und eine insgesamt verbesserte Wärmeleistung?
In diesem Artikel beleuchten wir die wichtigsten technologischen Verbesserungen bei der elektromagnetischen Auslegung, der Materialauswahl und den Wicklungsverfahren.
1. Was sind die wichtigsten technologischen Verbesserungen des rahmenlosen Drehmomentmotors HONPINE JM der vierten Generation?
Der rahmenlose Drehmomentmotor HONPINE JM der vierten Generation wurde in vier wichtigen Bereichen umfassend verbessert: Magnetkreisauslegung, Pol-Nut-Kombination, Materialauswahl und Wicklungstechnik.
Diese Optimierungen verbessern die Effizienz der elektromagnetischen Energieumwandlung, erhöhen die Drehmomentdichte, reduzieren Leistungsverluste und begrenzen den Temperaturanstieg. So wird ein stabiler und effizienter Betrieb unter unterschiedlichsten Betriebsbedingungen ermöglicht.
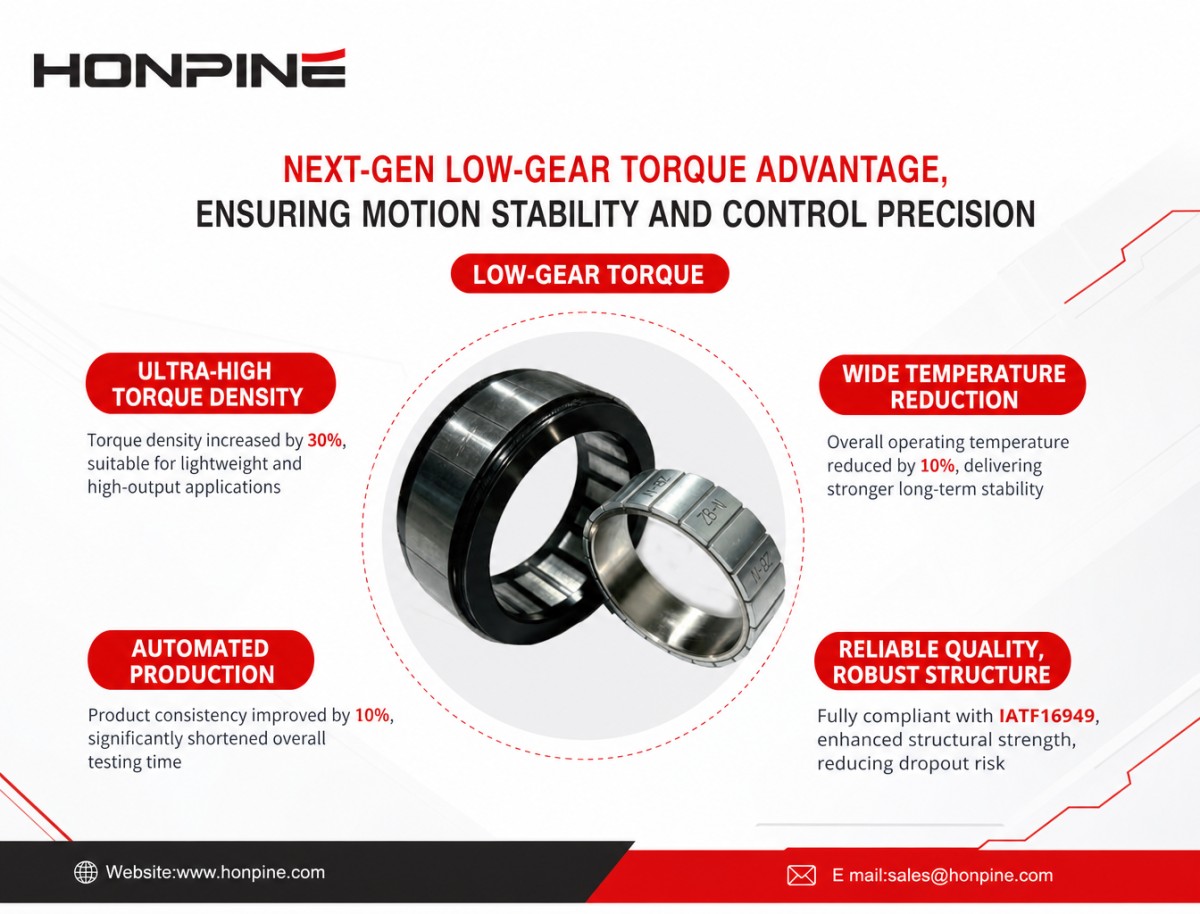
Optimierte elektromagnetische Auslegung
Dank einer optimierten Pol-Nut-Kombination erreicht der Motor einen höheren Wicklungsfaktor, wodurch die elektromagnetische Ausnutzung und das Drehmoment verbessert werden.
Der Motor verfügt zudem über einen Stator mit großer Bohrung und einen Rotor mit großem Innendurchmesser. Diese Konfiguration verbindet eine hohe Drehmomentdichte mit einer leichten Bauweise und ermöglicht zugleich eine flexiblere Integration in kompakte Geräte.
Darüber hinaus hat HONPINE den magnetischen Luftspalt sowie die topologische Geometrie von Stator und Rotor optimiert. Dadurch wird das Rastmoment auf etwa 1 % des Nenndrehmoments reduziert, was dazu beiträgt, Drehmomentschwankungen bei niedrigen Drehzahlen zu minimieren.
Auch die harmonische Verzerrung der Gegen-EMK wird auf höchstens 1 % begrenzt, wodurch die elektromagnetische Gleichmäßigkeit und die Bewegungsruhe weiter verbessert werden.
2. Wie erreicht der Motor eine Senkung der Betriebstemperatur um 10 %?
Das Wärmemanagement ist bei rahmenlosen Drehmomentmotoren ein entscheidender Faktor. Dies gilt insbesondere für kompakte Roboterachsen und Präzisionsgeräte, bei denen der Einbauraum begrenzt und die Wärmeableitung anspruchsvoll ist.
Der Motor HONPINE JM der vierten Generation senkt die Betriebstemperatur durch Optimierungen an Kernmaterialien, Permanentmagneten, Isoliersystemen und Wicklungsverfahren.
Elektroblech hoher Güte für geringere Eisenverluste
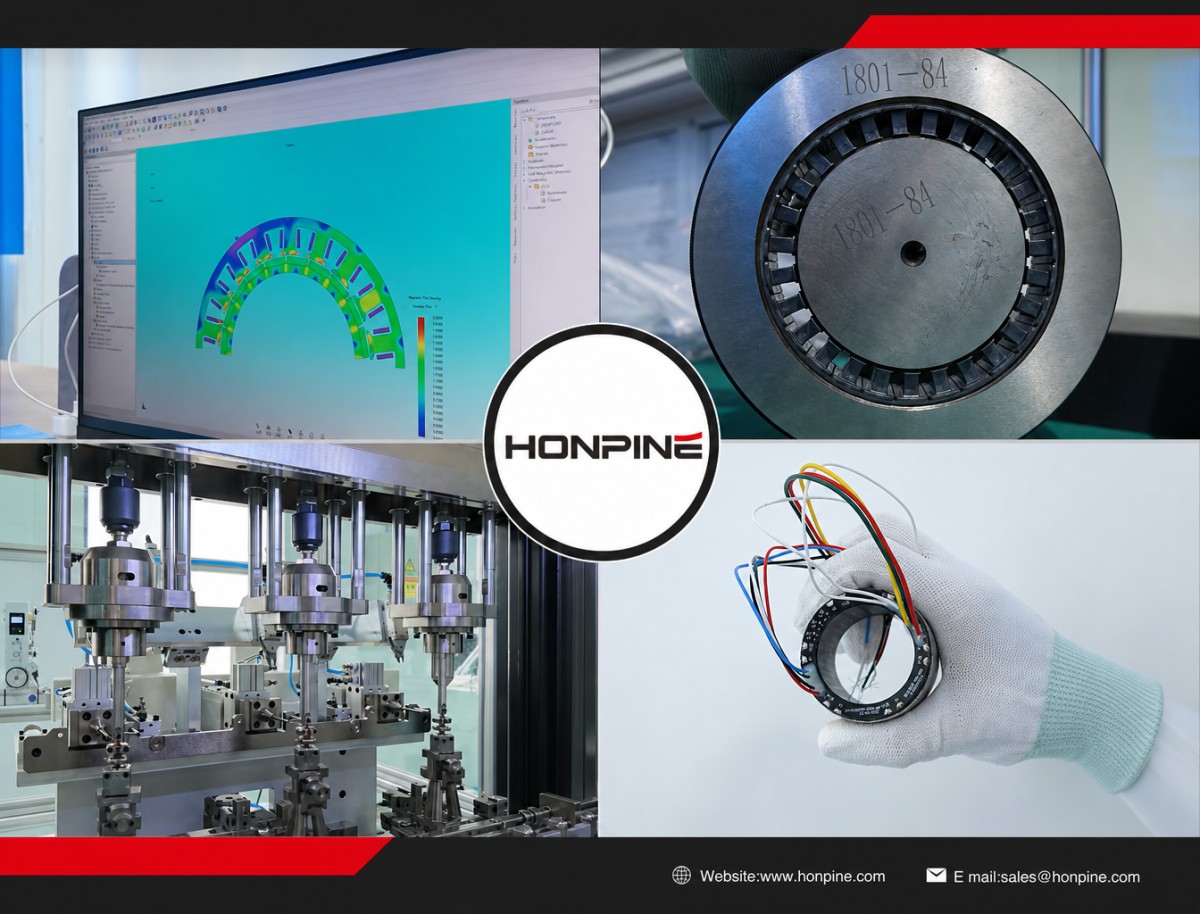
Stator und Rotor bestehen aus 0,2 mm dickem, hochwertigem nicht kornorientiertem Elektroblech. Die dünneren Bleche tragen zur Verringerung der Wirbelstromverluste bei, während die magnetischen Eigenschaften des Materials unter vergleichbaren Betriebsbedingungen eine höhere magnetische Flussdichte ermöglichen.
So kann der Motor eine höhere elektromagnetische Leistung bei geringeren Eisenverlusten liefern, insbesondere im Betrieb mit hohen Drehzahlen.
Hochleistungs-Permanentmagnete für anspruchsvolle Betriebsbedingungen
Der Motor verwendet Permanentmagnete der hochwertigen UH-Serie mit hoher Remanenz, hoher Koerzitivfeldstärke und ausgezeichneter Temperaturbeständigkeit.
Diese Eigenschaften tragen dazu bei, die magnetische Leistung auch bei hohen Temperaturen aufrechtzuerhalten und das Risiko einer irreversiblen Entmagnetisierung zu verringern.
Um dem begrenzten Einbauraum rahmenloser Motoren Rechnung zu tragen, hat HONPINE außerdem die Abmessungen der Magnete und die Anordnung des Magnetkreises optimiert. Die kompakte Auslegung gewährleistet eine effiziente Leistungsabgabe auch bei hohen Drehzahlen, hohem Drehmoment und hoher Überlast.
Hochtemperatur-Isoliermaterialien für langfristige Zuverlässigkeit
Das Isoliersystem erfüllt die Anforderungen der Isolierstoffklasse F oder höher und ist für Temperaturen über 150 °C ausgelegt.
Wichtige Komponenten wie Permanentmagnete, Lackdrähte, Isolierkörper und Imprägniermaterialien werden für eine Temperaturbeständigkeit von bis zu 180 °C ausgewählt.
Diese Materialspezifikationen unterstützen den langfristigen Betrieb unter anspruchsvollen thermischen Bedingungen und tragen dazu bei, die Anforderungen an den Dauerbetrieb von Robotersystemen zu erfüllen.
Fortschrittliche Wicklungstechnik für geringere Kupferverluste
Der Motor HONPINE JM der vierten Generation nutzt ein automatisiertes, kontinuierliches Mehrnut-Wicklungsverfahren und erreicht damit einen Nutfüllfaktor von bis zu 80 %.
Ein höherer Nutfüllfaktor verringert den Wicklungswiderstand und die Kupferverluste bei vergleichbaren Drehmomentbedingungen. Dadurch lässt sich der Temperaturanstieg begrenzen und zugleich die Überlastfähigkeit verbessern.
Das automatisierte Wicklungsverfahren reduziert außerdem die Anzahl der Lötstellen und trägt so zu einer höheren Zuverlässigkeit der elektrischen Verbindungen und einer gleichmäßigeren Motorleistung bei.
Durch die Kombination aus elektromagnetischer Optimierung, fortschrittlichen Materialien und automatisierten Fertigungsprozessen bietet HONPINE einen rahmenlosen Drehmomentmotor für Hochleistungs-Roboteranwendungen, darunter humanoide Roboter, chirurgische Roboter und Präzisionsautomatisierungsgeräte.
3. Mehrere Modelle und flexible Konfigurationsoptionen
Um den unterschiedlichen Drehmoment- und Drehzahlanforderungen von Roboterachsen und Präzisionsbewegungssystemen gerecht zu werden, bietet HONPINE eine Reihe rahmenloser Drehmomentmotoren mit verschiedenen Drehzahlkonfigurationen an.
Das Standardproduktprogramm umfasst Motoren mit Außendurchmessern von 38 mm bis 140 mm. Konfigurationen für hohe, mittlere und niedrige Drehzahlen sind verfügbar.
Der Drehmomentbereich liegt je nach Modell und Betriebsbedingungen bei etwa 3 Nm bis 13 Nm.
Optional sind Hall-Sensoren und Temperatursensoren erhältlich. So können Kunden je nach Anwendungsanforderungen geeignete Lösungen für die Rückmeldung und Temperaturüberwachung auswählen.
Dank dieser Konfigurationsoptionen eignet sich der rahmenlose Drehmomentmotor HONPINE JM für die Integration in Roboterachsen, chirurgische Robotersysteme, Präzisionspositioniergeräte und andere kompakte Direktantriebsanwendungen.
4. Rahmenloser Drehmomentmotor JM der zweiten und vierten Generation im Vergleich: Was hat sich geändert?
Um die Leistungsverbesserungen besser nachvollziehen zu können, vergleichen wir die rahmenlosen Drehmomentmotoren HONPINE JM der zweiten und vierten Generation am Beispiel eines Motors mit 38 mm Außendurchmesser und 6 mm Eisenkernlänge.
Leistungsvergleich der Motoren JM der zweiten und vierten Generation
Der Vergleich zeigt die durch die Optimierung der elektromagnetischen Auslegung, die Verbesserung der Materialien und die Optimierung der Fertigungsprozesse erzielten Fortschritte.
Hinweis: Fügen Sie verifizierte Prüfdaten beider Generationen in die Vergleichstabelle ein. Stellen Sie sicher, dass Drehmoment, Drehzahl, Temperaturanstieg und weitere Leistungsparameter unter gleichwertigen Prüfbedingungen gemessen wurden.
5. Automatisierte Fertigung für gleichbleibende Motorqualität
Die Serie rahmenloser Drehmomentmotoren von HONPINE wird inzwischen automatisiert in Serie gefertigt.
Die automatisierte Fertigung trägt dazu bei, eine stabile Produktionskapazität sicherzustellen und gleichzeitig Maßtoleranzen und Fertigungsgenauigkeit streng zu kontrollieren.
Zusammen mit optimierten Produktionsabläufen und Qualitätsprüfverfahren unterstützt dies eine gleichbleibende Produktleistung und zuverlässige Fertigung und hilft Kunden, Risiken bei der Komponentenauswahl und Integration zu verringern.
Da die Nachfrage nach leistungsstarker Bewegungssteuerung in der Robotik, Medizintechnik und Präzisionsautomatisierung weiter wächst, setzt HONPINE seine Arbeit an der Weiterentwicklung der Technologie für rahmenlose Drehmomentmotoren fort.
Suchen Sie einen rahmenlosen Motor mit hoher Drehmomentdichte für Ihre Anwendung?
Wenden Sie sich an HONPINE, um die aktuellen technischen Daten und Produktinformationen zum rahmenlosen Drehmomentmotor JM der vierten Generation anzufordern.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
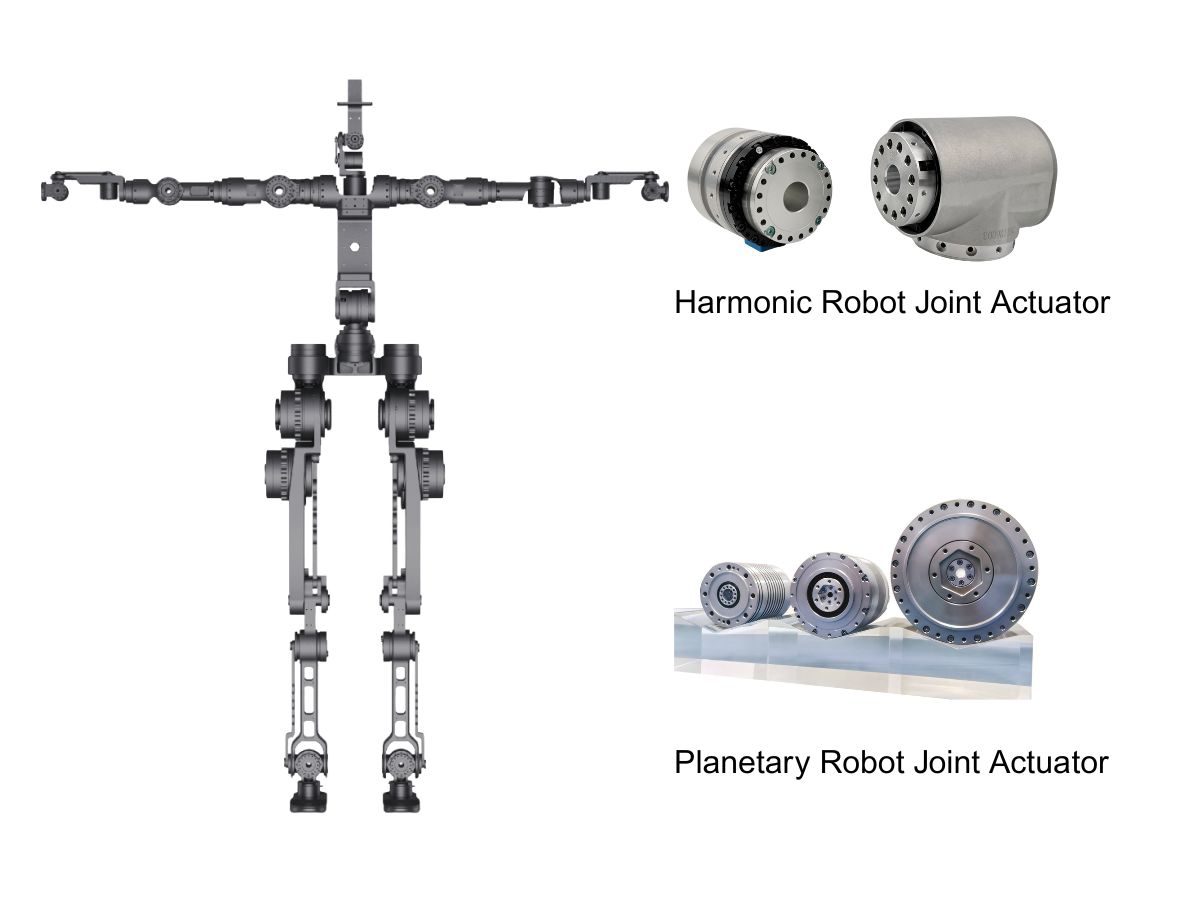
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
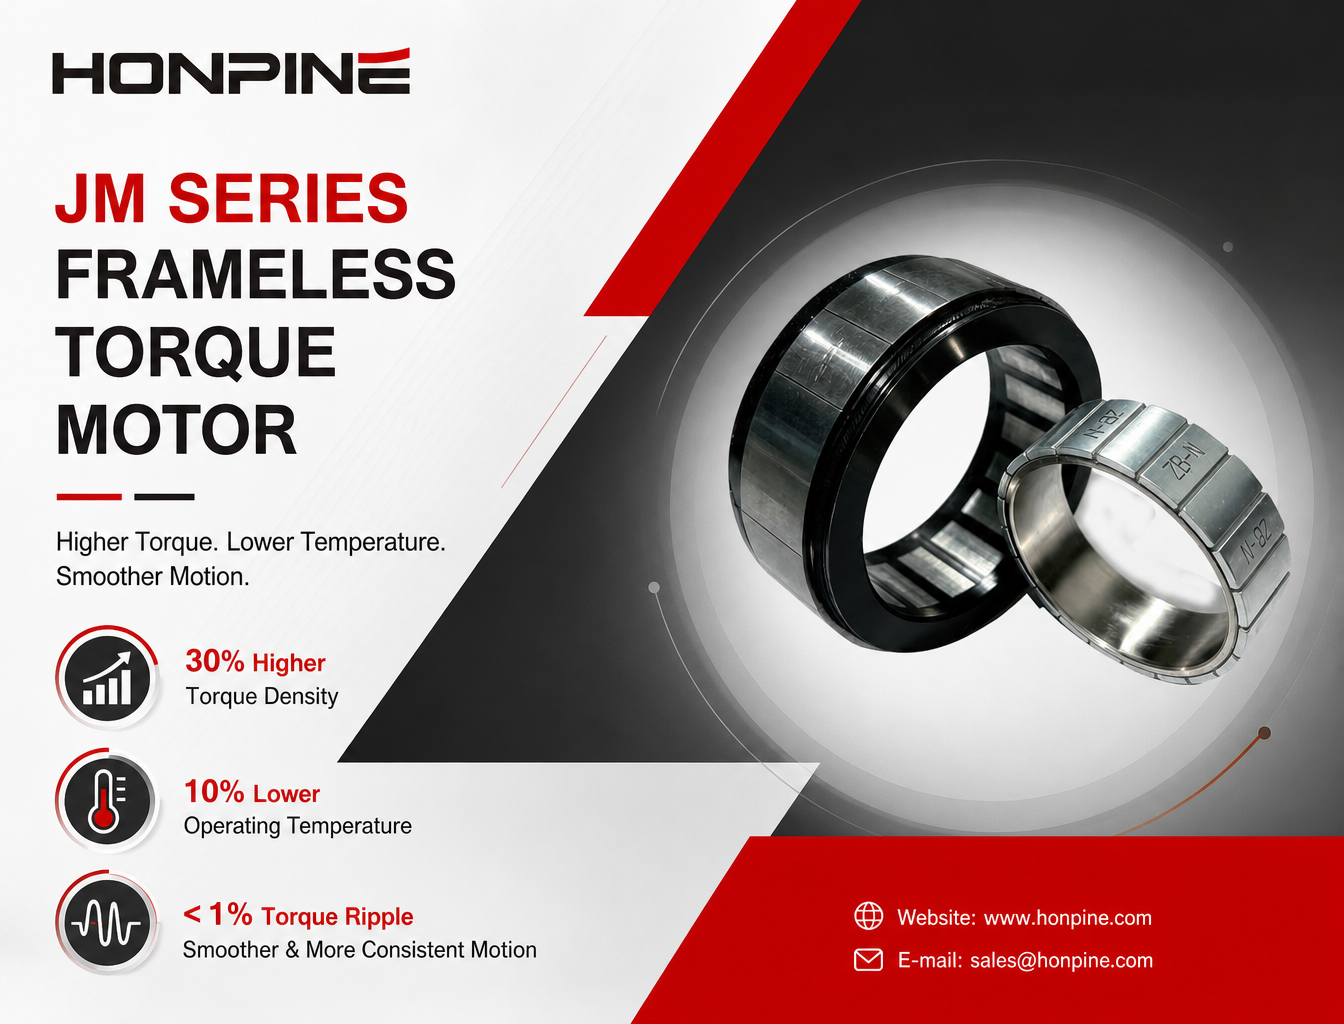
 HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere BetriebstemperaturMit dem Fortschritt der Robotik steigen auch die Anforderungen an die Drehmomentdichte, die Bewegungsstabilität und das Wärmemanagement von Drehmomentmotoren ohne Rahmen. Der Drehmomentmotor HONPINE JM der vierten Generation erreicht durch Verbesserungen am elektromagnetischen Design, bei den Kernmaterialien und der Wicklungstechnologie eine um 30 % höhere Drehmomentdichte und eine um 10 % niedrigere Betriebstemperatur. Mit einer auf unter 1 % begrenzten Drehmomentwelligkeit ermöglicht er einen ruhigeren Betrieb bei niedrigen Drehzahlen und eine höhere Bewegungsgenauigkeit. Dadurch eignet er sich für anspruchsvolle Anwendungen wie chirurgische Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen. Wie erzielt HONPINE diese Leistungsverbesserungen? Sehen wir uns die Details an.
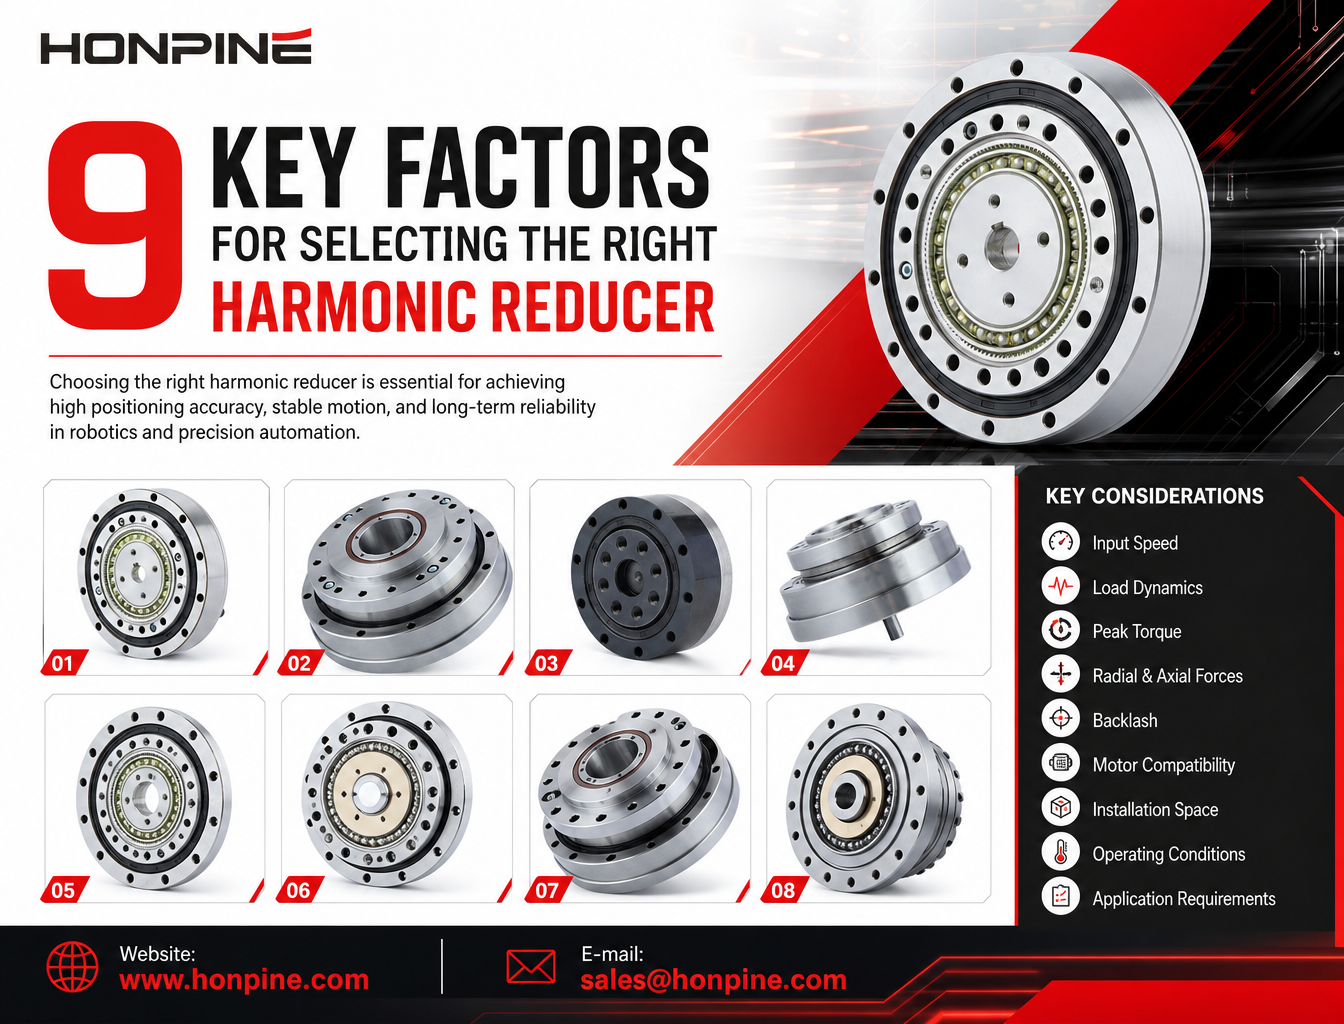
 So wählen Sie ein Harmonic-Drive-Getriebe aus: 9 wichtige Faktoren, die Sie kennen solltenWarum entscheiden sich immer mehr Robotikunternehmen für integrierte Robotergelenkmodule statt für herkömmliche dezentrale Antriebssysteme? Mit der Weiterentwicklung humanoider Roboter, kollaborativer Roboter und Reha-Exoskelette suchen Hersteller nach kompakteren, leichteren und einfacher zu integrierenden Bewegungslösungen. Ein integriertes Robotergelenkmodul vereint wichtige Komponenten wie einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, einen Servoantrieb, Encoder und ein Abtriebslager in einer Baugruppe. Diese Architektur kann die mechanische Komplexität verringern, die Verkabelung vereinfachen, die Integration der Bewegungssteuerung verbessern und die Entwicklungszyklen von Robotern verkürzen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, sechs wichtige Vorteile integrierter Robotergelenkmodule und vergleicht sie mit herkömmlichen dezentralen Antriebskonfigurationen.
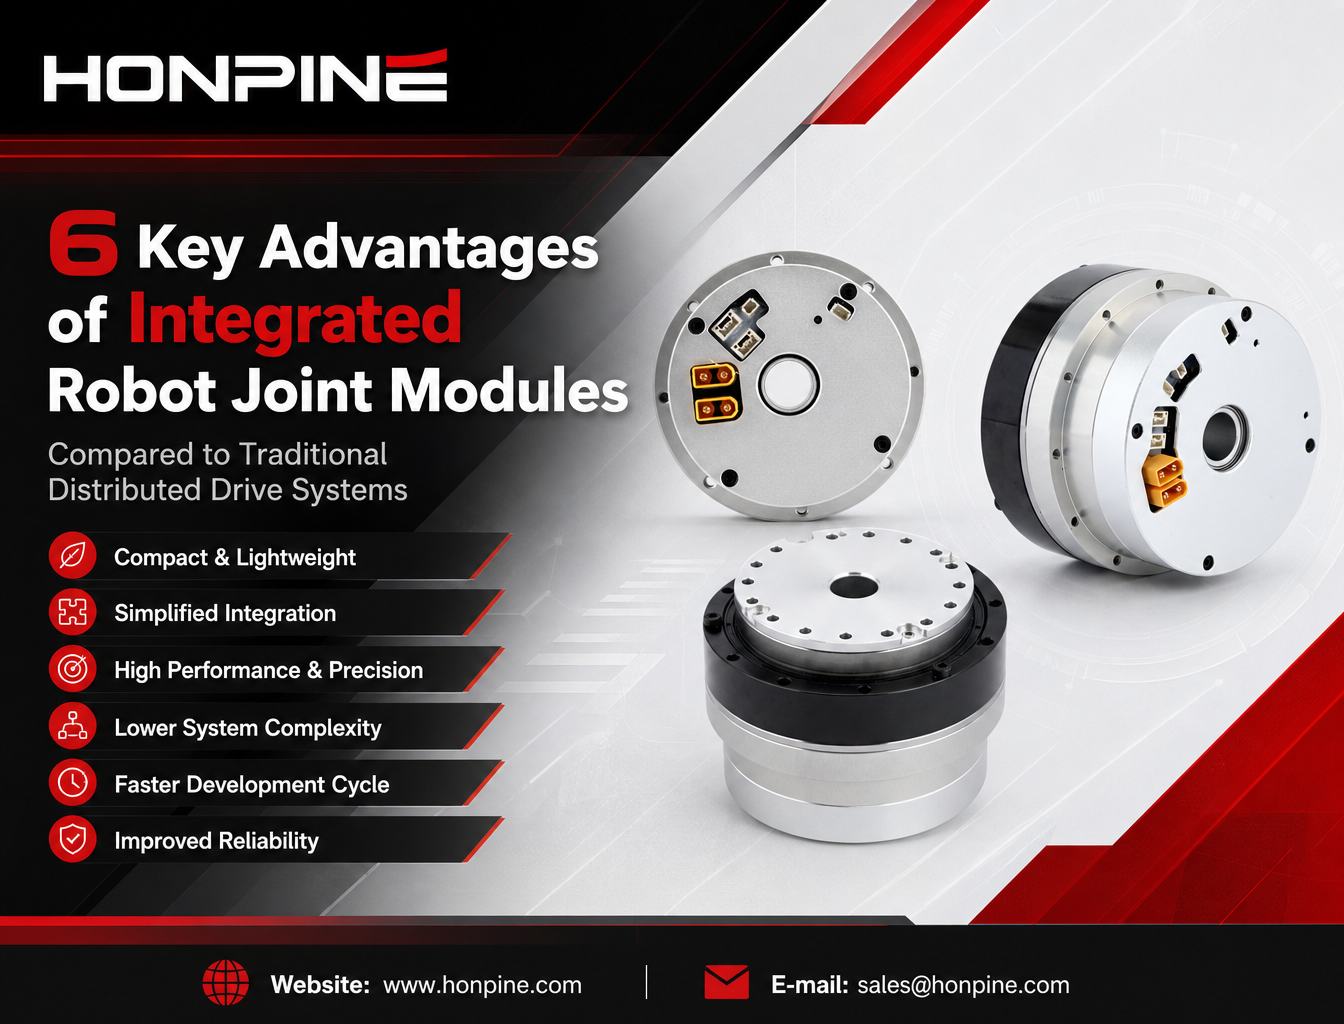
 Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?Integrierte Robotergelenkmodule vereinen Motoren, Wellgetriebe, Servoantriebe, Encoder und Abtriebslager in kompakten Einheiten. Dieser Artikel vergleicht integrierte und verteilte Antriebsarchitekturen und untersucht ihre Unterschiede hinsichtlich Drehmomentdichte, mechanischer Zuverlässigkeit, Bewegungssteuerung, Entwicklungseffizienz und praktischer Roboteranwendungen.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 HONPINE JM Drehmomentmotor ohne Rahmen der vierten Generation: 30 % höhere Drehmomentdichte und 10 % niedrigere BetriebstemperaturMit dem Fortschritt der Robotik steigen auch die Anforderungen an die Drehmomentdichte, die Bewegungsstabilität und das Wärmemanagement von Drehmomentmotoren ohne Rahmen. Der Drehmomentmotor HONPINE JM der vierten Generation erreicht durch Verbesserungen am elektromagnetischen Design, bei den Kernmaterialien und der Wicklungstechnologie eine um 30 % höhere Drehmomentdichte und eine um 10 % niedrigere Betriebstemperatur. Mit einer auf unter 1 % begrenzten Drehmomentwelligkeit ermöglicht er einen ruhigeren Betrieb bei niedrigen Drehzahlen und eine höhere Bewegungsgenauigkeit. Dadurch eignet er sich für anspruchsvolle Anwendungen wie chirurgische Roboter, humanoide Roboter und Präzisionsautomatisierungsanlagen. Wie erzielt HONPINE diese Leistungsverbesserungen? Sehen wir uns die Details an.
 So wählen Sie ein Harmonic-Drive-Getriebe aus: 9 wichtige Faktoren, die Sie kennen solltenWarum entscheiden sich immer mehr Robotikunternehmen für integrierte Robotergelenkmodule statt für herkömmliche dezentrale Antriebssysteme? Mit der Weiterentwicklung humanoider Roboter, kollaborativer Roboter und Reha-Exoskelette suchen Hersteller nach kompakteren, leichteren und einfacher zu integrierenden Bewegungslösungen. Ein integriertes Robotergelenkmodul vereint wichtige Komponenten wie einen rahmenlosen Drehmomentmotor, ein Harmonic-Drive-Getriebe, einen Servoantrieb, Encoder und ein Abtriebslager in einer Baugruppe. Diese Architektur kann die mechanische Komplexität verringern, die Verkabelung vereinfachen, die Integration der Bewegungssteuerung verbessern und die Entwicklungszyklen von Robotern verkürzen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, sechs wichtige Vorteile integrierter Robotergelenkmodule und vergleicht sie mit herkömmlichen dezentralen Antriebskonfigurationen.
 Warum entscheiden sich immer mehr Unternehmen für integrierte Robotergelenkmodule?Integrierte Robotergelenkmodule vereinen Motoren, Wellgetriebe, Servoantriebe, Encoder und Abtriebslager in kompakten Einheiten. Dieser Artikel vergleicht integrierte und verteilte Antriebsarchitekturen und untersucht ihre Unterschiede hinsichtlich Drehmomentdichte, mechanischer Zuverlässigkeit, Bewegungssteuerung, Entwicklungseffizienz und praktischer Roboteranwendungen.
 Warum wechseln immer mehr Roboter von herkömmlichen Antriebssystemen zu integrierten Radnaben-Servomotoren?Mit der Weiterentwicklung mobiler Roboter hin zu autonomer Navigation, flexiblem Betrieb und immer komplexeren Einsatzumgebungen stehen herkömmliche verteilte Antriebssysteme vor neuen Herausforderungen. Separate Motoren, Getriebe, Kupplungen und Übertragungskomponenten können die Komplexität des Fahrgestells erhöhen und den verfügbaren Einbauraum einschränken. Deshalb setzen immer mehr Roboterhersteller auf integrierte Radnaben-Servomotoren. Indem wichtige Antriebskomponenten in einer kompakten Radeinheit zusammengefasst werden, eröffnen Radnabenmotoren neue Möglichkeiten, die Antriebsintegration, Bewegungssteuerung und Fahrgestellkonstruktion zu verbessern. In diesem Artikel beleuchten wir die wichtigsten Leistungsanforderungen mobiler Roboter, erläutern die Vorteile integrierter Radnabenmotoren und zeigen, wie die Antriebsräder, gelenkten Antriebsräder und Differentialantriebsräder von HONPINE verschiedene AGV- und AMR-Anwendungen unterstützen.
 Warum sind Flansche an Harmonic- und RV-Getrieben mehr als nur mechanische Befestigungselemente?Ein Flansch an einem Harmonic- oder RV-Getriebe ist mehr als eine Befestigungsschnittstelle. Er spielt eine entscheidende Rolle für die Ausrichtungsgenauigkeit, die Kraftübertragung, die strukturelle Steifigkeit und die Dichtleistung. Selbst geringfügige Fehler bei der Flanschauslegung oder -montage können den Zahneingriff, die Lagerlebensdauer und die Gesamtzuverlässigkeit eines Präzisionsantriebssystems beeinträchtigen. In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten technischen Funktionen von Getriebeflanschen und erklärt, warum sie bei der Auslegung und Montage von Präzisionsgetriebesystemen sorgfältig berücksichtigt werden sollten.