Wie beeinflussen die Trends der Robotikbranche 2026 die Nachfrage nach integrierten Gelenkmodulen und Radnabenmotoren?
Hallo zusammen, ich bin Allen Li, Gründer von HONPINE. Heute möchte ich meine Beobachtungen zur Servicerobotikbranche in den Jahren 2025–2026 teilen und darüber sprechen, wie sich die aktuellen Trends in der Robotikbranche auf die Nachfrage nachintegrierten GelenkmodulenundRadnabenmotorenauswirken.
Die Robotikbranche hat sowohl technologisch als auch in puncto Leistungsfähigkeit erhebliche Fortschritte erzielt. Doch mit der zunehmenden Annäherung von Robotern an den kommerziellen Einsatz und die Serienfertigung werden die Anforderungen verschiedener Anwendungen und Hersteller immer vielfältiger.
Im Jahr 2026 entwickeln die Roboterhersteller, mit denen wir zusammenarbeiten, eine Vielzahl von Robotersystemen, darunter humanoide Roboter, Zweiarmsysteme, vierbeinige Roboter, Radroboter, kollaborative Roboter, mobile Manipulatoren, Roboter mit geschickten Händen, Exoskelett-Roboter und Spezialroboter.
Viele Robotikunternehmen entwickeln zunehmend vielfältigere, multifunktionale und KI-gestützte Robotersysteme.
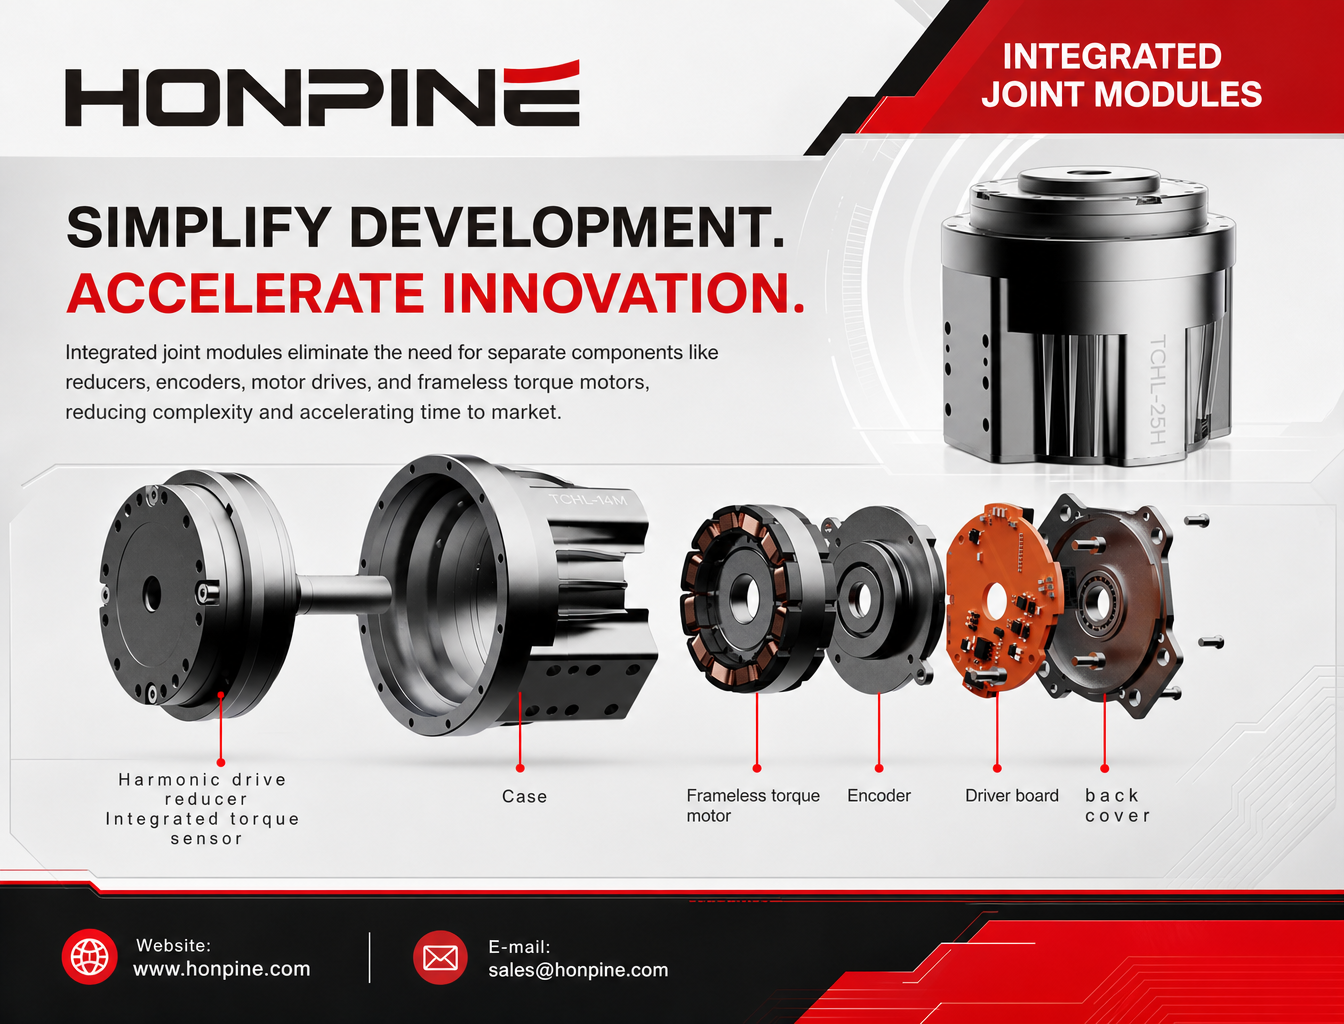
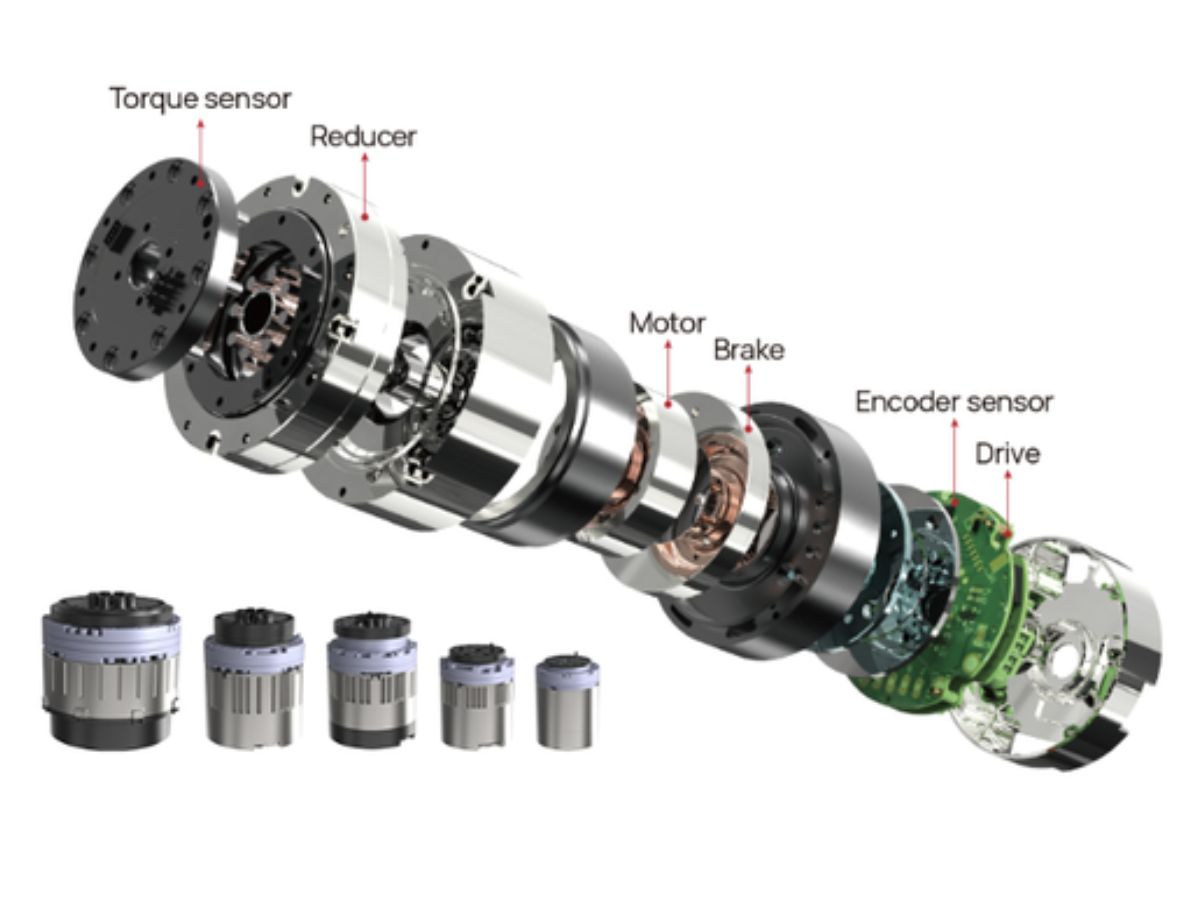
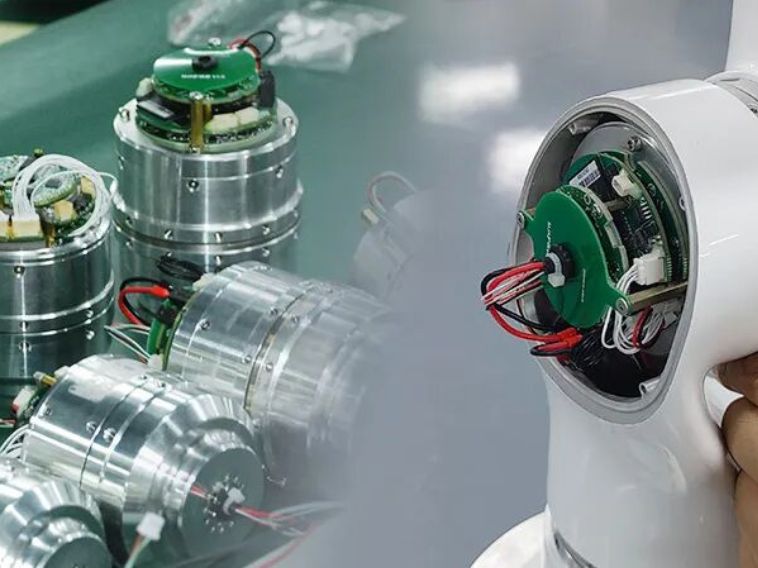
Wenn Roboter aus Laborumgebungen in reale Arbeitsumgebungen übergehen, müssen ihre Antriebssysteme eine höhere Zuverlässigkeit und Wartungsfreundlichkeit sowie eine gleichbleibende Fertigungsqualität bieten. Die Integration von Motoren, Getrieben, Encodern, Sensoren und Steuerungen in geprüfte Funktionsmodule trägt dazu bei, wiederkehrende Integrationsarbeiten zu reduzieren und die Systementwicklung zu vereinfachen.
Damit stellt sich eine wichtige Frage: Warum entscheiden sich immer mehr Roboterhersteller fürintegrierte GelenkmoduleundRadnabenmotoren, statt jede Antriebskomponente selbstständig zu entwickeln?
Warum werden integrierte Gelenkmodule und Radnabenmotoren in der Robotik immer wichtiger?
Die steigende Nachfrage nachintegrierten Antriebslösungenhängt eng mit den veränderten Anforderungen an die Entwicklung und Fertigung von Robotern zusammen.
1. Verkürzung der Entwicklungszyklen für Roboter
Vormontierte Antriebsmodule reduzieren den Zeitaufwand für die Komponentenauswahl, die mechanische Konstruktion, die elektrische Integration und die Systeminbetriebnahme. Dadurch können sich Entwicklungsteams stärker auf die Roboterarchitektur, Bewegungsalgorithmen und anwendungsspezifische Entwicklungen konzentrieren.
2. Verbesserung der Produktreproduzierbarkeit und der Effizienz in der Serienfertigung
Standardisierte Funktionsmodule helfen Herstellern, eine gleichbleibendere Leistung bei verschiedenen Robotereinheiten sicherzustellen. Dies ist besonders wichtig beim Übergang von der Prototypenentwicklung zur Kleinserienfertigung und schließlich zur Großserienfertigung.
3. Verbesserung der mechanischen und elektrischen Kompatibilität
Motoren, Getriebe, Encoder, Sensoren und Steuerungen müssen als abgestimmtes System zusammenarbeiten. Integrierte Lösungen können Kompatibilitätsprobleme zwischen Komponenten reduzieren und die mechanische Montage, Verkabelung, Kommunikation und Steuerungsintegration vereinfachen.
4. Unterstützung verschiedener Roboterarchitekturen
Verschiedene Robotertypen erfordern unterschiedliche Antriebskonfigurationen. Integrierte Gelenkmodule eignen sich für zahlreiche Anwendungen in Gelenkrobotern, humanoiden Robotern, vierbeinigen Robotern und kollaborativen Robotern, während Radnabenmotoren kompakte Antriebslösungen für Radroboter und mobile Robotikplattformen bieten.
5. Verringerung des langfristigen Wartungsaufwands und der Komplexität der Lieferkette
Der Einkauf und die Verwaltung mehrerer Einzelkomponenten können die Komplexität der Lieferantenkoordination, Ersatzteilverwaltung und Wartung erhöhen. Integrierte Module vereinfachen die Komponentenverwaltung und ermöglichen einen stärker standardisierten Ansatz für Wartung und Austausch.
6. Mehr Freiraum für Robotikunternehmen, sich auf ihre Kerntechnologien zu konzentrieren
Wenn Roboterhersteller die Entwicklung und Integration zentraler Antriebskomponenten spezialisierten Lieferanten übertragen, können sie mehr technische Ressourcen auf ihre eigenen Wettbewerbsvorteile konzentrieren, etwa auf KI-Algorithmen, Wahrnehmungssysteme, Bewegungsplanung und Anwendungsentwicklung.
Die Roboterentwicklung verlagert sich vom Design einzelner Komponenten hin zur Zusammenarbeit auf Systemebene
In frühen Phasen der Roboterentwicklung konzentrieren sich Entwicklungsteams häufig auf die Leistungsdaten einzelner Gelenke, darunter Drehmoment, Drehzahl, Positioniergenauigkeit und Tragfähigkeit.
Mit zunehmender Komplexität der Roboterstrukturen reicht die Leistung einzelner Komponenten allein jedoch nicht mehr aus, um die Gesamtleistung eines Roboters zu bestimmen.
Ein humanoider Roboter kann beispielsweise über Dutzende Gelenke verfügen, die zusammenarbeiten. Seine Leistung hängt nicht nur vom Drehmoment und der Drehzahl jedes Gelenkmoduls ab, sondern auch von der Bewegungskoordination, der Drehmomentrückmeldung, den Steuerungsalgorithmen und der Kommunikation zwischen den verschiedenen Antriebseinheiten.
Roboterentwickler müssen daher mehrere technische Disziplinen koordinieren, darunter:
Mechanische Konstruktion und strukturelle Integration.
Drehmomentrückmeldung der Gelenke und Bewegungssteuerungsalgorithmen.
Kommunikation und Datenaustausch zwischen Antriebseinheiten.
Mehrachsige Bewegungskoordination und Synchronisierung.
Thermisches Management und langfristige Betriebsstabilität.
Das bedeutet, dass integrierte Gelenkmodule nicht mehr lediglich Kombinationen aus Motoren und Getrieben sind. Sie entwickeln sich zu wichtigen Funktionseinheiten innerhalb der gesamten Robotersteuerungsarchitektur.
Ebenso müssen Radnabenmotoren in mobilen Robotern mit Lenksystemen, Navigationsalgorithmen, Fahrgestellstrukturen und Bewegungssteuerungen zusammenarbeiten.
Die Zukunft der Roboterantriebssysteme wird zunehmend davon abhängen, wie effektiv einzelne Module als Teil einer vollständigen Robotikplattform zusammenarbeiten.
Die Zuverlässigkeit im langfristigen Betrieb wird ebenso wichtig wie die anfängliche Leistung
Der Wettbewerb in der Robotikbranche geht allmählich über das Streben nach einzelnen Leistungsdaten hinaus.
Roboterhersteller müssen künftig Leistung, Zuverlässigkeit, Fertigungskosten und Anforderungen über den gesamten Produktlebenszyklus hinweg in Einklang bringen.
Ein Roboter, der bei ersten Tests gute Ergebnisse erzielt, kann im kontinuierlichen Betrieb unter realen Arbeitsbedingungen dennoch vor Herausforderungen stehen. Thermische Eigenschaften, Komponentenverschleiß, Wartungszugänglichkeit, Austauschkosten und Versorgungssicherheit beeinflussen allesamt seine wirtschaftliche Tragfähigkeit.
Dadurch verändert sich auch die Beziehung zwischen Roboterherstellern und Lieferanten zentraler Komponenten. Sie beschränkt sich möglicherweise nicht mehr auf eine konventionelle Einkaufsbeziehung.
In der frühen Entwicklungsphase müssen Lieferanten gegebenenfalls an der mechanischen Konstruktion, der Auswahl des Antriebssystems und der Parameterabstimmung mitwirken.
Bei der Produktvalidierung müssen beide Seiten möglicherweise gemeinsame Tests, Leistungsbewertungen und technische Anpassungen durchführen.
Während der Serienfertigung müssen Lieferanten eine stabile Lieferfähigkeit, eine gleichbleibende Produktqualität und einen zeitnahen technischen Support gewährleisten.
Für Roboterhersteller wird die Auswahl eines Antriebssystemlieferanten daher zunehmend zu einer langfristigen technischen Entscheidung und Entscheidung für die Lieferkette – und nicht mehr nur zu einer Einkaufsentscheidung für Komponenten.
Wie begegnet HONPINE den veränderten Anforderungen der Robotikbranche?
Bei HONPINE sind wir davon überzeugt, dass Produktentwicklung und Fertigungsplanung eng an die Veränderungen des Robotikmarktes gekoppelt sein sollten.
UnsereRobotergelenkmoduleundRadnabenmotorenwerden entwickelt, um den sich wandelnden Anforderungen verschiedener Roboterarchitekturen und realer Anwendungen gerecht zu werden.
Wir konzentrieren uns auf integrierte Antriebslösungen, die Roboterherstellern helfen, die Systemintegration zu vereinfachen, die Produktkonsistenz zu verbessern und den Übergang von der Prototypenentwicklung zur kommerziellen Fertigung zu beschleunigen.
Auch der Kundensupport ist ein wichtiger Bestandteil unseres Ansatzes.
Anstatt uns ausschließlich auf die Produktlieferung zu konzentrieren, legt HONPINE Wert auf persönliche technische Kommunikation und Kundendienst. Wir begleiten unsere Kunden in den verschiedenen Entwicklungsphasen – vom ersten Prototypenbau und Mustertests über Kleinserienbestellungen bis hin zur Großserienfertigung.
Im Laufe der Jahre haben wir zahlreiche Robotikunternehmen begleitet, während ihre Produkte und Unternehmen gewachsen sind.
Wir sind davon überzeugt, dass die Zukunft der Robotik nicht durch einen einzelnen Robotertyp oder eine einzelne Antriebstechnologie bestimmt wird. Vielmehr wird sie durch die Zusammenarbeit zwischen Roboterherstellern, Lieferanten zentraler Komponenten und dem gesamten Robotikökosystem geprägt.
Bei HONPINE werden wir die Entwicklungen in der Branche weiterhin verfolgen und in Präzisionsgetriebe undintegrierte Antriebstechnologieninvestieren, um die nächste Generation von Robotersystemen zu unterstützen.
Über den Autor
Allen Li ist der Gründer von Honpine und ist derzeit für die Festlegung der gesamten strategischen Ausrichtung des Unternehmens verantwortlich, einschließlich der Fabrikentwicklung, der Planung der F&E-Roadmap und der Genehmigung wichtiger Initiativen.
Allen Li gründete Honpine mit der Vision, ein chinesisches Äquivalent aufzubauen, das die Stärken von Harmonic Drive, Nabtesco und Apex vereint. Sein Ziel ist es, Kunden dabei zu helfen, Entwicklungszyklen durch umfassende technische Unterstützung sowie hochwertige Pre-Sales- und After-Sales-Services zu verkürzen.
Durch groß angelegte Fertigung strebt Honpine danach, die Kosten zu senken und gleichzeitig fortschrittliche Präzisionsantriebslösungen bereitzustellen, um Innovation und Fortschritt in Branchen wie humanoider Robotik, Präzisionsmaschinen und Automatisierungstechnik voranzutreiben.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
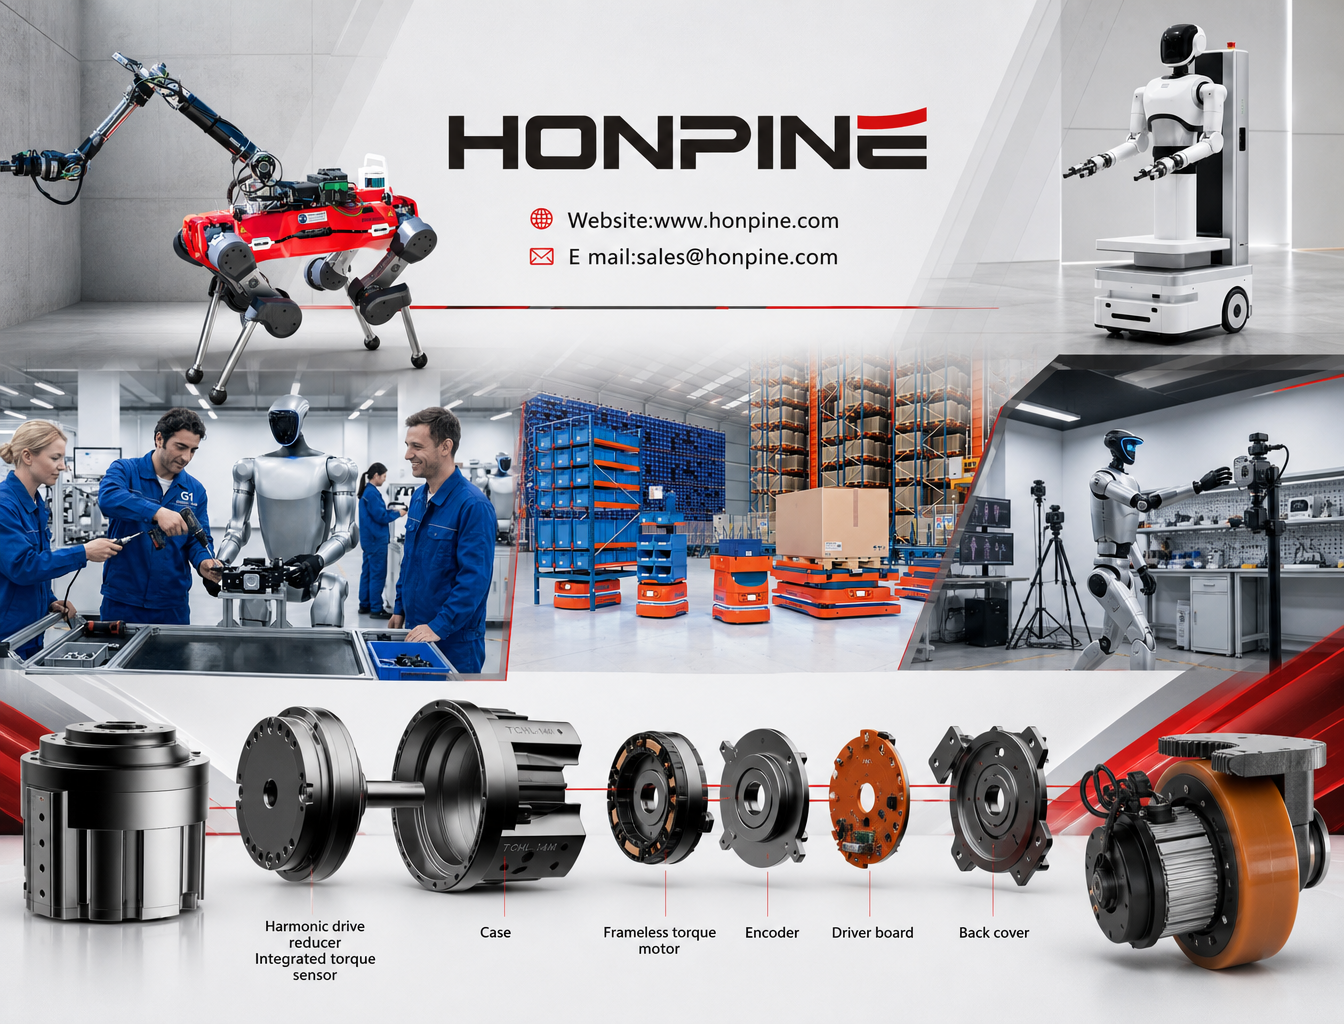
 Wie beeinflussen die Trends der Robotikbranche 2026 die Nachfrage nach integrierten Gelenkmodulen und Radnabenmotoren?Die Robotikbranche tritt 2026 in eine neue Entwicklungsphase ein. Die Anwendungen reichen inzwischen von humanoiden und vierbeinigen Robotern bis hin zu mobilen Manipulatoren, kollaborativen Robotern und spezialisierten Robotersystemen. Während Hersteller von der Prototypenentwicklung zur Kommerzialisierung und Massenproduktion übergehen, verändern sich auch die Anforderungen an Antriebssysteme für Roboter. In diesem Artikel teilt Allen Li, Gründer von HONPINE, seine Beobachtungen zum Wandel des Robotikmarktes und erläutert, warum integrierte Gelenkmodule und Radnabenmotoren für eine bessere Systemintegration, Produktkonsistenz und langfristige Betriebssicherheit zunehmend an Bedeutung gewinnen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 Wie beeinflussen die Trends der Robotikbranche 2026 die Nachfrage nach integrierten Gelenkmodulen und Radnabenmotoren?Die Robotikbranche tritt 2026 in eine neue Entwicklungsphase ein. Die Anwendungen reichen inzwischen von humanoiden und vierbeinigen Robotern bis hin zu mobilen Manipulatoren, kollaborativen Robotern und spezialisierten Robotersystemen. Während Hersteller von der Prototypenentwicklung zur Kommerzialisierung und Massenproduktion übergehen, verändern sich auch die Anforderungen an Antriebssysteme für Roboter. In diesem Artikel teilt Allen Li, Gründer von HONPINE, seine Beobachtungen zum Wandel des Robotikmarktes und erläutert, warum integrierte Gelenkmodule und Radnabenmotoren für eine bessere Systemintegration, Produktkonsistenz und langfristige Betriebssicherheit zunehmend an Bedeutung gewinnen.
 Sollten Roboterhersteller eigene Gelenkmodule entwickeln oder integrierte Gelenkmodule kaufen?Sollten Roboterhersteller Gelenkmodule selbst entwickeln oder integrierte Gelenkmodule kaufen? Dieser Artikel vergleicht die Vor- und Nachteile beider Ansätze, darunter Entwicklungskosten, technische Kontrolle, Stabilität der Lieferkette, Produktionseffizienz und langfristige Skalierbarkeit. Erfahren Sie, warum eine hybride Beschaffungsstrategie, die Eigenentwicklung mit dem externen Einkauf kombiniert, sich für humanoide Roboter, Roboterarme und verkörperte KI-Systeme zu einer praktischen Option entwickelt.
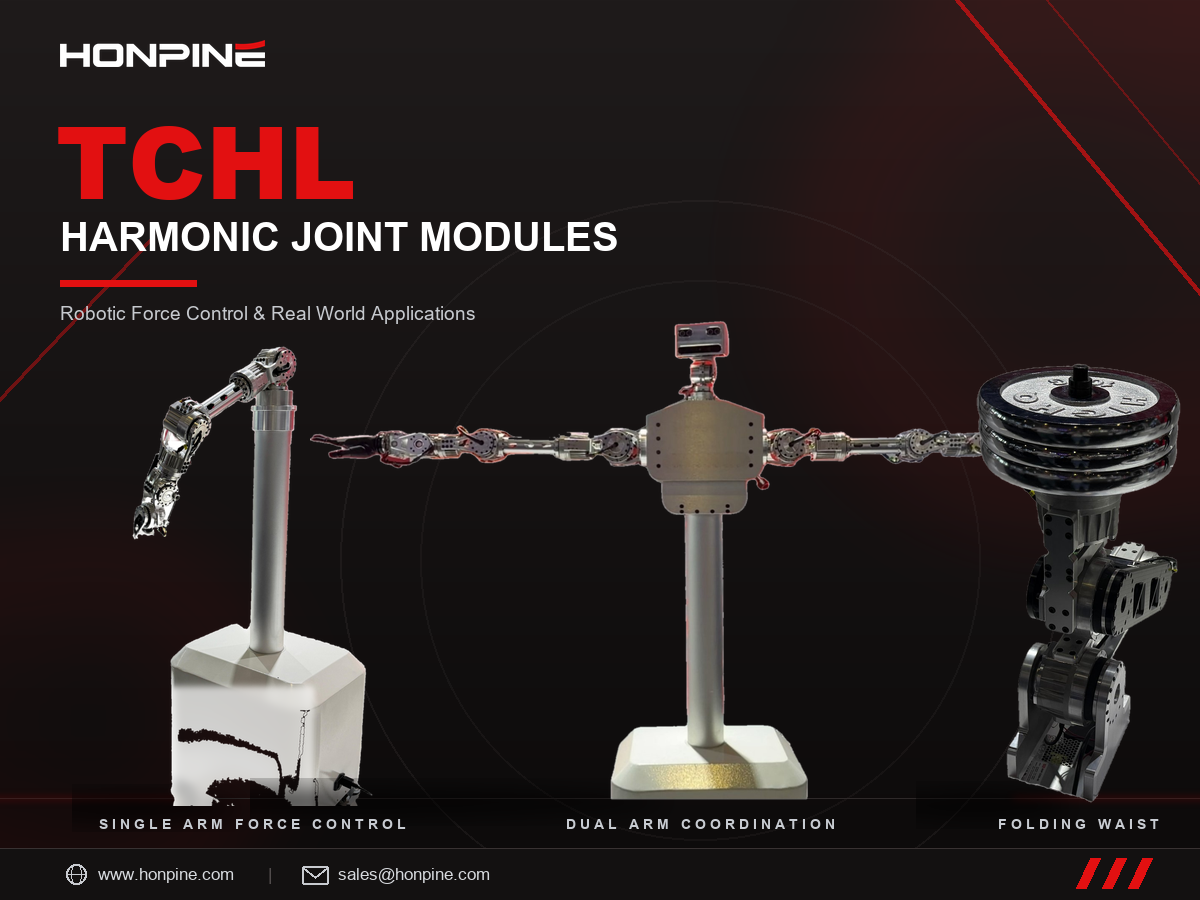
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
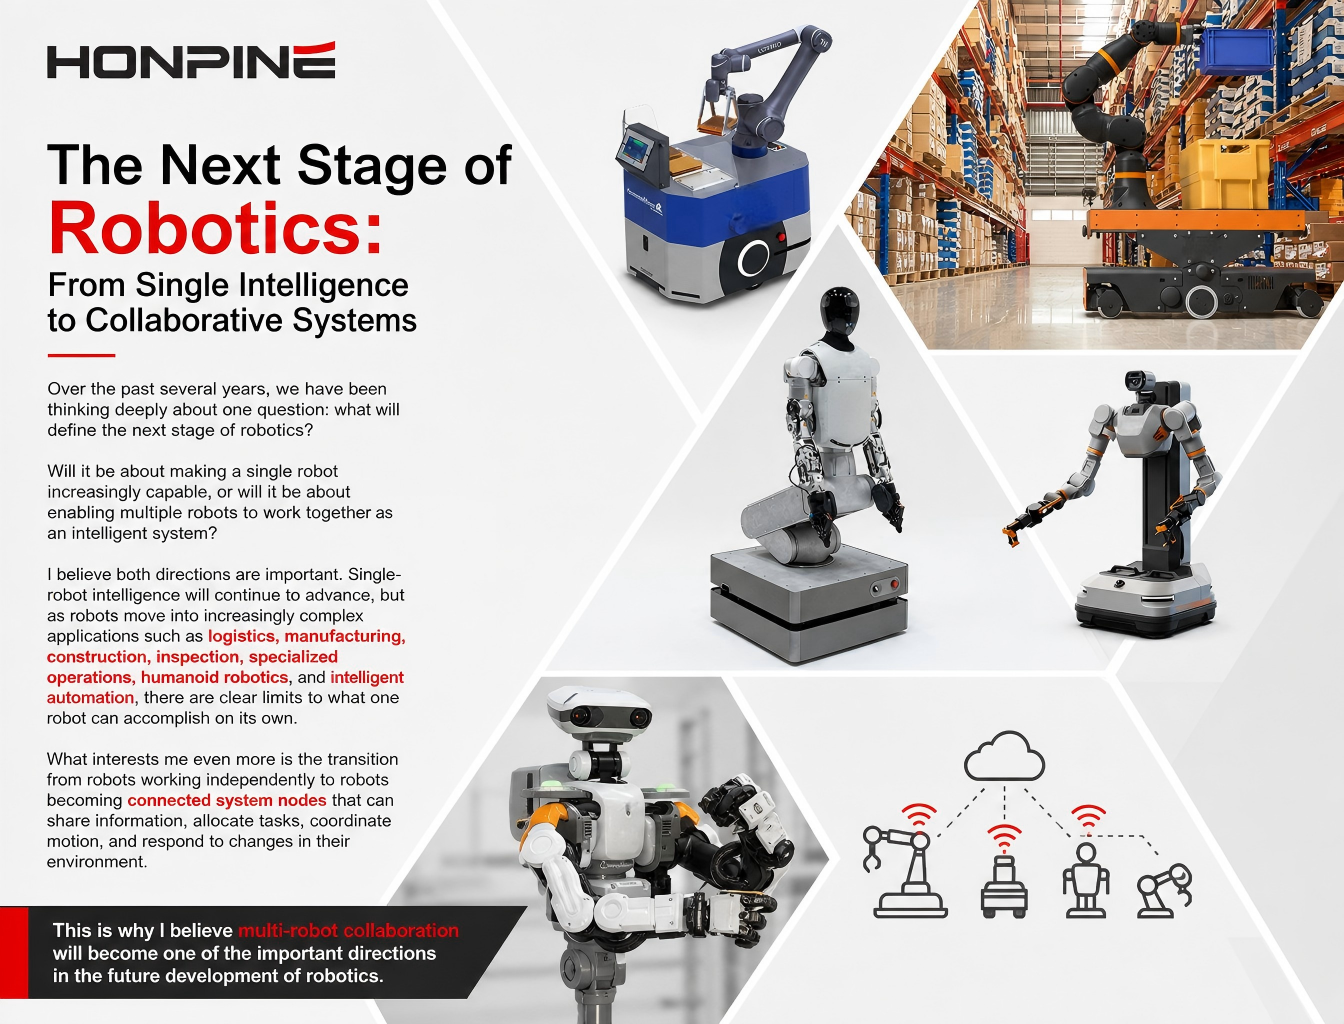
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen. Multi-Roboter-Kollaboration: Von der Intelligenz einzelner Roboter zur SystemintelligenzHallo, ich bin Allen Li, Gründer von HONPINE. Da sich die Robotik kontinuierlich weiterentwickelt, glaube ich, dass der nächste große Schritt nicht allein darin bestehen wird, einzelne Roboter intelligenter zu machen, sondern mehrere Roboter in die Lage zu versetzen, als koordinierte Systeme zusammenzuarbeiten. Die Multi-Roboter-Kollaboration stellt neue Anforderungen an Kommunikation, Aufgabenverteilung, Bewegungskoordination, Zustandsbewusstsein und Sicherheit. Diese Entwicklung verändert auch die Rolle des Robotergelenks. Ein intelligentes Robotergelenk der Zukunft muss mehr leisten, als präzise Bewegungen zu erzeugen. Mit Technologien wie Dual-Encodern, Drehmomenterfassung, integrierten Antrieben, Echtzeitkommunikation und Sicherheitsfunktionen kann das Robotergelenk zu einem intelligenten Bewegungsknoten werden, der die Roboterintelligenz mit der physischen Bewegung verbindet. In diesem Artikel möchte ich erläutern, wie ich die Beziehung zwischen Multi-Roboter-Kollaboration, Systemintelligenz und der nächsten Generation von HONPINE-Robotergelenkmodulen sehe.
 Automate 2026 sendet ein neues Signal: Humanoide Roboter treten in das Zeitalter der Rechenschaftspflicht einAUTOMATE ist die führende Messe für industrielle Automatisierung und Robotik in Nordamerika. Organisiert von der Association for Advancing Automation (A3), gilt sie weithin als globaler Maßstab der Automatisierungsbranche.
 Thailand Industrial Show eröffnet mit Fokus auf intelligente FertigungEinblicke in die Automatisierungsproduktionslinie von der Thailand Industrial Show: Entdecken Sie Trends in der intelligenten Fertigung, EOL-Tests für Energiespeicher und Möglichkeiten zur Montage von Automobilmodulen in Südostasien.
 EU-CE-Regel macht PL-Zertifizierung obligatorischEU-CE-Regel macht PL-Zertifizierung obligatorisch: Erfahren Sie, wie neue EU-Anforderungen harmonische Antriebe, die Einhaltung von ISO 13849-1 PLd, die Zollabfertigung und den Marktzugang beeinflussen.
 Der chinesische Pavillon auf der INNOPROM 2026 wird um 50 % erweitert.Der China-Pavillon auf der INNOPROM 2026 wird um 50 % erweitert und stellt KI-gestützte Smart-Factory-Lösungen, CNC-Werkzeugmaschinen, Robotik und neue Möglichkeiten für die Industriemärkte Russlands und der GUS in den Mittelpunkt.
 Indien führt Chinas Werkzeugmaschinenexporte an, plus 41.2%Indien führt Chinas Werkzeugmaschinenexporte an, da die Lieferungen im Q1 um 41.2% steigen. Erfahren Sie, was diese Verschiebung für CNC-Lieferanten, Ausschreibungen, Lieferrisiken und die Kundendienststrategie bedeutet.
 Integrierte vs. Externe Drehmomentsensoren in Robotergelenkmodulen: Technische Abwägungen und zukünftige TrendsIn den letzten Jahren ist mit dem rasanten Wachstum humanoider Roboter und kollaborativer Roboter die hochpräzise Kraftregelung zu einer Kernkompetenz für eine nachgiebige und sichere Interaktion geworden. Im Zentrum dieser Fähigkeit steht eine entscheidende Komponente im robotischen Gelenkmodul: der Drehmomentsensor, der für die Erfassung von Kräften verantwortlich ist.
Die Einbaumethode von Drehmomentsensoren bestimmt jedoch direkt die Leistung, Zuverlässigkeit und Kosten des Gelenks. Derzeit dominieren zwei technische Hauptansätze den Markt: eingebettete (integrierte) und externe (zusätzliche) Drehmomentsensoren.
Diese Unterscheidung geht über einfach „eingebaut“ versus „angebracht“ hinaus. Der grundlegende Unterschied liegt darin, ob die Drehmoment-Messstruktur ein integraler Bestandteil der mechanischen Übertragungskette ist und im Gelenk selbst integriert wird. Ein vollständiger Leitfaden zur Auswahl von Roboter-Gelenkantrieben mit Einzel-Encoder oder Dual-EncoderIn einem Robotergelenk spielen Encoder eine Rolle, die dem menschlichen Sehen und der Propriozeption ähnelt. Sie messen kontinuierlich die Position und Geschwindigkeit sowohl des Motorrotors als auch der Abtriebswelle und führen diese Informationen an den Controller zurück, um ein präzises geschlossenes Regelungssystem zu bilden.
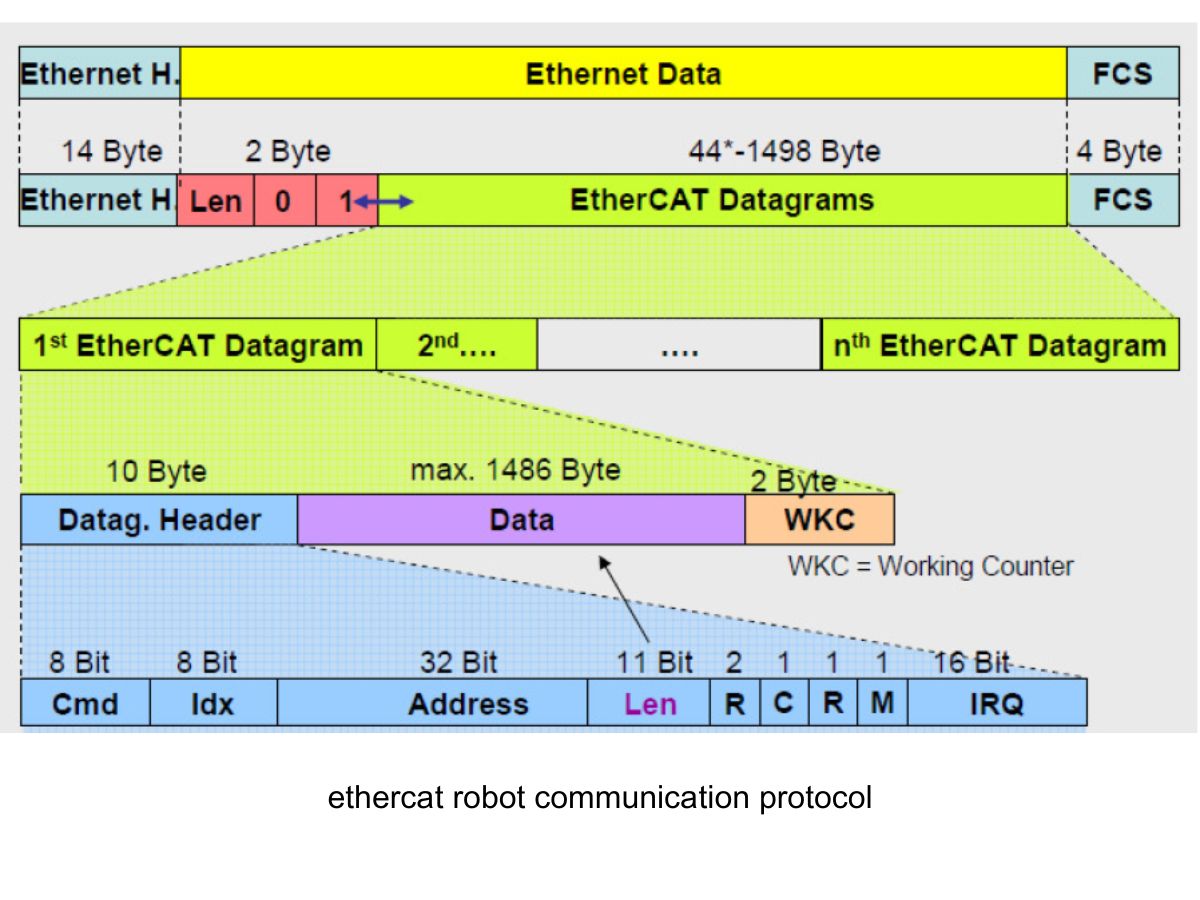
Encoder sind außerdem eine der Kernkomponenten der HONPINE-Gelenkantriebe und bestimmen direkt die Bewegungsgenauigkeit, Stabilität und Sicherheit. Roboter-Kommunikationsprotokolle: Warum EtherCAT und CAN die Zukunft sindLaut den 2024 von der EtherCAT Technology Group (ETG) veröffentlichten Statistiken hat EtherCAT 39.2% des globalen Marktes für Kommunikationsprotokolle von Industrierobotern erobert, mit einer jährlichen Wachstumsrate von 12.7%, und übertrifft damit andere konkurrierende Protokolle deutlich. Seine Vorteile zeigen sich besonders deutlich in wichtigen Anwendungsszenarien: von der koordinierten Echtzeitsteuerung mehrgelenkiger humanoider Roboter, über die Multisensorfusion im autonomen Fahren, bis hin zur Mensch–Maschine-Zusammenarbeit in Industrie 4.0. EtherCAT definiert neu, wie intelligente Systeme mit der physischen Welt interagieren.