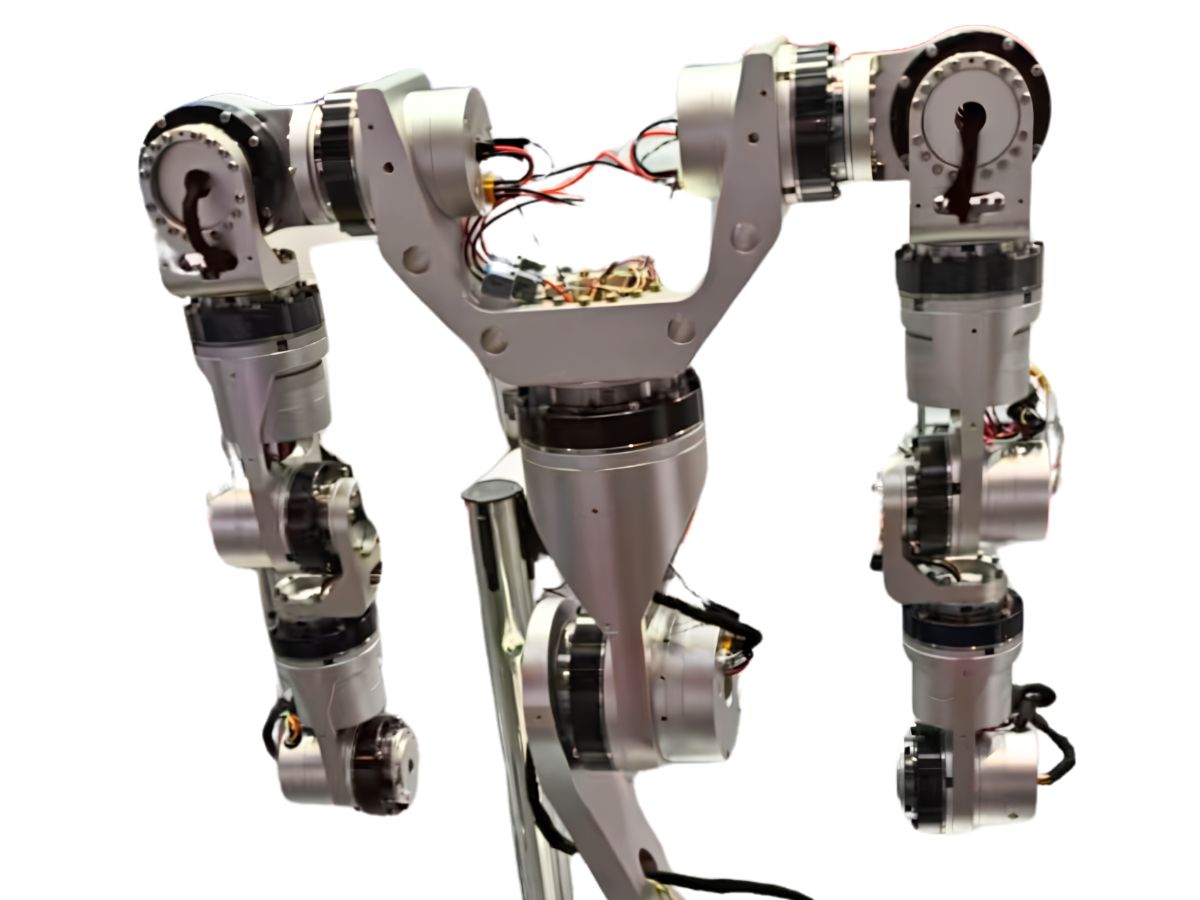
Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändern
Integrierte Robotergelenkmodule, die Motor, Getriebe, Antrieb, Encoder, Sensoren und andere Schlüsselkomponenten hochintegriert in einer einzigen kompakten Einheit vereinen, verändern grundlegend die Verdrahtungs- und Steuerungsarchitektur von Robotern.
Wie vereinfachen integrierte Robotergelenkmodule die Roboterverdrahtung?
Deutlich reduzierte Kabelanzahl
Herkömmliche Roboter verwenden typischerweise eine dezentrale Architektur, bei der die Motorstromkabel, Encoder-Signalkabel und Antriebssteuerkabel für jedes Gelenk separat verlegt werden müssen. Dies führt zu einer großen Anzahl von Kabeln, komplexen Schnittstellen und einer erhöhten Verdrahtungskomplexität.
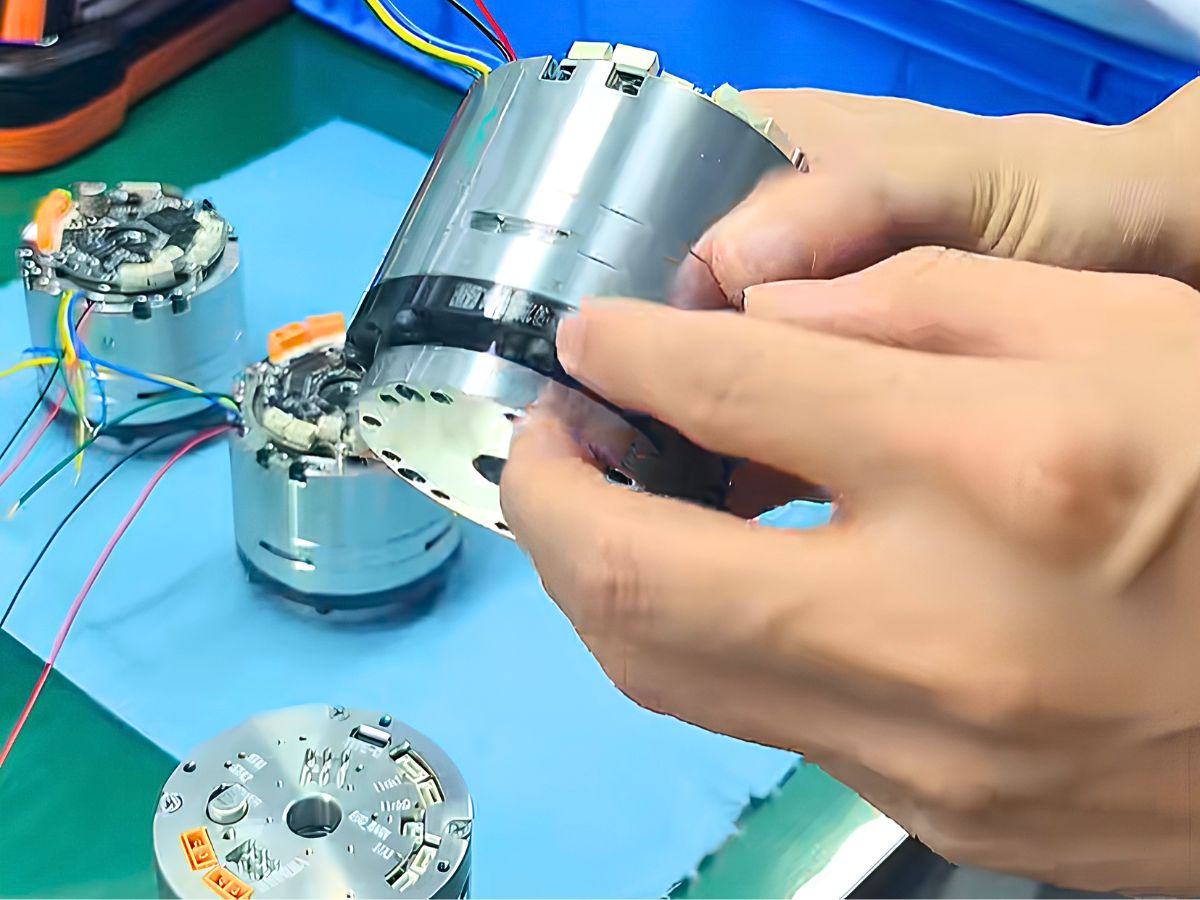
Integrierte Robotergelenkmodule integrieren die Antriebs-, Steuerungs- und Kommunikationselektronik direkt im Gelenk. Nach außen sind nur standardisierte Stromversorgungs- und Kommunikationsschnittstellen geführt, was eine übersichtlichere Architektur mit weniger Kabeln ermöglicht und die interne Roboterverdrahtung erheblich vereinfacht.
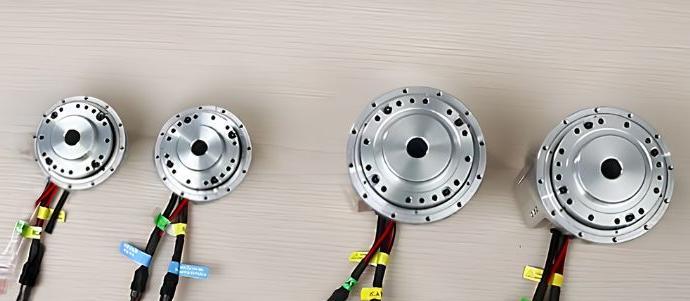
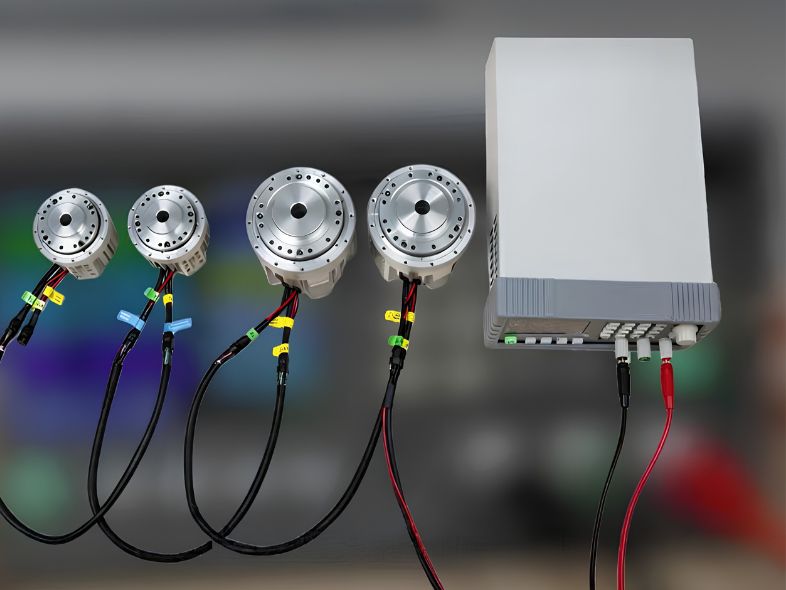
Beispiel für eine Reihenschaltung mit dem HONPINE TCHL Harmonic-Drive-Robotergelenkmodul
Beim Anschluss mehrerer HONPINE TCHL Harmonic-Drive-Robotergelenkmodule wird empfohlen, eine Gleichstromversorgung mit Softstart-Funktion und einem gleichmäßigen Spannungsanstieg beim Einschalten zu verwenden.
Der Ausgangsanschluss des ersten Gelenkmoduls kann mithilfe eines Reihenschaltungskabels mit dem Eingangsanschluss des zweiten Moduls verbunden werden. Nachdem alle Module angeschlossen wurden, kann mit einem Multimeter geprüft werden, ob zwischen dem positiven und negativen Anschluss der 48 V-Stromversorgung ein ungewöhnlicher Kurzschluss vorliegt.
Geschlossene Bewegungsregelung mit integrierten Gelenkmodulen
Ein Robotergelenkmodul ist eine hochintegrierte Bewegungseinheit. Wenn mehrere Gelenkmodule zusammenarbeiten, kann der Bewegungssteuerungsprozess wie folgt verstanden werden:
Steuerung sendet einen Sollbefehl → Antrieb berechnet den erforderlichen Strom → Motor erzeugt elektromagnetisches Drehmoment → Getriebe verstärkt das Drehmoment → Spindel oder mechanische Struktur trägt die Last → Encoder liefert Positionsrückmeldung → Drehmomentsensor liefert Kraftrückmeldung → Steuerung korrigiert die Bewegung kontinuierlich und sendet den nächsten Befehl.
Diese geschlossene Regelkreisarchitektur ermöglicht es dem Robotergelenkmodul, Aktorik, Kraftübertragung, Sensorik und Steuerung in einer kompakten Bewegungseinheit zu integrieren.
Wie Robotergelenkmodule die Entwicklung humanoider Roboter vorantreiben
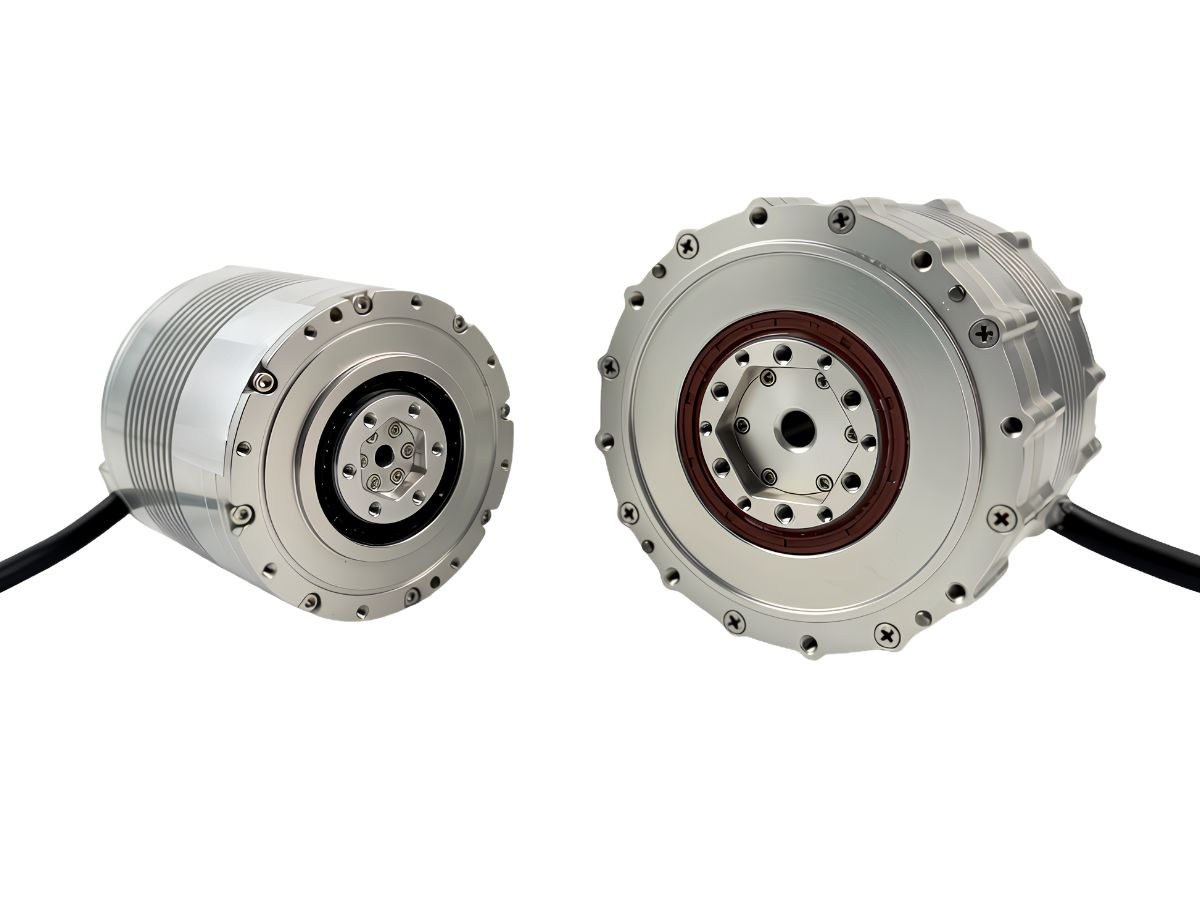
Ein Robotergelenkmodul ist ein Kernaktor, der Antrieb, Kraftübertragung, Sensorik und Steuerung integriert. In einem humanoiden Roboter kann es als Äquivalent zu den Gelenken, Muskeln und dem sensorischen Nervensystem des Roboters betrachtet werden.
Robotergelenkmodule als physische Schnittstelle zwischen KI und Roboter
Wenn ein humanoider Roboter mit einem vollständigen menschlichen Körper verglichen wird, ist das KI-Modell das Gehirn, die Kameras für die Bildverarbeitung sind die Augen, die Batterie ist das Blut, während Robotergelenkmodule als Muskeln, Skelett und sensorisches System im gesamten Körper fungieren.
Sie bilden eine entscheidende Brücke zwischen der KI-basierten virtuellen Intelligenz des Roboters und der physischen Welt und dienen als ultimative Ausführungsschnittstelle für physische Bewegungen.
Die Leistung der Gelenkmodule bestimmt die Bewegungsfähigkeiten des Roboters
Gehen, Greifen, Tragen von Lasten, Aufrechterhaltung des Gleichgewichts und die Interaktion mit Menschen oder der Umgebung hängen letztlich alle von der Leistung der Gelenkmodule des Roboters ab.
Geschwindigkeit, Tragfähigkeit, Präzision und Reaktionsverhalten
Die physischen Fähigkeiten eines humanoiden Roboters – einschließlich der Geschwindigkeit, mit der er sich bewegen kann, der Last, die er tragen kann, der Genauigkeit, mit der er sich positionieren kann, der Schnelligkeit seiner Reaktion und der Zuverlässigkeit seines langfristigen Betriebs – stehen in engem Zusammenhang mit den Leistungsgrenzen seiner Gelenkmodule.
Erfahren Sie mehr über integrierte Robotergelenkmodule
Für weitere Informationen zu integrierten Robotergelenkmodulen, Harmonic-Drive-Robotergelenkmodulen und integrierten Bewegungslösungen kontaktieren Sie HONPINE, um weitere Produktinformationen und technische Dokumentationen anzufordern.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Harmonischer Drehantrieb für Walzenpressanlagen für LithiumbatterienDie Herstellung von Lithiumbatterien erfordert mit der kontinuierlichen Weiterentwicklung der Produktionsprozesse eine höhere Präzision, Stabilität und Integrationseffizienz der Anlagen. Bei Walzenpressanlagen sind eine präzise Walzenpositionierung, Druckregelung und dynamische Reaktion entscheidend, um die Qualität und Konsistenz der Elektroden sicherzustellen.
Harmonische Drehaktuatoren von HONPINE bieten für Walzenpressanlagen für Lithiumbatterien hohe Präzision, hohe Steifigkeit, schnelle Reaktion und kompakte Integration. Mit nahezu spielfreiem Betrieb, hoher Drehmomentdichte und zuverlässiger Bewegungsregelung tragen sie zur Verbesserung der Anlagenpräzision und Produktionsstabilität bei. Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.
 6 Hauptvorteile des HONPINE JRM-Planeten-GelenkmodulsLeistungsstarke vierbeinige Roboter benötigen Gelenkmodule, die schnell reagieren, eine präzise Positionierung gewährleisten, wiederholten Stößen standhalten und unter anspruchsvollen Betriebsbedingungen ein stabiles Drehmoment liefern. Das HONPINE JRM-Planeten-Gelenkmodul kombiniert hohe Positioniergenauigkeit, geringes Umkehrspiel, schnelle Dreischleifenregelung, hohe statische Steifigkeit, hohe Überlastfähigkeit und einen breiten Betriebstemperaturbereich. Mit klar definierten Dauerbetriebs- und Überlastgrenzen ist das JRM darauf ausgelegt, dynamische Leistung und langfristige Zuverlässigkeit in Einklang zu bringen. Dieser Artikel stellt sechs Hauptvorteile des HONPINE JRM-Planeten-Gelenkmoduls vor und erläutert, warum es für vierbeinige Roboter zur industriellen Inspektion, spezialisierte Inspektionsroboter, explosionsgeschützte vierbeinige Roboter und andere leistungsstarke Roboterplattformen geeignet ist.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern verändernIntegrierte Robotergelenkmodule verändern die Konstruktion von Robotern, indem sie Motor, Getriebe, Antrieb, Encoder und Sensorkomponenten in einer kompakten Bewegungseinheit zusammenführen. Im Vergleich zu herkömmlichen verteilten Architekturen kann dieser integrierte Ansatz die Kabelkomplexität reduzieren, Strom- und Kommunikationsverbindungen vereinfachen und kompaktere Roboterstrukturen unterstützen. Da humanoide Roboter ein höheres Maß an Bewegungskoordination, Reaktionsgeschwindigkeit, Präzision und Integration erfordern, werden Robotergelenkmodule zu einer immer wichtigeren Schnittstelle zwischen intelligenten Steuerungssystemen und physischer Bewegung. Dieser Artikel erläutert am Beispiel des HONPINE TCHL Harmonic-Drive-Robotergelenkmoduls, wie integrierte Robotergelenkmodule die Verkabelung und Steuerungsarchitektur von Robotern neu gestalten.
 Kraftgeregelte Harmonic-Gelenkmodule: Eine Schlüssellösung für die Kommerzialisierung von RoboternDa sich Roboter von präziser Positionierung hin zu physischer Interaktion entwickeln, gewinnt die Drehmomentrückmeldung auf Gelenkebene zunehmend an Bedeutung. Ein kraftgeregeltes Robotergelenkmodul ermöglicht es dem Roboter, Änderungen des Ausgangsdrehmoments zu erfassen und angemessener auf externe Lasten zu reagieren, wodurch nachgiebige Bewegungen, Kontakterkennung und kraftgeregelte Anwendungen unterstützt werden. Die Harmonic-Gelenkmodule HAG und HAU von HONPINE integrieren die Drehmomenterfassung direkt in das Gelenk und ermöglichen eine Drehmomentregelung im geschlossenen Regelkreis, eine kontinuierliche 360°-Ausgangsdrehung, eine Drehmomentregelgenauigkeit von weniger als 1 % sowie eine Drehmomentbandbreite von 50 Hz. Dieses integrierte Design gewährleistet zudem einheitliche Abmessungen zwischen kraftgeregelten und nicht kraftgeregelten Konfigurationen und bietet Roboterherstellern eine flexible Gelenkplattform.
 6 Hauptvorteile des HONPINE JRM-Planeten-GelenkmodulsLeistungsstarke vierbeinige Roboter benötigen Gelenkmodule, die schnell reagieren, eine präzise Positionierung gewährleisten, wiederholten Stößen standhalten und unter anspruchsvollen Betriebsbedingungen ein stabiles Drehmoment liefern. Das HONPINE JRM-Planeten-Gelenkmodul kombiniert hohe Positioniergenauigkeit, geringes Umkehrspiel, schnelle Dreischleifenregelung, hohe statische Steifigkeit, hohe Überlastfähigkeit und einen breiten Betriebstemperaturbereich. Mit klar definierten Dauerbetriebs- und Überlastgrenzen ist das JRM darauf ausgelegt, dynamische Leistung und langfristige Zuverlässigkeit in Einklang zu bringen. Dieser Artikel stellt sechs Hauptvorteile des HONPINE JRM-Planeten-Gelenkmoduls vor und erläutert, warum es für vierbeinige Roboter zur industriellen Inspektion, spezialisierte Inspektionsroboter, explosionsgeschützte vierbeinige Roboter und andere leistungsstarke Roboterplattformen geeignet ist.
 Roboter-Gelenkmodullösungen für Arme und Beine humanoider RoboterHumanoide Roboter erfordern unterschiedliche Gelenkeigenschaften für Schulter, Ellenbogen, Handgelenk, Hüfte, Knie und Knöchel. Kleinere Gelenke haben Priorität auf geringem Gewicht und schneller Reaktion, während größere Gelenke eine höhere Drehmomentdichte, Tragfähigkeit und Zuverlässigkeit erfordern. Ein geeignetes Roboter-Gelenkmodul sollte daher auf die spezifischen Anforderungen jedes Gelenks hinsichtlich Drehmoment, Gewicht, Bewegungsbereich und Steuerung abgestimmt sein. In diesem Artikel verwendet HONPINE die HPJM-Serie der Harmonic-Gelenkmodule als Beispiel, um eine Gelenkkonfigurationslösung für die oberen und unteren Gliedmaßen humanoider Roboter vorzustellen. Dabei werden Drehmomentanforderungen von kleinen Handgelenk- und Fingergelenken bis hin zu hochbelastbaren Hüftgelenken abgedeckt.
 Warum benötigt ein RV-Getriebe eine Profilmodifikation? Wie lassen sich Spiel und Übertragungsfehler weiter reduzieren?Ein RV-Getriebe ist darauf ausgelegt, für anspruchsvolle Anwendungen wie Robotergelenke, industrielle Rundtische und Präzisionsmaschinen ein hohes Drehmoment, hohe Steifigkeit und präzise Bewegungen zu liefern. Um jedoch geringes Spiel und eine stabile Übertragungsgenauigkeit zu erreichen, reicht eine hochpräzise Bearbeitung allein nicht aus. Bei der Modifikation des Zykloidenprofils müssen auch Fertigungstoleranzen, Montagefehler, belastungsbedingte Verformungen, Wärmeausdehnung und Schmierbedingungen berücksichtigt werden. In diesem Artikel untersuchen wir, warum RV-Getriebe eine Profilmodifikation benötigen, wie sich verschiedene Modifikationsmethoden auf den Zahneingriff auswirken und wie Ingenieure durch Profilgestaltung, Fehlerbudgetierung, Strukturanalyse, Präzisionsfertigung und Validierungsprüfungen Spiel und Übertragungsfehler weiter kontrollieren können.