Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?
Die rasante Entwicklung humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen treibt integrierte intelligente Robotergelenkmodule in Richtung Mehrachsenkoordination, hochfrequenter Echtzeitsteuerung, flexibler Kraftinteraktion und hochpräziser Bahnverfolgung.
Herkömmliche Kommunikationsbusse wie RS485 und CANopen können die Steuerungsanforderungen der intelligenten Gelenke der nächsten Generation hinsichtlich Synchronisationsgenauigkeit, Kommunikationsbandbreite, Echtzeitfähigkeit und Mehrachsenskalierbarkeit nicht mehr vollständig erfüllen.
Auf Grundlage der im offiziellen Handbuch der Gelenkmodule der TCHL-Serie beschriebenen Kommunikationsarchitektur, Betriebsarten, PDO-Zuordnung, Distributed Clocks und Fehlerbehebung hat sich EtherCAT zu einer gängigen Kommunikationslösung für hochentwickelte Robotergelenkmodule entwickelt. Die weitverbreitete Nutzung ist nicht einfach das Ergebnis eines Branchentrends. Vielmehr spiegelt sie die hohe Kompatibilität zwischen den anspruchsvollen Steuerungsanforderungen moderner Roboter und der technischen Architektur von EtherCAT wider.
Dieser Artikel beleuchtet die wichtigsten Gründe für den weitverbreiteten Einsatz von EtherCAT in intelligenten Robotergelenkmodulen und stützt sich dabei auf die im Handbuch der TCHL-Serie dokumentierten technischen Merkmale.
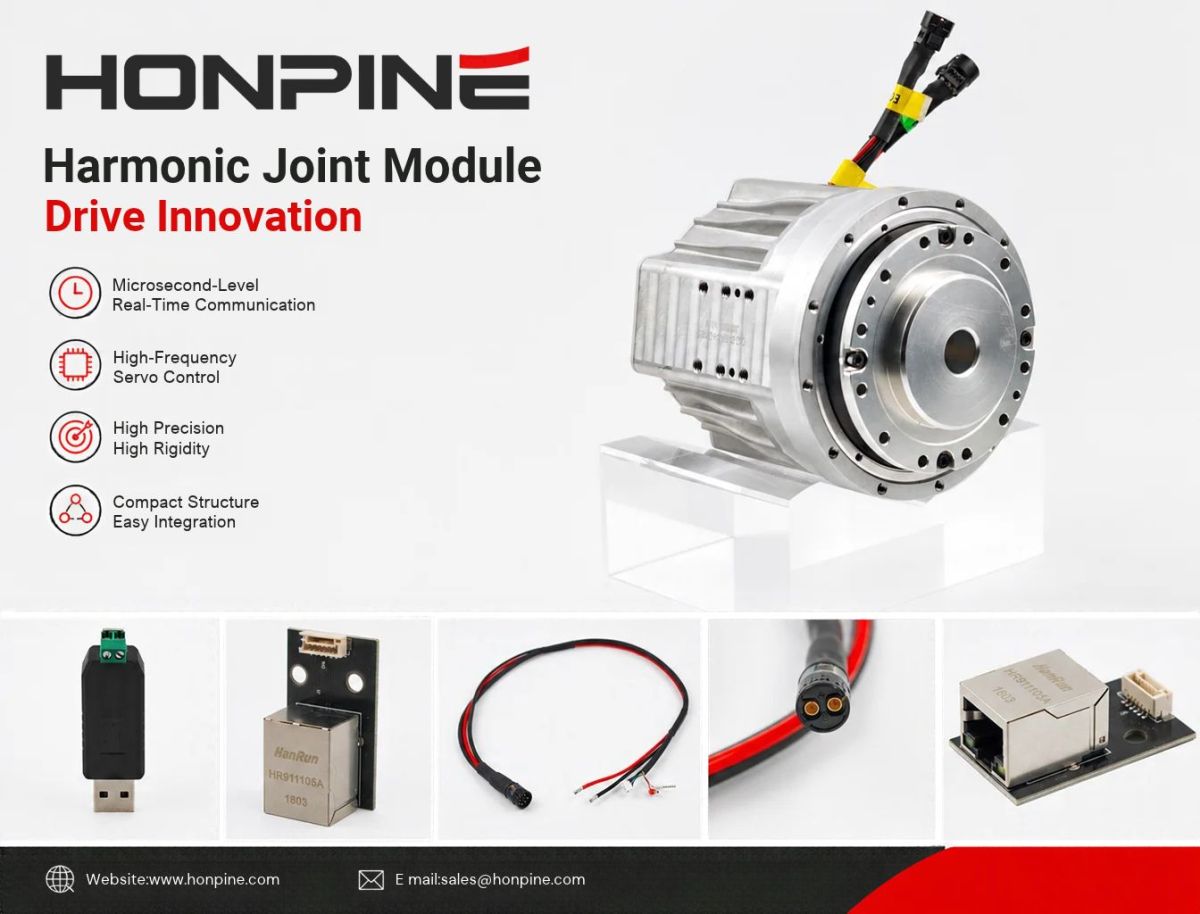
1. Echtzeitkommunikation im Mikrosekundenbereich für hochfrequente Servoregelung
Die Regelkreise für Position, Geschwindigkeit, Strom und Drehmoment in Robotergelenken stellen äußerst hohe Anforderungen an Kommunikationszykluszeiten und Echtzeitfähigkeit.
Das Handbuch der TCHL-Gelenkmodule unterstützt ausdrücklich mehrere hochpräzise Echtzeit-Betriebsarten, darunter:
Cyclic Synchronous Position Mode (CSP)
Cyclic Synchronous Velocity Mode (CSV)
Cyclic Synchronous Torque Mode (CST)
Diese Betriebsarten sind auf äußerst geringe Kommunikationslatenz und stabile Synchronisationszyklen angewiesen.
Herkömmliche serielle Kommunikation und RS485 arbeiten in der Regel nach einem Abfrageverfahren, was zu höheren Latenzen und stärkerem Jitter führen kann. CANopen unterstützt zwar synchrone Kommunikation, doch liegen die Kommunikationszyklen typischerweise im Millisekundenbereich und können sich bei einer steigenden Anzahl angeschlossener Achsen deutlich verlängern.
EtherCAT hingegen verwendet einen hardwarebasierten Verarbeitungsmechanismus. Die Slave-Geräte verarbeiten Daten direkt über hardwarebasierte Fieldbus Memory Management Units (FMMUs), ohne dass der Prozessor jede Nachricht softwareseitig interpretieren muss. Diese Architektur ermöglicht Kommunikationszyklen und Synchronisationsjitter im Mikrosekundenbereich.
Den im Handbuch des TCHL-Moduls dokumentierten Parametern zufolge unterstützt EtherCAT stabile Synchronisationszyklen von 1 ms, 2 ms und 3 ms. Diese Zyklen eignen sich für hochfrequente geschlossene Servoregelkreise, die Drehmomenterfassung und dynamische Bahnaktualisierungen und bilden damit die Grundlage für eine hochpräzise Bewegungssteuerung.
2. Distributed Clocks ermöglichen eine hochpräzise Mehachsensynchronisation
Mehrachsige Roboterarme und humanoide Roboter verfügen über mehrere miteinander verbundene Gelenke. Positions- und Geschwindigkeitsrückmeldungen sowie Daten von Drehmomentsensoren aus verschiedenen Gelenken müssen auf einer einheitlichen Zeitbasis beruhen, um genaue dynamische Berechnungen, Trägheitskompensation, Kollisionserkennung und Kraftregelungsalgorithmen zu gewährleisten.
Das Handbuch der TCHL-Gelenkmodule erläutert eigens die Konfiguration der EtherCAT Distributed Clocks (DC), eines der wichtigsten Merkmale, durch die sich EtherCAT von herkömmlichen Kommunikationsbussen unterscheidet.
So synchronisieren EtherCAT Distributed Clocks mehrere Gelenke
Der EtherCAT-DC-Mechanismus stellt allen Gelenkmodulen im Netzwerk eine einheitliche Hardware-Uhr zur Verfügung. Dadurch lassen sich Encoderabtastung, Drehmomentmessung und Aktualisierung der Steuerbefehle an verschiedenen Achsen hochpräzise synchronisieren und Zeitabweichungen zwischen den Achsen auf Hardwareebene minimieren.
CANopen und RS485 stützen sich dagegen üblicherweise auf softwarebasierte Broadcast-Synchronisationssignale statt auf eine vergleichbare hardwarebasierte Taktsynchronisation. Dies kann zu stärkerem Synchronisationsjitter und größeren Zeitabweichungen führen.
Bei der koordinierten Mehachsenbewegung können solche Zeitfehler zu Bahnabweichungen, Schwingungen der Kraftregelung und erhöhten dynamischen Nachführfehlern beitragen.
Für Robotersysteme, die koordinierte Bewegungen über mehrere Gelenke hinweg erfordern, ist eine präzise Synchronisation entscheidend, um Bewegungsgenauigkeit und Regelungsstabilität zu gewährleisten.
3. Das standardisierte CiA-402-Protokoll verbessert Kompatibilität und Interoperabilität
Objektverzeichnis, Zustandsmaschine und Definitionen der Betriebsarten im Handbuch des TCHL-Moduls spiegeln die für Robotergelenke übliche EtherCAT-Kommunikationsarchitektur wider: CoE (CANopen over EtherCAT), kompatibel mit dem CiA-402-Geräteprofil für Antriebe und Bewegungssteuerung.
CiA 402 ist ein weitverbreiteter Standard für industrielle Servogeräte. Er definiert standardisierte Antriebszustandsübergänge, Steuerwörter, Statuswörter, Betriebsarten und Datenobjekte.
Ein standardisiertes Objektverzeichnis vereinfacht die Integration
In dieser Architektur werden zentrale Steuerungs- und Rückmeldedaten – darunter Sollposition, Sollgeschwindigkeit, Solldrehmoment, Istposition, Istdrehmoment und Fehlercodes – über standardisierte Objektverzeichnisindizes definiert.
Beispiele hierfür sind:
0x6040: Steuerwort
0x607A: Sollposition
0x6071: Solldrehmoment
0x303A: Drehmomentsensor-Rückmeldung
Standardisierte Kommunikationsprotokolle verbessern die Kompatibilität und Austauschbarkeit von Gelenkmodulen verschiedener Hersteller. Entwickler müssen sich bei der Integration unterschiedlicher Geräte, beim Wechsel der Betriebsart, bei der Inbetriebnahme von Anlagen oder bei der Migration von Programmen weniger mit der Anpassung an proprietäre Kommunikationsprotokolle befassen.
Für Hersteller von Gelenkmodulen trägt die Entwicklung von Produkten auf Grundlage eines etablierten Standards zudem dazu bei, die Entwicklungskomplexität und die Kosten für Versuch und Irrtum zu senken. Diese Standardisierung ist ein weiterer wichtiger Faktor für die Verbreitung EtherCAT-basierter Gelenkmodule.
4. PDO-Übertragung mit hoher Bandbreite unterstützt mehrdimensionale Sensordaten
Integrierte Gelenkmodule der nächsten Generation sind nicht mehr nur einfache Bewegungsausführungseinheiten. Sie sind intelligente Sensorsysteme, die unter anderem Doppelencoder, ausgangsseitige Drehmomentsensoren, Temperaturüberwachung, Fehlererkennung und Schwingungserfassung integrieren können.
Im Vergleich zu herkömmlichen Servosystemen müssen intelligente Gelenke deutlich mehr Echtzeitdaten übertragen, darunter Position, Geschwindigkeit, Drehmoment, Temperatur, Fehlercodes und Offset-Kompensationswerte.
Flexible RxPDO- und TxPDO-Zuordnung
Dem Abschnitt zur PDO-Zuordnung im TCHL-Handbuch zufolge unterstützt EtherCAT mehrere Gruppen anpassbarer RxPDO- und TxPDO-Zuordnungen. So kann die Steuerung dem Gelenkmodul Befehle senden und innerhalb eines einzigen Kommunikationszyklus mehrdimensionale Statusrückmeldungen empfangen.
EtherCAT nutzt eine Ethernet-basierte physikalische Schicht mit ausreichender Bandbreite, um große Datenmengen innerhalb hochfrequenter Synchronisationszyklen zu übertragen. So lassen sich Kommunikationsüberlastungen und die Notwendigkeit einer Verringerung der Abtastfrequenz bei gleichzeitiger Übertragung mehrerer Sensorsignale vermeiden.
Herkömmliche Kommunikationsbusse verfügen über eine begrenztere Bandbreite. Bei mehreren Datenerfassungsaufgaben können niedrigere Abtastfrequenzen erforderlich sein, was die Genauigkeit der Kraftregelung und die Geschwindigkeit der dynamischen Reaktion beeinträchtigen kann.
Dadurch eignen sie sich weniger für fortschrittliche Anwendungen mit intelligenten Gelenken, die mit Drehmomentsensoren und weiteren integrierten Sensorfunktionen ausgestattet sind.
5. Die Daisy-Chain-Topologie vereinfacht Verkabelung und Erweiterung bei mehreren Achsen
Humanoide Roboter und sechsachsige Roboterarme enthalten typischerweise 6 bis 16 Gelenkmodule. Der Innenraum ist kompakt, was die Kabelführung und Systemintegration erschwert.
EtherCAT unterstützt eine Daisy-Chain-Topologie, bei der mehrere Gelenkmodule über ihre Netzwerkschnittstellen nacheinander verbunden werden können. Dies vereinfacht die Netzwerkverkabelung und verringert den Bedarf an separaten Kommunikationsleitungen von jedem Gelenk zur Steuerung.
Flexible IN/OUT-Verbindungen für die Integration in Roboter
Die EtherCAT-IN/OUT-Schnittstellenanordnung und die Daisy-Chain-Verbindungsmethode ermöglichen die mehrstufige Installation von Modulen sowie die Kabelführung durch Hohlstrukturen.
Dies eignet sich besonders für die kompakten mechanischen Anordnungen von Robotergelenken, bei denen nur wenig Platz für die Verkabelung zur Verfügung steht.
Im Vergleich zu den Knotenbegrenzungen und Erweiterungseinschränkungen von CANopen-Netzwerken sowie der geringeren Abfrageeffizienz von RS485-Netzwerken bietet EtherCAT eine hohe Skalierbarkeit für mehrere Achsen. Eine größere Achsenzahl führt nicht zwangsläufig zu einer erheblichen Verlängerung der Kommunikationszykluszeit. Damit eignet sich EtherCAT gut für die koordinierte Steuerung mehrerer Robotergelenke.
6. Umfassende Fehlerdiagnose verbessert Systemzuverlässigkeit und Wartung
Die im Handbuch des TCHL-Moduls beschriebenen Hinweise zur EtherCAT-Fehlerbehebung und das Alarmsystem veranschaulichen die umfassenden Möglichkeiten des Busses zur Zustandsverwaltung und Fehlerdiagnose.
EtherCAT definiert vier Hauptkommunikationszustände:
Init: Initialisierung
Pre-Operational: Vorbetrieb
Safe-Operational: Sicherer Betrieb
Operational: Vollständiger Betrieb
Diese Zustände helfen Entwicklern, Kommunikationsprobleme im Zusammenhang mit der Geräteinitialisierung, der PDO-Zuordnung, der Synchronisation sowie Netzwerkunterbrechungen oder verlorenen Frames zu erkennen.
Das System kann außerdem Fehlerinformationen wie Nachführfehler, Synchronisationsabweichungen und Unregelmäßigkeiten beim PDO-Empfang in Echtzeit melden.
So können Entwickler Kommunikationsprobleme effizienter erkennen und beheben, wodurch sich die Inbetriebnahmezeit und der Aufwand für den Kundendienst verringern. Dank seiner umfassenden Diagnosefunktionen eignet sich EtherCAT für industrielle Automatisierungssysteme und Roboterausrüstung, die einen langfristig stabilen Betrieb erfordern.
7. Ein ausgereiftes EtherCAT-Ökosystem senkt Entwicklungs- und Integrationskosten
EtherCAT hat ein ausgereiftes Ökosystem für ein breites Spektrum industrieller Anwendungen entwickelt. Es stehen mehrere gängige Master-Steuerungslösungen zur Verfügung, darunter Beckhoff TwinCAT, SOEM, IgH und Plattformen auf Basis von Echtzeit-Linux.
Diese Lösungen unterstützen verschiedene Hardwareplattformen, darunter SPS, Industrie-PCs und Embedded-Controller.
Darüber hinaus sind professionelle Werkzeuge für die Inbetriebnahme, Paketerfassung und Parameterkonfiguration verfügbar. Entwickler können Synchronisationszyklen, DC-Offsets, PDO-Daten und Buszustände überwachen, wodurch die Systementwicklung und Fehlerbehebung vereinfacht werden.
Für Anlagenhersteller bietet EtherCAT einen hohen Standardisierungsgrad, gute Portierbarkeit und einen etablierten Fachkräftepool. Im Vergleich zu proprietären Kommunikationsbussen kann es Entwicklungs-, Inbetriebnahme-, Schulungs- und Austauschkosten senken und eignet sich dadurch besser für die Großserienfertigung und den kommerziellen Einsatz.
Fazit: Warum EtherCAT zur gängigen Kommunikationslösung für Robotergelenke wird
Die weitverbreitete Nutzung von EtherCAT ist im Wesentlichen darauf zurückzuführen, dass herkömmliche Kommunikationsbusse mit niedriger Geschwindigkeit die anspruchsvollen Steuerungsanforderungen intelligenter Robotergelenke nicht vollständig erfüllen können.
Mit echtzeitfähiger, hardwarebasierter Kommunikation im Mikrosekundenbereich, hochpräziser Distributed-Clock-Synchronisation, standardisierten Servoprotokollen nach CiA 402, PDO-Datenübertragung mit hoher Bandbreite, vereinfachter Mehachsenvernetzung und umfassender Fehlerdiagnose eignet sich EtherCAT für integrierte Gelenkmodule der nächsten Generation mit Drehmomenterfassung, Mehachsenkoordination, flexibler Kraftregelung und hochpräziser Bahnverfolgung.
Mit der weiteren Entwicklung humanoider Roboter, kollaborativer Roboter und hochentwickelter Automatisierungsanlagen hat sich EtherCAT zu einer führenden und weitverbreiteten Kommunikationslösung für Robotergelenkmodule entwickelt.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.
 Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen ausAuswahlleitfaden für Robotergelenkmodule zu Drehmoment, Drehzahl, Getrieben, Encodern, Drehmomentsensoren, Antriebssystemen und Wärmemanagement für kollaborative und humanoide Roboter.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.
 Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen ausAuswahlleitfaden für Robotergelenkmodule zu Drehmoment, Drehzahl, Getrieben, Encodern, Drehmomentsensoren, Antriebssystemen und Wärmemanagement für kollaborative und humanoide Roboter.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?Positionsmodus und Geschwindigkeitsmodus erfüllen unterschiedliche Anforderungen an die Bewegungssteuerung in Robotersystemen. Am Beispiel des HONPINE HPJM Harmonic Joint Motor erläutert dieser Artikel die Regelungsarchitekturen, Funktionsprinzipien, wichtigsten Unterschiede und Anwendungsszenarien. Von humanoiden Robotergelenken und Rehabilitations-Exoskeletten bis hin zu Antriebsrädern mobiler Roboter und Prüfständen für kontinuierliche Drehbewegungen erfahren Sie, wie Sie den passenden Regelungsmodus anhand der Bewegungsziele, mechanischen Belastungen und Sicherheitsanforderungen des Systems auswählen.