HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?
Hallo, ich bin Theodore Li, Technischer Direktor bei HONPINE. Bei der Zusammenarbeit mit Kunden werde ich häufig nach dem Unterschied zwischen Positionsmodus und Drehzahlmodus bei harmonischen Gelenkmotoren gefragt.
Obwohl beide Modi in Robotik-Bewegungssystemen weit verbreitet sind, erfüllen sie unterschiedliche Steuerungsanforderungen. Die Wahl des falschen Modus kann die Bewegungsgenauigkeit, die Betriebseffizienz und die Systemsicherheit beeinträchtigen.
In diesem Artikel erläutere ich am Beispiel des HONPINE HPJM-Harmonic-Gelenkmotors, wie Positionsmodus und Drehzahlmodus funktionieren, worin sie sich unterscheiden und für welche Anwendungen sich die jeweiligen Modi besser eignen.
1. Was ist der Positionsmodus bei einem Robotergelenkmotor?
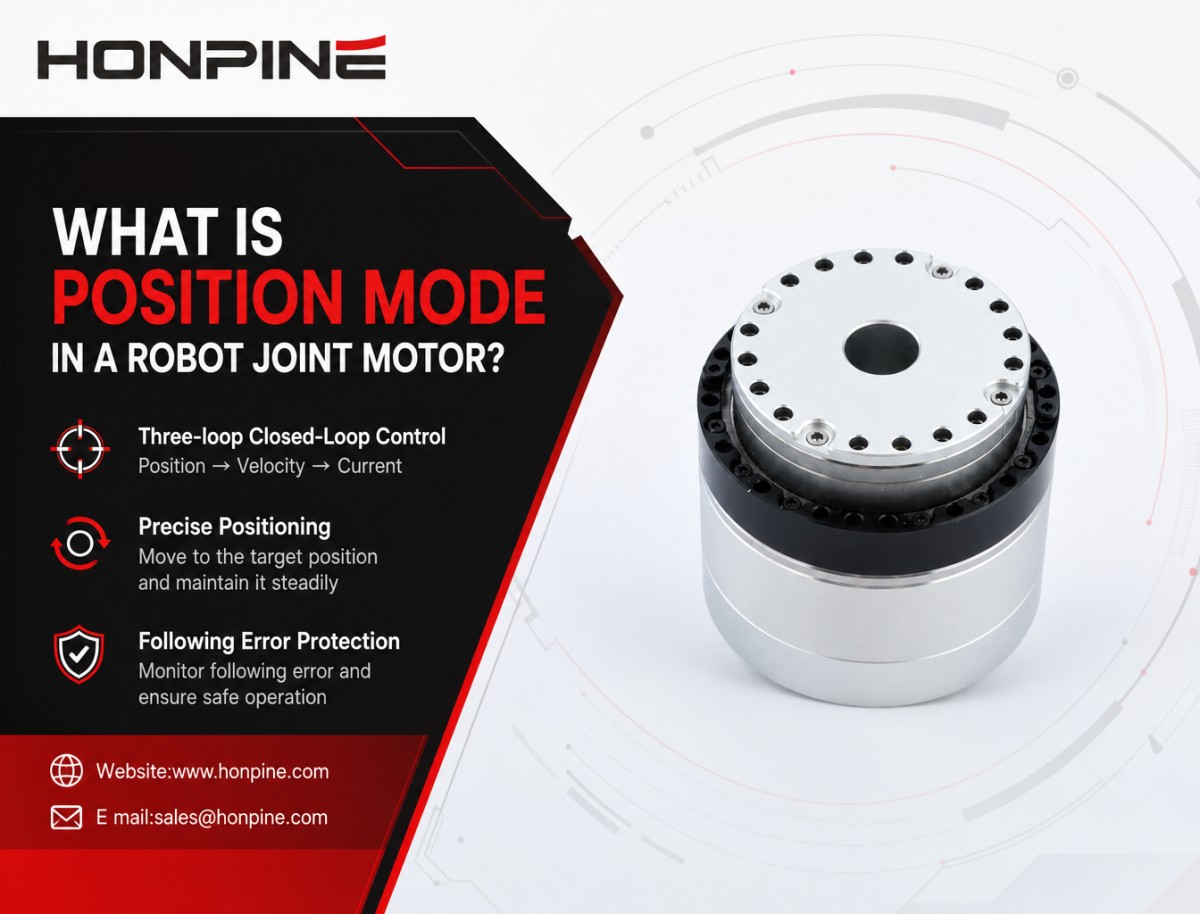
Im Positionsmodus wird der Motor so gesteuert, dass er eine vorgegebene Sollposition anfährt. Typischerweise kommt dabei eine geschlossene Regelungsarchitektur mit drei Regelkreisen zum Einsatz:
Positionsregelkreis → Drehzahlregelkreis → Stromregelkreis
Der übergeordnete Positionsregelkreis verwendet einen PID-Regler, um die Sollposition mit der Istposition zu vergleichen. Die Sollposition wird üblicherweise in Encoder-Zählimpulsen (cnt) angegeben, die einer bestimmten Winkelposition entsprechen.
Der Positionsregler erzeugt einen Drehzahlsollwert für den untergeordneten Drehzahlregelkreis. Der Motorregler steuert anschließend die Beschleunigung und Verzögerung gemäß dem konfigurierten Bewegungsprofil und bewegt das Gelenk in Richtung des Zielwinkels.
Sobald die Sollposition erreicht ist, hält der Regler die vorgegebene Position mithilfe der Regelung mit geschlossenem Regelkreis.
Überwachung des Schleppfehlers: Der Regler überwacht die Abweichung zwischen Sollposition und Istposition. Überschreitet dieser Schleppfehler den konfigurierten Grenzwert, kann der Motor gemäß der Schutzkonfiguration des Antriebs den Fehlercode 0x8611 (Schleppfehler) auslösen und den Betrieb stoppen.
Diese Funktion ist besonders nützlich bei Anwendungen, in denen ein Gelenk einen definierten Winkel erreichen und seine Position halten muss.
2. Was ist der Drehzahlmodus bei einem Robotergelenkmotor?
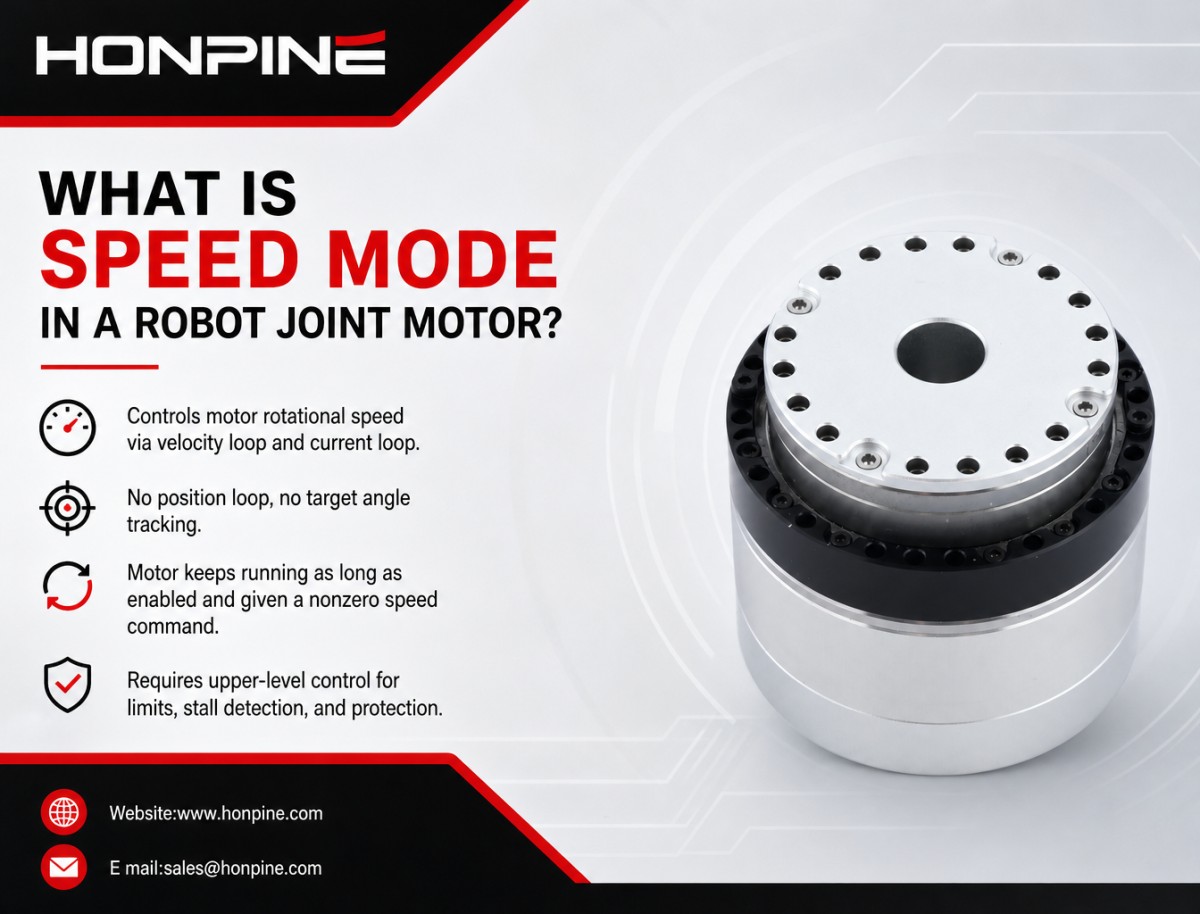
Im Drehzahlmodus wird die Drehzahl des Motors direkt geregelt. Typischerweise kommt dabei eine geschlossene Regelungsarchitektur mit zwei Regelkreisen zum Einsatz:
Drehzahlregelkreis → Stromregelkreis
Anders als im Positionsmodus wird im Drehzahlmodus kein aktiver Positionsregelkreis verwendet, um einen Zielwinkel vorzugeben. Stattdessen erhält der Regler einen Drehzahlsollwert, der auf der Motorseite in Einheiten von 0.01 Hz angegeben wird.
Der Motor regelt seine Drehzahl entsprechend dem vorgegebenen Befehl und dreht sich weiter, solange er aktiviert ist und einen Drehzahlsollwert ungleich null erhält.
In diesem Modus gilt:
Der Motor regelt die Drehzahl und nicht eine Zielwinkelposition.
Er stoppt nicht automatisch, wenn das Gelenk einen bestimmten Winkel erreicht.
Er korrigiert den Positionsschleppfehler nicht aktiv über einen übergeordneten Positionsregelkreis.
Der mit dem Positionsmodus verbundene Schleppfehlerschutz steht daher nicht in gleicher Weise zur Verfügung.
Wichtig: Der Drehzahlmodus bedeutet nicht, dass der Motor über keinerlei Schutzfunktionen verfügt. Wird die mechanische Last jedoch blockiert, kann der Motor entsprechend den Stromgrenzwerten und Schutzeinstellungen weiterhin Drehmoment erzeugen. Die übergeordnete Steuerung muss eine geeignete Stromüberwachung, Stillstandserkennung und Verfahrwegbegrenzung implementieren.
3. Wann sollten Sie den Positionsmodus verwenden?
Der Positionsmodus ist im Allgemeinen vorzuziehen, wenn ein Robotergelenk einen bestimmten Winkel erreichen, zwischen definierten Positionen verfahren oder eine vorgegebene Haltung halten muss.
Typische Anwendungen sind humanoide Roboter, Rehabilitationsexoskelette, kollaborative Roboterarme, Schwenk-Neige-Systeme und oszillierende Mechanismen.
Gelenke humanoider Roboter: Hüfte, Knie, Knöchel, Schulter und Ellbogen
Anwendungsanforderungen:
Beim Gehen, Hocken, Aufstehen und bei anderen Bewegungen muss jedes Gelenk einen Zielwinkel anfahren und die erforderliche Haltung halten.
Empfohlener Modus: Positionsmodus
Der übergeordnete Bewegungsplaner berechnet den Zielwinkel für jedes Gelenk und wandelt ihn in die entsprechenden Encoder-Zählimpulse (cnt) um. Diese Positionsbefehle werden anschließend an den HPJM-Motor gesendet.
Das interne Regelungssystem des Motors mit drei Regelkreisen steuert die Bewegung zu jeder Zielposition, einschließlich Beschleunigung, Verzögerung und Positionshaltung.
So kann sich die Hauptsteuerung auf die Koordination der Gesamtbewegung des Roboters konzentrieren, anstatt den untergeordneten Positionsregelkreis für jedes Gelenk extern zu implementieren.
Schutzaspekte:
Wenn ein Gelenk mechanisch blockiert wird oder auf übermäßigen Widerstand stößt, kann der Schleppfehler den konfigurierten Grenzwert überschreiten und einen Schleppfehler auslösen. Ist der entsprechende Schutz aktiviert und korrekt konfiguriert, wird der Fehler 0x8611 ausgelöst und der Motor angehalten.
Empfehlungen zur Abstimmung:
Vermeiden Sie bei Bewegungen mit hoher Last, etwa beim Hocken und Aufstehen, eine zu hohe Einstellung der Positionsreglerverstärkung Kp, da dies Schwingungen oder Oszillationen verursachen kann.
Eine praxisgerechte Abstimmungsreihenfolge besteht darin, zunächst die Verstärkungen Kp und Ki des Drehzahlregelkreises zu optimieren und anschließend die Verstärkungen des Positionsregelkreises einzustellen. Die Positionsreglerverstärkung Kd kann danach angepasst werden, sofern der Regler dies unterstützt und die Anwendung es erfordert.
Auch die Beschleunigungseinstellungen sollten zur Trägheit des Gelenks passen. Eine übermäßige Beschleunigung kann den Schleppfehler erhöhen und einen Fehler auslösen, insbesondere wenn das Gelenk eine große Trägheitslast trägt.
Gelenke von Rehabilitationsexoskeletten: Gehhilfe und Rehabilitationstraining
Anwendungsanforderungen:
Das Exoskelett muss das Gliedmaß des Nutzers zu einem vorgegebenen Gelenkwinkel führen, eine Zielhaltung halten und bei ungewöhnlichem Widerstand sicher reagieren.
Empfohlener Modus: Positionsmodus
Die Steuerung legt den Zielgelenkwinkel entsprechend dem Rehabilitationsprogramm fest. Der Motor bewegt das Gelenk anschließend in Richtung der vorgegebenen Position.
Sicherheitsaspekte:
Wenn der Nutzer der Bewegung entgegenwirkt oder die externe Last zu groß wird, kann der Positionsschleppfehler den konfigurierten Grenzwert überschreiten und einen Fehler auslösen.
Der Schleppfehlerschutz allein reicht jedoch nicht aus, um die Sicherheit bei der Interaktion mit Menschen zu gewährleisten. Rehabilitationsexoskelette sollten außerdem über geeignete Drehmoment- oder Kraftbegrenzungen, mechanische Verfahrwegbegrenzungen, Not-Aus-Schalter und unabhängige Sicherheitsmechanismen verfügen.
Kollaborative Roboter und kleine Roboterarme
Anwendungsanforderungen:
Der Roboter muss zwischen definierten Positionen verfahren, Pick-and-Place-Aufgaben ausführen und eine vorgegebene Gelenkhaltung beibehalten.
Empfohlener Modus: Positionsmodus
Die übergeordnete Steuerung sendet Sollpositionen an den Gelenkmotor. Mehrere Sollpositionen können konfiguriert werden, um einfache Punkt-zu-Punkt-Bewegungen zu erzeugen.
Bei der grundlegenden Inbetriebnahme des Motors kann beispielsweise ein Vorwärts- und Rückwärtspositionierungstest durchgeführt werden, indem wiederholt unterschiedliche Sollpositionen vorgegeben werden.
Der Positionsmodus eignet sich für Anwendungen, die eine wiederholgenaue Gelenkpositionierung und definierte Bewegungsendpunkte erfordern.
Schwenk-Neige-Systeme und oszillierende Aktoren
Anwendungsanforderungen:
Der Mechanismus muss sich bis zu einem vorgegebenen Winkel drehen, anhalten und in dieser Position bleiben, bevor er sich erneut bewegt.
Empfohlener Modus: Positionsmodus
Die Steuerung sendet einen Sollwert in Encoder-Zählimpulsen (cnt). Der Motor fährt die entsprechende Winkelposition an und hält sie anschließend mithilfe der Regelung mit geschlossenem Regelkreis.
Einschränkungen des Positionsmodus:
Für Anwendungen, die eine kontinuierliche, unbegrenzte Drehung mit vorgegebener Drehzahl erfordern, ist der Positionsmodus im Allgemeinen nicht die bevorzugte Wahl.
Bei Motoren mit hohen Untersetzungsverhältnissen müssen Ingenieure außerdem auf die Umrechnung zwischen Encoder-Zählimpulsen und dem tatsächlichen Abtriebswinkel achten. Bei Konfigurationen mit zwei Encodern müssen die Encoderwerte auf der Motor- und Abtriebsseite unterschieden und die jeweils anzuwendende Ein- oder Mehrumdrehungszählung bestätigt werden.
4. Wann sollten Sie den Drehzahlmodus verwenden?
Der Drehzahlmodus ist im Allgemeinen vorzuziehen, wenn sich ein Mechanismus kontinuierlich mit einer vorgegebenen Drehzahl drehen muss oder die übergeordnete Steuerung für die Positions- und Bahnsteuerung zuständig ist.
Bei dieser Konfiguration regelt der Motor seine Drehzahl, während die Hauptsteuerung externe Rückmeldungen verarbeitet und den erforderlichen Drehzahlsollwert bestimmt.
Wichtiger Sicherheitshinweis: Der Drehzahlmodus bietet nicht dieselbe Überwachung des Positionsschleppfehlers wie der Positionsmodus. Wird das mechanische System blockiert, kann der Motor innerhalb der konfigurierten Grenzwerte weiterhin Drehmoment erzeugen. Daher muss das übergeordnete Steuerungssystem geeignete Verfahrwegbegrenzungen, eine Stillstandserkennung und eine Überwachung von Stromgrenzwerten implementieren.
Antriebsräder mobiler Roboter
Anwendungsanforderungen:
Ein Robotergelenkmotor kann auch als Antriebsmotor für das Rad eines mobilen Roboters verwendet werden. Das Rad muss sich mit einer vorgegebenen Drehzahl drehen, damit sich der Roboter vorwärts, rückwärts oder entlang einer Kurve bewegt.
Empfohlener Modus: Drehzahlmodus
Die Hauptsteuerung sendet einen Drehzahlsollwert an den Motor. Der Befehl wird auf der Motorseite in Einheiten von 0.01 Hz angegeben.
Der Motor hält die vorgegebene Drehzahl, während die übergeordnete Steuerung die Positions- und Bewegungssteuerung des Roboters übernimmt.
Beispielsweise kann die Hauptsteuerung Rückmeldungen einer IMU sowie der Radencoder oder der Odometrie verwenden, um die erforderlichen Raddrehzahlen zu berechnen und die Bewegung des Roboters zu schätzen.
Schutzaspekte:
Wird ein Rad durch ein Hindernis blockiert, löst der Drehzahlmodus nicht automatisch einen Positionsschleppfehler aus. Der Motor kann entsprechend seinen Stromgrenzwerten weiterhin Drehmoment erzeugen.
Die übergeordnete Steuerung sollte daher den Motorstrom und andere relevante Rückmeldesignale überwachen. Überschreitet der Strom einen definierten Grenzwert oder wird ein Stillstand erkannt, sollte das System die Motorleistung entsprechend seiner Sicherheitsstrategie reduzieren oder abschalten.
Dauerhaltbarkeitstests und Prüfstände für kontinuierliche Drehung
Anwendungsanforderungen:
Bei Ermüdungsprüfungen, Dauerlaufprüfungen oder Langzeit-Leistungsbewertungen muss sich der Gelenkmotor kontinuierlich mit konstanter Drehzahl drehen.
Empfohlener Modus: Drehzahlmodus
Legen Sie eine feste Solldrehzahl fest und lassen Sie den Motor für die erforderliche Prüfdauer kontinuierlich laufen.
Der Drehzahlmodus eignet sich für diese Anwendungen, da in erster Linie eine stabile Drehzahl und nicht das Anfahren einer bestimmten Zielposition erforderlich ist.
Prüfsysteme sollten außerdem mit einer geeigneten Temperaturüberwachung, einem Überlastschutz und Not-Aus-Funktionen ausgestattet sein.
5. Eignet sich der Drehzahlmodus für Kraft- und Impedanzregelung?
Nicht unbedingt.
Der HONPINE HPJM-Motor unterstützt neben Positions- und Drehzahlregelung auch den Strommodus. Für Anwendungen mit Kraft-, Drehmoment- oder Impedanzregelung ist der Strommodus im Allgemeinen eine geeignetere Ausgangsbasis als der Drehzahlmodus.
Im Strommodus regelt die Steuerung den Motorstrom direkt. Da das Motordrehmoment vom Motorstrom abhängt, bildet dies eine Grundlage für die Entwicklung drehmomentbezogener Regelungsstrategien.
Für Impedanzregelung und anspruchsvollere Kraftregelungsanwendungen benötigen Ingenieure möglicherweise zusätzliche Rückmeldesignale, etwa eine Drehmomenterfassung auf der Abtriebsseite, sowie einen externen Regelungsalgorithmus.
Der Drehzahlmodus kann weiterhin Bestandteil bestimmter Regelungsarchitekturen sein, sollte jedoch nicht als direkter Ersatz für eine strombasierte Drehmomentregelung betrachtet werden.
6. Positionsmodus und Drehzahlmodus: die wichtigsten Unterschiede
7. Fazit: Wählen Sie den Regelungsmodus entsprechend Ihrer Anwendung
Positionsmodus und Drehzahlmodus sind auf unterschiedliche Anforderungen an die Bewegungssteuerung ausgelegt. Keiner der beiden Modi ist grundsätzlich besser als der andere.
Muss ein Robotergelenk einen bestimmten Winkel erreichen, Punkt-zu-Punkt-Bewegungen ausführen oder eine definierte Haltung halten, ist der Positionsmodus im Allgemeinen die bessere Wahl.
Muss sich ein Motor kontinuierlich mit einer vorgegebenen Drehzahl drehen, während die übergeordnete Steuerung Position und Bewegung des Roboters steuert, ist der Drehzahlmodus in der Regel besser geeignet.
Für Anwendungen mit Kraft- und Impedanzregelung kann der Strommodus eine geeignetere Grundlage bieten.
Bei der Auswahl eines Regelungsmodus für den HONPINE HPJM-Harmonic-Gelenkmotor sollten Ingenieure Bewegungsziel, mechanische Last, Regelungsarchitektur, Rückmeldekonfiguration und Sicherheitsanforderungen gemeinsam berücksichtigen.
Kontaktieren Sie HONPINE, um mehr über HPJM-Harmonic-Gelenkmotoren, Regelungsmodi, technische Spezifikationen und Integrationslösungen für Robotikanwendungen zu erfahren.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?Positionsmodus und Geschwindigkeitsmodus erfüllen unterschiedliche Anforderungen an die Bewegungssteuerung in Robotersystemen. Am Beispiel des HONPINE HPJM Harmonic Joint Motor erläutert dieser Artikel die Regelungsarchitekturen, Funktionsprinzipien, wichtigsten Unterschiede und Anwendungsszenarien. Von humanoiden Robotergelenken und Rehabilitations-Exoskeletten bis hin zu Antriebsrädern mobiler Roboter und Prüfständen für kontinuierliche Drehbewegungen erfahren Sie, wie Sie den passenden Regelungsmodus anhand der Bewegungsziele, mechanischen Belastungen und Sicherheitsanforderungen des Systems auswählen.
 Wie beeinflussen die Trends der Robotikbranche 2026 die Nachfrage nach integrierten Gelenkmodulen und Radnabenmotoren?Die Robotikbranche tritt 2026 in eine neue Entwicklungsphase ein. Die Anwendungen reichen inzwischen von humanoiden und vierbeinigen Robotern bis hin zu mobilen Manipulatoren, kollaborativen Robotern und spezialisierten Robotersystemen. Während Hersteller von der Prototypenentwicklung zur Kommerzialisierung und Massenproduktion übergehen, verändern sich auch die Anforderungen an Antriebssysteme für Roboter. In diesem Artikel teilt Allen Li, Gründer von HONPINE, seine Beobachtungen zum Wandel des Robotikmarktes und erläutert, warum integrierte Gelenkmodule und Radnabenmotoren für eine bessere Systemintegration, Produktkonsistenz und langfristige Betriebssicherheit zunehmend an Bedeutung gewinnen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?Positionsmodus und Geschwindigkeitsmodus erfüllen unterschiedliche Anforderungen an die Bewegungssteuerung in Robotersystemen. Am Beispiel des HONPINE HPJM Harmonic Joint Motor erläutert dieser Artikel die Regelungsarchitekturen, Funktionsprinzipien, wichtigsten Unterschiede und Anwendungsszenarien. Von humanoiden Robotergelenken und Rehabilitations-Exoskeletten bis hin zu Antriebsrädern mobiler Roboter und Prüfständen für kontinuierliche Drehbewegungen erfahren Sie, wie Sie den passenden Regelungsmodus anhand der Bewegungsziele, mechanischen Belastungen und Sicherheitsanforderungen des Systems auswählen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.
 Wie wählt man Planetengetriebe passend zu Servomotoren von 6 führenden Marken aus?Bei der Auswahl des passenden Planetengetriebes für einen Servomotor reicht es nicht aus, lediglich Motorleistung und Untersetzungsverhältnis abzugleichen. Ingenieure müssen auch Ausgangsdrehmoment, Lastträgheit, Umkehrspiel, Torsionssteifigkeit und Montagekompatibilität berücksichtigen, um eine zuverlässige Kraftübertragung sicherzustellen. Verschiedene Servomotor-Marken, darunter Inovance, Estun, Panasonic, Mitsubishi, Yaskawa und MOONS', können unterschiedliche Wellendimensionen und Montageschnittstellen aufweisen. Wie können Ingenieure also das passende Planetengetriebe für jeden Servomotor ermitteln? Dieser Leitfaden behandelt die wichtigsten Auswahlprinzipien, erforderlichen Berechnungen und praktischen Auswahlkriterien, damit Sie eine fundierte Entscheidung treffen können.