Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen aus
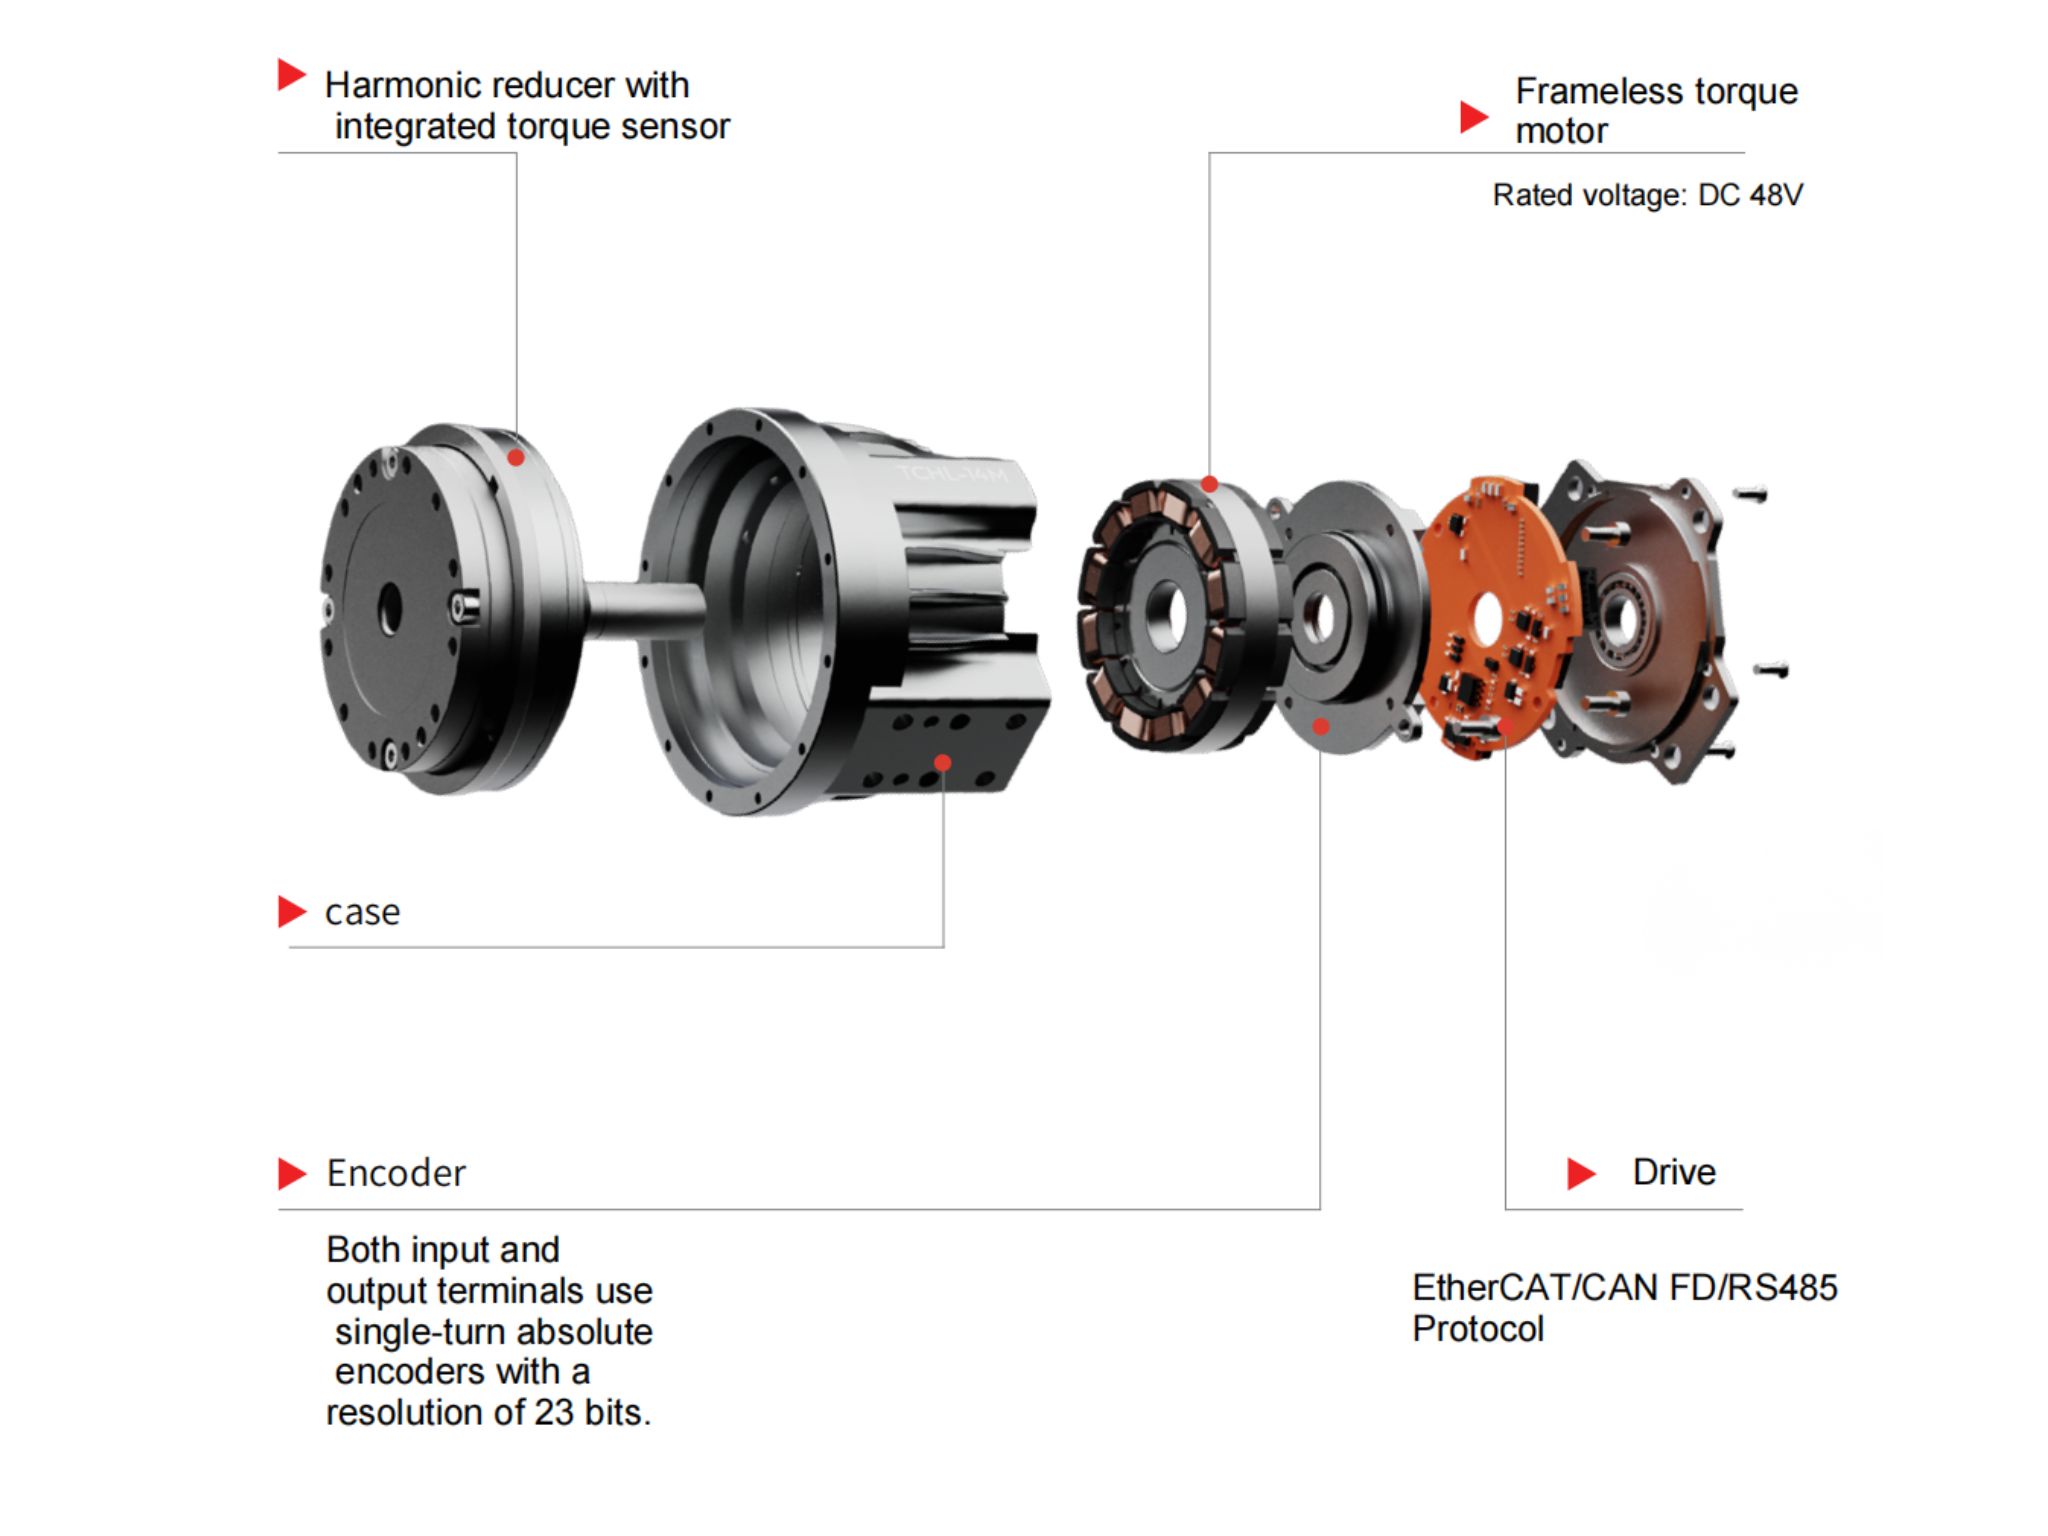
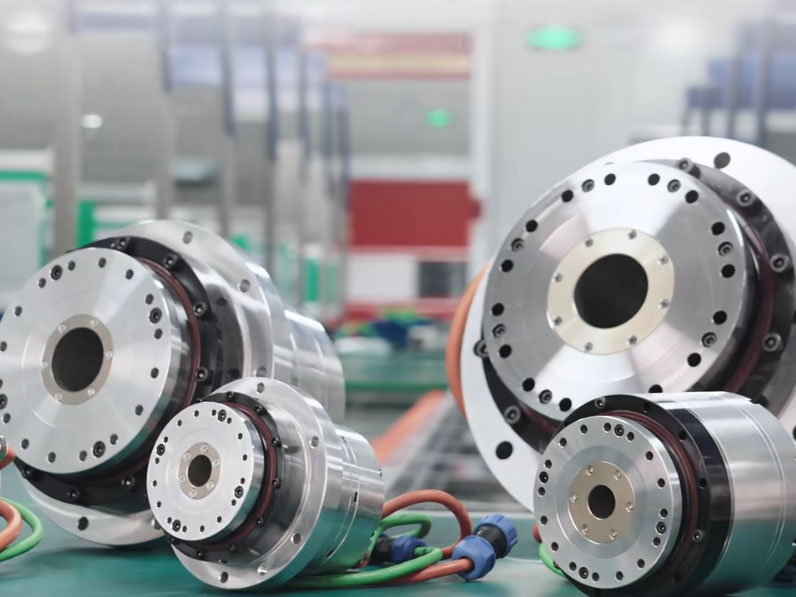
Integrierte Robotergelenkmodule sind zentrale Bewegungseinheiten in kollaborativen Robotern, humanoiden Robotern, Industrierobotern und anderen intelligenten Robotersystemen. Typischerweise integrieren sie wichtige Komponenten wie Motor, Getriebe, Encoder, Servoantrieb, Drehmomentsensor und elektromagnetische Bremse in einer kompakten Bewegungseinheit.
Die Wahl des richtigen Robotergelenkmoduls wirkt sich direkt nicht nur auf das Ausgangsdrehmoment, die Drehzahl und die Positioniergenauigkeit aus, sondern auch auf das dynamische Ansprechverhalten des Roboters, die Kraftregelung, die strukturelle Auslegung, die Betriebsstabilität und die Gesamtherstellungskosten.
Anders als bei der Auswahl eines einzelnen Motors oder Getriebes erfordert die Auswahl eines Robotergelenkmoduls eine umfassende Bewertung der dynamischen Leistung, der Getriebestruktur, der Positionsrückmeldung, der Drehmomentmessung, der mechanischen Montage, der elektrischen Schnittstellen, des Wärmemanagements und der langfristigen Zuverlässigkeit. Dies ist besonders wichtig bei kollaborativen und humanoiden Robotern, bei denen sich die Belastungen, Bewegungsfrequenzen, Regelungsanforderungen und Sicherheitsaspekte der einzelnen Gelenke erheblich unterscheiden.
Auf Grundlage praktischer Anwendungserfahrungen mit den leichten, hochpräzisen Robotergelenkmodulen der TCHL-Serie von HONPINE behandelt dieser Leitfaden sechs wesentliche Aspekte der Auswahl von Robotergelenkmodulen und unterstützt Robotikingenieure dabei, einen systematischen Ansatz für die Gelenkauslegung und -integration zu entwickeln.
1. Dynamische Leistung: Drehmoment-, Drehzahl- und Trägheitsanforderungen bestimmen
Die dynamische Leistung ist die Grundlage für die Auswahl eines Robotergelenkmoduls. Sie bestimmt, ob ein Gelenk die tatsächlichen Anforderungen an Nutzlast, Drehzahl, Beschleunigung und dynamisches Ansprechverhalten erfüllt.
Zu den wichtigsten zu bewertenden Parametern zählen das kontinuierliche Nenndrehmoment, das Spitzendrehmoment, die Abtriebsdrehzahl und die Trägheitsanpassung.
1.1 Wie sind kontinuierliches Nenndrehmoment und Spitzendrehmoment zu unterscheiden?
Das Drehmoment ist einer der wichtigsten Parameter bei der Auswahl eines Robotergelenkmoduls. Ingenieure müssen jedoch zwischen kontinuierlichem Nenndrehmoment und Spitzendrehmoment unterscheiden, statt ein Modul allein anhand seines maximalen Drehmoments zu beurteilen.
Das kontinuierliche Nenndrehmoment bezeichnet das Drehmoment, das ein Gelenkmodul unter den festgelegten Betriebsbedingungen und innerhalb der thermischen Grenzen dauerhaft abgeben kann. Es ist besonders relevant für Anwendungen wie kontinuierliche Materialhandhabung, das Halten einer Position, Schleifen und andere lang andauernde Vorgänge.
Bei der Berechnung des erforderlichen Gelenkdrehmoments sollten Ingenieure Folgendes berücksichtigen:
Das Eigengewicht des Gelenks und das daraus resultierende Gravitationsdrehmoment.
Das durch den Endeffektor und die externe Nutzlast erzeugte Gravitationsdrehmoment.
Beschleunigungs- und Verzögerungsdrehmoment während der Gelenkbewegung.
Mechanische Reibung und sonstige Übertragungswiderstände.
Dynamische Kopplungseffekte zwischen mehreren Gelenken.
Bei der Vorauswahl sollte außerdem eine angemessene Sicherheitsreserve eingeplant werden, die sich nach Lastschwankungen, Bewegungsfrequenz, Einbaulage und Betriebsbedingungen richtet. Eine Reserve von 25%–35% kann beispielsweise als erster Richtwert für die Auslegung dienen, sollte jedoch nicht als allgemeingültige Vorgabe betrachtet werden. Die endgültige Dimensionierung muss anhand des tatsächlichen Lastprofils des Gelenks und der thermischen Beharrungsbedingungen überprüft werden.
Das Spitzendrehmoment wird vorwiegend bei kurzzeitigen dynamischen Vorgängen benötigt, etwa bei schnellen Beschleunigungen des Roboters, Positionswechseln, vorübergehenden Laständerungen und kurzen Stoßbelastungen.
Es ist wichtig zu beachten, dass ein Spitzendrehmoment nicht bedeutet, dass das Gelenkmodul diese Leistung über längere Zeit aufrechterhalten kann. Ingenieure sollten die zulässige Dauer des Spitzendrehmoments, die Wiederholfrequenz und die damit verbundenen thermischen Grenzen überprüfen.
Auch die Drehmomentkapazität von Motor, Getriebe und mechanischem Gehäuse sollte jeweils separat geprüft werden. Die Komponente mit dem niedrigsten zulässigen Drehmoment begrenzt praktisch das Drehmoment der gesamten Gelenkeinheit.
Diese Unterscheidung ist besonders wichtig für dynamisch stark beanspruchte Gelenke in den Beinen humanoider Roboter, den Hüften von Vierbeinrobotern und Schwerlast-Roboterarmen.
1.2 Wie lassen sich Abtriebsdrehzahl und Übersetzungsverhältnis aufeinander abstimmen?
Die Abtriebsdrehzahl eines Robotergelenkmoduls wird vor allem durch die Motordrehzahl und das Untersetzungsverhältnis bestimmt:
Abtriebsdrehzahl ≈ Motordrehzahl ÷ Untersetzungsverhältnis
Ein höheres Untersetzungsverhältnis erhöht im Allgemeinen das Abtriebsdrehmoment, verringert jedoch die Abtriebsdrehzahl. Es kann außerdem die Rücktreibbarkeit, das dynamische Ansprechverhalten und die äquivalente Trägheit des Übertragungssystems beeinflussen.
Darüber hinaus lässt sich die Motordrehzahl nicht unabhängig von der Stromversorgung betrachten. Bei mit 24V- oder 48V-Gleichstrom betriebenen Gelenkmodulen steigt die Gegen-EMK des Motors mit zunehmender Drehzahl. Ist die verfügbare Zwischenkreisspannung nicht ausreichend, können der verfügbare Strom und das Abtriebsdrehmoment im oberen Drehzahlbereich abnehmen.
Ingenieure sollten daher nicht nur die maximale Leerlaufdrehzahl bewerten. Wichtige Parameter sind:
Kontinuierliches Abtriebsdrehmoment bei Nenndrehzahl.
Verfügbares Drehmoment bei maximaler Betriebsdrehzahl.
Leistungsänderungen bei unterschiedlichen Versorgungsspannungen.
Einfluss des Untersetzungsverhältnisses auf das dynamische Ansprechverhalten und die Rücktreibbarkeit.
Bei Gelenken humanoider Roboter, die schnelle Schwenkbewegungen, häufige Beschleunigungen und wiederholtes Anhalten erfordern, ist die Abstimmung von Abtriebsdrehzahl und Drehmoment besonders wichtig.
1.3 Warum beeinflusst die Trägheitsanpassung die Regelungsstabilität des Gelenks?
Die Trägheitsanpassung ist ein wichtiger, aber mitunter übersehener Faktor bei der Auswahl von Robotergelenkmodulen.
Ein ungeeignetes Verhältnis zwischen der Trägheit der externen Last und der Trägheit des Antriebssystems kann die Regelung erschweren und zu Vibrationen bei niedriger Drehzahl, Bewegungsüberschwingen, mechanischen Schwingungen oder einer verminderten dynamischen Nachführleistung führen.
Bei kollaborativen Robotern, humanoiden Robotern und Roboterarmen, die eine präzise Bewegungsnachführung und nachgiebige Regelung erfordern, sollten Ingenieure die Trägheit des Motorrotors, das Untersetzungsverhältnis, die Lastträgheit und die tatsächlichen Bewegungsbahnen mithilfe einer dynamischen Analyse bewerten.
Außerdem ist zu beachten, dass ein Getriebe die auf die Motorseite bezogene äquivalente Lastträgheit verändert. Die Systemkompatibilität sollte daher nicht einfach durch den Vergleich von Lastträgheit und Motorrotorträgheit bestimmt werden. Auch Übersetzungsverhältnis, Regelungsbandbreite und tatsächliche Betriebsbedingungen müssen berücksichtigt werden.
2. Getriebestruktur und Positioniergenauigkeit: Harmonic-Drive- und Planeten-Robotergelenkmodule
Das Getriebe ist eine zentrale Übertragungskomponente eines Robotergelenkmoduls. Seine Konstruktion beeinflusst direkt das Abtriebsdrehmoment, die Übertragungsgenauigkeit, die Torsionssteifigkeit, die Stoßfestigkeit und die Lebensdauer.
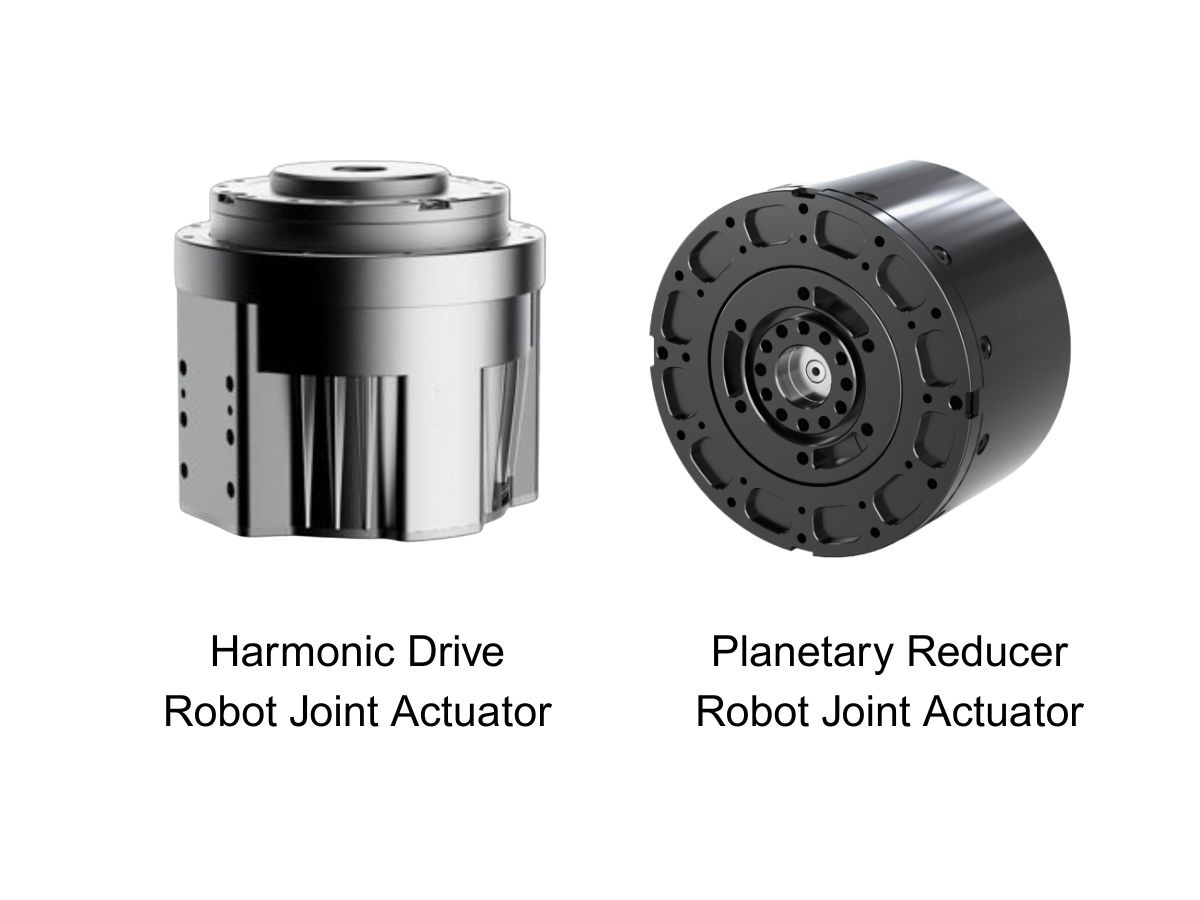
Harmonic-Drive-Getriebe und Planetengetriebe sind zwei häufig eingesetzte Übertragungslösungen in Robotergelenkmodulen. Keine davon ist grundsätzlich überlegen; die geeignete Wahl hängt von den Bewegungsanforderungen und Betriebsbedingungen des Roboters ab.
2.1 Merkmale und Anwendungen von Gelenkmodulen mit Harmonic-Drive-Getriebe
Harmonic-Drive-Getriebe zeichnen sich durch eine kompakte Bauweise, hohe Untersetzungsverhältnisse und ein geringes Übertragungsspiel aus. Dadurch eignen sie sich für Robotergelenke mit begrenztem Einbauraum und hohen Anforderungen an die Positioniergenauigkeit.
Harmonic-Drive-Getriebe werden häufig in kollaborativen Robotern, humanoiden Robotern und Präzisionsroboterarmen eingesetzt.
Zu den wichtigsten Merkmalen gehören:
Kompakte Bauweise für platzbeschränkte Gelenkkonstruktionen.
Geringes Übertragungsspiel für eine höhere Positioniergenauigkeit.
Große Auswahl an Untersetzungsverhältnissen für hohe Drehmomente am Abtrieb.
Eignung für präzise Positionierungen und bestimmte kraftgeregelte Anwendungen.
Harmonic-Drive-Getriebe arbeiten jedoch mit der elastischen Verformung des Flexsplines. Ihre Torsionssteifigkeit, Stoßlastkapazität und Ermüdungslebensdauer müssen daher anhand des jeweiligen Modells und der Betriebsbedingungen beurteilt werden.
Bei Anwendungen mit häufigen Stößen, hohen wechselnden Lasten oder erheblichen dynamischen Lastschwankungen sollte die langfristige Zuverlässigkeit sorgfältig überprüft werden.
2.2 Merkmale und Anwendungen von Gelenkmodulen mit Planetengetriebe
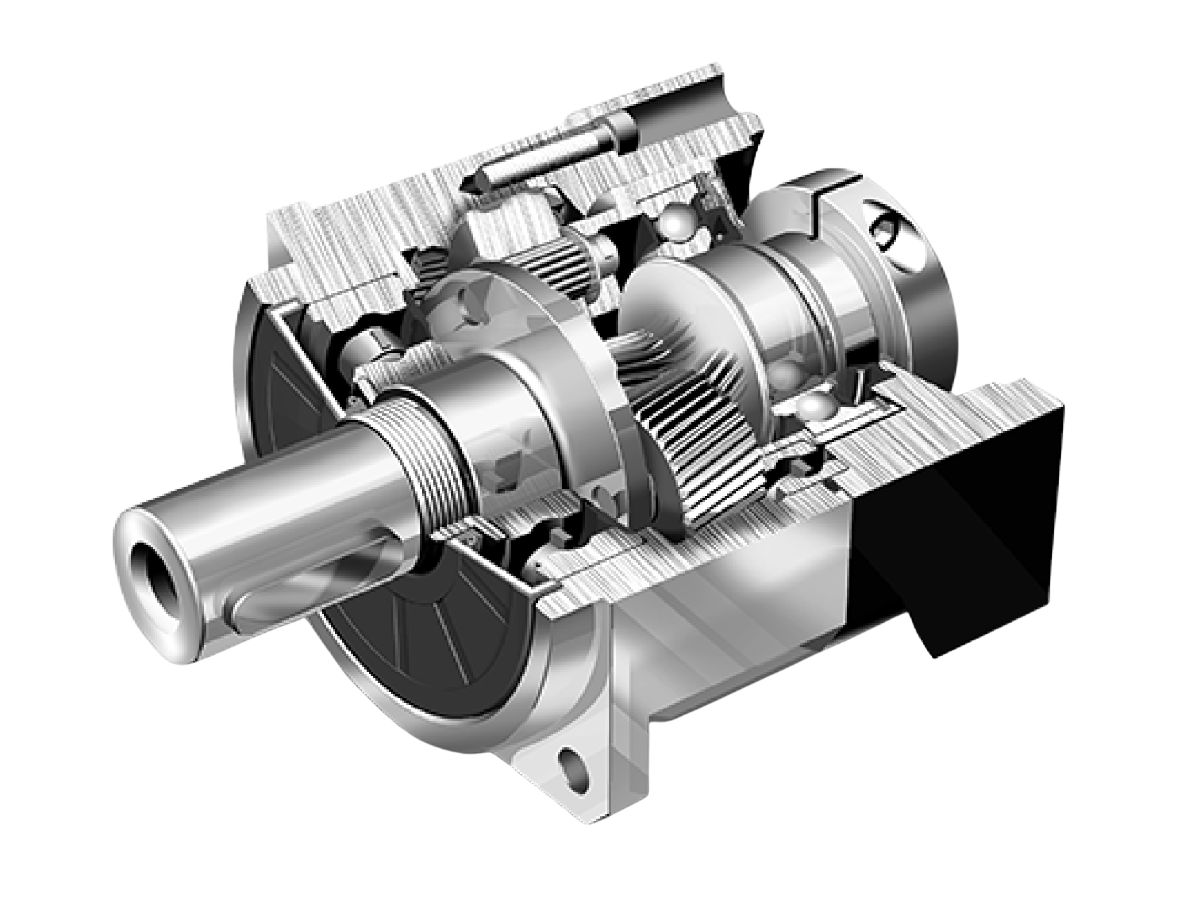
Planetengetriebe übertragen die Leistung über ein System aus Sonnenrad, Planetenrädern und innenverzahntem Hohlrad. Im Allgemeinen bieten sie eine hohe Tragfähigkeit, gute strukturelle Steifigkeit und einen hohen Übertragungswirkungsgrad.
Planetengetriebe können bei Schwerlast-Industrierobotern, Vierbeinrobotern und Gelenken, die erheblichen äußeren Stoßbelastungen ausgesetzt sind, Vorteile bieten.
Zu den wichtigsten Merkmalen gehören:
Mehrere Zahneingriffspunkte, die zur Verteilung der übertragenen Lasten beitragen.
Gute Tragfähigkeit und Stoßfestigkeit.
Eignung für Betriebsbedingungen mit vergleichsweise hohen Lasten und dynamischen Beanspruchungen.
Gute Haltbarkeit bei fachgerechter Auslegung und Schmierung.
Herkömmliche Planetengetriebe weisen jedoch in der Regel ein gewisses Übertragungsspiel auf. Dessen Ausmaß hängt von der Fertigungsgenauigkeit der Zahnräder, der Montage, den Vorspannstrukturen und den Fertigungsprozessen ab.
Bei Anwendungen mit hohen Anforderungen an die Positioniergenauigkeit und die nachgiebige Kraftregelung sollten Ingenieure das tatsächliche Spiel und die Gesamtübertragungsleistung des kompletten Gelenkmoduls überprüfen.
2.3 Die passende Getriebestruktur für unterschiedliche Roboteranwendungen auswählen
Die Getriebeart allein sollte nicht ausschlaggebend für die Auswahl sein. Ingenieure sollten auch Gelenklast, Bewegungsfrequenz, Stoßintensität und Regelungsanforderungen berücksichtigen.
Zum Beispiel:
Kollaborative Roboter: Übertragungsspiel, Rücktreibbarkeit und Kraftregelung stehen im Vordergrund.
Humanoide Roboter: Drehmomentdichte, Gewicht, dynamisches Ansprechverhalten und Stoßfestigkeit berücksichtigen.
Vierbeinroboter: Dynamische Belastbarkeit, Stoßfestigkeit und Ermüdungslebensdauer priorisieren.
Schwerlast-Industrieroboterarme: Kontinuierliches Drehmoment, Steifigkeit und langfristige Betriebszuverlässigkeit bewerten.
Für Anwendungen, die eine Kombination aus geringem Spiel, hoher Torsionssteifigkeit und hoher Tragfähigkeit erfordern, können auch hochpräzise Planetengetriebelösungen mit Vorspannung und spielreduzierender Konstruktion in Betracht gezogen werden.
Ingenieure müssen ihre Auswahl nicht auf herkömmliche Getriebestrukturen beschränken.
2.4 Welche Genauigkeitsparameter sollten bei einem Robotergelenkmodul bewertet werden?
Die tatsächliche Positioniergenauigkeit eines Robotergelenks entspricht nicht allein der Nenn-Genauigkeit seines Getriebes.
Die Gesamtgenauigkeit eines Gelenkmoduls wird außerdem durch Motorencoder, Abtriebsencoder, Getriebespiel, Torsionsverformung, Lagerung, Flanschbearbeitung und Montagetoleranzen beeinflusst.
Bei der Auswahl sollten Ingenieure besonders auf folgende Punkte achten:
Übertragungsspiel auf der Abtriebsseite.
Wiederholgenauigkeit auf der Abtriebsseite.
Torsionssteifigkeit und lastbedingte Verformung.
Planlauf der Stirnfläche des Abtriebsflansches.
Ebenheit und Maßgenauigkeit der Montageflächen.
Von diesen Parametern sind die tatsächliche Genauigkeit der Abtriebsrückmeldung und die Winkelverlagerung unter Last besonders wichtig.
Für Präzisionsmontage, medizinische Robotik und Präzisionsfertigungsanlagen sollten Ingenieure tatsächliche Prüfdaten und klar definierte Prüfbedingungen anfordern, statt sich ausschließlich auf die Spezifikationen einzelner Komponenten zu verlassen.
3. Encoder und Drehmomentsensoren: Hochpräzise Kraftregelung in Robotergelenken
Bestimmt das Getriebe die Übertragungsleistung eines Gelenks, legen Encoder und Drehmomentsensoren fest, welche Rückmeldeinformationen dem Regelsystem zur Verfügung stehen.
Für herkömmliche Punkt-zu-Punkt-Bewegungen kann eine Positionsrückmeldung ausreichen. Kollaborative und humanoide Roboter sowie Systeme, die mit ihrer Umgebung interagieren, benötigen jedoch häufig eine umfassendere Rückmeldung, als Messungen von motorseitiger Position und Strom allein bieten können.
3.1 Was ist der Unterschied zwischen Gelenkmodulen mit einem und mit zwei Encodern?
Robotergelenkmodule verwenden üblicherweise entweder eine halbgeschlossene Regelungsarchitektur mit einem Encoder oder eine vollständig geschlossene Regelungsarchitektur mit zwei Encodern.
Architektur mit einem Encoder
Bei einer Ausführung mit einem Encoder ist dieser üblicherweise auf der Motorseite installiert, um die Rotorposition zu erfassen und die theoretische Abtriebsposition des Gelenks zu berechnen.
Diese Architektur ist vergleichsweise einfach und kostengünstig. Sie eignet sich für herkömmliche Punkt-zu-Punkt-Positionierungen und Anwendungen mit geringeren Anforderungen an die Rückmeldung auf der Abtriebsseite.
Da der Encoder jedoch vor dem Getriebe installiert ist, kann er die tatsächliche Abtriebsposition nicht direkt messen. Daher kann er Getriebespiel, Torsionsverformungen und bestimmte Übertragungsfehler nicht unmittelbar kompensieren.
Architektur mit zwei Encodern
Bei einer Ausführung mit zwei Encodern wird jeweils ein Encoder auf der Motor- und auf der Abtriebsseite eingesetzt.
Der motorseitige Encoder unterstützt die Kommutierung und Drehzahlregelung des Motors, während der abtriebsseitige Encoder den tatsächlichen Ausgangswinkel des Gelenks misst.
Durch den Vergleich der Positionen auf Eingangs- und Abtriebsseite kann das Regelsystem die tatsächliche Bewegung des Übertragungssystems genauer erfassen.
Eine Architektur mit zwei Encodern eignet sich besonders für:
Hochpräzise Positionsregelung.
Stabilen Betrieb bei niedriger Drehzahl.
Dynamisch anspruchsvolle Bewegungsnachführung.
Robotergelenke, die eine Kompensation von Übertragungsverformungen erfordern.
Flexible Regelsysteme mit hohen Anforderungen an die Positionsrückmeldung.
Bei hochpräzisen Robotergelenken sollte eine Architektur mit absoluter Positionsrückmeldung auf der Abtriebsseite im Allgemeinen bevorzugt werden.
3.2 Warum benötigen fortschrittliche Robotergelenke abtriebsseitige Drehmomentsensoren?
Die Drehmomentrückmeldung ist eine wichtige Grundlage für die hochpräzise Kraftregelung.
Zur Erfassung des Gelenkdrehmoments kommen häufig zwei Verfahren zum Einsatz: die Schätzung des Drehmoments anhand des Motorstroms und die direkte Messung mit einem unabhängigen Drehmomentsensor.
Bei der motorstrombasierten Schätzung wird das elektromagnetische Drehmoment in der Regel anhand der Motordrehmomentkonstante und des gemessenen Stroms berechnet. Dieses Verfahren erfordert keinen zusätzlichen Drehmomentsensor und ist vergleichsweise kostengünstig.
Das elektromagnetische Drehmoment des Motors entspricht jedoch nicht zwangsläufig dem tatsächlichen Abtriebsdrehmoment des Gelenks.
Faktoren wie Getriebereibung, Übertragungsverluste, Trägheitsdrehmoment und Temperaturschwankungen können das endgültige Abtriebsdrehmoment beeinflussen. Daher ist die strombasierte Schätzung bei Anwendungen mit hohen Anforderungen an eine präzise Kraftrückmeldung nur eingeschränkt geeignet.
Im Vergleich dazu kann ein zwischen Getriebeabtrieb und Gelenkflansch installierter Drehmomentsensor das durch das Übertragungssystem übertragene Drehmoment direkt messen. Dadurch erhält man einen Messwert, der die tatsächliche Interaktion zwischen Roboter und äußerer Umgebung besser abbildet.
Die Robotergelenkmodule der TCHL-Serie von HONPINE verwenden beispielsweise eine Drehmomenterfassung auf der Abtriebsseite. Diese Ausführung ist für Robotersysteme konzipiert, die eine Echtzeiterfassung von Laständerungen am Gelenk erfordern.
Typische Anwendungen sind:
Kollaborative Roboter und die Mensch-Roboter-Interaktion.
Präzisionsmontage und Einsetzvorgänge.
Oberflächenschleifen und Regelung konstanter Kräfte.
Adaptive Haltungskontrolle in humanoiden Robotern.
Exoskelett-Roboter und nachgiebige Assistenzsysteme.
Es ist zu beachten, dass eine abtriebsseitige Drehmomenterfassung nicht sämtliche Einflüsse des Übertragungssystems beseitigt. Auch Sensorpräzision, mechanische Montage, Kalibrierung und Regelungsalgorithmen wirken sich auf die endgültigen Messergebnisse aus.
3.3 Welche technischen Daten sind bei der Auswahl eines Drehmomentsensors wichtig?
Bei der Auswahl eines Drehmomentsensors sollten Ingenieure mehr als nur seinen Nennmessbereich bewerten. Das dynamische Ansprechverhalten und die langfristige Stabilität sind ebenso wichtig.
Zu den wichtigsten Parametern gehören:
Messbereich: Der Sensor sollte das normale Betriebsdrehmoment und die erwarteten dynamischen Lasten abdecken, ohne zu nah an seinen Überlastgrenzen zu arbeiten oder einen unnötig großen Messbereich zu verwenden.
Messgenauigkeit: Bewerten Sie Nichtlinearität, Wiederholbarkeit, Hysterese und den Gesamtmessfehler, statt sich auf eine einzelne Genauigkeitsangabe zu verlassen.
Nullpunktstabilität und Temperaturdrift: Temperaturänderungen während des Langzeitbetriebs können Nullpunktabweichungen verursachen und dadurch die kontinuierliche Kraftregelung sowie die Messung kleiner Drehmomente beeinträchtigen.
Abtastfrequenz und Bandbreite: Eine dynamische Interaktion und die Kollisionserkennung erfordern eine ausreichende Abtastleistung des Sensors und eine hinreichende Regelungsbandbreite des Systems, um Rückmeldeverzögerungen zu vermeiden.
Rauschpegel: Übermäßiges Messrauschen kann Schwankungen der Kraftregelbefehle verursachen und die Bewegungsruhe beeinträchtigen.
Für Materialhandhabung, Bewegungen zu festen Positionen und andere Anwendungen ohne präzise Kraftinteraktion kann ein Gelenkmodul ohne unabhängigen Drehmomentsensor ausreichen. Dadurch lassen sich Hardwarekosten und Systemkomplexität reduzieren.
4. Mechanische Struktur und Montagekompatibilität: Gelenkmodule an Roboterkonstruktionen anpassen
Ein Robotergelenkmodul ist nicht nur eine Einheit zur Kraftübertragung, sondern auch ein integraler Bestandteil der mechanischen Roboterstruktur.
Abmessungen, Montageanschlüsse, Hohlwellenausführung und Gewichtsverteilung beeinflussen die Gesamtkonstruktion des Roboters.
4.1 Wie sind Hohlwellenausführung und Modulgewicht zu bewerten?
Für humanoide Roboter, mehrachsige Roboterarme und komplexe Robotersysteme bieten Gelenkmodule mit Hohlwelle erhebliche Vorteile bei der Kabelführung.
Stromkabel, Kommunikationskabel, Sensorleitungen und andere Verbindungen können durch die Hohlwelle geführt werden. Dadurch werden externe Kabelverwicklungen und mögliche Bewegungsbehinderungen reduziert.
Bei Anwendungen, die eine kontinuierliche Drehung erfordern, können je nach Systemauslegung auch Schleifringe in Betracht gezogen werden. Ingenieure sollten prüfen, ob Hohlwellendurchmesser, Kabelführung und Drehbereich miteinander kompatibel sind.
Das Modulgewicht ist ein weiterer wichtiger Aspekt.
Bei Robotern mit mehreren Gelenken erhöht die Masse der näher am Endeffektor liegenden Gelenke die Last und Trägheit der vorgelagerten Gelenke. Ein geringeres Gewicht der distalen Gelenke bei gleichzeitig ausreichendem Drehmoment und ausreichender Steifigkeit kann daher die Antriebsanforderungen der vorgelagerten Gelenke senken sowie das dynamische Ansprechverhalten und die Energieeffizienz des Gesamtsystems verbessern.
Bei der Auswahl sollten Ingenieure Modulgewicht, Nenndrehmoment, Spitzendrehmoment und Drehmomentdichte miteinander vergleichen, statt einfach das Modul mit dem höchsten Drehmoment zu wählen.
4.2 Ist eine elektromagnetische Bremse für Robotergelenkmodule erforderlich?
Eine elektromagnetische Bremse dient in erster Linie dazu, ein Gelenk in seiner Position zu halten, wenn die Stromversorgung getrennt wird oder der Antrieb stoppt. Sie verhindert unbeabsichtigte Bewegungen durch die Schwerkraft.
Die Bremsenkonfiguration sollte bei Knie- und Hüftgelenken humanoider Roboter, vertikalen Roboterarmen und anderen Gelenken, die Gravitationslasten tragen, sorgfältig geprüft werden.
Eine häufig verwendete Lösung ist eine federbetätigte, elektrisch gelüftete elektromagnetische Bremse. Sie greift bei abgeschalteter Stromversorgung und wird bei angelegter Spannung gelöst.
Bei der Auswahl einer Bremse sollten Ingenieure Folgendes überprüfen:
Nennhaltemoment.
Lüftspannung und Leistungsaufnahme der Bremse.
Ansprechzeiten beim Einfallen und Lösen der Bremse.
Lebensdauer der Bremse.
Kompatibilität mit dem Einbauraum des Gelenks.
Es ist wichtig zu beachten, dass eine Bremse in erster Linie zum statischen Halten dient. Sie ersetzt nicht die dynamische Bremsregelung des Servoantriebs und sollte nicht automatisch als für sämtliche dynamischen Notstoßbelastungen geeignet angesehen werden.
Bei horizontalen Gelenken mit geringer Last kann der Bedarf an einer Bremse anhand der Anwendung und der Sicherheitsanforderungen beurteilt werden.
4.3 Welche Einbaumaße müssen überprüft werden?
Die mechanische Montagekompatibilität eines Robotergelenkmoduls wirkt sich direkt auf die Übertragungsgenauigkeit und die Betriebszuverlässigkeit aus.
Während der Auswahl sollten Ingenieure Folgendes bestätigen:
Durchmesser und Lochbild des Montageflansches.
Abmessungen der Zentrierpassung.
Spezifikationen der Montageschrauben und wirksame Einschraubtiefe.
Montagevarianten an der Vorder-, Rück- oder Seite.
Anforderungen an Ebenheit, Parallelität und Rundheit der Anschlussflächen.
Empfohlenes Anziehdrehmoment der Schrauben und Montagerreihenfolge.
Maximal zulässige Abtriebsdrehung und Endanschlagkonfigurationen.
Besonderes Augenmerk sollte auf die Genauigkeit der Montageflächen, die Kompatibilität der Zentrierpassung, das gleichmäßige Anziehen der Schrauben und mögliche strukturelle Kollisionen gelegt werden.
Eine unsachgemäße Montage kann zu erhöhtem Gelenkwiderstand, Positionierabweichungen oder sogar mechanischen Schäden führen.
Ingenieure sollten außerdem das Zusammenspiel von mechanischen und softwareseitigen Endlagen sowie den Drehbereich der Kabel prüfen, um Überfahrwege, Kollisionen und Kabelschäden zu vermeiden.
5. Elektrik und Regelung: Antriebsarchitektur, Versorgungsspannung und Kommunikationsprotokolle auswählen
Die elektrischen Spezifikationen und Kommunikationsprotokolle eines Robotergelenkmoduls bestimmen dessen Kompatibilität mit der Robotersteuerung. Sie beeinflussen außerdem direkt die Mehrachssynchronisierung, die Echtzeitfähigkeit und den Inbetriebnahmeaufwand.
5.1 Wie wählt man zwischen 24V- und 48V-Robotergelenkmodulen?
Die gängigsten Versorgungsspannungen für Robotergelenkmodule sind 24V und 48V Gleichstrom.
Bei gleicher elektrischer Leistung reduziert eine höhere Versorgungsspannung den erforderlichen Strom. Dadurch lassen sich ohmsche Verluste und Spannungsabfälle an Kabeln und Steckverbindern verringern.
Daher können 48V-Stromversorgungssysteme für Roboter mit mehreren Gelenken, leistungsstarke Antriebe und batteriebetriebene mobile Roboterplattformen Vorteile bieten.
Ein 48V-Gelenkmodul ist jedoch nicht für jede Anwendung zwangsläufig besser geeignet.
Bei der konkreten Auswahl sollten folgende Punkte berücksichtigt werden:
Die Gleichspannungs-Zwischenkreisspannung des Roboters.
Der zulässige Betriebsspannungsbereich des Moduls.
Anforderungen an maximalen und kontinuierlichen Strom.
Spannungsnennwerte des Antriebs.
Entladefähigkeit der Batterie.
Kabellänge und Spannungsabfall.
Bei humanoiden Robotern und mobilen Plattformen sollten Ingenieure außerdem den Standby-Stromverbrauch, den Spitzenstrombedarf und die Batterielaufzeit bewerten.
5.2 Was ist der Unterschied zwischen integrierten und externen Servoantrieben?
Je nach Montage des Servoantriebs lassen sich Robotergelenkmodule im Allgemeinen in zwei Architekturen unterteilen: Ausführungen mit integriertem und mit externem Antrieb.
Gelenkmodule mit integriertem Antrieb
Bei einer integrierten Ausführung ist der Servoantrieb im Gelenkmodul eingebaut. Dadurch entsteht eine kompakte Baugruppe mit vergleichsweise einfacher externer Verkabelung und geringerem Integrationsaufwand.
Zu den wichtigsten Vorteilen gehören:
Hoher Integrationsgrad und effiziente Nutzung des Einbauraums.
Weniger externe Anschlüsse.
Einfachere modulare Konstruktion und Systemintegration.
Eignung für leichte Roboter und Anwendungen mit begrenztem Bauraum.
Integrierte Antriebe stellen jedoch höhere Anforderungen an das interne Wärmemanagement, die Abdichtung und die elektromagnetische Verträglichkeit.
Gelenkmodule mit externem Antrieb
Bei einer externen Ausführung ist der Servoantrieb getrennt von Motor und Getriebebaugruppe installiert.
Dies bietet mehr Flexibilität bei der Montage des Antriebs und beim Wärmemanagement. Außerdem können Ingenieure je nach Anwendungsanforderungen unterschiedliche Antriebseinheiten auswählen oder austauschen.
Zu den wichtigsten Vorteilen gehören:
Unabhängiges Wärmemanagement für den Antrieb.
Einfachere Wartung und Austauschbarkeit.
Eignung für bestimmte Hochleistungsanwendungen oder spezielle Regelungsaufgaben.
Mehr Flexibilität bei der elektrischen Anordnung und der Systemarchitektur.
Bei externen Antrieben müssen Strom-, Encoder- und Kommunikationskabel jedoch zusätzlich geplant werden, wodurch der Integrationsaufwand steigt.
Integrierte Antriebe sind daher nicht zwangsläufig externen Antriebslösungen überlegen.
Integrierte Antriebe sind attraktiv für Roboter mit Anforderungen an kompakte Abmessungen, geringes Gewicht und eine vereinfachte Verkabelung. Externe Antriebe können geeigneter sein, wenn eine flexible Antriebskonfiguration, unabhängige Kühlung oder spezielle Regelungsschnittstellen benötigt werden.
5.3 Wie wählt man zwischen EtherCAT, CAN FD und RS485?
Kommunikationsprotokolle bestimmen, wie Gelenkmodule Befehle und Rückmeldedaten mit der Robotersteuerung austauschen.
Zu den gängigen Optionen gehören EtherCAT, CAN FD und RS485.
EtherCAT: Bietet hohe Echtzeitfähigkeit und gute Synchronisierung. Es eignet sich für die Mehrachskoordination, schnelle Bewegungsabläufe und präzise Positionierung und ist daher eine verbreitete Wahl für Industrieroboter und leistungsstarke Mehrachssysteme.
CAN FD: Eine erweiterte Version des herkömmlichen CAN mit höherer Datenübertragungskapazität. Es eignet sich für die verteilte Gelenkregelung sowie für mobile Roboter und humanoide Robotersysteme, die eine höhere Kommunikationseffizienz erfordern.
RS485: Bietet eine vergleichsweise einfache Verkabelung und eine gute Störfestigkeit. Es wird häufig für industrielle Regelungs- und Statuskommunikation eingesetzt. Die tatsächliche Echtzeitfähigkeit hängt vom Kommunikationsprotokoll, der Netzwerktopologie und der Implementierung der Steuerung ab.
Bei der Auswahl sollten Ingenieure nicht nur prüfen, welche Kommunikationsprotokolle unterstützt werden, sondern auch, ob das Modul mit der vorgesehenen Hauptsteuerung kompatibel ist.
Außerdem sollten eine vollständige Kommunikationsdokumentation, Objektverzeichnisse sowie Definitionen der Steuerbefehle und Statusrückmeldungen verfügbar sein.
5.4 Welche Regelungsmodi sollte ein Robotergelenkmodul unterstützen?
Verschiedene Roboteranwendungen erfordern unterschiedliche Regelungsmodi.
Zu den gängigen Optionen gehören:
Positionsregelung: Für Punkt-zu-Punkt-Positionierungen, Bahnverfolgung und wiederkehrende Bewegungen.
Drehzahlregelung: Für Drehungen mit konstanter Geschwindigkeit und kontinuierliche Bewegungen.
Drehmomentregelung: Für die Regelung des Abtriebsdrehmoments und kraftgeregelte Anwendungen.
Zyklischer synchroner Positionsmodus: Für die synchronisierte Bahnregelung mehrerer Gelenke.
Zyklischer synchroner Drehmomentmodus: Für dynamisch anspruchsvolle Regelsysteme mit Echtzeit-Drehmomentbefehlen.
Bei kollaborativen und humanoiden Robotern sollten Ingenieure besonders darauf achten, dass das Gelenkmodul mehrere Regelungsmodi unterstützt, darunter Positions-, Drehzahl- und Drehmomentregelung.
Auch reibungslose Übergänge zwischen den Regelungsmodi sind wichtig.
Zusätzlich sollten Ingenieure die Architektur der Positions-, Drehzahl- und Stromregelkreise sowie Funktionen wie Schleppfehlerüberwachung, Überstromschutz und die Behandlung von Kommunikationsfehlern überprüfen.
6. Wärmemanagement und langfristige Zuverlässigkeit: Stabilen Betrieb von Gelenkmodulen sicherstellen
Im Langzeitbetrieb sind Robotergelenkmodule durch die Erwärmung des Motors, Getriebereibung, Umgebungstemperatur und schwankende Betriebsbelastungen beeinflusst.
Daher sollten Ingenieure neben den anfänglichen Leistungsdaten auch thermische Beharrung, Lebensdauer und Umweltbeständigkeit bewerten.
6.1 Warum sind Temperaturanstieg und thermische Beharrung wichtig?
Motoren und Servoantriebe erzeugen während des Betriebs Wärme; auch die Reibung im Getriebe verursacht Wärmeverluste.
Wird das Gelenk über längere Zeit bei hoher Last oder hoher Bewegungsfrequenz ohne ausreichende Wärmeabfuhr betrieben, kann ein übermäßiger Temperaturanstieg auftreten. Dies kann zu einem geringeren Abtriebsdrehmoment, einer Leistungsreduzierung des Antriebs oder einer Abschaltung durch den Wärmeschutz führen.
Bei der Auswahl sollten Ingenieure Folgendes überprüfen:
Ob das Modul passiv oder mit Unterstützung gekühlt wird.
Temperaturüberwachung von Motor und Antrieb.
Temperaturanstiegskurven bei Dauerbelastung.
Zeit bis zum Erreichen des thermischen Beharrungszustands.
Leistungsreduzierung bei Annäherung an die Temperaturgrenzen.
Tatsächliche Abtriebsleistung bei erhöhten Umgebungstemperaturen.
Bei hochfrequenten Gelenken in den Knien humanoider Roboter, den Hüften von Vierbeinrobotern und Industrieroboterarmen sind Temperaturdaten aus längerem Betrieb besonders wichtig.
Kurzzeitige Leistungstests allein reichen nicht aus, um die Eignung für den Dauerbetrieb nachzuweisen.
6.2 Lebensdauer und Schmierung des Getriebes bewerten
Das Getriebe ist eine der wichtigsten Komponenten für die langfristige Zuverlässigkeit eines Robotergelenkmoduls.
Ingenieure sollten die angegebene Lebensdauer, die Schmiermethode, den Wartungsbedarf und die tatsächlichen Betriebsbedingungen bewerten.
Bei Harmonic-Drive-Getrieben sind die Ermüdungslebensdauer des Flexsplines, die Schmierbedingungen und die Auswirkungen von Stoßbelastungen wichtige Faktoren.
Bei Planetengetrieben sollten Zahneingriff, Lagerbelastung, Zahnflankenverschleiß und Schmierbedingungen berücksichtigt werden.
Stellt der Lieferant L10-Lebensdauerdaten bereit, sollten Ingenieure die zugrunde liegenden Bedingungen für Last, Drehzahl, Schmierung und Betriebstemperatur überprüfen.
Außerdem ist zu beachten, dass die angegebene oder theoretische Lebensdauer eines Getriebes nicht zwangsläufig der tatsächlichen Lebensdauer des kompletten Gelenkmoduls entspricht. Auch Motorlager, Encoder, Bremsen, Sensoren und Servoantriebe beeinflussen die Zuverlässigkeit des Gesamtsystems.
6.3 Wie sollte die IP-Schutzart ausgewählt werden?
Unterschiedliche Einsatzumgebungen von Robotern erfordern unterschiedliche Schutzgrade.
Zum Beispiel:
Innenräume und Labore: Die passende Schutzart anhand der Staub- und Flüssigkeitseinwirkung auswählen.
Industrielle Werkstätten: Staub, Ölverschmutzung und gelegentliche Flüssigkeitsspritzer berücksichtigen.
Outdoor-Roboter: Regen, Feuchtigkeit und Temperaturschwankungen beurteilen.
Reinigungsbereiche mit besonderen Anforderungen: Schutzanforderungen anhand des Reinigungsverfahrens und der Flüssigkeitseinwirkung festlegen.
IP54 kann in manchen industriellen Umgebungen als erster Richtwert dienen. Ob diese Schutzart geeignet ist, hängt jedoch von der tatsächlichen Staub- und Wassereinwirkung ab.
Für Anwendungen im Freien, in feuchten Umgebungen oder mit regelmäßiger Reinigung durch Abspülen kann eine höhere Schutzart erforderlich sein.
Ingenieure sollten außerdem sicherstellen, dass Steckverbinder, Kabelanschlüsse und Einbauorte angemessen geschützt sind, statt sich allein auf die IP-Schutzart des Gehäuses zu verlassen.
7. Auswahlprozess für Robotergelenkmodule: Von den Anwendungsanforderungen bis zur abschließenden Modellprüfung
Nach der Bewertung der wichtigsten technischen Parameter sollten Ingenieure einen systematischen Auswahlprozess einführen, statt ein Produkt anhand einer einzelnen Spezifikation auszuwählen.
Die folgenden Schritte dienen als praktische Orientierung.
Schritt 1: Roboteranwendung definieren.
Robotertyp, Gelenkposition, Bewegungsbereich, Nutzlast, Betriebsfrequenz und Arbeitsumgebung bestimmen.
Schritt 2: Dynamische Anforderungen des Gelenks berechnen.
Kontinuierliches Drehmoment, Spitzendrehmoment, Abtriebsdrehzahl, Beschleunigung und Lastträgheit anhand der mechanischen Roboterstruktur und der Bewegungsbahnen berechnen.
Schritt 3: Getriebestruktur und Genauigkeitsanforderungen festlegen.
Je nach Last, Steifigkeit, Spiel, Rücktreibbarkeit und dynamischen Leistungsanforderungen eine geeignete Harmonic-Drive- oder Planetengetriebelösung auswählen.
Schritt 4: Konfiguration für Rückmeldung und Kraftregelung festlegen.
Entsprechend den Anforderungen an die Positioniergenauigkeit eine Architektur mit einem oder zwei Encodern auswählen und entscheiden, ob ein abtriebsseitiger Drehmomentsensor erforderlich ist.
Schritt 5: Mechanische Kompatibilität prüfen.
Moduldurchmesser, Länge, Hohlwellenabmessungen, Flanschanschlüsse, Montagekonfiguration, Gewicht und Bremsenanforderungen überprüfen.
Schritt 6: Elektrische und kommunikative Kompatibilität überprüfen.
Versorgungsspannung, Antriebsarchitektur, Kommunikationsprotokoll und Regelungsmodi so abstimmen, dass die Kompatibilität mit der Robotersteuerung gewährleistet ist.
Schritt 7: Thermische Leistung und langfristige Zuverlässigkeit überprüfen.
Tatsächliche Lasttests, Temperaturanstiegstests, dynamische Bewegungstests und erforderliche Lebensdauerprüfungen durchführen, um sicherzustellen, dass das ausgewählte Modul den vorgesehenen Betriebsbedingungen entspricht.
Bei kollaborativen Robotern, humanoiden Robotern und dynamisch stark beanspruchten Roboterarmen werden vor der endgültigen Festlegung des Gelenkmodells dynamische Simulationen, die Abstimmung der Regelungsparameter und die Validierung von Prototypen empfohlen.
8. Häufig gestellte Fragen zur Auswahl von Robotergelenkmodulen
F1: Ist bei der Auswahl eines Robotergelenkmoduls ein höheres Nenndrehmoment immer besser?
Nicht unbedingt. Ein überdimensioniertes Gelenkmodul kann das Robotergewicht, die Trägheit, den Energieverbrauch und die gesamten Herstellungskosten erhöhen.
Die passende Auswahl sollte sich am tatsächlichen Lastprofil, am kontinuierlichen Drehmoment, am Spitzendrehmoment und an der erforderlichen Sicherheitsreserve orientieren, statt einfach das höchste verfügbare Abtriebsdrehmoment zu wählen.
F2: Sollten Gelenke humanoider Roboter Harmonic-Drive- oder Planetengetriebe verwenden?
Die Wahl hängt von der Position und den Betriebsanforderungen des jeweiligen Gelenks ab.
Für Gelenke, die eine kompakte Bauweise und ein geringes Übertragungsspiel erfordern, können Harmonic-Drive-Getriebe in Betracht gezogen werden. Hochleistungs-Planetengetriebe können für Gelenke geeignet sein, die erheblichen dynamischen Stoßbelastungen ausgesetzt sind und eine hohe Tragfähigkeit erfordern.
Bei der endgültigen Entscheidung sollten außerdem Drehmomentdichte, Gewicht, Torsionssteifigkeit und Regelungsleistung berücksichtigt werden.
F3: Benötigen alle Robotergelenkmodule Drehmomentsensoren?
Nein. Bei herkömmlicher Punkt-zu-Punkt-Positionierung, Materialhandhabung entlang fester Bahnen und Anwendungen ohne präzise Kraftinteraktion kann eine drehmomentbasierte Schätzung anhand des Motorstroms ausreichen.
Bei Präzisionsmontage, Kollisionserkennung, Mensch-Roboter-Kollaboration und nachgiebiger Kraftregelung kann ein abtriebsseitiger Drehmomentsensor eine direktere Lastinformation liefern.
F4: Ist ein Gelenkmodul mit zwei Encodern immer genauer als eines mit einem Encoder?
Eine Architektur mit zwei Encodern kann die Position auf der Abtriebsseite direkt erfassen und Rückmeldedaten zur Kompensation von Übertragungsfehlern liefern.
Die tatsächliche Positioniergenauigkeit hängt jedoch auch von Encoderauflösung, Montagegenauigkeit, Getriebeleistung, mechanischer Steifigkeit und Regelungsalgorithmen ab.
Die Anzahl der Encoder allein bestimmt nicht die endgültige Positioniergenauigkeit des Roboters.
F5: Sind Gelenkmodule mit integriertem Antrieb besser für humanoide Roboter geeignet?
Integrierte Antriebskonfigurationen bieten einen hohen Integrationsgrad, eine vereinfachte Verkabelung und eine kompakte Bauweise. Dadurch sind sie für platzbeschränkte Konstruktionen humanoider Roboter attraktiv.
Ingenieure müssen jedoch auch Wärmemanagement, elektromagnetische Verträglichkeit und Wartungsanforderungen berücksichtigen.
Bei bestimmten Gelenken mit hoher Leistung sind auch externe Antriebskonfigurationen eine prüfenswerte Option.
Fazit: Eine effektive Auswahl von Robotergelenkmodulen erfordert ein ausgewogenes Verhältnis von Leistung, Struktur und Regelung
Die Auswahl von Robotergelenkmodulen besteht nicht einfach darin, Nenndrehmoment, Untersetzungsverhältnis und Außenabmessungen zu vergleichen. Erforderlich ist eine umfassende Bewertung der dynamischen Leistung, der Übertragungsgenauigkeit, der Rückmeldungsarchitektur, der Kraftregelungsfähigkeit, der mechanischen Montage, der elektrischen Schnittstellen und der langfristigen Zuverlässigkeit anhand der gesamten Bewegungsanforderungen des Roboters.
Bei kollaborativen und humanoiden Robotern können Doppelencoder, abtriebsseitige Drehmomentsensoren und hochintegrierte Gelenkmodule eine umfassendere Hardwaregrundlage für hochpräzise Positionsregelung und nachgiebige Kraftregelung bieten.
Bei Schwerlastrobotern und Robotern mit hohen dynamischen Anforderungen sollte verstärkt auf Drehmomentdichte, Torsionssteifigkeit, Stoßfestigkeit und thermische Beharrung geachtet werden.
Die Robotergelenkmodule der TCHL-Serie von HONPINE sind für leichte Robotersysteme, hochpräzise Bewegungsregelung und Anwendungen mit Kraftinteraktion konzipiert. Die Serie bietet mit integrierten Konfigurationen für Kraftübertragung, Positionsrückmeldung und Drehmomenterfassung flexible Gelenklösungen für unterschiedliche Anforderungen in der Robotik.
Durch die Bewertung von Last, Drehzahl, Genauigkeit und Regelungsanforderungen für jedes Gelenk können Robotik-Engineeringteams geeignete Modulkonfigurationen auswählen, die Roboterentwicklung, Systemintegration und zuverlässige Bewegungsregelung unterstützen.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen ausAuswahlleitfaden für Robotergelenkmodule zu Drehmoment, Drehzahl, Getrieben, Encodern, Drehmomentsensoren, Antriebssystemen und Wärmemanagement für kollaborative und humanoide Roboter.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?Positionsmodus und Geschwindigkeitsmodus erfüllen unterschiedliche Anforderungen an die Bewegungssteuerung in Robotersystemen. Am Beispiel des HONPINE HPJM Harmonic Joint Motor erläutert dieser Artikel die Regelungsarchitekturen, Funktionsprinzipien, wichtigsten Unterschiede und Anwendungsszenarien. Von humanoiden Robotergelenken und Rehabilitations-Exoskeletten bis hin zu Antriebsrädern mobiler Roboter und Prüfständen für kontinuierliche Drehbewegungen erfahren Sie, wie Sie den passenden Regelungsmodus anhand der Bewegungsziele, mechanischen Belastungen und Sicherheitsanforderungen des Systems auswählen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen ausAuswahlleitfaden für Robotergelenkmodule zu Drehmoment, Drehzahl, Getrieben, Encodern, Drehmomentsensoren, Antriebssystemen und Wärmemanagement für kollaborative und humanoide Roboter.
 Wie wählt man einen hochpräzisen Drehantrieb für industrielle Anwendungen aus?Die Auswahl des richtigen Präzisions-Drehantriebs erfordert mehr als nur die Prüfung des Nenndrehmoments. Dieser Leitfaden erläutert, wie Sie das Lastmoment berechnen, die passende Übersetzung auswählen und Bauformen, Montageflansche, elektromagnetische Bremsen, Encoder-Auflösung sowie Kabelabgangsrichtungen bewerten. Erfahren Sie, wie die Drehantriebsserien HONPINE HAS, HAT, HAM und HPG unterschiedliche Anforderungen an die industrielle Bewegungssteuerung und Präzisionspositionierung erfüllen.
 Welches Robotergelenkmodul sollten Sie für die hochpräzise Steuerung humanoider Roboter wählen?Wenn humanoide Roboter über grundlegende Geh- und Demonstrationsaufgaben hinausgehen und komplexe Anwendungen in der realen Welt übernehmen, müssen ihre Gelenkmodule mehr leisten als nur ein hohes Drehmoment bereitzustellen. Präzise Positionierung, genaue Drehmomentregelung, strukturelle Steifigkeit und dynamisches Ansprechverhalten spielen alle eine wichtige Rolle bei der Ausführung anspruchsvoller Operationen. Welches Gelenkmodul sollten Sie also für einen humanoiden Roboter wählen, der für Aufgaben mit hohen Präzisionsanforderungen ausgelegt ist? In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, das harmonische Gelenkmodul HAG vor und erläutert fünf wichtige Merkmale, die es für anspruchsvolle Anwendungen mit humanoiden Robotern geeignet machen.
 HONPINE HPJM Harmonic Joint Motor: Positionsmodus vs. Geschwindigkeitsmodus – Wie wählen Sie den richtigen Regelungsmodus?Positionsmodus und Geschwindigkeitsmodus erfüllen unterschiedliche Anforderungen an die Bewegungssteuerung in Robotersystemen. Am Beispiel des HONPINE HPJM Harmonic Joint Motor erläutert dieser Artikel die Regelungsarchitekturen, Funktionsprinzipien, wichtigsten Unterschiede und Anwendungsszenarien. Von humanoiden Robotergelenken und Rehabilitations-Exoskeletten bis hin zu Antriebsrädern mobiler Roboter und Prüfständen für kontinuierliche Drehbewegungen erfahren Sie, wie Sie den passenden Regelungsmodus anhand der Bewegungsziele, mechanischen Belastungen und Sicherheitsanforderungen des Systems auswählen.
 Die 3 besten Wellgetriebe für HalbleiteranlagenAnlagen zur Halbleiterfertigung erfordern eine hochpräzise Bewegungssteuerung, kompakte mechanische Strukturen und eine zuverlässige Kraftübertragung. Von Wafer-Handling-Robotern und OHT-Systemen bis hin zu Lithografie- und Messtechnik-Anlagen stellen unterschiedliche Anwendungen unterschiedliche Anforderungen an Wellgetriebe. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, drei Wellgetriebe-Lösungen vor: die Hohlwellenbaureihe FHG, die ultradünne Baureihe FHD und die ultraflache Baureihe FSD. Außerdem betrachten wir 10 wichtige technische Parameter, die Ingenieure bei der Auswahl eines Wellgetriebes für Halbleiteranlagen berücksichtigen sollten, darunter Nenndrehmoment, Verdrehspiel, Torsionssteifigkeit, Hohlwellendurchmesser und zulässige Momentbelastung.