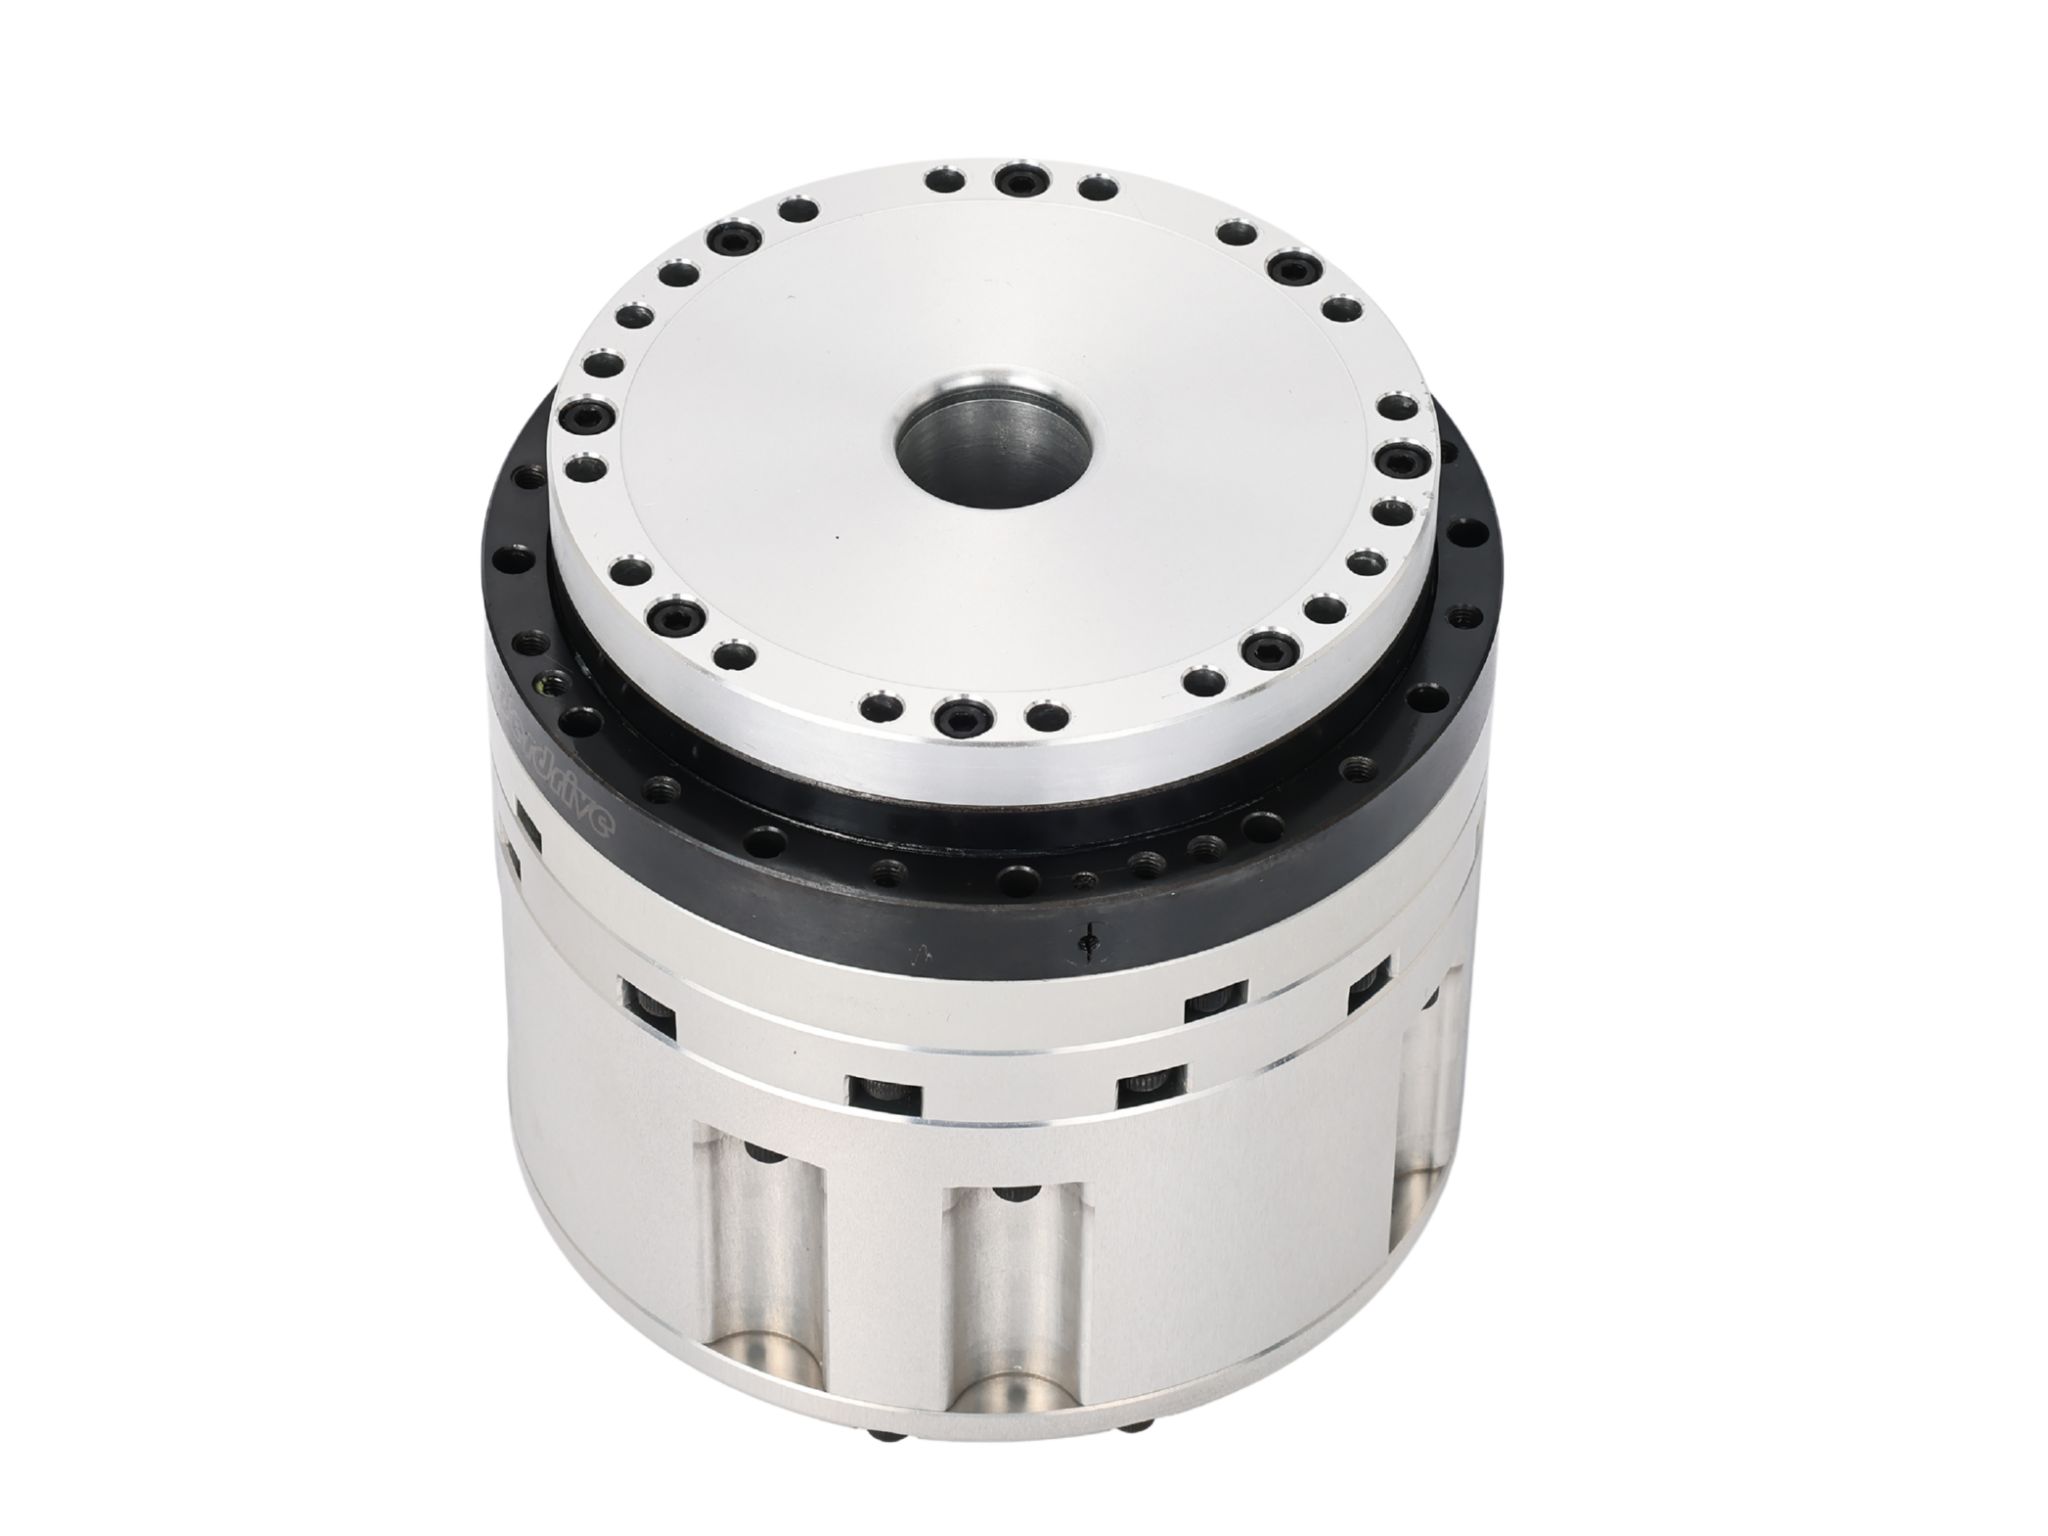
EinHarmonic-Drive-Robotergelenkmotor kann in einer Vielzahl von Robotersystemen eingesetzt werden, die tatsächlichen Anforderungen der einzelnen Gelenke können jedoch erheblich variieren. Handgelenk-, Ellenbogen-, Schulter-, Hüft- und andere Robotergelenke können unterschiedliche Kombinationen aus Drehmoment, Drehzahl, Präzision, Steifigkeit, Größe und Rückmeldung erfordern.
Daher sollte die Auswahl eines Harmonic-Drive-Robotergelenkmotors stets von den mechanischen Anforderungen des jeweiligen Gelenks ausgehen, anstatt sich nur am gesamten Robotertyp zu orientieren.
Industrieroboterarme
Industrieroboterarme verfügen in der Regel über sechs oder mehr Achsen, wobei jede Achse eine andere mechanische Aufgabe erfüllt. Dies macht die Auswahl des Aktuators besonders wichtig.
Für Handgelenkgelenke ist ein Harmonic-Drive-Robotergelenkmotor oft eine ausgezeichnete Wahl, da diese Achsen eine präzise Winkelpositionierung, geringes Spiel, kompakte Abmessungen und eine relativ geringe bewegte Trägheit erfordern. Das Handgelenk muss häufig die Ausrichtung eines Schweißbrenners, Greifers, Polierwerkzeugs, einer Bearbeitungsspindel oder eines anderen Endeffektors verändern, sodass eine genaue und wiederholbare Drehbewegung unerlässlich ist.
Bei Ellenbogen- und Unterarmgelenken werden die Anforderungen anspruchsvoller, da der Aktuator die nachgelagerte Armstruktur und die Nutzlast bewegen muss. Ein Harmonic-Drive-Robotergelenkmotor kann eine hohe Drehmomentdichte und spielarme Bewegung bieten und dabei den Arm relativ kompakt halten. Die endgültige Auswahl sollte auf der tatsächlichen Lastträgheit, der erforderlichen Beschleunigung, dem Dauerdrehmoment und dem Spitzendrehmoment basieren.
Bei großen Schulter-, Basis- oder Achsen mit hoher Nutzlast kann die mechanische Belastung erheblich höher sein. Diese Gelenke müssen einen großen Teil der Roboterstruktur beschleunigen und können erheblichen externen Kräften ausgesetzt sein. Bei schweren Industrierobotern kann auch ein RV-Getriebe in Betracht gezogen werden, wenn eine extrem hohe Steifigkeit und Tragfähigkeit erforderlich sind. Für kompakte und präzisionsorientierte Roboterachsen kann eine korrekt dimensionierte Harmonic-Drive-Übertragung jedoch weiterhin ein attraktives Gleichgewicht zwischen Drehmomentdichte, Präzision und mechanischer Integration bieten.
Der entscheidende Punkt ist, dass selbst innerhalb eines Industrieroboters verschiedene Achsen sehr unterschiedliche Anforderungen an den Aktuator haben können.
Kollaborative Roboter
Bei kollaborativen Robotern stehen kompakte Größe, geringes Gewicht, gleichmäßige Bewegung und präzise Steuerung im Vordergrund.
Ein Harmonic-Drive-Robotergelenkmotor eignet sich besonders für kompakte Cobot-Gelenke, da ein Harmonic-Drive-Getriebe in einem relativ kleinen mechanischen Bauraum eine hohe Untersetzung und geringes Spiel bieten kann.
Ellenbogen und Handgelenk sind besonders wichtig. Diese Gelenke beeinflussen direkt die Position und Ausrichtung des Endeffektors, sodass die Übertragungsgenauigkeit einen unmittelbaren Einfluss auf die Fähigkeit des Roboters hat, Montage-, Greif-, Inspektions- und Mensch-Roboter-Interaktionsaufgaben auszuführen.
Bei fortschrittlichen kollaborativen Robotern sollte die Aktuatorauswahl neben den Getriebespezifikationen auch die Encoderkonfiguration, Drehmomentrückmeldung, Kommunikation, Sicherheitsfunktionen und Regelbandbreite berücksichtigen.
Humanoide Roboter
Humanoide Roboter stellen einige der höchsten Anforderungen an Robotergelenkaktuatoren, da der Roboter kompakte Abmessungen, geringes Gewicht, hohe Drehmomentdichte, präzise Steuerung und dynamische Bewegung vereinen muss.
Ein Harmonic-Drive-Robotergelenkmotor kann besonders für Handgelenk und Ellenbogen nützlich sein, wo der Aktuator kompakt bleiben und zugleich präzise Bewegung sowie ausreichendes Drehmoment für Manipulationsaufgaben bereitstellen muss.
Die Schulter erfordert ein höheres Drehmoment, da sie den Arm und jede von der Hand getragene Nutzlast beschleunigen muss. Hier sollte die Aktuatorgröße entsprechend der Armlänge, der nachgelagerten Masse, der Trägheit und der erforderlichen Beschleunigung ausgewählt werden, anstatt einfach den größten verfügbaren Motor zu wählen.
Bei Hüft-, Knie- und Sprunggelenken werden die Anforderungen noch anspruchsvoller, da diese Gelenke unmittelbar am Tragen des Körpergewichts und an der Erzeugung dynamischer Bewegungen beteiligt sind. Hohe Drehmomentdichte, Torsionssteifigkeit, thermische Leistung, Encoderrückmeldung und mechanische Festigkeit sind hierbei wichtig.
Für leichte humanoide Konstruktionen können Harmonic-Drive-Robotergelenkmotoren eine kompakte Lösung bieten, um hohe Untersetzungen, geringes Spiel und hohe Drehmomentdichte zu erzielen und gleichzeitig die Gelenkmasse unter Kontrolle zu halten.
Präzisionsmontageroboter
Die Präzisionsmontage gehört zu den Anwendungen, bei denen die spielarmen Eigenschaften der Harmonic-Drive-Übertragung besonders wertvoll sind.
Roboter für die Elektronikmontage, das Einsetzen von Steckverbindern, die Handhabung optischer Komponenten, Präzisionspositionierung und Manipulation von Kleinteilen müssen häufig wiederholte Bewegungen mit sehr kleinen Winkelfehlern ausführen.
In diesen Anwendungen reagieren insbesondere Handgelenk- und Orientierungsgelenke empfindlich auf Getriebespiel. Ein geringes Winkelspiel am Gelenk kann sich in einen größeren Positionsfehler am Endeffektor übertragen, insbesondere bei Robotern mit langem Arm.
Ein Harmonic-Drive-Robotergelenkmotor mit geringem Spiel und hochauflösender Rückmeldung kann die Wiederholgenauigkeit und Bahngenauigkeit verbessern und gleichzeitig eine kompakte Gelenkstruktur erhalten.
Halbleiter- und Elektronikautomatisierung
Anlagen für die Halbleiter- und Elektronikfertigung stellen häufig strenge Anforderungen an Positioniergenauigkeit, Wiederholgenauigkeit, Sauberkeit, Kompaktheit und kontrollierte Bewegung.
Robotische Handhabungsmechanismen müssen möglicherweise Wafer, Trays, Komponenten, Inspektionssysteme oder andere Präzisionsteile mit hochgradig wiederholbarer Drehpositionierung bewegen.
Für diese Anwendungen benötigt das Robotergelenk nicht unbedingt ein extrem hohes Ausgangsdrehmoment. Stattdessen können geringes Spiel, präzise Rückmeldung, stabile Bewegung und kompakte Installation die wichtigeren Faktoren sein.
Dadurch eignen sich Harmonic-Drive-Robotergelenkmotoren besonders für kompakte robotische Positionierachsen in der Präzisionsautomatisierung.
Bildverarbeitungsgeführte Roboter
Bildverarbeitungsgeführte Roboter nutzen Kameras und Sensoren, um die Position von Objekten zu bestimmen und ihre Bewegung kontinuierlich anzupassen.
Eine präzise visuelle Rückmeldung kann jedoch übermäßiges mechanisches Spiel im Inneren des Robotergelenks nicht ausgleichen.
Wenn die Steuerung eine kleine Winkelkorrektur vorgibt, die Übertragung jedoch erhebliches Spiel aufweist, kann ein Teil der vorgegebenen Bewegung verloren gehen, bevor die Abtriebswelle reagiert. Dies kann die Genauigkeit der visuellen Ausrichtung und der Objektmanipulation verringern.
Ein spielarmer Harmonic-Drive-Robotergelenkmotor kann daher die bildbasierte Steuerung ergänzen, indem er vorhersehbare und wiederholbare Drehbewegungen ermöglicht.
Dies ist besonders nützlich für Anwendungen wie Präzisionsgreifen, Inspektion, Montage, Sortierung und kamerageführte Manipulation.
Roboterschweißen
Roboterschweißen erfordert eine stabile Positionierung und wiederholbare Werkzeugausrichtung entlang der gesamten Schweißbahn.
Beim konventionellen Lichtbogenschweißen muss das Roboterhandgelenk die Ausrichtung des Schweißbrenners kontinuierlich steuern, während die größeren Armgelenke das Gewicht des Arms und der Schweißausrüstung tragen.
Ein Harmonic-Drive-Robotergelenkmotor ist besonders für das Handgelenk und andere präzisionsorientierte Achsen attraktiv, da geringes Spiel dazu beiträgt, bei wiederholten Richtungswechseln eine präzise Brennerausrichtung beizubehalten.
In Laserschweißsystemen können die Anforderungen noch empfindlicher sein, da kleine Winkelfehler in einer optischen Mechanik die Position des Laserstrahls beeinflussen können.
Aus diesem Grund kann eine kompakte Harmonic-Drive-Drehbewegung auch in Präzisionslaserschweißmechanismen eingesetzt werden, bei denen eine genaue Drehpositionierung und dynamische Reaktion erforderlich sind.
Medizin- und Laborroboter
Medizin- und Laborroboter legen im Allgemeinen Wert auf präzise Positionierung, gleichmäßige Bewegung, kompakte mechanische Strukturen und Wiederholgenauigkeit.
Beispiele sind Laborautomatisierungsarme, Probenhandhabungssysteme, medizinische Positionierungsmechanismen, Inspektionsgeräte und robotische Assistenzsysteme.
Viele dieser Mechanismen arbeiten mit relativ kleinen Lasten, erfordern jedoch kontrollierte und wiederholbare Bewegungen.
Ein Harmonic-Drive-Robotergelenkmotor kann das erforderliche Übersetzungsverhältnis und die Positionierfähigkeit bereitstellen und dabei den Aktuator kompakt halten.
Insbesondere in der Laborautomatisierung kann ein kompakter Aktuator dazu beitragen, die Größe des gesamten Mechanismus zu reduzieren, was wichtig ist, wenn mehrere Bewegungsachsen in einen begrenzten Einbauraum integriert werden müssen.
AGV und mobile Manipulatoren
Mobile Manipulatoren müssen ein Gleichgewicht zwischen Roboternutzlast, Armleistung und Gesamtgewicht des Fahrzeugs herstellen.
Da jedes zusätzliche Kilogramm im Roboterarm den Energieverbrauch und die dynamische Stabilität der mobilen Plattform beeinflussen kann, können kompakte Aktuatoren mit hoher Drehmomentdichte wertvoll sein.
Harmonic-Drive-Robotergelenkmotoren können in Handgelenk, Ellenbogen und anderen Armgelenken eingesetzt werden, bei denen geringes Spiel, kompakte Größe und genaue Positionierung wichtig sind.
Bei schwereren mobilen Manipulatoren sollte die Aktuatorgröße entsprechend der Nutzlast, Reichweite des Arms, Beschleunigung und Gelenkträgheit ausgewählt werden.
Inspektions- und Präzisionspositioniersysteme
Robotische Inspektionssysteme kombinieren häufig Kameras, Sensoren, optische Geräte oder Messwerkzeuge mit mehrachsigen Positioniermechanismen.
In diesen Systemen muss sich das Gelenk nicht nur bewegen. Es muss den Sensor oder die optische Komponente präzise und wiederholt positionieren.
Ein Harmonic-Drive-Robotergelenkmotor kann eine kompakte Drehachse mit geringem Spiel und präziser Rückmeldung bieten und eignet sich damit für Inspektion, optische Ausrichtung, Messung und andere Präzisionspositionieranwendungen.
Dies ist besonders nützlich, wenn der Roboter wiederholt in dieselbe Winkelposition zurückkehren oder kleine Winkelkorrekturen ausführen muss.
Den Harmonic-Gelenkmotor auf das Robotergelenk abstimmen
Die Anwendung selbst ist nur der erste Schritt. Der endgültige Aktuator sollte stets entsprechend den tatsächlichen Anforderungen jedes Gelenks ausgewählt werden.
So kann beispielsweise derselbe Roboterarm für Handgelenk, Ellenbogen und Schulter unterschiedliche Aktuatorgrößen verwenden:
Handgelenk → Kompakter Harmonic-Gelenkmotor mit geringem Spiel
Ellenbogen → Harmonic-Gelenkmotor mit höherem Drehmoment und ausreichender Torsionssteifigkeit
Schulter → Harmonic-Gelenkmotor mit hohem Drehmoment und hoher Steifigkeit
Die Auswahl sollte anschließend anhand folgender Faktoren überprüft werden:
Erforderliches Drehmoment → Lastträgheit → Drehzahl → Beschleunigung → Spiel → Torsionssteifigkeit → Encoder → Thermische Leistung → Einbauraum
Dieser Ansatz ermöglicht es Roboterherstellern, sowohl eine Unterdimensionierung als auch eine unnötige Überdimensionierung zu vermeiden.
Ein Robotergelenk sollte nicht einfach ausgewählt werden, weil es das höchste Drehmoment oder den größten Durchmesser aufweist. Ziel ist es, den Harmonic-Drive-Robotergelenkmotor zu finden, der die erforderliche Leistung bietet und gleichzeitig ein angemessenes Gleichgewicht zwischen Drehmoment, Präzision, Gewicht, Größe und dynamischer Reaktion wahrt.
Für HONPINE bedeutet dies, unterschiedliche Robotergelenkaktuator-Konfigurationen für verschiedene mechanische Anforderungen zu entwickeln, anstatt jedes Robotergelenk als dieselbe Anwendung zu behandeln.
- So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern aus24-04-2026Robot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
- Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?14-04-2026Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
- DD-Motoren VS harmonische Drehaktuatoren01-04-2026Dieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
- Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?02-02-2026Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
- Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung29-01-2026Dieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.