Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAG
Die Auswahl eines harmonischen Gelenkantriebs mit Kraftregelung umfasst mehr als den Vergleich von Drehmoment und Abmessungen. Die Spezifikationen des Drehmomentsensors, das Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und die Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Serien TCHL und HAG harmonic joint actuator, erläutert ihre wichtigsten Unterschiede und stellt einen praxisorientierten Auswahlrahmen für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und andere kraftgeregelte Anwendungen vor.
Einleitung: Zwei harmonische Gelenkantriebe für unterschiedliche Anforderungen an die Kraftregelung
Hallo zusammen, ich bin der technische Direktor von HONPINE. Heute stelle ich zwei Serien von harmonischen Gelenkantrieben mit optional integrierten Drehmomentsensoren vor: TCHL und HAG.
Beide Serien verfügen über eine ähnliche mechanische und regelungstechnische Architektur:
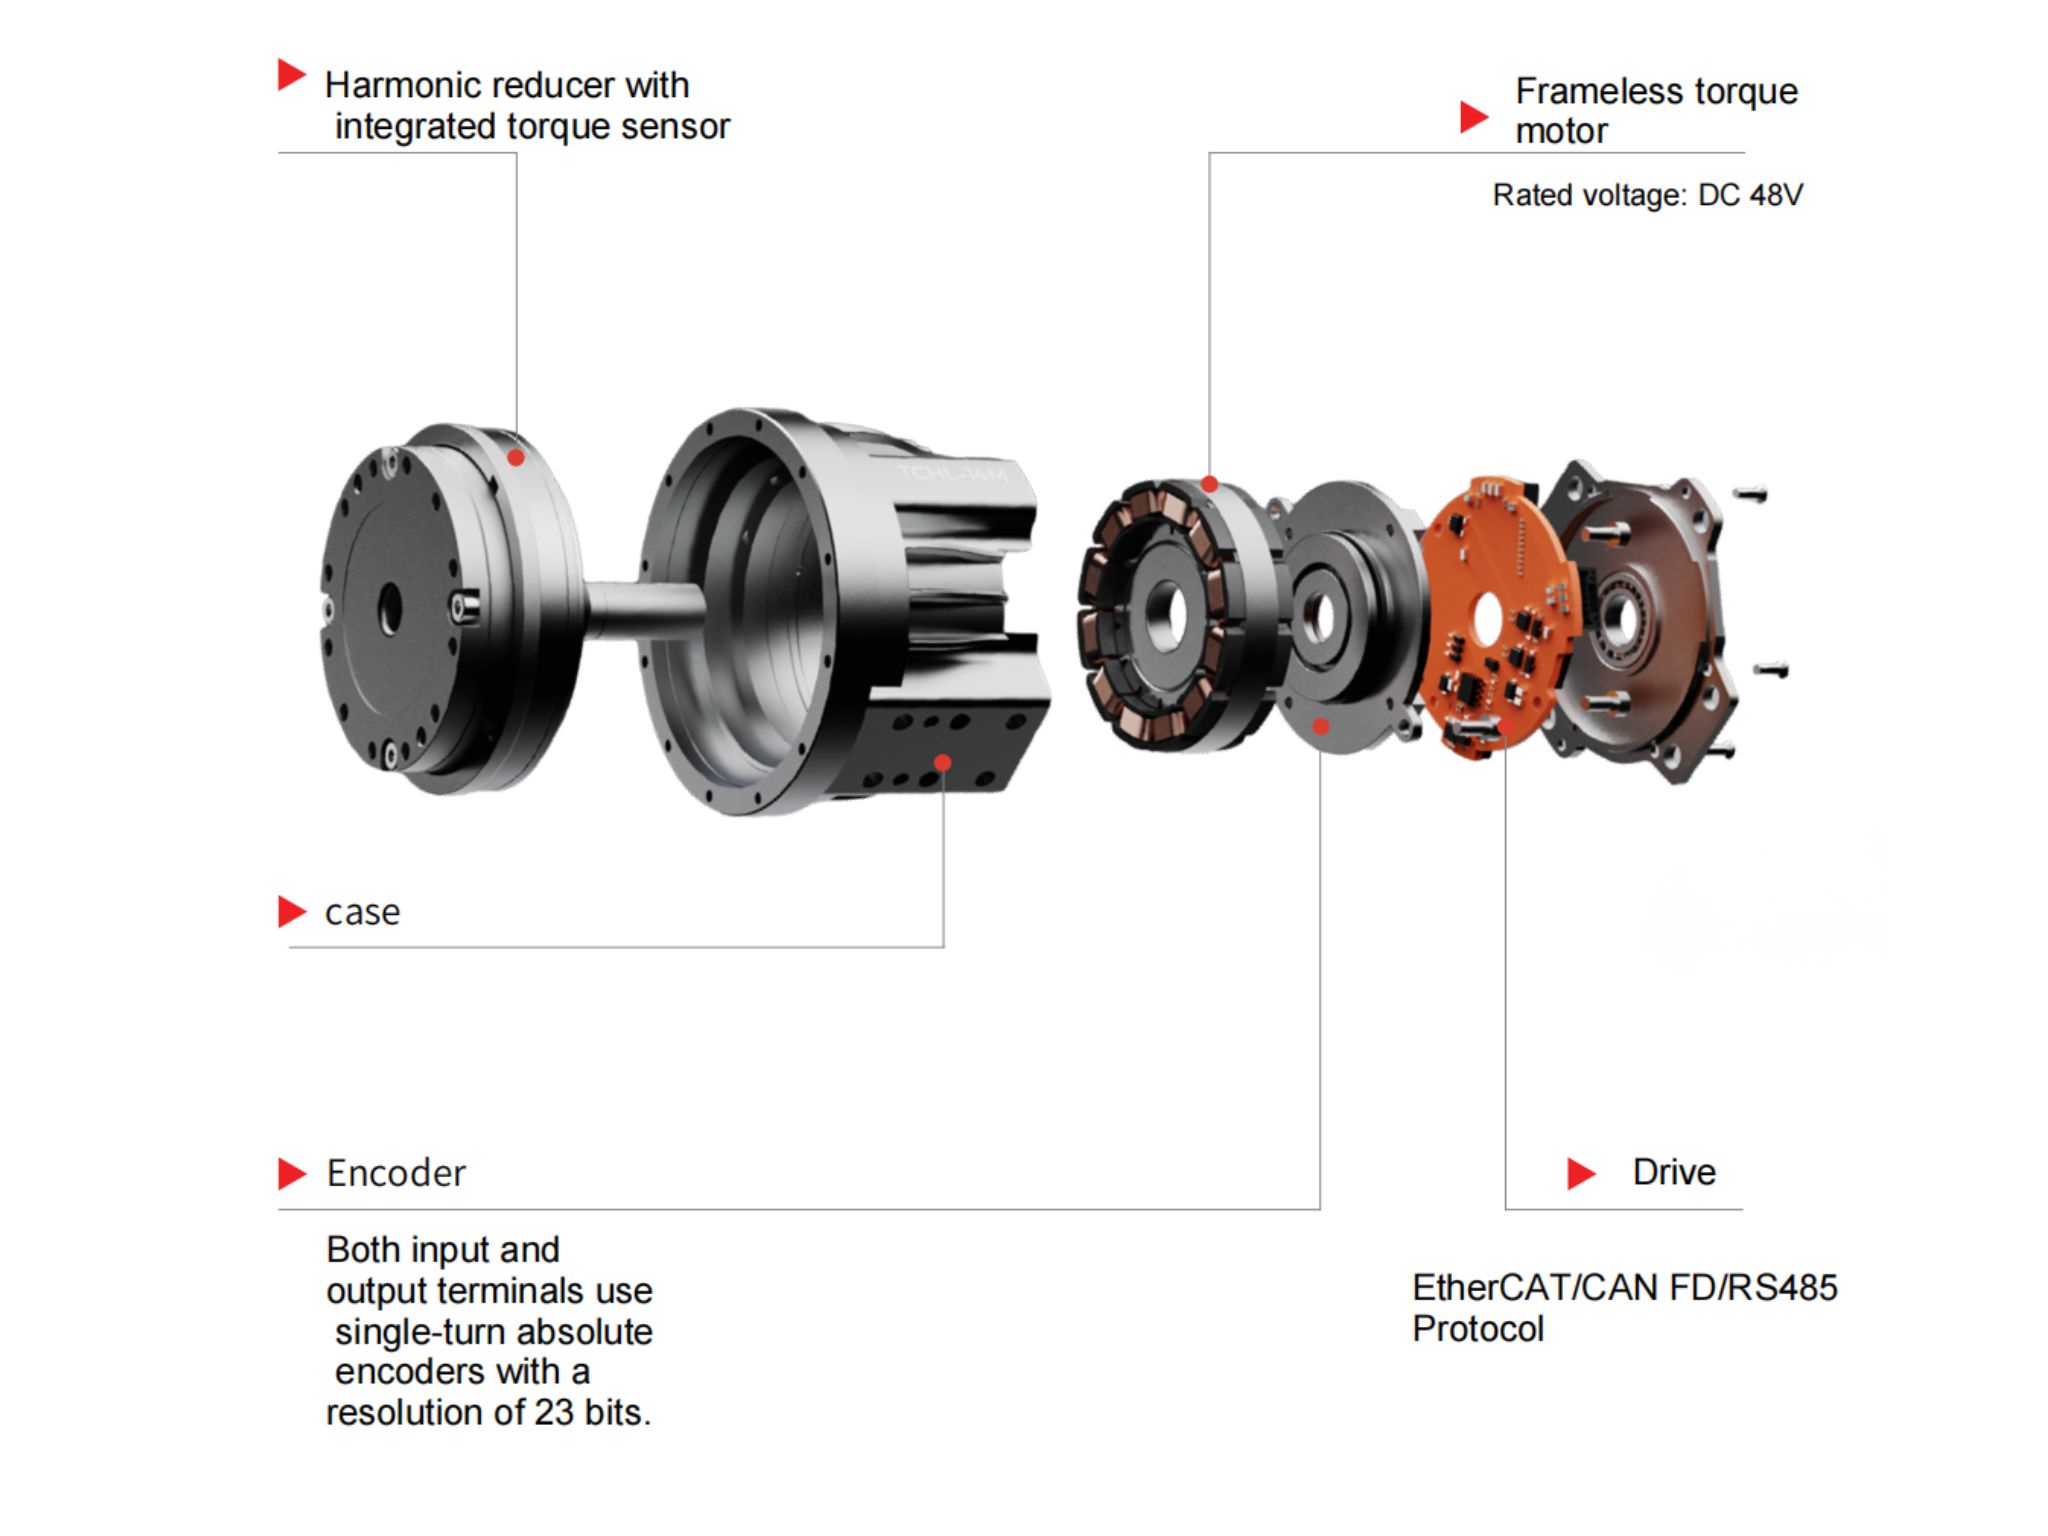
Abtriebsflansch → Harmonic-Drive-Getriebe → Drehmomentsensor → rahmenloser Drehmomentmotor → Bremse → koplanare Dual-Encoder → integrierte Antriebsplatine
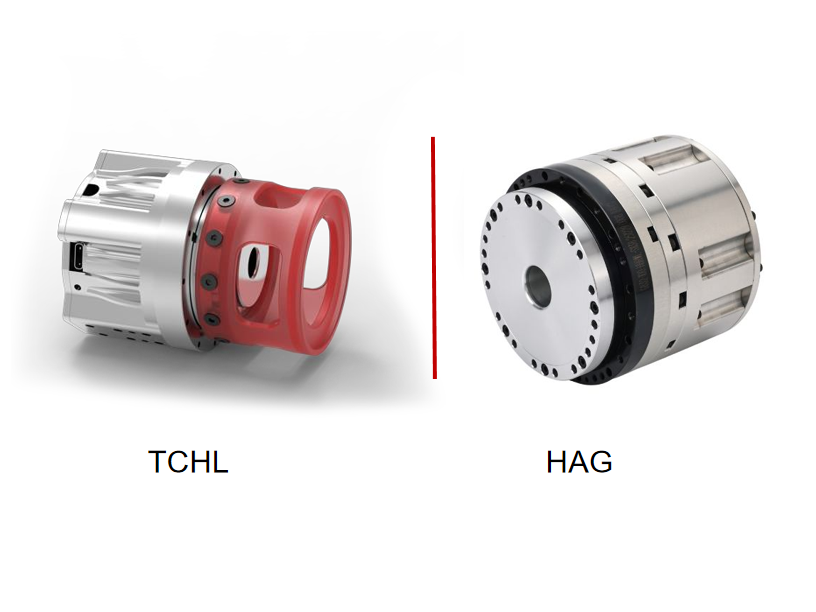
Trotz ihrer gemeinsamen Architektur sind TCHL und HAG auf unterschiedliche technische Prioritäten ausgelegt. TCHL setzt auf ein möglichst geringes Gewicht und kompakte Abmessungen, ohne die Präzisionsvorteile der Harmonic-Drive-Getriebetechnik aufzugeben. HAG legt den Schwerpunkt auf Systemintegration, zusätzliche sicherheitsbezogene Funktionen bei ausgewählten Modellen und umfassender dokumentierte Spezifikationen der Drehmomentsensoren.
Wodurch unterscheiden sich die beiden Serien, und wie sollten Ingenieure zwischen ihnen wählen?
TCHL im Vergleich zu HAG: Die zentralen Konstruktionsprioritäten verstehen
HONPINE TCHL Harmonic Joint Actuator: Schwerpunkt auf Leichtbau
Das Hauptziel des TCHL Harmonic Joint Actuator besteht darin, Gewicht und Bauraum zu minimieren und zugleich die hochpräzisen Eigenschaften der Harmonic-Drive-Getriebetechnik zu bewahren.
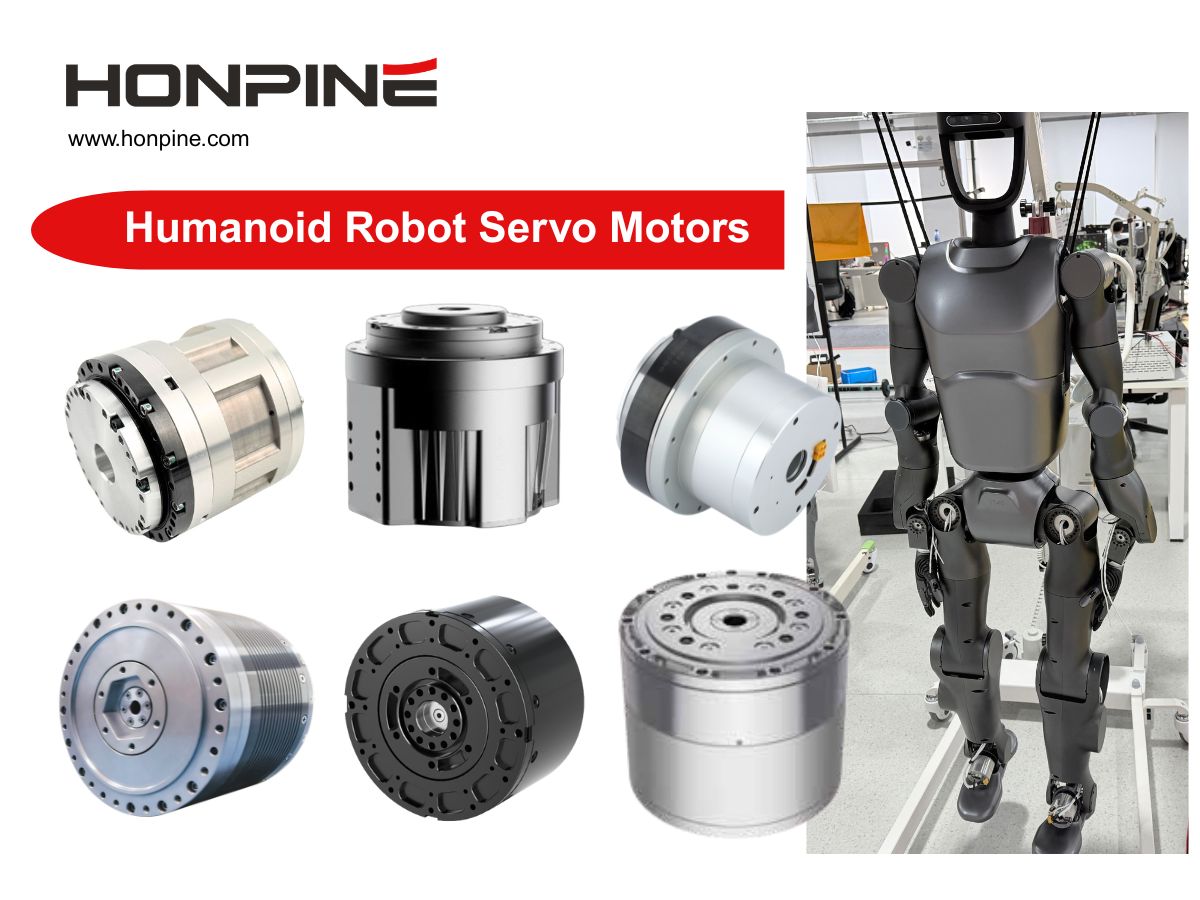
Damit kommt TCHL für Anwendungen infrage, bei denen Gelenkmasse, kompakte Abmessungen und dynamisches Ansprechverhalten wichtige Konstruktionskriterien sind, darunter humanoide Roboter und kollaborative Roboterarme.
Wichtige Spezifikationen der TCHL-Serie
Die verfügbaren Konfigurationen sollten vor der endgültigen Auswahl anhand des jeweiligen Modells und seiner technischen Dokumentation geprüft werden.
HONPINE HAG Harmonic Joint Actuator: Schwerpunkt auf Integration und sicherheitsbezogenen Optionen
Der HAG Harmonic Joint Actuator setzt auf eine stärkere Systemintegration, zusätzliche Konfigurationsoptionen und umfassender veröffentlichte Spezifikationen der Drehmomentsensoren.
Die Serie deckt eine größere Auswahl an Baugrößen ab und bietet das Feedback von Singleturn- und Multiturn-Absolutwertgebern. Bei ausgewählten Baugrößen ist eine integrierte Safe-Torque-Off-Funktion (STO) verfügbar; die Verfügbarkeit muss für das jeweilige Modell bestätigt werden.
Wichtige Spezifikationen der HAG-Serie
Die veröffentlichten Sensordaten helfen Ingenieuren dabei, die Messgenauigkeit zu beurteilen und festzustellen, ob eine bestimmte Konfiguration ihren Regelungsanforderungen entspricht. Die Nichtlinearität des Sensors allein gibt jedoch keinen Aufschluss über die Gesamtauflösung oder -genauigkeit der Kraftregelung des vollständigen Robotersystems.
So wählen Sie zwischen TCHL und HAG: sechs wichtige Auswahlkriterien?
Statt mit dem Preis oder dem Nenndrehmoment zu beginnen, sollten Ingenieure zunächst die Systemanforderungen ermitteln, die eine Konfiguration ungeeignet machen könnten.
1. Kommunikationsprotokoll: Zuerst die Kompatibilität prüfen
TCHL: EtherCAT / CAN FD
HAG: CANopen / EtherCAT
EtherCAT ist laut den oben aufgeführten Spezifikationen die gemeinsame Option beider Serien.
Wenn das Steuerungssystem CAN FD erfordert, kommt unter diesen beiden Serien TCHL infrage, vorbehaltlich der gewählten Konfiguration.
Wenn das System CANopen erfordert, kommt HAG infrage, vorbehaltlich der gewählten Konfiguration.
Wenn das System EtherCAT verwendet, können beide Serien in Betracht gezogen werden; dann gewinnen die übrigen Auswahlkriterien an Bedeutung.
Diese Integrationsvorgabe wird leicht übersehen. Klären Sie die genaue Schnittstelle, die Protokollimplementierung, den Steckverbinder und das unterstützte Kommunikationsprofil bereits im ersten technischen Gespräch – nicht erst nach der Angebotserstellung oder der mechanischen Konstruktion.
2. Singleturn- oder Multiturn-Absolutwertgeber
TCHL: 17-Bit-Singleturn-Absolutwertgeber
HAG: 20-Bit-Singleturn- plus 12-Bit-Multiturn-Absolutwertgeber
Die Encoderkonfiguration wirkt sich auf das Positionsfeedback, das Verhalten beim Start und die Systemintegration aus.
TCHL bietet ein 17-Bit-Singleturn-Absolutpositionsfeedback. Damit wird die Position innerhalb einer Umdrehung erfasst, jedoch nicht die Position über mehrere Umdrehungen hinweg. Je nach Systemauslegung benötigt die Steuerung möglicherweise eine Referenzfahrt oder eine andere Methode, um die kumulierten Umdrehungen zu verfolgen.
HAG bietet ein 20-Bit-Singleturn- und ein 12-Bit-Multiturn-Feedback. Dies kann vorteilhaft sein, wenn ein Roboter sowohl die Winkelposition innerhalb einer Umdrehung als auch die kumulierte Drehung über mehrere Umdrehungen erfassen muss.
Wählen Sie HAG, wenn Multiturn-Feedback eine festgelegte Systemanforderung ist. Dies kann insbesondere für koordinierte Systeme mit mehreren Gelenken und Anwendungen relevant sein, bei denen ein reproduzierbarer Startvorgang wichtig ist.
Multiturn-Feedback garantiert jedoch nicht automatisch, dass die Position unter allen Bedingungen eines Stromausfalls erhalten bleibt. Ingenieure sollten beim Hersteller die Methode zur Positionserhaltung des Encoders und sein Startverhalten bestätigen.
3. Funktionale Sicherheit: Verfügbarkeit von STO prüfen
TCHL: STO ist in den bereitgestellten Spezifikationen nicht aufgeführt.
HAG: Integrierte STO ist bei ausgewählten Baugrößen verfügbar.
Safe Torque Off (STO) ist eine sicherheitsbezogene Funktion, die den Antrieb daran hindert, Drehmoment zu erzeugen, wenn sie aktiviert ist. Sie ist relevant für Anwendungen, die eine definierte Methode zum Abschalten des Motordrehmoments erfordern.
Bei kollaborativen Robotern, medizinischen oder Rehabilitationsgeräten und Robotersystemen mit direkter Mensch-Roboter-Interaktion kann die Verfügbarkeit von STO ein wichtiger Bestandteil der Antriebsarchitektur sein.
Auf Grundlage der bereitgestellten Spezifikationen ist HAG die Serie, die näher untersucht werden sollte, wenn eine integrierte STO erforderlich ist. STO ist jedoch nicht standardmäßig in der gesamten HAG-Serie verfügbar. Die Verfügbarkeit muss für die jeweilige Baugröße und Konfiguration bestätigt werden.
STO allein belegt außerdem weder die Konformität mit ISO 13849 oder IEC 61508 noch die Erfüllung der vollständigen Sicherheitsanforderungen einer Maschine. Die Risikobeurteilung auf Systemebene, die Sicherheitsarchitektur, die Validierung und die geltenden Zertifizierungsanforderungen müssen gesondert berücksichtigt werden.
4. Spezifikationen des Drehmomentsensors: Lässt sich die geforderte Leistung überprüfen?
TCHL: optionaler Drehmomentsensor; Messbereich und Genauigkeitsangaben sind in den bereitgestellten Spezifikationen nicht enthalten.
HAG: optionaler Drehmomentsensor; Messbereich und Spezifikation zur Nichtlinearität von 0,5 % veröffentlicht.
Bei kraftgeregelten Anwendungen ist das Vorhandensein eines Drehmomentsensors nur der Ausgangspunkt. Ingenieure müssen auch dessen Messbereich, Nichtlinearität, Auflösung, Bandbreite, Überlastfähigkeit und Signalverarbeitungseigenschaften kennen.
Für die TCHL-Serie sind optionale Drehmomentsensorkonfigurationen erhältlich. Die relevanten Angaben zu Messbereich und Genauigkeit sollten jedoch vor quantitativen Leistungszusagen für das genaue Modell eingeholt werden.
HAG bietet einen umfassenderen Satz veröffentlichter Spezifikationen des Drehmomentsensors, einschließlich Messbereich und Nichtlinearität. Dies gibt Ingenieuren eine praktischere Grundlage, um den Sensorfehler zu bewerten und festzustellen, ob der Messbereich zum erwarteten Drehmoment der Anwendung passt.
Beispielsweise können der Messbereich des Sensors bei Vollausschlag und seine Nichtlinearität dabei helfen, dessen Beitrag zum Messfehler abzuschätzen. Sie bestimmen jedoch für sich allein weder das minimal erfassbare Drehmoment noch die tatsächliche Kraftregelungsauflösung des Gesamtsystems.
Wenn das Drehmoment-Feedback für die Anwendung entscheidend ist, vergleichen Sie vor der endgültigen Auswahl die vollständigen Sensorspezifikationen.
5. Baugröße und Drehmomentkapazität: Das Gelenk auf die Last abstimmen
TCHL: Baugrößen bis 32; laut bereitgestelltem Vergleich beträgt das Nenndrehmoment bis zu 169 N·m.
HAG: Baugrößen bis 40 und 45; laut bereitgestelltem Vergleich beträgt das Nenndrehmoment bis zu 557 N·m.
Der passende Gelenkantrieb hängt von mehr als der Gesamttraglast des Roboters ab. Die Drehmomentanforderungen der einzelnen Gelenke variieren je nach Armlänge, Masse der Glieder, Beschleunigung, Schwerkraft, Einschaltdauer und äußeren Kräften.
TCHL ist eine Prüfung wert, wenn kompakte, leichte Gelenke gefragt sind und die Minimierung der Masse eine wesentliche Priorität darstellt.
HAG bietet laut dem bereitgestellten Vergleich größere Baugrößen und einen höheren Drehmomentbereich. Daher kann die Serie besser für Gelenke mit hohen Lasten, Roboterbasen, Hüftgelenke und industrielle Anwendungen mit hohen Drehmomentanforderungen geeignet sein.
Prüfen Sie vor der Auswahl für das genaue Modell Nenndrehmoment, Spitzendrehmoment, zulässige Drehzahl, thermische Grenzwerte, Einschaltdauer sowie zulässige Radial- und Axiallasten. Verwenden Sie das Spitzendrehmoment nicht als Ersatz für das kontinuierliche Nenndrehmoment.
6. Hohlwellendurchmesser: Genügend Platz für die Kabelführung vorsehen
Der Hohlwellendurchmesser kann beeinflussen, wie Stromversorgungskabel, Encoderleitungen, Leitungen des Drehmomentsensors und weitere Verbindungen durch einen Roboterarm geführt werden können.
Die Werte basieren auf dem bereitgestellten Vergleich und sollten anhand der aktuellen Modellzeichnungen überprüft werden.
Bei den Baugrößen 17 und 20 beträgt der angegebene HAG-Hohlwellendurchmesser 16,8 mm, verglichen mit 12 mm bei TCHL. Bei Größe 32 betragen die angegebenen Abmessungen 28 mm beziehungsweise 22 mm.
Diese Unterschiede können relevant sein, wenn mehrere Kabelbündel durch ein Gelenk geführt werden müssen, insbesondere bei kompakten Mehrachsarmen.
Eine größere Hohlwellenbohrung kann die Kabelführung vereinfachen. Ingenieure sollten jedoch auch die Abmessungen der Steckverbinder, den Biegeradius, die Kabelbewegung, die Zugentlastung und den über den gesamten Bewegungsbereich erforderlichen Freiraum berücksichtigen.
Den passenden harmonischen Gelenkantrieb mit Kraftregelung für Ihre Anwendung auswählen
Wann sollten Sie TCHL wählen?
HONPINE TCHL ist in erster Linie auf eine leichte, kompakte Integration ausgelegt und bewahrt zugleich die Präzisionsvorteile der Harmonic-Drive-Getriebetechnik.
Die Serie ist eine Prüfung wert für:
Gelenke humanoider Roboter, bei denen eine geringere Gelenkmasse wichtig ist.
Kollaborative Roboterarme mit engen Platzverhältnissen.
Kompakte Robotersysteme mit EtherCAT oder CAN FD.
Anwendungen, bei denen ein Singleturn-Absolutwertgeber die Regelungsanforderungen erfüllt.
Kraftgeregelte Anwendungen, bei denen die gewählte Drehmomentsensorkonfiguration anhand der geforderten Messleistung überprüft wurde.
TCHL ist nicht automatisch die bessere Wahl für jeden leichten Roboter. Das gewählte Modell muss weiterhin die Drehmoment-, Drehzahl-, Steifigkeits-, Wärme- und Sensoranforderungen der Anwendung erfüllen.
Wann sollten Sie HAG wählen?
HONPINE HAG ist für Anwendungen ausgelegt, bei denen Systemintegration, eine größere Auswahl an Baugrößen und umfassender dokumentierte Spezifikationen der Drehmomentsensoren stärker im Vordergrund stehen.
Die Serie ist eine Prüfung wert für:
Robotergelenke mit höheren Drehmomentanforderungen.
Industrielle Manipulatoren, die größere Baugrößen erfordern.
Anwendungen, die Singleturn- und Multiturn-Absolutwertgeber-Feedback erfordern.
Systeme mit CANopen oder EtherCAT.
Konstruktionen, die eine integrierte STO bei einer unterstützten Baugröße erfordern.
Kraftgeregelte Anwendungen, bei denen veröffentlichte Drehmomentsensorparameter für die technische Validierung wichtig sind.
HAG kann für anspruchsvolle Anwendungen besser geeignet sein. Die endgültige Entscheidung sollte jedoch auf den Spezifikationen des genauen Modells und nicht allein auf dem Seriennamen beruhen.
Warum sind harmonische Gelenkantriebe mit Drehmomentsensor für die Kraftregelung wichtig?
Ein harmonischer Gelenkantrieb mit integriertem Drehmomentsensor kann für die geschlossene Kraftregelung ein Drehmoment-Feedback auf Gelenkebene liefern. Statt sich ausschließlich auf den vorgegebenen Motorstrom oder eine festgelegte Bewegungsbahn zu verlassen, kann die Steuerung das gemessene Gelenkdrehmoment als Eingangsgröße verwenden, um die Reaktion des Roboters anzupassen.
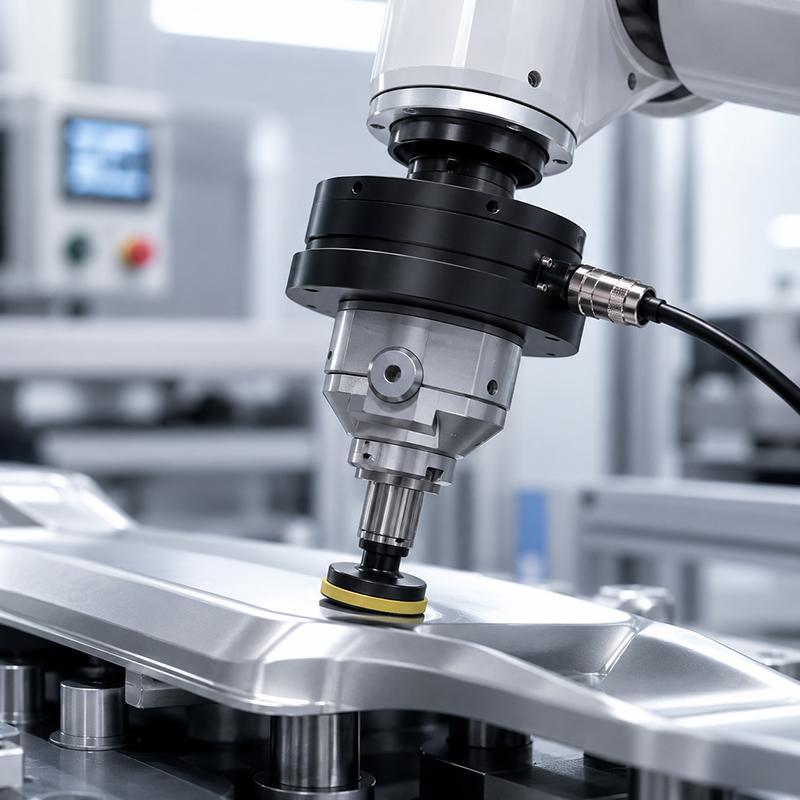
Diese Fähigkeit ist bei Präzisionsmontage, Schleifen, Polieren und anderen Prozessen wertvoll, bei denen die Kontaktkräfte geregelt werden müssen.
Sie kann außerdem eine nachgiebige Interaktion in kollaborativen Robotern, Rehabilitationsgeräten und Teleoperationssystemen unterstützen, bei denen kontrollierter Kontakt und schnelle Bewegungsreaktionen wichtig sind.
Die tatsächliche Kraftregelungsleistung hängt vom Gesamtsystem ab, einschließlich Sensoreigenschaften, Steuerungsdesign, Kommunikationslatenz, mechanischer Steifigkeit, Reibung, Kalibrierung und Abstimmung des Regelkreises. Ein integrierter Drehmomentsensor ist eine wichtige Voraussetzung, garantiert jedoch für sich allein weder eine bestimmte Kraftregelungsgenauigkeit noch funktionale Sicherheit.
Abschließende Gedanken: Nach Systemanforderungen auswählen, nicht nur nach Produktspezifikationen
TCHL und HAG setzen innerhalb der Kategorie der harmonischen Gelenkantriebe mit Kraftregelung unterschiedliche Prioritäten.
TCHL legt den Schwerpunkt auf ein leichtes, kompaktes Design. HAG bietet zusätzliche Encoderfunktionen, größere Baugrößen und umfassender veröffentlichte Spezifikationen der Drehmomentsensoren. STO ist bei ausgewählten Konfigurationen verfügbar.
Ein effektiver Auswahlprozess beginnt mit den unverzichtbaren Systemanforderungen: Kommunikationsprotokoll, Encoder-Feedback, Sicherheitsarchitektur, Drehmomentmessleistung, Tragfähigkeit und Platz für die Kabelführung. Sobald diese Einschränkungen feststehen, können Ingenieure die übrigen Parameter vergleichen, um den am besten geeigneten Antrieb zu finden.
Kontaktieren Sie HONPINE, um technische Dokumentation anzufordern und die passende TCHL- oder HAG-Konfiguration für Ihre kraftgeregelte Roboteranwendung zu besprechen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
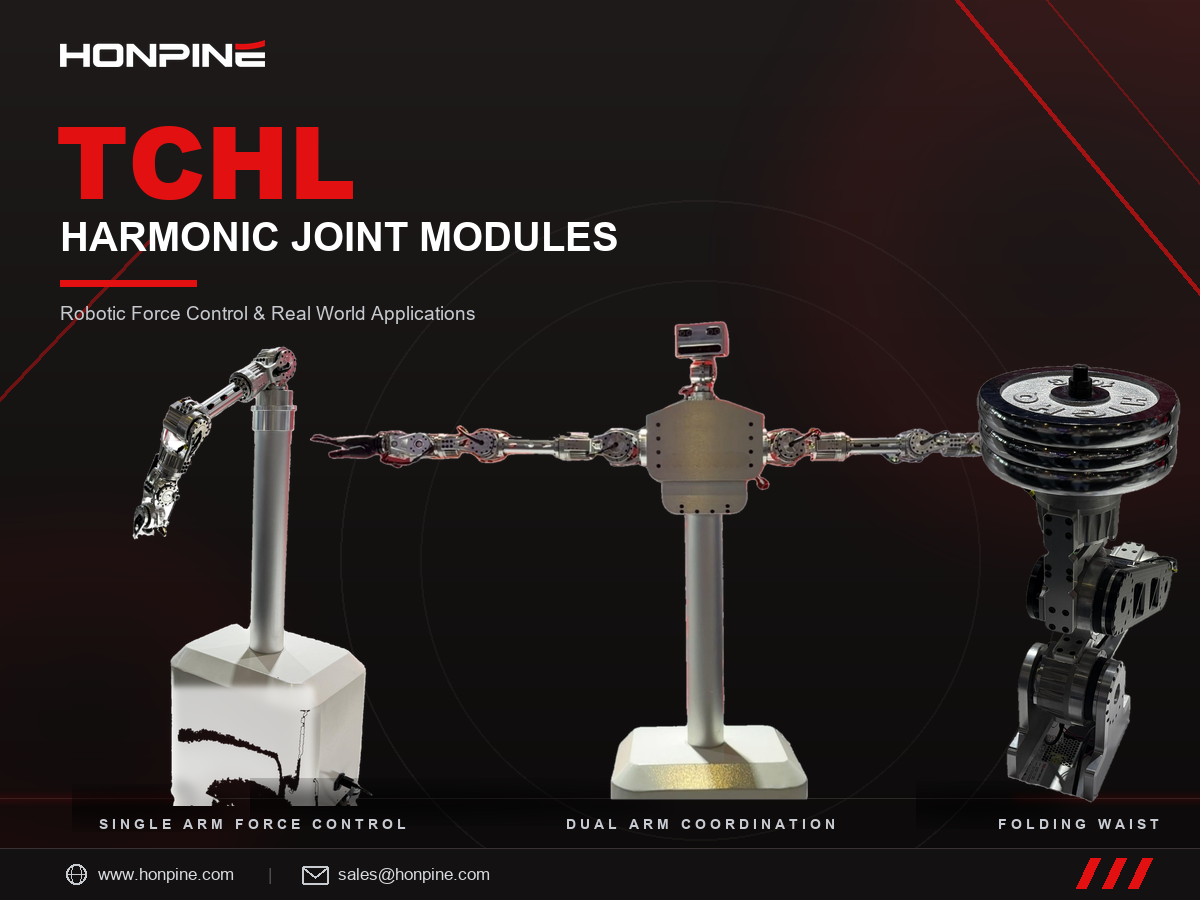
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
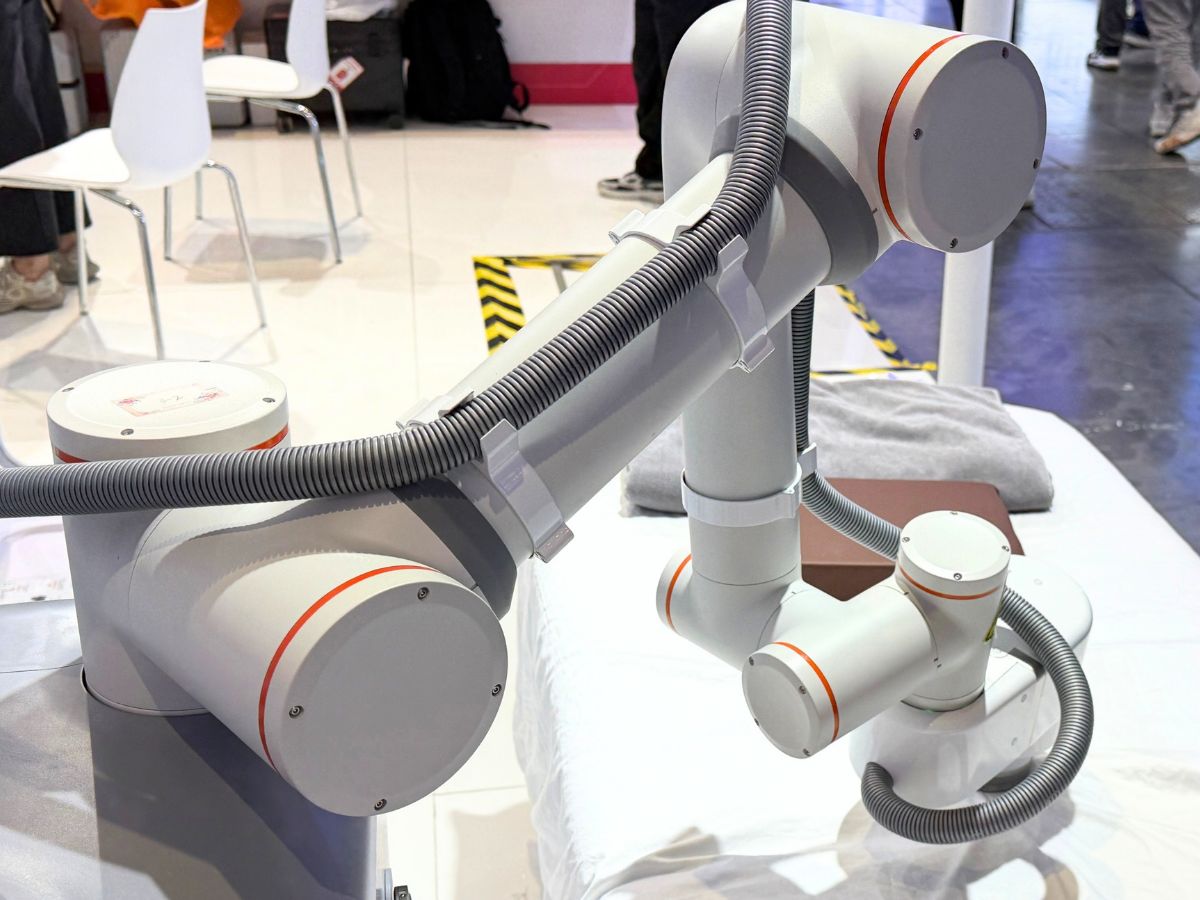
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen. Warum benötigen Therapieroboter am Krankenbett kraftgeregelte Gelenkmodule?Ein Therapieroboter verkauft keinen Roboterarm, sondern eine auf den menschlichen Körper ausgeübte Kraft. Druck, Rhythmus und Tiefe sind die Vorgaben der Therapie, und eine Positionsregelung kann sie nicht liefern: Weichgewebe ist nachgiebig und verändert sich im Laufe der Zeit, sodass derselbe Positionsbefehl je nach Kontakt mit Muskel- oder Knochengewebe zu Kräften führen kann, die sich um ein Mehrfaches unterscheiden. Kraftgeregelte harmonische Gelenkmodule machen die Kontaktkraft zu einer Regelgröße im geschlossenen Regelkreis – nur so lassen sich die Behandlungsdosis reproduzierbar gestalten, ein sicherer Kontakt mit dem Menschen gewährleisten und die Technik eines Therapeuten vermittelbar machen. Ausgehend von einem einzelnen Foto eines Therapieroboters am Krankenbett analysiert dieser Artikel die Konfiguration, erläutert fünf Gründe, warum Kraftregelung unverzichtbar ist, bewertet HONPINEs Wahl zwischen TCHL und HAG anhand einzelner Kriterien und zeigt das Auflösungsbudget des Drehmomentsensors, mit dem sich die Baugrößen bestimmen lassen.

Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Spiel von Harmonic-Drive-Getrieben in Bogenminuten: Was die Spezifikation wirklich aussagtBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 Wie wählt man einen kraftgeregelten Harmonic-Drive-Gelenkantrieb aus? Ein detaillierter Vergleich von HONPINE TCHL und HAGBei der Auswahl des passenden kraftgeregelten Harmonic-Drive-Gelenkantriebs kommt es auf mehr an als auf den Vergleich von Drehmoment und Abmessungen. Spezifikationen des Drehmomentsensors, Encoder-Feedback, Kommunikationsprotokolle, funktionale Sicherheit und Hohlwellengröße können sich auf die Systemintegration und die Regelungsleistung auswirken. In diesem Leitfaden vergleicht der technische Direktor von HONPINE die Harmonic-Drive-Gelenkantriebsserien TCHL und HAG, erläutert ihre wichtigsten Unterschiede und stellt eine praktische Auswahlhilfe für humanoide Roboter, kollaborative Manipulatoren, Präzisionsmontage, Polieren und weitere kraftgeregelte Anwendungen vor.
 HONPINE TCHL Harmonic-Gelenkmodule: Roboterkraftregelung und Anwendungen in der PraxisHallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE.
HONPINE TCHL Harmonic-Drive-Gelenkmodule kommen in verschiedenen Anwendungen der Bewegungssteuerung von Robotern zum Einsatz, darunter zweibeinige humanoide Roboter mit zwei Armen, die nachgiebige Kraftregelung eines einzelnen Arms sowie Klappmechanismen für die Taille radgestützter humanoider Roboter. Als integrierte Bewegungskomponenten eignen sie sich für vielfältige Anwendungen in der Robotik, der intelligenten Fertigung und der industriellen Automatisierung.
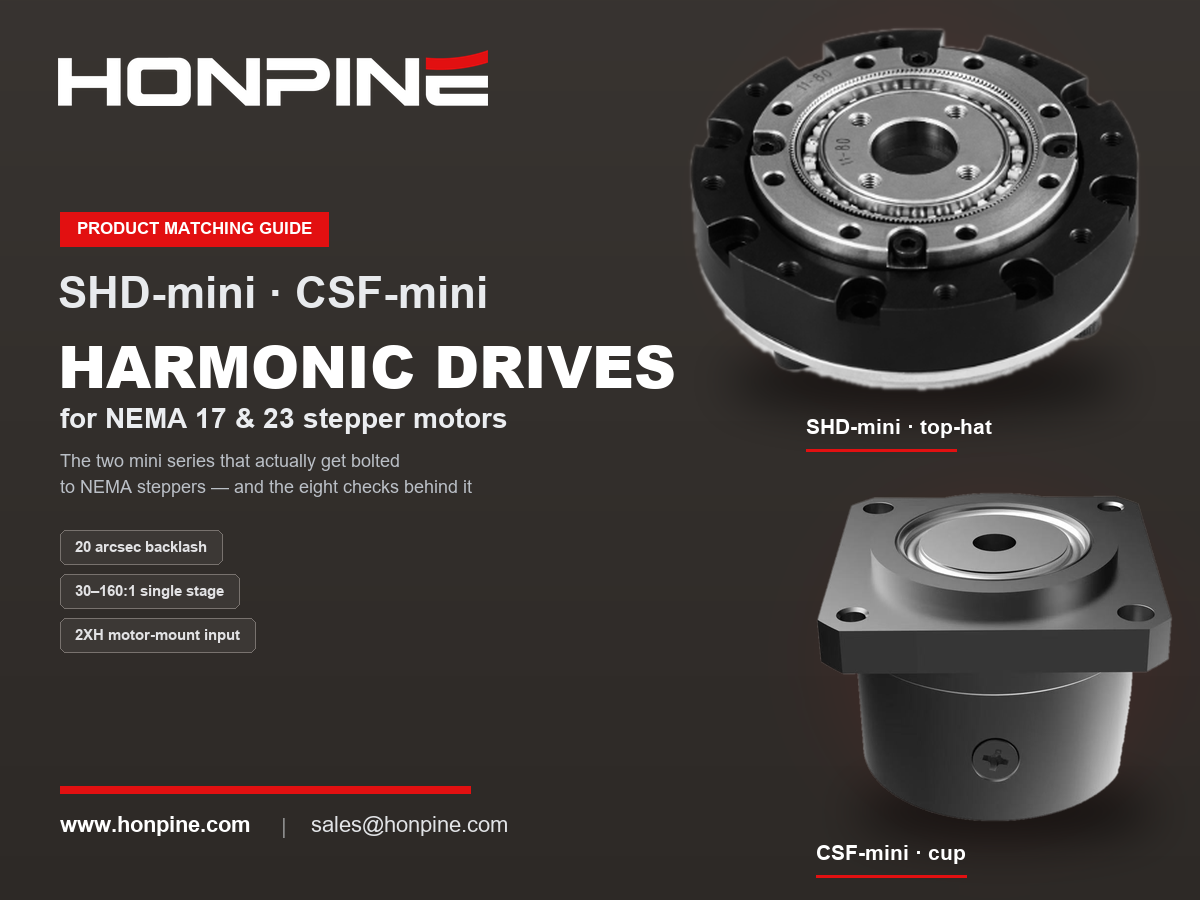
Von Kernkomponenten bis hin zu integrierten Bewegungseinheiten zeigt HONPINE mit einem vielfältigen Produktportfolio und praxisnahen Bewegungsdemonstrationen die Möglichkeiten der Präzisionsgetriebetechnik in unterschiedlichen Roboteranwendungen. Leitfaden zur Abstimmung von Harmonic Drives für NEMA 17 und NEMA 23: Schrittmotoren mit Harmonic-Drive-Getrieben kombinierenEinen Schrittmotor mit einem Harmonic Drive zu kombinieren, ist kein Kompromiss aus Kostengründen. Die Schwachstellen eines Schrittmotors – der große Schrittwinkel, der Drehmomentabfall bei über etwa 400 U/min und das Fehlen eines Präzisionsgetriebes – werden durch einen Harmonic Drive gezielt ausgeglichen: Er verlagert den Betriebspunkt in den optimalen Bereich niedriger Drehzahl und hohen Drehmoments, verfeinert einen Schrittwinkel von 1,8° auf eine Auflösung im Bogensekundenbereich und bietet nahezu kein Spiel. Dieser Leitfaden erläutert, was NEMA-Rahmengrößen an der Montagefläche bedeuten, welche Harmonic-Drive-Baugrößen zu NEMA 17 und NEMA 23 passen, welche acht Prüfungen der Reihe nach durchzuführen sind – einschließlich des häufig übersehenen antriebsseitigen Anlaufmoments im Leerlauf – und welche echte Schwäche diese Kombination hat: einen unbemerkten Ausfall. Enthält die technischen Daten der HONPINE-Modelle SHD und CSF.
 Harmonic- oder RV-Getriebe für Roboterarme in der Lithiumbatterieproduktion: Auswahlhilfe für jedes GelenkIn Lithiumbatteriewerken geht es bei der Auswahl eines Getriebes für einen Roboterarm nicht darum, ein einziges „bestes“ Getriebe zu finden, sondern die Aufgaben nach Gelenken aufzuteilen. RV-Getriebe übernehmen Schulter und Ellbogen (J1–J3), wo Steifigkeit, Stoßfestigkeit und eine lange Lebensdauer besonders wichtig sind. Wellgetriebe kommen am Handgelenk (J4–J6) zum Einsatz, wo nahezu spielfreier Betrieb, eine hohe Drehmomentdichte und geringes Gewicht über die Positioniergenauigkeit entscheiden. Planetengetriebe eignen sich für den Transfer über lange Verfahrwege mit kartesischen Achsen und sind kostengünstiger. Die Lithiumbatterieproduktion stellt zusätzlich drei strengere Anforderungen: extrem hohe Wiederholgenauigkeit (±0.02–0.05 mm), hohe Einschaltdauer im 24/7-Betrieb und keinerlei Toleranz gegenüber Verunreinigungen durch Metallpartikel. Dieser Leitfaden erläutert die Gründe für die Auswahl nach Gelenken, vergleicht die drei Getriebetypen und zeigt typische Konfigurationen für jede Station.