










So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?
Bei der Auswahl von Untersetzungsgetrieben für einen sechsachsigen Roboter stellen Kunden häufig eine scheinbar einfache Frage:
„Sollen für die ersten drei Achsen RV-Untersetzungsgetriebe und für die letzten drei Achsen Harmonic-Drive-Untersetzungsgetriebe verwendet werden?“
In der Praxis lässt sich diese Regel nicht pauschal auf jeden Roboter anwenden.
Sinnvoller ist es, folgende Fragen zu stellen:
- Welches äquivalente Drehmoment muss jede Achse während ihres Betriebszyklus aufnehmen?
- Wie hoch sind die Belastungen durch Beschleunigung, Verzögerung, Not-Halt und prozessbedingte Stöße?
- Welche Kippmomente wirken auf das Gelenk, und wie empfindlich ist die Anwendung gegenüber Umkehrspiel und Torsionssteifigkeit?
- Steht genügend Einbauraum für ein RV-Untersetzungsgetriebe zur Verfügung?
Eine achsweise Bewertung dieser Faktoren ist zuverlässiger, als ein Untersetzungsgetriebe allein anhand der Bezeichnung J1–J6 auszuwählen.
1. Auswahlkriterien für RV- und Harmonic-Drive-Untersetzungsgetriebe verstehen
RV-Untersetzungsgetriebe: hohe Steifigkeit, Tragfähigkeit und Stoßfestigkeit
RV-Untersetzungsgetriebe, auch als präzise Planeten-Zykloidgetriebe bezeichnet, werden typischerweise aufgrund ihrer hohen Steifigkeit, hohen Tragfähigkeit, Stoßfestigkeit, integrierten Hauptlager und stabilen Umkehrspielwerte ausgewählt.
Als Beispiel dienen die hier angegebenen Katalogdaten der Nabtesco-Serie RV-N. Die Baugrößen 10N–500N decken ungefähr folgende Werte ab:
- Nenndrehmoment: 80–5.000 N·m
- Untersetzungsverhältnis: 31–171
- Lost Motion: ≤1 arcmin
- Wirkungsgrad am Nennbetriebspunkt: üblicherweise mit ≥85% angegeben
Der tatsächliche Wirkungsgrad hängt von Drehzahl, Temperatur und Schmierbedingungen ab.
Die für die einzelnen Baugrößen angegebenen zulässigen Abtriebsdrehzahlen sind nachfolgend aufgeführt.
Die Serien RV-E und RV-C verfügen über integrierte Schrägkugellager als Hauptlager und weisen ein Lost Motion von ≤1 arcmin auf. Soweit für das gewählte Modell zutreffend, können Stoßbelastungen anhand der Kataloggrenzwerte geprüft werden, die ungefähr dem Fünffachen des Nenndrehmoments entsprechen.
Harmonic-Drive-Untersetzungsgetriebe: kompakte Bauweise, geringes Gewicht und hohe Untersetzungsverhältnisse
Harmonic-Drive-Untersetzungsgetriebe werden typischerweise wegen ihrer kompakten Abmessungen, hohen Untersetzungsverhältnisse, ihres geringen Gewichts und des niedrigen Umkehrspiels gewählt.
Die Tragfähigkeit des Flexsplines sowie die Aufnahme radialer Lasten und von Kippmomenten können jedoch stärker eingeschränkt sein als bei RV-Untersetzungsgetrieben.
Die in diesem Artikel herangezogenen Genauigkeitsklassen sind nachfolgend zusammengefasst.
In allgemeinen Anwendungen kommen Harmonic-Drive-Untersetzungsgetriebe häufig in leichten Handgelenkgelenken und Endgelenken von kollaborativen Robotern zum Einsatz. RV-Untersetzungsgetriebe werden häufiger in Schultergelenken und anderen stark belasteten Achsen verwendet.
Eine ausschließlich auf Harmonic-Drive-Untersetzungsgetrieben basierende Lösung sollte sorgfältig geprüft werden, wenn der Mechanismus einen langen Überhang aufweist oder erheblichen Stoßbelastungen ausgesetzt ist.
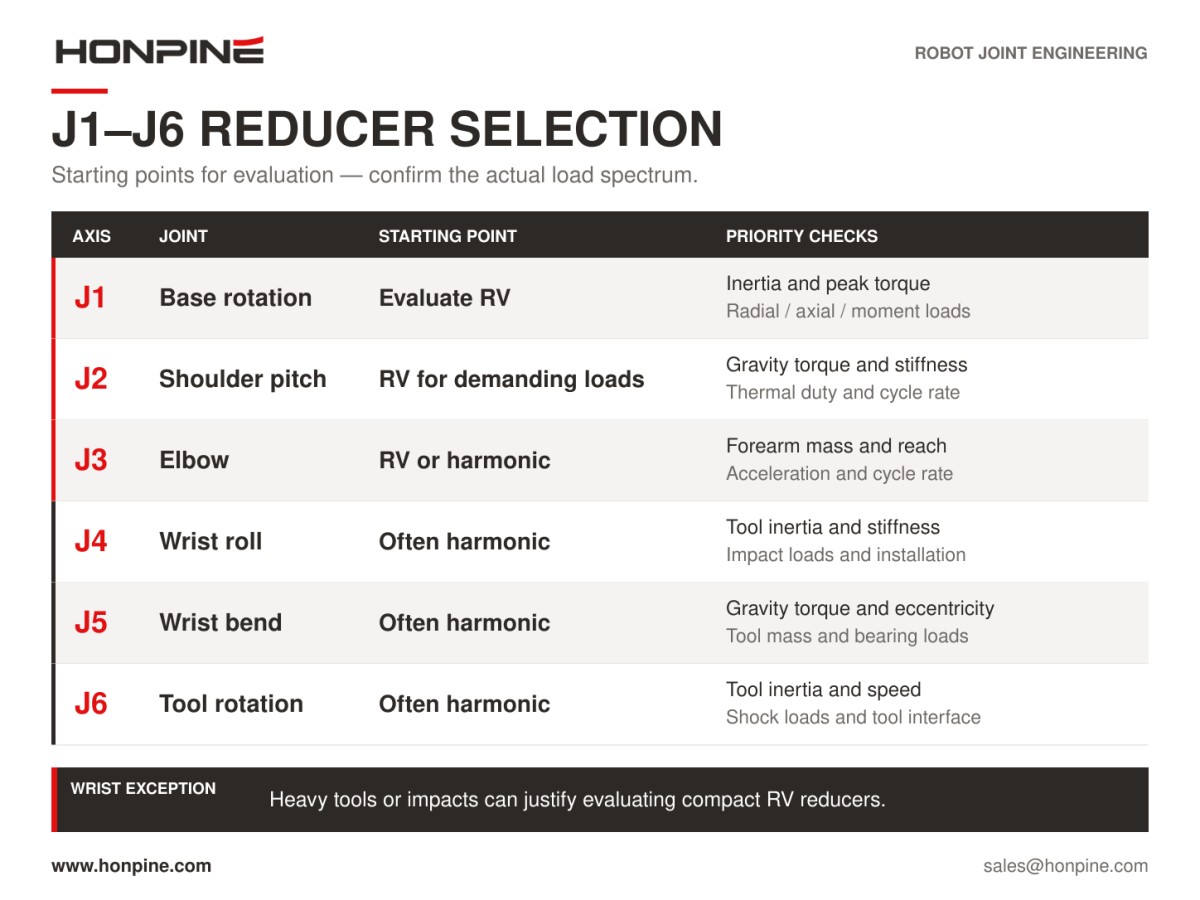
Auswahl nach den Betriebsbedingungen
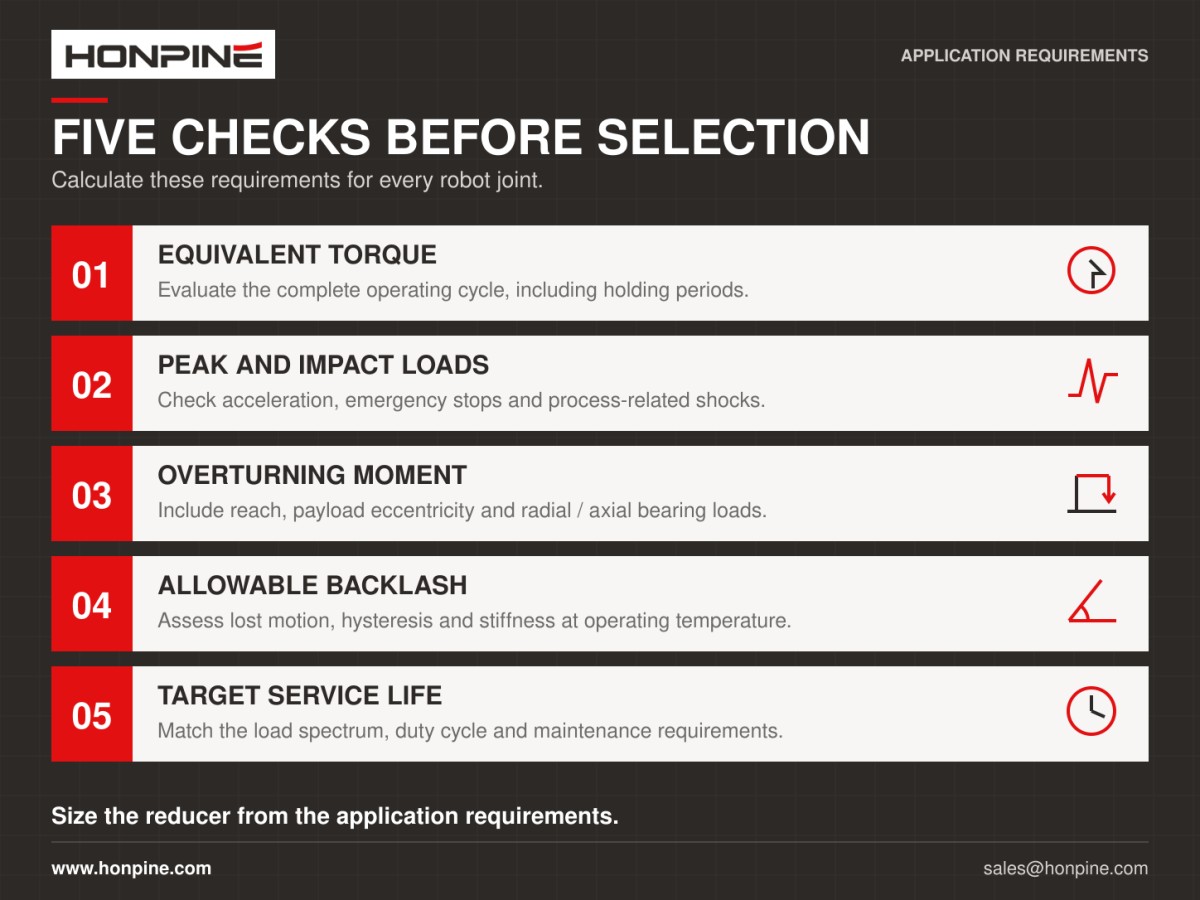
Das Auswahlprinzip ist differenzierter als „hohe Lasten erfordern RV-Untersetzungsgetriebe, niedrige Lasten Harmonic-Drive-Untersetzungsgetriebe“.
RV-Untersetzungsgetriebe sollten in der Regel bevorzugt werden, wenn:
- das äquivalente Drehmoment hoch ist.
- Beschleunigung, Verzögerung, Not-Halt oder prozessbedingte Stöße erhebliche Lasten verursachen.
- das Gelenk einen langen Überhang oder ein großes Kippmoment aufnehmen muss.
- die Anwendung empfindlich auf Torsionsverformungen reagiert.
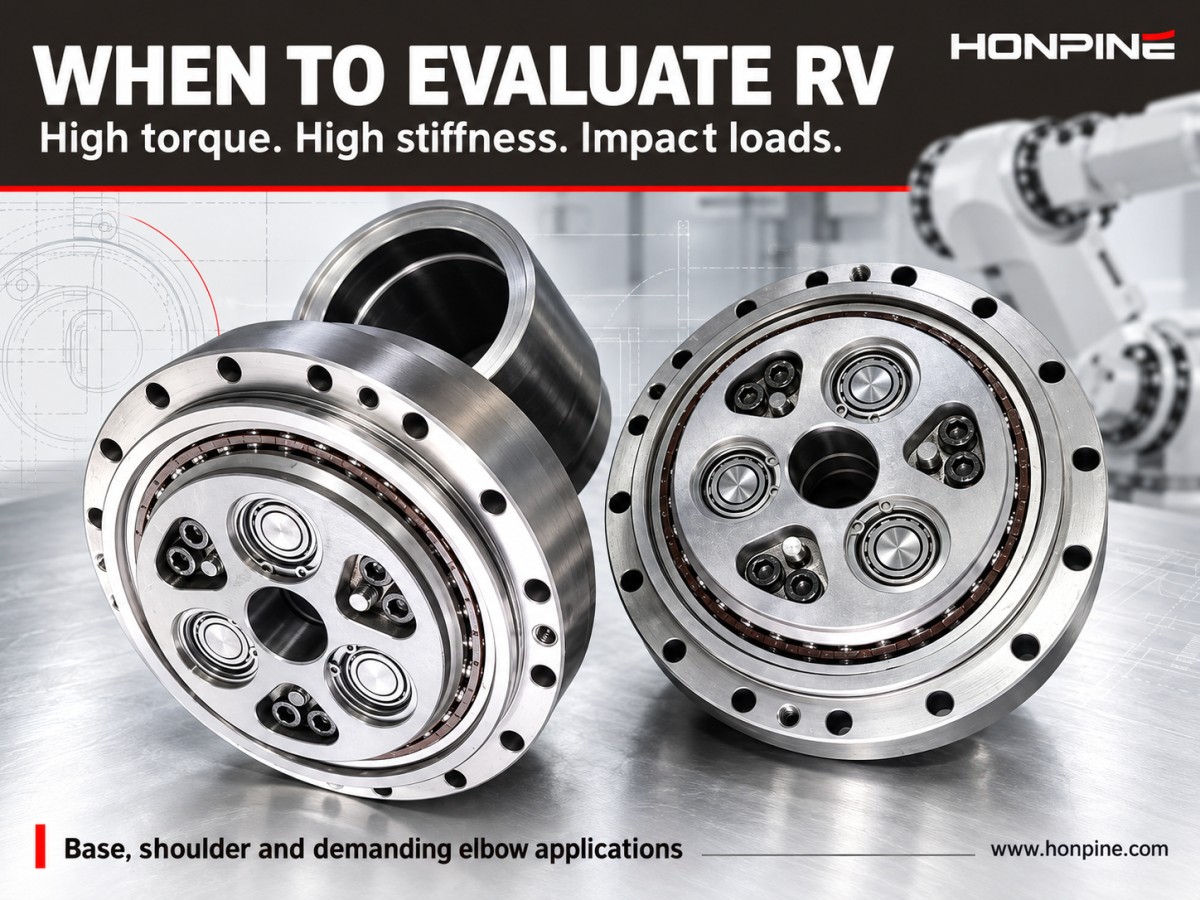
Harmonic-Drive-Untersetzungsgetriebe sollten in der Regel bevorzugt werden, wenn:
- der Einbauraum extrem begrenzt ist.
- das erforderliche Drehmoment relativ gering ist.
- ein geringes Gelenkgewicht wichtig ist.
- eine Kabelführung durch eine Hohlwelle erforderlich ist.
Handgelenkgelenke mit Punktschweißzangen, Schleifwerkzeugen oder Ausrüstung, die Kollisionsbelastungen beim Handling ausgesetzt ist, können von kompakten RV-Untersetzungsgetrieben profitieren. Ein Harmonic-Drive-Untersetzungsgetriebe sollte nicht automatisch allein deshalb gewählt werden, weil sich das Gelenk am Handgelenk befindet.
2. J1-Basisrotation: zunächst ein RV-Untersetzungsgetriebe prüfen
J1 muss die Trägheit der über der Basis befindlichen Roboterstruktur beschleunigen und abbremsen.
Bei Anwendungen wie dem Automobilschweißen und der Palettierung stellt der kontinuierliche Dreischichtbetrieb zudem hohe Anforderungen an die Lebensdauer und die langfristige Positionierkonstanz.
Bei der Auswahl eines J1-Untersetzungsgetriebes sind insbesondere drei Faktoren wichtig:
1. Äquivalentes Drehmoment und Spitzenbeschleunigungsdrehmoment bei vollständig ausgestrecktem Roboter beziehungsweise maximaler Reichweite.
2. Kippmoment an der Basis und Radiallasten durch das Armgewicht und eine exzentrische Nutzlast.
3. Einfluss von Umkehrspiel und Lost Motion auf die Gesamtwiederholgenauigkeit des Roboters.
Ein RV-Untersetzungsgetriebe mit integrierten Hauptlagern kann einen Teil der Radial-, Axial- und Momentenlasten aufnehmen und so die externe Lageranordnung möglicherweise vereinfachen.
Bei der Auswahl sind folgende Werte jeweils separat zu prüfen:
- Nenndrehmoment
- Zulässiges Beschleunigungs- und Verzögerungsdrehmoment
- Maximales Momentanmoment
- Zulässiges Biege- beziehungsweise Kippmoment
- Zulässige Radial- und Axiallasten
Auslegungshilfen für RV-Untersetzungsgetriebe berechnen üblicherweise ein äquivalentes, nach der Dauer der jeweiligen Betriebszustände gewichtetes Drehmoment und wenden anschließend einen Sicherheitsfaktor von etwa 1,5–2,0 an. Die Lagerlasten am Abtrieb müssen separat geprüft werden.
Bei einem kleinen, leichten sechsachsigen Roboter mit niedrigem äquivalentem J1-Drehmoment und extrem begrenztem Einbauraum können auch ein Präzisions-Planetengetriebe mit hoher Untersetzung oder ein Harmonic-Drive-Untersetzungsgetriebe in Betracht gezogen werden.
Bei universell einsetzbaren Industrierobotern mit Nutzlasten von ungefähr 50 kg oder mehr sind RV-Untersetzungsgetriebe in der Regel weiterhin die bevorzugte Ausgangslösung.
3. J2-Schulterachse: Steifigkeit und Widerstand gegen ein Absinken des Arms priorisieren
Das höchste Gravitationsmoment wirkt auf J2, wenn der Oberarm horizontal ausgefahren ist. Das Beschleunigungsmoment erhöht die Belastung zusätzlich. Damit trägt die Schulterachse maßgeblich zum Absinken des Endeffektors und zur Steifigkeit der Bahn bei.
Betrachten wir beispielhaft einen Lichtbogenschweißroboter mit 6 kg Nutzlast, einem Oberarm von 650 mm und einem Unterarm von 600 mm:
- Maximales Gravitationsmoment an J2: ca. 595 N·m
- Spitzenmoment an J2 einschließlich Beschleunigung: ca. 1.249 N·m
Bei Branchenbeispielen für diese Konfiguration wird häufig ein RV-80E-Untersetzungsgetriebe mit einem Untersetzungsverhältnis von etwa 100 geprüft.
Auch ein kleineres RV-40E kann untersucht werden. Zusammenfassungen von Drittanbietern nennen ungefähr folgende Werte:
- Nenndrehmoment: 412 N·m
- Zulässiges Beschleunigungs- und Verzögerungsdrehmoment: 1.000 N·m
- Maximales Momentanmoment: 1.960 N·m
Das kleinere Untersetzungsgetriebe kann zwar anhand der Betriebsanforderungen bewertet werden, die verfügbare Reserve kann jedoch begrenzt sein. Bei der endgültigen Auswahl sind die Häufigkeit von Start-Stopp-Vorgängen, die Lastträgheit und die Stoßbedingungen zu berücksichtigen, statt sich auf eine feste Empfehlung zur Baugröße zu verlassen.
Wichtige Prüfungen bei der Auswahl eines RV-Untersetzungsgetriebes für J2
Nenndrehmoment und Betriebsreserve
Als vorläufiger Ansatz kann das Nenndrehmoment, abhängig von der verwendeten Auslegungsmethode, mit etwa dem 1,2- bis 1,5-Fachen des berechneten RMS- oder äquivalenten Drehmoments angesetzt werden.
Anwendungen mit erheblichen Stoßbelastungen, etwa beim Widerstandspunktschweißen in der Automobilindustrie, können eine größere Reserve erfordern.
Torsionssteifigkeit
Die Torsionssteifigkeit bestimmt die Winkelverformung unter Last und beeinflusst Positionskorrekturen bei kleinen Winkeln.
Anwendungen wie schwere Bearbeitung, Punktschweißen und Schleifen mit Regelung mit hoher Verstärkung reagieren besonders empfindlich auf die Nachgiebigkeit des Gelenks.
Lost Motion und Umkehrspiel
Abnahmeprüfungen sollten Nennlastbedingungen, Betriebstemperatur und bidirektionale Bewegung über den gesamten Arbeitsbereich umfassen.
Ein einzelner nomineller Umkehrspielwert ohne Last ist nicht ausreichend.
Wirkungsgrad und thermisches Verhalten
Für vorläufige Berechnungen kann ein Wirkungsgrad von ≥85% am katalogmäßigen Nennbetriebspunkt angesetzt werden. Übertragungsverluste erzeugen Wärme.
Bei Dauerbetrieb mit hohen Zyklusraten müssen Gehäusetemperatur, Schmierbedingungen und eine gegebenenfalls erforderliche Leistungsreduzierung bewertet werden.
Bei kollaborativen Robotern mit geringer Nutzlast, niedrigen Zyklusraten und strengen Gewichts- oder Kostenvorgaben kann J2 mit einem Harmonic-Drive-Untersetzungsgetriebe oder einem integrierten Harmonic-Drive-Gelenkmodul ausgeführt werden.
Bei Industrierobotern mit Nutzlasten von mehr als etwa 30–50 kg, großer Reichweite oder erheblichen Trägheitsstoßlasten werden im Allgemeinen RV-Untersetzungsgetriebe bevorzugt.
4. J3-Ellenbogenachse: nach Unterarmlast und Zyklusfrequenz auswählen
Für J3 ist nicht automatisch ein RV-Untersetzungsgetriebe erforderlich.
Die Entscheidung sollte auf dem kombinierten Gravitationsmoment von Unterarm, Handgelenkbaugruppe und Endnutzlast sowie dem Trägheitsmoment bei maximaler Winkelbeschleunigung beruhen.
Ein RV-Untersetzungsgetriebe ist in der Regel geeignet, wenn diese Anforderungen den praktischen Lastbereich eines ähnlich großen Harmonic-Drive-Untersetzungsgetriebes überschreiten, insbesondere bei häufigen Richtungswechseln und anspruchsvollen Anfahrvorgängen.
Ein Harmonic-Drive-Untersetzungsgetriebe kann geeignet sein, wenn Unterarm und Endnutzlast leicht sind und der Roboter hauptsächlich für Montage, Dosieren oder leichte Schweißarbeiten eingesetzt wird.
Für denselben beispielhaften Lichtbogenschweißroboter mit 6 kg Nutzlast gilt:
- Maximales Gravitationsmoment an J3: ca. 198 N·m
- Spitzenmoment an J3 einschließlich Beschleunigung: ca. 342 N·m
In Branchenbeispielen wird für diese Achse häufig ein RV-20E mit einem Untersetzungsverhältnis von etwa 80 geprüft.
Bei kleineren Robotern der 3–10-kg-Klasse mit kurzer Reichweite und langsamem Montagebetrieb werden für J3 häufig mittelgroße oder große Harmonic-Drive-Untersetzungsgetriebe in Betracht gezogen, um Gewicht und Einbauraum zu reduzieren.
Ein Schwerlastroboter kann an Basis, Schulter und Ellenbogen RV-Untersetzungsgetriebe und am leichten Handgelenk Harmonic-Drive-Untersetzungsgetriebe verwenden. Bei einem schweren Punktschweißroboter können abhängig von den Stoßbedingungen auch kompakte RV-Untersetzungsgetriebe an J4–J6 erforderlich sein.
Die Auswahlgrenze für J3 wird somit durch das Lastspektrum und nicht durch die Achsnummer bestimmt.
Lagerlasten am Ellenbogen separat prüfen
Bei der Auswahl eines RV-Untersetzungsgetriebes für J3 sind zulässige Biegemomente und Radiallasten besonders zu beachten.
Ein längerer Unterarm erhöht die Exzentrizität der Last. Wird das Untersetzungsgetriebe allein anhand des Abtriebsdrehmoments ausgewählt, können daher wichtige Lagerlasten übersehen werden.
Biegemomente, Abstand zum Schwerpunkt und exzentrische Trägheitskräfte während Beschleunigung und Verzögerung sollten bei Abnahmeprüfungen am Prüfstand unter den einschlägigen Anforderungen der GB/T 37718 und GB/T 37165 berücksichtigt werden.
5. Handgelenkachsen J4–J6: Harmonic-Drive-Untersetzungsgetriebe sind üblich, doch drei Bedingungen sprechen für eine Prüfung von RV-Lösungen
Bei leichten und mittelschweren sechsachsigen Robotern ist der Platz an den Handgelenkachsen im Allgemeinen begrenzt. Zugleich sind die Drehmomentanforderungen relativ niedrig, während geringes Gewicht und niedriges Umkehrspiel wichtig sind.
Harmonic-Drive-Untersetzungsgetriebe sind weit verbreitet, da sie hohe Untersetzungsverhältnisse, flache Bauformen und Optionen für die Kabelführung durch eine Hohlwelle bieten.
Die folgenden drei Bedingungen erfordern jedoch eine sorgfältigere Bewertung.
Bedingung 1: Handgelenkbaugruppen mit Punktschweißzangen
Elektrodenklemmkräfte, die Trägheit der Schweißzange und häufige Start-Stopp-Vorgänge können zusammen erhebliche Stoß- und Ermüdungslasten verursachen.
Unter diesen Bedingungen ist die Bewertung der FlexSpline-Ermüdungsfestigkeit und Stoßfestigkeit besonders wichtig.
Bei Schwerlast-Punktschweißrobotern können für J4–J6 kompakte RV-Untersetzungsgetriebe in Betracht gezogen werden.
Die Entscheidung sollte auf Masse und Trägheit der Schweißzange sowie den Drehmomentspektren für die Rotation von J4, die Beugung von J5 und die Werkzeugrotation von J6 beruhen.
Bedingung 2: Schwere Handgelenkbaugruppen oder Endeffektoren mit hoher Trägheit
Beispiele hierfür sind:
- Große Gehäuse für Bildverarbeitungssysteme
- Schwere Schleifköpfe
- Werkzeuge mit großem Durchmesser
Solche Ausrüstung kann ein hohes Gravitationsmoment an J5 und eine anhaltende exzentrische Belastung an J4 verursachen.
Vor der Entscheidung zwischen einem kompakten RV-Untersetzungsgetriebe und einem hochsteifen Harmonic-Drive-Untersetzungsgetriebe sollten das äquivalente Drehmoment und die Kippmomente bewertet werden.
Bedingung 3: Bewegungen mit kleinen Winkeln und hoher Steifigkeit
Anwendungen in der Halbleiterinspektion und Präzisionsmontage können besonders empfindlich auf Hysterese reagieren.
Bei extrem niedrigen Drehmomenten bleiben Harmonic-Drive-Untersetzungsgetriebe möglicherweise die bevorzugte Lösung.
Bei Bewegungen mit kleinen Winkeln in Verbindung mit radialer Vorspannung kann es sich lohnen, ein kompaktes RV-Untersetzungsgetriebe oder ein spezielles hochsteifes Harmonic-Drive-Untersetzungsgetriebe zu prüfen.
Zusätzliche Prüfungen für Handgelenk-Untersetzungsgetriebe
Bei RV-Untersetzungsgetrieben kleiner Baugröße, beispielsweise den Modellen RV-10N, RV-20N und RV-40N mit angegebenen Nenndrehmomenten im Bereich von etwa 80–400 N·m, sind insbesondere folgende Werte zu prüfen:
- Zulässige Abtriebsdrehzahl
- Torsionssteifigkeit
- Umkehrspiel
- Leistung bei Betriebstemperatur
Bei Harmonic-Drive-Untersetzungsgetrieben sollte die Abnahme gemäß den einschlägigen Klassen der GB/T 30819-2024 erfolgen.
Eine interne Herstellerspezifikation wie „≤10 arcsec“ sollte nicht als allgemein gültiger, durch die nationale Norm festgelegter Wert behandelt werden.
6. Beispielhafte Auswahltabelle für Untersetzungsgetriebe nach Roboter-Nutzlast
Die folgende Tabelle bietet einen erfahrungsbasierten Ausgangspunkt, um mit Kunden über Untersetzungsgetriebekonfigurationen zu sprechen.
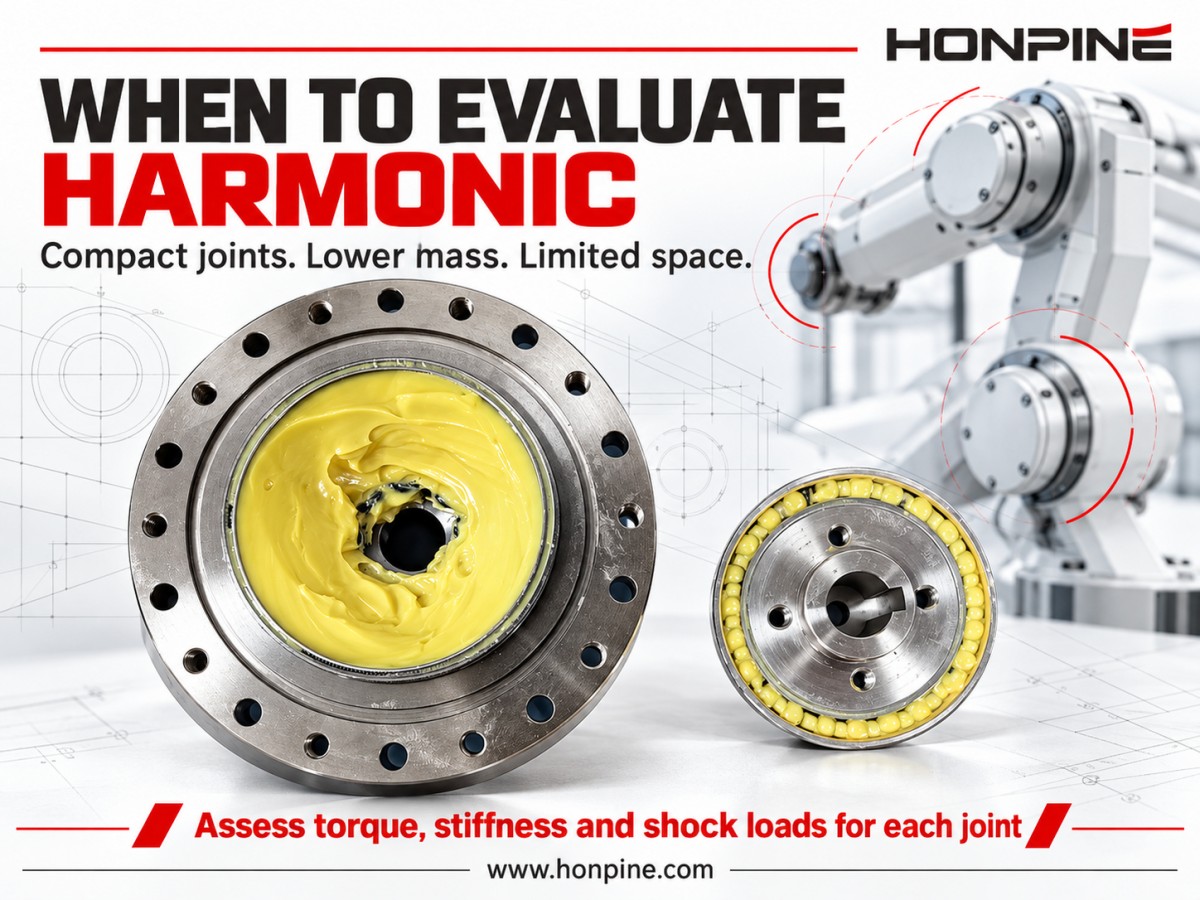
Diese Tabelle dient nur zur Veranschaulichung. Die tatsächliche Auswahl sollte auf fünf berechneten Anforderungen für jede Achse beruhen:
1. Äquivalentes Drehmoment
2. Spitzen- und Stoßbelastungen
3. Kippmoment
4. Zulässiges Umkehrspiel
5. Ziel-Lebensdauer
7. Was ist außer Untersetzungsverhältnis und Umkehrspiel zu berücksichtigen?
1. Äquivalentes Abtriebsdrehmoment
Das Drehmoment ist über den vollständigen Betriebszyklus zu bewerten, wobei die Dauer jedes Betriebszustands zu berücksichtigen ist.
Der maximale Momentanwert allein beschreibt nicht die langfristige Belastung des Untersetzungsgetriebes.
2. Zulässiges Beschleunigungsdrehmoment und maximales Momentanmoment
Das zulässige Drehmoment während Beschleunigung und Verzögerung ist getrennt vom maximalen Momentanmoment zu prüfen.
Bei Punktschweiß- und Schleifanwendungen ist eine ausreichende Reserve für prozessbedingte Stoßbelastungen erforderlich.
3. Lost Motion, Umkehrspiel, Hysterese und Übertragungsfehler
Diese Parameter beschreiben unterschiedliche Aspekte der Übertragungsleistung.
Fordern Sie Daten für folgende Bedingungen an:
- Betrieb ohne Last
- Betrieb unter Nennlast
- Betrieb bei Betriebstemperatur
Eine einzelne Angabe bei Raumtemperatur oder ohne Last vermittelt kein vollständiges Bild.
4. Torsionssteifigkeit und Momententragfähigkeit
Die Torsionssteifigkeit ist über die relevanten Lastbereiche hinweg zu bewerten.
Bei Robotergelenken sind außerdem die Biege- und Kippsteifigkeit sowie die zulässige Momentenbelastung zu prüfen.
5. Zulässige Radial- und Axiallasten
Ein langer Arm oder eine exzentrische Nutzlast kann erhebliche Lagerlasten verursachen, selbst wenn das Abtriebsdrehmoment akzeptabel erscheint.
Die Grenzwerte für Radial- und Axiallasten müssen daher separat geprüft werden.
6. Wirkungsgrad und Temperaturanstieg
Für vorläufige Schätzungen der Übertragungsverluste kann ein Katalogwirkungsgrad von ≥85% am Nennbetriebspunkt verwendet werden.
Bei kontinuierlichem Dreischichtbetrieb müssen die Gehäusetemperatur und die daraus resultierenden thermischen Betriebsbedingungen geprüft werden.
7. Lebensdauer und Wartungsanforderungen
Fordern Sie Prüfstandsberichte zu Umkehrspiel, Steifigkeit, Übertragungsfehler, Momententragfähigkeit und Nennlebensdauer gemäß den einschlägigen Anforderungen der GB/T 35089, GB/T 37718, GB/T 37165 oder der CR-Zertifizierung an.
Katalogangaben zur Lebensdauer beruhen üblicherweise auf festgelegten Drehzahl- und Lastbedingungen. Bei einigen Serien wird beispielsweise unter bestimmten Referenzbedingungen eine Nennlebensdauer von 6.000 Stunden angegeben.
Die erwartete Lebensdauer in der konkreten Anwendung muss anhand des Arbeitszyklus und des Lastspektrums bewertet werden.
Vermeiden Sie die Aussage, dass das Untersetzungsgetriebe seine Leistung unbegrenzt aufrechterhält. Aussagekräftiger ist eine Spezifikation des Katalog-Lebensdauerziels unter definierten Betriebsbedingungen in Verbindung mit einem geplanten Inspektionsprogramm.
8. Auswahl von Harmonic-Drive- und RV-Untersetzungsgetrieben für ein konkretes Roboterprojekt
Es gibt keine allgemeingültige Regel, nach der die ersten drei Achsen eines sechsachsigen Roboters RV-Untersetzungsgetriebe und die letzten drei Harmonic-Drive-Untersetzungsgetriebe verwenden müssen.
Für Basis- und Schulterachsen ist eine Lösung mit RV-Untersetzungsgetrieben üblicherweise der Ausgangspunkt.
Bei der Ellenbogenachse hängt die Entscheidung von der Masse des Unterarms, der Verteilung der Nutzlast und der Zyklusfrequenz ab.
Für das Handgelenk sind Harmonic-Drive-Untersetzungsgetriebe ein gängiger Ausgangspunkt. Bei Punktschweißzangen, schweren Vorrichtungen und starken Stoßbelastungen ist es jedoch sinnvoll, kompakte RV-Untersetzungsgetriebe zu prüfen.
Ermitteln Sie bei der Erstellung eines Kundenangebots für jede Achse die folgenden fünf Wertegruppen:
- Äquivalentes Drehmoment über den Betriebszyklus
- Spitzendrehmoment und Stoßbelastungen
- Kippmoment
- Zulässiges Umkehrspiel
- Ziel-Lebensdauer
Legen Sie anhand dieser Ergebnisse die geeignete Baugröße des RV- oder Harmonic-Drive-Untersetzungsgetriebes fest.
Dieser Ansatz bietet eine klarere technische Grundlage als die pauschale Aussage „für J1–J3 RV-Untersetzungsgetriebe verwenden“. Außerdem lässt sich die vorgeschlagene Konfiguration damit leichter anhand der tatsächlichen Betriebsanforderungen des Roboters begründen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.




Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 So wählen Sie Harmonic- und RV-Getriebe für jede Achse eines sechsachsigen Roboters aus?Ob ein Gelenk eines sechsachsigen Roboters ein Harmonic- oder ein RV-Getriebe benötigt, hängt von Drehmoment, Trägheit, Stoßbelastungen, Lagerbelastungen und Einbauraum ab. Dieser Leitfaden erläutert, wie Sie Harmonic- und RV-Getriebe für Basis, Schulter, Ellbogen und Handgelenk bewerten und dabei Steifigkeit, Umkehrspiel und Lebensdauer praktisch prüfen. Wählen Sie anhand der Anforderungen jeder Achse eine geeignete Getriebekonfiguration aus.
 Wie berechnet man das Drehmoment eines harmonischen Drehantriebs in einem Wendeverfahren?Wie viel Drehmoment benötigt ein harmonischer Drehantrieb, um eine Last von 10 kg um 180 Grad zu wenden? Die Antwort hängt von mehr als nur dem Gewicht ab. Der Schwerpunktversatz, das Lastträgheitsmoment, die Beschleunigung und die Betriebsfrequenz beeinflussen die Auswahl des Antriebs. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, den Berechnungsprozess anhand eines Beispiels mit einer horizontalen Drehachse und beschreibt die erforderlichen Prüfungen für Spitzendrehmoment, Dauerbetrieb, Abtriebsdrehzahl und Lagerbelastungen.
 Was ist der Unterschied zwischen Robotergelenkmodulen mit einem und zwei Encodern?Benötigt Ihr Roboter ein Gelenkmodul mit zwei Encodern, oder reicht ein einzelner Encoder aus? Die Antwort hängt von den Anforderungen an die Positionierung, dem Übertragungsverhalten, der Strategie zur Kraftregelung und dem Budget ab. Dieser Leitfaden vergleicht die Rückmeldung auf Motor- und Abtriebsseite, erklärt, in welchen Fällen zwei Encoder die Regelung verbessern können, und beleuchtet Kosten und Einschränkungen. Erfahren Sie, wann ein einzelner Encoder Ihren Anforderungen genügt und wann sich eine zusätzliche Rückmeldung auf der Abtriebsseite lohnt.
 RV-Getriebe vs. Wellgetriebe: So wählen Sie das richtige Getriebe für Roboterachsen aus?RV-Getriebe oder Wellgetriebe: Welches Getriebe eignet sich für Ihre Roboterachse? Die Antwort hängt von Drehmoment, Steifigkeit, Genauigkeit, Einbauraum und Betriebsbedingungen ab. Dieser Leitfaden vergleicht die Funktionsprinzipien und fünf wichtige Leistungsfaktoren und erläutert anschließend, wie Sie Achslasten, Getriebelebensdauer, Temperatur und Schmierung bewerten. Ob Sie eine Basis-, Schulter-, Ellbogen- oder Handgelenkachse eines Roboters konstruieren – anhand dieser Kriterien können Sie das Getriebe passend zu den Anforderungen der jeweiligen Achse auswählen.
 Wie findet man einen zuverlässigen Lieferanten für Roboter-Gelenkantriebe?Die Wahl des richtigen Lieferanten für Roboter-Gelenkantriebe ist entscheidend für zuverlässige Leistung, reibungslose Integration und langfristigen Projekterfolg. Neben den Produktspezifikationen müssen Sie auch die technische Kompetenz, Produktionskapazität und den Kundendienst eines Lieferanten verstehen. In diesem Leitfaden erläutert Allen Li, Gründer von HONPINE, wie diese drei Faktoren bei der Beschaffung von harmonischen und planetaren Gelenkantrieben für Robotik und industrielle Automatisierung bewertet werden können.





