Wie wählt man einen Servoantrieb für HONPINE-Harmonische-Drehantriebe mit externen Antrieben aus?
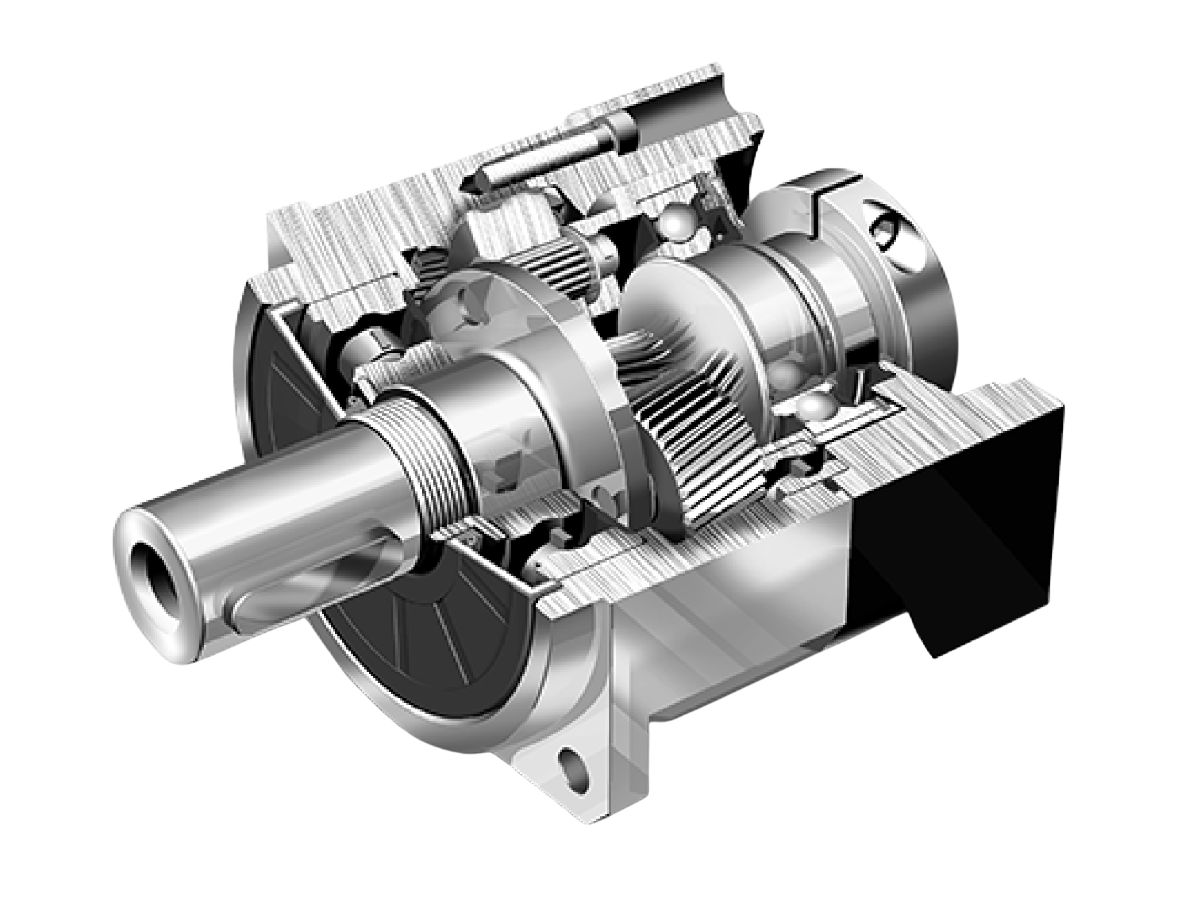
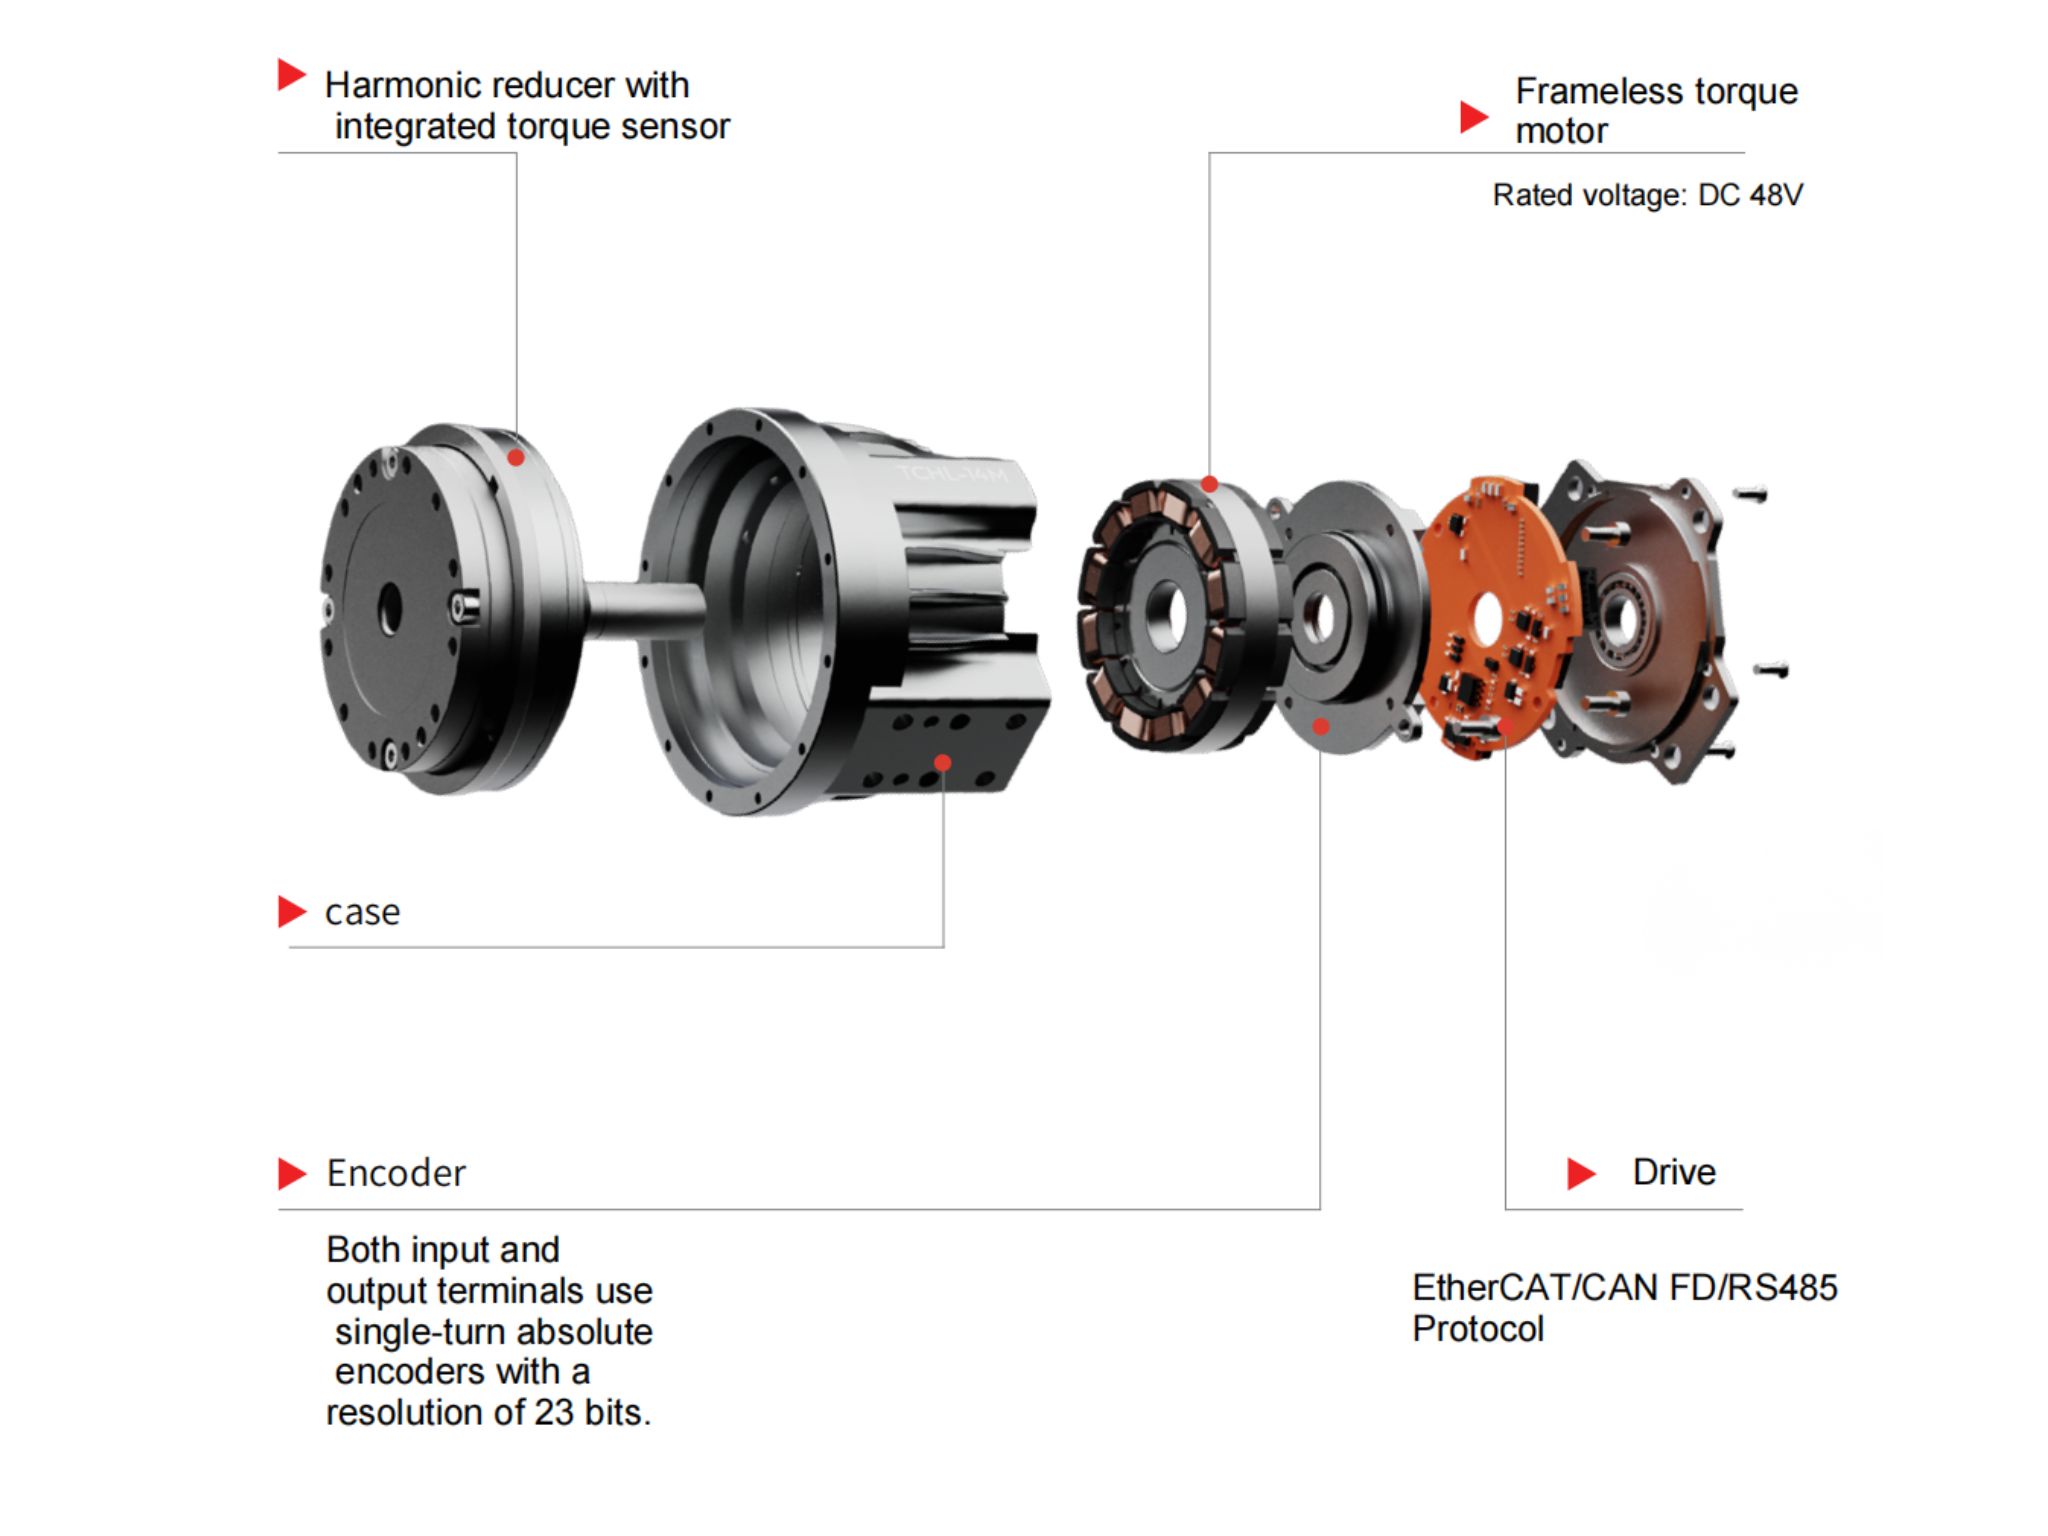
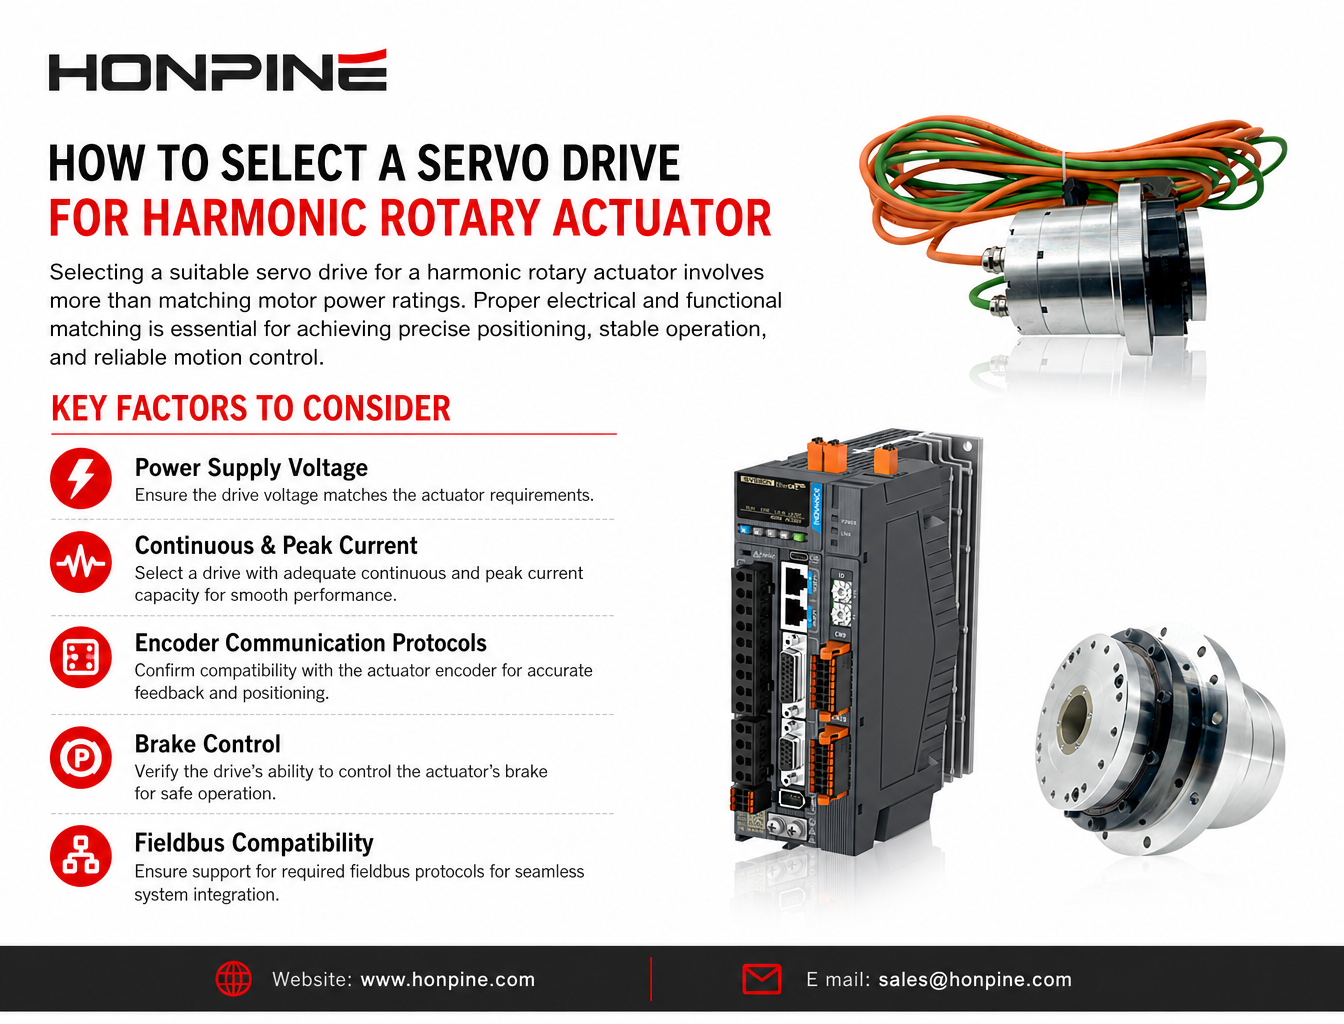
HONPINE integrierte harmonische Drehantriebe mit externen Servoantriebenvereinen einen rahmenlosen Torquemotor, ein Harmonic-Getriebe und einen Absolutwertgeber zu einer kompakten Bewegungseinheit. Sie werden häufig in Präzisionsdrehtischen, automatisierten Arbeitsstationen, Robotergelenken und anderen Anwendungen der präzisen Bewegungssteuerung eingesetzt. Als zentrales Steuerelement des gesamten Systems beeinflusst der Servoantrieb direkt die Positioniergenauigkeit, die Betriebsstabilität und die Lebensdauer der Anlage.
Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. In diesem Artikel erläutere ich auf Grundlage unseres Produktkatalogs die wichtigsten Aspekte bei der Auswahl eines externen Servoantriebs für HONPINE-Harmonic-Drehantriebe. Wir behandeln die Kompatibilität der Spannungsversorgung, elektrische Parameter, Geberprotokolle, Bremsfunktionen, Kommunikationsbusse, Hardwareschnittstellen, die Leistungsreduzierung unter Betriebsbedingungen und die Systemintegration, um praktische Hinweise für reale Anwendungen zu geben.
1. Spannung der Stromversorgung abstimmen
Die Kompatibilität der Stromversorgung ist die erste Voraussetzung bei der Auswahl eines Servoantriebs.
HONPINE-Harmonic-Drehantriebemit externen Antrieben sind in zwei Versorgungskonfigurationen erhältlich: AC 220V und DC 48V. Diese beiden Ausführungen sind nicht austauschbar.
Die DC-48V-Konfiguration ist für die Antriebsgrößen HAT11 bis HAT40 erhältlich, während die HAT50- und HAT58-Ausführungen mit hohem Drehmoment ausschließlich mit AC-220V-Stromversorgung verfügbar sind.
Bei der Auswahl eines Servoantriebs müssen dessen Eingangsspezifikationen zur Stromversorgung mit dem Antrieb übereinstimmen. Bei AC-Modellen muss der Antrieb einen einphasigen Eingang mit 220VAC unterstützen. Bei DC-Modellen muss die DC-Zwischenkreisspannung mit einer stabilen 48VDC-Versorgung kompatibel sein.
Eine falsche Spannungsauslegung kann sowohl den Motor als auch den Servoantrieb schwer beschädigen.
2. Nenn- und Spitzen-Ausgangsstrom abstimmen
Die Stromanpassung ist einer der wichtigsten Faktoren bei der Auswahl eines Servoantriebs. Dabei muss zwischen Effektivstrom (Arms) und Spitzenstrom unterschieden werden, um Verwechslungen zwischen verschiedenen Stromangaben zu vermeiden.
Sowohl der Dauer-Ausgangsstrom als auch der Spitzen-Ausgangsstrom des Servoantriebs sollten mit einer angemessenen Auslegungsreserve versehen sein.
Reserven für Dauer- und Spitzenstrom
Unter normalen Betriebsbedingungen gelten folgende Auswahlkriterien:
Spitzen-Ausgangsstrom: mindestens das 1,2- bis 1,5-Fache des im Produktkatalog angegebenen maximalen Motorstroms. Diese Reserve hilft, Stromspitzen beim Beschleunigen, Abbremsen, Anfahren und Richtungswechsel abzufangen.
Dauer-Ausgangsstrom: mindestens das 1,1- bis 1,2-Fache des Motornennstroms, um Überhitzung und Leistungsreduzierung bei längerem Betrieb unter Last zu verhindern.
Für Anwendungen mit hochfrequenten Umkehrbewegungen oder häufigem Beschleunigen und Abbremsen wird eine Stromreserve von etwa dem 1,5-Fachen empfohlen. Außerdem muss geprüft werden, welche Dauer der Spitzenstrom des Antriebs unterstützt, damit er mit dem tatsächlichen Betriebszyklus übereinstimmt.
Besondere Hinweise zu Harmonic-Drehantrieben mit hohem Drehmoment
BeiHarmonic-Drehantriebskonfigurationen mit hohem Drehmoment, beispielsweise den Baugrößen HAT50 und HAT58, kann der Motorbetriebsstrom abhängig von den Betriebsbedingungen etwa 20–30 A oder sogar mehr erreichen.
In diesen Fällen sind besonders die Leistungsbemessung des Servoantriebs und die Kühlleistung des Schaltschranks zu berücksichtigen. Eine unzureichende Wärmeabfuhr kann den Übertemperaturschutz auslösen und zu einem unerwarteten Systemstillstand führen.
3. Kompatibilität der Absolutwertgeber-Kommunikation prüfen
Das Kommunikationsprotokoll des Gebers bestimmt, ob der Servoantrieb die Positionsrückmeldesignale des Antriebs korrekt auslesen kann.
HONPINE-Harmonic-Drehantriebesind standardmäßig mit Tamagawa-Absolutwertgebern ausgestattet. In der Gebermodellbezeichnung steht der Code 31 für eine Singleturn-Auflösung von 17 Bit (optional 23 Bit) in Verbindung mit einer 16-Bit-Multiturn-Zählung.
Der gewählte Servoantrieb muss daher das entsprechende Tamagawa-Absolutwertgeberprotokoll nativ unterstützen. Ein Antrieb, der nur Inkrementalgeber unterstützt, ist nicht geeignet.
Speicherung der Multiturn-Position prüfen
Multiturn-Absolutwertgeber verwenden eine Batterie, um Positionsinformationen bei ausgeschaltetem System zu speichern.
Prüfen Sie bei der Auswahl, ob der Servoantrieb ein kompatibles Geber-Batteriepaket unterstützt oder über eine integrierte Batterieversorgung verfügt.
Ohne die erforderliche Notstromversorgung kann der Geber nach einer Unterbrechung der Stromversorgung seine Multiturn-Positionsdaten verlieren. Dies kann die Positionierzuverlässigkeit der Maschine und die Anforderungen an die Referenzfahrt beeinträchtigen.
4. Kompatibilität der Bremsenansteuerung prüfen
Ist der ausgewählteHarmonic-Drehantriebmit einer elektromagnetischen Bremse ausgestattet, muss der Servoantrieb über eine kompatible Bremsenansteuerungsfunktion verfügen.
Bei HONPINE-Antrieben mit Bremse arbeitet die elektromagnetische Bremse im Allgemeinen mit DC 24V.
Der Servoantrieb sollte daher über einen separaten Bremsenausgang verfügen, dessen Ausgangsspannung und Strombemessung mit den Bremsspezifikationen kompatibel sind.
Logik zum Lösen und Anlegen der Bremse prüfen
Auch die interne Ablaufsteuerung der Bremse ist entscheidend.
Unter normalen Betriebsbedingungen gilt:
Bei Freigabe des Servoantriebs sollte die Bremse gelöst werden.
Bei einem Servofehler oder beim Deaktivieren des Servoantriebs sollte die Bremse unverzüglich anziehen, um die Last zu halten.
Diese Funktion ist besonders bei Anwendungen mit vertikaler Achse wichtig, da ein unerwarteter Verlust des Motordrehmoments dazu führen kann, dass sich die mechanische Struktur unter der Wirkung der Schwerkraft nach unten bewegt.
Die Bremsensteuerungslogik sollte überprüft werden, um eine zuverlässige Lastaufnahme und Betriebssicherheit zu gewährleisten.
5. Geeigneten Steuerungsmodus und Kommunikationsbus auswählen
Steuerungsmodus und Kommunikationsschnittstelle müssen mit der übergeordneten Maschinensteuerungsarchitektur kompatibel sein.
HONPINE-Harmonic-Drehantriebewerden häufig für Winkelpositionierungsanwendungen eingesetzt. Daher sollte die Positionierregelung des Servoantriebs vorrangig berücksichtigt werden.
Je nach Systemanforderungen kann der Antrieb eine Impuls-/Richtungssteuerung oder industrielle Kommunikationsschnittstellen wie EtherCAT und RS485 unterstützen. Die Referenzkonfiguration im HONPINE-Katalog verwendet EtherCAT-Kommunikation.
Prüfen Sie vor dem Kauf, ob das Kommunikationsprotokoll des ausgewählten Antriebs mit der übergeordneten Steuerung, der SPS oder dem Bewegungssteuerungssystem kompatibel ist.
Für Anwendungen mit zusätzlichen Anforderungen an die funktionale Sicherheit wird außerdem ein Servoantrieb mit Safe-Torque-Off-Anschlüssen (STO) empfohlen. Diese Anschlüsse können in den Sicherheitskreis der Maschine integriert werden, um die geltenden Anforderungen an die Anlagensicherheit zu erfüllen.
6. Hardwareschnittstellen und Kabelkompatibilität prüfen
Die Kompatibilität der Hardwareschnittstellen ist ein weiterer Aspekt, der nicht übersehen werden sollte.
Der Servoantrieb muss mit der Pinbelegung des Motorkabels und des Geberkabels des Antriebs übereinstimmen.
HONPINE-Harmonic-Drehantriebeverwenden die folgenden Standard-Steckerkonfigurationen:
Je nach Antriebskonfiguration 7-polige oder 4-polige Rundsteckverbinder für den Motoranschluss.
9-polige Steckverbinder für Tamagawa-Geberanschlüsse.
Die Steckverbinder auf der Servoantriebsseite und die zugehörigen Kabel müssen mit den tatsächlichen Schnittstellenspezifikationen und der Pinbelegung des Antriebs übereinstimmen.
Die Standardkabellänge beträgt 0.5 m. Bei Installationen mit längeren Kabelwegen können kundenspezifische Kabel erforderlich sein, um Signalabschwächung und elektromagnetische Störungen zu reduzieren.
Bei Stromversorgungssystemen mit AC 220V wird die Installation eines geeigneten Netzfilters empfohlen, um elektromagnetische Störungen aus dem Stromnetz zu unterdrücken und die Systemstabilität insgesamt zu verbessern.
7. Betriebsbedingungen bewerten und angemessene Leistungsreduzierung berücksichtigen
Die Auswahl eines Servoantriebs sollte sich nicht ausschließlich auf die Katalogspezifikationen stützen. Bei der Überprüfung der Antriebskapazität müssen auch die tatsächlichen Betriebsbedingungen berücksichtigt werden.
Lastträgheit berücksichtigen
Zusätzlich zu den elektrischen Parametern des Motors muss die tatsächliche Lastträgheit bewertet werden.
Der HONPINE-Katalog enthält Trägheitsmomente des Rotors für Harmonic-Drehantriebskonfigurationen mit und ohne elektromagnetische Bremse. Die Abstimmungsfähigkeit des Servoantriebs und sein Bereich für die Trägheitsanpassung müssen für die kombinierte Trägheit von Motor und mechanischer Last geeignet sein.
Drehmomentverhalten bei niedriger Drehzahl prüfen
Bei Anwendungen, die bei niedrigen Drehzahlen ein hohes Drehmoment erfordern, muss geprüft werden, ob der Servoantrieb über den gesamten niedrigen Drehzahlbereich ausreichend Drehmoment bereitstellen kann.
Dies hilft, eine Verringerung des Drehmoments oder einen instabilen Betrieb unter anspruchsvollen Bedingungen bei niedriger Drehzahl zu vermeiden.
Umgebungstemperatur und thermische Leistungsreduzierung berücksichtigen
Wird der Servoantrieb in einem Schaltschrank mit relativ hoher Umgebungstemperatur installiert, kann sich seine verfügbare Ausgangsleistung aufgrund thermischer Einschränkungen verringern.
In solchen Fällen kann ein höher dimensionierter Antrieb erforderlich sein, um die Leistungsreduzierung auszugleichen und ausreichende Leistungsreserven zu gewährleisten.
Bei der Systemauslegung sollten außerdem ein geeignetes Wärmemanagement und eine ausreichende Belüftung berücksichtigt werden.
8. Checkliste für die Auswahl des Servoantriebs
Nach der Prüfung aller technischen Parameter kann die folgende Checkliste für die abschließende Überprüfung verwendet werden:
Bestätigen Sie, dass die Eingangsspannung des Antriebs mit der AC-220V- oder DC-48V-Konfiguration des Antriebs übereinstimmt.
Stellen Sie sicher, dass sowohl die Spitzen- als auch die Dauer-Ausgangsstromwerte ausreichende Reserven bieten.
Prüfen Sie die Kompatibilität mit dem Tamagawa-Singleturn- und -Multiturn-Absolutwertgeber.
Prüfen Sie bei Antriebsmodellen mit Bremse die Ausgangsspannung und Strombelastbarkeit des Bremsenausgangs sowie die Steuerungslogik.
Stellen Sie sicher, dass der Kommunikationsbus oder die Impulsschnittstelle mit der Bewegungssteuerung kompatibel ist.
Prüfen Sie, ob die Pinbelegungen der Motorstrom- und Gebersteckverbinder mit dem Antrieb übereinstimmen.
Prüfen Sie, ob der Servoantrieb über STO-Sicherheitsanschlüsse verfügt, sofern dies vom Sicherheitskonzept der Maschine verlangt wird.
Erhöhen Sie die Strom- und Wärmereserven bei hochfrequenten Bewegungen und anspruchsvollen Betriebsbedingungen.
Fazit: Die Auswahl des Servoantriebs erfordert eine vollständige Systemabstimmung
Die Auswahl einesexternen Servoantriebs für einen Harmonic-Drehantriebist ein systemweiter Abstimmungsprozess und nicht einfach eine Frage der Auswahl eines Antriebs anhand der Motorleistung.
Versorgungsspannung, Ausgangsstrom, Geberkompatibilität, Bremsenansteuerung, Kommunikationsprotokolle, Hardwareschnittstellen und tatsächliche Betriebsbedingungen müssen sorgfältig bewertet werden.
Nur wenn diese Faktoren korrekt aufeinander abgestimmt sind, können HONPINE-Harmonic-Drehantriebe die vorgesehene hohe Positioniergenauigkeit, hohe Torsionssteifigkeit und zuverlässige Betriebsleistung erreichen.
Für Ingenieure, die Präzisionsdrehtische, automatisierte Produktionsanlagen oder Robotergelenke entwickeln, ist ein korrekt abgestimmter externer Servoantrieb entscheidend, um eine stabile Bewegungssteuerung und langfristige Systemzuverlässigkeit zu erreichen.
Über den Autor
Theodore Li ist als Technischer Direktor bei HONPINE tätig, verantwortlich für die F&E-Strategie für Replikationsprodukte, die Anleitung der Teamauswahl sowie das Management sowohl der Vorverkaufs- als auch der Kundendienstabläufe.

Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen Servoantrieb für HONPINE-Harmonische-Drehantriebe mit externen Antrieben aus?Bei der Auswahl eines geeigneten Servoantriebs für einen harmonischen Drehantrieb kommt es auf mehr an als nur auf die Übereinstimmung der Motorleistungswerte. Versorgungsspannung, Dauer- und Spitzenstrom, Encoder-Kommunikationsprotokolle, Bremsenansteuerung und Feldbuskompatibilität beeinflussen die Systemleistung. Bei HONPINE-Harmonischen-Drehantrieben mit externen Servoantrieben ist eine korrekte elektrische und funktionale Abstimmung entscheidend, um eine präzise Positionierung, einen stabilen Betrieb und eine zuverlässige Bewegungssteuerung zu erreichen. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Faktoren, die Ingenieure bei der Auswahl und Integration eines externen Servoantriebs berücksichtigen sollten.
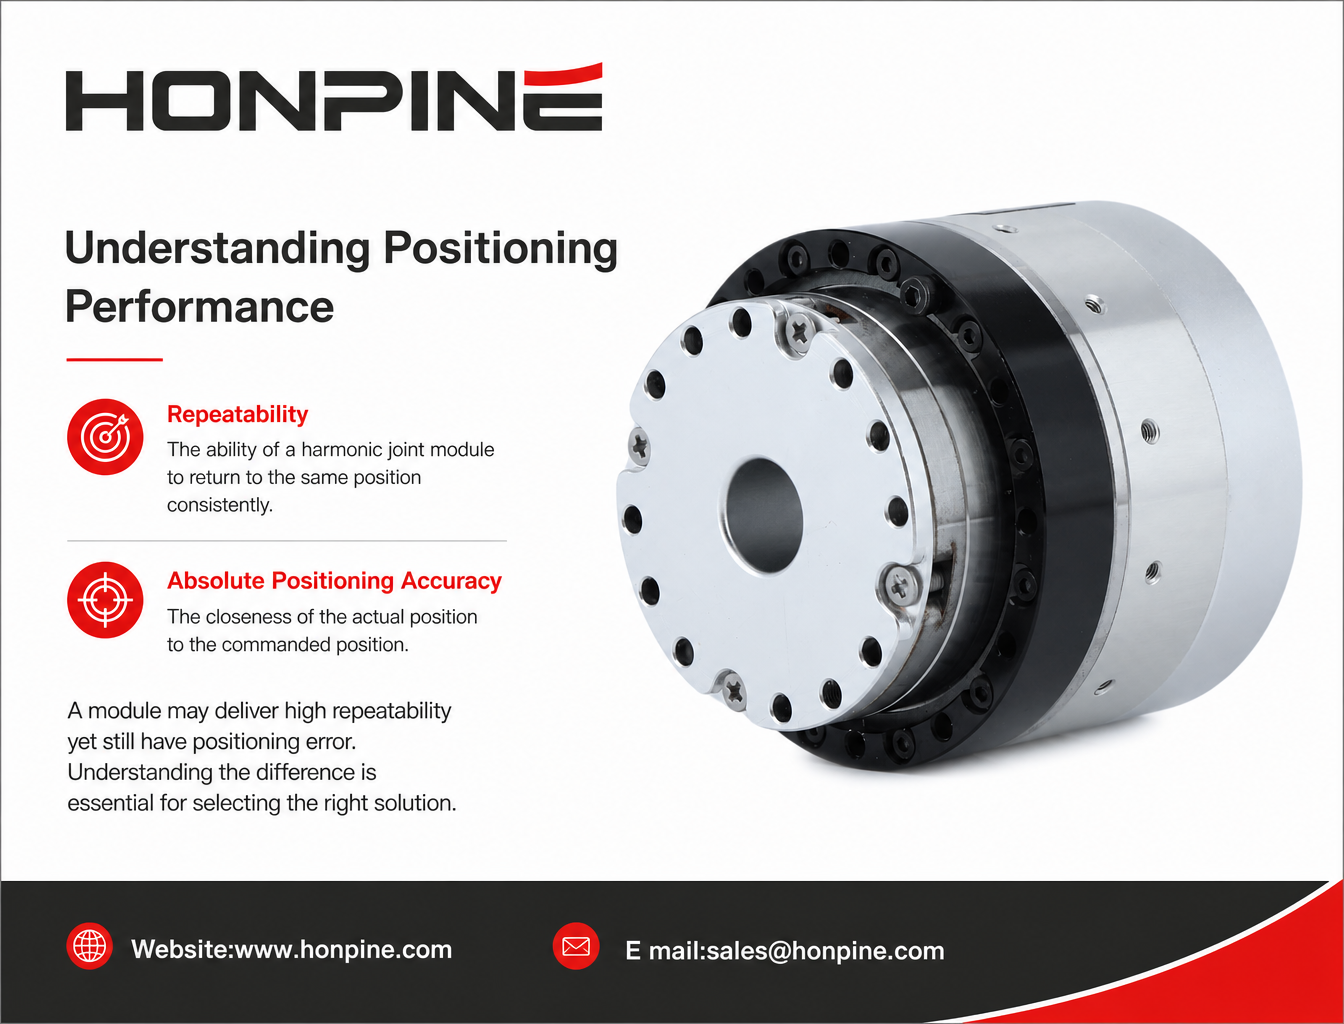
 Wiederholgenauigkeit vs. absolute Positioniergenauigkeit bei Harmonic-Drive-Gelenkmodulen: Unterschiede und industrielle AnwendungenBei der Bewertung der Positionierleistung eines Harmonic-Drive-Gelenkmoduls sind Wiederholgenauigkeit und absolute Positioniergenauigkeit zwei wichtige, aber oft missverstandene Kenngrößen. Ein Modul kann wiederholt mit hoher Konsistenz dieselbe Position erreichen und dennoch merklich von der Sollposition abweichen. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl von Bewegungskomponenten für Robotik, Halbleiteranlagen, Präzisionsbearbeitung und Medizintechnik. Dieser Artikel erläutert, worin sich die beiden Kenngrößen unterscheiden, welche Faktoren sie beeinflussen und welche Positionierleistung in verschiedenen industriellen Anwendungen Vorrang haben sollte.
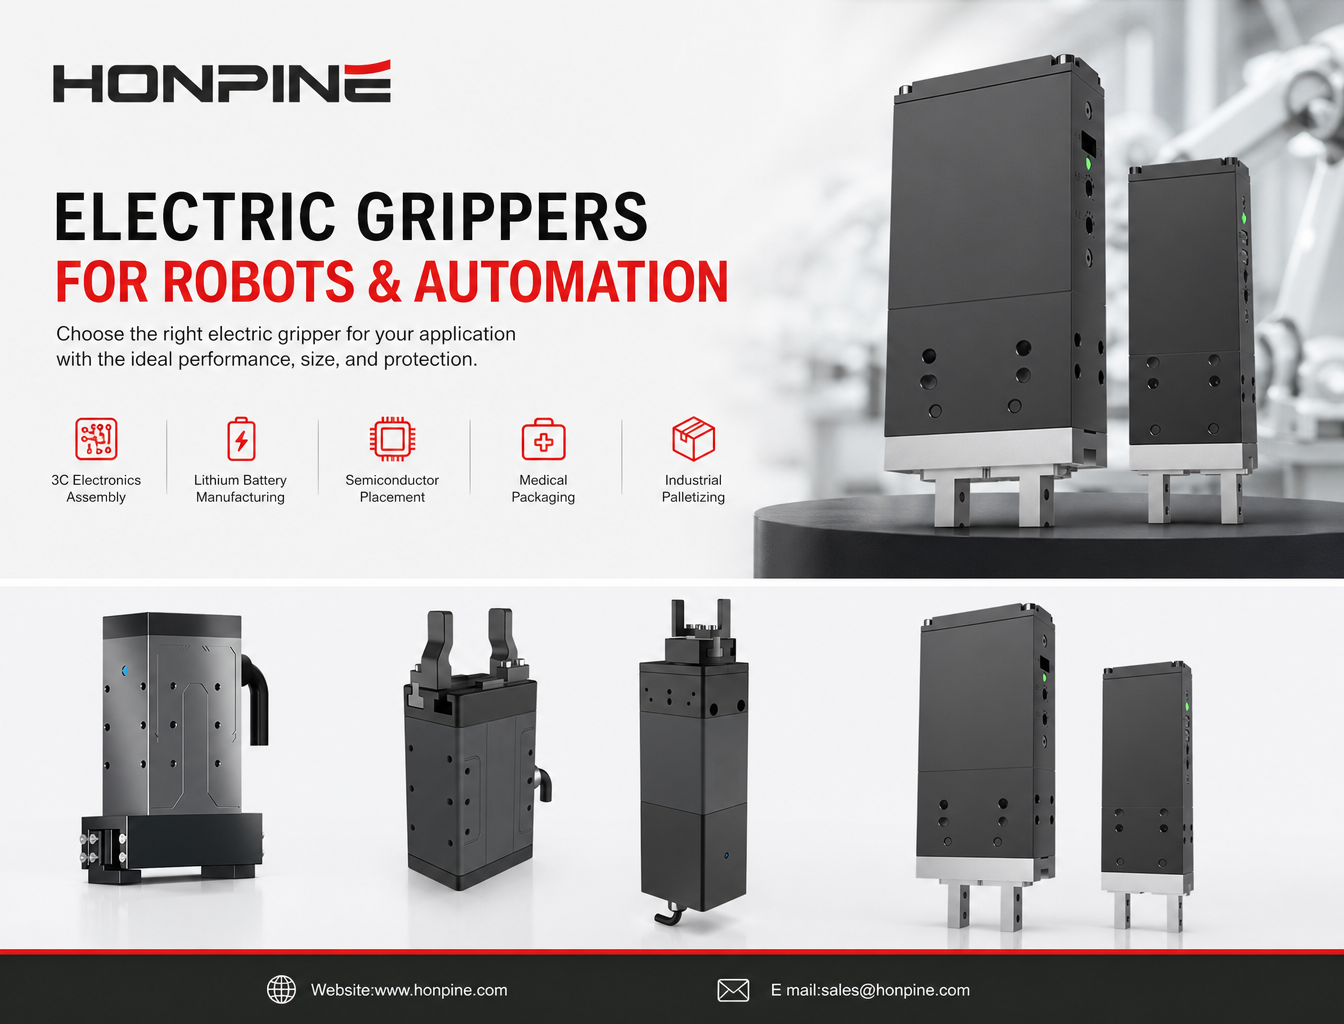
 Wie wählt man elektrische Greifer für Roboter und industrielle Automatisierungslinien aus?Elektrische Greifer sind unverzichtbare Robotergreifer für moderne industrielle Automatisierung. Sie ermöglichen die präzise Handhabung, Montage, Positionierung und Verpackung von Werkstücken. Je nach Anwendung sind jedoch unterschiedliche Greifkräfte, Hubwege, Traglasten, Genauigkeiten der Kraftregelung und Schutzarten erforderlich. Wie sollten Ingenieure den passenden elektrischen Greifer für empfindliche 3C-Komponenten, schwere Lithiumbatteriemodule, die Halbleiterbestückung, Medizinverpackungen oder die allgemeine industrielle Handhabung auswählen? In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, wie sich geeignete elektrische Greifer und lineare Drehaktuatoren anhand der tatsächlichen Anwendungsanforderungen auswählen lassen.
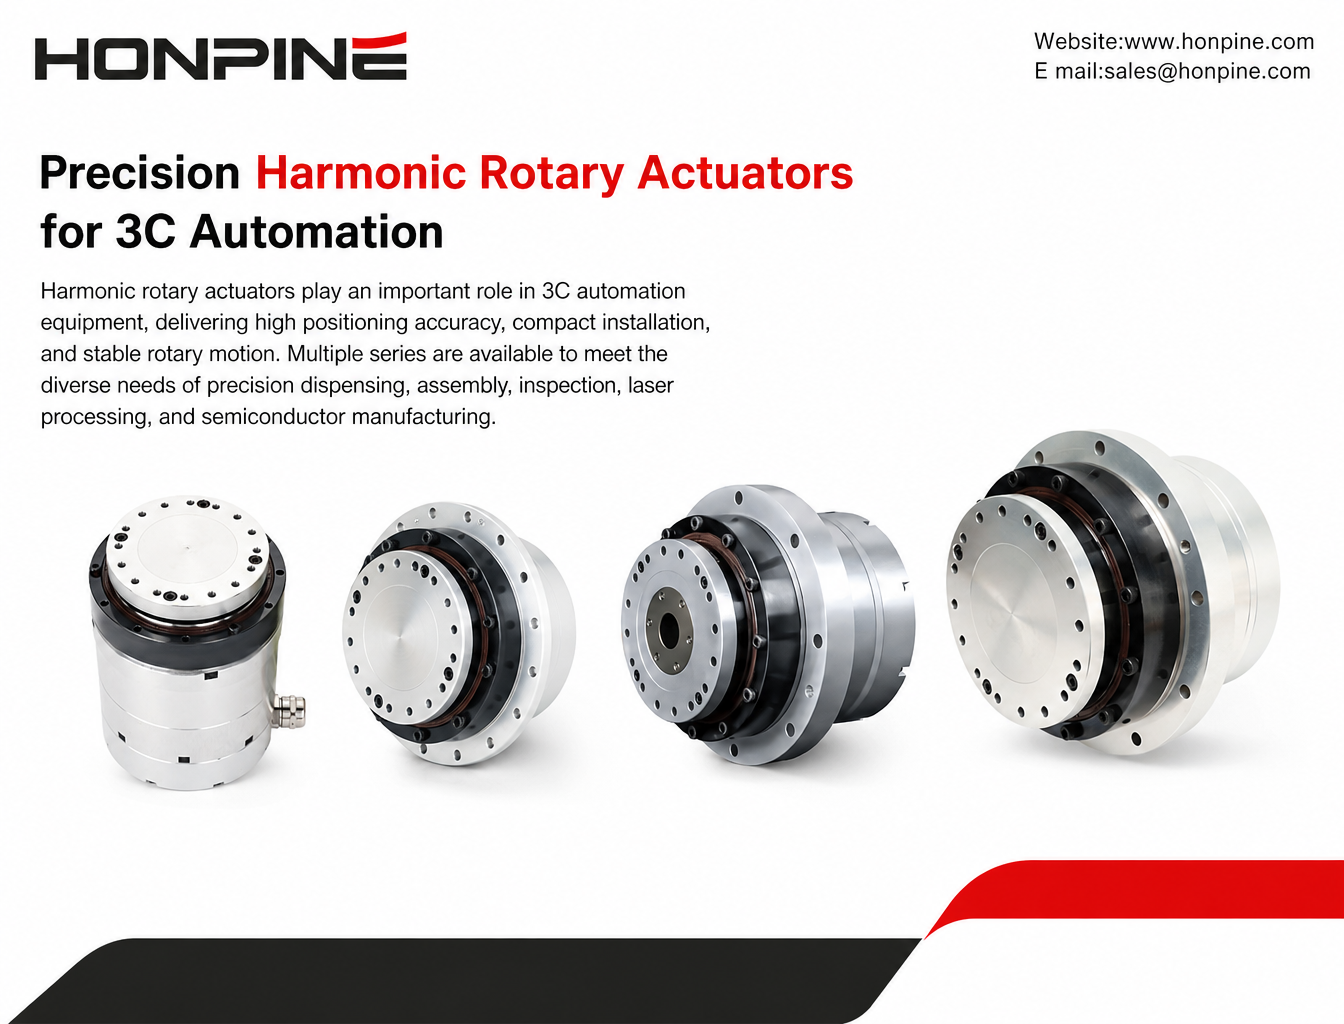
 Wie wählt man Harmonic-Drive-Drehantriebe für Präzisionsmontage, Dosierung und Inspektion in der 3C-Automatisierung aus?Harmonic-Drive-Drehantriebe spielen eine wichtige Rolle in modernen 3C-Automatisierungsanlagen, insbesondere bei Anwendungen, die eine hohe Positioniergenauigkeit, eine kompakte Bauweise und eine stabile Drehbewegung erfordern. Von Präzisionsdosiermaschinen und Smartphone-Montagelinien bis hin zu Bildverarbeitungsinspektionen, Laserbearbeitung und Anlagen zur Halbleiterfertigung stellen verschiedene Anwendungen unterschiedliche Anforderungen an Drehmoment, Steifigkeit, Drehzahl und Wellenausführung. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, die Harmonic-Drive-Drehantriebe der Serien HAT, HAS, HATF und HAM vor und erläutert, wie sich passende Modelle für verschiedene 3C-Automatisierungsanwendungen auswählen lassen.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wie wählt man einen Servoantrieb für HONPINE-Harmonische-Drehantriebe mit externen Antrieben aus?Bei der Auswahl eines geeigneten Servoantriebs für einen harmonischen Drehantrieb kommt es auf mehr an als nur auf die Übereinstimmung der Motorleistungswerte. Versorgungsspannung, Dauer- und Spitzenstrom, Encoder-Kommunikationsprotokolle, Bremsenansteuerung und Feldbuskompatibilität beeinflussen die Systemleistung. Bei HONPINE-Harmonischen-Drehantrieben mit externen Servoantrieben ist eine korrekte elektrische und funktionale Abstimmung entscheidend, um eine präzise Positionierung, einen stabilen Betrieb und eine zuverlässige Bewegungssteuerung zu erreichen. In diesem Leitfaden erläutert Theodore Li, Technischer Direktor bei HONPINE, die wichtigsten Faktoren, die Ingenieure bei der Auswahl und Integration eines externen Servoantriebs berücksichtigen sollten.
 Wiederholgenauigkeit vs. absolute Positioniergenauigkeit bei Harmonic-Drive-Gelenkmodulen: Unterschiede und industrielle AnwendungenBei der Bewertung der Positionierleistung eines Harmonic-Drive-Gelenkmoduls sind Wiederholgenauigkeit und absolute Positioniergenauigkeit zwei wichtige, aber oft missverstandene Kenngrößen. Ein Modul kann wiederholt mit hoher Konsistenz dieselbe Position erreichen und dennoch merklich von der Sollposition abweichen. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl von Bewegungskomponenten für Robotik, Halbleiteranlagen, Präzisionsbearbeitung und Medizintechnik. Dieser Artikel erläutert, worin sich die beiden Kenngrößen unterscheiden, welche Faktoren sie beeinflussen und welche Positionierleistung in verschiedenen industriellen Anwendungen Vorrang haben sollte.
 Wie wählt man elektrische Greifer für Roboter und industrielle Automatisierungslinien aus?Elektrische Greifer sind unverzichtbare Robotergreifer für moderne industrielle Automatisierung. Sie ermöglichen die präzise Handhabung, Montage, Positionierung und Verpackung von Werkstücken. Je nach Anwendung sind jedoch unterschiedliche Greifkräfte, Hubwege, Traglasten, Genauigkeiten der Kraftregelung und Schutzarten erforderlich. Wie sollten Ingenieure den passenden elektrischen Greifer für empfindliche 3C-Komponenten, schwere Lithiumbatteriemodule, die Halbleiterbestückung, Medizinverpackungen oder die allgemeine industrielle Handhabung auswählen? In diesem Artikel erläutert Theodore Li, Technischer Direktor bei HONPINE, wie sich geeignete elektrische Greifer und lineare Drehaktuatoren anhand der tatsächlichen Anwendungsanforderungen auswählen lassen.
 Wie wählt man Harmonic-Drive-Drehantriebe für Präzisionsmontage, Dosierung und Inspektion in der 3C-Automatisierung aus?Harmonic-Drive-Drehantriebe spielen eine wichtige Rolle in modernen 3C-Automatisierungsanlagen, insbesondere bei Anwendungen, die eine hohe Positioniergenauigkeit, eine kompakte Bauweise und eine stabile Drehbewegung erfordern. Von Präzisionsdosiermaschinen und Smartphone-Montagelinien bis hin zu Bildverarbeitungsinspektionen, Laserbearbeitung und Anlagen zur Halbleiterfertigung stellen verschiedene Anwendungen unterschiedliche Anforderungen an Drehmoment, Steifigkeit, Drehzahl und Wellenausführung. In diesem Artikel stellt Theodore Li, Technischer Direktor bei HONPINE, die Harmonic-Drive-Drehantriebe der Serien HAT, HAS, HATF und HAM vor und erläutert, wie sich passende Modelle für verschiedene 3C-Automatisierungsanwendungen auswählen lassen.
 Top 10 Hersteller von Gelenkmotoren für humanoide RoboterDie rasante Entwicklung der humanoiden Robotik treibt die Nachfrage nach leistungsstarken Gelenkmotoren und integrierten Aktuatormodulen voran. Von harmonischen und planetarischen Gelenkmodulen bis hin zu rahmenlosen Drehmomentmotoren und intelligenten Antriebssystemen entwickeln Hersteller unterschiedliche Lösungen, um den Anforderungen humanoider Robotergelenke gerecht zu werden. Doch für welchen Anbieter sollten Sie sich entscheiden? In diesem Artikel stellen wir 10 Hersteller von Gelenkmotoren für humanoide Roboter aus China und Japan vor und vergleichen ihre Produktportfolios, technischen Merkmale, Drehmomentleistungen und Anwendungsbereiche, damit Robotikentwickler und Hersteller fundiertere Beschaffungsentscheidungen treffen können.