Wiederholgenauigkeit vs. absolute Positioniergenauigkeit bei Harmonic-Drive-Gelenkmodulen: Unterschiede und industrielle Anwendungen
Harmonische Gelenkmodulewerden häufig in High-End-Fertigungsbranchen eingesetzt, darunter in der Industrierobotik, bei Präzisionsautomatisierungsanlagen, optischen Prüfgeräten, Halbleiteranlagen und modernen Medizinprodukten. Ihr kompaktes Design, hohe Untersetzungsverhältnis, spielfreie Kraftübertragung und hohe Drehmomentdichte machen sie zur idealen Wahl für anspruchsvolle Motion-Control-Anwendungen.
Zu den wichtigsten Leistungskennzahlen harmonischer Gelenkmodule zählen Wiederholgenauigkeit und absolute Positioniergenauigkeit. Beide sind grundlegende Indikatoren zur Bewertung der Positionierleistung. Obwohl sie sich beide auf die Positionierpräzision beziehen, unterscheiden sie sich deutlich hinsichtlich ihrer Definitionen, Fehlerquellen und geeigneten Betriebsbedingungen. Das Verständnis dieser Unterschiede ist für die Auswahl von Anlagen, die Präzisionskalibrierung und die Abstimmung auf die Anwendung unerlässlich.
In der Praxis weisen harmonische Gelenkmodule im Allgemeinen eine ausgezeichnete Wiederholgenauigkeit, aber eine vergleichsweise geringere absolute Positioniergenauigkeit auf. Außerdem geben die meisten Hersteller in ihren Produktkatalogen vorwiegend die Wiederholgenauigkeit an, was bei der Auswahl von Anlagen zu Missverständnissen führen kann. Dies kann zu Abweichungen zwischen der geforderten und der tatsächlichen Positionierleistung sowie zu ungeeigneten Aktorkonfigurationen führen.
Dieser Artikel erläutert die grundlegenden Unterschiede zwischen Wiederholgenauigkeit und absoluter Positioniergenauigkeit, untersucht ihre jeweiligen Fehlerquellen und Kompensationseigenschaften und zeigt, wie sich geeignete harmonische Gelenkmodule für verschiedene industrielle Anwendungen auswählen lassen.
1. Grundlegende Definitionen und Unterschiede zwischen Wiederholgenauigkeit und absoluter Positioniergenauigkeit
1.1 Wiederholgenauigkeit: Messung der Bewegungskonsistenz und Positionierstabilität
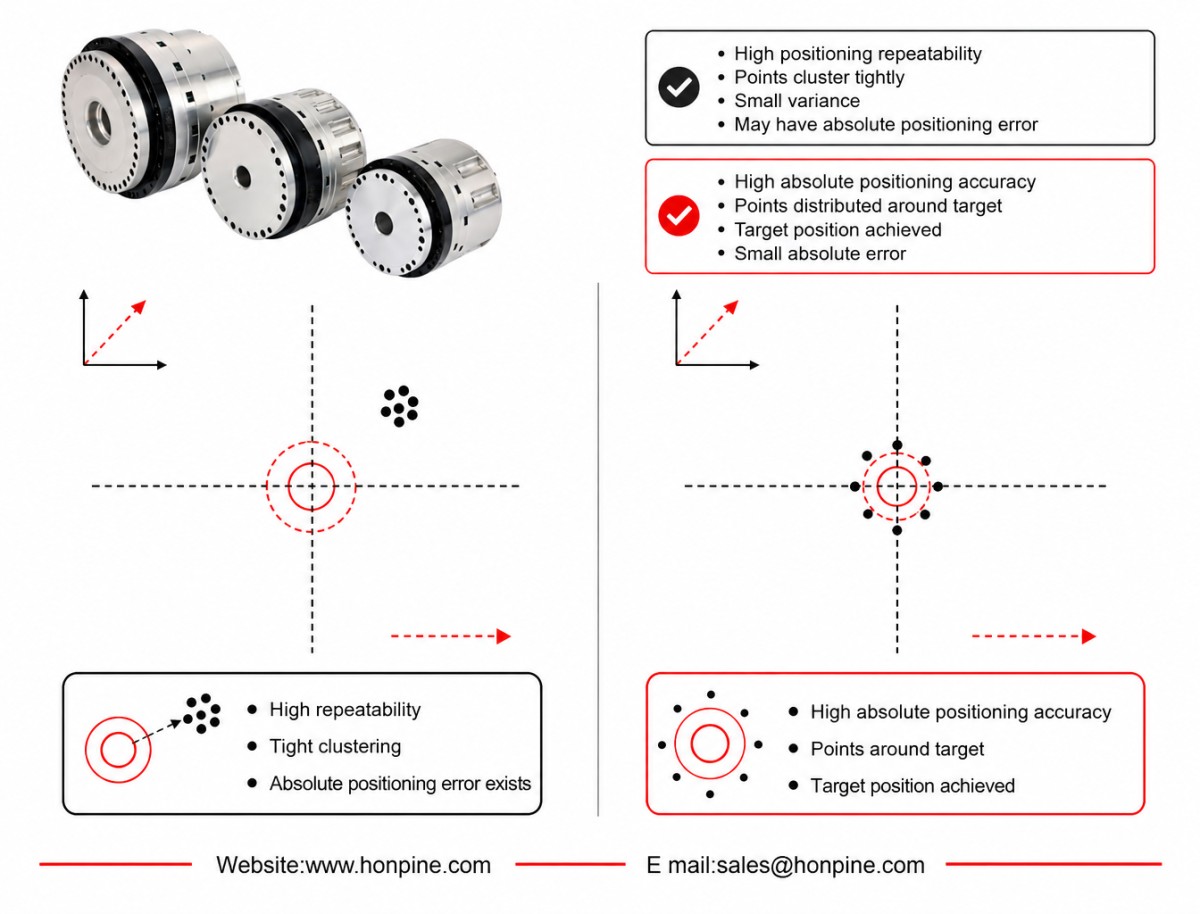
Die Wiederholgenauigkeit bezeichnet den Bereich der Abweichungen, die auftreten, wenn sich ein harmonisches Gelenkmodul wiederholt aus derselben Richtung derselben Sollposition nähert und denselben Positionierbefehl ausführt.
Sie misst vor allem die Konsistenz und Stabilität wiederholter Positionierbewegungen. Vereinfacht gesagt zeigt sie, ob ein Gerät über mehrere Betriebszyklen hinweg zuverlässig zu derselben befohlenen Position zurückkehren kann.
Bei der Wiederholgenauigkeit geht es um die Abweichungen zwischen wiederholten Positionierergebnissen, nicht um den konstanten systematischen Versatz des Gesamtsystems.
Selbst bei einem konstanten Positionsversatz kann ein Modul eine ausgezeichnete Wiederholgenauigkeit aufweisen, sofern der Versatz bei jedem Positioniervorgang nahezu gleich bleibt.
Dank ihrer spielfreien, flexiblen Getriebearchitektur bieten harmonische Gelenkmodule von Natur aus eine ausgezeichnete Wiederholgenauigkeit. Typische Industriemodelle erreichen Wiederholgenauigkeiten von ±2 bis ±10 Bogensekunden.
1.2 Absolute Positioniergenauigkeit: Messung der tatsächlichen Positioniergenauigkeit
Die absolute Positioniergenauigkeit bezeichnet die tatsächliche Abweichung zwischen der physischen Abtriebsposition eines Moduls und seiner theoretisch vorgegebenen Position über den gesamten Arbeitsbereich.
Sie misst, wie genau die tatsächliche mechanische Position mit der programmierten Koordinate übereinstimmt.
Vereinfacht gesagt bestimmt die absolute Positioniergenauigkeit, wie genau das Modul die tatsächliche physische Position erreicht, wenn die Steuerung es auf eine bestimmte Koordinate fahren lässt.
Im Gegensatz zur Wiederholgenauigkeit berücksichtigt die absolute Positioniergenauigkeit Positionierfehler über den gesamten Verfahrbereich, darunter konstante systematische Fehler, periodische Übertragungsfehler sowie Montage- und Ausrichtungsabweichungen.
Aufgrund von Faktoren wie elastischer Verformung des Flexsplines, Montageexzentrizität und Fertigungsfehlern am Zahnprofil weisen herkömmliche harmonische Gelenkmodule, die nur mit einem motorseitigen Encoder ausgestattet sind, im Allgemeinen eine vergleichsweise begrenzte absolute Positioniergenauigkeit auf.
Typische Industriespezifikationen liegen zwischen ±10 und ±60 Bogensekunden. Damit können sie deutlich von der ausgezeichneten Wiederholgenauigkeit abweichen.
2. Fehlerquellen und Kompensationseigenschaften
2.1 Hauptfehlerquellen, die die Wiederholgenauigkeit beeinflussen
Fehler der Wiederholgenauigkeit hängen hauptsächlich mit zufälligen Schwankungen und Unsicherheiten während des Anlagenbetriebs zusammen.
Typische Ursachen sind:
Geringfügige Schwankungen der Übertragungsreibung.
Geringes Rauschen des Encodersignals.
Leichte Umgebungsvibrationen.
Geringe Hysterese bei Bewegungsumkehr.
Schwankungen der Betriebsbedingungen.
Diese Fehler sind relativ zufällig und folgen nicht immer einem einheitlichen Muster. Daher lassen sie sich durch Softwarekalibrierung oder algorithmische Kompensation nur schwer vollständig beseitigen.
Stattdessen kann die Wiederholgenauigkeit durch die Optimierung der mechanischen Montageprozesse, die Verbesserung der Betriebsumgebung und die Einhaltung gleichbleibender Arbeitsbedingungen verbessert werden.
Die Hysterese bei Bewegungsumkehr stellt eine besondere Einschränkung harmonischer Getriebesysteme dar. Sie kann die bidirektionale Wiederholgenauigkeit direkt beeinflussen.
Führt ein Modul Positionierbewegungen jedoch stets aus derselben Richtung aus, verringert sich der Einfluss der umkehrbedingten Hysterese erheblich. Daher ist die unidirektionale Wiederholgenauigkeit im Allgemeinen stabiler.
2.2 Hauptfehlerquellen, die die absolute Positioniergenauigkeit beeinflussen
Absolute Positionierfehler setzen sich hauptsächlich aus systematischen Fehlern und periodischen Übertragungsfehlern zusammen. Diese Fehler folgen im Allgemeinen erkennbaren Mustern und können daher gemessen und kompensiert werden.
Häufige Ursachen sind:
Fertigungsfehler am Zahnprofil.
Torsionsverformung des Flexsplines unter Last.
Wellenversatz und Montageexzentrizität.
Kalibrierfehler der mechanischen Nullposition.
Temperaturbedingte Positionsdrift.
Positionsabweichungen zwischen dem Motorencoder und der Abtriebswelle des Getriebes.
Da diese Fehler relativ gut vorhersehbar sind, können sie mit verschiedenen technischen Ansätzen korrigiert werden, darunter:
Kalibrierung der Positionierfehler über den gesamten Bereich.
Optimierung des Vorsteuerungs-Kompensationsalgorithmus.
Regelung mit geschlossenem Regelkreis unter Verwendung eines optischen Encoders oder eines optischen Maßstabs auf der Abtriebsseite.
Mehrpunkt-Fehlerkartierung und -kompensation.
Diese Verfahren können die absolute Positioniergenauigkeit deutlich verbessern.
Eine wichtige Einschränkung herkömmlicher harmonischer Gelenkmodule mit nur einem Encoder besteht darin, dass der motorseitige Encoder ausschließlich die Drehposition der Motorwelle misst.
Die tatsächlichen Positionsabweichungen auf der Abtriebsseite, die durch die Verformung des Flexsplines und Übertragungsfehler entstehen, kann er nicht direkt erfassen.
Dies ist einer der Hauptgründe dafür, dass herkömmliche harmonische Gelenkmodule mit nur einem Encoder im Allgemeinen eine geringere absolute Positioniergenauigkeit aufweisen.
Daher gehört eine Dual-Encoder-Konfiguration mit Rückmeldung über einen optischen Encoder auf der Abtriebsseite zu den wirksamsten Ansätzen, um die absolute Positioniergenauigkeit harmonischer Gelenkmodule zu verbessern.
3. Industrielle Anwendungsszenarien: Wie lässt sich die passende Positioniergenauigkeit auswählen?
Bei der Auswahl harmonischer Gelenkmodule für industrielle Anwendungen gilt ein klares Prinzip:
Bei Anwendungen mit wiederholten Bewegungen zwischen festen Positionen sollte die Wiederholgenauigkeit im Vordergrund stehen.
Bei Anwendungen, die eine genaue Positionierung an beliebigen Koordinaten im gesamten Arbeitsbereich erfordern, muss die absolute Positioniergenauigkeit sorgfältig bewertet werden.
Durch die Abstimmung der Positionierleistung auf die tatsächlichen Betriebsanforderungen können Ingenieure sowohl Produktmängel aufgrund unzureichender Genauigkeit als auch unnötige Kosten durch überdimensionierte Leistung vermeiden.
3.1 Anwendungen mit Schwerpunkt auf hoher Wiederholgenauigkeit
Diese Anwendungen sind im Allgemeinen durch Teach-and-Repeat-Programmierung, feste Arbeitspositionen und häufige Wiederholbewegungen gekennzeichnet.
Die Anlage muss lediglich sicherstellen, dass sie in jedem Betriebszyklus zuverlässig dieselbe Position erreicht.
Ein fester systematischer Positionierversatz lässt sich in der Regel während des anfänglichen Einlernens und der Kalibrierung kompensieren. Daher ist eine besonders hohe absolute Koordinatengenauigkeit nicht immer erforderlich.
Für viele dieser Anwendungen erfüllen herkömmliche harmonische Gelenkmodule mit nur einem Encoder die Positionieranforderungen.
Typische Anwendungen sind:
3C-Elektronik und Automatisierungsanlagen:
Dosieren an festen Positionen.
Automatisches Verschrauben.
Montage elektronischer Bauteile.
Automatisiertes Be- und Entladen von Material.
Allgemeine Industrierobotik und Automatisierung:
Gelenke für kollaborative Roboter.
Gelenke für humanoide Roboter.
Übergabemechanismen in Produktionslinien.
Kleine Schleif- und Polieranlagen.
Herkömmliche Rundschalttische.
Diese Anwendungen weisen mehrere gemeinsame Merkmale auf: Die Bewegungsbahnen sind im Allgemeinen festgelegt, wiederholte Betriebszyklen treten häufig auf, und die Anlage muss nicht fortlaufend auf beliebige Positionierbefehle reagieren.
In solchen Fällen sind Betriebskonsistenz und Wiederholgenauigkeit häufig wichtiger als die absolute Koordinatengenauigkeit.
3.2 Anwendungen mit Schwerpunkt auf hoher absoluter Positioniergenauigkeit
Diese Anwendungen basieren typischerweise auf Offline-Programmierung, maschinellem Sehen oder Positionierung anhand zufälliger Koordinaten.
Die Anlage muss an beliebigen Punkten im gesamten Arbeitsbereich präzise positionieren, wobei die tatsächlichen mechanischen Koordinaten möglichst genau mit den programmierten Koordinaten übereinstimmen müssen.
Da die Sollpositionen nicht fest vorgegeben sind, lassen sich systematische Positionierfehler nicht einfach durch eine anfängliche Teach-and-Repeat-Kalibrierung beseitigen.
Daher stellen diese Anwendungen höhere Anforderungen an die absolute Positioniergenauigkeit.
Im Allgemeinen empfiehlt sich ein Dual-Encoder-Regelkreis in Kombination mit der Kalibrierung und Kompensation von Positionierfehlern über den gesamten Bereich.
Typische Anwendungen sind:
Halbleiterfertigungs- und Prüfanlagen:
Wafer-Handhabungsmodule.
Halbleiter-Probestationen.
Belichtungstischsysteme.
Präzisionsbearbeitungs- und optische Anlagen:
Hochwertige Laserbearbeitungsanlagen.
Fünfachsige CNC-Rundschalttische.
Präzisionsoptische Prüfgeräte.
Medizin- und moderne Robotik:
Chirurgische Roboter.
CT-Scanner und rotierende Gantrys für medizinische Bildgebung.
Optoelektronische Beobachtungssysteme:
Elektrooptische Pods.
Rotierende Beobachtungsplattformen für Radar.
Bildverarbeitungsgesteuerte intelligente Montageanlagen.
Diese Anwendungen beruhen im Allgemeinen nicht auf festen Bewegungsbahnen. Stattdessen müssen sie auf dynamisch erzeugte Positionierbefehle reagieren.
Die Genauigkeit der Koordinatenübereinstimmung wirkt sich unmittelbar auf die Bearbeitungspräzision, die Zuverlässigkeit der Prüfung, die Sicherheit chirurgischer Eingriffe und die Positioniergenauigkeit von Beobachtungsanlagen aus.
3.3 Anwendungen, die sowohl eine hohe Wiederholgenauigkeit als auch eine hohe absolute Positioniergenauigkeit erfordern
Einige hochwertige Präzisionsanlagen erfordern eine herausragende Leistung sowohl bei der Positionierkonsistenz als auch bei der absoluten Positioniergenauigkeit.
Diese Anwendungen sind wichtige Märkte für leistungsstarke harmonische Gelenkmodule.
Typische Beispiele sind:
Moderne Halbleiterprüfanlagen.
Präzisionsmesstechnik.
Systeme zur Lageverstellung in der Luft- und Raumfahrt.
Minimalinvasive chirurgische Roboter.
Diese anspruchsvollen Positionieranforderungen lassen sich nicht mit einer einzelnen Optimierungsmaßnahme erfüllen.
Stattdessen müssen mehrere Technologien zusammenwirken, darunter:
Hochpräzise mechanische Fertigung und Präzisionsmontage.
Mehrpunktkalibrierung der Positionierfehler über den gesamten Bereich.
Echtzeitkompensation temperaturbedingter Betriebsdrift.
Positionierregelung mit geschlossenem Doppelregelkreis.
Durch die Kombination dieser Ansätze können Ingenieure sowohl die Wiederholgenauigkeit als auch die absolute Positioniergenauigkeit verbessern und so eine stabile und präzise Bewegungsleistung unter anspruchsvollen Betriebsbedingungen sicherstellen.
4. Fazit: Bei der Auswahl müssen Wiederholgenauigkeit und absolute Genauigkeit gleichermaßen berücksichtigt werden
Wiederholgenauigkeit und absolute Positioniergenauigkeit beschreiben zwei unterschiedliche Aspekte der Leistung harmonischer Gelenkmodule.
Die Wiederholgenauigkeit gibt an, wie konsistent ein Modul dieselbe Position wieder anfährt, während die absolute Positioniergenauigkeit angibt, wie genau seine tatsächliche Position mit der befohlenen Koordinate übereinstimmt.
Bei wiederholten Vorgängen an festen Positionen kann eine hohe Wiederholgenauigkeit ausreichen. Bei Anwendungen mit Positionierung an beliebigen Koordinaten, visueller Führung oder Offline-Programmierung ist die absolute Positioniergenauigkeit besonders wichtig.
Bei hochpräzisen Anlagen, die beide Eigenschaften erfordern, sollten Ingenieure Dual-Encoder-Rückmeldung, Fehlerkalibrierung über den gesamten Bereich, Temperaturkompensation und hochpräzise mechanische Montage berücksichtigen.
Das Verständnis dieser Unterschiede hilft Ingenieuren, harmonische Gelenkmodule präziser auszuwählen und die Aktorleistung auf die tatsächlichen Anwendungsanforderungen abzustimmen.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wiederholgenauigkeit vs. absolute Positioniergenauigkeit bei Harmonic-Drive-Gelenkmodulen: Unterschiede und industrielle AnwendungenBei der Bewertung der Positionierleistung eines Harmonic-Drive-Gelenkmoduls sind Wiederholgenauigkeit und absolute Positioniergenauigkeit zwei wichtige, aber oft missverstandene Kenngrößen. Ein Modul kann wiederholt mit hoher Konsistenz dieselbe Position erreichen und dennoch merklich von der Sollposition abweichen. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl von Bewegungskomponenten für Robotik, Halbleiteranlagen, Präzisionsbearbeitung und Medizintechnik. Dieser Artikel erläutert, worin sich die beiden Kenngrößen unterscheiden, welche Faktoren sie beeinflussen und welche Positionierleistung in verschiedenen industriellen Anwendungen Vorrang haben sollte.
 Top 10 Hersteller von Gelenkmotoren für humanoide RoboterDie rasante Entwicklung der humanoiden Robotik treibt die Nachfrage nach leistungsstarken Gelenkmotoren und integrierten Aktuatormodulen voran. Von harmonischen und planetarischen Gelenkmodulen bis hin zu rahmenlosen Drehmomentmotoren und intelligenten Antriebssystemen entwickeln Hersteller unterschiedliche Lösungen, um den Anforderungen humanoider Robotergelenke gerecht zu werden. Doch für welchen Anbieter sollten Sie sich entscheiden? In diesem Artikel stellen wir 10 Hersteller von Gelenkmotoren für humanoide Roboter aus China und Japan vor und vergleichen ihre Produktportfolios, technischen Merkmale, Drehmomentleistungen und Anwendungsbereiche, damit Robotikentwickler und Hersteller fundiertere Beschaffungsentscheidungen treffen können.
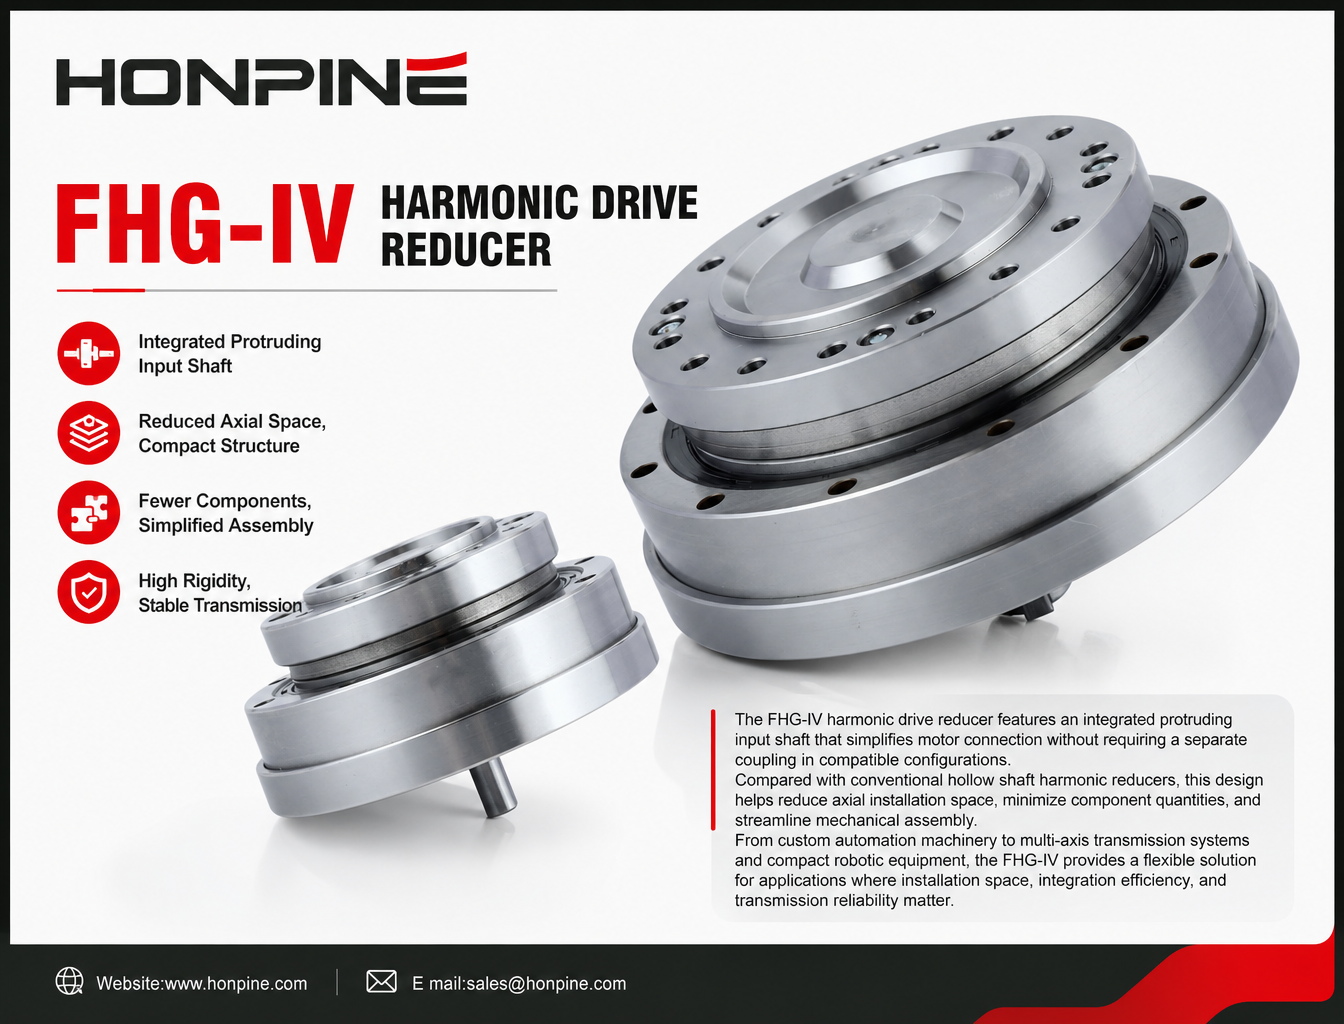
 FHG-IV-Harmonic-Drive-Getriebe: Verzicht auf die Kupplung für ein kompakteres DesignDas FHG-IV-Harmonic-Drive-Getriebe verfügt über eine integrierte, hervorstehende Eingangswelle, die in kompatiblen Konfigurationen den Motoranschluss vereinfacht, ohne dass eine separate Kupplung erforderlich ist. Im Vergleich zu herkömmlichen Harmonic-Drive-Getrieben mit Hohlwelle trägt diese Konstruktion dazu bei, den axialen Einbauraum zu reduzieren, die Anzahl der Komponenten zu verringern und die mechanische Montage zu vereinfachen. Von kundenspezifischen Automatisierungsmaschinen über mehrachsige Antriebssysteme bis hin zu kompakten Roboterausrüstungen bietet das FHG-IV eine flexible Lösung für Anwendungen, bei denen Einbauraum, Integrationseffizienz und Übertragungssicherheit eine wichtige Rolle spielen.
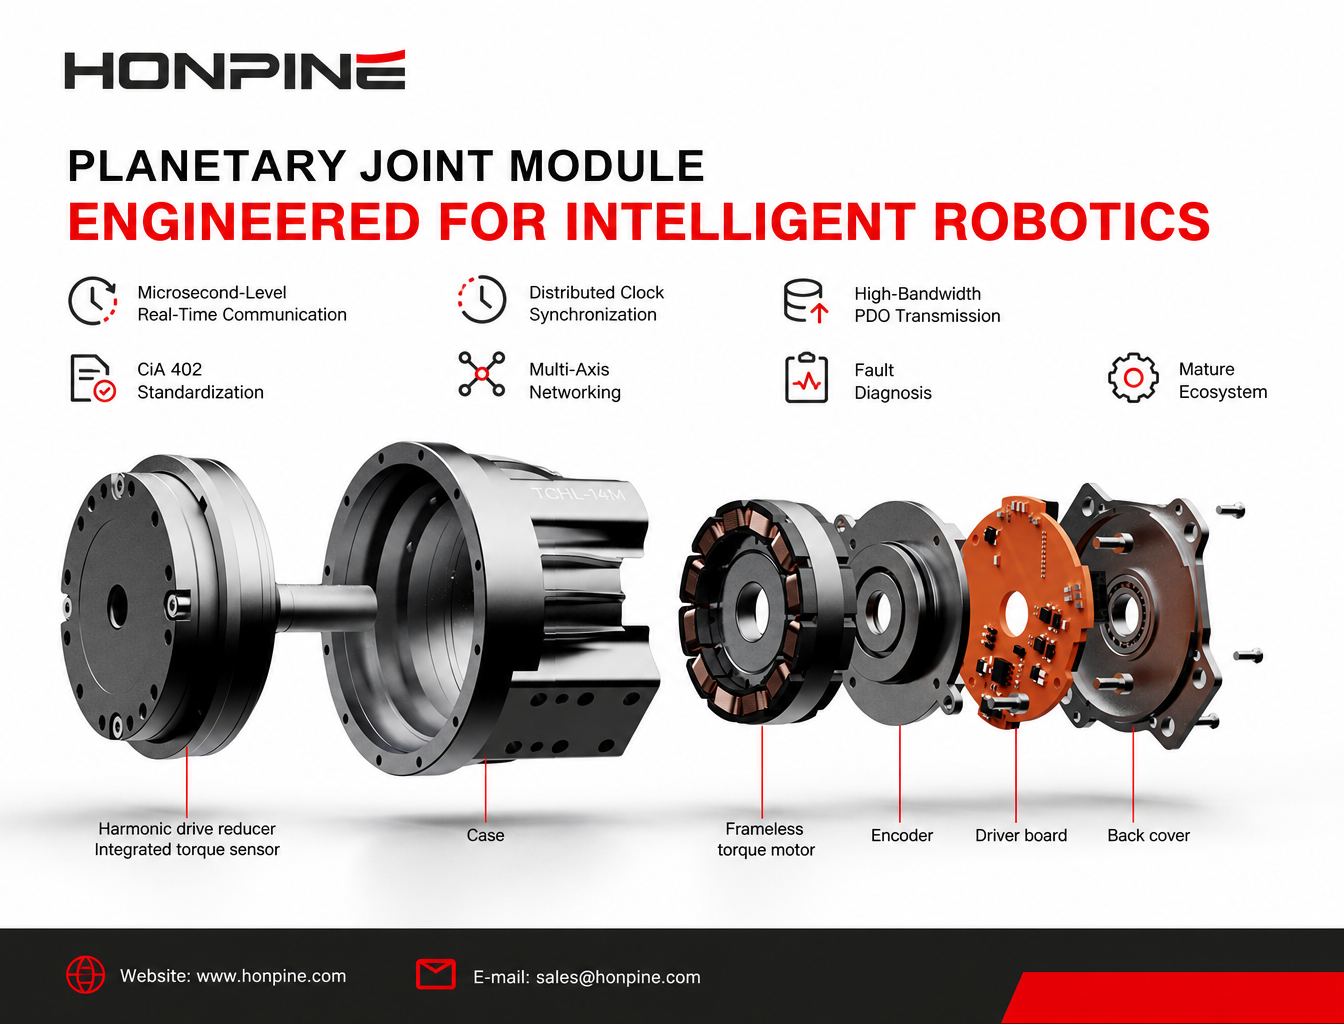
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Wiederholgenauigkeit vs. absolute Positioniergenauigkeit bei Harmonic-Drive-Gelenkmodulen: Unterschiede und industrielle AnwendungenBei der Bewertung der Positionierleistung eines Harmonic-Drive-Gelenkmoduls sind Wiederholgenauigkeit und absolute Positioniergenauigkeit zwei wichtige, aber oft missverstandene Kenngrößen. Ein Modul kann wiederholt mit hoher Konsistenz dieselbe Position erreichen und dennoch merklich von der Sollposition abweichen. Das Verständnis dieses Unterschieds ist entscheidend bei der Auswahl von Bewegungskomponenten für Robotik, Halbleiteranlagen, Präzisionsbearbeitung und Medizintechnik. Dieser Artikel erläutert, worin sich die beiden Kenngrößen unterscheiden, welche Faktoren sie beeinflussen und welche Positionierleistung in verschiedenen industriellen Anwendungen Vorrang haben sollte.
 Top 10 Hersteller von Gelenkmotoren für humanoide RoboterDie rasante Entwicklung der humanoiden Robotik treibt die Nachfrage nach leistungsstarken Gelenkmotoren und integrierten Aktuatormodulen voran. Von harmonischen und planetarischen Gelenkmodulen bis hin zu rahmenlosen Drehmomentmotoren und intelligenten Antriebssystemen entwickeln Hersteller unterschiedliche Lösungen, um den Anforderungen humanoider Robotergelenke gerecht zu werden. Doch für welchen Anbieter sollten Sie sich entscheiden? In diesem Artikel stellen wir 10 Hersteller von Gelenkmotoren für humanoide Roboter aus China und Japan vor und vergleichen ihre Produktportfolios, technischen Merkmale, Drehmomentleistungen und Anwendungsbereiche, damit Robotikentwickler und Hersteller fundiertere Beschaffungsentscheidungen treffen können.
 FHG-IV-Harmonic-Drive-Getriebe: Verzicht auf die Kupplung für ein kompakteres DesignDas FHG-IV-Harmonic-Drive-Getriebe verfügt über eine integrierte, hervorstehende Eingangswelle, die in kompatiblen Konfigurationen den Motoranschluss vereinfacht, ohne dass eine separate Kupplung erforderlich ist. Im Vergleich zu herkömmlichen Harmonic-Drive-Getrieben mit Hohlwelle trägt diese Konstruktion dazu bei, den axialen Einbauraum zu reduzieren, die Anzahl der Komponenten zu verringern und die mechanische Montage zu vereinfachen. Von kundenspezifischen Automatisierungsmaschinen über mehrachsige Antriebssysteme bis hin zu kompakten Roboterausrüstungen bietet das FHG-IV eine flexible Lösung für Anwendungen, bei denen Einbauraum, Integrationseffizienz und Übertragungssicherheit eine wichtige Rolle spielen.
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.
 Wie wählt man Planeten-Gelenkmotoren für vierbeinige Roboter aus?Die Auswahl der richtigen Planeten-Gelenkmotoren ist entscheidend für die Leistung, Tragfähigkeit und Mobilität vierbeiniger Roboter. Dieser Leitfaden behandelt die Motorauswahl für traditionelle Laufroboter, Rad-Bein-Roboter, leichte und agile Roboter sowie Schwerlast- oder explosionsgeschützte Vierbeiner. Erfahren Sie, wie Sie HONPINE JRM-Planeten-Gelenkmodule anhand der Anforderungen an Nenndrehmoment, Spitzendrehmoment, Drehzahl, Spannung und Gewicht den verschiedenen Gelenkpositionen zuordnen.