Wie wählt man Planeten-Gelenkmotoren für vierbeinige Roboter aus?
Vierbeinige Roboter lassen sich im Allgemeinen in drei Hauptkategorien einteilen: traditionelle Laufroboter, Rad-Bein-Roboter sowie Schwerlast- oder spezialisierte Vierbeiner. Hallo zusammen, ich bin Theodore Li, Technischer Direktor bei HONPINE. Die verschiedenen Arten von Vierbeinern stellen unterschiedliche Anforderungen an ihre Gelenke. Daher empfehlen wir für jede Anwendung unterschiedliche Modelle vonPlanetengetriebemotoren.
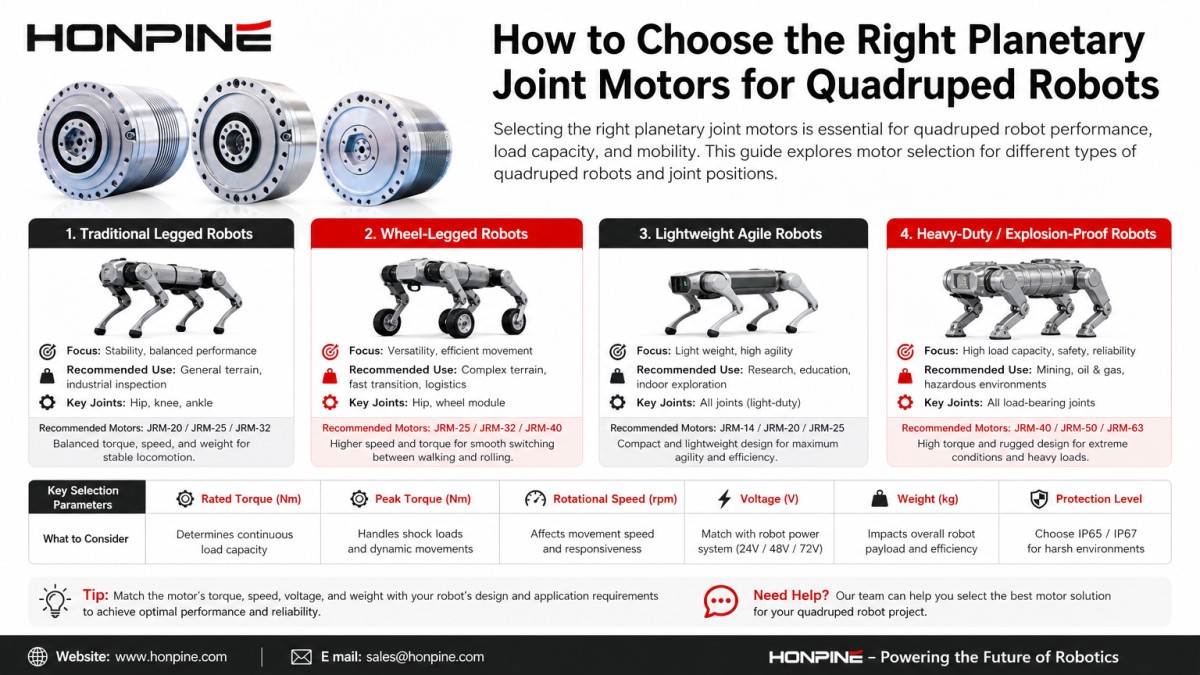
1. Traditionelle mittelgroße bis große Laufroboter (12 DOF: 4 Beine × 3 Gelenke)
Hüftabduktionsgelenk
Anforderungen: Dieses Gelenk ist hauptsächlich für das Abspreizen und Heranführen der Beine zuständig. Es muss seitlichen Kräften standhalten und erfordert in der Regel ein mittleres Drehmoment.
Empfohlene Modelle:
JRM-C9577-024: Nenndrehmoment 46 N·m, Spitzendrehmoment 155 N·m, 48 V.
JRM-C10483.5-20.4: 48-V-Version, Nenndrehmoment 42 N·m und Spitzendrehmoment 200 N·m.
Beide Modelle bieten eine geeignete Baugröße und ein ausreichendes Drehmoment, um den Roboterkörper stabil zu stützen.
Hüftbeugungsgelenk
Anforderungen: Eines der wichtigsten tragenden Gelenke eines Vierbeinroboters. Es benötigt ein hohes Drehmoment, um den Roboterkörper anzuheben und zu stützen sowie den beim Landen auftretenden Stoßkräften standzuhalten.
Empfohlene Modelle:
JRM-C12585-022: Nenndrehmoment 76 N·m, Spitzendrehmoment 376 N·m, 48 V.
JRM-C150100-22: Nenndrehmoment 160 N·m, Spitzendrehmoment 600 N·m, 72 V.
Diese drehmomentstarken Modelle dienen als wichtigste Beinmuskeln des Roboters und eignen sich für mittelgroße bis große Vierbeiner, die eine hohe Gelenkleistung erfordern.
Kniegelenk
Anforderungen: Erfordert eine hohe Drehzahl für schnelles Strecken und Anziehen der Beine sowie eine hohe Stoßfestigkeit, insbesondere beim Laufen.
Empfohlene Modelle:
JRM-C9577-024: Eine Hochgeschwindigkeitsoption, 48 V.
JRM-C8567-032: Nenndrehmoment 38 N·m, Spitzendrehmoment 155 N·m; geeignet für mittelgroße Vierbeiner.
2. Rad-Bein-Vierbeiner
Hüft- und Kniegelenke
Für Hüft- und Kniegelenke können dieselben Modelle wie für traditionelle Laufroboter verwendet werden, beispielsweise die Serien JRM-C12585 und JRM-C9577.
Nabenmotorantrieb (Antrieb am Radende)
Anforderungen: Der Radantrieb erfordert eine hohe Drehzahl für schnelles Rollen, eine kompakte, flache Bauform und eine Hohlwellenstruktur zur Kabelführung.
Empfohlene Modelle:
JRM-C9579.6-008: Nabenmotorserie, 72 V, Nenndrehmoment 18 N·m, Drehzahl 400 rpm.
JRM-C12582-008: Nabenmotorserie, 72 V, Nenndrehmoment 32 N·m, Drehzahl 375 rpm, Spitzendrehmoment 145 N·m.
Die Nabenmotorserie eignet sich besonders für Rad-Fuß-Konfigurationen und ermöglicht Vierbeinern den Wechsel zwischen dem Laufen auf Beinen und der Fortbewegung auf Rädern.
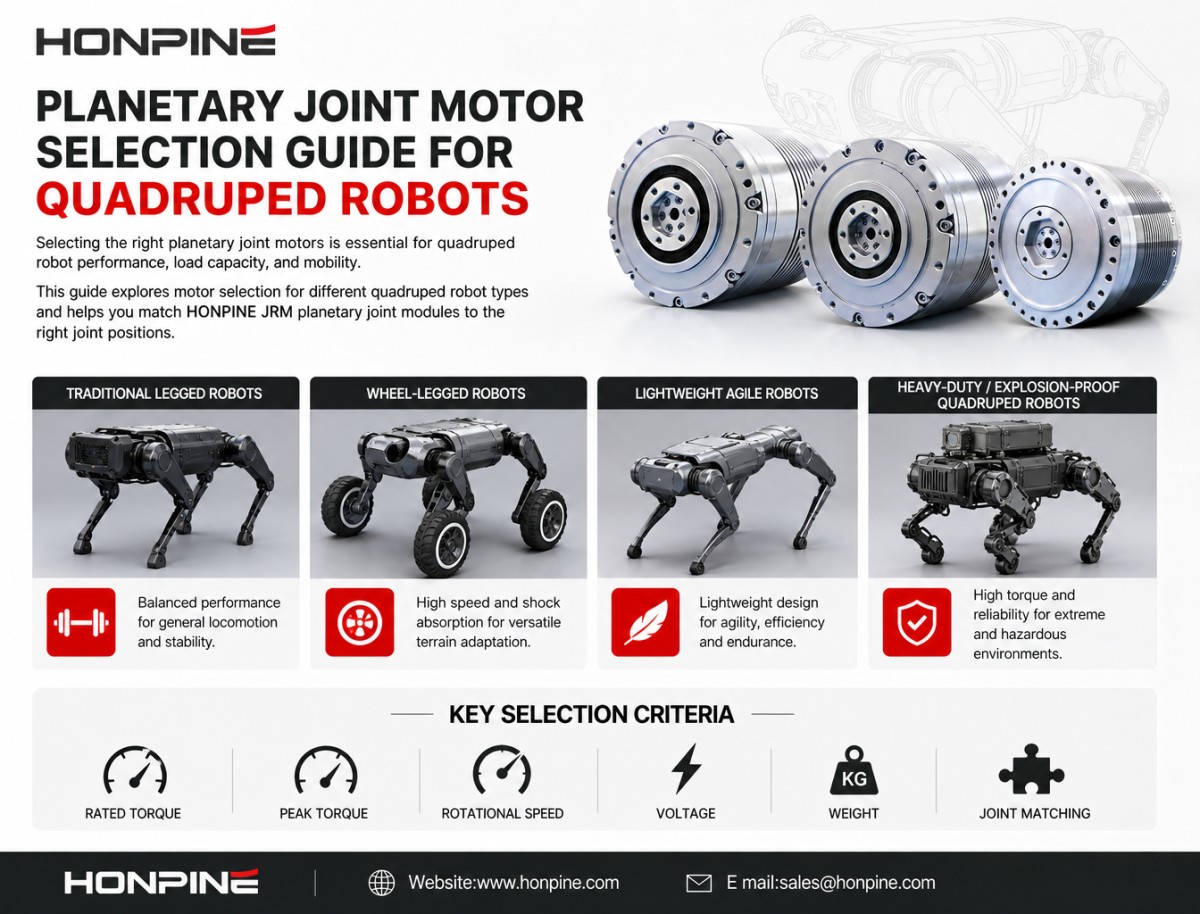
3. Leichte und agile mittelgroße Vierbeiner
Bei mittelgroßen Vierbeinern mit strengen Gewichtsvorgaben, etwa Robotern einer Größenklasse ähnlich dem Spot von Boston Dynamics, können im gesamten Roboter mittelgroße Gelenkmodule eingesetzt werden.
Hüft- und Kniegelenke:
JRM-C8567-032: 48 V, Nenndrehmoment 38 N·m, Spitzendrehmoment 155 N·m, Gewicht nur 1,2 kg.
JRM-C9577-024: Eine weitere geeignete Option für diese Gelenke.
Hüftabduktionsgelenke:
JRM-C7068.5-024: 48 V, Nenndrehmoment 20 N·m, Spitzendrehmoment 80 N·m, Gewicht 850 g.
Diese kompakten, leichten Modelle tragen dazu bei, das Gesamtgewicht des Roboters zu verringern und gleichzeitig die erforderliche Gelenkleistung bereitzustellen.
4. Schwerlast- und explosionsgeschützte Vierbeiner
Für Schwerlast- oder spezialisierte Vierbeiner, die Geräte wie schwere Roboterarme oder Feuerlöschsysteme tragen, werden drehmomentstarke Gelenkmodule mit 72-VDC-Versorgung empfohlen.
Hüftabduktionsgelenke:
JRM-C10483.5-20.4: 72-V-Version, Nenndrehmoment 30 N·m.
Hüftbeugungs- und Kniegelenke:
JRM-C150100-22: 72 V, Spitzendrehmoment bis zu 600 N·m, Gewicht 4,2 kg. Dieses Modell ist für Anwendungen ausgelegt, die eine hohe Drehmomentabgabe erfordern.
Für Vierbeiner, die in speziellen chemischen oder explosionsgefährdeten Umgebungen eingesetzt werden, werden spezielle explosionsgeschützte Planeten-Gelenkantriebe empfohlen.
Kontaktieren Sie HONPINE fürPlaneten-Gelenkmodule-Informationen
Kontaktieren Sie HONPINE, um die aktuellen Kataloge und technischen Informationen zu unseren Planeten-Gelenkmodulen für Vierbeiner zu erhalten.
Mehr lesen
Erfahren Sie mehr über die Geschichte von HONPINE und Branchentrends im Zusammenhang mit Präzisionsantriebstechnik.
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 Warum sind harmonische Drehaktuatoren perfekt für medizinische Geräte?Harmonische Drehaktuatoren (in der Regel integrierte Systeme, bestehend aus einem Harmonic-Drive-Getriebe, einem rahmenlosen Torquemotor, einem Encoder und einer optionalen Bremse) gelten als Schlüsselkomponenten in medizinischen Geräten. Der Hauptgrund dafür ist, dass sie gleichzeitig die strengsten medizinischen Anforderungen an Präzision, kompakte Größe, Sicherheit und Steuerbarkeit erfüllen. Die folgende Erläuterung ist aus drei Perspektiven aufgebaut: technische Eigenschaften, Anwendungsszenarien und medizinischer Nutzen.
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
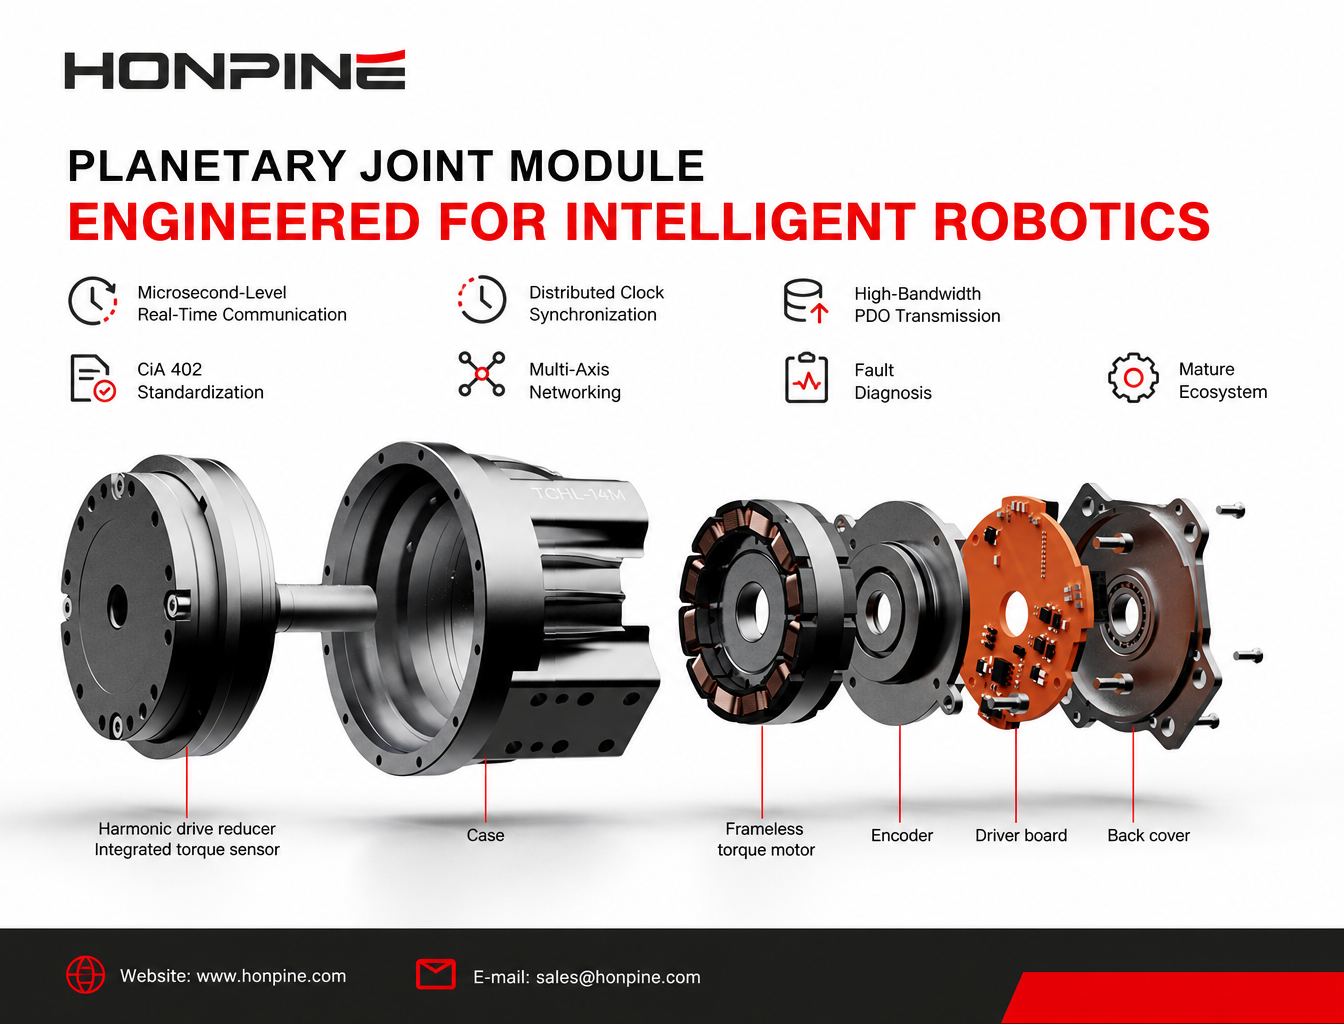
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.
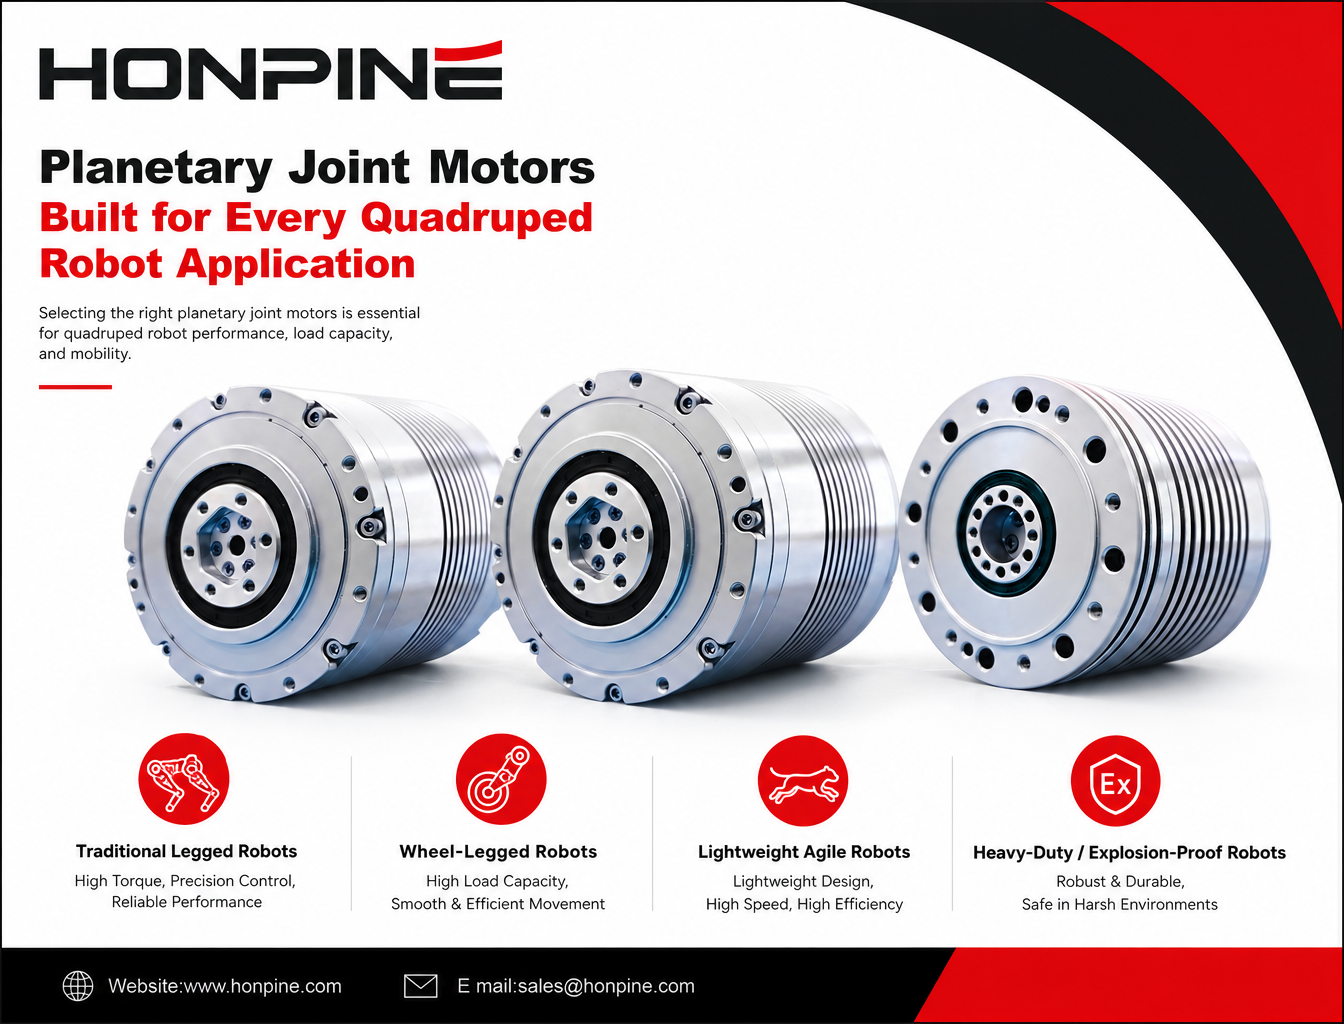
 Wie wählt man Planeten-Gelenkmotoren für vierbeinige Roboter aus?Die Auswahl der richtigen Planeten-Gelenkmotoren ist entscheidend für die Leistung, Tragfähigkeit und Mobilität vierbeiniger Roboter. Dieser Leitfaden behandelt die Motorauswahl für traditionelle Laufroboter, Rad-Bein-Roboter, leichte und agile Roboter sowie Schwerlast- oder explosionsgeschützte Vierbeiner. Erfahren Sie, wie Sie HONPINE JRM-Planeten-Gelenkmodule anhand der Anforderungen an Nenndrehmoment, Spitzendrehmoment, Drehzahl, Spannung und Gewicht den verschiedenen Gelenkpositionen zuordnen.
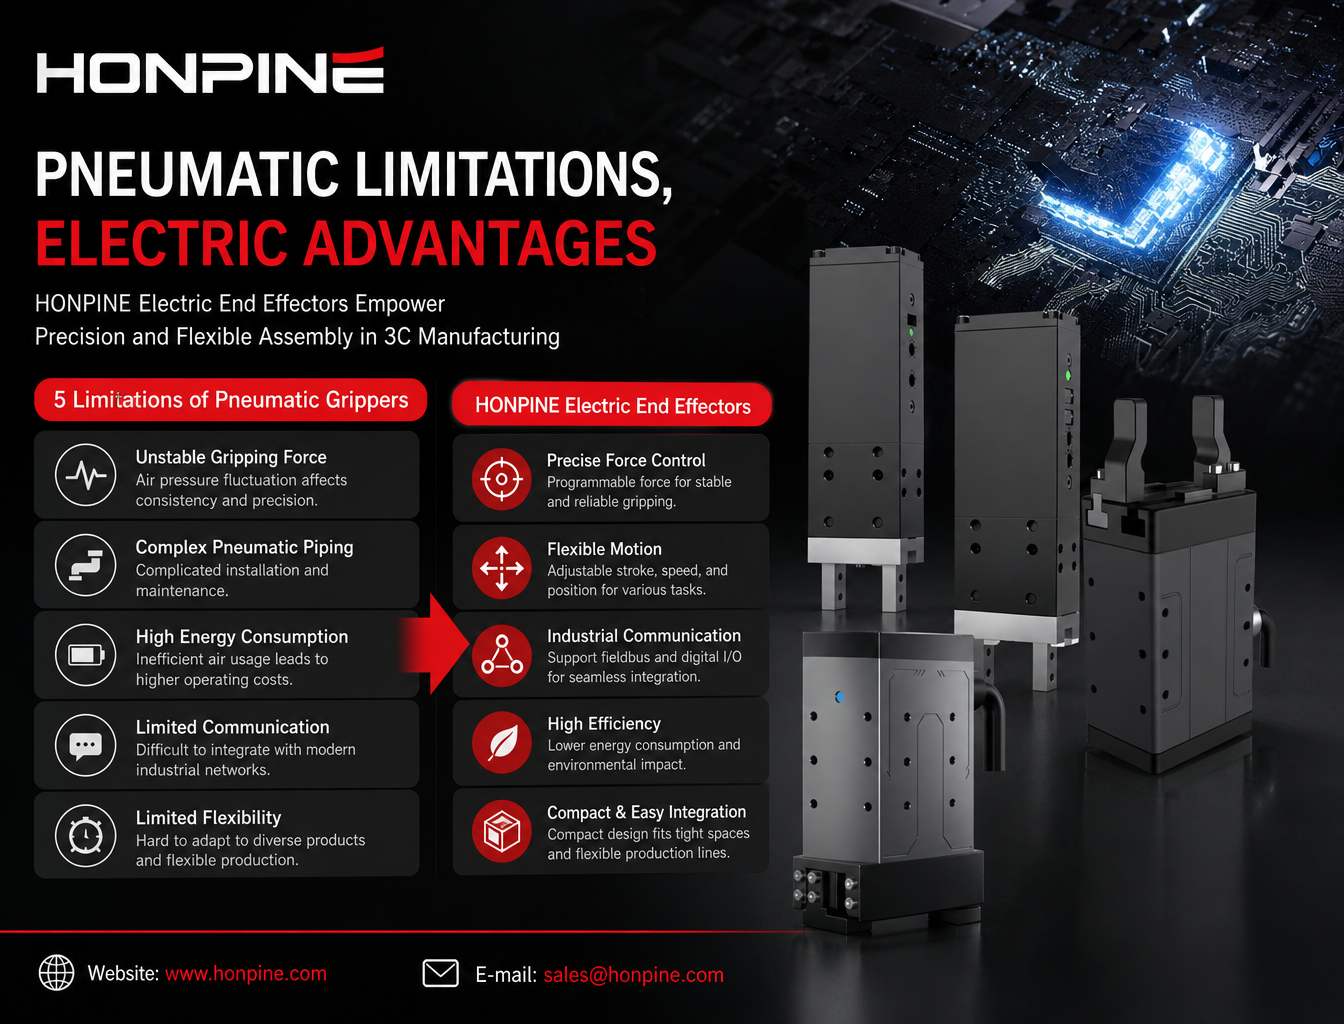
 Warum wechseln Endeffektoren in der 3C-Automatisierung von pneumatischen zu elektrischen Greifern?Da sich die 3C-Fertigung in Richtung dünnerer Komponenten, höherer Montagepräzision und flexiblerer Produktionslinien entwickelt, stoßen herkömmliche pneumatische Greifer zunehmend an ihre Grenzen. Schwankende Greifkraft, komplexe Pneumatikleitungen, hoher Energieverbrauch und eingeschränkte Kommunikationsmöglichkeiten machen sie für moderne Präzisionsmontage weniger geeignet. Elektrische Greifer bieten eine programmierbare Kraftregelung, flexible Bewegungsabläufe und industrielle Kommunikationsfunktionen und werden dadurch zu einer zunehmend attraktiven Alternative. In diesem Artikel beleuchten wir fünf wesentliche Einschränkungen pneumatischer Greifer und erläutern, wie elektrische Endeffektoren von HONPINE Präzisionsmontage, flexible Automatisierung und digitale Fertigung in der 3C-Industrie unterstützen.
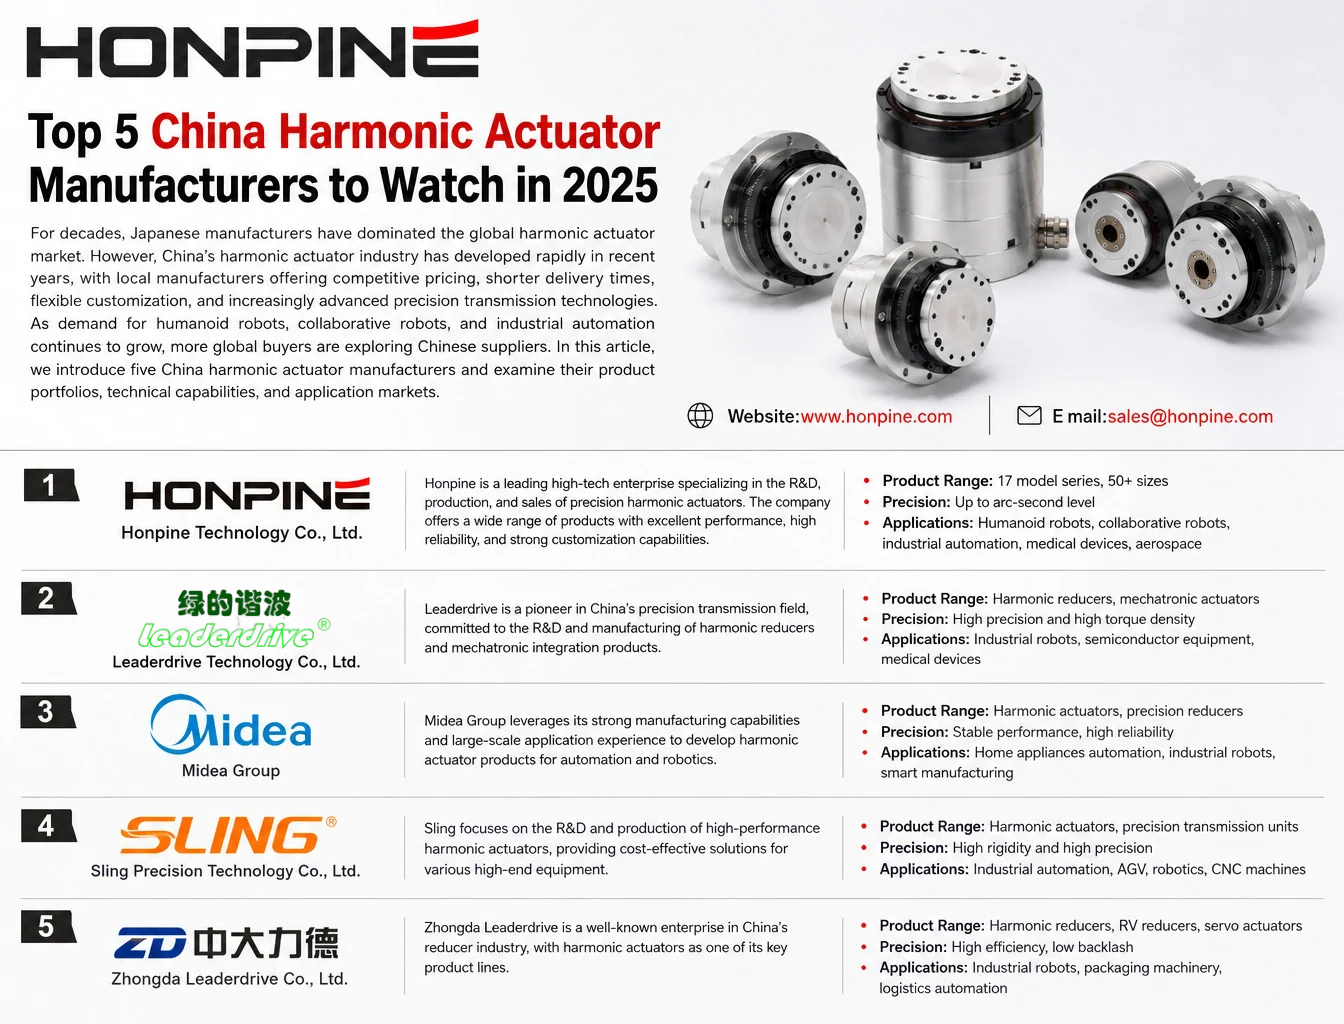
 Die 5 führenden Hersteller von Harmonic-Drive-Aktuatoren in China im Jahr 2026Japanische Hersteller sind seit Jahrzehnten auf dem globalen Markt für Harmonic-Drive-Aktuatoren bekannt. In den letzten Jahren hat sich die chinesische Branche für Harmonic-Drive-Aktuatoren jedoch rasant entwickelt. Lokale Hersteller bieten wettbewerbsfähige Preise, kürzere Lieferzeiten und zunehmend fortschrittliche Präzisionsantriebstechnologien. Da die Nachfrage nach humanoiden Robotern, kollaborativen Robotern und industrieller Automatisierung weiter wächst, interessieren sich immer mehr internationale Einkäufer für chinesische Lieferanten. In diesem Artikel stellen wir fünf Hersteller von Harmonic-Drive-Aktuatoren aus China vor und betrachten ihre Produkte, technischen Fähigkeiten und Anwendungsmärkte.


Doppelklicken
Wir bieten Harmonic-Drive-Getriebe,Planetengetriebe,Gelenkmodul,rotatorische Roboterantriebe,RV-Getriebe,Roboter-Endeffektor,geschickte Roboterhand
 So wählen Sie Roboter-Gelenkmodule für Arme, Rumpf, Kopf und Beine in AGV- und humanoiden Robotern ausRobot AGV-Plattformen, Hubbeine, Klappbeine, Rumpf, Kopf und Doppelarme haben jeweils unterschiedliche funktionale Anforderungen. Daher sollten entsprechend verschiedene Typen von Harmonic-Drive-Gelenkmodulen und Planeten-Gelenkmodulen ausgewählt werden.
 Was ist ein Robotergelenk-Aktuator?Wie wählt man den besten rotierenden Robotergelenk-Aktuator aus?Bei zentralen Übertragungslösungen für Robotergelenke haben Planeten- und harmonische Drehaktuatoren jeweils ihre eigenen Stärken. Die Wahl des richtigen Typs anhand der Anwendungsanforderungen ist entscheidend, um das optimale Gleichgewicht zwischen Leistung und Kosten zu erreichen.
 DD-Motoren VS harmonische DrehaktuatorenDieser Artikel bietet einen eingehenden Vergleich zwischen Direct Drive (DD)-Motoren und harmonischen Drehaktuatoren und behandelt ihre Übertragungsprinzipien, Vor- und Nachteile sowie typische Anwendungsbereiche.
 Warum sind harmonische Gelenkaktuatoren bzw. planetarische Gelenkaktuatoren die ideale Wahl für die oberen und unteren Gliedmaßen humanoider Roboter?Die Auswahl von Gelenkaktuatoren für humanoide Roboter ist im Wesentlichen eine präzise Abstimmung von Funktionsanforderungen, Leistungsabwägungen und Kostenkontrolle. Unter den heutigen Mainstream-Lösungen werden harmonische Gelenkaktoren in der Regel für die oberen Gliedmaßen priorisiert, während planetarische Gelenkaktoren für die unteren Gliedmaßen bevorzugt werden. Diese Kombination ist kein Zufall, sondern vielmehr die optimale Lösung, die sich aus den unterschiedlichen Bewegungsmerkmalen des Ober- und Unterkörpers ergibt. Die differenzierten Ansätze von Unternehmen wie Unitree und UBTECH beruhen ebenfalls auf spezifischen Überlegungen im Zusammenhang mit ihrer Produktpositionierung.
 Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit SchrägverzahnungDieser Artikel analysiert die Unterschiede zwischen Planetengetrieben mit Stirnrädern und Planetengetrieben mit Schrägverzahnung unter verschiedenen Aspekten wie Aufbau, Präzision, Übertragungsdrehmoment und Effizienz, Axialkraft und Tragfähigkeit.
 OMG Ultrakompaktes Harmonic-Drive-Gelenkmodul mit integriertem DrehmomentsensorDas Harmonic-Drive-Gelenkmodul der HONPINE TCHL-Serie ist ein bahnbrechendes Produkt, das in mehreren Aspekten wie Leichtbaudesign, Integrationsgrad und Anschlussfreundlichkeit disruptive Verbesserungen erzielt. Dieser Artikel wird seine revolutionären Verbesserungen mit Ihnen analysieren。
 HATF-Serie großer harmonischer Drehaktuator mit HohlflanschDer große harmonische Drehaktuator mit Hohlflansch HATF von HONPINE verfügt über ein Hohldesign, das die interne Verkabelung und Geräteintegration erleichtert. Das Produkt ist mit einem hochpräzisen Encoder ausgestattet und kann mit einer Schutzart IP67 wasserdicht kundenspezifisch angepasst werden. Es ist in Branchen wie präzisen CNC-Werkzeugmaschinen, 3C-Geräten, präziser Laserbearbeitung, Inspektionsgeräten, Druckgeräten, medizinischen Geräten, Glaspolieranlagen, Roboterarmen, AGVs und mobilen Kamera-Gimbals vielseitig einsetzbar.
 Warum wird EtherCAT zum verbreiteten Kommunikationsbus für Robotergelenkmodule?Warum entwickelt sich EtherCAT zur verbreiteten Kommunikationslösung für intelligente Robotergelenkmodule? Dieser Artikel beleuchtet sieben zentrale Vorteile, darunter Echtzeitkommunikation im Mikrosekundenbereich, Distributed-Clock-Synchronisierung, Standardisierung nach CiA 402, PDO-Übertragung mit hoher Bandbreite, Mehrachsenvernetzung, Fehlerdiagnose und ein ausgereiftes Entwicklungsökosystem. Erfahren Sie, wie EtherCAT die anspruchsvollen Steuerungsanforderungen humanoider Roboter, kollaborativer Roboter und hochpräziser Automatisierungsanlagen erfüllt.
 Wie wählt man Planeten-Gelenkmotoren für vierbeinige Roboter aus?Die Auswahl der richtigen Planeten-Gelenkmotoren ist entscheidend für die Leistung, Tragfähigkeit und Mobilität vierbeiniger Roboter. Dieser Leitfaden behandelt die Motorauswahl für traditionelle Laufroboter, Rad-Bein-Roboter, leichte und agile Roboter sowie Schwerlast- oder explosionsgeschützte Vierbeiner. Erfahren Sie, wie Sie HONPINE JRM-Planeten-Gelenkmodule anhand der Anforderungen an Nenndrehmoment, Spitzendrehmoment, Drehzahl, Spannung und Gewicht den verschiedenen Gelenkpositionen zuordnen.
 Warum wechseln Endeffektoren in der 3C-Automatisierung von pneumatischen zu elektrischen Greifern?Da sich die 3C-Fertigung in Richtung dünnerer Komponenten, höherer Montagepräzision und flexiblerer Produktionslinien entwickelt, stoßen herkömmliche pneumatische Greifer zunehmend an ihre Grenzen. Schwankende Greifkraft, komplexe Pneumatikleitungen, hoher Energieverbrauch und eingeschränkte Kommunikationsmöglichkeiten machen sie für moderne Präzisionsmontage weniger geeignet. Elektrische Greifer bieten eine programmierbare Kraftregelung, flexible Bewegungsabläufe und industrielle Kommunikationsfunktionen und werden dadurch zu einer zunehmend attraktiven Alternative. In diesem Artikel beleuchten wir fünf wesentliche Einschränkungen pneumatischer Greifer und erläutern, wie elektrische Endeffektoren von HONPINE Präzisionsmontage, flexible Automatisierung und digitale Fertigung in der 3C-Industrie unterstützen.
 Die 5 führenden Hersteller von Harmonic-Drive-Aktuatoren in China im Jahr 2026Japanische Hersteller sind seit Jahrzehnten auf dem globalen Markt für Harmonic-Drive-Aktuatoren bekannt. In den letzten Jahren hat sich die chinesische Branche für Harmonic-Drive-Aktuatoren jedoch rasant entwickelt. Lokale Hersteller bieten wettbewerbsfähige Preise, kürzere Lieferzeiten und zunehmend fortschrittliche Präzisionsantriebstechnologien. Da die Nachfrage nach humanoiden Robotern, kollaborativen Robotern und industrieller Automatisierung weiter wächst, interessieren sich immer mehr internationale Einkäufer für chinesische Lieferanten. In diesem Artikel stellen wir fünf Hersteller von Harmonic-Drive-Aktuatoren aus China vor und betrachten ihre Produkte, technischen Fähigkeiten und Anwendungsmärkte.
 Leitfaden zur Auswahl von Robotergelenkmodulen: So wählen Sie das passende Gelenkmodul anhand von Last, Präzision, Kraftregelung und Bewegungsanforderungen ausAuswahlleitfaden für Robotergelenkmodule zu Drehmoment, Drehzahl, Getrieben, Encodern, Drehmomentsensoren, Antriebssystemen und Wärmemanagement für kollaborative und humanoide Roboter.